


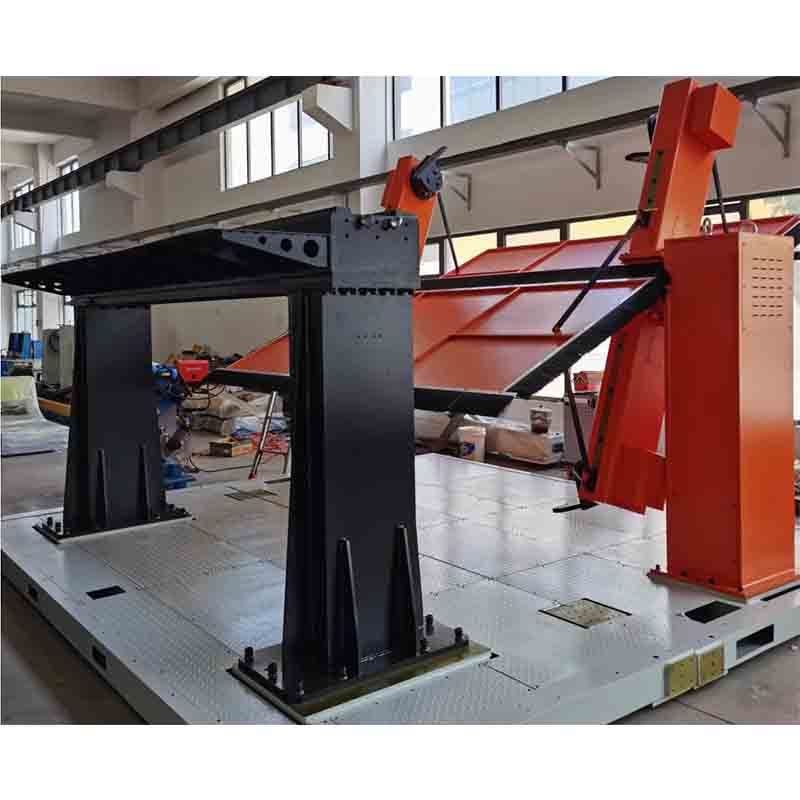
Robot bổ sung trục và định vị
Trục bổ sung và bộ định vị Robot là robot công nghiệp dùng để hàn/xếp pallet. Thông số kỹ thuật chính: Trục 3 trục. Thời gian thực hiện là 45 ngày; giá được trích dẫn cho mỗi cấu hình. Chứng chỉ: Tài liệu CE theo yêu cầu.
- Người mẫu
- Không có
- Trục
- 3 trục
- Loại
- Robot công nghiệp
- thời gian dẫn
- 45 ngày
Nền tảng này dùng để làm gì
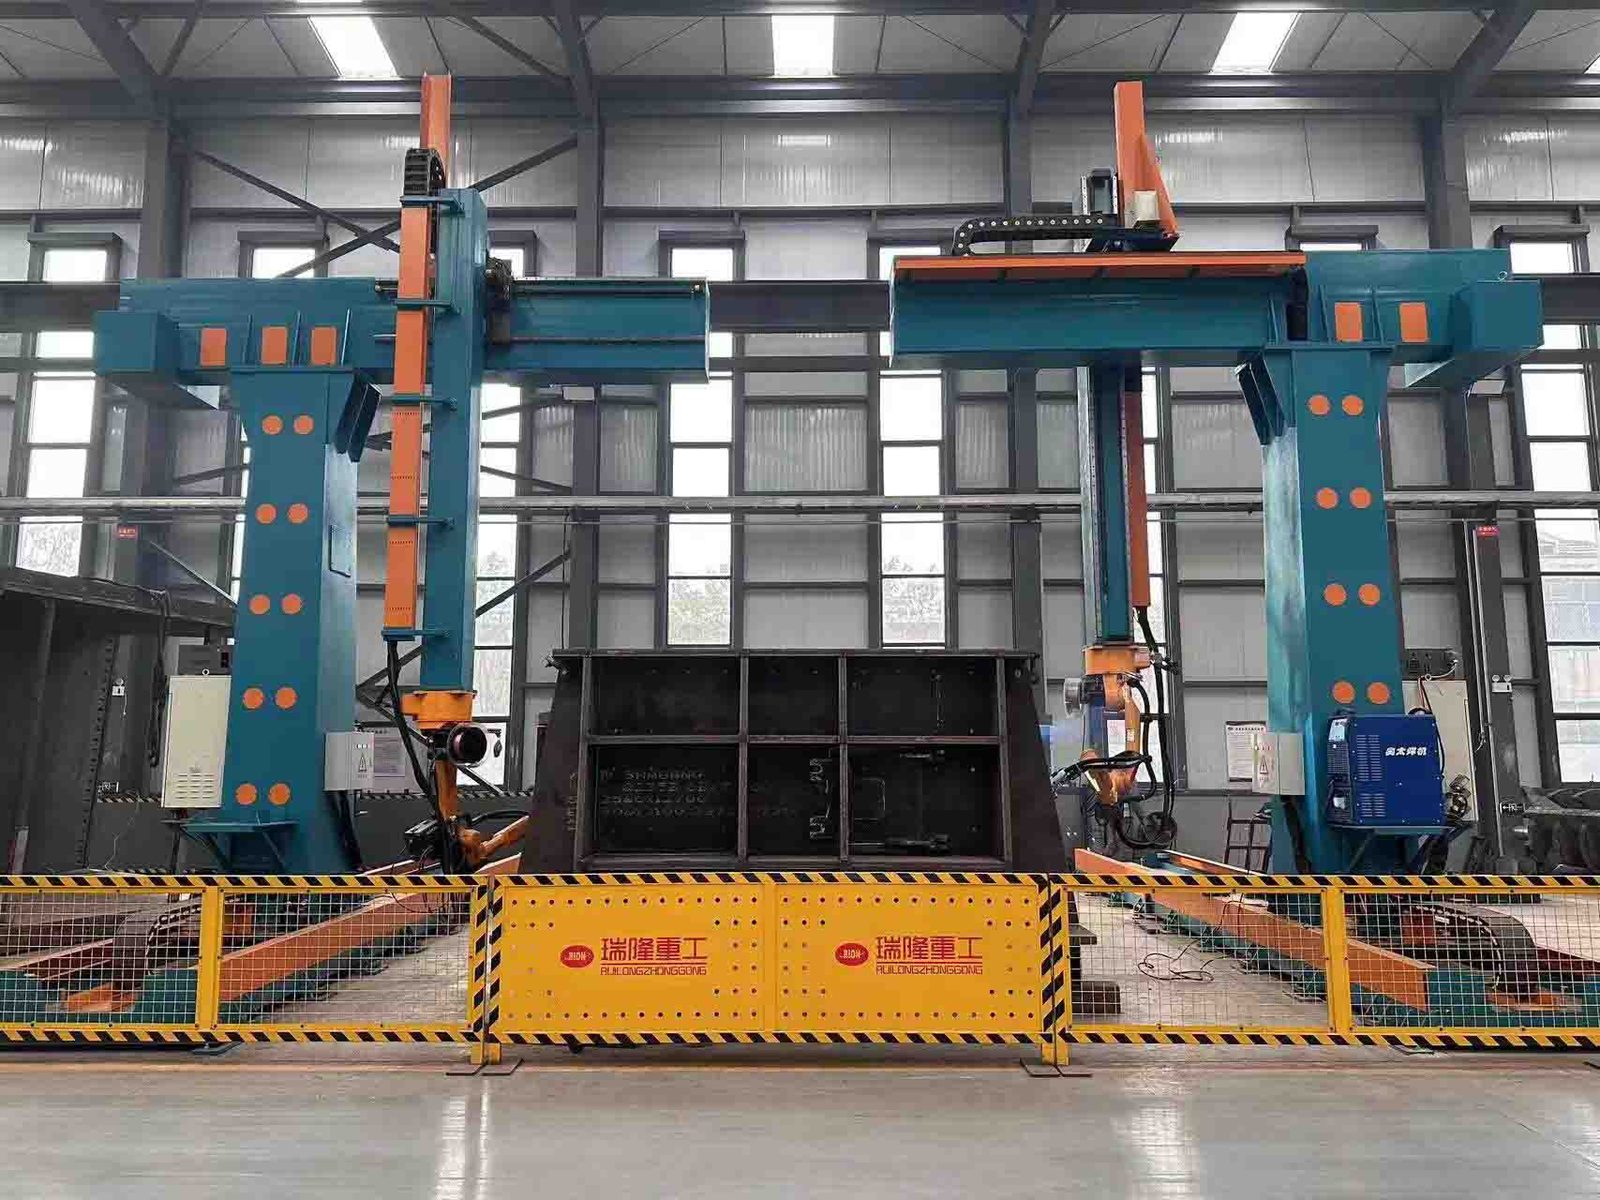
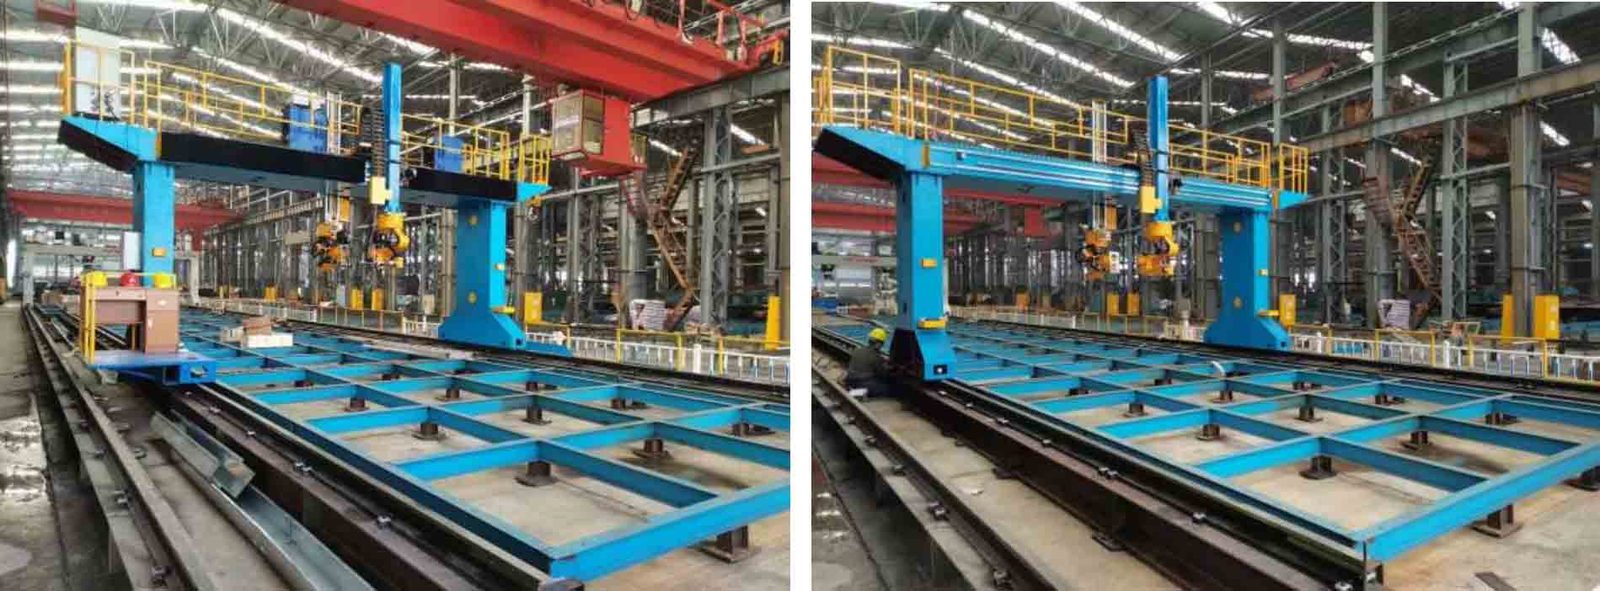
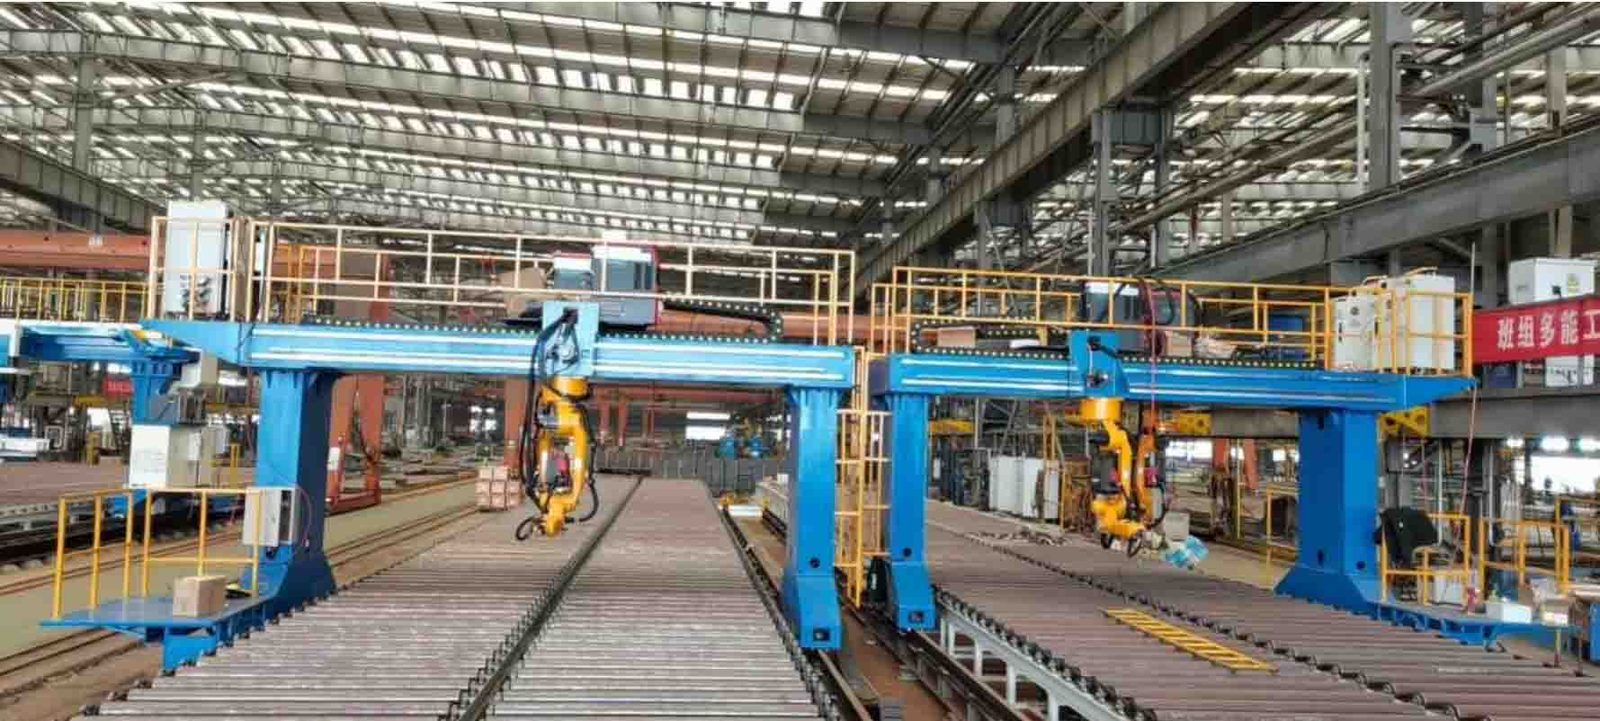
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Điều kiện thương mại
| Trích dẫn | Định giá theo cấu hình - trả lời trong vòng 48 giờ |
|---|---|
| thời gian dẫn | 45 ngày |
| MOQ | 1 đơn vị |
| Nguồn gốc | Trung Quốc |
| Cảng bốc hàng | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Sự chi trả | Đặt cọc 30%, 70% trước khi giao hàng |
| Bảo hành | Tiêu chuẩn 24 tháng, tùy chọn 36 tháng |
Chi tiết sản phẩm
Ghi chú ứng dụng, bản vẽ xây dựng và video từ tệp kỹ thuật TROY - cùng một tài liệu được gửi cùng với báo giá.
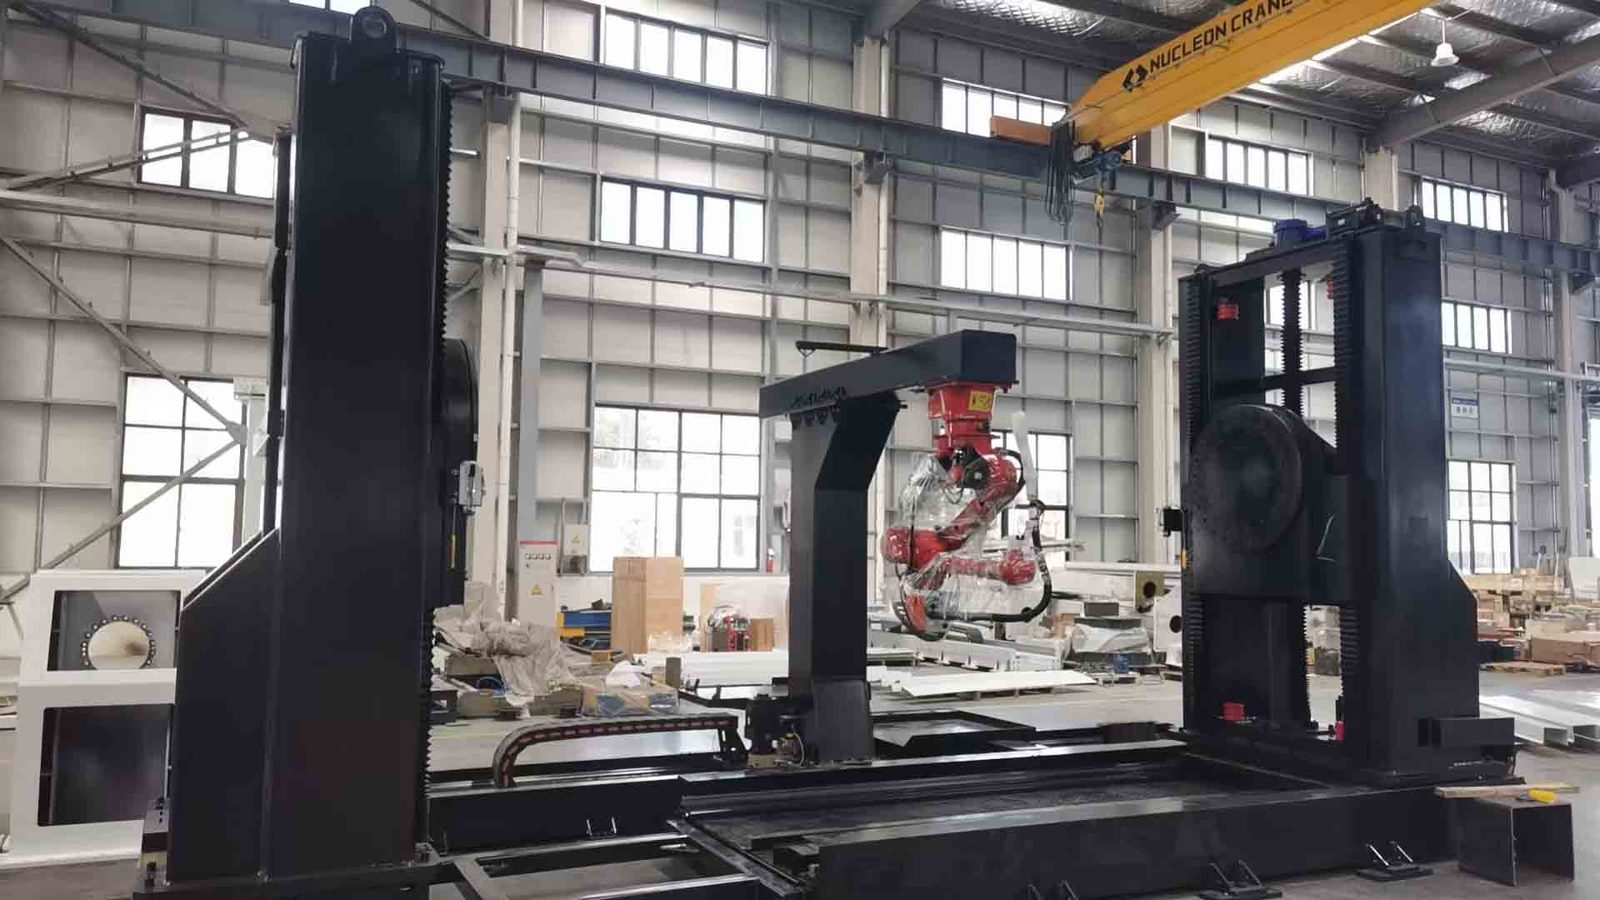
Structural Composition
Thông thường gồm có các phần sau (cấu hình cụ thể sẽ được kết hợp linh hoạt theo nhu cầu thực tế):
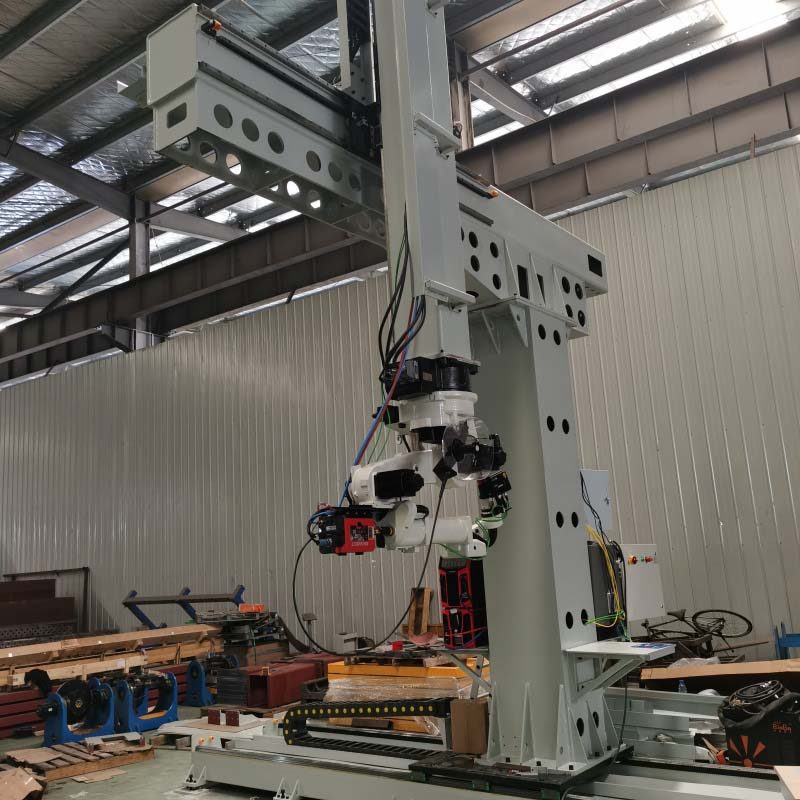
* **Hệ thống robot:** Đơn vị thực thi cốt lõi của trạm làm việc, thực hiện công việc hàn và các công việc xử lý khác.
* **Bộ định vị công xôn:** Di chuyển phôi và cho phép thay đổi tư thế; nó là một thành phần linh hoạt của máy trạm.
* **Đế di động/cố định:** Hỗ trợ bộ định vị và phôi, cho phép bộ định vị di chuyển trên đường ray để chứa các phôi có độ dài khác nhau.
* **Hệ thống điều khiển tích hợp:** Cho phép điều khiển và liên lạc phối hợp giữa robot, bộ định vị và tất cả các thiết bị khác.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
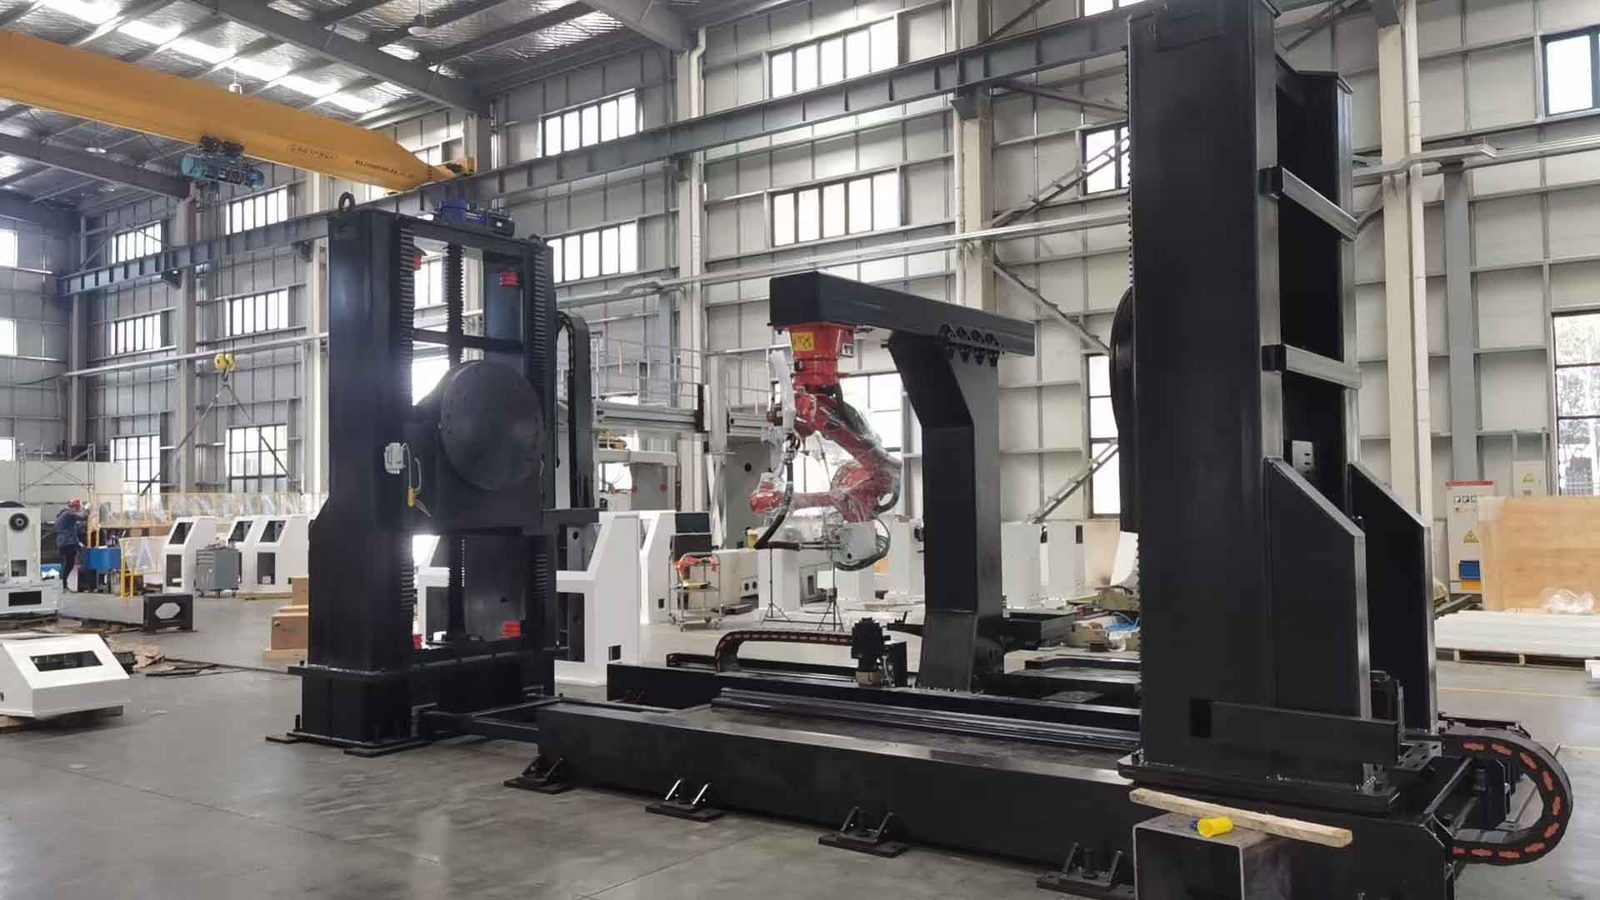
Core Workflow
Một quy trình làm việc điển hình như sau:
1. Kẹp phôi: Phôi được nâng thủ công hoặc tự động lên bộ định vị và được kẹp.
2. Vận hành hợp tác: Robot thực hiện hàn và bộ định vị hỗ trợ bằng cách lật phôi đến vị trí tối ưu, đạt được hoạt động hợp tác trong đó "robot di chuyển và phôi di chuyển song song".
3. Dỡ tải: Sau khi hoàn thành tất cả các mối hàn, robot sẽ quay trở lại vị trí ban đầu và phôi được dỡ tải bằng tay.
⚙ Key Technical Parameters
Khi chọn bộ định vị, các tham số cốt lõi cần xem xét (dựa trên các mẫu như Kunrui RDSL-XX) bao gồm:
· Tải trọng định mức: Xác định trọng lượng tối đa của phôi mà nó có thể chịu được; phạm vi có thể bao gồm 500kg đến 5000kg tùy theo yêu cầu.
· Hành trình nâng: Khoảng cách di chuyển theo chiều dọc tối đa của phôi, lên tới 2000mm.
· Phạm vi nghiêng/xoay: Xác định khả năng điều chỉnh tư thế của phôi; phạm vi nghiêng thường là ±180° và phạm vi xoay có thể đạt được khả năng xoay liên tục ±360° (N×360°).
• Độ chính xác định vị lặp lại: Một chỉ báo quan trọng để đo độ chính xác của bộ định vị. Trong các ứng dụng hàn robot, yêu cầu về độ chính xác thường là ≤ ±0,1 mm.
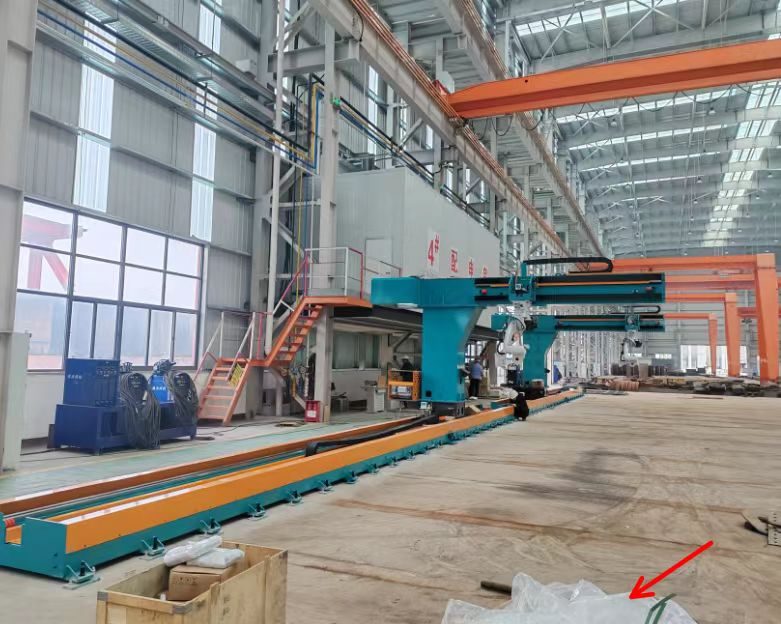
✨ Structural Features and Advantages
• Tính năng cốt lõi: Nâng. Cơ cấu nâng công xôn, được điều khiển bởi động cơ servo và vít me, bù đắp một cách hiệu quả cho tầm với hạn chế của rô-bốt, cho phép xử lý các phôi gia công siêu dài (ví dụ: dài tới 8 mét).
• Hợp tác đa trục, khả năng tiếp cận tuyệt vời: Thông qua sự kết hợp giữa nâng, nghiêng và xoay, về mặt lý thuyết, bất kỳ bề mặt phôi nào cũng có thể được điều chỉnh đến vị trí làm việc tối ưu.
• Cấu trúc mở: Bắt nguồn từ thiết kế “hình chữ L” và “hình chữ C”, mang đến không gian vận hành mở, tạo điều kiện thuận lợi cho việc nâng các phôi lớn và vận hành robot.
• Độ cứng cao và khả năng chịu tải nặng: Thân chính được hàn từ thép cường độ cao và được xử lý nhiệt để đảm bảo độ ổn định kết cấu và chống rung khi chịu lực phôi nặng.
• Tích hợp và cộng tác cao: Tích hợp sâu với hệ thống điều khiển robot thông qua Profinet, EtherCAT và các bus khác, đạt được sự liên kết chính xác.
✨Main Application Areas
• Máy xây dựng: Hàn các bộ phận kết cấu lớn và phức tạp như cần máy xúc và gầu xúc.
• Kết Cấu Thép/Thép Profile: Ưu điểm vượt trội trong việc hàn các tấm tăng cứng cho các cấu kiện dài và hẹp như dầm chữ H và dầm hộp.
• Thiết bị năng lượng gió: Hàn các bộ phận nặng như tháp và chân đế tuabin gió.
• Đóng tàu: Hàn các bộ phận nặng như phần thân tàu và container lớn.
• Hàng không vũ trụ: Lắp ráp các bộ phận động cơ máy bay có yêu cầu độ chính xác cực cao.
Selection Guide.
Khi chọn robot, bạn nên đánh giá nó bằng các bước sau:
1. Xác định tải trọng và kích thước phôi: Dựa trên trọng lượng phôi (nên cho phép chênh lệch 20% -30%), đường kính quay và chiều dài, xác định khả năng tải cần thiết và hành trình nâng/di chuyển.
2. Xác định các yêu cầu chức năng: Làm rõ những hành động cần thực hiện (nâng, lật, xoay) và đó là để hàn (yêu cầu độ ổn định ở tốc độ thấp) hay lắp ráp và xử lý.
3. Xác nhận các yêu cầu về độ chính xác: Để hàn có độ chính xác cao, hãy tập trung vào độ lặp lại (ví dụ: ≤±0,1mm).
4. Đánh giá các phương pháp điều khiển và tích hợp: Xác nhận rằng bộ định vị được điều khiển trực tiếp bởi hệ thống điều khiển robot và sử dụng các giao thức truyền thông tương thích như EtherCAT và Profinet.
5. Kiểm tra chất lượng của các bộ phận cốt lõi: Yêu cầu nhà cung cấp nêu rõ nhãn hiệu của các bộ phận chính như động cơ servo và bộ giảm tốc chính xác, đồng thời cung cấp báo cáo kiểm tra chất lượng.
Future Development Trends
* **Điều khiển thông minh:** Tích hợp nhận dạng hình ảnh AI và cảm biến có độ chính xác cao, nó đạt được khả năng nhận dạng phôi tự động và tạo đường dịch chuyển tối ưu.
* **Độ chính xác và hiệu quả cao:** Sử dụng kết hợp động cơ servo + bộ giảm tốc chính xác, độ chính xác định vị đạt ±0,01°.
* **Thiết kế mô-đun:** Các thành phần cốt lõi được thiết kế dưới dạng mô-đun tiêu chuẩn hóa, cho phép người dùng kết hợp chúng một cách linh hoạt để đáp ứng nhu cầu sản xuất đa dạng và đơn giản hóa việc bảo trì sau này.
* **Cộng tác toàn quy trình:** Giao tiếp trong thời gian thực với robot và thiết bị khác thông qua Ethernet công nghiệp, nó trở thành "cộng tác viên quy trình sản xuất", đóng một vai trò quan trọng, đặc biệt là trong các lĩnh vực như năng lượng mới.
Tóm lại, bộ định vị nâng côngxon là công cụ mạnh mẽ để xử lý các phôi lớn, có hình dạng không đều. Cốt lõi của việc lựa chọn là khớp chính xác các yêu cầu về phôi và quy trình cụ thể của bạn. Để giúp bạn thu hẹp lựa chọn của mình,
bạn có thể vui lòng cho tôi biết trọng lượng và chiều dài gần đúng của phôi mà bạn chủ yếu hàn không? Sau đó, tôi có thể đánh giá các thông số kỹ thuật về tải trọng và yêu cầu hành trình phù hợp dựa trên tình huống cụ thể của bạn.
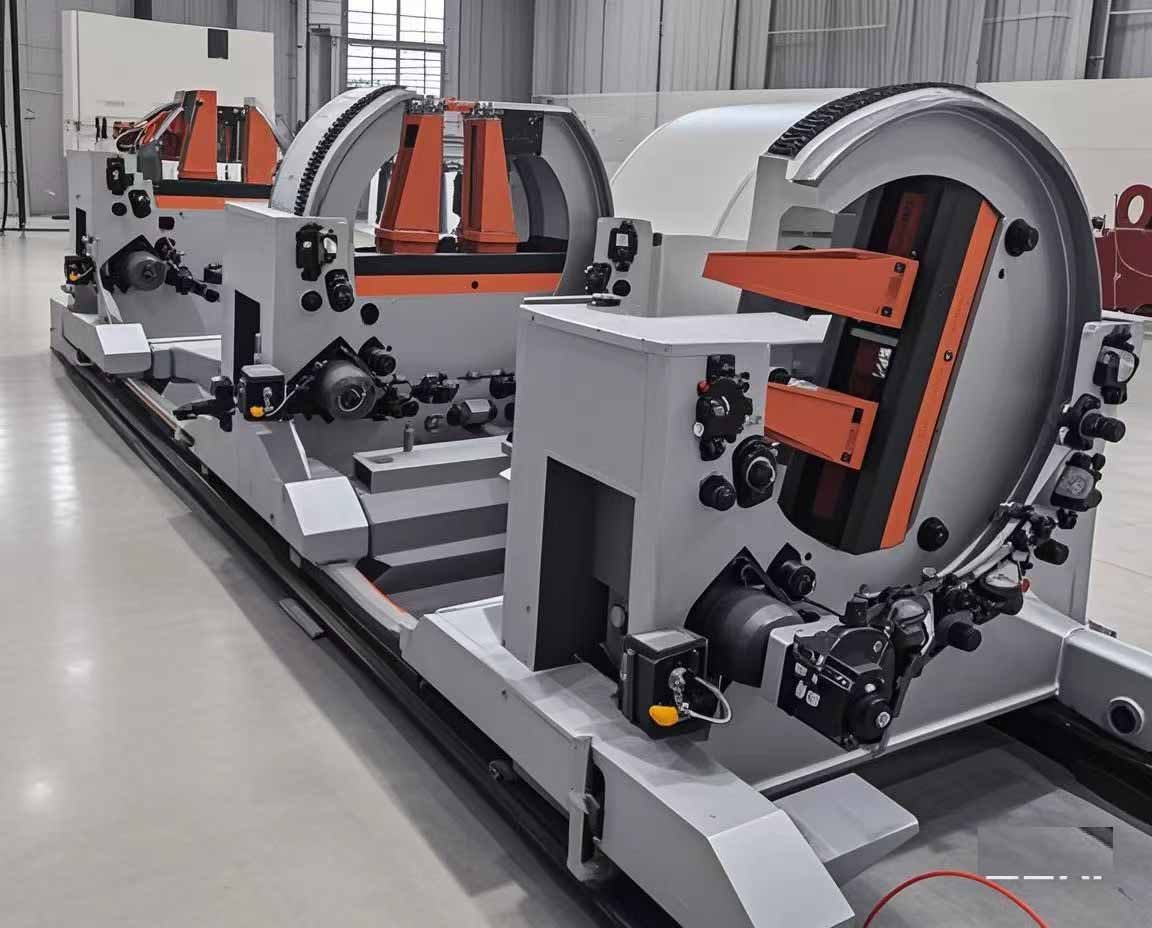
Bộ định vị được trang bị động cơ servo và bộ giảm tốc RV, các bộ phận được gia công CNC cho độ chính xác cao.
Bộ định vị có thể được thiết kế dựa trên yêu cầu kỹ thuật hoặc tùy chỉnh theo bản vẽ được cung cấp.
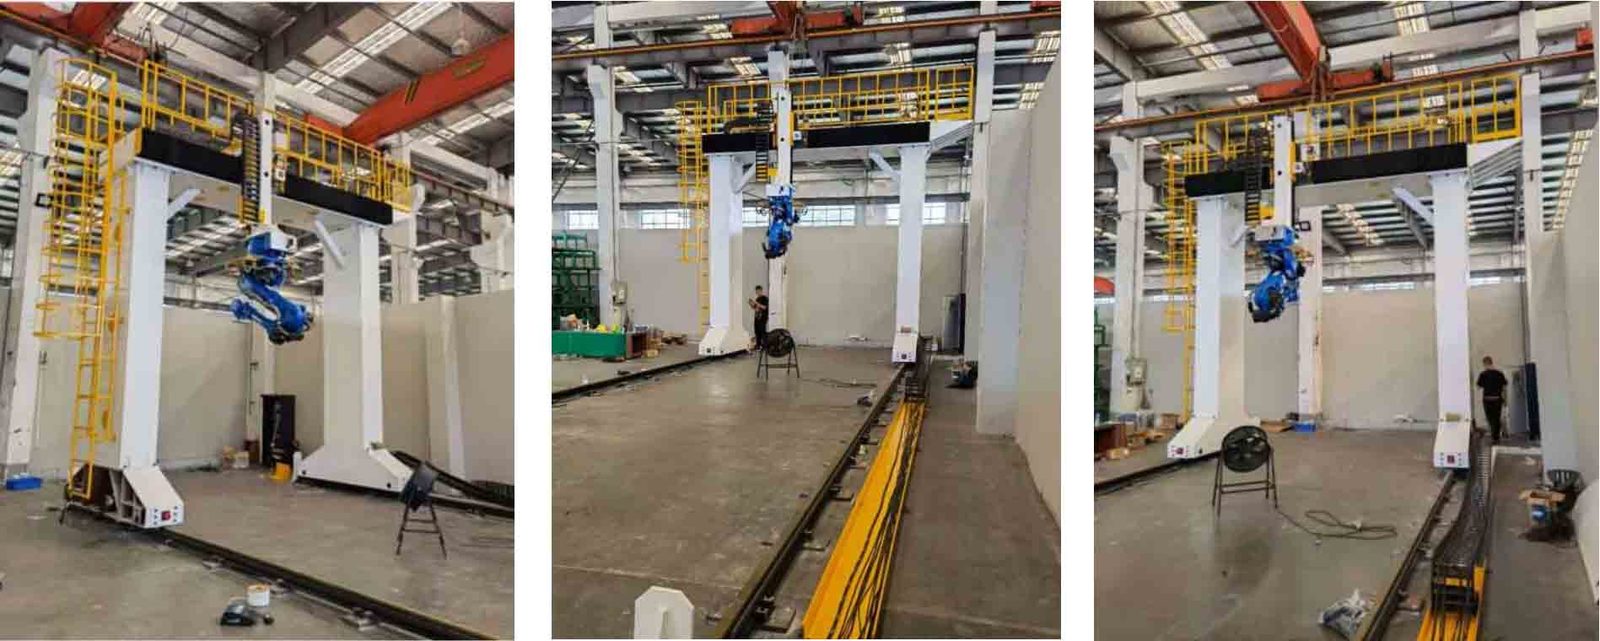
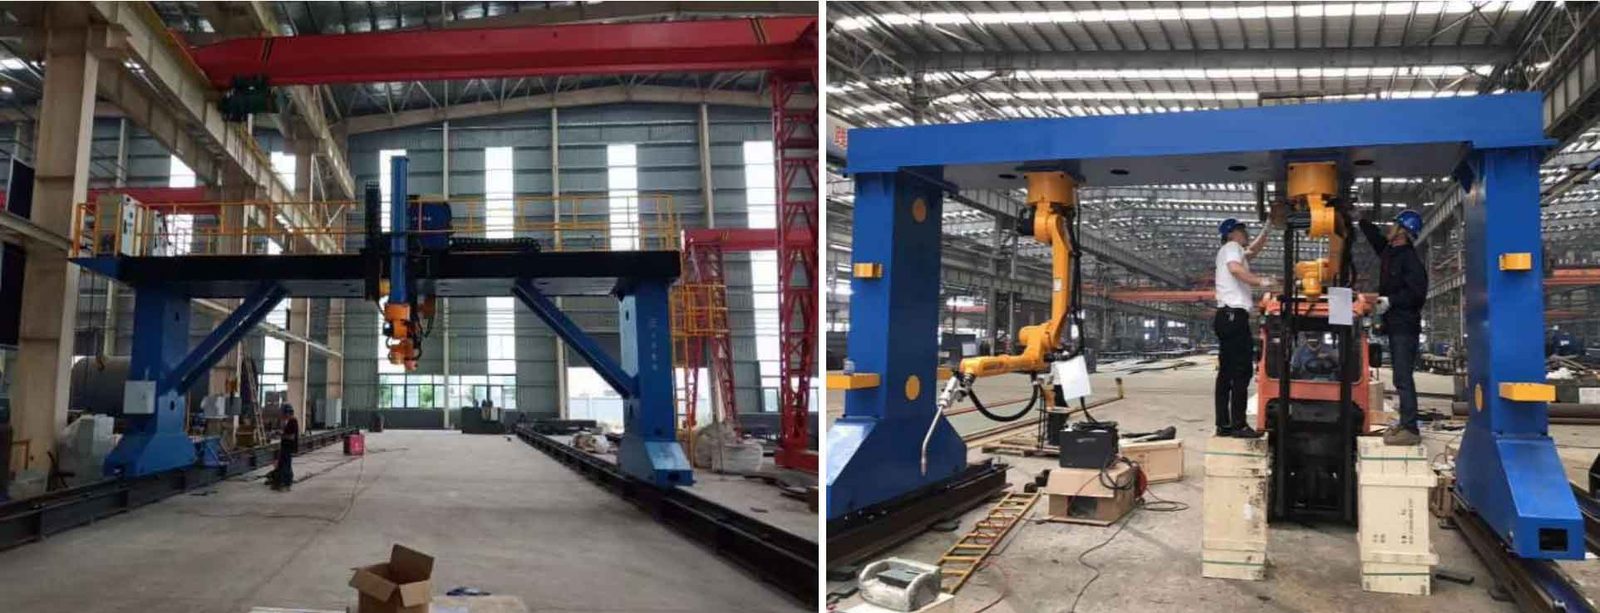
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
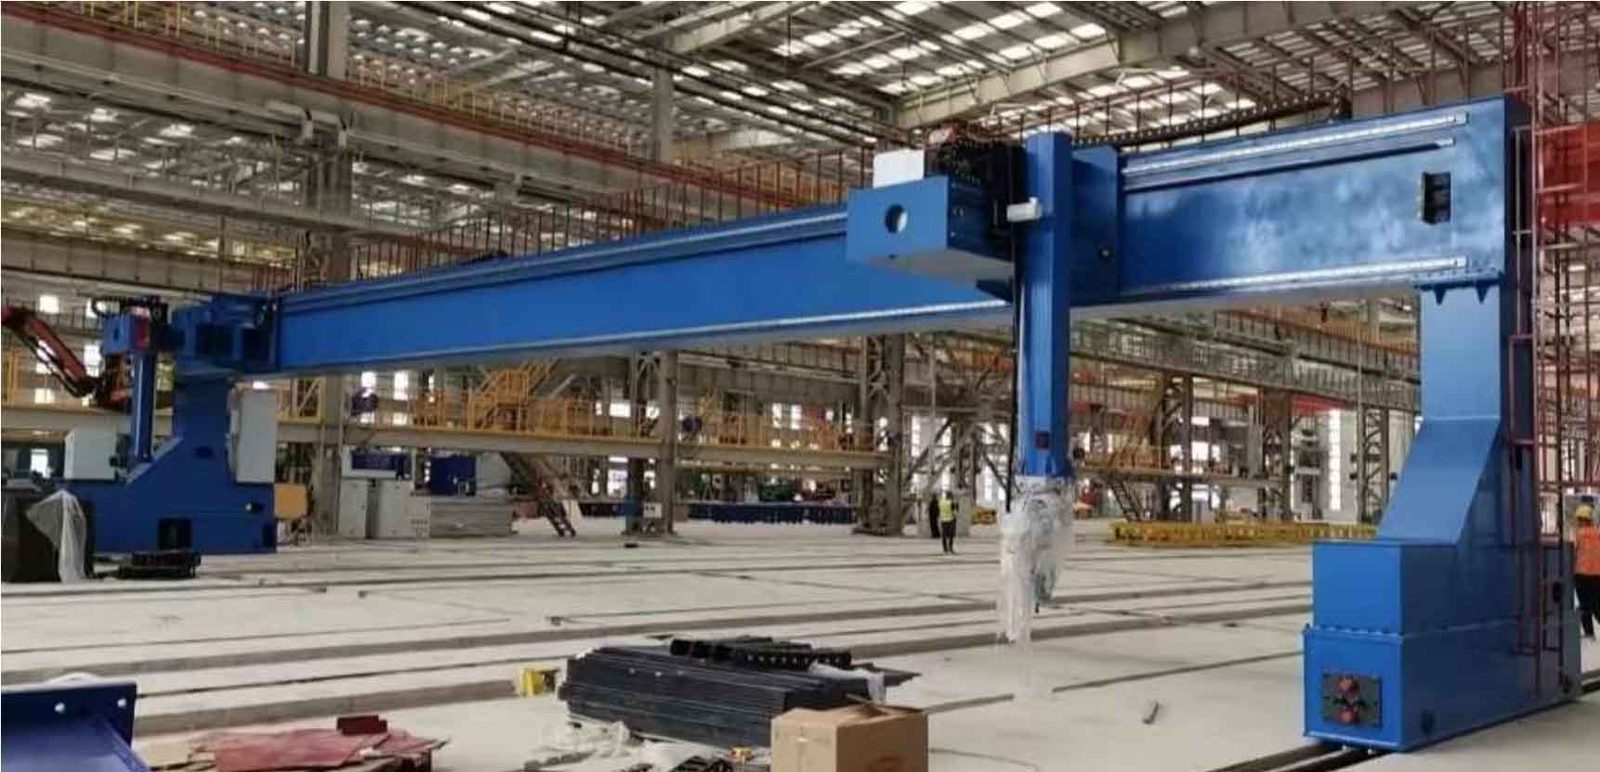
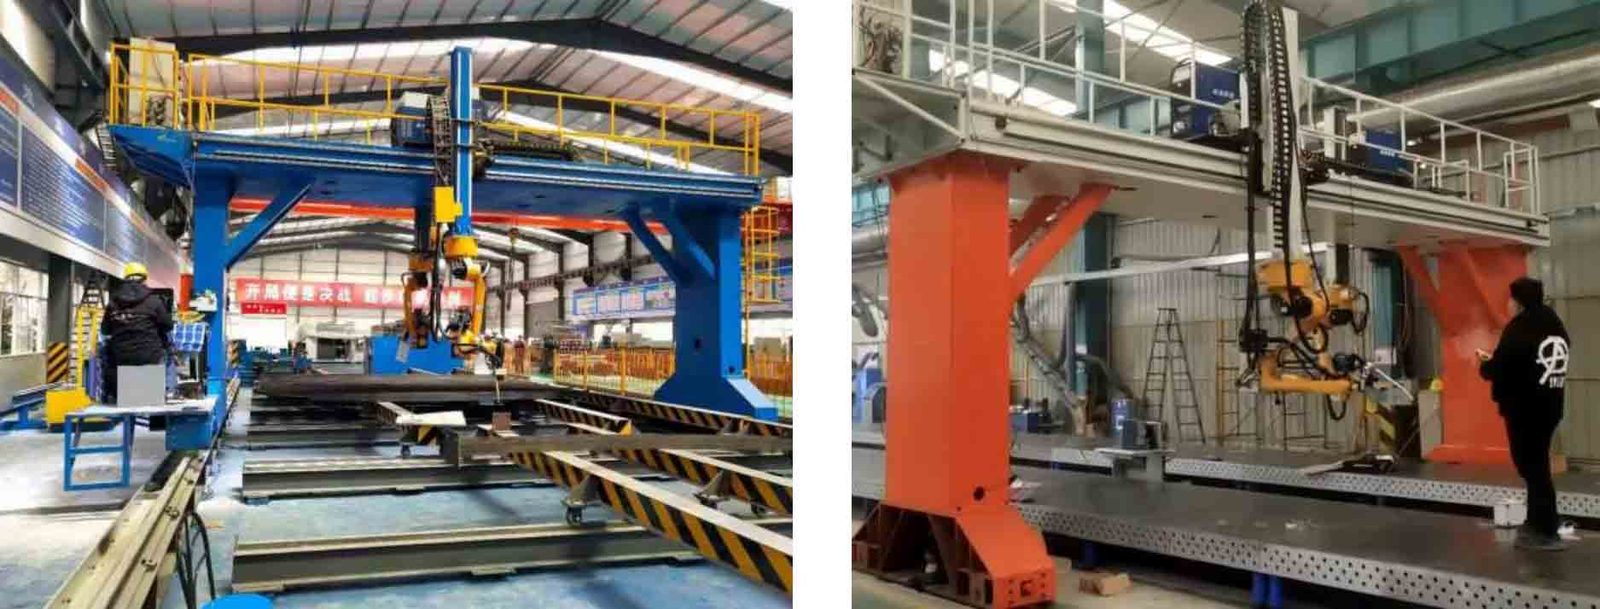
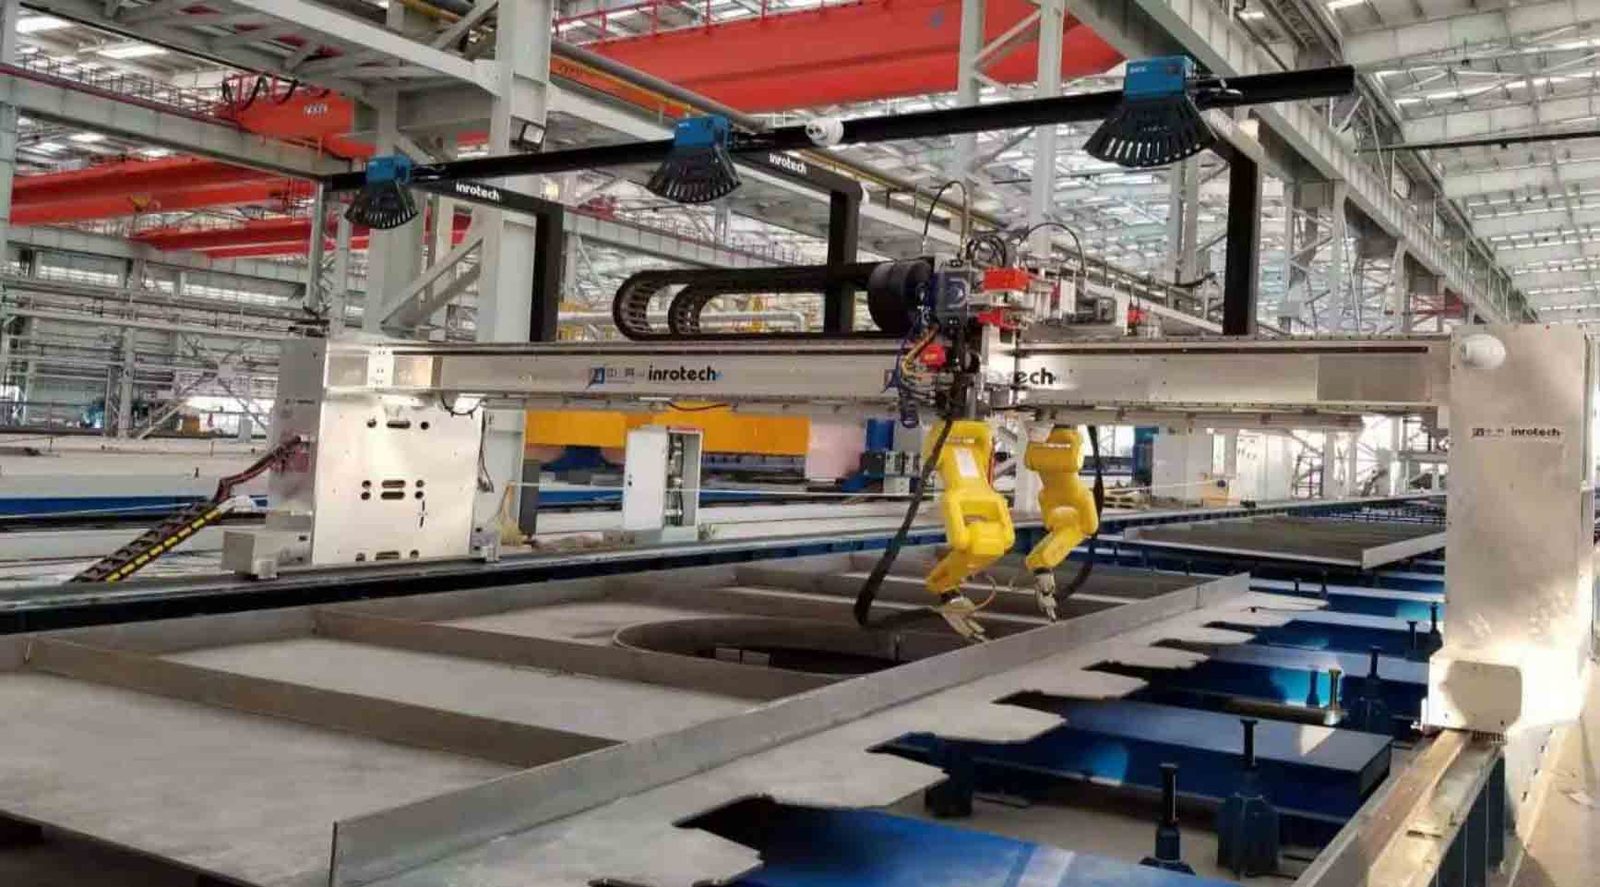
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
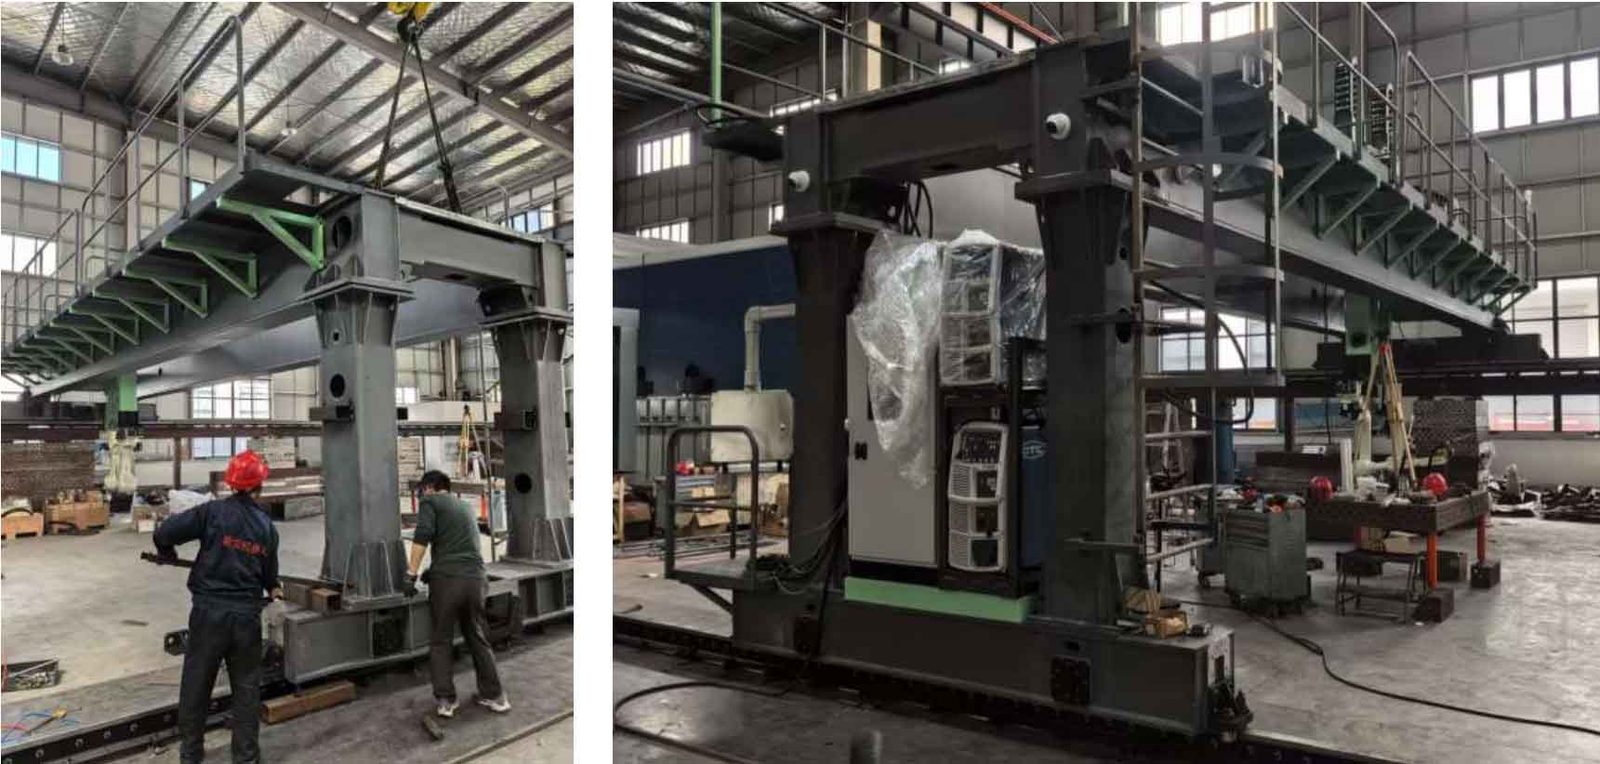
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
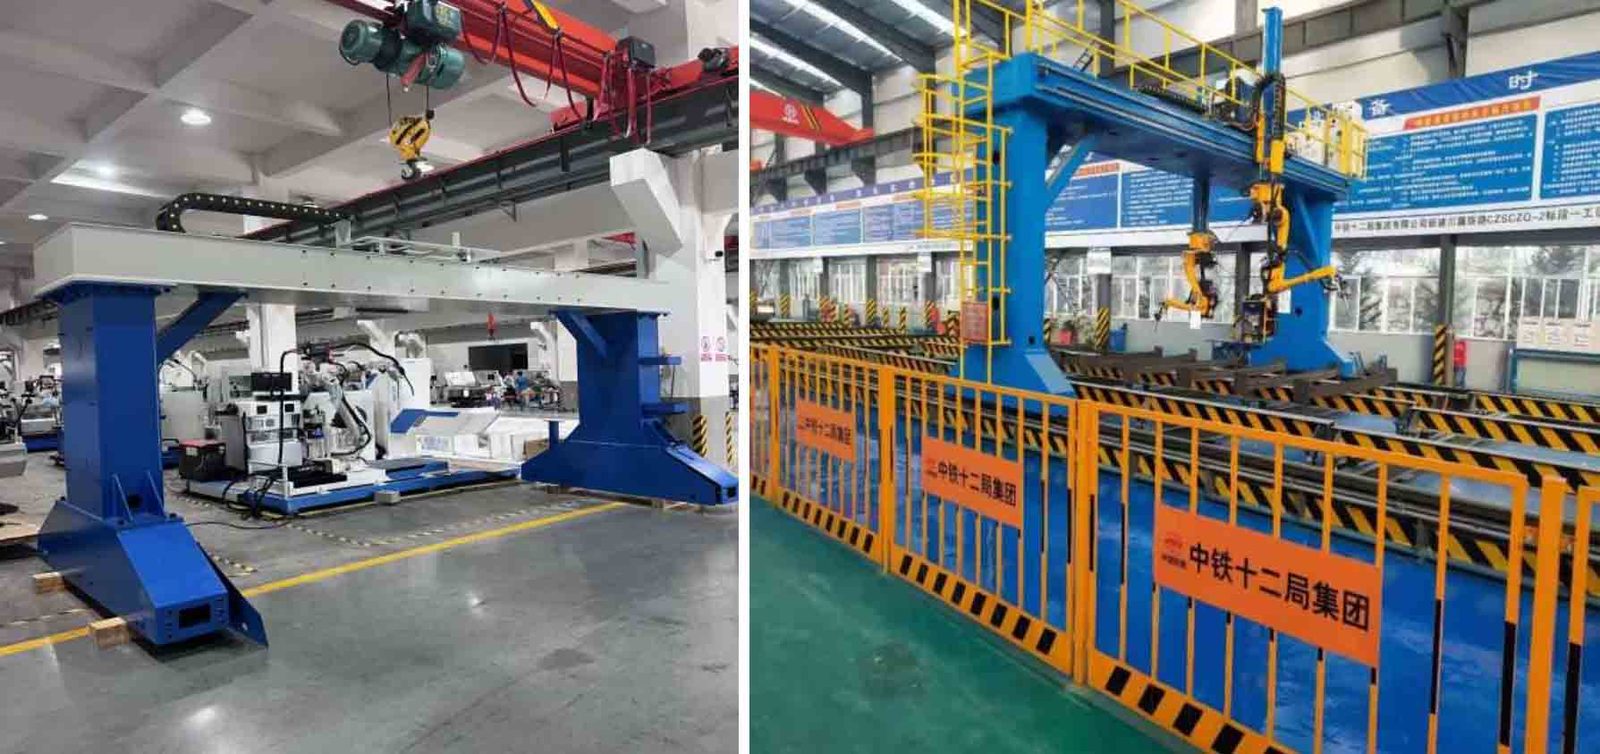
Bộ định vị có thể được Xinbao thiết kế dựa trên yêu cầu kỹ thuật hoặc tùy chỉnh dựa trên bản vẽ được cung cấp.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Dữ liệu kỹ thuật đầy đủ
| Người mẫu | Không có |
|---|---|
| Trục | 3 trục |
| Loại | Robot công nghiệp |
| thời gian dẫn | 45 ngày |
Các giá trị danh nghĩa ở 20°C. Tải xuống bảng dữ liệu cho các mô hình cad, đường cong mô-men xoắn và bản đồ I/O của bộ điều khiển.
Nó chạy ở đâu
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Câu hỏi của người mua
Các thông số kỹ thuật chính của là gì?
Trục: 3 trục. Một bảng dữ liệu đầy đủ có sẵn theo yêu cầu.
Thời gian chính và MOQ cho là gì?
Thời gian thực hiện là 45 ngày; MOQ là 1 đơn vị.
How is the priced?
Giá được trích dẫn cho mỗi cấu hình, bao gồm cả dụng cụ và cước phí nếu có.
Nhận báo giá đề xuất cho Robot công nghiệp
Bao gồm phần, tỷ lệ mục tiêu và cổng đích. Một kỹ sư – không phải chatbot – sẽ trả lời trong vòng 48 giờ.
Cùng danh mục

Robot hàn điểm 6 trục, tầm với 1.950 mm

Bộ kẹp chân không tích hợp để xử lý robot

ROKAE NB220 Robot công nghiệp 6 trục dòng - Tải trọng 150kg, tầm với 3201mm
Được đánh giá bởi TROY Engineering ·. Các thông số kỹ thuật được kiểm tra lại dựa trên bảng dữ liệu của nhà cung cấp ở mỗi báo giá.