


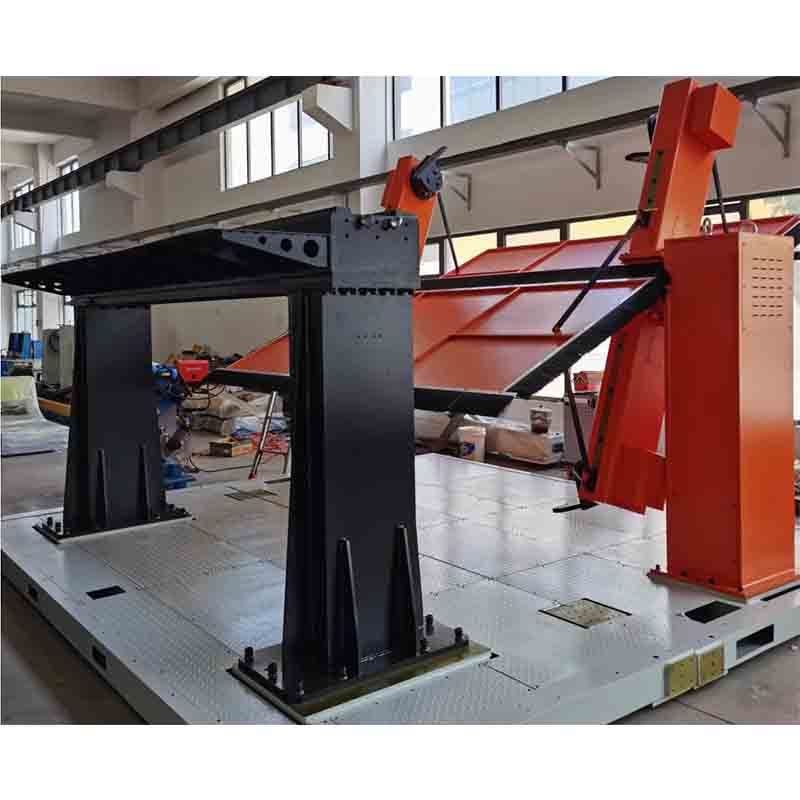
แกนและตัวกำหนดตำแหน่งเพิ่มเติมของหุ่นยนต์
แกนและตัวกำหนดตำแหน่งเพิ่มเติมของ Robot เป็นหุ่นยนต์อุตสาหกรรมสำหรับการเชื่อม / การจัดวางบนพาเลท ข้อมูลจำเพาะที่สำคัญ: แกน 3 แกน ระยะเวลาดำเนินการคือ 45 วัน ราคาจะถูกเสนอตามการกำหนดค่า การรับรอง: เอกสาร CE ตามคำขอ
- แบบอย่าง
- ไม่มี
- ขวาน
- 3 แกน
- หมวดหมู่
- หุ่นยนต์อุตสาหกรรม
- เวลานำ
- 45 วัน
แพลตฟอร์มนี้มีไว้เพื่ออะไร
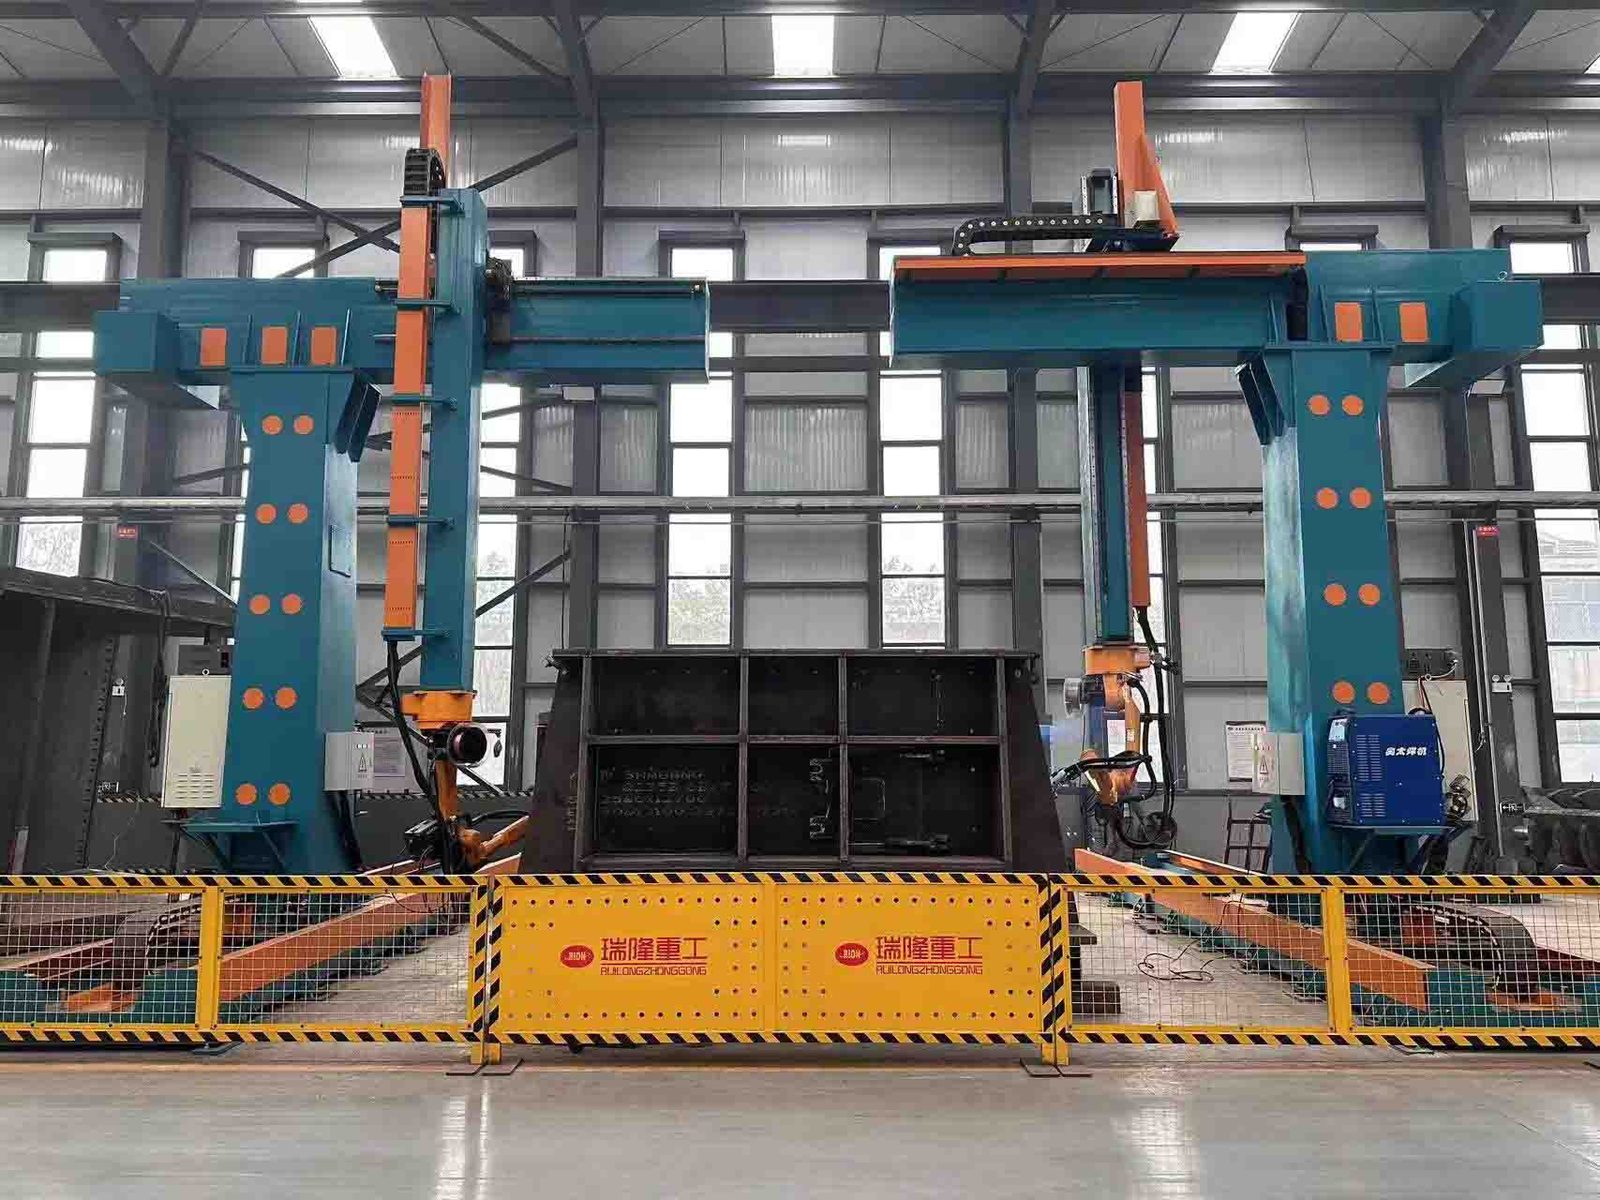
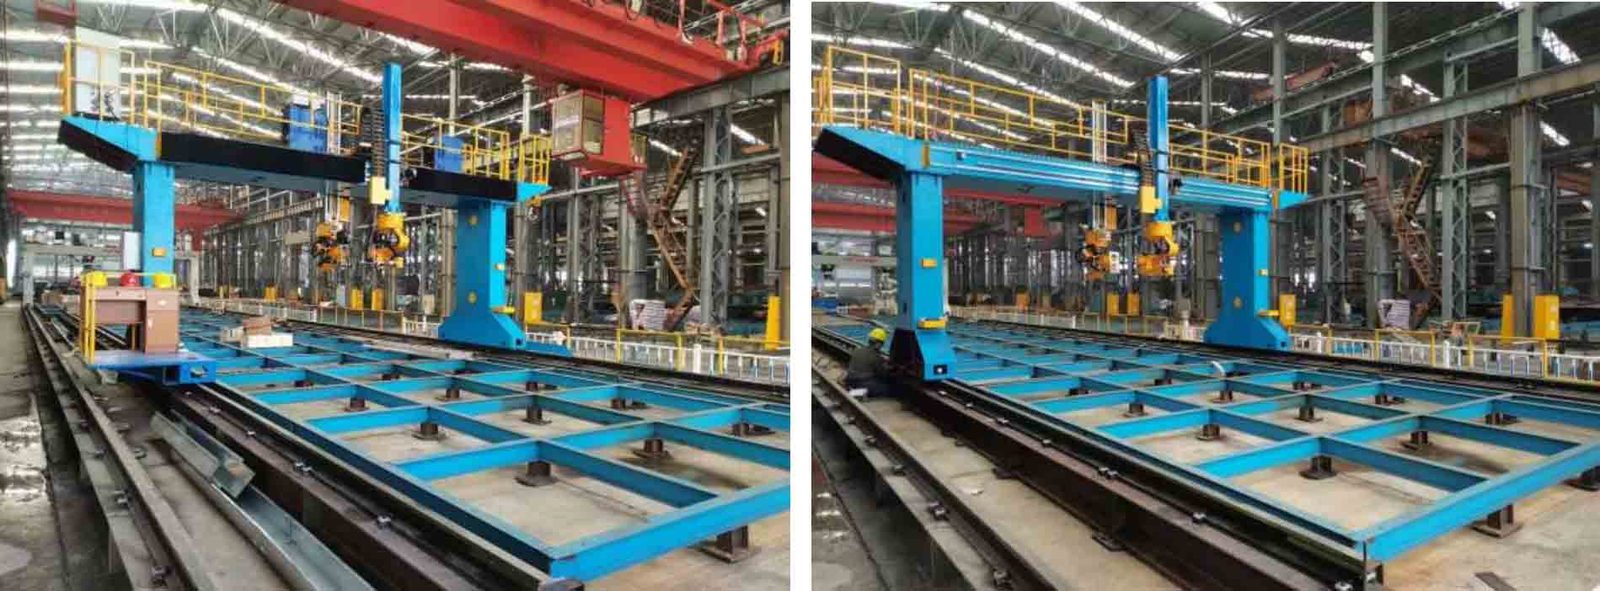
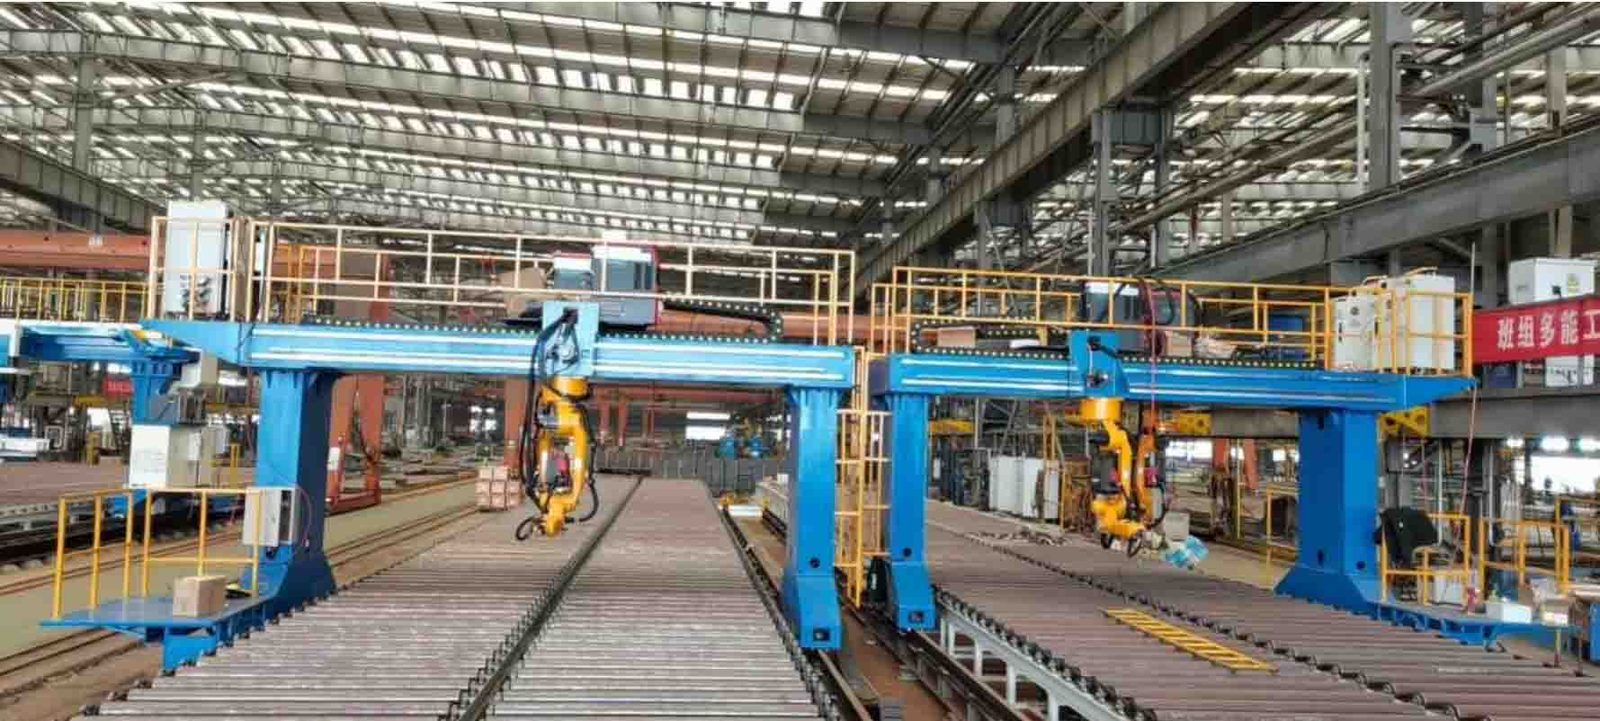
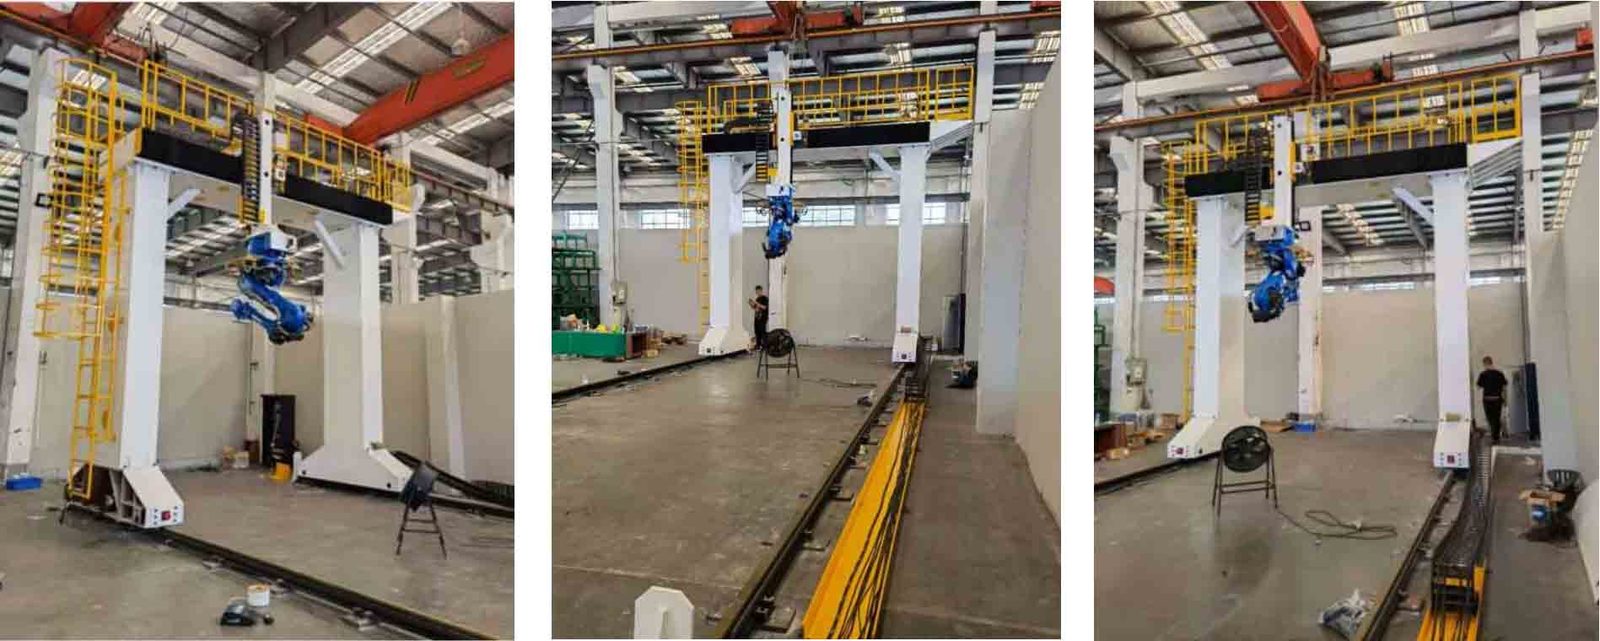
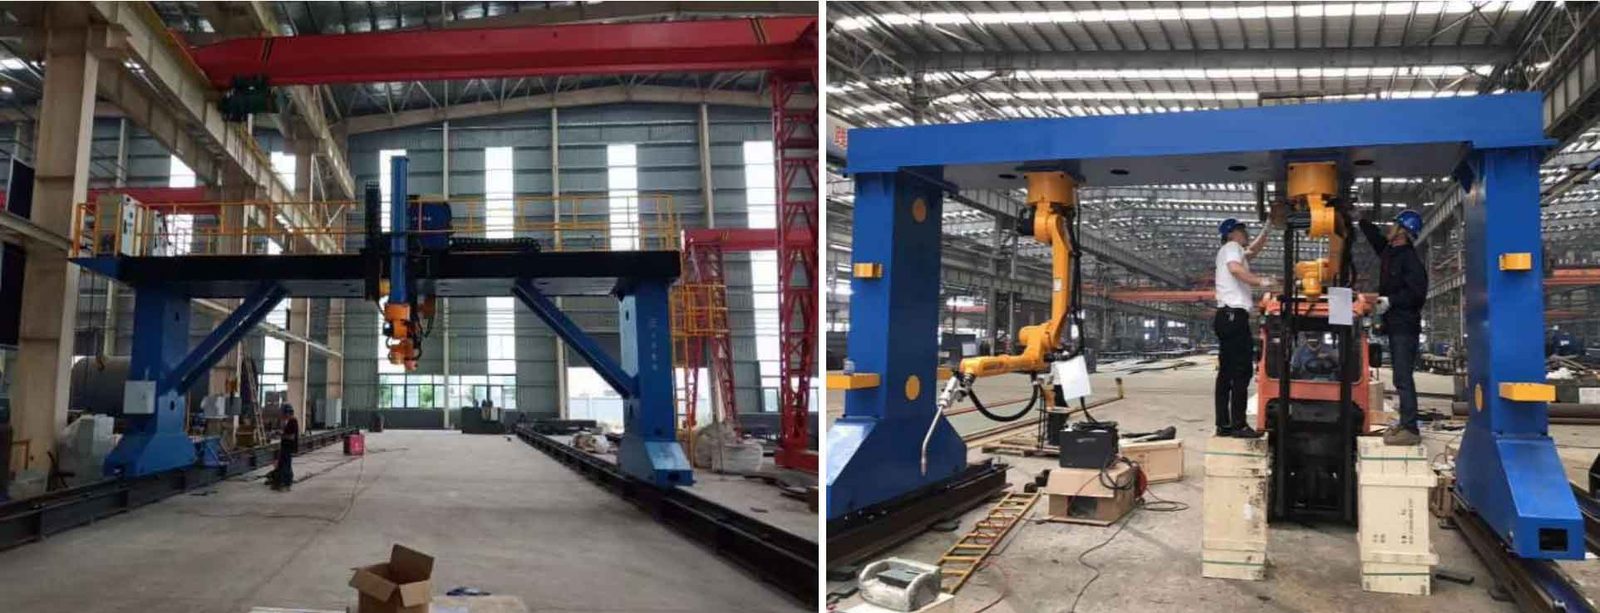
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
เงื่อนไขทางการค้า
| ใบเสนอราคา | ราคาต่อการกำหนดค่า — ตอบกลับภายใน 48 ชั่วโมง |
|---|---|
| เวลานำ | 45 วัน |
| ขั้นต่ำ | 1 ยูนิต |
| ต้นทาง | จีน |
| พอร์ตของการโหลด | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| การชำระเงิน | เงินมัดจำ 30%, 70% ก่อนจัดส่ง |
| การรับประกัน | มาตรฐาน 24 เดือน สามารถเลือกได้ 36 เดือน |
รายละเอียดสินค้า
บันทึกการใช้งาน แบบก่อสร้าง และวิดีโอจากไฟล์ทางวิศวกรรม TROY — เอกสารชุดเดียวกันกับใบเสนอราคา
Structural Composition
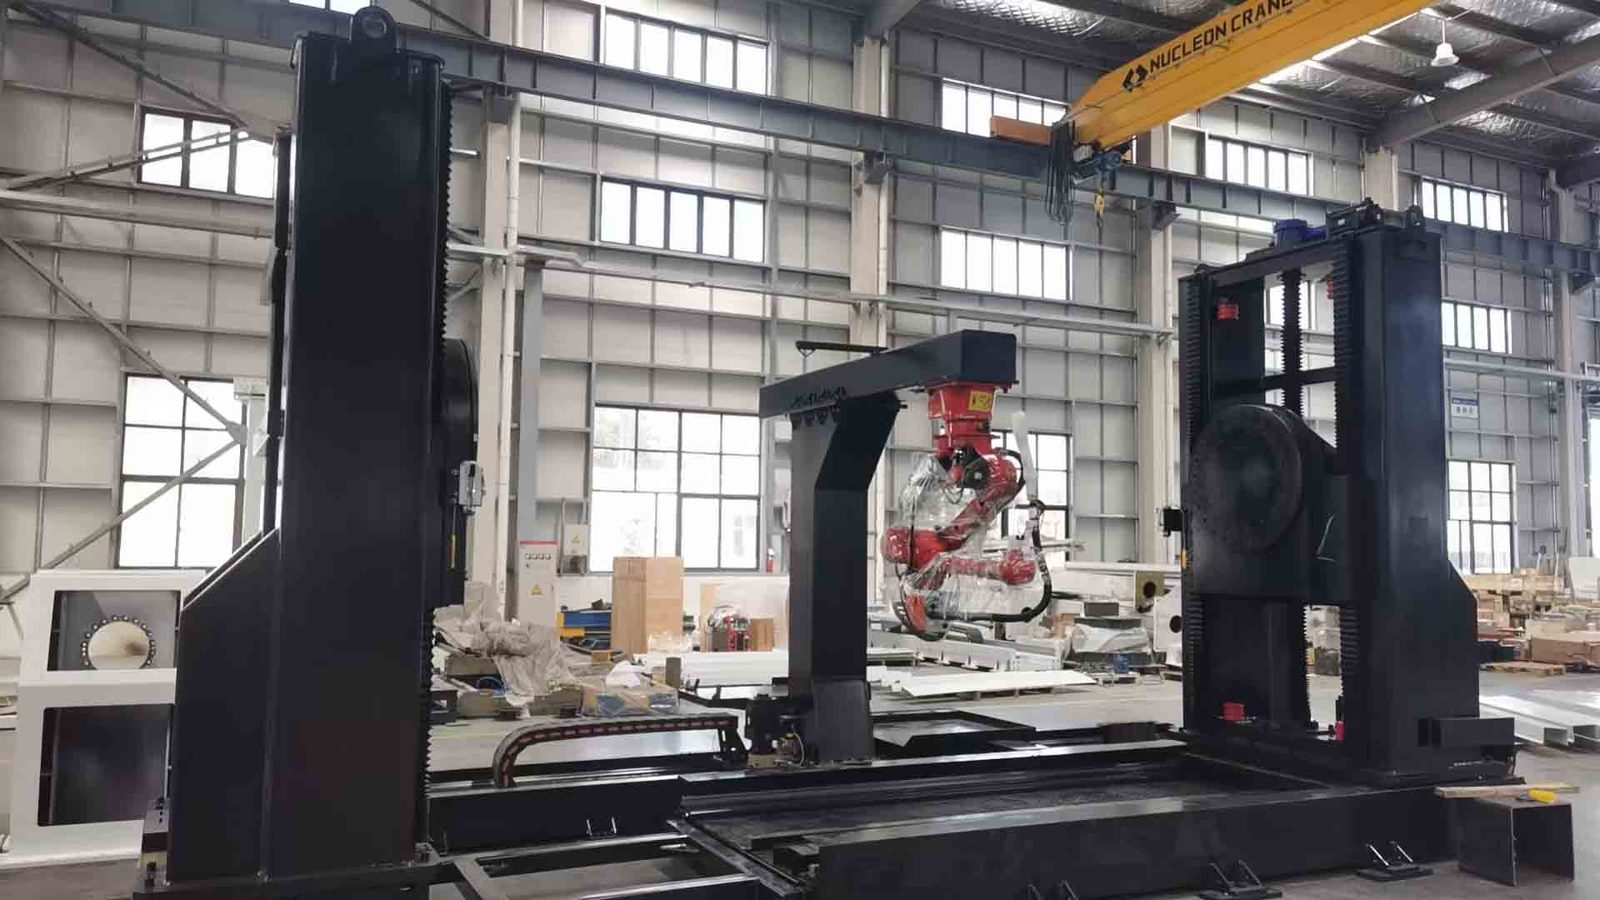
โดยทั่วไปจะประกอบด้วยส่วนต่างๆ ดังต่อไปนี้ (การกำหนดค่าเฉพาะจะรวมกันได้อย่างยืดหยุ่นตามความต้องการที่แท้จริง):
* **ระบบหุ่นยนต์:** หน่วยประมวลผลหลักของเวิร์กสเตชัน การเชื่อมและงานกระบวนการอื่นๆ
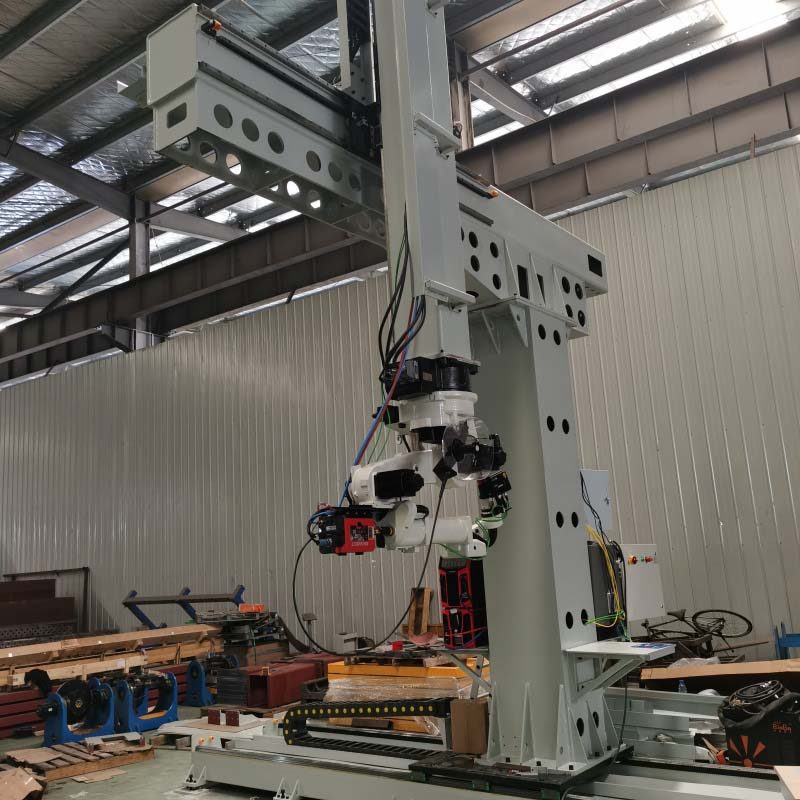
* **ตัวกำหนดตำแหน่งแบบคานยื่น:** บรรทุกชิ้นงานและทำให้สามารถเปลี่ยนท่าทางได้ มันเป็นองค์ประกอบอเนกประสงค์ของเวิร์กสเตชัน
* **ฐานเคลื่อนที่/ยึดอยู่กับที่:** รองรับตัวกำหนดตำแหน่งและชิ้นงาน ช่วยให้ตัวกำหนดตำแหน่งสามารถเคลื่อนที่บนรางเพื่อรองรับชิ้นงานที่มีความยาวต่างกันได้
* **ระบบควบคุมแบบรวม:** ช่วยให้สามารถควบคุมและสื่อสารร่วมกันระหว่างหุ่นยนต์ ตัวกำหนดตำแหน่ง และอุปกรณ์อื่นๆ ทั้งหมด
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
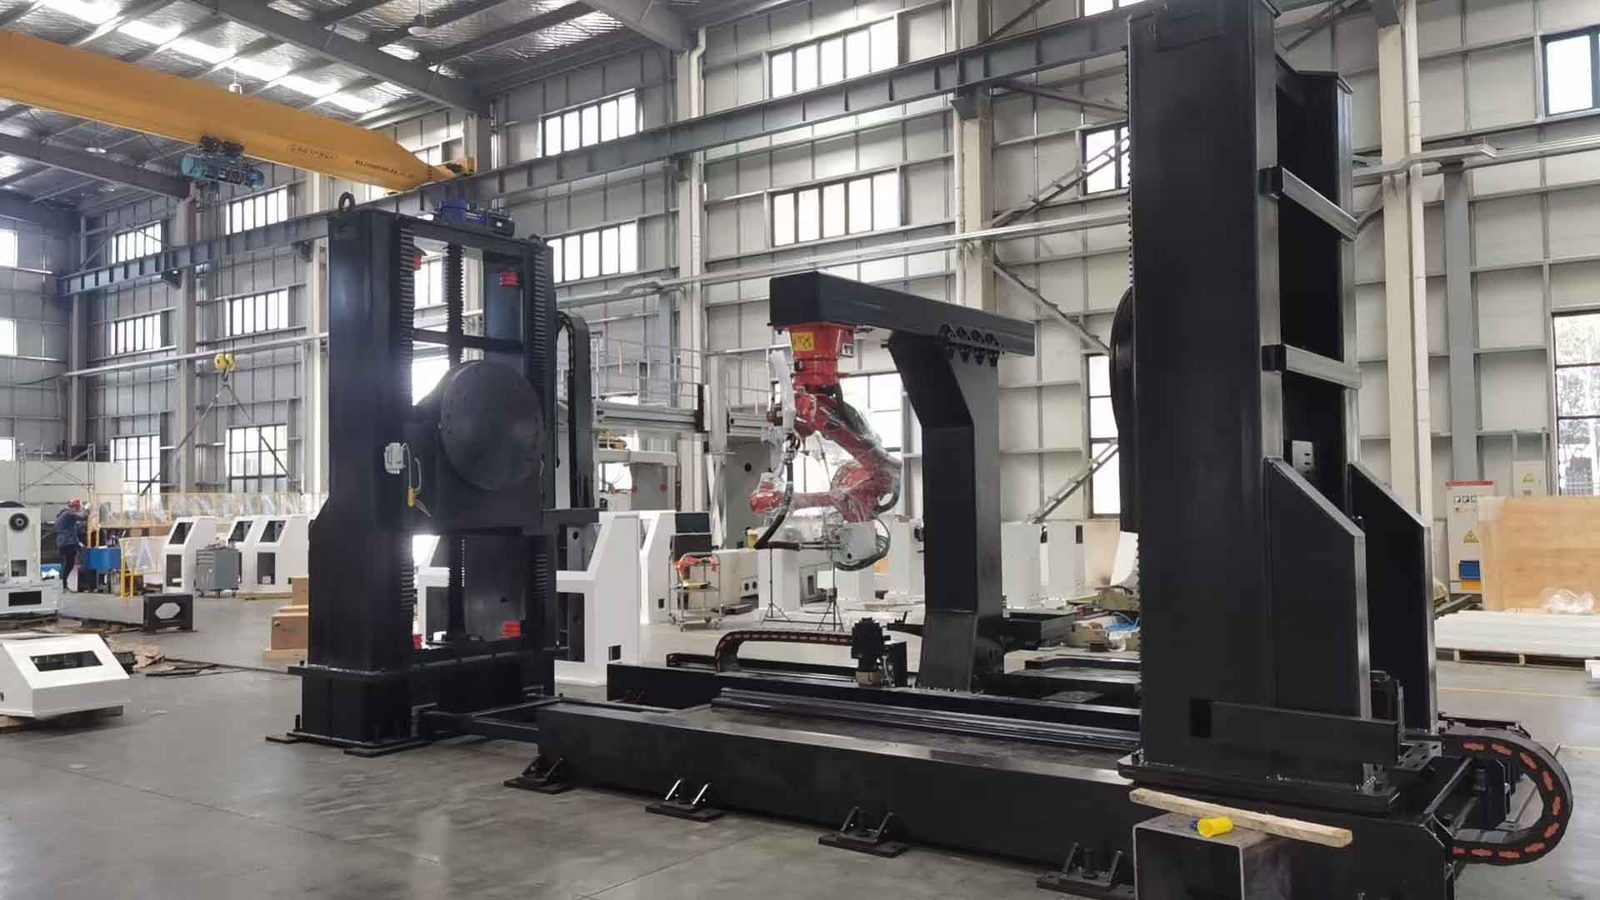
ขั้นตอนการทำงานทั่วไปจะเป็นดังนี้:
1. การหนีบชิ้นงาน: ชิ้นงานจะถูกยกขึ้นด้วยตนเองหรือโดยอัตโนมัติบนตัวกำหนดตำแหน่งและทำการหนีบ
2. การทำงานร่วมกัน: หุ่นยนต์ทำการเชื่อม และผู้กำหนดตำแหน่งจะช่วยพลิกชิ้นงานไปยังตำแหน่งที่เหมาะสมที่สุด ทำให้เกิดการทำงานร่วมกันโดยที่ "หุ่นยนต์เคลื่อนที่และชิ้นงานเคลื่อนที่ตามกัน"
3. การขนถ่าย: หลังจากการเชื่อมทั้งหมดเสร็จสิ้น หุ่นยนต์จะกลับไปยังจุดเริ่มต้น และชิ้นงานจะถูกขนถ่ายด้วยตนเอง
⚙ Key Technical Parameters
เมื่อเลือกตัวกำหนดตำแหน่ง พารามิเตอร์หลักที่ต้องพิจารณา (ขึ้นอยู่กับรุ่น เช่น Kunrui RDSL-XX) ได้แก่:
· อัตราโหลด:กำหนดน้ำหนักสูงสุดของชิ้นงานที่สามารถรับได้ ช่วงสามารถครอบคลุม 500 กก. ถึง 5,000 กก. ขึ้นอยู่กับความต้องการ
· ระยะชักในการยก: ระยะการเคลื่อนที่ในแนวตั้งสูงสุดของชิ้นงาน สูงสุดถึง 2000 มม.
· ช่วงการเอียง/การหมุน: กำหนดความสามารถในการปรับท่าทางของชิ้นงาน โดยทั่วไปช่วงการเอียงจะอยู่ที่ ±180° และช่วงการหมุนสามารถหมุนได้ต่อเนื่อง ±360° (N×360°)
• ความแม่นยำในการกำหนดตำแหน่งซ้ำ: ตัวบ่งชี้หลักสำหรับการวัดความแม่นยำของตัวกำหนดตำแหน่ง ในการใช้งานการเชื่อมด้วยหุ่นยนต์ ข้อกำหนดด้านความแม่นยำโดยทั่วไปคือ ≤ ±0.1 มม.
✨ Structural Features and Advantages
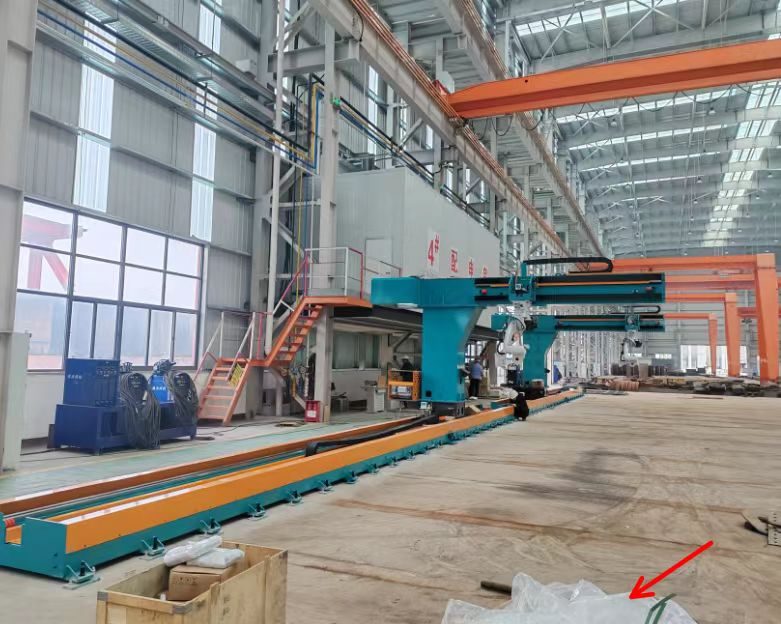
• คุณสมบัติหลัก: การยก กลไกการยกคานยื่นซึ่งขับเคลื่อนโดยเซอร์โวมอเตอร์และลีดสกรู ชดเชยการเข้าถึงที่จำกัดของหุ่นยนต์ได้อย่างมีประสิทธิภาพ ทำให้สามารถครอบคลุมชิ้นงานที่ยาวเป็นพิเศษ (เช่น ยาวสูงสุด 8 เมตร)
• การทำงานร่วมกันแบบหลายแกน การเข้าถึงที่ยอดเยี่ยม: ตามทฤษฎีแล้ว การผสมผสานระหว่างการยก การเอียง และการหมุน พื้นผิวของชิ้นงานสามารถปรับให้อยู่ในตำแหน่งการทำงานที่เหมาะสมที่สุดได้
• โครงสร้างแบบเปิด: มาจากการออกแบบ "รูปตัว L" และ "รูปตัว C" ซึ่งให้พื้นที่ปฏิบัติการแบบเปิด อำนวยความสะดวกในการยกชิ้นงานขนาดใหญ่และการทำงานของหุ่นยนต์
• มีความแข็งแกร่งสูงและรองรับงานหนัก: ตัวเครื่องเชื่อมจากเหล็กที่มีความแข็งแรงสูงและผ่านการอบชุบด้วยความร้อน เพื่อให้มั่นใจในความเสถียรของโครงสร้างและป้องกันการสั่นสะเทือนเมื่อต้องรับน้ำหนักชิ้นงานที่มีน้ำหนักมาก
• การบูรณาการและการทำงานร่วมกันในระดับสูง: บูรณาการอย่างล้ำลึกกับระบบควบคุมหุ่นยนต์ผ่าน Profinet, EtherCAT และบัสอื่นๆ ทำให้เกิดการเชื่อมโยงที่แม่นยำ
✨Main Application Areas
• เครื่องจักรในงานก่อสร้าง: การเชื่อมส่วนประกอบโครงสร้างขนาดใหญ่และซับซ้อน เช่น บูมขุดและถังตัก
• โครงสร้างเหล็ก/โปรไฟล์เหล็ก: ข้อได้เปรียบที่สำคัญในการเชื่อมแผ่นทำให้แข็งสำหรับส่วนประกอบที่ยาวและแคบ เช่น คานตัว H และคานกล่อง
• อุปกรณ์พลังงานลม: การเชื่อมชิ้นส่วนที่มีน้ำหนักมาก เช่น หอคอยและฐานกังหันลม
• การต่อเรือ: การเชื่อมชิ้นส่วนที่มีน้ำหนักมาก เช่น ส่วนตัวเรือและภาชนะขนาดใหญ่
• การบินและอวกาศ: การประกอบส่วนประกอบของเครื่องยนต์อากาศยานที่มีความต้องการความแม่นยำสูงมาก
Selection Guide.
เมื่อเลือกหุ่นยนต์ แนะนำให้ประเมินโดยใช้ขั้นตอนต่อไปนี้:
1. กำหนดภาระและขนาดชิ้นงาน: ขึ้นอยู่กับน้ำหนักชิ้นงาน (แนะนำให้เผื่อระยะขอบ 20%-30%) เส้นผ่านศูนย์กลางการหมุน และความยาว กำหนดความสามารถในการรับน้ำหนักที่ต้องการและระยะชักในการยก/เคลื่อนที่
2. กำหนดข้อกำหนดด้านการทำงาน: ชี้แจงว่าจะต้องดำเนินการใด (การยก การพลิก การหมุน) และสำหรับการเชื่อม (ที่ต้องการความเสถียรที่ความเร็วต่ำ) หรือการประกอบและการจัดการ
3. ยืนยันข้อกำหนดด้านความแม่นยำ: สำหรับการเชื่อมที่มีความแม่นยำสูง ให้เน้นที่ความสามารถในการทำซ้ำ (เช่น ≤±0.1 มม.)
4. ประเมินวิธีการควบคุมและบูรณาการ: ยืนยันว่าตัวกำหนดตำแหน่งได้รับการควบคุมโดยตรงโดยระบบควบคุมหุ่นยนต์ และใช้โปรโตคอลการสื่อสารที่เข้ากันได้ เช่น EtherCAT และ Profinet
5. ตรวจสอบคุณภาพของส่วนประกอบหลัก: กำหนดให้ซัพพลายเออร์ระบุแบรนด์ของส่วนประกอบหลัก เช่น เซอร์โวมอเตอร์และตัวลดความแม่นยำ และจัดทำรายงานการตรวจสอบคุณภาพ
Future Development Trends
* **การควบคุมอัจฉริยะ:** ด้วยการผสานการจดจำด้วยภาพ AI และเซ็นเซอร์ที่มีความแม่นยำสูง ทำให้สามารถระบุชิ้นงานอัตโนมัติและสร้างเส้นทางการเคลื่อนที่ที่เหมาะสมที่สุด
* **ความแม่นยำและประสิทธิภาพสูง:** การใช้เซอร์โวมอเตอร์ + ตัวลดความแม่นยำร่วมกัน ทำให้ความแม่นยำของตำแหน่งอยู่ที่ ±0.01°
* **การออกแบบแบบโมดูล:** ส่วนประกอบหลักได้รับการออกแบบเป็นโมดูลมาตรฐาน ช่วยให้ผู้ใช้สามารถรวมโมดูลเหล่านี้ได้อย่างยืดหยุ่นเพื่อตอบสนองความต้องการในการผลิตที่หลากหลาย และลดความซับซ้อนในการบำรุงรักษาในภายหลัง
* **การทำงานร่วมกันแบบเต็มรูปแบบ:** การสื่อสารแบบเรียลไทม์กับหุ่นยนต์และอุปกรณ์อื่นๆ ผ่านทางอีเทอร์เน็ตอุตสาหกรรม ทำให้กลายเป็น "ผู้ทำงานร่วมกันในกระบวนการผลิต" ซึ่งมีบทบาทสำคัญในโดยเฉพาะอย่างยิ่งในด้านต่างๆ เช่น พลังงานใหม่
โดยสรุป ตัวกำหนดตำแหน่งการยกแบบคานยื่นเป็นเครื่องมือที่มีประสิทธิภาพในการจัดการชิ้นงานขนาดใหญ่ที่มีรูปทรงไม่สม่ำเสมอ แกนหลักของการเลือกนั้นตรงกับข้อกำหนดของชิ้นงานและกระบวนการเฉพาะของคุณอย่างถูกต้อง เพื่อช่วยให้คุณจำกัดการเลือกของคุณให้แคบลง
คุณช่วยบอกน้ำหนักโดยประมาณและความยาวของชิ้นงานที่คุณเชื่อมเป็นหลักได้ไหม จากนั้นฉันสามารถประเมินข้อกำหนดการรับน้ำหนักที่เหมาะสมและข้อกำหนดระยะชักตามสถานการณ์เฉพาะของคุณได้
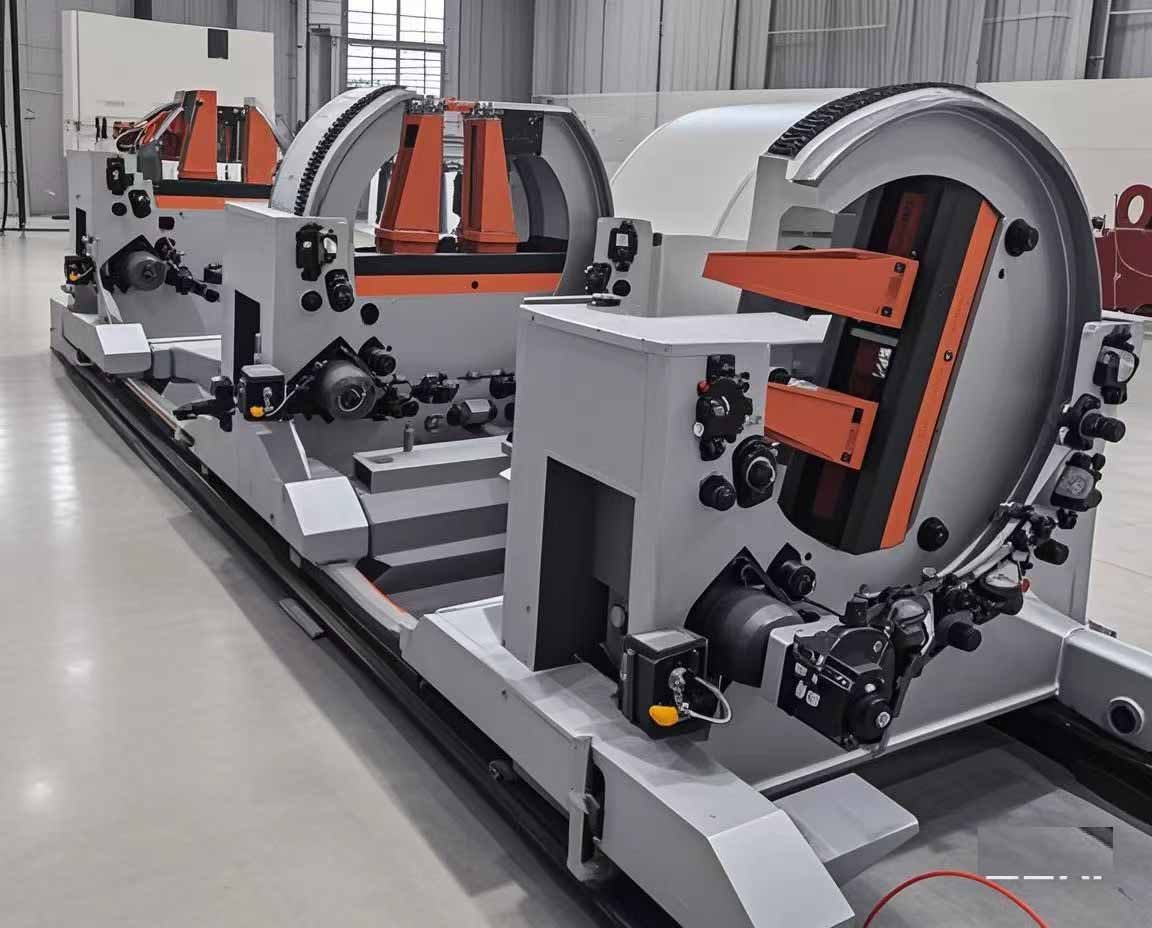
ตัวกำหนดตำแหน่งมาพร้อมกับเซอร์โวมอเตอร์และตัวลด RV และชิ้นส่วนต่างๆ ได้รับการกลึง CNC เพื่อความแม่นยำสูง
ตัวกำหนดตำแหน่งสามารถออกแบบตามความต้องการทางเทคนิคหรือปรับแต่งตามแบบที่ให้มา
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
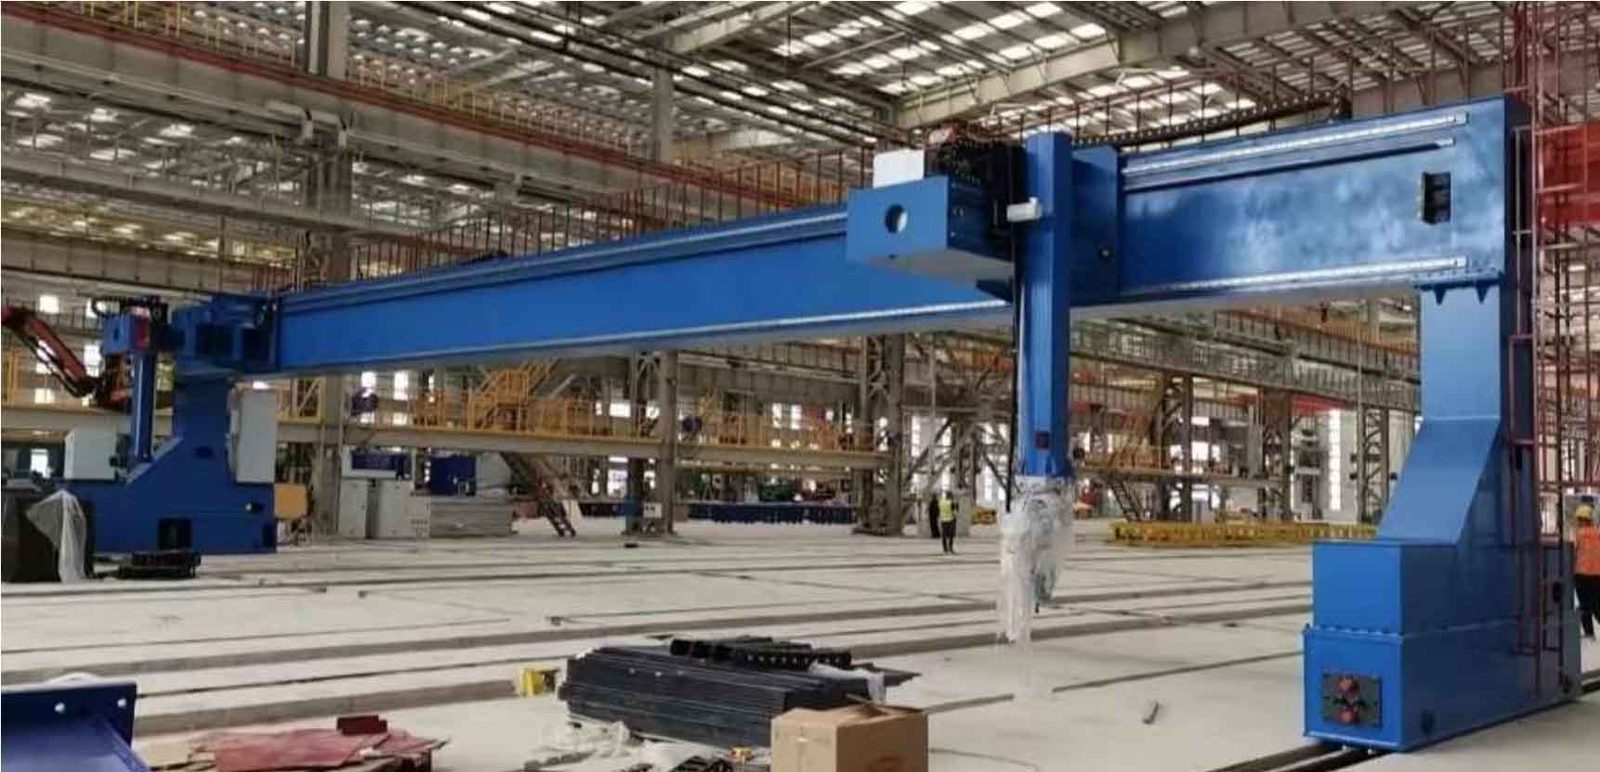
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
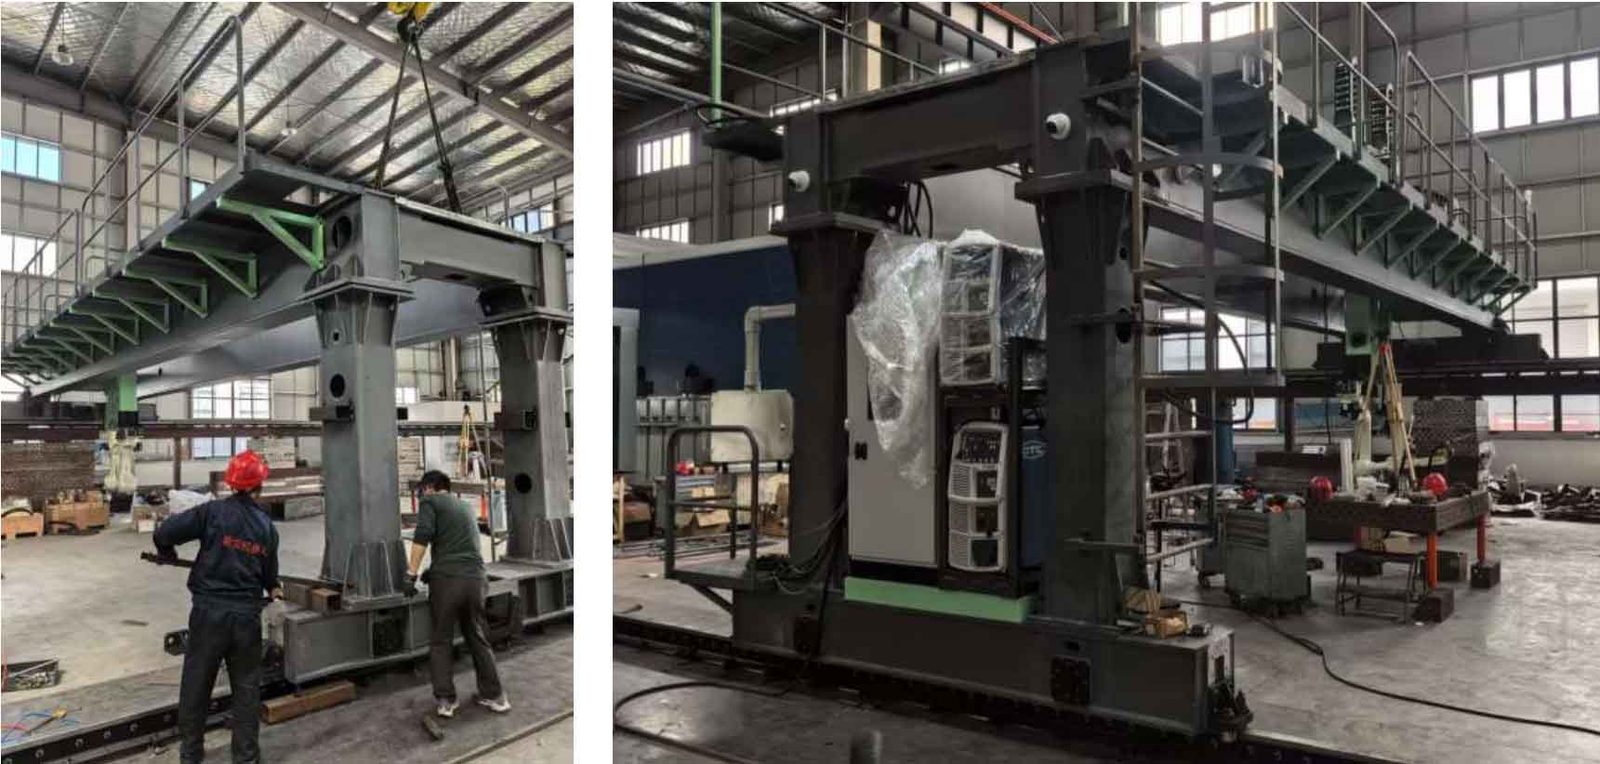
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
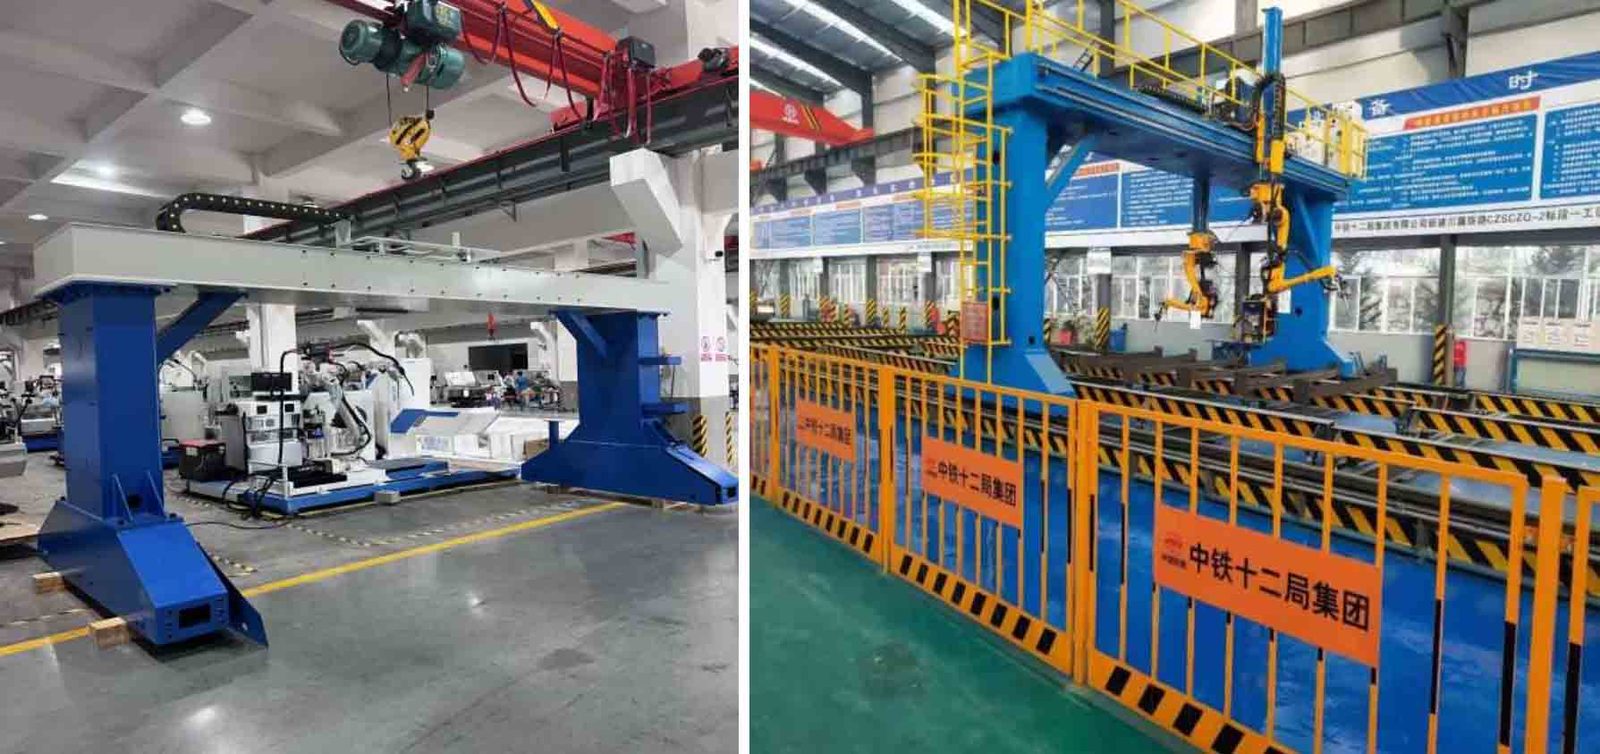
ตัวกำหนดตำแหน่งสามารถออกแบบโดย Xinbao ตามข้อกำหนดทางเทคนิคหรือปรับแต่งตามแบบที่ให้มา
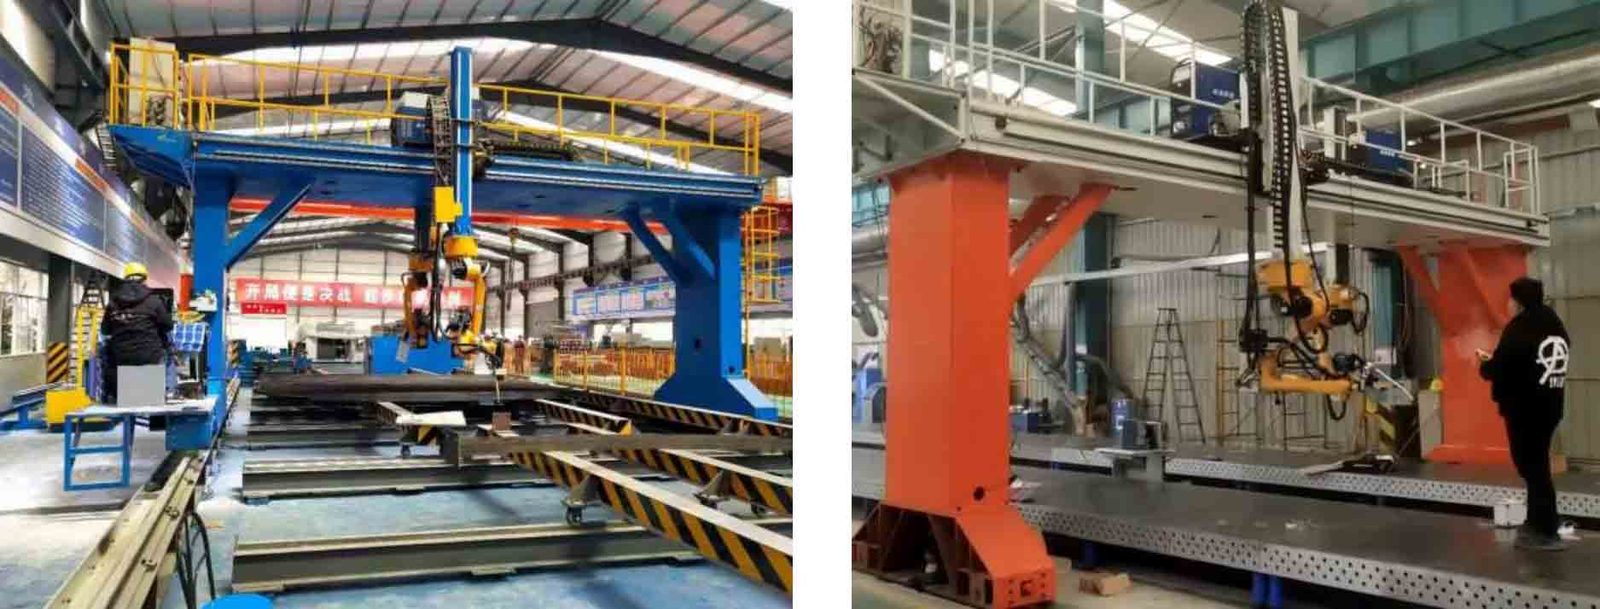
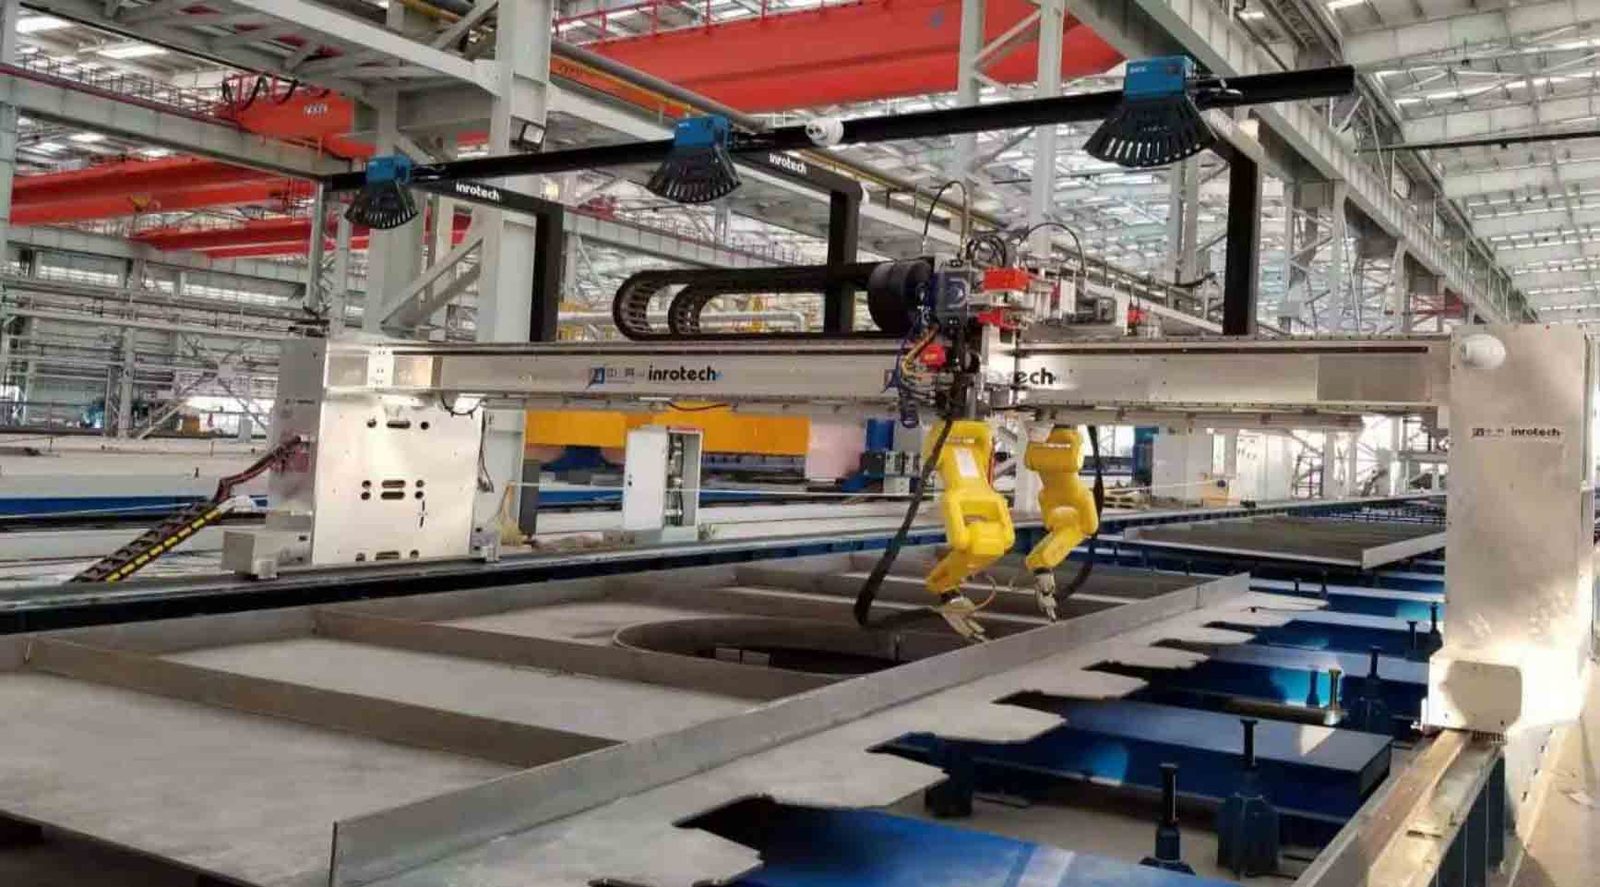
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
ข้อมูลทางเทคนิคเต็มรูปแบบ
| แบบอย่าง | ไม่มี |
|---|---|
| ขวาน | 3 แกน |
| หมวดหมู่ | หุ่นยนต์อุตสาหกรรม |
| เวลานำ | 45 วัน |
ค่าเป็นค่าเล็กน้อยที่ 20 °C ดาวน์โหลดเอกสารข้อมูลสำหรับโมเดล CAD กราฟแรงบิด และแมป I/O ของตัวควบคุม
มันวิ่งไปไหน.
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
คำถามของผู้ซื้อ
คุณสมบัติที่สำคัญของ ?
แกน: 3 แกน สามารถขอเอกสารข้อมูลฉบับเต็มได้
เวลานำและขั้นต่ำสำหรับคืออะไร?
ระยะเวลาดำเนินการคือ 45 วัน ขั้นต่ำคือ 1 หน่วย
How is the priced?
ราคาเสนอตามการกำหนดค่า รวมถึงเครื่องมือและค่าขนส่งตามความเหมาะสม
รับข้อเสนอราคาสำหรับหุ่นยนต์อุตสาหกรรม
รวมส่วนอัตราเป้าหมายและพอร์ตปลายทาง วิศวกร ไม่ใช่แชทบอท ตอบกลับภายใน 48 ชั่วโมง
หมวดเดียวกัน

หุ่นยนต์เชื่อมเฉพาะจุด 6 แกน ระยะการทำงาน 1,950 มม

มือจับสุญญากาศในตัวสำหรับการจัดการหุ่นยนต์

ROKAE NB220 หุ่นยนต์อุตสาหกรรม 6 แกนซีรีส์ - น้ำหนักบรรทุก 150 กก. ระยะยืด 3201 มม.
รีวิวโดย TROY วิศวกรรม ·. ข้อมูลจำเพาะจะได้รับการตรวจสอบอีกครั้งกับเอกสารข้อมูลของซัพพลายเออร์ในทุกใบเสนอราคา