


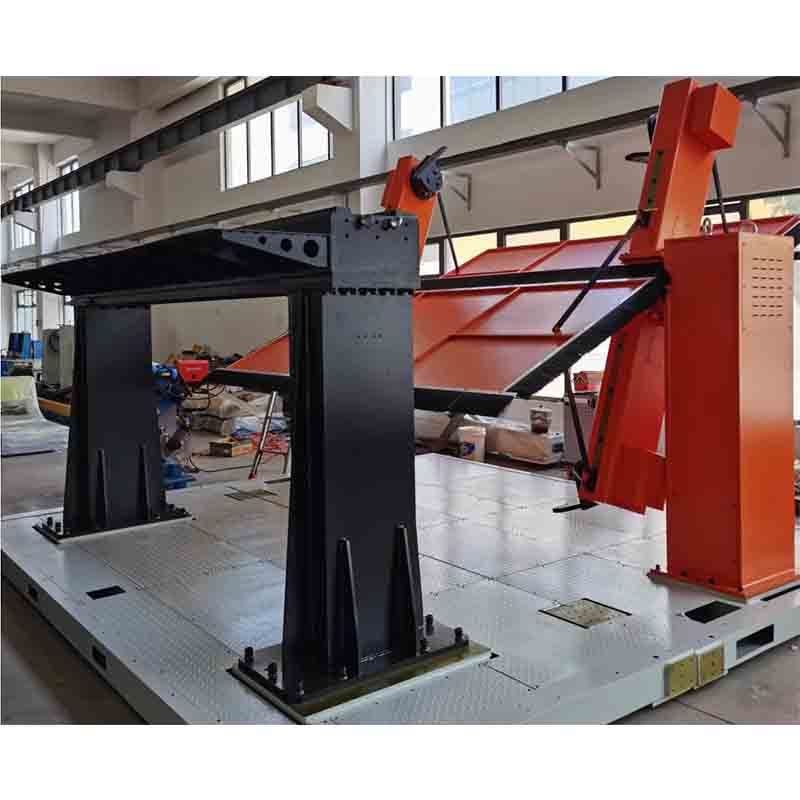
Asse aggiuntivo e posizionatore robot
Il Robot asse aggiuntivo e posizionatore è un robot industriale per la saldatura/pallettizzazione. Specifiche chiave: Assi 3 assi. Il tempo di consegna è di 45 giorni; il prezzo è indicato per configurazione. Certificazioni: documentazione CE su richiesta.
- Modello
- N / a
- Assi
- 3 assi
- Categoria
- Robot industriali
- Tempi di consegna
- 45 giorni
A cosa serve questa piattaforma
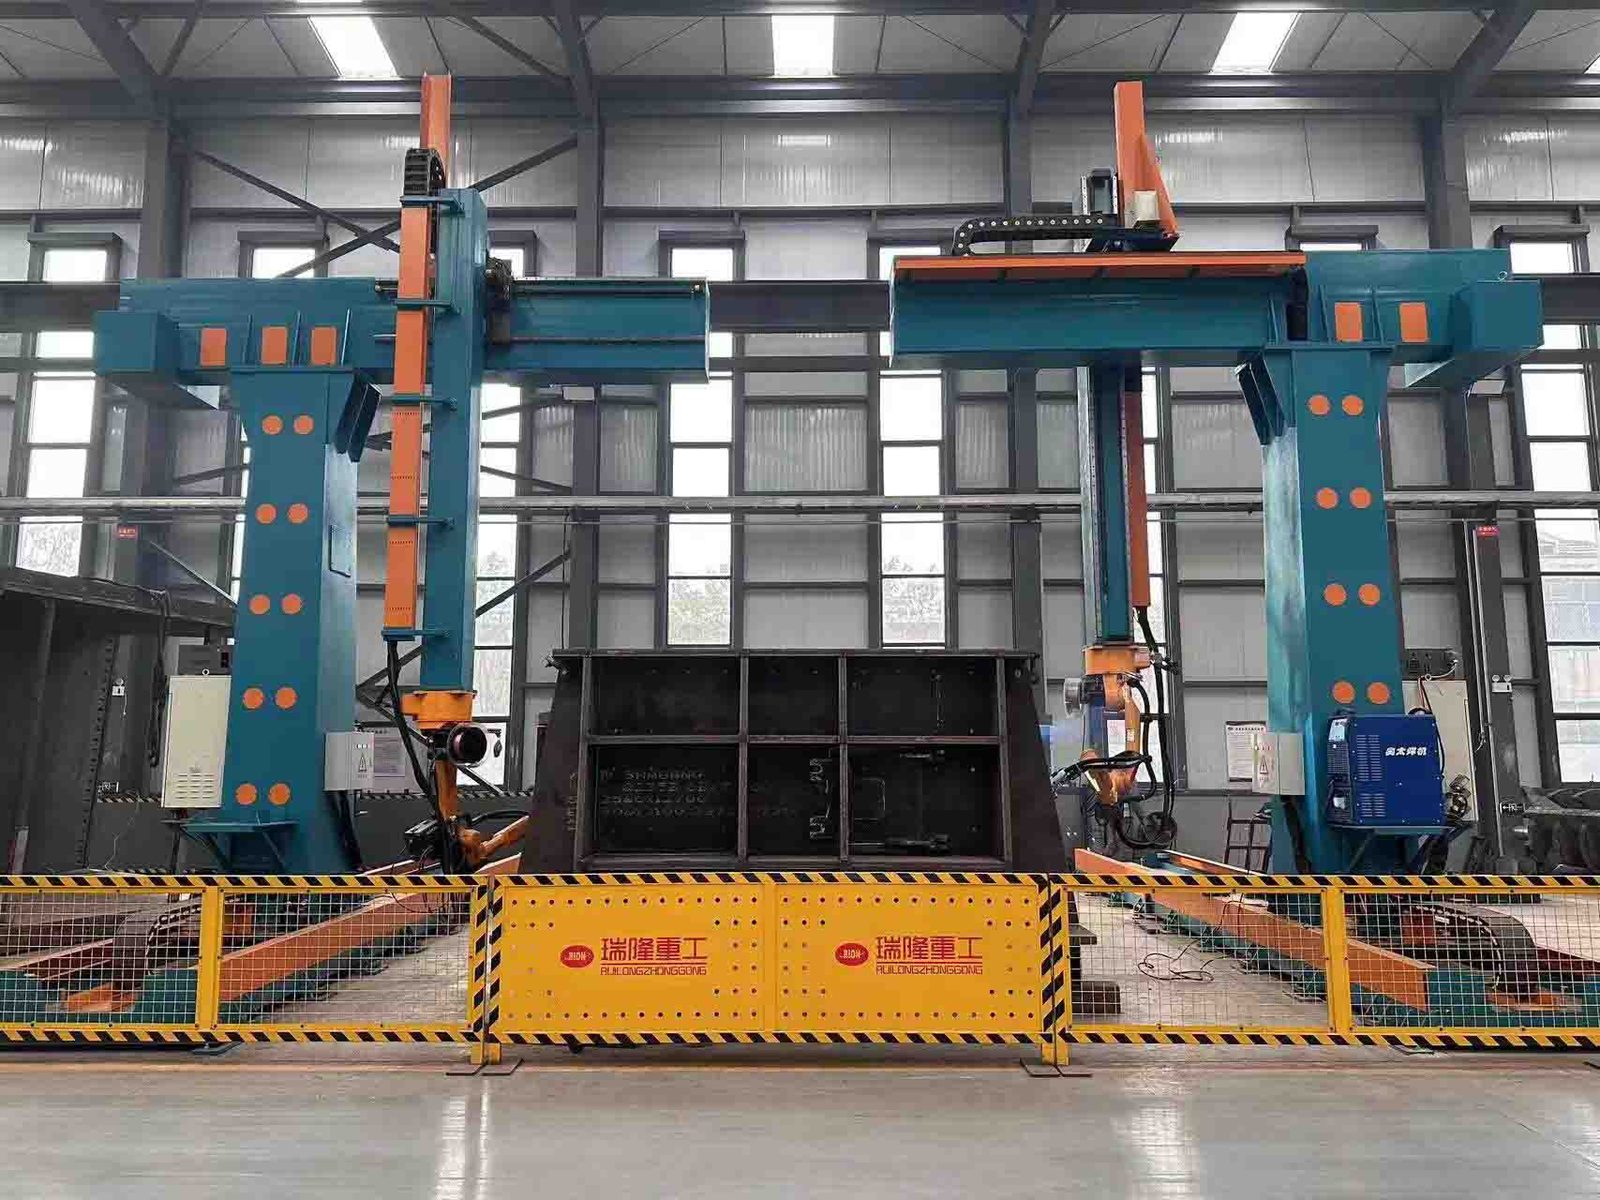
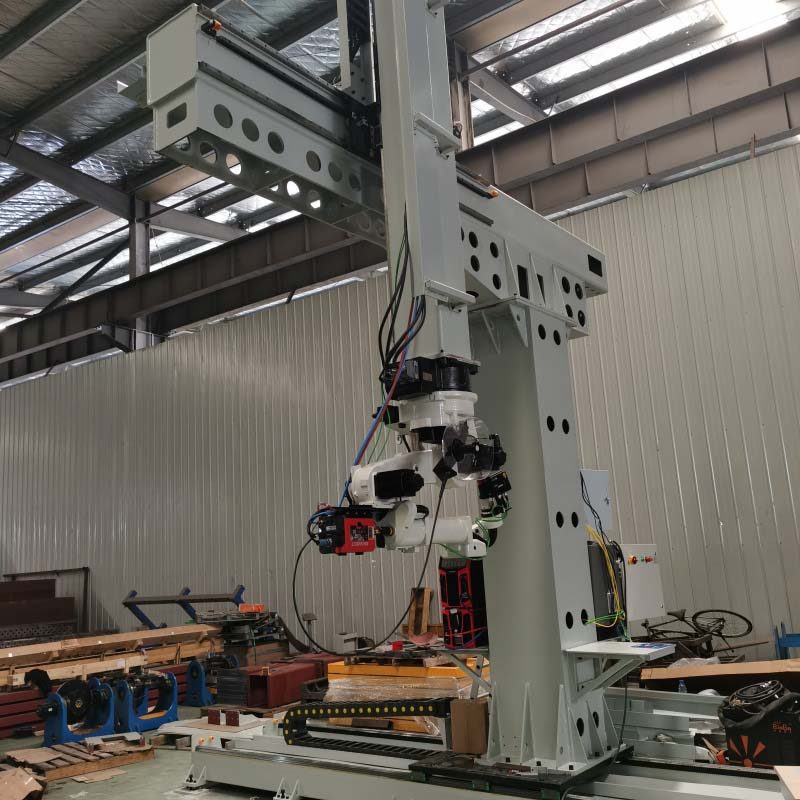
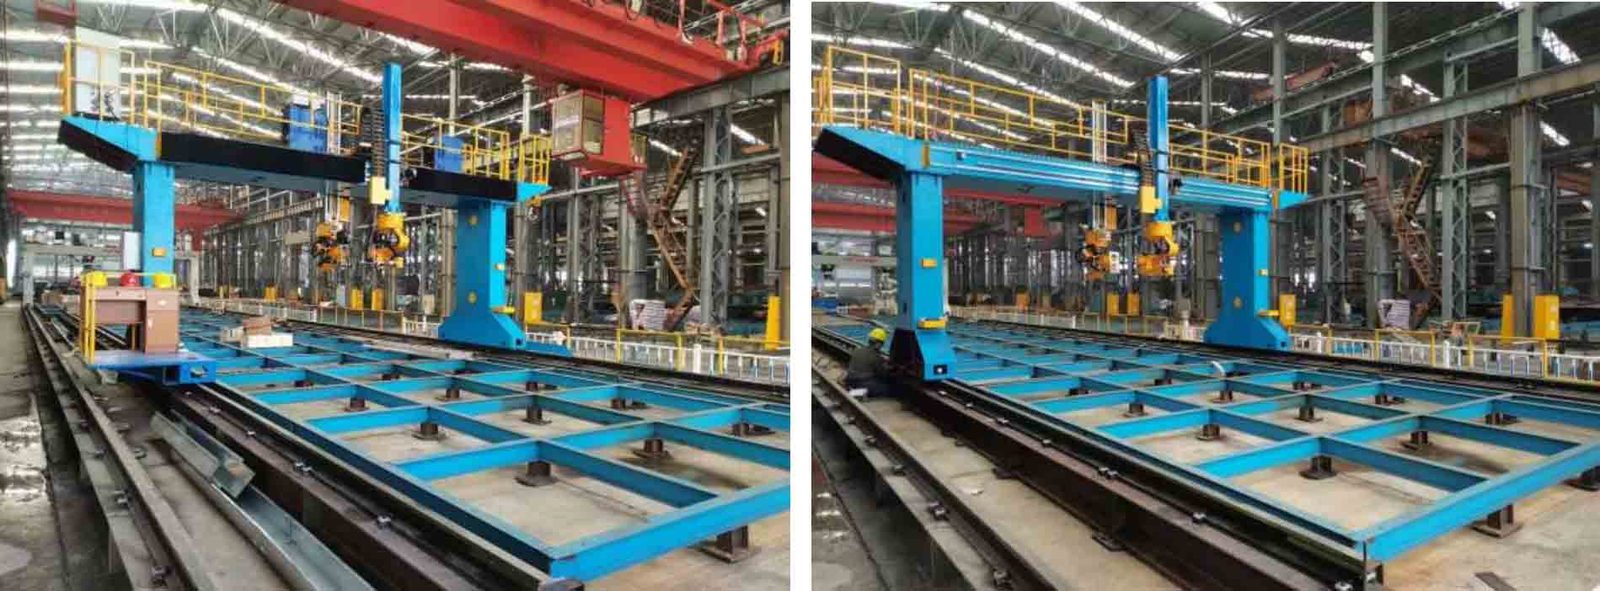
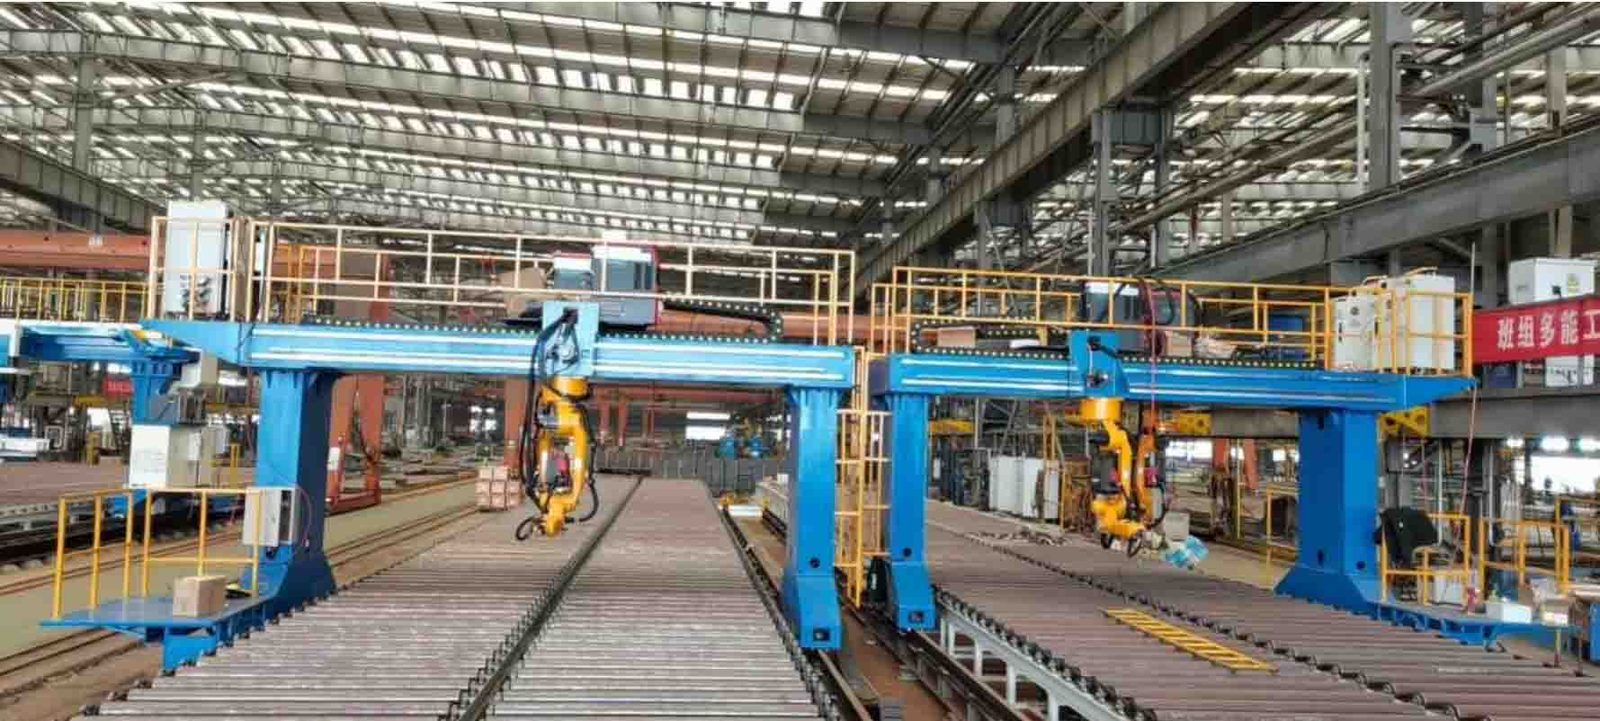
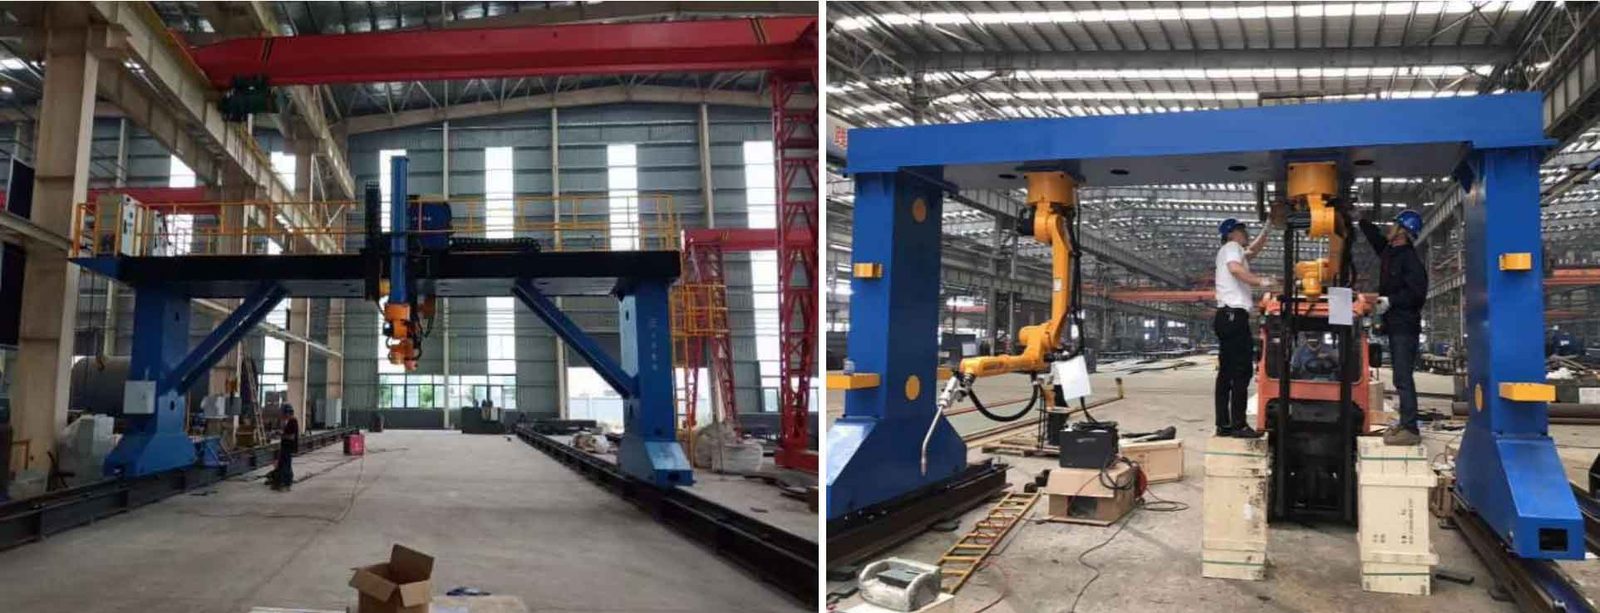
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 45 giorni |
| MOQ | 1 unità |
| Origine | Cina |
| Porto di carico | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
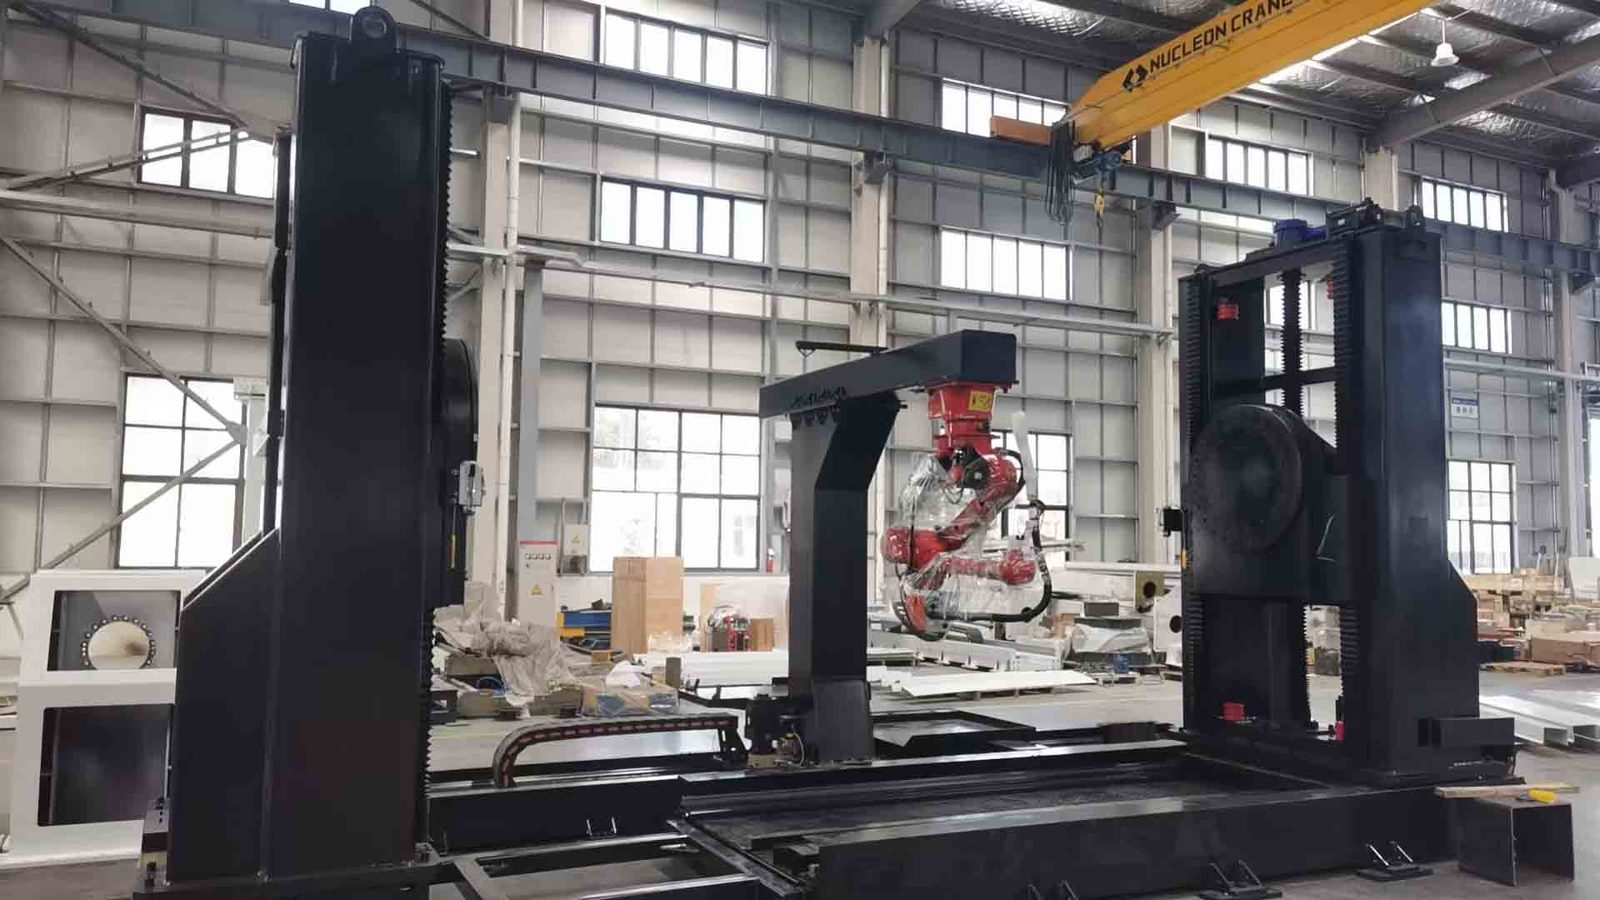
Structural Composition
Tipicamente è composto dalle seguenti parti (la configurazione specifica sarà combinata in modo flessibile in base alle effettive esigenze):
* **Sistema robotizzato:** L'unità di esecuzione principale della stazione di lavoro, che esegue la saldatura e altre attività di processo.
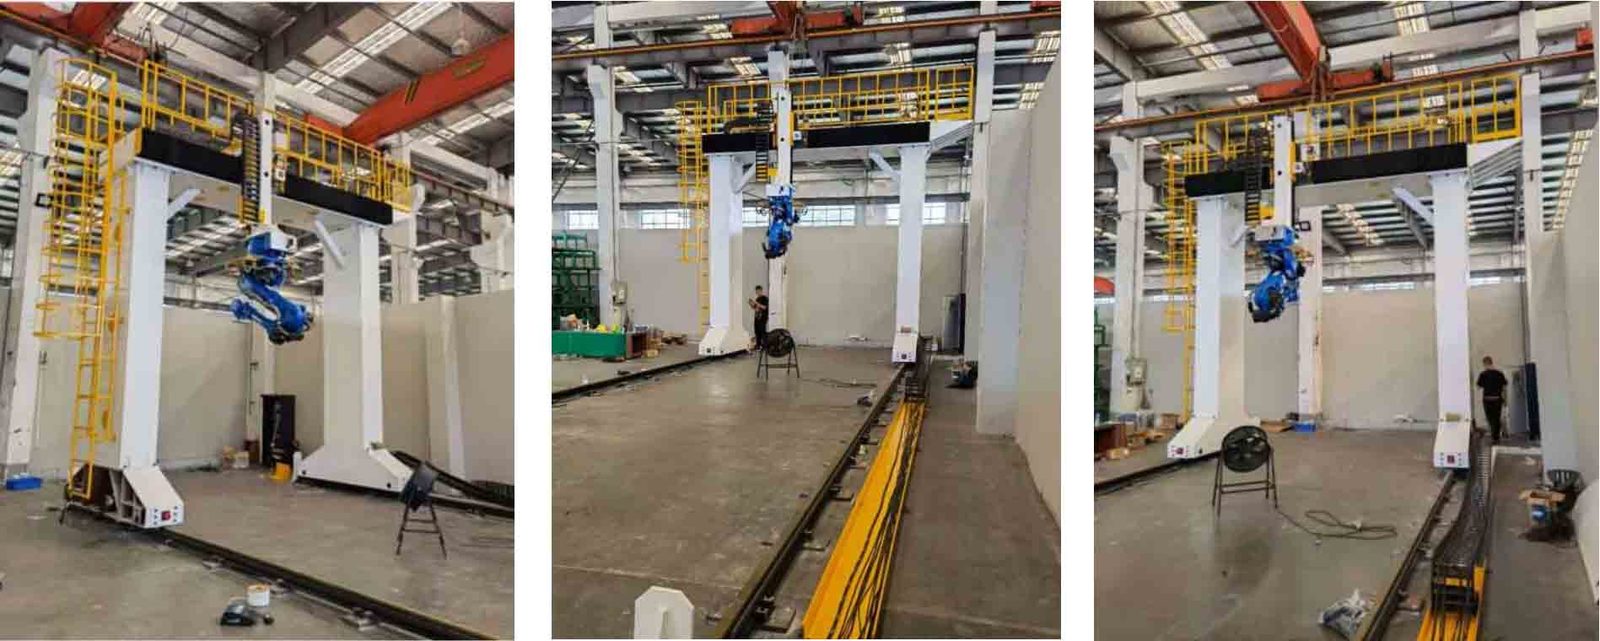
* **Posizionatore a sbalzo:** Trasporta il pezzo in lavorazione e consente cambiamenti di postura; è un componente versatile della workstation.
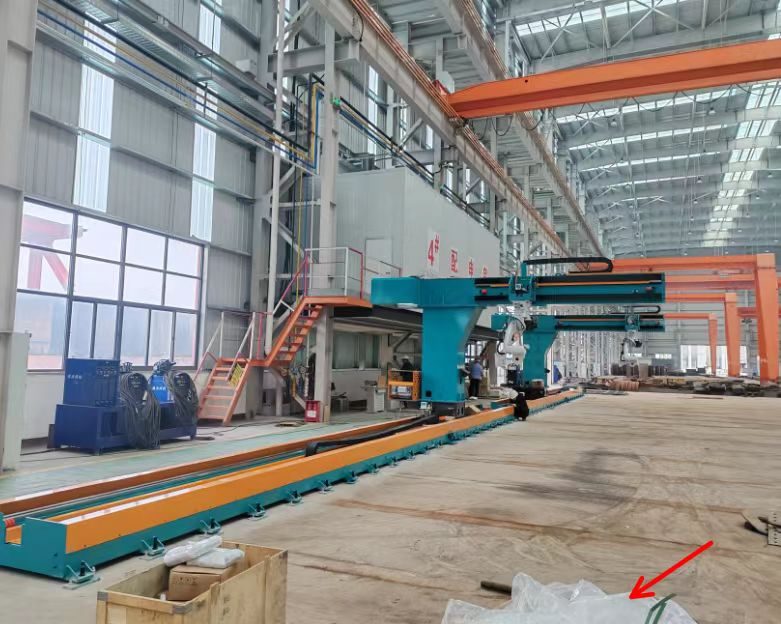
* **Base mobile/fissa:** Supporta il posizionatore e il pezzo, consentendo al posizionatore di spostarsi su un binario per accogliere pezzi di diverse lunghezze.
* **Sistema di controllo integrato:** Consente il controllo coordinato e la comunicazione tra il robot, il posizionatore e tutte le altre apparecchiature.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
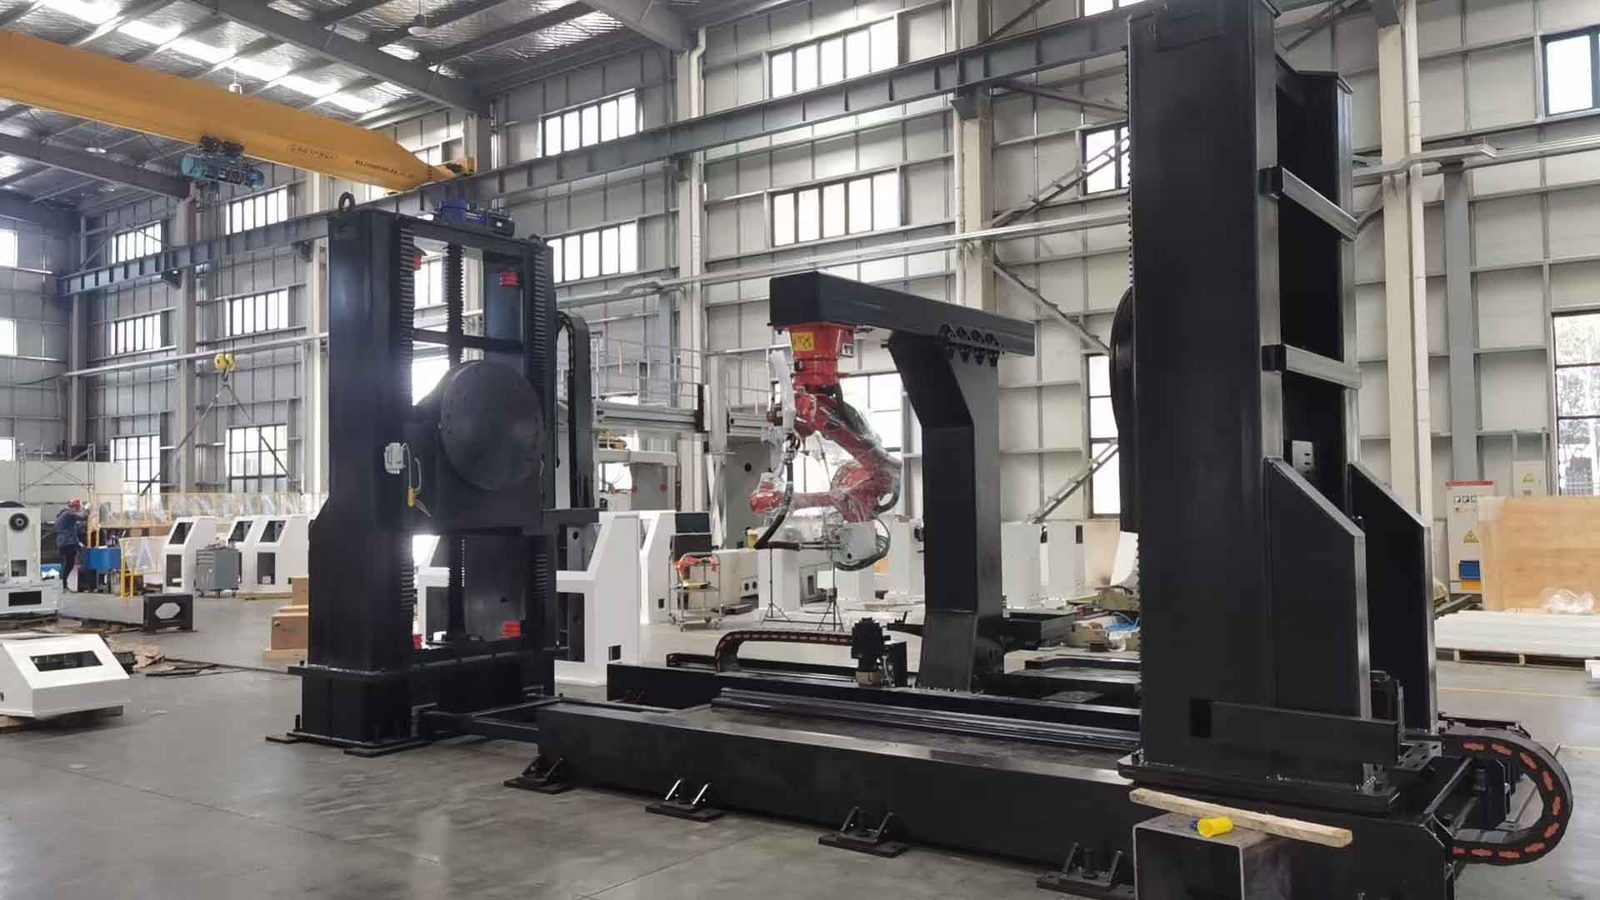
Core Workflow
Un flusso di lavoro tipico è il seguente:
1. Bloccaggio del pezzo: il pezzo viene sollevato manualmente o automaticamente sul posizionatore e bloccato.
2. Operazione collaborativa: il robot esegue la saldatura e il posizionatore assiste ruotando il pezzo nella posizione ottimale, ottenendo un'operazione collaborativa in cui "il robot si muove e il pezzo si muove in tandem".
3. Scarico: una volta completate tutte le saldature, il robot ritorna al punto di origine e il pezzo viene scaricato manualmente.
⚙ Key Technical Parameters
Quando si seleziona un posizionatore, i parametri fondamentali da considerare (basati su modelli come Kunrui RDSL-XX) includono:
· Carico nominale: Determina il peso massimo del pezzo che può sopportare; la gamma può coprire da 500 kg a 5000 kg a seconda delle esigenze.
· Corsa di sollevamento: la distanza massima di movimento verticale del pezzo, fino a 2000 mm.
· Intervallo di inclinazione/rotazione: determina la capacità di regolare la postura del pezzo da lavorare; l'intervallo di inclinazione è tipicamente ±180° e l'intervallo di rotazione può raggiungere una rotazione continua di ±360° (N×360°).
• Precisione di posizionamento ripetibile: un indicatore chiave per misurare la precisione di un posizionatore. Nelle applicazioni di saldatura robotizzata, il requisito di precisione è generalmente ≤ ±0,1 mm.
✨ Structural Features and Advantages
• Caratteristica principale: sollevamento. Il meccanismo di sollevamento a sbalzo, azionato da servomotori e viti, compensa efficacemente la portata limitata del robot, consentendo la copertura di pezzi ultra lunghi (ad esempio, fino a 8 metri di lunghezza).
• Collaborazione multiasse, eccellente accessibilità: attraverso una combinazione di sollevamento, inclinazione e rotazione, teoricamente, qualsiasi superficie del pezzo può essere regolata nella posizione di lavoro ottimale.
• Struttura aperta: derivata dai design "a L" e "a C", fornisce uno spazio operativo aperto, facilitando il sollevamento di pezzi di grandi dimensioni e le operazioni del robot.
• Elevata rigidità e capacità di carico pesante: il corpo principale è saldato in acciaio ad alta resistenza e trattato termicamente per garantire stabilità strutturale e prevenire vibrazioni durante il trasporto di pezzi pesanti.
• Elevata integrazione e collaborazione: profondamente integrato con il sistema di controllo del robot tramite Profinet, EtherCAT e altri bus, ottenendo un collegamento preciso.
✨Main Application Areas
• Macchine edili: saldatura di componenti strutturali grandi e complessi come bracci di escavatori e benne caricatrici.
• Strutture in acciaio/Profili in acciaio: vantaggi significativi nella saldatura di piastre di irrigidimento per componenti lunghi e stretti come travi ad H e travi scatolari.
• Attrezzature per l'energia eolica: saldatura di componenti pesanti come torri e basi di turbine eoliche.
• Costruzioni navali: saldatura di componenti pesanti come sezioni di scafi e grandi contenitori.
• Aerospaziale: assemblaggio di componenti di motori aeronautici con requisiti di precisione estremamente elevati.
Selection Guide.
Quando si seleziona un robot, si consiglia di valutarlo utilizzando i seguenti passaggi:
1. Determinare il carico e le dimensioni del pezzo: in base al peso del pezzo (si consiglia di consentire un margine del 20%-30%), al diametro di rotazione e alla lunghezza, determinare la capacità di carico richiesta e la corsa di sollevamento/traslazione.
2. Determinare i requisiti funzionali: chiarire quali azioni eseguire (sollevamento, ribaltamento, rotazione) e se si tratta di saldatura (che richiede stabilità a bassa velocità) o di assemblaggio e movimentazione.
3. Confermare i requisiti di precisione: per la saldatura ad alta precisione, concentrarsi sulla ripetibilità (ad es. ≤±0,1 mm).
4. Valutare i metodi di controllo e integrazione: confermare che il posizionatore è controllato direttamente dal sistema di controllo del robot e utilizza protocolli di comunicazione compatibili come EtherCAT e Profinet.
5. Esaminare la qualità dei componenti principali: richiedere ai fornitori di specificare le marche dei componenti chiave come servomotori e riduttori di precisione e di fornire rapporti di ispezione della qualità.
Future Development Trends
* **Controllo intelligente:** Integrando il riconoscimento visivo AI e sensori ad alta precisione, ottiene l'identificazione automatica del pezzo e la generazione di un percorso di spostamento ottimale.
* **Alta precisione ed efficienza:** Utilizzando una combinazione servomotore + riduttore di precisione, la precisione di posizionamento raggiunge ±0,01°.
* **Design modulare:** I componenti principali sono progettati come moduli standardizzati, consentendo agli utenti di combinarli in modo flessibile per soddisfare diverse esigenze di produzione e semplificare la successiva manutenzione.
* **Collaborazione a processo completo:** Comunicando in tempo reale con robot e altre apparecchiature tramite Ethernet industriale, diventa un "collaboratore del processo di produzione", svolgendo un ruolo cruciale, soprattutto in campi come la nuova energia.
In sintesi, i posizionatori di sollevamento a sbalzo sono strumenti potenti per la movimentazione di pezzi di grandi dimensioni e di forma irregolare. Il fulcro della selezione è la corrispondenza accurata dei requisiti specifici del pezzo e del processo. Per aiutarti a restringere la selezione,
potreste dirmi il peso e la lunghezza approssimativi dei pezzi che saldate principalmente? Posso quindi valutare le specifiche di carico e i requisiti di corsa adeguati in base alla vostra situazione specifica.
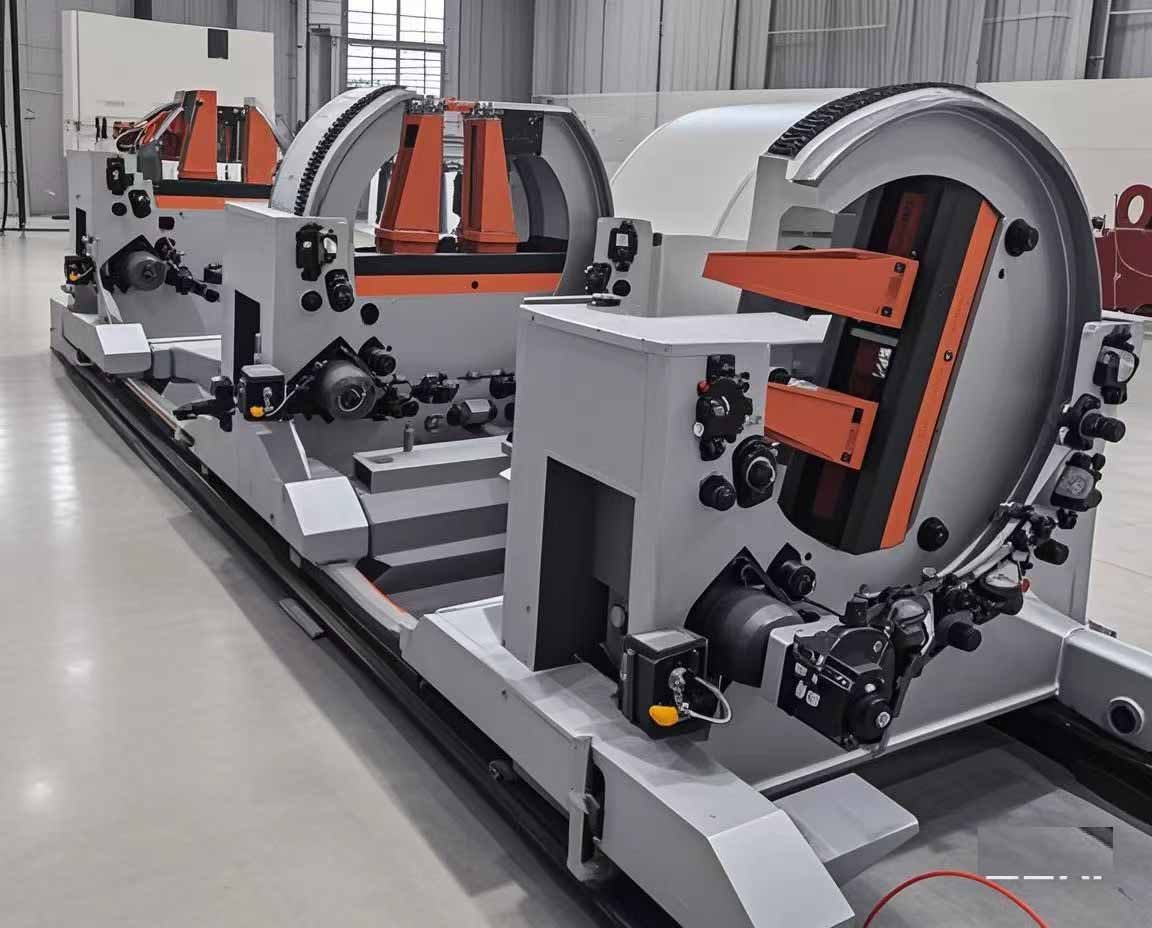
Il posizionatore è dotato di un servomotore e di un riduttore RV e le parti sono lavorate a CNC per un'elevata precisione.
I posizionatori possono essere progettati in base ai requisiti tecnici o personalizzati in base ai disegni forniti.
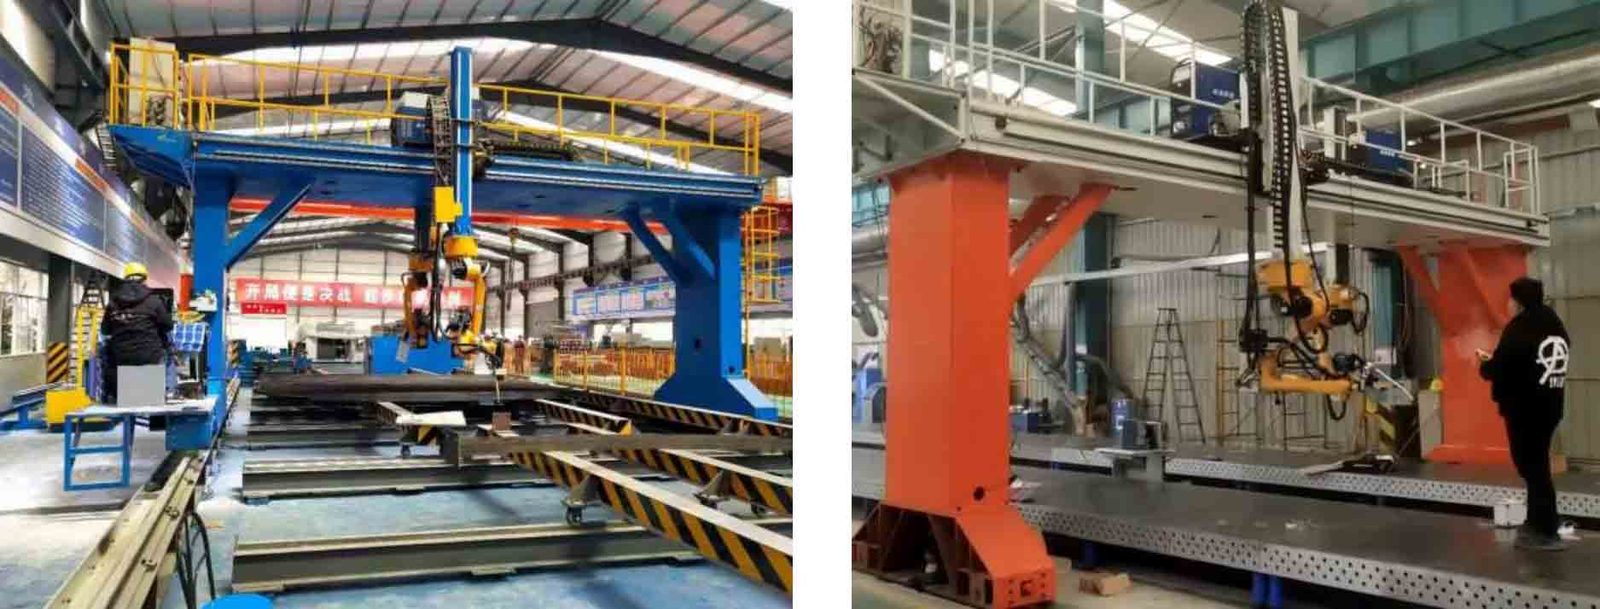
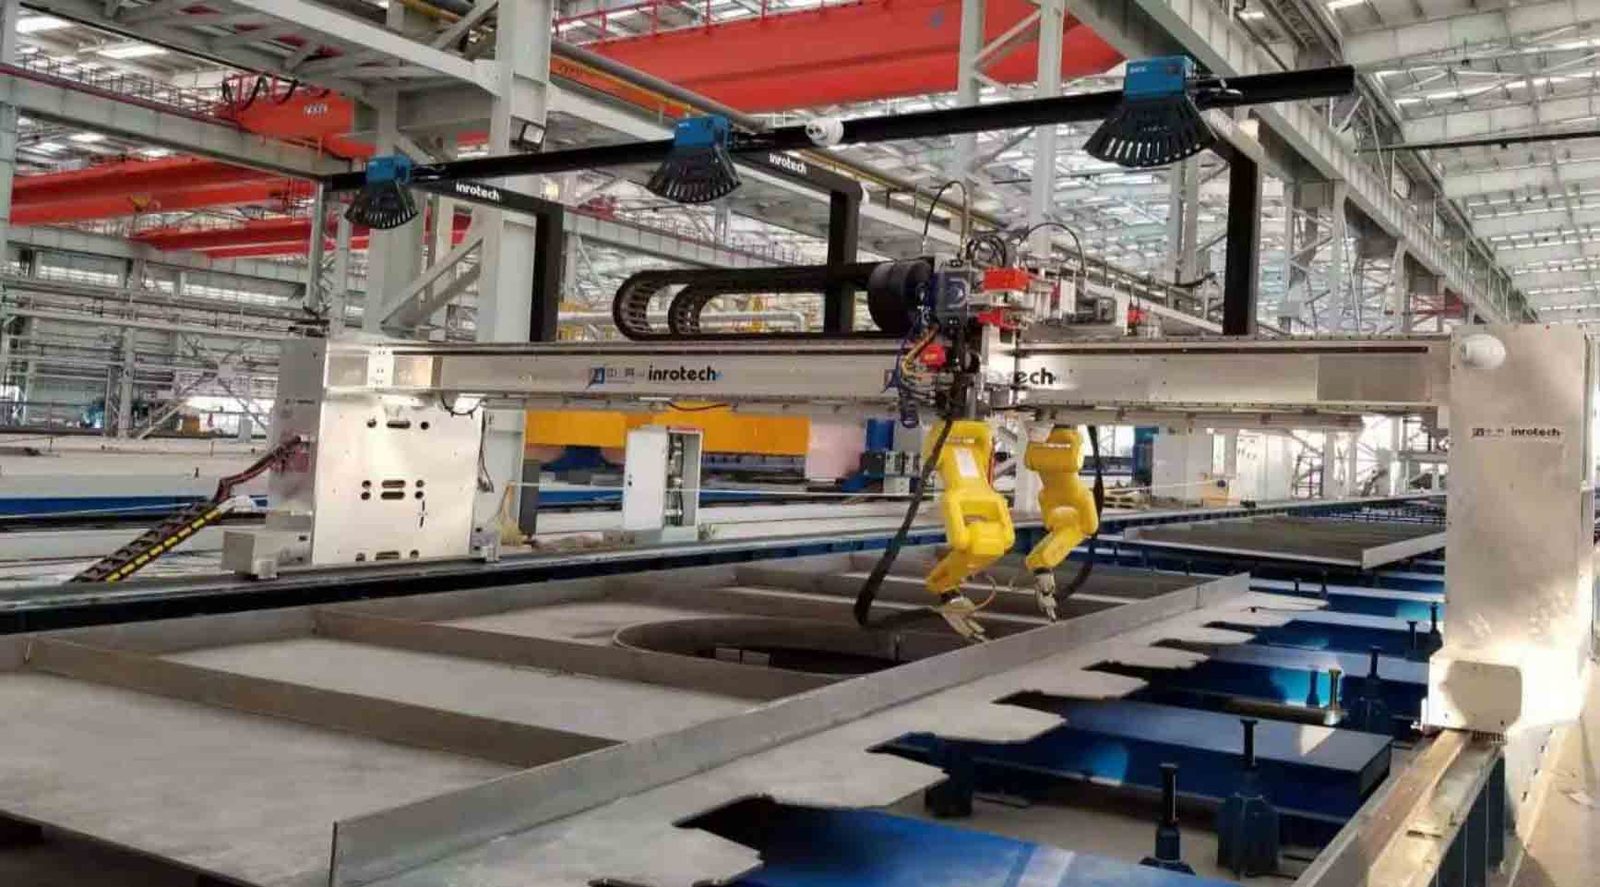
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
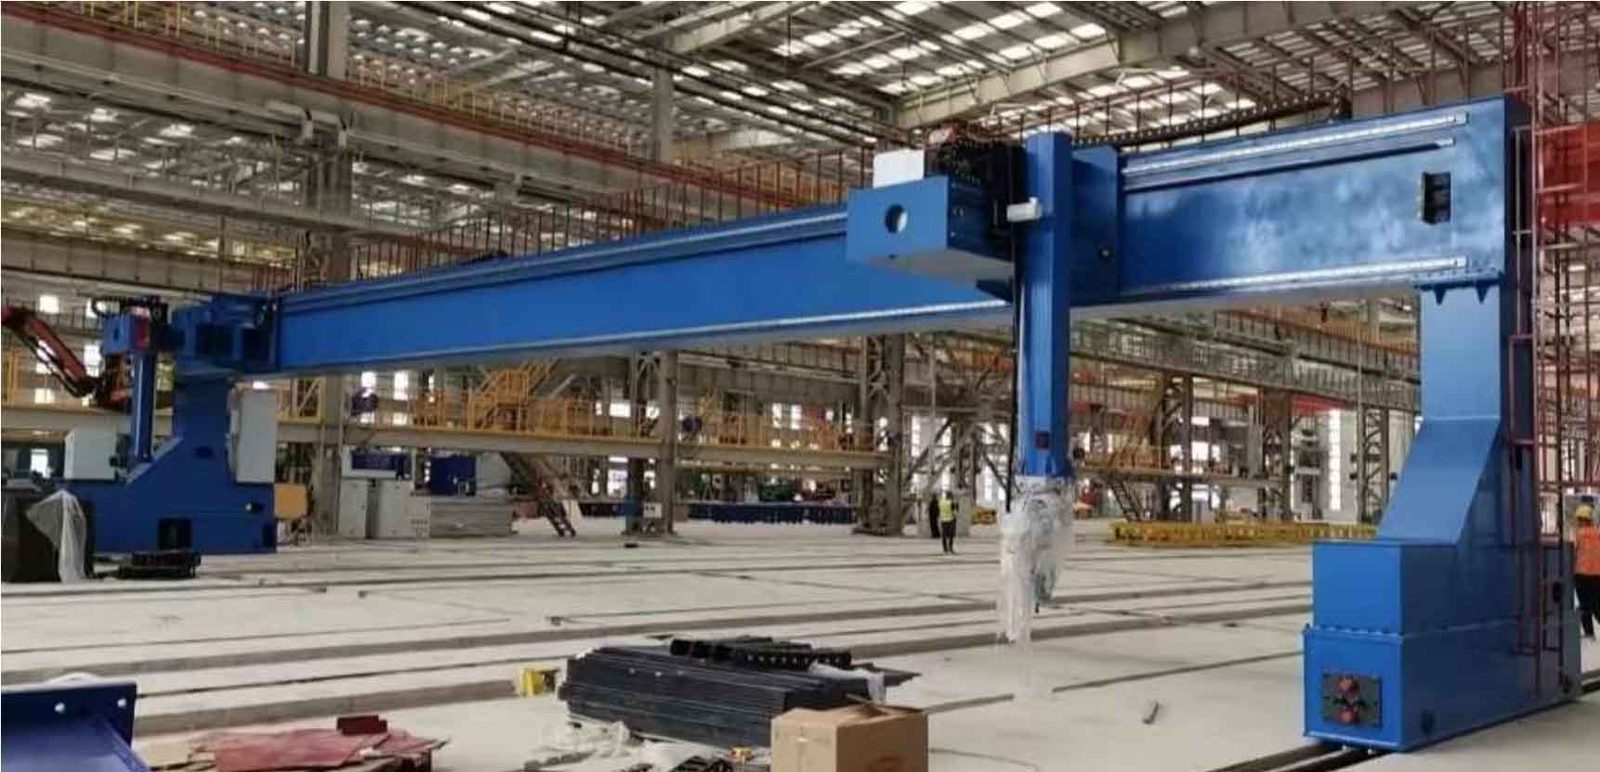
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
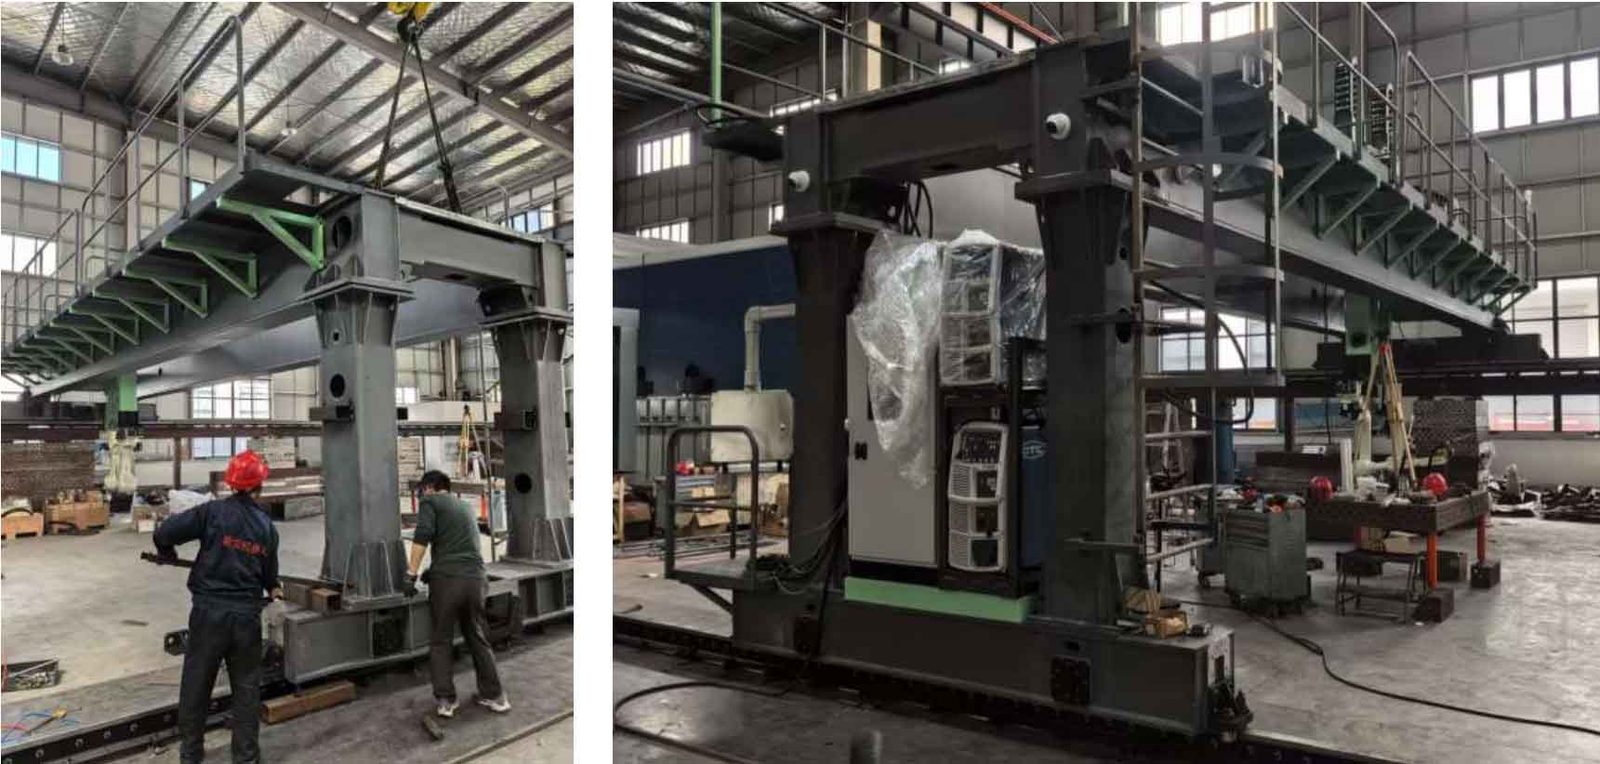
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
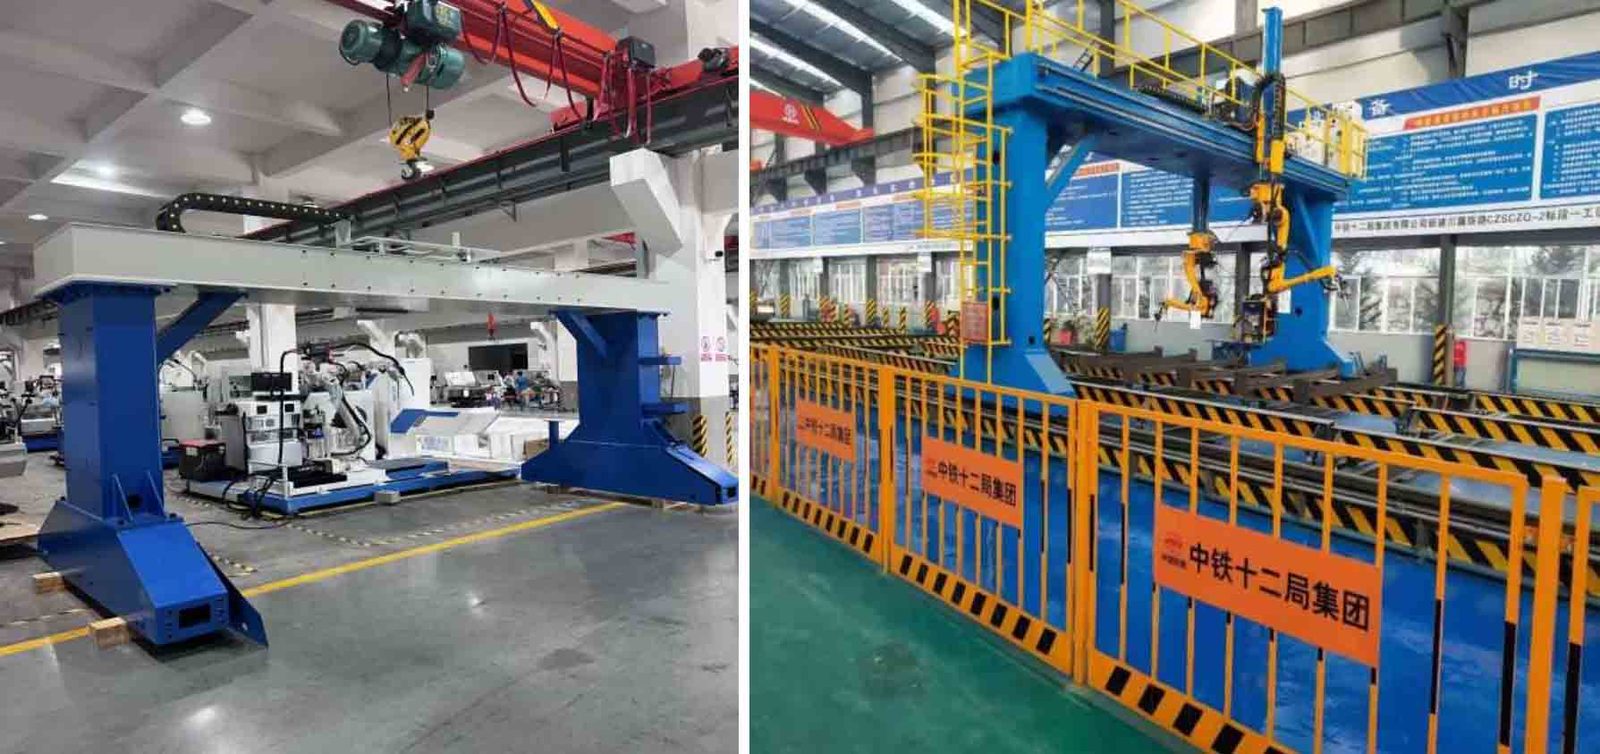
I posizionatori possono essere progettati da Xinbao in base ai requisiti tecnici o personalizzati in base ai disegni forniti.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Dati tecnici completi
| Modello | N / a |
|---|---|
| Assi | 3 assi |
| Categoria | Robot industriali |
| Tempi di consegna | 45 giorni |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche chiave del ?
Assi: 3 assi. Una scheda tecnica completa è disponibile su richiesta.
Qual è il tempo di consegna e il MOQ per il?
Il tempo di consegna è di 45 giorni; MOQ è 1 unità.
How is the priced?
Il prezzo è indicato per configurazione, inclusi strumenti e trasporto, ove applicabile.
Ottieni una proposta di prezzo per robot industriali
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria

Robot per saldatura a punti a 6 assi, portata 1.950 mm

Pinza a vuoto integrata per la movimentazione di robot

Robot industriale a 6 assi serie ROKAE NB220: carico utile 150 kg, portata 3.201 mm
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.