


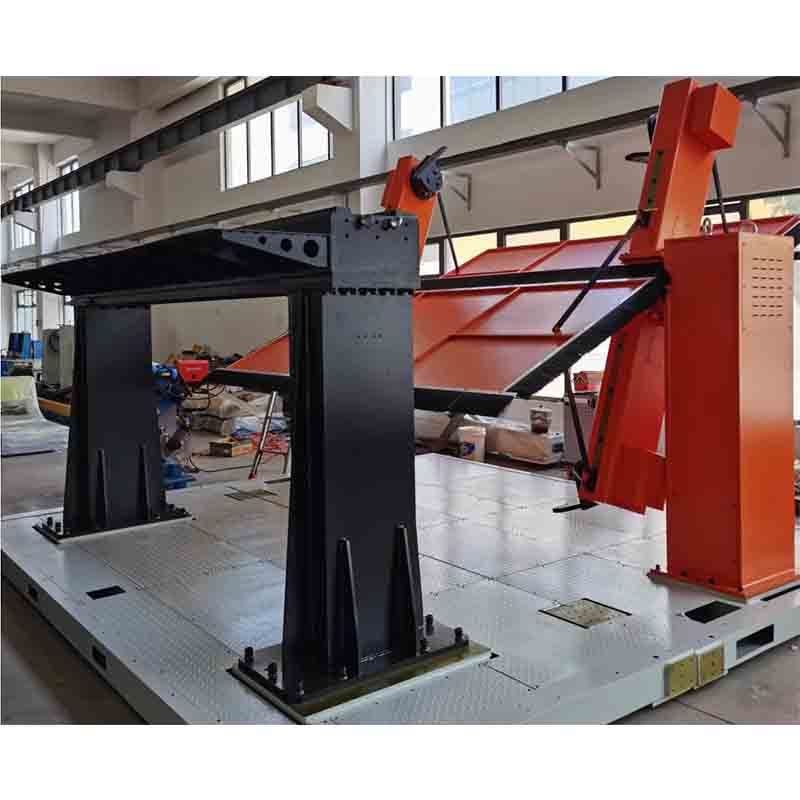
Robot ek ekseni ve konumlayıcı
Robot ek ekseni ve konumlayıcı, kaynak / paletleme amaçlı endüstriyel bir robottur. Anahtar özellikler: Eksenler 3 eksen. Teslim süresi 45 gündür; fiyatlandırma konfigürasyon başına fiyatlandırılır. Sertifikalar: Talep üzerine CE belgeleri.
- Modeli
- Yok
- Eksenler
- 3 eksen
- Kategori
- Endüstriyel Robotlar
- Kurşun zamanı
- 45 gün
Bu platformun amacı nedir?
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Ticari şartlar
| Alıntı yapmak | Yapılandırmaya göre fiyatlandırılır — 48 saat içinde yanıt verin |
|---|---|
| Kurşun zamanı | 45 gün |
| Adedi | 1 adet |
| Menşei | Çin |
| Yükleme limanı | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Ödeme | %30 depozito, %70 sevkıyattan önce |
| Garanti | 24 ay standart, 36 ay opsiyonel |
Ürün detayları
TROY mühendislik dosyasındaki uygulama notları, inşaat çizimleri ve video — teklifle birlikte gönderilen belgelerin aynısı.
Structural Composition
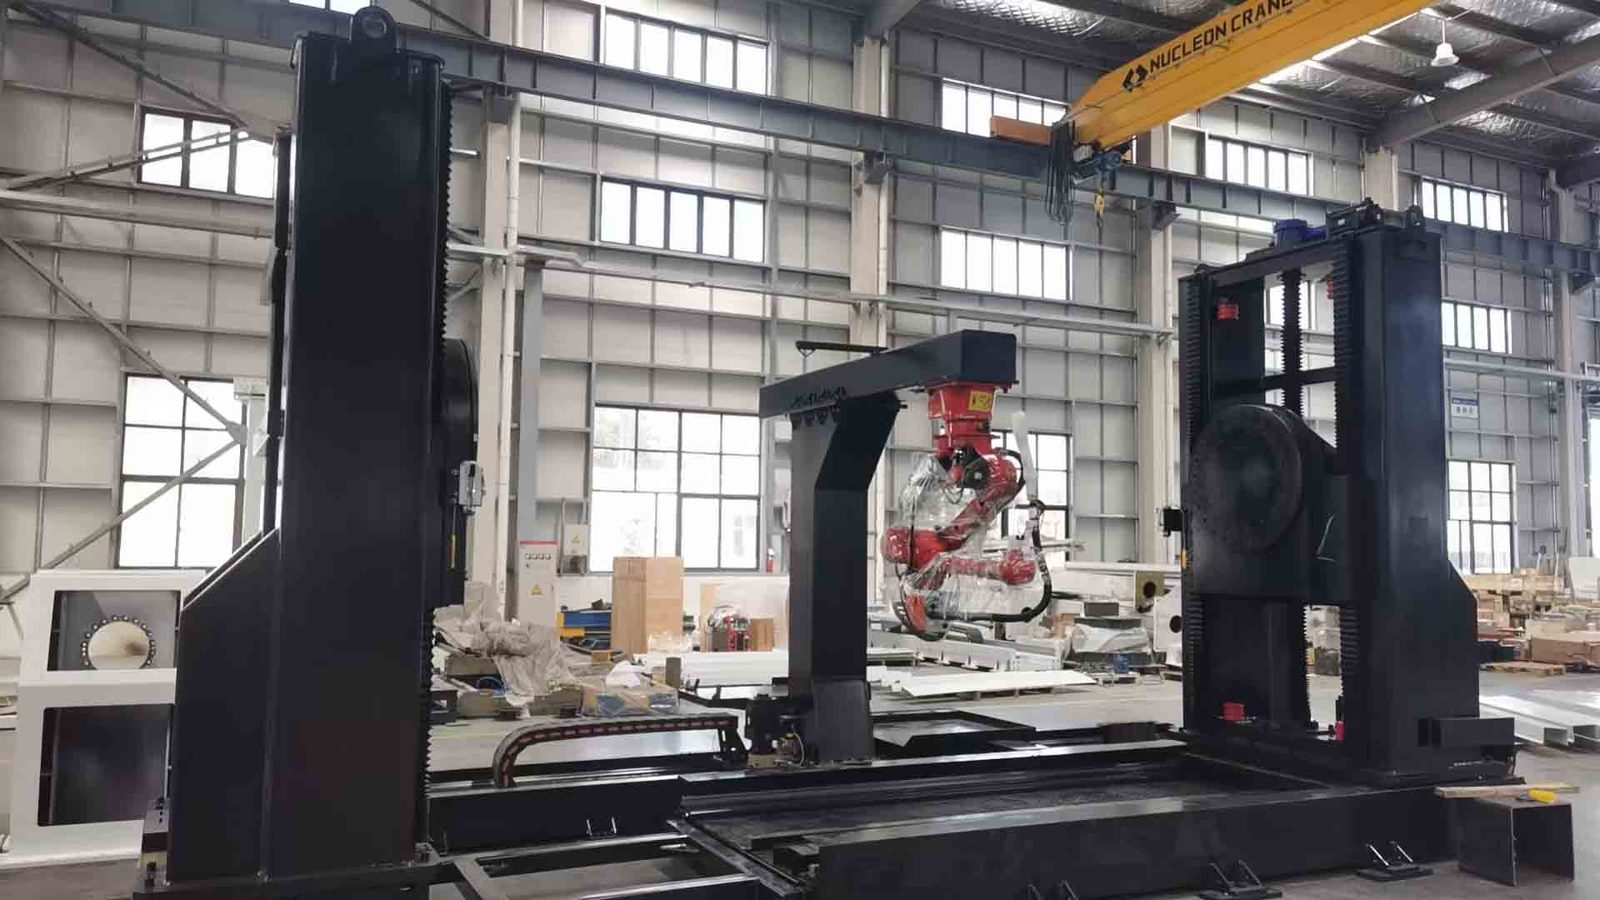
Tipik olarak aşağıdaki parçalardan oluşur (özel konfigürasyon, gerçek ihtiyaçlara göre esnek bir şekilde birleştirilecektir):
* **Robot Sistemi:** Kaynak ve diğer proses görevlerini gerçekleştiren, iş istasyonunun ana yürütme birimi.
* **Konsol Konumlandırıcı:** İş parçasını taşır ve duruş değişikliklerine olanak tanır; iş istasyonunun çok yönlü bir bileşenidir.
* **Hareketli/Sabit Taban:** Konumlandırıcıyı ve iş parçasını destekleyerek konumlayıcının farklı uzunluklardaki iş parçalarını barındıracak bir ray üzerinde hareket etmesine olanak tanır.
* **Entegre Kontrol Sistemi:** Robot, konumlayıcı ve diğer tüm ekipmanlar arasında koordineli kontrol ve iletişim sağlar.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
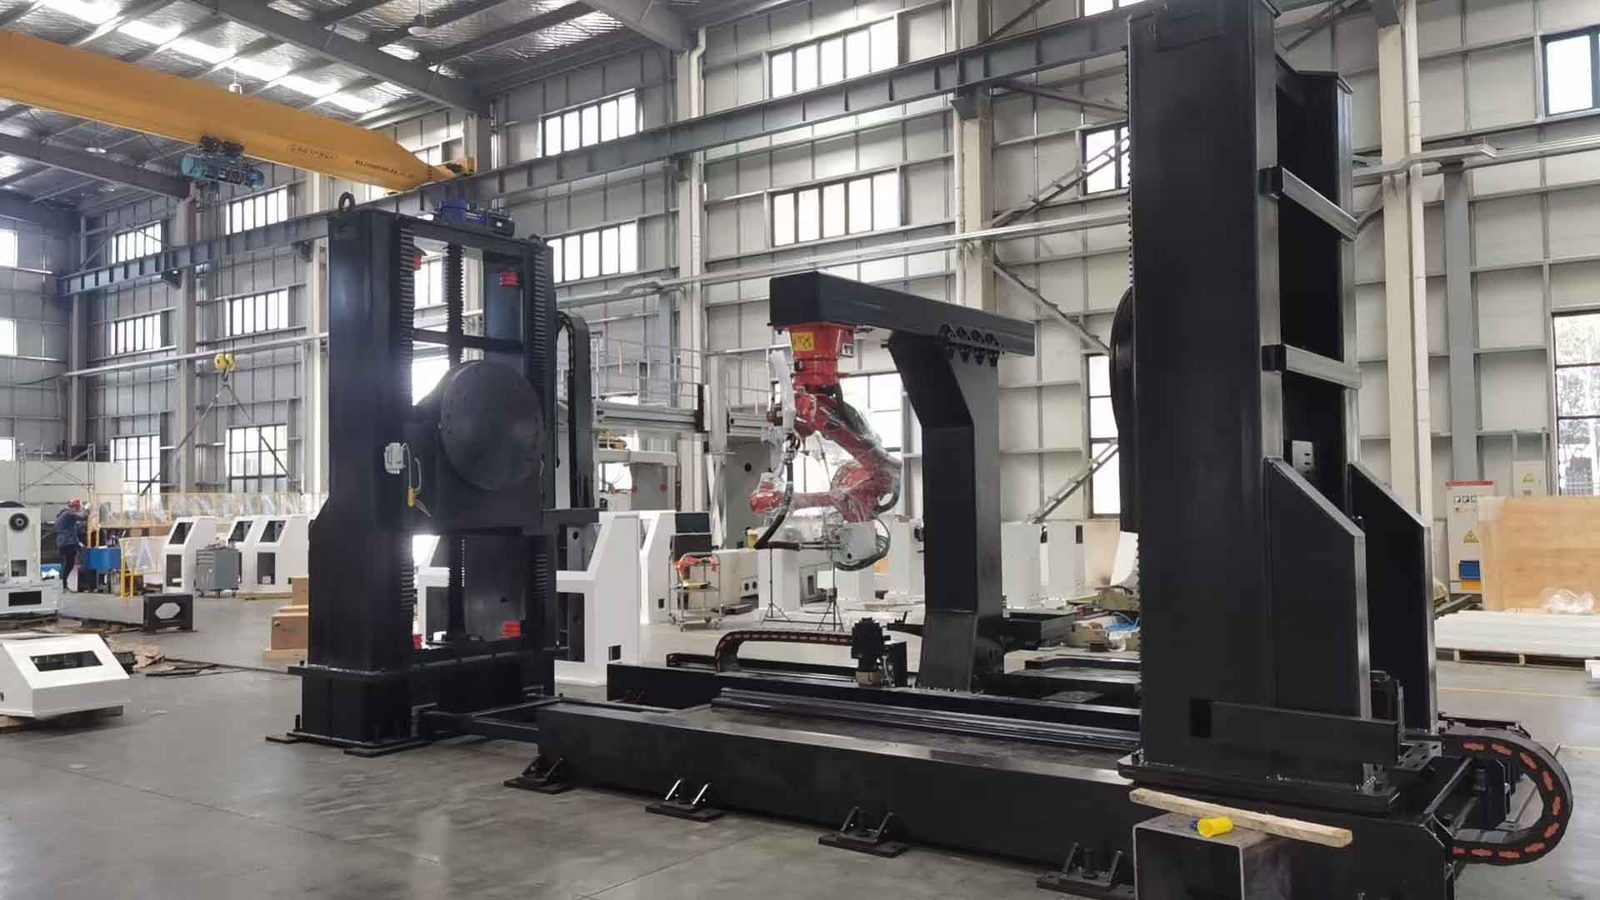
Tipik bir iş akışı aşağıdaki gibidir:
1. İş Parçası Sıkıştırma: İş parçası manuel veya otomatik olarak konumlayıcıya kaldırılır ve sıkıştırılır.
2. İşbirliğine Dayalı Çalışma: Robot kaynak işlemini gerçekleştirir ve konumlayıcı, iş parçasını en uygun konuma çevirerek yardımcı olur ve "robotun hareket ettiği ve iş parçasının birlikte hareket ettiği" işbirliğine dayalı çalışmayı gerçekleştirir.
3. Boşaltma: Tüm kaynaklar tamamlandıktan sonra robot başlangıç noktasına döner ve iş parçası manuel olarak boşaltılır.
⚙ Key Technical Parameters
Bir konumlayıcı seçerken dikkate alınması gereken temel parametreler (Kunrui RDSL-XX gibi modellere dayalı olarak) şunları içerir:
· Nominal Yük: İş parçasının taşıyabileceği maksimum ağırlığı belirler; aralık, gereksinimlere bağlı olarak 500 kg ila 5000 kg'ı kapsayabilir.
· Kaldırma Stroku: İş parçasının maksimum dikey hareket mesafesi, 2000 mm'ye kadar.
· Eğme/Döndürme Aralığı: İş parçasının duruşunu ayarlama yeteneğini belirler; eğim aralığı tipik olarak ±180°'dir ve dönüş aralığı ±360° (N×360°) sürekli dönüşe ulaşabilir.
• Tekrar konumlandırma doğruluğu: Bir konumlayıcının doğruluğunu ölçmek için temel bir gösterge. Robotik kaynak uygulamalarında doğruluk gereksinimi genellikle ≤ ±0,1 mm'dir.
✨ Structural Features and Advantages
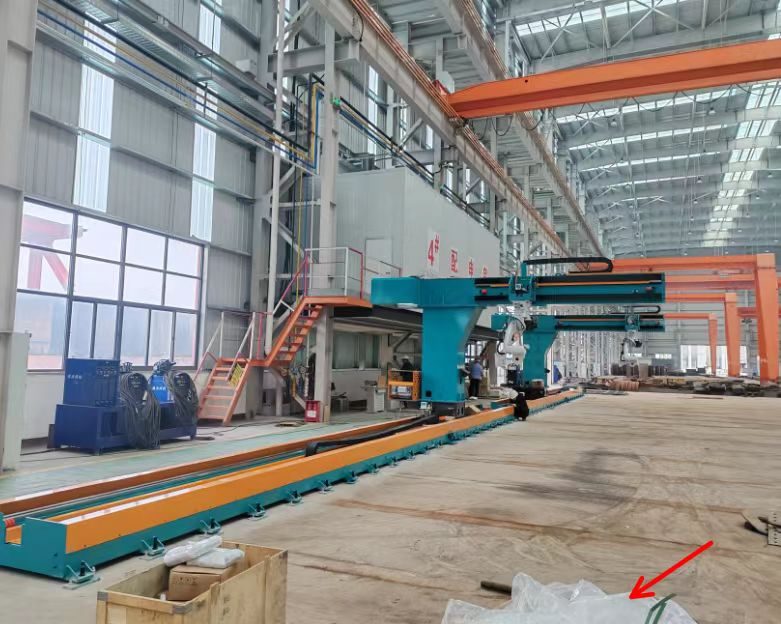
• Temel özellik: Kaldırma. Servo motorlar ve kurşun vidalarla çalıştırılan konsol kaldırma mekanizması, robotun sınırlı erişimini etkili bir şekilde telafi ederek ultra uzun iş parçalarının (örneğin, uzunluğu 8 metreye kadar) kapsanmasına olanak tanır.
• Çok eksenli işbirliği, mükemmel erişilebilirlik: Teorik olarak kaldırma, eğme ve döndürme kombinasyonuyla iş parçasının herhangi bir yüzeyi en uygun çalışma konumuna ayarlanabilir.
• Açık yapı: "L-şeklinde" ve "C-şeklinde" tasarımlardan türetilmiş olup, açık bir çalışma alanı sağlar, büyük iş parçalarının kaldırılmasını ve robot işlemlerini kolaylaştırır.
• Yüksek sağlamlık ve ağır hizmet kapasitesi: Ana gövde, yapısal stabiliteyi sağlamak ve ağır iş parçalarını taşırken titreşimi önlemek için yüksek mukavemetli çelikten kaynaklanmış ve ısıl işleme tabi tutulmuştur.
• Yüksek entegrasyon ve işbirliği: Profinet, EtherCAT ve diğer otobüsler aracılığıyla robot kontrol sistemiyle derinlemesine entegre edilerek hassas bağlantı sağlanır.
✨Main Application Areas
• İnşaat Makineleri: Ekskavatör bomları ve yükleyici kovaları gibi büyük ve karmaşık yapısal bileşenlerin kaynağı.
• Çelik Yapılar/Çelik Profiller: H-kirişler ve kutu kirişler gibi uzun, dar bileşenler için takviye plakalarının kaynaklanmasında önemli avantajlar.
• Rüzgar Enerjisi Ekipmanları: Rüzgar türbini kuleleri ve tabanları gibi ağır bileşenlerin kaynağı.
• Gemi yapımı: Gövde bölümleri ve büyük konteynerler gibi ağır bileşenlerin kaynağı.
• Havacılık: Son derece yüksek hassasiyet gereksinimleri olan uçak motoru bileşenlerinin montajı.
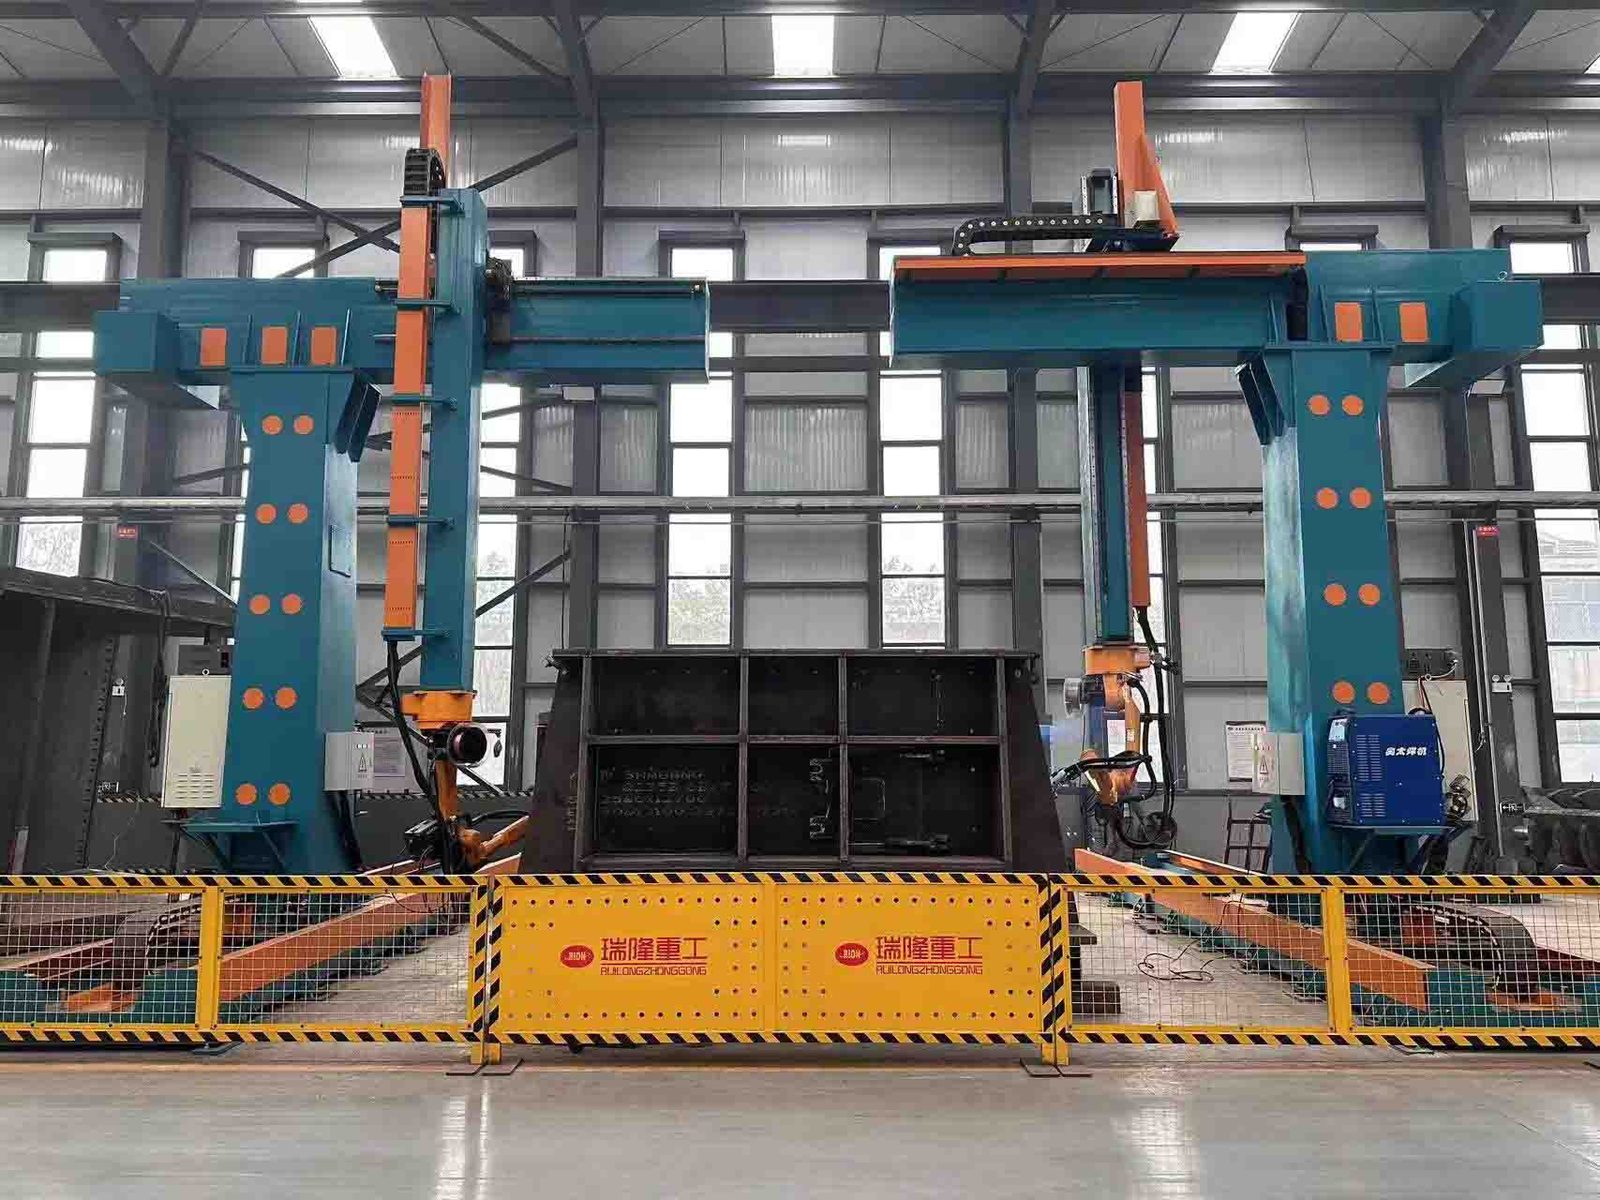
Selection Guide.
Bir robot seçerken aşağıdaki adımları kullanarak değerlendirmeniz önerilir:
1. Yükü ve iş parçası boyutlarını belirleyin: İş parçası ağırlığına (%20-%30 marj bırakılması önerilir), dönüş çapına ve uzunluğa bağlı olarak gerekli yük kapasitesini ve kaldırma/hareket strokunu belirleyin.
2. İşlevsel gereksinimleri belirleyin: Hangi eylemlerin gerçekleştirileceğini (kaldırma, çevirme, döndürme) ve bunun kaynak (düşük hızda stabilite gerektiren) veya montaj ve taşıma için olup olmadığını netleştirin.
3. Doğruluk gerekliliklerini doğrulayın: Yüksek hassasiyetli kaynak için tekrarlanabilirliğe odaklanın (örn. ≤±0,1 mm).
4. Kontrol ve entegrasyon yöntemlerini değerlendirin: Pozisyonerin doğrudan robot kontrol sistemi tarafından kontrol edildiğini ve EtherCAT ve Profinet gibi uyumlu iletişim protokollerini kullandığını doğrulayın.
5. Temel bileşenlerin kalitesini inceleyin: Tedarikçilerden, servo motorlar ve hassas redüktörler gibi temel bileşenlerin markalarını belirtmelerini ve kalite kontrol raporları sağlamalarını isteyin.
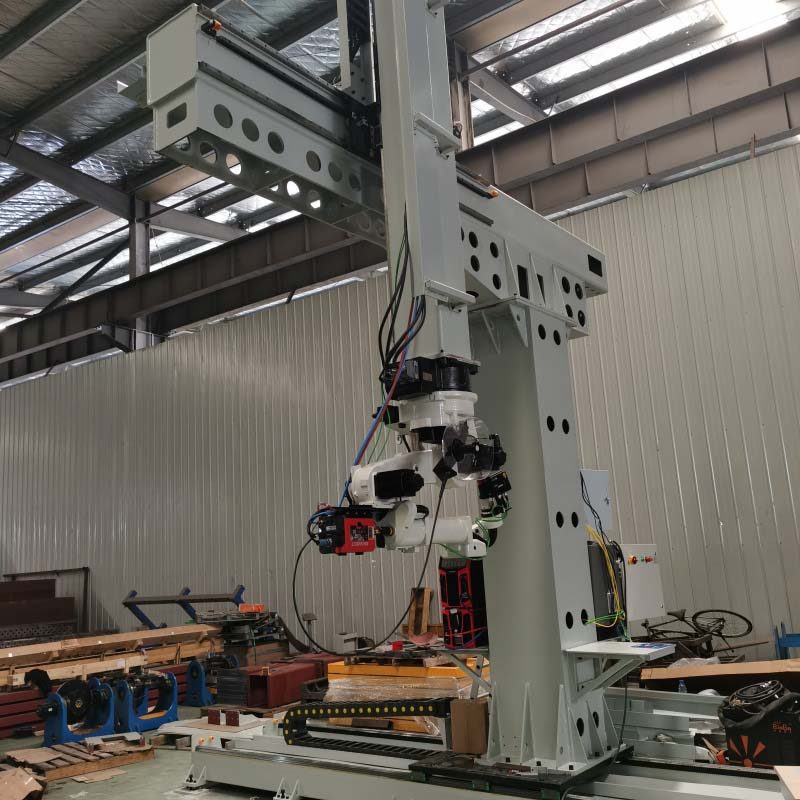
Future Development Trends
* **Akıllı Kontrol:** Yapay zeka görsel tanıma ve yüksek hassasiyetli sensörleri entegre ederek otomatik iş parçası tanımlama ve optimum yer değiştirme yolu oluşturma olanağı sağlar.
* **Yüksek Hassasiyet ve Verimlilik:** Servo motor + hassas redüktör kombinasyonu kullanılarak konumlandırma doğruluğu ±0,01°'ye ulaşır.
* **Modüler Tasarım:** Temel bileşenler standart modüller olarak tasarlanarak kullanıcıların farklı üretim ihtiyaçlarını karşılamak ve sonraki bakımları kolaylaştırmak için bunları esnek bir şekilde birleştirmelerine olanak tanır.
* **Tam Süreç İşbirliği:** Endüstriyel Ethernet aracılığıyla robotlar ve diğer ekipmanlarla gerçek zamanlı iletişim kurarak, özellikle yeni enerji gibi alanlarda çok önemli bir rol oynayan bir "üretim süreci işbirlikçisi" haline gelir.
Özet olarak, konsol kaldırma konumlayıcıları büyük, düzensiz şekilli iş parçalarının taşınması için güçlü araçlardır. Seçimin özü, özel iş parçanıza ve proses gereksinimlerinize doğru şekilde uyum sağlamaktır. Seçiminizi daraltmanıza yardımcı olmak için,
Lütfen bana esas olarak kaynak yaptığınız iş parçalarının yaklaşık ağırlığını ve uzunluğunu söyler misiniz? Daha sonra özel durumunuza göre uygun yük özelliklerini ve strok gereksinimlerini değerlendirebilirim.
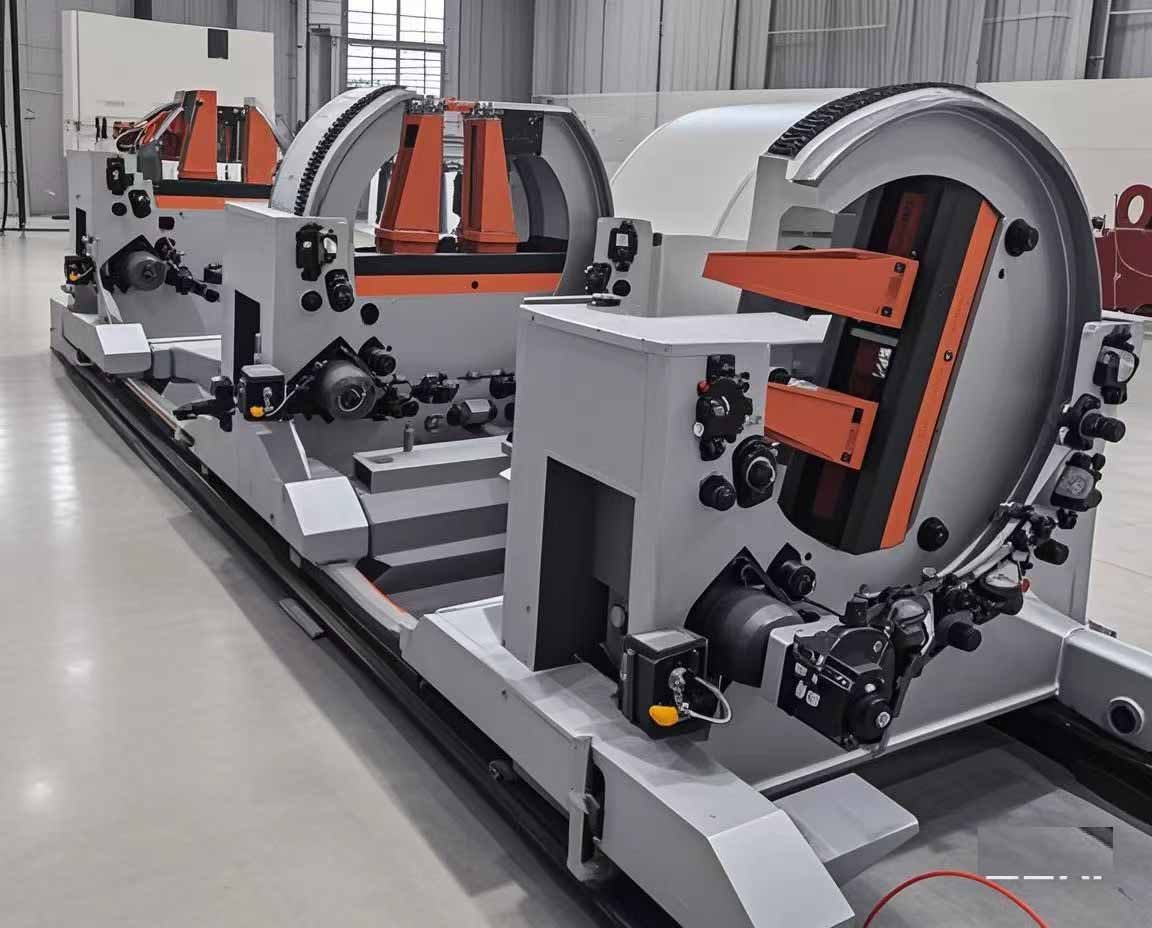
Pozisyoner bir servo motor ve RV redüktör ile donatılmıştır ve parçalar yüksek hassasiyet için CNC ile işlenmiştir.
Pozisyonerler teknik gereksinimlere göre tasarlanabilir veya sağlanan çizimlere göre özelleştirilebilir.
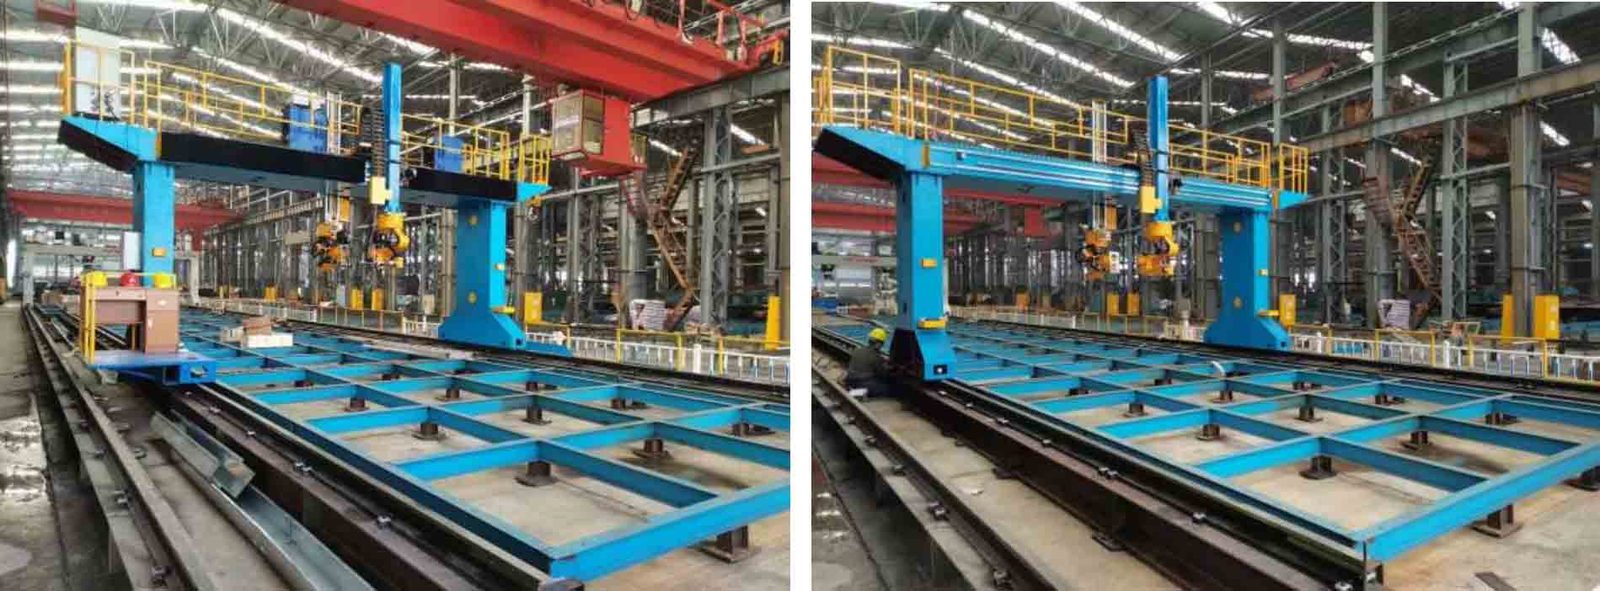
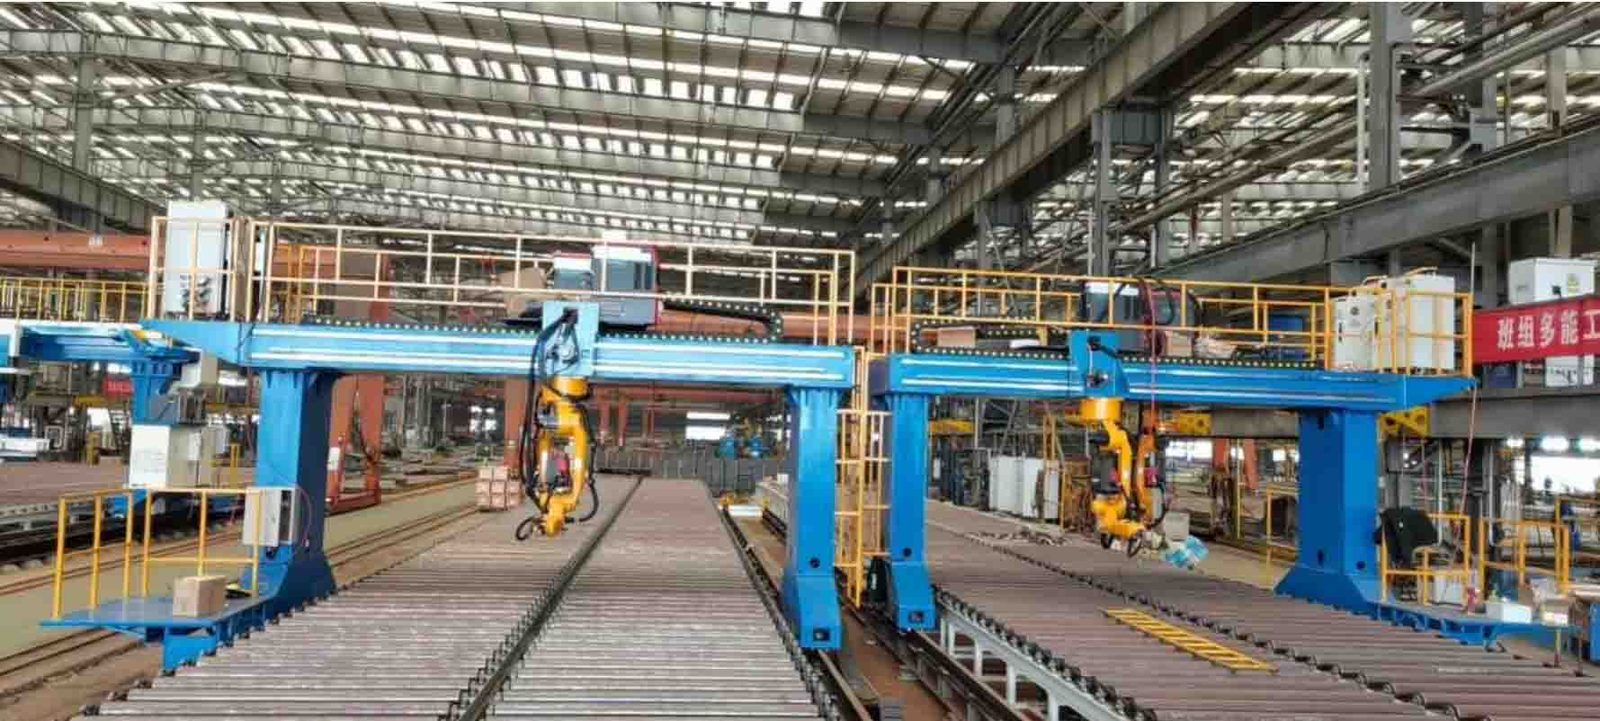
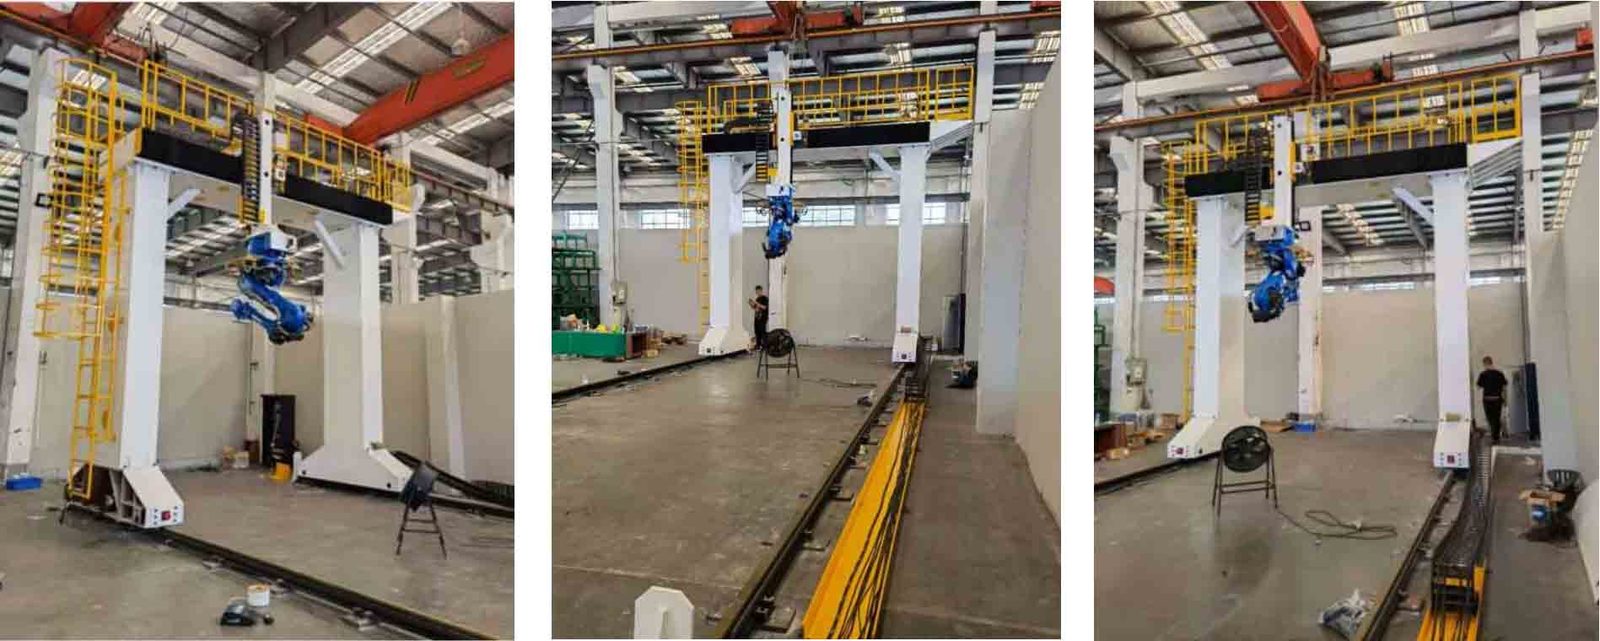
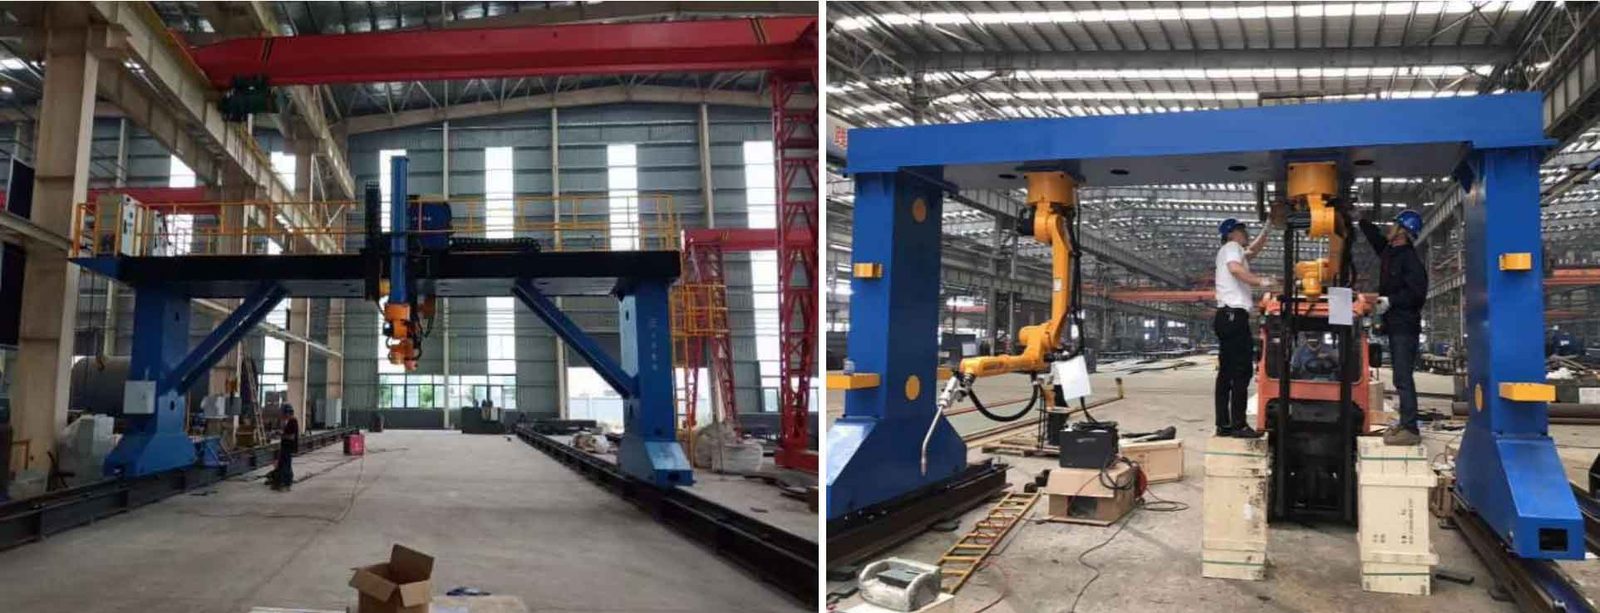
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
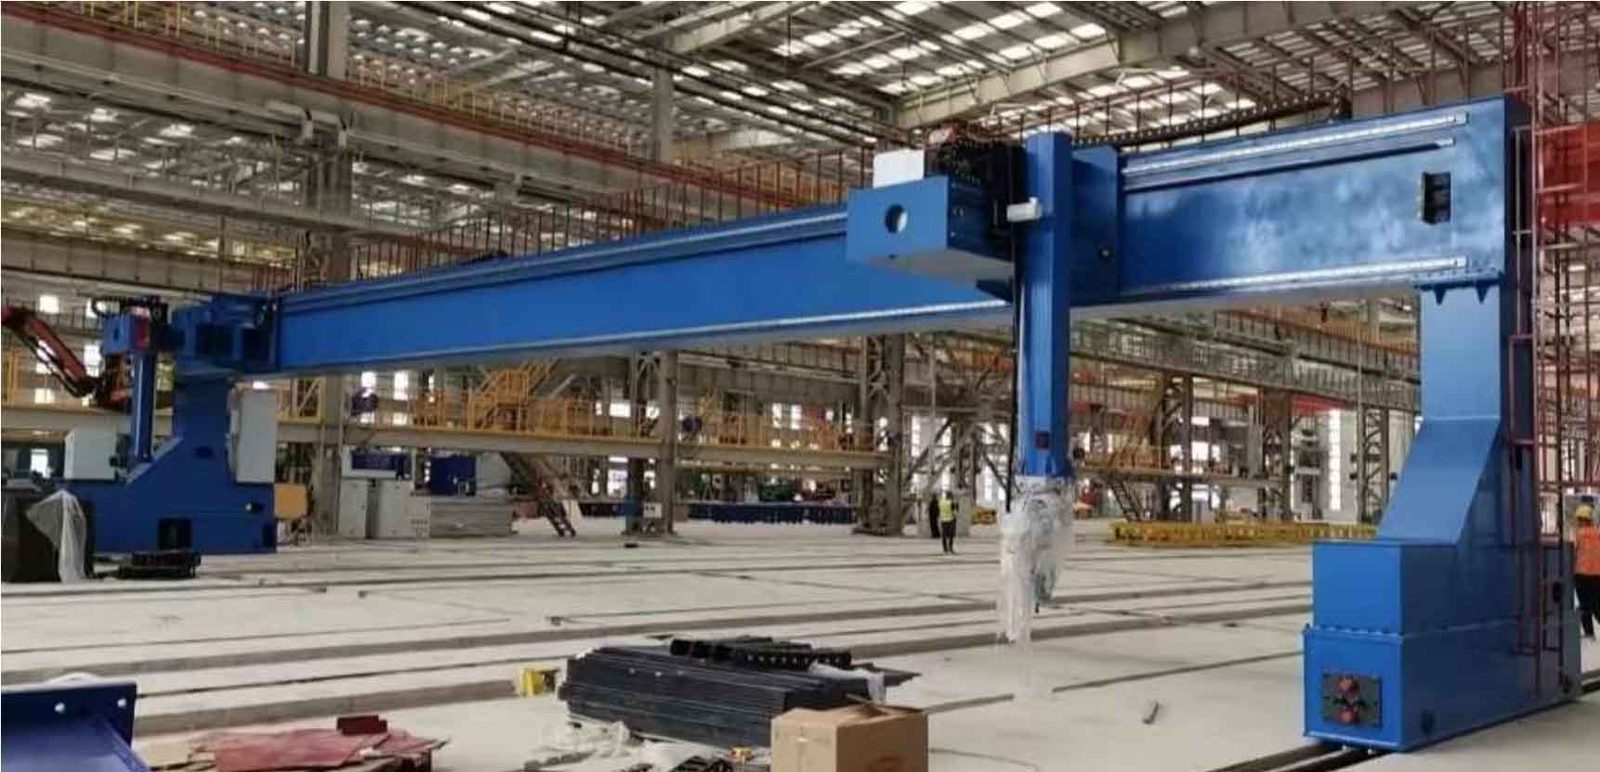
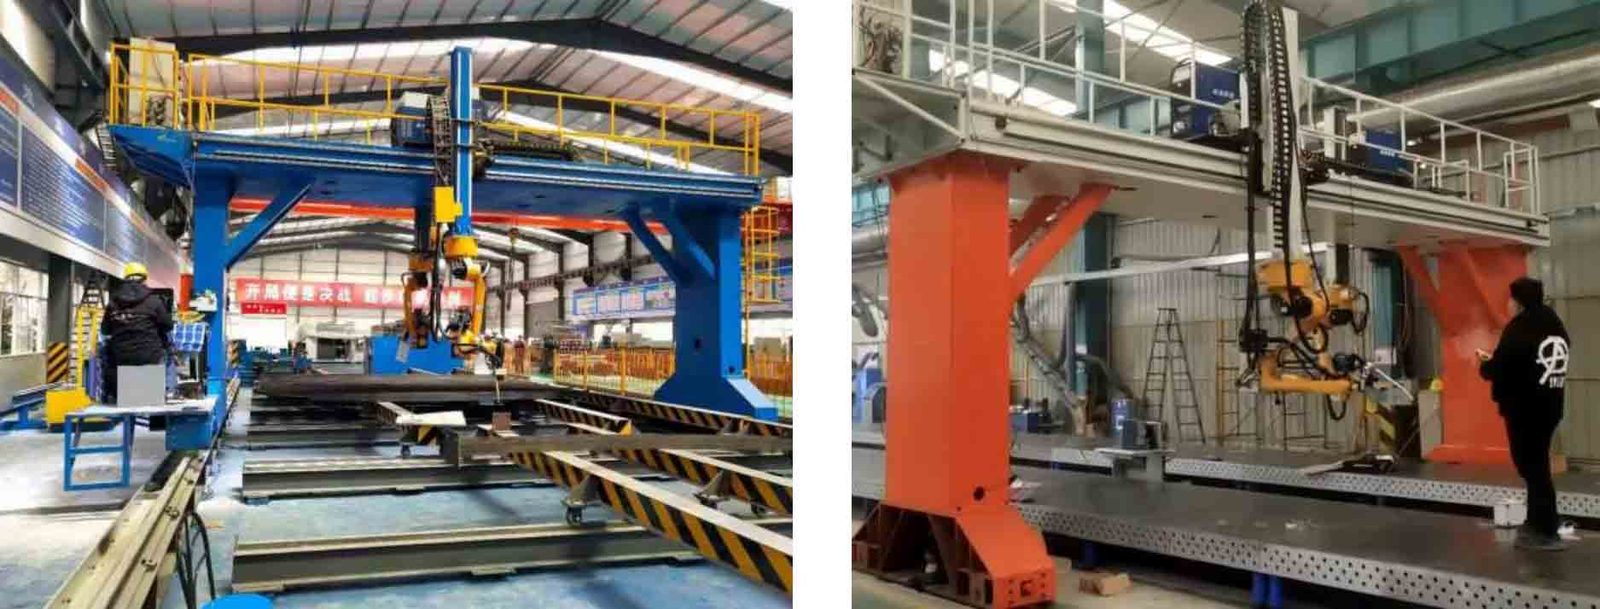
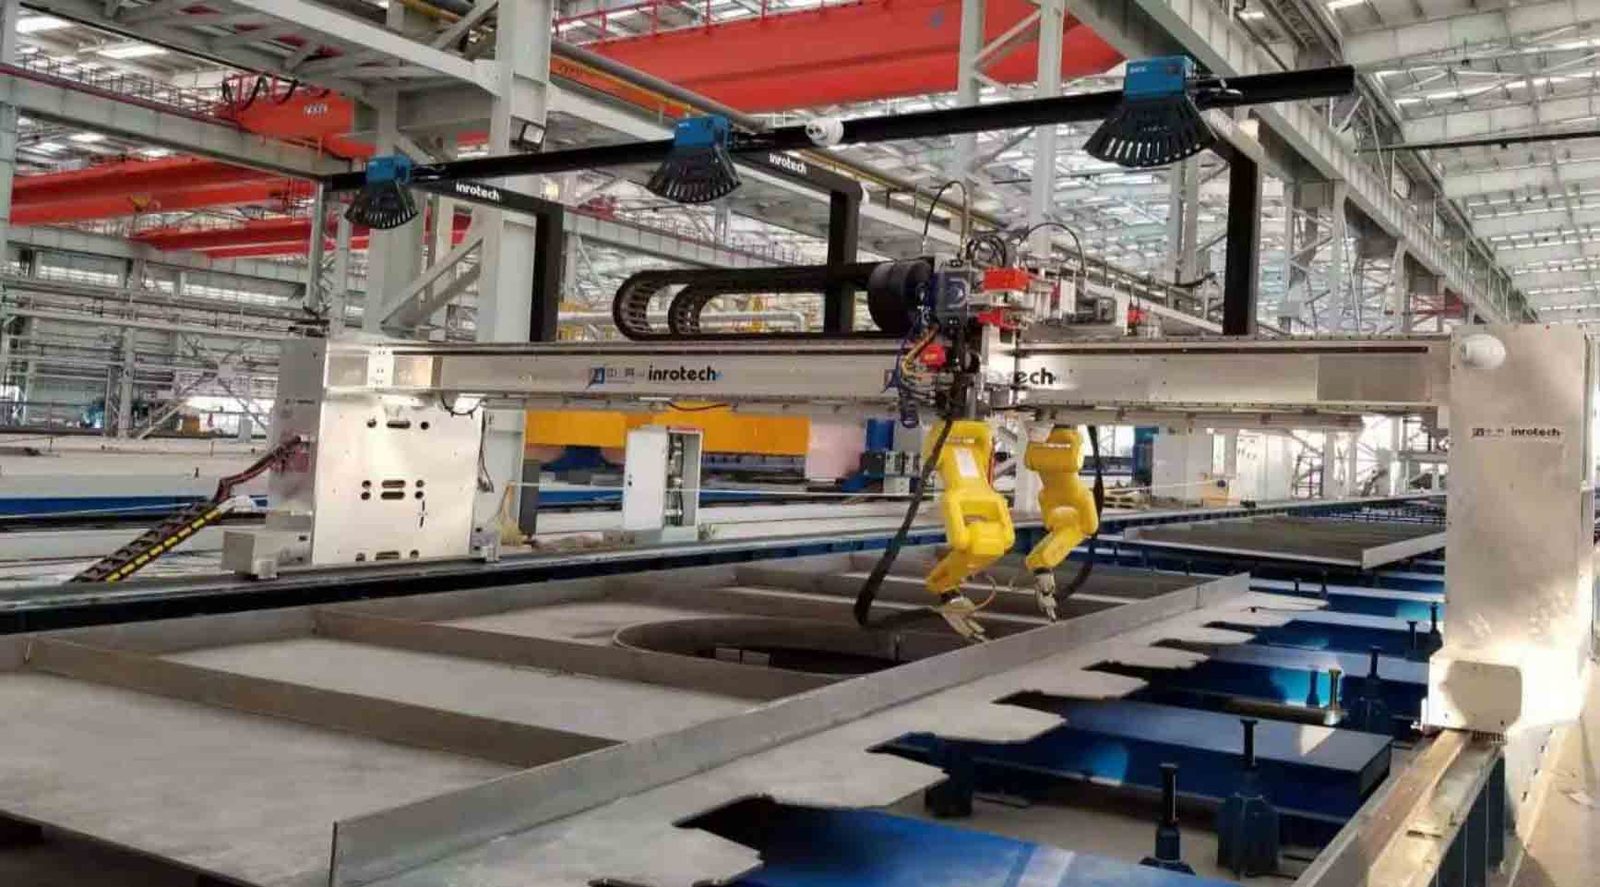
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
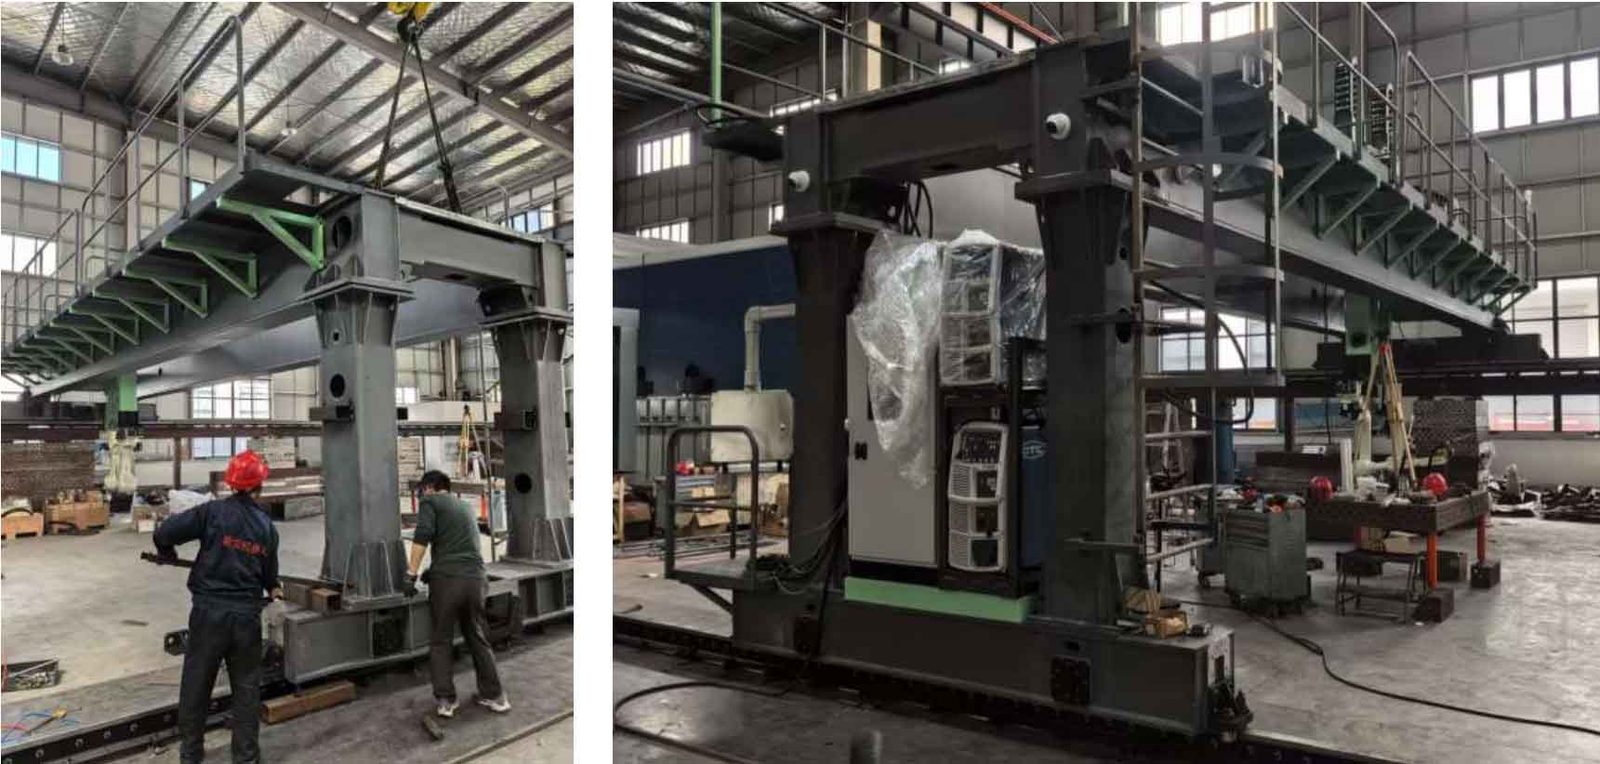
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
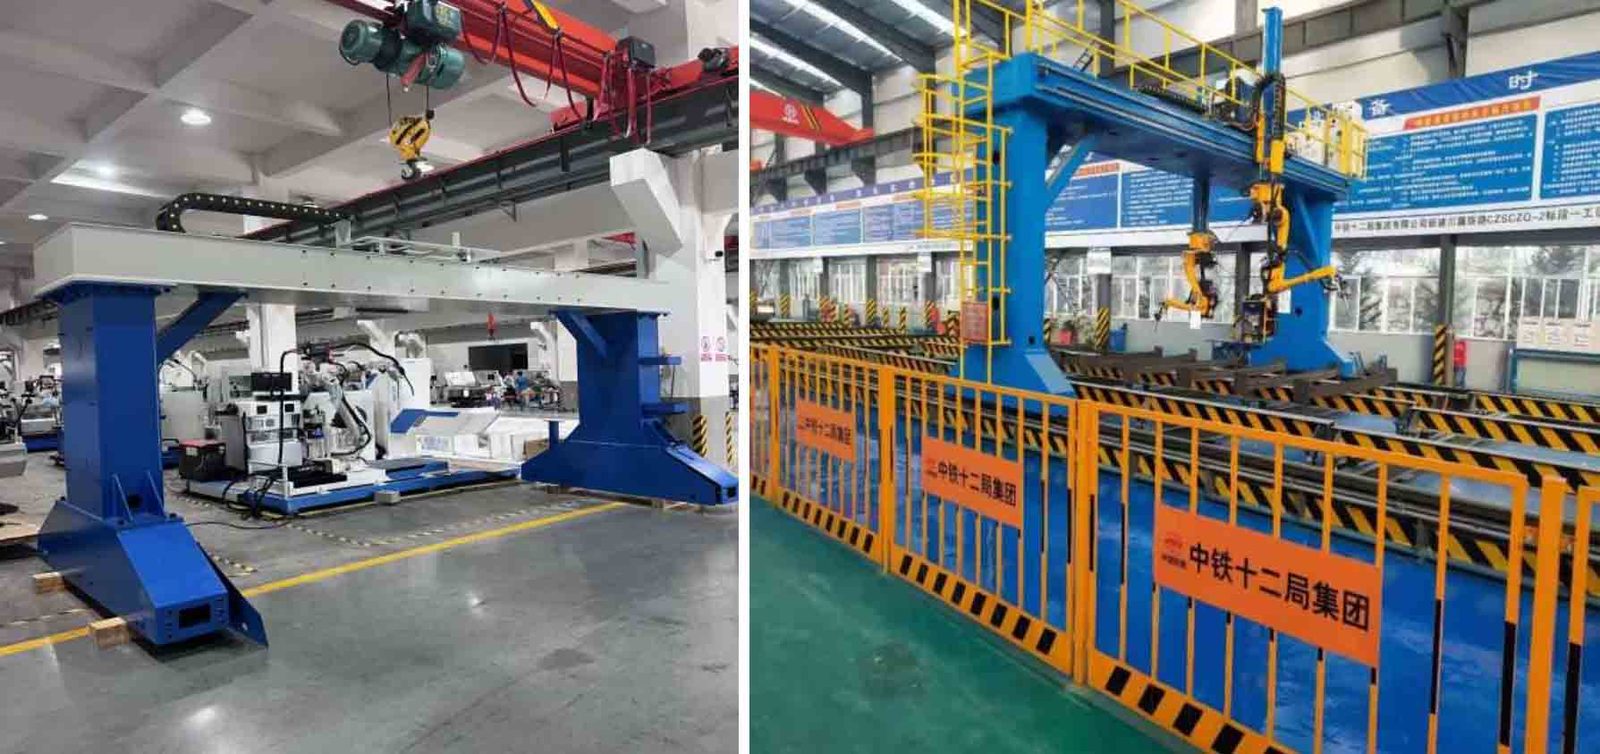
Pozisyonerler Xinbao tarafından teknik gereksinimlere göre tasarlanabilir veya sağlanan çizimlere göre özelleştirilebilir.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Tam teknik veriler
| Modeli | Yok |
|---|---|
| Eksenler | 3 eksen |
| Kategori | Endüstriyel Robotlar |
| Kurşun zamanı | 45 gün |
Değerler 20 °C'de nominaldir. CAD modelleri, tork eğrileri ve kontrolör I/O haritaları için veri sayfasını indirin.
Nerede çalışıyor
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
Alıcı soruları
Temel özellikleri nelerdir?
Eksenler: 3 eksen. Talep üzerine tam bir veri sayfası mevcuttur.
Teslimat süresi ve MOQ nedir?
Teslim süresi 45 gündür; MOQ 1 birimdir.
How is the priced?
Fiyatlandırma, uygun olduğu durumlarda takım ve nakliye dahil olmak üzere konfigürasyon başına fiyatlandırılır.
Endüstriyel Robotlar için fiyat teklifi alın
Parçayı, hedef hızı ve hedef bağlantı noktasını ekleyin. Bir chatbot değil, bir mühendis 48 saat içinde yanıt verir.
Aynı kategori

6 Eksenli Punta Kaynak Robotu, 1.950 mm Erişim

Robot Kullanımı için Entegre Vakum Tutucu

ROKAE NB220 Serisi 6 Eksen Endüstriyel Robot - 150kg Taşıma Kapasitesi, 3201mm Erişim
TROY Mühendislik tarafından incelendi ·. Spesifikasyonlar her teklifte tedarikçi veri sayfasına göre yeniden kontrol edilir.