


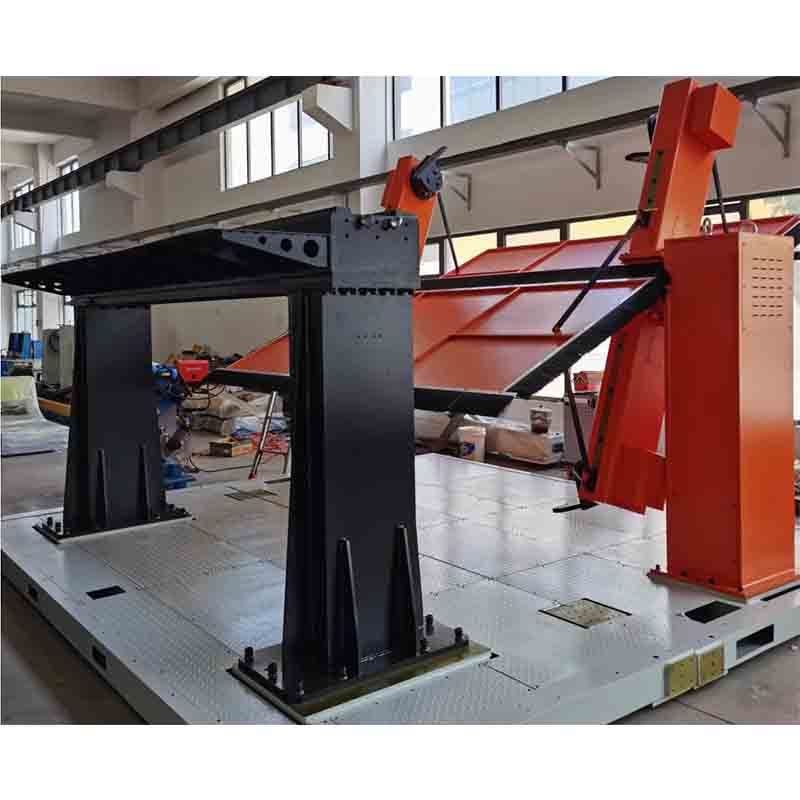
Robot přídavná osa a polohovadlo
Robot přídavná osa a polohovač je průmyslový robot pro svařování / paletizaci. Klíčové specifikace: Osy 3 osy. Dodací lhůta je 45 dní; cena je uvedena za konfiguraci. Certifikáty: CE dokumentace na vyžádání.
- Model
- N/a
- Sekery
- 3 osy
- Kategorie
- Průmyslové roboty
- Dodací lhůta
- 45 dní
K čemu je tato platforma
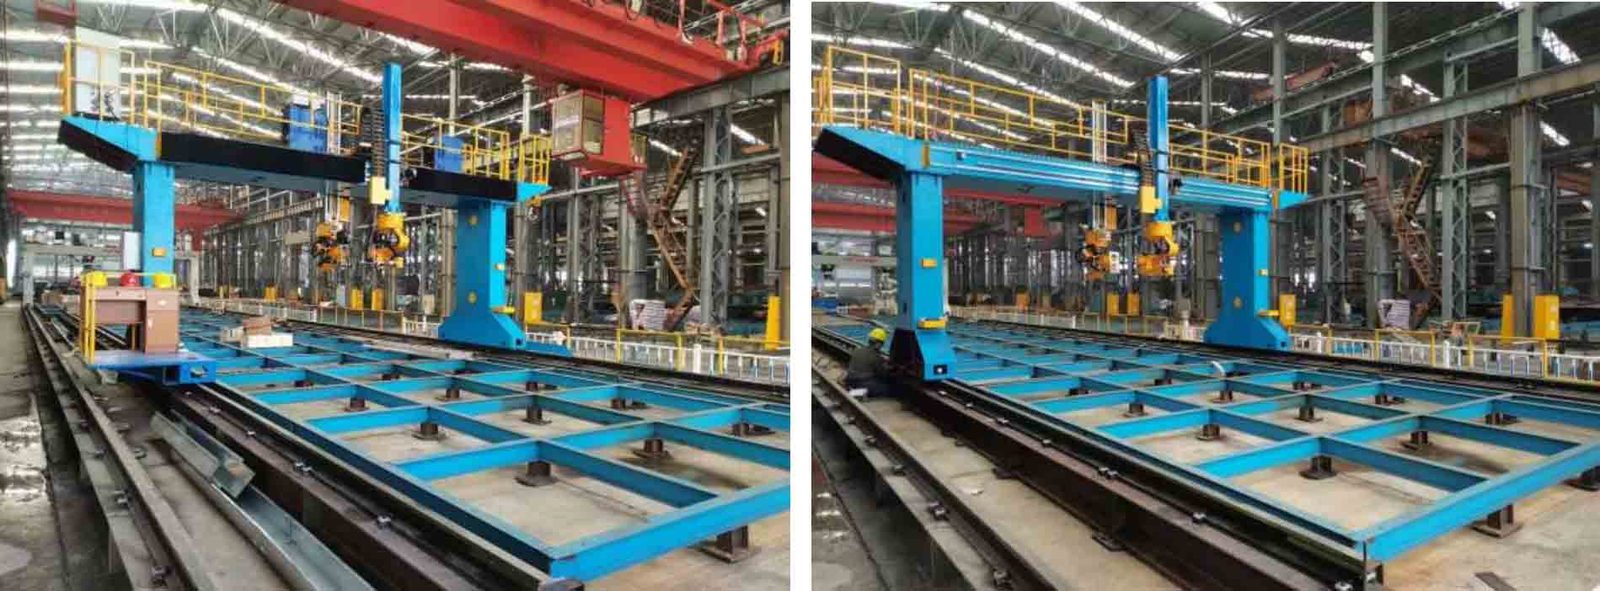
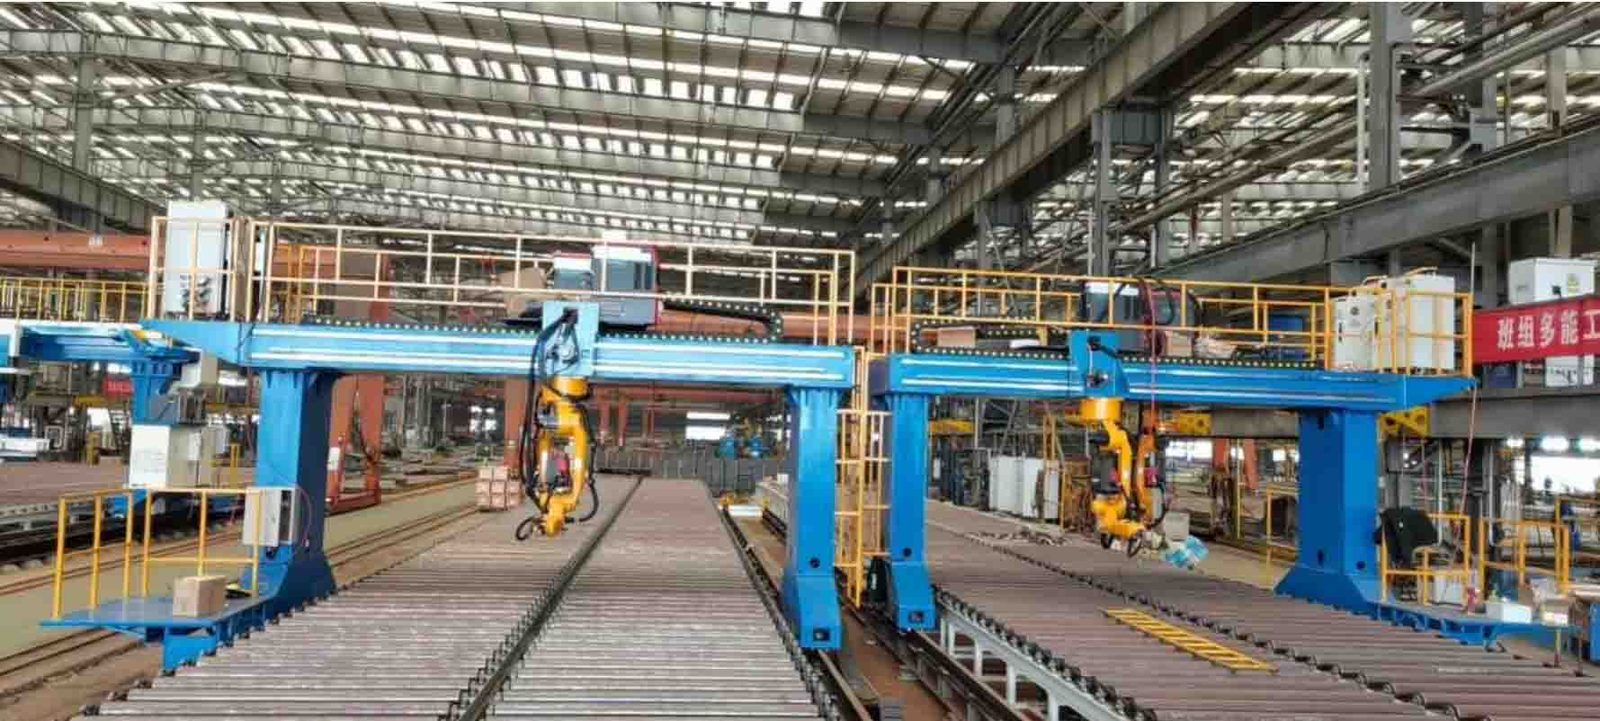
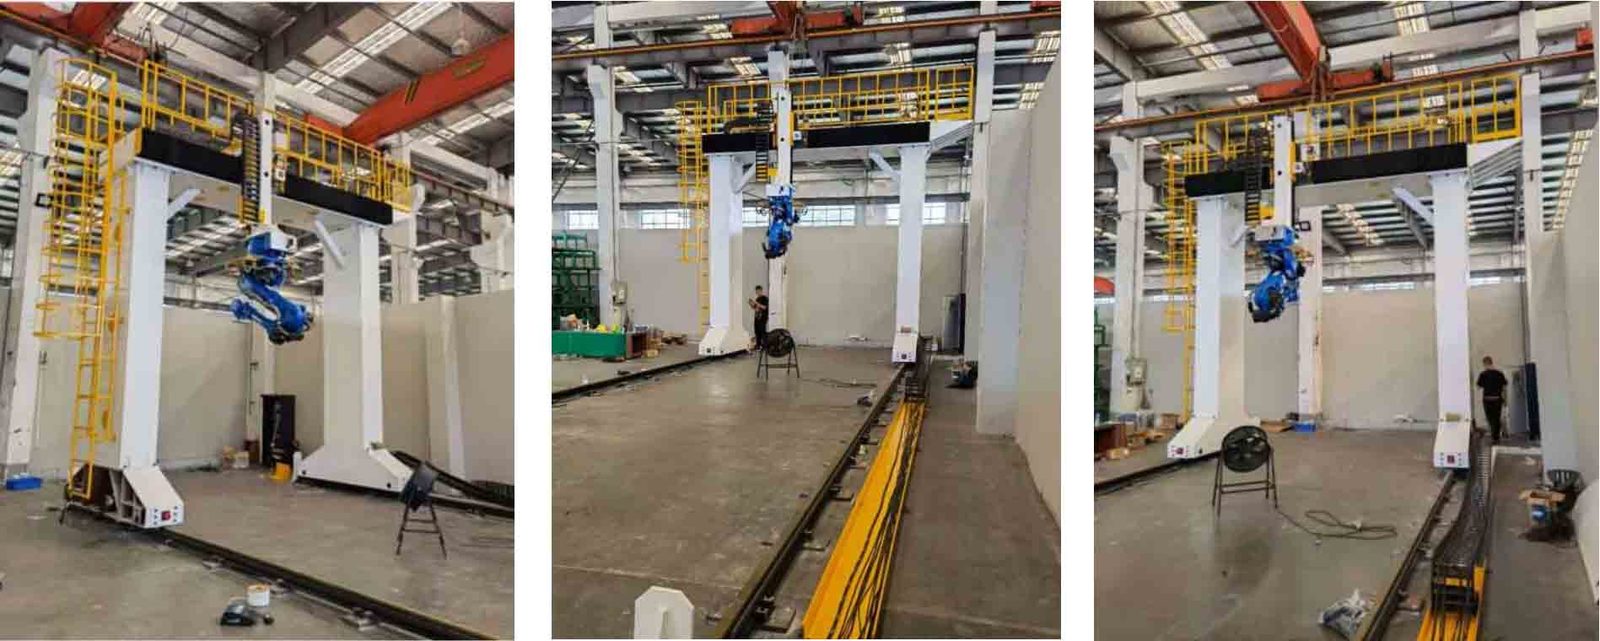
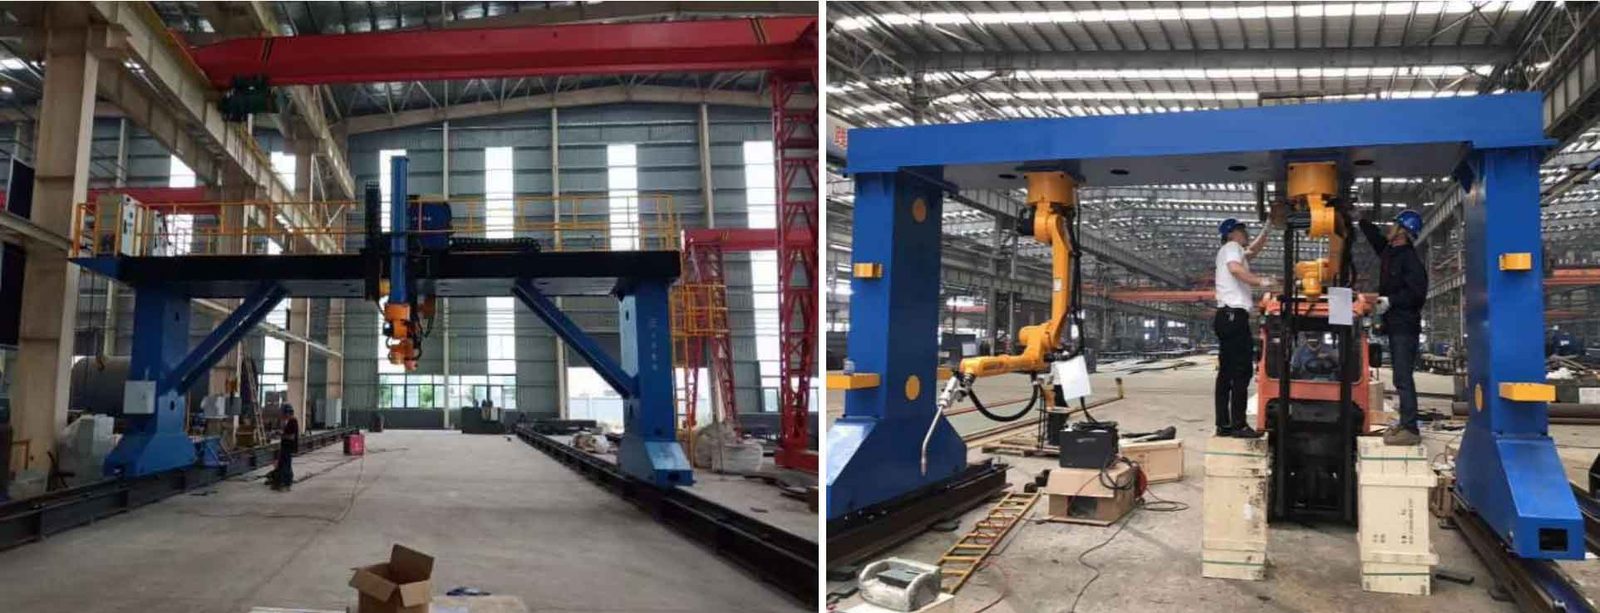
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Obchodní podmínky
| Citát | Cena za konfiguraci – odpověď do 48 hodin |
|---|---|
| Dodací lhůta | 45 dní |
| MOQ | 1 jednotka |
| Původ | Čína |
| Přístav nakládky | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Platba | 30% záloha, 70% před odesláním |
| Záruka | 24 měsíců standardně, 36 měsíců volitelně |
Podrobnosti o produktu
Poznámky k aplikaci, konstrukční výkresy a video z inženýrského souboru TROY — stejná dokumentace dodávaná s cenovou nabídkou.
Structural Composition
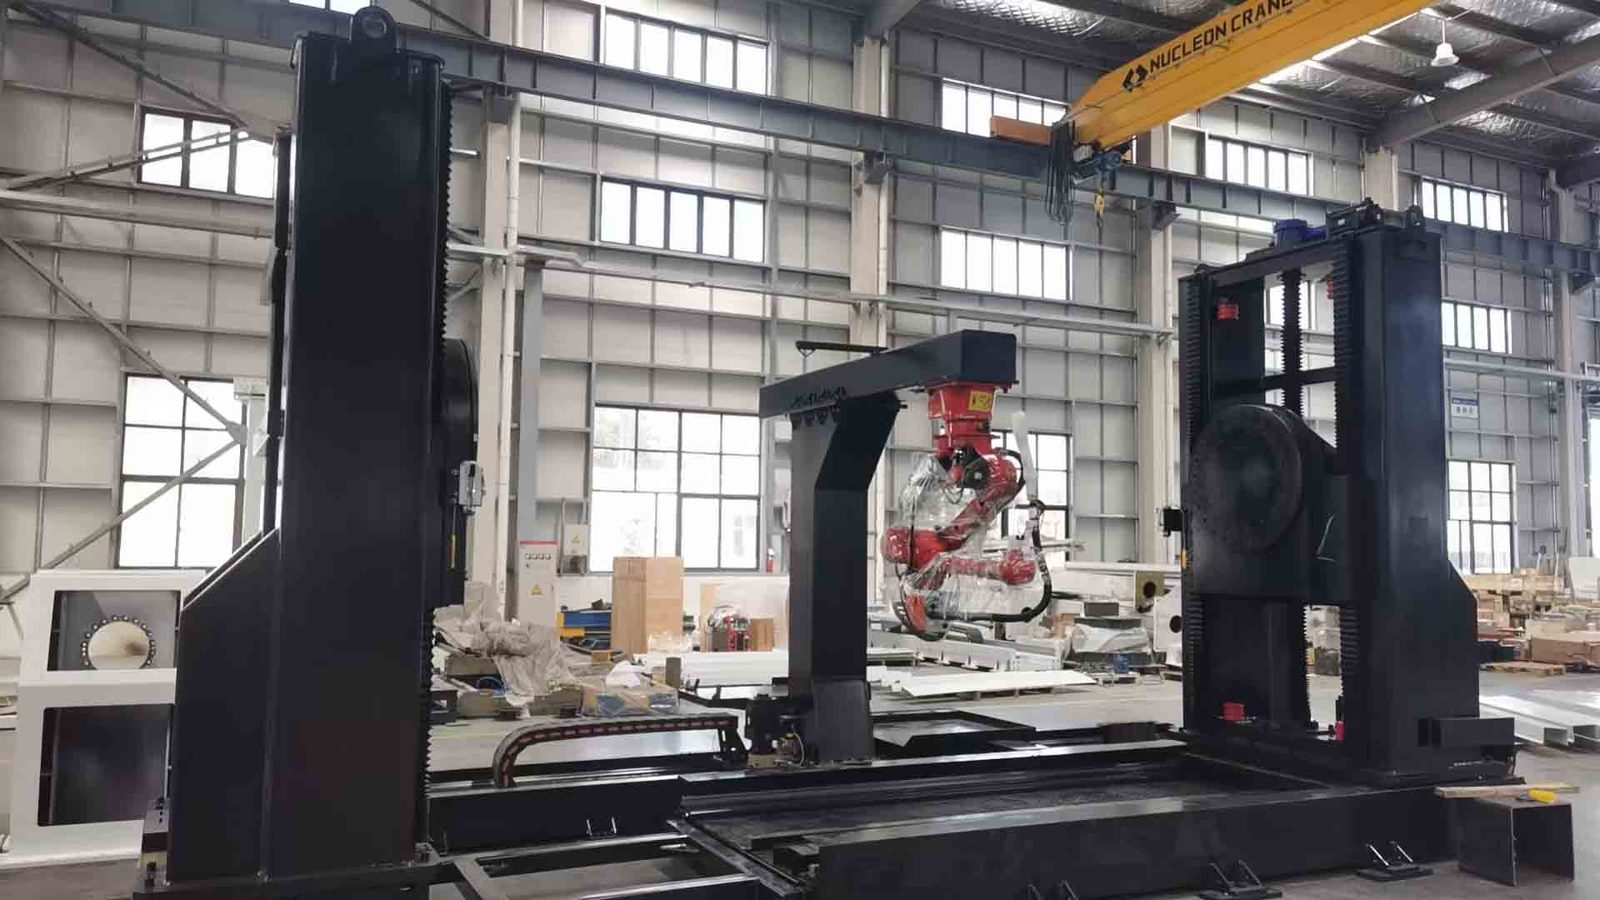
Obvykle se skládá z následujících částí (konkrétní konfigurace bude flexibilně kombinována podle skutečných potřeb):
* **Robotový systém:** Hlavní prováděcí jednotka pracovní stanice provádějící svařování a další procesní úkoly.
* **Konzolové polohovadlo:** Unáší obrobek a umožňuje změny polohy; je to všestranná součást pracovní stanice.
* **Mobilní/pevná základna:** Podporuje polohovadlo a obrobek a umožňuje polohovadlu pohybovat se po dráze, aby se přizpůsobily obrobkům různých délek.
* **Integrovaný řídicí systém:** Umožňuje koordinované ovládání a komunikaci mezi robotem, polohovadlem a veškerým dalším vybavením.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
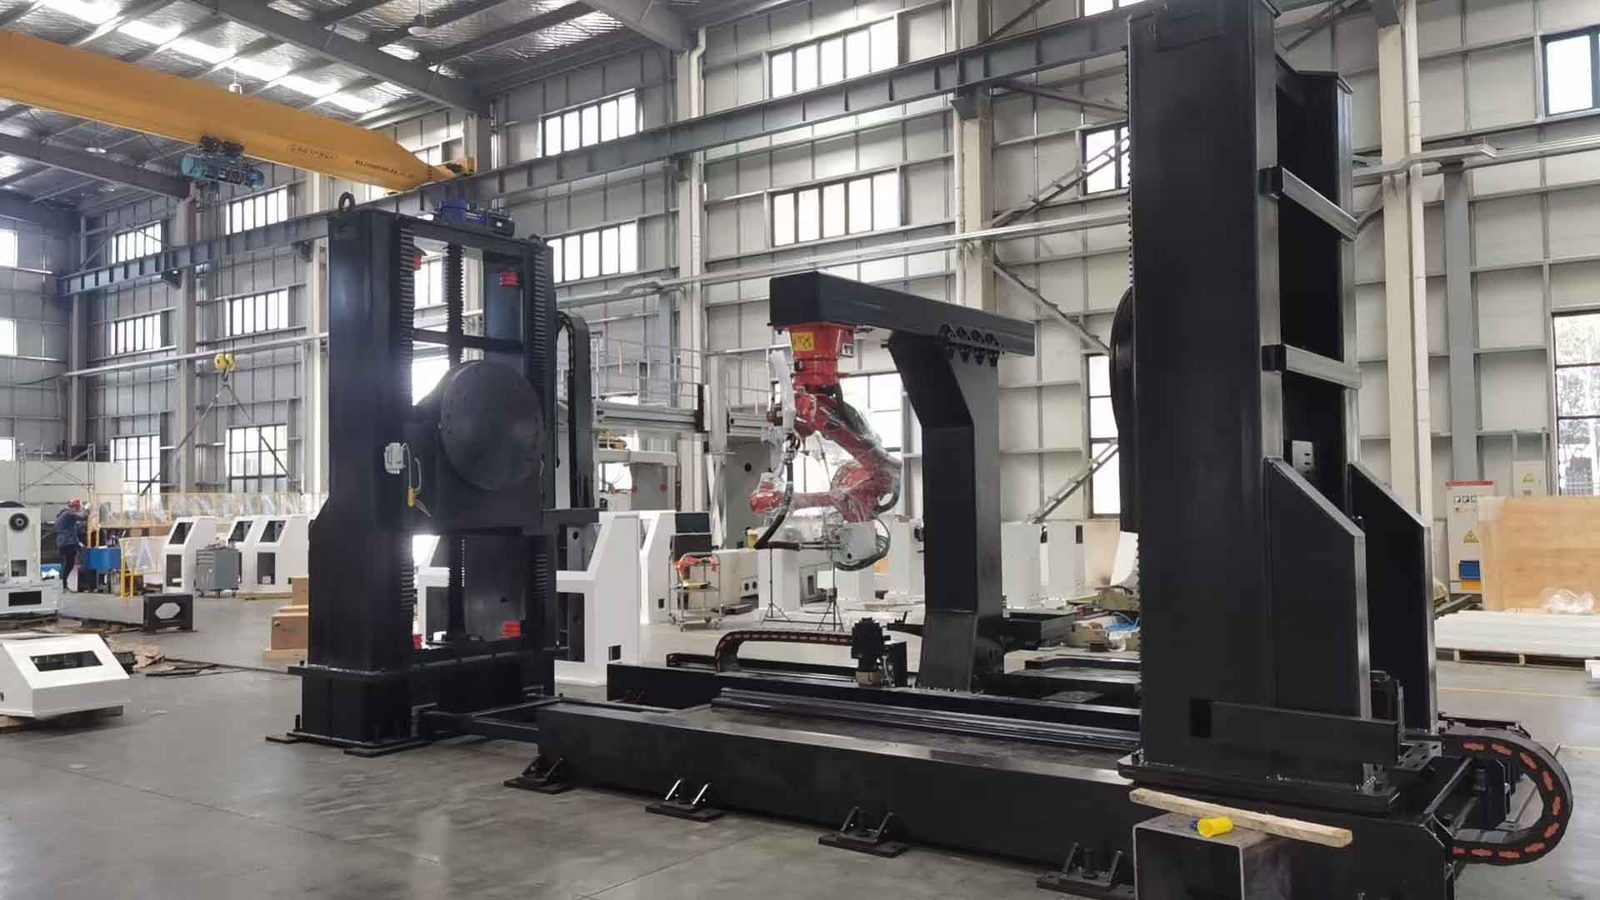
Typický pracovní postup je následující:
1. Upínání obrobku: Obrobek se ručně nebo automaticky zvedne na polohovadlo a upne.
2. Spolupráce: Robot provádí svařování a polohovadlo pomáhá překlápěním obrobku do optimální polohy, čímž se dosahuje kolaborativního provozu, kdy se „robot pohybuje a obrobek se pohybuje v tandemu“.
3. Vyložení: Po dokončení všech svarů se robot vrátí do svého výchozího bodu a obrobek se vyloží ručně.
⚙ Key Technical Parameters
Při výběru polohovadla je třeba vzít v úvahu základní parametry (na základě modelů, jako je Kunrui RDSL-XX):
· Jmenovité zatížení: Určuje maximální hmotnost obrobku, který unese; rozsah může pokrýt 500 kg až 5000 kg v závislosti na požadavcích.
· Zdvihový zdvih: Maximální vzdálenost vertikálního pohybu obrobku až 2000 mm.
· Rozsah naklánění/rotace: Určuje schopnost upravit polohu obrobku; rozsah naklánění je typicky ±180° a rozsah otáčení může dosáhnout ±360° (N×360°) nepřetržité rotace.
• Přesnost opakovaného polohování: Klíčový indikátor pro měření přesnosti polohovadla. V aplikacích robotického svařování je požadavek na přesnost typicky ≤ ±0,1 mm.
✨ Structural Features and Advantages
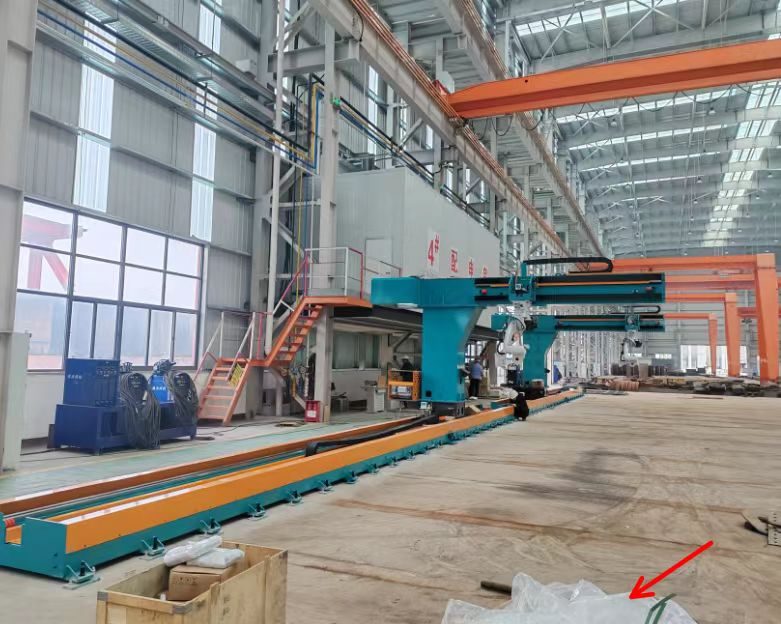
• Základní funkce: Lifting. Konzolový zvedací mechanismus, poháněný servomotory a vodicími šrouby, účinně kompenzuje omezený dosah robota a umožňuje pokrytí velmi dlouhých obrobků (např. až 8 metrů na délku).
• Víceosá spolupráce, vynikající přístupnost: Kombinací zvedání, naklápění a otáčení lze teoreticky nastavit jakýkoli povrch obrobku do optimální pracovní polohy.
• Otevřená struktura: Odvozeno z konstrukcí ve tvaru „L“ a „C“, poskytuje otevřený operační prostor, usnadňuje zvedání velkých obrobků a operace robotů.
• Vysoká tuhost a vysoká nosnost: Hlavní tělo je svařeno z vysokopevnostní oceli a tepelně zpracováno, aby byla zajištěna strukturální stabilita a zabráněno vibracím při uložení těžkých obrobků.
• Vysoká integrace a spolupráce: Hluboká integrace s řídicím systémem robota prostřednictvím sběrnic Profinet, EtherCAT a dalších, dosažení přesného propojení.
✨Main Application Areas
• Stavební stroje: Svařování velkých a složitých konstrukčních součástí, jako jsou výložníky rypadel a nakládací lžíce.
• Ocelové konstrukce/ocelové profily: Významné výhody při svařování výztužných desek pro dlouhé, úzké součásti, jako jsou H-nosníky a skříňové nosníky.
• Zařízení pro větrnou energii: Svařování těžkých součástí, jako jsou věže a základny větrných turbín.
• Stavba lodí: Svařování těžkých součástí, jako jsou části trupu a velké kontejnery.
• Aerospace: Montáž součástí leteckých motorů s extrémně vysokými požadavky na přesnost.
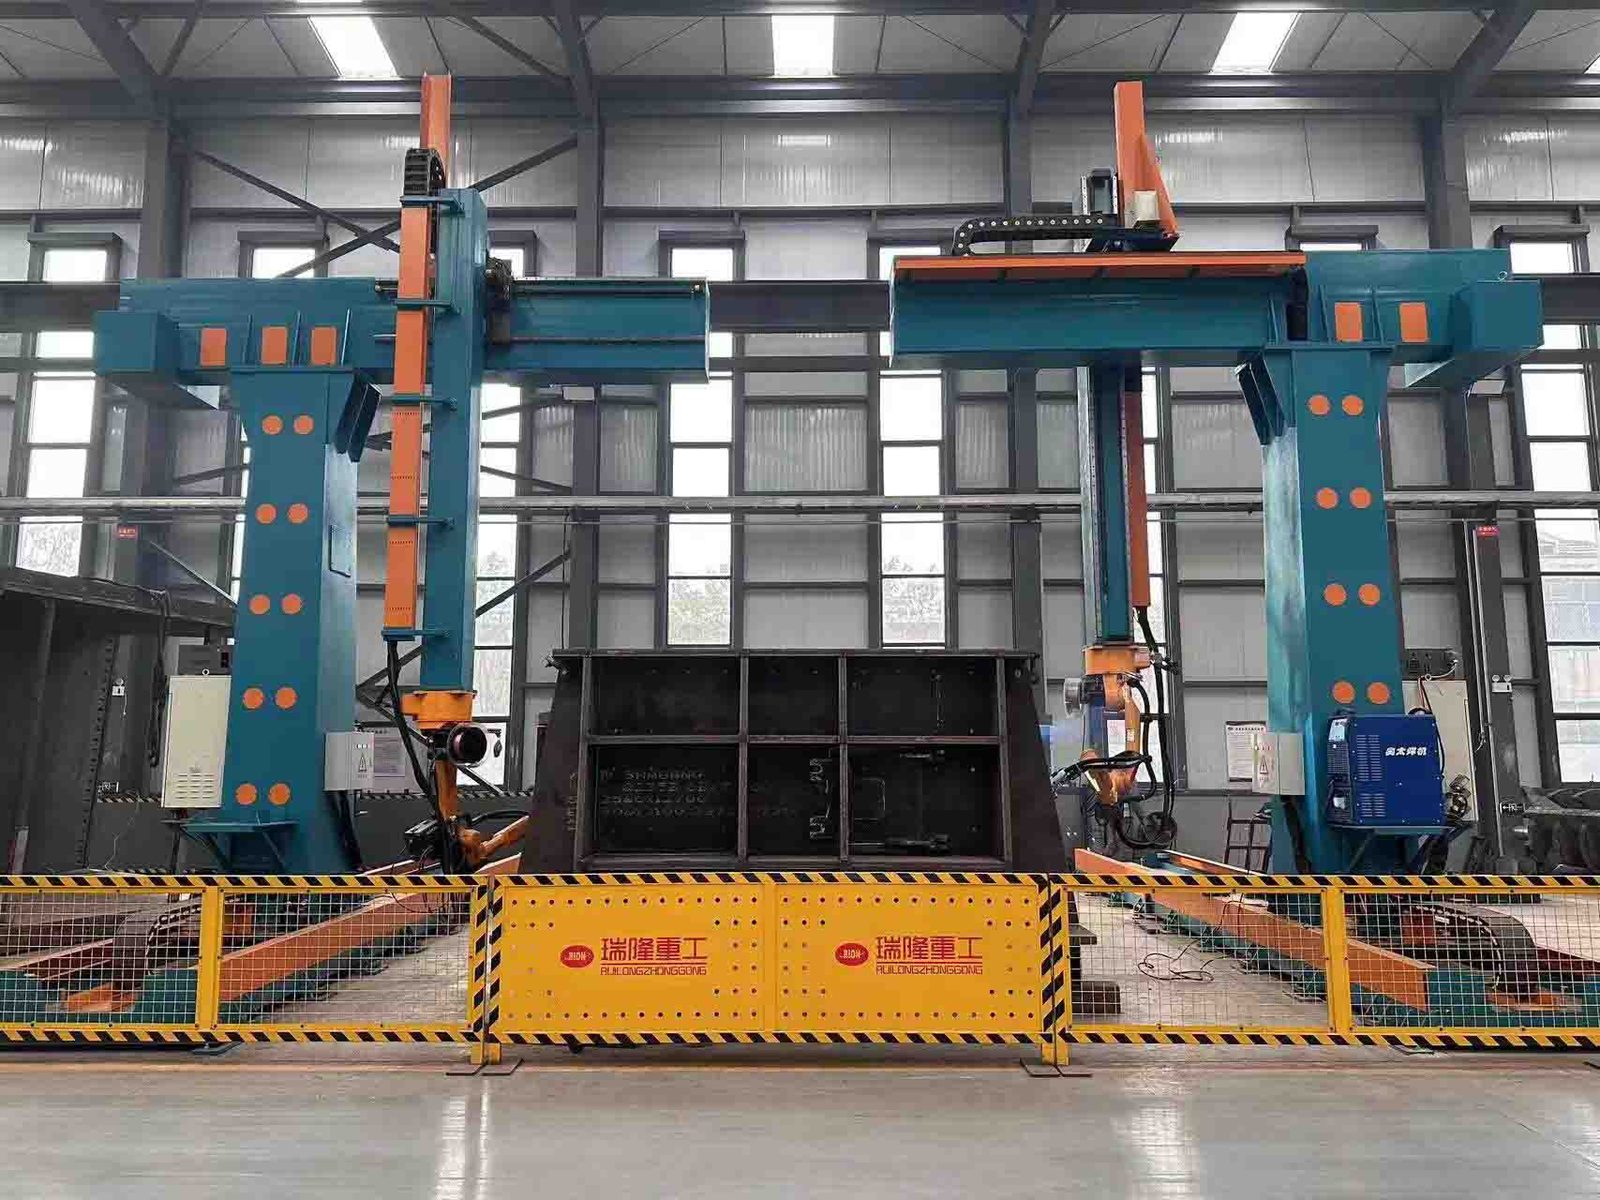
Selection Guide.
Při výběru robota se doporučuje vyhodnotit ho pomocí následujících kroků:
1. Určete zatížení a rozměry obrobku: Na základě hmotnosti obrobku (doporučuje se počítat s 20%-30% rezervou), průměru otáčení a délky určete požadovanou nosnost a zdvihový/pojezdový zdvih.
2. Určete funkční požadavky: Ujasněte si, které činnosti se mají provádět (zvedání, překlápění, otáčení) a zda se jedná o svařování (vyžadující stabilitu při nízkých otáčkách) nebo o montáž a manipulaci.
3. Potvrďte požadavky na přesnost: Pro vysoce přesné svařování se zaměřte na opakovatelnost (např. ≤±0,1 mm).
4. Vyhodnoťte metody řízení a integrace: Ujistěte se, že polohovač je přímo řízen řídicím systémem robota a používá kompatibilní komunikační protokoly, jako jsou EtherCAT a Profinet.
5. Prověřte kvalitu základních komponent: Vyžadujte od dodavatelů, aby specifikovali značky klíčových komponent, jako jsou servomotory a přesné redukce, a poskytli zprávy o kontrole kvality.
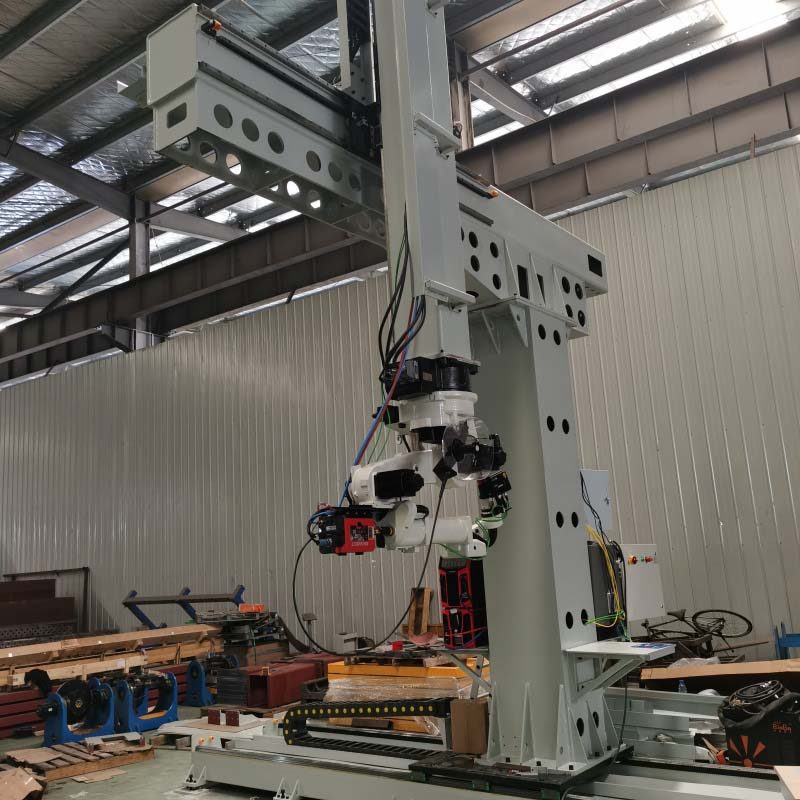
Future Development Trends
* **Inteligentní řízení:** Integrace vizuálního rozpoznávání AI a vysoce přesných senzorů dosahuje automatické identifikace obrobku a optimálního generování dráhy posunu.
* **Vysoká přesnost a účinnost:** Pomocí kombinace servomotoru a přesné redukce dosahuje přesnost polohování ±0,01°.
* **Modulární design:** Základní komponenty jsou navrženy jako standardizované moduly, které uživatelům umožňují flexibilně je kombinovat, aby vyhovovaly různým výrobním potřebám a zjednodušily následnou údržbu.
* **Full-Process Collaboration:** Komunikuje v reálném čase s roboty a dalšími zařízeními přes průmyslový Ethernet a stává se „spolupracovníkem výrobního procesu“, který hraje klíčovou roli zejména v oblastech, jako je nová energie.
Stručně řečeno, konzolové zvedací polohovadla jsou výkonné nástroje pro manipulaci s velkými, nepravidelně tvarovanými obrobky. Jádrem výběru je přesné přizpůsobení vašim specifickým požadavkům na obrobek a proces. Abychom vám pomohli zúžit výběr,
můžete mi prosím sdělit přibližnou hmotnost a délku obrobků, které převážně svařujete? Poté mohu posoudit vhodné specifikace zatížení a požadavky na zdvih na základě vaší konkrétní situace.
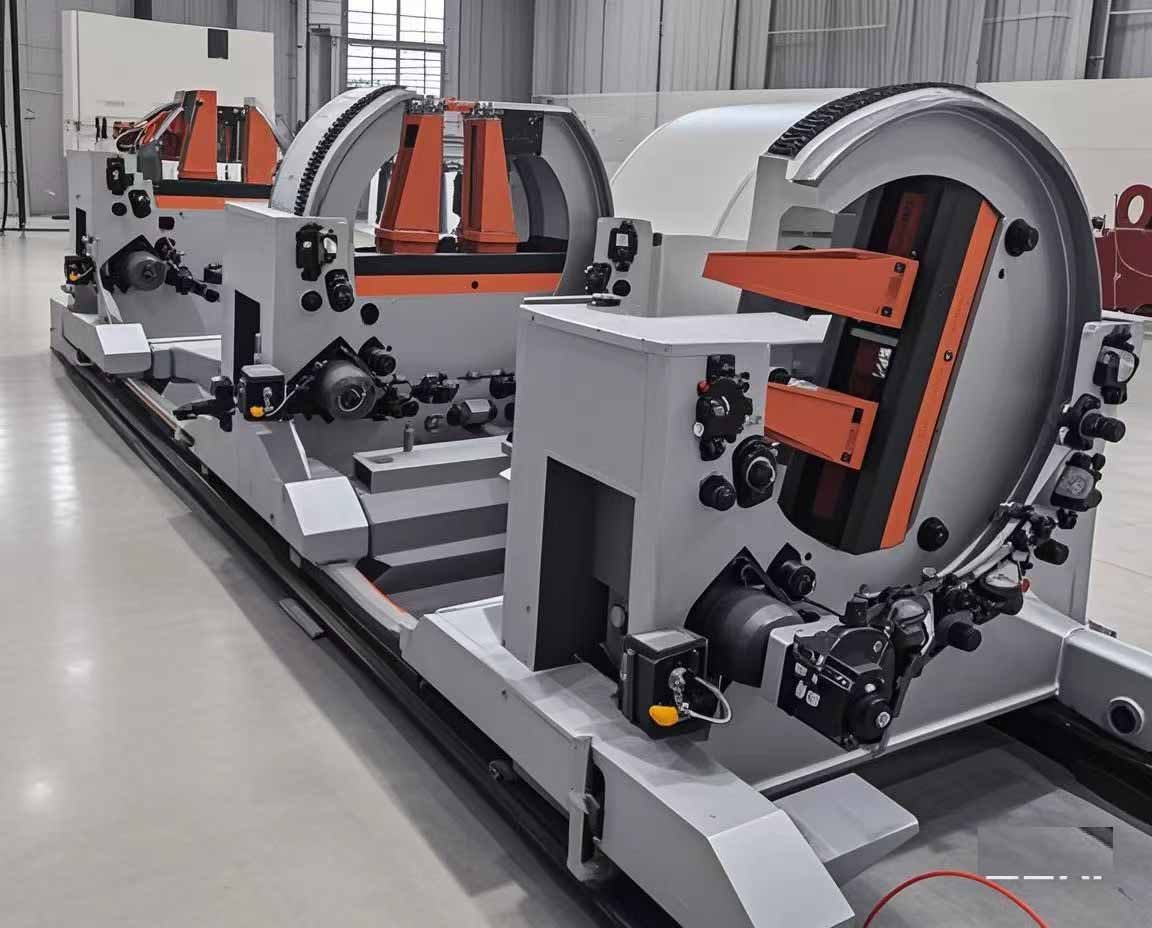
Polohovadlo je vybaveno servomotorem a RV reduktorem a díly jsou CNC obráběné pro vysokou přesnost.
Polohovače mohou být navrženy na základě technických požadavků nebo přizpůsobeny podle dodaných výkresů.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
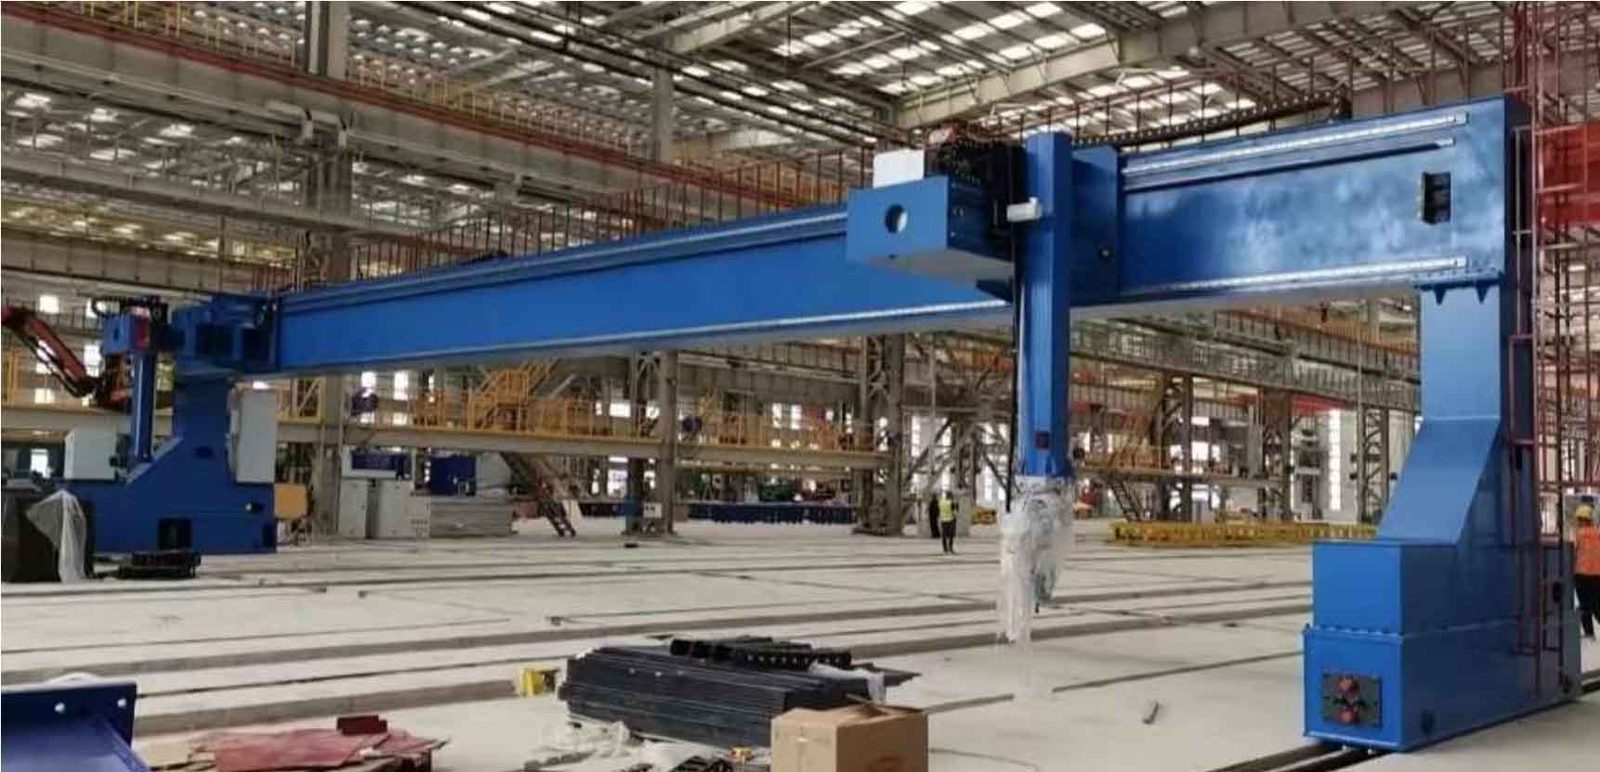
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
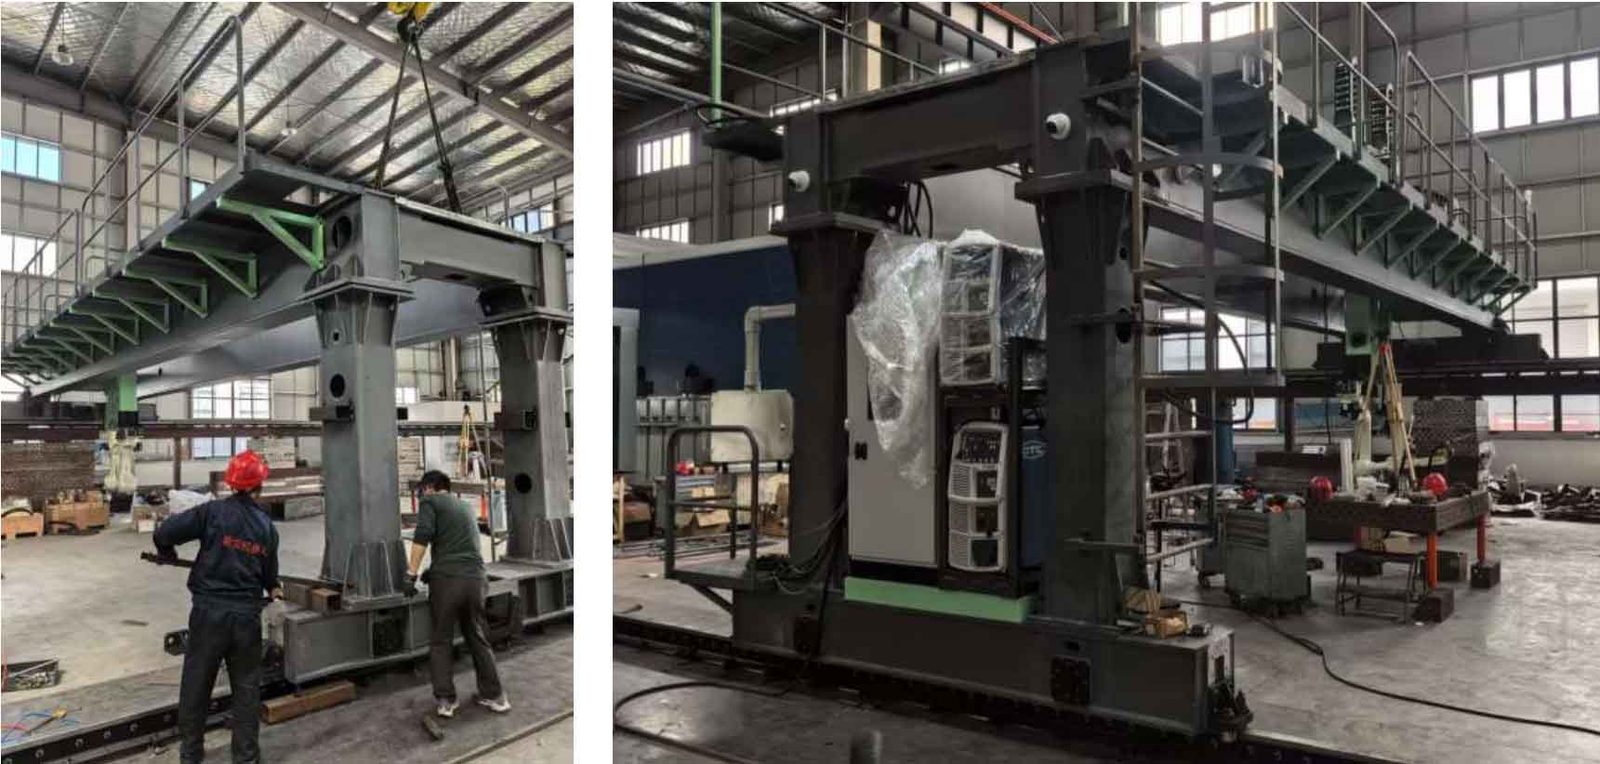
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
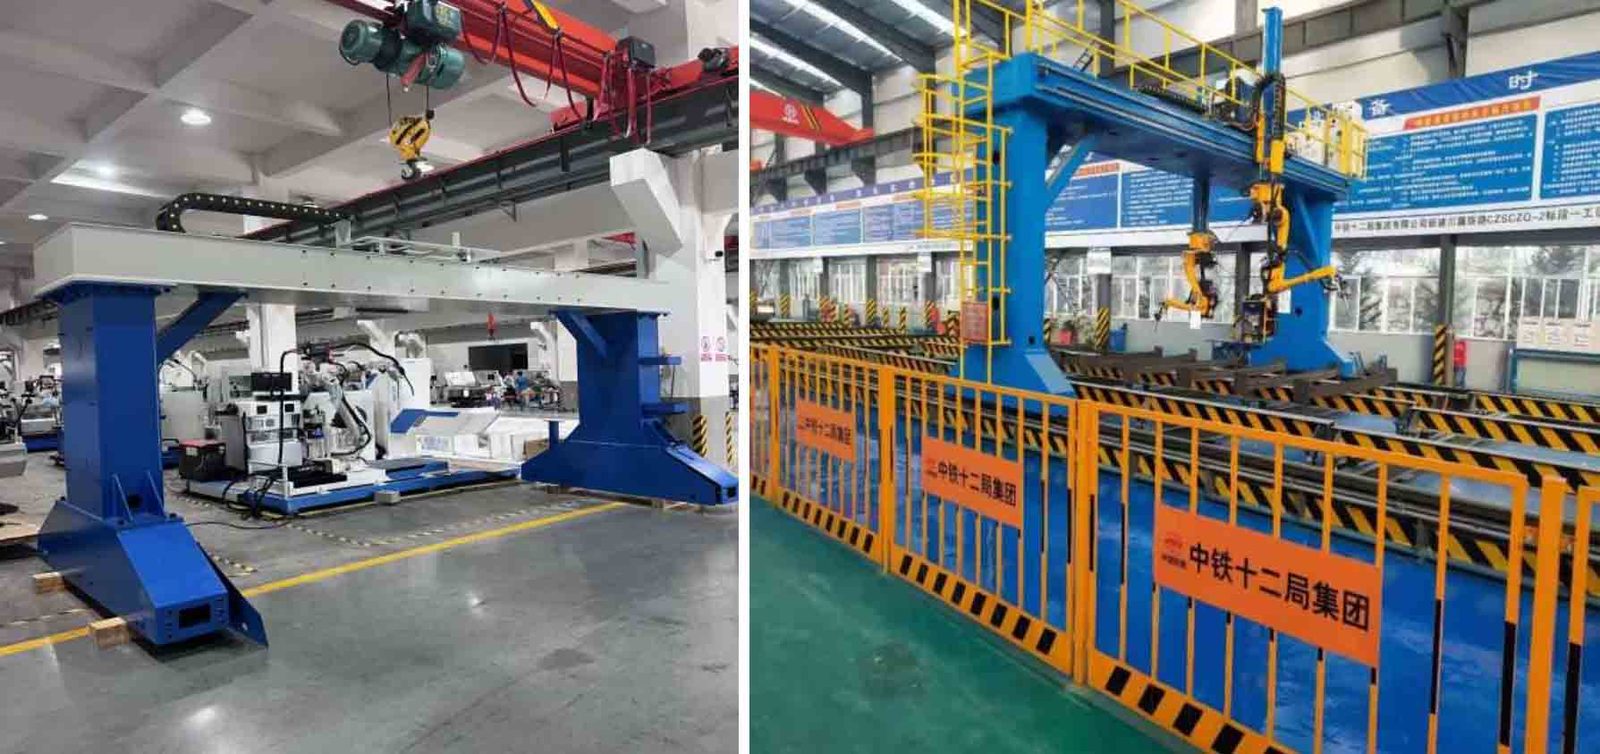
Polohovače mohou být navrženy společností Xinbao na základě technických požadavků nebo přizpůsobeny na základě poskytnutých výkresů.
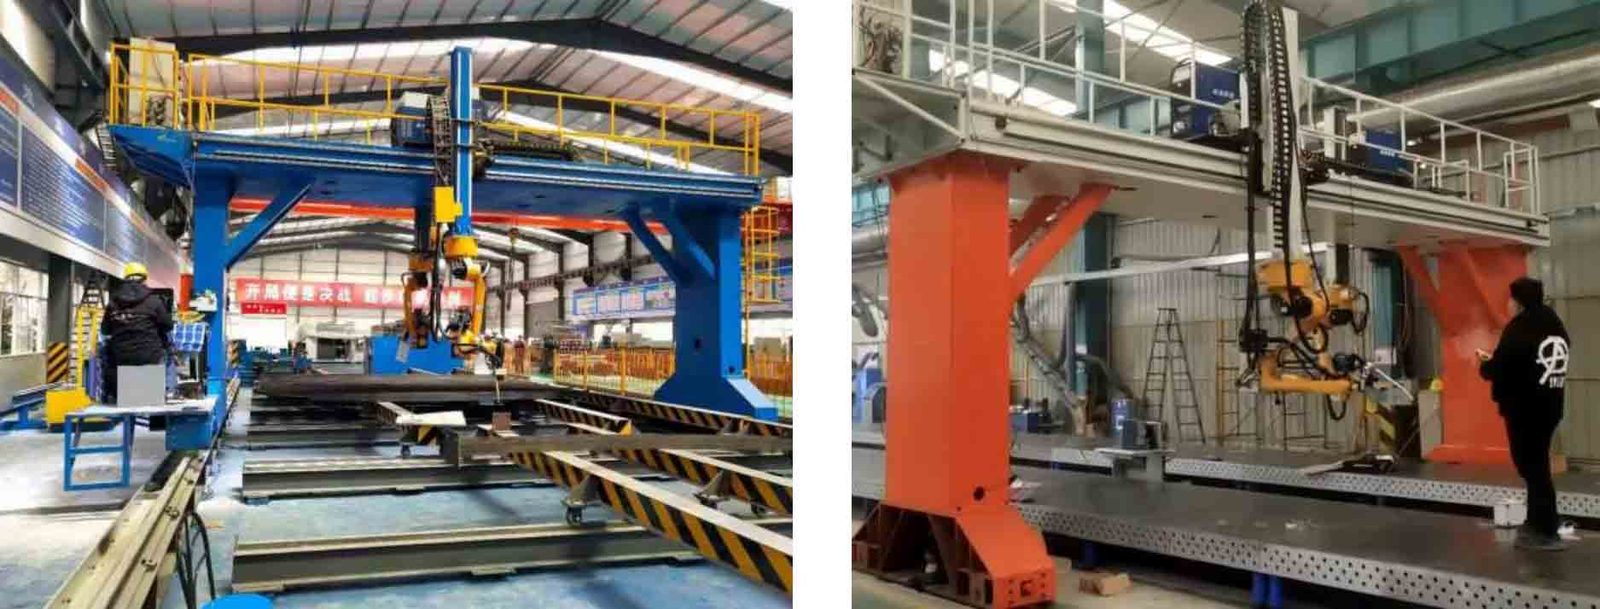
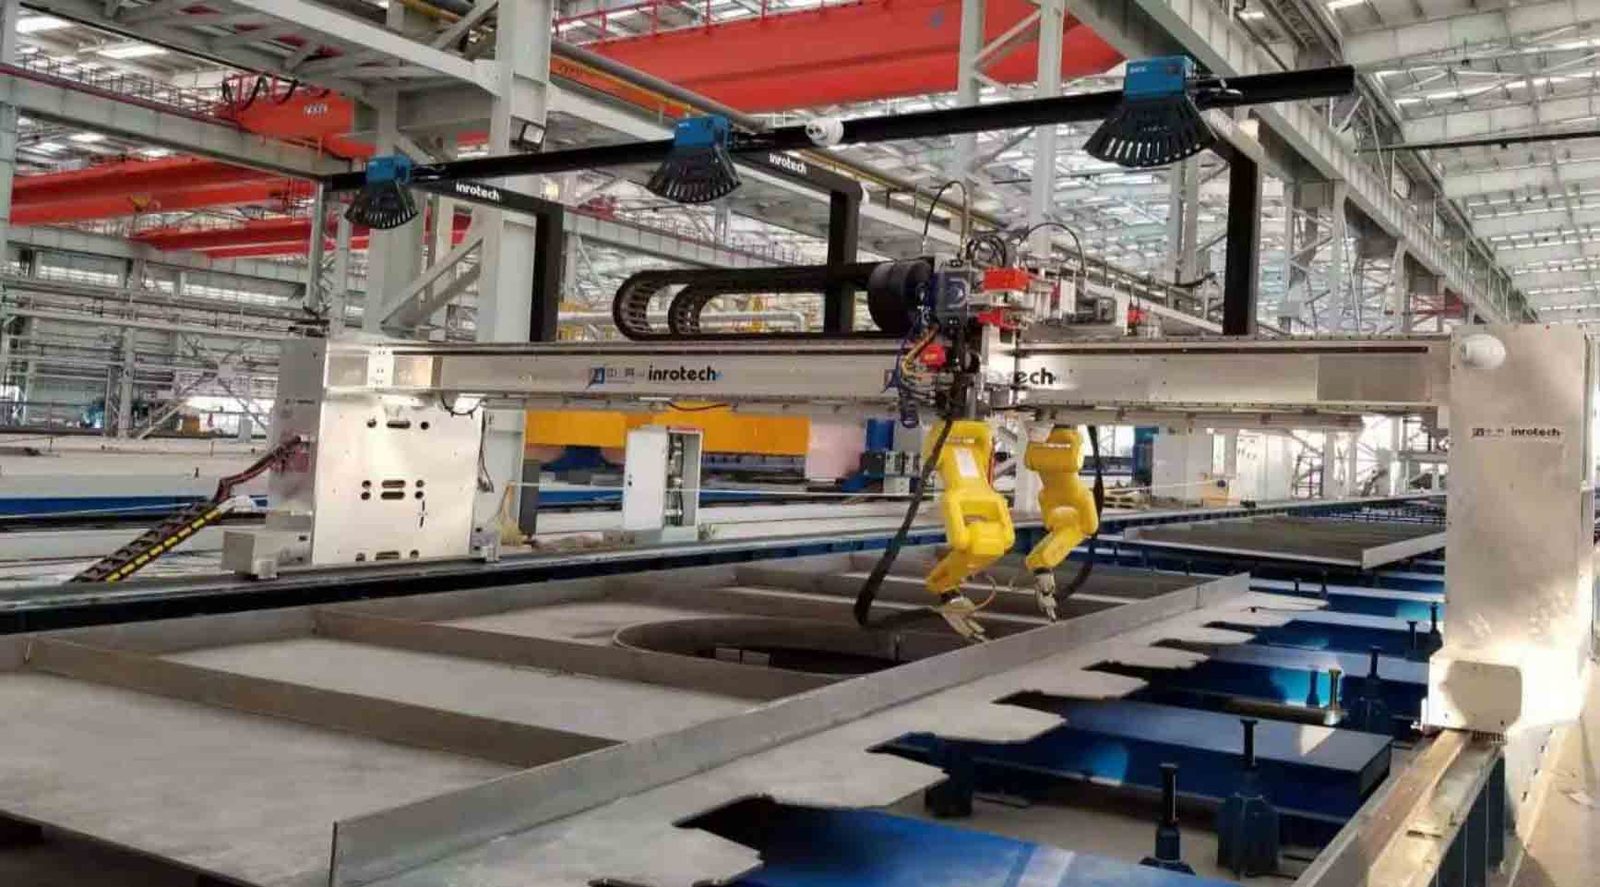
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Úplné technické údaje
| Model | N/a |
|---|---|
| Sekery | 3 osy |
| Kategorie | Průmyslové roboty |
| Dodací lhůta | 45 dní |
Hodnoty jsou nominální při 20 °C. Stáhněte si datový list pro modely cad, křivky točivého momentu a mapy I/O regulátoru.
Kde to běží
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Otázky kupujícího
Jaké jsou klíčové specifikace?
Osy: 3 osy. Úplný datový list je k dispozici na vyžádání.
Jaká je dodací lhůta a MOQ pro ?
Dodací lhůta je 45 dní; MOQ je 1 jednotka.
How is the priced?
Cena je uvedena za konfiguraci, včetně nářadí a případné dopravy.
Získejte cenovou nabídku pro průmyslové roboty
Zahrňte součást, cílovou rychlost a cílový port. Technik – ne chatbot – odpoví do 48 hodin.
Stejná kategorie

6osý bodový svařovací robot, dosah 1 950 mm

Integrovaný vakuový uchopovač pro manipulaci s robotem

ROKAE NB220 6osý průmyslový robot řady – užitečné zatížení 150 kg, dosah 3201 mm
Recenzováno TROY Engineering ·. Specifikace jsou při každé nabídce znovu porovnávány s datovým listem dodavatele.