


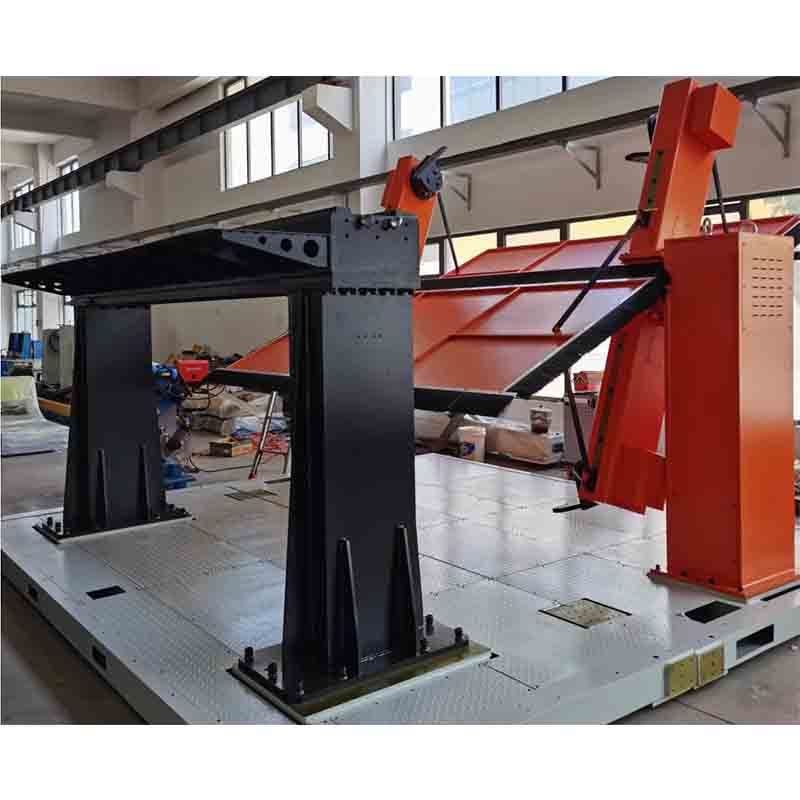
Дополнительная ось и позиционер робота
Дополнительная ось и позиционер Robot — это промышленный робот для сварки/паллетирования. Основные характеристики: Оси 3 оси. Срок выполнения 45 дней; Цена указана за конфигурацию. Сертификаты: Документация CE по запросу.
- Модель
- Н/д
- Оси
- 3 оси
- Категория
- Промышленные роботы
- Время выполнения
- 45 дней
Для чего нужна эта платформа
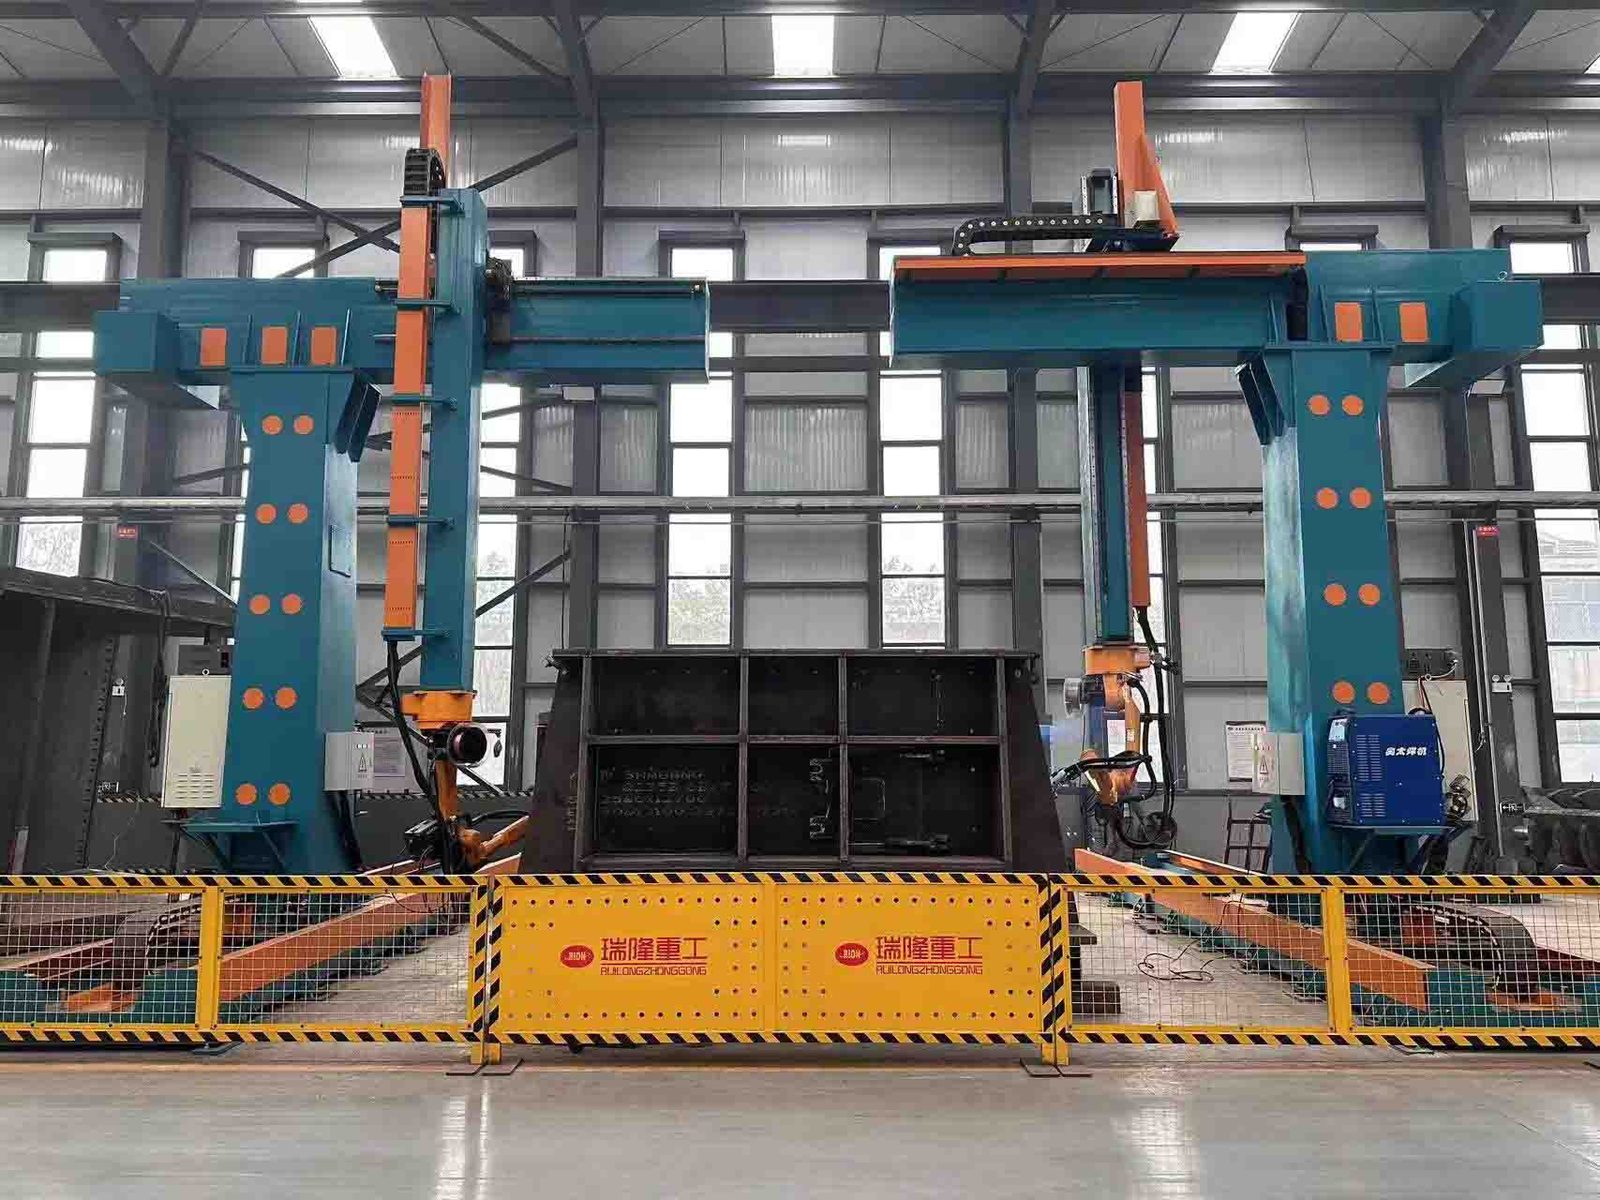
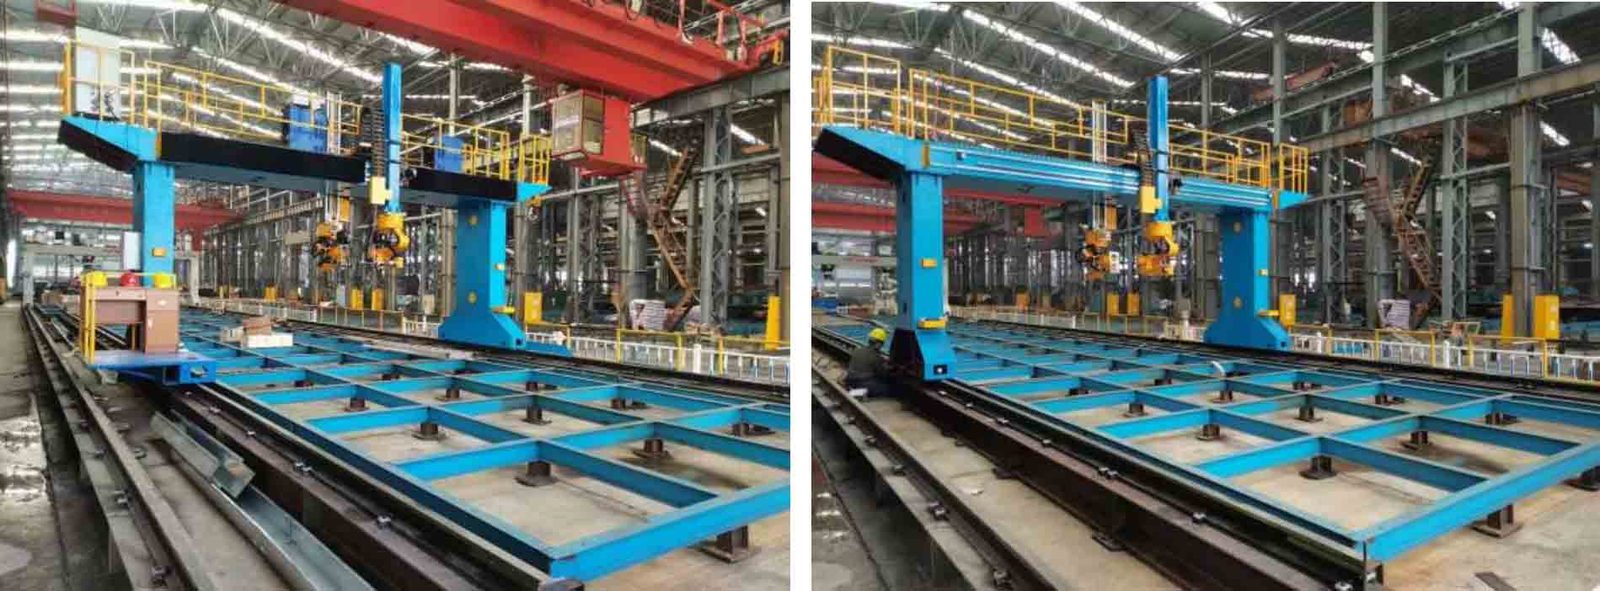
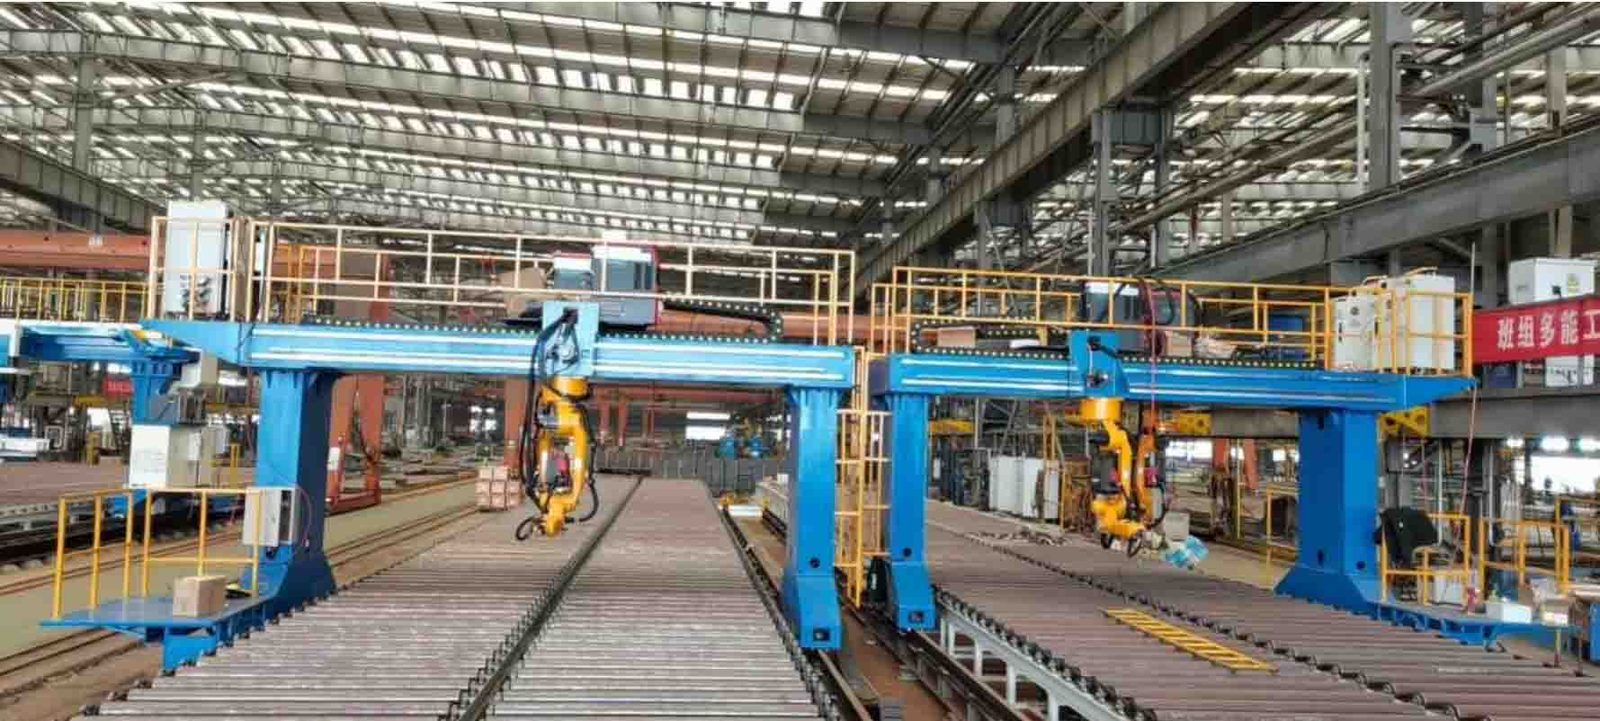
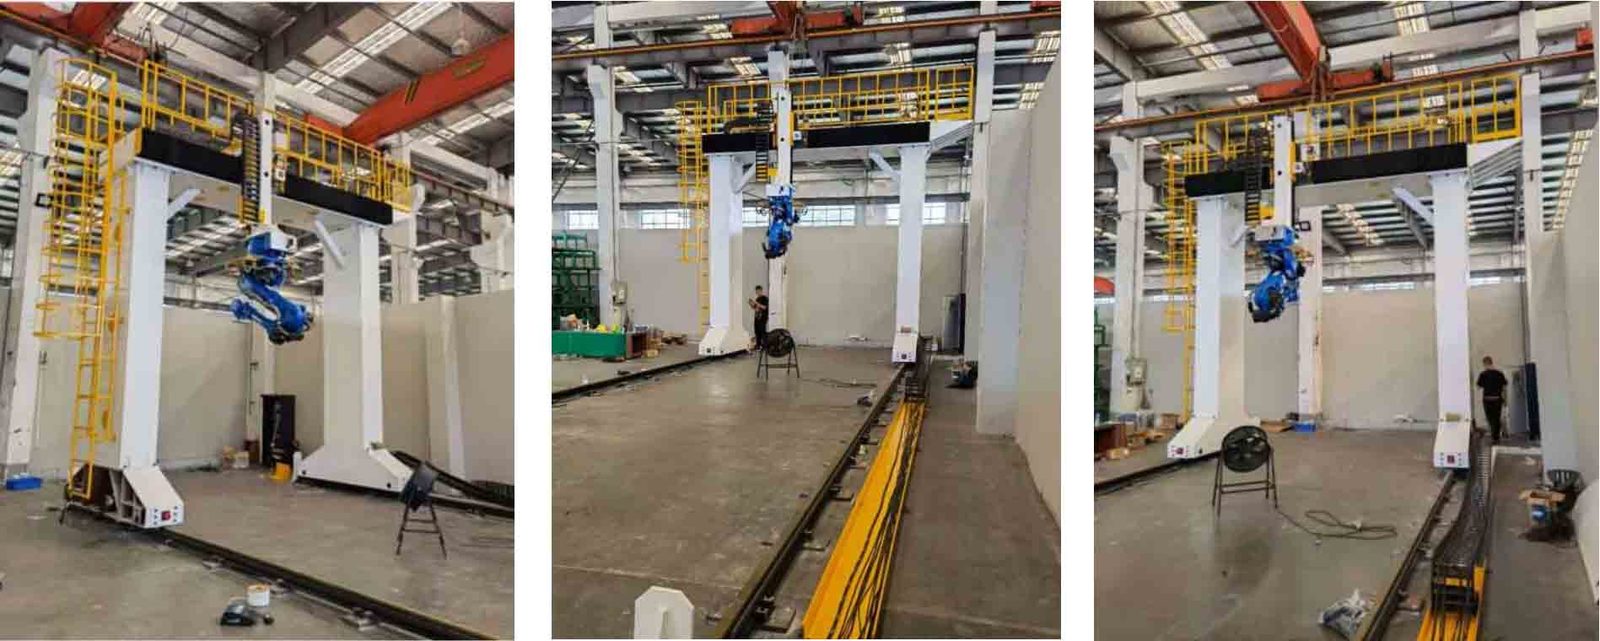
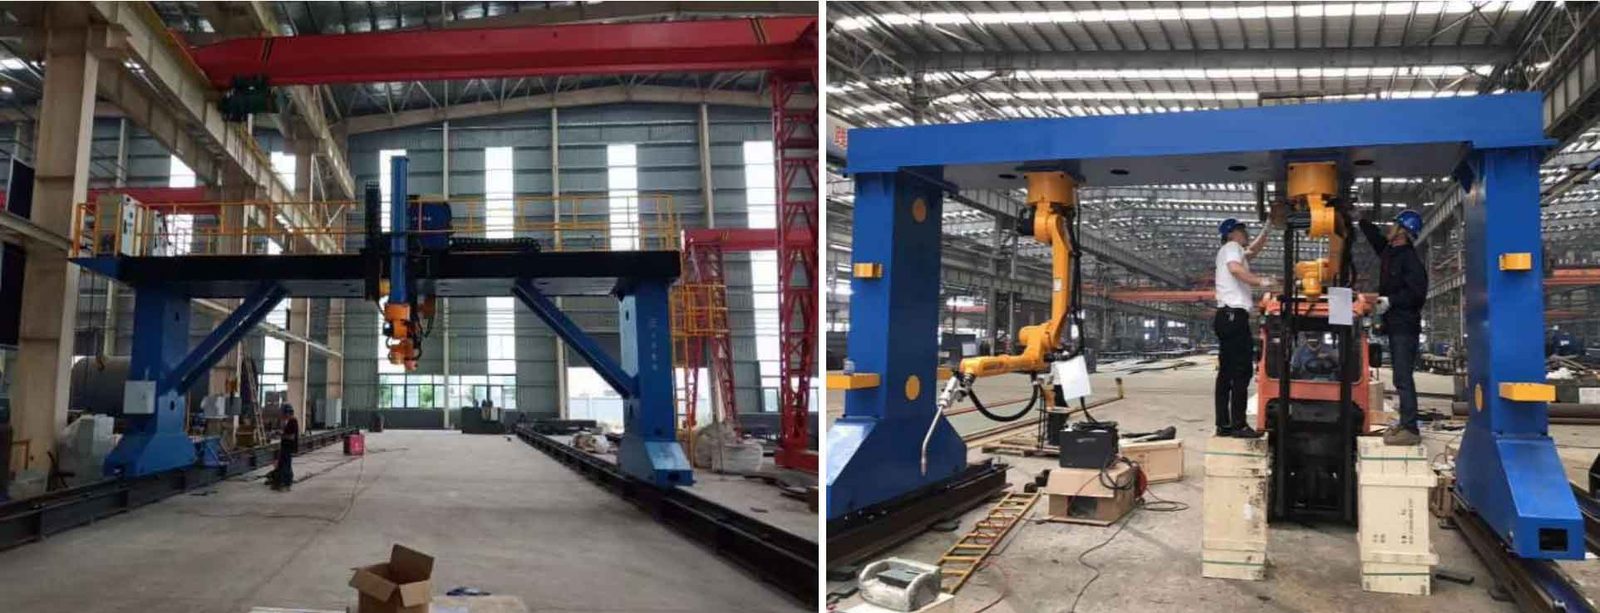
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Коммерческие условия
| Предложение | Цена указана за конфигурацию — ответ в течение 48 часов. |
|---|---|
| Время выполнения | 45 дней |
| минимальный заказ | 1 единица |
| Источник | Китай |
| Порт погрузки | Shanghai, China |
| Инкотермс | FOB Shanghai / CIF on request |
| Оплата | 30% депозит, 70% перед отправкой |
| Гарантия | 24 месяца стандартно, 36 месяцев опционально |
Подробности о продукте
Рекомендации по применению, строительные чертежи и видео из инженерного файла TROY — та же документация, которая поставляется вместе с предложением.
Structural Composition
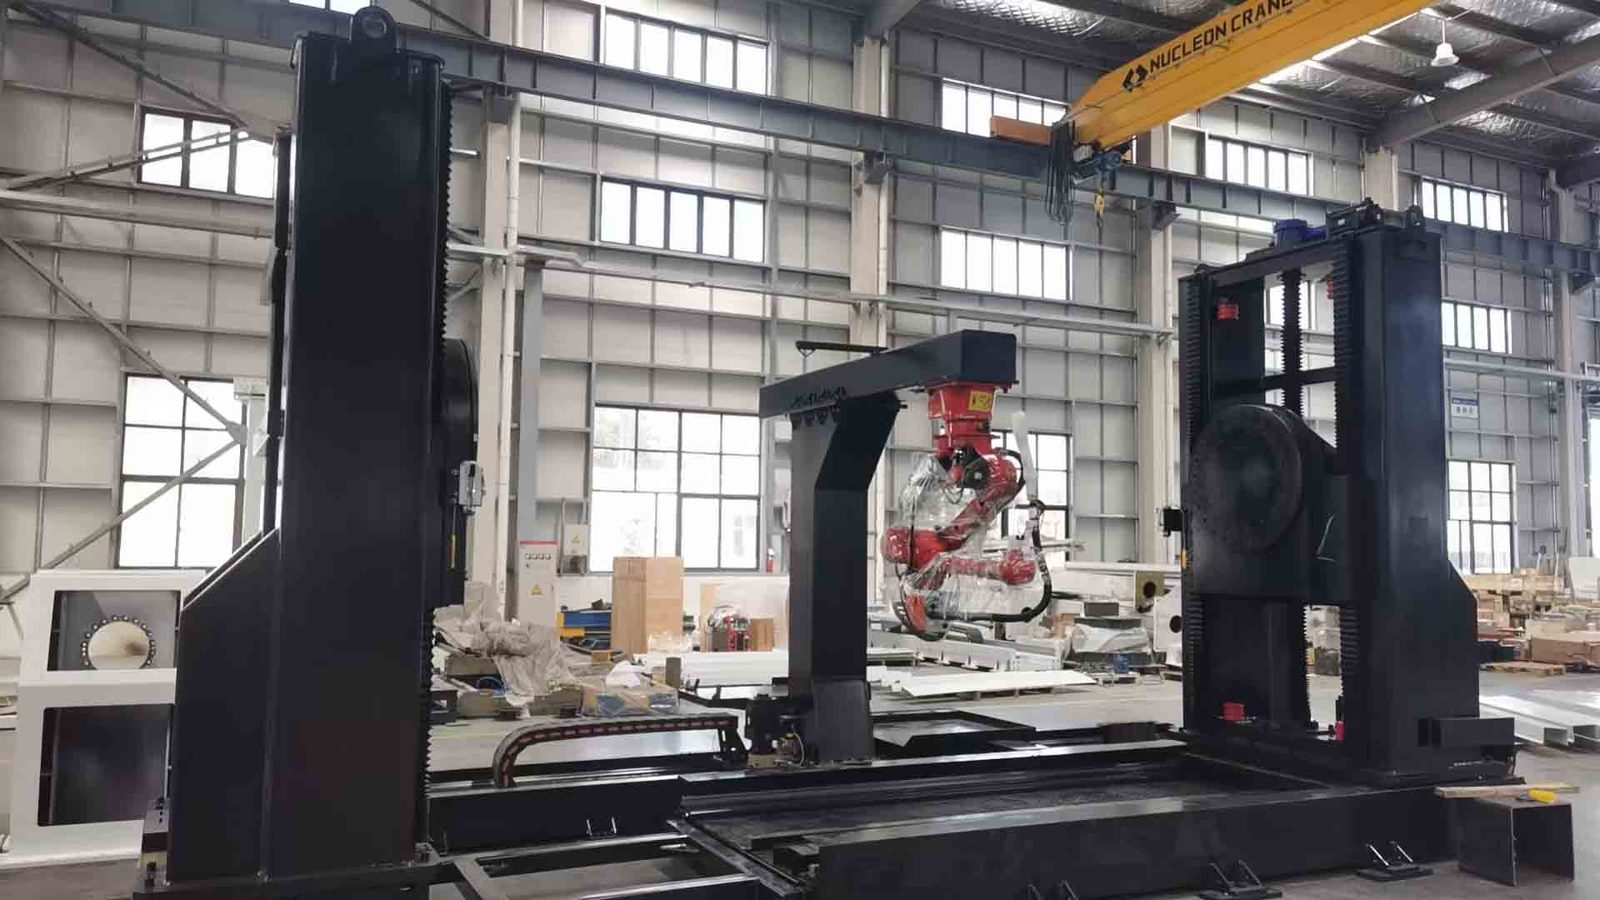
Обычно он состоит из следующих частей (конкретная конфигурация будет гибко комбинироваться в соответствии с реальными потребностями):
* **Робот-система:** Основной исполнительный блок рабочей станции, выполняющий сварочные и другие технологические задачи.
* **Консольный позиционер:** удерживает заготовку и позволяет менять положение; это универсальный компонент рабочей станции.
* **Мобильная/стационарная база:** Поддерживает позиционер и заготовку, позволяя позиционеру перемещаться по направляющим для размещения заготовок различной длины.
* **Интегрированная система управления:** обеспечивает скоординированное управление и связь между роботом, позиционером и всем другим оборудованием.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
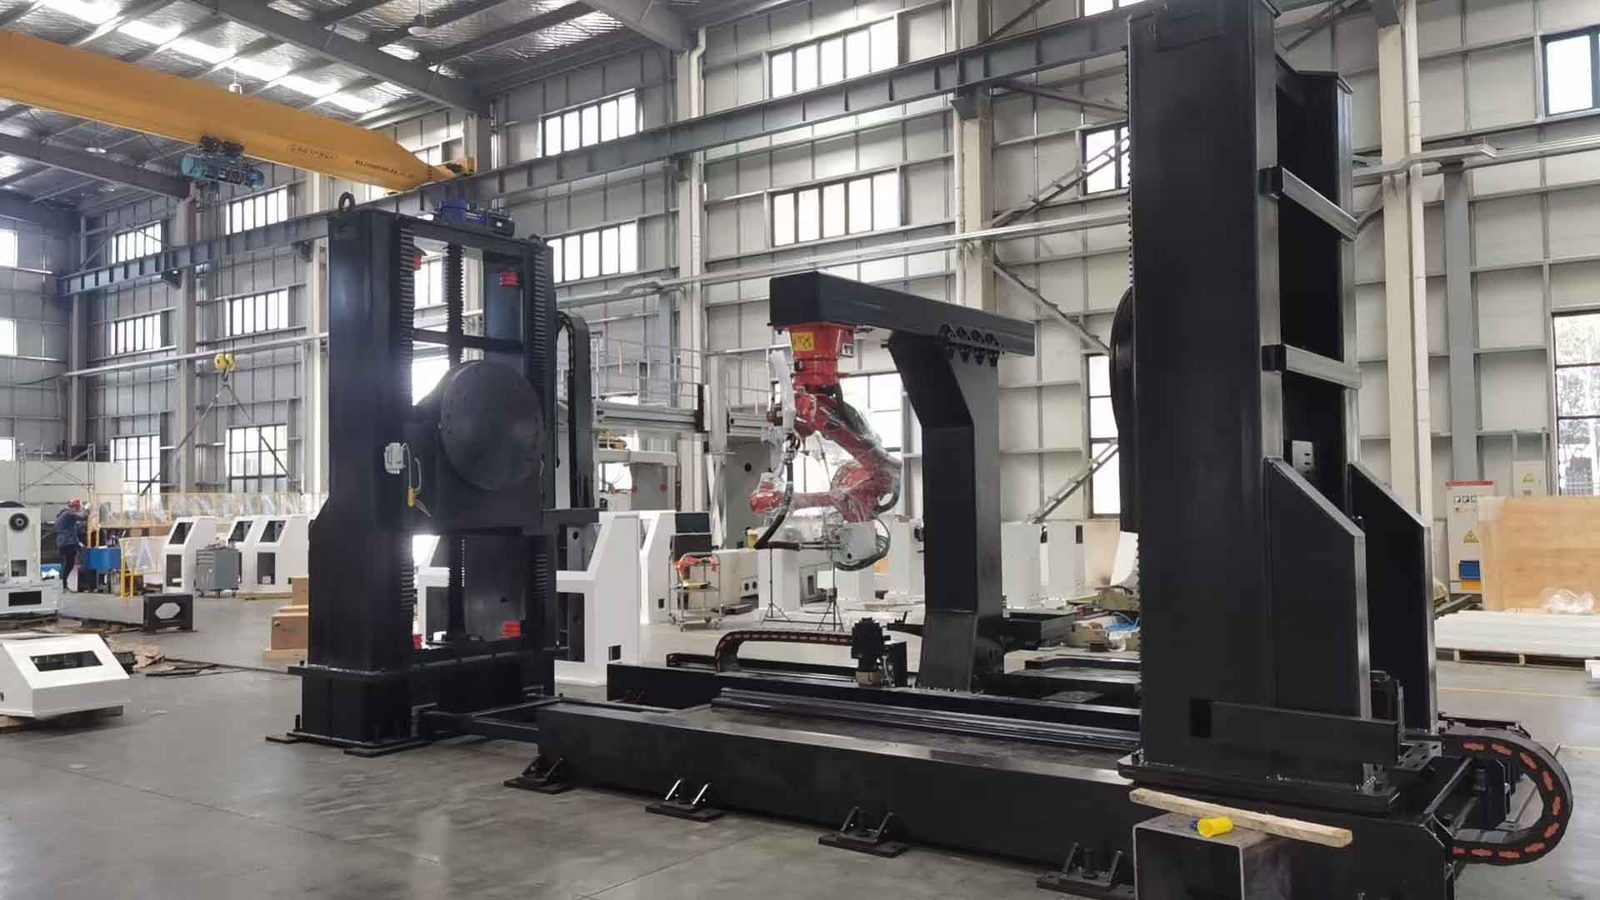
Типичный рабочий процесс выглядит следующим образом:
1. Зажим заготовки: заготовка вручную или автоматически поднимается на позиционер и зажимается.
2. Совместная работа: робот выполняет сварку, а позиционер помогает, переворачивая заготовку в оптимальное положение, обеспечивая совместную работу, при которой «робот движется и заготовка движется в тандеме».
3. Разгрузка: после завершения всех сварных швов робот возвращается в исходное положение, а заготовка выгружается вручную.
⚙ Key Technical Parameters
При выборе позиционера следует учитывать основные параметры (на основе таких моделей, как Kunrui RDSL-XX):
· Номинальная нагрузка: определяет максимальный вес заготовки, которую она может выдержать; диапазон может охватывать от 500 до 5000 кг в зависимости от требований.
· Ход подъема: Максимальное расстояние вертикального перемещения заготовки до 2000 мм.
· Диапазон наклона/вращения: определяет возможность регулировки положения заготовки; диапазон наклона обычно составляет ±180°, а диапазон вращения может достигать ±360° (N×360°) при непрерывном вращении.
• Точность повторного позиционирования: ключевой показатель для измерения точности позиционера. При роботизированной сварке требования к точности обычно составляют ≤ ±0,1 мм.
✨ Structural Features and Advantages
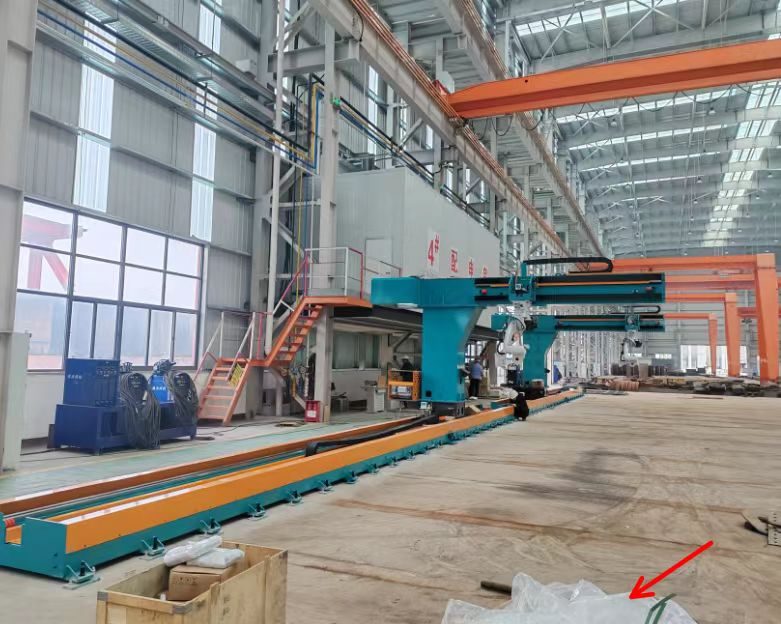
• Основная особенность: подъем. Консольный подъемный механизм, приводимый в движение серводвигателями и ходовыми винтами, эффективно компенсирует ограниченный радиус действия робота, позволяя обрабатывать сверхдлинные заготовки (например, до 8 метров в длину).
• Многоосевая совместная работа, отличный доступ: благодаря сочетанию подъема, наклона и вращения теоретически любая поверхность заготовки может быть установлена в оптимальное рабочее положение.
• Открытая конструкция: создана на основе «L-образной» и «C-образной» конструкции и обеспечивает открытое рабочее пространство, облегчающее подъем крупных заготовок и выполнение роботизированных операций.
• Высокая жесткость и способность выдерживать тяжелые нагрузки: основной корпус сварен из высокопрочной стали и подвергнут термообработке, чтобы обеспечить структурную стабильность и предотвратить вибрацию при работе с тяжелыми заготовками.
• Высокая интеграция и сотрудничество: глубокая интеграция с системой управления роботом через Profinet, EtherCAT и другие шины, обеспечивающая точную связь.
✨Main Application Areas
• Строительная техника: сварка крупных и сложных конструктивных элементов, таких как стрелы экскаваторов и ковши погрузчиков.
• Стальные конструкции/стальные профили: значительные преимущества при сварке пластин жесткости для длинных и узких компонентов, таких как двутавровые балки и коробчатые балки.
• Ветроэнергетическое оборудование: сварка тяжелых компонентов, таких как башни и основания ветряных турбин.
• Судостроение: сварка тяжелых компонентов, таких как секции корпуса и большие контейнеры.
• Аэрокосмическая промышленность: сборка компонентов авиационных двигателей с чрезвычайно высокими требованиями к точности.
Selection Guide.
При выборе робота рекомендуется оценить его, используя следующие шаги:
1. Определите нагрузку и размеры заготовки: исходя из веса заготовки (рекомендуется учитывать запас 20–30%), диаметра вращения и длины, определите необходимую грузоподъемность и ход подъема/перемещения.
2. Определить функциональные требования: Уточнить, какие действия необходимо выполнить (подъем, переворот, вращение), и идет ли речь о сварке (требующей устойчивости на малых скоростях) или о сборке и погрузочно-разгрузочных работах.
3. Подтвердите требования к точности: для высокоточной сварки обратите внимание на повторяемость (например, ≤±0,1 мм).
4. Оцените методы управления и интеграции: убедитесь, что позиционер напрямую управляется системой управления роботом и использует совместимые протоколы связи, такие как EtherCAT и Profinet.
5. Проверьте качество основных компонентов: потребуйте от поставщиков указать марки ключевых компонентов, таких как серводвигатели и прецизионные редукторы, и предоставить отчеты о проверке качества.
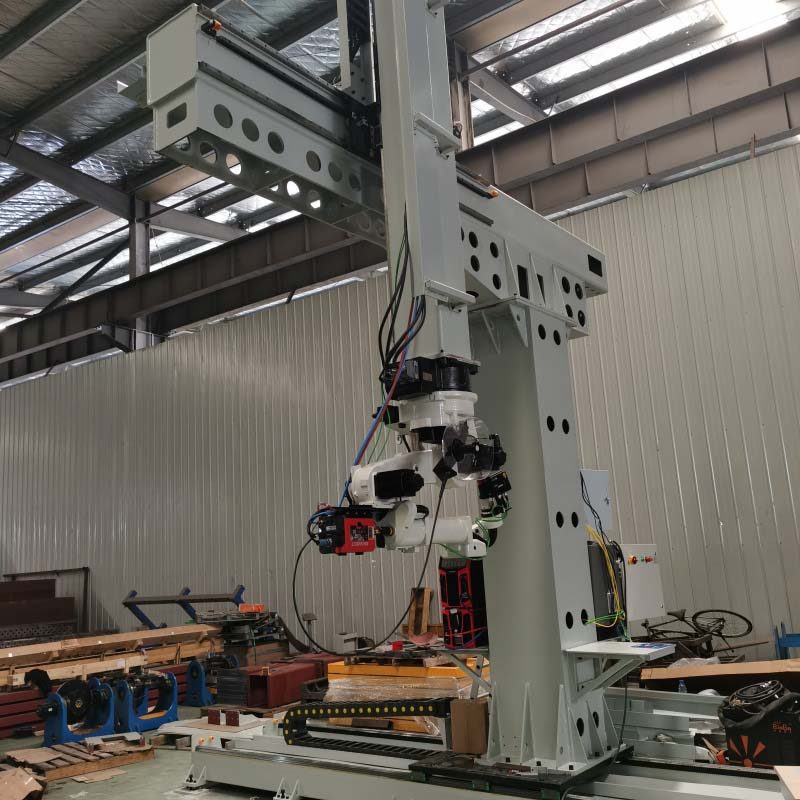
Future Development Trends
* **Интеллектуальное управление.** Интеграция визуального распознавания искусственного интеллекта и высокоточных датчиков обеспечивает автоматическую идентификацию заготовки и определение оптимальной траектории перемещения.
* **Высокая точность и эффективность:** Благодаря использованию комбинации серводвигателя и прецизионного редуктора точность позиционирования достигает ±0,01°.
* **Модульная конструкция.** Основные компоненты разработаны в виде стандартизированных модулей, что позволяет пользователям гибко комбинировать их для удовлетворения разнообразных производственных потребностей и упрощать последующее обслуживание.
* **Полномасштабное сотрудничество.** Общаясь в режиме реального времени с роботами и другим оборудованием через промышленный Ethernet, он становится «соавтором производственного процесса», играя решающую роль, особенно в таких областях, как новая энергетика.
Подводя итог, можно сказать, что консольные подъемные позиционеры являются мощным инструментом для перемещения больших заготовок неправильной формы. Основой выбора является точное соответствие вашим конкретным требованиям к заготовке и процессу. Чтобы помочь вам сузить выбор,
Подскажите пожалуйста примерный вес и длину заготовок, которые вы в основном свариваете? Затем я могу оценить подходящие характеристики нагрузки и требования к ходу в зависимости от вашей конкретной ситуации.
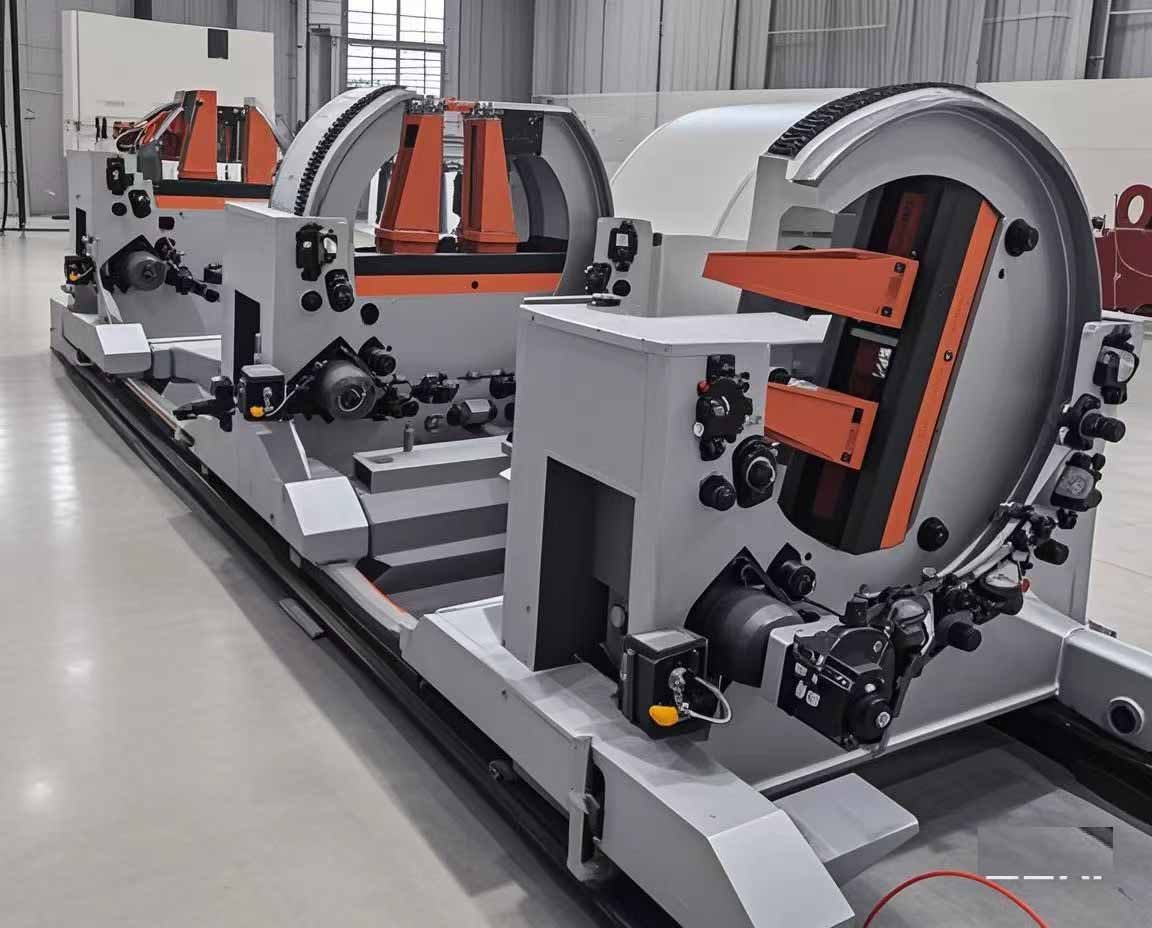
Позиционер оснащен серводвигателем и редуктором RV, а детали обрабатываются на станке с ЧПУ для обеспечения высокой точности.
Позиционеры могут быть спроектированы по техническим требованиям или изготовлены по индивидуальному заказу по предоставленным чертежам.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
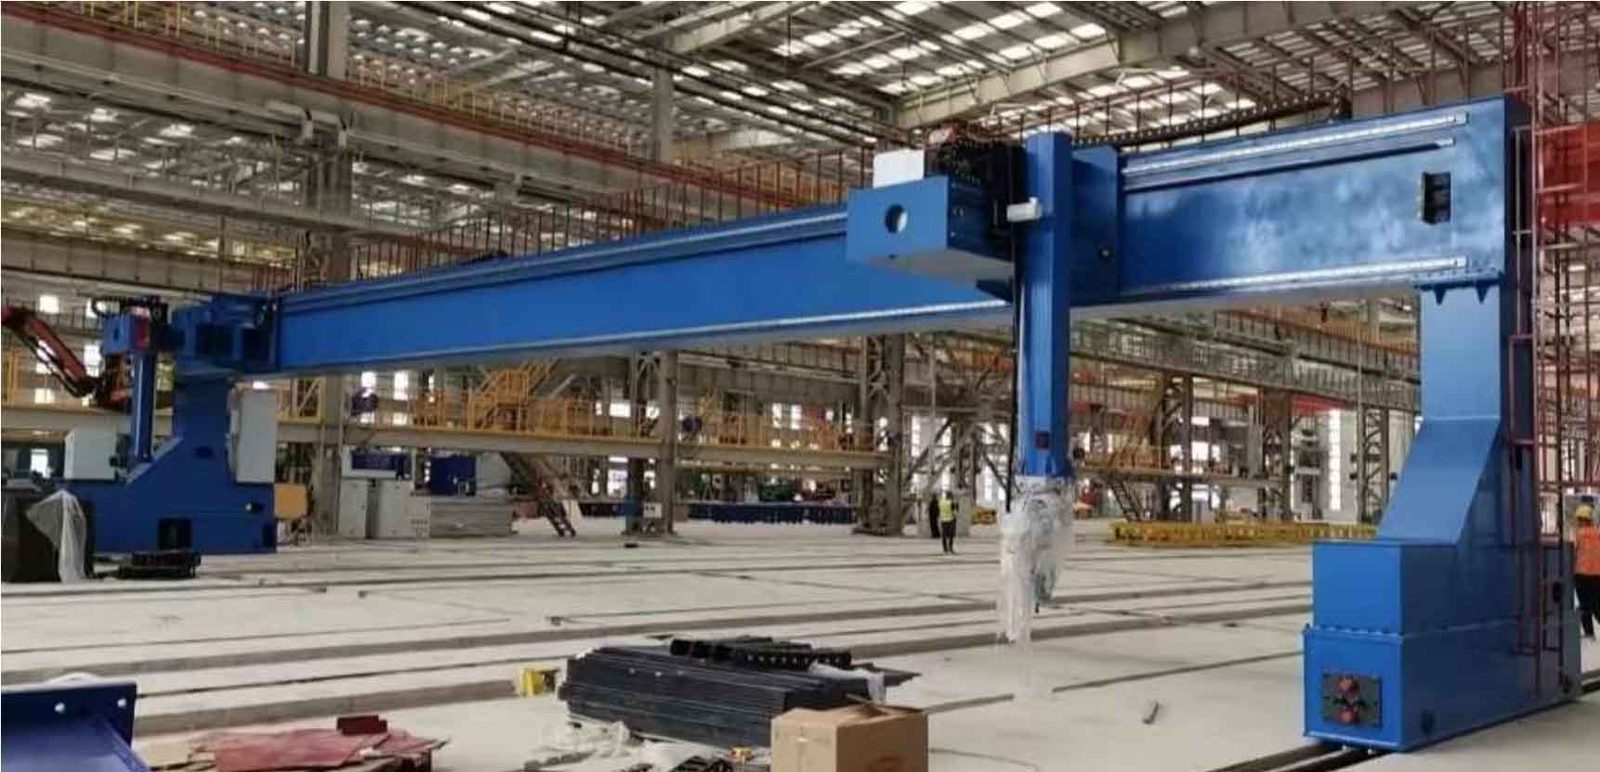
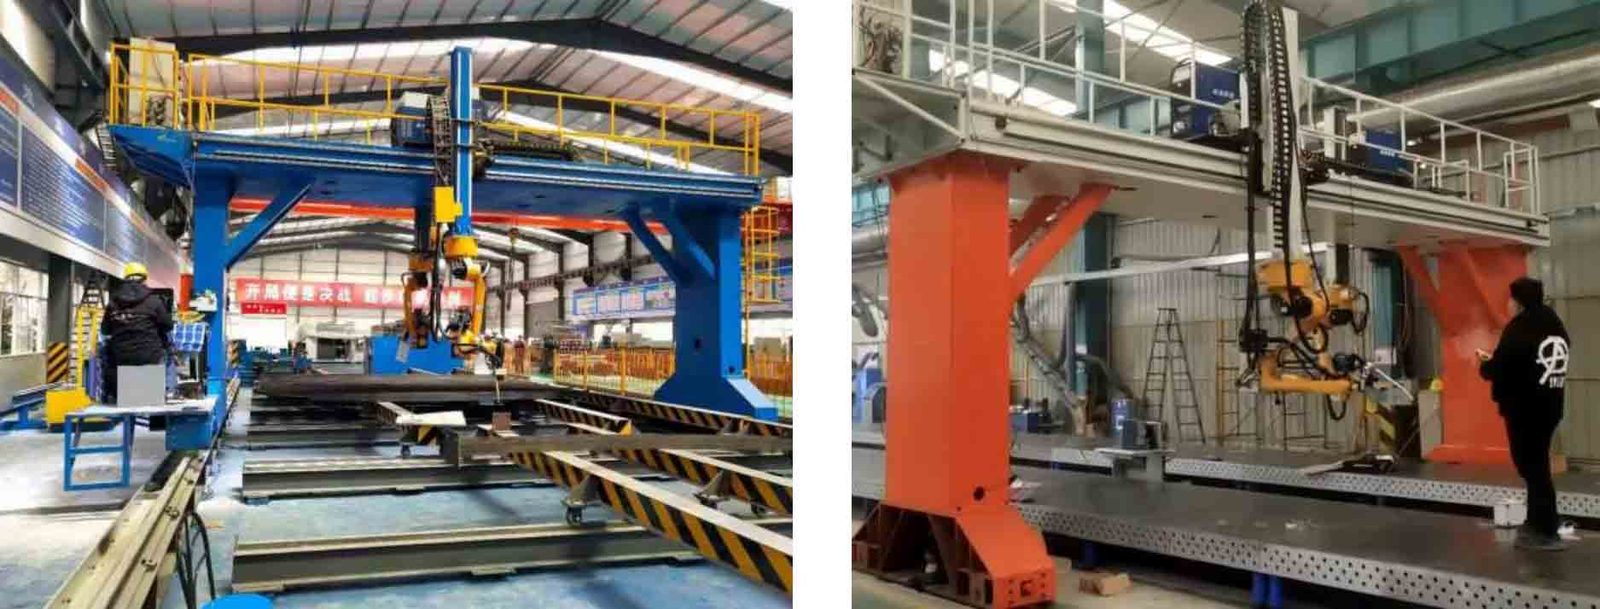
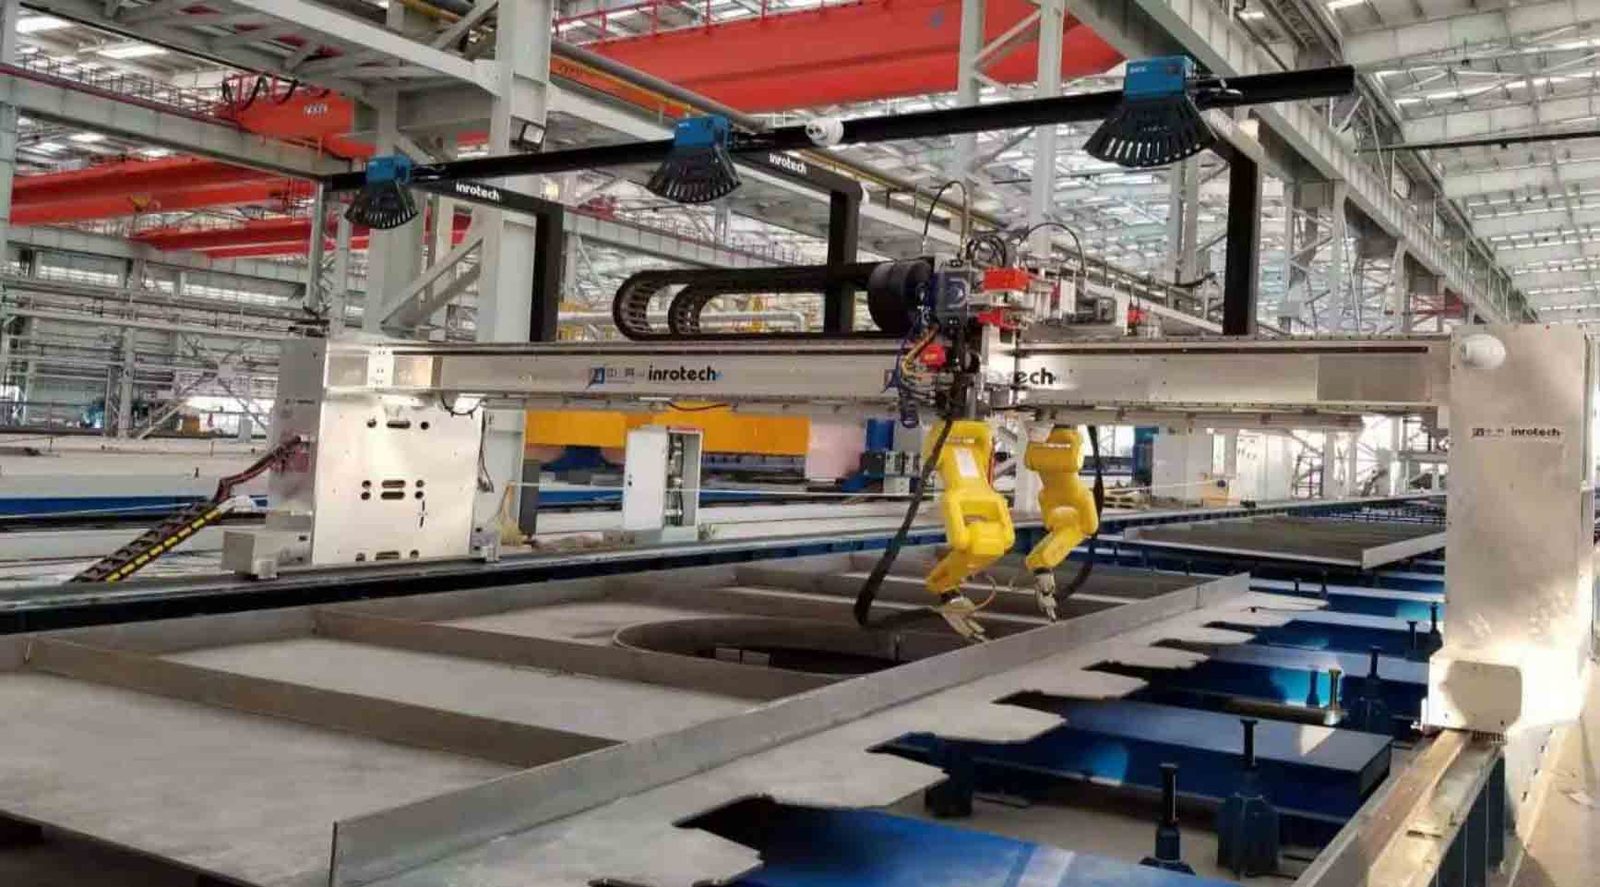
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
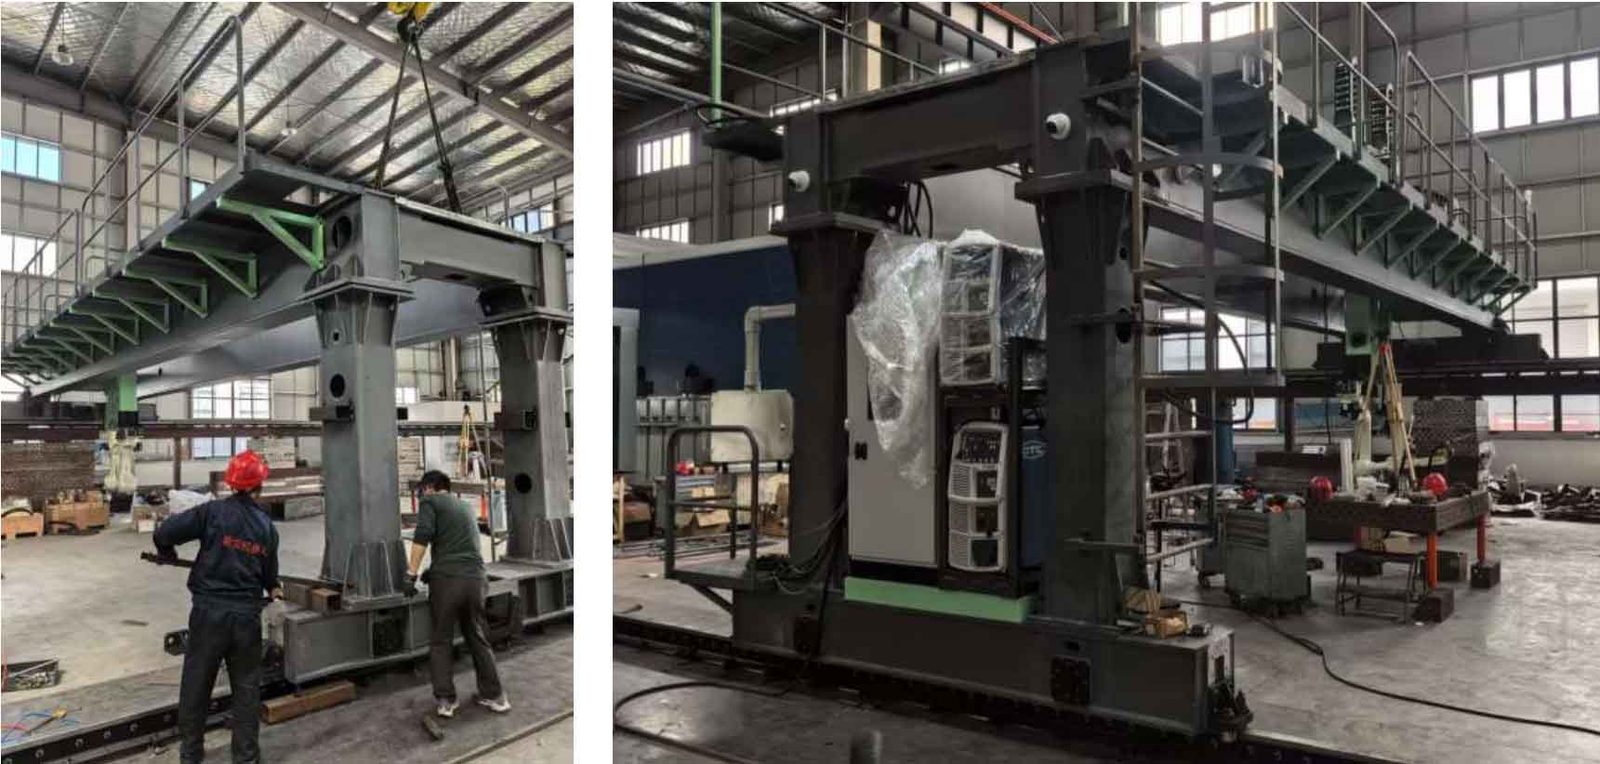
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
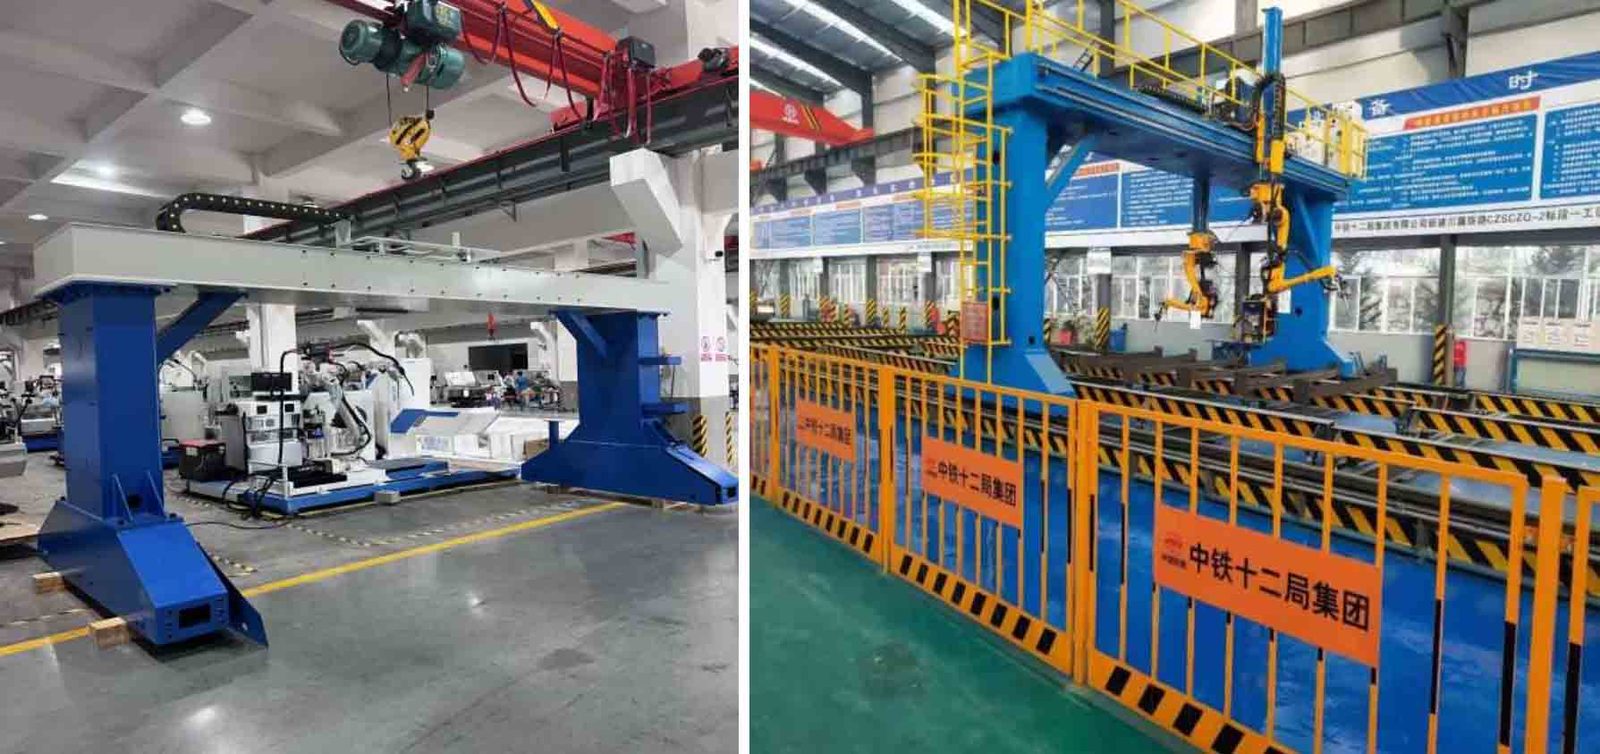
Позиционеры могут быть разработаны Xinbao на основе технических требований или настроены на основе предоставленных чертежей.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Полные технические данные
| Модель | Н/д |
|---|---|
| Оси | 3 оси |
| Категория | Промышленные роботы |
| Время выполнения | 45 дней |
Значения являются номинальными при 20 °C. Загрузите техническое описание моделей CAD, кривых крутящего момента и карт ввода-вывода контроллера.
Где он работает
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Вопросы покупателя
Каковы основные характеристики?
Оси: 3 оси. Полная техническая информация предоставляется по запросу.
Каково время выполнения заказа и минимальный заказ?
Срок выполнения 45 дней; Минимальный заказ – 1 единица.
How is the priced?
Цены указаны за конфигурацию, включая инструменты и транспортировку, где это применимо.
Получить ценовое предложение на промышленных роботов
Укажите деталь, целевую скорость и порт назначения. Инженер, а не чат-бот, отвечает в течение 48 часов.
Та же категория

6-осевой робот для точечной сварки, радиус действия 1950 мм

Встроенный вакуумный захват для перемещения роботов

6-осевой промышленный робот ROKAE NB220 — полезная нагрузка 150 кг, вылет 3201 мм
Отзыв от TROY Engineering ·. Спецификации повторно проверяются по данным поставщика при каждом предложении.