


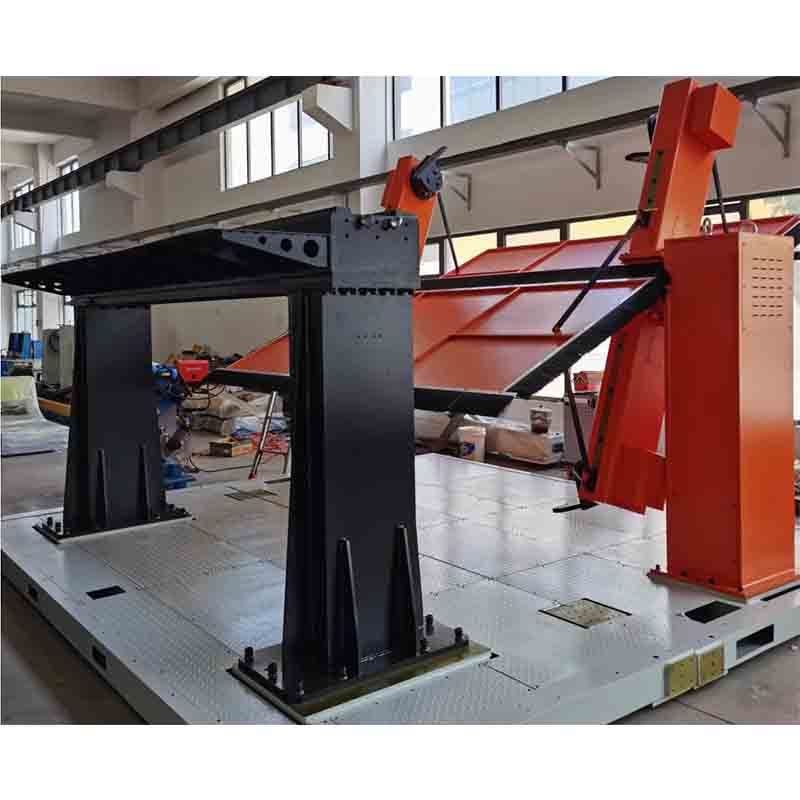
Eixo adicional e posicionador do robô
O Eixo adicional e posicionador Robot é um robô industrial para soldagem/paletização. Especificações principais: Eixos 3 eixos. O prazo de entrega é de 45 dias; o preço é cotado por configuração. Certificações: Documentação CE mediante solicitação.
- Modelo
- N / D
- Eixos
- 3 eixos
- Categoria
- Robôs Industriais
- Tempo de espera
- 45 dias
Para que serve esta plataforma
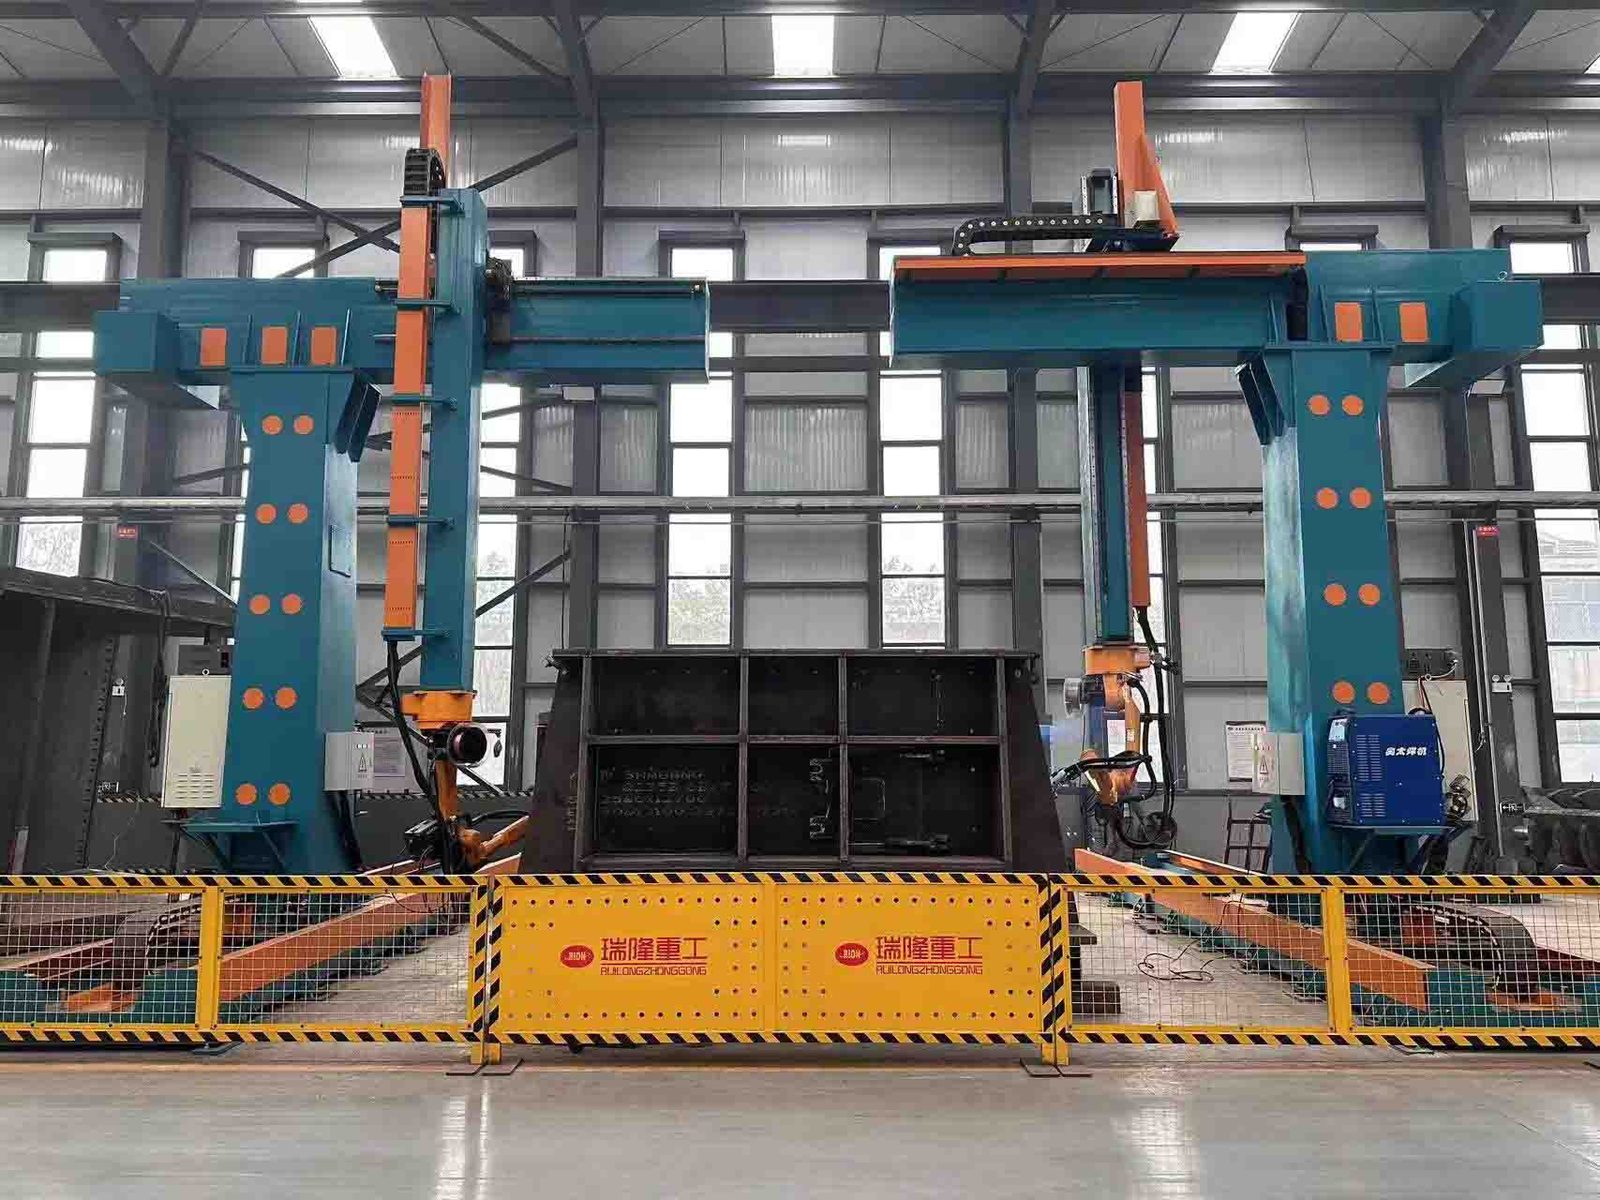
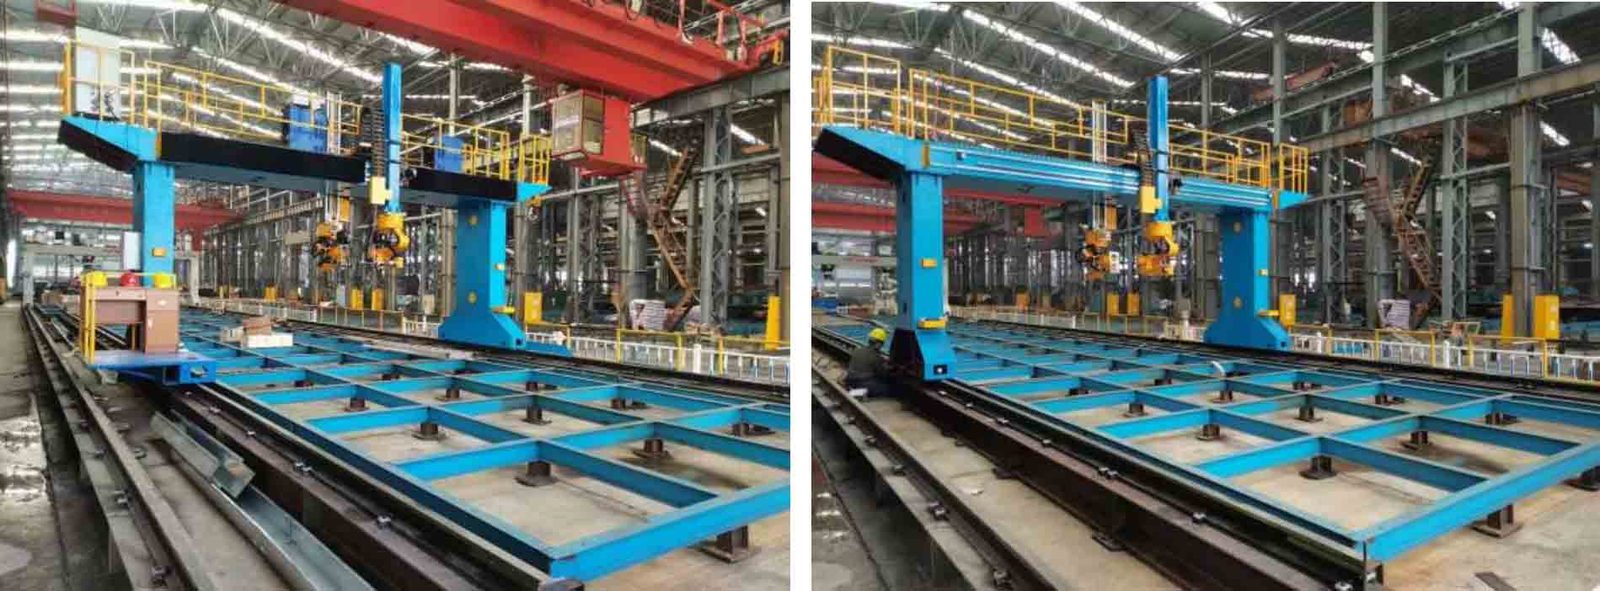
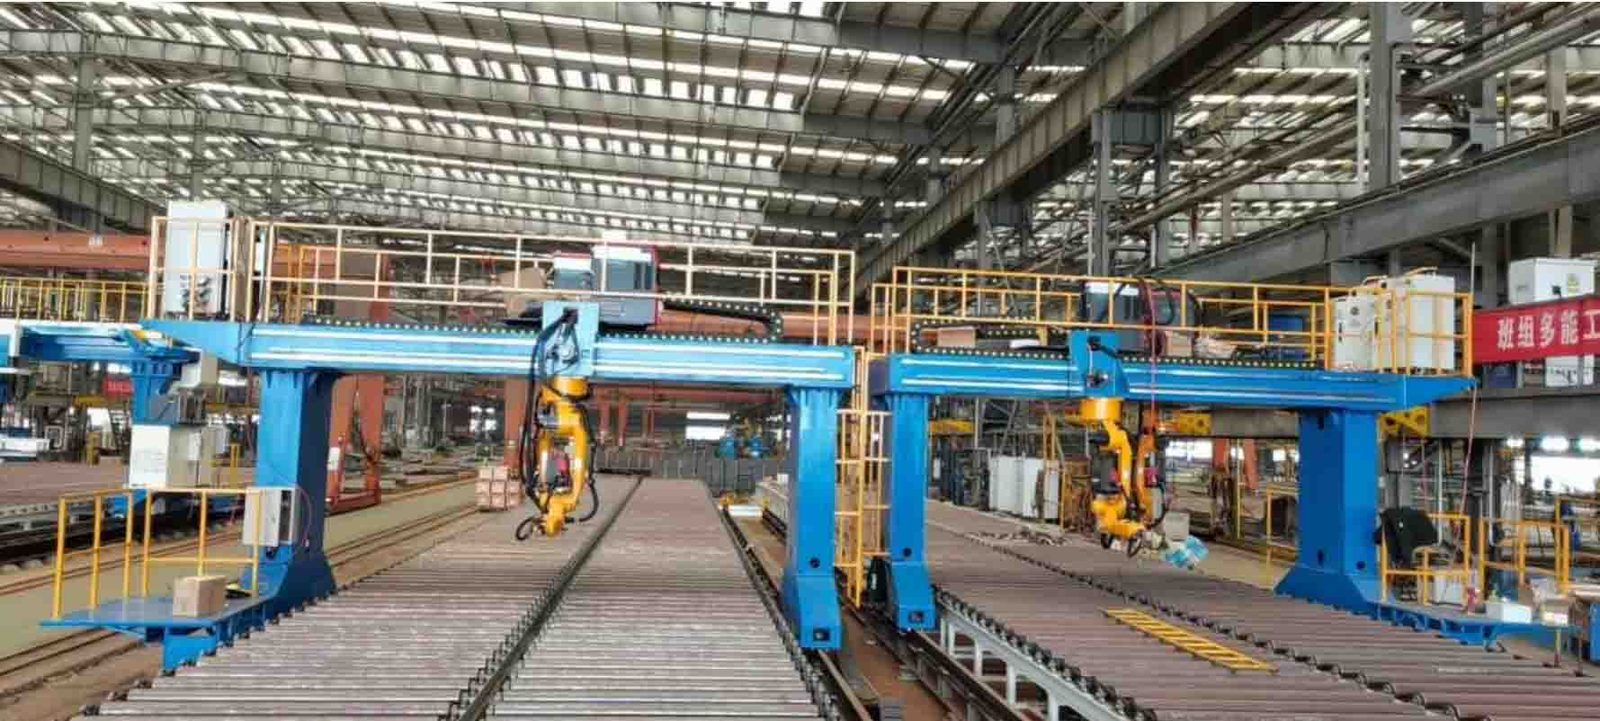
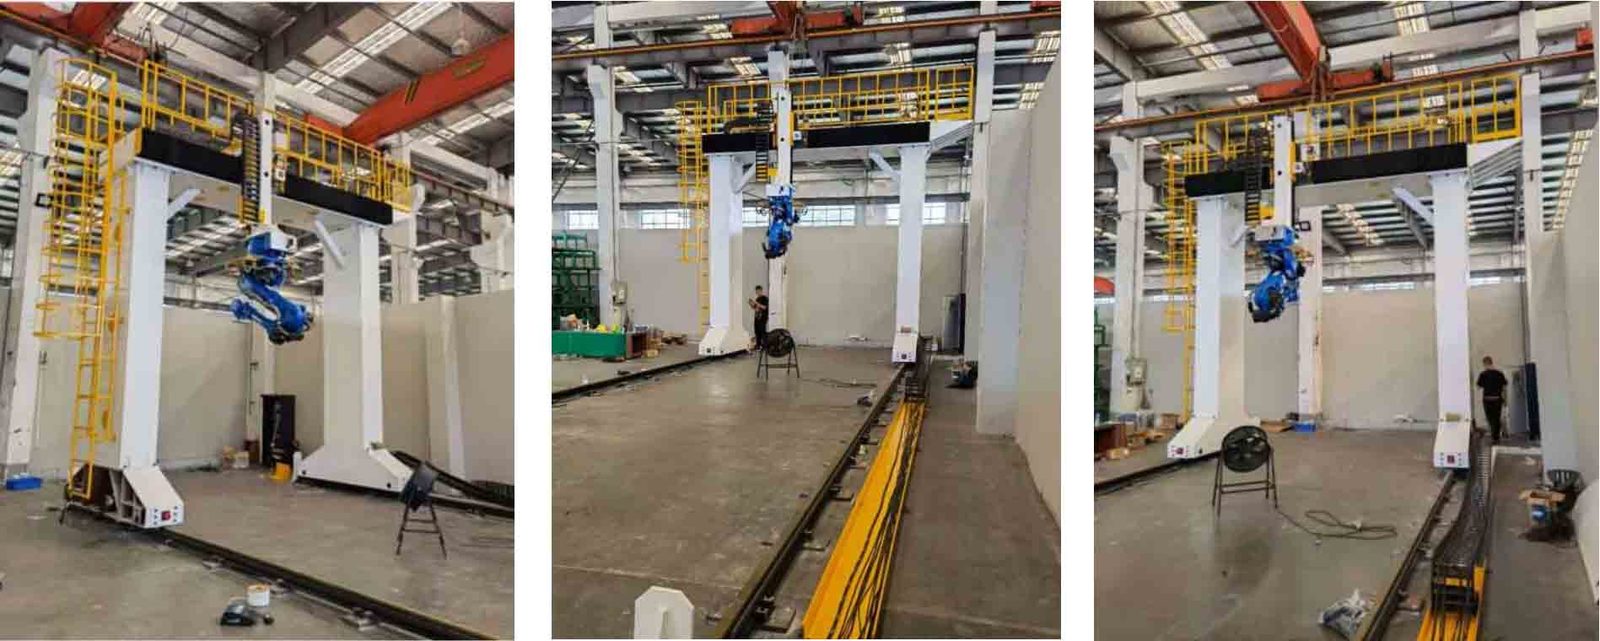
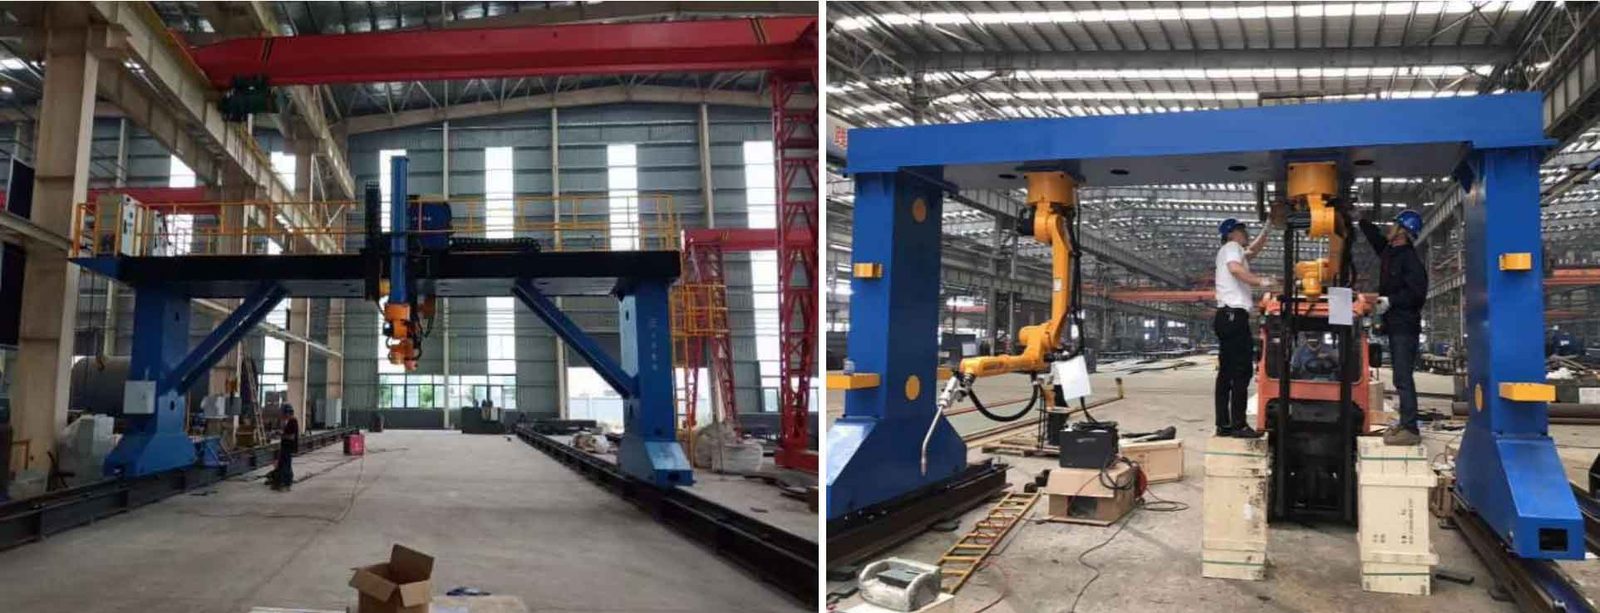
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Termos comerciais
| Cotação | Preço por configuração – resposta em 48 horas |
|---|---|
| Tempo de espera | 45 dias |
| Quantidade mínima | 1 unidade |
| Origem | China |
| Porto de carregamento | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Pagamento | Depósito de 30%, 70% antes do envio |
| Garantia | 24 meses padrão, 36 meses opcional |
Detalhes do produto
Notas de aplicação, desenhos de construção e vídeo do arquivo de engenharia TROY — a mesma documentação enviada com a cotação.
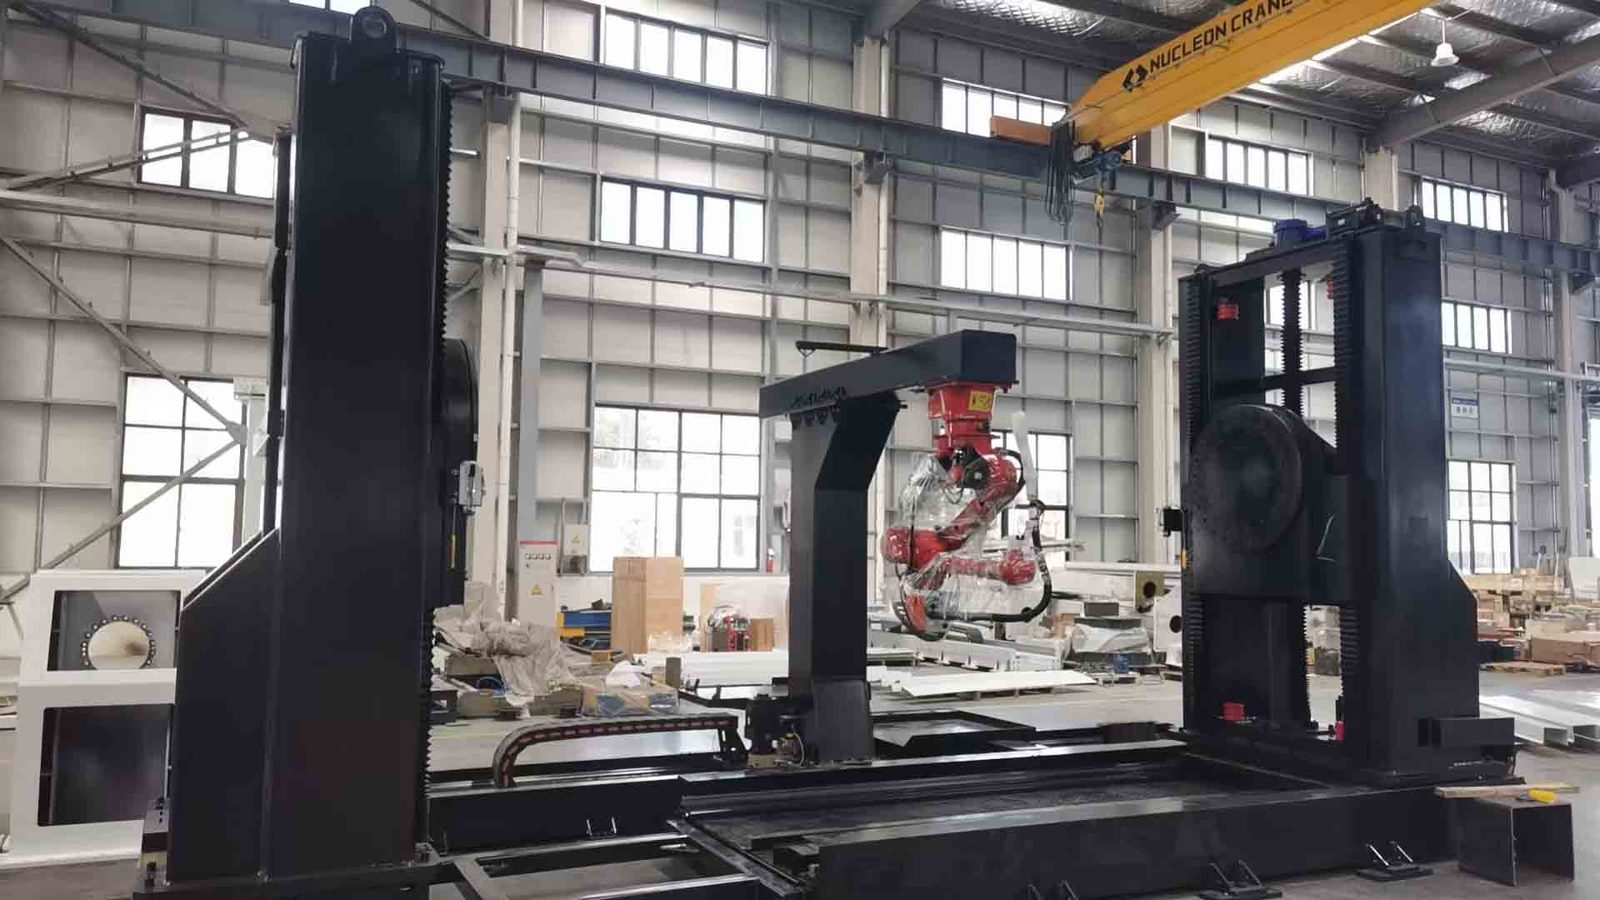
Structural Composition
Normalmente consiste nas seguintes partes (a configuração específica será combinada de forma flexível de acordo com as necessidades reais):
* **Sistema Robô:** A principal unidade de execução da estação de trabalho, realizando soldagem e outras tarefas de processo.
* **Posicionador Cantilever:** Carrega a peça e permite mudanças de postura; é um componente versátil da estação de trabalho.
* **Base móvel/fixa:** Suporta o posicionador e a peça de trabalho, permitindo que o posicionador se mova em uma trilha para acomodar peças de trabalho de diferentes comprimentos.
* **Sistema de controle integrado:** Permite controle coordenado e comunicação entre o robô, o posicionador e todos os outros equipamentos.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
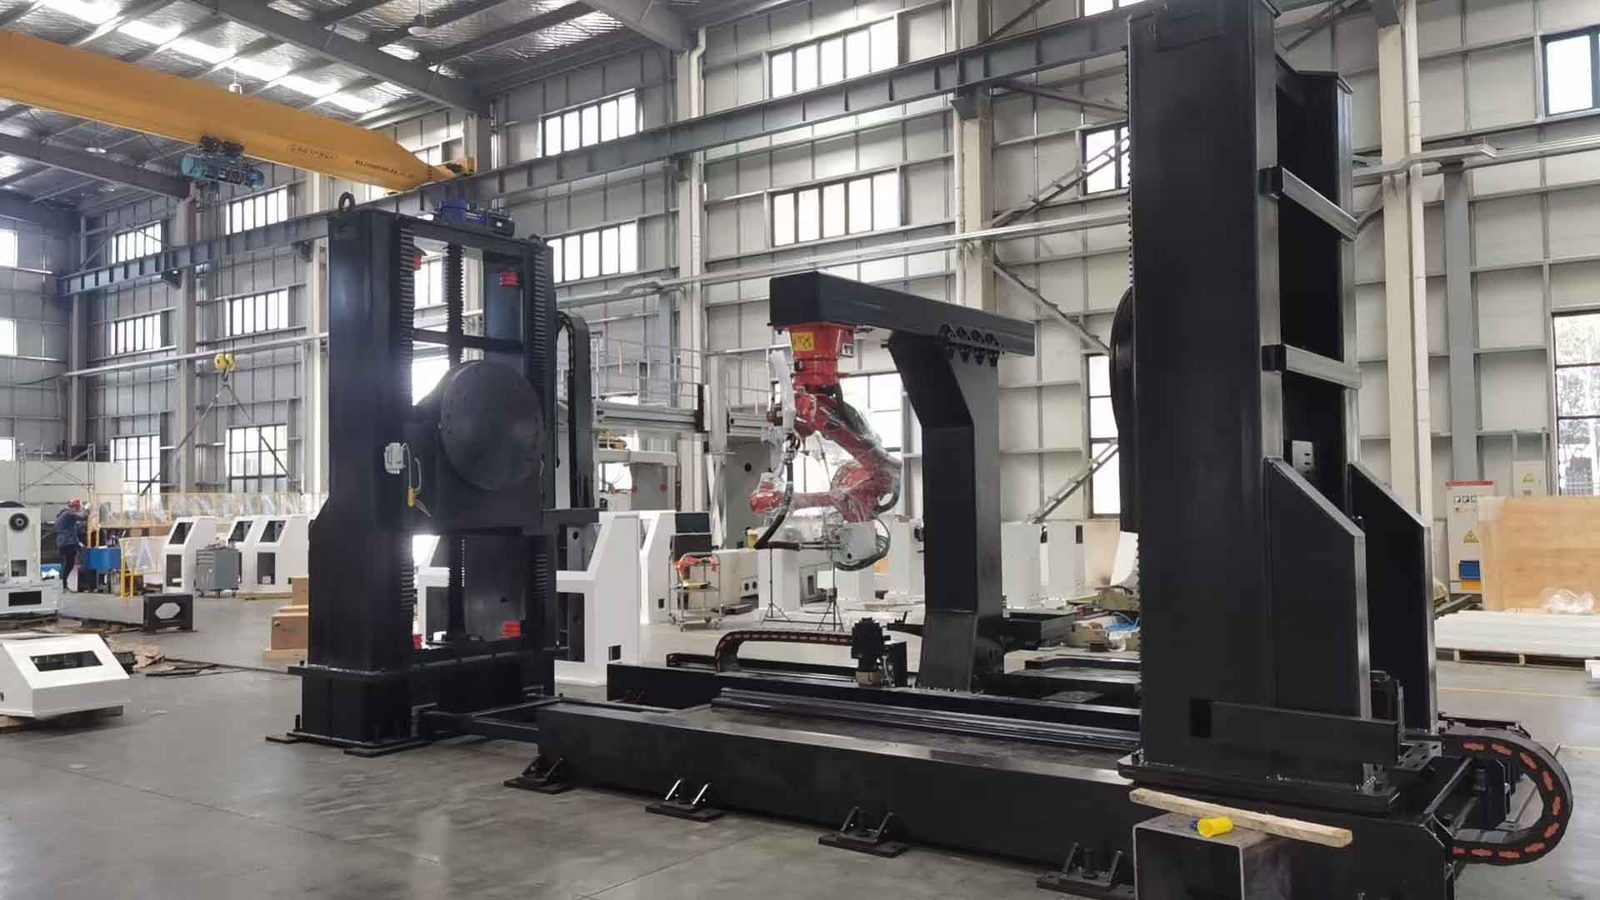
Core Workflow
Um fluxo de trabalho típico é o seguinte:
1. Fixação da peça de trabalho: A peça de trabalho é içada manual ou automaticamente no posicionador e fixada.
2. Operação Colaborativa: O robô realiza a soldagem e o posicionador auxilia girando a peça de trabalho para a posição ideal, alcançando uma operação colaborativa onde "o robô se move e a peça se move em conjunto".
3. Descarregamento: Após a conclusão de todas as soldas, o robô retorna à sua origem e a peça é descarregada manualmente.
⚙ Key Technical Parameters
Ao selecionar um posicionador, os principais parâmetros a serem considerados (com base em modelos como o Kunrui RDSL-XX) incluem:
· Carga Nominal: Determina o peso máximo que a peça pode suportar; a faixa pode abranger 500kg a 5.000kg dependendo dos requisitos.
· Curso de elevação: A distância máxima de movimento vertical da peça, até 2.000 mm.
· Faixa de Inclinação/Rotação: Determina a capacidade de ajuste da postura da peça; a faixa de inclinação é normalmente de ±180° e a faixa de rotação pode atingir rotação contínua de ±360° (N×360°).
• Precisão de posicionamento repetido: Um indicador chave para medir a precisão de um posicionador. Em aplicações de soldagem robótica, o requisito de precisão é normalmente ≤ ±0,1 mm.
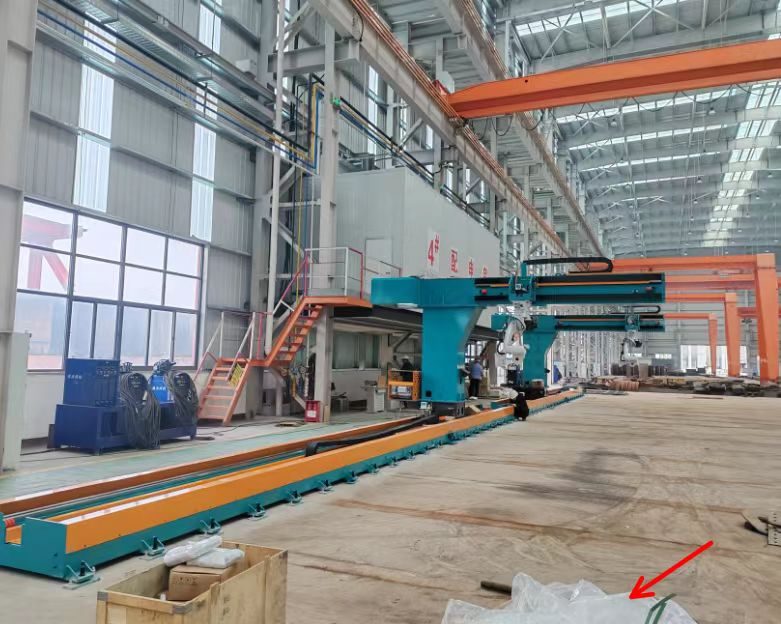
✨ Structural Features and Advantages
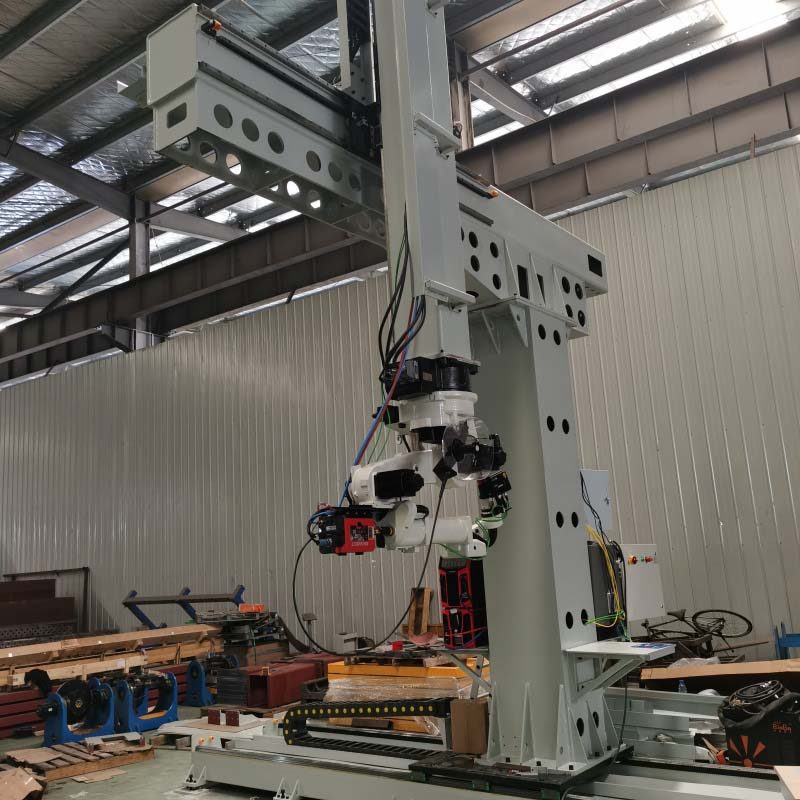
• Característica principal: Elevação. O mecanismo de elevação cantilever, acionado por servomotores e parafusos de avanço, compensa efetivamente o alcance limitado do robô, permitindo a cobertura de peças de trabalho ultralongas (por exemplo, até 8 metros de comprimento).
• Colaboração multieixos, excelente acessibilidade: Através de uma combinação de elevação, inclinação e rotação, teoricamente, qualquer superfície da peça de trabalho pode ser ajustada para a posição de trabalho ideal.
• Estrutura aberta: Derivada dos designs em “L” e “C”, proporcionando um espaço operacional aberto, facilitando o levantamento de grandes peças e operações robóticas.
• Alta rigidez e capacidade para serviços pesados: O corpo principal é soldado em aço de alta resistência e tratado termicamente para garantir estabilidade estrutural e evitar vibrações ao suportar peças pesadas.
• Alta integração e colaboração: Profundamente integrado com o sistema de controle do robô via Profinet, EtherCAT e outros barramentos, conseguindo uma ligação precisa.
✨Main Application Areas
• Máquinas de Construção: Soldagem de componentes estruturais grandes e complexos, como lanças de escavadeiras e caçambas de carregadeiras.
• Estruturas de aço/Perfis de aço: Vantagens significativas na soldagem de placas de reforço para componentes longos e estreitos, como vigas H e vigas caixões.
• Equipamentos Eólicos: Soldagem de componentes pesados como torres e bases de turbinas eólicas.
• Construção Naval: Soldagem de componentes pesados, como seções de cascos e grandes contêineres.
• Aeroespacial: Montagem de componentes de motores aeronáuticos com requisitos de precisão extremamente elevados.
Selection Guide.
Ao selecionar um robô, recomenda-se avaliá-lo seguindo os seguintes passos:
1. Determine a carga e as dimensões da peça: Com base no peso da peça (recomenda-se permitir uma margem de 20% a 30%), no diâmetro de rotação e no comprimento, determine a capacidade de carga necessária e o curso de elevação/deslocamento.
2. Determine os requisitos funcionais: Esclareça quais ações realizar (levantar, virar, girar) e se é para soldagem (que exige estabilidade em baixa velocidade) ou montagem e manuseio.
3. Confirme os requisitos de precisão: Para soldagem de alta precisão, concentre-se na repetibilidade (por exemplo, ≤±0,1 mm).
4. Avalie os métodos de controle e integração: Confirme se o posicionador é controlado diretamente pelo sistema de controle do robô e usa protocolos de comunicação compatíveis, como EtherCAT e Profinet.
5. Examine a qualidade dos componentes principais: Exija que os fornecedores especifiquem as marcas dos componentes principais, como servomotores e redutores de precisão, e forneçam relatórios de inspeção de qualidade.
Future Development Trends
* **Controle Inteligente:** Integrando reconhecimento visual de IA e sensores de alta precisão, ele consegue a identificação automática da peça de trabalho e a geração ideal do caminho de deslocamento.
* **Alta precisão e eficiência:** Utilizando uma combinação de servo motor + redutor de precisão, a precisão de posicionamento atinge ±0,01°.
* **Design Modular:** Os componentes principais são projetados como módulos padronizados, permitindo que os usuários os combinem de maneira flexível para atender a diversas necessidades de produção e simplificar a manutenção subsequente.
* **Colaboração em todo o processo:** Comunicando-se em tempo real com robôs e outros equipamentos via Ethernet industrial, ele se torna um "colaborador do processo de produção", desempenhando um papel crucial, especialmente em áreas como energia nova.
Em resumo, os posicionadores de elevação cantilever são ferramentas poderosas para manusear peças grandes e de formato irregular. O núcleo da seleção é corresponder com precisão à sua peça de trabalho específica e aos requisitos do processo. Para ajudá-lo a restringir sua seleção,
você poderia me dizer o peso e o comprimento aproximados das peças que você solda principalmente? Posso então avaliar as especificações de carga e os requisitos de curso adequados com base na sua situação específica.
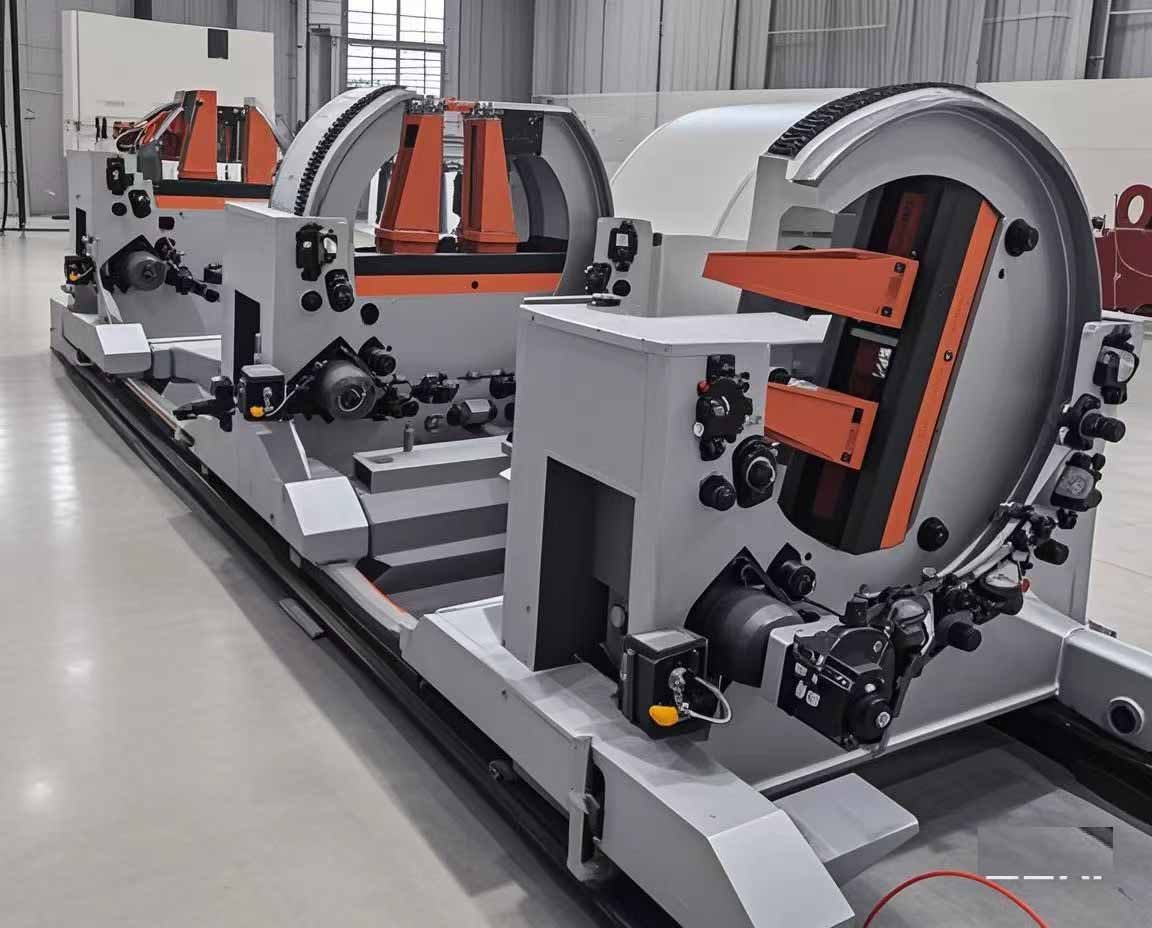
O posicionador é equipado com servo motor e redutor RV, e as peças são usinadas em CNC para alta precisão.
Os posicionadores podem ser projetados com base em requisitos técnicos ou customizados de acordo com desenhos fornecidos.
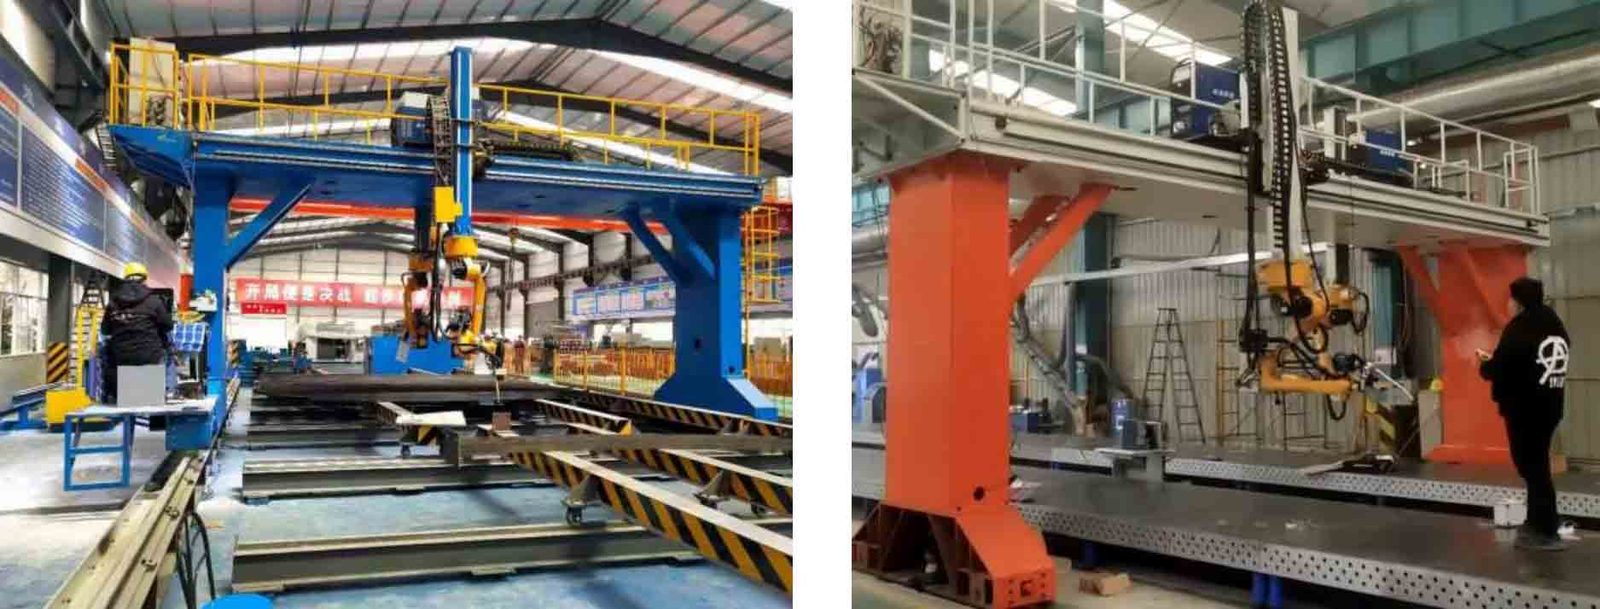
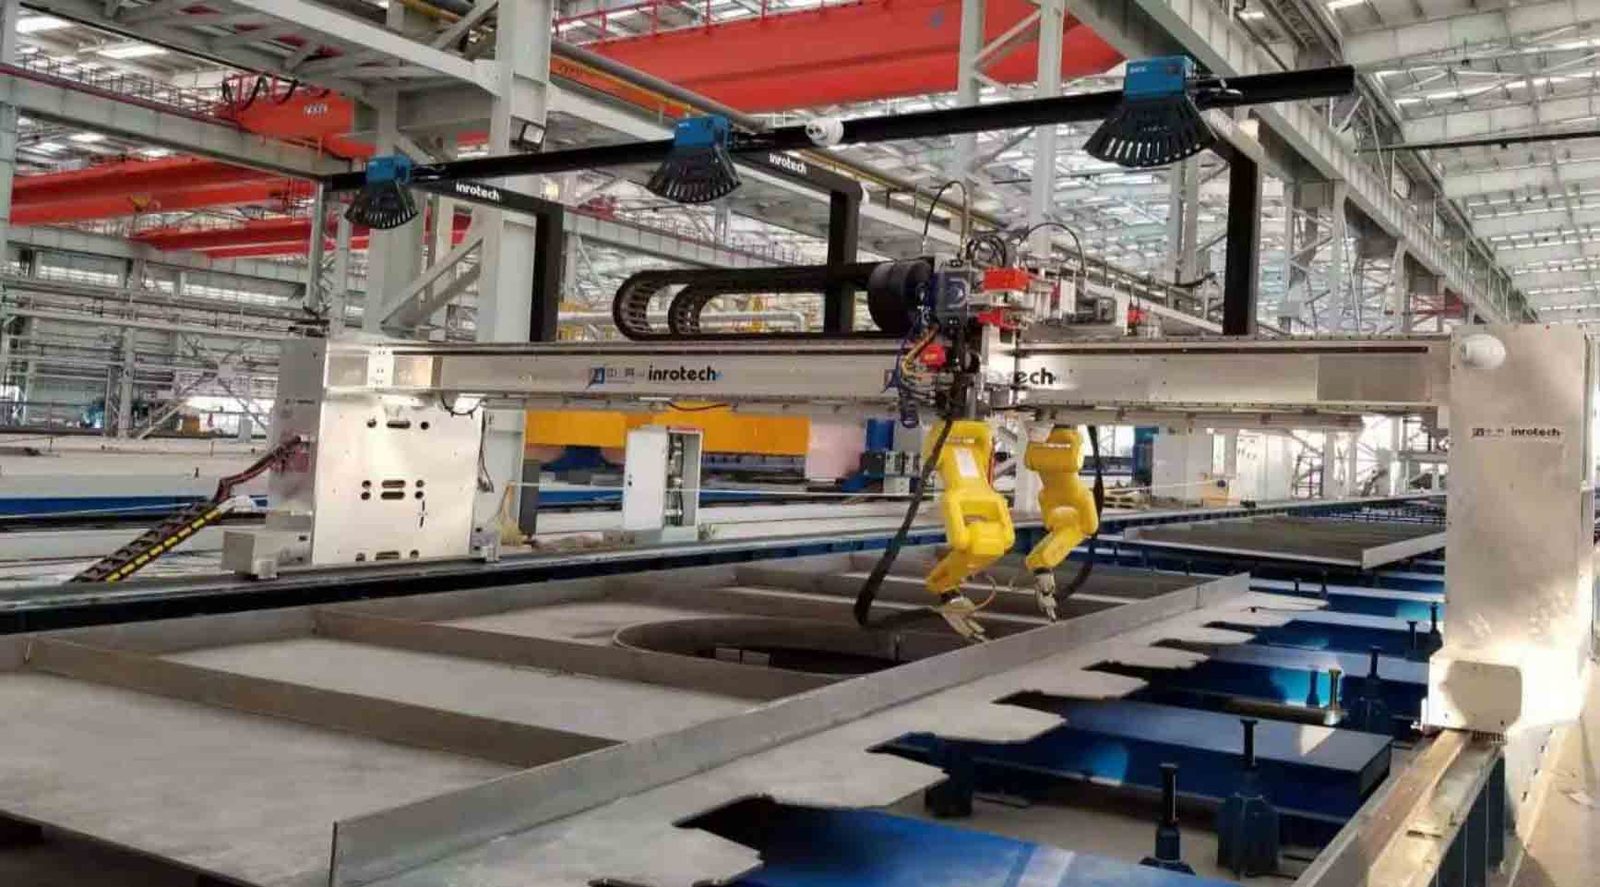
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
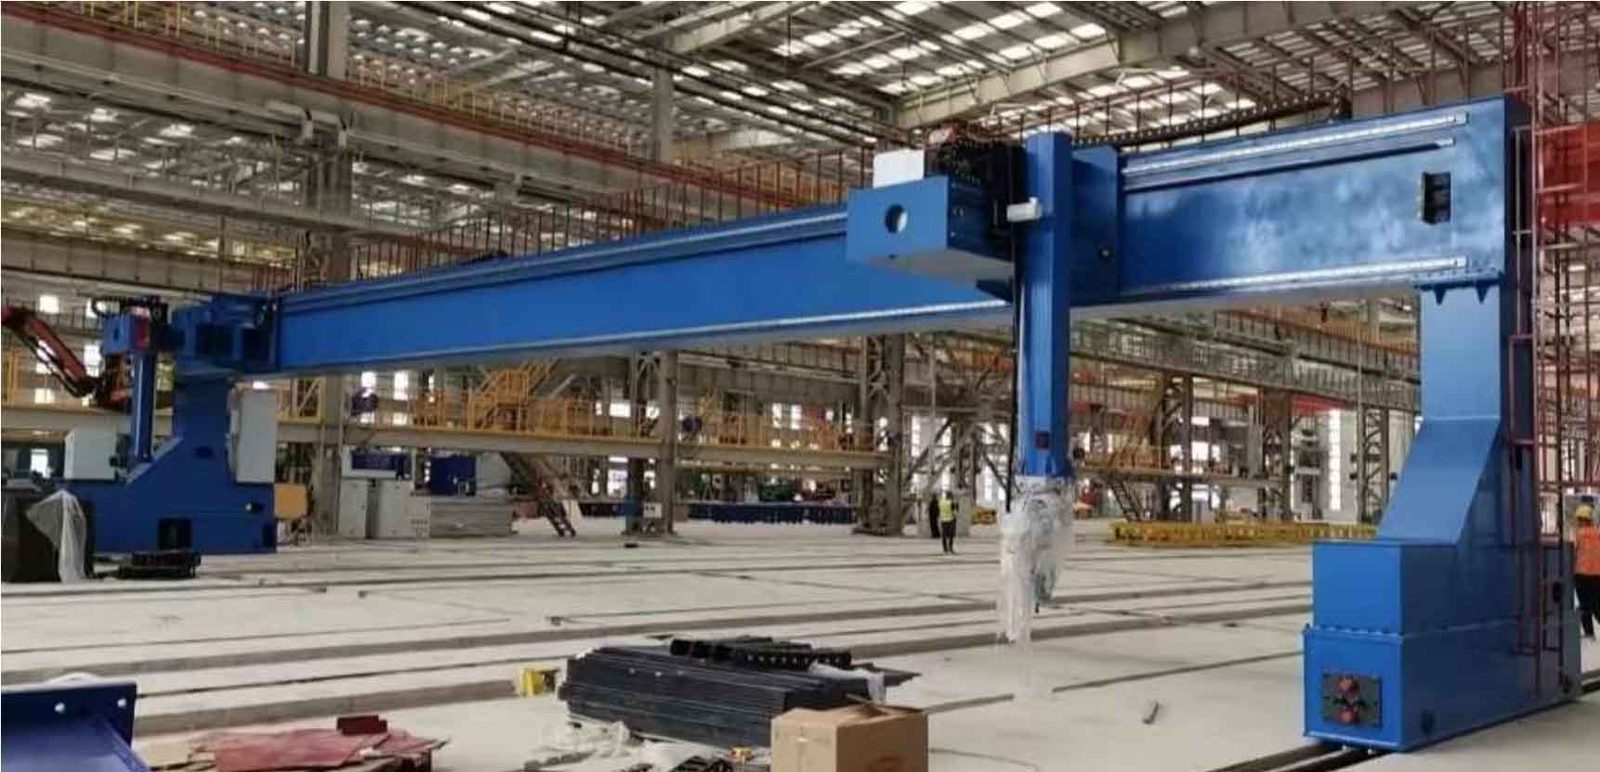
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
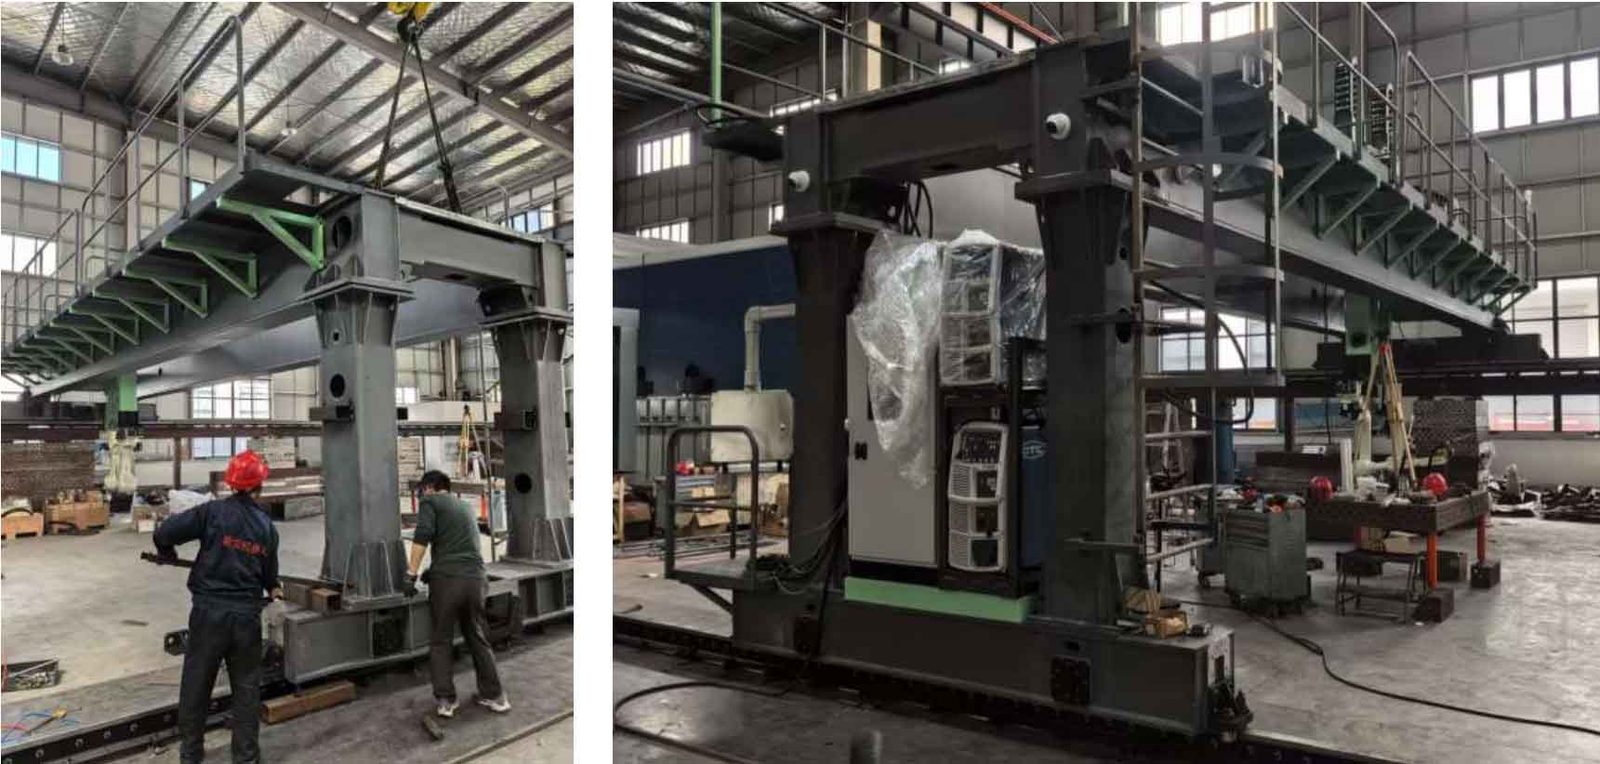
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
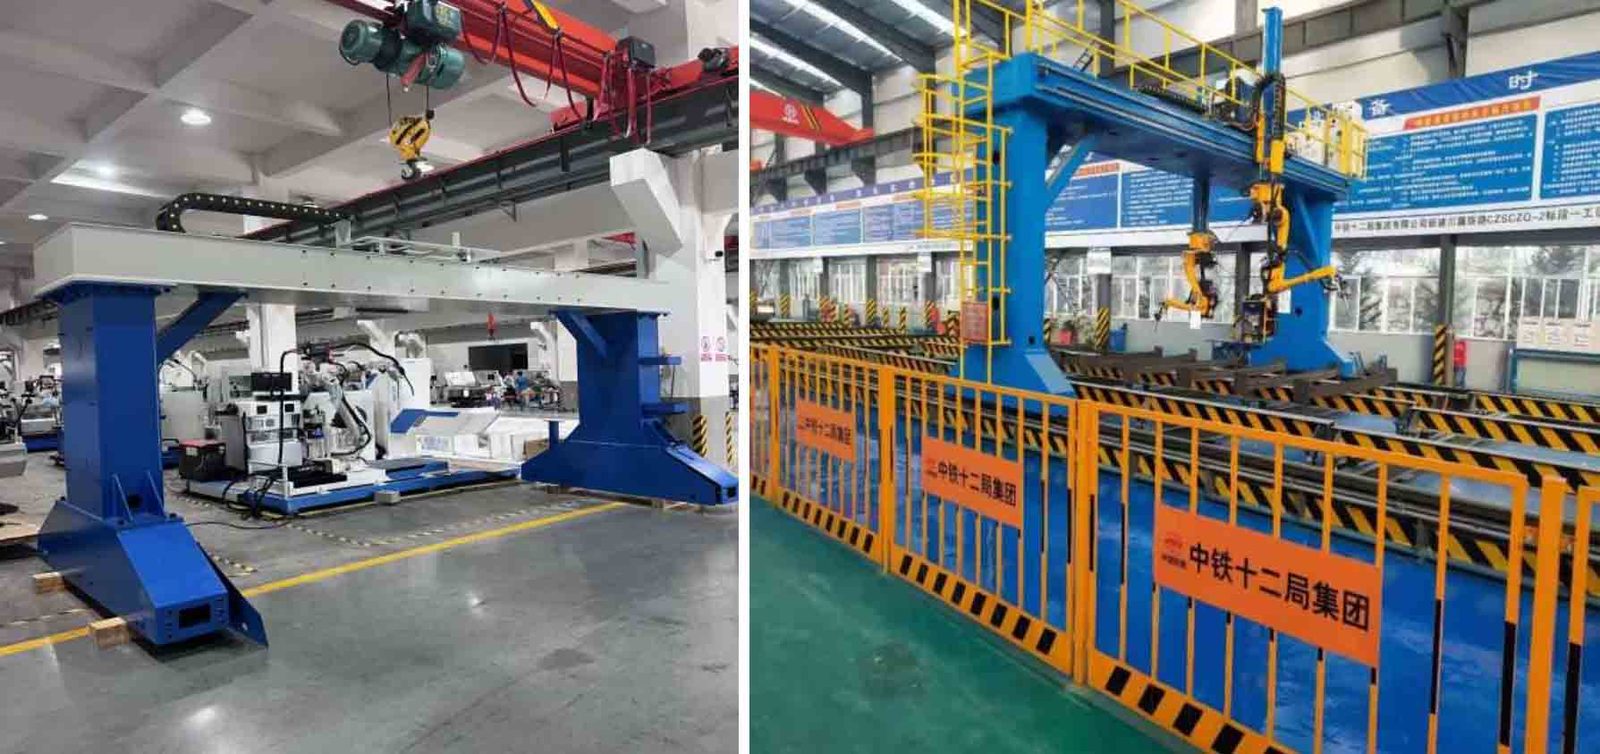
Os posicionadores podem ser projetados pela Xinbao com base em requisitos técnicos ou personalizados com base nos desenhos fornecidos.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Dados técnicos completos
| Modelo | N / D |
|---|---|
| Eixos | 3 eixos |
| Categoria | Robôs Industriais |
| Tempo de espera | 45 dias |
Os valores são nominais a 20 °C. Baixe a folha de dados para modelos cad, curvas de torque e mapas de E/S do controlador.
Onde corre
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Perguntas do comprador
Quais são as principais especificações do ?
Eixos: 3 eixos. Uma folha de dados completa está disponível mediante solicitação.
Qual é o prazo de entrega e MOQ para o?
O prazo de entrega é de 45 dias; MOQ é 1 unidade.
How is the priced?
O preço é cotado por configuração, incluindo ferramentas e frete, quando aplicável.
Receba uma proposta de preço para Robôs Industriais
Inclua a peça, a taxa alvo e a porta de destino. Um engenheiro – não um chatbot – responde em 48 horas.
Mesma categoria

Robô de soldagem por pontos de 6 eixos, alcance de 1.950 mm

Garra a vácuo integrada para manuseio de robôs

ROKAE NB220 Robô industrial de 6 eixos série - carga útil de 150 kg, alcance de 3201 mm
Revisado por TROY Engenharia ·. As especificações são verificadas novamente em relação à folha de dados do fornecedor a cada cotação.