


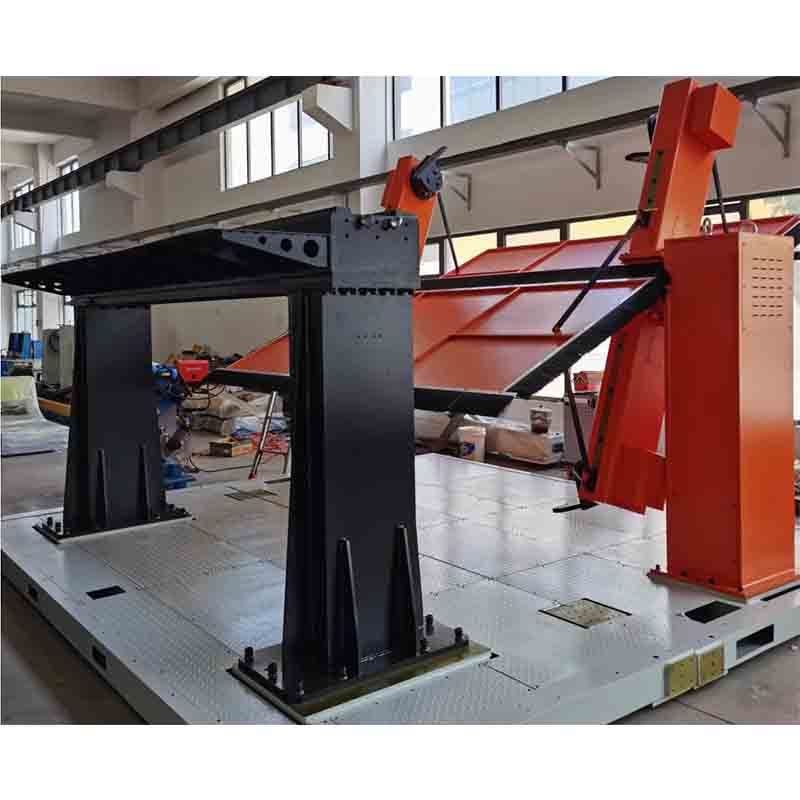
Dodatkowa oś robota i pozycjoner
Robot oś dodatkowa i pozycjoner to robot przemysłowy do spawania/paletyzacji. Kluczowe dane techniczne: Osie 3 osie. Czas realizacji wynosi 45 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- Nie dotyczy
- Osie
- 3 osie
- Kategoria
- Roboty Przemysłowe
- Czas realizacji
- 45 dni
Do czego służy ta platforma
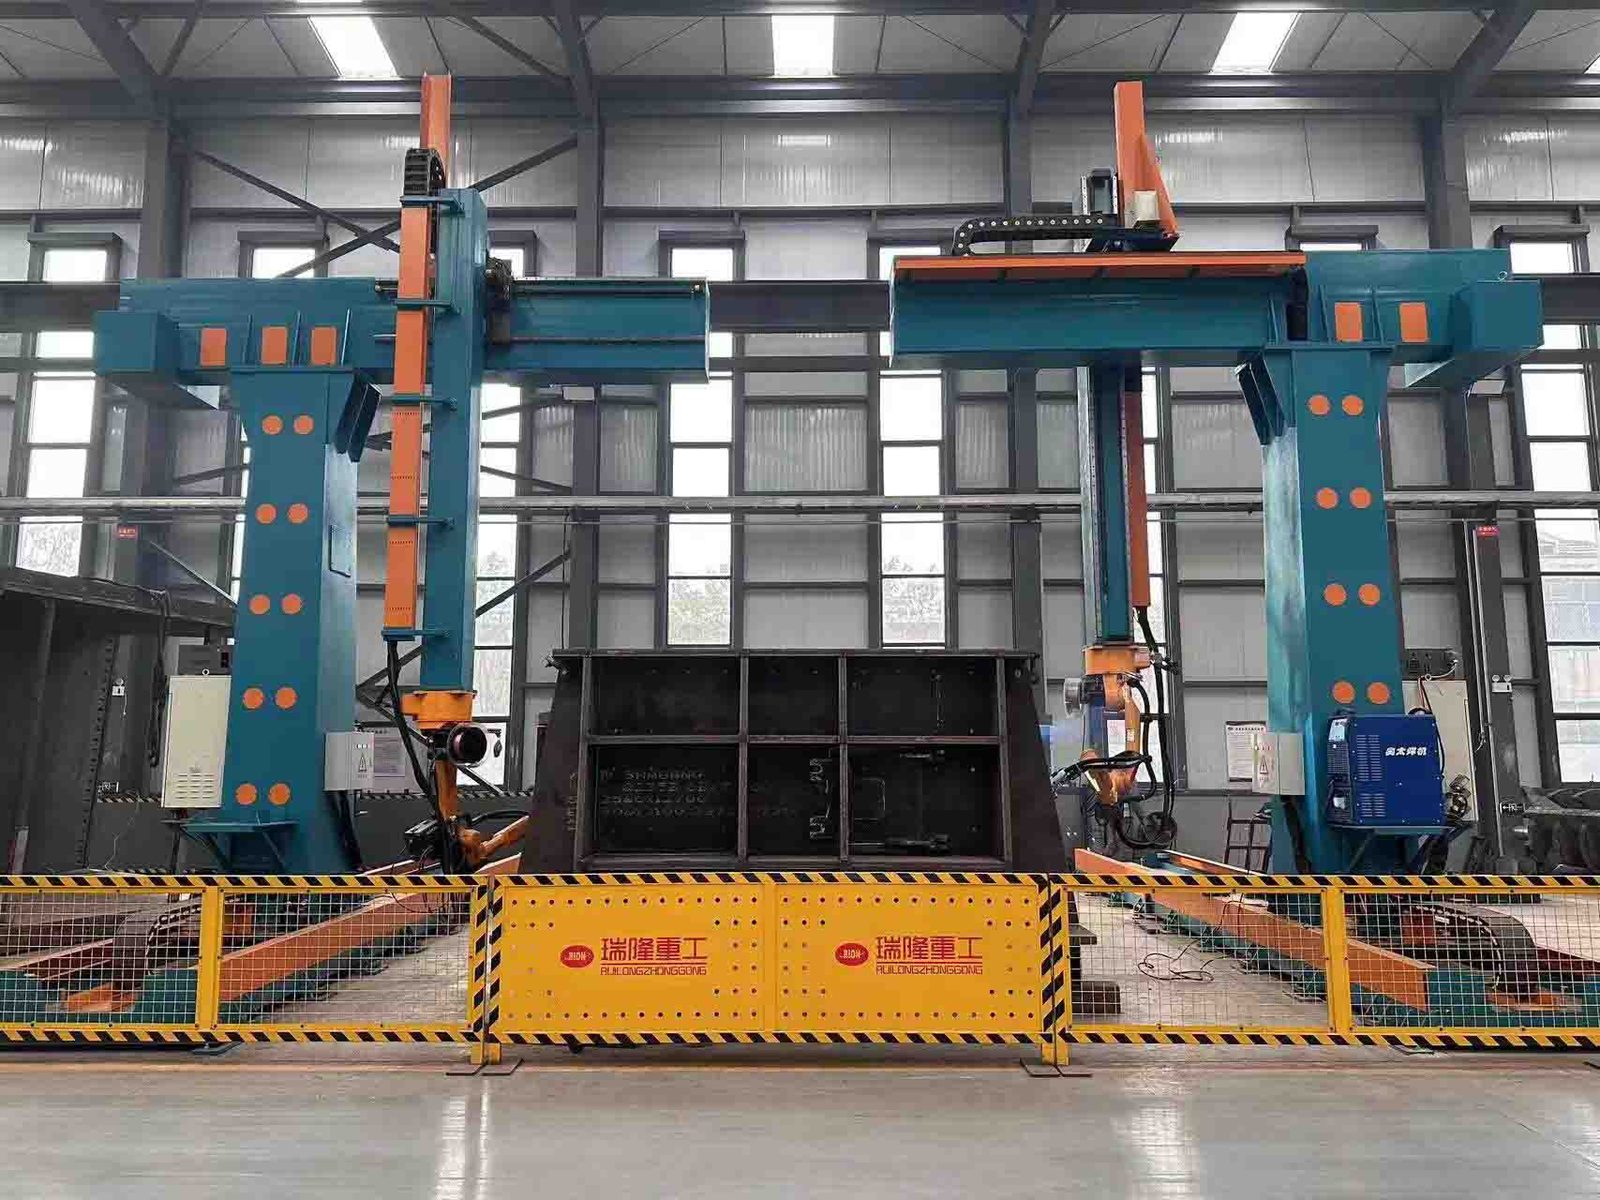
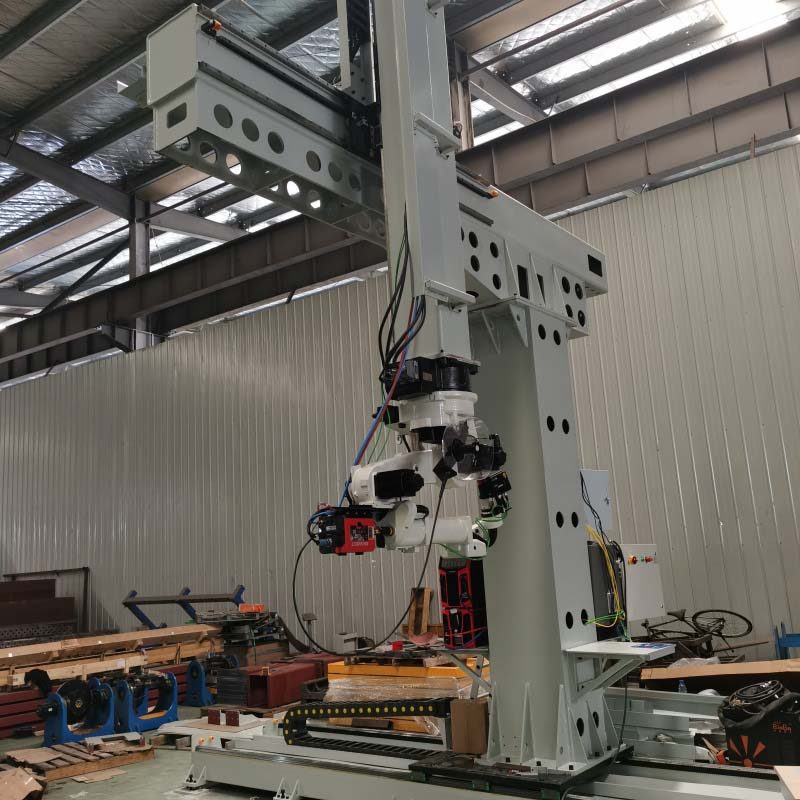
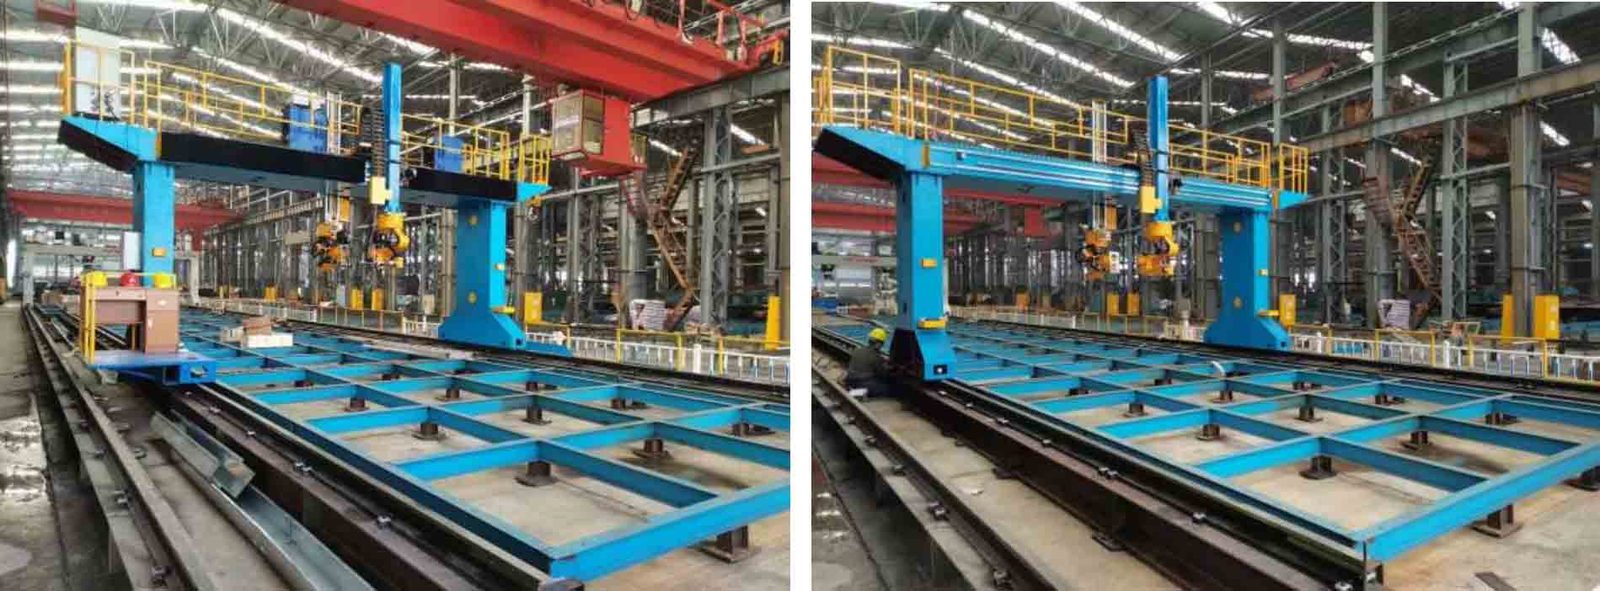
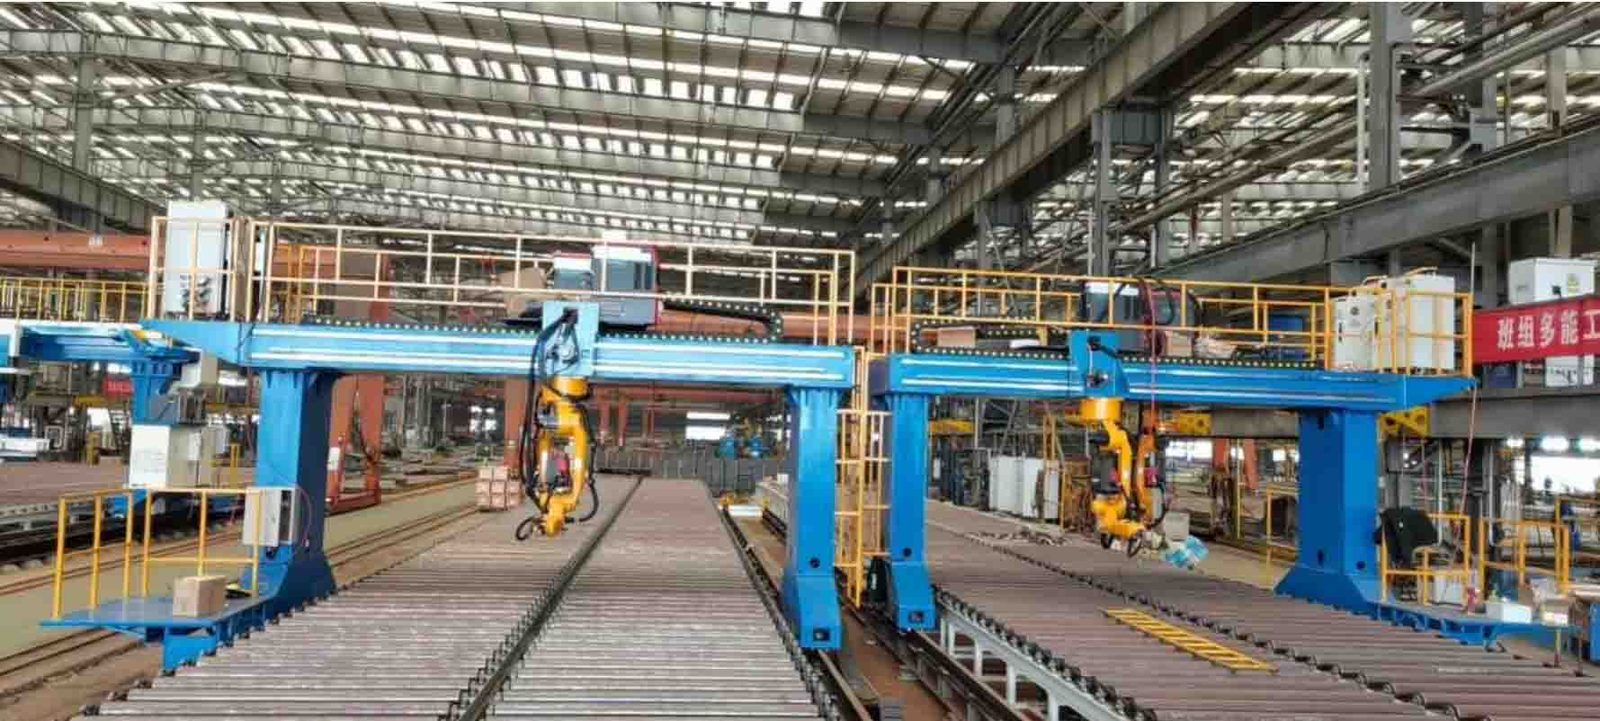
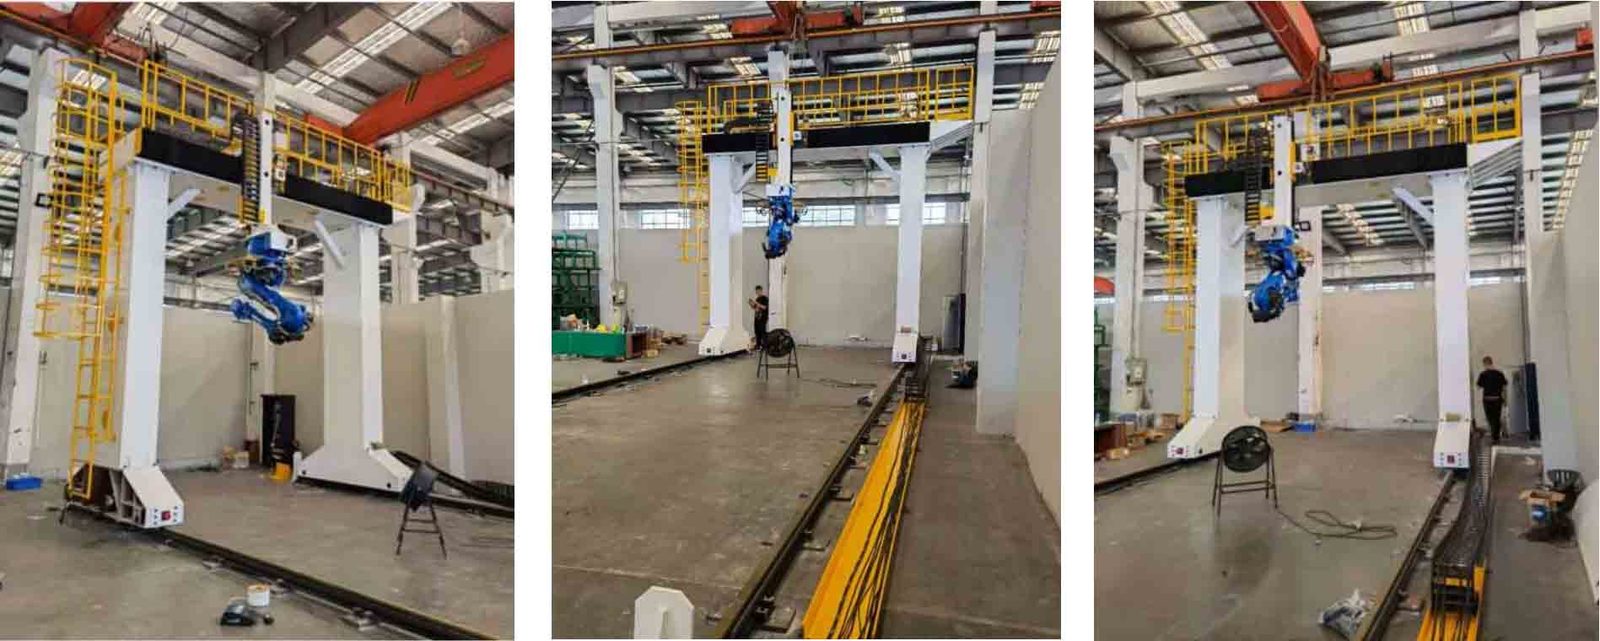
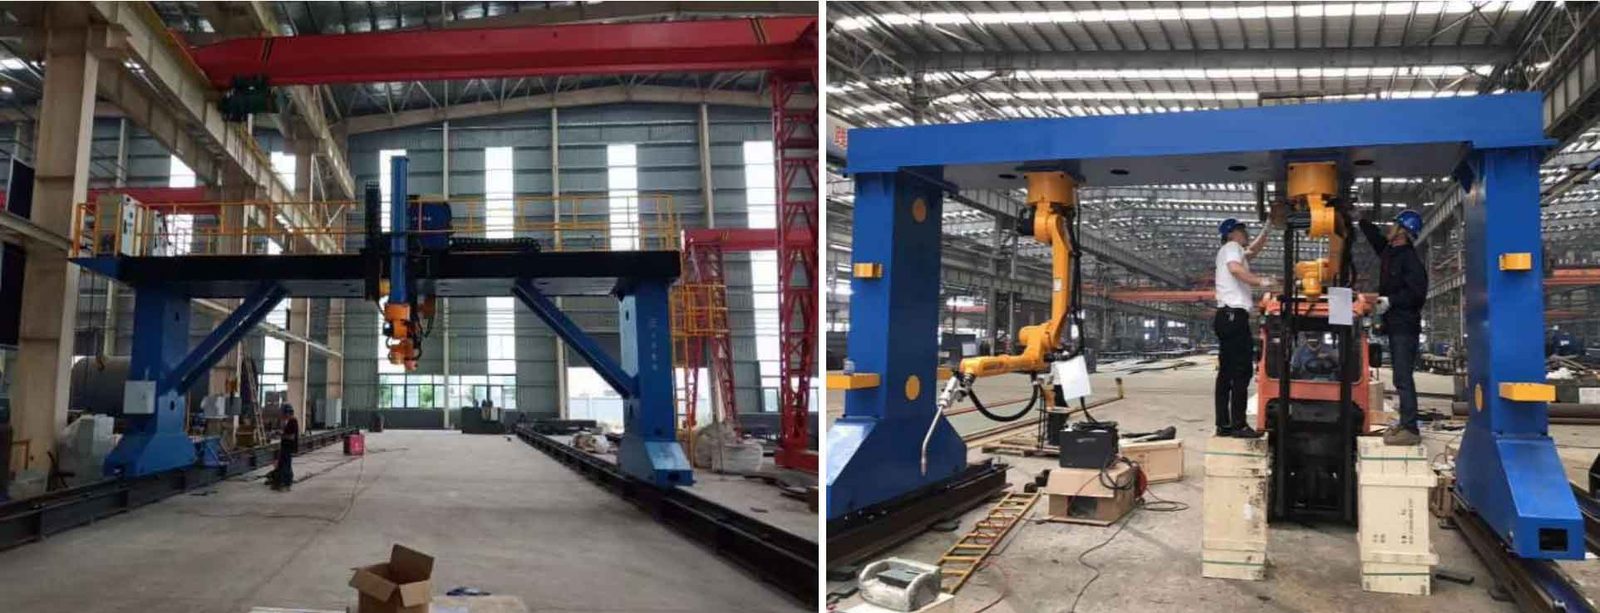
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 45 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
Structural Composition
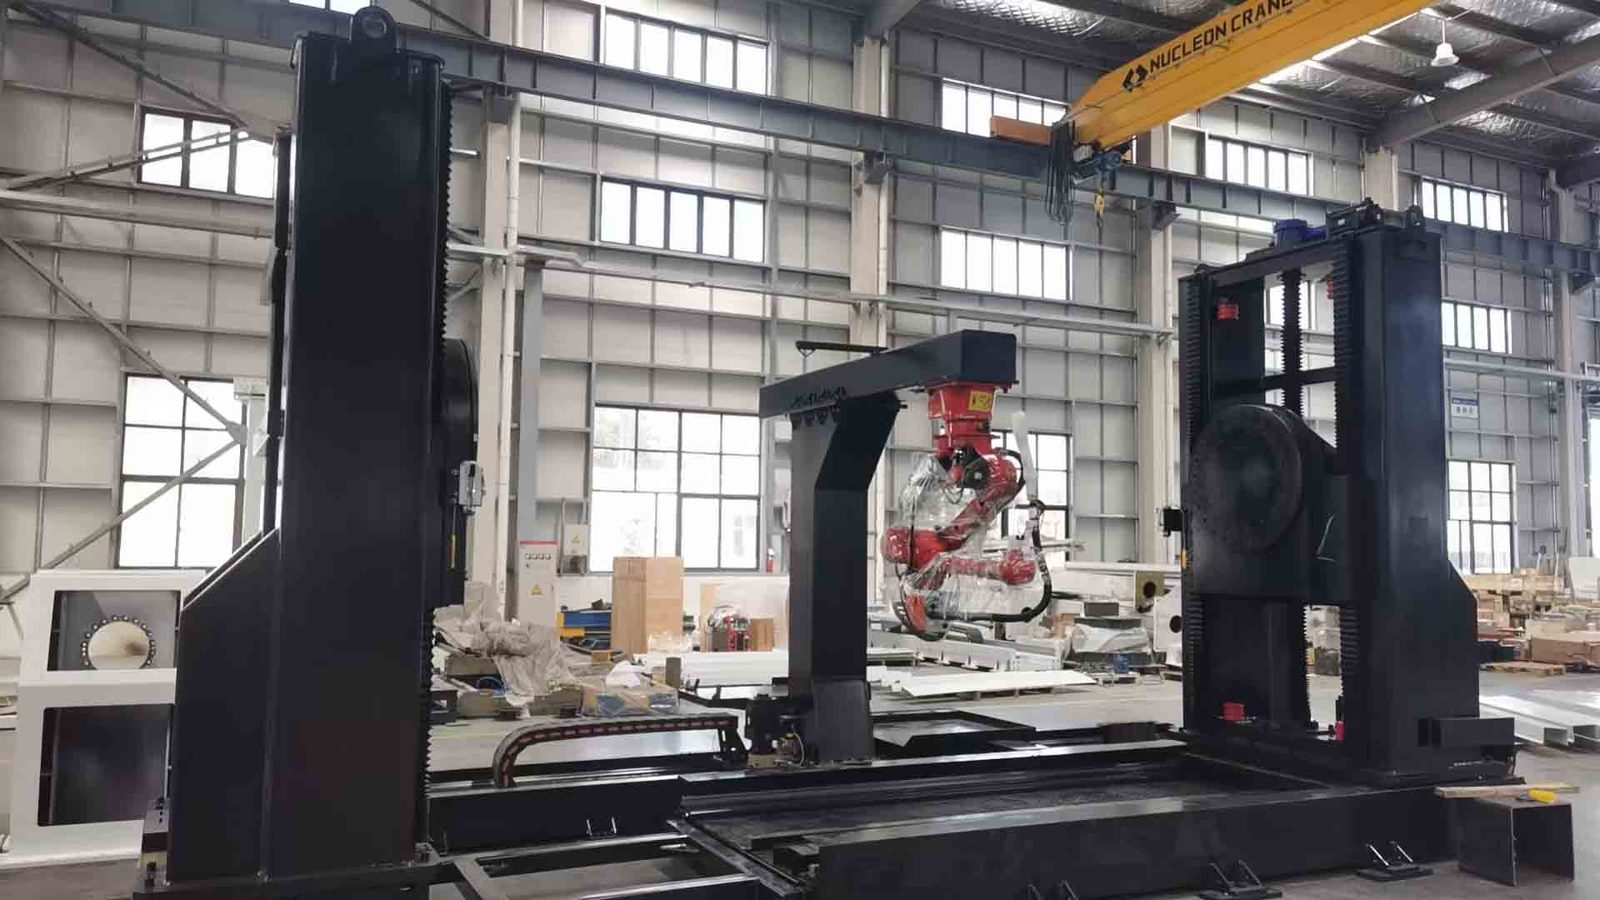
Zwykle składa się z następujących części (konkretna konfiguracja będzie elastycznie łączona w zależności od rzeczywistych potrzeb):
* **System robota:** Podstawowa jednostka wykonawcza stanowiska roboczego, wykonująca prace spawalnicze i inne zadania procesowe.
* ** Pozycjoner wspornikowy:** Utrzymuje obrabiany przedmiot i umożliwia zmianę postawy; to wszechstronny element stacji roboczej.
* **Podstawa mobilna/stała:** Podtrzymuje pozycjoner i przedmiot obrabiany, umożliwiając przesuwanie pozycjonera po torze w celu dostosowania przedmiotu obrabianego o różnej długości.
* **Zintegrowany system sterowania:** Umożliwia skoordynowane sterowanie i komunikację pomiędzy robotem, pozycjonerem i całym innym sprzętem.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
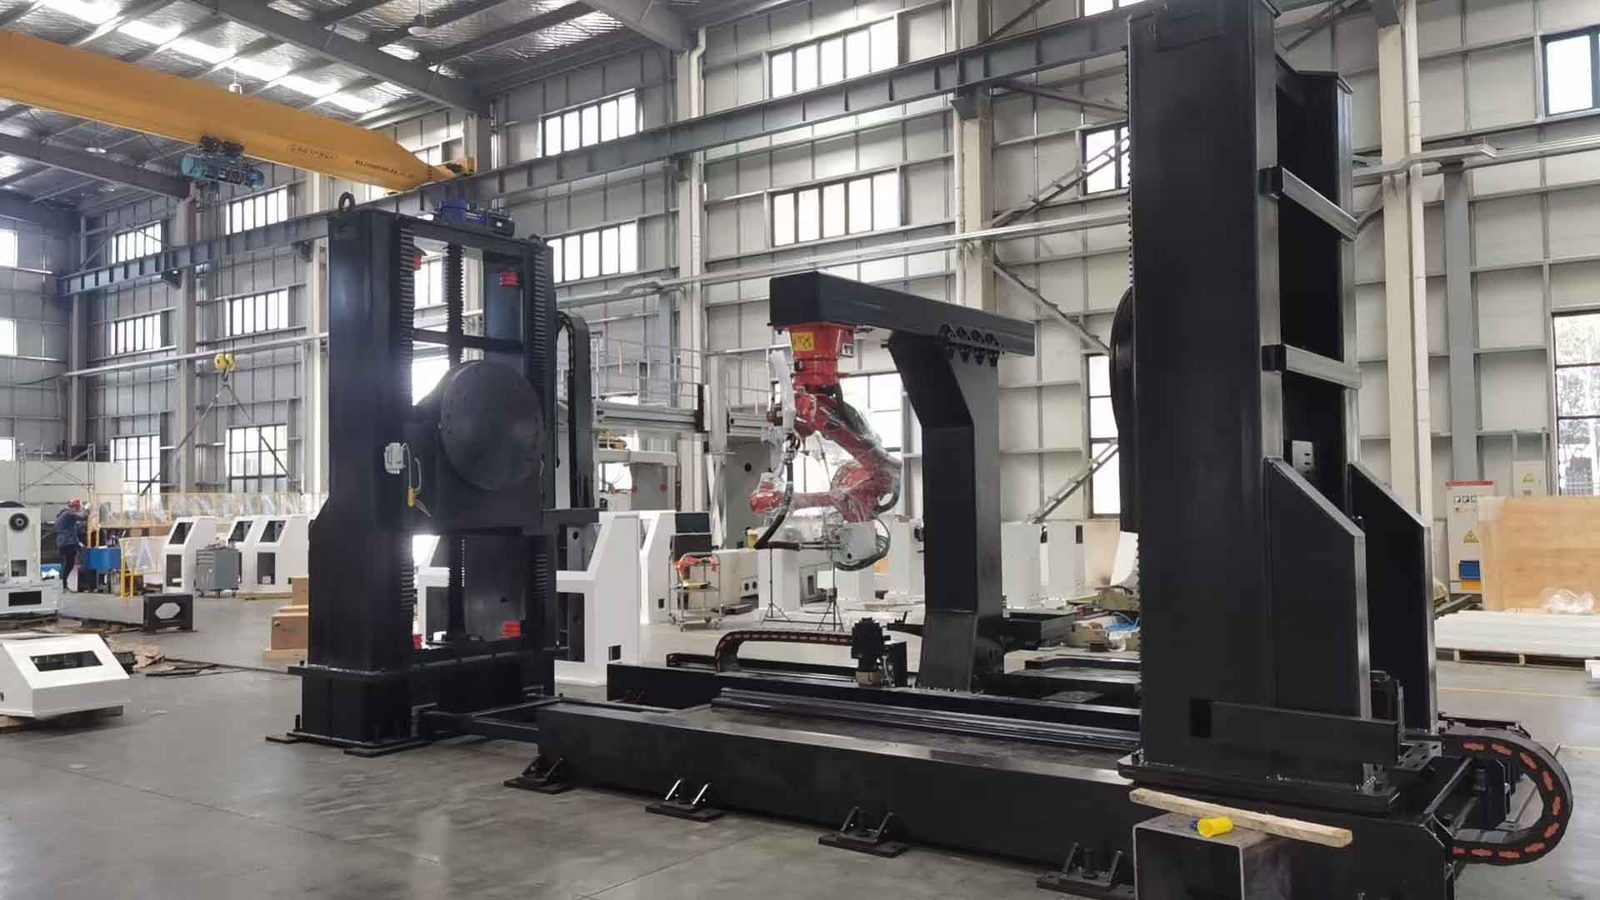
Typowy przepływ pracy jest następujący:
1. Mocowanie przedmiotu obrabianego: Przedmiot obrabiany jest ręcznie lub automatycznie podnoszony na pozycjoner i mocowany.
2. Współpraca: Robot wykonuje spawanie, a pozycjoner pomaga poprzez obrócenie przedmiotu obrabianego do optymalnej pozycji, co pozwala osiągnąć wspólne działanie, w którym „robot porusza się i przedmiot obrabiany poruszają się w tandemie”.
3. Rozładunek: Po wykonaniu wszystkich spawów robot wraca do punktu wyjścia, a przedmiot obrabiany jest rozładowywany ręcznie.
⚙ Key Technical Parameters
Przy wyborze pozycjonera podstawowe parametry, które należy wziąć pod uwagę (w oparciu o modele takie jak Kunrui RDSL-XX) obejmują:
· Obciążenie znamionowe: Określa maksymalny ciężar przedmiotu obrabianego, jaki może udźwignąć; zakres może obejmować od 500 kg do 5000 kg, w zależności od wymagań.
· Skok podnoszenia: Maksymalna odległość ruchu przedmiotu obrabianego w pionie do 2000 mm.
· Zakres pochylenia/obrotu: Określa możliwość regulacji pozycji przedmiotu obrabianego; zakres pochylenia wynosi zazwyczaj ± 180°, a zakres obrotu może osiągnąć ciągły obrót ± 360° (N×360°).
• Dokładność powtarzania pozycjonowania: kluczowy wskaźnik pomiaru dokładności pozycjonera. W zastosowaniach spawania zrobotyzowanego wymagana dokładność wynosi zazwyczaj ≤ ±0,1 mm.
✨ Structural Features and Advantages
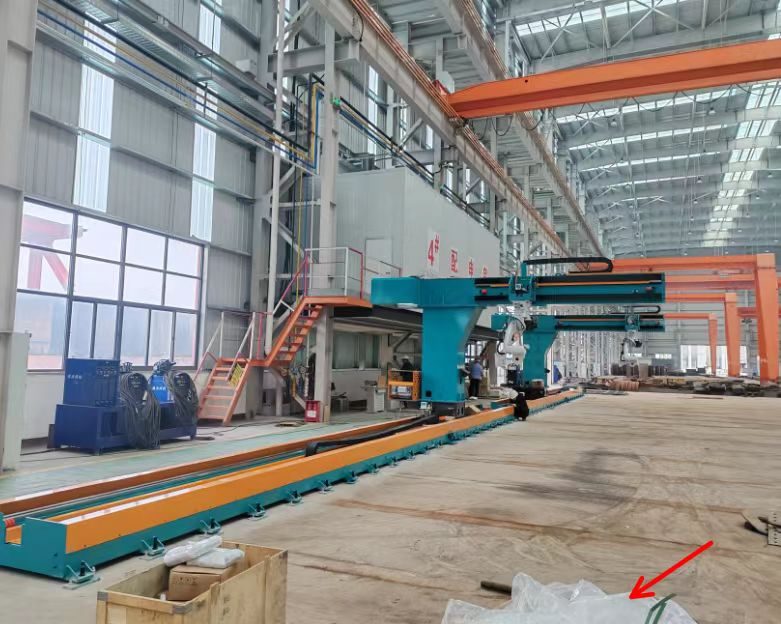
• Podstawowa funkcja: Podnoszenie. Wspornikowy mechanizm podnoszący, napędzany serwomotorami i śrubami pociągowymi, skutecznie kompensuje ograniczony zasięg robota, umożliwiając obsługę bardzo długich elementów obrabianych (np. o długości do 8 metrów).
• Współpraca wieloosiowa, doskonała dostępność: Dzięki połączeniu podnoszenia, pochylania i obracania teoretycznie każdą powierzchnię przedmiotu obrabianego można ustawić w optymalnej pozycji roboczej.
• Otwarta konstrukcja: wywodząca się z konstrukcji w kształcie litery „L” i „w kształcie litery C”, zapewniająca otwartą przestrzeń roboczą, ułatwiającą podnoszenie dużych przedmiotów i obsługę robota.
• Wysoka sztywność i duża wytrzymałość: Korpus główny jest spawany ze stali o wysokiej wytrzymałości i poddawany obróbce cieplnej, aby zapewnić stabilność konstrukcji i zapobiec wibracjom podczas przenoszenia ciężkich przedmiotów.
• Wysoka integracja i współpraca: Głęboko zintegrowana z systemem sterowania robotem poprzez Profinet, EtherCAT i inne magistrale, zapewniająca precyzyjne połączenie.
✨Main Application Areas
• Maszyny budowlane: Spawanie dużych i złożonych elementów konstrukcyjnych, takich jak wysięgniki koparek i łyżki ładowarek.
• Konstrukcje stalowe/profile stalowe: Znaczące zalety spawania płyt usztywniających dla długich, wąskich elementów, takich jak belki dwuteowe i dźwigary skrzynkowe.
• Sprzęt do elektrowni wiatrowych: Spawanie ciężkich elementów, takich jak wieże i podstawy turbin wiatrowych.
• Przemysł stoczniowy: Spawanie ciężkich elementów, takich jak sekcje kadłuba i duże kontenery.
• Lotnictwo i kosmonautyka: montaż podzespołów silników lotniczych wymagający niezwykle dużej precyzji.
Selection Guide.
Wybierając robota, zaleca się jego ocenę w następujących krokach:
1. Określ obciążenie i wymiary przedmiotu obrabianego: Na podstawie ciężaru przedmiotu obrabianego (zaleca się uwzględnienie marginesu 20–30%), średnicy obrotu i długości określ wymagany udźwig oraz skok podnoszenia/przesuwu.
2. Określ wymagania funkcjonalne: Wyjaśnij, jakie czynności należy wykonać (podnoszenie, przerzucanie, obracanie) i czy chodzi o spawanie (wymagające stabilności przy niskich prędkościach), czy montaż i obsługę.
3. Potwierdź wymagania dotyczące dokładności: W przypadku spawania o wysokiej precyzji skoncentruj się na powtarzalności (np. ≤±0,1 mm).
4. Oceń metody sterowania i integracji: Upewnij się, że pozycjoner jest bezpośrednio sterowany przez system sterowania robota i wykorzystuje kompatybilne protokoły komunikacyjne, takie jak EtherCAT i Profinet.
5. Sprawdź jakość głównych komponentów: Wymagaj od dostawców określenia marek kluczowych komponentów, takich jak serwomotory i precyzyjne reduktory, oraz dostarczenia raportów z kontroli jakości.
Future Development Trends
* **Inteligentne sterowanie:** integrując rozpoznawanie wizualne AI i czujniki o wysokiej precyzji, umożliwia automatyczną identyfikację przedmiotu obrabianego i generowanie optymalnej ścieżki przemieszczenia.
* **Wysoka precyzja i wydajność:** Dzięki połączeniu serwomotoru i precyzyjnego reduktora dokładność pozycjonowania sięga ±0,01°.
* **Konstrukcja modułowa:** Podstawowe komponenty zaprojektowano jako standardowe moduły, co pozwala użytkownikom na elastyczne łączenie ich w celu spełnienia różnorodnych potrzeb produkcyjnych i uproszczenia późniejszej konserwacji.
* **Współpraca w pełnym procesie:** Komunikując się w czasie rzeczywistym z robotami i innym sprzętem za pośrednictwem przemysłowej sieci Ethernet, staje się „współpracą w procesie produkcyjnym”, odgrywając kluczową rolę, szczególnie w dziedzinach takich jak nowa energia.
Podsumowując, pozycjonery wspornikowe to potężne narzędzia do przenoszenia dużych przedmiotów o nieregularnym kształcie. Podstawą wyboru jest dokładne dopasowanie do konkretnego przedmiotu obrabianego i wymagań procesu. Aby pomóc Ci zawęzić wybór,
Czy mógłby mi Pan podać przybliżoną wagę i długość elementów, które głównie spawasz? Następnie mogę ocenić odpowiednie specyfikacje obciążenia i wymagania dotyczące skoku w oparciu o konkretną sytuację.
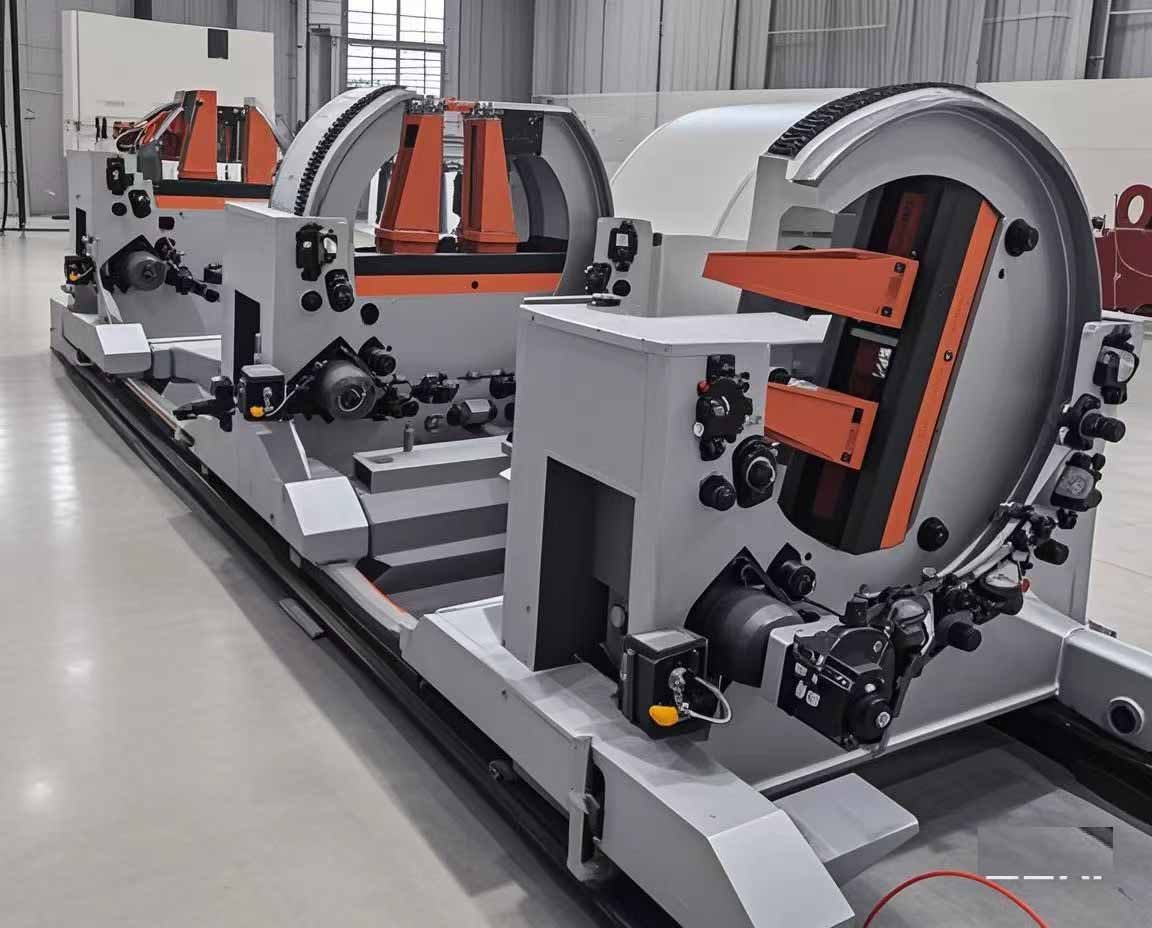
Pozycjoner jest wyposażony w serwomotor i reduktor RV, a części są obrabiane CNC w celu zapewnienia dużej precyzji.
Pozycjonery mogą być zaprojektowane w oparciu o wymagania techniczne lub dostosowane do dostarczonych rysunków.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
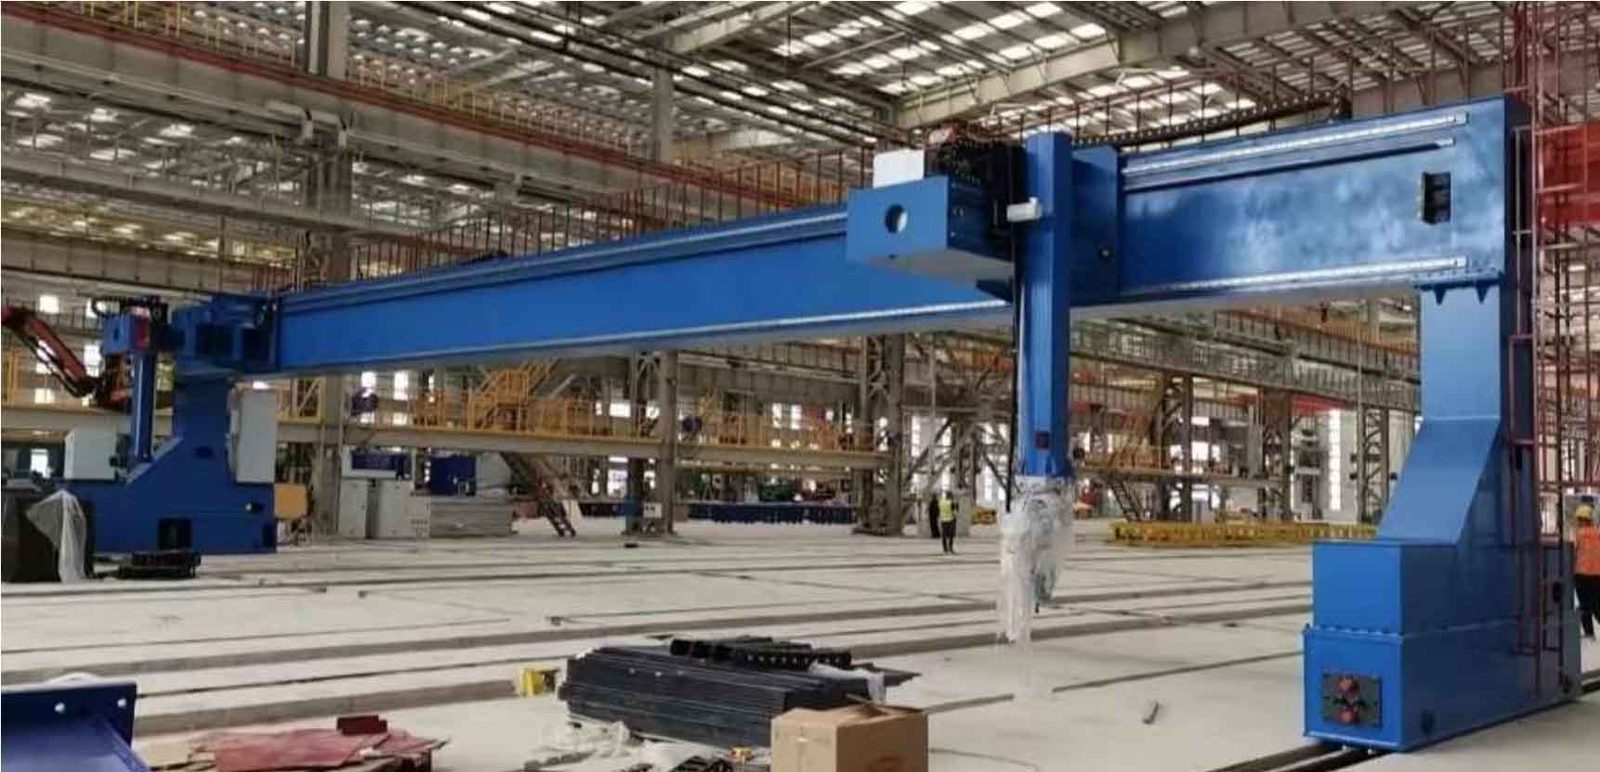
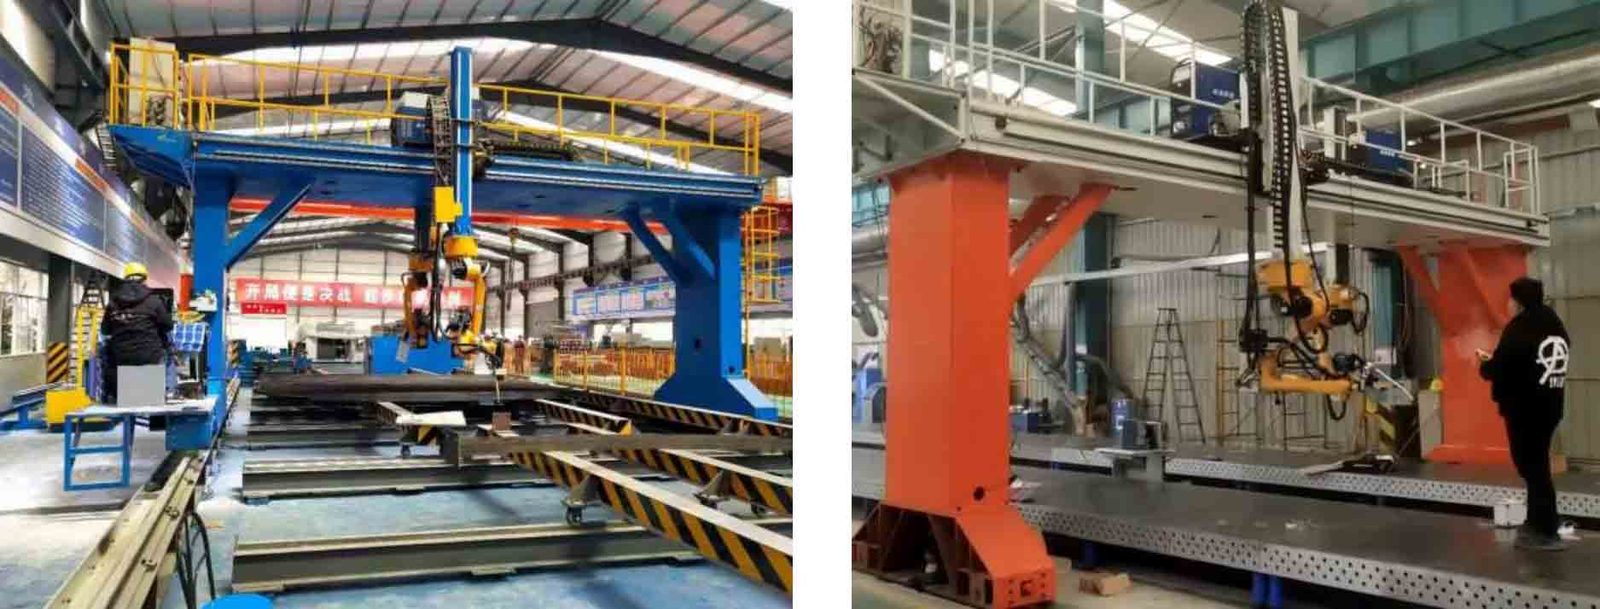
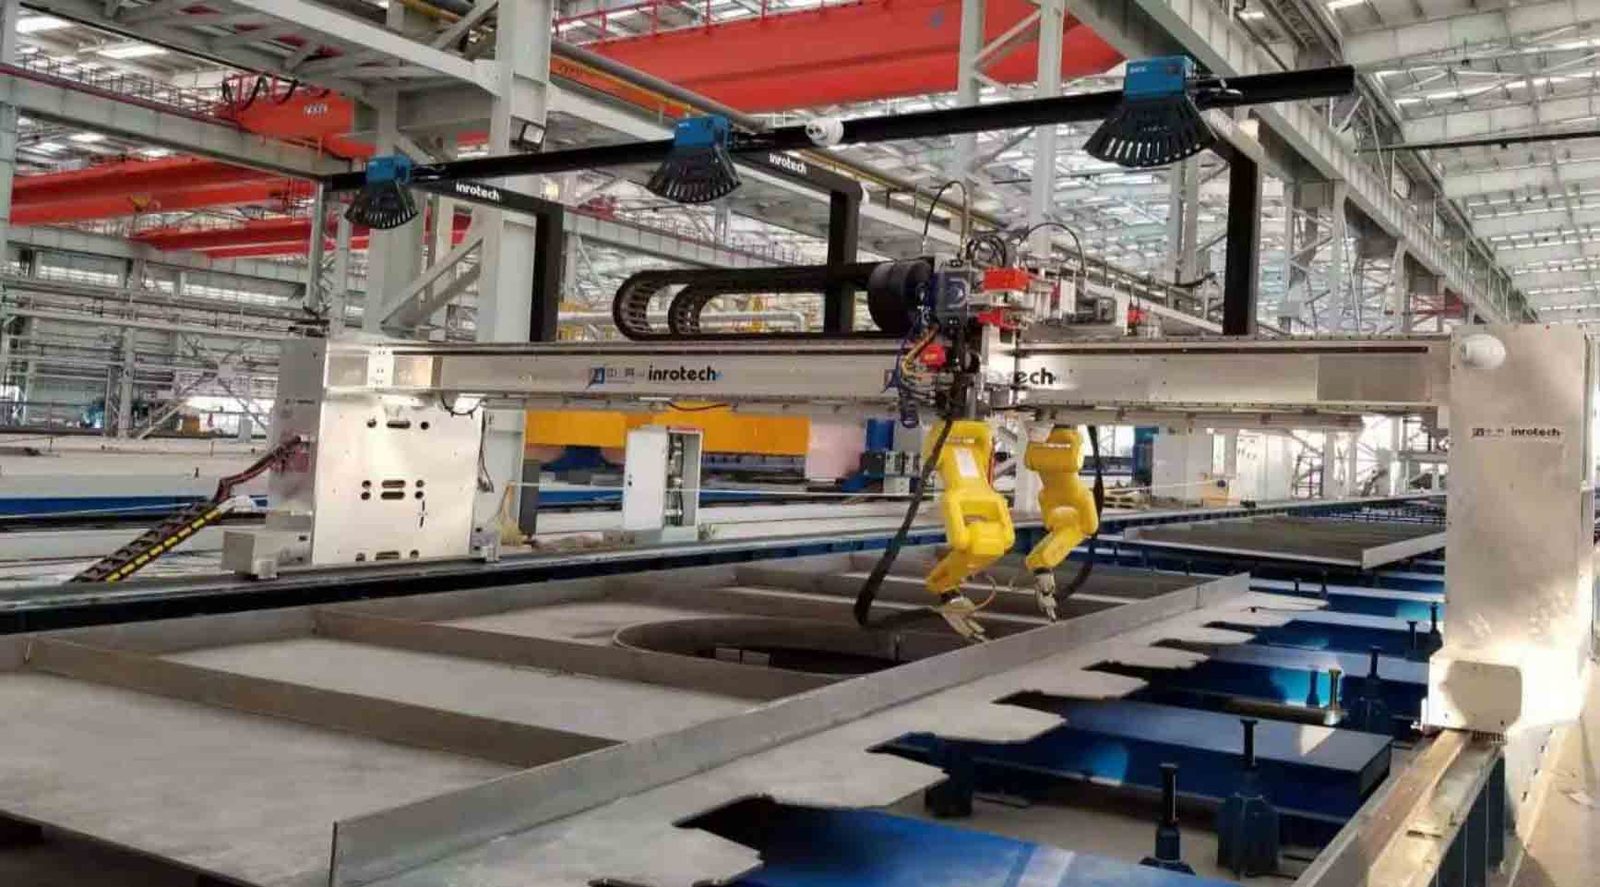
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
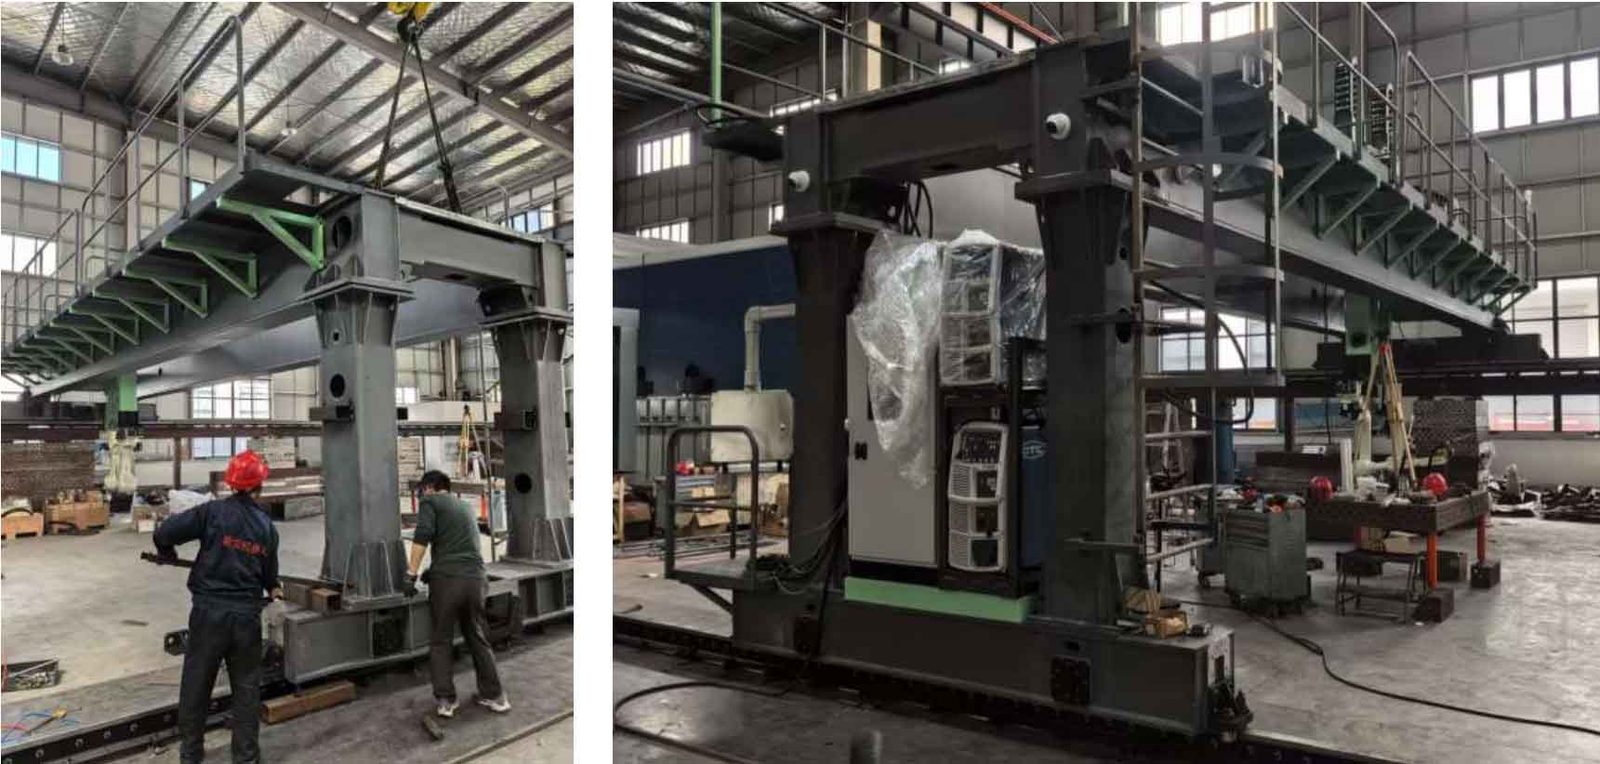
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
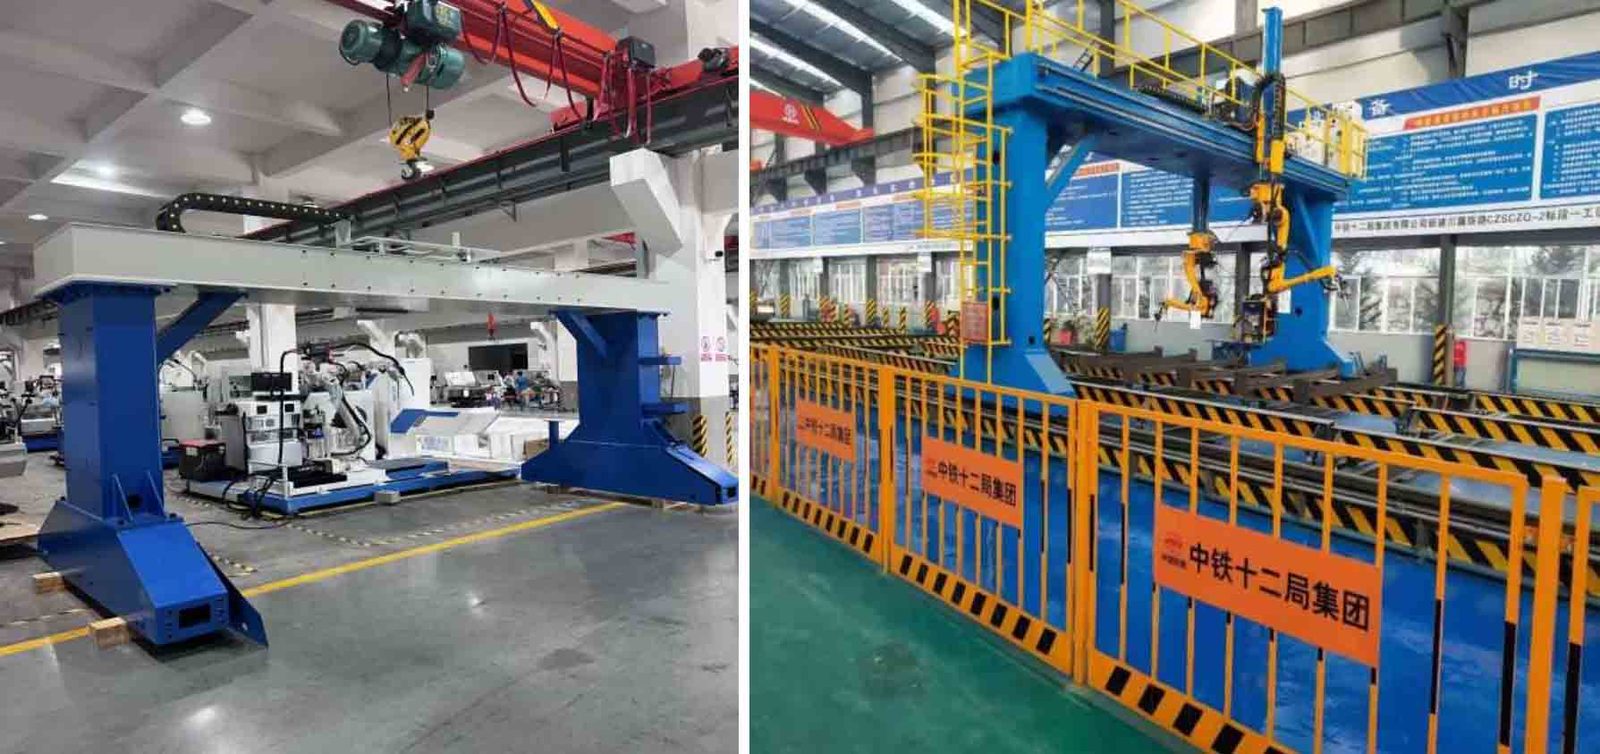
Pozycjonery mogą być zaprojektowane przez Xinbao w oparciu o wymagania techniczne lub dostosowane na podstawie dostarczonych rysunków.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Pełne dane techniczne
| Model | Nie dotyczy |
|---|---|
| Osie | 3 osie |
| Kategoria | Roboty Przemysłowe |
| Czas realizacji | 45 dni |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje?
Osie: 3 osie. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla?
Czas realizacji wynosi 45 dni; MOQ to 1 jednostka.
How is the priced?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na roboty przemysłowe
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

6-osiowy robot do zgrzewania punktowego, zasięg 1950 mm

Zintegrowany chwytak próżniowy do obsługi robota

6-osiowy robot przemysłowy ROKAE NB220 – ładowność 150 kg, zasięg 3201 mm
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.