


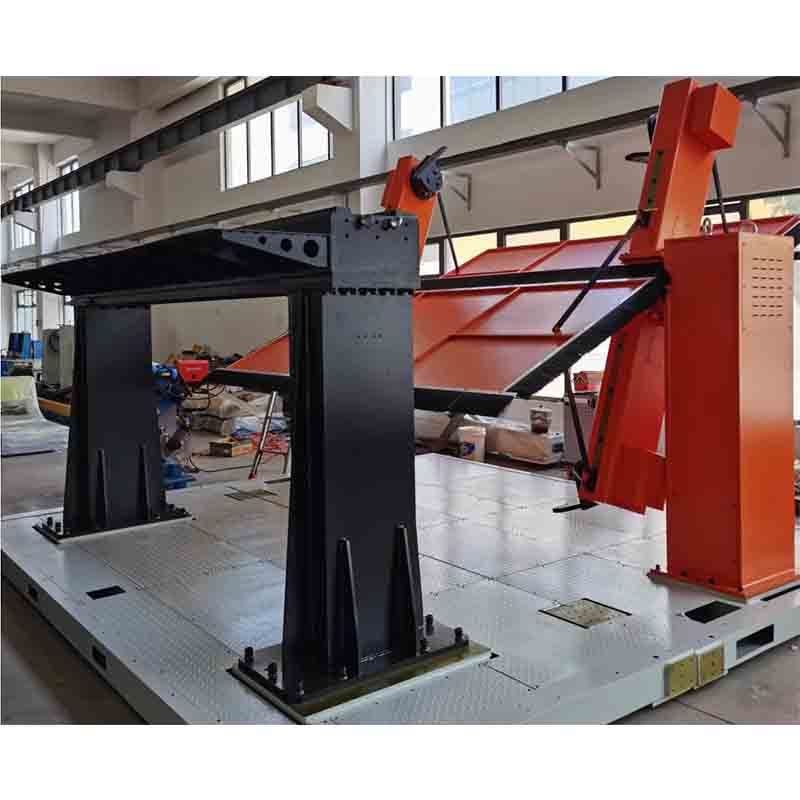
Robot tambahan paksi dan kedudukan
Paksi dan penentu kedudukan tambahan Robot ialah robot industri untuk mengimpal / palletizing. Spesifikasi utama: Axes 3 axes. Masa utama ialah 45 hari; harga disebut mengikut konfigurasi. Pensijilan: Dokumentasi CE atas permintaan.
- Model
- T/a
- Kapak
- 3 kapak
- kategori
- Robot Perindustrian
- Masa utama
- 45 hari
Untuk apa platform ini
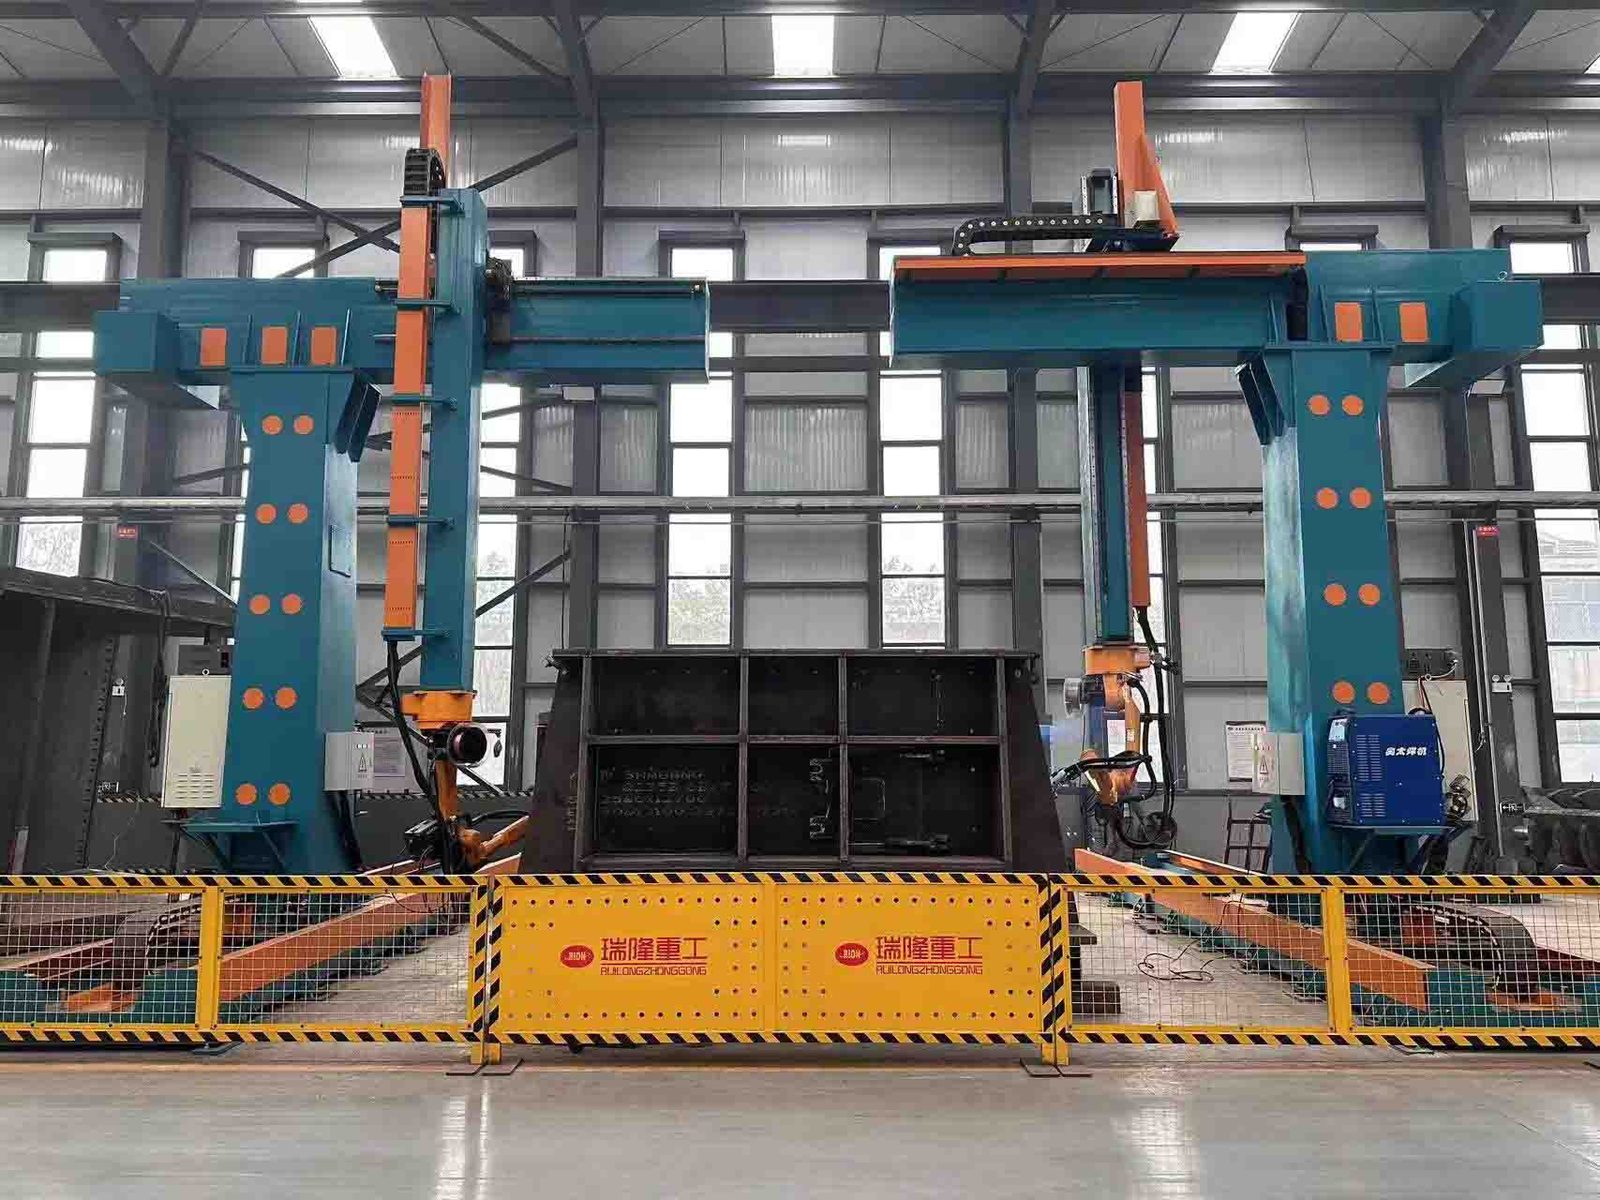
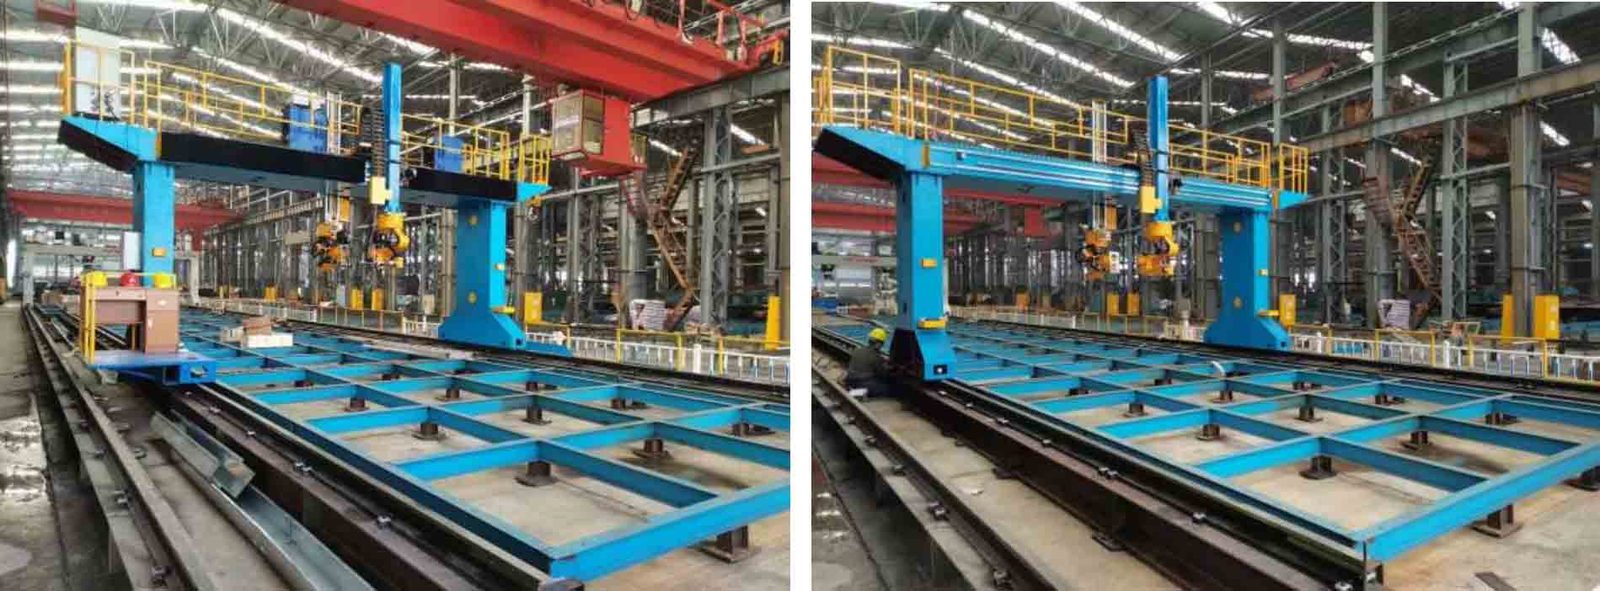
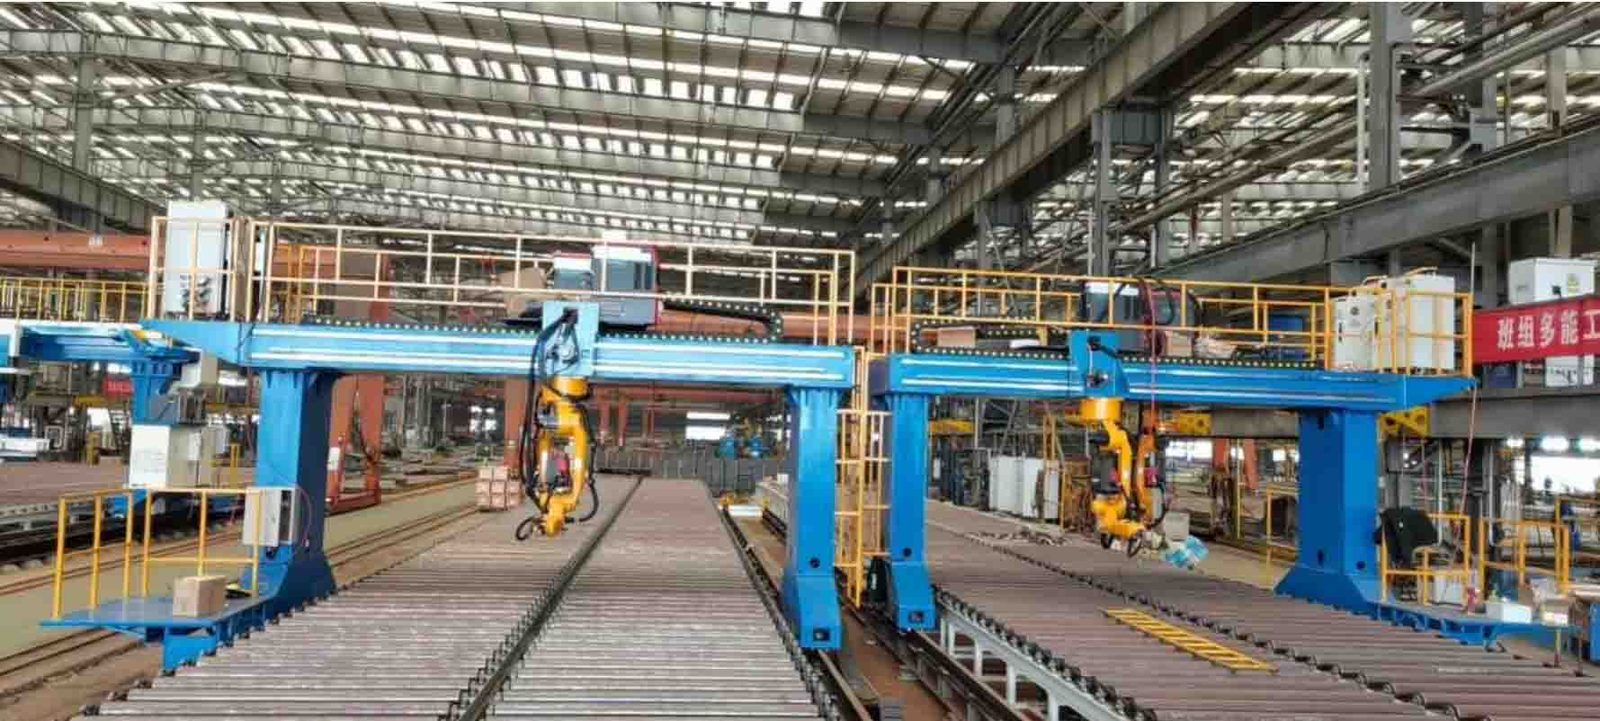
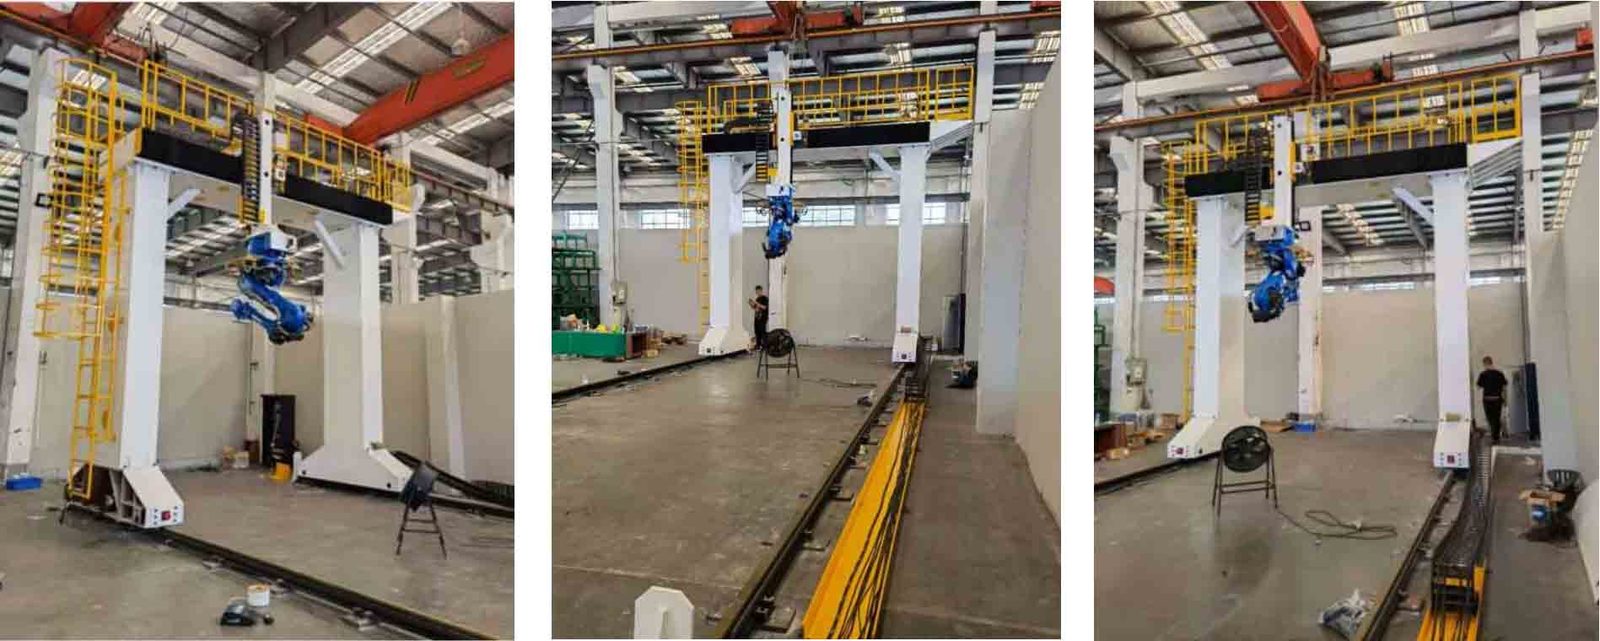
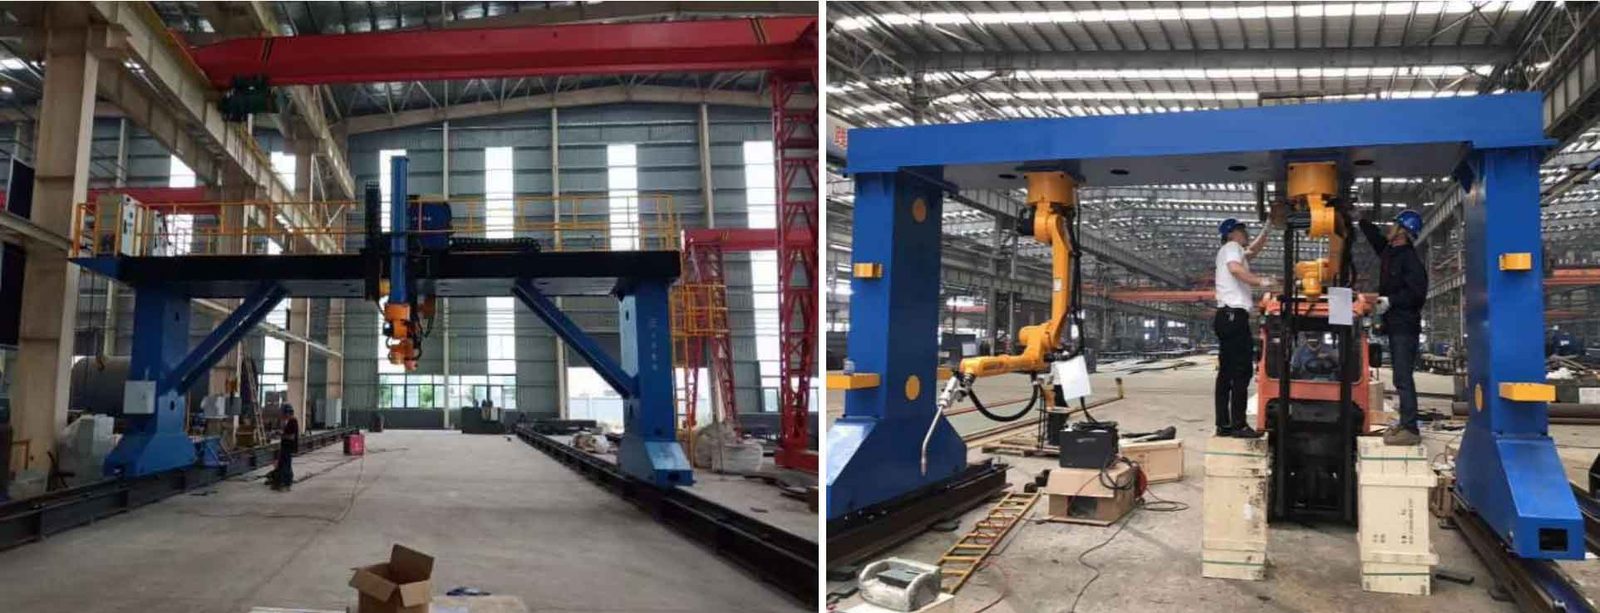
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Istilah komersial
| Sebutharga | Harga bagi setiap konfigurasi — balas dalam masa 48 jam |
|---|---|
| Masa utama | 45 hari |
| MOQ | 1 unit |
| asal usul | China |
| Pelabuhan pemuatan | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Bayaran | Deposit 30%, 70% sebelum penghantaran |
| Waranti | Standard 24 bulan, 36 bulan pilihan |
Butiran produk
Nota permohonan, lukisan pembinaan dan video daripada fail kejuruteraan TROY — dokumentasi yang sama dihantar bersama petikan.
Structural Composition
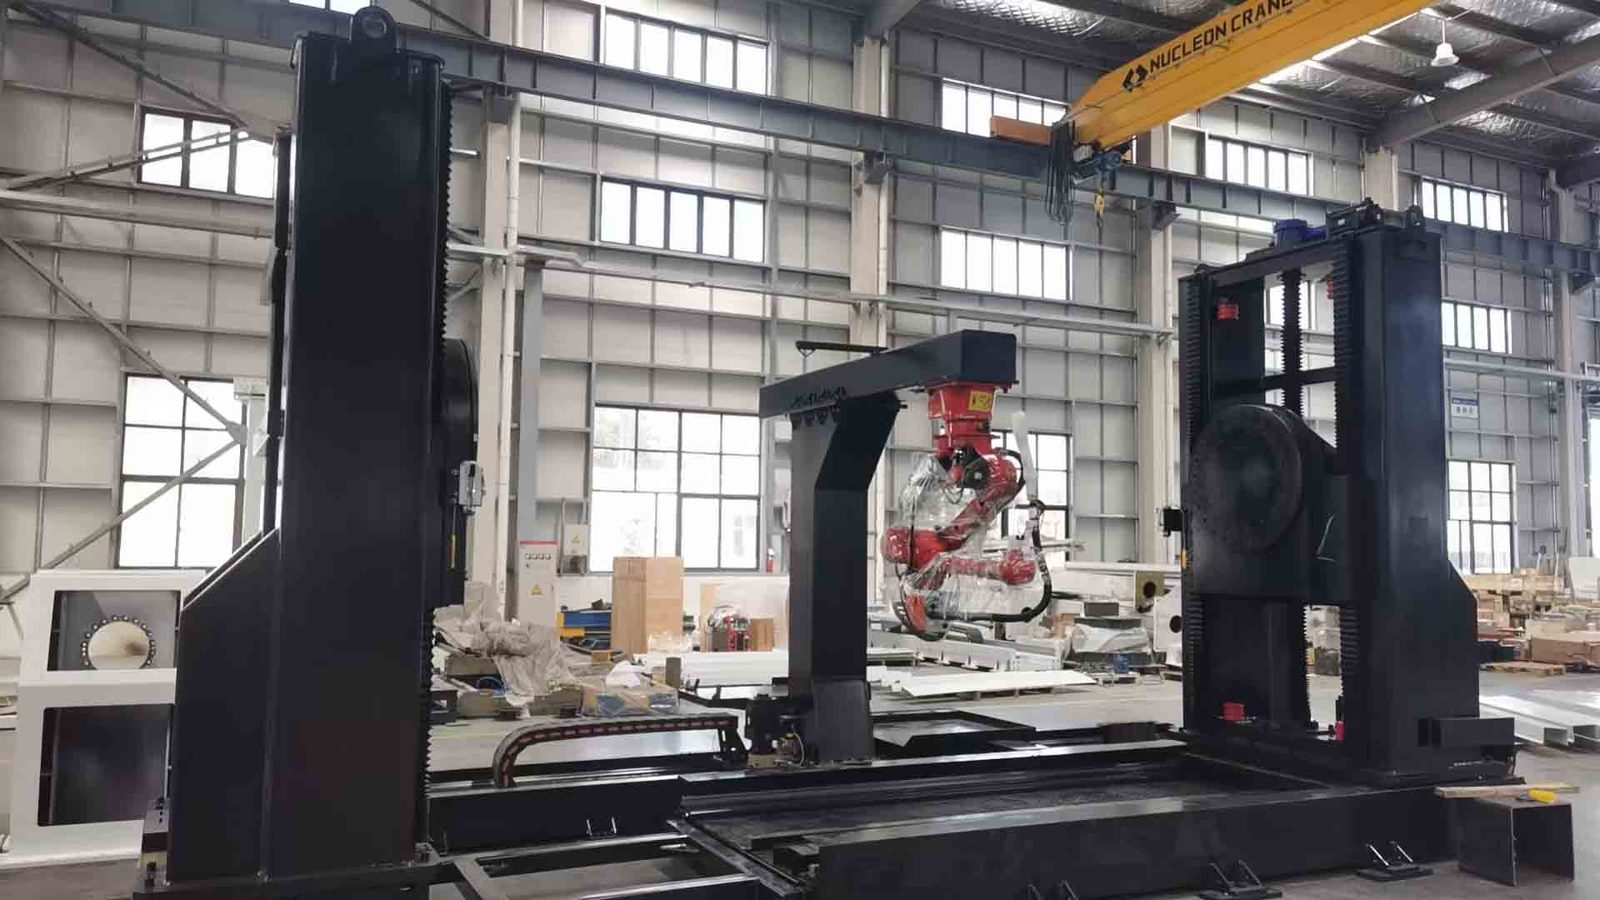
Ia biasanya terdiri daripada bahagian berikut (konfigurasi khusus akan digabungkan secara fleksibel mengikut keperluan sebenar):
* **Sistem Robot:** Unit pelaksanaan teras stesen kerja, melaksanakan tugas kimpalan dan proses lain.
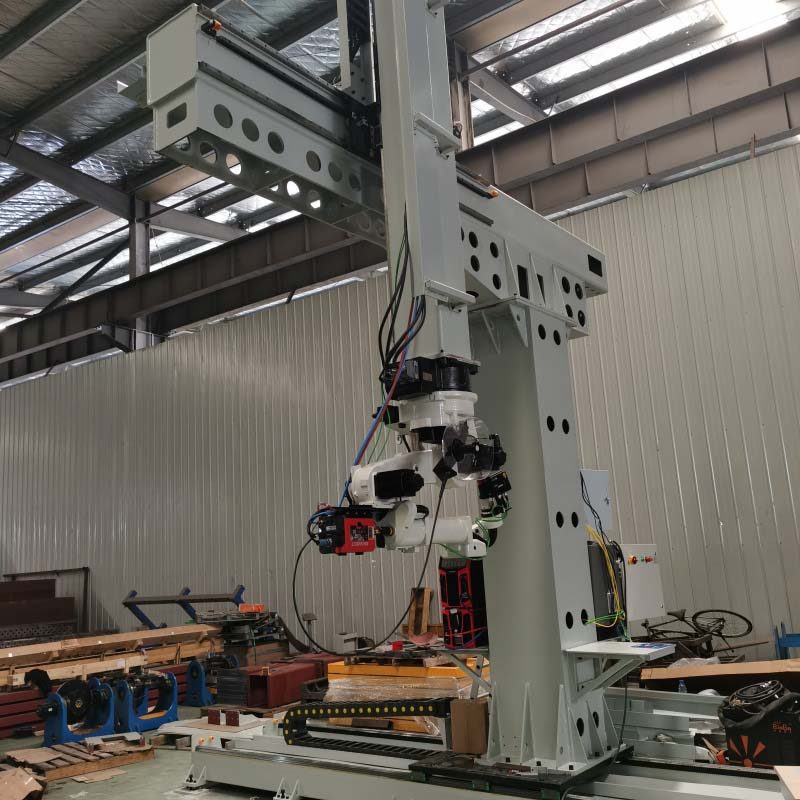
* **Penedudukan Cantilever:** Membawa bahan kerja dan membolehkan perubahan postur; ia adalah komponen serba boleh stesen kerja.
* **Pangkalan Mudah Alih/Tetap:** Menyokong penentu letak dan bahan kerja, membenarkan penentu kedudukan bergerak di atas landasan untuk memuatkan bahan kerja dengan panjang yang berbeza.
* **Sistem Kawalan Bersepadu:** Mendayakan kawalan dan komunikasi yang diselaraskan antara robot, penentu kedudukan dan semua peralatan lain.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
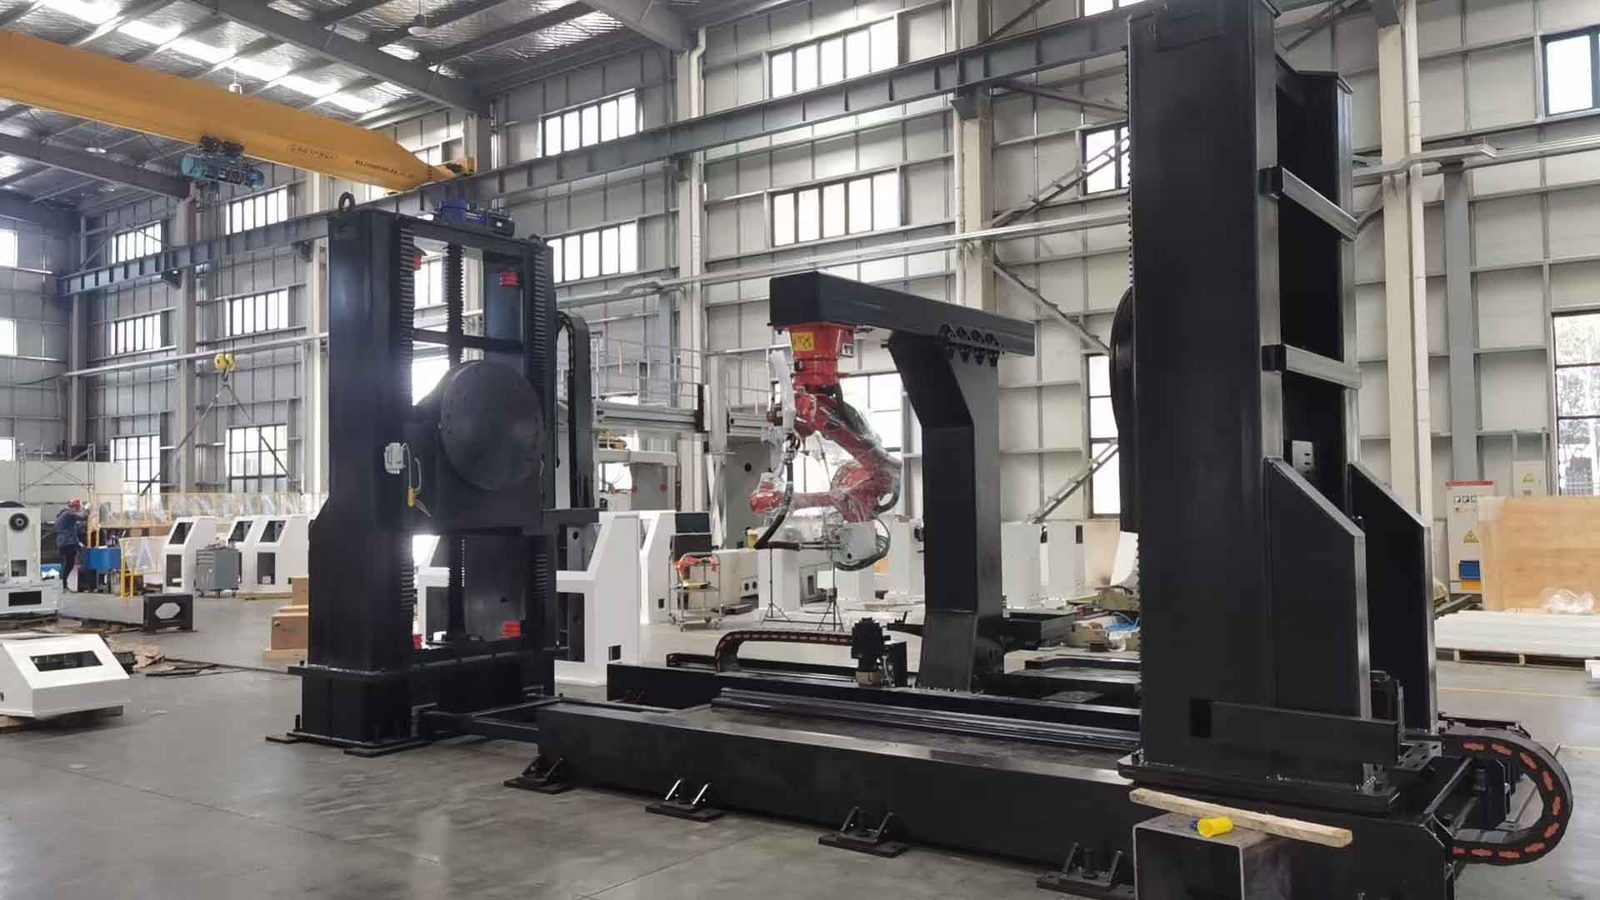
Aliran kerja biasa adalah seperti berikut:
1. Pengapit Bahan Kerja: Bahan kerja dinaikkan secara manual atau automatik ke kedudukan dan diapit.
2. Operasi Kolaboratif: Robot melakukan kimpalan, dan penentu kedudukan membantu dengan membalikkan bahan kerja ke kedudukan optimum, mencapai operasi kolaboratif di mana "robot bergerak dan bahan kerja bergerak seiring."
3. Memunggah: Selepas semua kimpalan selesai, robot kembali ke asalnya, dan bahan kerja dipunggah secara manual.
⚙ Key Technical Parameters
Apabila memilih penentu kedudukan, parameter teras yang perlu dipertimbangkan (berdasarkan model seperti Kunrui RDSL-XX) termasuk:
· Beban Dinilai: Menentukan berat maksimum bahan kerja yang boleh ditanggungnya; julat boleh meliputi 500kg hingga 5000kg bergantung kepada keperluan.
· Lejang Angkat: Jarak pergerakan menegak maksimum bahan kerja, sehingga 2000mm.
· Julat Senget/Putaran: Menentukan keupayaan untuk melaraskan postur benda kerja; julat kecondongan biasanya ±180°, dan julat putaran boleh mencapai putaran berterusan ±360° (N×360°).
• Ulang ketepatan kedudukan: Penunjuk utama untuk mengukur ketepatan kedudukan. Dalam aplikasi kimpalan robotik, keperluan ketepatan biasanya ≤ ±0.1 mm.
✨ Structural Features and Advantages
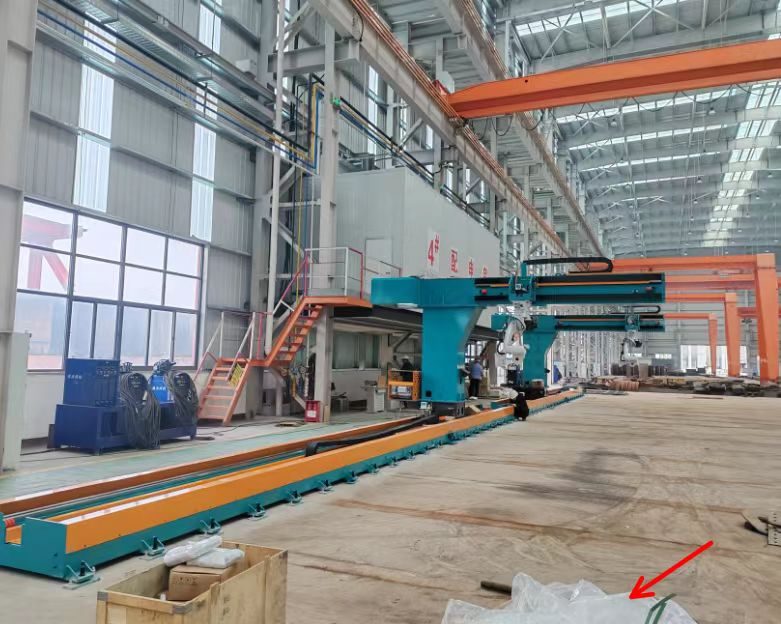
• Ciri teras: Mengangkat. Mekanisme pengangkat julur, didorong oleh motor servo dan skru plumbum, mengimbangi capaian terhad robot secara berkesan, membolehkan liputan bahan kerja ultra-panjang (cth., sehingga 8 meter panjang).
• Kerjasama berbilang paksi, kebolehcapaian yang sangat baik: Melalui gabungan mengangkat, menyengetkan dan berputar, secara teorinya, sebarang permukaan bahan kerja boleh dilaraskan kepada kedudukan kerja yang optimum.
• Struktur terbuka: Diperolehi daripada reka bentuk "berbentuk L" dan "berbentuk C", menyediakan ruang operasi terbuka, memudahkan pengangkatan bahan kerja besar dan operasi robot.
• Ketegaran tinggi dan kapasiti tugas berat: Badan utama dikimpal daripada keluli berkekuatan tinggi dan dirawat haba untuk memastikan kestabilan struktur dan mengelakkan getaran apabila menanggung bahan kerja berat.
• Penyepaduan dan kerjasama yang tinggi: Terintegrasi secara mendalam dengan sistem kawalan robot melalui Profinet, EtherCAT dan bas lain, mencapai pautan yang tepat.
✨Main Application Areas
• Jentera Pembinaan: Kimpalan komponen struktur yang besar dan kompleks seperti boom jengkaut dan baldi pemuat.
• Struktur Keluli/Profil Keluli: Kelebihan ketara dalam mengimpal plat pengeras untuk komponen panjang dan sempit seperti rasuk-H dan galang kotak.
• Peralatan Kuasa Angin: Kimpalan komponen berat seperti menara dan pangkalan turbin angin.
• Pembinaan kapal: Kimpalan komponen berat seperti bahagian badan kapal dan bekas besar.
• Aeroangkasa: Pemasangan komponen aero-enjin dengan keperluan ketepatan yang sangat tinggi.
Selection Guide.
Apabila memilih robot, disyorkan untuk menilai menggunakan langkah berikut:
1. Tentukan beban dan dimensi bahan kerja: Berdasarkan berat bahan kerja (disyorkan untuk membenarkan margin 20%-30%), diameter putaran dan panjang, tentukan kapasiti beban yang diperlukan dan lejang angkat/perjalanan.
2. Tentukan keperluan fungsian: Jelaskan tindakan yang perlu dilakukan (mengangkat, membalikkan, memutar), dan sama ada untuk mengimpal (memerlukan kestabilan kelajuan rendah) atau pemasangan dan pengendalian.
3. Sahkan keperluan ketepatan: Untuk kimpalan ketepatan tinggi, fokus pada kebolehulangan (cth., ≤±0.1mm).
4. Menilai kaedah kawalan dan penyepaduan: Sahkan bahawa penentu kedudukan dikawal secara langsung oleh sistem kawalan robot dan menggunakan protokol komunikasi yang serasi seperti EtherCAT dan Profinet.
5. Periksa kualiti komponen teras: Memerlukan pembekal untuk menentukan jenama komponen utama seperti motor servo dan pengurang ketepatan, dan menyediakan laporan pemeriksaan kualiti.
Future Development Trends
* **Kawalan Pintar:** Mengintegrasikan pengecaman visual AI dan penderia ketepatan tinggi, ia mencapai pengenalan bahan kerja automatik dan penjanaan laluan anjakan optimum.
* **Ketepatan dan Kecekapan Tinggi:** Menggunakan gabungan motor servo + pengurangan ketepatan, ketepatan kedudukan mencapai ±0.01°.
* **Reka Bentuk Modular:** Komponen teras direka bentuk sebagai modul piawai, membolehkan pengguna menggabungkannya secara fleksibel untuk memenuhi keperluan pengeluaran yang pelbagai dan memudahkan penyelenggaraan seterusnya.
* **Kerjasama Proses Penuh:** Berkomunikasi dalam masa nyata dengan robot dan peralatan lain melalui Ethernet industri, ia menjadi "kolaborator proses pengeluaran", memainkan peranan penting, terutamanya dalam bidang seperti tenaga baharu.
Ringkasnya, penentu letak julur adalah alat yang berkuasa untuk mengendalikan bahan kerja yang besar dan berbentuk tidak teratur. Teras pemilihan adalah sepadan dengan bahan kerja khusus anda dan keperluan proses. Untuk membantu anda mengecilkan pilihan anda,
bolehkah anda beritahu saya anggaran berat dan panjang bahan kerja yang anda kimpal? Saya kemudiannya boleh menilai spesifikasi beban yang sesuai dan keperluan lejang berdasarkan situasi khusus anda.
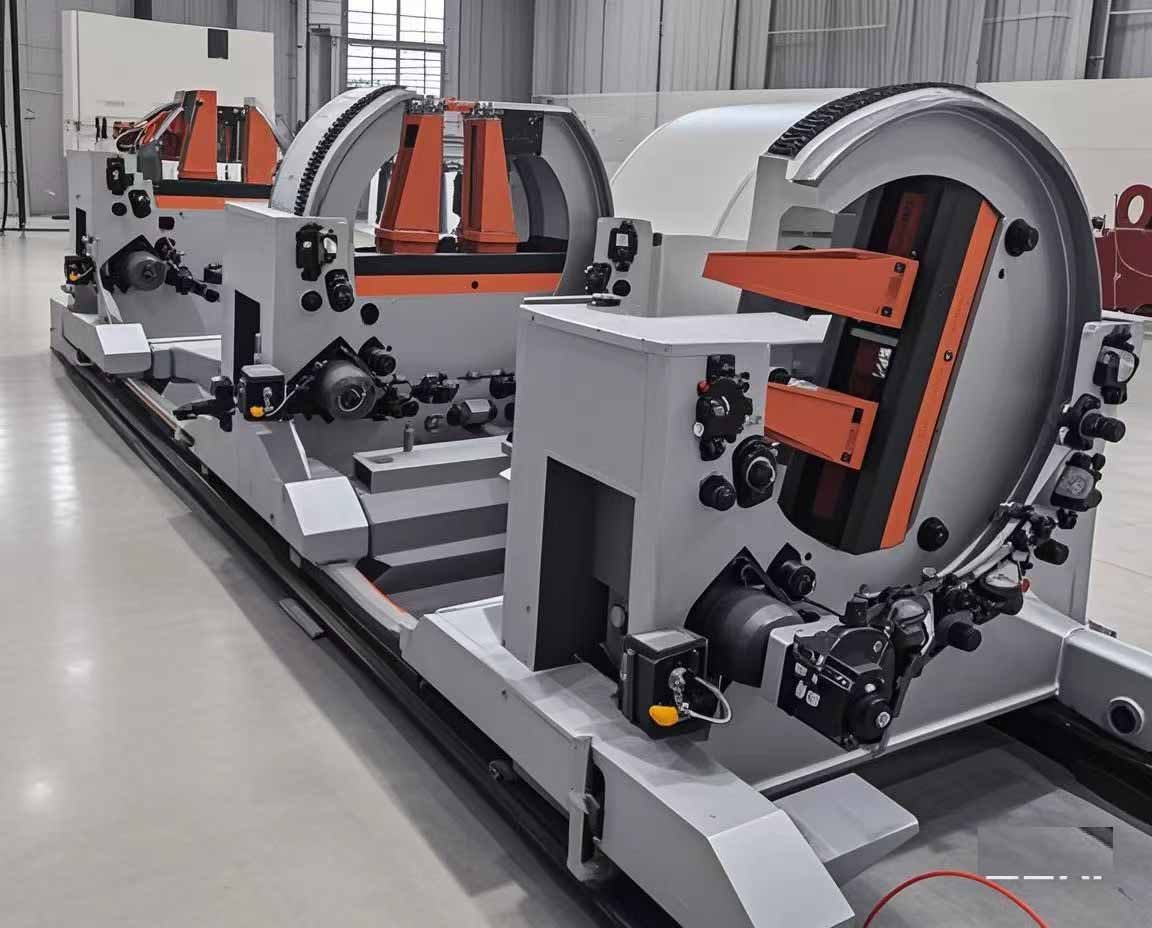
Kedudukan dilengkapi dengan motor servo dan pengurang RV, dan bahagiannya dimesin CNC untuk ketepatan tinggi.
Positioner boleh direka bentuk berdasarkan keperluan teknikal atau disesuaikan mengikut lukisan yang disediakan.
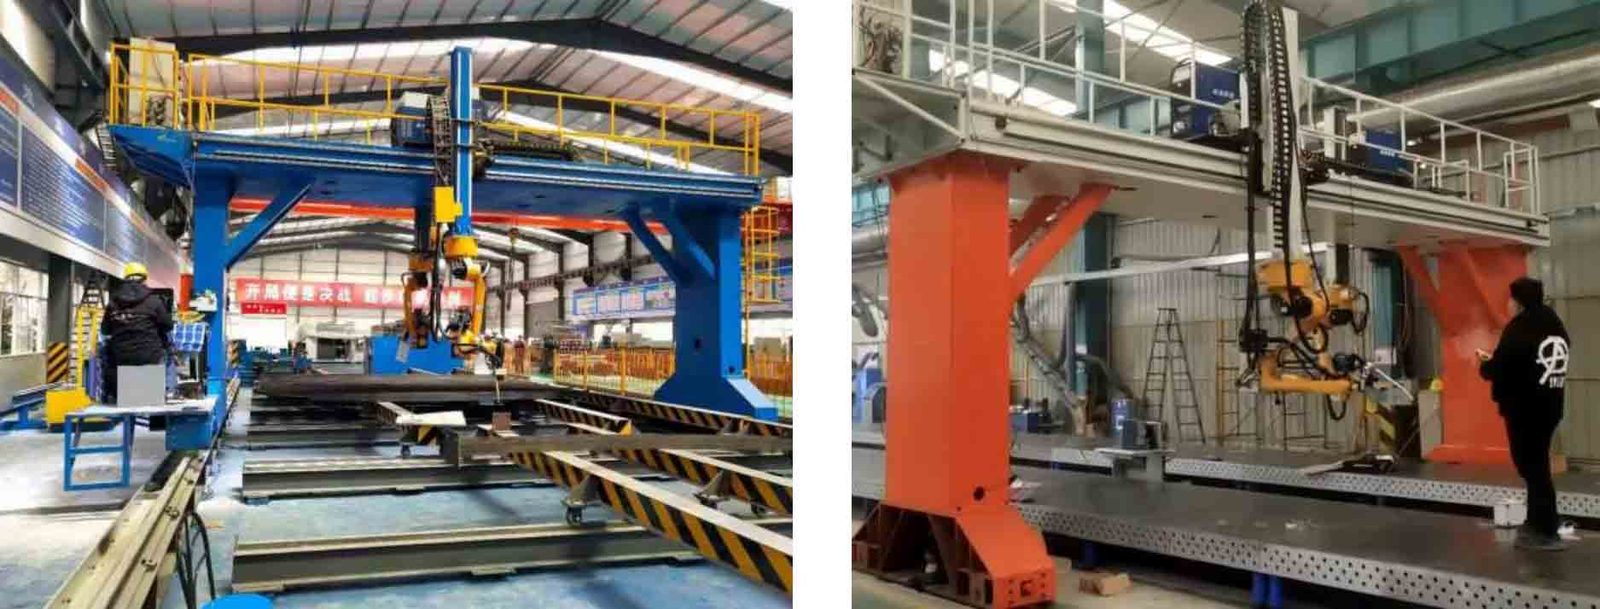
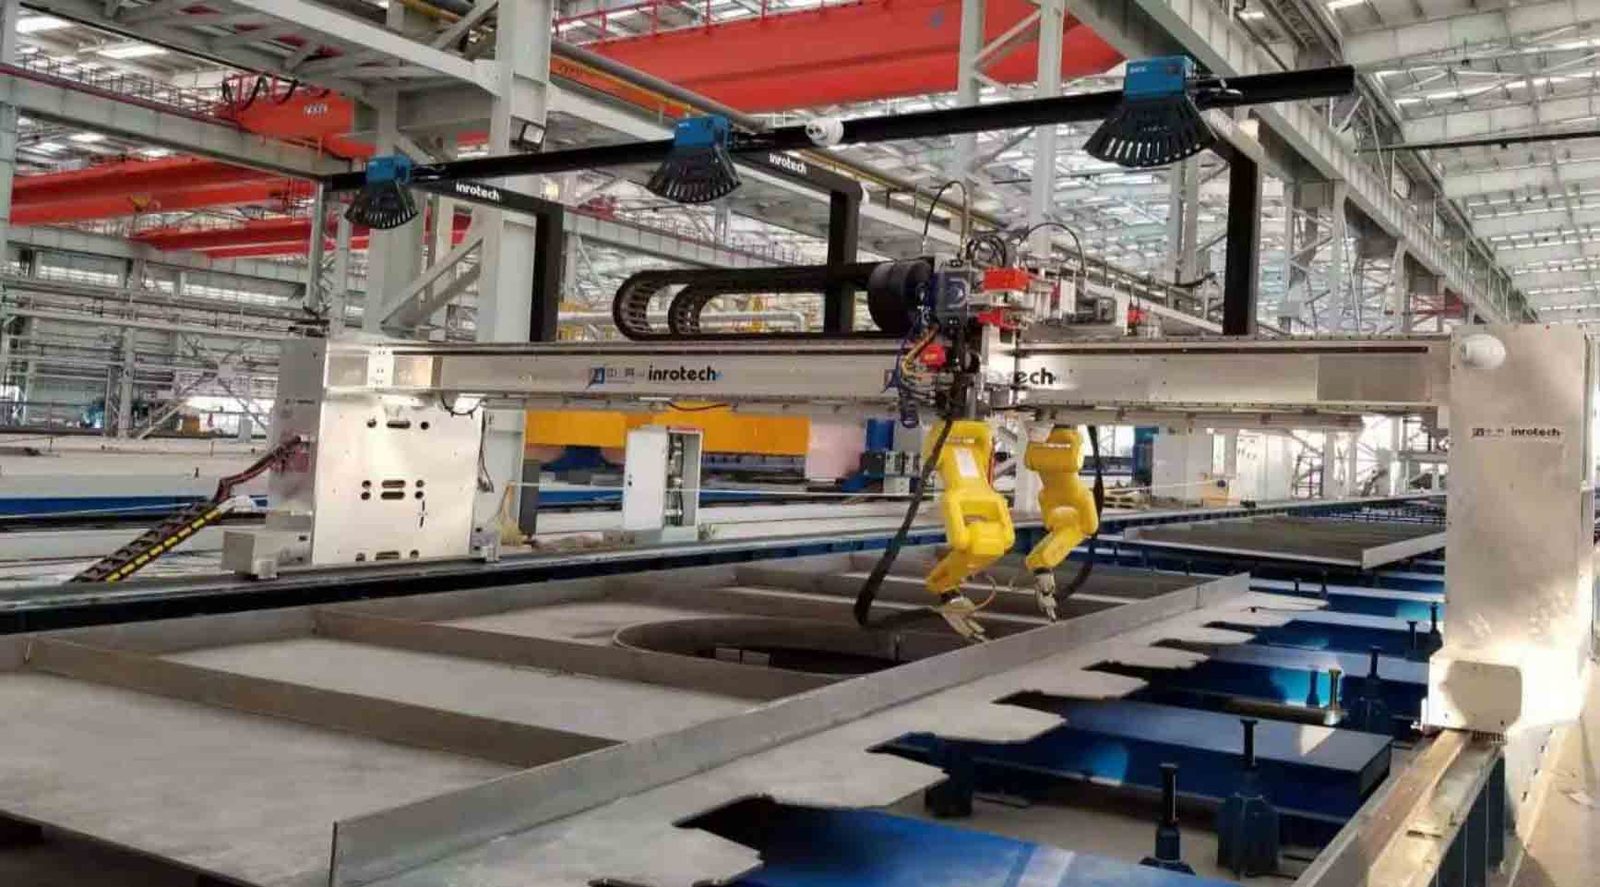
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
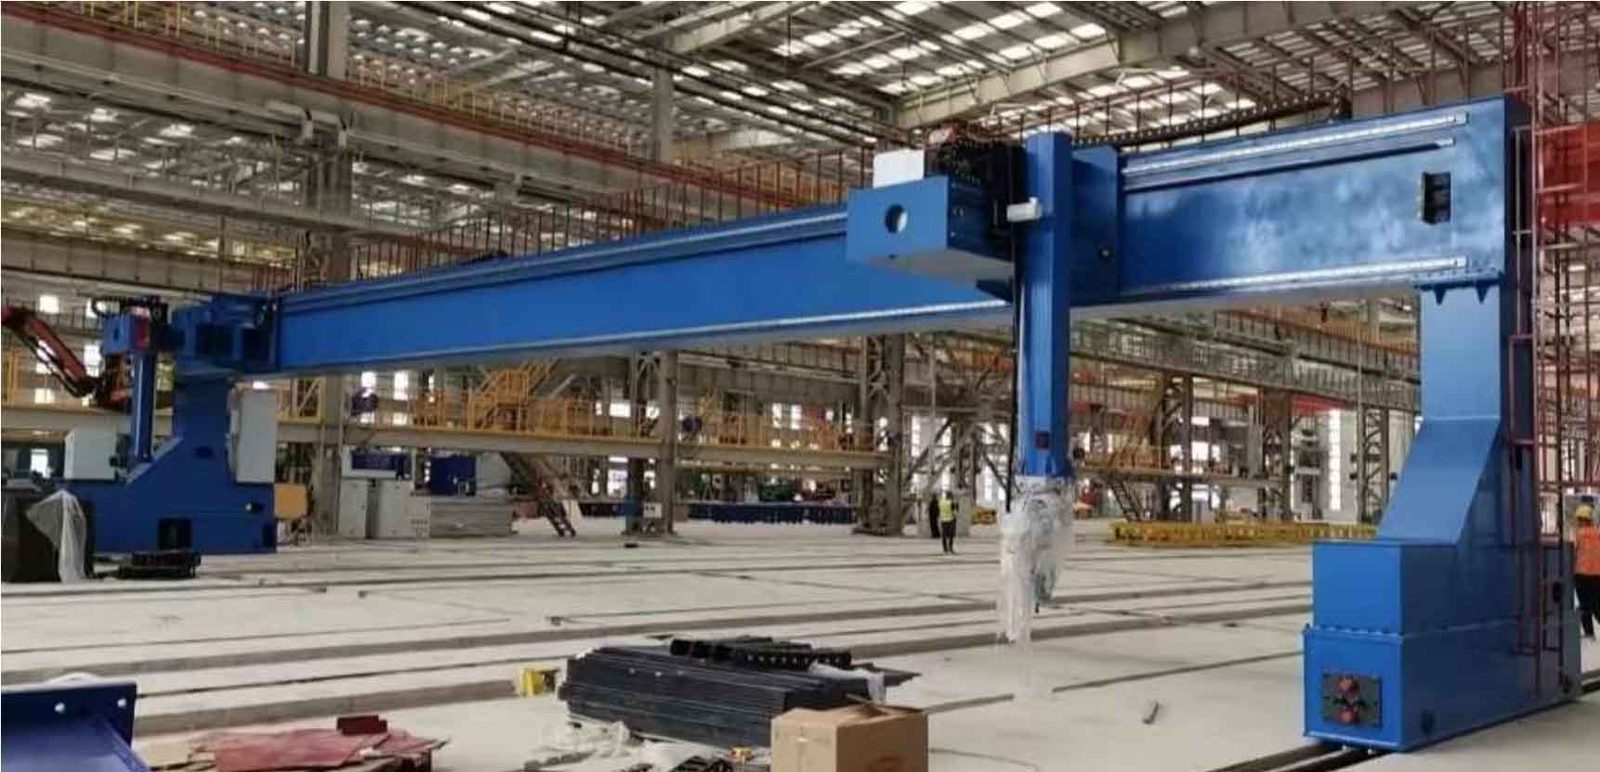
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
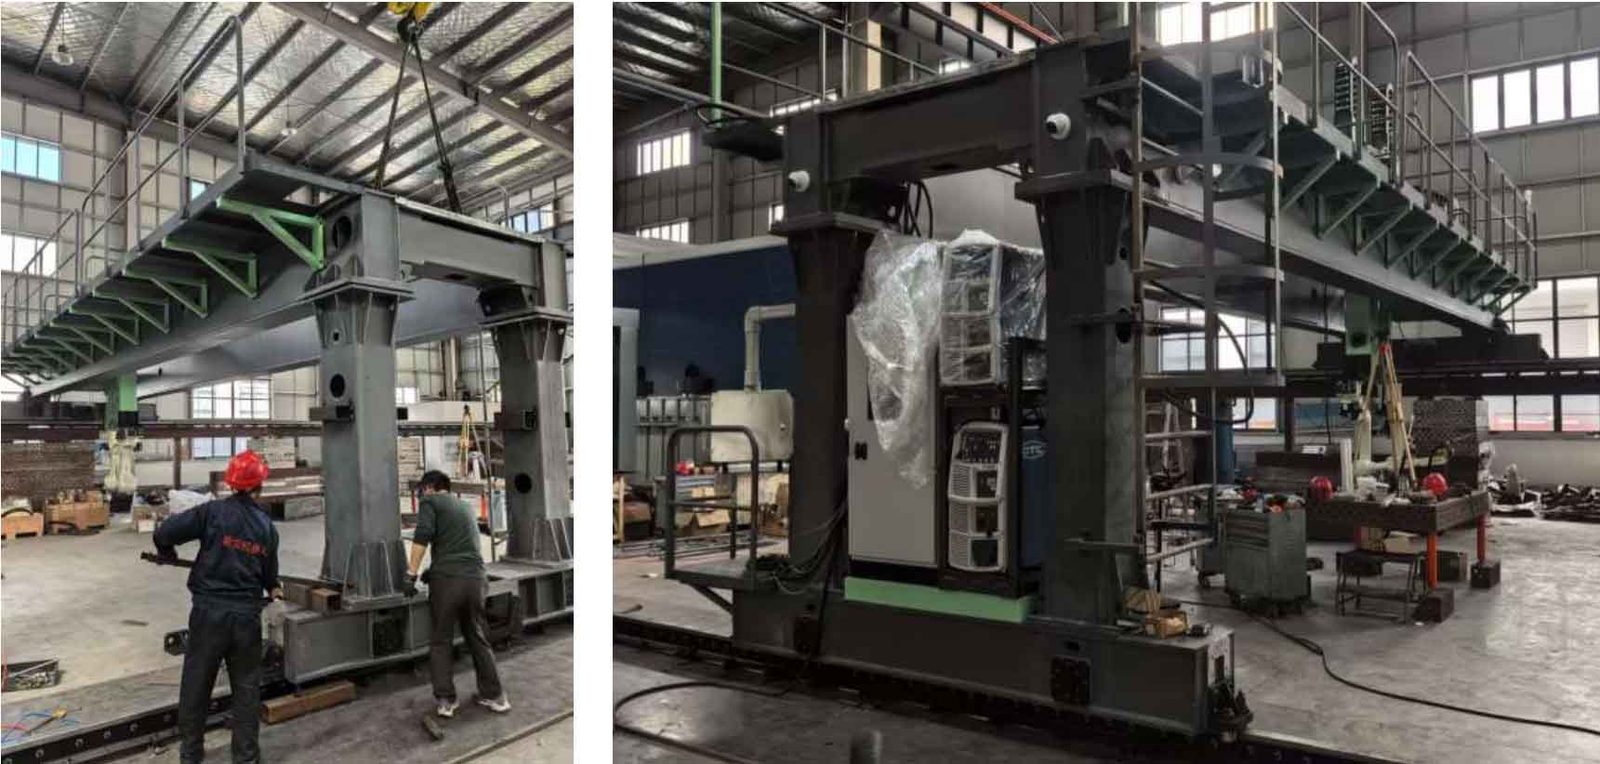
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
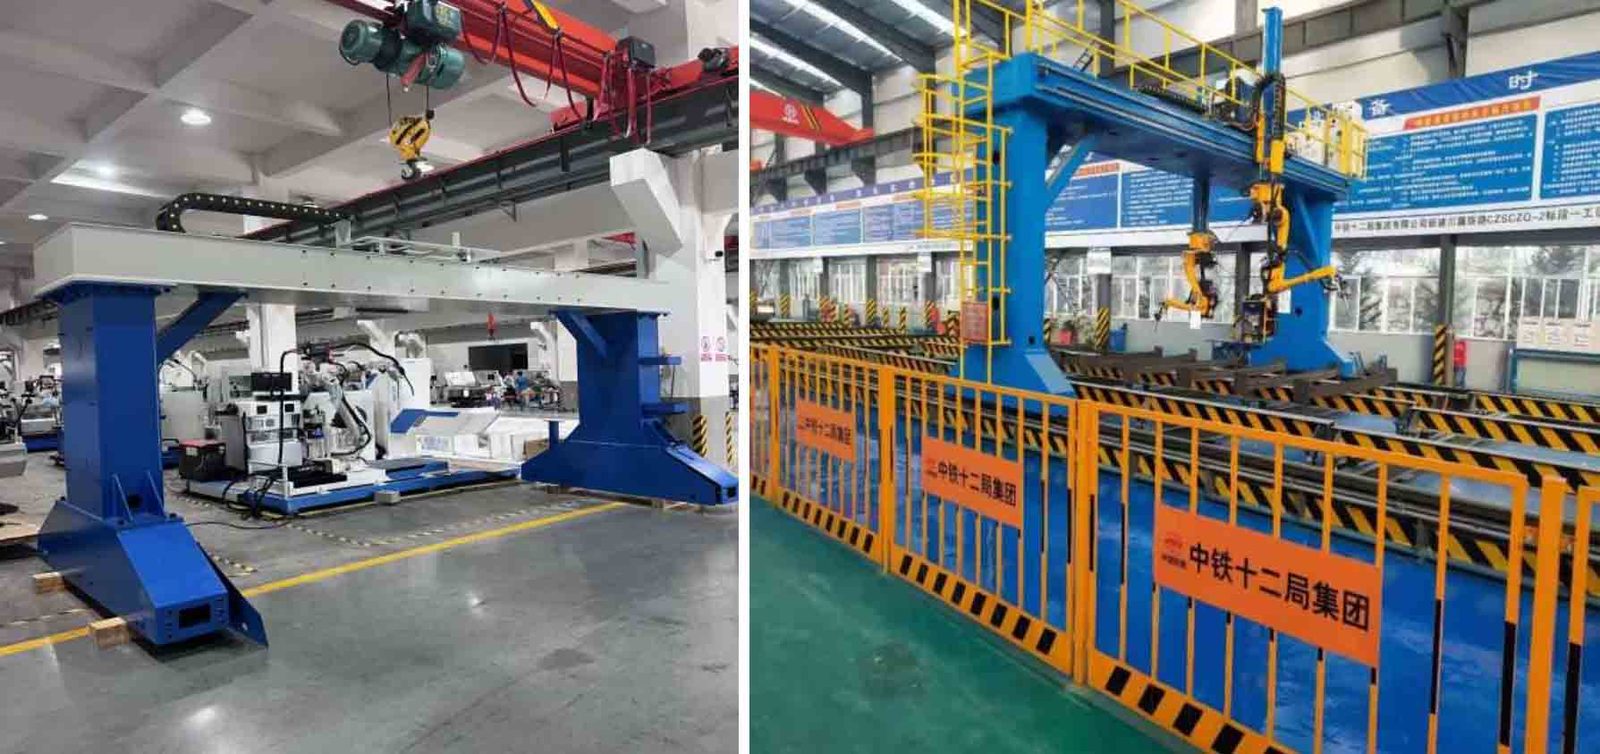
Positioner boleh direka oleh Xinbao berdasarkan keperluan teknikal atau disesuaikan berdasarkan lukisan yang disediakan.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Data teknikal penuh
| Model | T/a |
|---|---|
| Kapak | 3 kapak |
| kategori | Robot Perindustrian |
| Masa utama | 45 hari |
Nilai adalah nominal pada 20 °C. Muat turun lembaran data untuk model cad, lengkung tork dan peta I/O pengawal.
Di mana ia berjalan
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Soalan pembeli
Apakah spesifikasi utama ?
Kapak: 3 kapak. Lembaran data penuh tersedia atas permintaan.
Apakah masa utama dan MOQ untuk?
Masa utama ialah 45 hari; MOQ ialah 1 unit.
How is the priced?
Harga disebut mengikut konfigurasi, termasuk perkakas dan pengangkutan jika berkenaan.
Dapatkan cadangan berharga untuk Robot Industri
Sertakan bahagian, kadar sasaran dan pelabuhan destinasi. Seorang jurutera — bukan chatbot — membalas dalam masa 48 jam.
Kategori yang sama

Robot Kimpalan Titik 6 Paksi, Jangkauan 1,950 mm

Gripper Vakum Bersepadu untuk Pengendalian Robot

ROKAE NB220 Robot Industri Axis Siri 6 - Muatan 150kg, Jangkauan 3201mm
Disemak oleh TROY Kejuruteraan ·. Spesifikasi disemak semula terhadap lembaran data pembekal pada setiap sebut harga.