


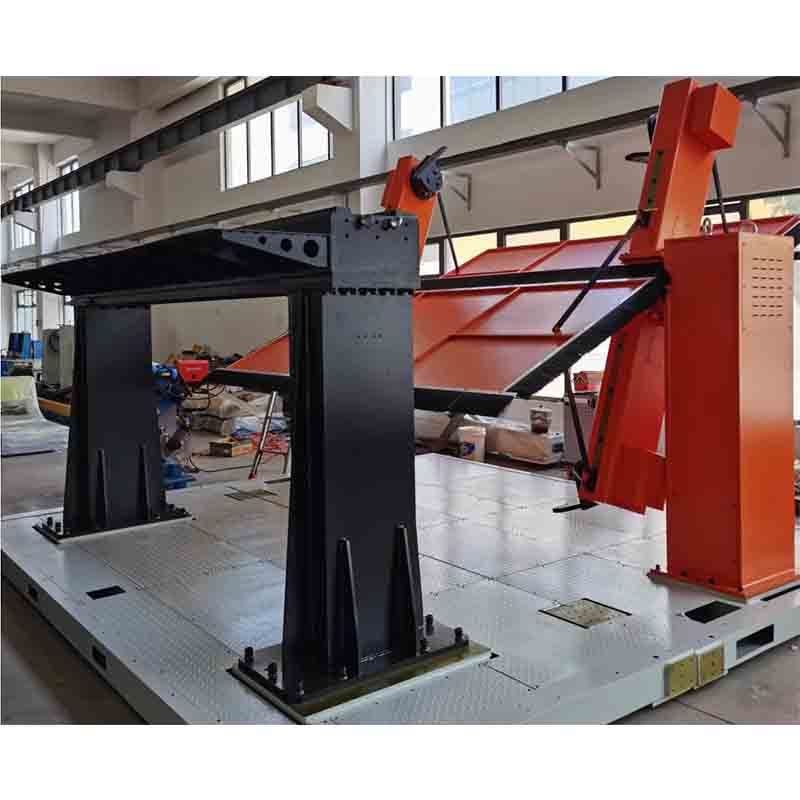
Axe supplémentaire et positionneur du robot
Le Robot axe supplémentaire et positionneur est un robot industriel de soudage/palettisation. Spécifications clés : Axes 3 axes. Le délai de livraison est de 45 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- N / A
- Axes
- 3 axes
- Catégorie
- Robots industriels
- Délai de mise en œuvre
- 45 jours
A quoi sert cette plateforme
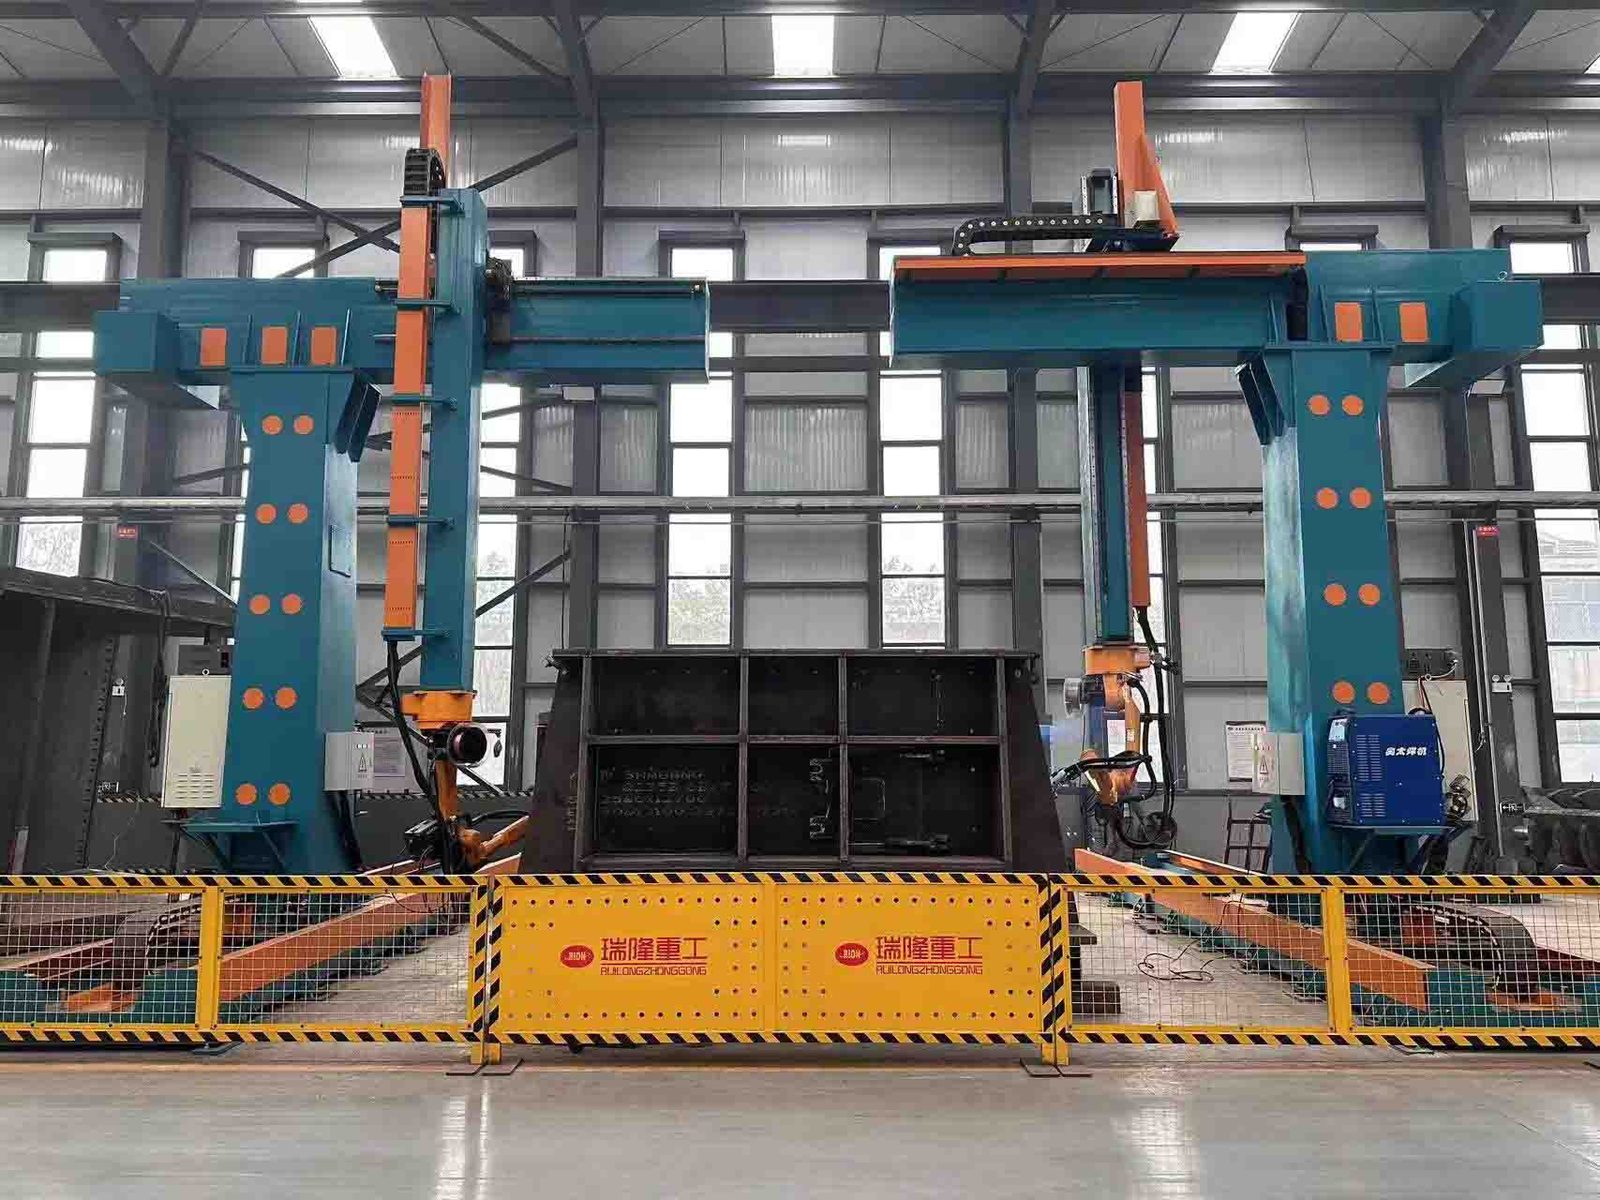
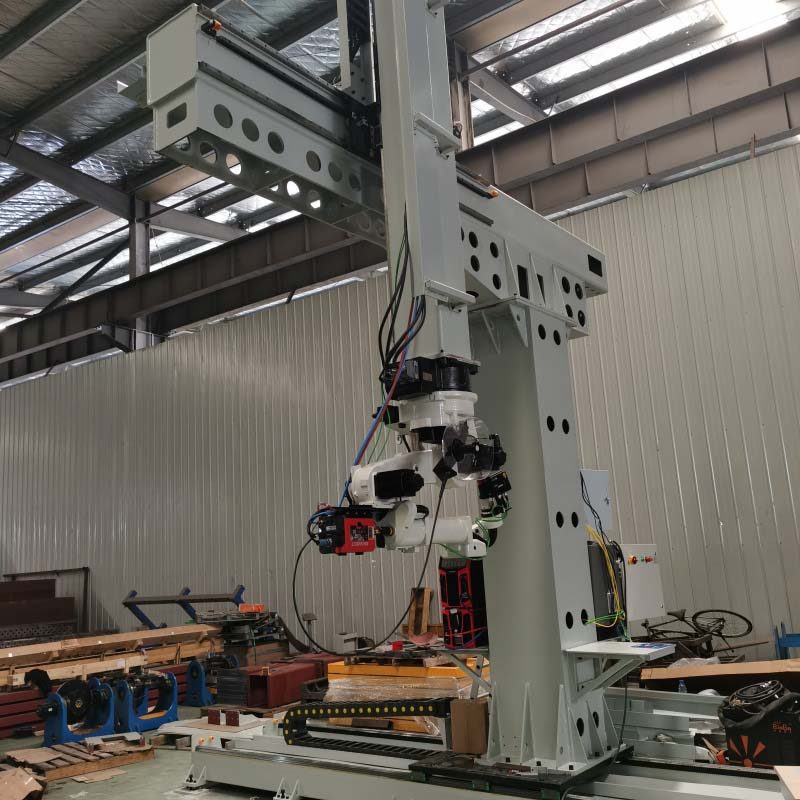
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 45 jours |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
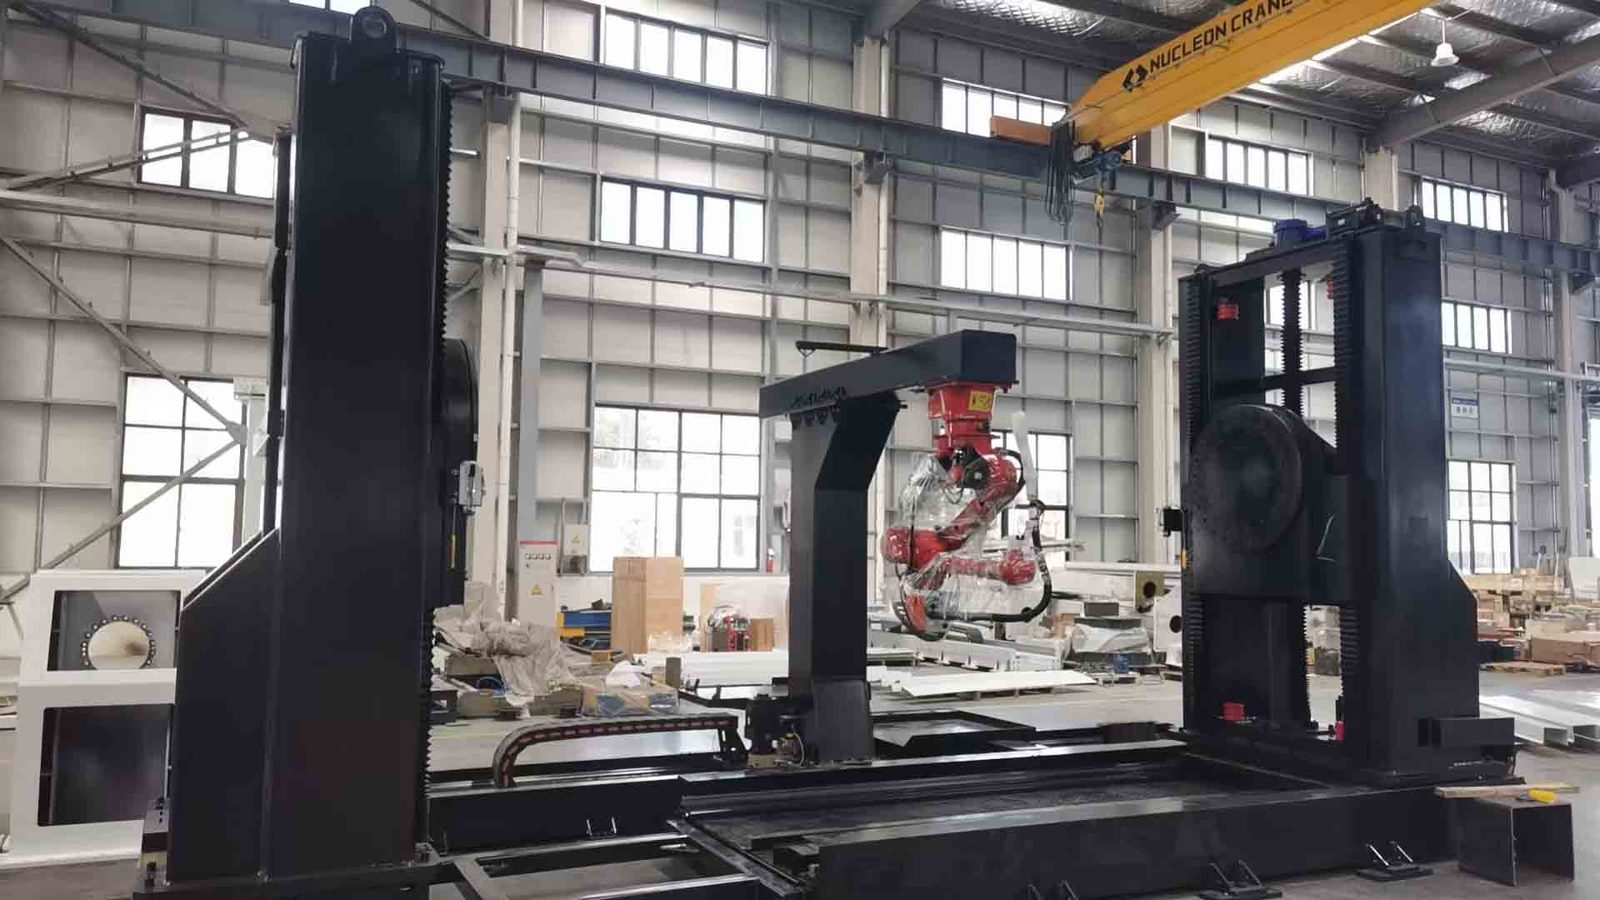
Structural Composition
Il se compose généralement des éléments suivants (la configuration spécifique sera combinée de manière flexible en fonction des besoins réels) :
* **Système robot :** L'unité d'exécution centrale du poste de travail, effectuant le soudage et d'autres tâches de processus.
* **Positionneur en porte-à-faux :** Transporte la pièce à usiner et permet des changements de posture ; c'est un composant polyvalent du poste de travail.
* **Base mobile/fixe :** Prend en charge le positionneur et la pièce à usiner, permettant au positionneur de se déplacer sur une piste pour accueillir des pièces de différentes longueurs.
* **Système de contrôle intégré :** Permet un contrôle et une communication coordonnés entre le robot, le positionneur et tous les autres équipements.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
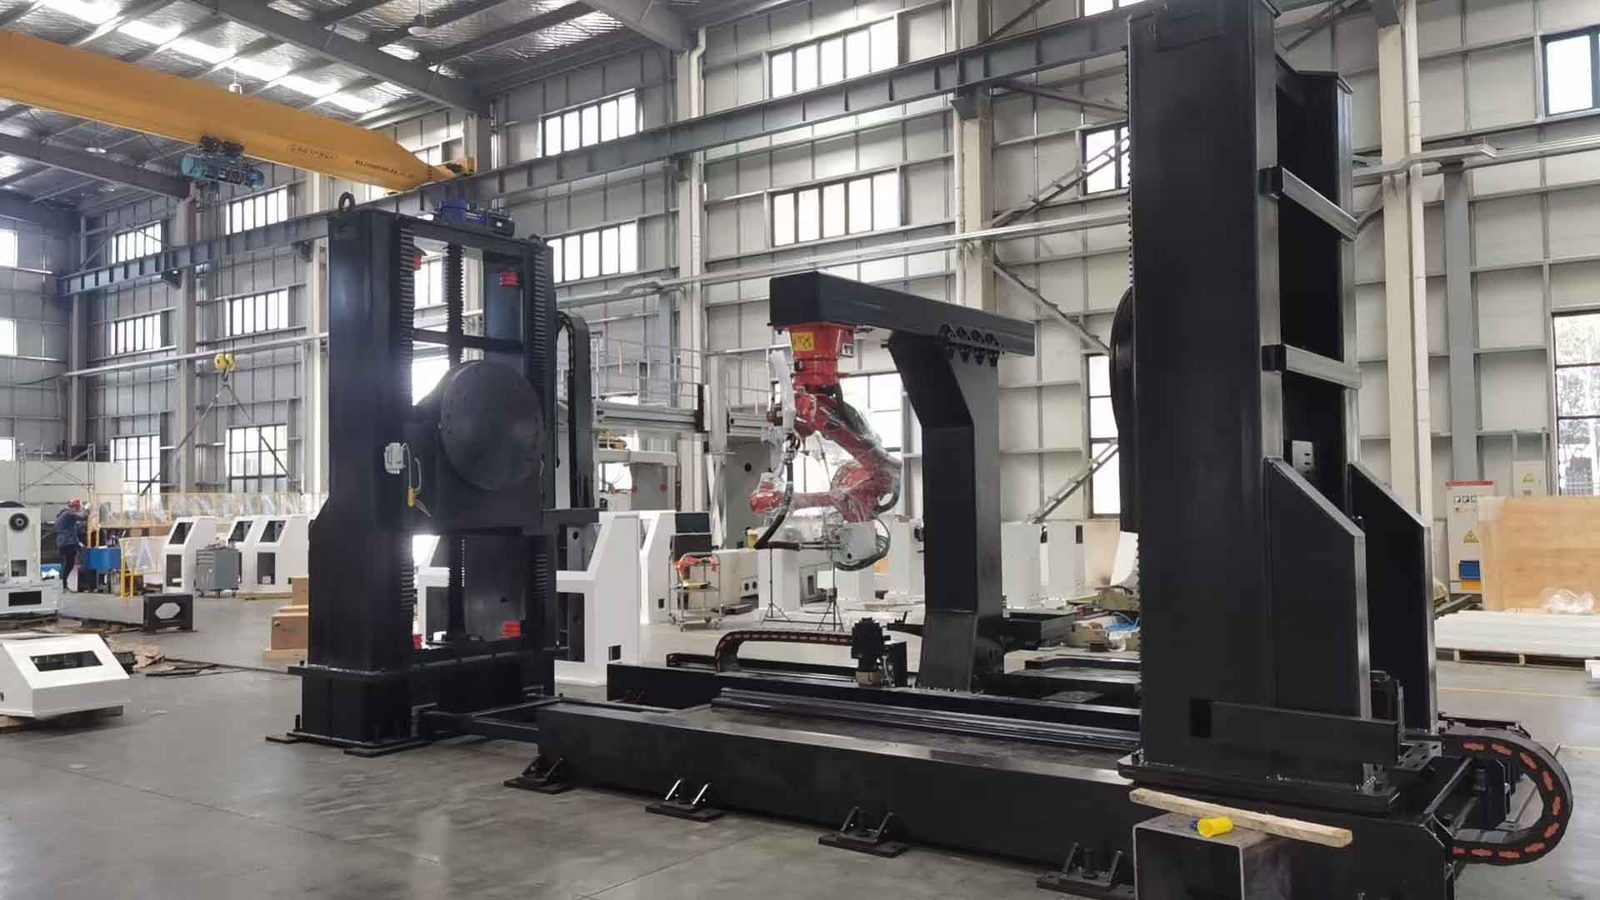
Core Workflow
Un flux de travail typique est le suivant :
1. Serrage de la pièce à usiner : La pièce à usiner est hissée manuellement ou automatiquement sur le positionneur et serrée.
2. Opération collaborative : le robot effectue le soudage et le positionneur aide en retournant la pièce à usiner dans la position optimale, réalisant ainsi une opération collaborative dans laquelle « le robot se déplace et la pièce se déplace en tandem ».
3. Déchargement : Une fois toutes les soudures terminées, le robot revient à son origine et la pièce est déchargée manuellement.
⚙ Key Technical Parameters
Lors de la sélection d'un positionneur, les paramètres de base à prendre en compte (basés sur des modèles tels que le Kunrui RDSL-XX) incluent :
· Charge nominale : détermine le poids maximum de la pièce à usiner qu'elle peut supporter ; la gamme peut couvrir de 500 kg à 5 000 kg selon les besoins.
· Course de levage : La distance de mouvement vertical maximale de la pièce, jusqu'à 2000 mm.
· Plage d'inclinaison/rotation : détermine la capacité d'ajuster la posture de la pièce à usiner ; la plage d'inclinaison est généralement de ± 180° et la plage de rotation peut atteindre une rotation continue de ± 360° (N × 360°).
• Précision de positionnement répétée : un indicateur clé pour mesurer la précision d'un positionneur. Dans les applications de soudage robotisé, l'exigence de précision est généralement ≤ ±0,1 mm.
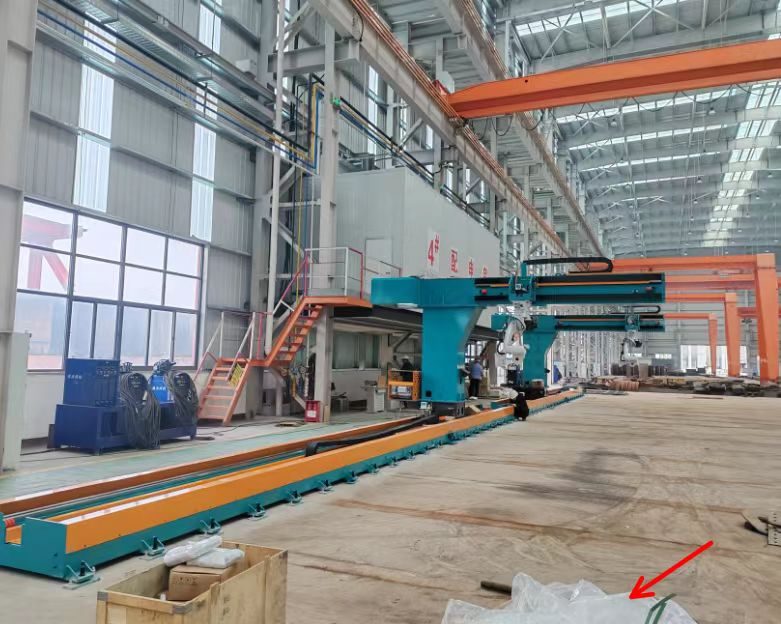
✨ Structural Features and Advantages
• Fonctionnalité principale : Levage. Le mécanisme de levage en porte-à-faux, entraîné par des servomoteurs et des vis-mères, compense efficacement la portée limitée du robot, permettant de couvrir des pièces ultra-longues (par exemple, jusqu'à 8 mètres de longueur).
• Collaboration multi-axes, excellente accessibilité : Grâce à une combinaison de levage, d'inclinaison et de rotation, en théorie, n'importe quelle surface de la pièce peut être ajustée dans la position de travail optimale.
• Structure ouverte : Dérivée des conceptions « en forme de L » et « en forme de C », offrant un espace de fonctionnement ouvert, facilitant le levage de grandes pièces et les opérations du robot.
• Rigidité élevée et capacité de charge élevée : le corps principal est soudé à partir d'acier à haute résistance et traité thermiquement pour garantir la stabilité structurelle et empêcher les vibrations lors du support de pièces lourdes.
• Intégration et collaboration élevées : Profondément intégré au système de contrôle du robot via Profinet, EtherCAT et d'autres bus, permettant une liaison précise.
✨Main Application Areas
• Machines de construction : soudage de composants structurels volumineux et complexes tels que les flèches d'excavatrices et les godets de chargeuses.
• Structures en acier/Profilés en acier : avantages significatifs dans le soudage de plaques de raidissement pour des composants longs et étroits tels que des poutres en H et des poutres-caissons.
• Équipement d'énergie éolienne : Soudage de composants lourds tels que les tours et les bases d'éoliennes.
• Construction navale : Soudage de composants lourds tels que des profilés de coque et de grands conteneurs.
• Aéronautique : Assemblage de composants de moteurs aéronautiques avec des exigences de précision extrêmement élevées.
Selection Guide.
Lors de la sélection d'un robot, il est recommandé de l'évaluer en suivant les étapes suivantes :
1. Déterminez la charge et les dimensions de la pièce : en fonction du poids de la pièce (il est recommandé de prévoir une marge de 20 à 30 %), du diamètre de rotation et de la longueur, déterminez la capacité de charge requise et la course de levage/déplacement.
2. Déterminer les exigences fonctionnelles : Clarifier les actions à effectuer (levage, retournement, rotation) et s'il s'agit de soudage (nécessitant une stabilité à basse vitesse) ou d'assemblage et de manipulation.
3. Confirmez les exigences de précision : pour un soudage de haute précision, concentrez-vous sur la répétabilité (par exemple, ≤ ± 0,1 mm).
4. Évaluez les méthodes de contrôle et d'intégration : confirmez que le positionneur est directement contrôlé par le système de contrôle du robot et utilise des protocoles de communication compatibles tels qu'EtherCAT et Profinet.
5. Examiner la qualité des composants de base : exiger des fournisseurs qu'ils précisent les marques des composants clés tels que les servomoteurs et les réducteurs de précision, et fournir des rapports d'inspection de qualité.
Future Development Trends
* **Contrôle intelligent :** Intégrant la reconnaissance visuelle IA et des capteurs de haute précision, il permet une identification automatique des pièces et une génération de trajectoire de déplacement optimale.
* **Haute précision et efficacité :** Grâce à une combinaison de servomoteur et de réducteur de précision, la précision de positionnement atteint ±0,01°.
* **Conception modulaire :** Les composants de base sont conçus sous forme de modules standardisés, permettant aux utilisateurs de les combiner de manière flexible pour répondre à divers besoins de production et simplifier la maintenance ultérieure.
* **Collaboration complète des processus :** Communiquant en temps réel avec des robots et d'autres équipements via Ethernet industriel, il devient un « collaborateur du processus de production », jouant un rôle crucial, en particulier dans des domaines comme les nouvelles énergies.
En résumé, les positionneurs de levage en porte-à-faux sont des outils puissants pour manipuler de grandes pièces de forme irrégulière. L'essentiel de la sélection consiste à répondre avec précision aux exigences spécifiques de votre pièce à usiner et de votre processus. Pour vous aider à affiner votre sélection,
pourriez-vous s'il vous plaît me dire le poids et la longueur approximatifs des pièces que vous soudez principalement ? Je peux ensuite évaluer les spécifications de charge et les exigences de course appropriées en fonction de votre situation spécifique.
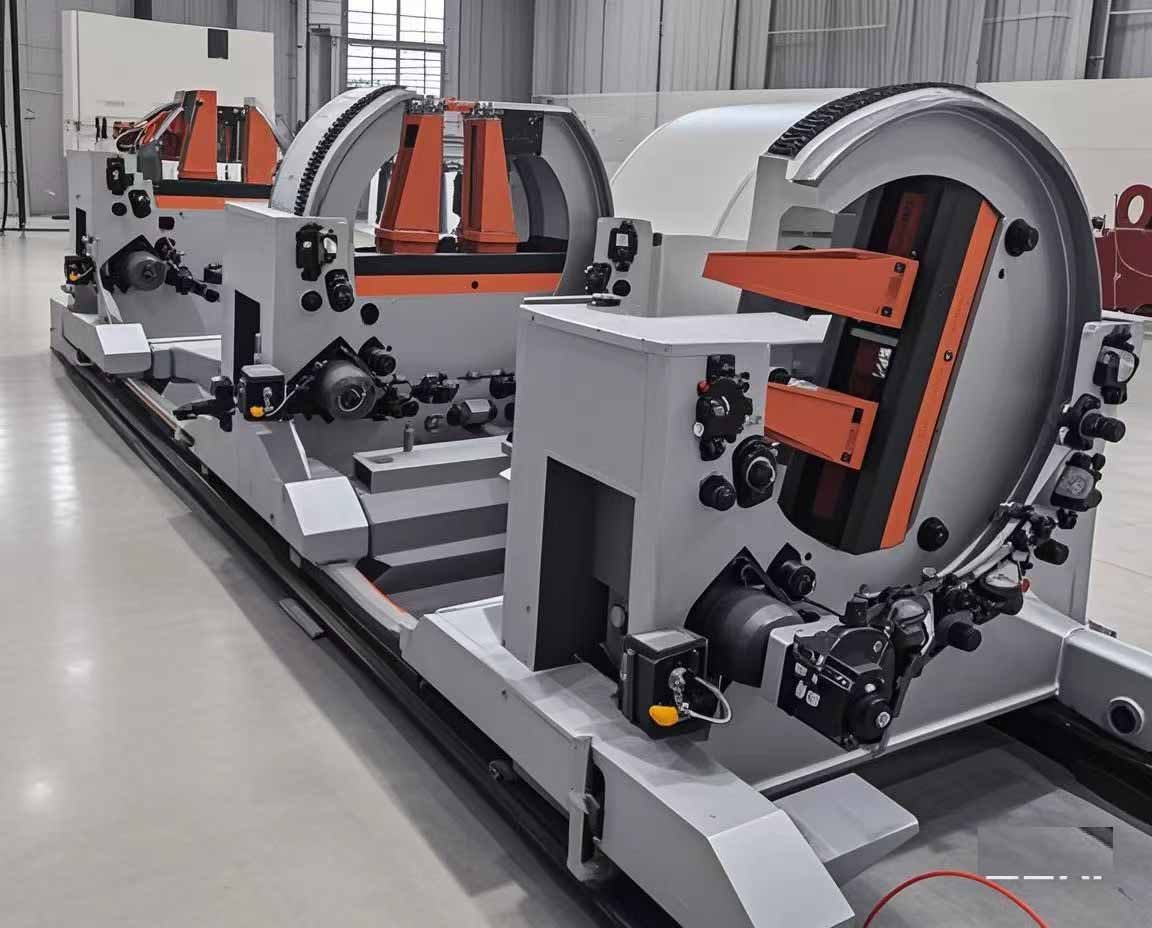
Le positionneur est équipé d'un servomoteur et d'un réducteur RV, et les pièces sont usinées CNC pour une haute précision.
Les positionneurs peuvent être conçus en fonction des exigences techniques ou personnalisés selon les dessins fournis.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
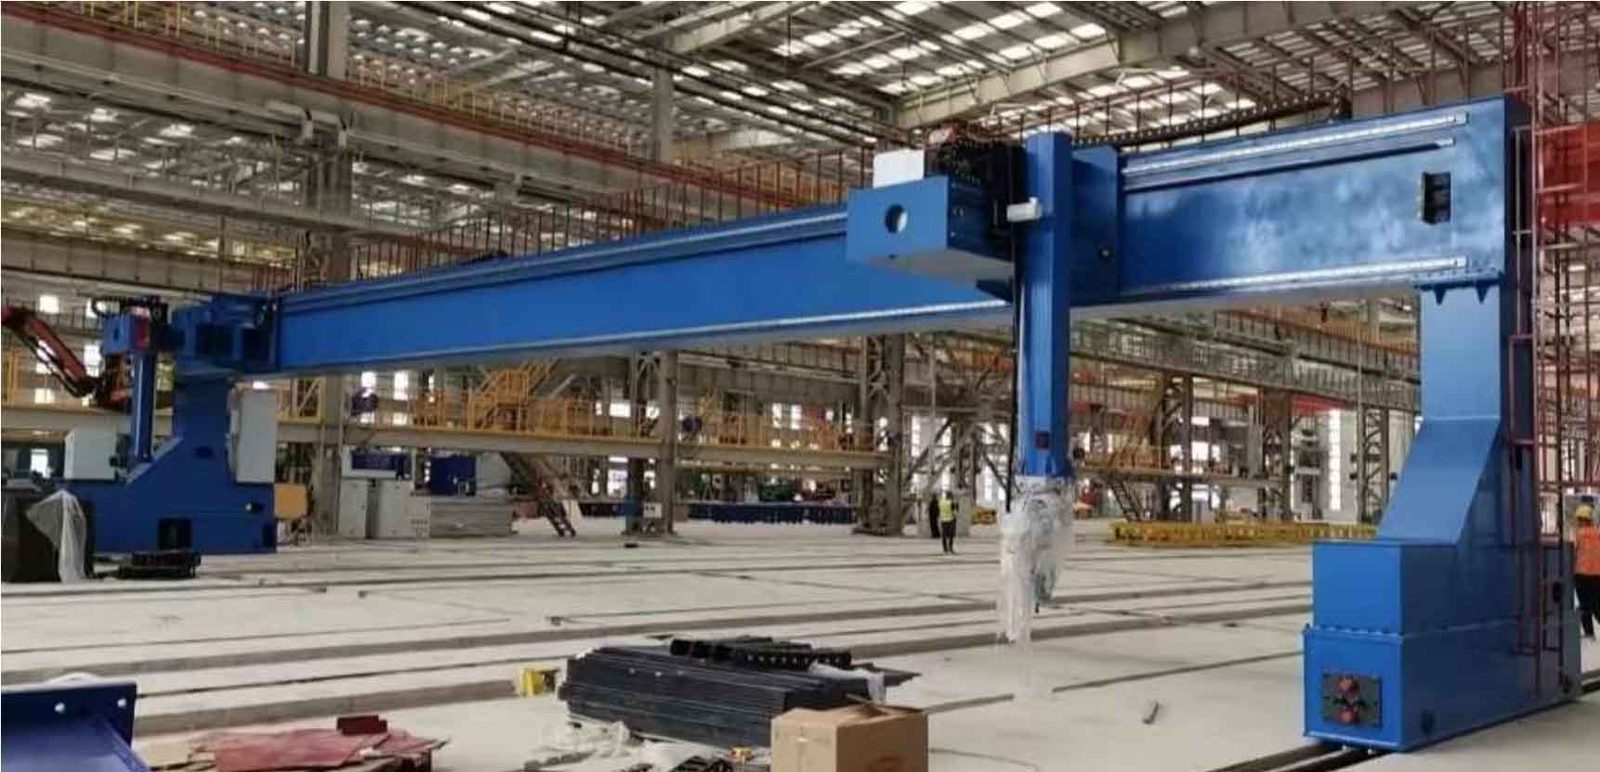
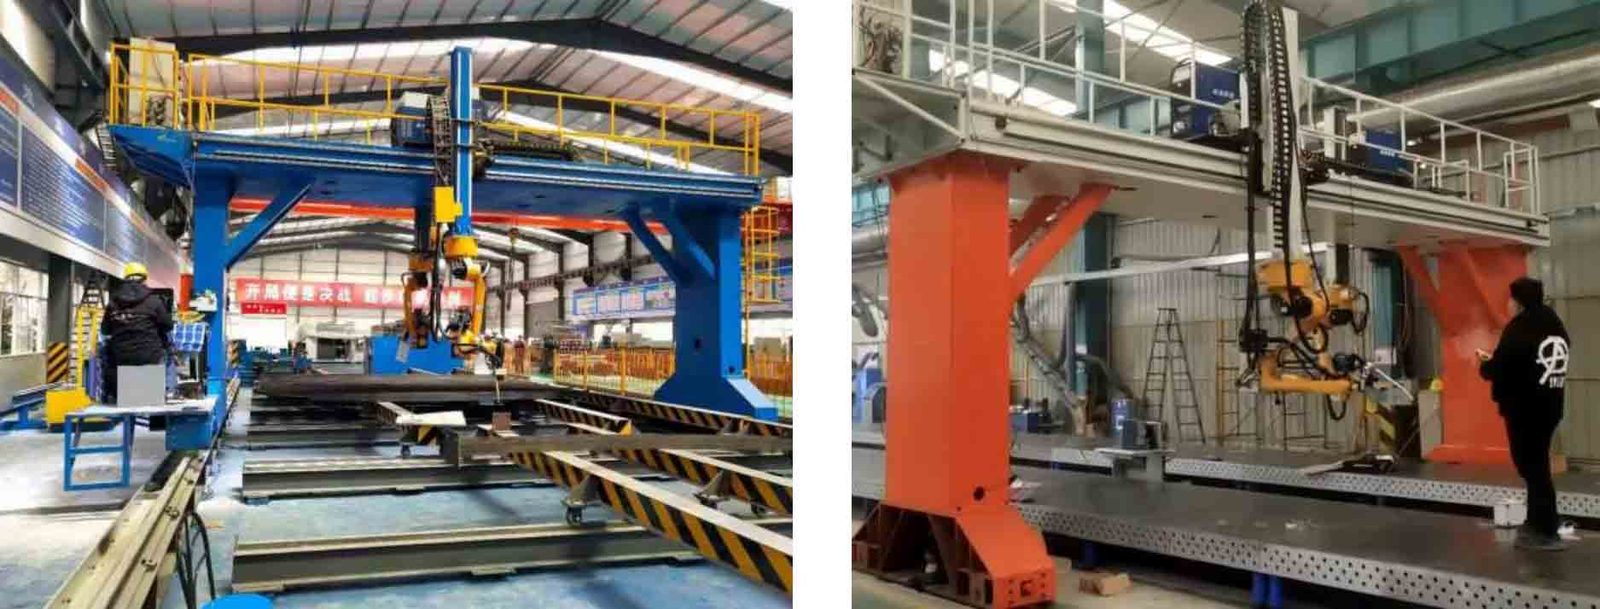
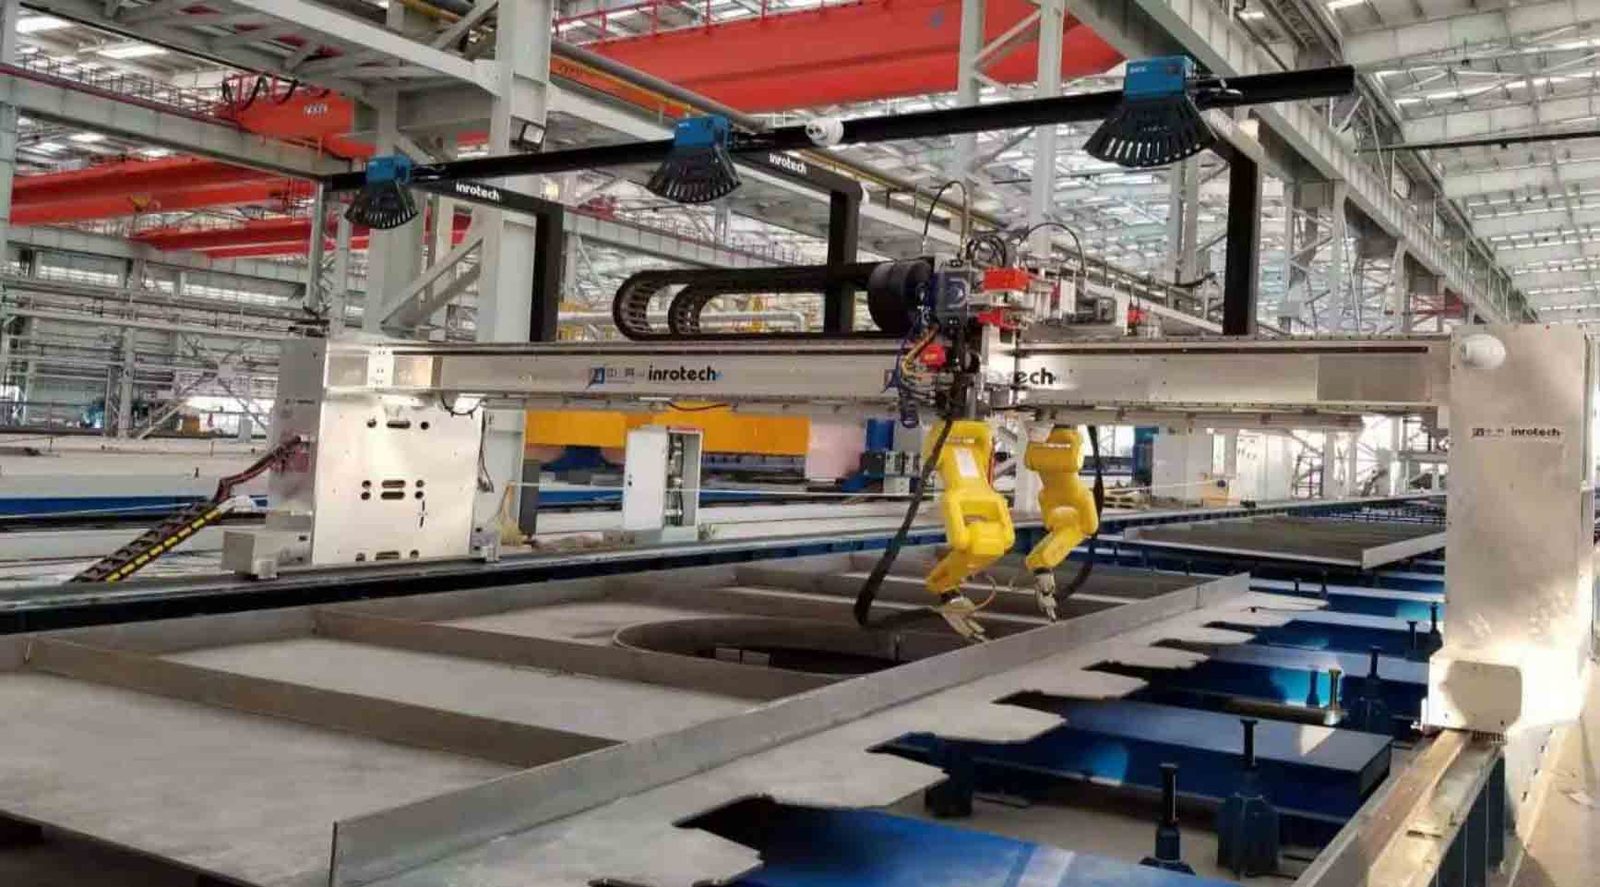
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
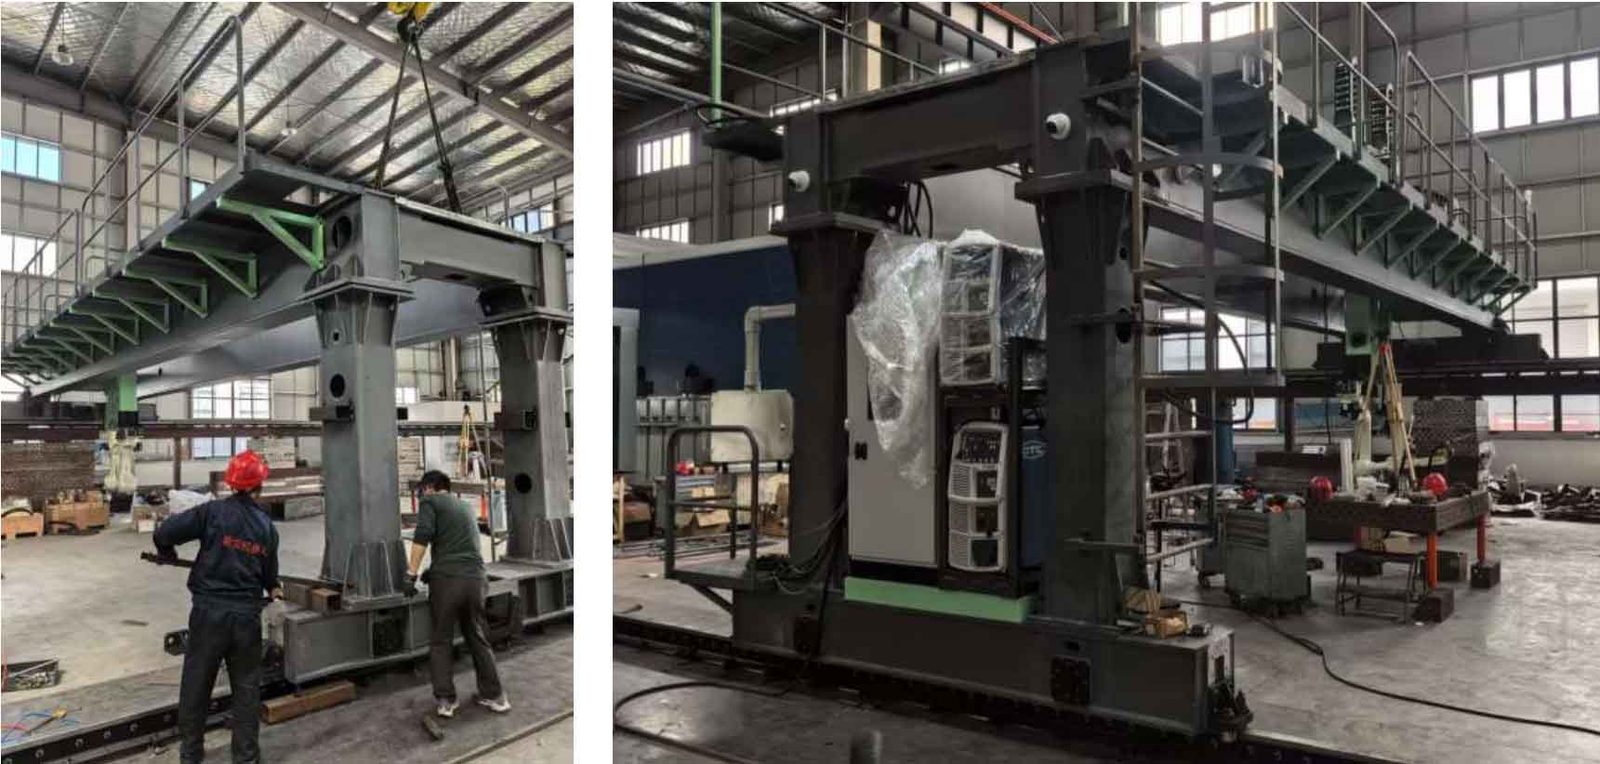
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
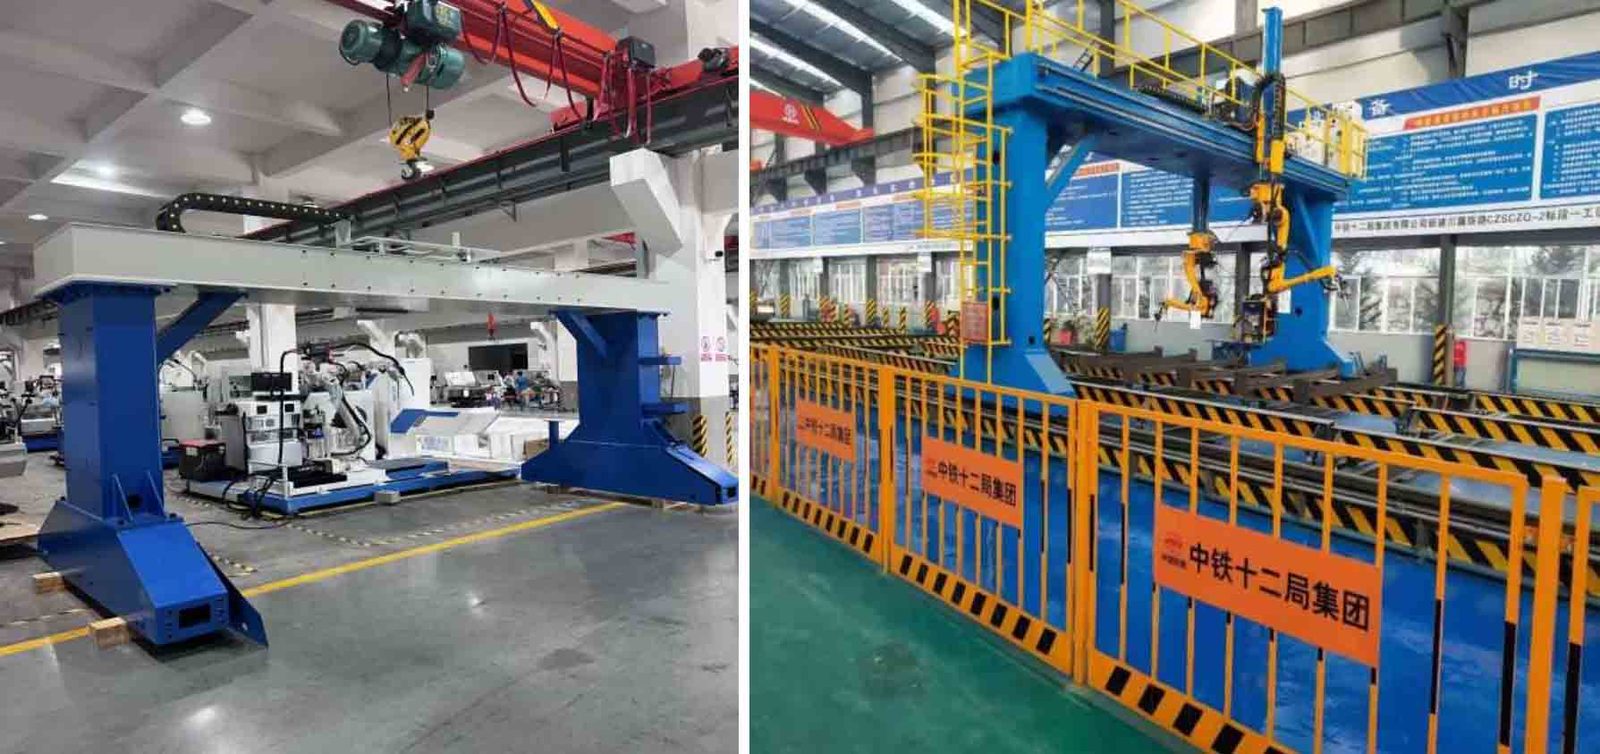
Les positionneurs peuvent être conçus par Xinbao en fonction des exigences techniques ou personnalisés sur la base des dessins fournis.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
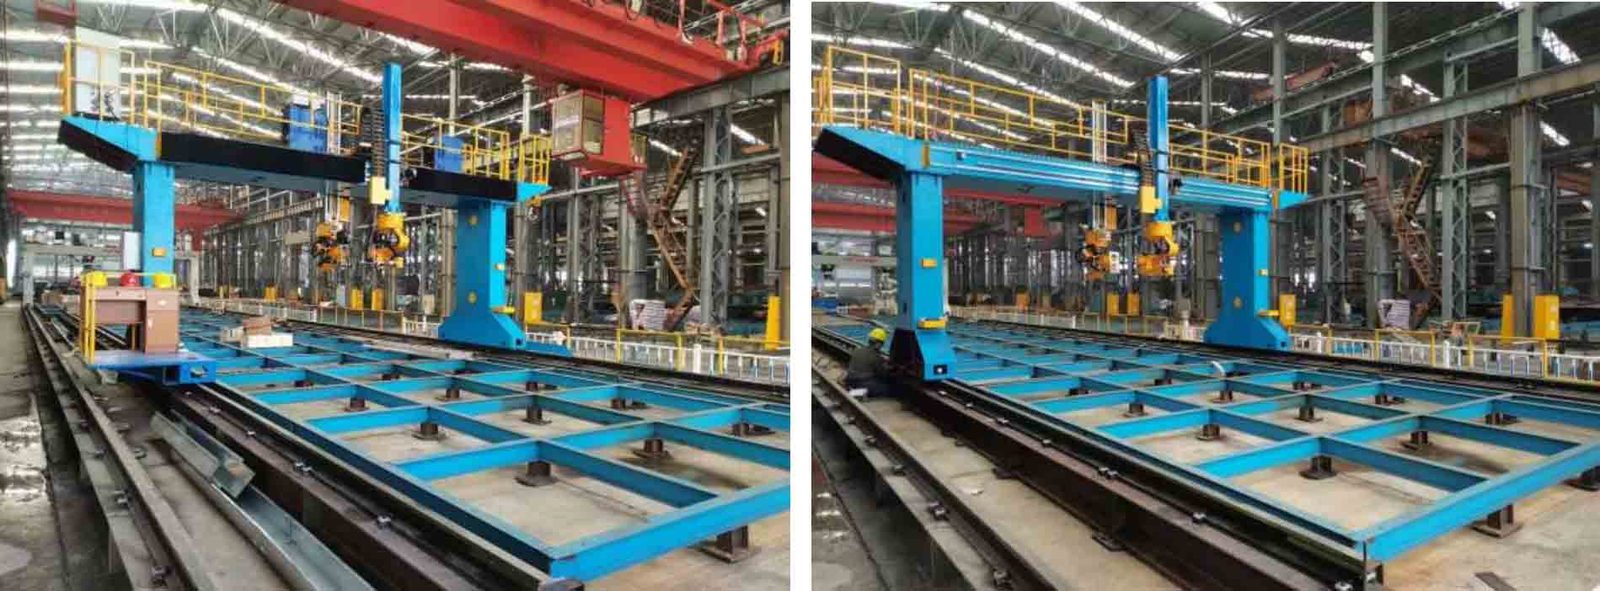
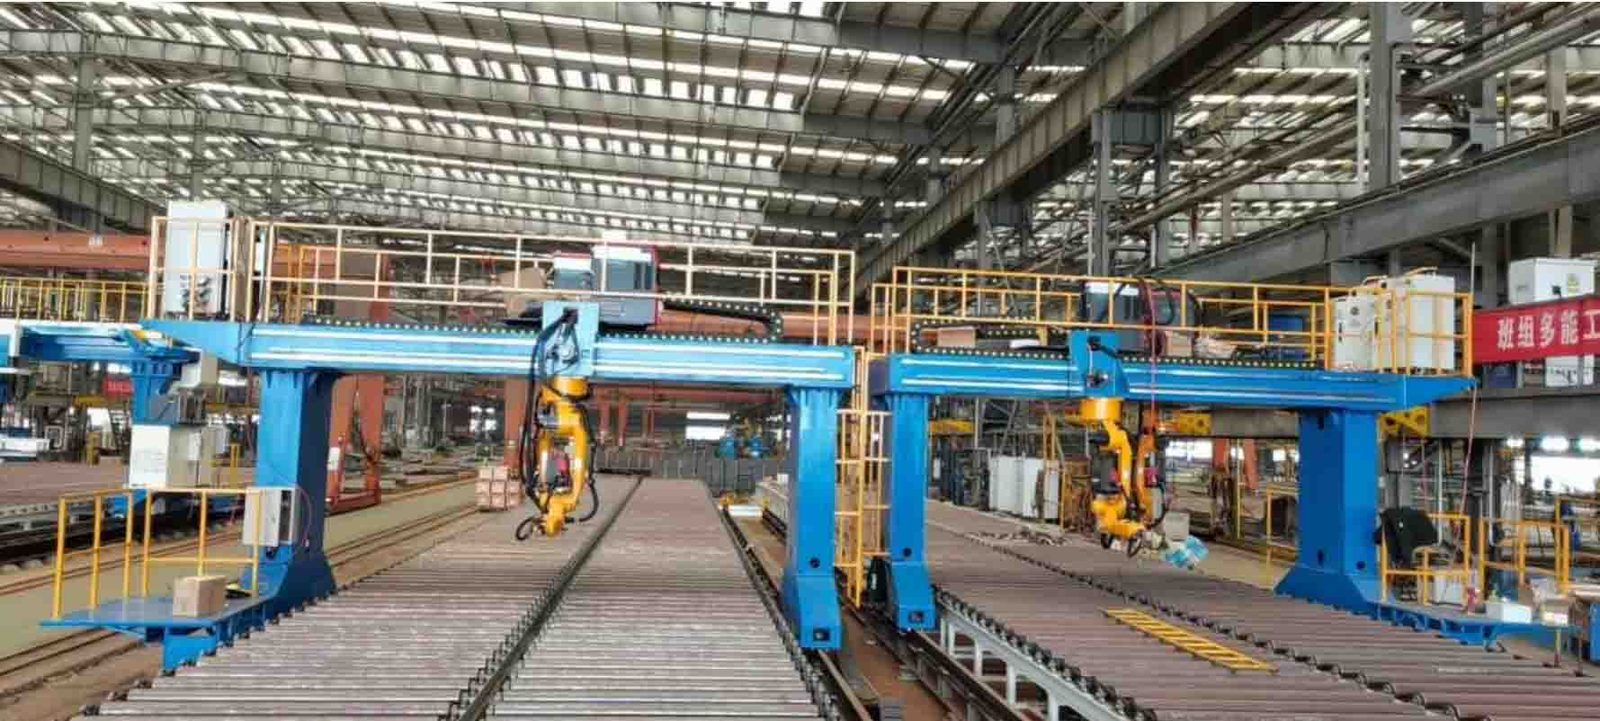
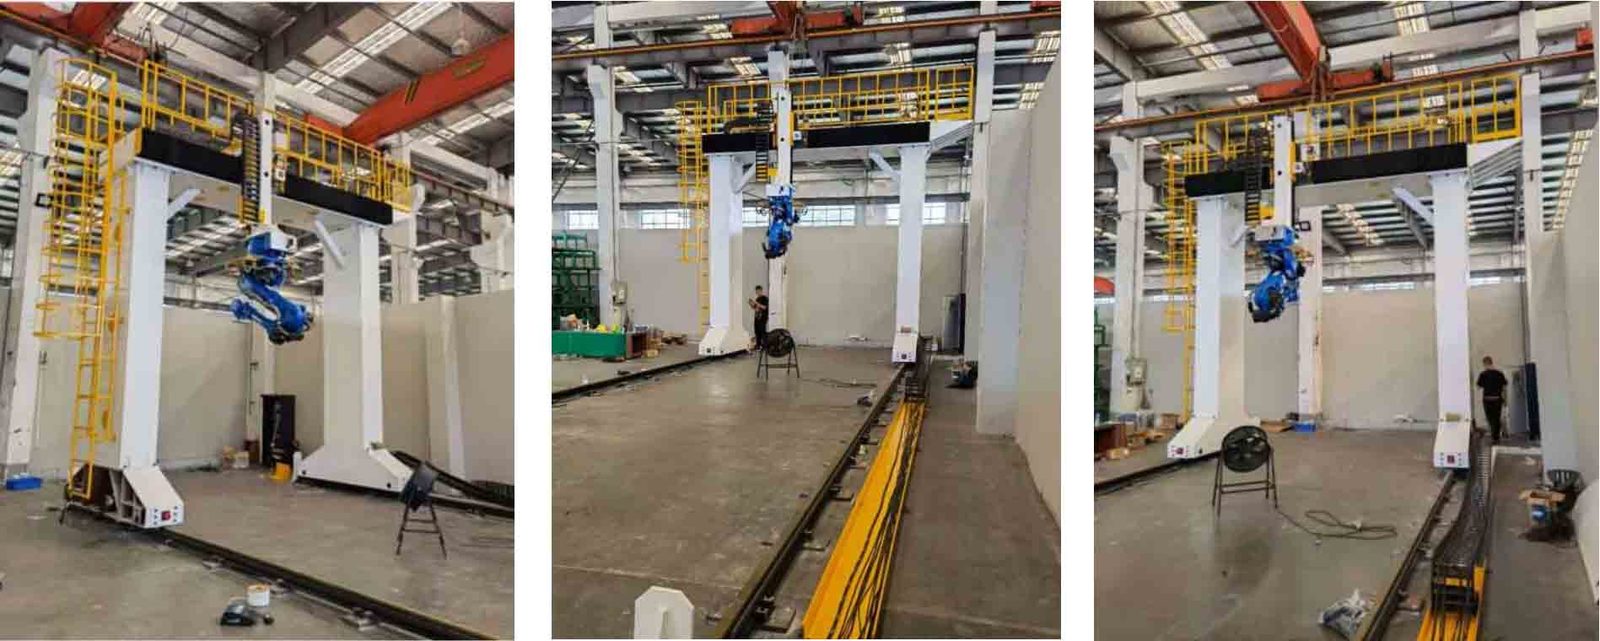
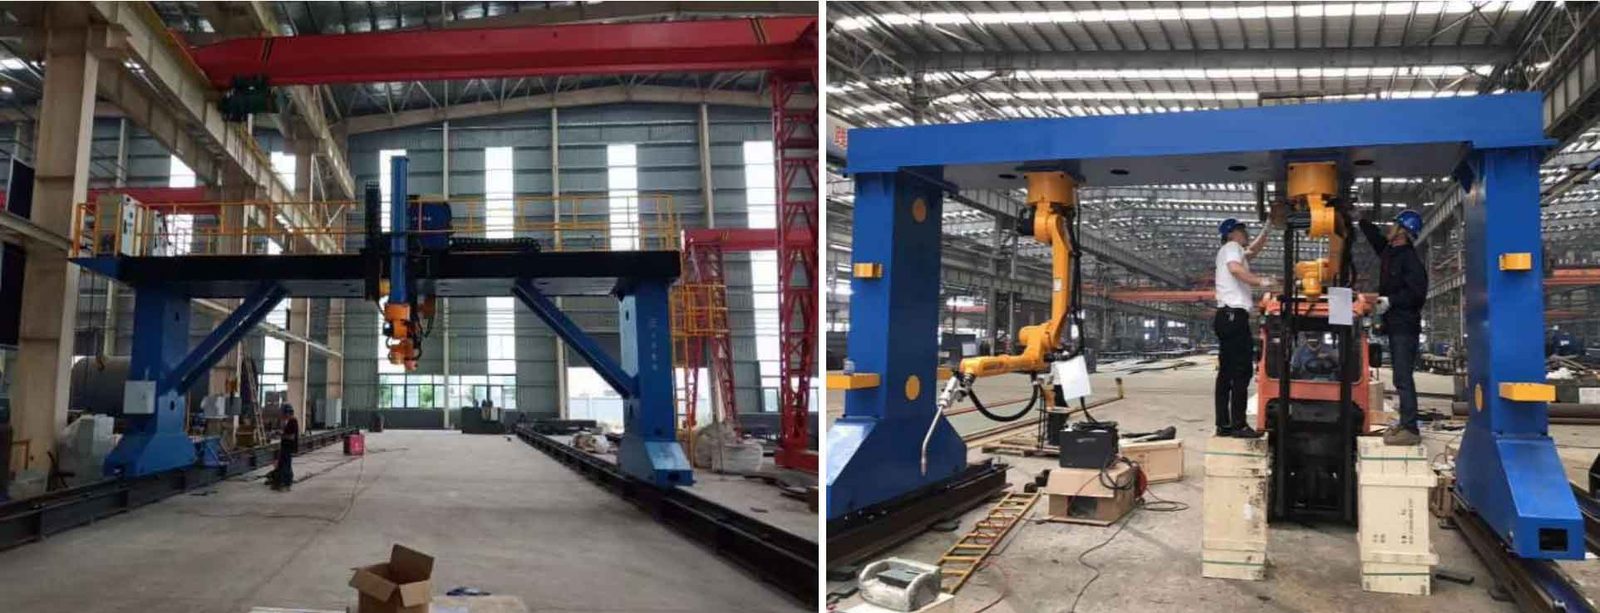
Données techniques complètes
| Modèle | N / A |
|---|---|
| Axes | 3 axes |
| Catégorie | Robots industriels |
| Délai de mise en œuvre | 45 jours |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les principales spécifications du ?
Axes : 3 axes. Une fiche technique complète est disponible sur demande.
Quel est le délai de livraison et le MOQ pour le ?
Le délai de livraison est de 45 jours ; MOQ est de 1 unité.
How is the priced?
Le prix est indiqué par configuration, y compris l'outillage et le transport, le cas échéant.
Obtenez une proposition tarifaire pour les robots industriels
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie

Robot de soudage par points à 6 axes, portée de 1 950 mm

Pince à vide intégrée pour la manipulation des robots

Robot industriel ROKAE NB220 série 6 axes - charge utile 150 kg, portée 3201 mm
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.