


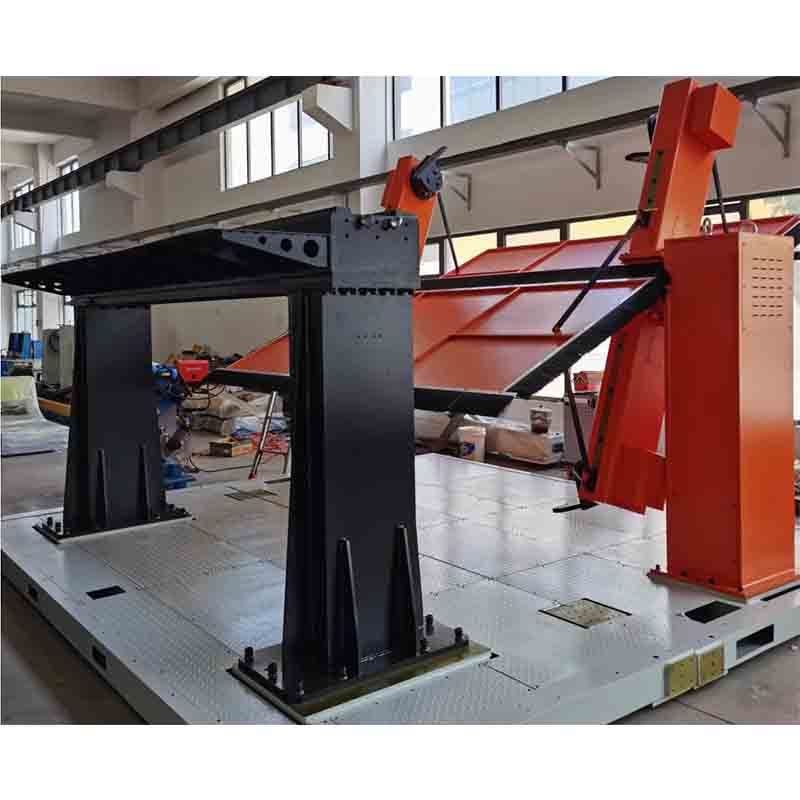
Robot sumbu dan pengatur posisi tambahan
Robot sumbu tambahan dan positioner adalah robot industri untuk pengelasan / pembuatan palet. Spesifikasi utama: Sumbu 3 sumbu. Waktu tunggu adalah 45 hari; harga dikutip per konfigurasi. Sertifikasi: dokumentasi CE berdasarkan permintaan.
- Model
- Tidak
- sumbu
- 3 sumbu
- Kategori
- Robot Industri
- Waktu memimpin
- 45 hari
Untuk apa platform ini
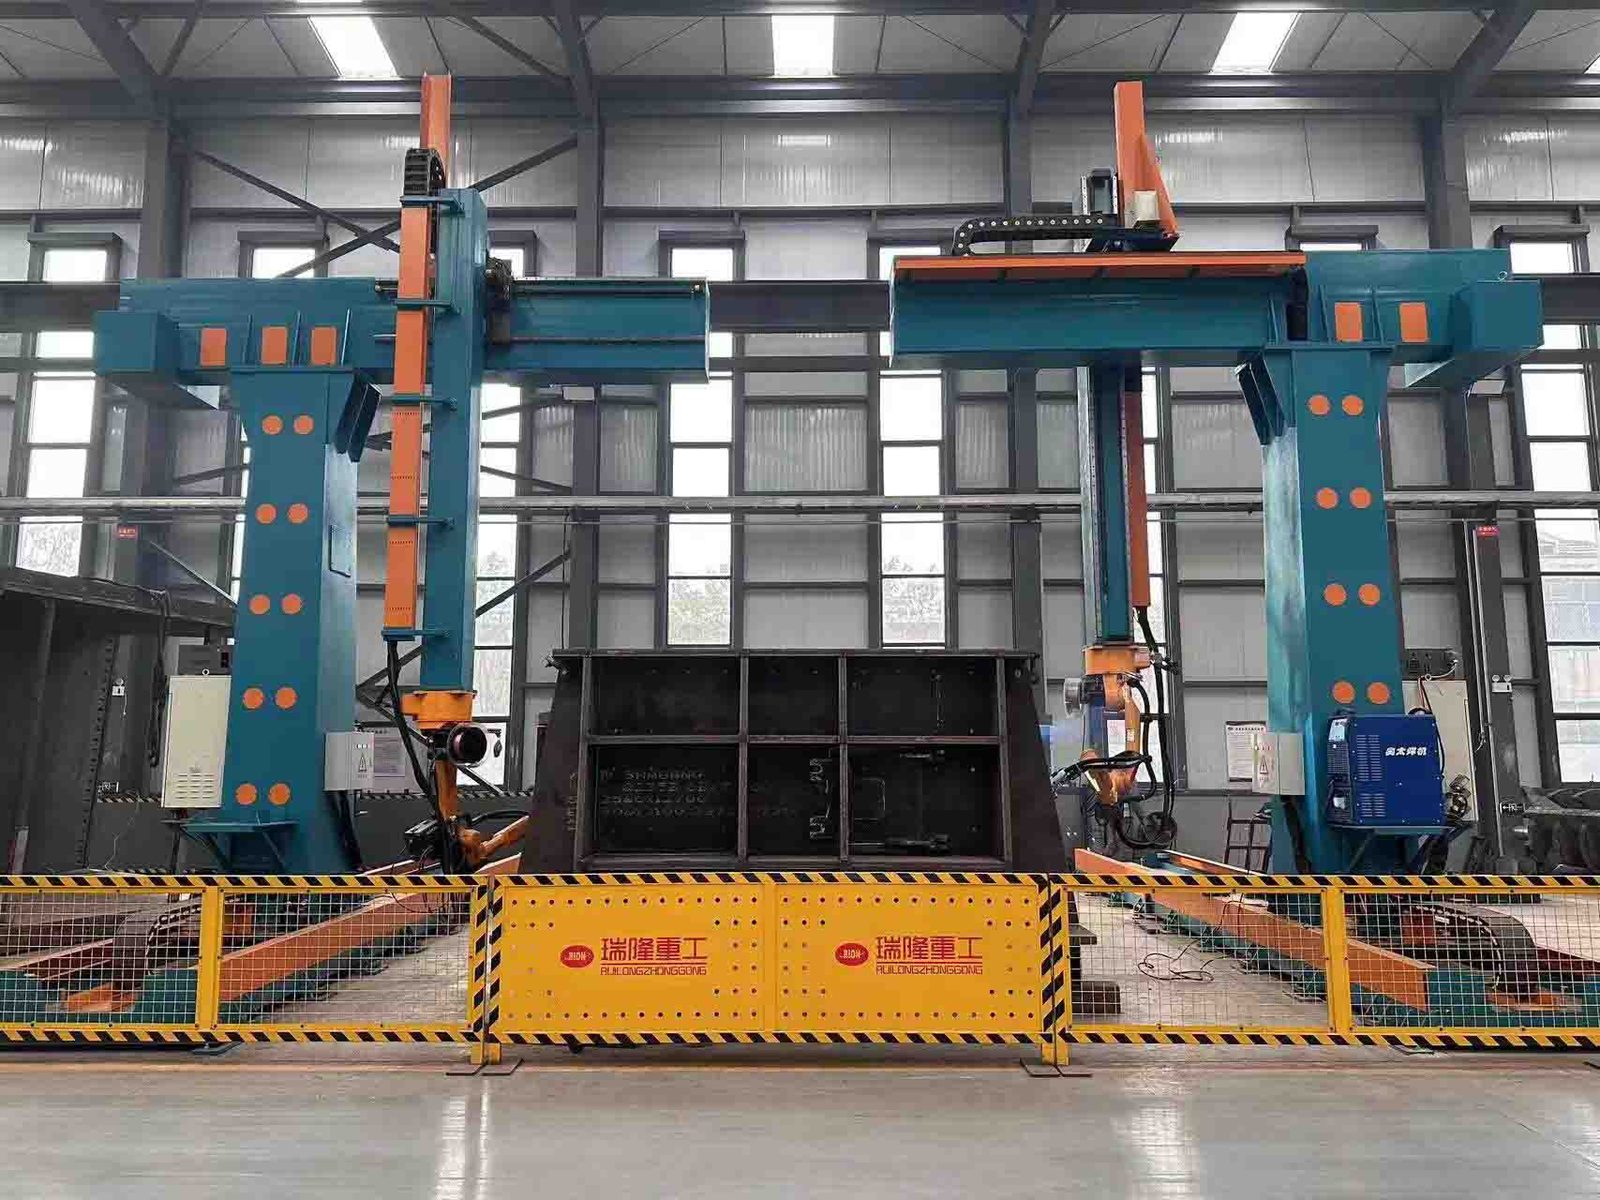
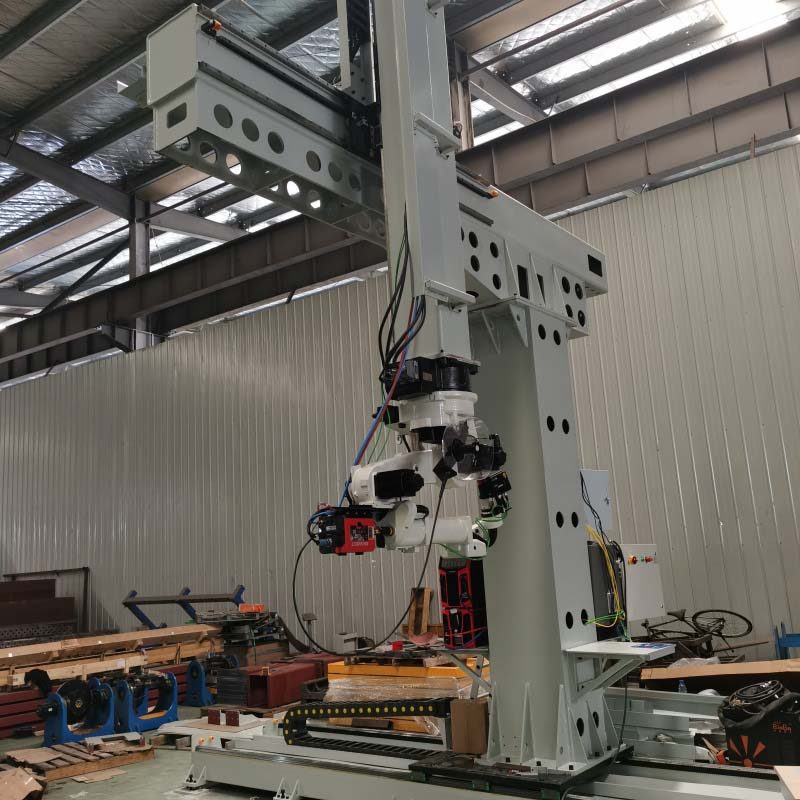
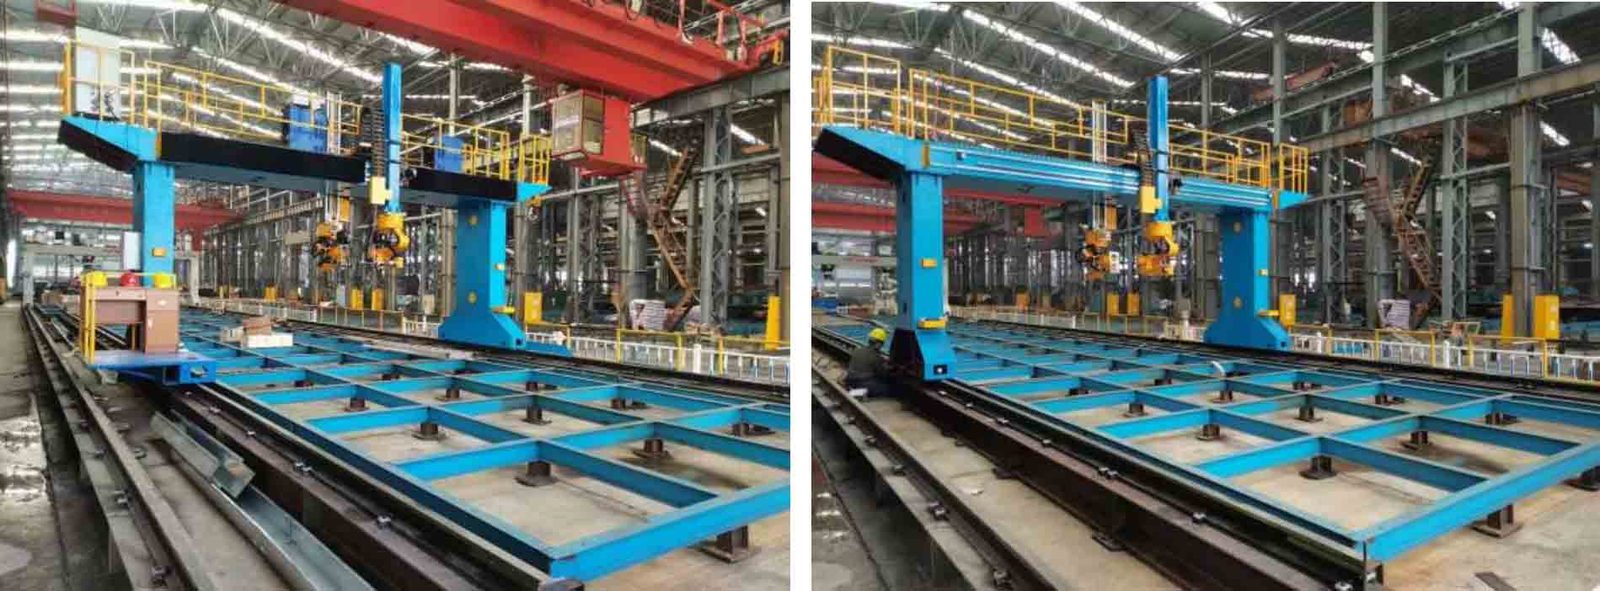
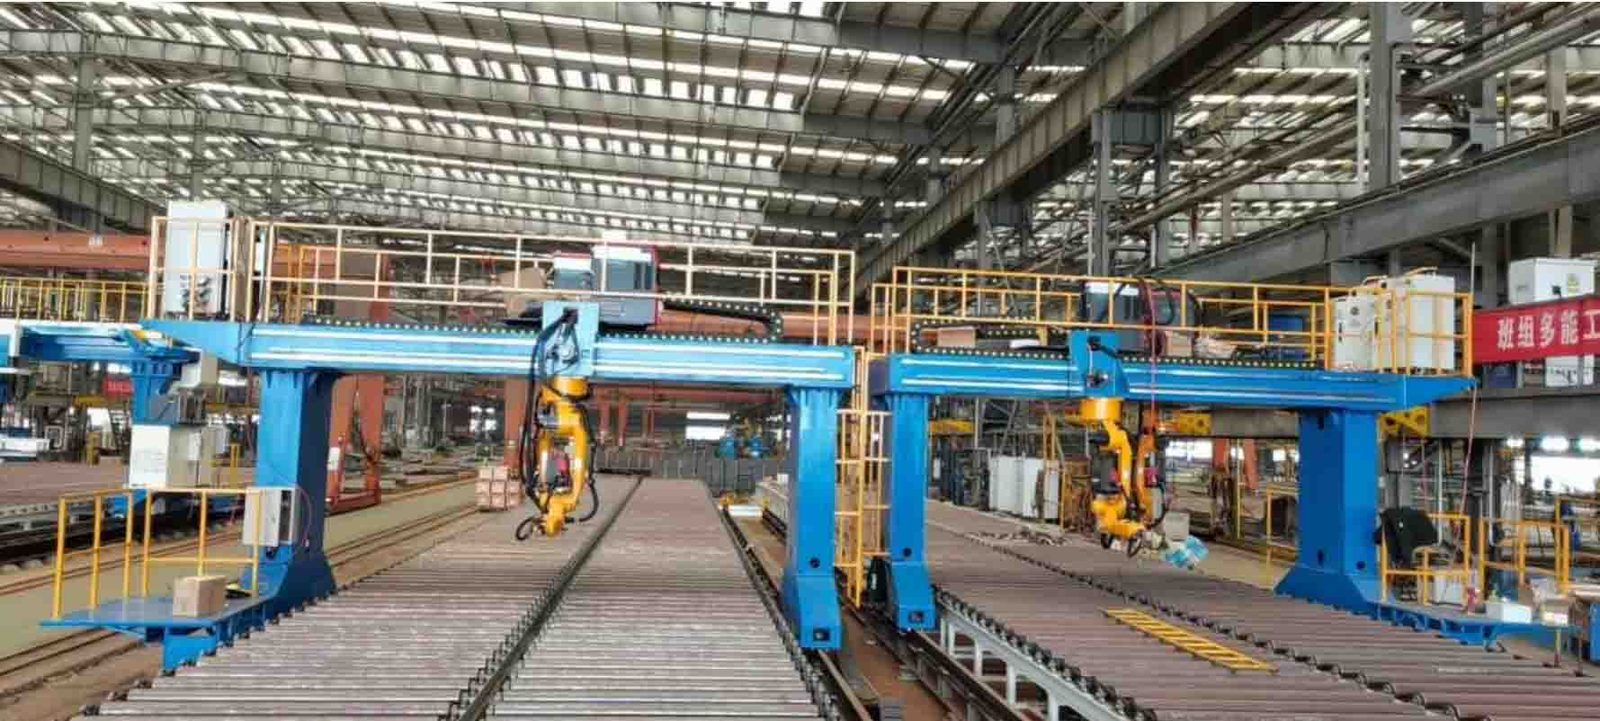
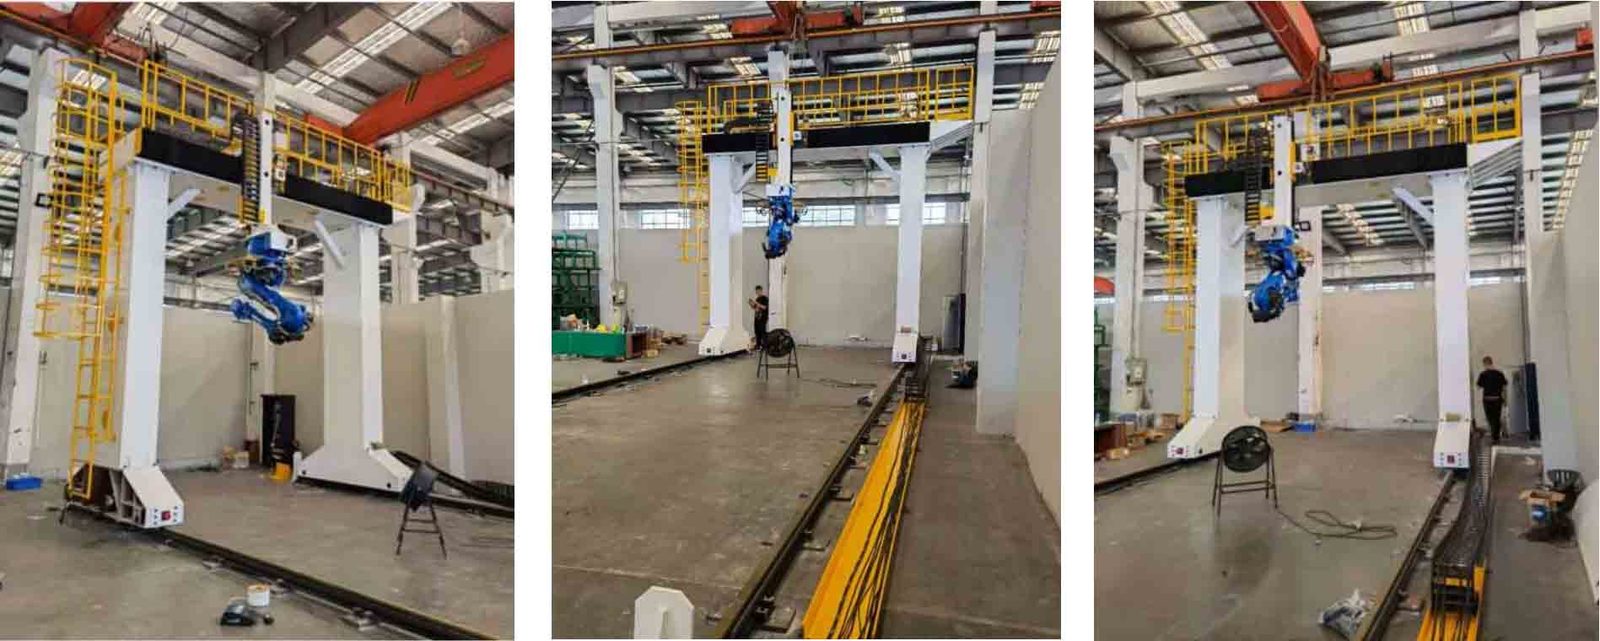
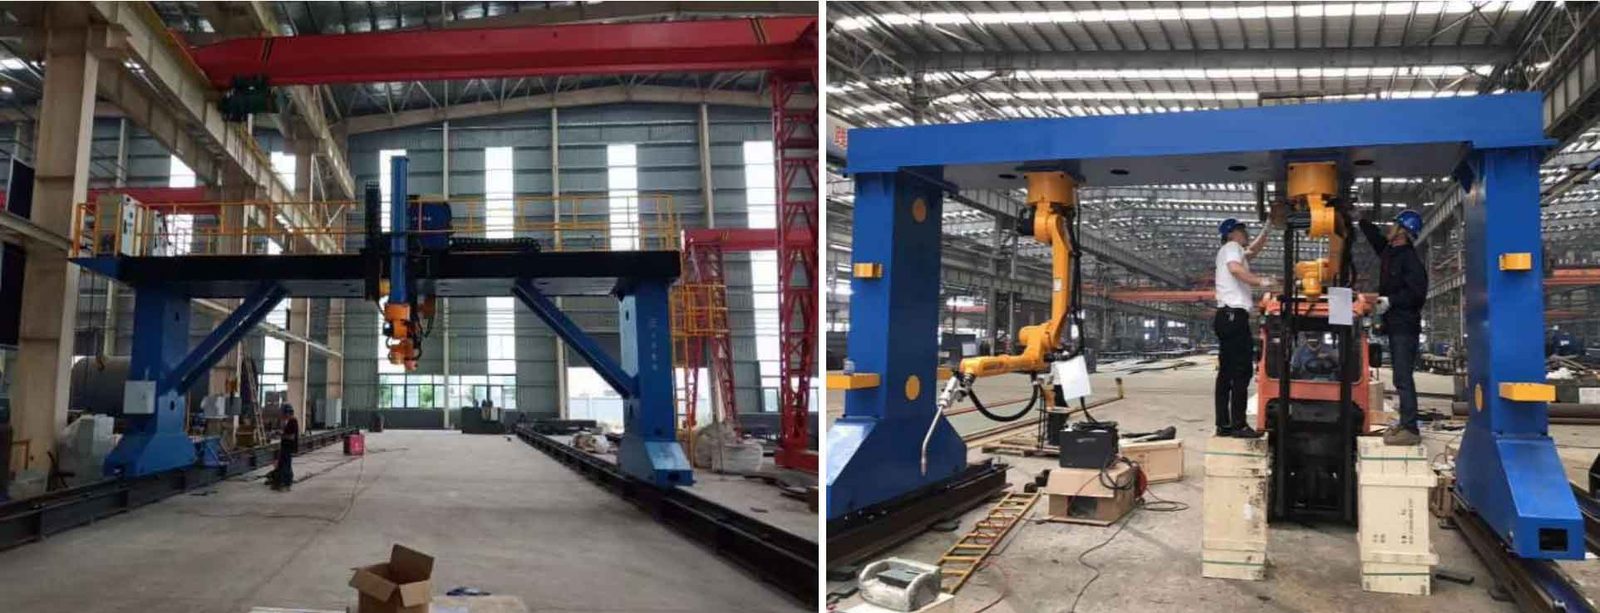
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
istilah komersial
| Kutipan | Harga per konfigurasi — balas dalam 48 jam |
|---|---|
| Waktu memimpin | 45 hari |
| MOQ | 1 buah |
| Asal | Cina |
| Pelabuhan pemuatan | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Pembayaran | Deposit 30%, 70% sebelum pengiriman |
| Jaminan | Standar 24 bulan, 36 bulan opsional |
Detail produk
Catatan aplikasi, gambar konstruksi, dan video dari file teknik TROY — dokumentasi yang sama dikirimkan bersama kutipan.
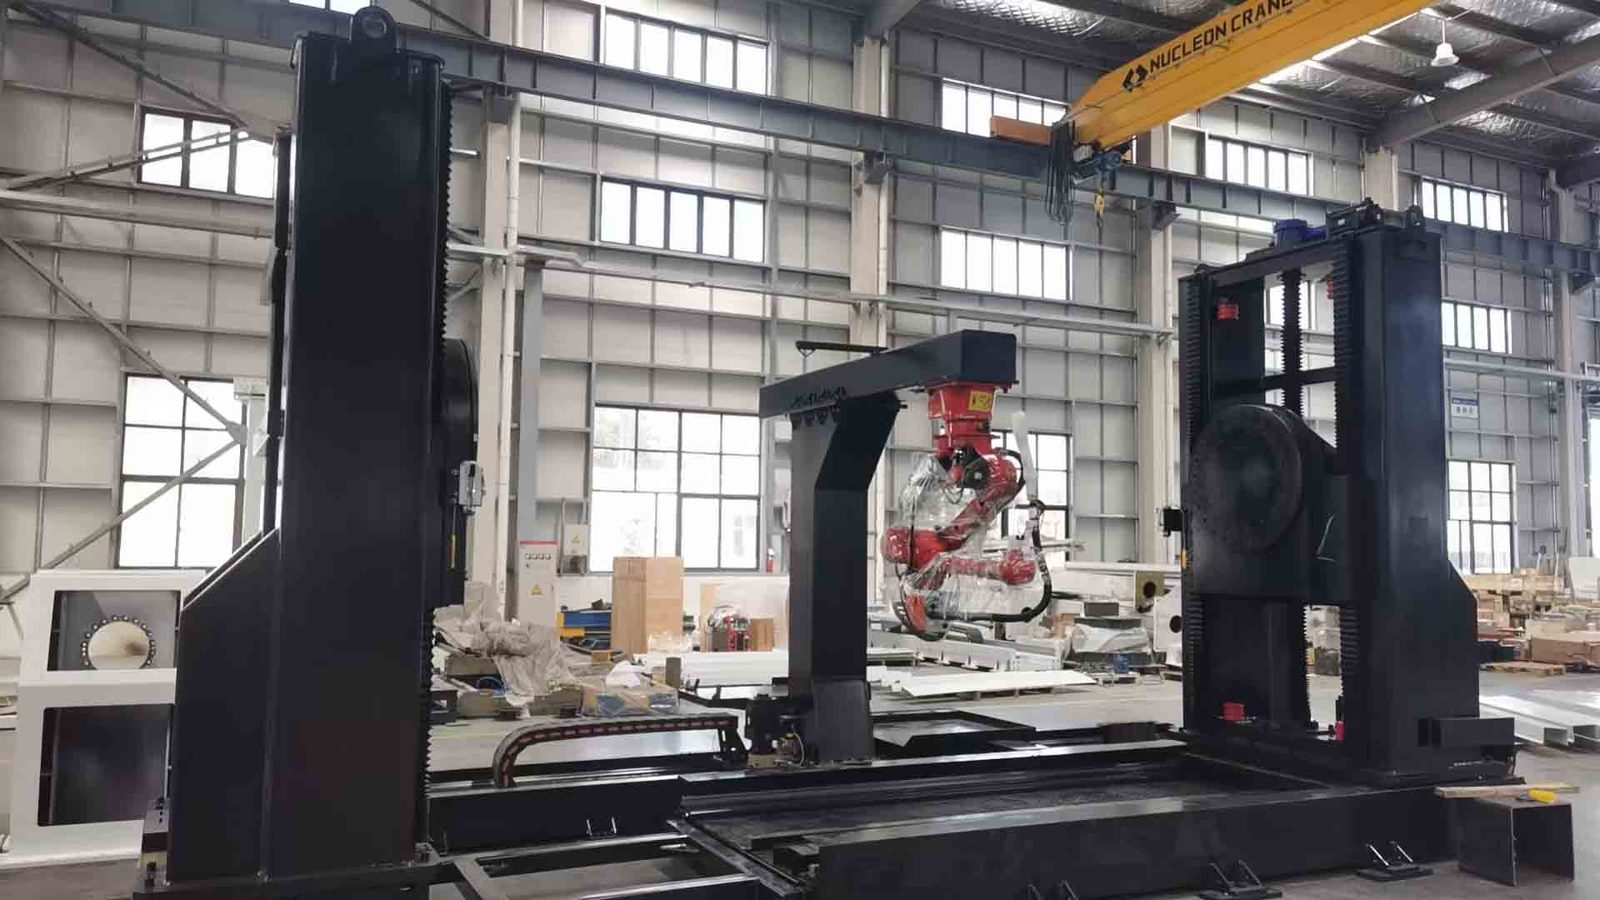
Structural Composition
Biasanya terdiri dari bagian-bagian berikut (konfigurasi spesifik akan digabungkan secara fleksibel sesuai dengan kebutuhan aktual):
* **Sistem Robot:** Unit eksekusi inti stasiun kerja, yang melakukan pengelasan dan tugas proses lainnya.
* **Cantilever Positioner:** Membawa benda kerja dan memungkinkan perubahan postur; itu adalah komponen serbaguna dari stasiun kerja.
* **Pangkalan Bergerak/Tetap:** Mendukung positioner dan benda kerja, sehingga positioner dapat bergerak pada lintasan untuk mengakomodasi benda kerja dengan panjang berbeda.
* **Sistem Kontrol Terintegrasi:** Memungkinkan kontrol dan komunikasi terkoordinasi antara robot, positioner, dan semua peralatan lainnya.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
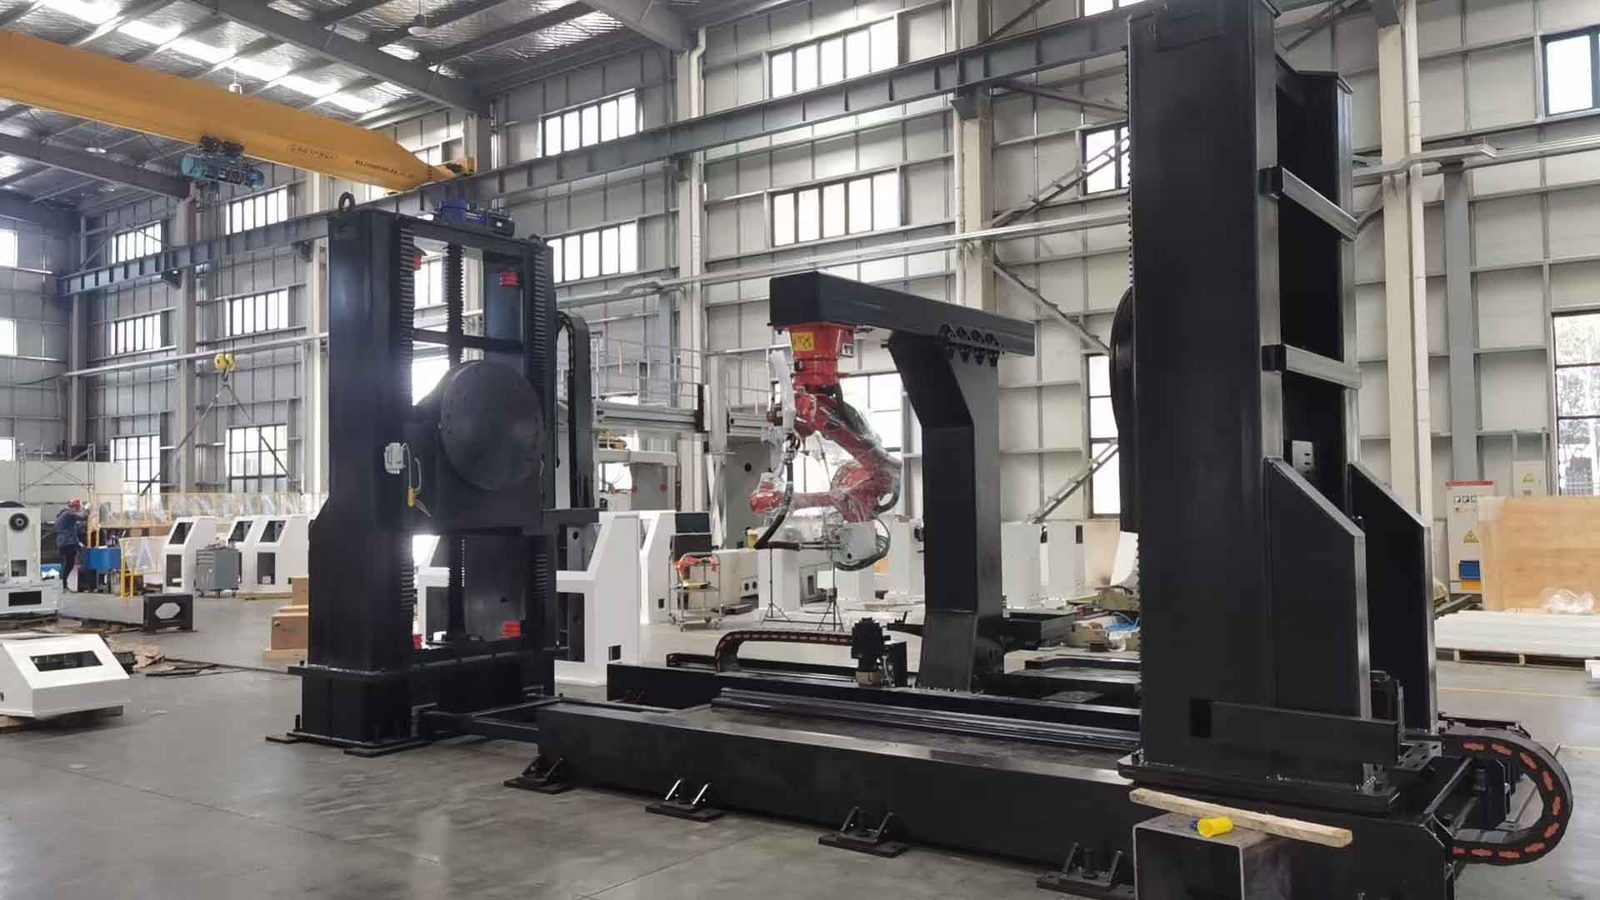
Core Workflow
Alur kerja umumnya adalah sebagai berikut:
1. Penjepitan Benda Kerja: Benda kerja diangkat secara manual atau otomatis ke pengatur posisi dan dijepit.
2. Operasi Kolaboratif: Robot melakukan pengelasan, dan pengatur posisi membantu dengan membalik benda kerja ke posisi optimal, sehingga menghasilkan operasi kolaboratif di mana "robot bergerak dan benda kerja bergerak bersamaan".
3. Bongkar: Setelah semua pengelasan selesai, robot kembali ke asalnya, dan benda kerja dibongkar secara manual.
⚙ Key Technical Parameters
Saat memilih positioner, parameter inti yang perlu dipertimbangkan (berdasarkan model seperti Kunrui RDSL-XX) meliputi:
· Nilai Beban: Menentukan berat maksimum benda kerja yang dapat ditanggungnya; kisarannya dapat mencakup 500kg hingga 5000kg tergantung pada kebutuhan.
· Langkah Pengangkatan: Jarak pergerakan vertikal maksimum benda kerja, hingga 2000mm.
· Rentang Kemiringan/Rotasi: Menentukan kemampuan untuk mengatur postur benda kerja; rentang kemiringan biasanya ±180°, dan rentang rotasi dapat mencapai rotasi kontinu ±360° (N×360°).
• Ulangi akurasi pemosisian: Indikator kunci untuk mengukur keakuratan positioner. Dalam aplikasi pengelasan robot, persyaratan akurasi biasanya ≤ ±0,1 mm.
✨ Structural Features and Advantages
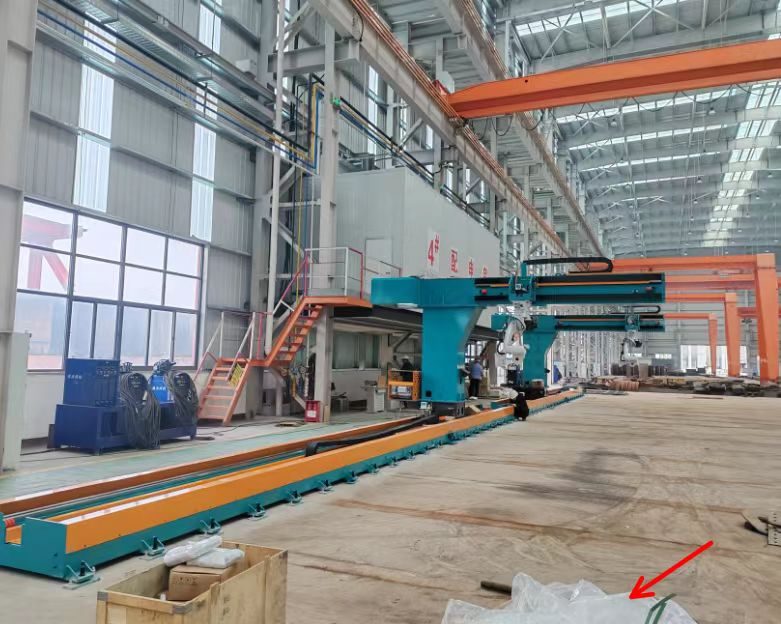
• Fitur inti: Mengangkat. Mekanisme pengangkatan kantilever, yang digerakkan oleh motor servo dan sekrup timah, secara efektif mengimbangi jangkauan robot yang terbatas, sehingga memungkinkan jangkauan benda kerja yang sangat panjang (misalnya, hingga 8 meter).
• Kolaborasi multi-sumbu, aksesibilitas luar biasa: Melalui kombinasi pengangkatan, kemiringan, dan rotasi, secara teoritis, setiap permukaan benda kerja dapat disesuaikan ke posisi kerja optimal.
• Struktur terbuka: Berasal dari desain "berbentuk L" dan "berbentuk C", menyediakan ruang pengoperasian terbuka, memfasilitasi pengangkatan benda kerja besar dan pengoperasian robot.
• Kekakuan tinggi dan kapasitas tugas berat: Bodi utama dilas dari baja berkekuatan tinggi dan diberi perlakuan panas untuk memastikan stabilitas struktural dan mencegah getaran saat memikul benda kerja berat.
• Integrasi dan kolaborasi tinggi: Terintegrasi secara mendalam dengan sistem kendali robot melalui Profinet, EtherCAT, dan bus lainnya, sehingga mencapai hubungan yang tepat.
✨Main Application Areas
• Mesin Konstruksi: Pengelasan komponen struktural yang besar dan kompleks seperti boom excavator dan bucket loader.
• Struktur Baja/Profil Baja: Keuntungan signifikan dalam mengelas pelat pengaku untuk komponen yang panjang dan sempit seperti balok-H dan gelagar kotak.
• Peralatan Tenaga Angin: Pengelasan komponen berat seperti menara dan pangkalan turbin angin.
• Pembuatan Kapal: Pengelasan komponen berat seperti bagian lambung kapal dan kontainer besar.
• Aerospace: Perakitan komponen mesin pesawat dengan persyaratan presisi yang sangat tinggi.
Selection Guide.
Saat memilih robot, disarankan untuk mengevaluasinya menggunakan langkah-langkah berikut:
1. Tentukan dimensi beban dan benda kerja: Berdasarkan berat benda kerja (disarankan untuk memberikan margin 20% -30%), diameter putaran, dan panjang, tentukan kapasitas beban yang diperlukan dan langkah pengangkatan/perjalanan.
2. Tentukan persyaratan fungsional: Perjelas tindakan mana yang harus dilakukan (mengangkat, membalik, memutar), dan apakah untuk pengelasan (membutuhkan stabilitas kecepatan rendah) atau perakitan dan penanganan.
3. Konfirmasikan persyaratan akurasi: Untuk pengelasan presisi tinggi, fokuslah pada kemampuan pengulangan (misalnya, ≤±0,1 mm).
4. Evaluasi metode kontrol dan integrasi: Konfirmasikan bahwa positioner dikontrol langsung oleh sistem kontrol robot dan menggunakan protokol komunikasi yang kompatibel seperti EtherCAT dan Profinet.
5. Periksa kualitas komponen inti: Mewajibkan pemasok untuk menentukan merek komponen utama seperti motor servo dan peredam presisi, dan memberikan laporan pemeriksaan kualitas.
Future Development Trends
* **Kontrol Cerdas:** Mengintegrasikan pengenalan visual AI dan sensor presisi tinggi, alat ini mencapai identifikasi benda kerja otomatis dan pembuatan jalur perpindahan yang optimal.
* **Presisi dan Efisiensi Tinggi:** Memanfaatkan motor servo + kombinasi peredam presisi, akurasi posisi mencapai ±0,01°.
* **Desain Modular:** Komponen inti dirancang sebagai modul terstandar, memungkinkan pengguna menggabungkannya secara fleksibel untuk memenuhi beragam kebutuhan produksi dan menyederhanakan pemeliharaan selanjutnya.
* **Kolaborasi Proses Penuh:** Berkomunikasi secara real-time dengan robot dan peralatan lainnya melalui Ethernet industri, ini menjadi "kolaborator proses produksi", yang memainkan peran penting, terutama di bidang seperti energi baru.
Singkatnya, pengatur posisi pengangkat kantilever adalah alat yang ampuh untuk menangani benda kerja yang besar dan bentuknya tidak beraturan. Inti dari pemilihan adalah mencocokkan benda kerja spesifik dan persyaratan proses Anda secara akurat. Untuk membantu Anda mempersempit pilihan Anda,
bisakah Anda memberi tahu saya perkiraan berat dan panjang benda kerja yang paling sering Anda las? Saya kemudian dapat menilai spesifikasi beban dan persyaratan kayuhan yang sesuai berdasarkan situasi spesifik Anda.
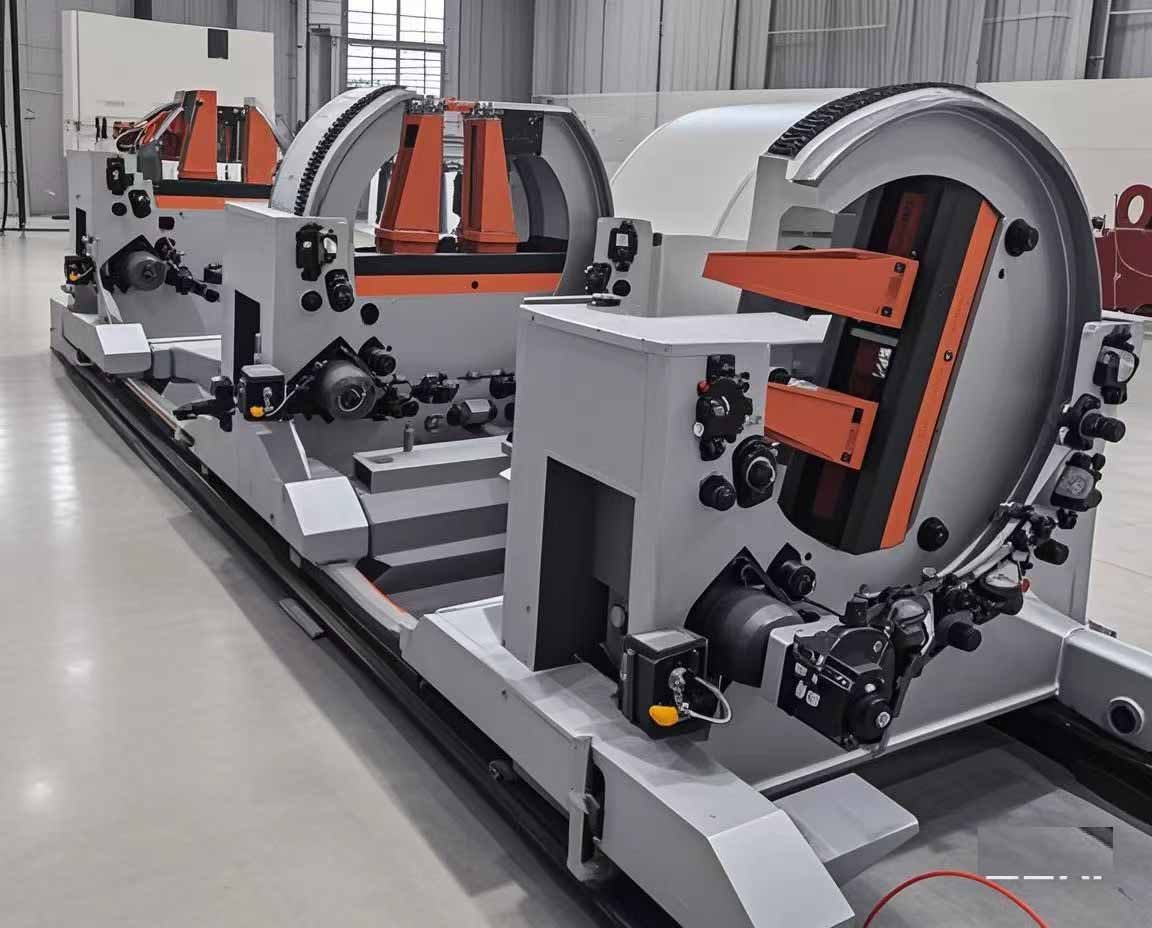
Positioner dilengkapi dengan motor servo dan peredam RV, dan bagian-bagiannya dikerjakan dengan mesin CNC untuk presisi tinggi.
Positioner dapat dirancang berdasarkan persyaratan teknis atau disesuaikan sesuai dengan gambar yang disediakan.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
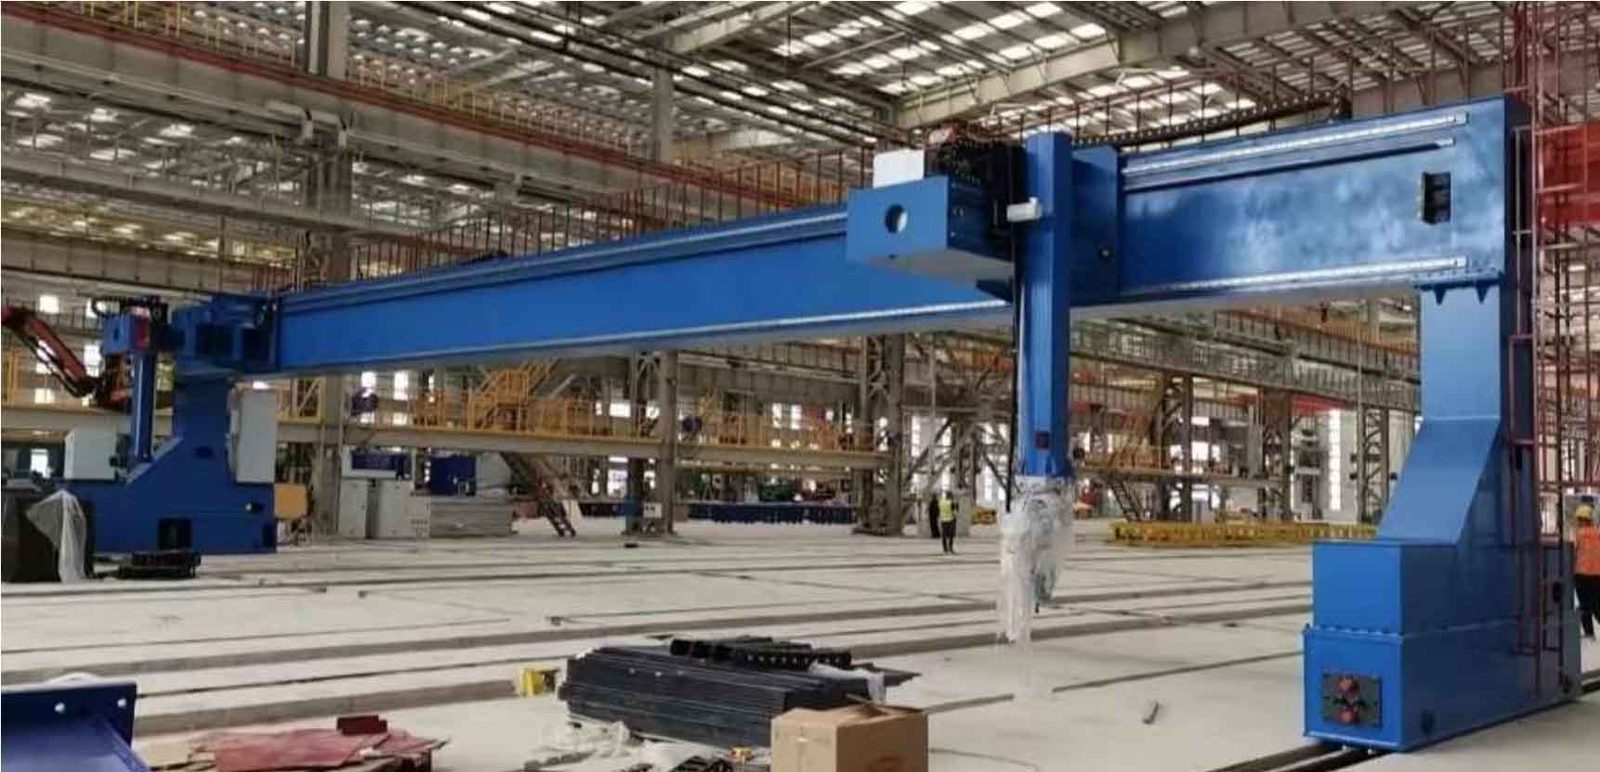
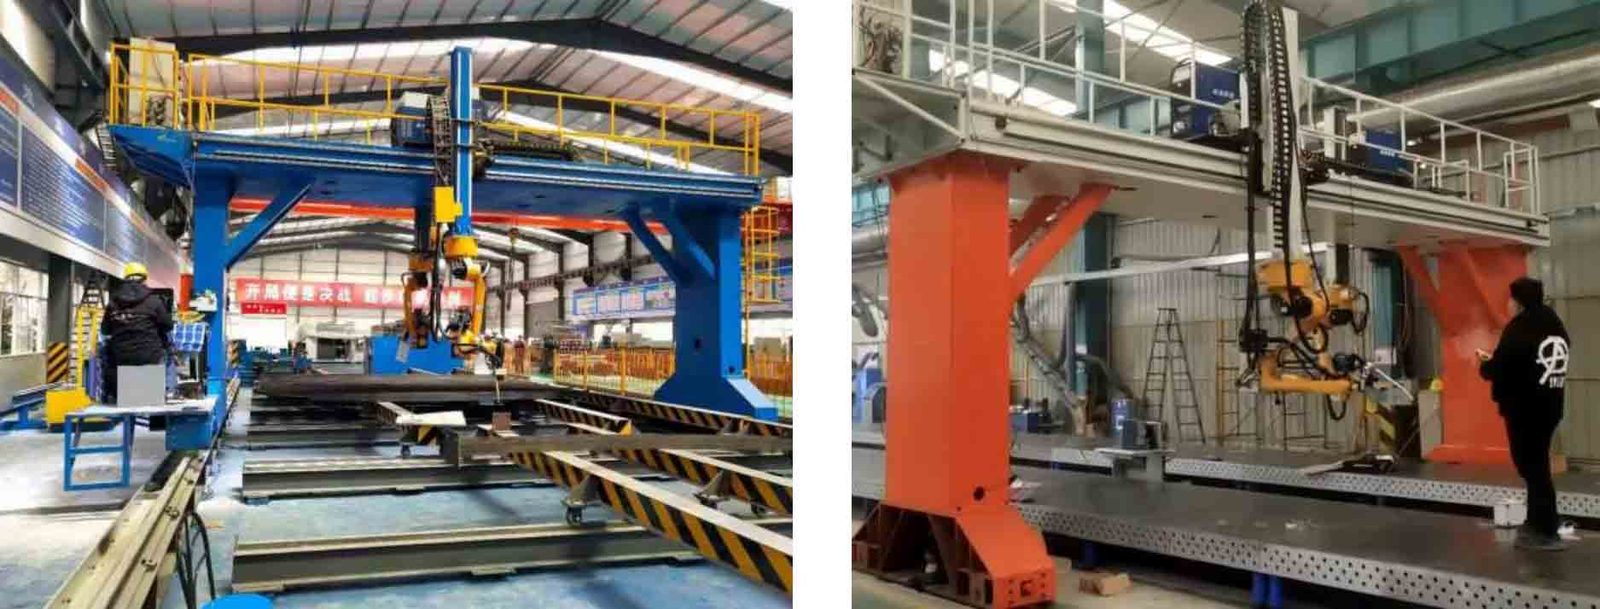
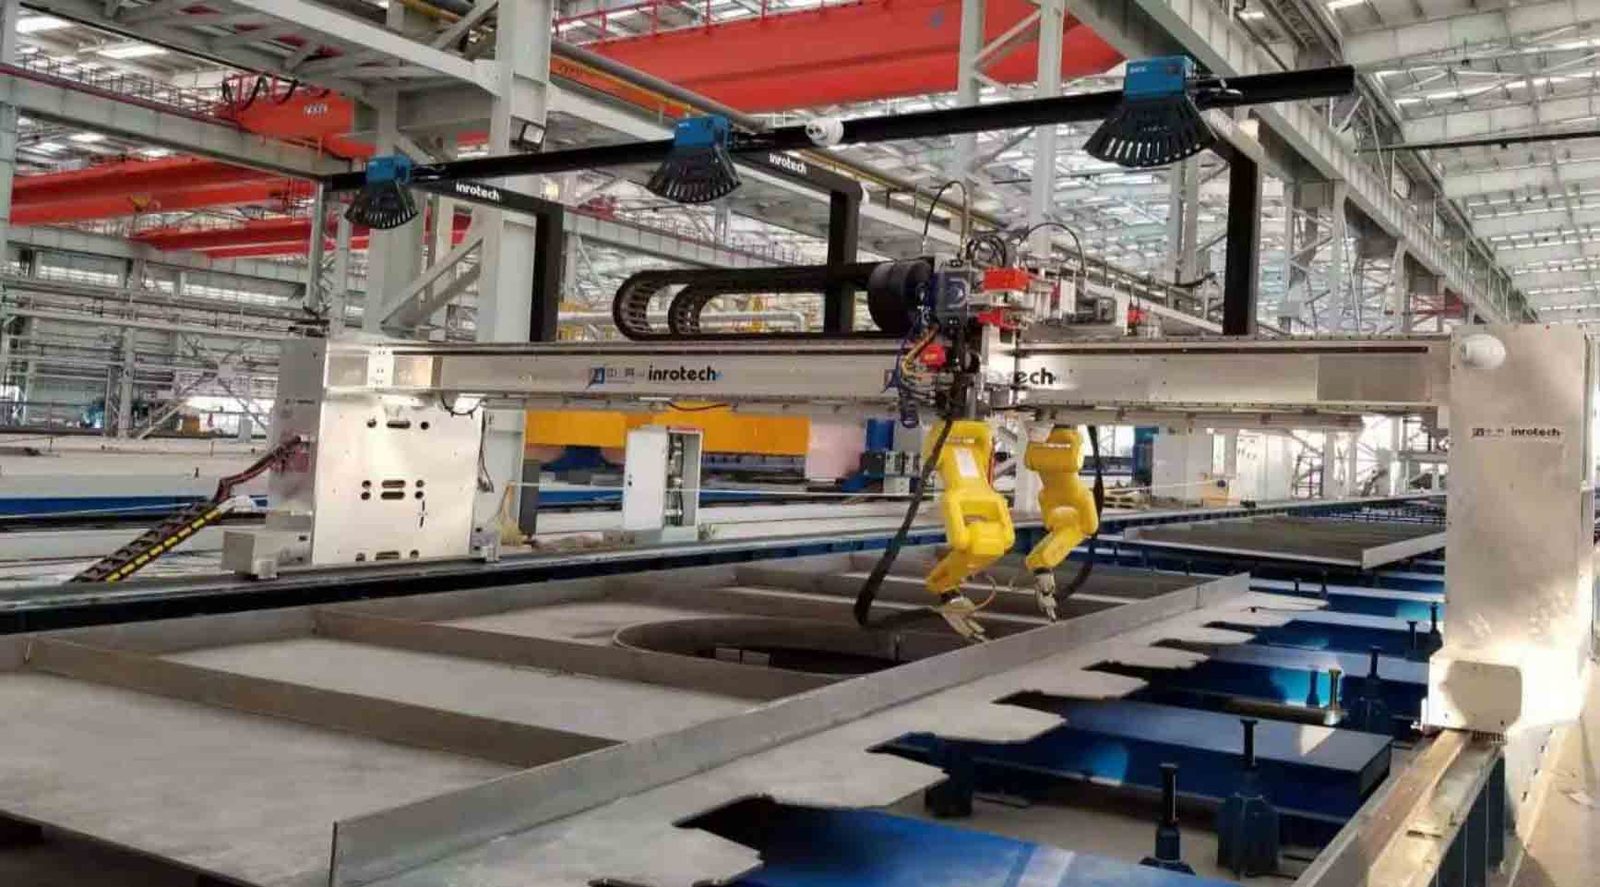
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
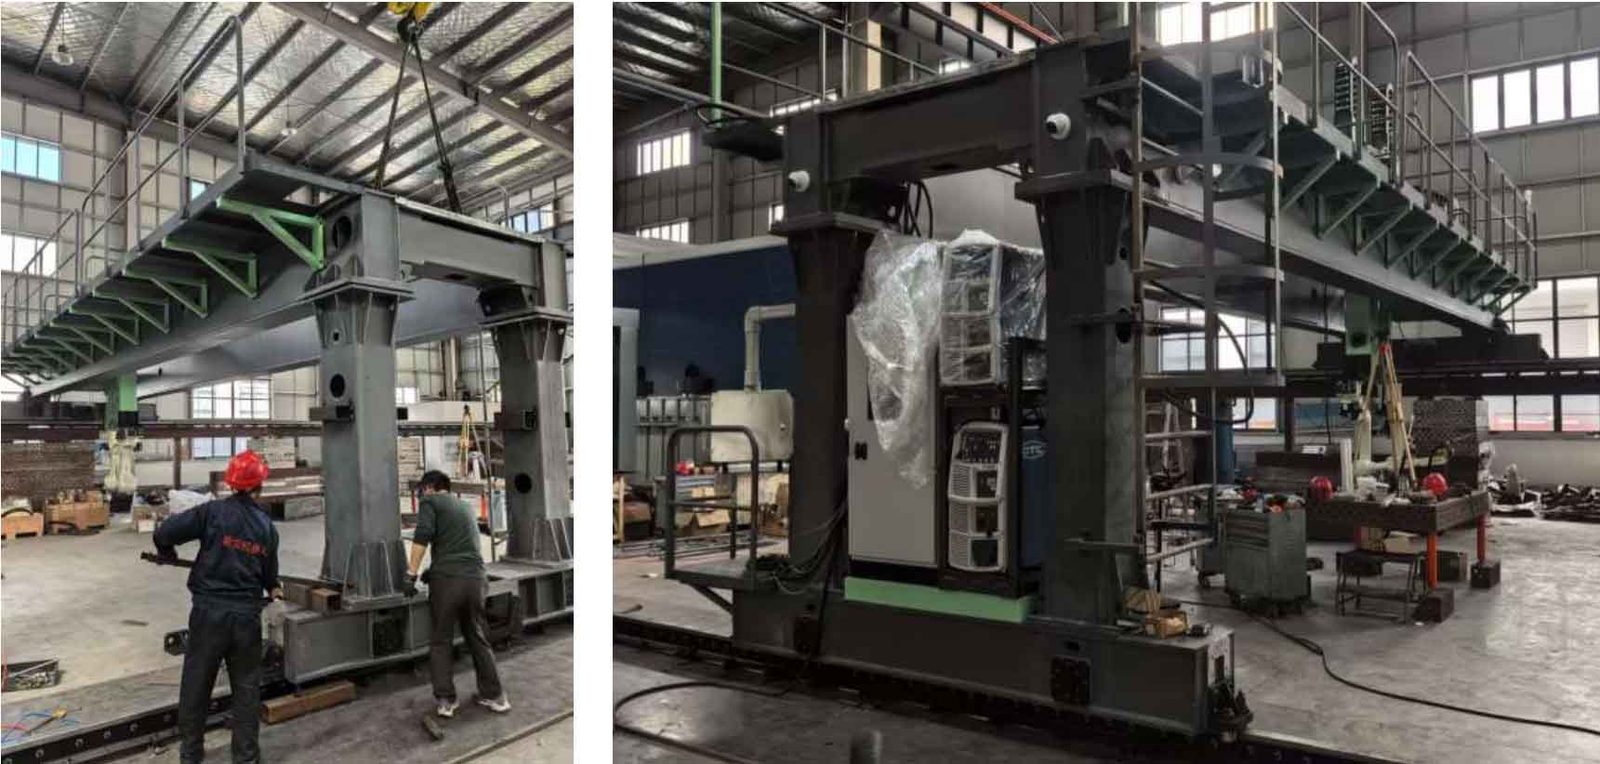
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
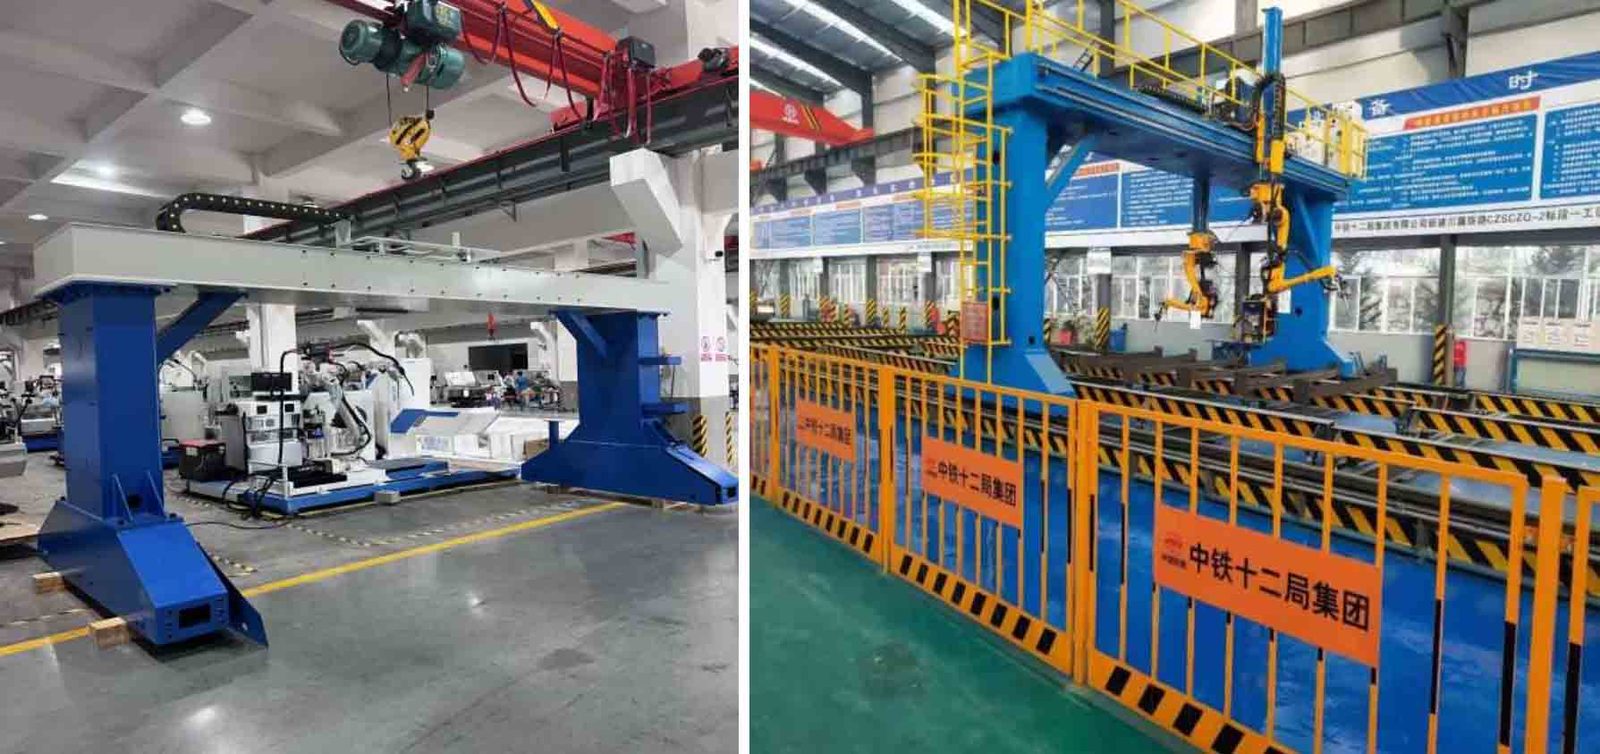
Positioner dapat dirancang oleh Xinbao berdasarkan persyaratan teknis atau disesuaikan berdasarkan gambar yang disediakan.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Data teknis lengkap
| Model | Tidak |
|---|---|
| sumbu | 3 sumbu |
| Kategori | Robot Industri |
| Waktu memimpin | 45 hari |
Nilainya nominal pada 20 °C. Unduh lembar data untuk model cad, kurva torsi, dan peta I/O pengontrol.
Di mana ia berjalan
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Pertanyaan pembeli
Apa spesifikasi utama dari ?
Sumbu: 3 sumbu. Lembar data lengkap tersedia berdasarkan permintaan.
Apa waktu tunggu dan MOQ untuk?
Waktu tunggu adalah 45 hari; MOQ adalah 1 unit.
How is the priced?
Harga dikutip per konfigurasi, termasuk perkakas dan pengangkutan jika berlaku.
Dapatkan proposal harga untuk Robot Industri
Sertakan bagian, target rate dan port tujuan. Seorang insinyur — bukan chatbot — membalas dalam waktu 48 jam.
Kategori yang sama

Robot Pengelasan Titik 6 Sumbu, Jangkauan 1.950 mm

Gripper Vakum Terintegrasi untuk Penanganan Robot

ROKAE NB220 Robot Industri Seri 6 Sumbu - Muatan 150kg, Jangkauan 3201mm
Ditinjau oleh TROY Teknik ·. Spesifikasi diperiksa ulang berdasarkan lembar data pemasok di setiap penawaran.