


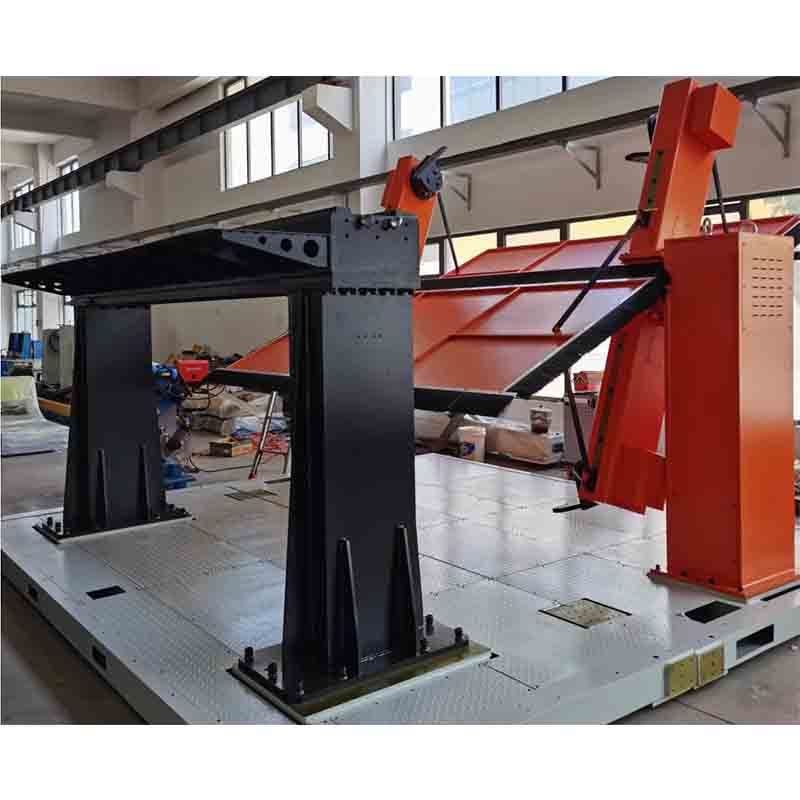
روبوت محور إضافي وموضع
المحور الإضافي للروبوت وموضعه عبارة عن روبوت صناعي للحام / المنصات النقالة. المواصفات الرئيسية: محاور 3 محاور. المهلة الزمنية هي 45 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- لا يوجد
- المحاور
- 3 محاور
- فئة
- الروبوتات الصناعية
- مهلة
- 45 يوما
ما هي هذه المنصة ل
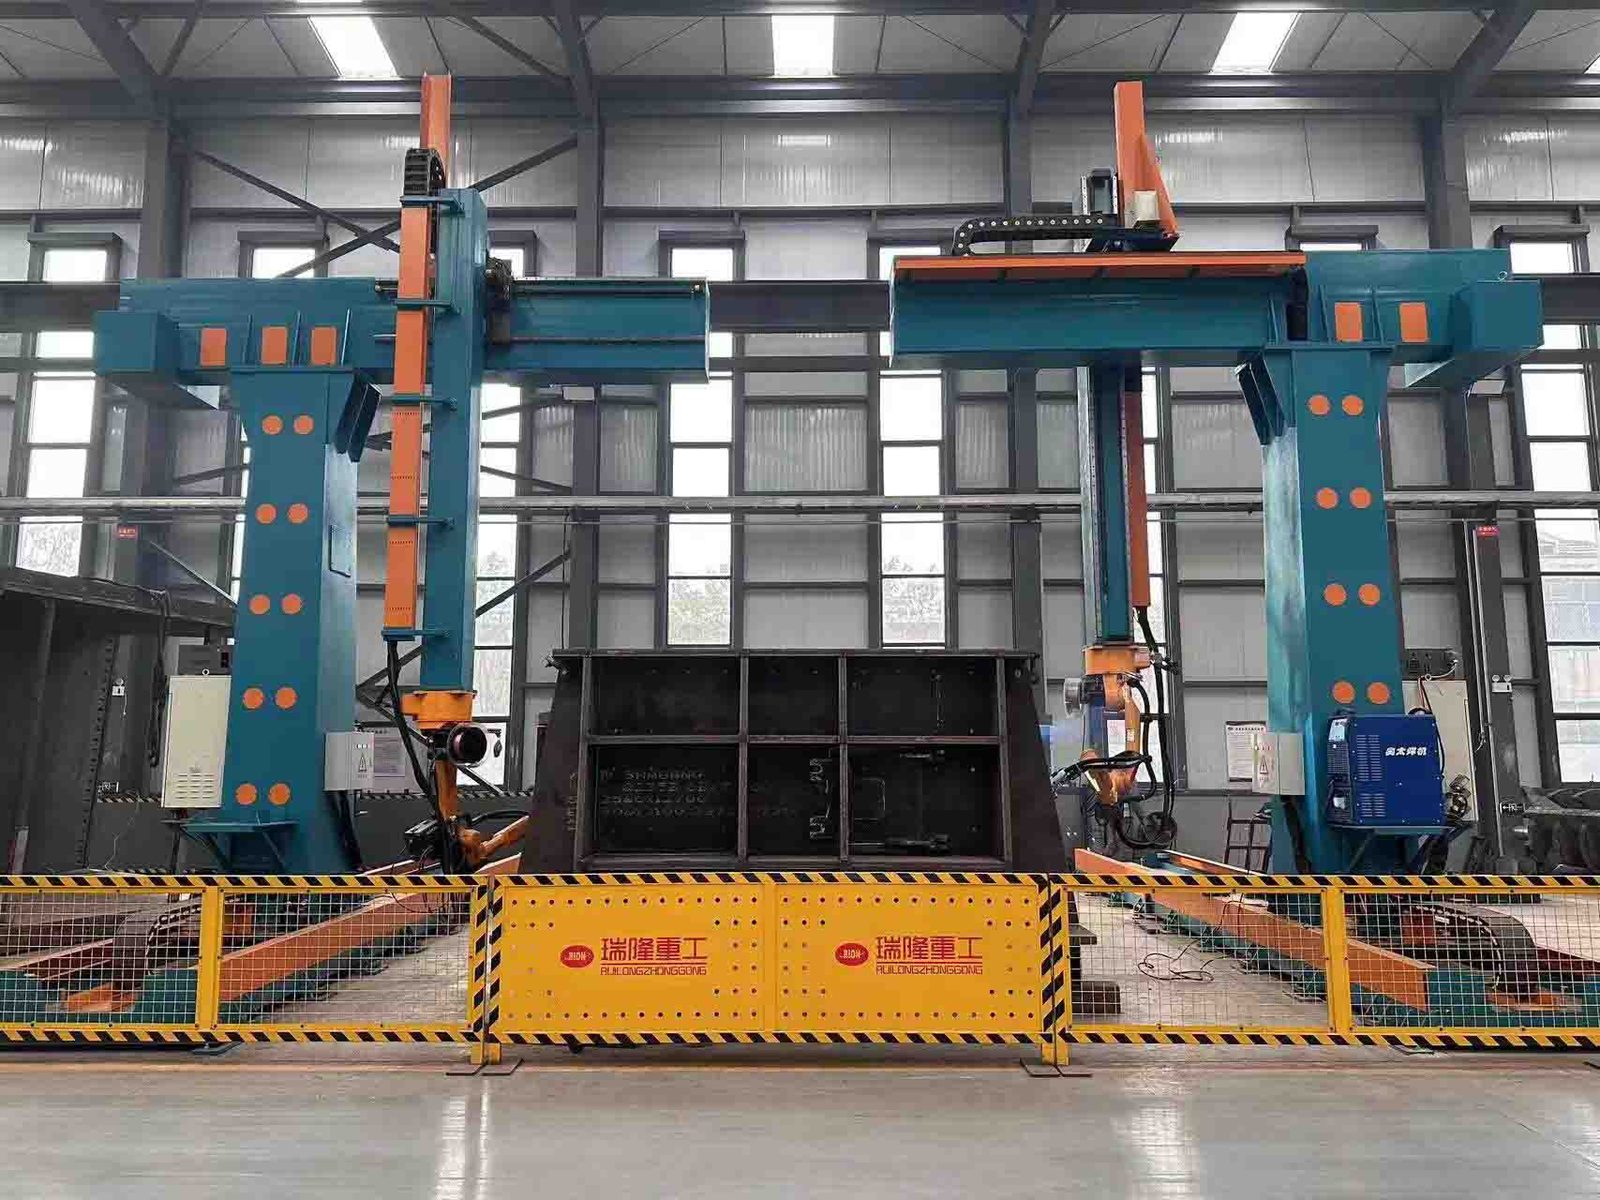
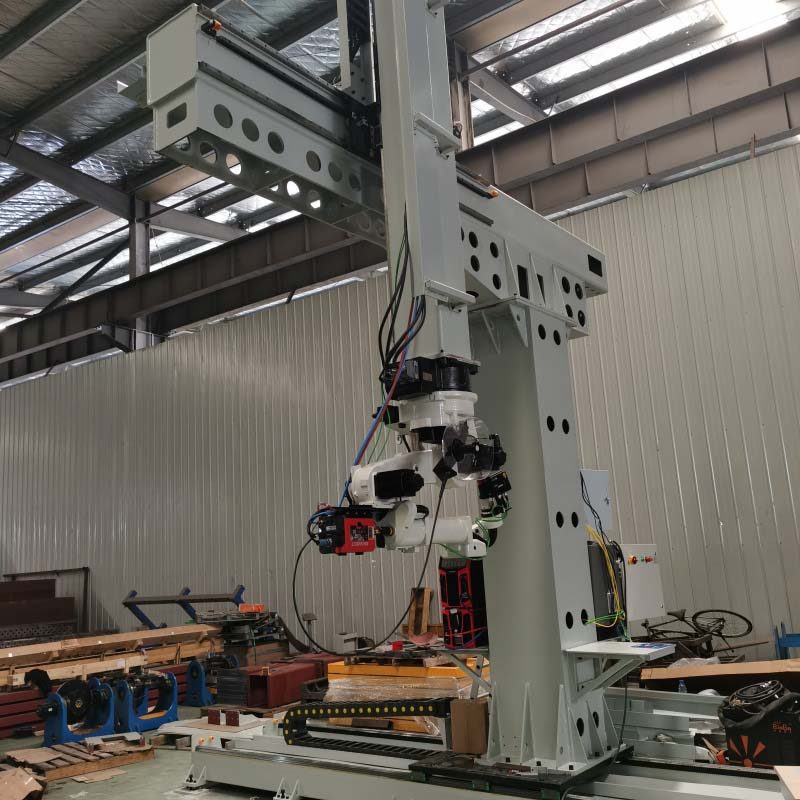
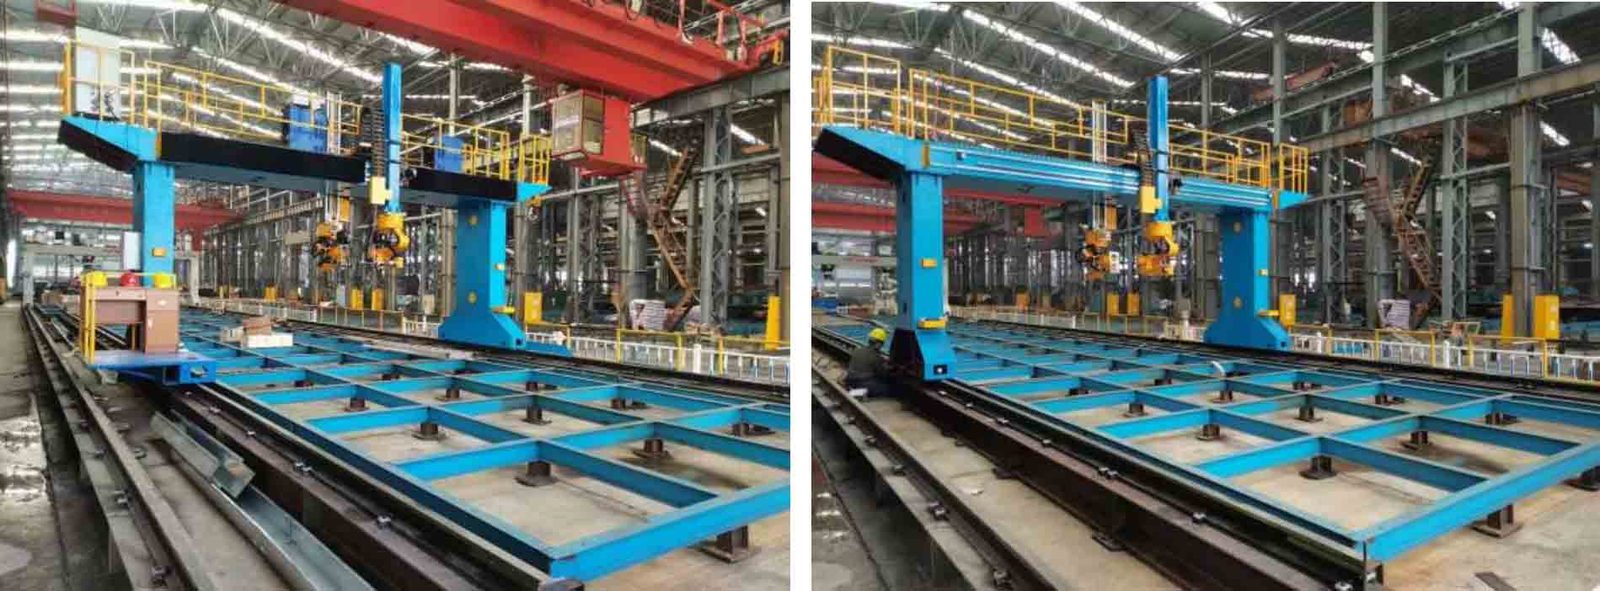
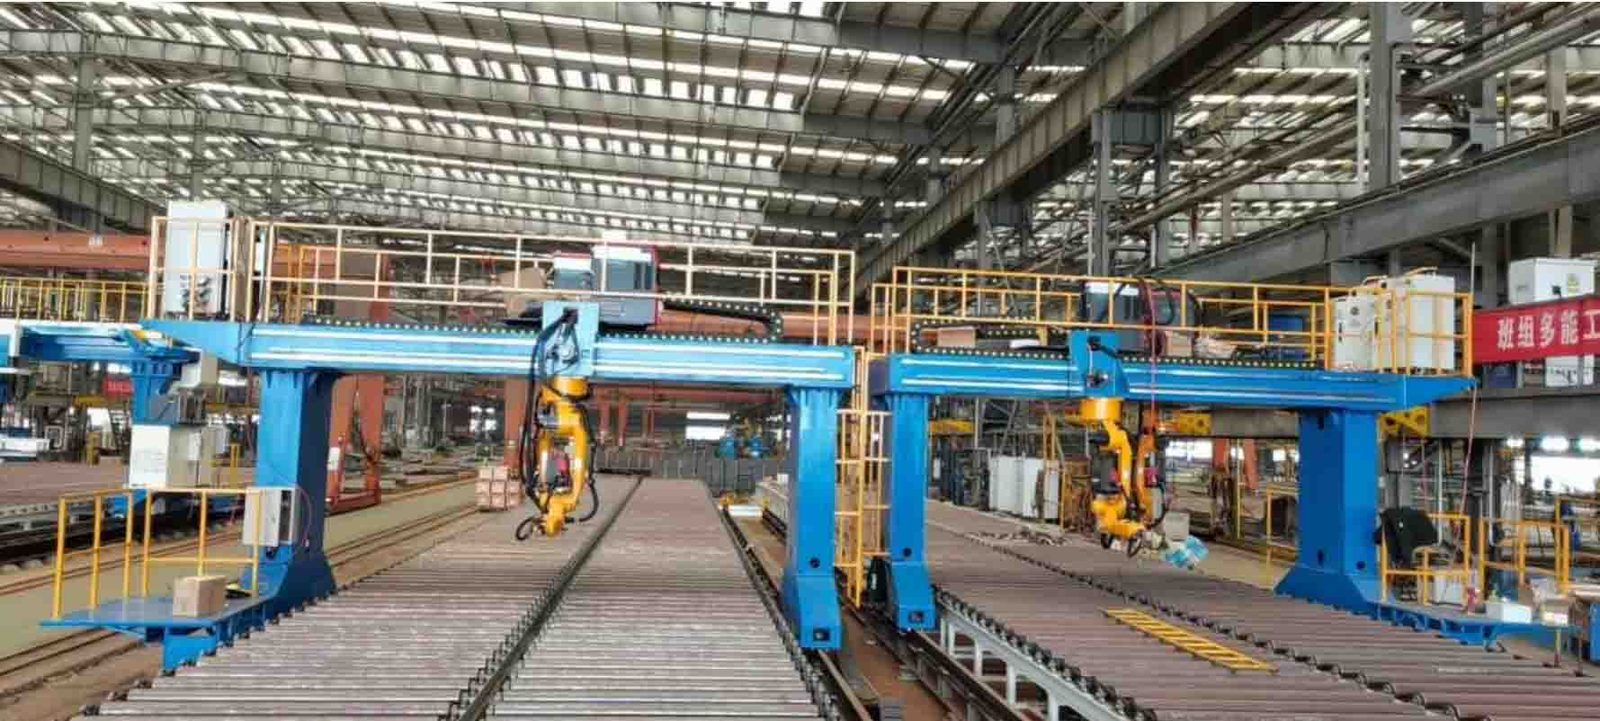
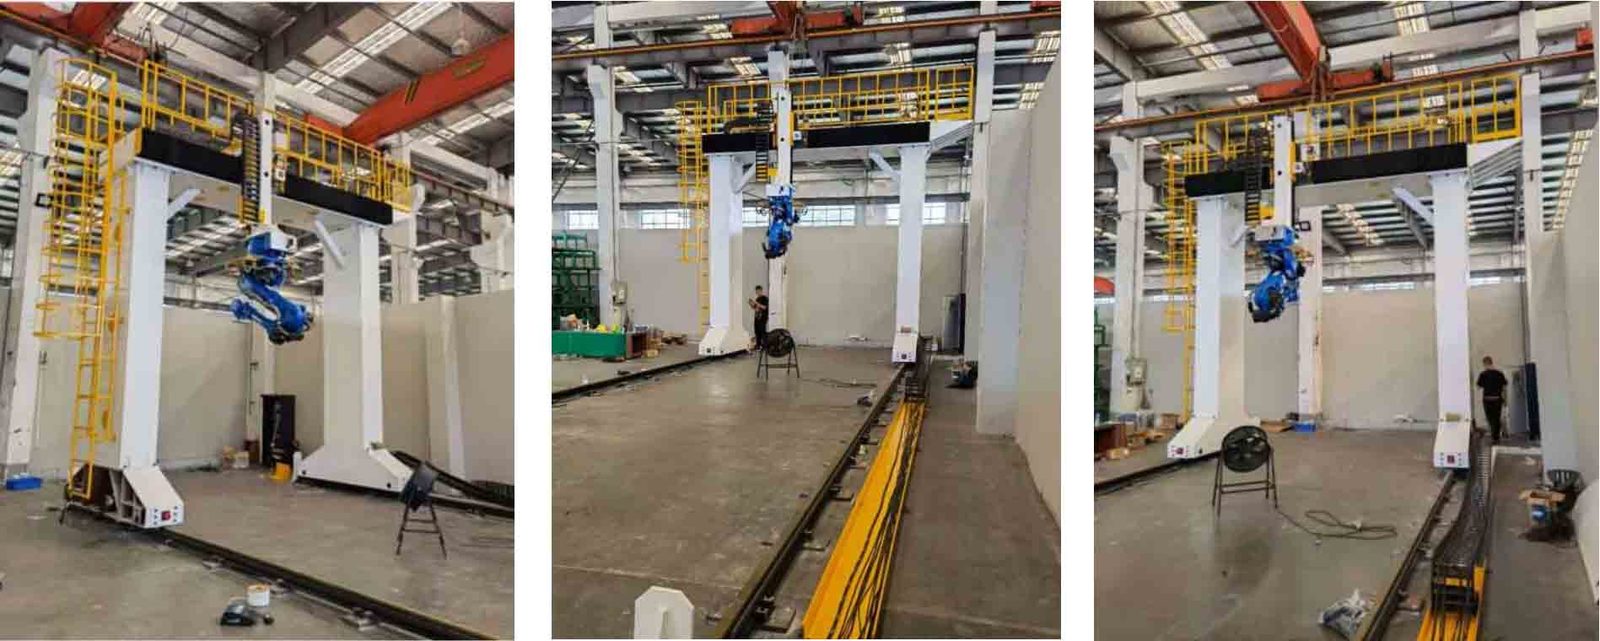
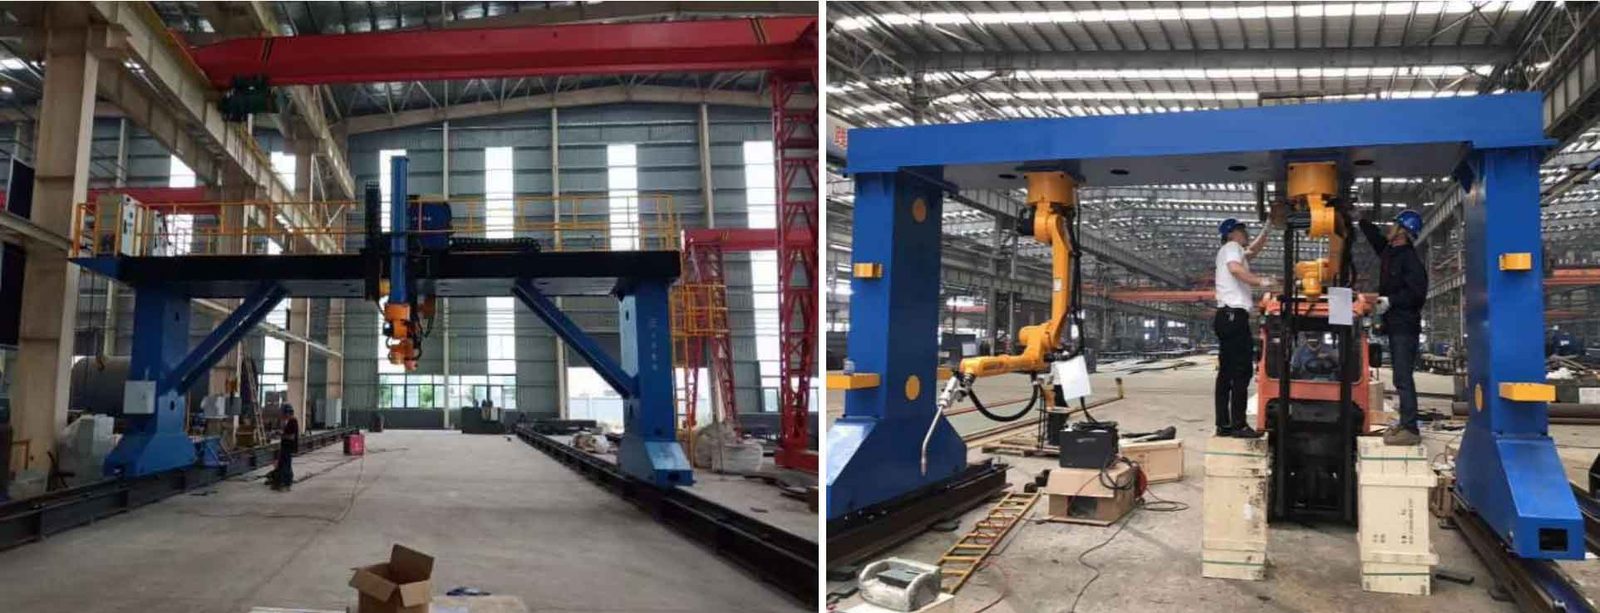
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 45 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | Shanghai, China |
| مصطلح التجارة الدولية | FOB Shanghai / CIF on request |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
Structural Composition
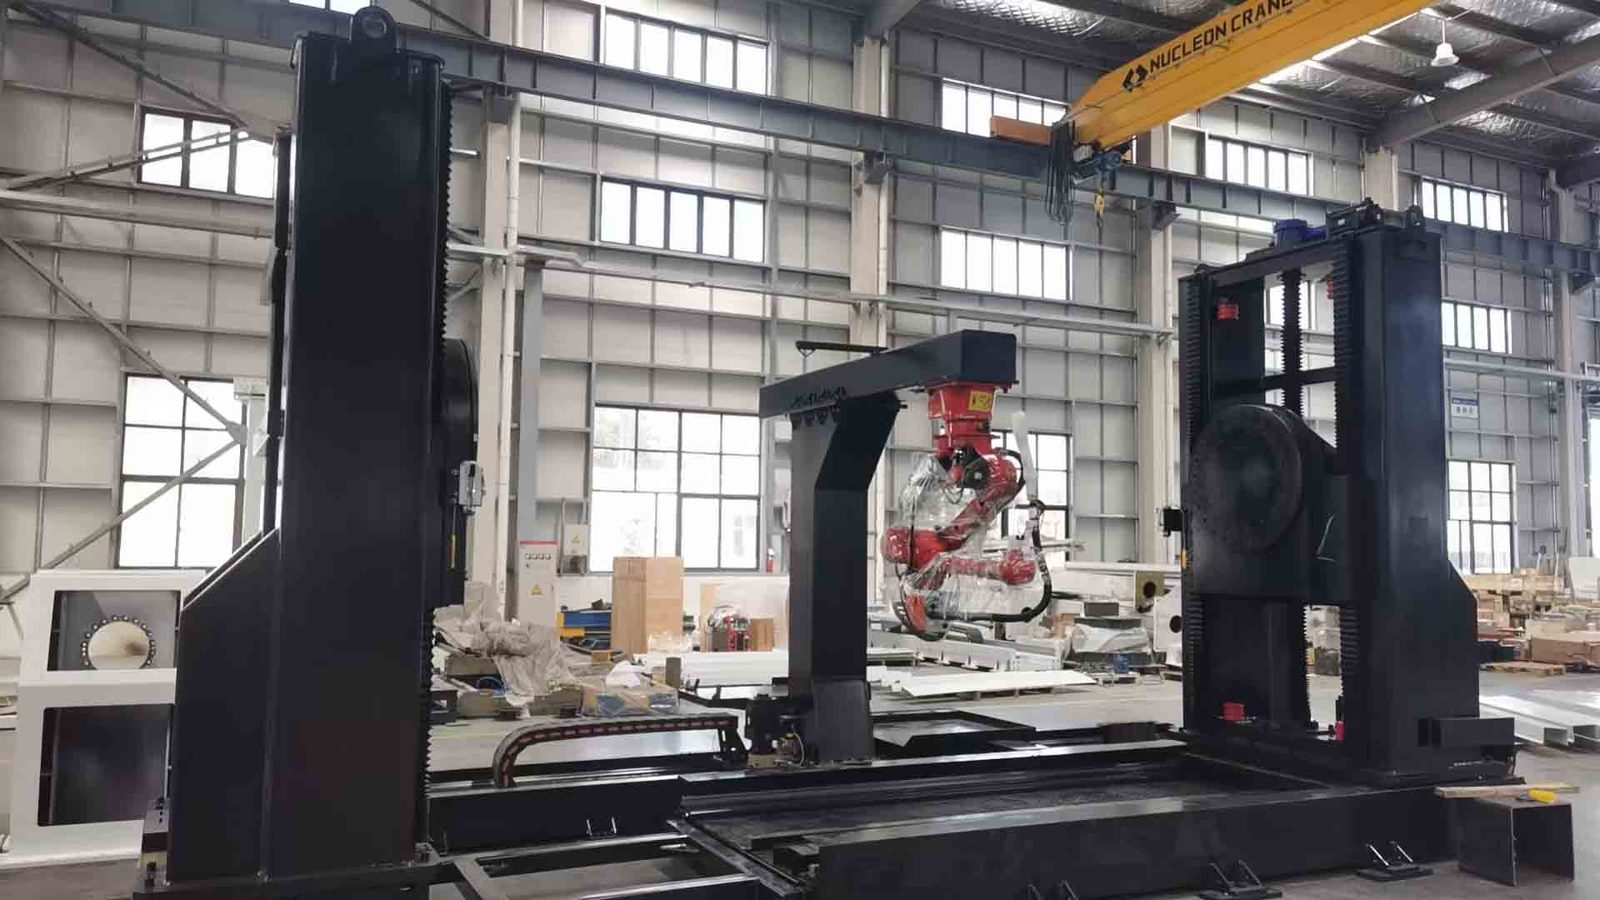
يتكون عادةً من الأجزاء التالية (سيتم دمج التكوين المحدد بمرونة وفقًا للاحتياجات الفعلية):
* **نظام الروبوت:** وحدة التنفيذ الأساسية لمحطة العمل، التي تقوم بأعمال اللحام والمهام العملية الأخرى.
* **موضع الكابولي:** يحمل قطعة العمل ويتيح تغيير الوضعية؛ إنه مكون متعدد الاستخدامات لمحطة العمل.
* **القاعدة المتنقلة/الثابتة:** تدعم أداة تحديد الموضع وقطعة العمل، مما يسمح لأداة تحديد الموضع بالتحرك على المسار لاستيعاب قطع العمل ذات الأطوال المختلفة.
* **نظام التحكم المتكامل:** يتيح التحكم المنسق والتواصل بين الروبوت وجهاز تحديد المواقع وجميع المعدات الأخرى.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
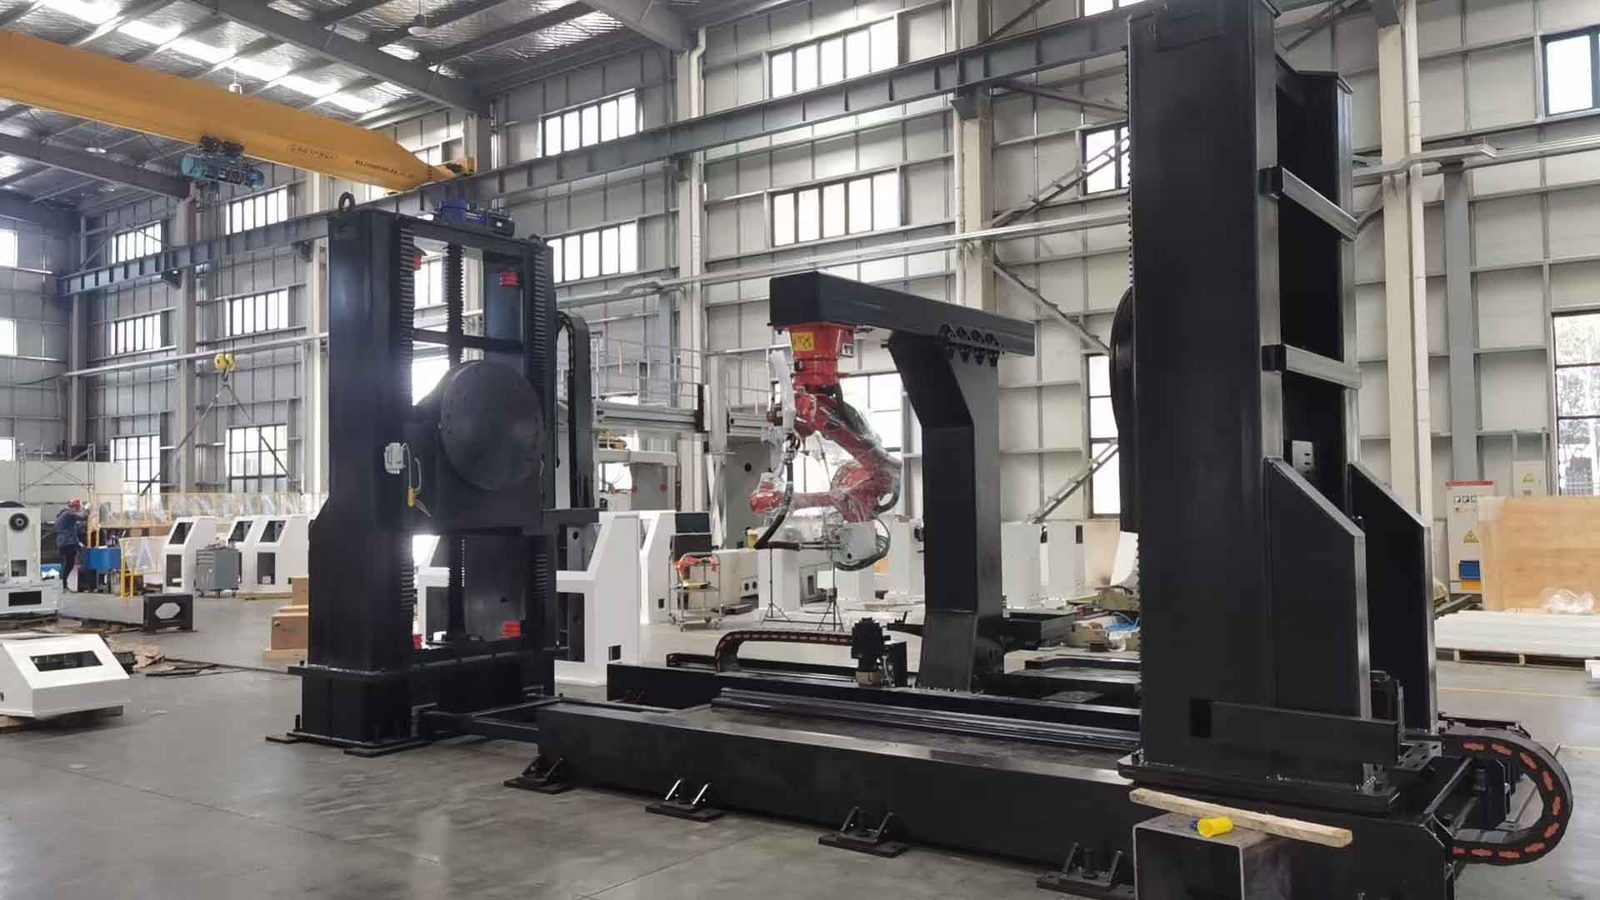
سير العمل النموذجي هو كما يلي:
1. تثبيت قطعة العمل: يتم رفع قطعة العمل يدويًا أو تلقائيًا على جهاز تحديد الموضع وتثبيتها.
2. التشغيل التعاوني: يقوم الروبوت بإجراء اللحام، ويساعد محدد الموضع عن طريق قلب قطعة العمل إلى الموضع الأمثل، وتحقيق التشغيل التعاوني حيث "يتحرك الروبوت وتتحرك قطعة العمل جنبًا إلى جنب".
3. التفريغ: بعد الانتهاء من جميع اللحامات، يعود الروبوت إلى أصله، ويتم تفريغ قطعة العمل يدويًا.
⚙ Key Technical Parameters
عند اختيار محدد الموضع، تتضمن المعلمات الأساسية التي يجب مراعاتها (استنادًا إلى نماذج مثل Kunrui RDSL-XX) ما يلي:
· الحمل المقدر: يحدد الحد الأقصى لوزن قطعة العمل التي يمكن أن تتحملها؛ يمكن أن يغطي النطاق 500 كجم إلى 5000 كجم حسب المتطلبات.
· شوط الرفع: أقصى مسافة للحركة العمودية لقطعة الشغل تصل إلى 2000 مم.
· نطاق الإمالة/الدوران: يحدد القدرة على ضبط وضع قطعة العمل؛ نطاق الإمالة هو عادةً ±180 درجة، ويمكن أن يحقق نطاق الدوران دورانًا مستمرًا قدره ±360 درجة (N×360°).
• تكرار دقة تحديد المواقع: مؤشر رئيسي لقياس دقة محدد المواقع. في تطبيقات اللحام الآلي، تكون متطلبات الدقة عادةً ± ±0.1 مم.
✨ Structural Features and Advantages
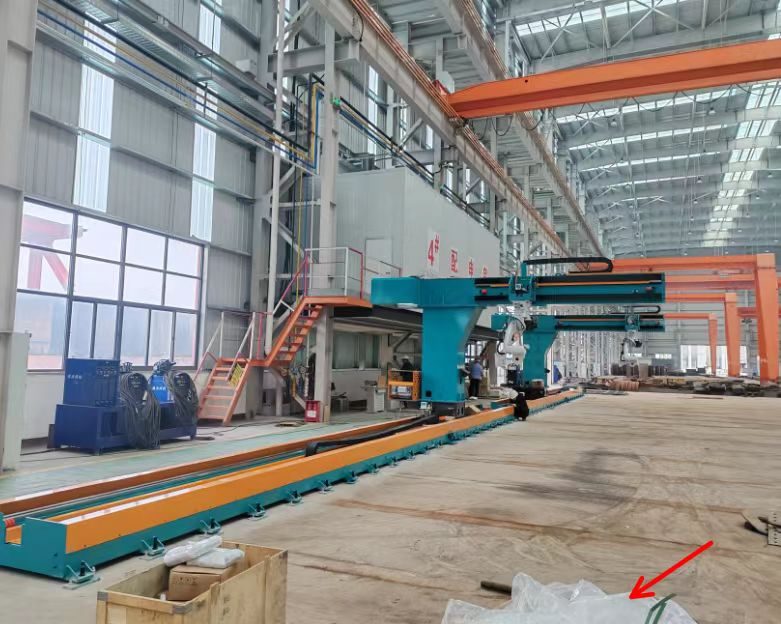
• الميزة الأساسية: الرفع. تعمل آلية الرفع الكابولية، التي يتم تشغيلها بواسطة محركات مؤازرة ومسامير الرصاص، على التعويض بشكل فعال عن المدى المحدود للروبوت، مما يتيح تغطية قطع العمل الطويلة للغاية (على سبيل المثال، ما يصل إلى 8 أمتار في الطول).
• التعاون متعدد المحاور، وإمكانية الوصول الممتازة: من خلال الجمع بين الرفع والإمالة والتدوير، من الناحية النظرية، يمكن تعديل أي سطح لقطعة العمل إلى وضع العمل الأمثل.
• الهيكل المفتوح: مستمد من التصميمات "على شكل حرف L" و"على شكل حرف C"، مما يوفر مساحة تشغيل مفتوحة، مما يسهل رفع قطع العمل الكبيرة وعمليات الروبوت.
• صلابة عالية وقدرة على التحمل: الجسم الرئيسي ملحوم من الفولاذ عالي القوة ومعالج بالحرارة لضمان الاستقرار الهيكلي ومنع الاهتزاز عند حمل قطع العمل الثقيلة.
• تكامل وتعاون عاليان: متكامل تمامًا مع نظام التحكم في الروبوت عبر Profinet وEtherCAT والحافلات الأخرى، مما يحقق ربطًا دقيقًا.
✨Main Application Areas
• آلات البناء: لحام المكونات الهيكلية الكبيرة والمعقدة مثل أذرع الحفارات ودلاء اللودر.
• الهياكل الفولاذية/المقاطع الفولاذية: مزايا كبيرة في لحام ألواح التقوية للمكونات الطويلة والضيقة مثل العوارض H والعوارض الصندوقية.
• معدات طاقة الرياح: لحام المكونات الثقيلة مثل أبراج وقواعد توربينات الرياح.
• بناء السفن: لحام المكونات الثقيلة مثل أقسام الهيكل والحاويات الكبيرة.
• الفضاء الجوي: تجميع مكونات محركات الطائرات بمتطلبات دقة عالية للغاية.
Selection Guide.
عند اختيار الروبوت، يوصى بتقييمه باتباع الخطوات التالية:
1. تحديد أبعاد الحمولة وقطعة العمل: بناءً على وزن قطعة العمل (يوصى بالسماح بهامش 20%-30%)، وقطر الدوران، والطول، حدد سعة الحمولة المطلوبة وشوط الرفع/السفر.
2. تحديد المتطلبات الوظيفية: توضيح الإجراءات التي يجب تنفيذها (الرفع، التقليب، التدوير)، وما إذا كانت مخصصة للحام (يتطلب ثباتًا منخفض السرعة) أو التجميع والتعامل.
3. تأكيد متطلبات الدقة: بالنسبة للحام عالي الدقة، ركز على التكرار (على سبيل المثال، ±±0.1 مم).
4. تقييم طرق التحكم والتكامل: تأكد من أن جهاز تحديد المواقع يتم التحكم فيه مباشرة بواسطة نظام التحكم في الروبوت ويستخدم بروتوكولات اتصال متوافقة مثل EtherCAT وProfinet.
5. فحص جودة المكونات الأساسية: اطلب من الموردين تحديد العلامات التجارية للمكونات الرئيسية مثل المحركات المؤازرة ومخفضات الدقة، وتقديم تقارير فحص الجودة.
Future Development Trends
* **التحكم الذكي:** من خلال دمج التعرف البصري على الذكاء الاصطناعي وأجهزة الاستشعار عالية الدقة، فإنه يحقق التعرف التلقائي على قطع العمل وتوليد مسار الإزاحة الأمثل.
* **دقة وكفاءة عالية:** باستخدام محرك سيرفو + مجموعة مخفض الدقة، تصل دقة تحديد الموقع إلى ±0.01 درجة.
* **التصميم المعياري:** تم تصميم المكونات الأساسية كوحدات موحدة، مما يسمح للمستخدمين بدمجها بمرونة لتلبية احتياجات الإنتاج المتنوعة وتبسيط عمليات الصيانة اللاحقة.
* **تعاون كامل العملية:** من خلال التواصل في الوقت الفعلي مع الروبوتات والمعدات الأخرى عبر شبكة إيثرنت الصناعية، يصبح "متعاونًا في عملية الإنتاج"، ويلعب دورًا حاسمًا، خاصة في مجالات مثل الطاقة الجديدة.
باختصار، تعتبر أدوات تحديد موضع الرفع الكابولية أدوات قوية للتعامل مع قطع العمل الكبيرة وغير المنتظمة. جوهر الاختيار هو مطابقة قطع العمل المحددة ومتطلبات العملية بدقة. لمساعدتك في تضييق نطاق اختيارك،
هل يمكن أن تخبرني من فضلك بالوزن والطول التقريبي لقطع العمل التي تقوم بلحامها بشكل أساسي؟ يمكنني بعد ذلك تقييم مواصفات الحمل المناسبة ومتطلبات الشوط بناءً على حالتك المحددة.
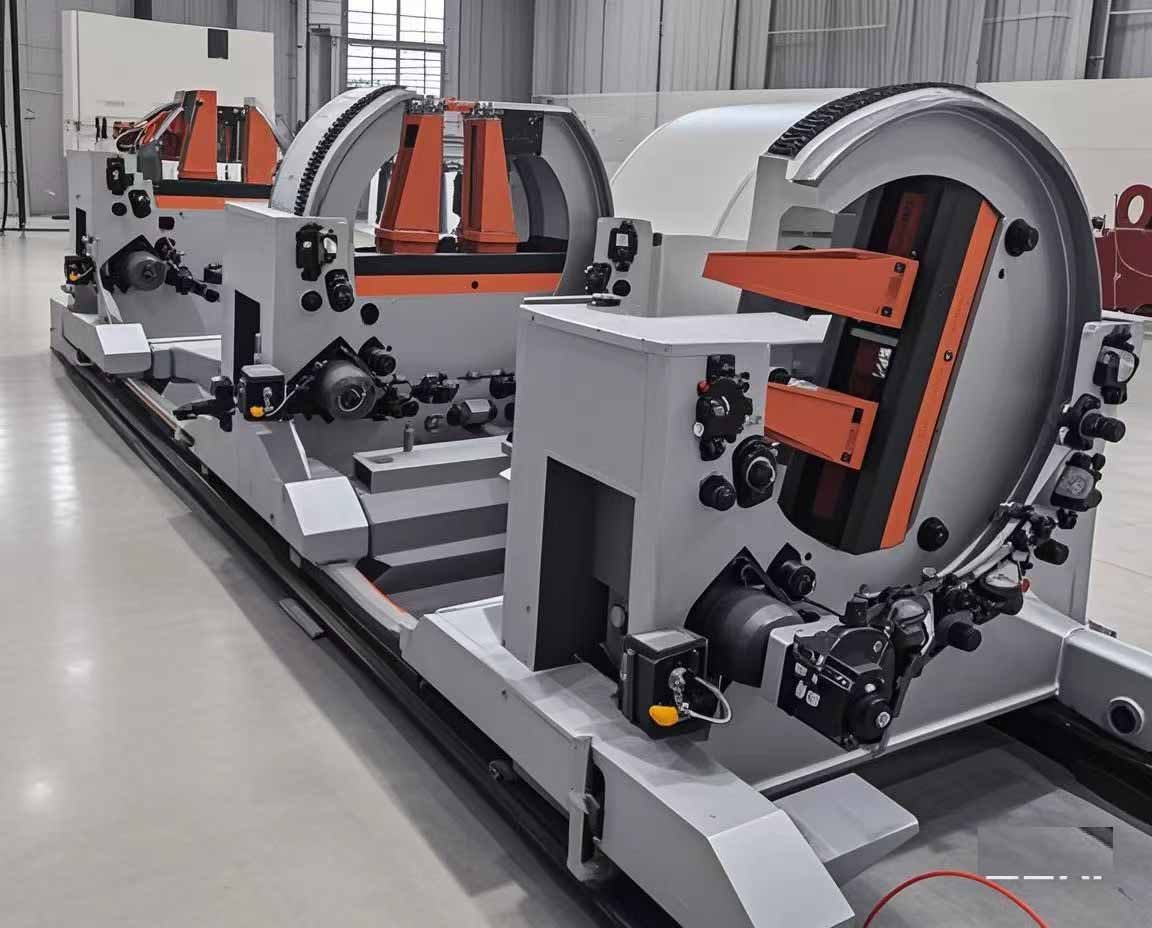
تم تجهيز جهاز تحديد الموضع بمحرك مؤازر ومخفض RV، وتم تصنيع الأجزاء باستخدام الحاسب الآلي للحصول على دقة عالية.
يمكن تصميم أدوات تحديد الموضع بناءً على المتطلبات الفنية أو تخصيصها وفقًا للرسومات المقدمة.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
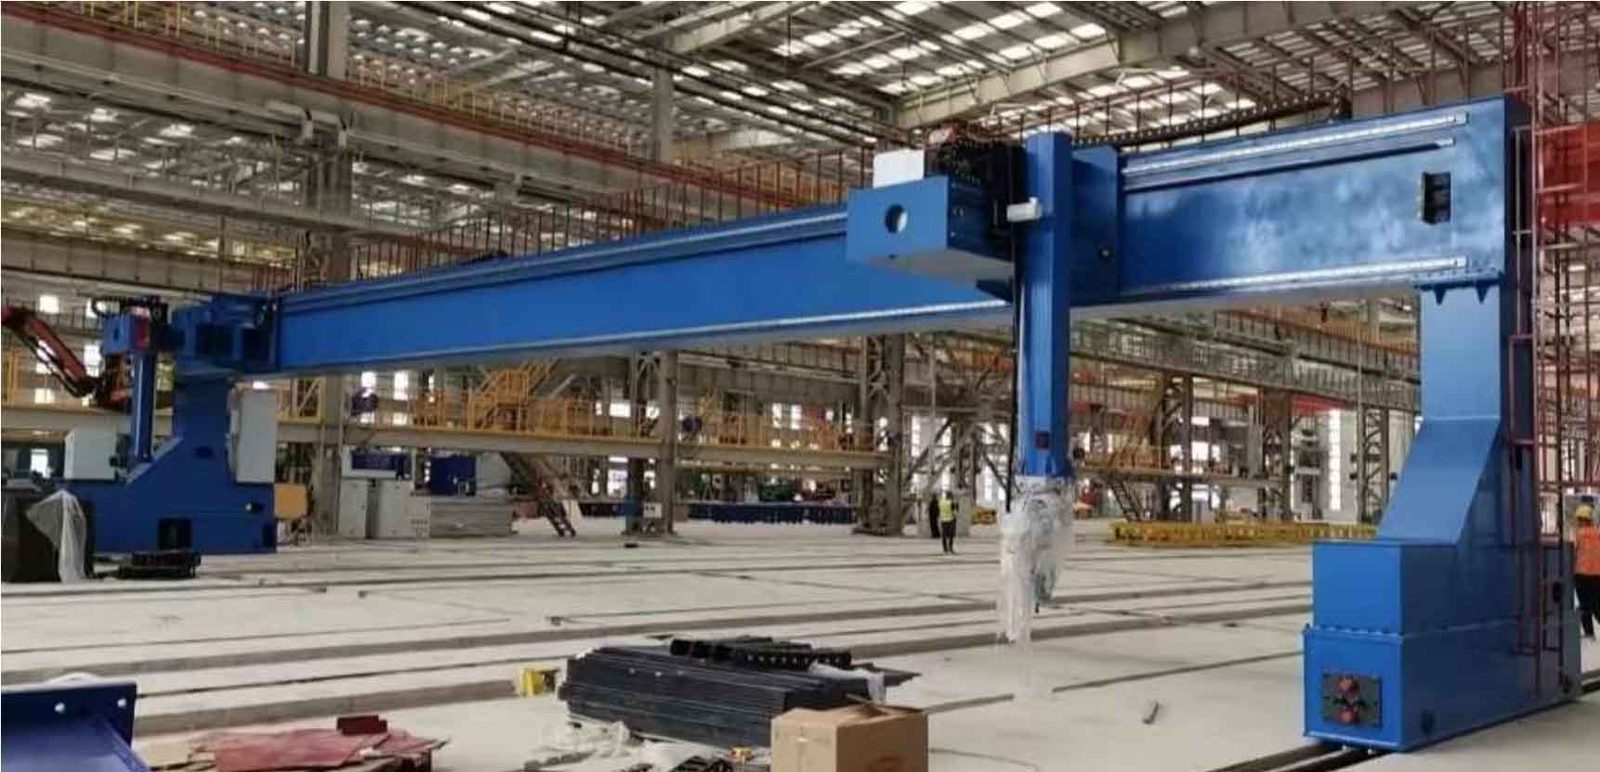
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
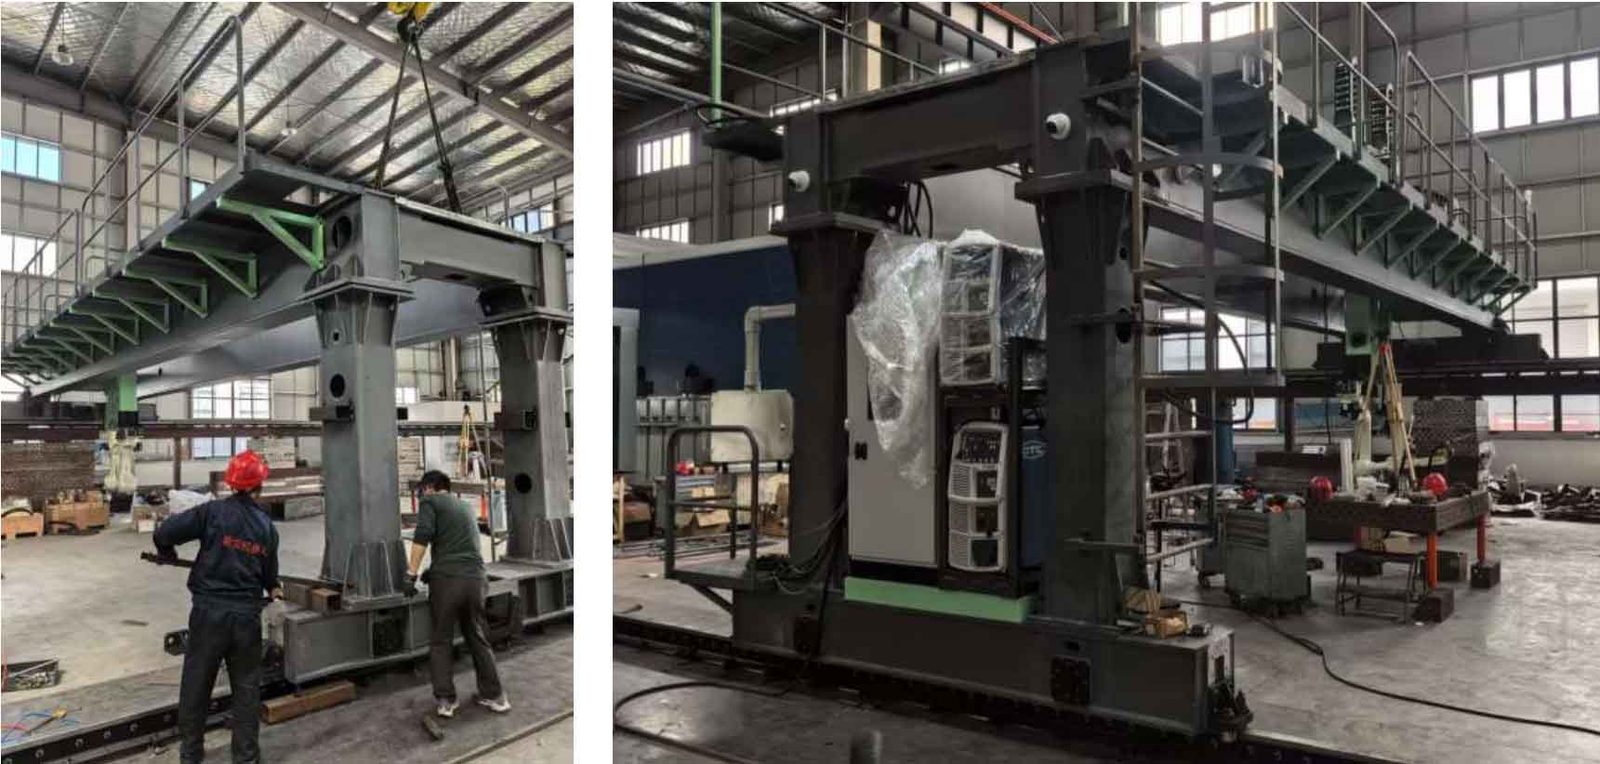
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
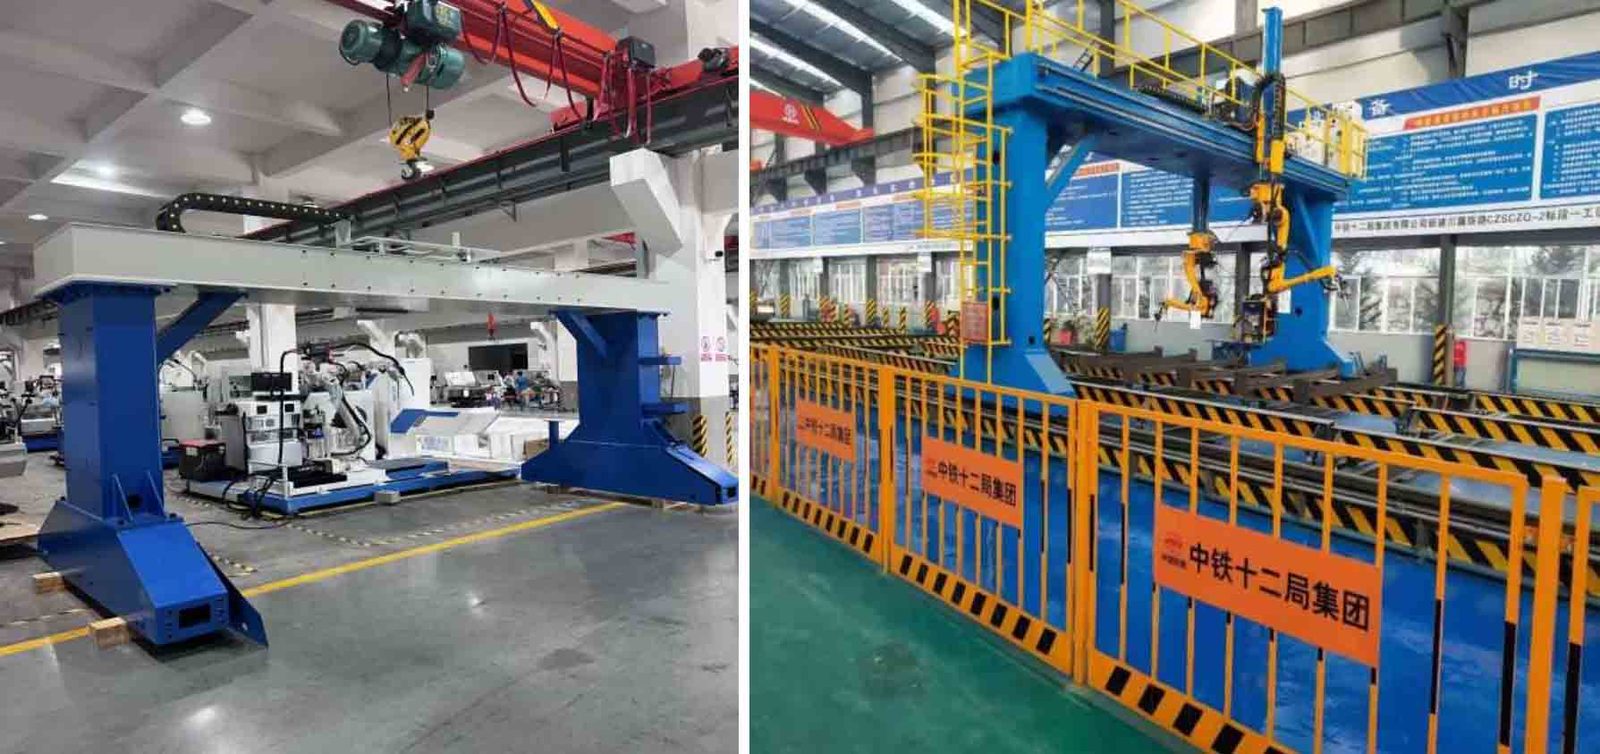
يمكن تصميم محددات الموضع بواسطة Xinbao بناءً على المتطلبات الفنية أو تخصيصها بناءً على الرسومات المقدمة.
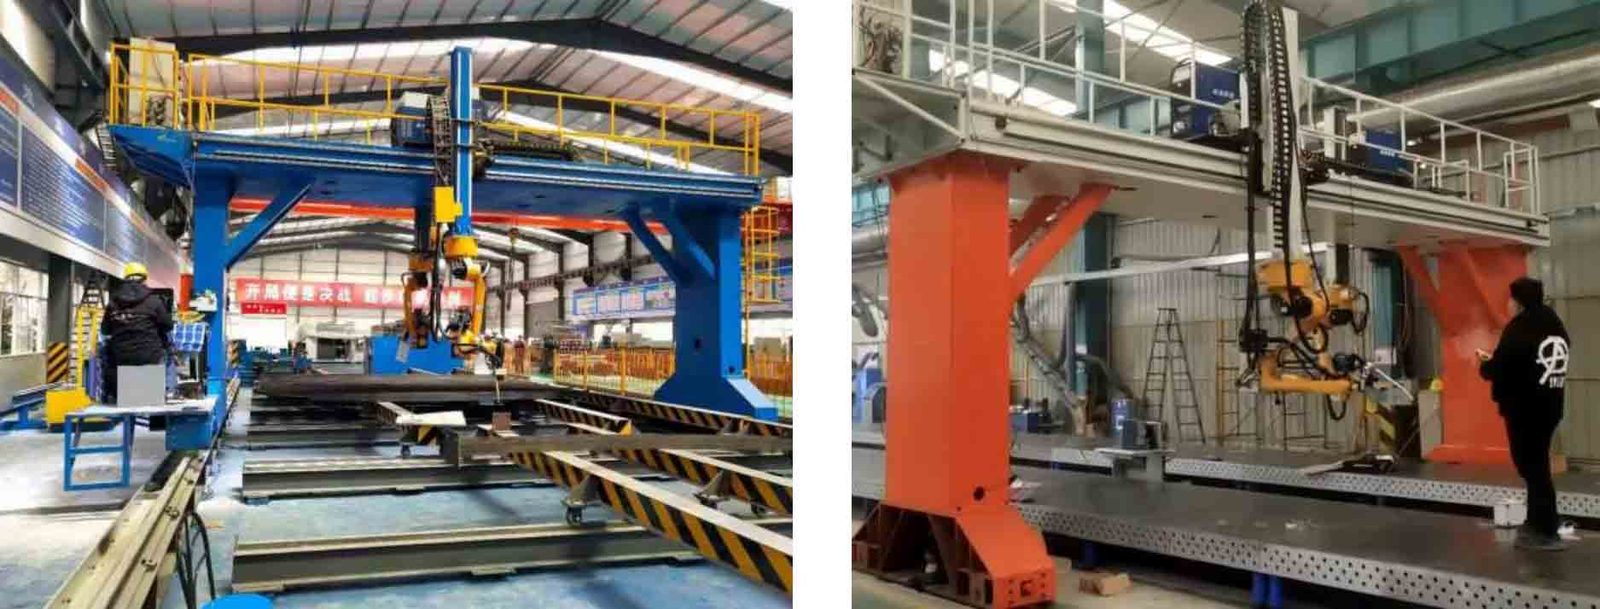
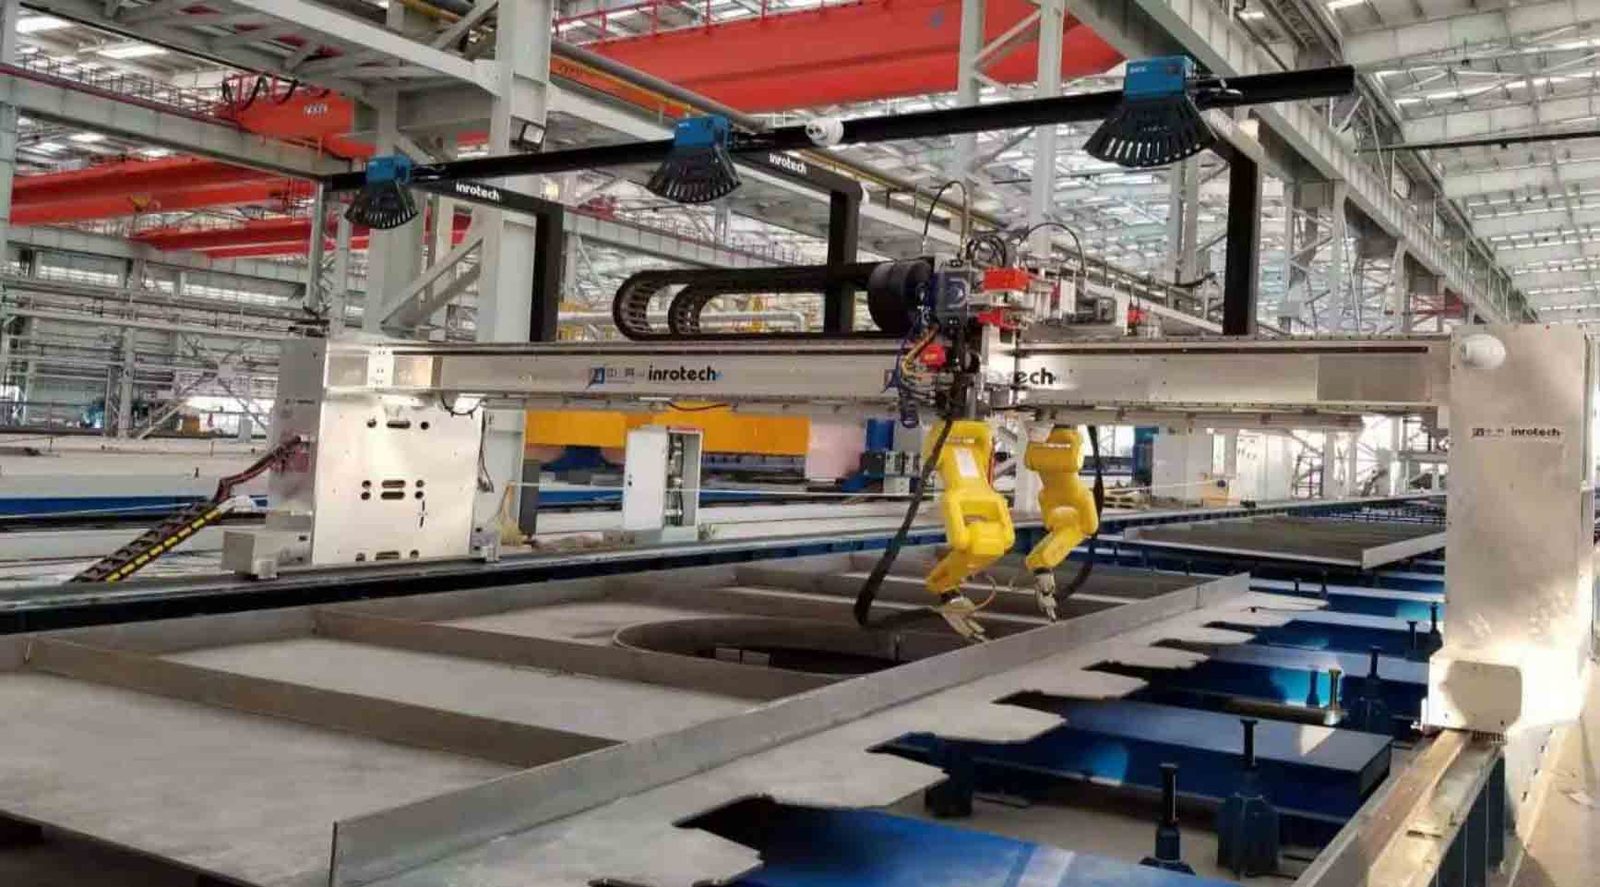
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
البيانات الفنية الكاملة
| نموذج | لا يوجد |
|---|---|
| المحاور | 3 محاور |
| فئة | الروبوتات الصناعية |
| مهلة | 45 يوما |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية لل؟
المحاور: 3 محاور. ورقة البيانات الكاملة متاحة عند الطلب.
ما هو المهلة وموك ل؟
المهلة الزمنية هي 45 يوما؛ موك هو 1 وحدة.
How is the priced?
يتم تحديد الأسعار حسب التكوين، بما في ذلك الأدوات والشحن حيثما ينطبق ذلك.
احصل على عرض سعر للروبوتات الصناعية
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة

روبوت لحام نقطي ذو 6 محاور، يصل إلى 1,950 ملم

قابض فراغ متكامل للتعامل مع الروبوت

ROKAE NB220 روبوت صناعي من السلسلة 6 محاور - حمولة 150 كجم، وصول 3201 مم
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.