


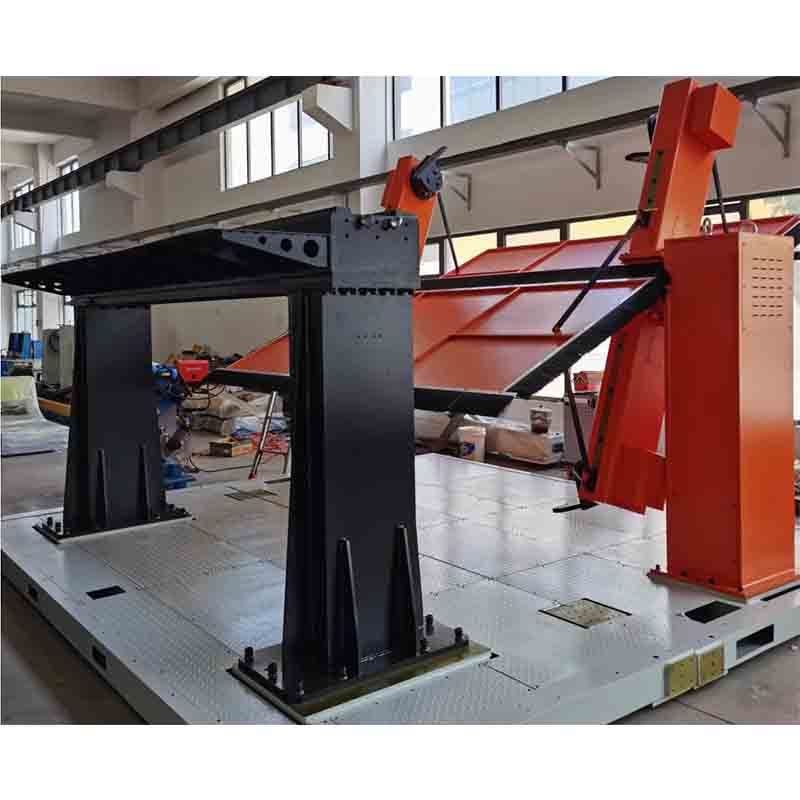
Posicionador y eje adicional del robot
El Robot eje adicional y posicionador es un robot industrial para soldadura/paletizado. Especificaciones clave: Ejes 3 ejes. El plazo de entrega es de 45 días; El precio se cotiza por configuración. Certificaciones: Documentación CE bajo petición.
- Modelo
- N / A
- Ejes
- 3 ejes
- Categoría
- Robots Industriales
- plazo de entrega
- 45 dias
Para qué sirve esta plataforma
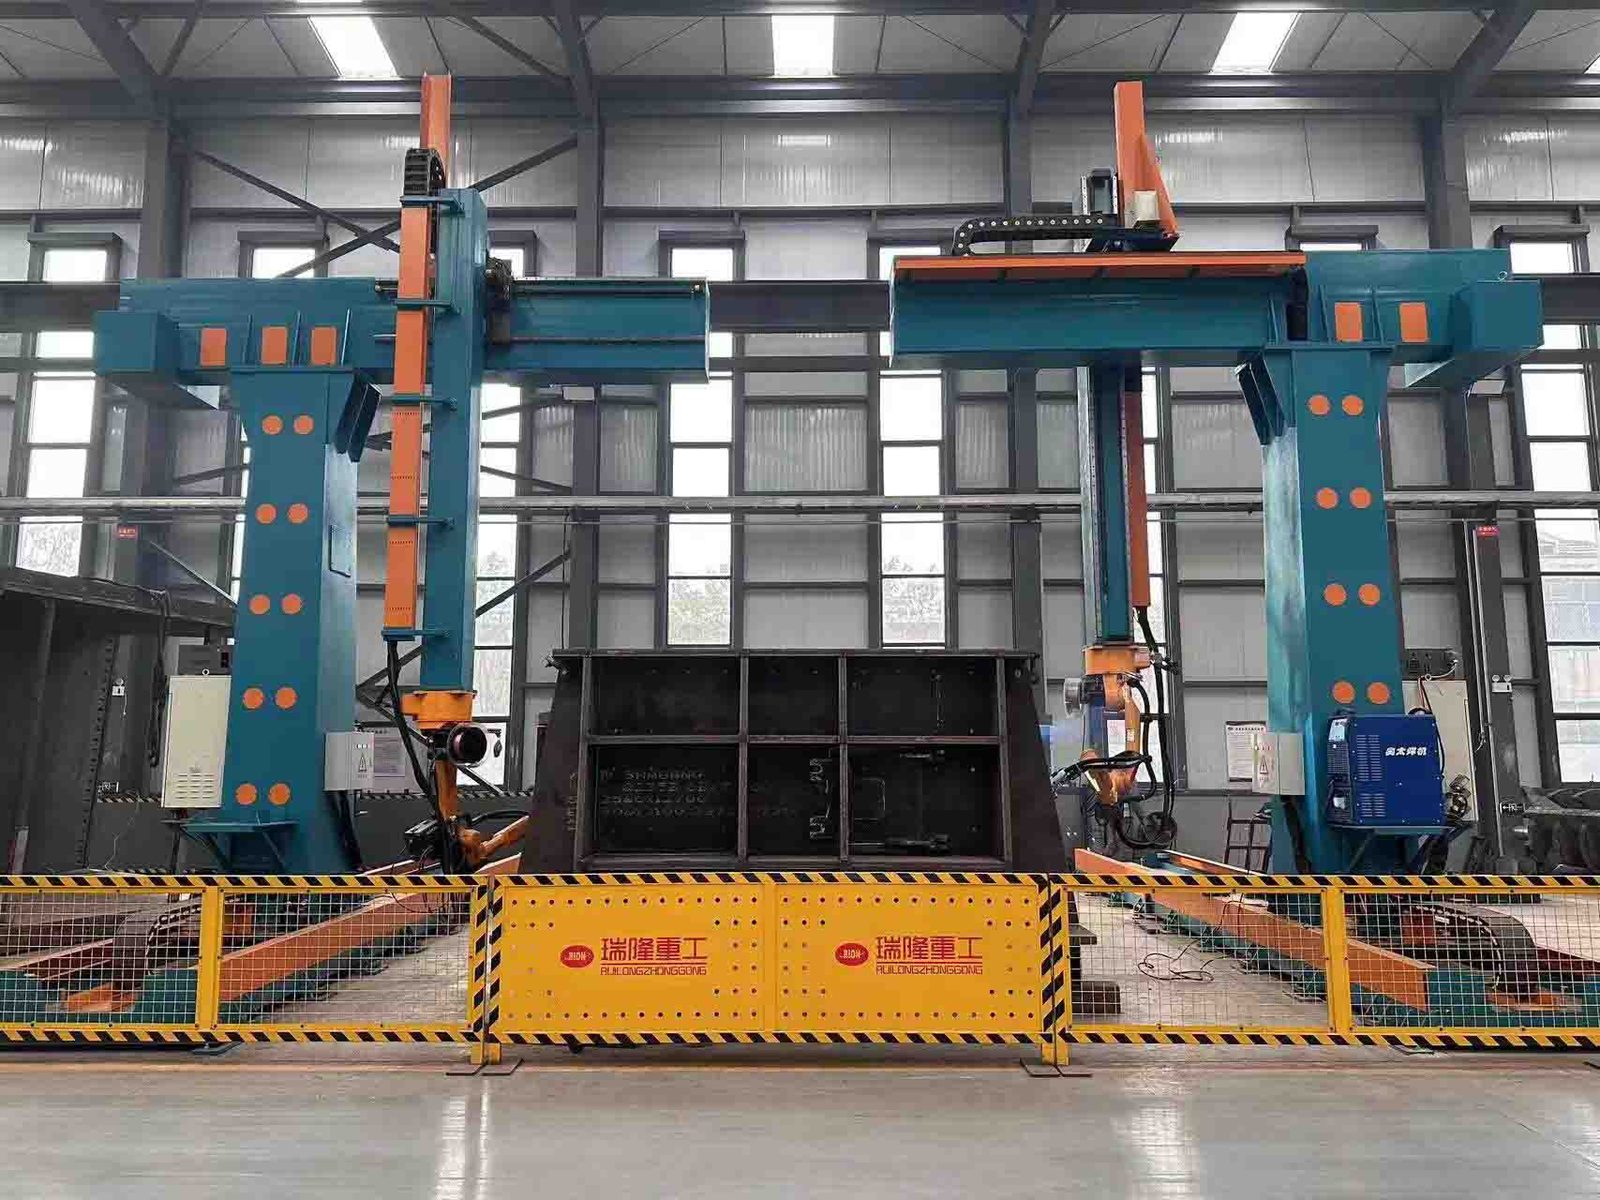
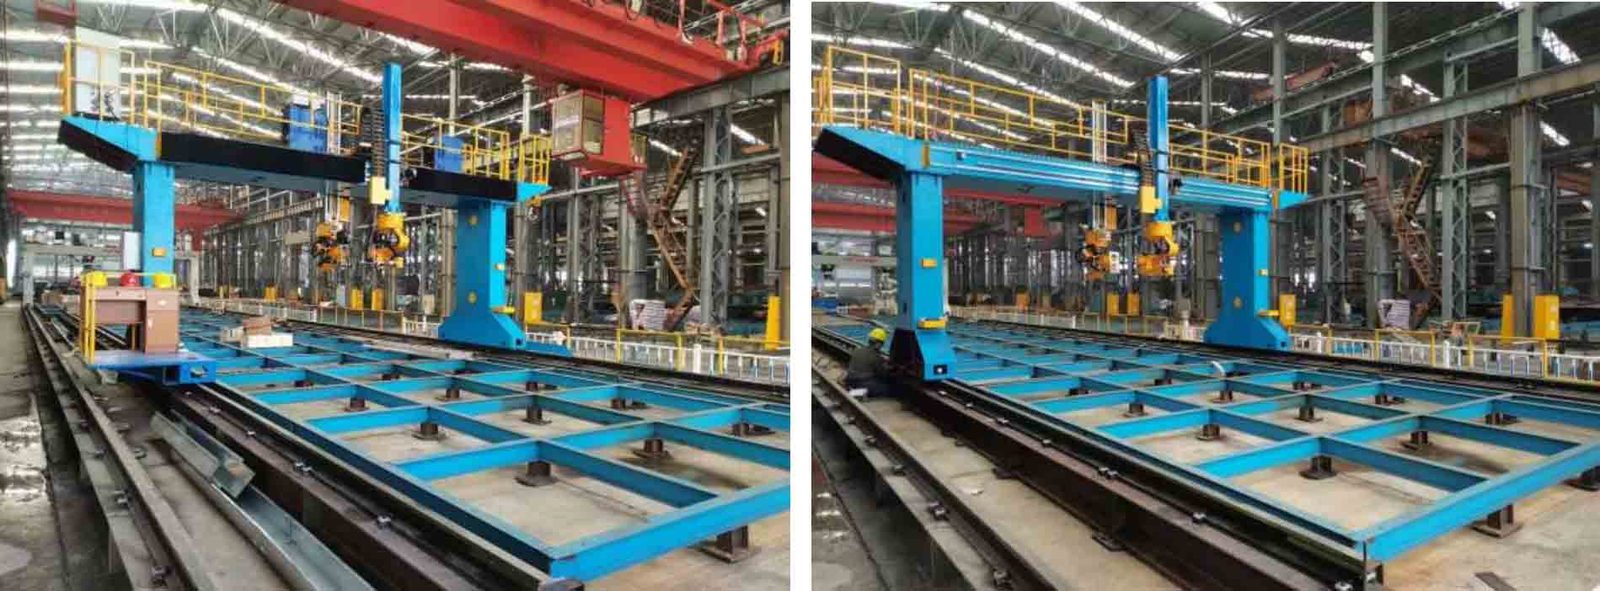
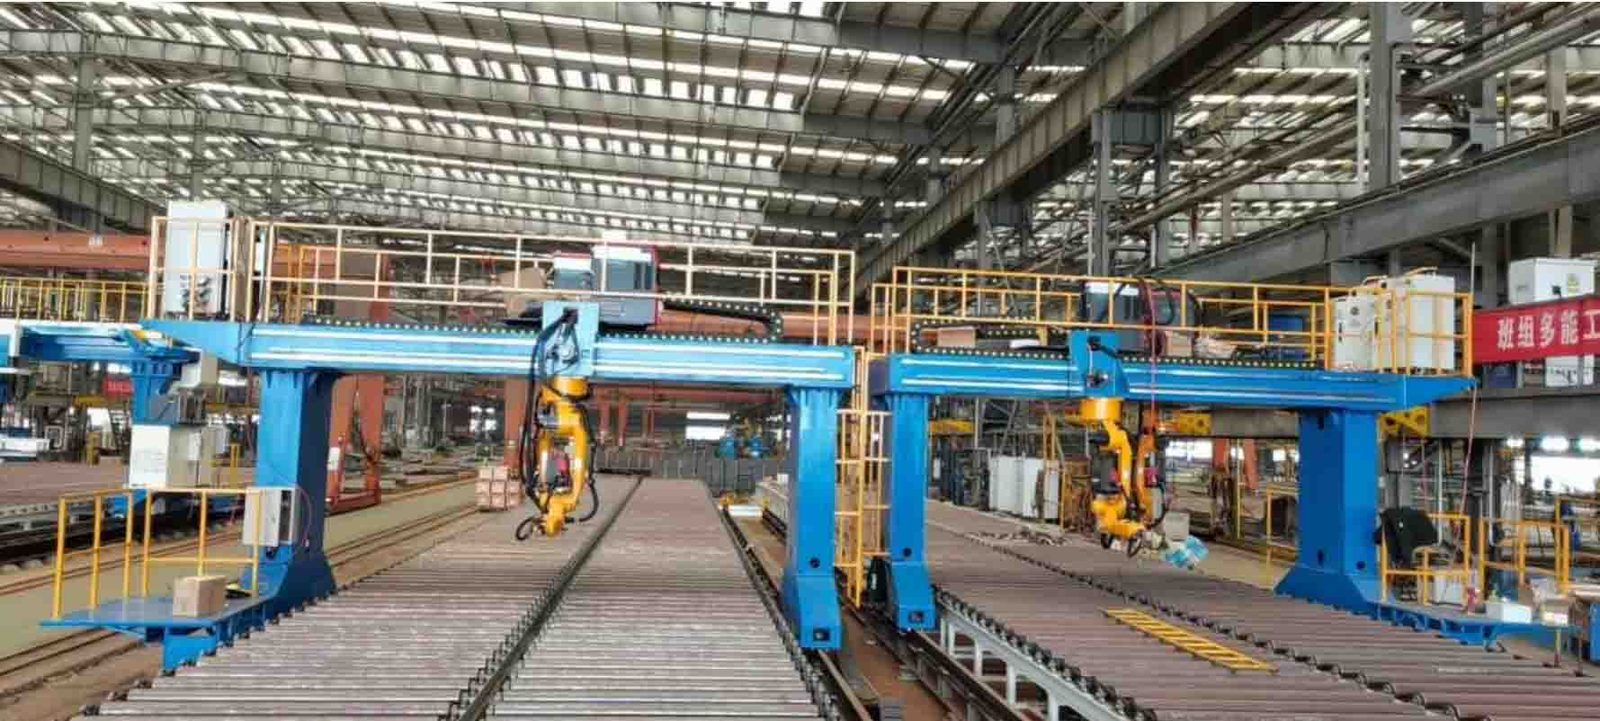
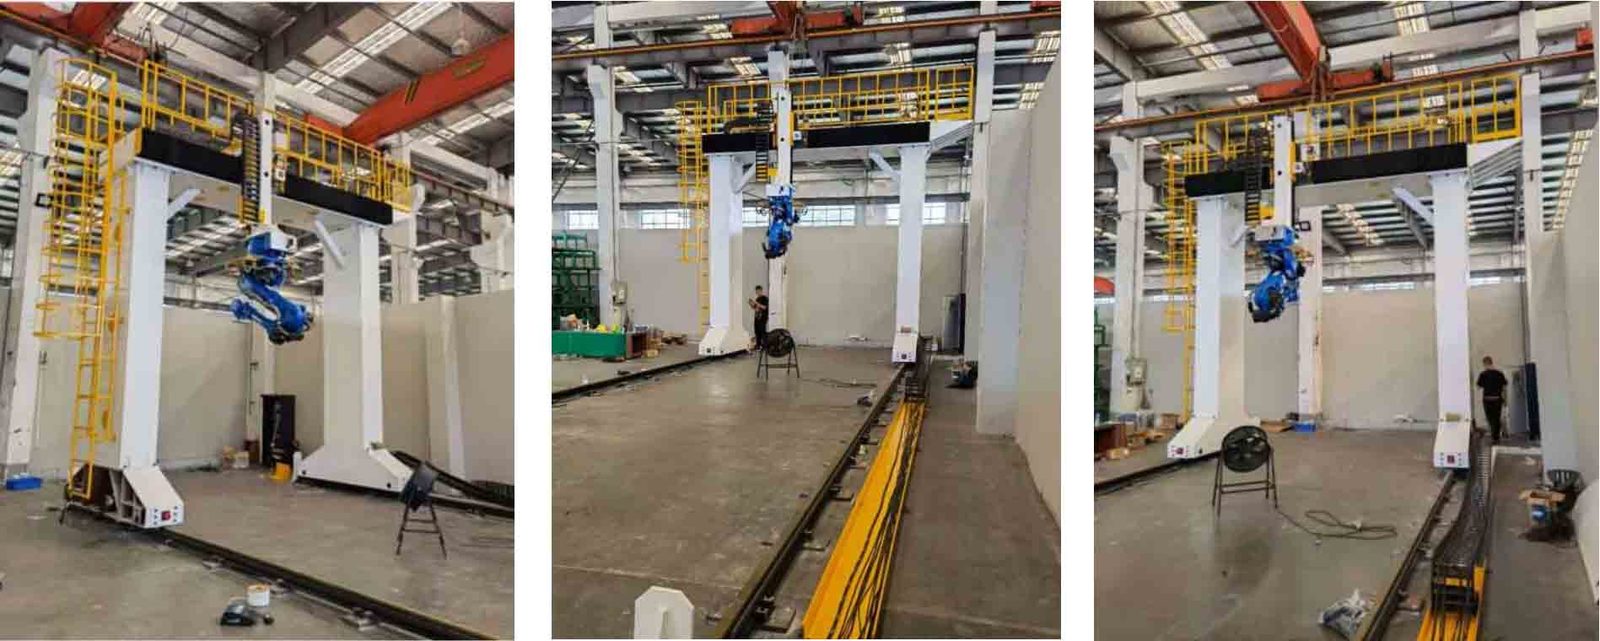
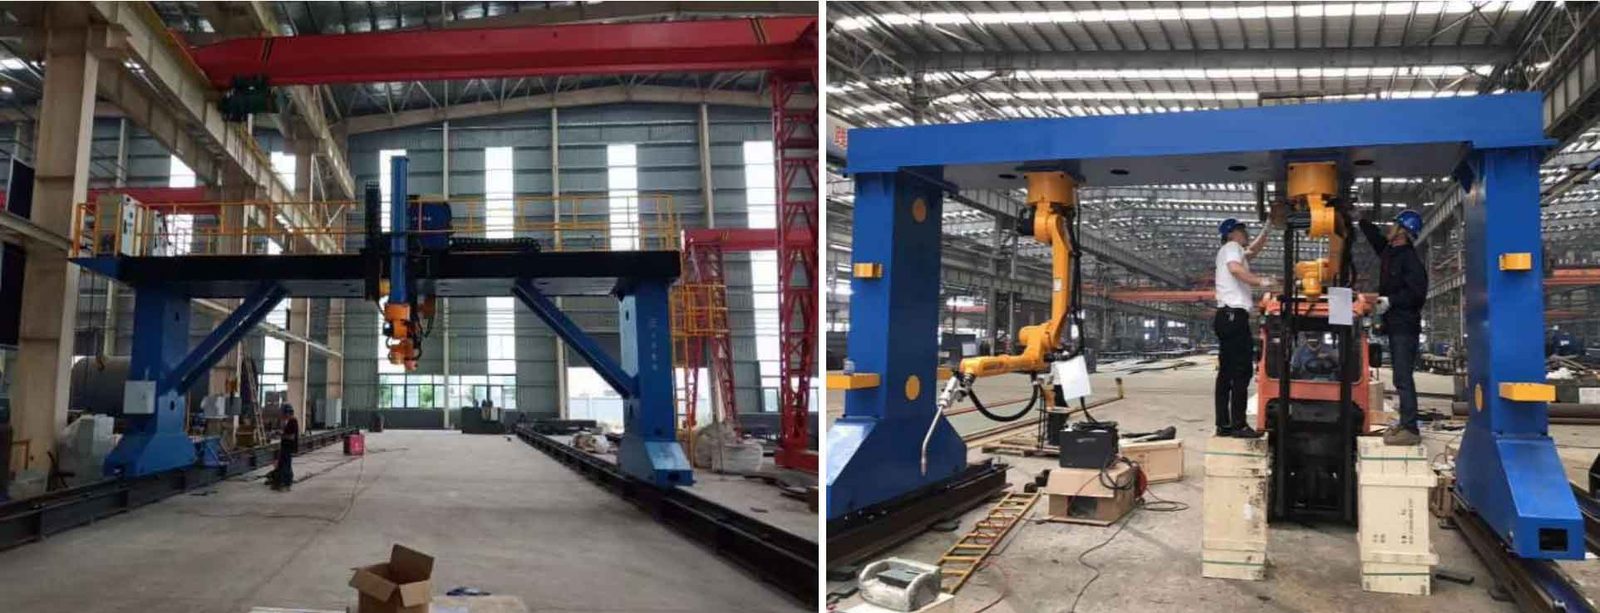
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 45 dias |
| Cantidad mínima de pedido | 1 unidad |
| Origen | Porcelana |
| puerto de carga | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
Structural Composition
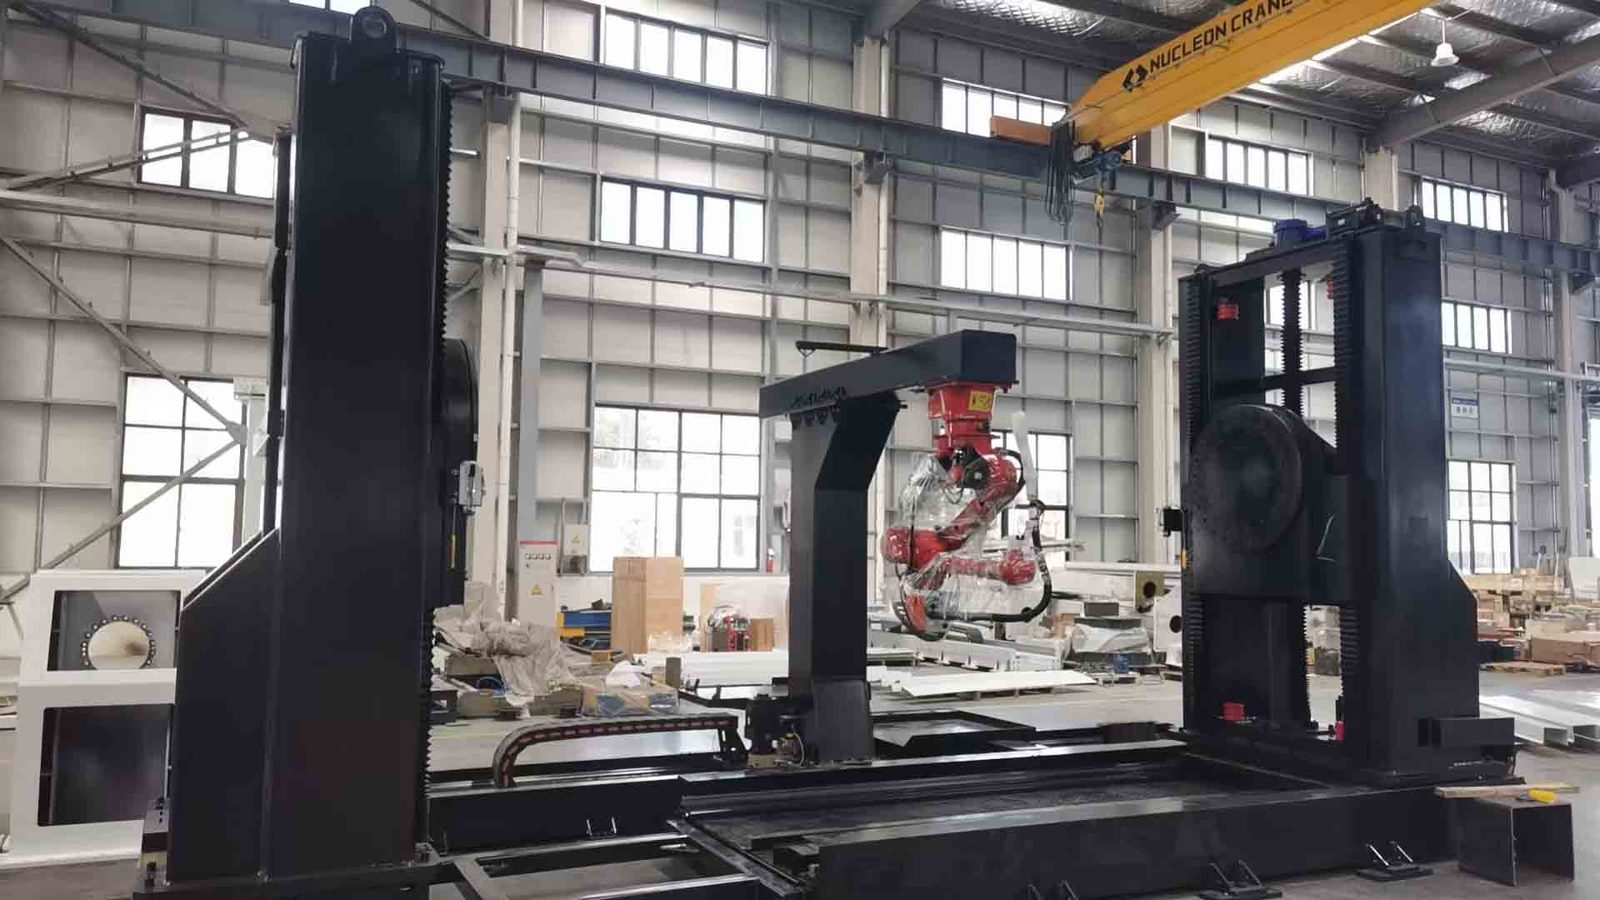
Por lo general, consta de las siguientes partes (la configuración específica se combinará de manera flexible según las necesidades reales):
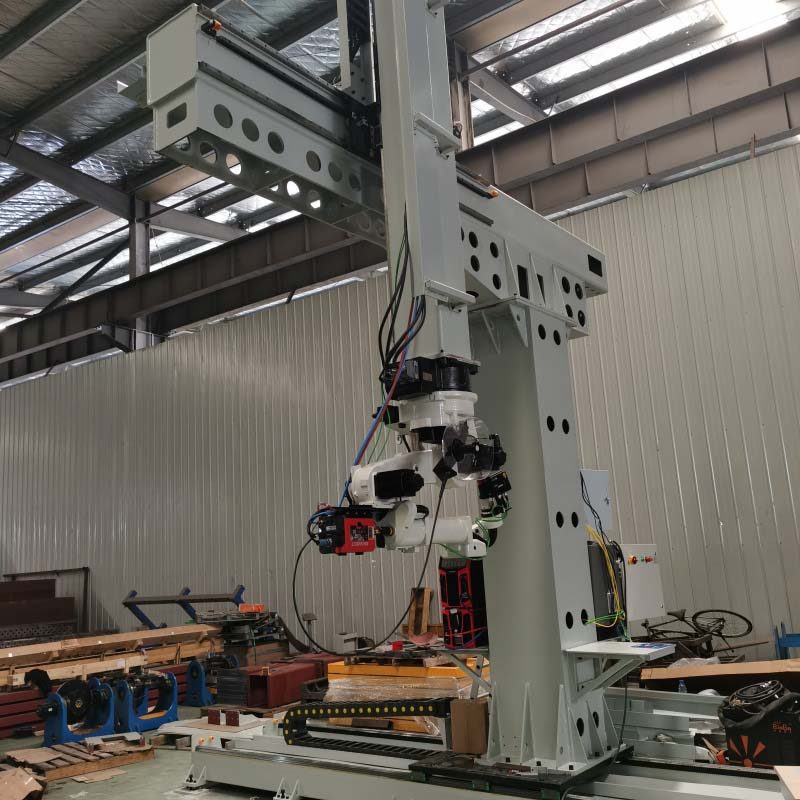
* **Sistema robótico:** La unidad de ejecución central de la estación de trabajo, que realiza soldadura y otras tareas de proceso.
* **Posicionador en voladizo:** Transporta la pieza de trabajo y permite cambios de postura; Es un componente versátil de la estación de trabajo.
* **Base móvil/fija:** Soporta el posicionador y la pieza de trabajo, lo que permite que el posicionador se mueva sobre un riel para acomodar piezas de trabajo de diferentes longitudes.
* **Sistema de control integrado:** Permite el control coordinado y la comunicación entre el robot, el posicionador y todos los demás equipos.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
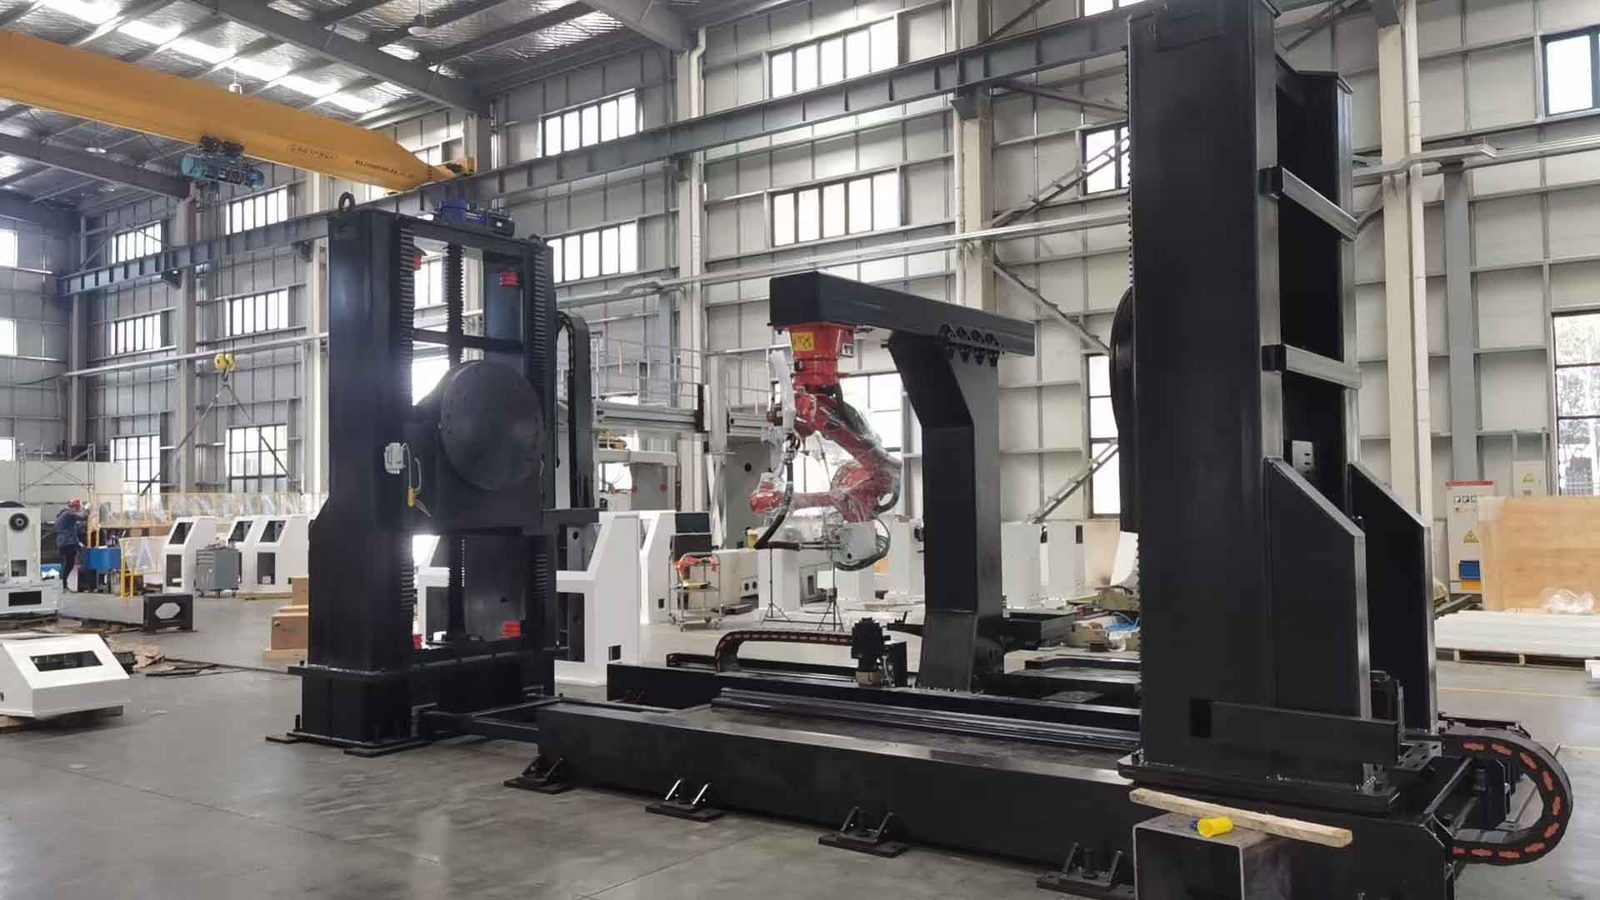
Un flujo de trabajo típico es el siguiente:
1. Sujeción de la pieza de trabajo: La pieza de trabajo se eleva manual o automáticamente sobre el posicionador y se sujeta.
2. Operación colaborativa: el robot realiza la soldadura y el posicionador ayuda volteando la pieza de trabajo a la posición óptima, logrando una operación colaborativa donde "el robot se mueve y la pieza de trabajo se mueve en tándem".
3. Descarga: Una vez completadas todas las soldaduras, el robot regresa a su origen y la pieza de trabajo se descarga manualmente.
⚙ Key Technical Parameters
Al seleccionar un posicionador, los parámetros principales a considerar (basados en modelos como el Kunrui RDSL-XX) incluyen:
· Carga nominal: Determina el peso máximo de la pieza que puede soportar; la gama puede abarcar de 500 kg a 5000 kg según los requisitos.
· Carrera de elevación: La distancia máxima de movimiento vertical de la pieza de trabajo, hasta 2000 mm.
· Rango de inclinación/rotación: determina la capacidad de ajustar la postura de la pieza de trabajo; el rango de inclinación suele ser de ±180° y el rango de rotación puede alcanzar una rotación continua de ±360° (N×360°).
• Precisión de posicionamiento repetido: un indicador clave para medir la precisión de un posicionador. En aplicaciones de soldadura robótica, el requisito de precisión suele ser ≤ ±0,1 mm.
✨ Structural Features and Advantages
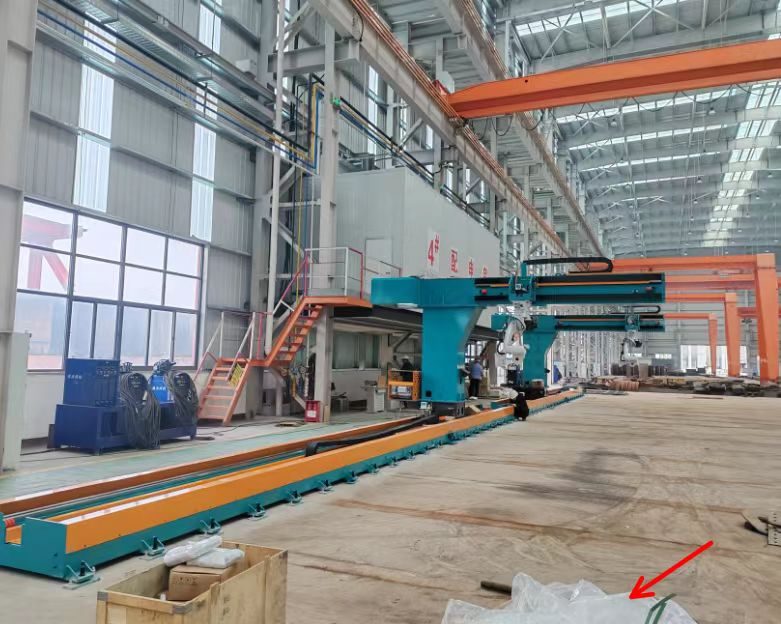
• Característica principal: Elevación. El mecanismo de elevación en voladizo, impulsado por servomotores y tornillos de avance, compensa eficazmente el alcance limitado del robot, permitiendo cubrir piezas de trabajo ultralargas (por ejemplo, hasta 8 metros de longitud).
• Colaboración multieje, excelente accesibilidad: mediante una combinación de elevación, inclinación y rotación, en teoría, cualquier superficie de la pieza de trabajo se puede ajustar a la posición de trabajo óptima.
• Estructura abierta: Derivada de diseños en "forma de L" y "en forma de C", que proporciona un espacio operativo abierto, facilitando el levantamiento de piezas de trabajo grandes y las operaciones del robot.
• Alta rigidez y capacidad de servicio pesado: el cuerpo principal está soldado con acero de alta resistencia y tratado térmicamente para garantizar la estabilidad estructural y evitar vibraciones al soportar piezas de trabajo pesadas.
• Alta integración y colaboración: Profundamente integrado con el sistema de control del robot a través de Profinet, EtherCAT y otros buses, logrando un enlace preciso.
✨Main Application Areas
• Maquinaria de construcción: Soldadura de componentes estructurales grandes y complejos, como brazos de excavadora y cucharones de carga.
• Estructuras de acero/Perfiles de acero: ventajas significativas al soldar placas de refuerzo para componentes largos y estrechos, como vigas en H y vigas cajón.
• Equipos de Energía Eólica: Soldadura de componentes pesados como torres y bases de aerogeneradores.
• Construcción naval: Soldadura de componentes pesados como secciones de casco y grandes contenedores.
• Aeroespacial: Montaje de componentes de motores aeronáuticos con requisitos de precisión extremadamente altos.
Selection Guide.
Al seleccionar un robot, se recomienda evaluarlo siguiendo los siguientes pasos:
1. Determine la carga y las dimensiones de la pieza de trabajo: según el peso de la pieza de trabajo (se recomienda dejar un margen del 20% al 30%), el diámetro de rotación y la longitud, determine la capacidad de carga requerida y la carrera de elevación/desplazamiento.
2. Determinar los requisitos funcionales: aclarar qué acciones realizar (levantar, voltear, rotar) y si es para soldar (que requiere estabilidad a baja velocidad) o para ensamblar y manipular.
3. Confirme los requisitos de precisión: para soldaduras de alta precisión, céntrese en la repetibilidad (p. ej., ≤±0,1 mm).
4. Evalúe los métodos de control e integración: confirme que el posicionador esté controlado directamente por el sistema de control del robot y utilice protocolos de comunicación compatibles como EtherCAT y Profinet.
5. Examinar la calidad de los componentes principales: exigir a los proveedores que especifiquen las marcas de componentes clave, como servomotores y reductores de precisión, y proporcionar informes de inspección de calidad.
Future Development Trends
* **Control inteligente:** Al integrar reconocimiento visual de IA y sensores de alta precisión, logra la identificación automática de la pieza de trabajo y la generación óptima de trayectoria de desplazamiento.
* **Alta precisión y eficiencia:** Utilizando una combinación de servomotor + reductor de precisión, la precisión de posicionamiento alcanza ±0,01°.
* **Diseño modular:** Los componentes principales están diseñados como módulos estandarizados, lo que permite a los usuarios combinarlos de manera flexible para satisfacer diversas necesidades de producción y simplificar el mantenimiento posterior.
* **Colaboración de proceso completo:** Al comunicarse en tiempo real con robots y otros equipos a través de Ethernet industrial, se convierte en un "colaborador del proceso de producción", desempeñando un papel crucial, especialmente en campos como las nuevas energías.
En resumen, los posicionadores de elevación en voladizo son herramientas potentes para manipular piezas de trabajo grandes y de formas irregulares. El núcleo de la selección es coincidir con precisión con los requisitos específicos de su pieza de trabajo y proceso. Para ayudarle a reducir su selección,
¿Podría decirme el peso y la longitud aproximados de las piezas que suelda principalmente? Luego puedo evaluar las especificaciones de carga adecuadas y los requisitos de carrera en función de su situación específica.
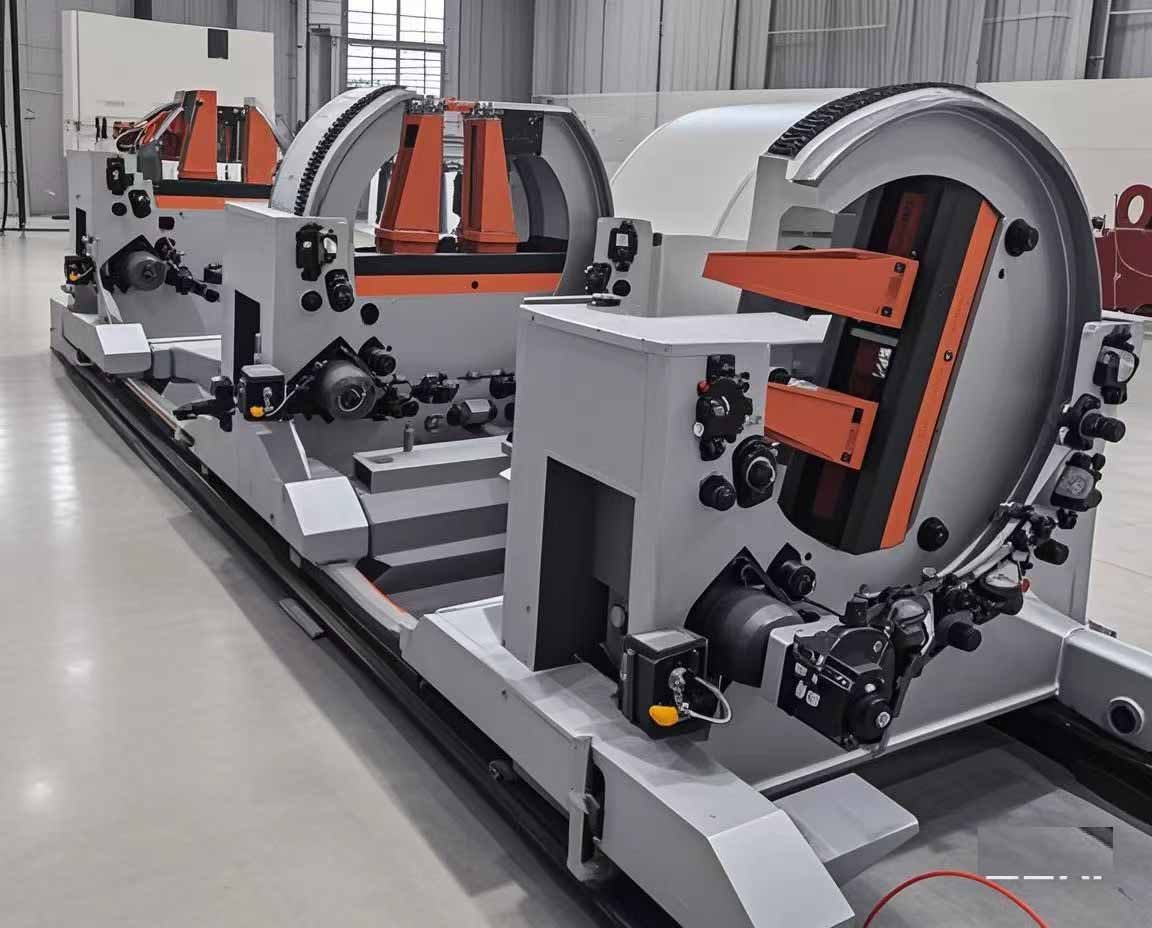
El posicionador está equipado con un servomotor y un reductor RV, y las piezas están mecanizadas por CNC para lograr alta precisión.
Los posicionadores pueden diseñarse según los requisitos técnicos o personalizarse según los dibujos proporcionados.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
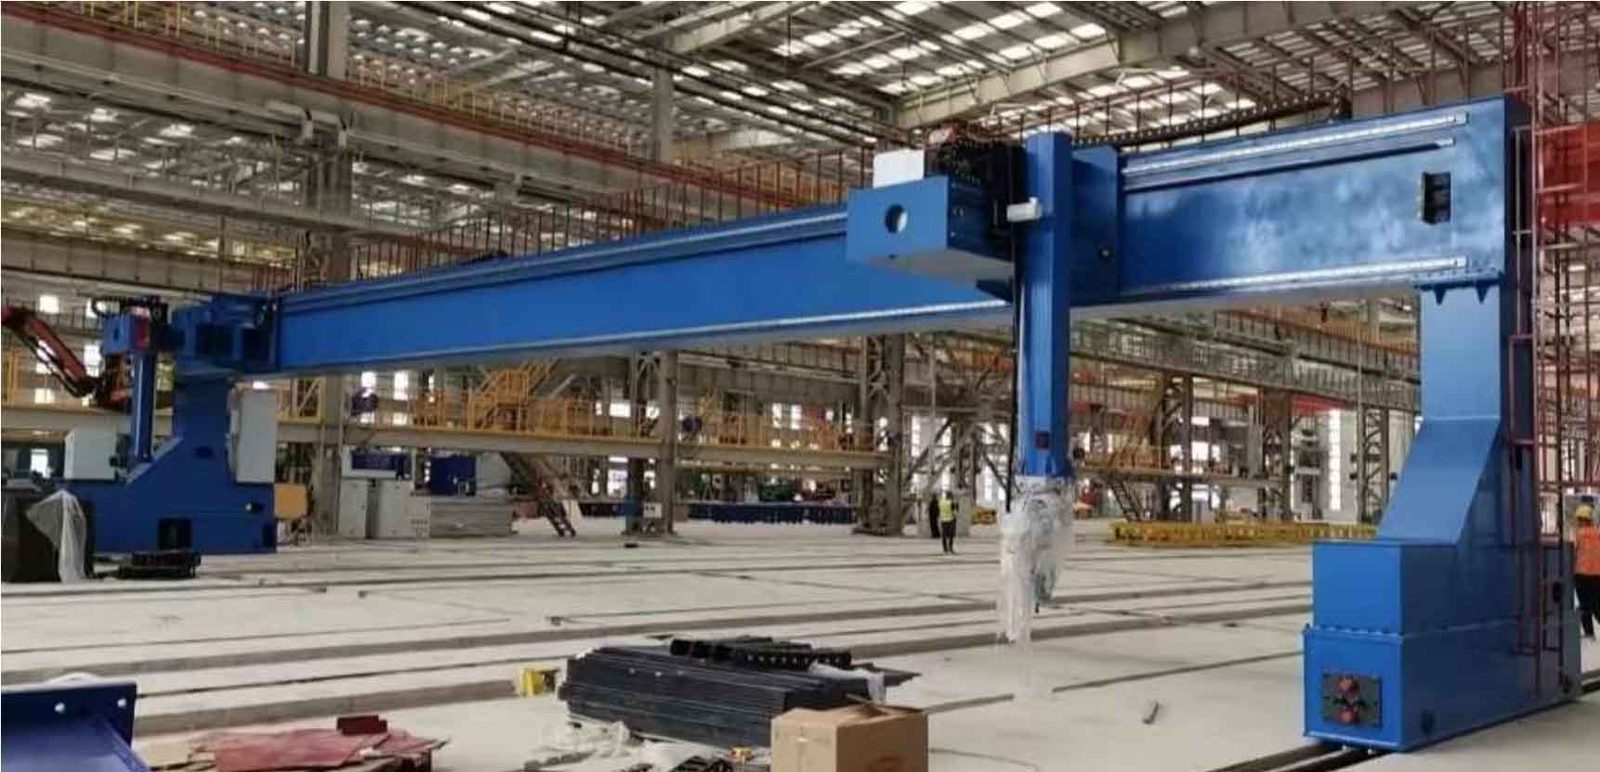
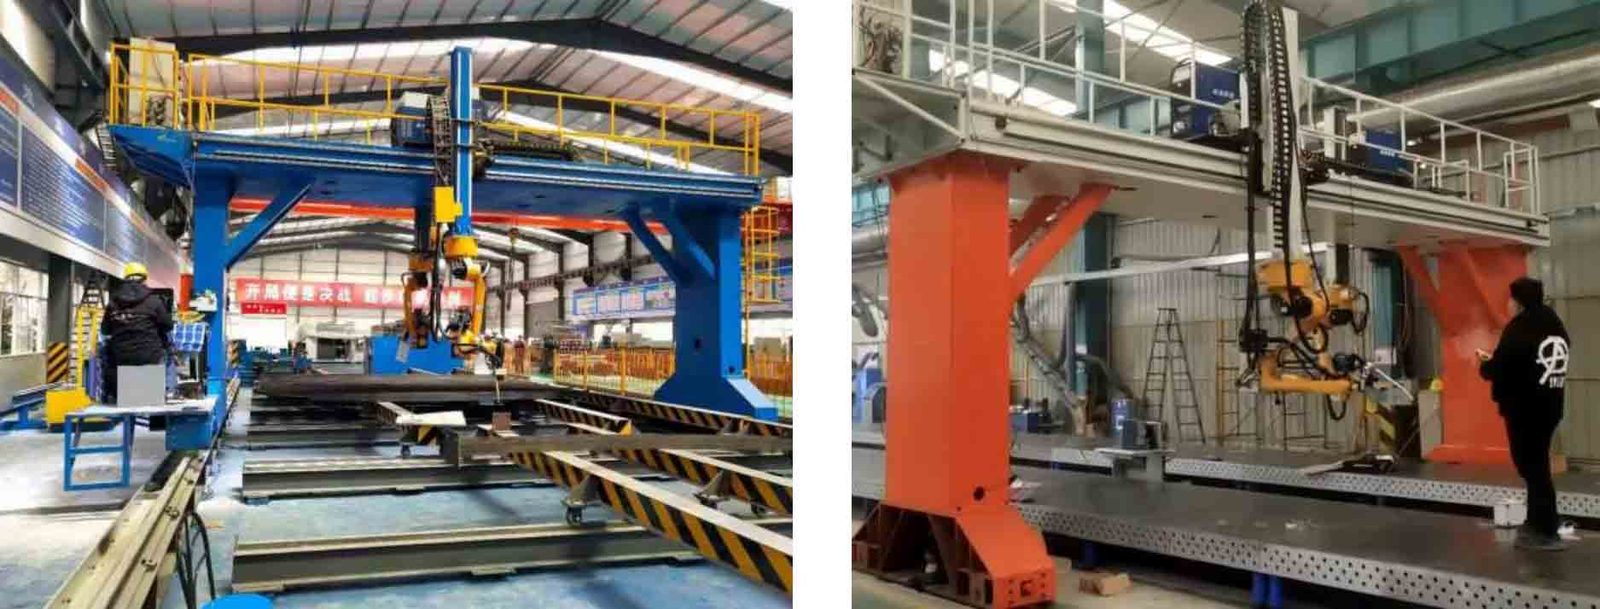
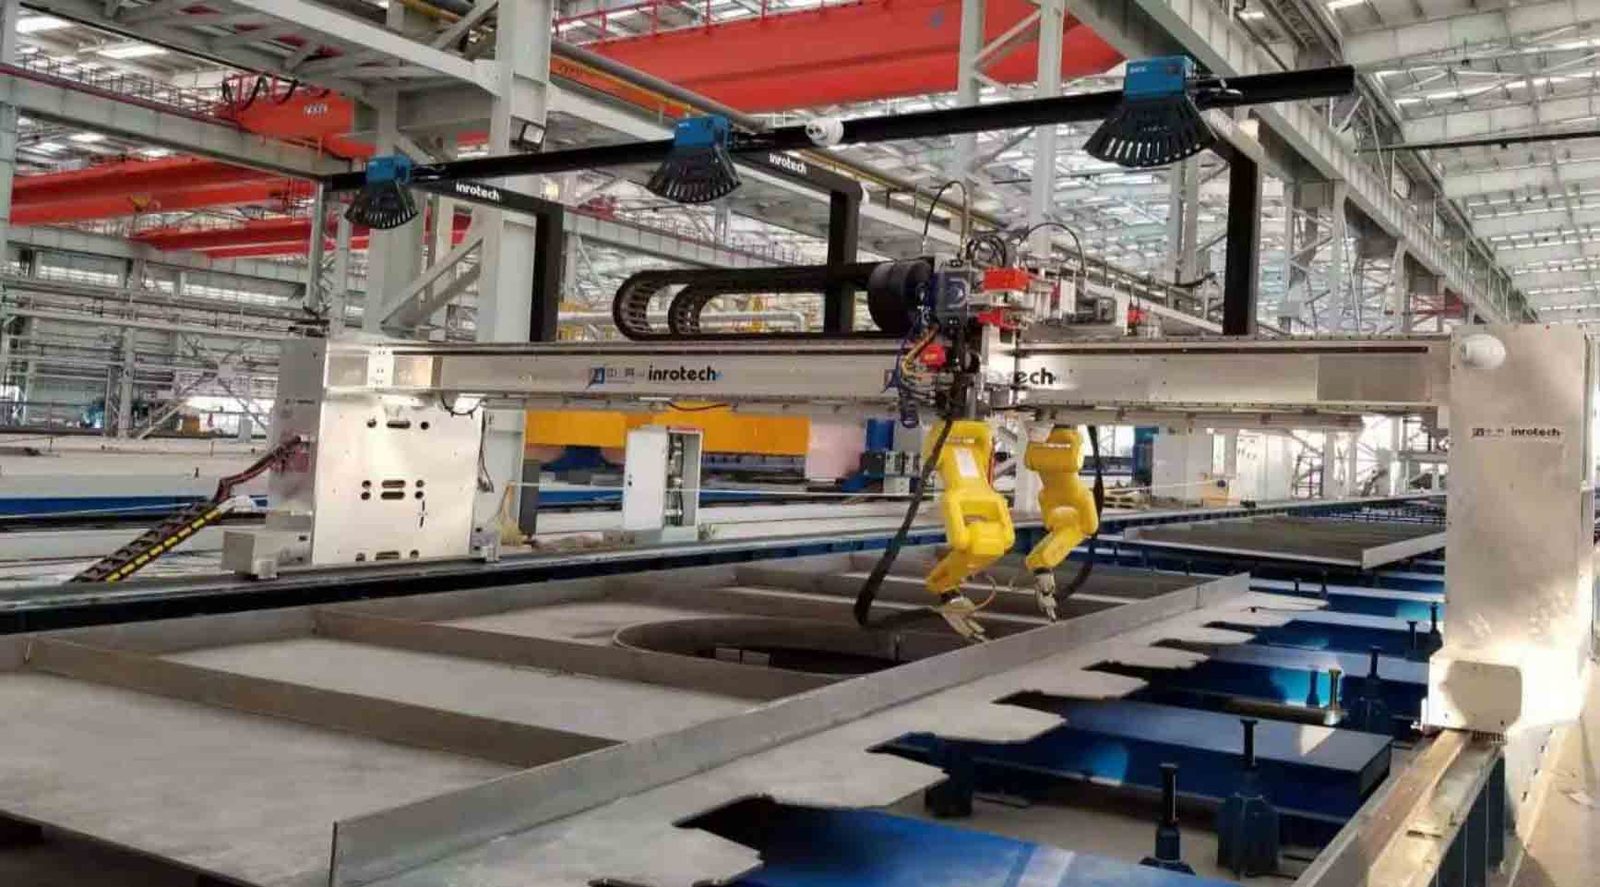
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
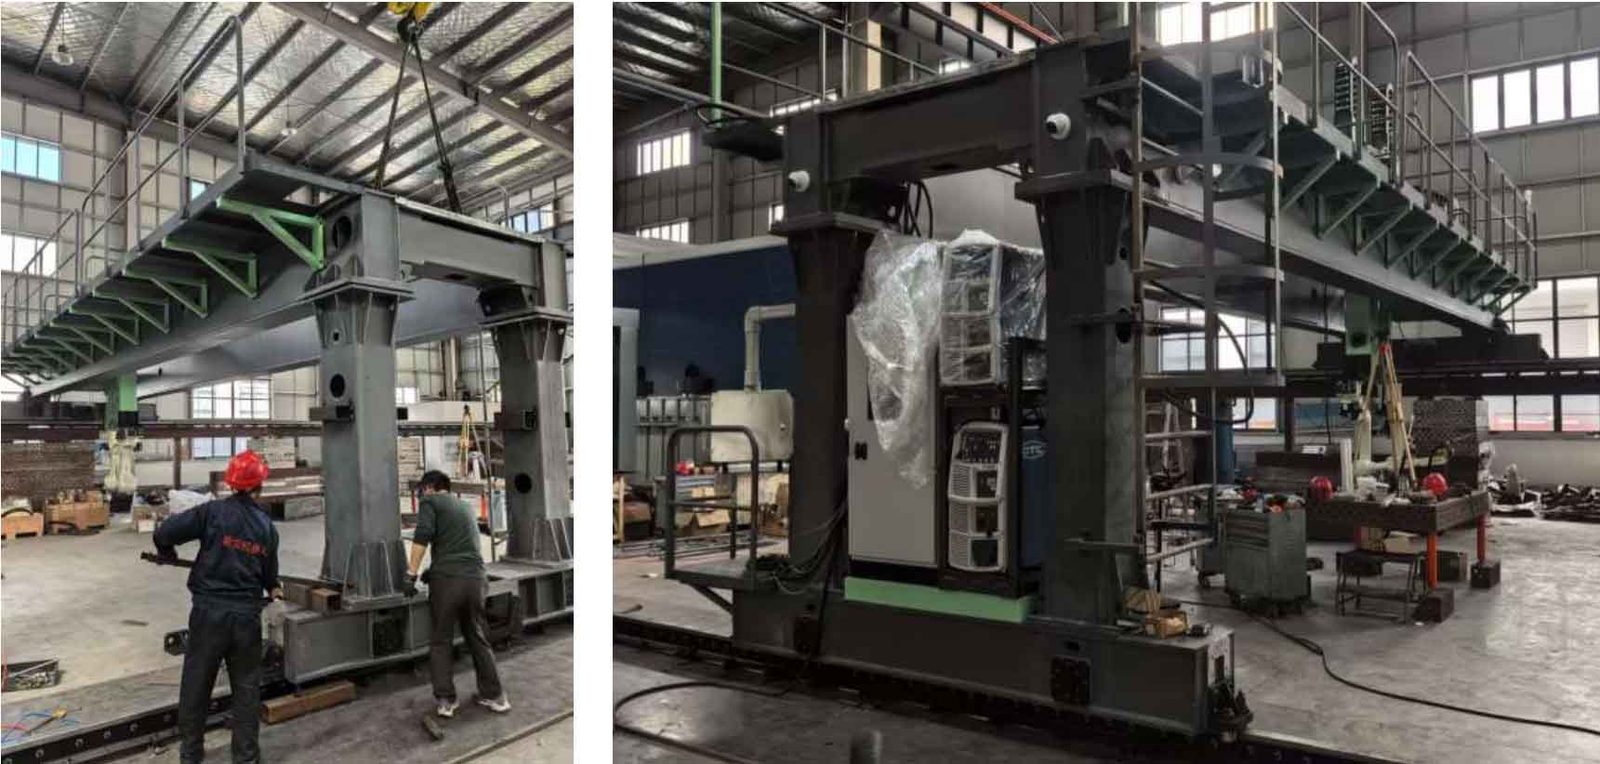
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
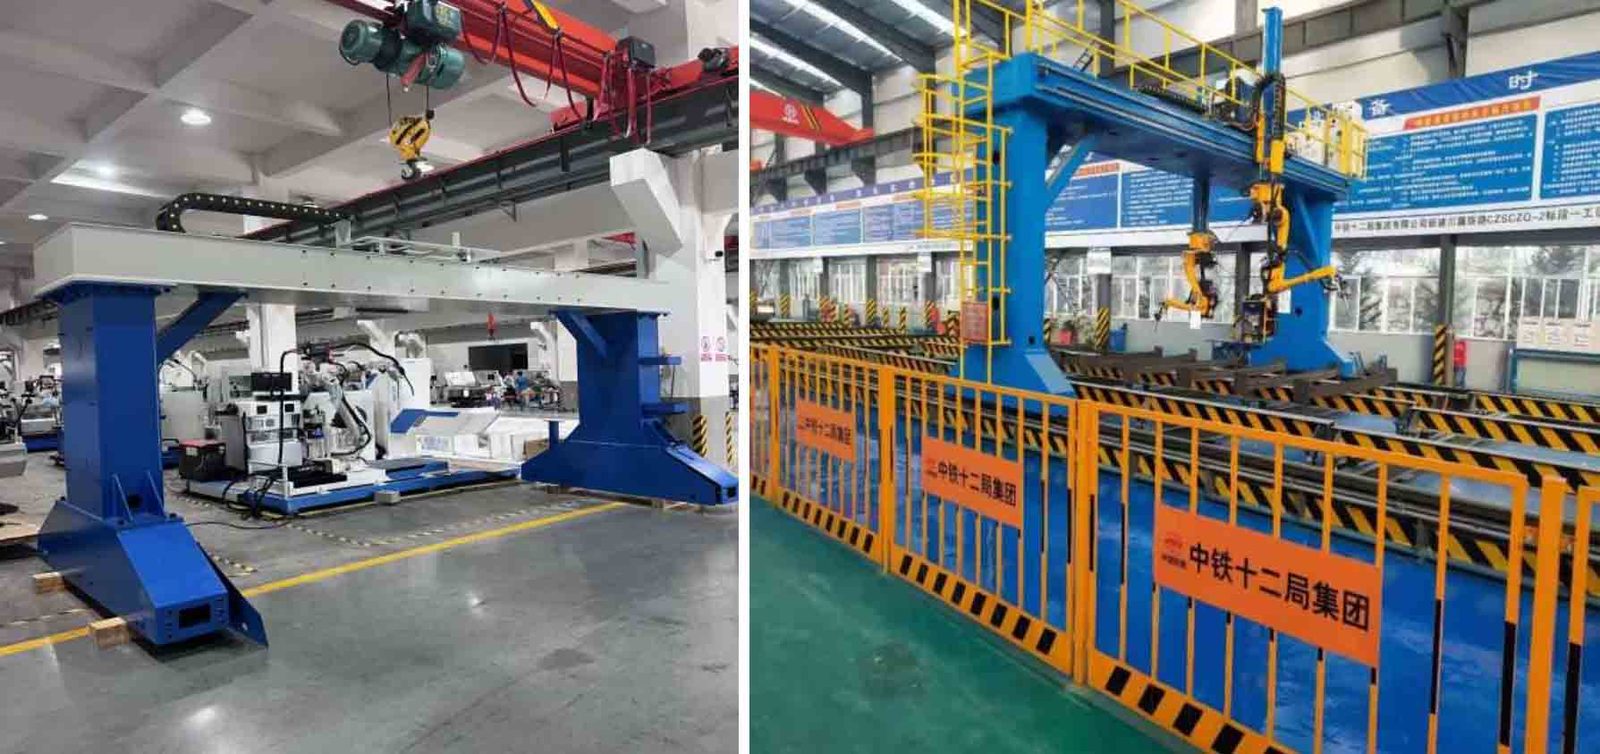
Xinbao puede diseñar los posicionadores según los requisitos técnicos o personalizarlos según los dibujos proporcionados.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Datos técnicos completos
| Modelo | N / A |
|---|---|
| Ejes | 3 ejes |
| Categoría | Robots Industriales |
| plazo de entrega | 45 dias |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave del?
Ejes: 3 ejes. Una hoja de datos completa está disponible a pedido.
¿Cuál es el plazo de entrega y la cantidad mínima de pedido?
El plazo de entrega es de 45 días; La cantidad mínima de pedido es de 1 unidad.
How is the priced?
Los precios se cotizan por configuración, incluidas las herramientas y el flete, cuando corresponda.
Obtenga una propuesta de precio para robots industriales
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria

Robot de soldadura por puntos de 6 ejes, alcance 1.950 mm

Pinza de vacío integrada para manipulación de robots

ROKAE NB220 Robot industrial de 6 ejes serie: carga útil de 150 kg, alcance de 3201 mm
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.