


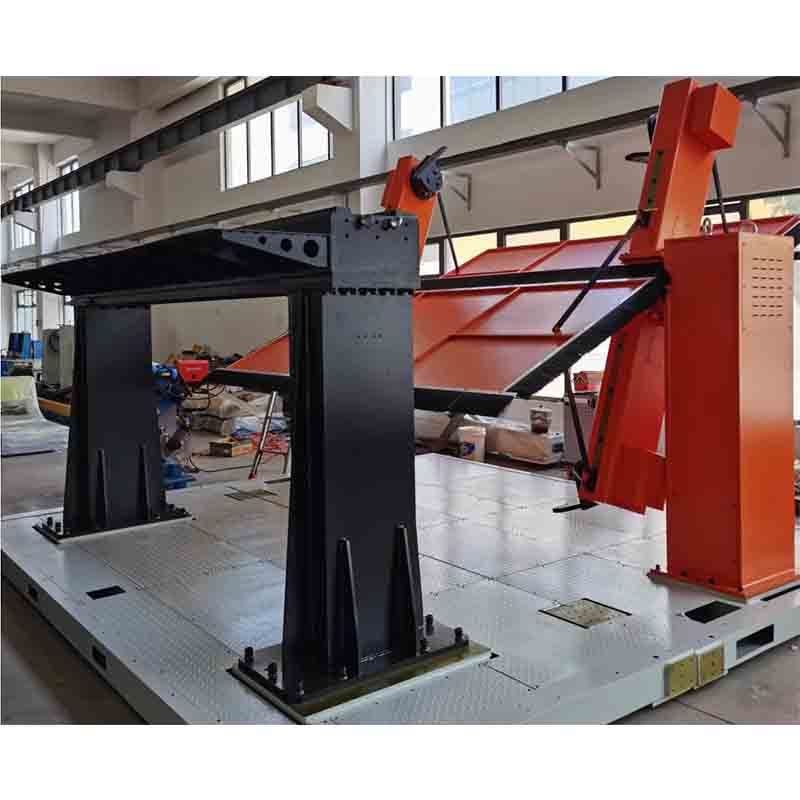
Robot extra as en positioner
De Robot extra as en positioner is een industriële robot voor het lassen/palletiseren. Belangrijkste specificaties: Assen 3 assen. Doorlooptijd bedraagt 45 dagen; prijzen worden per configuratie vermeld. Certificaten: CE-documentatie op aanvraag.
- Model
- N.v.t
- Bijlen
- 3 assen
- Categorie
- Industriële robots
- Doorlooptijd
- 45 dagen
Waar dit platform voor is
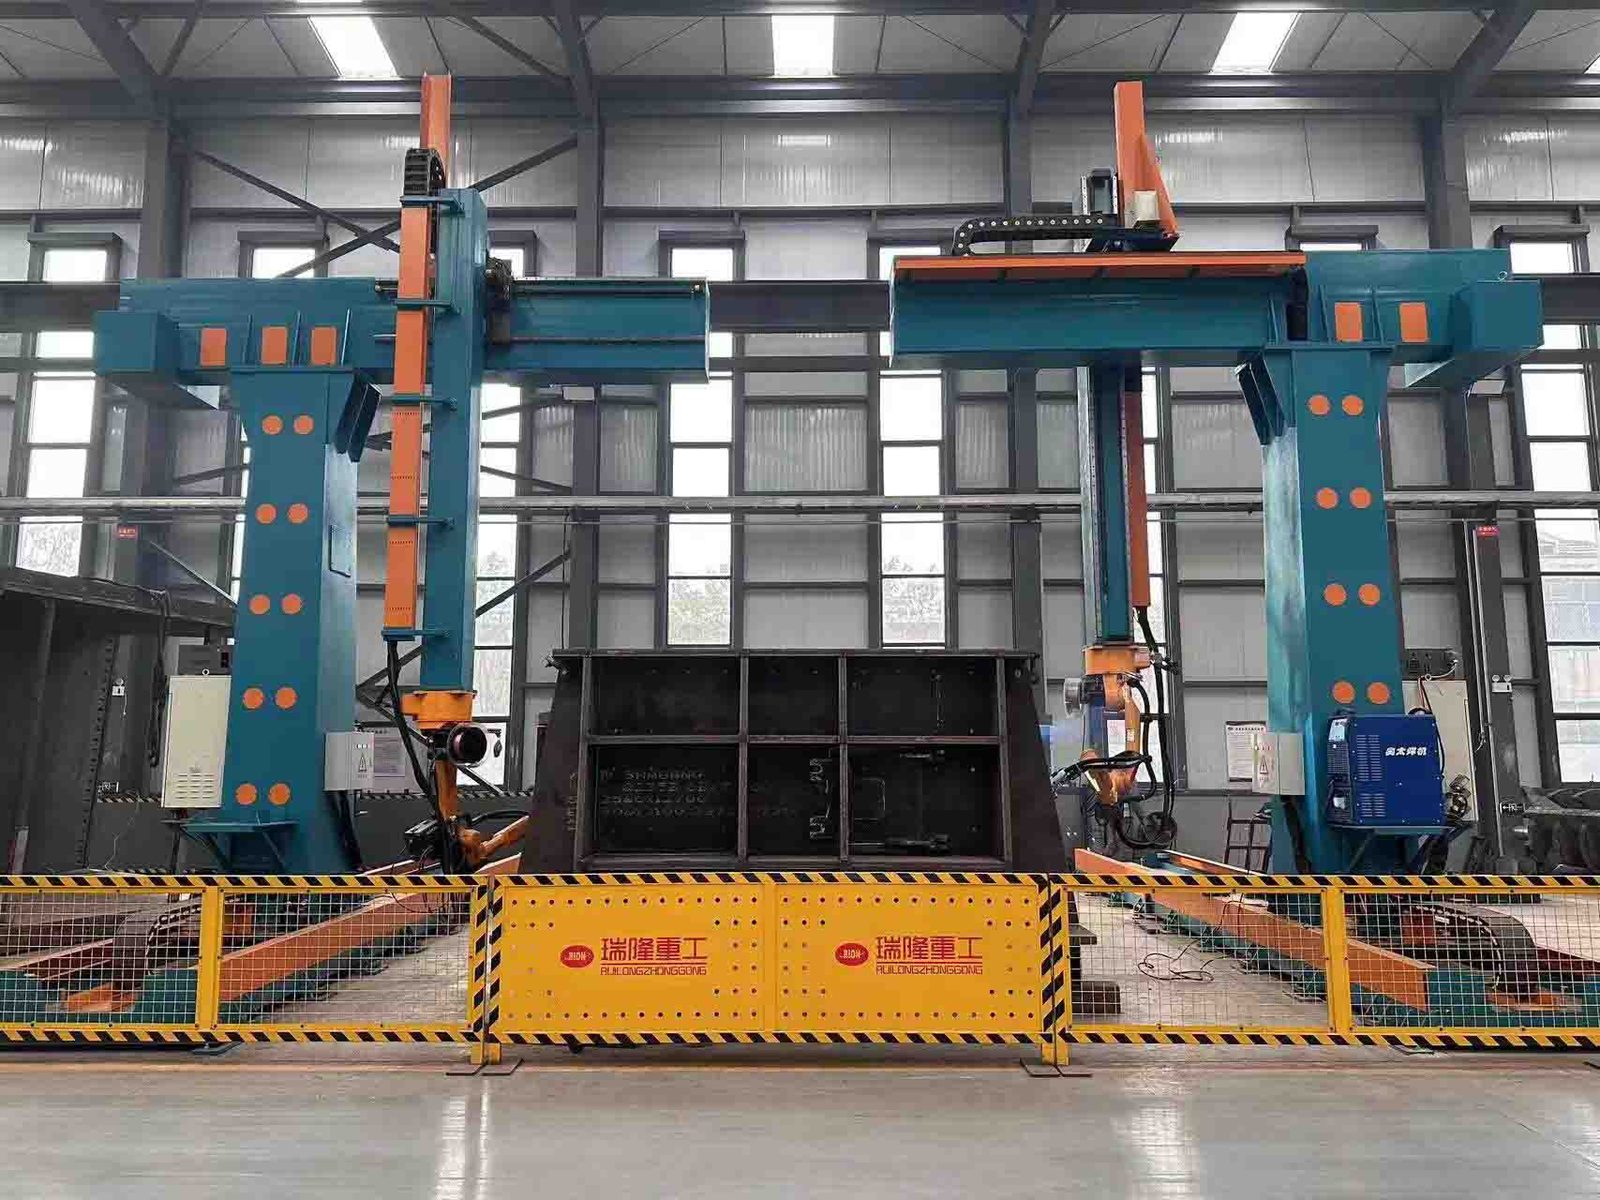
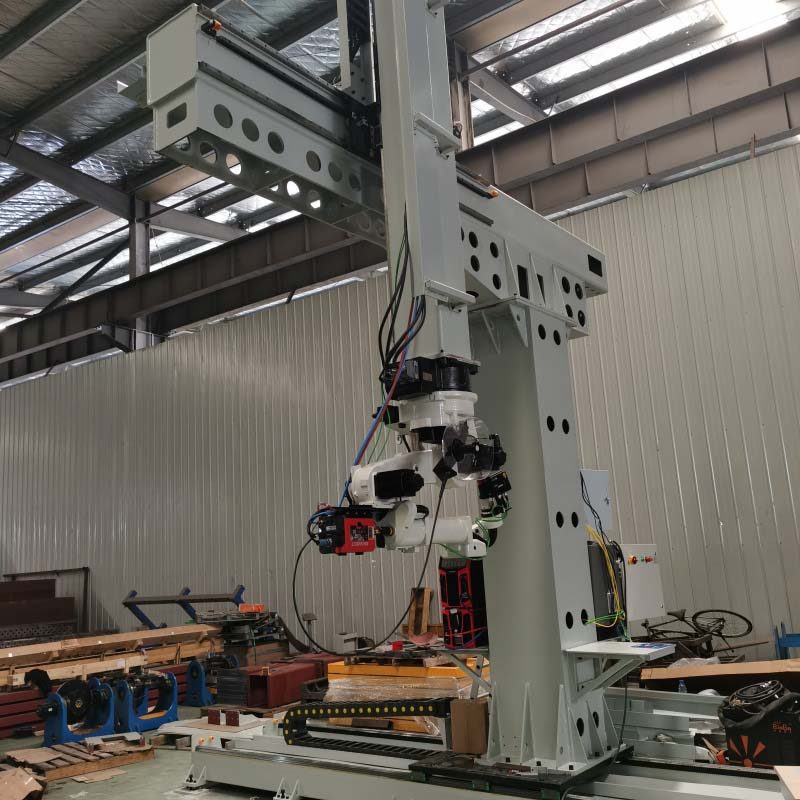
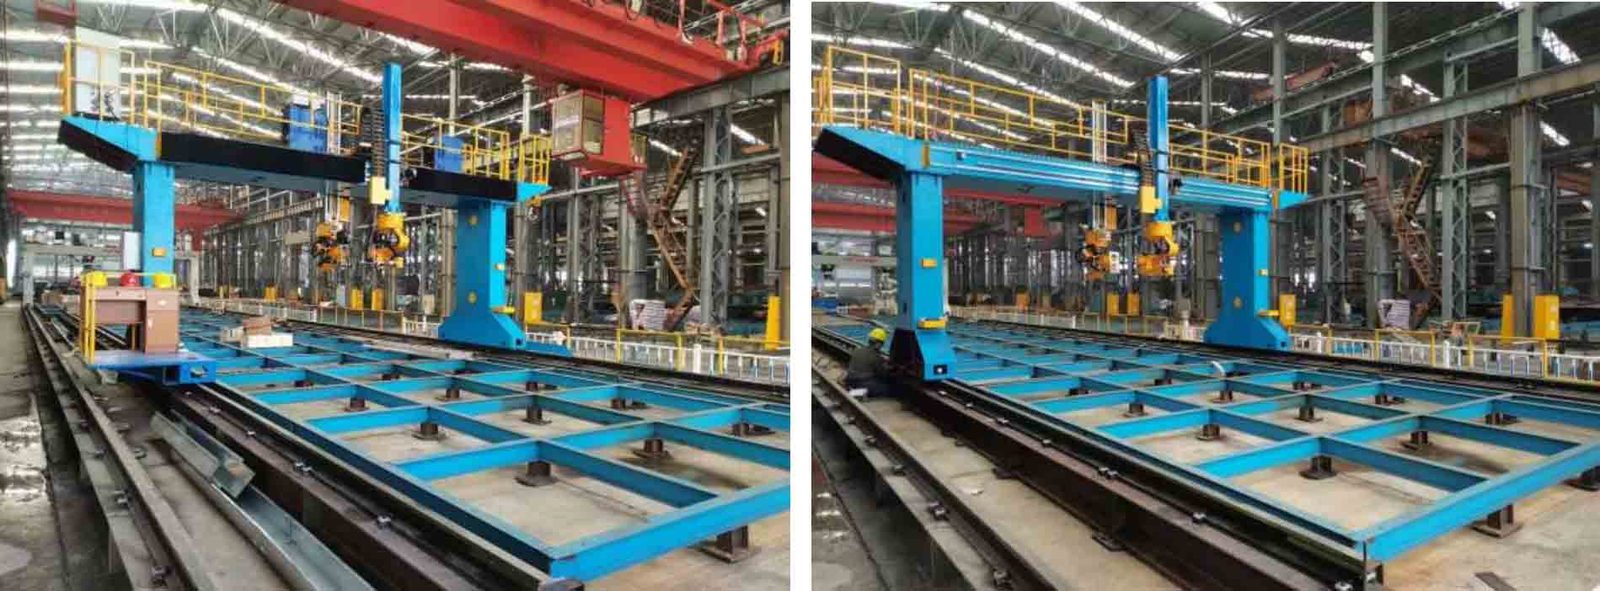
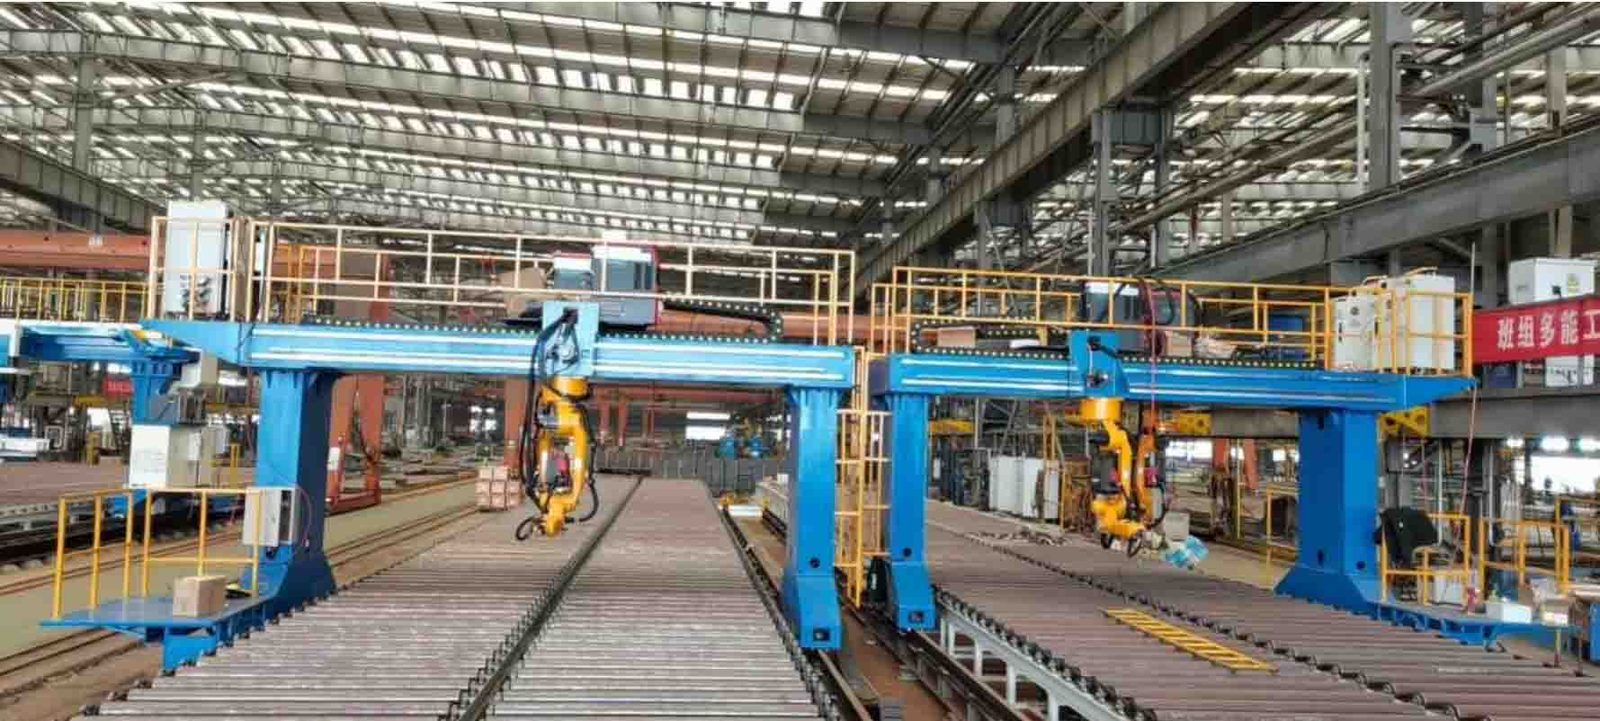
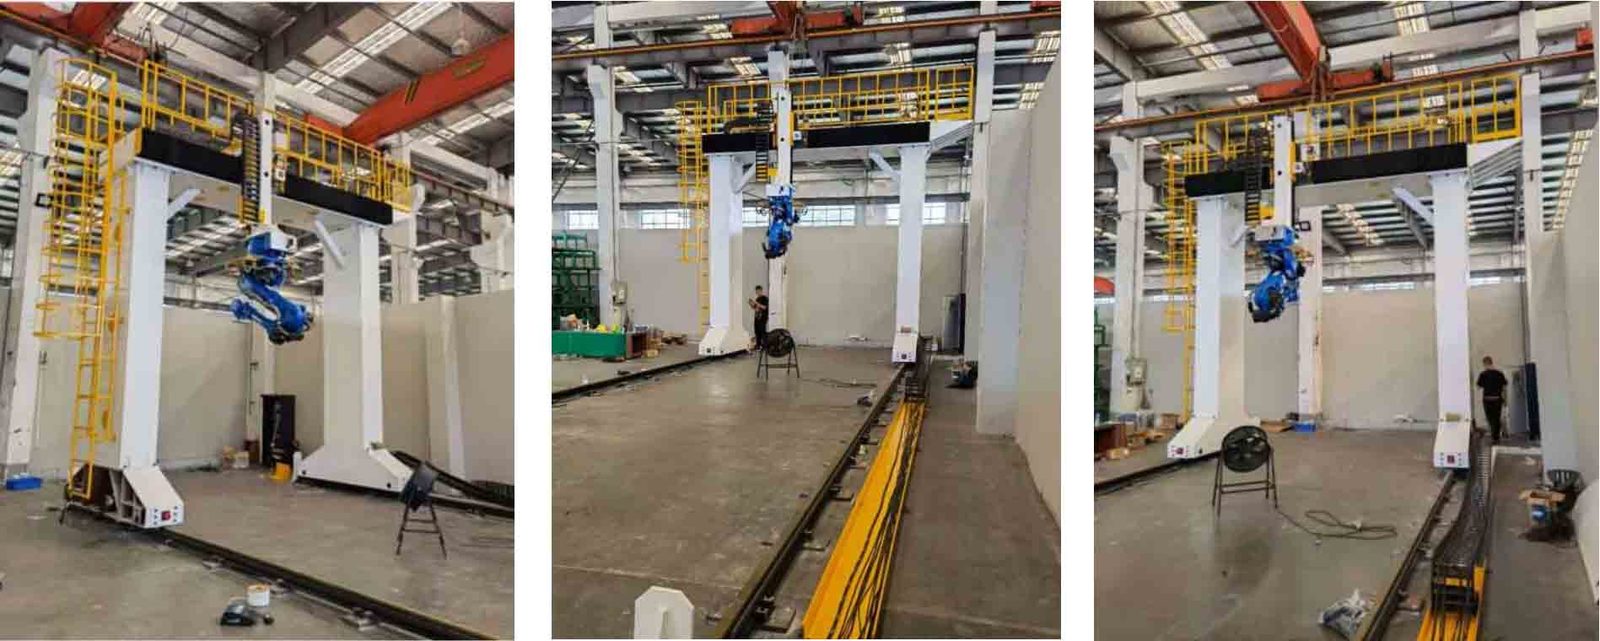
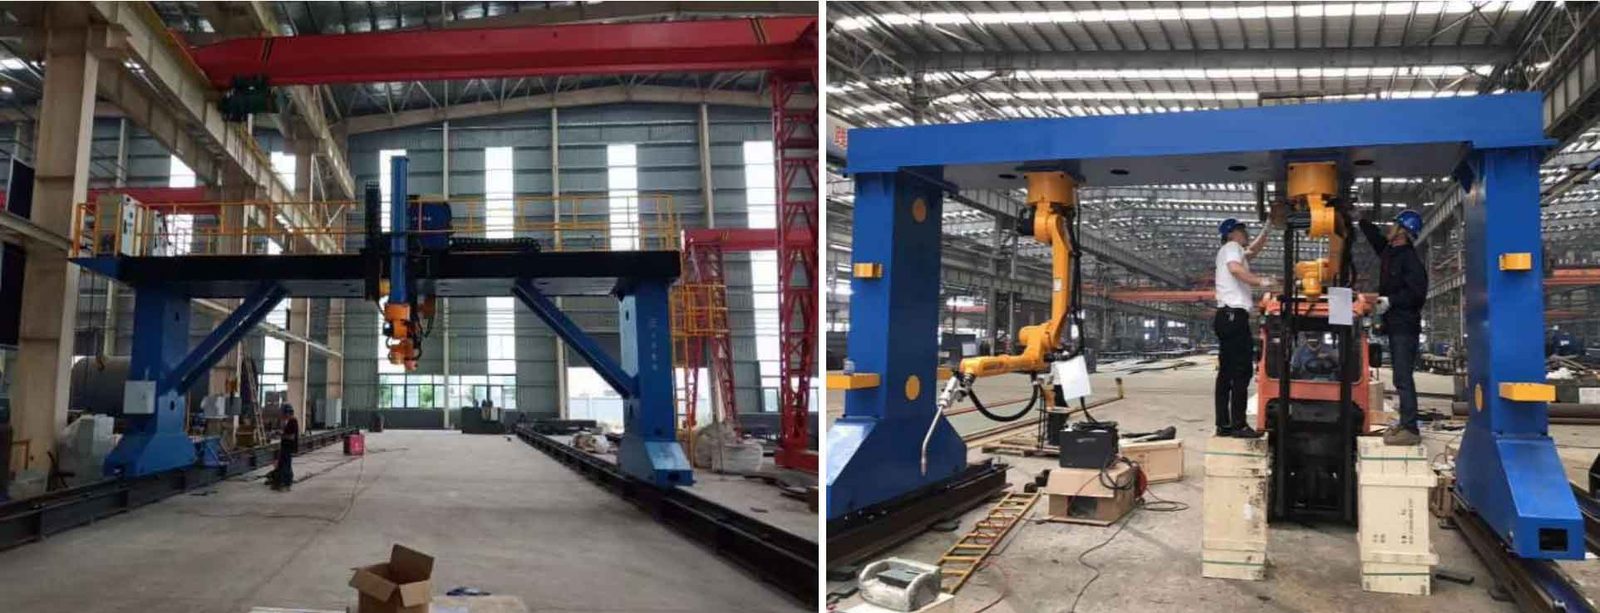
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Commerciële voorwaarden
| Offerte | Geprijsd per configuratie - antwoord binnen 48 uur |
|---|---|
| Doorlooptijd | 45 dagen |
| MOQ | 1 eenheid |
| Oorsprong | China |
| Haven van laden | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Betaling | 30% aanbetaling, 70% vóór verzending |
| Garantie | 24 maanden standaard, 36 maanden optioneel |
Productdetails
Applicatienota's, constructietekeningen en video uit het TROY-engineeringbestand: dezelfde documentatie die bij de offerte wordt geleverd.
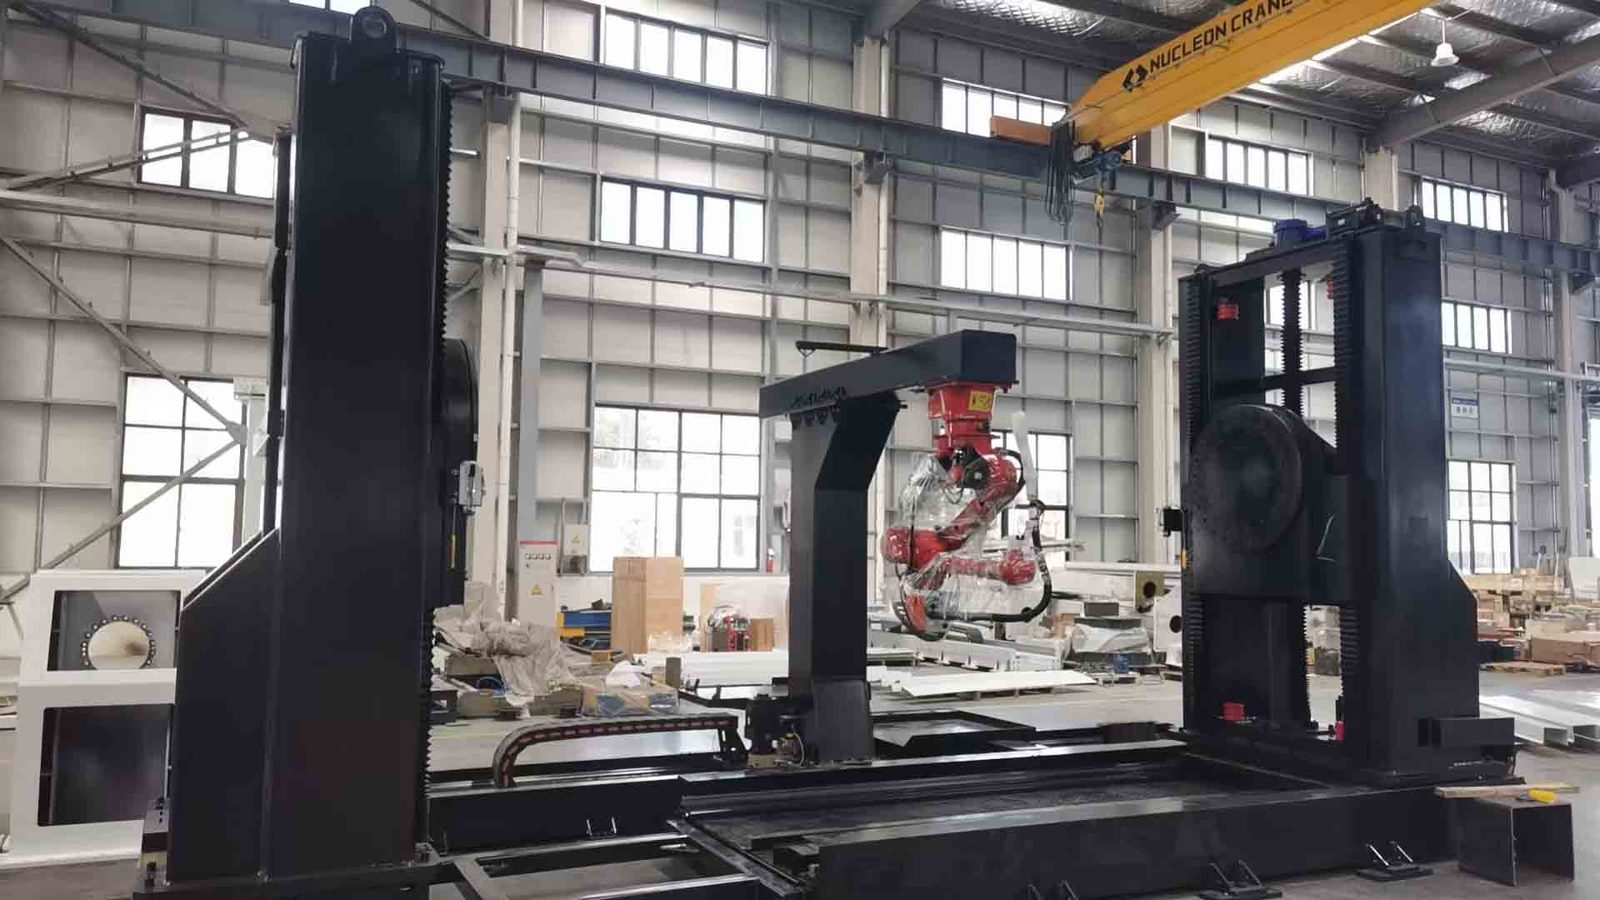
Structural Composition
Het bestaat doorgaans uit de volgende onderdelen (de specifieke configuratie zal flexibel worden gecombineerd volgens de werkelijke behoeften):
* **Robotsysteem:** De kernuitvoeringseenheid van het werkstation, die las- en andere procestaken uitvoert.
* **Cantilever Positioner:** Draagt het werkstuk en maakt houdingsveranderingen mogelijk; het is een veelzijdig onderdeel van het werkstation.
* **Mobiele/vaste basis:** Ondersteunt de positioner en het werkstuk, waardoor de positioner over een baan kan bewegen om werkstukken van verschillende lengtes te kunnen plaatsen.
* **Geïntegreerd besturingssysteem:** Maakt gecoördineerde besturing en communicatie mogelijk tussen de robot, de klepstandsteller en alle andere apparatuur.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
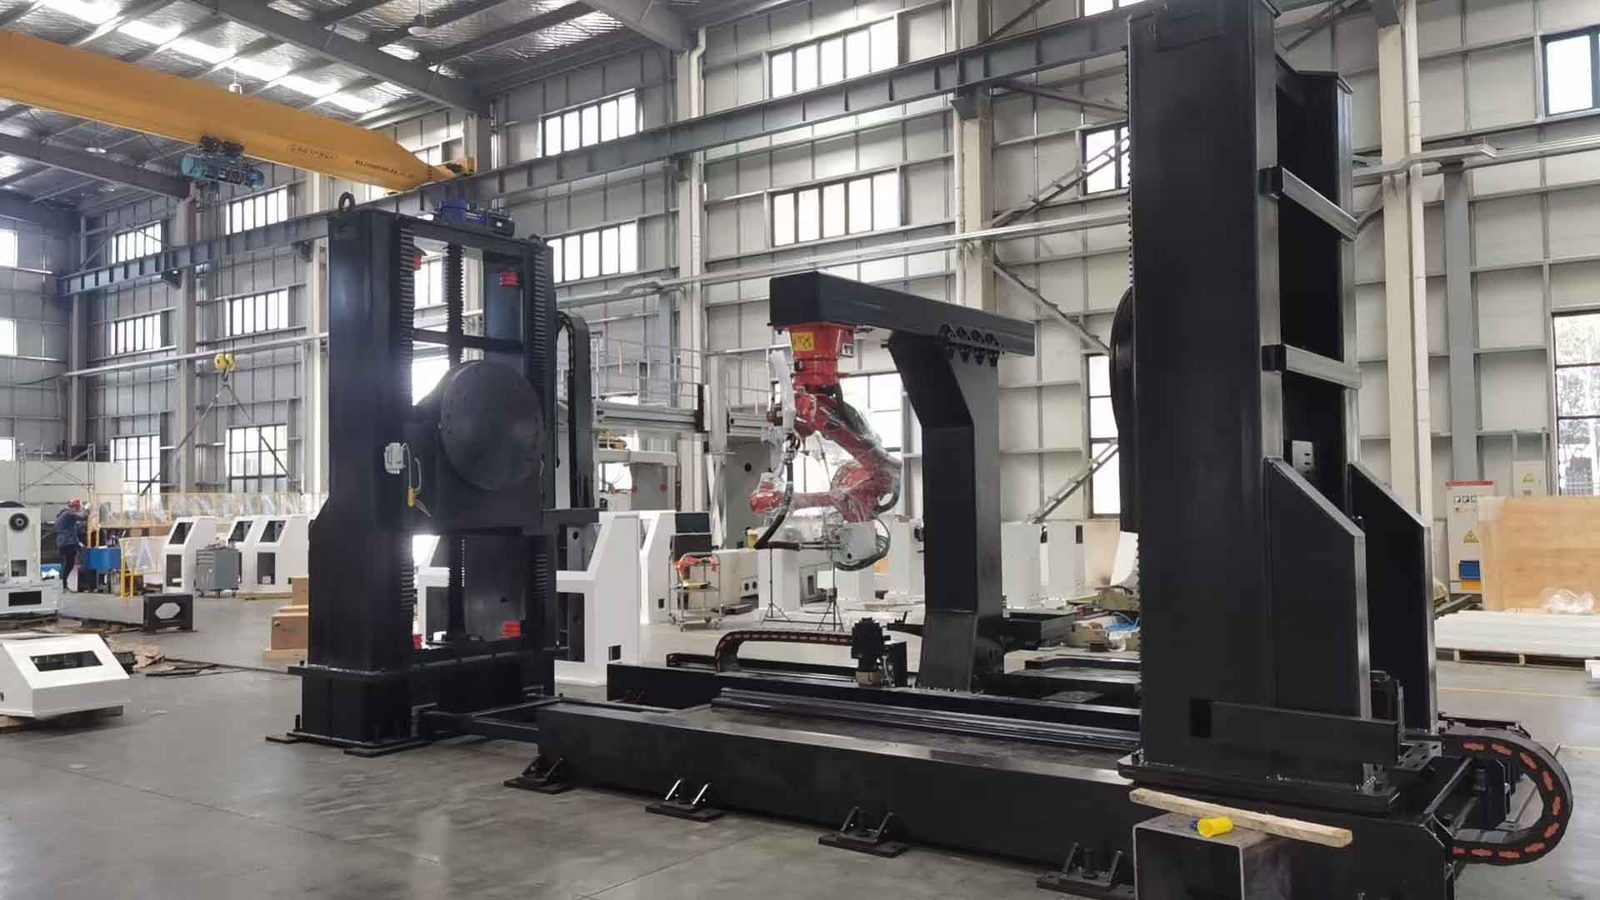
Core Workflow
Een typische workflow is als volgt:
1. Werkstukklemmen: het werkstuk wordt handmatig of automatisch op de positioner gehesen en vastgeklemd.
2. Samenwerking: De robot voert het lassen uit, en de positioner helpt door het werkstuk naar de optimale positie te kantelen, waardoor een samenwerking wordt bereikt waarbij "de robot beweegt en het werkstuk samen beweegt."
3. Lossen: Nadat alle lassen zijn voltooid, keert de robot terug naar zijn oorsprong en wordt het werkstuk handmatig gelost.
⚙ Key Technical Parameters
Bij het selecteren van een klepstandsteller zijn de belangrijkste parameters waarmee rekening moet worden gehouden (gebaseerd op modellen zoals de Kunrui RDSL-XX):
· Nominale belasting: bepaalt het maximale gewicht van het werkstuk dat het kan dragen; het bereik kan 500 kg tot 5000 kg bestrijken, afhankelijk van de vereisten.
· Hefslag: de maximale verticale bewegingsafstand van het werkstuk, tot 2000 mm.
· Kantel-/rotatiebereik: bepaalt de mogelijkheid om de houding van het werkstuk aan te passen; het kantelbereik is doorgaans ±180°, en het rotatiebereik kan een continue rotatie van ±360° (N×360°) bereiken.
• Herhaalde positioneringsnauwkeurigheid: een belangrijke indicator voor het meten van de nauwkeurigheid van een klepstandsteller. Bij robotlastoepassingen is de nauwkeurigheidseis doorgaans ≤ ±0,1 mm.
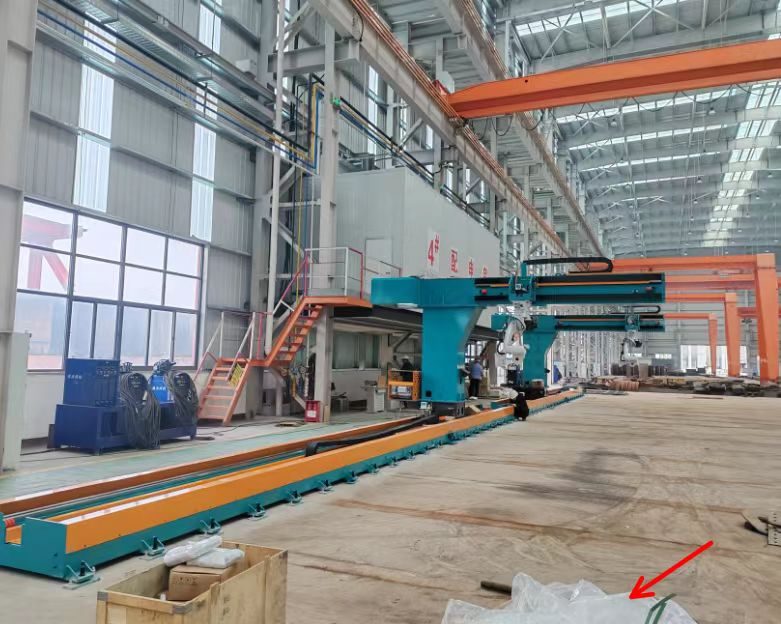
✨ Structural Features and Advantages
• Kernkenmerk: Tillen. Het vrijdragende hefmechanisme, aangedreven door servomotoren en spindels, compenseert effectief het beperkte bereik van de robot, waardoor ultralange werkstukken (bijvoorbeeld tot 8 meter lang) kunnen worden bestreken.
• Multi-assige samenwerking, uitstekende toegankelijkheid: Door een combinatie van heffen, kantelen en roteren kan in theorie elk oppervlak van het werkstuk worden aangepast aan de optimale werkpositie.
• Open structuur: Afgeleid van "L-vormige" en "C-vormige" ontwerpen, die een open werkruimte bieden, waardoor het hijsen van grote werkstukken en robotbewerkingen wordt vergemakkelijkt.
• Hoge stijfheid en capaciteit voor zwaar gebruik: Het hoofdlichaam is gelast uit hoogwaardig staal en heeft een hittebehandeling ondergaan om de structurele stabiliteit te garanderen en trillingen te voorkomen bij het dragen van zware werkstukken.
• Hoge integratie en samenwerking: diep geïntegreerd met het robotbesturingssysteem via Profinet, EtherCAT en andere bussen, waardoor een nauwkeurige koppeling wordt bereikt.
✨Main Application Areas
• Bouwmachines: Lassen van grote en complexe structurele componenten zoals graafarmen en laderbakken.
• Staalconstructies/Staalprofielen: Aanzienlijke voordelen bij het lassen van verstijvingsplaten voor lange, smalle componenten zoals H-balken en kokerliggers.
• Windenergieapparatuur: Lassen van zware componenten zoals windturbinetorens en -bases.
• Scheepsbouw: Lassen van zware onderdelen zoals rompdelen en grote containers.
• Lucht- en ruimtevaart: assemblage van vliegtuigmotoronderdelen met extreem hoge precisie-eisen.
Selection Guide.
Bij het selecteren van een robot wordt aanbevolen om deze te evalueren aan de hand van de volgende stappen:
1. Bepaal de belasting en de afmetingen van het werkstuk: Bepaal op basis van het gewicht van het werkstuk (het wordt aanbevolen om rekening te houden met een marge van 20%-30%), de rotatiediameter en de lengte het vereiste laadvermogen en de hef-/bewegingsslag.
2. Bepaal functionele vereisten: verduidelijk welke acties moeten worden uitgevoerd (heffen, kantelen, draaien), en of het om lassen gaat (waarvoor stabiliteit bij lage snelheid nodig is) of om montage en handling.
3. Bevestig de nauwkeurigheidsvereisten: Voor lassen met hoge precisie moet u zich concentreren op herhaalbaarheid (bijv. ≤±0,1 mm).
4. Evalueer de besturings- en integratiemethoden: Bevestig dat de klepstandsteller rechtstreeks wordt bestuurd door het robotbesturingssysteem en compatibele communicatieprotocollen gebruikt, zoals EtherCAT en Profinet.
5. Onderzoek de kwaliteit van kerncomponenten: eis van leveranciers dat zij de merken van belangrijke componenten, zoals servomotoren en precisiereductoren, specificeren en kwaliteitsinspectierapporten verstrekken.
Future Development Trends
* **Intelligente bediening:** Door de visuele herkenning van AI en uiterst nauwkeurige sensoren te integreren, wordt automatische identificatie van het werkstuk en het genereren van een optimaal verplaatsingspad bereikt.
* **Hoge precisie en efficiëntie:** Door gebruik te maken van een combinatie van servomotor en precisiereductiemiddel bereikt de positioneringsnauwkeurigheid ±0,01°.
* **Modulair ontwerp:** Kerncomponenten zijn ontworpen als gestandaardiseerde modules, waardoor gebruikers ze flexibel kunnen combineren om aan diverse productiebehoeften te voldoen en het daaropvolgende onderhoud te vereenvoudigen.
* **Samenwerking tijdens volledige processen:** Door in realtime te communiceren met robots en andere apparatuur via industrieel Ethernet, wordt het een 'medewerker van het productieproces' die een cruciale rol speelt, vooral op gebieden als nieuwe energie.
Samenvattend zijn cantilever-hefverstellers krachtige hulpmiddelen voor het hanteren van grote, onregelmatig gevormde werkstukken. De kern van de selectie is het nauwkeurig afstemmen van uw specifieke werkstuk- en procesvereisten. Om u te helpen uw selectie te verfijnen,
Kunt u mij bij benadering het gewicht en de lengte vertellen van de werkstukken die u voornamelijk last? Op basis van uw specifieke situatie kan ik dan de passende belastingspecificaties en slageisen beoordelen.
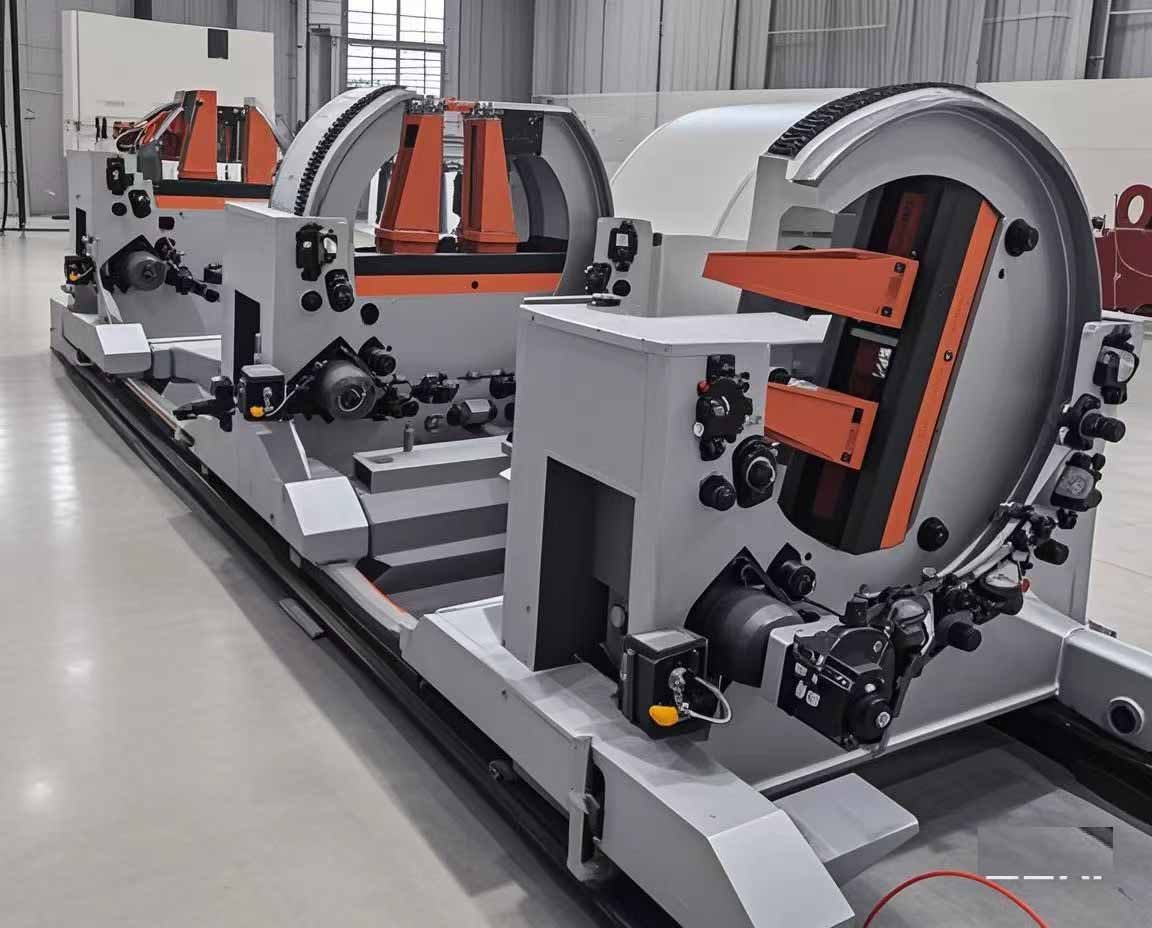
De klepstandsteller is uitgerust met een servomotor en RV-reductiemiddel, en de onderdelen zijn CNC-gefreesd voor hoge precisie.
Klepstandstellers kunnen worden ontworpen op basis van technische vereisten of worden aangepast volgens de meegeleverde tekeningen.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
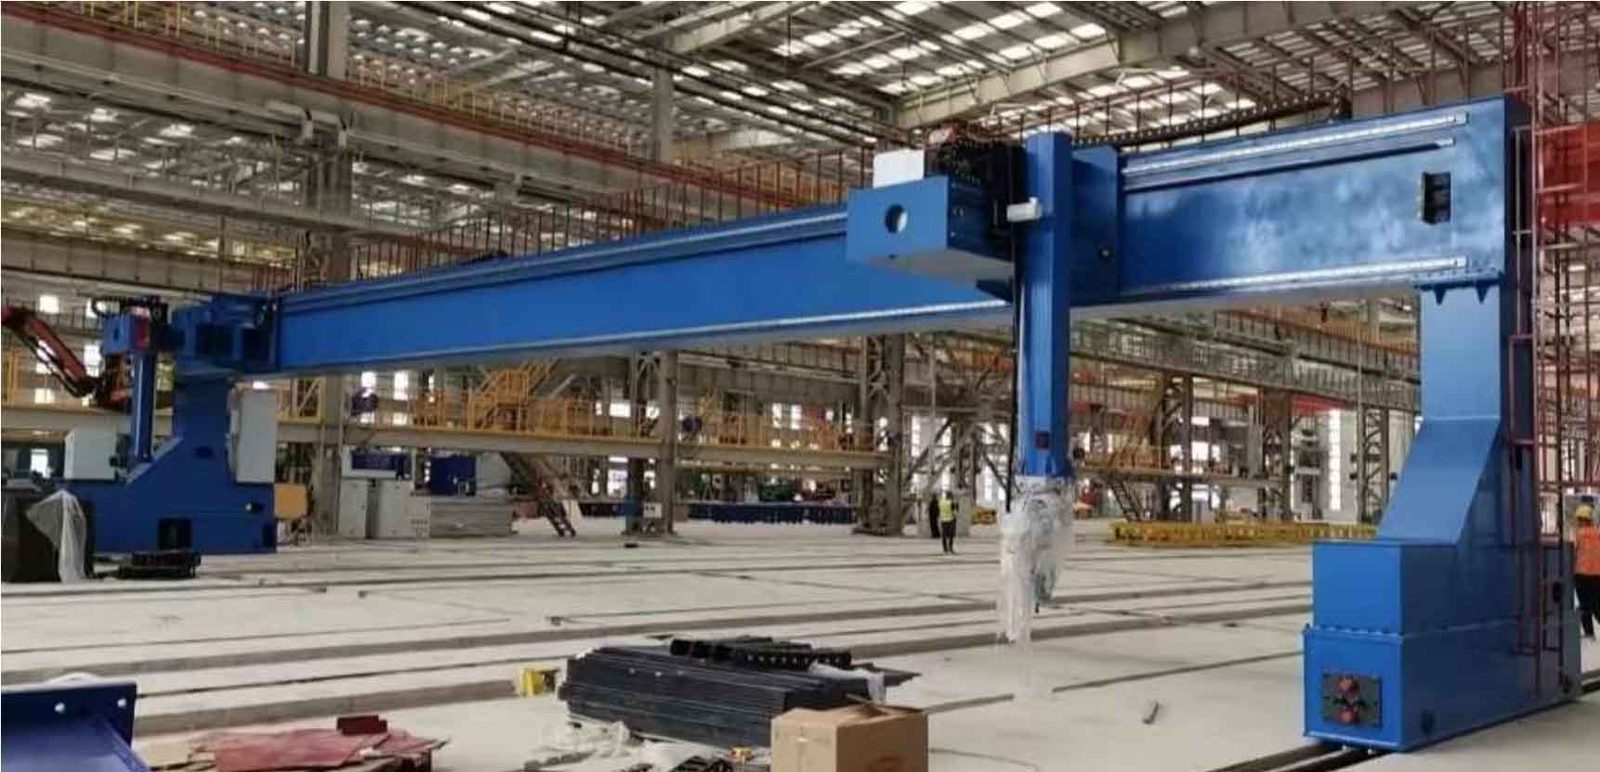
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
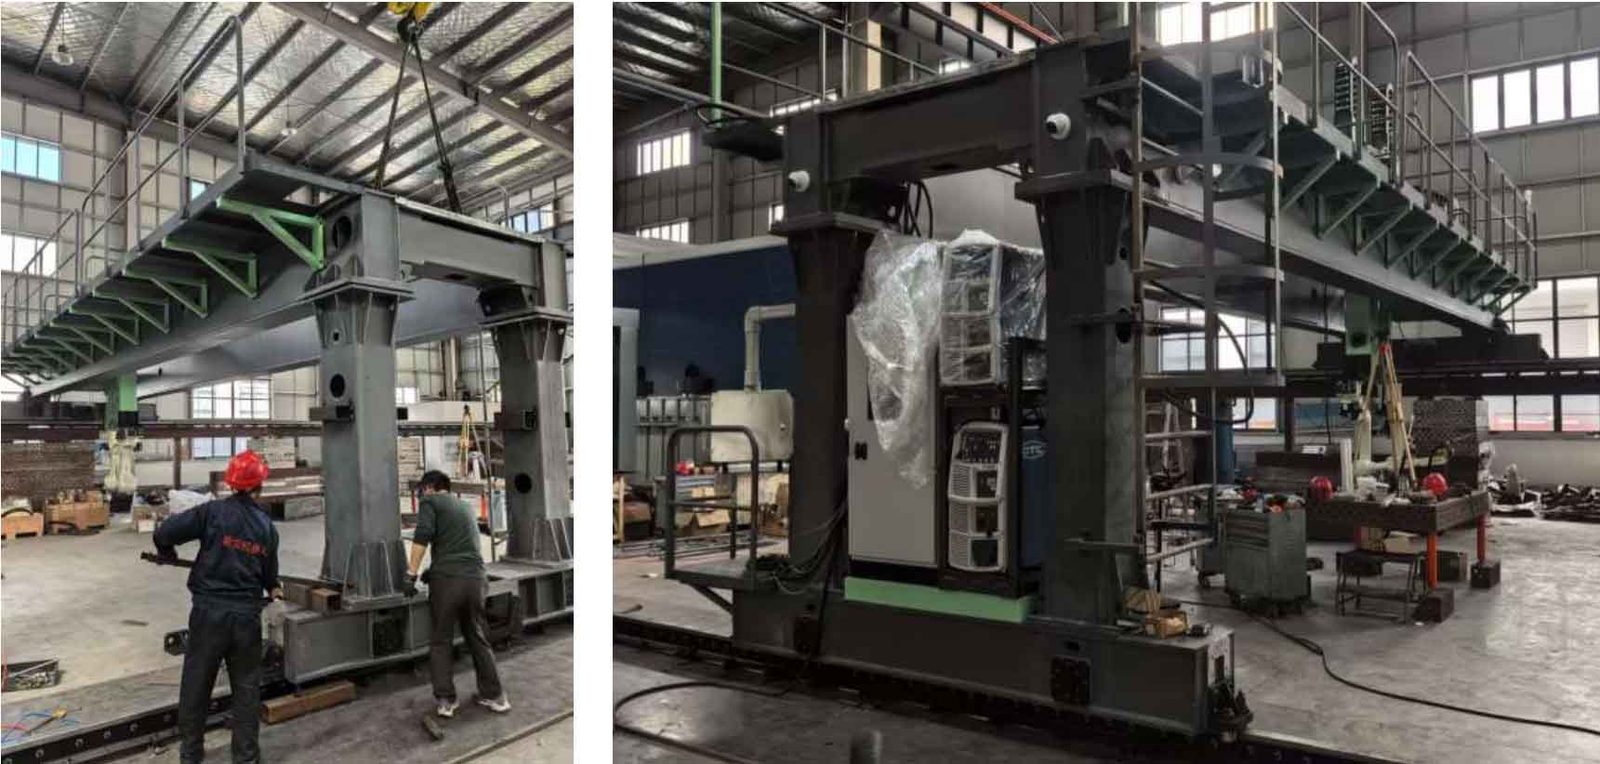
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
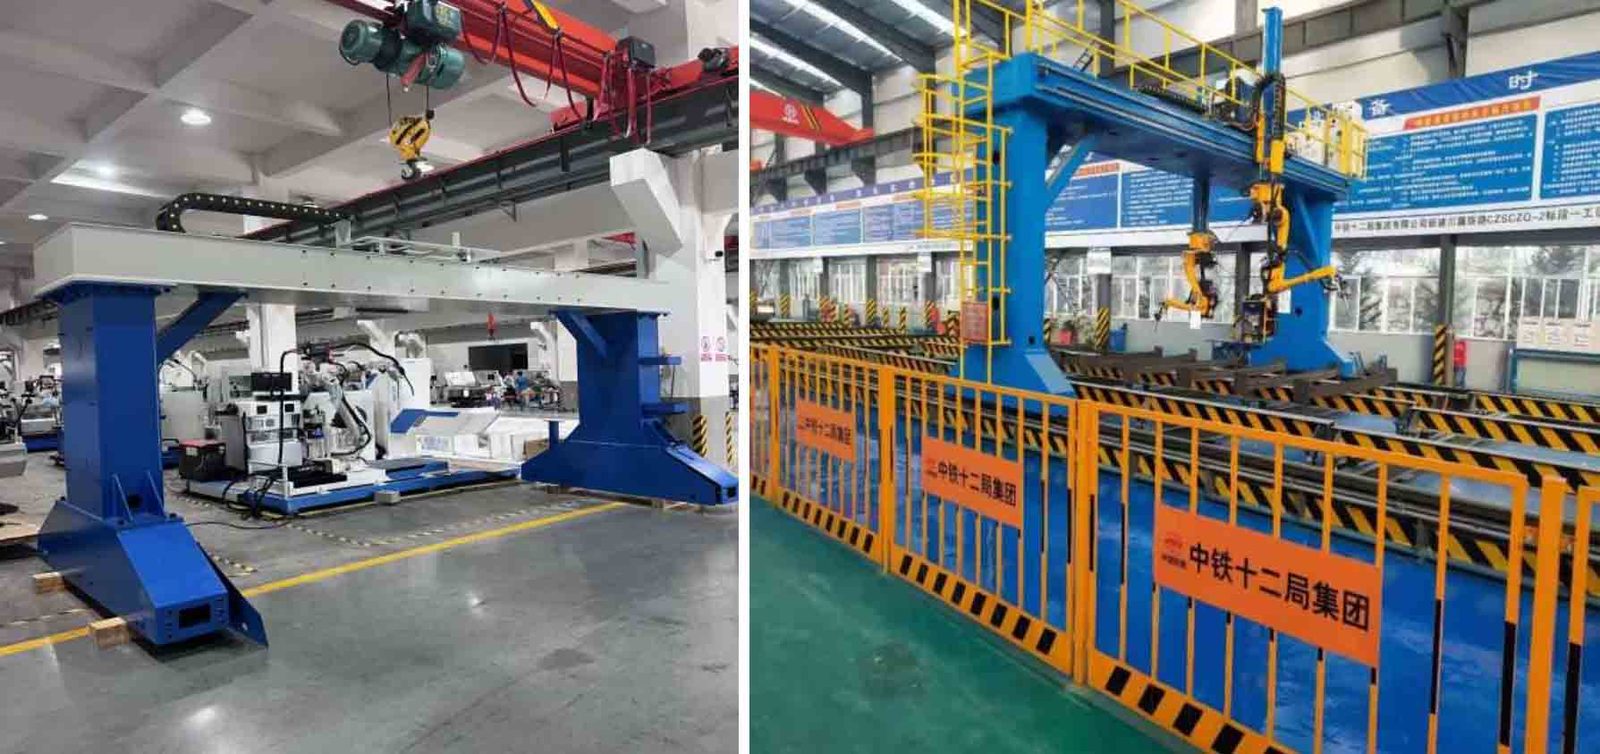
Klepstandstellers kunnen door Xinbao worden ontworpen op basis van technische vereisten of worden aangepast op basis van aangeleverde tekeningen.
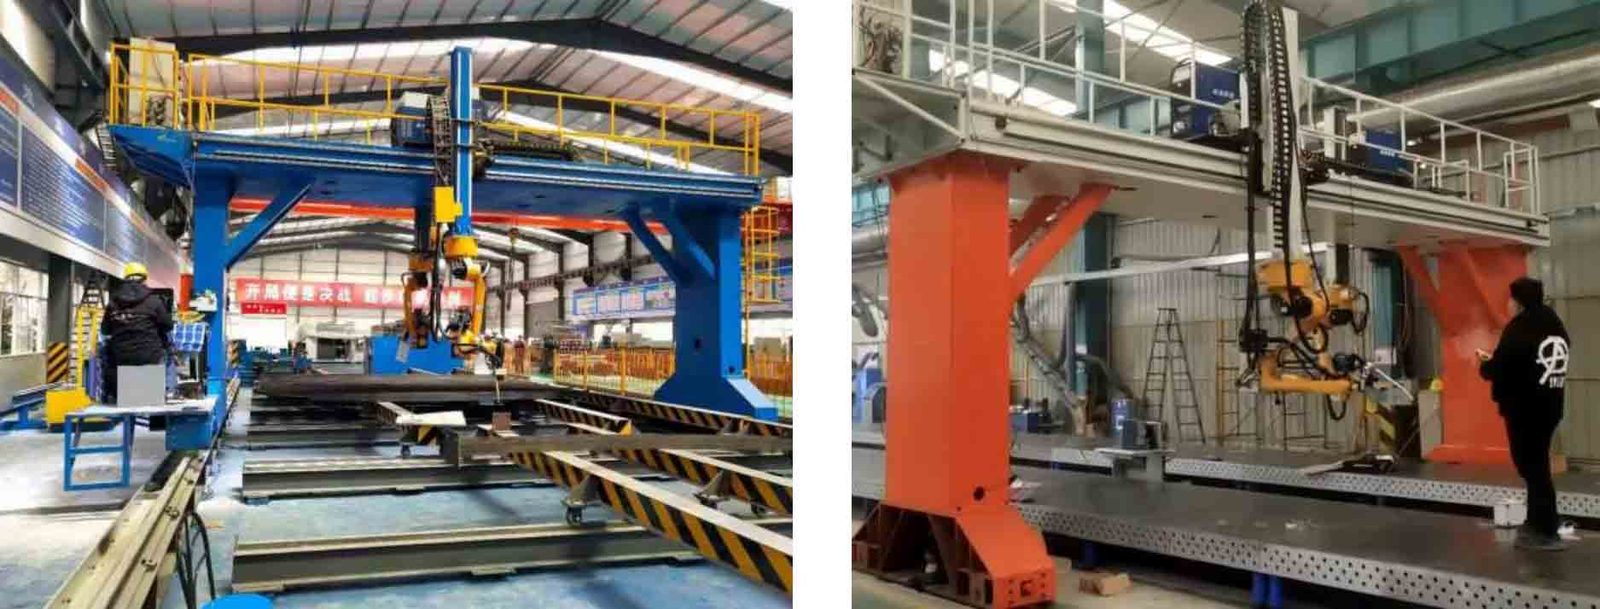
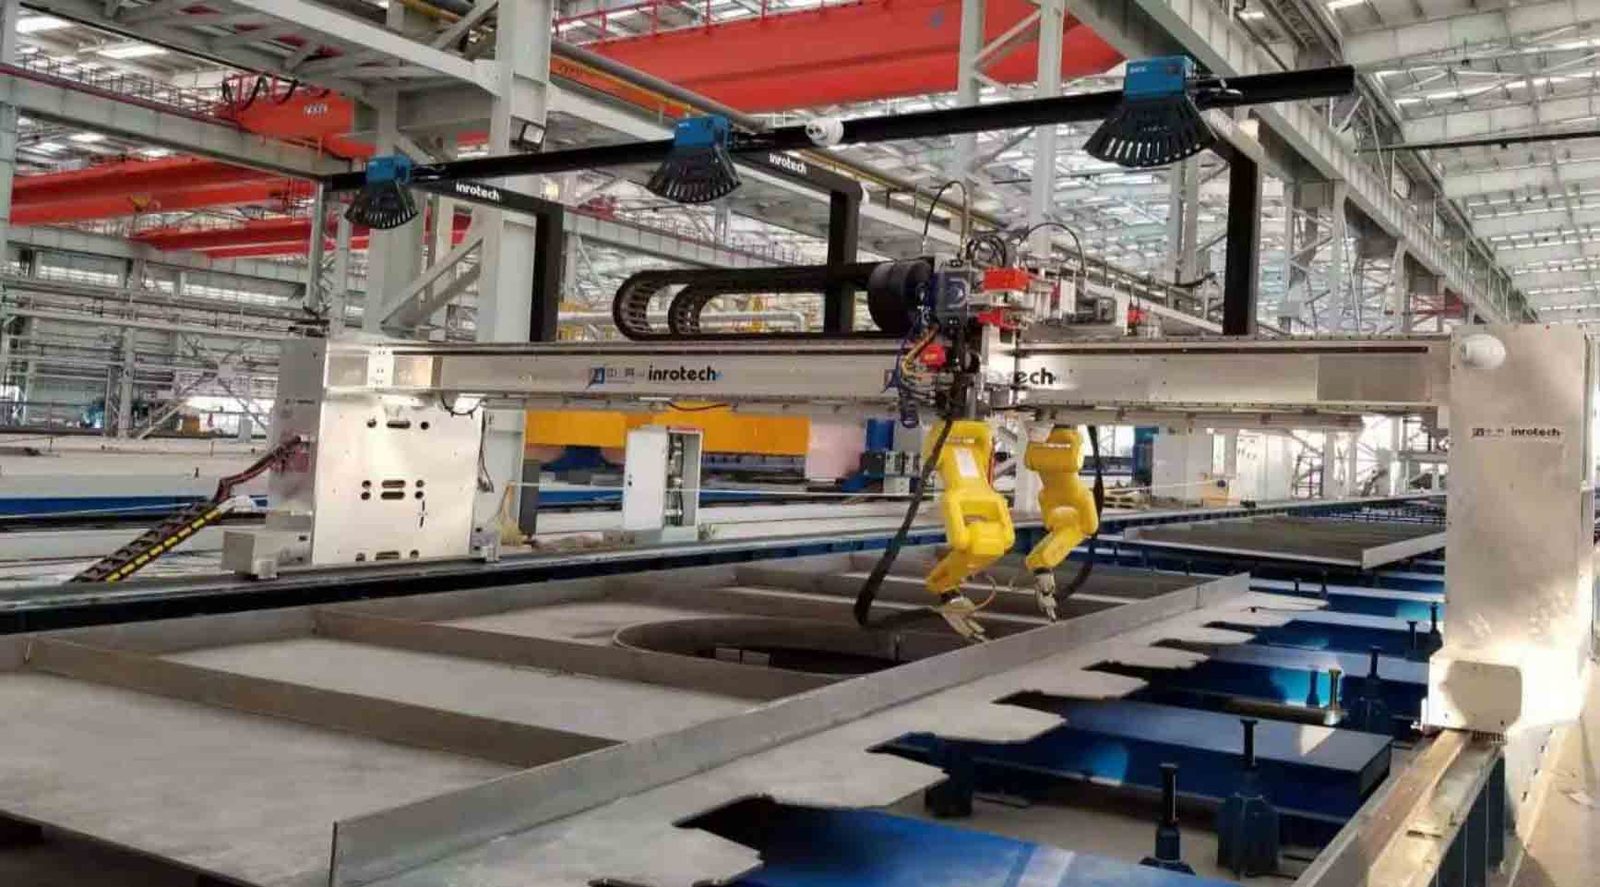
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Volledige technische gegevens
| Model | N.v.t |
|---|---|
| Bijlen | 3 assen |
| Categorie | Industriële robots |
| Doorlooptijd | 45 dagen |
Waarden zijn nominaal bij 20 °C. Download de datasheet voor CAD-modellen, koppelcurven en I/O-kaarten van de controller.
Waar het draait
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Vragen van kopers
Wat zijn de belangrijkste specificaties van de ?
Assen: 3 assen. Een volledige datasheet is op aanvraag verkrijgbaar.
Wat is de doorlooptijd en MOQ voor de?
Doorlooptijd bedraagt 45 dagen; MOQ is 1 eenheid.
How is the priced?
De prijzen worden vermeld per configuratie, inclusief gereedschap en vracht, indien van toepassing.
Ontvang een scherp geprijsd voorstel voor industriële robots
Vermeld het onderdeel, het doeltarief en de bestemmingshaven. Een engineer – geen chatbot – antwoordt binnen 48 uur.
Zelfde categorie

6-assige puntlasrobot, bereik van 1.950 mm

Geïntegreerde vacuümgrijper voor het hanteren van robots

ROKAE NB220 Serie 6-assige industriële robot - 150 kg laadvermogen, 3201 mm bereik
Beoordeeld door TROY Engineering ·. Bij iedere offerte worden de specificaties opnieuw getoetst aan de leveranciersdatasheet.