


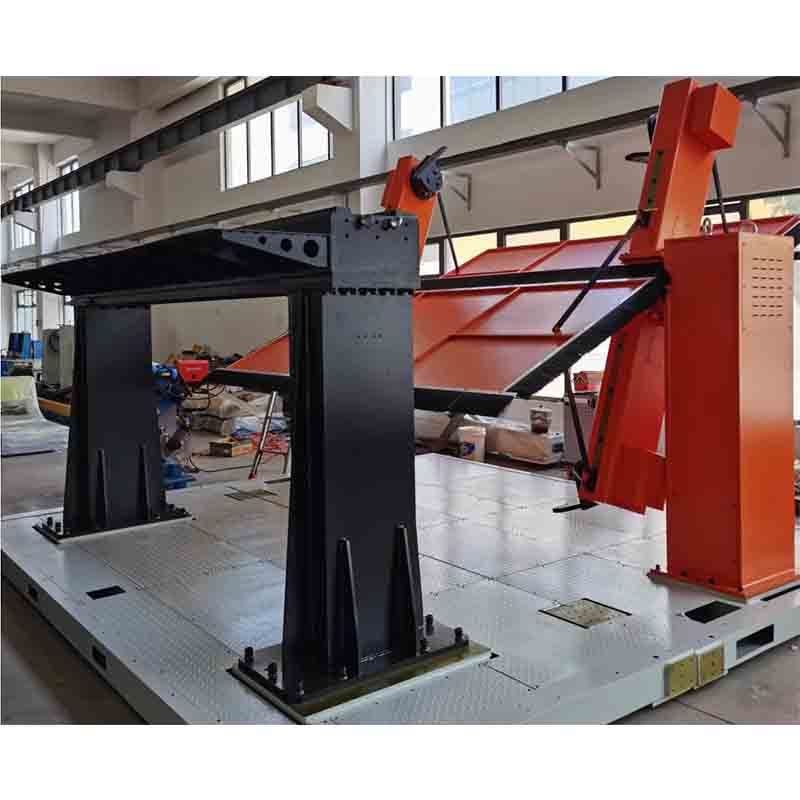
Robot extra axel och lägesställare
Robot extra axel och lägesställare är en industrirobot för svetsning/palletering. Nyckelspecifikationer: Axlar 3 axlar. Ledtiden är 45 dagar; priset anges per konfiguration. Certifieringar: CE-dokumentation på begäran.
- Modell
- N/a
- Yxor
- 3 axlar
- Kategori
- Industrirobotar
- Ledtid
- 45 dagar
Vad den här plattformen är till för
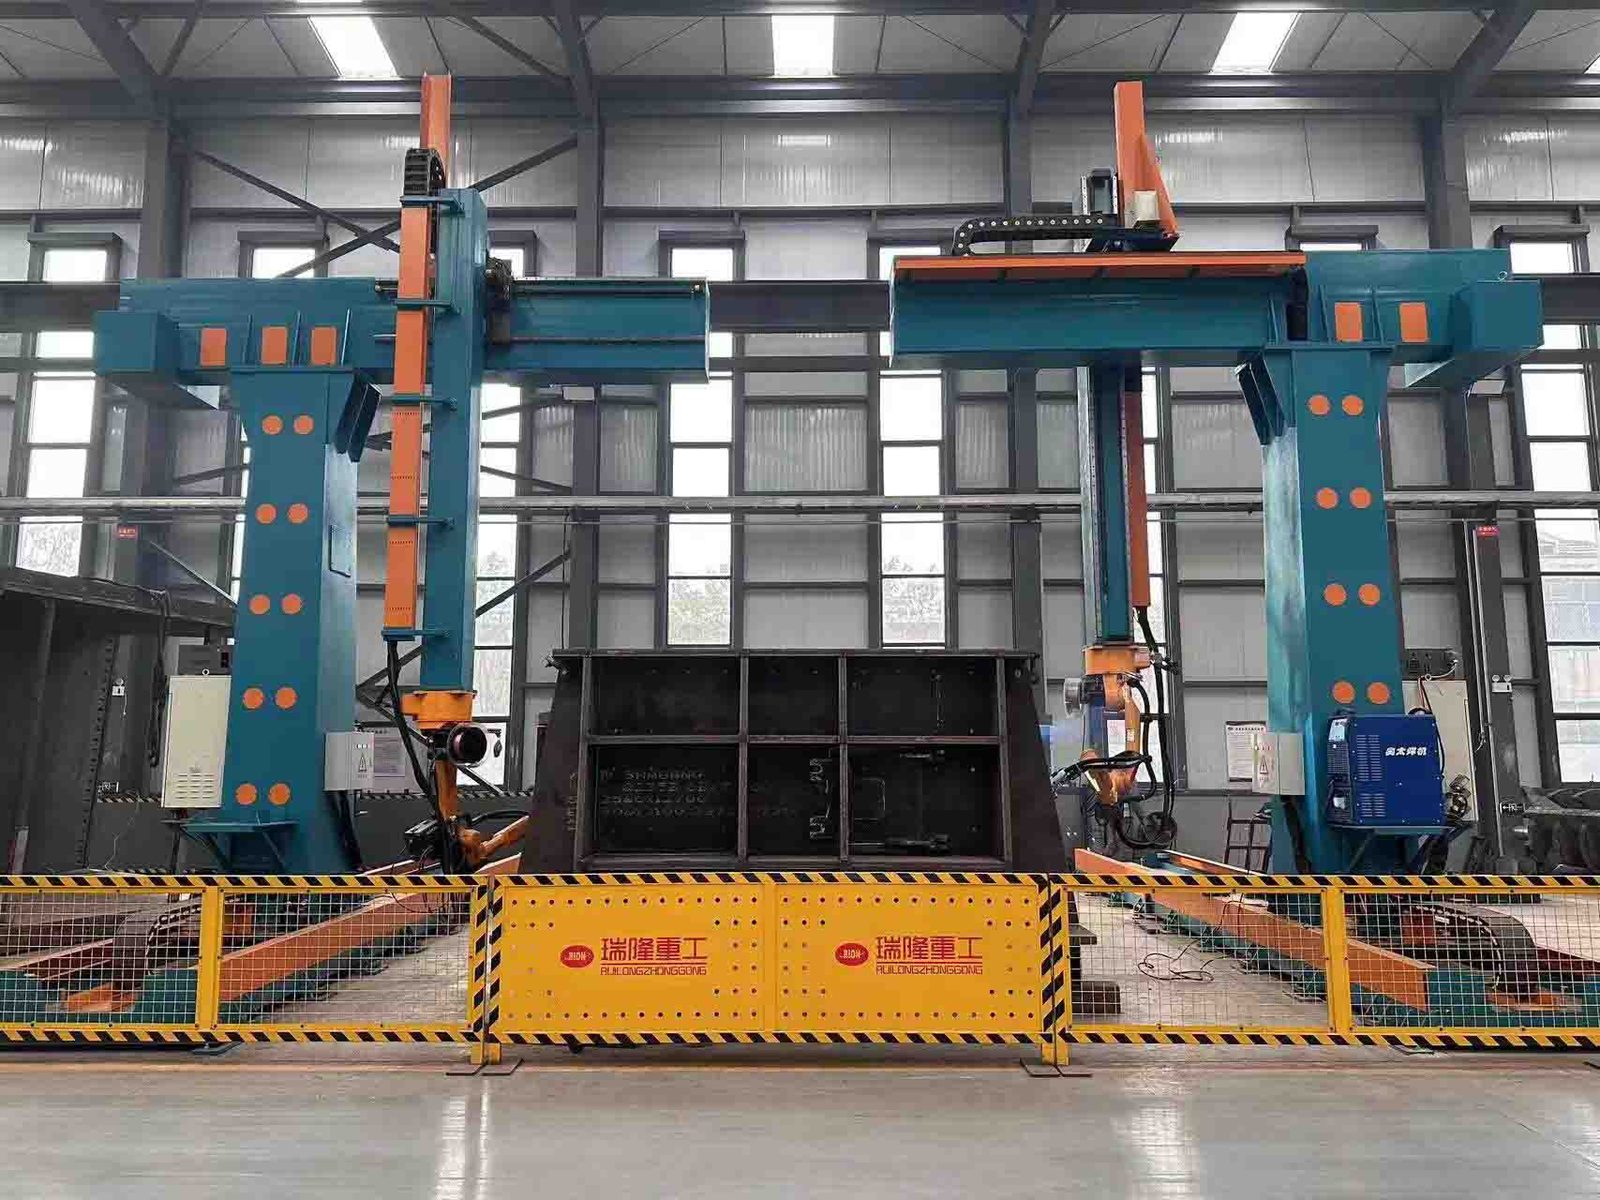
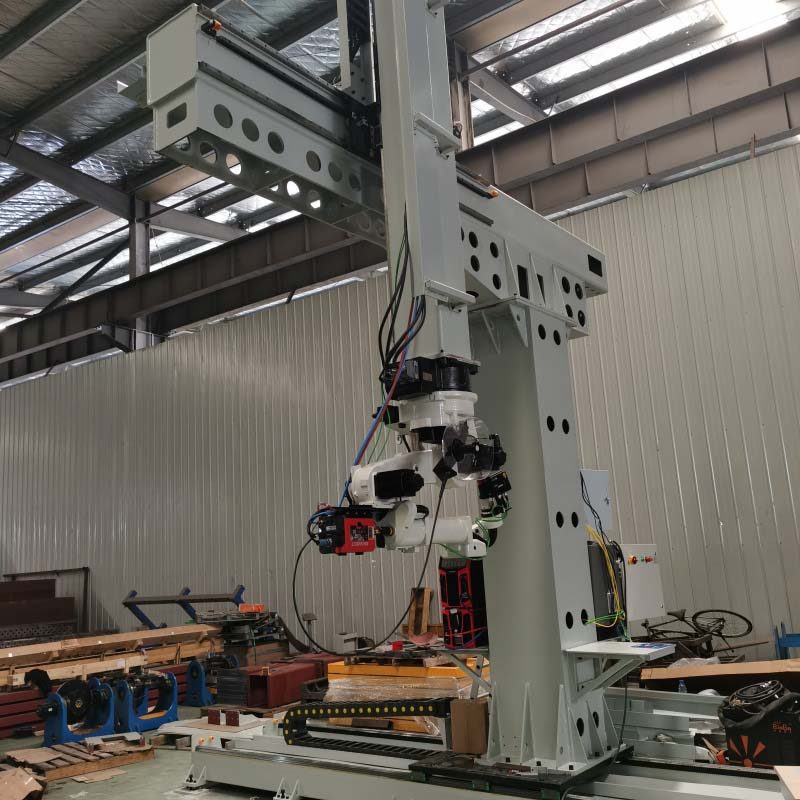
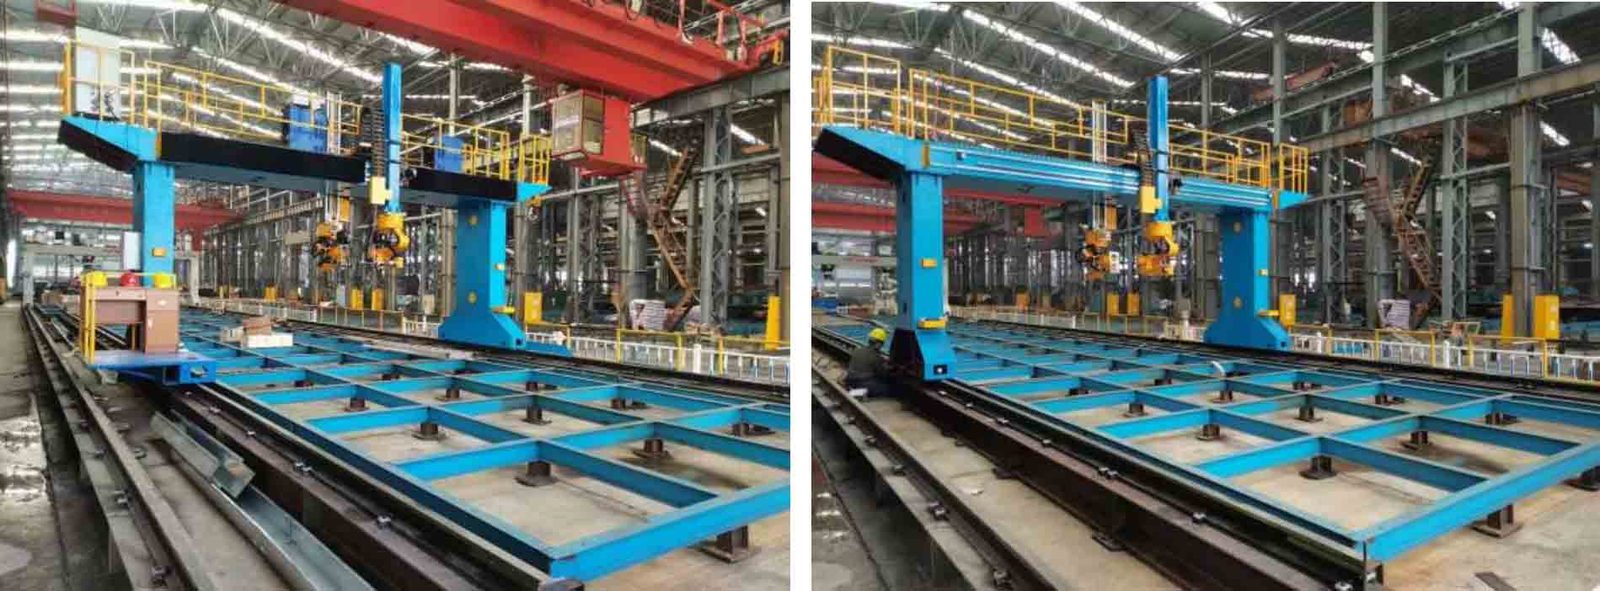
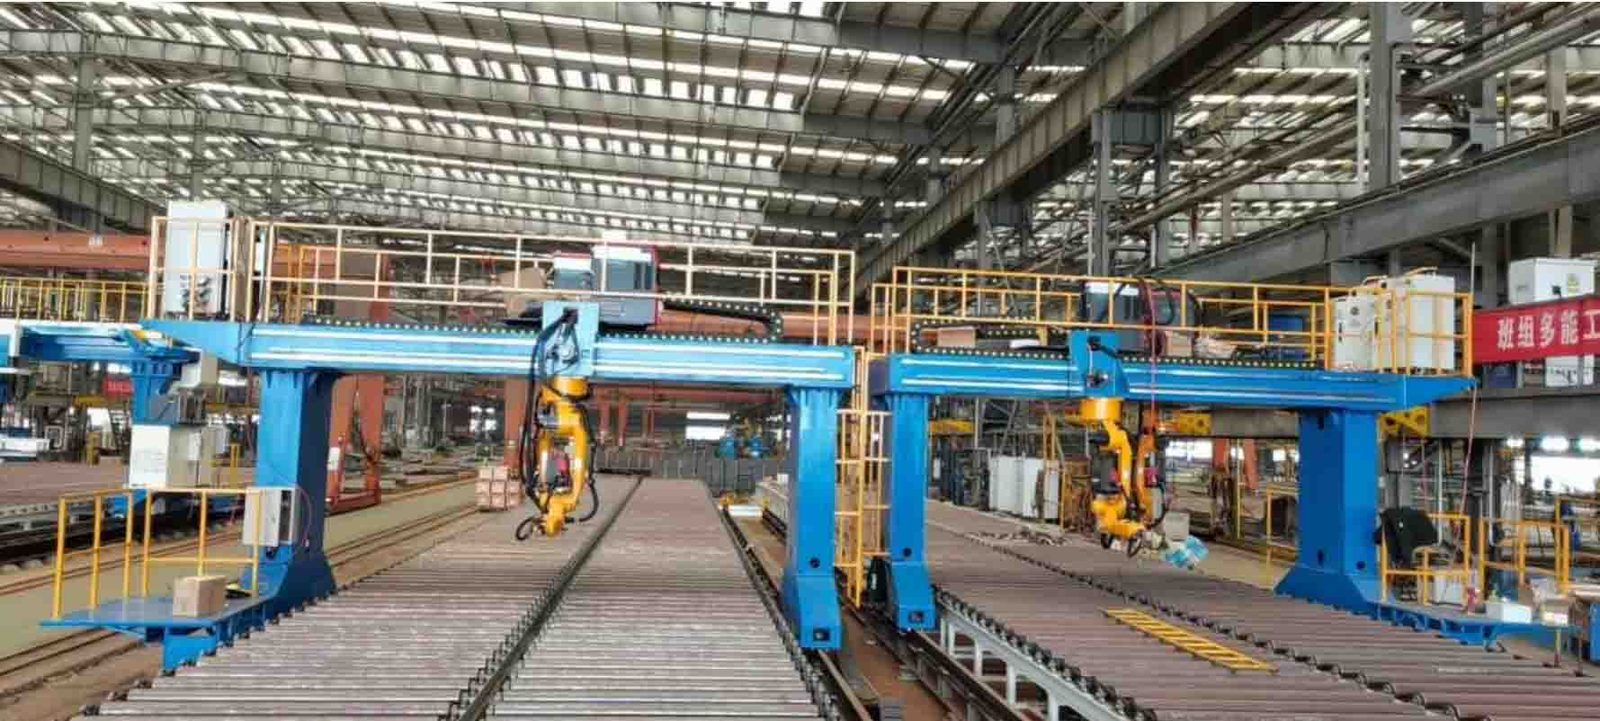
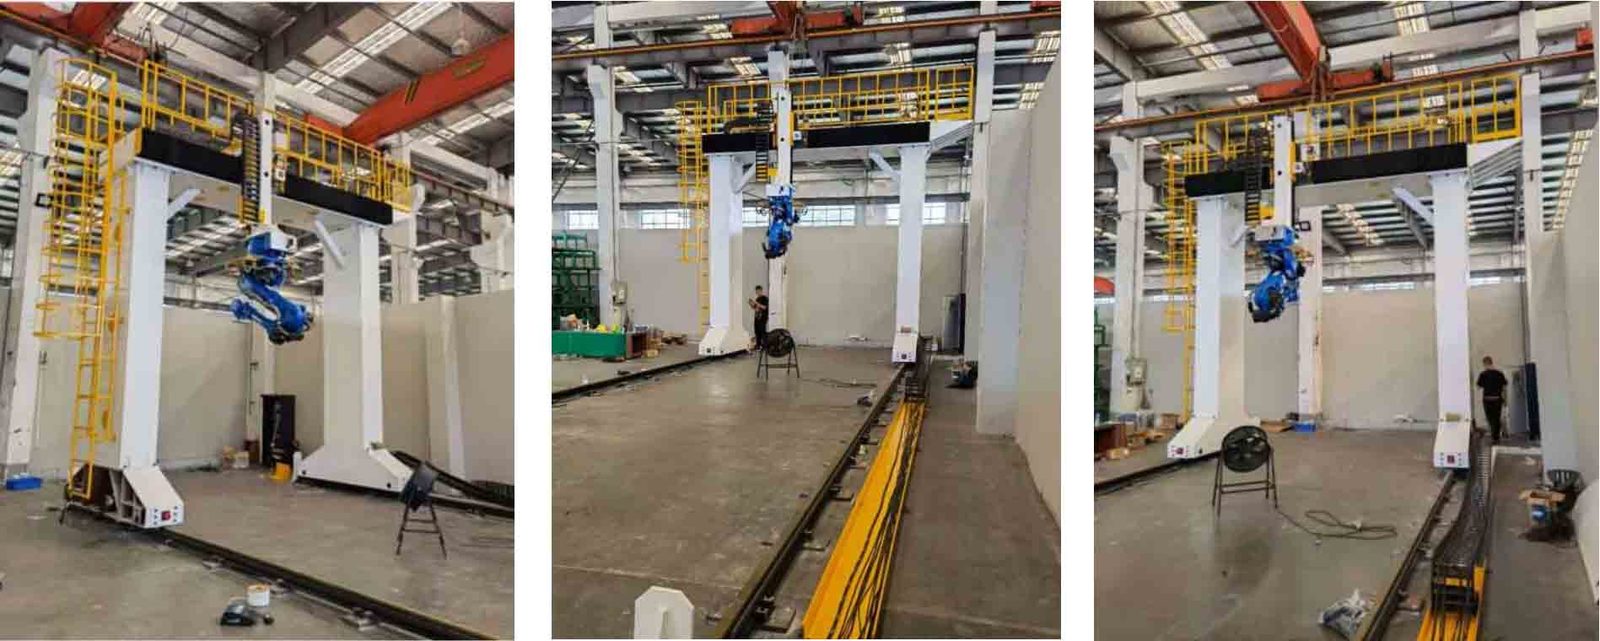
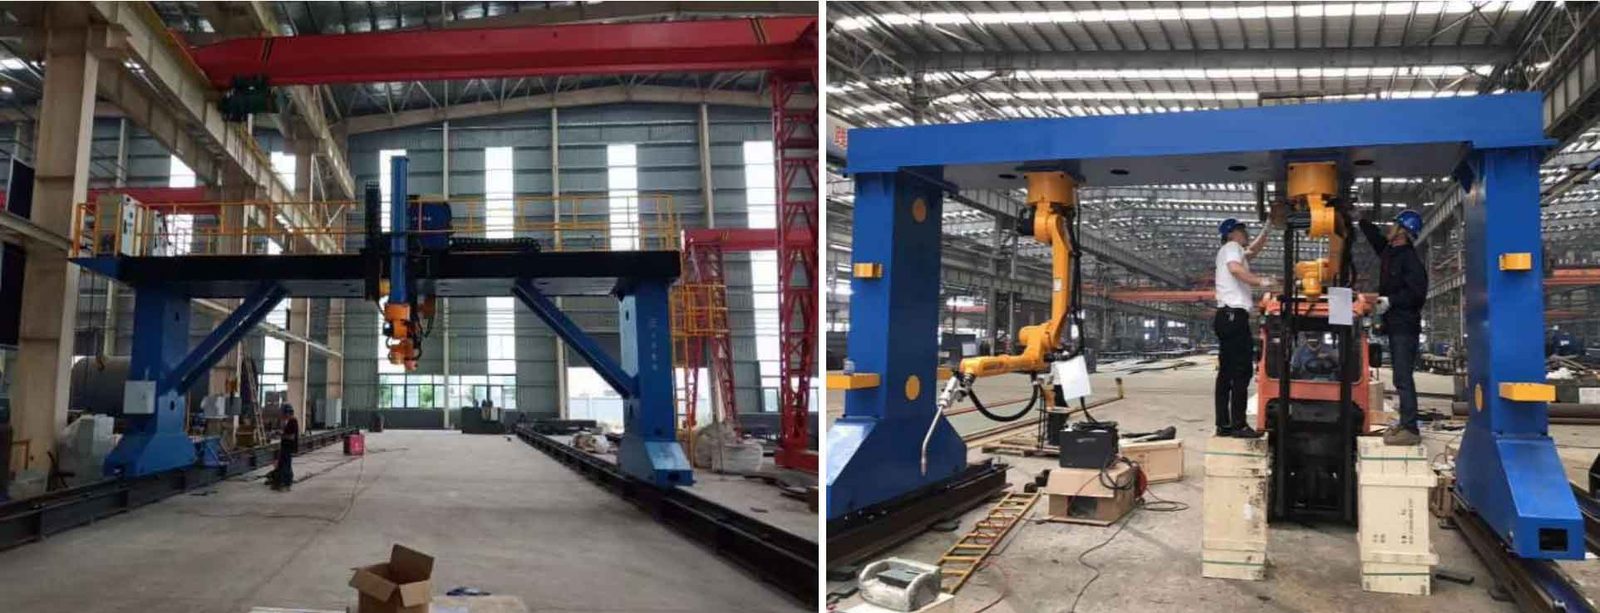
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 45 dagar |
| MOQ | 1 enhet |
| Ursprung | Kina |
| Lastningshamn | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
Structural Composition
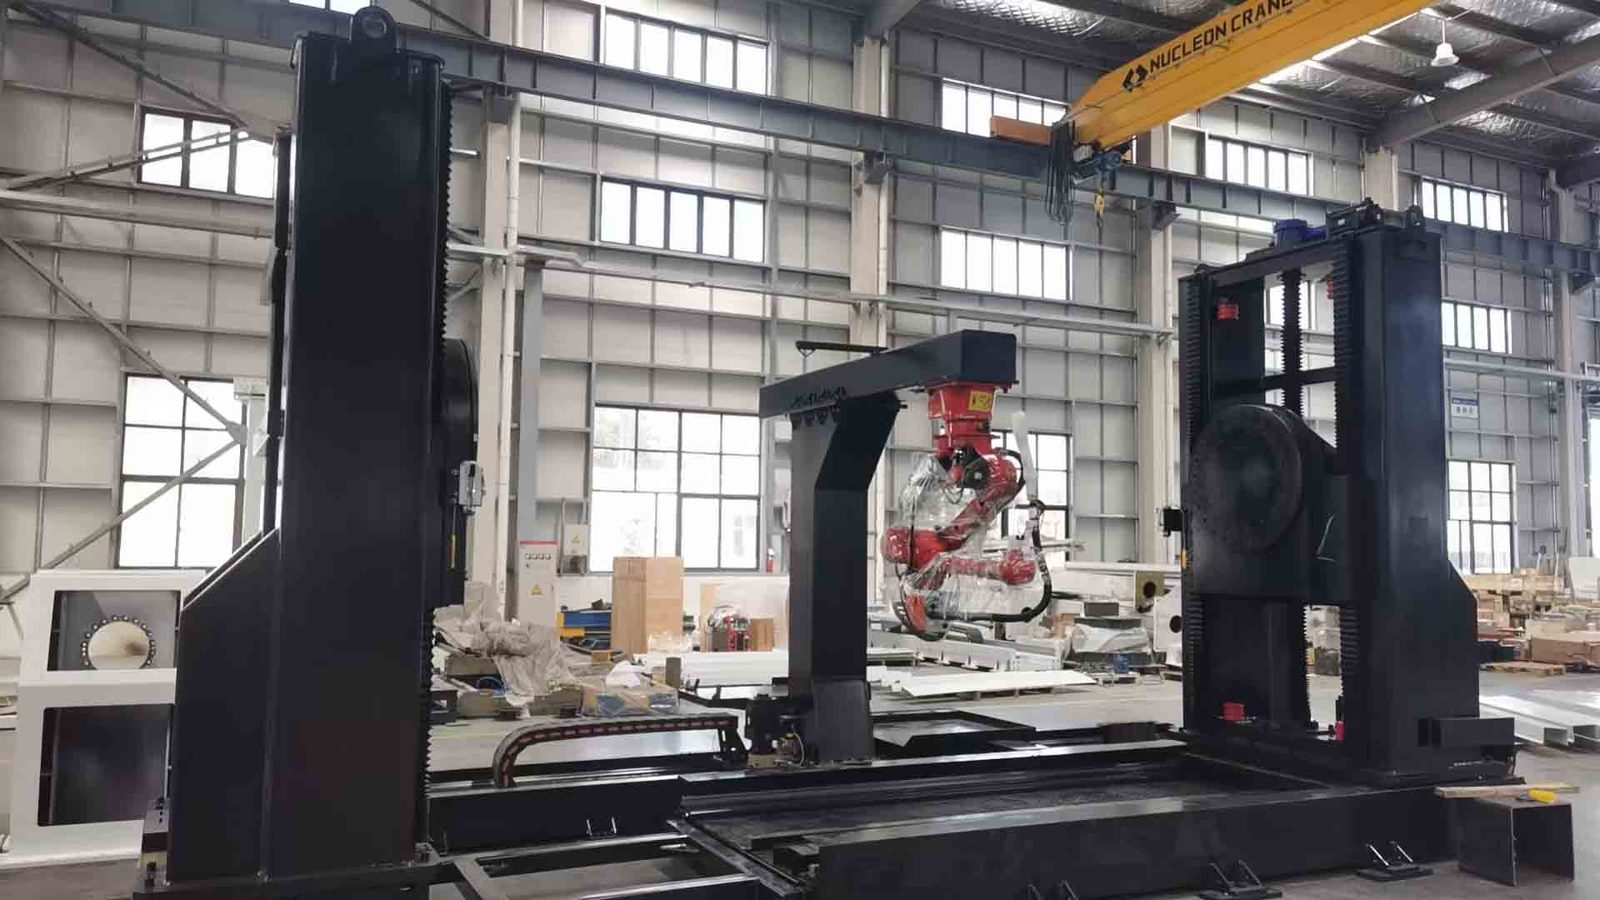
Den består vanligtvis av följande delar (den specifika konfigurationen kommer att kombineras flexibelt efter faktiska behov):
* **Robotsystem:** Den centrala exekveringsenheten i arbetsstationen, som utför svetsning och andra processuppgifter.
* **Cantilever Positioner:** Bär arbetsstycket och möjliggör ställningsändringar; det är en mångsidig komponent i arbetsstationen.
* **Mobil/fast bas:** Stöder lägesställaren och arbetsstycket, vilket gör att lägesställaren kan röra sig på ett spår för att ta emot arbetsstycken av olika längd.
* **Integrerat styrsystem:** Möjliggör koordinerad styrning och kommunikation mellan roboten, lägesställaren och all annan utrustning.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
Core Workflow
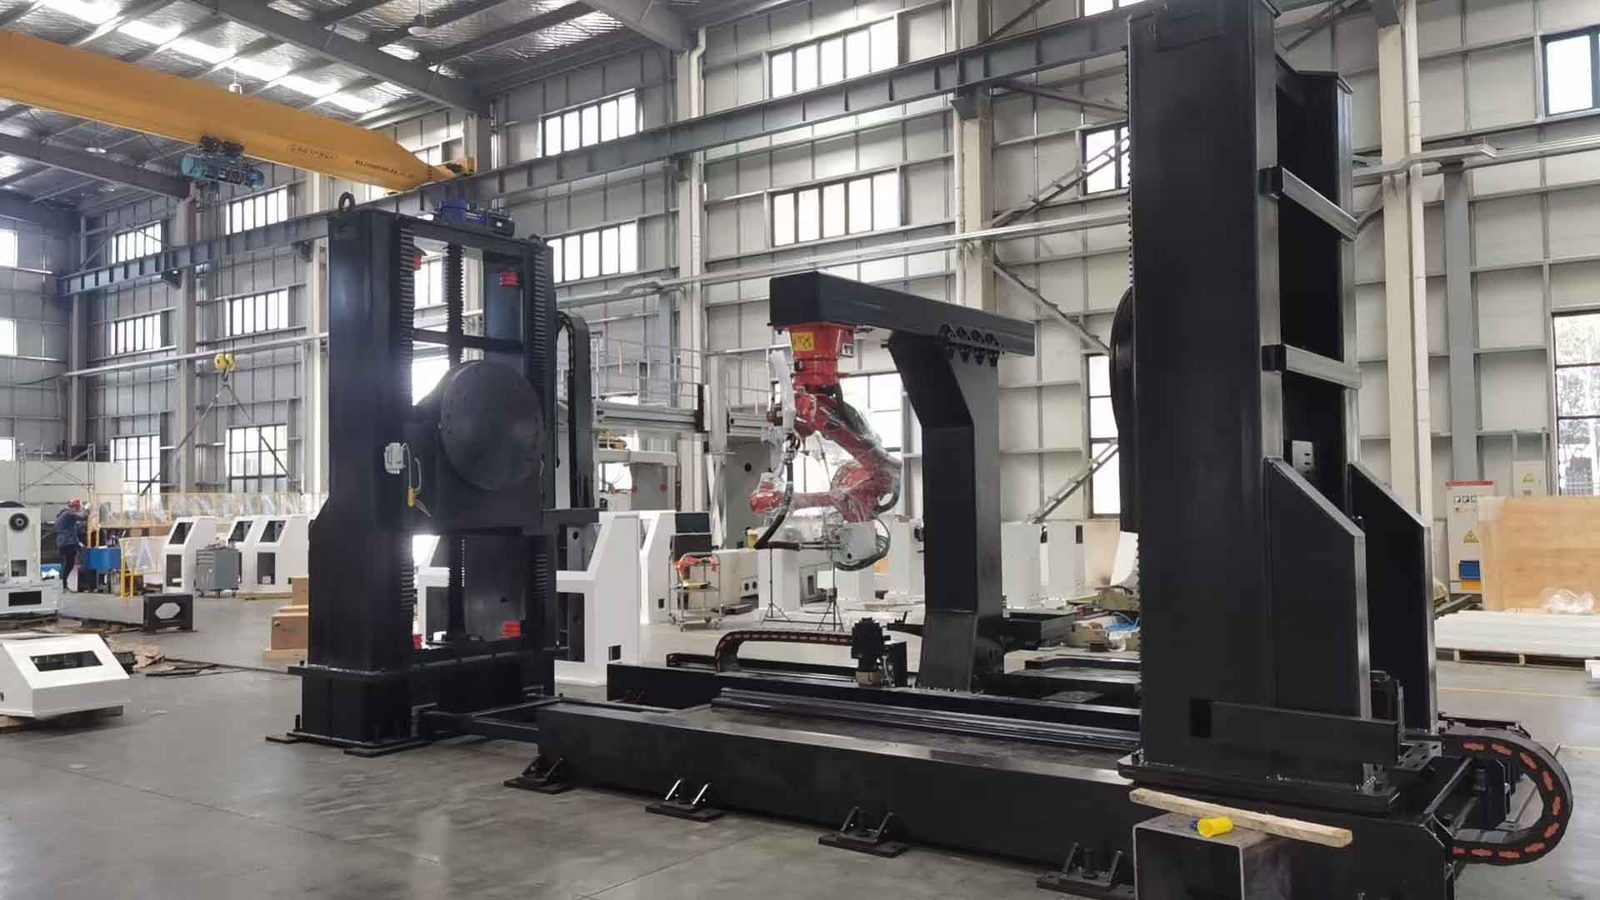
Ett typiskt arbetsflöde är följande:
1. Arbetsstyckets fastspänning: Arbetsstycket lyfts manuellt eller automatiskt på lägesställaren och spänns fast.
2. Samarbetsoperation: Roboten utför svetsning och lägesställaren hjälper till genom att vända arbetsstycket till det optimala läget, vilket uppnår samverkan där "roboten rör sig och arbetsstycket rör sig i tandem."
3. Avlastning: Efter att alla svetsar är klara återgår roboten till sitt ursprung och arbetsstycket lossas manuellt.
⚙ Key Technical Parameters
När du väljer en lägesställare inkluderar kärnparametrarna att beakta (baserat på modeller som Kunrui RDSL-XX):
· Nominell belastning: Bestämmer den maximala vikten av arbetsstycket som det kan bära; intervallet kan täcka 500 kg till 5 000 kg beroende på kraven.
· Lyftslag: Arbetsstyckets maximala vertikala rörelseavstånd, upp till 2000 mm.
· Tilting/Rotation Range: Bestämmer förmågan att justera arbetsstyckets hållning; lutningsområdet är typiskt ±180°, och rotationsområdet kan uppnå ±360° (N×360°) kontinuerlig rotation.
• Upprepad positioneringsnoggrannhet: En nyckelindikator för att mäta noggrannheten hos en lägesställare. I robotsvetsapplikationer är noggrannhetskravet vanligtvis ≤ ±0,1 mm.
✨ Structural Features and Advantages
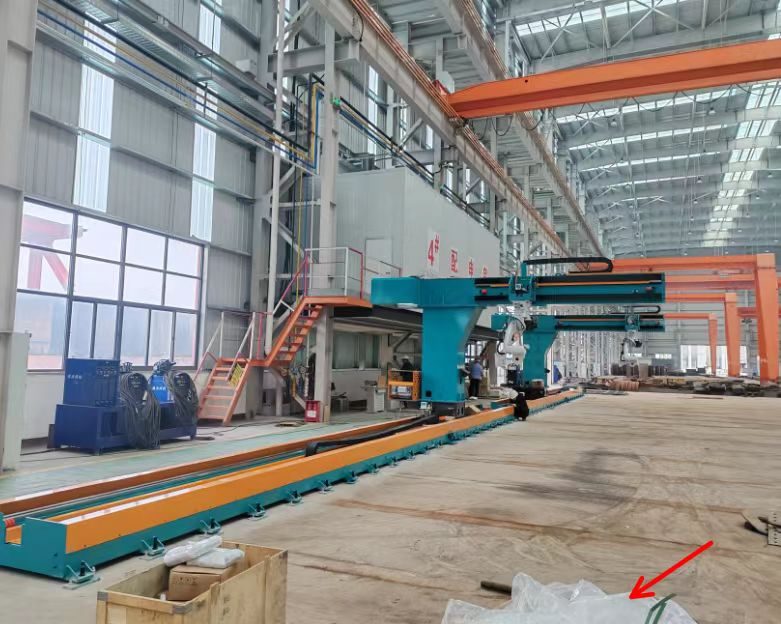
• Kärnfunktion: Lyft. Den fribärande lyftmekanismen, som drivs av servomotorer och ledarskruvar, kompenserar effektivt för robotens begränsade räckvidd, vilket möjliggör täckning av ultralånga arbetsstycken (t.ex. upp till 8 meter långa).
• Fleraxligt samarbete, utmärkt tillgänglighet: Genom en kombination av lyft, lutning och rotation kan teoretiskt sett vilken yta som helst på arbetsstycket justeras till optimal arbetsposition.
• Öppen struktur: Kommer från "L-formade" och "C-formade" konstruktioner, vilket ger ett öppet arbetsutrymme, vilket underlättar lyft av stora arbetsstycken och robotoperationer.
• Hög styvhet och kraftig kapacitet: Huvudkroppen är svetsad av höghållfast stål och värmebehandlad för att säkerställa strukturell stabilitet och förhindra vibrationer när man bär tunga arbetsstycken.
• Hög integration och samarbete: Djupt integrerad med robotens styrsystem via Profinet, EtherCAT och andra bussar, vilket uppnår exakt länkning.
✨Main Application Areas
• Entreprenadmaskiner: Svetsning av stora och komplexa konstruktionskomponenter såsom grävmaskinsbommar och lastarskopor.
• Stålkonstruktioner/stålprofiler: Betydande fördelar vid svetsning av förstyvningsplåtar för långa, smala komponenter som H-balkar och lådbalkar.
• Vindkraftsutrustning: Svetsning av tunga komponenter som vindkraftstorn och baser.
• Skeppsbyggnad: Svetsning av tunga komponenter som skrovsektioner och stora containrar.
• Aerospace: Montering av flygmotorkomponenter med extremt höga precisionskrav.
Selection Guide.
När du väljer en robot rekommenderar vi att du utvärderar den med hjälp av följande steg:
1. Bestäm lasten och arbetsstyckets dimensioner: Baserat på arbetsstyckets vikt (det rekommenderas att tillåta en marginal på 20%-30%), rotationsdiameter och längd, bestäm erforderlig lastkapacitet och lyft-/färdslag.
2. Bestäm funktionskrav: Förtydliga vilka åtgärder som ska utföras (lyft, vändning, rotation) och om det är för svetsning (kräver stabilitet vid låg hastighet) eller montering och hantering.
3. Bekräfta noggrannhetskrav: För högprecisionssvetsning, fokusera på repeterbarhet (t.ex. ≤±0,1 mm).
4. Utvärdera kontroll- och integrationsmetoder: Bekräfta att lägesställaren styrs direkt av robotens styrsystem och använder kompatibla kommunikationsprotokoll som EtherCAT och Profinet.
5. Undersök kvaliteten på kärnkomponenterna: Kräv att leverantörerna specificerar märkena för nyckelkomponenter som servomotorer och precisionsreducerare, och tillhandahåller kvalitetsinspektionsrapporter.
Future Development Trends
* **Intelligent kontroll:** Genom att integrera AI-visuell igenkänning och högprecisionssensorer uppnås automatisk identifiering av arbetsstycket och generering av optimal förskjutningsbana.
* **Hög precision och effektivitet:** Med en kombination av servomotor + precisionsreducerare når positioneringsnoggrannheten ±0,01°.
* **Modulär design:** Kärnkomponenter är designade som standardiserade moduler, vilket gör att användarna kan kombinera dem flexibelt för att möta olika produktionsbehov och förenkla efterföljande underhåll.
* **Full-Process Collaboration:** Kommunicera i realtid med robotar och annan utrustning via industriell Ethernet, blir det en "produktionsprocess-samarbetspartner", som spelar en avgörande roll, särskilt inom områden som ny energi.
Sammanfattningsvis är fribärande lyftpositioner kraftfulla verktyg för att hantera stora, oregelbundet formade arbetsstycken. Kärnan i urvalet är att exakt matcha dina specifika arbetsstycke- och processkrav. För att hjälpa dig att begränsa ditt urval,
kan du berätta för mig den ungefärliga vikten och längden på de arbetsstycken du huvudsakligen svetsar? Jag kan sedan bedöma lämpliga lastspecifikationer och slaglängdskrav utifrån din specifika situation.
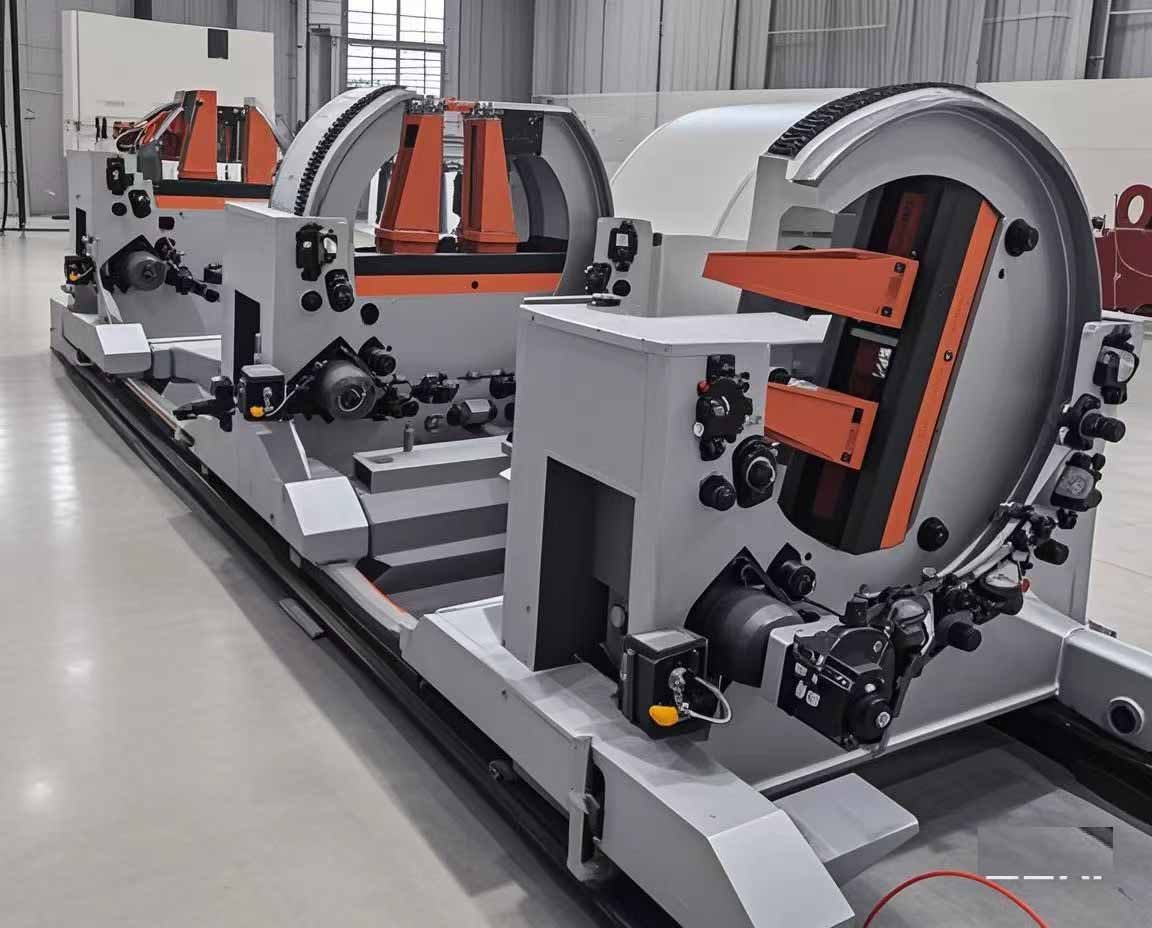
Lägesställaren är utrustad med en servomotor och RV-reducerare, och delarna är CNC-bearbetade för hög precision.
Positionerare kan utformas utifrån tekniska krav eller skräddarsys enligt medföljande ritningar.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
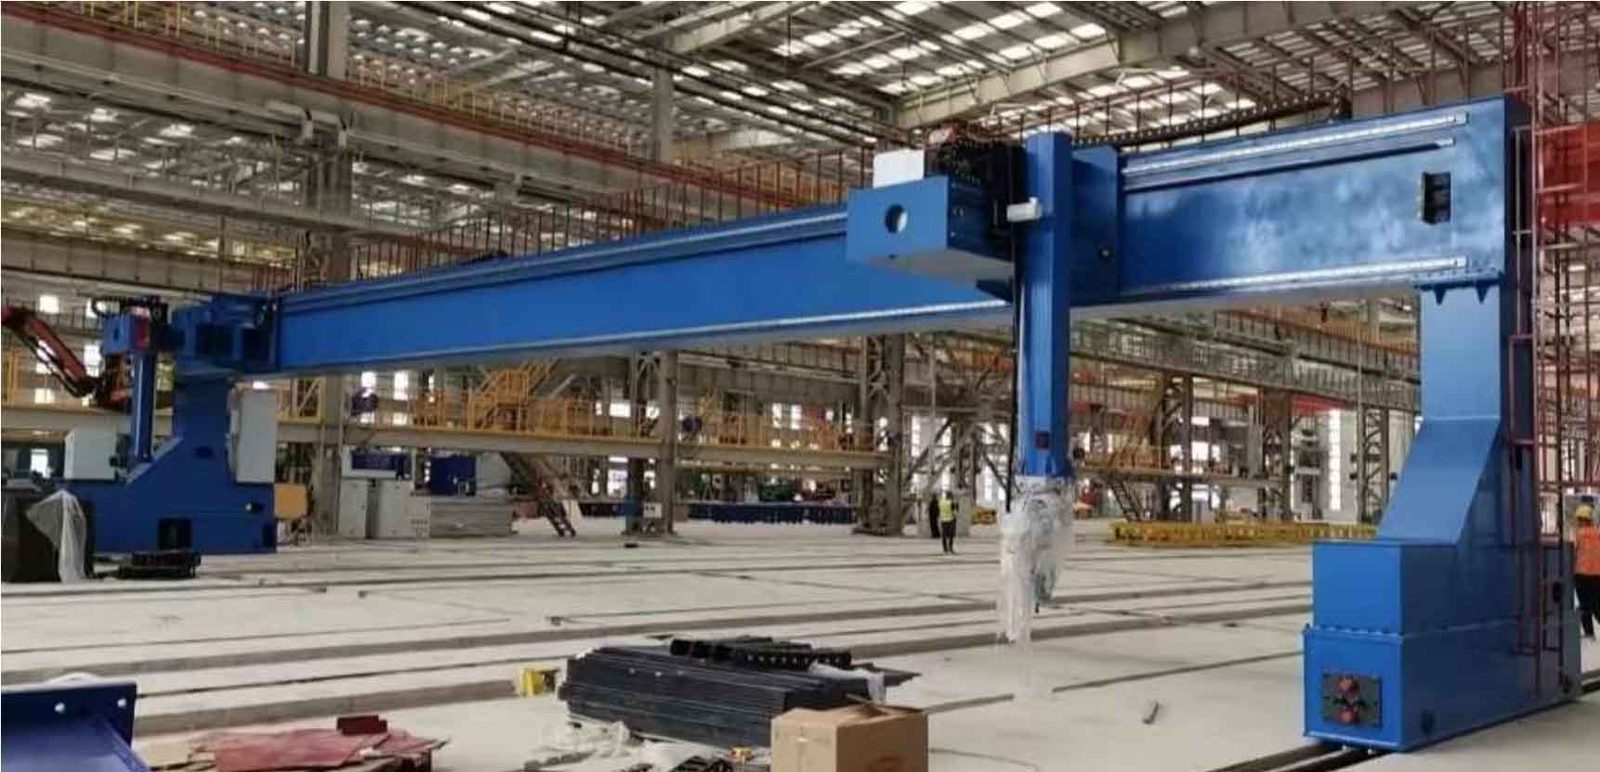
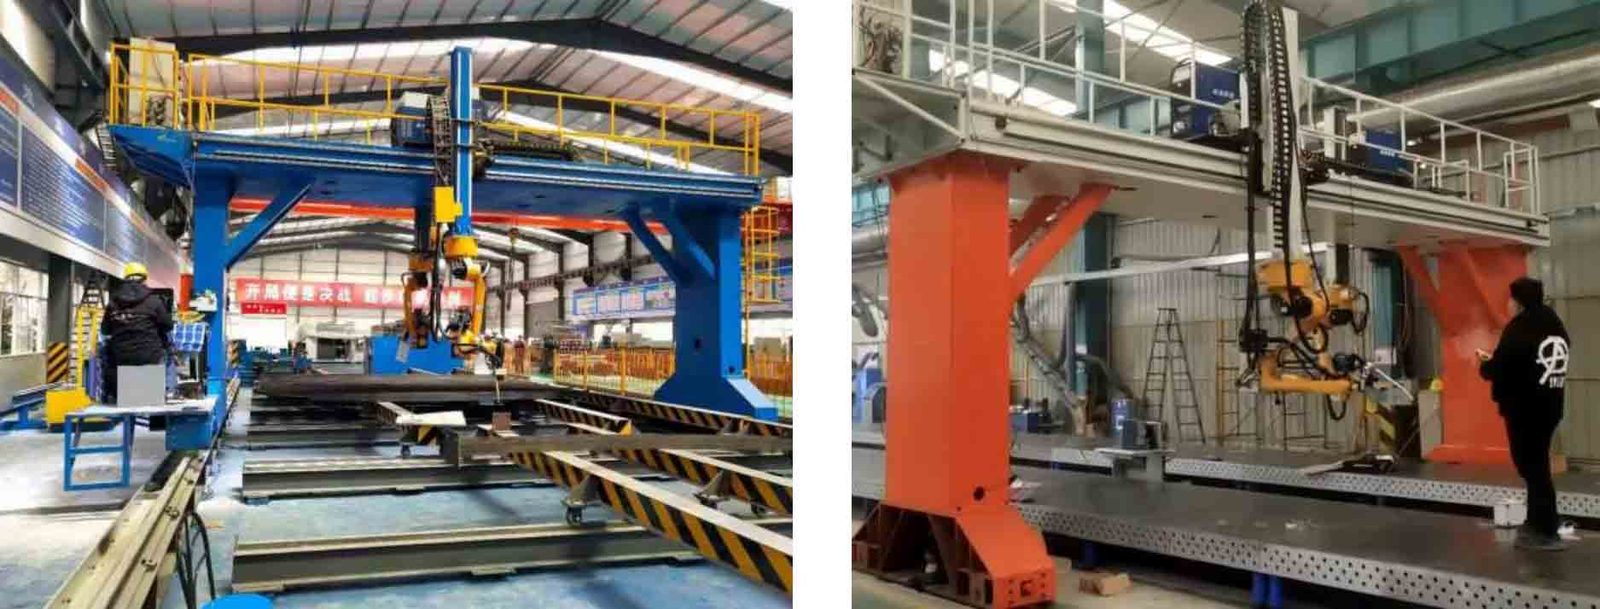
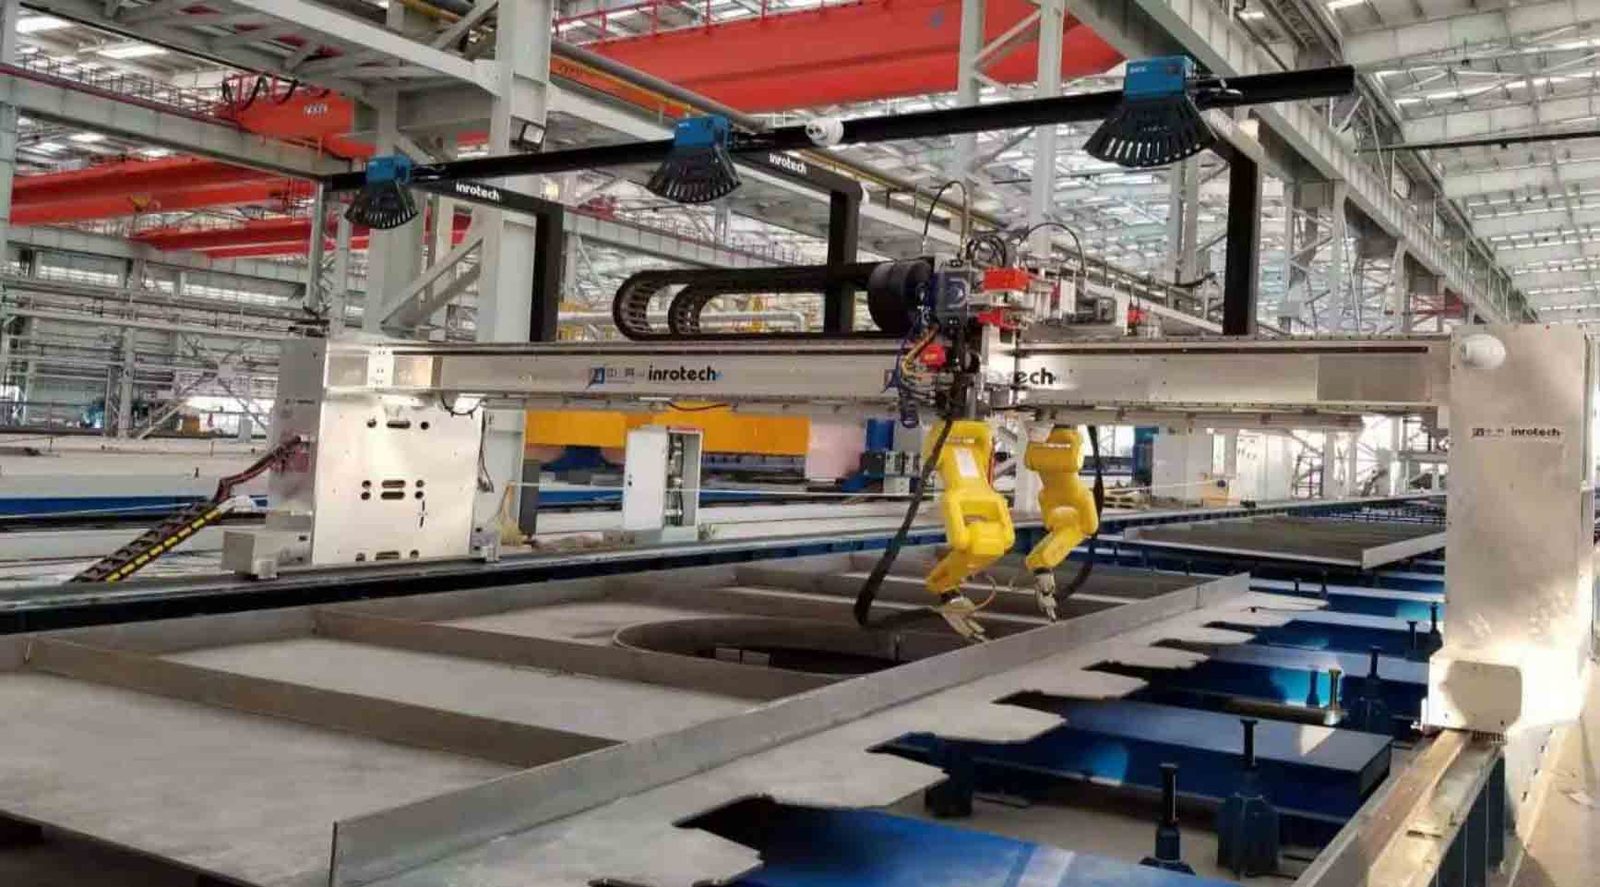
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
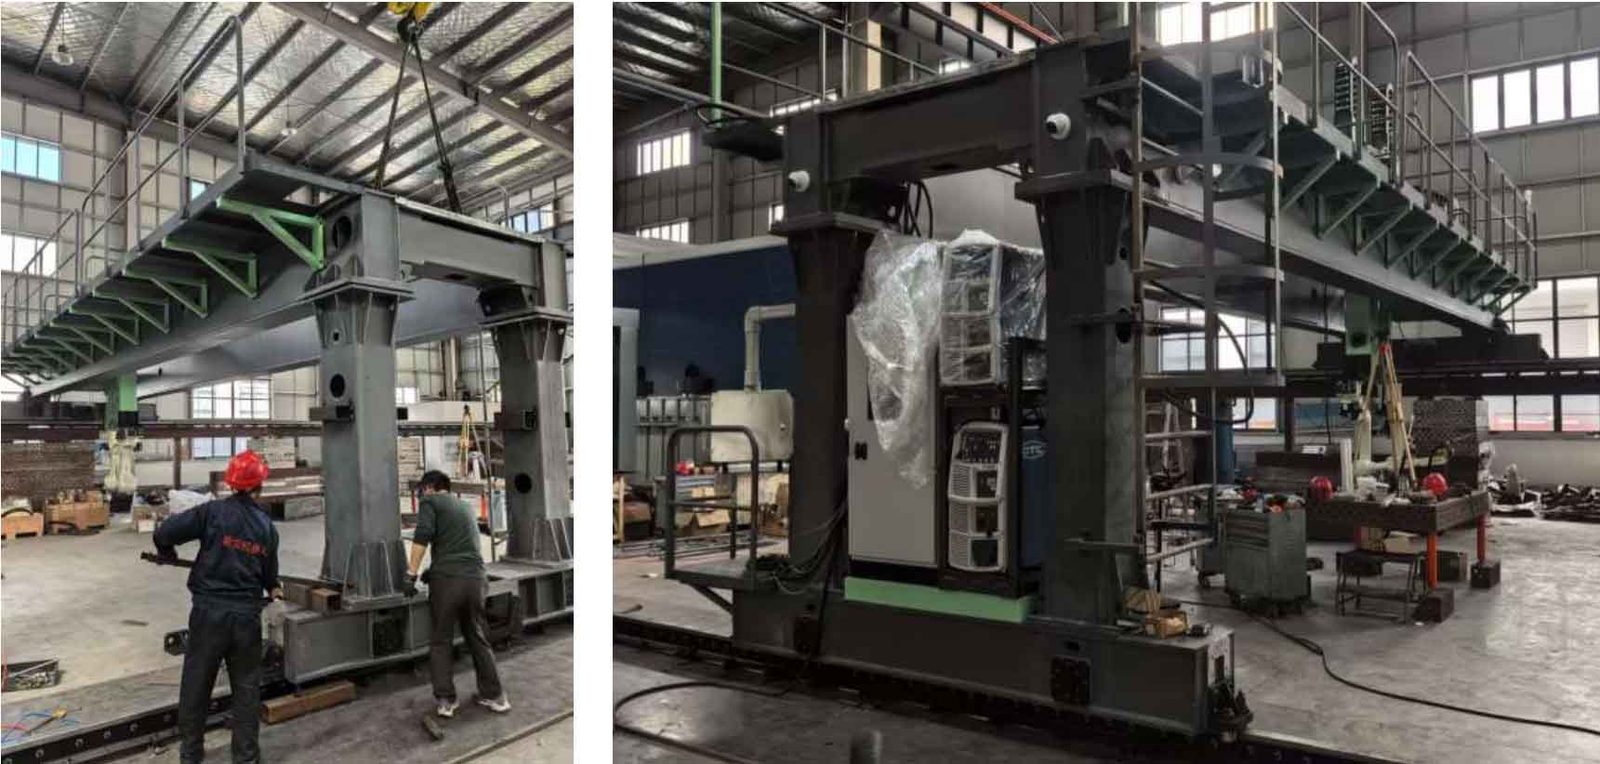
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
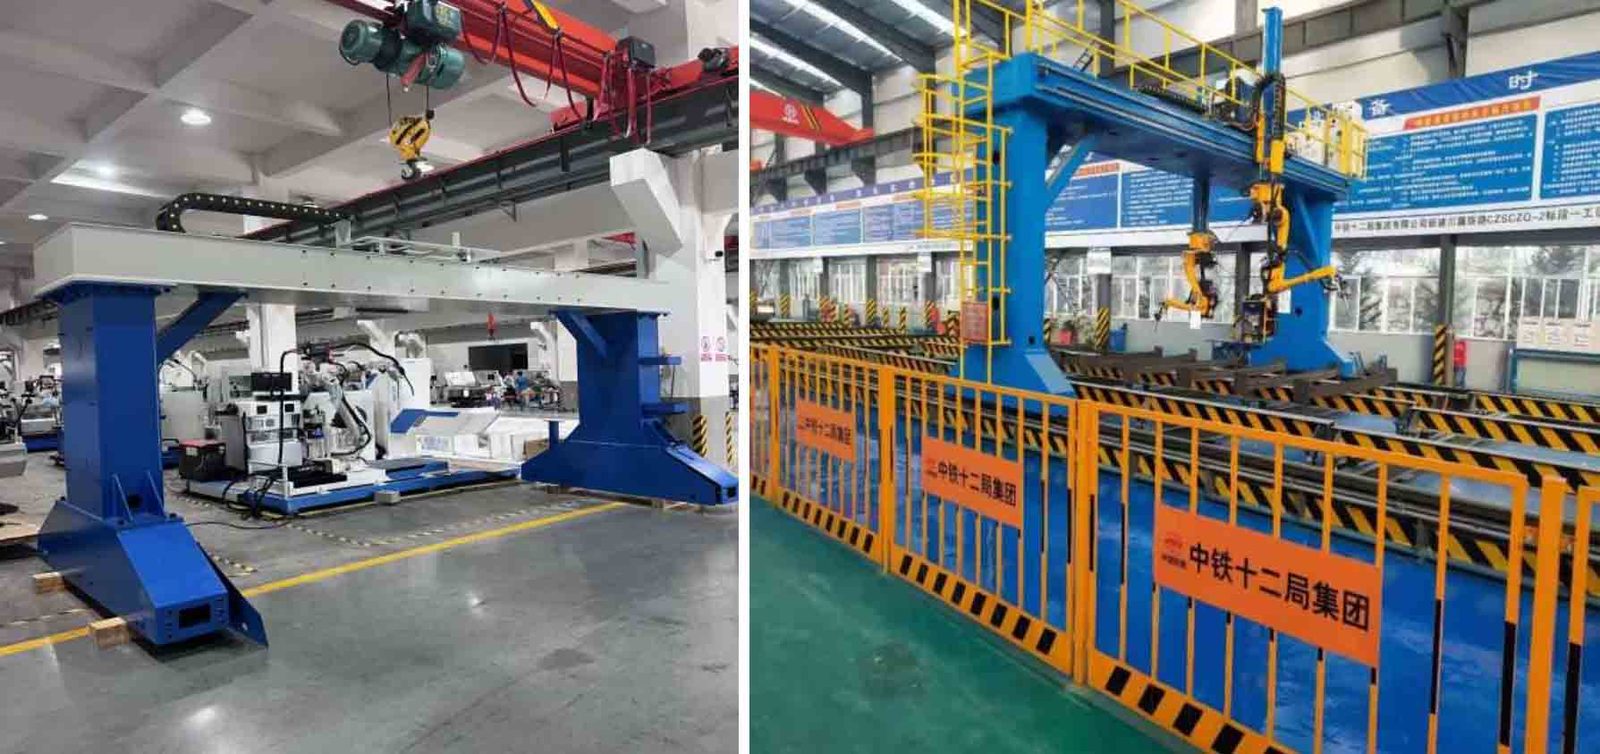
Positionerare kan designas av Xinbao baserat på tekniska krav eller skräddarsydda baserat på tillhandahållna ritningar.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Fullständiga tekniska data
| Modell | N/a |
|---|---|
| Yxor | 3 axlar |
| Kategori | Industrirobotar |
| Ledtid | 45 dagar |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är de viktigaste specifikationerna för ?
Yxor: 3 axlar. Ett fullständigt datablad finns tillgängligt på begäran.
Vad är ledtiden och MOQ för ?
Ledtiden är 45 dagar; MOQ är 1 enhet.
How is the priced?
Priset anges per konfiguration, inklusive verktyg och frakt där tillämpligt.
Få ett prissatt förslag på industrirobotar
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori

6-axlig punktsvetsrobot, räckvidd 1 950 mm

Integrerad vakuumgripare för robothantering

ROKAE NB220 Series 6-axlig industrirobot - 150 kg nyttolast, 3201 mm räckvidd
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.