


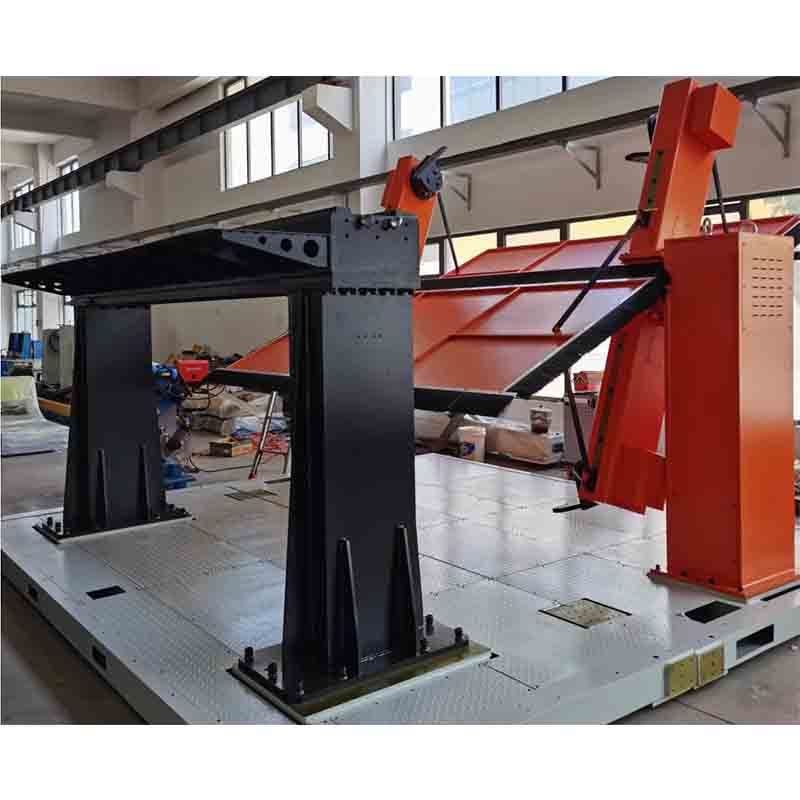
로봇 추가 축 및 포지셔너
로봇 부가축 및 포지셔너는 용접/팔레타이징을 위한 산업용 로봇입니다. 주요사양 : 축 3축. 리드타임은 45일입니다. 가격은 구성별로 제시됩니다. 인증: 요청 시 CE 문서.
- 모델
- 해당 없음
- 축
- 3개의 축
- 범주
- 산업용 로봇
- 리드타임
- 45일
이 플랫폼의 용도
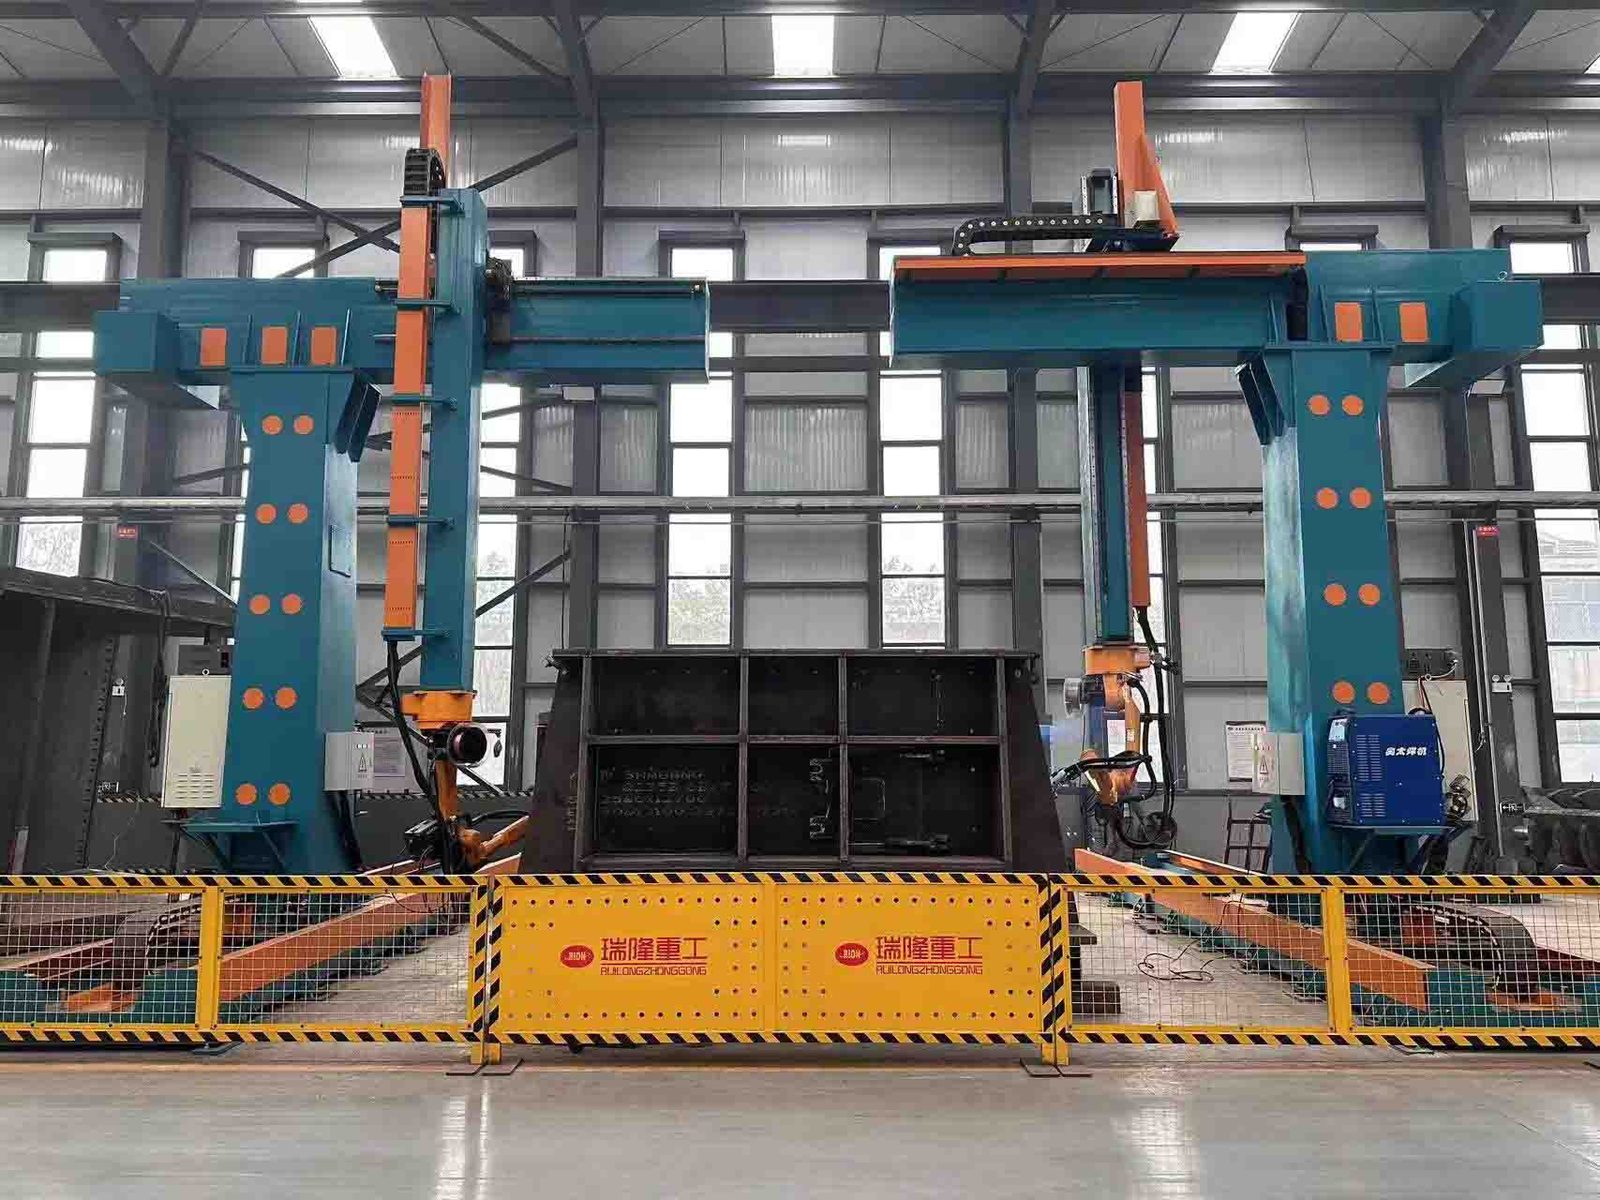
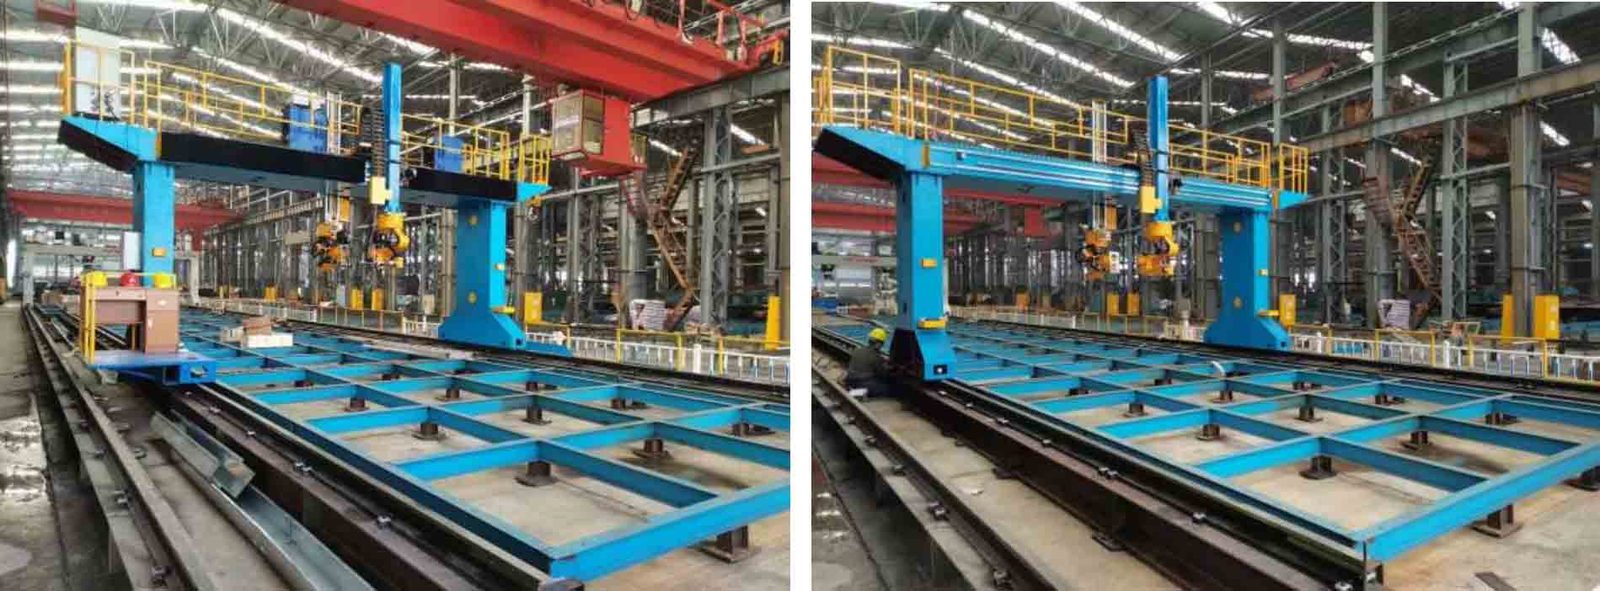
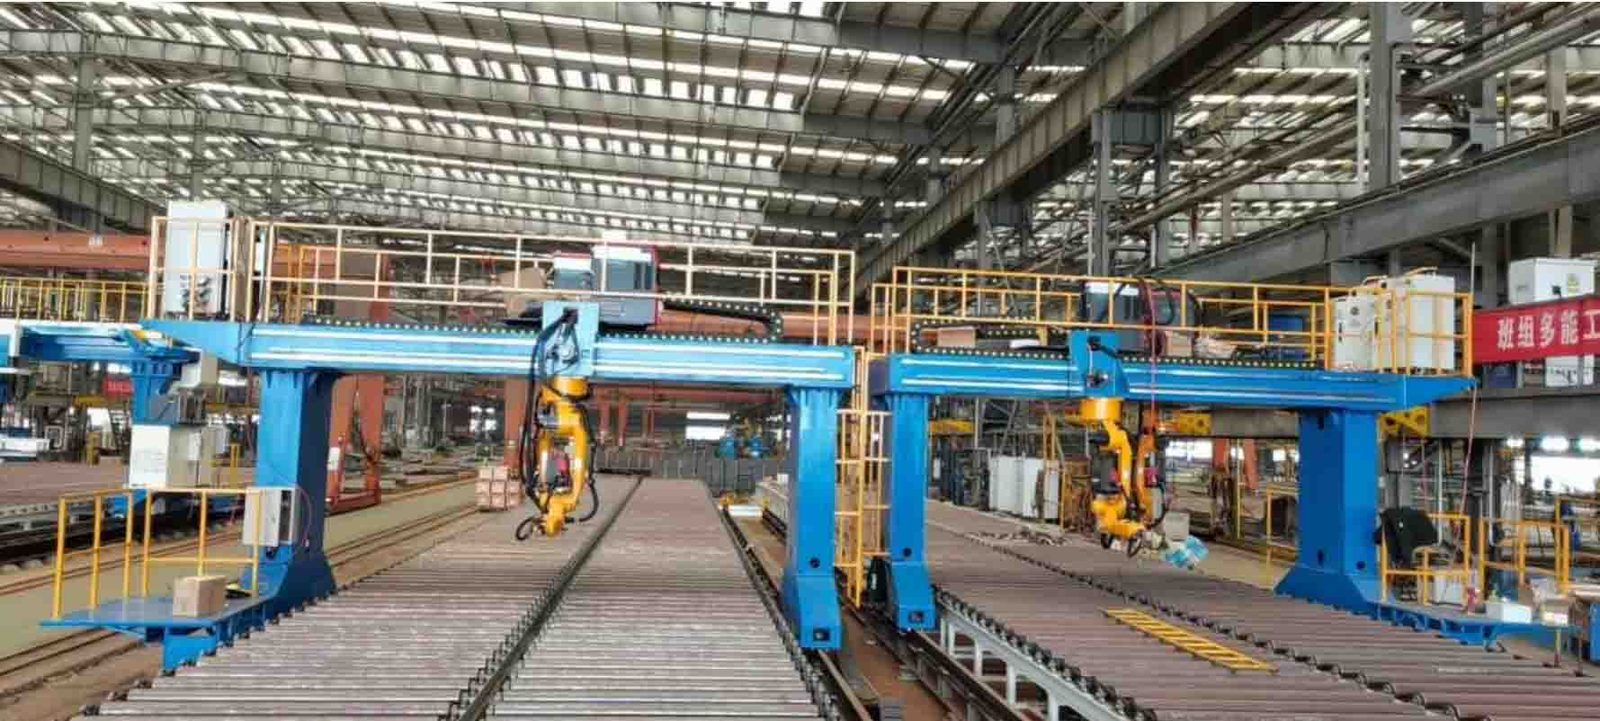
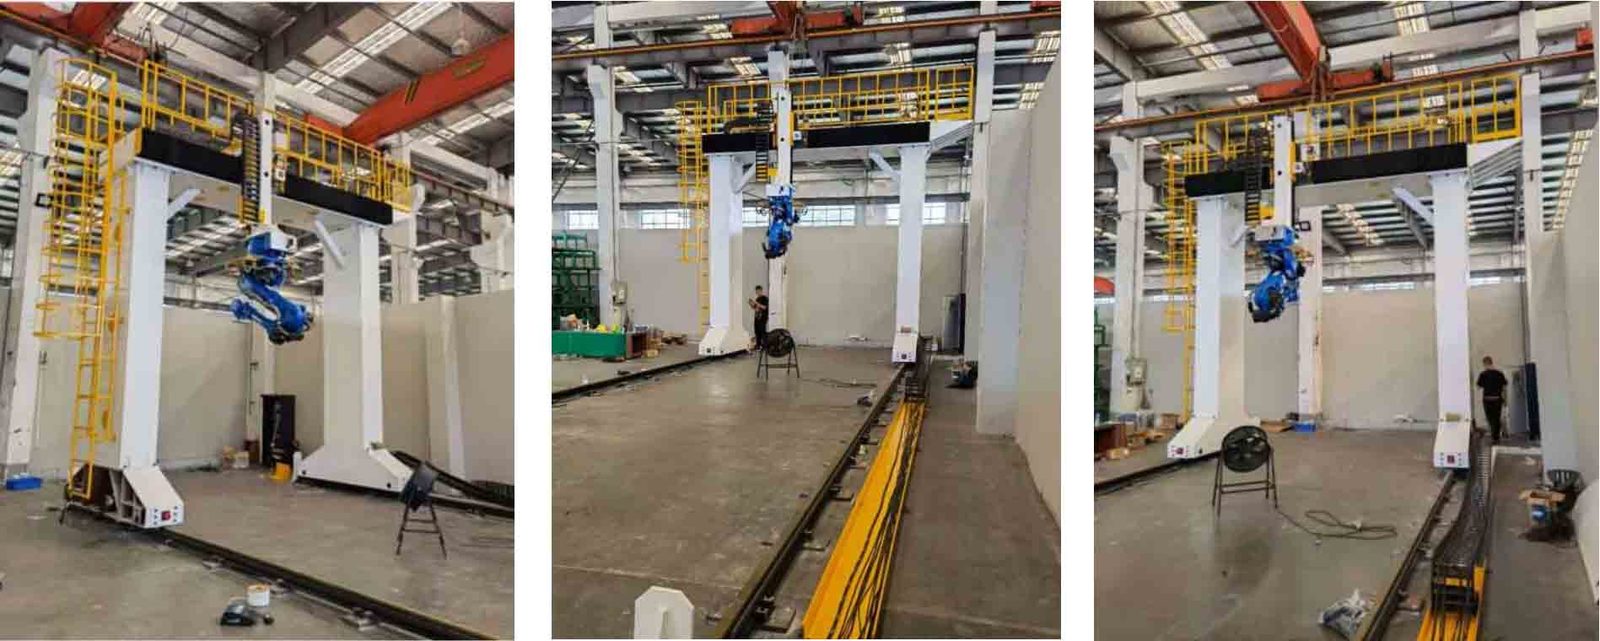
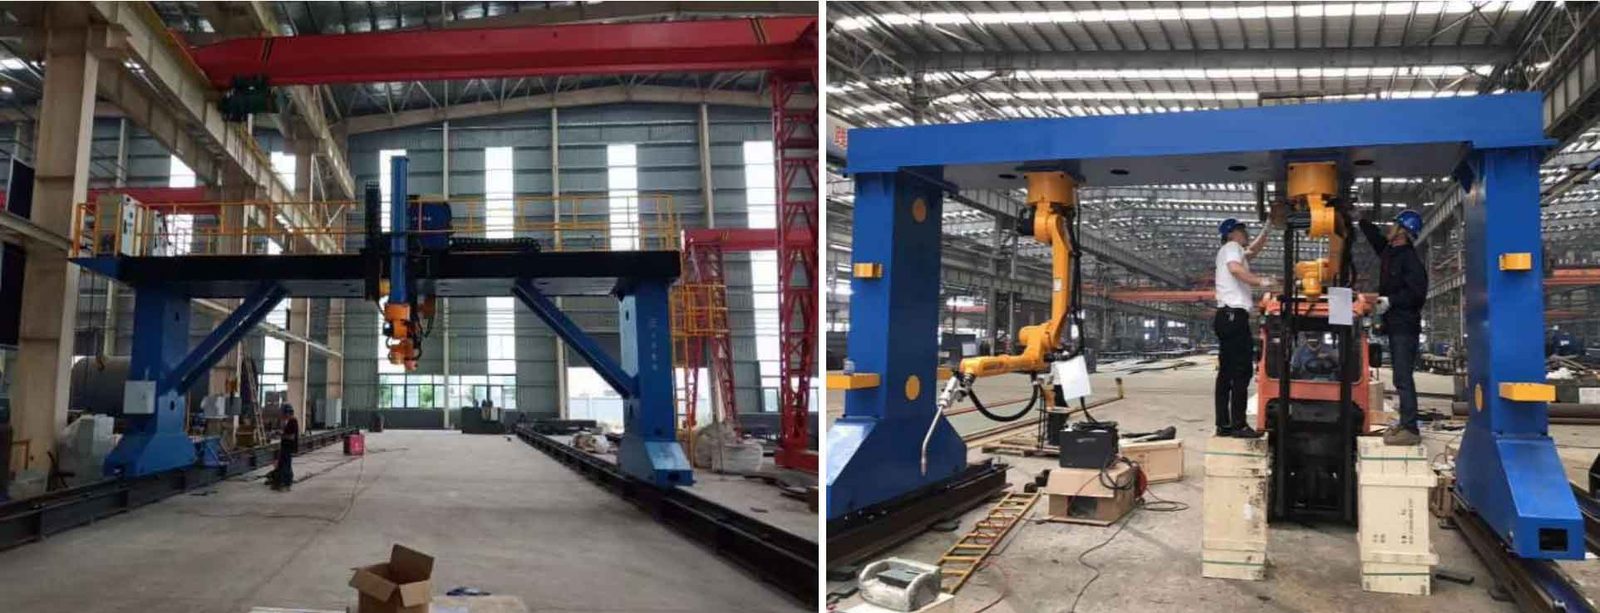
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
상업적 용어
| 인용 | 구성당 가격 책정 — 48시간 이내에 답변 |
|---|---|
| 리드타임 | 45일 |
| MOQ | 1개 단위 |
| 기원 | 중국 |
| 선적항 | Shanghai, China |
| 인코텀즈 | FOB Shanghai / CIF on request |
| 지불 | 보증금 30%, 배송 전 70% |
| 보증 | 24개월은 기본, 36개월은 선택 가능 |
제품 세부정보
TROY 엔지니어링 파일의 애플리케이션 노트, 시공 도면 및 비디오 — 견적과 함께 제공되는 동일한 문서입니다.
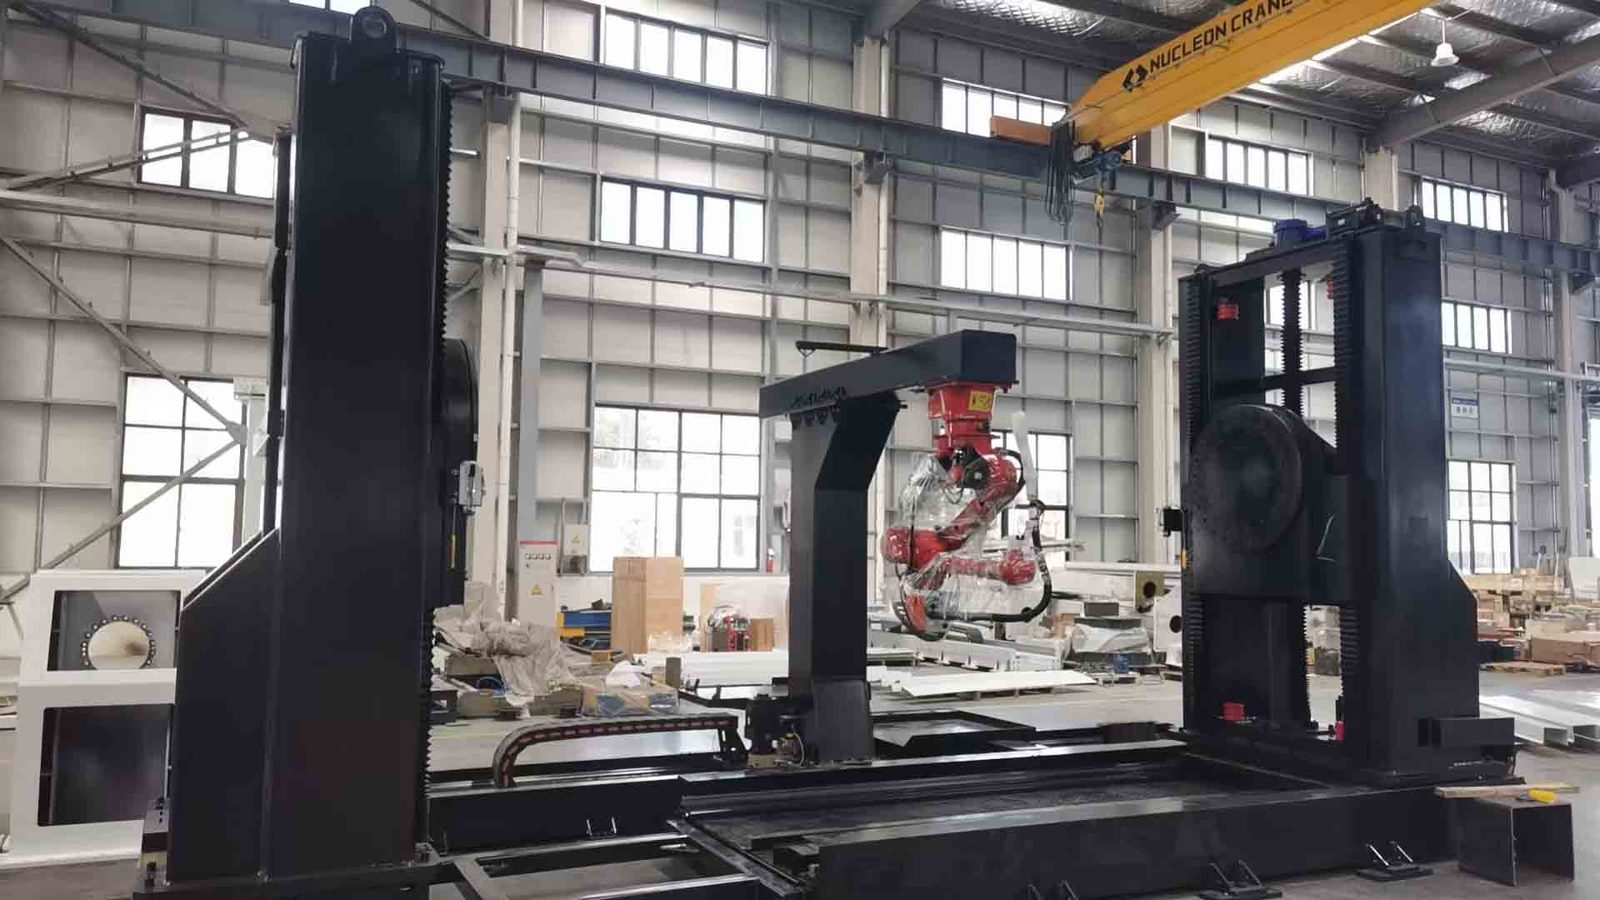
Structural Composition
이는 일반적으로 다음과 같은 부분으로 구성됩니다(특정 구성은 실제 필요에 따라 유연하게 결합됩니다).
* **로봇 시스템:** 용접 및 기타 프로세스 작업을 수행하는 워크스테이션의 핵심 실행 장치입니다.
* **캔틸레버 포지셔너:** 작업물을 운반하고 자세 변경을 가능하게 합니다. 이는 워크스테이션의 다양한 구성 요소입니다.
* **이동식/고정 베이스:** 포지셔너와 작업물을 지원하여 포지셔너가 트랙에서 이동하여 다양한 길이의 작업물을 수용할 수 있도록 합니다.
* **통합 제어 시스템:** 로봇, 포지셔너 및 기타 모든 장비 간의 조화로운 제어 및 통신을 가능하게 합니다.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
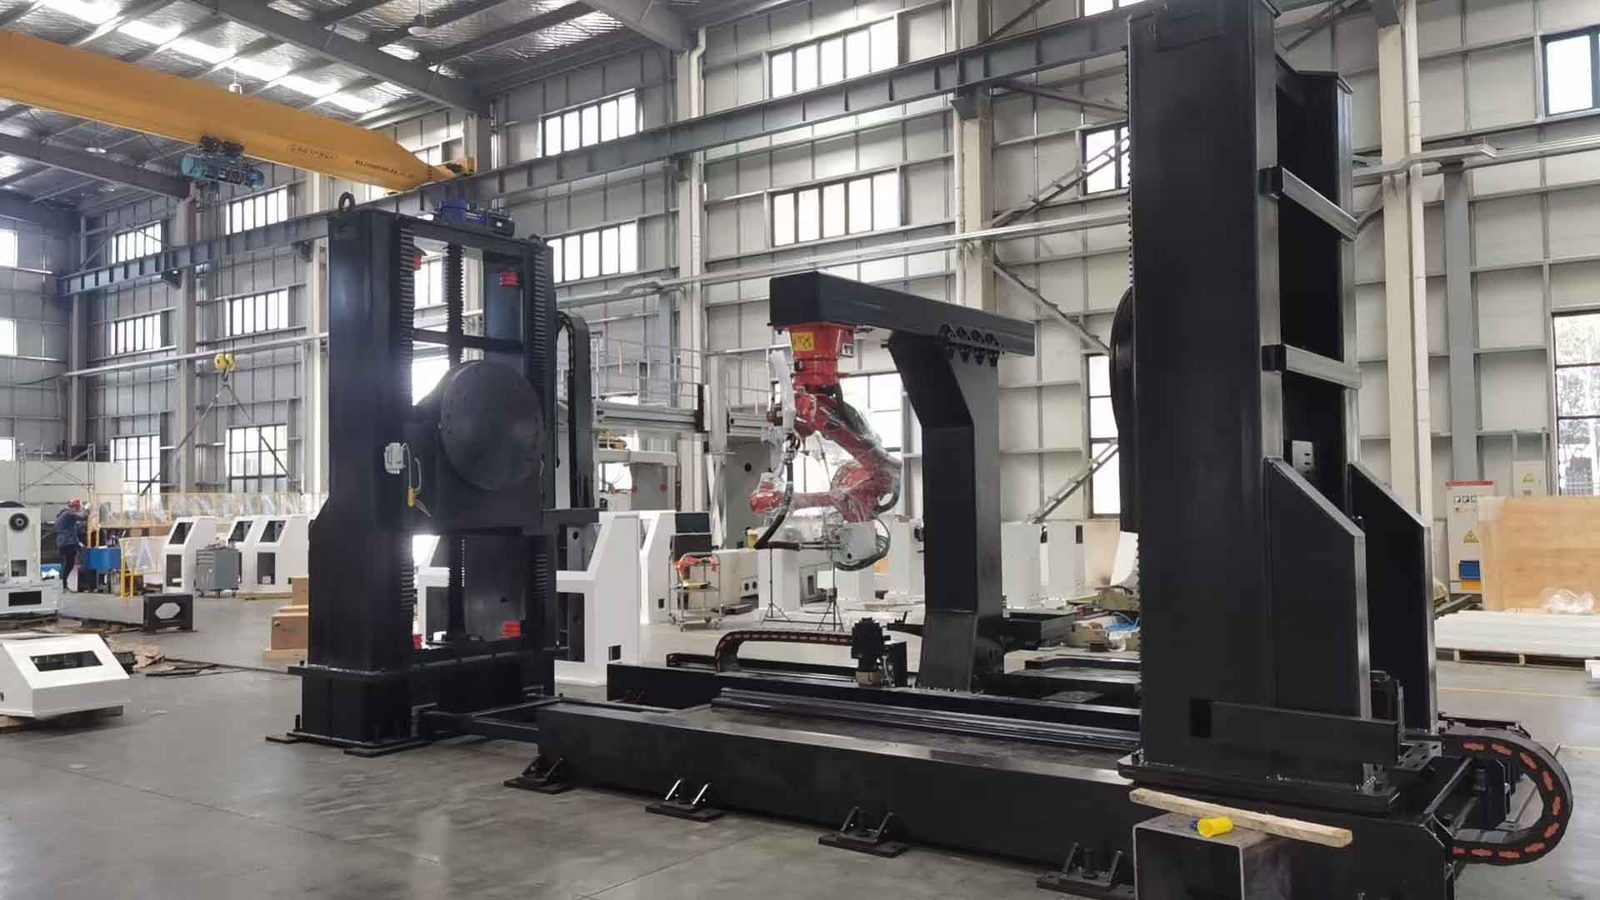
Core Workflow
일반적인 작업 흐름은 다음과 같습니다.
1. 공작물 클램핑: 공작물을 수동 또는 자동으로 포지셔너에 올려 고정합니다.
2. 협업 작업: 로봇이 용접을 수행하고 포지셔너가 작업물을 최적의 위치로 뒤집는 것을 지원하여 "로봇이 이동하고 작업물이 함께 이동"하는 협업 작업을 실현합니다.
3. 언로드: 모든 용접이 완료된 후 로봇이 원점으로 돌아가고 공작물을 수동으로 언로드합니다.
⚙ Key Technical Parameters
포지셔너를 선택할 때 고려해야 할 핵심 매개변수(Kunrui RDSL-XX와 같은 모델 기준)는 다음과 같습니다.
· 정격 하중: 지탱할 수 있는 작업물의 최대 중량을 결정합니다. 범위는 요구 사항에 따라 500kg ~ 5000kg을 포괄할 수 있습니다.
· 리프팅 스트로크: 공작물의 최대 수직 이동 거리, 최대 2000mm.
· 틸팅/회전 범위: 작업물의 자세를 조정하는 기능을 결정합니다. 틸팅 범위는 일반적으로 ±180°이고 회전 범위는 ±360°(N×360°) 연속 회전을 달성할 수 있습니다.
• 반복 포지셔닝 정확도: 포지셔너의 정확도를 측정하기 위한 주요 지표입니다. 로봇 용접 응용 분야에서 정확도 요구 사항은 일반적으로 ±0.1mm 이하입니다.
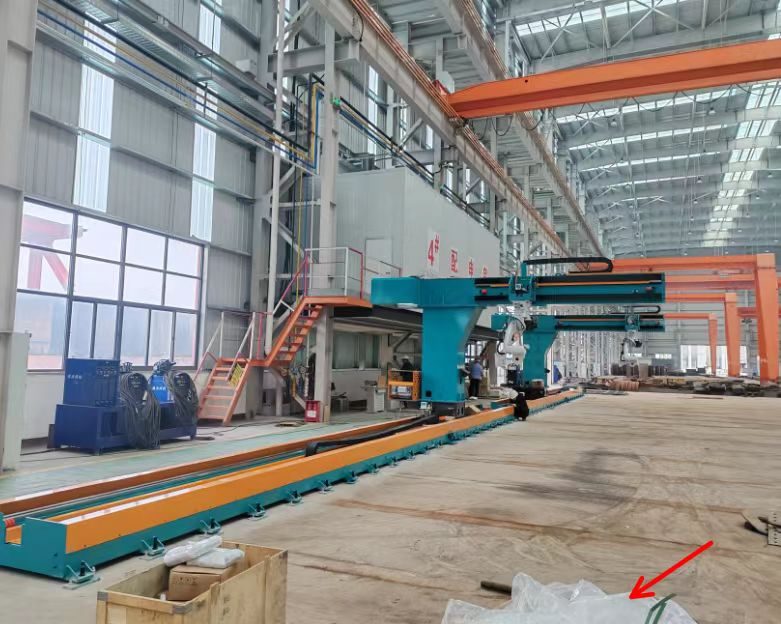
✨ Structural Features and Advantages
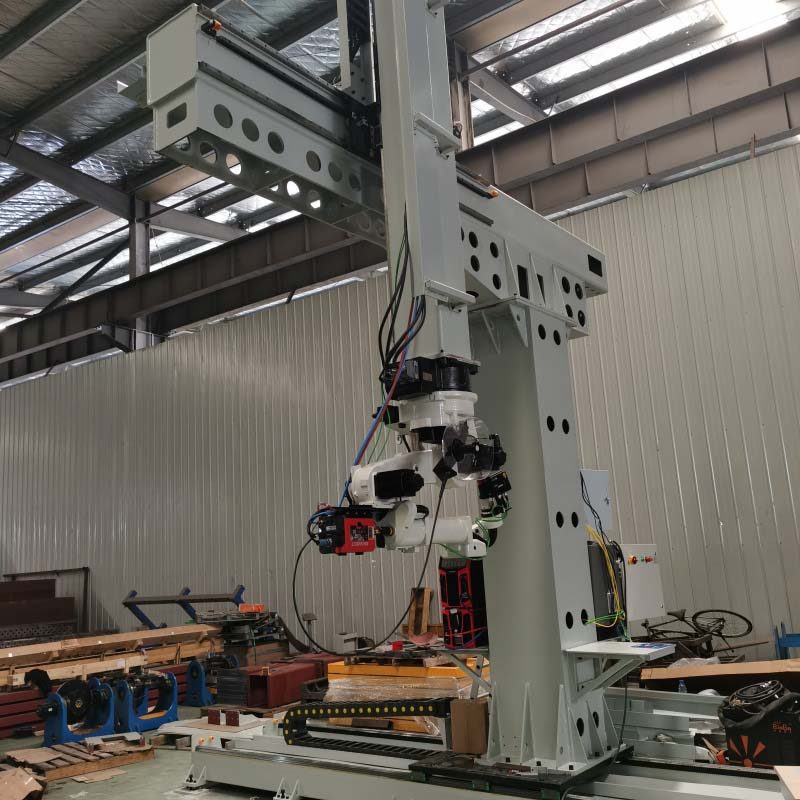
• 핵심 기능: 리프팅. 서보 모터와 리드 스크류로 구동되는 캔틸레버 리프팅 메커니즘은 로봇의 제한된 도달 범위를 효과적으로 보상하여 매우 긴 작업물(예: 최대 길이 8m)을 다룰 수 있습니다.
• 다축 협업, 뛰어난 접근성: 리프팅, 틸팅 및 회전의 조합을 통해 이론적으로 공작물의 모든 표면을 최적의 작업 위치로 조정할 수 있습니다.
• 개방형 구조: "L자형" 및 "C자형" 설계에서 파생되어 개방형 작업 공간을 제공하고 대형 공작물의 리프팅 및 로봇 작업을 용이하게 합니다.
• 높은 강성과 내구성: 본체는 고강도 강철로 용접되고 열처리되어 구조적 안정성을 보장하고 무거운 작업물을 지탱할 때 진동을 방지합니다.
• 높은 통합 및 협업: Profinet, EtherCAT 및 기타 버스를 통해 로봇 제어 시스템과 긴밀하게 통합되어 정확한 연결을 달성합니다.
✨Main Application Areas
• 건설 기계: 굴삭기 붐 및 로더 버킷과 같은 크고 복잡한 구조 부품의 용접.
• 강철 구조물/강 프로파일: H빔 및 박스 대들보와 같은 길고 좁은 구성요소용 보강판을 용접할 때 상당한 이점이 있습니다.
• 풍력 장비: 풍력 터빈 타워 및 베이스와 같은 무거운 부품의 용접.
• 조선: 선체 부분, 대형 컨테이너 등 무거운 부품의 용접.
• 항공우주: 매우 높은 정밀도를 요구하는 항공엔진 부품 조립.
Selection Guide.
로봇을 선택할 때 다음 단계를 사용하여 평가하는 것이 좋습니다.
1. 부하 및 공작물 치수 결정: 공작물 중량(20%-30% 여유 허용 권장), 회전 직경 및 길이를 기준으로 필요한 부하 용량과 리프팅/이동 스트로크를 결정합니다.
2. 기능적 요구 사항 결정: 수행할 작업(들어올리기, 뒤집기, 회전)과 용접(저속 안정성 필요)인지 조립 및 취급인지를 명확히 합니다.
3. 정확도 요구 사항 확인: 고정밀 용접의 경우 반복성에 중점을 둡니다(예: ≤±0.1mm).
4. 제어 및 통합 방법 평가: 포지셔너가 로봇 제어 시스템에 의해 직접 제어되고 EtherCAT 및 Profinet과 같은 호환 가능한 통신 프로토콜을 사용하는지 확인하십시오.
5. 핵심 부품의 품질 검사: 공급업체에게 서보 모터, 정밀 감속기 등 핵심 부품의 브랜드를 지정하고 품질 검사 보고서를 제공하도록 요구합니다.
Future Development Trends
* **지능형 제어:** AI 시각 인식과 고정밀 센서를 통합하여 자동 공작물 식별 및 최적의 변위 경로 생성을 달성합니다.
* **높은 정밀도 및 효율성:** 서보 모터 + 정밀 감속기 조합을 활용하여 위치 결정 정확도는 ±0.01°에 이릅니다.
* **모듈형 설계:** 핵심 구성 요소는 표준화된 모듈로 설계되어 사용자가 유연하게 결합하여 다양한 생산 요구 사항을 충족하고 후속 유지 관리를 단순화할 수 있습니다.
* **전체 프로세스 협업:** 산업용 이더넷을 통해 로봇 및 기타 장비와 실시간으로 통신하여 "생산 프로세스 협력자"가 되어 특히 신에너지와 같은 분야에서 중요한 역할을 합니다.
요약하자면, 캔틸레버 리프팅 포지셔너는 크고 불규칙한 모양의 작업물을 처리하기 위한 강력한 도구입니다. 선택의 핵심은 특정 공작물 및 프로세스 요구 사항을 정확하게 일치시키는 것입니다. 선택 범위를 좁히는 데 도움이 되도록
주로 용접하는 공작물의 대략적인 무게와 길이를 알려주실 수 있나요? 그런 다음 귀하의 특정 상황에 따라 적합한 하중 사양과 스트로크 요구 사항을 평가할 수 있습니다.
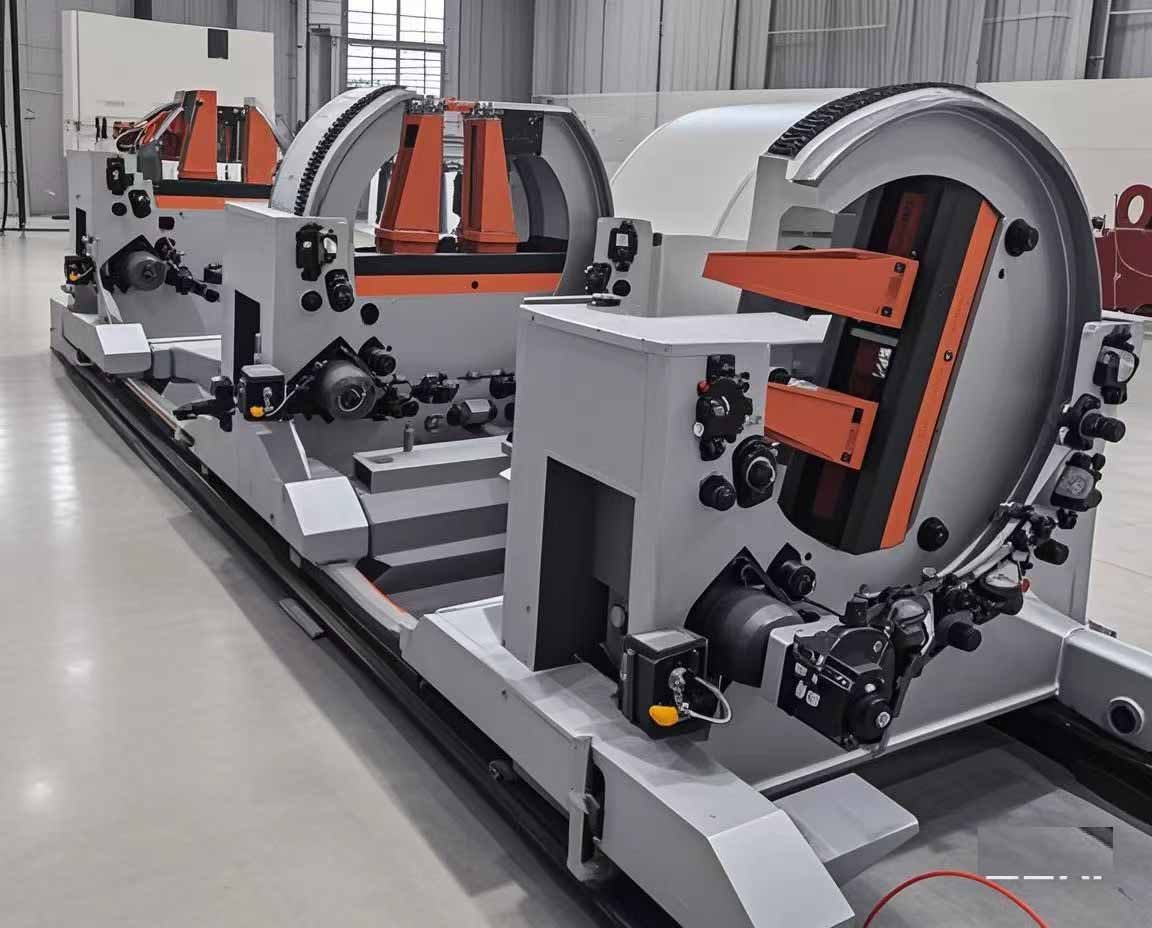
포지셔너에는 서보 모터와 RV 감속기가 장착되어 있으며 부품은 CNC 가공되어 고정밀도입니다.
포지셔너는 기술적 요구 사항을 기반으로 설계하거나 제공된 도면에 따라 맞춤화할 수 있습니다.
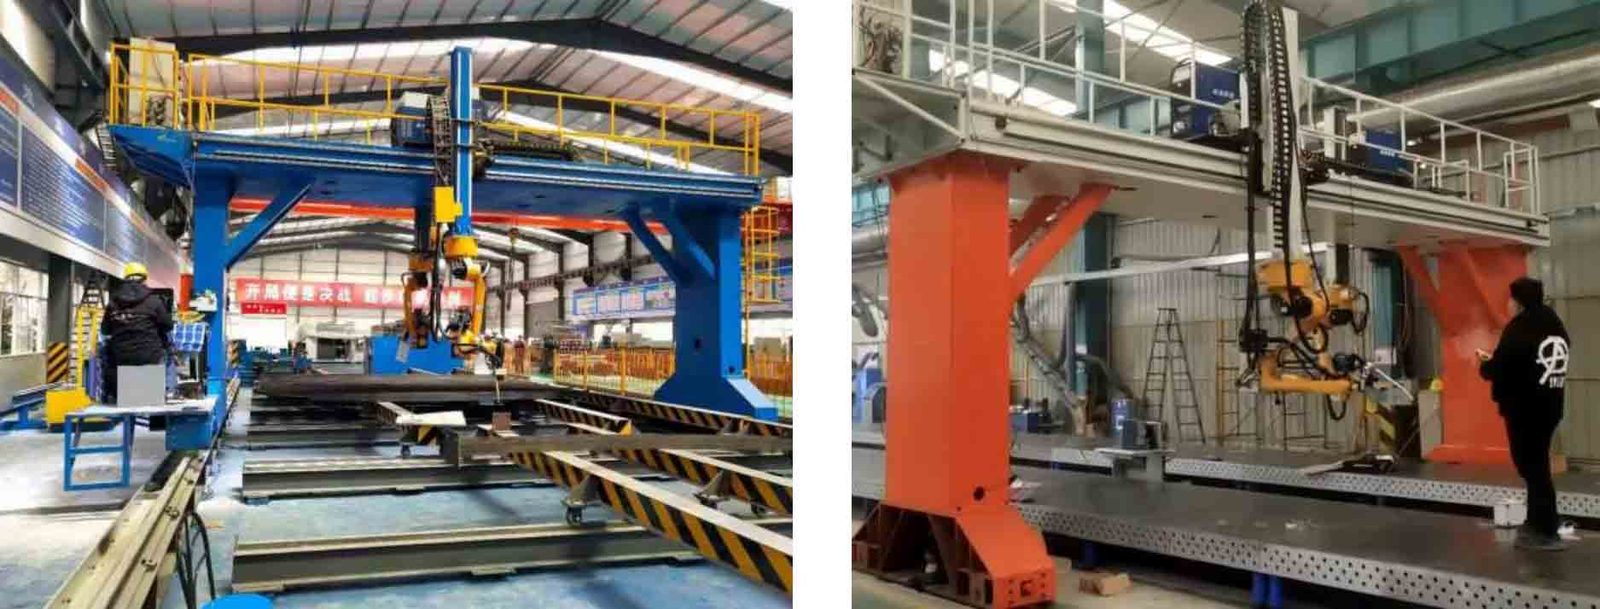
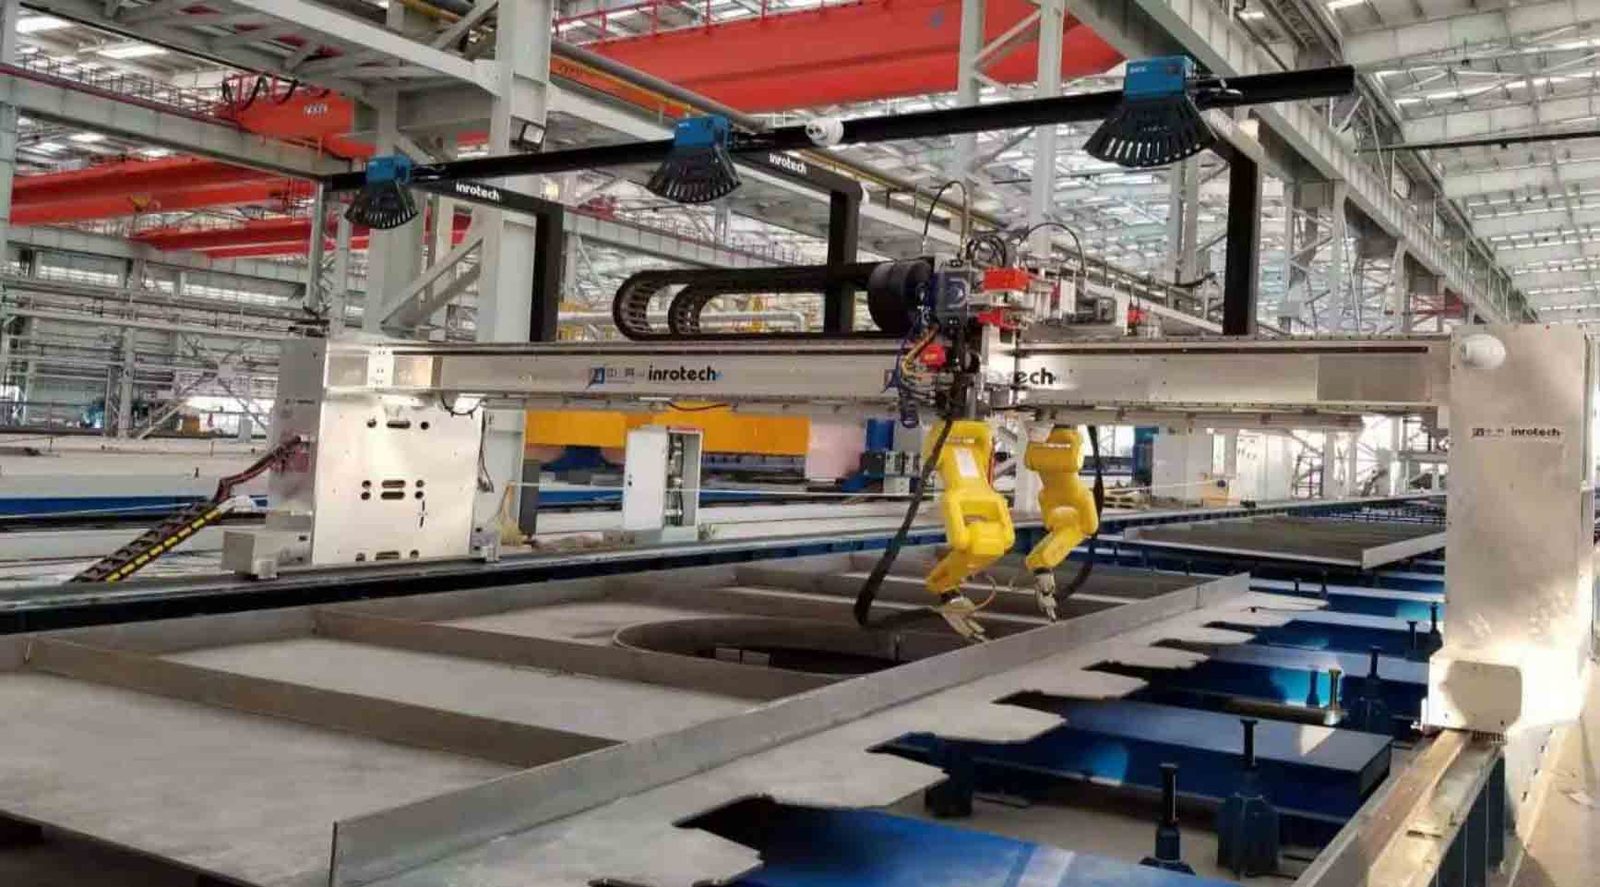
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
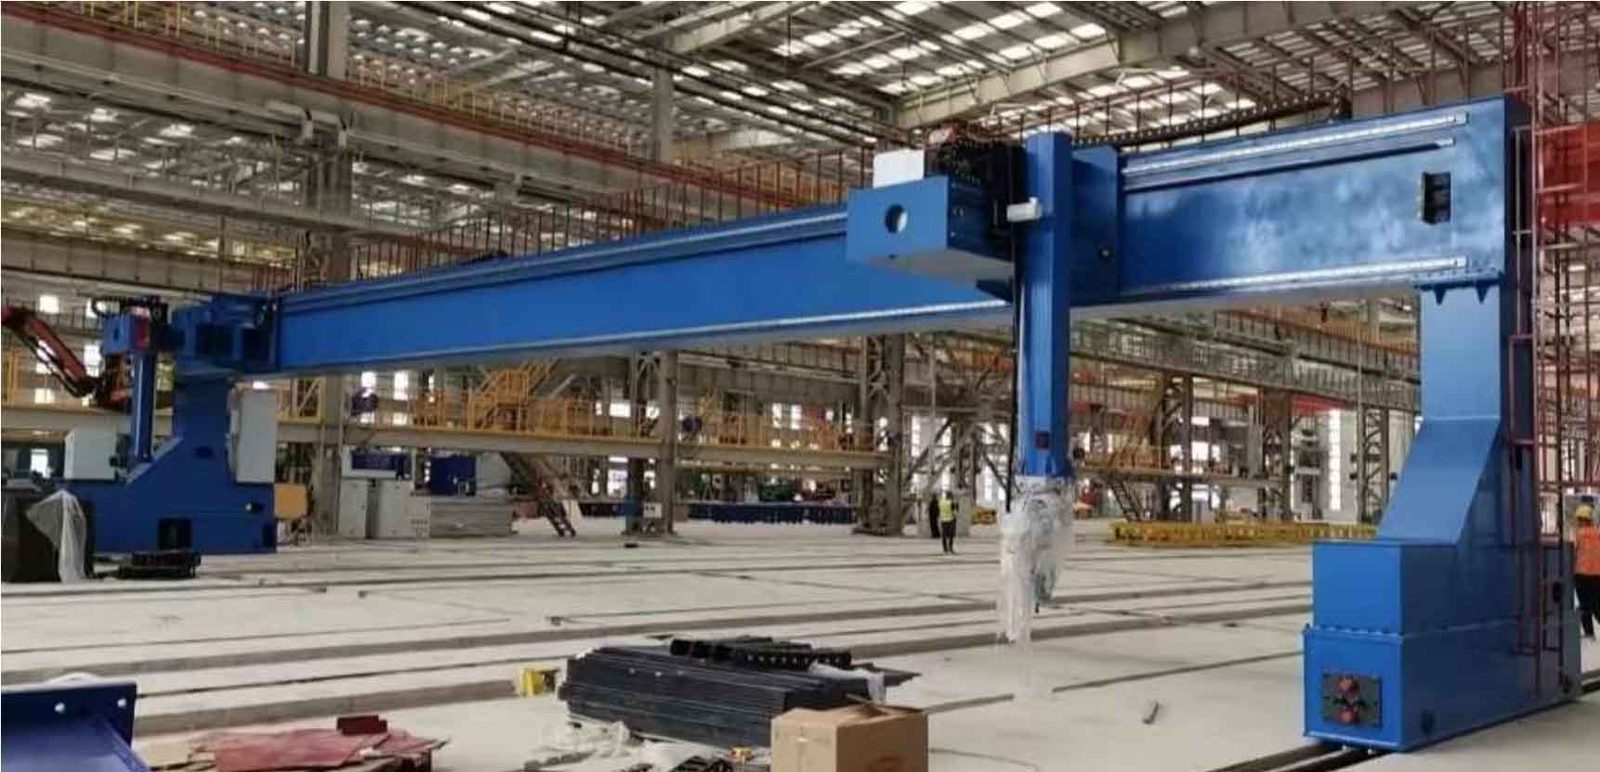
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
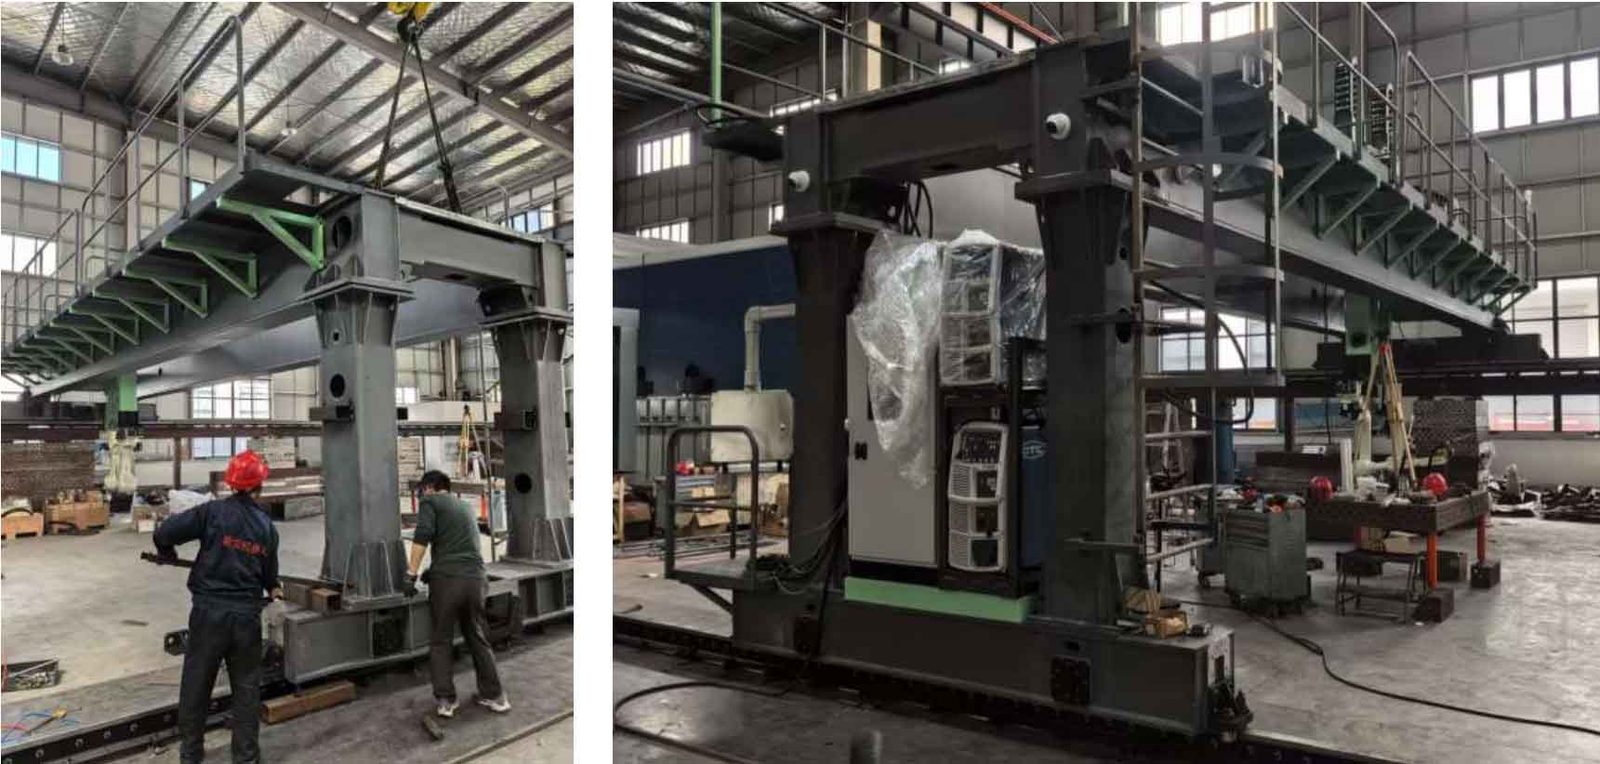
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
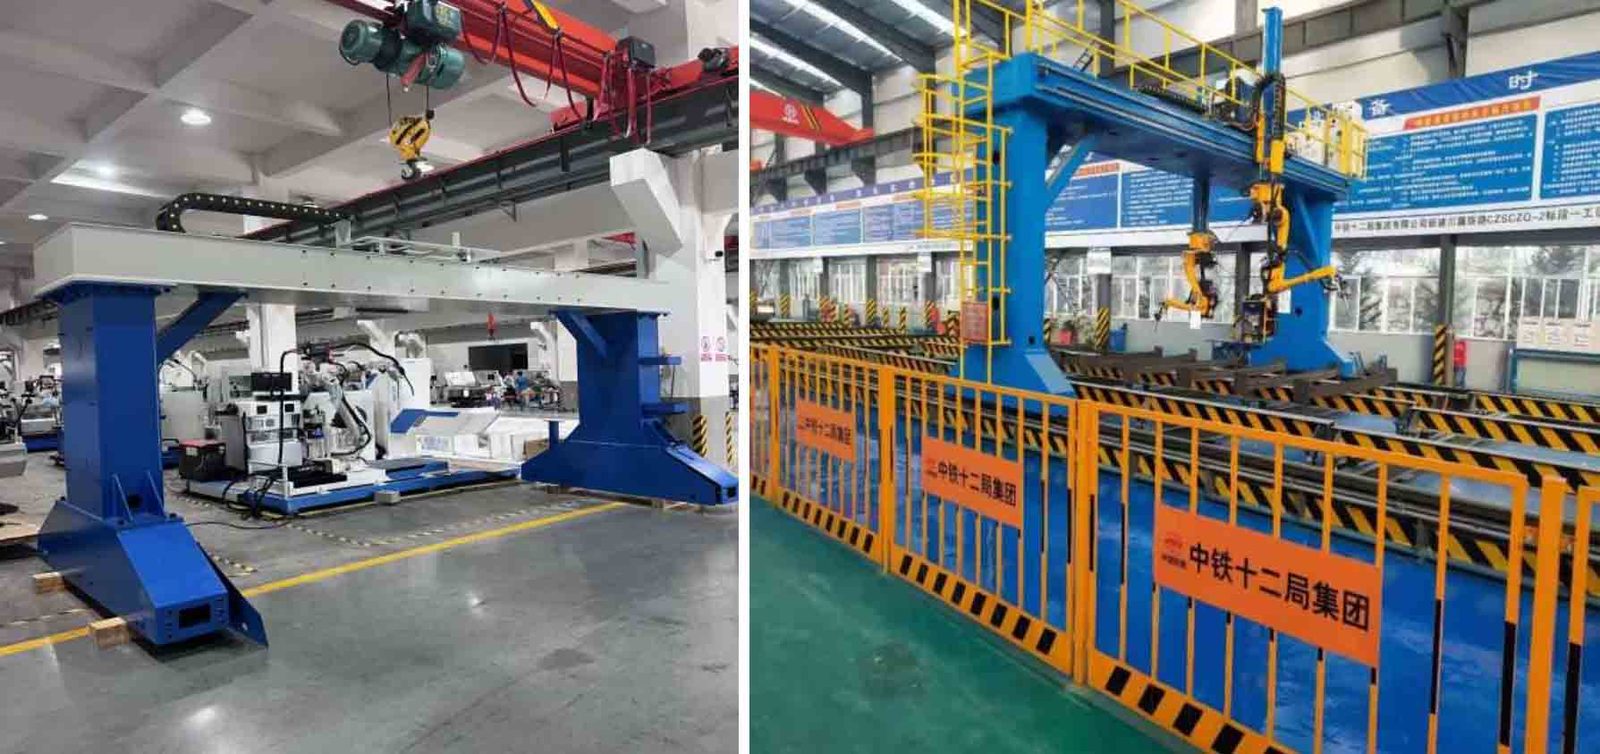
포지셔너는 기술적 요구 사항을 기반으로 Xinbao에서 설계하거나 제공된 도면을 기반으로 사용자 정의할 수 있습니다.
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
전체 기술 데이터
| 모델 | 해당 없음 |
|---|---|
| 축 | 3개의 축 |
| 범주 | 산업용 로봇 |
| 리드타임 | 45일 |
값은 20°C에서의 공칭값입니다. CAD 모델, 토크 곡선 및 컨트롤러 I/O 맵에 대한 데이터시트를 다운로드하세요.
실행되는 곳
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
구매자 질문
의 주요 사양은 무엇입니까?
축: 3개의 축. 요청 시 전체 데이터시트를 이용할 수 있습니다.
리드타임과 MOQ는 얼마입니까?
리드타임은 45일입니다. MOQ는 1개 단위입니다.
How is the priced?
해당되는 경우 툴링 및 화물을 포함하여 구성별로 가격이 책정됩니다.
산업용 로봇에 대한 가격 제안 받기
부품, 목표 속도 및 대상 포트를 포함합니다. 챗봇이 아닌 엔지니어가 48시간 이내에 답변합니다.
같은 카테고리



검토자: TROY 엔지니어링 ·. 사양은 견적이 나올 때마다 공급업체 데이터시트를 기준으로 다시 확인됩니다.