


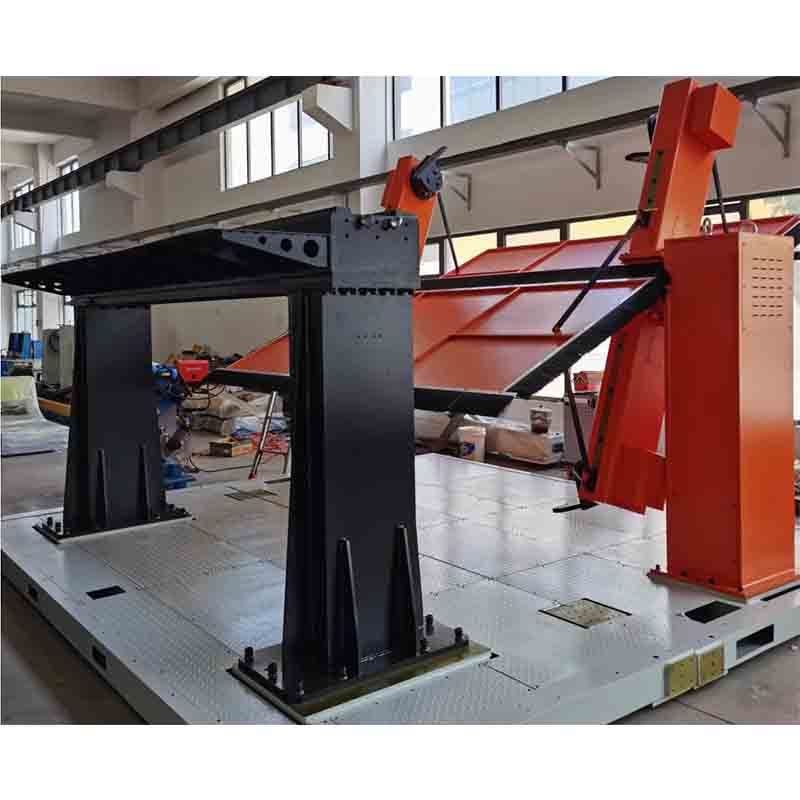
Roboter-Zusatzachse und Positionierer
Der Roboter Zusatzachse und Positionierer ist ein Industrieroboter zum Schweißen / Palettieren. Wichtigste Spezifikationen: Achsen 3 Achsen. Die Vorlaufzeit beträgt 45 Tage; Die Preise werden pro Konfiguration angegeben. Zertifizierungen: CE-Dokumentation auf Anfrage.
- Modell
- N / A
- Achsen
- 3 Achsen
- Kategorie
- Industrieroboter
- Vorlaufzeit
- 45 Tage
Wofür diese Plattform gedacht ist
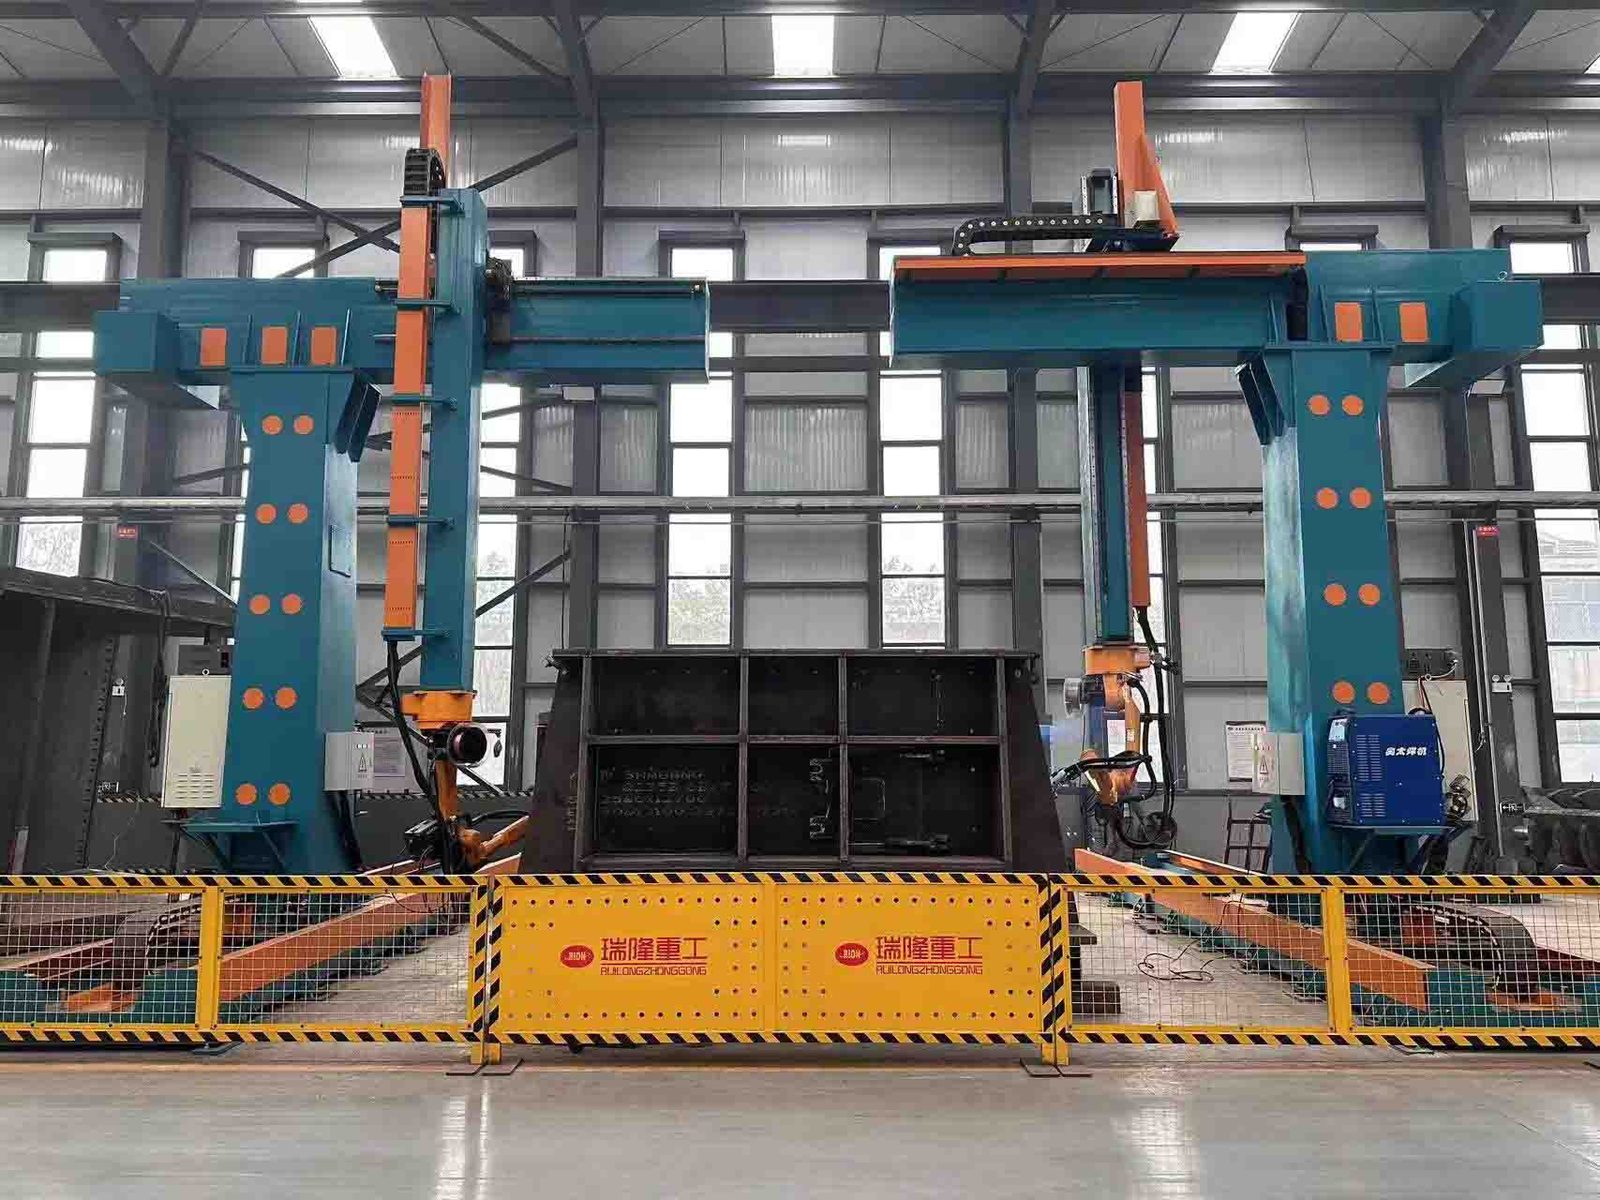
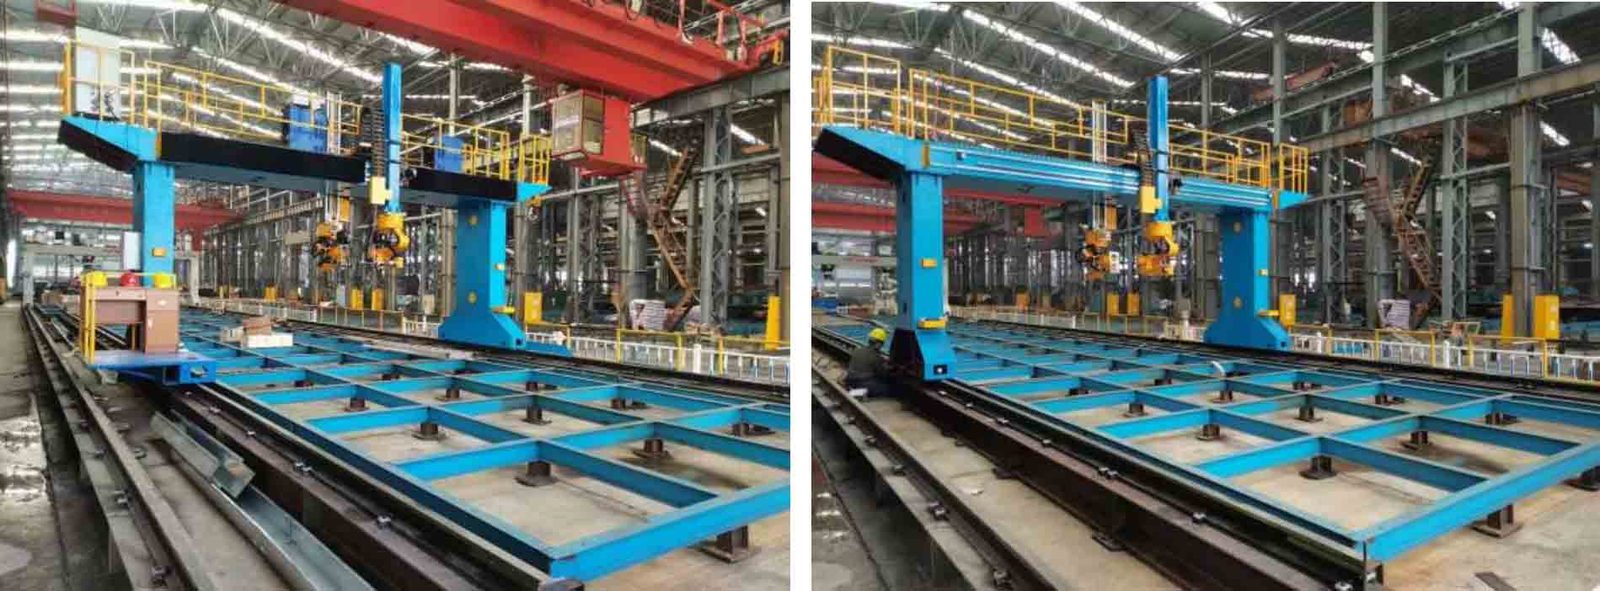
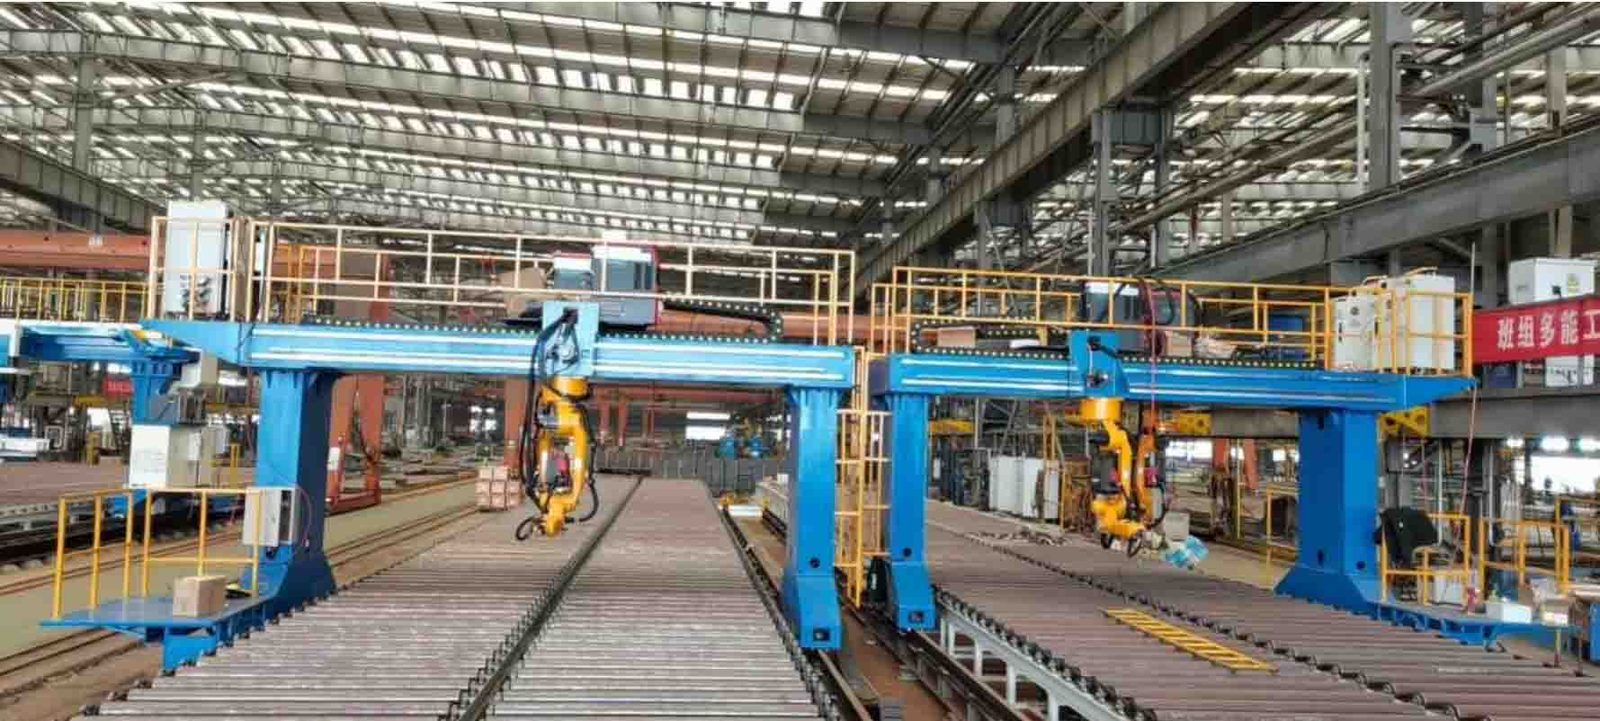
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
Handelsbedingungen
| Angebot | Preis pro Konfiguration – Antwort innerhalb von 48 Stunden |
|---|---|
| Vorlaufzeit | 45 Tage |
| Mindestbestellmenge | 1 Einheit |
| Herkunft | China |
| Verladehafen | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Zahlung | 30 % Anzahlung, 70 % vor Versand |
| Garantie | 24 Monate Standard, 36 Monate optional |
Produktdetails
Anwendungshinweise, Konstruktionszeichnungen und Videos aus der TROY-Konstruktionsdatei – dieselbe Dokumentation, die mit dem Angebot geliefert wurde.
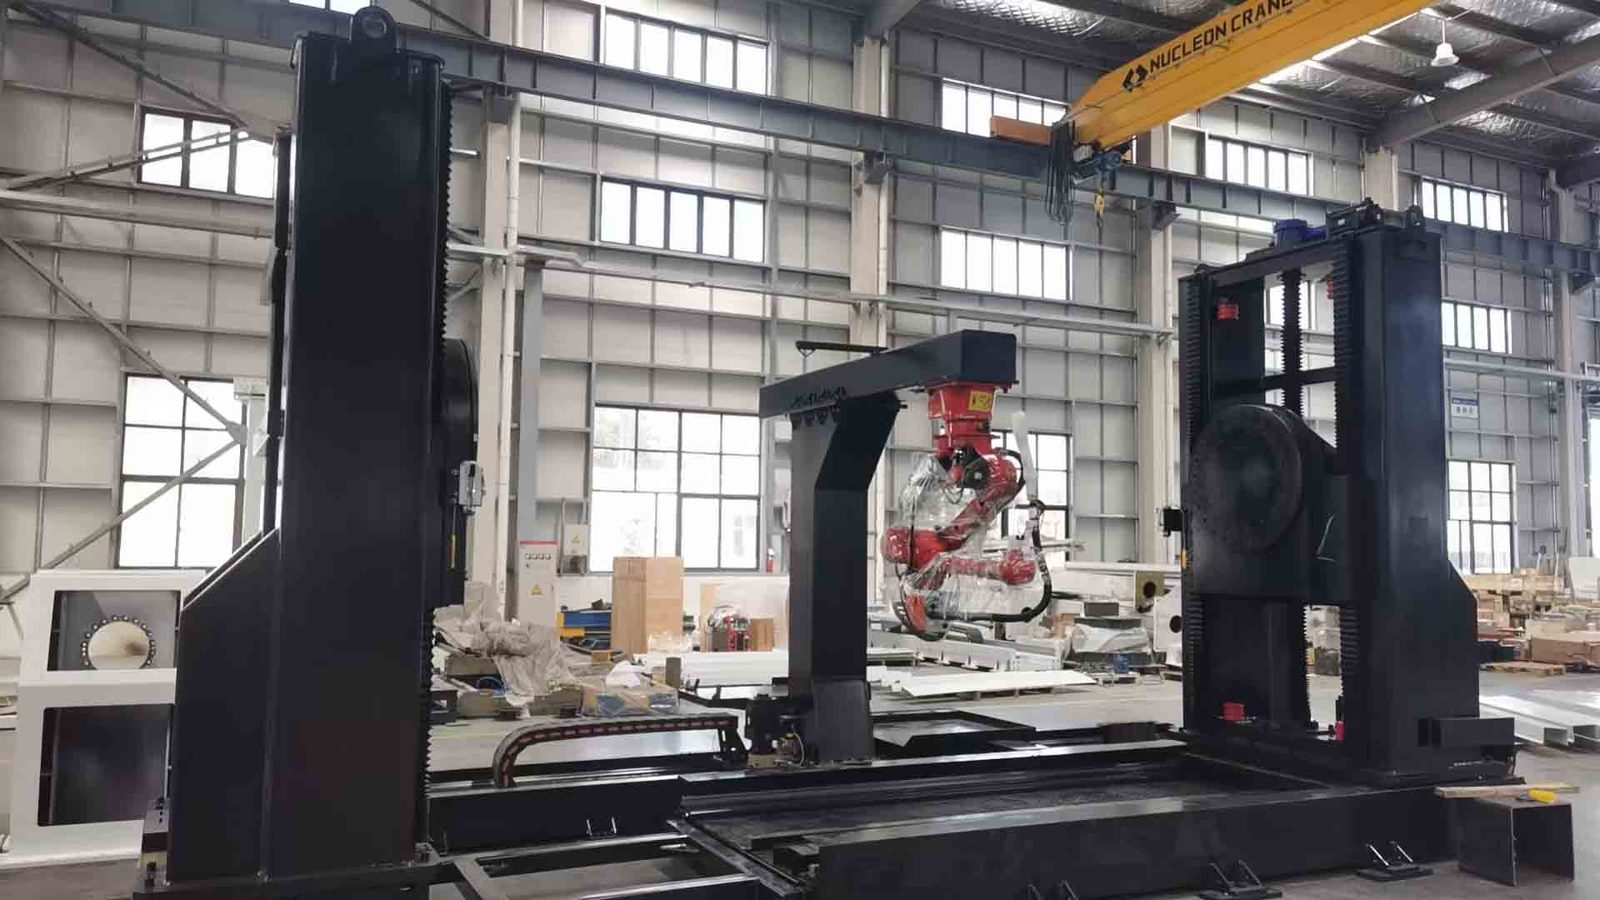
Structural Composition
Es besteht typischerweise aus den folgenden Teilen (die spezifische Konfiguration wird je nach tatsächlichem Bedarf flexibel kombiniert):
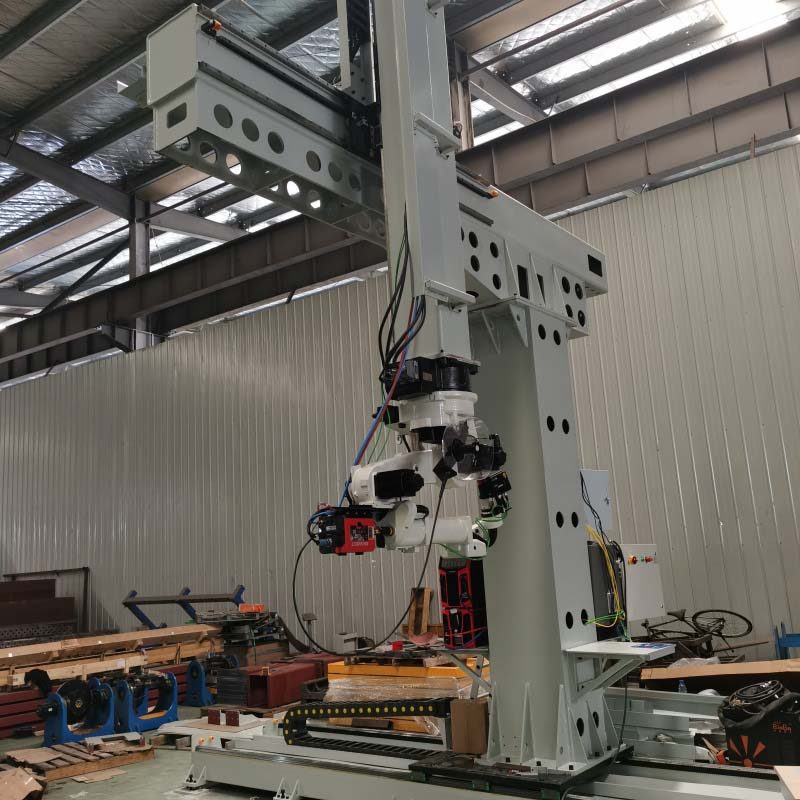
* **Robotersystem:** Die zentrale Ausführungseinheit der Arbeitsstation, die Schweiß- und andere Prozessaufgaben ausführt.
* **Cantilever-Positionierer:** Trägt das Werkstück und ermöglicht Haltungsänderungen; Es ist eine vielseitige Komponente der Workstation.
* **Mobile/feste Basis:** Unterstützt den Positionierer und das Werkstück und ermöglicht die Bewegung des Positionierers auf einer Schiene, um Werkstücke unterschiedlicher Länge aufzunehmen.
* **Integriertes Steuerungssystem:** Ermöglicht eine koordinierte Steuerung und Kommunikation zwischen Roboter, Positionierer und allen anderen Geräten.
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
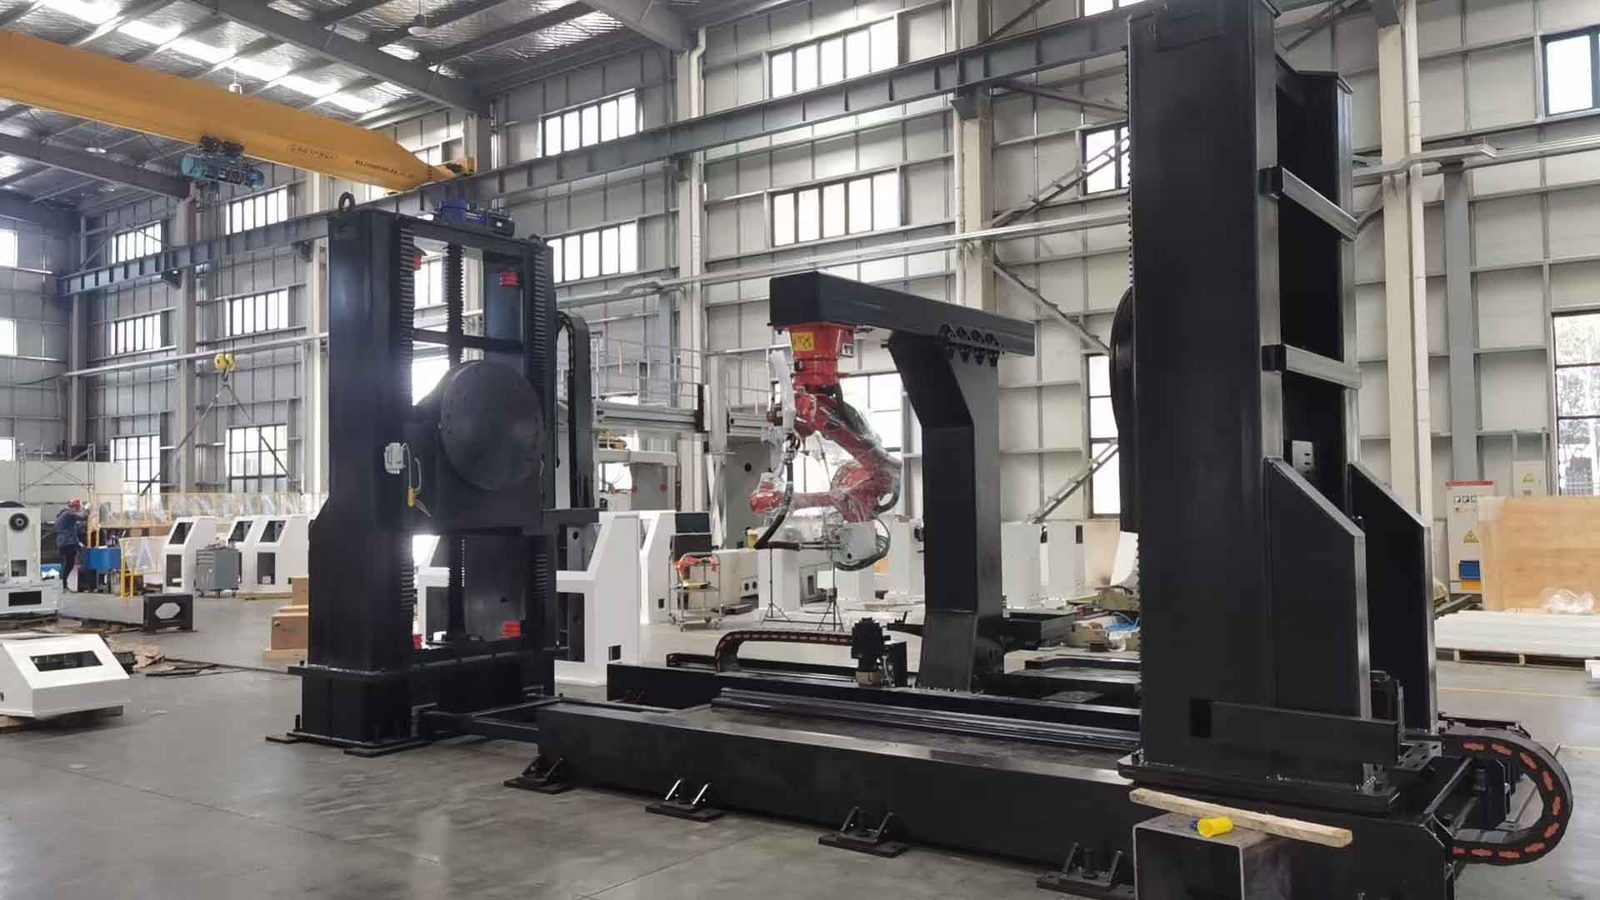
Core Workflow
Ein typischer Arbeitsablauf ist wie folgt:
1. Werkstückspannung: Das Werkstück wird manuell oder automatisch auf den Positionierer gehoben und gespannt.
2. Kollaborativer Betrieb: Der Roboter führt das Schweißen durch, und der Positionierer hilft dabei, indem er das Werkstück in die optimale Position dreht, wodurch ein kollaborativer Betrieb erreicht wird, bei dem „der Roboter sich bewegt und das Werkstück sich im Tandem bewegt“.
3. Entladen: Nachdem alle Schweißnähte abgeschlossen sind, kehrt der Roboter zu seinem Ursprung zurück und das Werkstück wird manuell entladen.
⚙ Key Technical Parameters
Bei der Auswahl eines Positionierers sind folgende Kernparameter zu berücksichtigen (basierend auf Modellen wie dem Kunrui RDSL-XX):
· Nennlast: Bestimmt das maximale Gewicht des Werkstücks, das es tragen kann; Der Bereich kann je nach Anforderung 500 kg bis 5000 kg umfassen.
· Hubhub: Die maximale vertikale Bewegungsdistanz des Werkstücks, bis zu 2000 mm.
· Neigungs-/Rotationsbereich: Bestimmt die Möglichkeit, die Haltung des Werkstücks anzupassen; Der Neigungsbereich beträgt typischerweise ±180° und der Drehbereich kann eine kontinuierliche Drehung von ±360° (N×360°) erreichen.
• Wiederholgenauigkeit: Ein wichtiger Indikator zur Messung der Genauigkeit eines Positionierers. Bei Roboterschweißanwendungen beträgt die Genauigkeitsanforderung typischerweise ≤ ±0,1 mm.
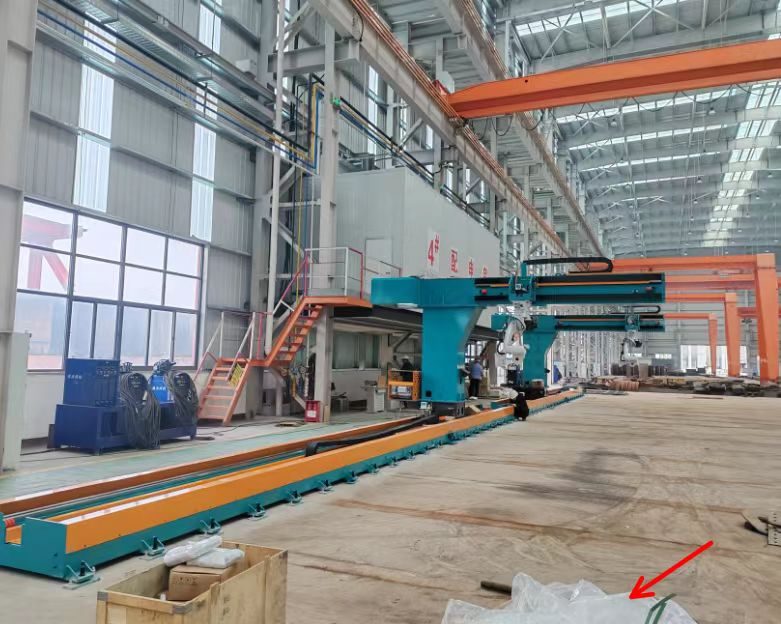
✨ Structural Features and Advantages
• Kernmerkmal: Heben. Der freitragende Hebemechanismus, der von Servomotoren und Leitspindeln angetrieben wird, gleicht die begrenzte Reichweite des Roboters effektiv aus und ermöglicht die Abdeckung extrem langer Werkstücke (z. B. bis zu 8 Meter Länge).
• Mehrachsige Zusammenarbeit, hervorragende Zugänglichkeit: Durch eine Kombination aus Heben, Neigen und Drehen kann theoretisch jede Oberfläche des Werkstücks in die optimale Arbeitsposition gebracht werden.
• Offene Struktur: Abgeleitet von „L-förmigen“ und „C-förmigen“ Designs, bietet einen offenen Arbeitsraum und erleichtert das Heben großer Werkstücke und Roboteroperationen.
• Hohe Steifigkeit und hohe Belastbarkeit: Der Hauptkörper ist aus hochfestem Stahl geschweißt und wärmebehandelt, um strukturelle Stabilität zu gewährleisten und Vibrationen beim Tragen schwerer Werkstücke zu verhindern.
• Hohe Integration und Zusammenarbeit: Tief integriert in das Robotersteuerungssystem über Profinet, EtherCAT und andere Busse, wodurch eine präzise Verknüpfung erreicht wird.
✨Main Application Areas
• Baumaschinen: Schweißen großer und komplexer Strukturbauteile wie Baggerausleger und Ladeschaufeln.
• Stahlkonstruktionen/Stahlprofile: Wesentliche Vorteile beim Schweißen von Versteifungsplatten für lange, schmale Bauteile wie H-Träger und Kastenträger.
• Windkraftausrüstung: Schweißen schwerer Komponenten wie Türme und Sockel von Windkraftanlagen.
• Schiffbau: Schweißen schwerer Bauteile wie Rumpfteile und Großcontainer.
• Luft- und Raumfahrt: Montage von Flugtriebwerkskomponenten mit extrem hohen Präzisionsanforderungen.
Selection Guide.
Bei der Auswahl eines Roboters wird empfohlen, ihn anhand der folgenden Schritte zu bewerten:
1. Bestimmen Sie die Last und die Werkstückabmessungen: Bestimmen Sie anhand des Werkstückgewichts (es wird empfohlen, einen Spielraum von 20–30 % einzukalkulieren), des Rotationsdurchmessers und der Länge die erforderliche Tragfähigkeit und den Hub-/Fahrhub.
2. Bestimmen Sie die funktionalen Anforderungen: Klären Sie, welche Aktionen ausgeführt werden sollen (Heben, Wenden, Drehen) und ob es sich um Schweißen (Stabilität bei niedriger Geschwindigkeit erforderlich) oder um Montage und Handhabung handelt.
3. Bestätigen Sie die Genauigkeitsanforderungen: Konzentrieren Sie sich beim Hochpräzisionsschweißen auf die Wiederholgenauigkeit (z. B. ≤ ± 0,1 mm).
4. Bewerten Sie Steuerungs- und Integrationsmethoden: Stellen Sie sicher, dass der Positionierer direkt vom Robotersteuerungssystem gesteuert wird und kompatible Kommunikationsprotokolle wie EtherCAT und Profinet verwendet.
5. Untersuchen Sie die Qualität der Kernkomponenten: Fordern Sie Lieferanten auf, die Marken wichtiger Komponenten wie Servomotoren und Präzisionsgetriebe anzugeben und Qualitätsprüfberichte bereitzustellen.
Future Development Trends
* **Intelligente Steuerung:** Durch die Integration der visuellen KI-Erkennung und hochpräziser Sensoren wird eine automatische Werkstückidentifizierung und eine optimale Generierung des Verschiebewegs erreicht.
* **Hohe Präzision und Effizienz:** Durch die Verwendung einer Kombination aus Servomotor und Präzisionsgetriebe erreicht die Positionierungsgenauigkeit ±0,01°.
* **Modularer Aufbau:** Kernkomponenten sind als standardisierte Module konzipiert, sodass Benutzer sie flexibel kombinieren können, um unterschiedlichen Produktionsanforderungen gerecht zu werden und die anschließende Wartung zu vereinfachen.
* **Zusammenarbeit im gesamten Prozess:** Durch die Kommunikation in Echtzeit mit Robotern und anderen Geräten über industrielles Ethernet wird es zum „Kooperationspartner im Produktionsprozess“ und spielt eine entscheidende Rolle, insbesondere in Bereichen wie der neuen Energie.
Zusammenfassend lässt sich sagen, dass freitragende Hubpositionierer leistungsstarke Werkzeuge für die Handhabung großer, unregelmäßig geformter Werkstücke sind. Der Kern der Auswahl besteht in der genauen Abstimmung auf Ihre spezifischen Werkstück- und Prozessanforderungen. Damit Sie Ihre Auswahl eingrenzen können,
Könnten Sie mir bitte das ungefähre Gewicht und die Länge der Werkstücke nennen, die Sie hauptsächlich schweißen? Anschließend kann ich anhand Ihrer spezifischen Situation die geeigneten Lastspezifikationen und Hubanforderungen beurteilen.
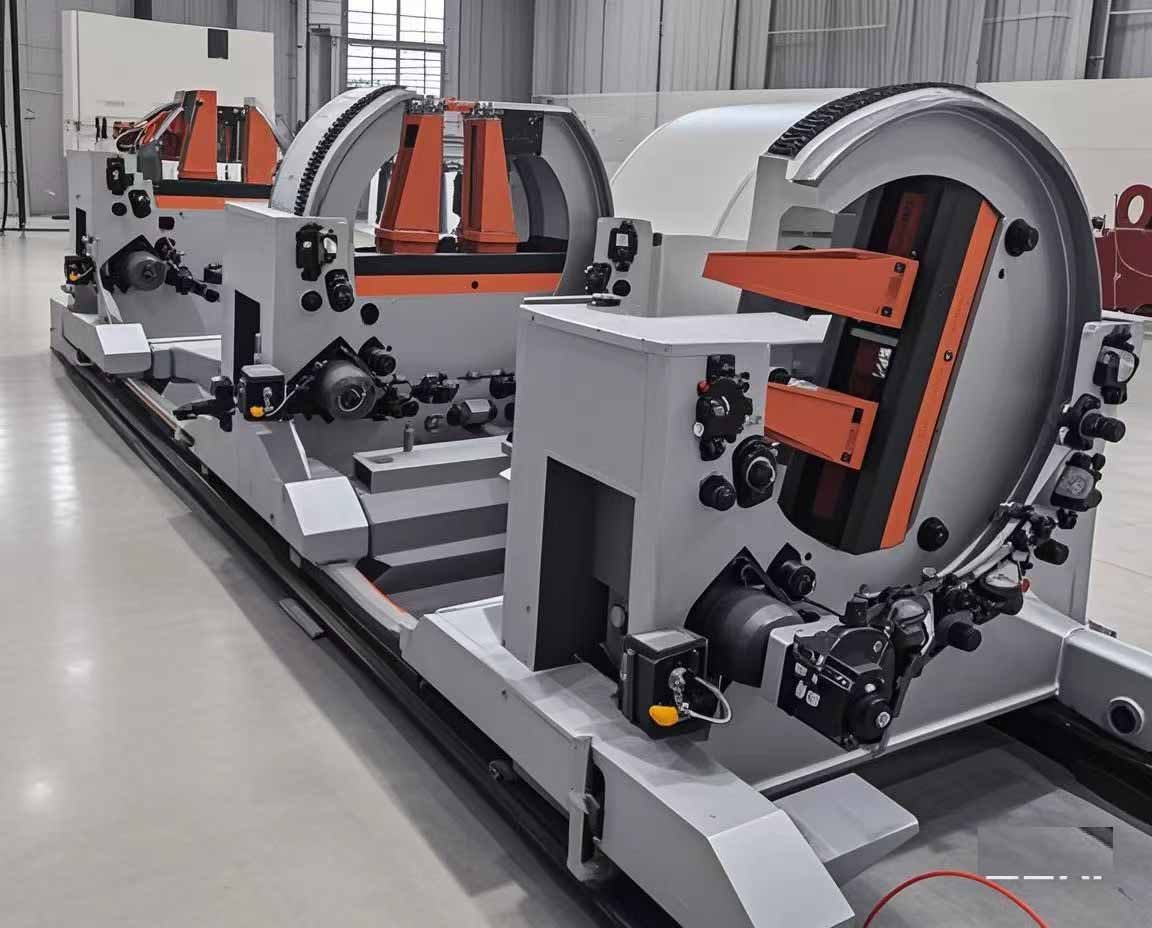
Der Positionierer ist mit einem Servomotor und einem RV-Untersetzungsgetriebe ausgestattet und die Teile sind für hohe Präzision CNC-bearbeitet.
Stellungsregler können auf der Grundlage technischer Anforderungen entworfen oder gemäß den bereitgestellten Zeichnungen angepasst werden.
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
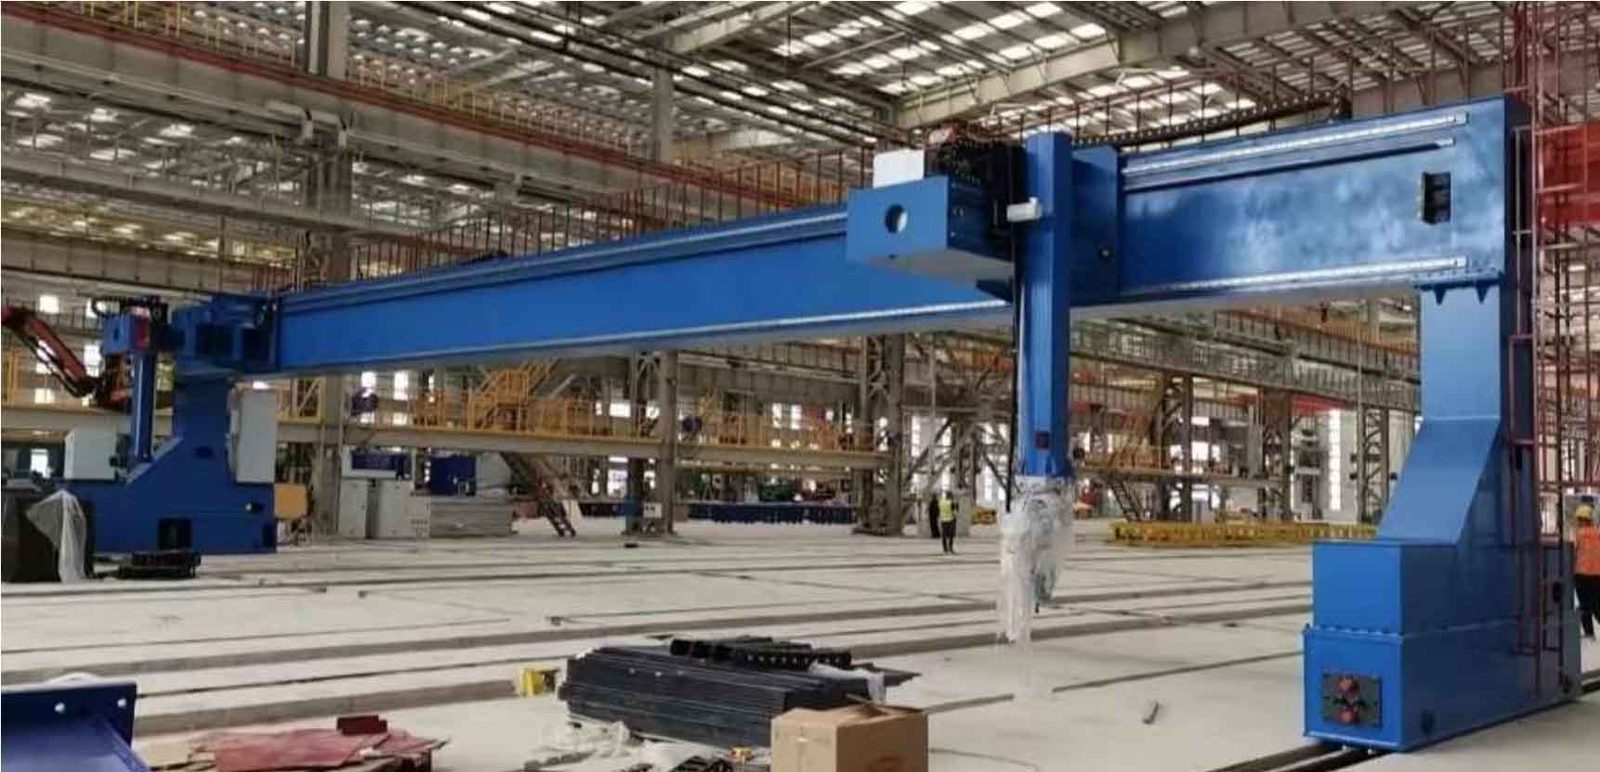
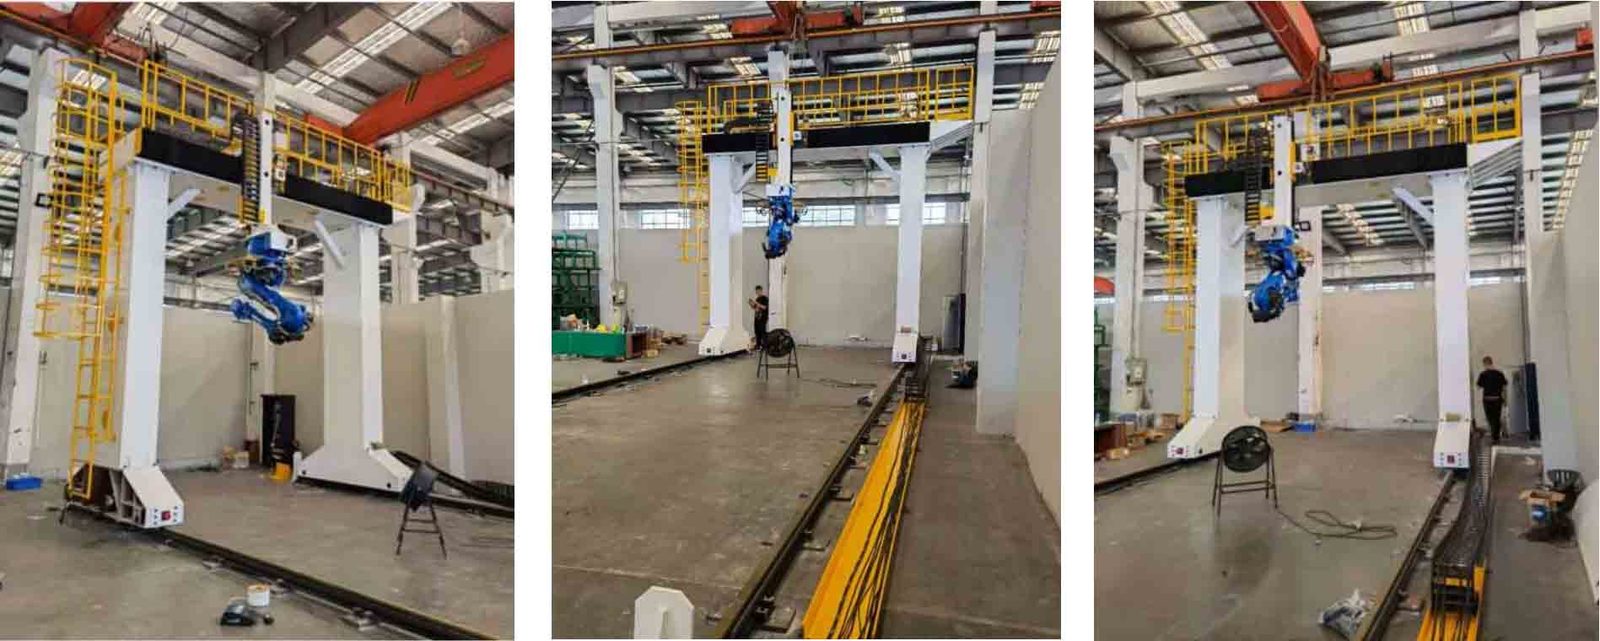
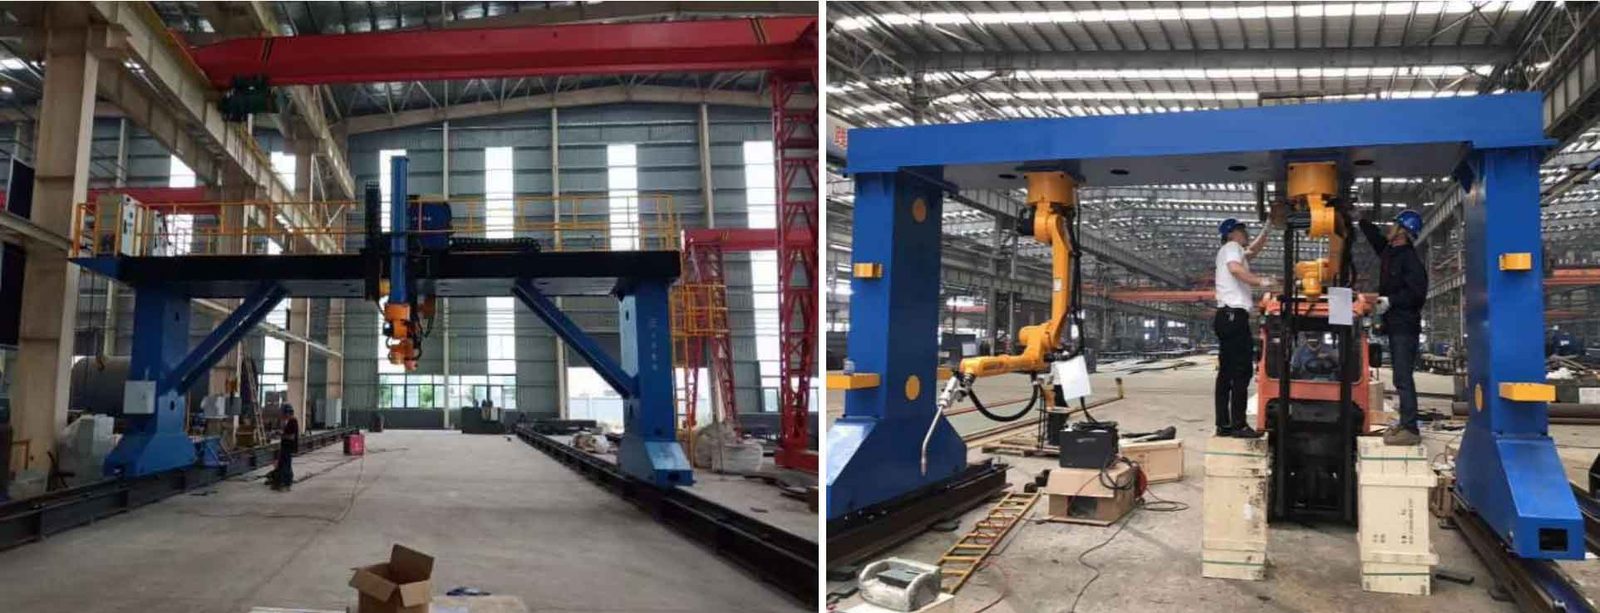
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
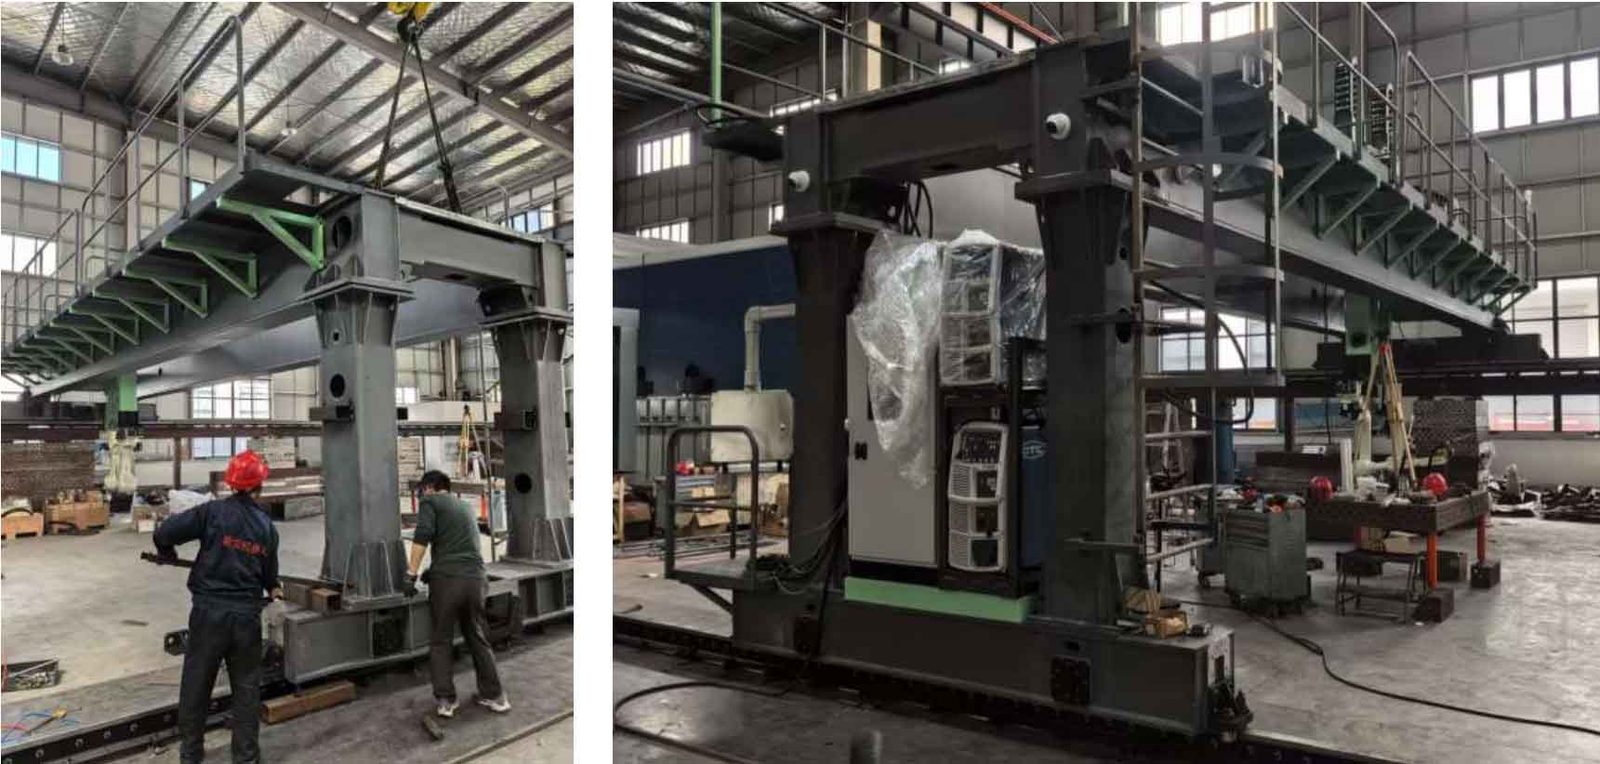
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
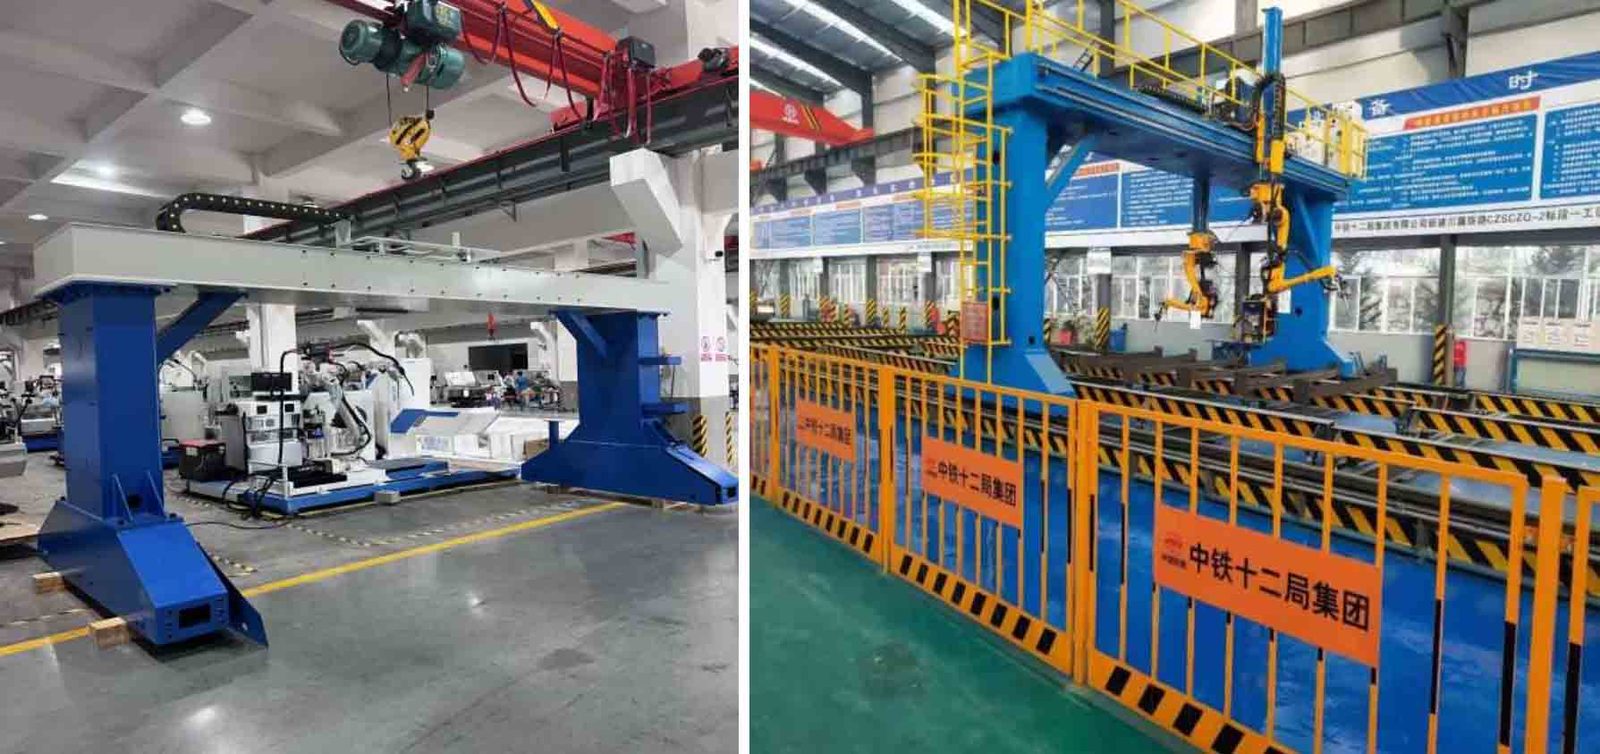
Stellungsregler können von Xinbao auf der Grundlage technischer Anforderungen entworfen oder auf der Grundlage der bereitgestellten Zeichnungen angepasst werden.
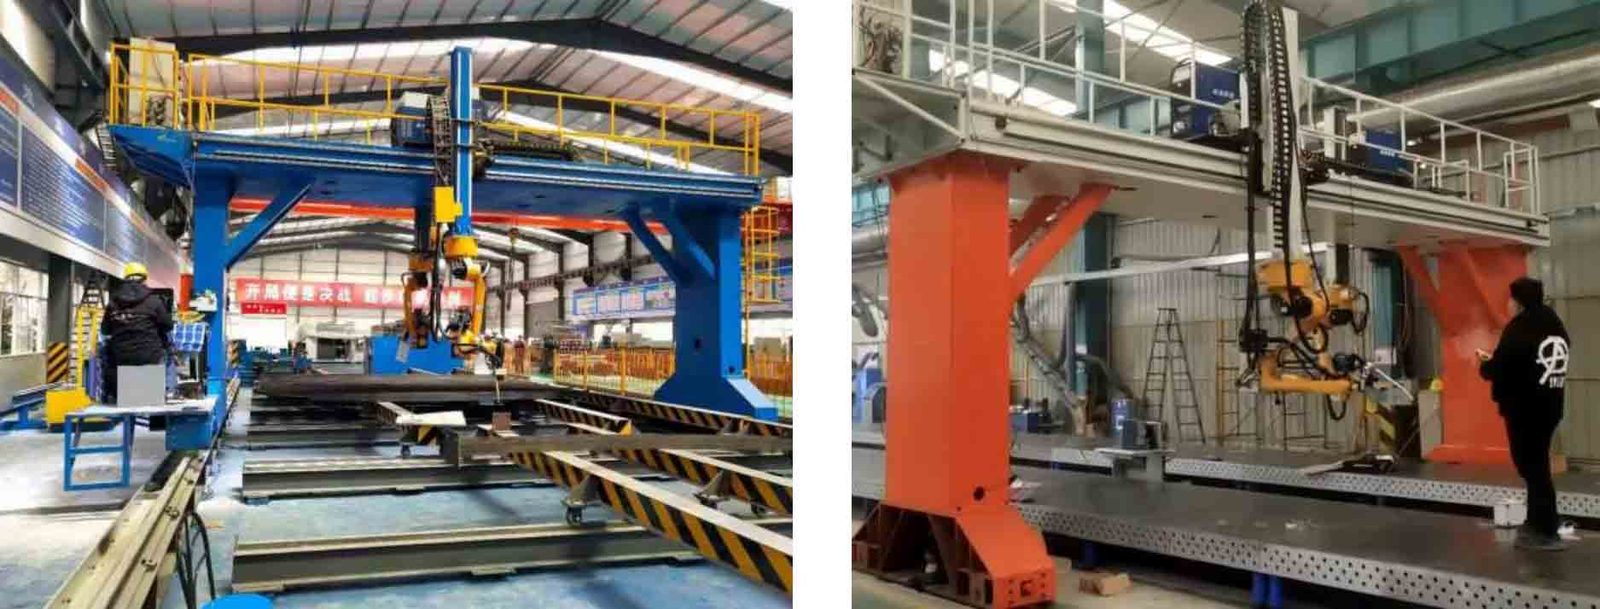
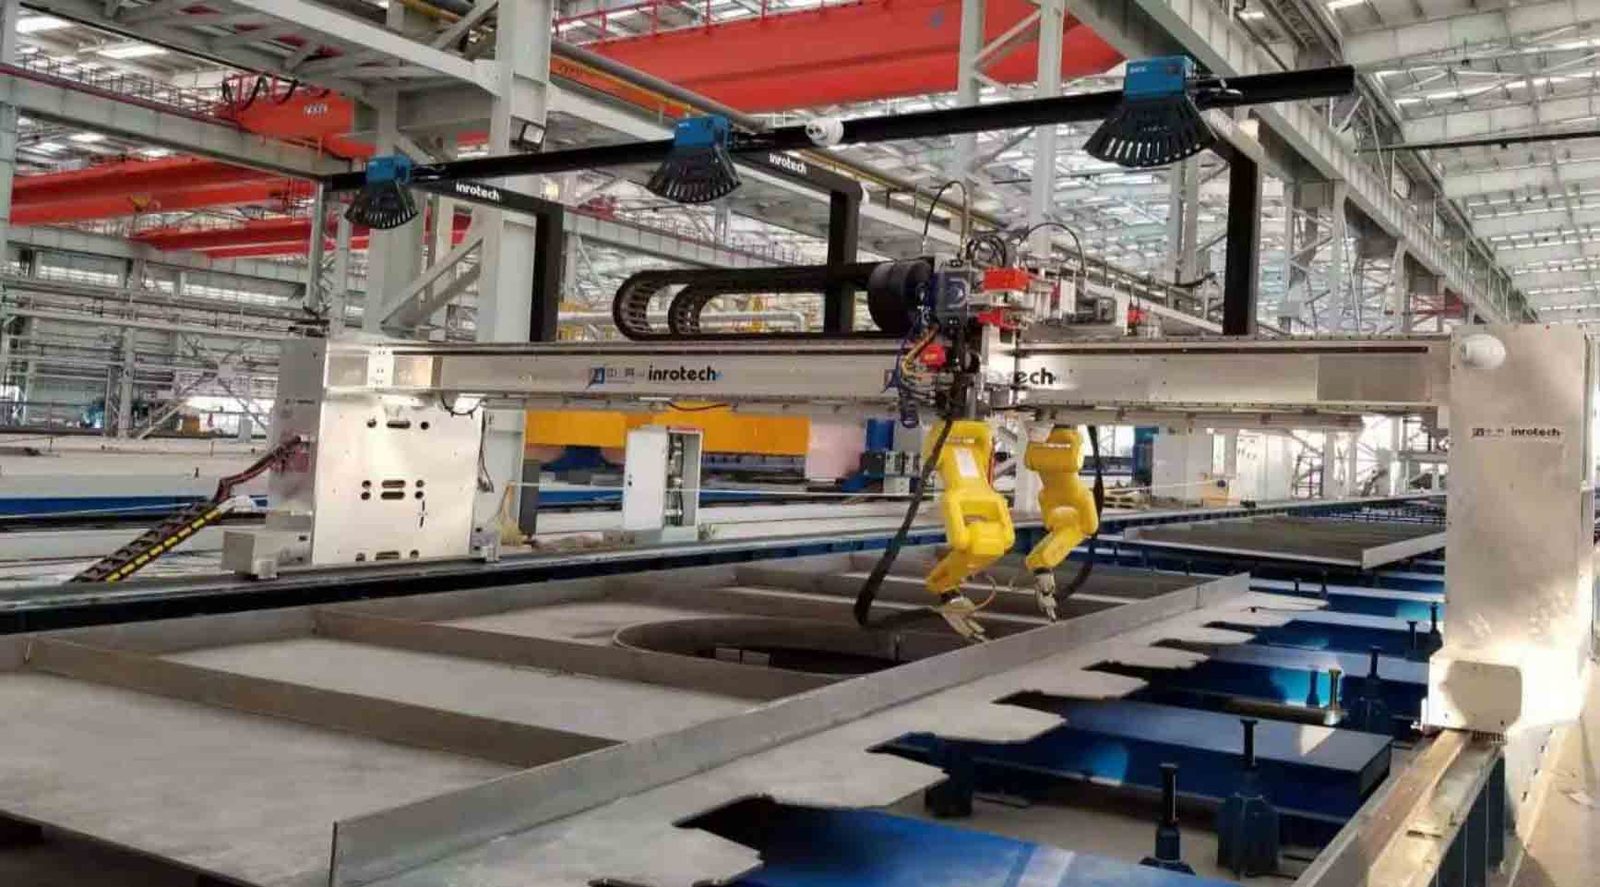
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
Vollständige technische Daten
| Modell | N / A |
|---|---|
| Achsen | 3 Achsen |
| Kategorie | Industrieroboter |
| Vorlaufzeit | 45 Tage |
Die Werte sind Nominalwerte bei 20 °C. Laden Sie das Datenblatt für CAD-Modelle, Drehmomentkurven und Controller-I/O-Karten herunter.
Wo es läuft
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Fragen des Käufers
Was sind die wichtigsten Spezifikationen des?
Achsen: 3 Achsen. Ein vollständiges Datenblatt ist auf Anfrage erhältlich.
Was ist die Vorlaufzeit und das MOQ für das?
Die Vorlaufzeit beträgt 45 Tage; MOQ ist 1 Einheit.
How is the priced?
Die Preise werden pro Konfiguration angegeben, einschließlich Werkzeug und Fracht, sofern zutreffend.
Holen Sie sich ein Preisangebot für Industrieroboter
Geben Sie das Teil, die Zielrate und den Zielport an. Ein Techniker – kein Chatbot – antwortet innerhalb von 48 Stunden.
Gleiche Kategorie

6-Achsen-Punktschweißroboter, 1.950 mm Reichweite

Integrierter Vakuumgreifer für die Roboterhandhabung

ROKAE NB220 Serie 6-Achsen-Industrieroboter – 150 kg Nutzlast, 3201 mm Reichweite
Bewertet von TROY Engineering ·. Bei jedem Angebot werden die Spezifikationen erneut anhand des Datenblatts des Lieferanten überprüft.