


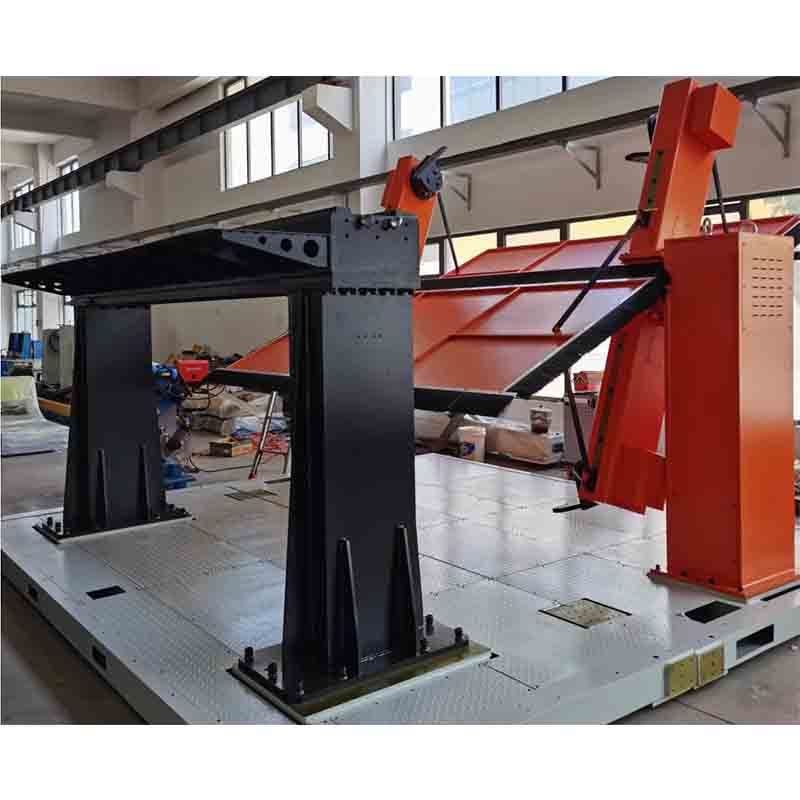
ロボット付加軸とポジショナ
ロボット付加軸・ポジショナは、溶接・パレタイジング用の産業用ロボットです。主な仕様: 軸 3 軸。リードタイムは45日です。価格は構成ごとに見積もられます。認証: ご要望に応じて CE ドキュメントをご提供します。
- モデル
- 該当なし
- 軸
- 3軸
- カテゴリ
- 産業用ロボット
- リードタイム
- 45日
このプラットフォームの目的
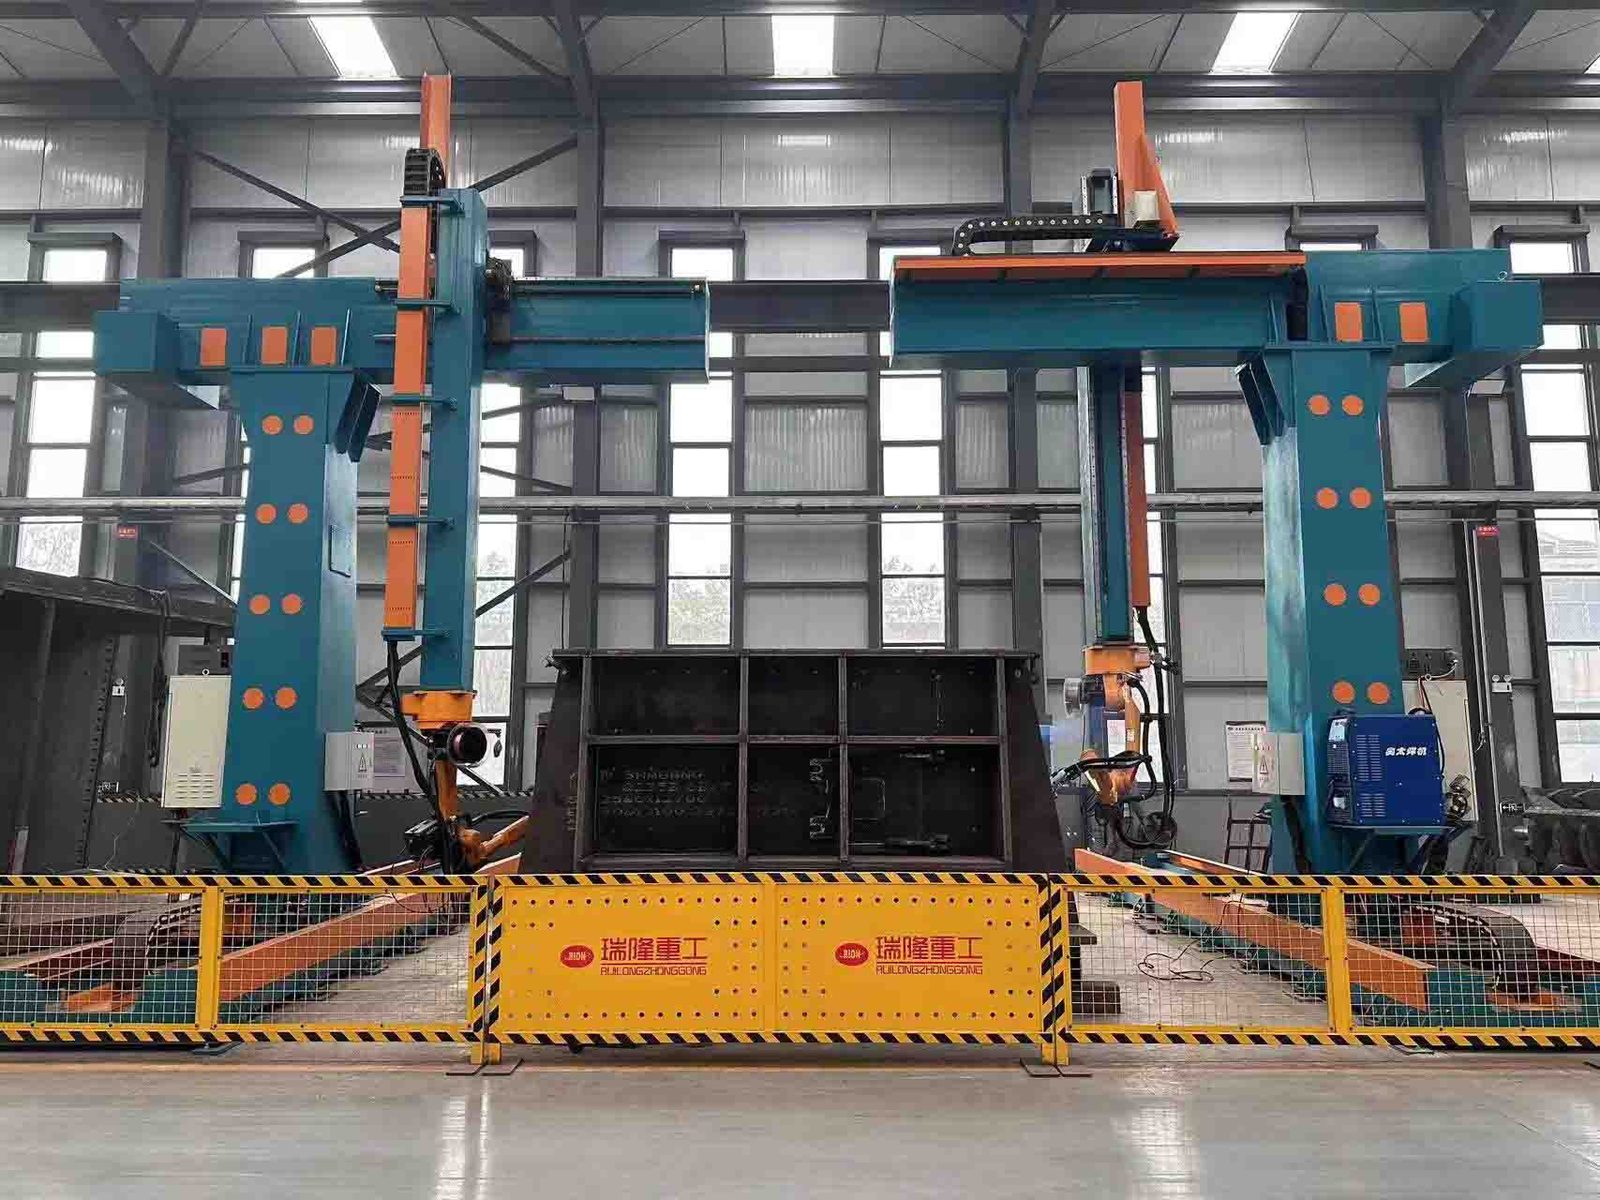
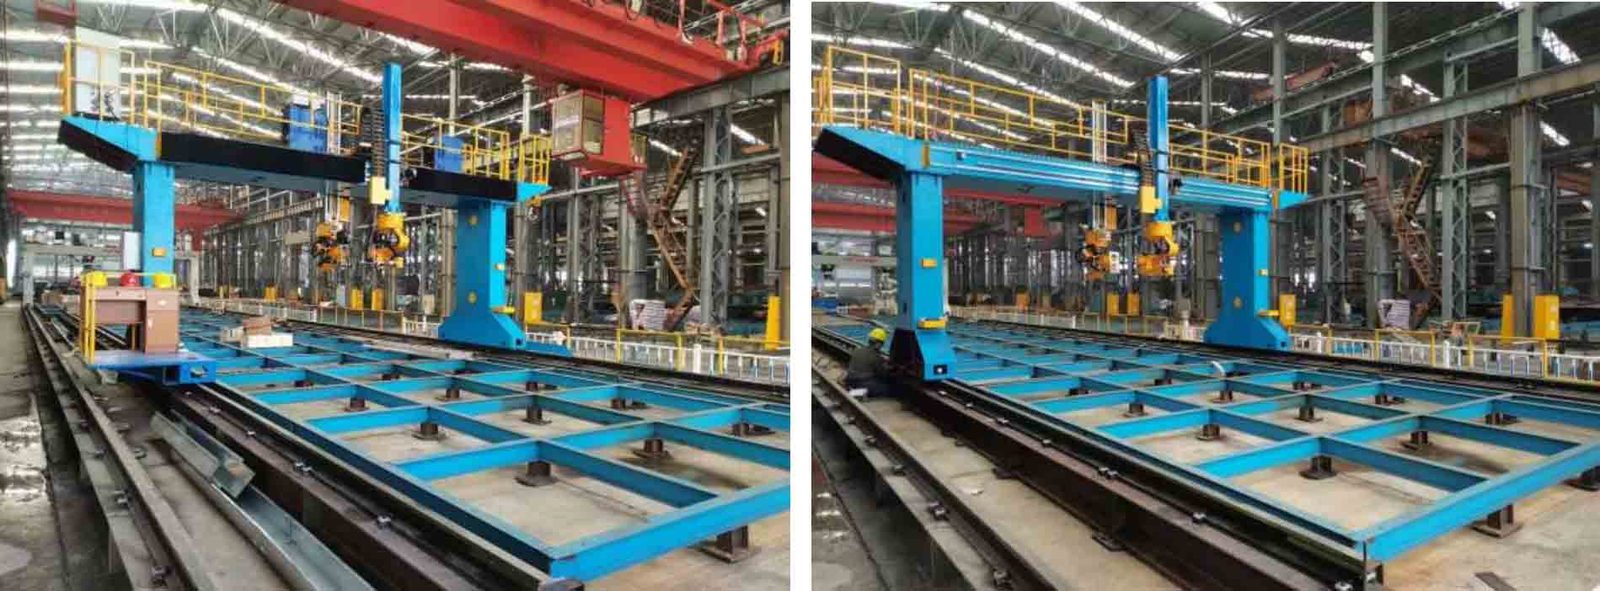
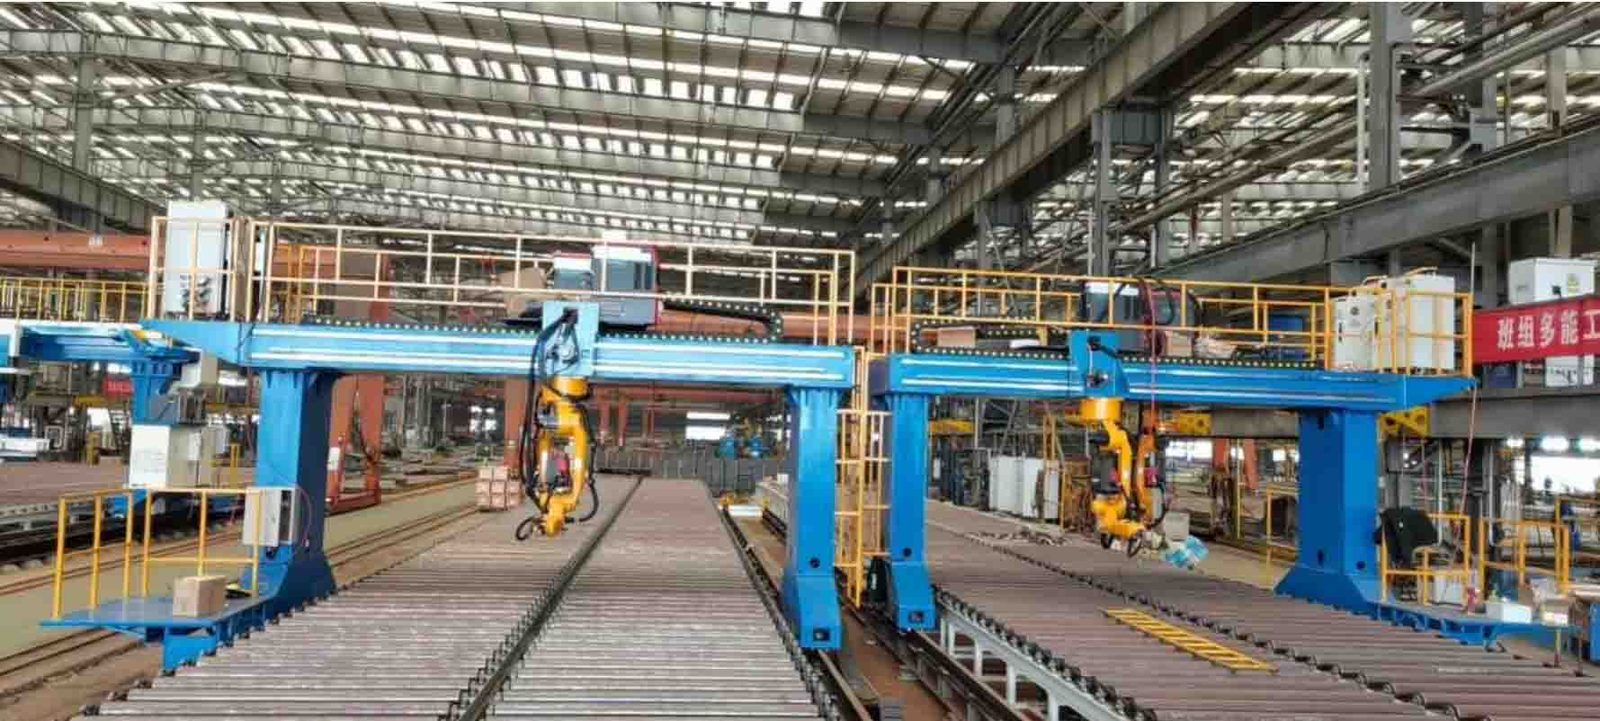
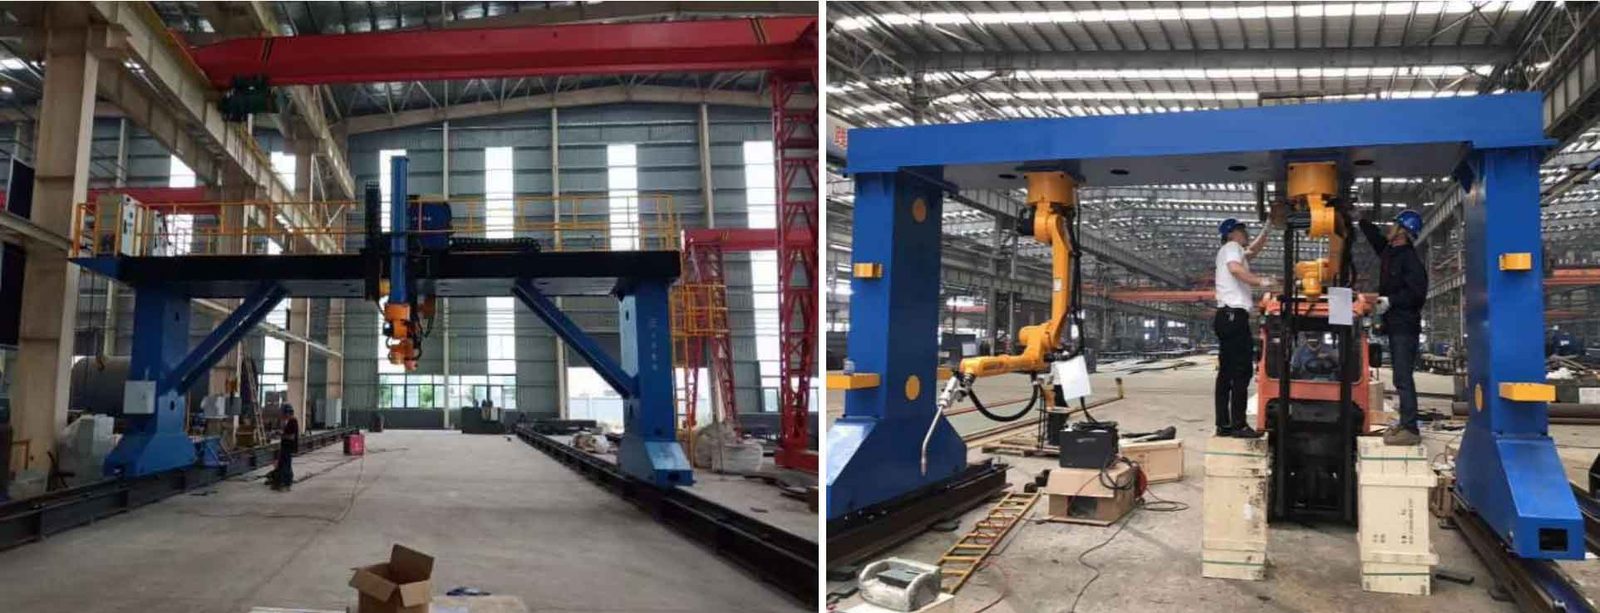
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
商業条件
| 引用 | 構成ごとの価格 - 48 時間以内にご返信ください |
|---|---|
| リードタイム | 45日 |
| MOQ | 1台 |
| 起源 | 中国 |
| 積地港 | Shanghai, China |
| インコタームズ | FOB Shanghai / CIF on request |
| 支払い | 30% のデポジット、出荷前に 70% |
| 保証 | 標準は 24 か月、オプションは 36 か月 |
製品詳細
TROY エンジニアリング ファイルからのアプリケーション ノート、構造図、およびビデオ — 見積書に同梱される同じ文書。
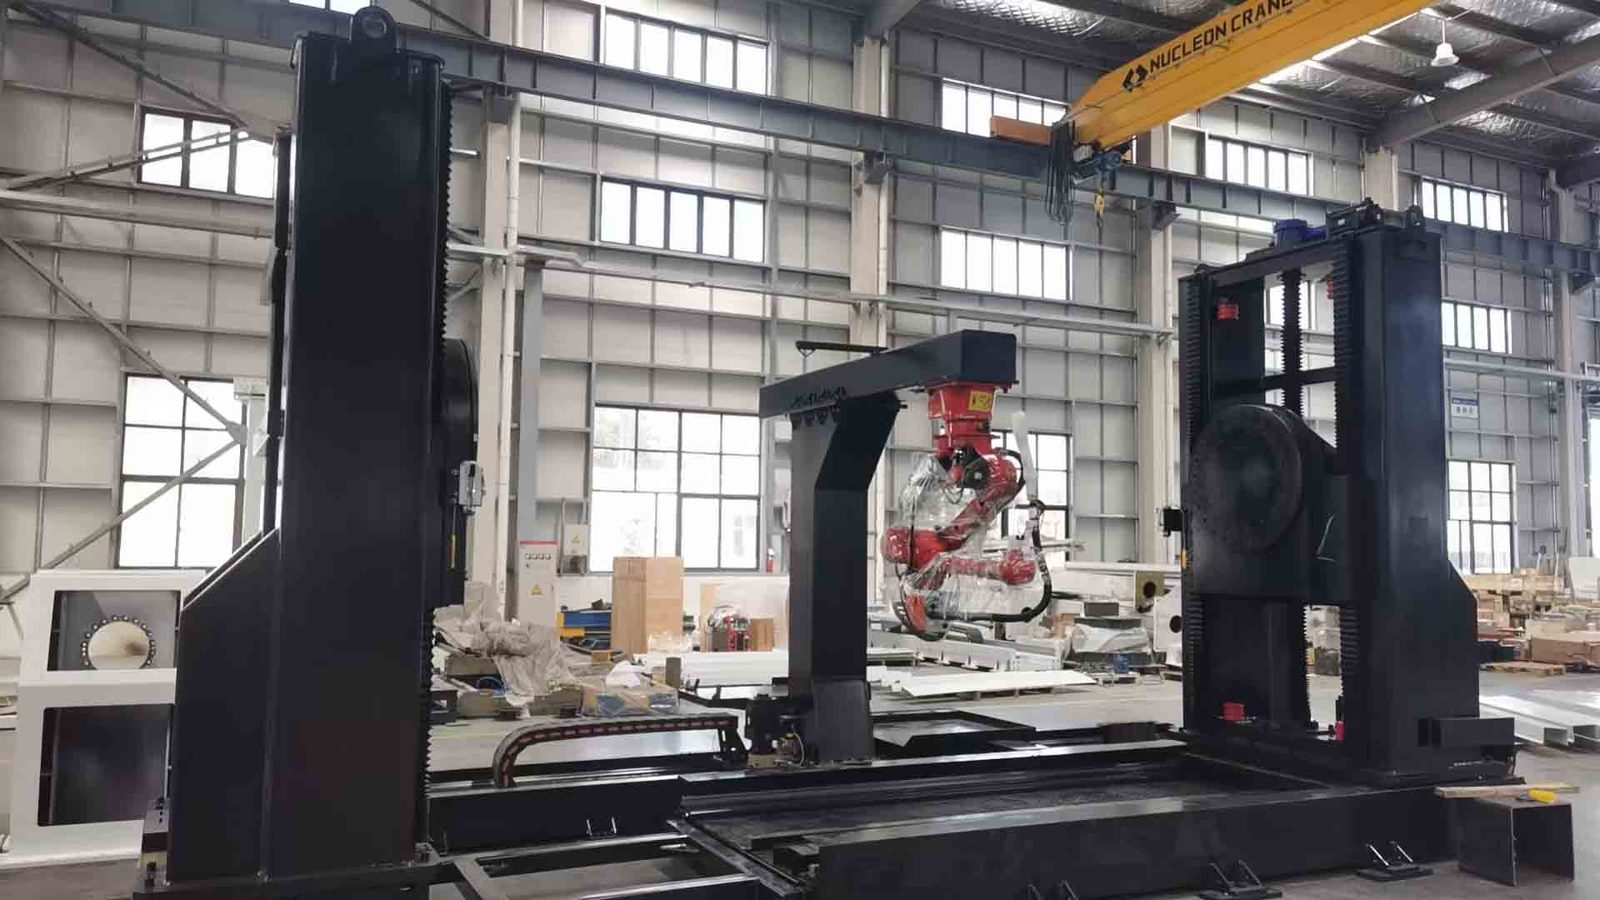
Structural Composition
通常、次の部分で構成されます (特定の構成は実際のニーズに応じて柔軟に組み合わせられます)。
* **ロボット システム:** ワークステーションの中核となる実行ユニットで、溶接やその他のプロセス タスクを実行します。
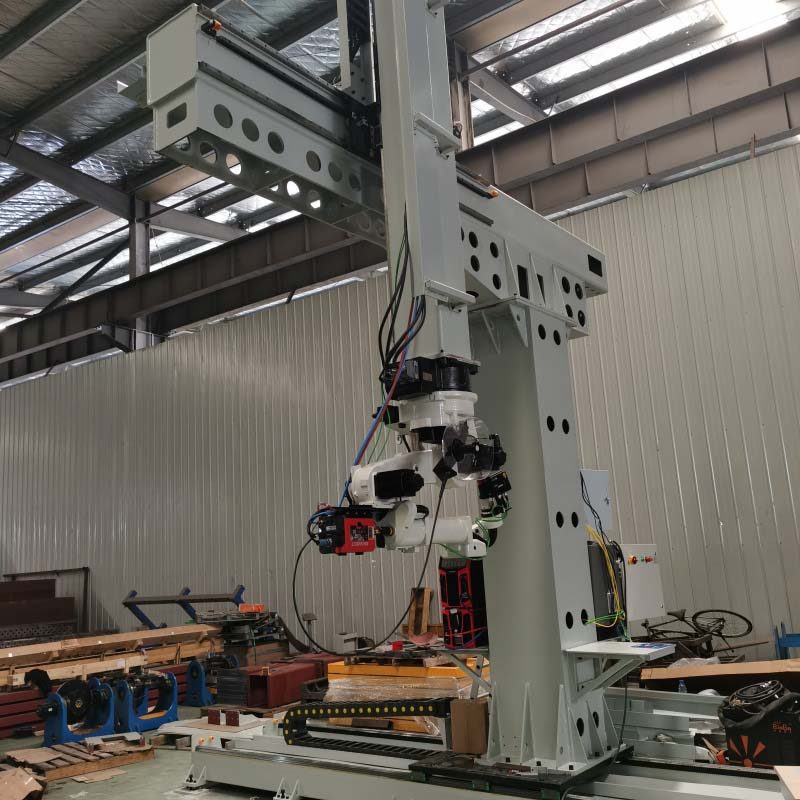
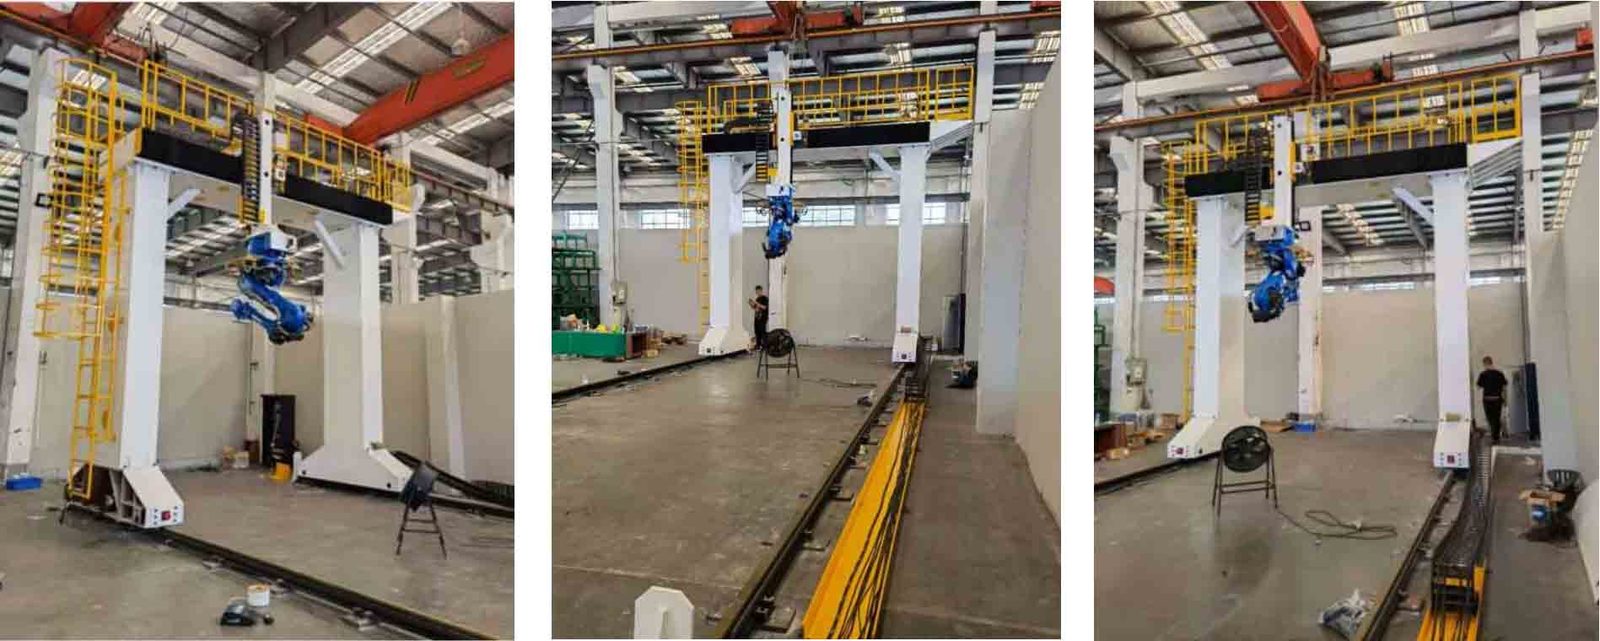
* **カンチレバーポジショナ:** ワークピースを搬送し、姿勢変更を可能にします。これはワークステーションの多用途なコンポーネントです。
* **可動/固定ベース:** ポジショナーとワークピースをサポートし、ポジショナーがトラック上を移動してさまざまな長さのワークピースに対応できるようにします。
* **統合制御システム:** ロボット、ポジショナー、その他すべての機器間の協調制御と通信を可能にします。
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
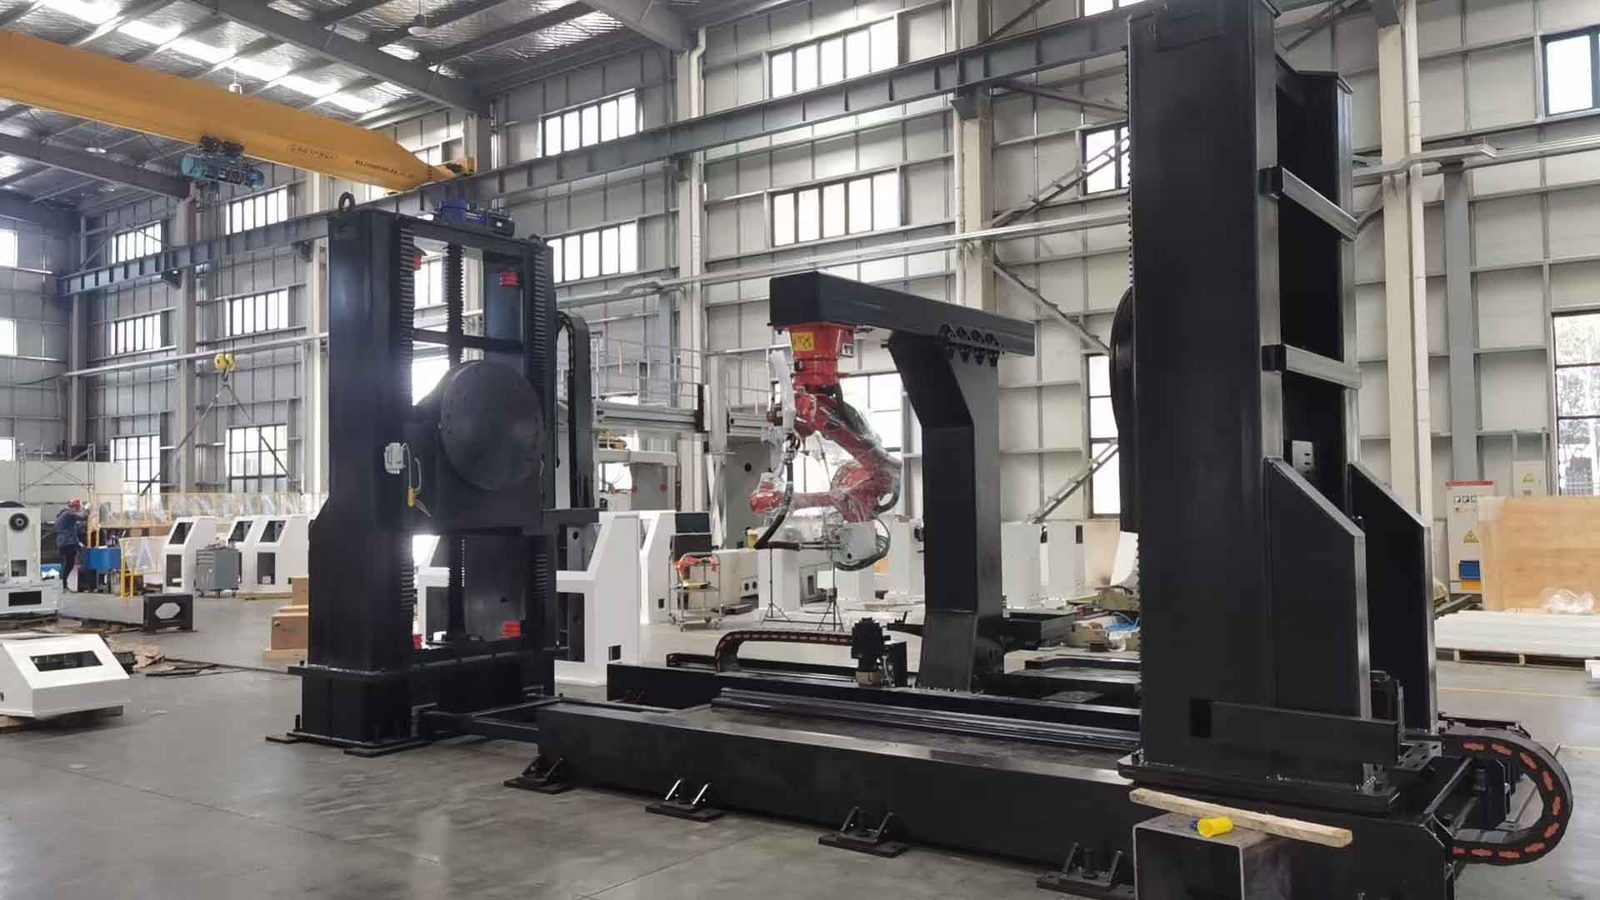
Core Workflow
一般的なワークフローは次のとおりです。
1. ワークピースのクランプ: ワークピースは手動または自動でポジショナー上に吊り上げられ、クランプされます。
2. 協調動作:ロボットが溶接を行い、ポジショナがワークを最適な位置に反転する支援を行うことで、「ロボットの動きとワークの動作が連動する」協調動作を実現します。
3. アンロード: すべての溶接が完了した後、ロボットは原点に戻り、ワークピースは手動でアンロードされます。
⚙ Key Technical Parameters
ポジショナを選択する際に考慮すべき中心的なパラメータ (Kunrui RDSL-XX などのモデルに基づく) は次のとおりです。
· 定格荷重: 耐えることができるワークピースの最大重量を決定します。要件に応じて、範囲は500kgから5000kgまでカバーできます。
・昇降ストローク:ワークの最大上下移動距離、最大2000mm。
· 傾斜/回転範囲: ワークピースの姿勢を調整する能力を決定します。傾斜範囲は通常±180°、回転範囲は±360°(N×360°)の連続回転を実現します。
・繰返し位置決め精度:ポジショナの精度を測る重要な指標。ロボット溶接アプリケーションでは、通常、精度要件は ±0.1 mm 以内です。
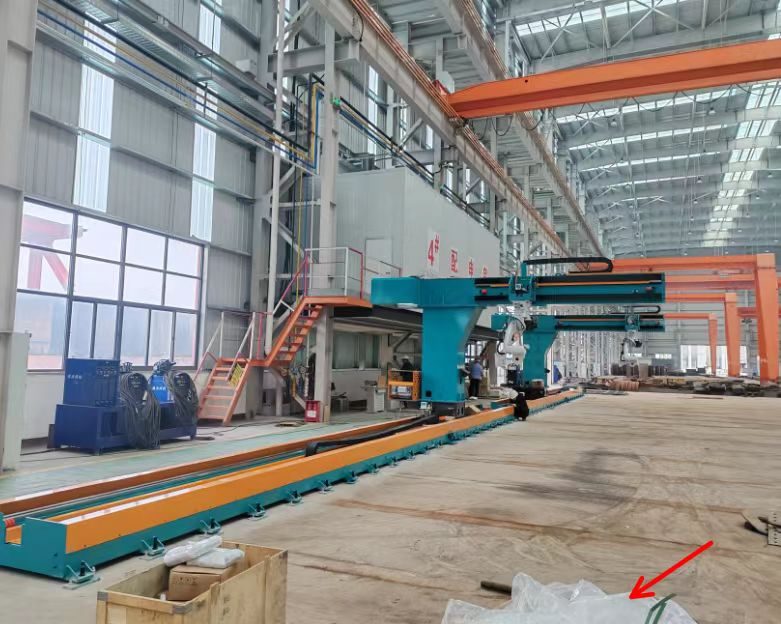
✨ Structural Features and Advantages
• コア機能: リフティング。サーボモーターと送りネジによって駆動されるカンチレバー昇降機構は、ロボットの到達範囲の制限を効果的に補い、超長いワークピース (たとえば長さ 8 メートルまで) のカバーを可能にします。
• 多軸の連携、優れたアクセス性: 理論的には、持ち上げ、傾斜、回転の組み合わせにより、ワークピースのどの表面も最適な作業位置に調整できます。
●オープン構造:「L型」「C型」のデザインを採用し、オープンな作業空間を実現し、大型ワークの吊り上げやロボットの操作を容易にします。
• 高剛性と耐荷重性:本体は高張力鋼から溶接され、熱処理されているため、構造の安定性が確保され、重いワークを支持する際の振動を防ぎます。
• 高度な統合とコラボレーション: Profinet、EtherCAT、およびその他のバスを介してロボット制御システムと深く統合され、正確な連携を実現します。
✨Main Application Areas
• 建設機械: 掘削機のブームやローダーバケットなどの大型で複雑な構造部品の溶接。
• 鋼構造/鋼形材: H 形鋼や箱桁などの細長いコンポーネントの補強プレートを溶接する際に大きな利点があります。
• 風力発電装置: 風力タービンのタワーやベースなどの重量部品の溶接。
• 造船: 船体部分や大型コンテナなどの重量部品の溶接。
• 航空宇宙: 非常に高い精度が要求される航空エンジン部品の組み立て。
Selection Guide.
ロボットを選択する場合は、次の手順で評価することをお勧めします。
1. 負荷とワークの寸法を決定します。ワークの重量(20%~30%の余裕を持たせることを推奨します)、回転径、長さから、必要な可搬質量と昇降ストロークを決定します。
2. 機能要件の決定: 実行する動作 (持ち上げ、反転、回転)、およびそれが溶接 (低速安定性が必要) なのか、組み立てや取り扱いのためなのかを明確にします。
3. 精度要件の確認: 高精度溶接の場合は、再現性 (例: ≤±0.1mm) に焦点を当てます。
4. 制御および統合方法の評価: ポジショナがロボット制御システムによって直接制御されていること、および EtherCAT や Profinet などの互換性のある通信プロトコルを使用していることを確認します。
5. コアコンポーネントの品質を検査する: サーボモーターや精密減速機などの主要コンポーネントのブランドを指定し、品質検査レポートを提供することをサプライヤーに要求します。
Future Development Trends
* **インテリジェント制御:** AI視覚認識と高精度センサーを統合し、ワークの自動識別と最適な変位経路生成を実現します。
* **高精度と高効率:** サーボモーターと精密減速機の組み合わせにより、位置決め精度は±0.01°に達します。
* **モジュラー設計:** コアコンポーネントは標準化されたモジュールとして設計されており、ユーザーはそれらを柔軟に組み合わせて多様な生産ニーズに対応し、その後のメンテナンスを簡素化できます。
* **フルプロセスコラボレーション:** 産業用イーサネットを介してロボットやその他の機器とリアルタイムに通信することで、「生産プロセスのコラボレーション」となり、特に新エネルギーなどの分野で重要な役割を果たします。
In summary, cantilever lifting positioners are powerful tools for handling large, irregularly shaped workpieces. The core of selection is accurately matching your specific workpiece and process requirements.選択を絞り込むために、
主に溶接されるワークのおおよその重さと長さを教えていただけますか?その後、お客様の特定の状況に基づいて、適切な負荷仕様とストローク要件を評価します。
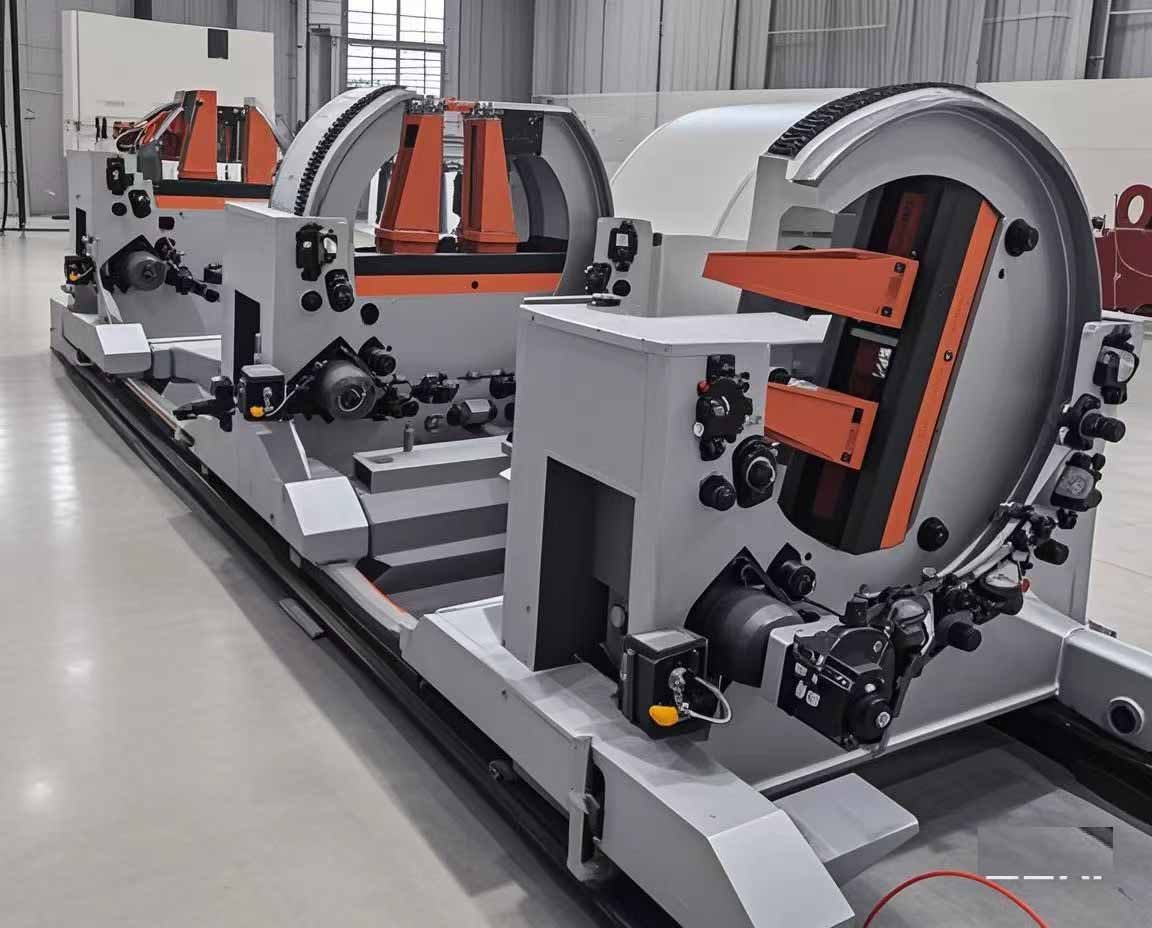
ポジショナーにはサーボモーターとRV減速機が搭載されており、部品はCNC加工で高精度に加工されています。
ポジショナは、技術要件に基づいて設計することも、提供された図面に従ってカスタマイズすることもできます。
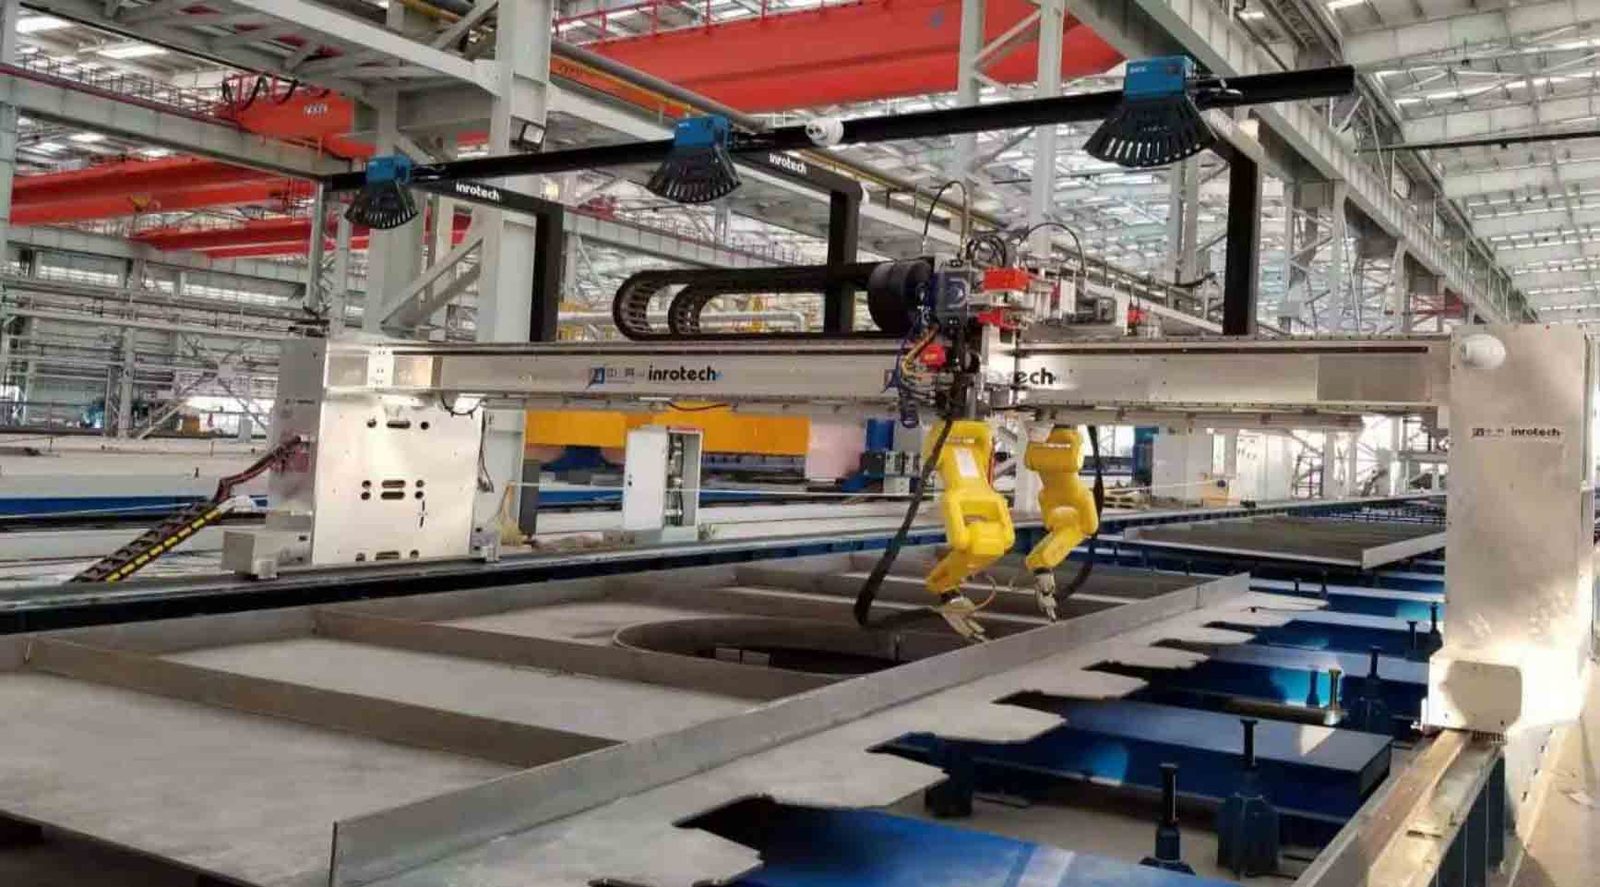
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
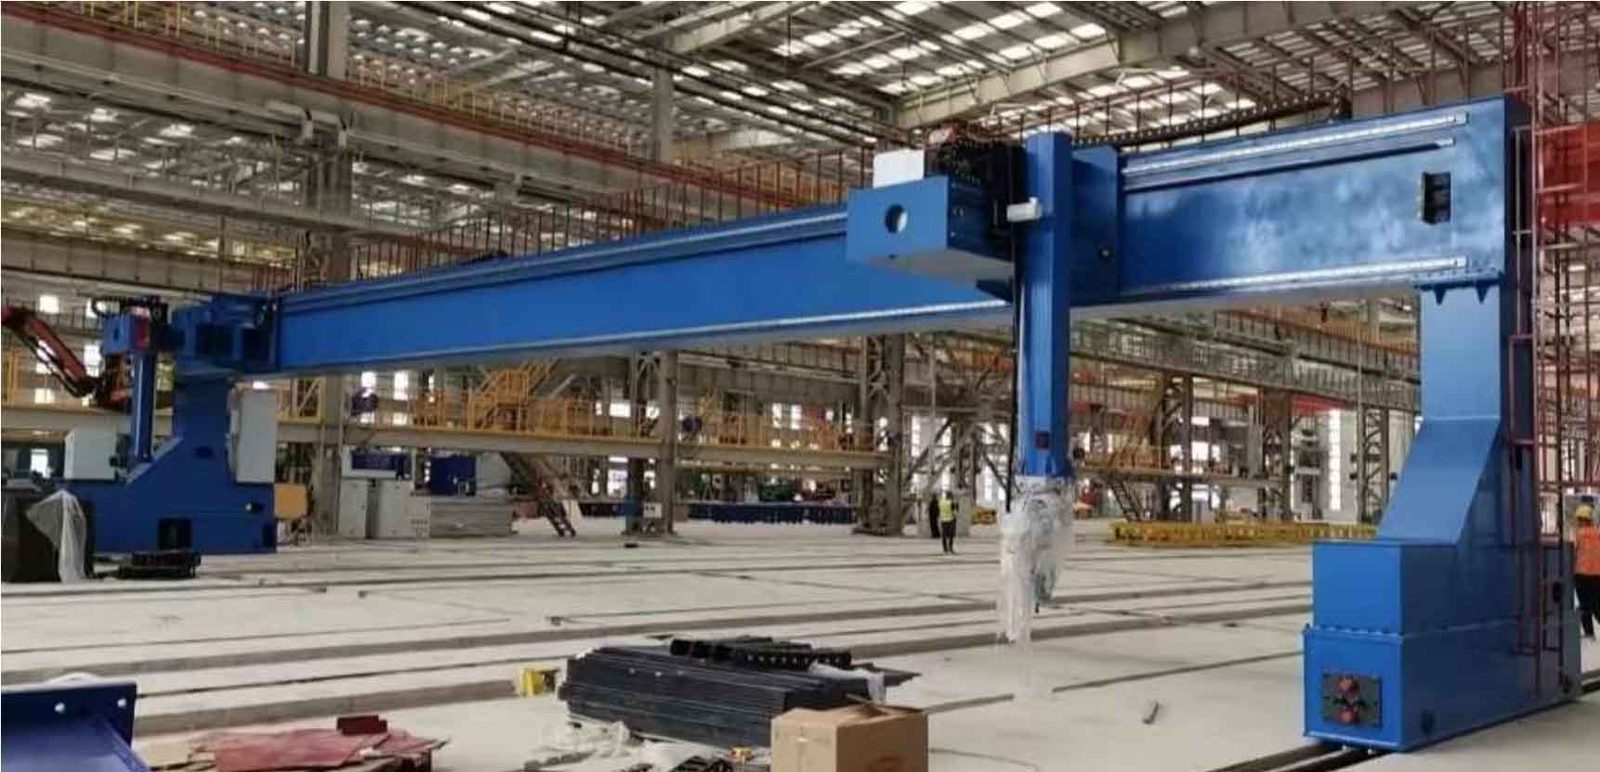
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
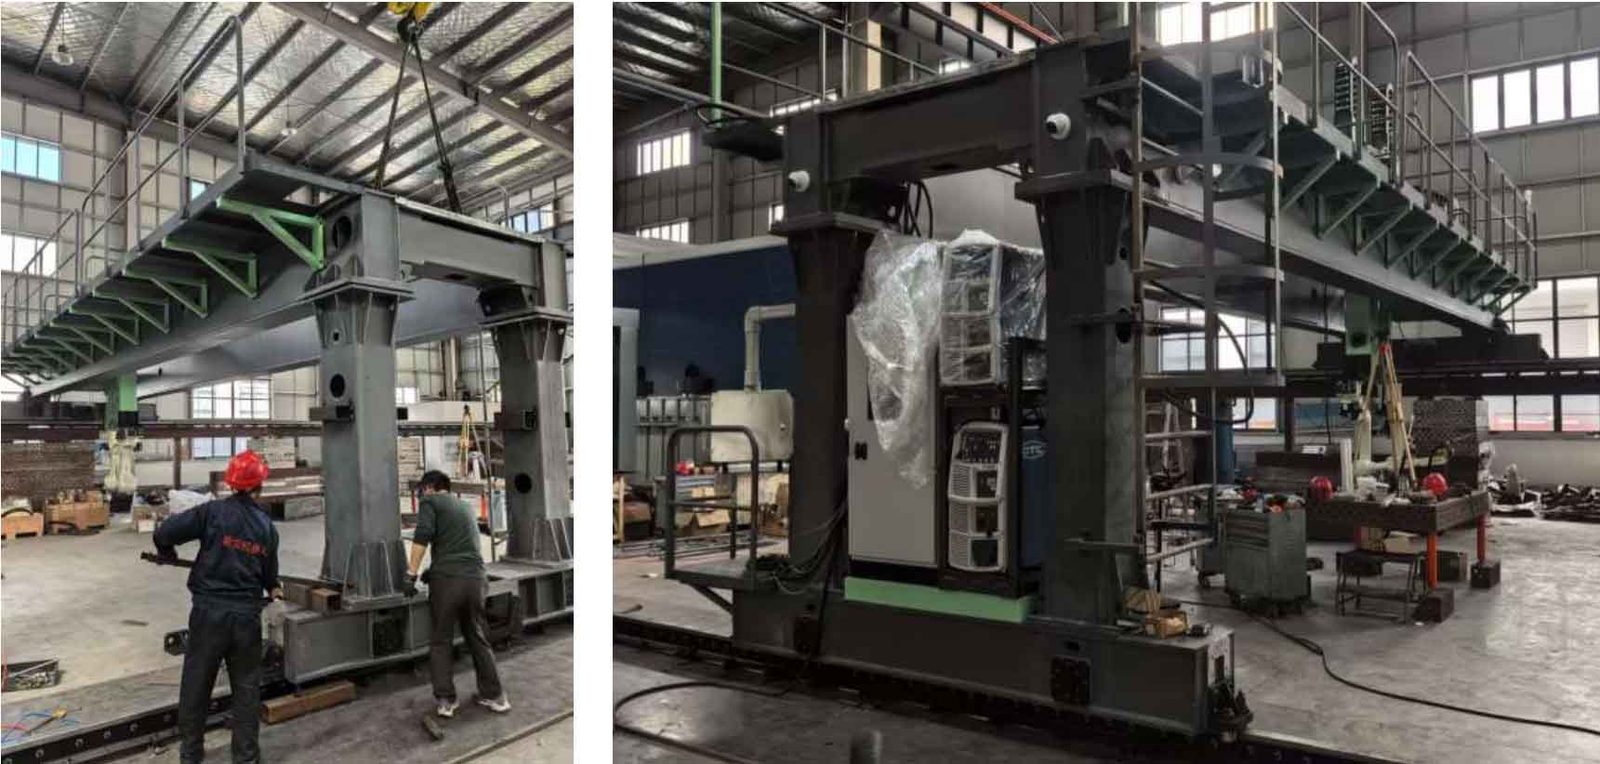
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
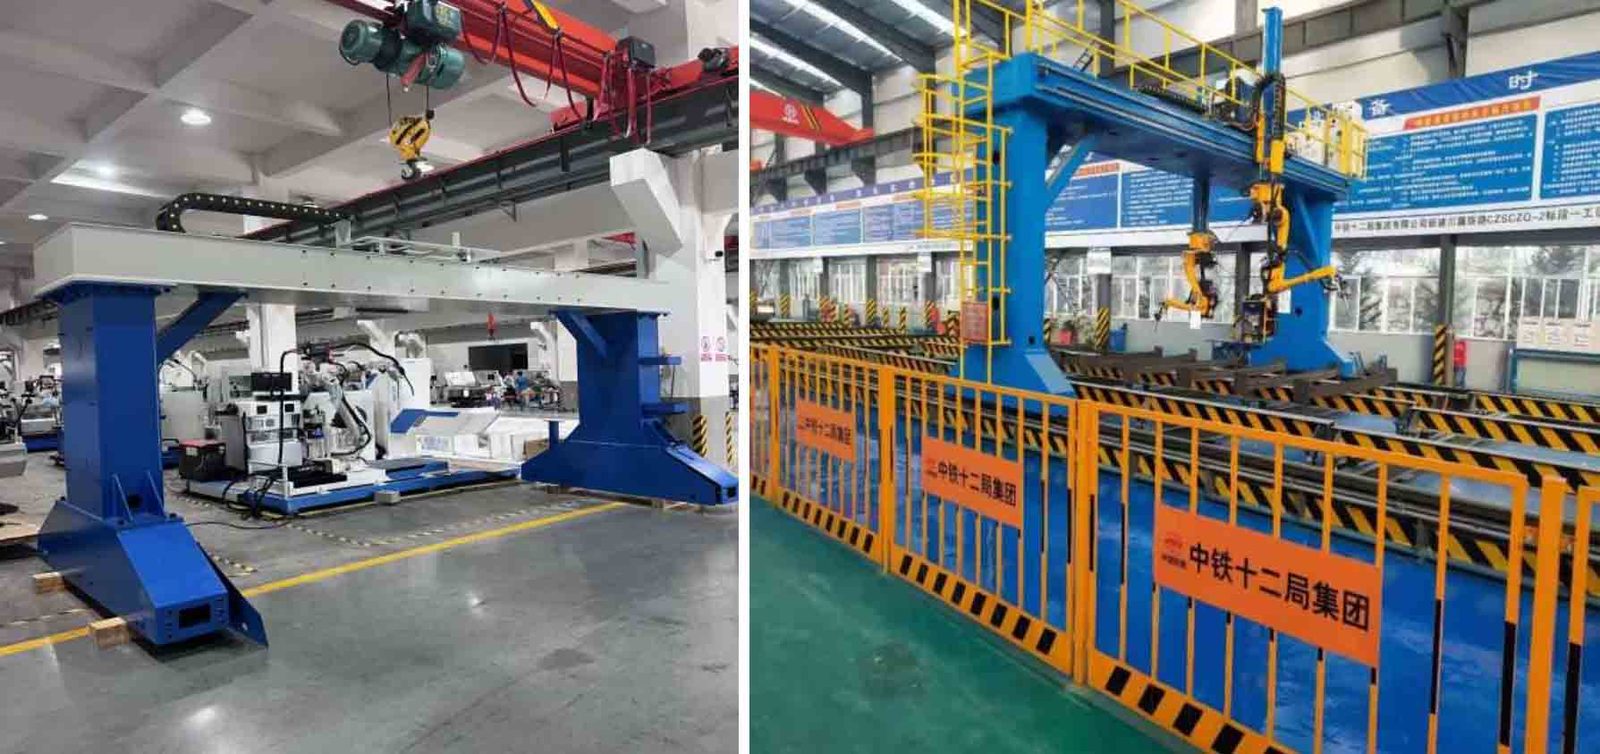
ポジショナは、Xinbao が技術要件に基づいて設計することも、提供された図面に基づいてカスタマイズすることもできます。
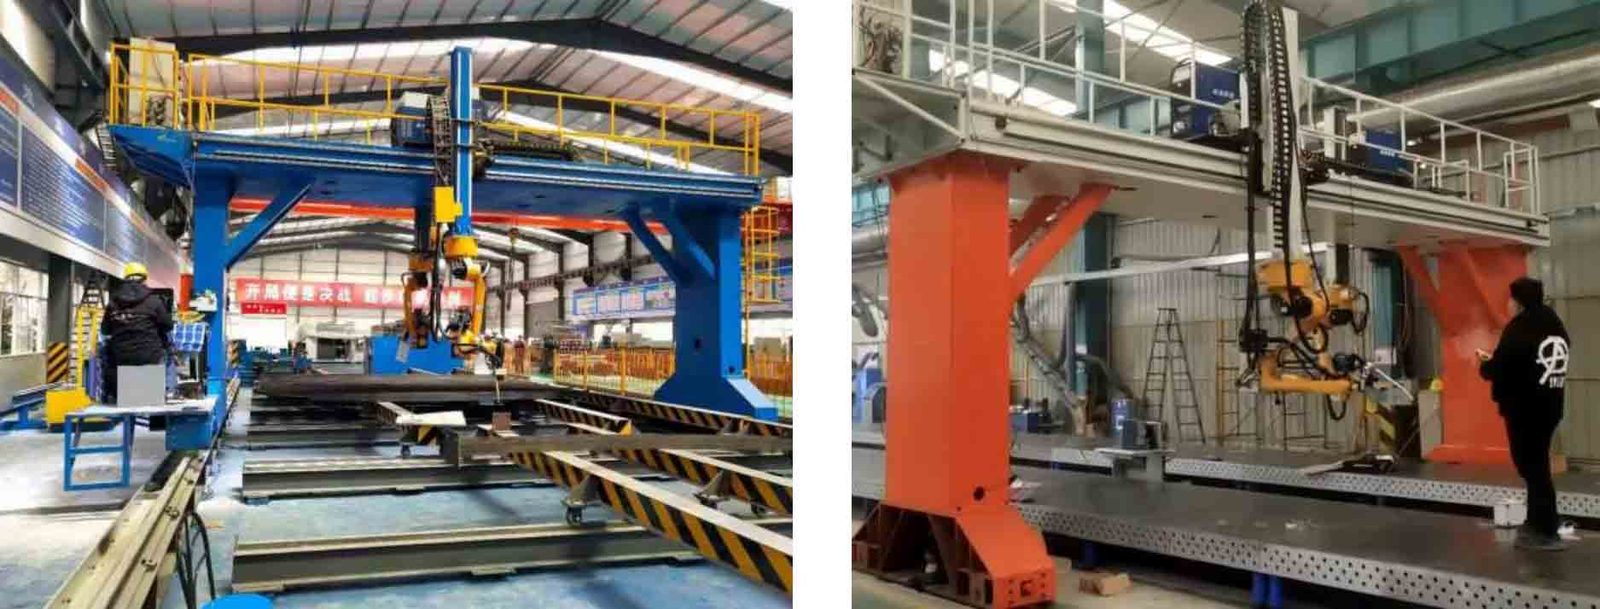
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
完全な技術データ
| モデル | 該当なし |
|---|---|
| 軸 | 3軸 |
| カテゴリ | 産業用ロボット |
| リードタイム | 45日 |
値は 20 °C における公称値です。 CAD モデル、トルク曲線、コントローラー I/O マップのデータシートをダウンロードしてください。
どこで実行されるか
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
購入者の質問
の主な仕様は何ですか?
軸:3軸。リクエストに応じて完全なデータシートを入手できます。
リードタイムとMOQはどれくらいですか?
リードタイムは45日です。 MOQは1ユニットです。
How is the priced?
価格は構成ごとに見積もられており、該当する場合は工具や輸送費も含まれます。
産業用ロボットの価格提案を入手する
パート、ターゲット レート、宛先ポートを含めます。チャットボットではなくエンジニアが 48 時間以内に返信します。
同じカテゴリ



TROY エンジニアリングによるレビュー ·。仕様は見積ごとにサプライヤーのデータシートと照合して再チェックされます。