


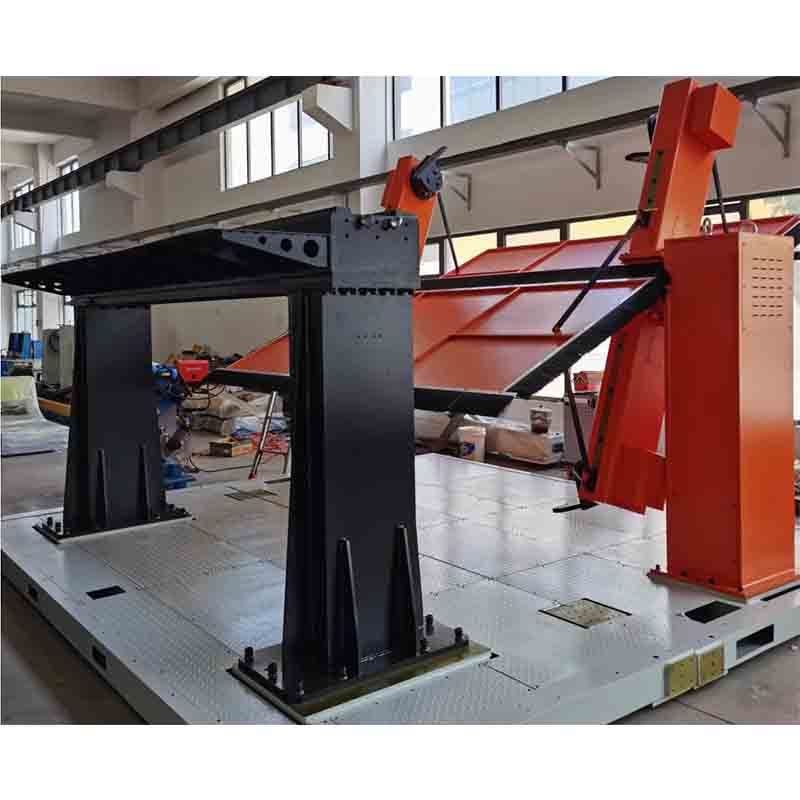
रोबोट अतिरिक्त अक्ष और पोजिशनर
रोबोट अतिरिक्त अक्ष और पोजिशनर वेल्डिंग/पैलेटाइजिंग के लिए एक औद्योगिक रोबोट है। मुख्य विशिष्टताएँ: अक्ष 3 अक्ष। लीड समय 45 दिन है; मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है। प्रमाणपत्र: अनुरोध पर सीई दस्तावेज़ीकरण।
- नमूना
- एन/ए
- कुल्हाड़ियों
- 3 अक्ष
- वर्ग
- औद्योगिक रोबोट
- समय सीमा
- 45 दिन
यह प्लेटफार्म किस लिए है
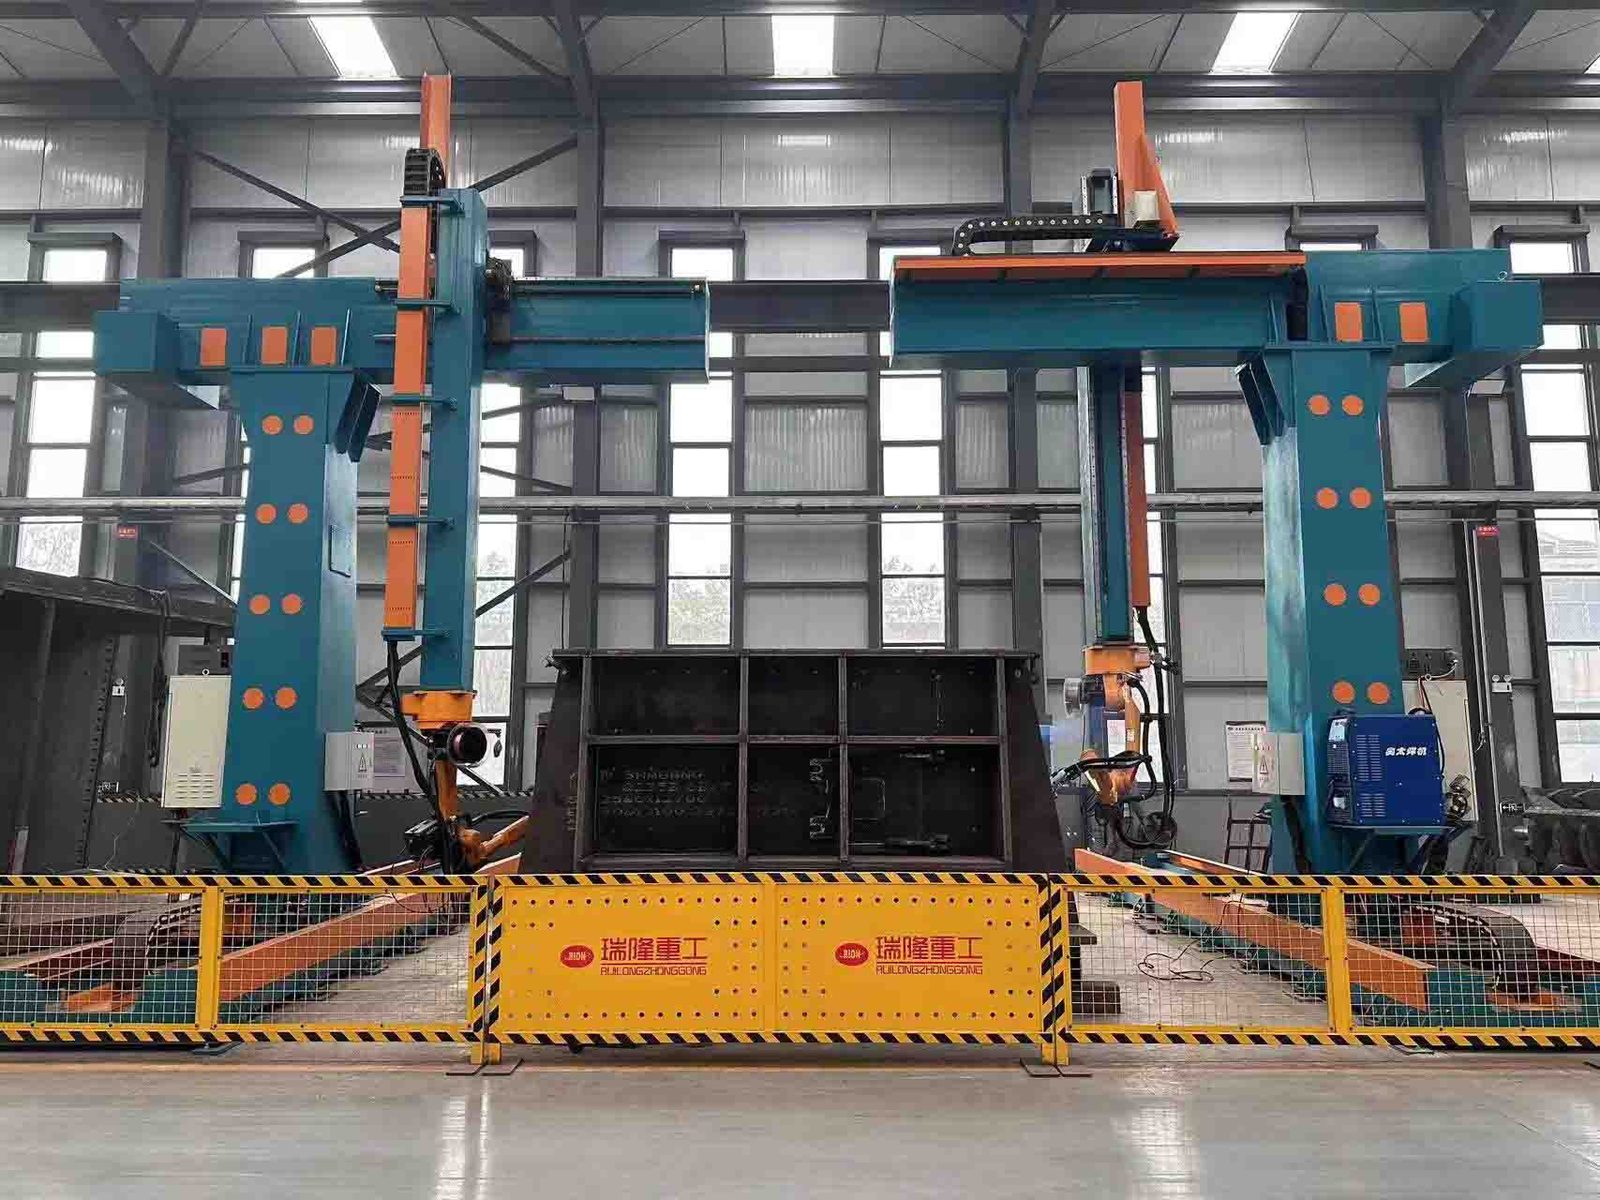
The cantilever positioner workstation is an automated solution designed for handling large, heavy, or irregular workpieces. It assists welding robots in achieving omnidirectional operations by moving, flipping, and rotating the workpiece in three-dimensional space, thus playing a crucial role in fields such as engineering machinery, shipbuilding, and wind power. Its core.
वाणिज्यिक शर्तें
| उद्धरण | प्रति कॉन्फ़िगरेशन मूल्य - 48 घंटों के भीतर उत्तर दें |
|---|---|
| समय सीमा | 45 दिन |
| MOQ | 1 इकाई |
| मूल | चीन |
| लोडिंग के बंदरगाह | Shanghai, China |
| इन्कोटर्म | FOB Shanghai / CIF on request |
| भुगतान | 30% जमा, 70% शिपमेंट से पहले |
| गारंटी | 24 महीने मानक, 36 महीने वैकल्पिक |
उत्पाद विवरण
TROY इंजीनियरिंग फ़ाइल से एप्लिकेशन नोट्स, निर्माण चित्र और वीडियो - वही दस्तावेज़ जो उद्धरण के साथ भेजा गया है।
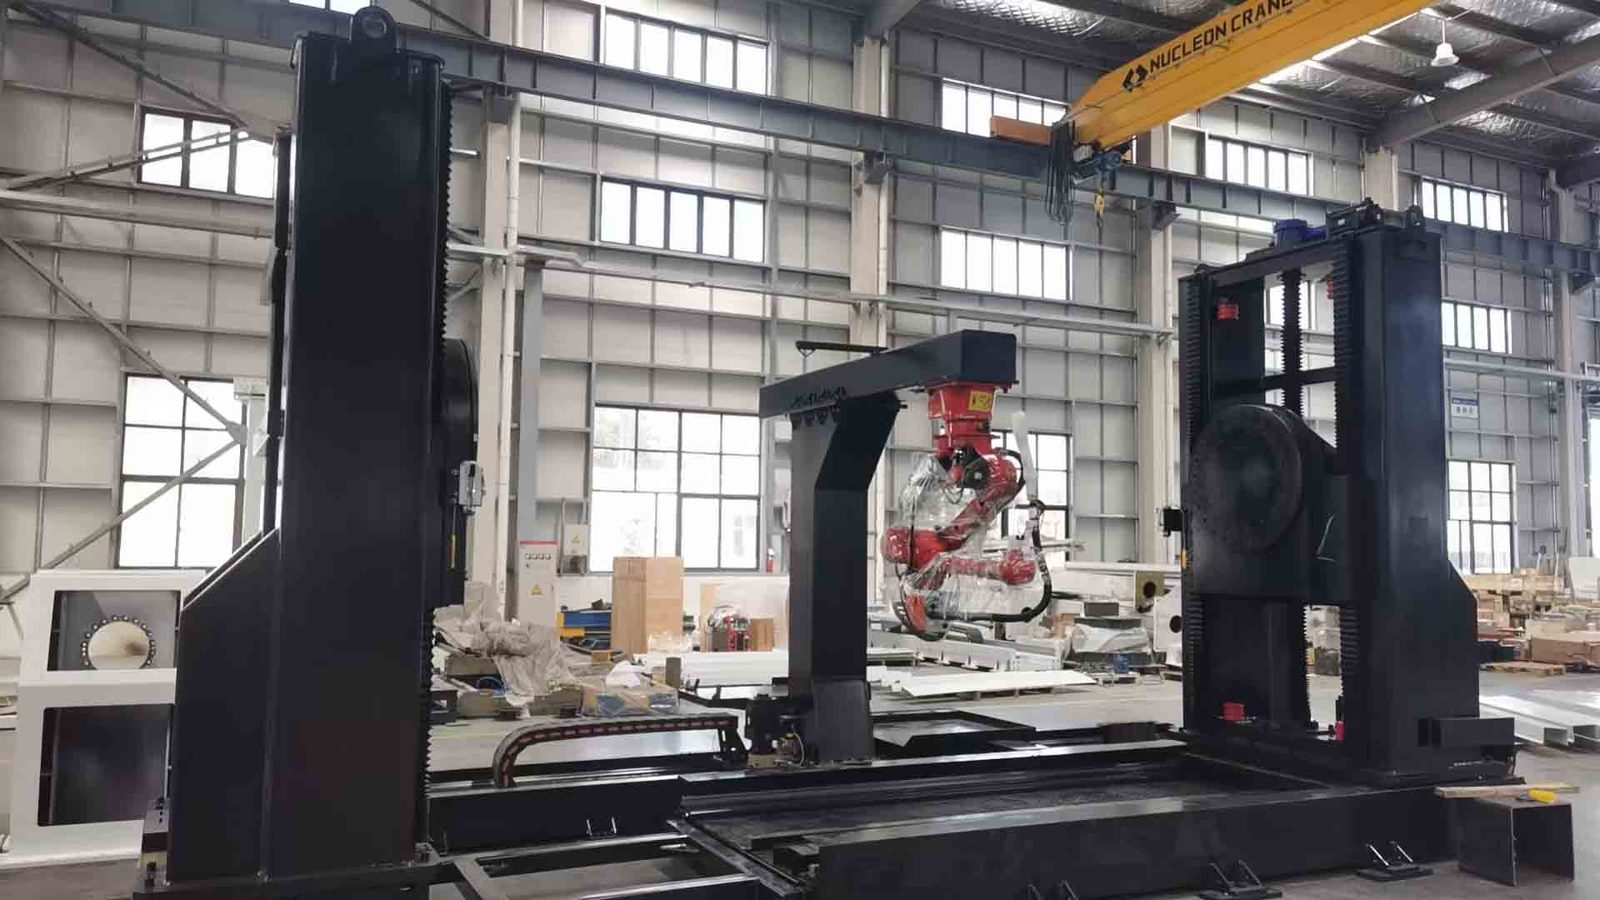
Structural Composition
इसमें आमतौर पर निम्नलिखित भाग होते हैं (विशिष्ट कॉन्फ़िगरेशन को वास्तविक आवश्यकताओं के अनुसार लचीले ढंग से संयोजित किया जाएगा):
* **रोबोट सिस्टम:** वर्कस्टेशन की मुख्य निष्पादन इकाई, वेल्डिंग और अन्य प्रक्रिया कार्य करती है।
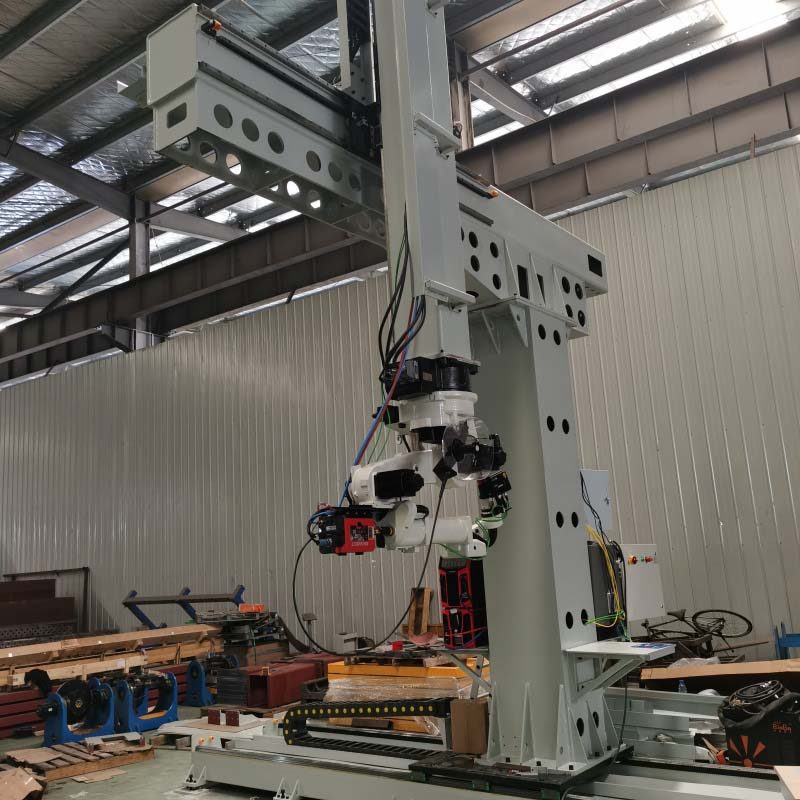
* **कैंटिलीवर पोजिशनर:** वर्कपीस को ले जाता है और मुद्रा में बदलाव को सक्षम बनाता है; यह कार्य केंद्र का एक बहुमुखी घटक है।
* **मोबाइल/फिक्स्ड बेस:** पोजिशनर और वर्कपीस को सपोर्ट करता है, जिससे पोजिशनर को अलग-अलग लंबाई के वर्कपीस को समायोजित करने के लिए ट्रैक पर चलने की अनुमति मिलती है।
* *एकीकृत नियंत्रण प्रणाली:** रोबोट, पोजिशनर और अन्य सभी उपकरणों के बीच समन्वित नियंत्रण और संचार सक्षम करता है।
* **Auxiliary Equipment:** Includes welding power supply, tooling fixtures, torch cleaning and wire cutting devices, and safety protection systems.
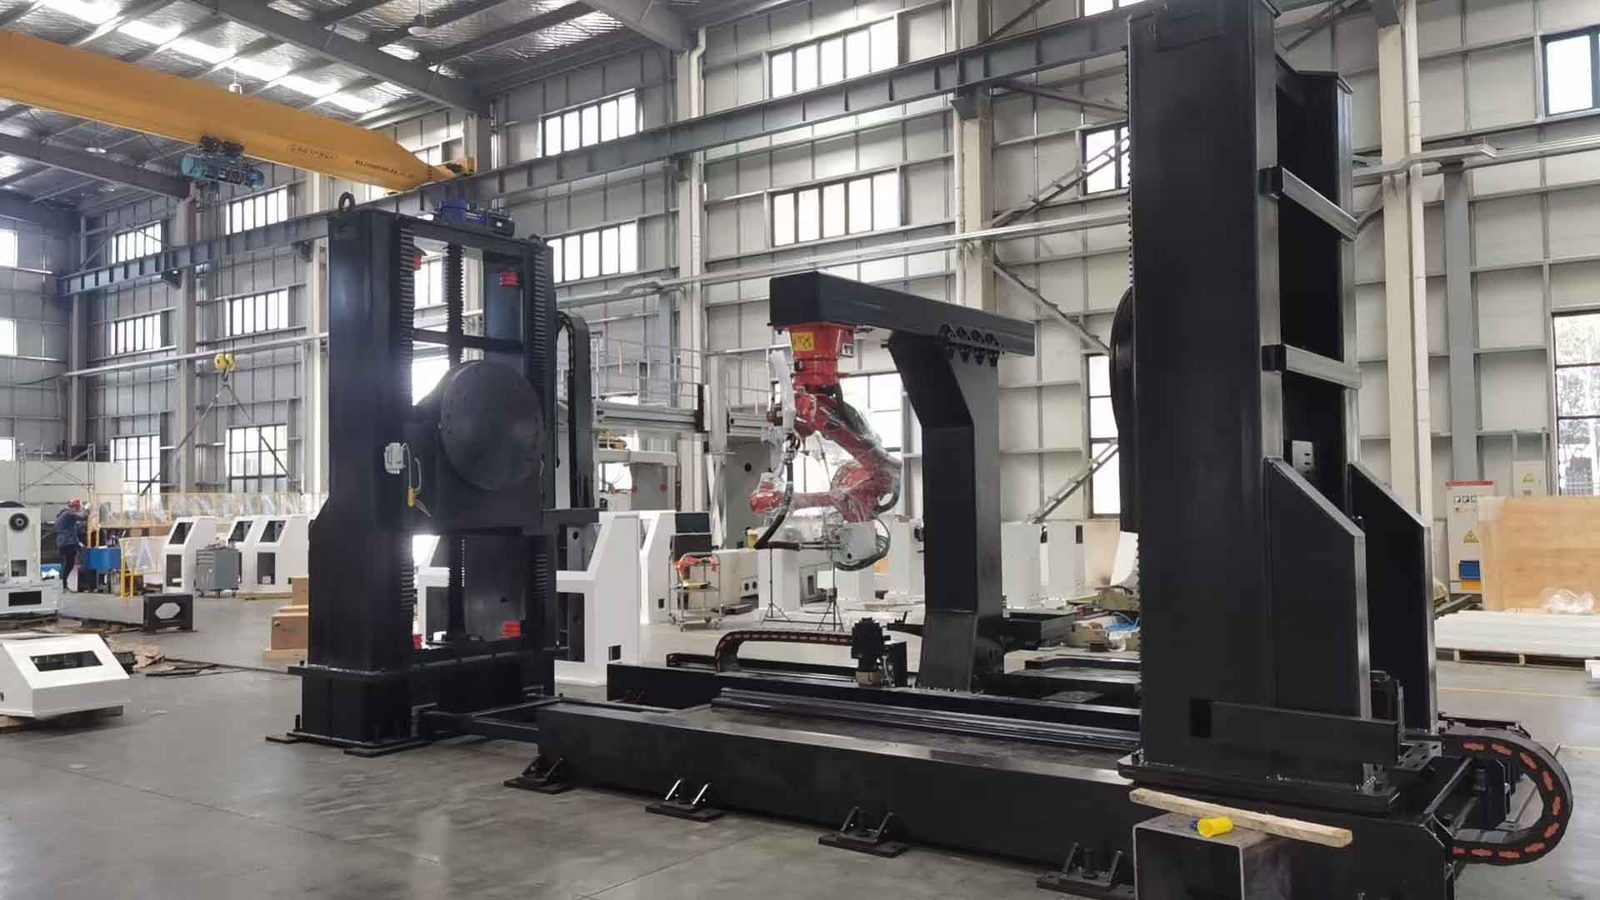
Core Workflow
एक सामान्य वर्कफ़्लो इस प्रकार है:
1. वर्कपीस क्लैम्पिंग: वर्कपीस को मैन्युअल रूप से या स्वचालित रूप से पोजिशनर पर फहराया जाता है और क्लैंप किया जाता है।
2. सहयोगात्मक संचालन: रोबोट वेल्डिंग करता है, और पोजिशनर वर्कपीस को इष्टतम स्थिति में फ़्लिप करके सहयोगात्मक संचालन प्राप्त करने में सहायता करता है, जहां "रोबोट चलता है और वर्कपीस एक साथ चलता है।"
3. अनलोडिंग: सभी वेल्ड पूरे होने के बाद, रोबोट अपने मूल स्थान पर लौट आता है, और वर्कपीस को मैन्युअल रूप से अनलोड किया जाता है।
⚙ Key Technical Parameters
पोजिशनर का चयन करते समय, विचार करने के लिए मुख्य पैरामीटर (कुनरुई RDSL-XX जैसे मॉडल के आधार पर) में शामिल हैं:
· रेटेड लोड: वर्कपीस का वह अधिकतम वजन निर्धारित करता है जिसे वह सहन कर सकता है; आवश्यकताओं के आधार पर रेंज 500 किलोग्राम से 5000 किलोग्राम तक हो सकती है।
· लिफ्टिंग स्ट्रोक: वर्कपीस की अधिकतम ऊर्ध्वाधर गति दूरी, 2000 मिमी तक।
· झुकाव/रोटेशन रेंज: वर्कपीस की मुद्रा को समायोजित करने की क्षमता निर्धारित करता है; झुकाव सीमा आम तौर पर ±180° होती है, और घूर्णन सीमा ±360° (एन×360°) निरंतर घूर्णन प्राप्त कर सकती है।
• रिपीट पोजिशनिंग सटीकता: पोजिशनर की सटीकता को मापने के लिए एक प्रमुख संकेतक। रोबोटिक वेल्डिंग अनुप्रयोगों में, सटीकता की आवश्यकता आमतौर पर ≤ ±0.1 मिमी होती है।
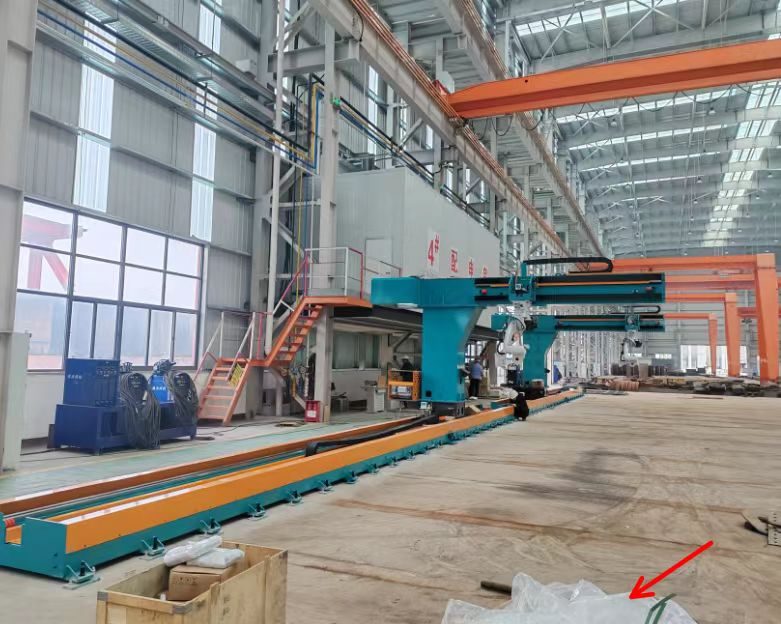
✨ Structural Features and Advantages
• मुख्य विशेषता: उठाना। सर्वो मोटर्स और लीड स्क्रू द्वारा संचालित ब्रैकट लिफ्टिंग तंत्र, रोबोट की सीमित पहुंच के लिए प्रभावी ढंग से क्षतिपूर्ति करता है, जिससे अल्ट्रा-लंबे वर्कपीस (उदाहरण के लिए, 8 मीटर लंबाई तक) की कवरेज सक्षम हो जाती है।
• बहु-अक्ष सहयोग, उत्कृष्ट पहुंच: उठाने, झुकाने और घुमाने के संयोजन के माध्यम से, सैद्धांतिक रूप से, वर्कपीस की किसी भी सतह को इष्टतम कार्य स्थिति में समायोजित किया जा सकता है।
• खुली संरचना: "एल-आकार" और "सी-आकार" डिज़ाइन से व्युत्पन्न, एक खुला संचालन स्थान प्रदान करता है, बड़े वर्कपीस को उठाने और रोबोट संचालन की सुविधा प्रदान करता है।
• उच्च कठोरता और भारी-शुल्क क्षमता: संरचनात्मक स्थिरता सुनिश्चित करने और भारी वर्कपीस को ले जाने पर कंपन को रोकने के लिए मुख्य शरीर को उच्च शक्ति वाले स्टील से वेल्ड किया जाता है और गर्मी से उपचारित किया जाता है।
• उच्च एकीकरण और सहयोग: प्रोफिनेट, ईथरकैट और अन्य बसों के माध्यम से रोबोट नियंत्रण प्रणाली के साथ गहराई से एकीकृत, सटीक लिंकेज प्राप्त करना।
✨Main Application Areas
• निर्माण मशीनरी: उत्खनन बूम और लोडर बाल्टी जैसे बड़े और जटिल संरचनात्मक घटकों की वेल्डिंग।
• स्टील संरचनाएं/स्टील प्रोफाइल: एच-बीम और बॉक्स गर्डर्स जैसे लंबे, संकीर्ण घटकों के लिए वेल्डिंग स्ट्रेनिंग प्लेटों में महत्वपूर्ण लाभ।
• पवन ऊर्जा उपकरण: पवन टरबाइन टावरों और बेस जैसे भारी घटकों की वेल्डिंग।
• जहाज निर्माण: पतवार अनुभाग और बड़े कंटेनर जैसे भारी घटकों की वेल्डिंग।
• एयरोस्पेस: अत्यधिक उच्च परिशुद्धता आवश्यकताओं के साथ एयरो-इंजन घटकों की असेंबली।
Selection Guide.
रोबोट का चयन करते समय, निम्नलिखित चरणों का उपयोग करके इसका मूल्यांकन करने की अनुशंसा की जाती है:
1. लोड और वर्कपीस आयाम निर्धारित करें: वर्कपीस वजन (20% -30% मार्जिन की अनुमति देने की सिफारिश की जाती है), रोटेशन व्यास और लंबाई के आधार पर, आवश्यक लोड क्षमता और उठाने/यात्रा स्ट्रोक का निर्धारण करें।
2. कार्यात्मक आवश्यकताएं निर्धारित करें: स्पष्ट करें कि कौन सी क्रियाएं करनी हैं (उठाना, पलटना, घुमाना), और क्या यह वेल्डिंग (कम गति स्थिरता की आवश्यकता) या असेंबली और हैंडलिंग के लिए है।
3. सटीकता आवश्यकताओं की पुष्टि करें: उच्च परिशुद्धता वेल्डिंग के लिए, पुनरावृत्ति पर ध्यान दें (उदाहरण के लिए, ≤±0.1 मिमी)।
4. नियंत्रण और एकीकरण विधियों का मूल्यांकन करें: पुष्टि करें कि पोजिशनर को सीधे रोबोट नियंत्रण प्रणाली द्वारा नियंत्रित किया जाता है और ईथरकैट और प्रोफिनेट जैसे संगत संचार प्रोटोकॉल का उपयोग करता है।
5. मुख्य घटकों की गुणवत्ता की जांच करें: आपूर्तिकर्ताओं को सर्वो मोटर्स और सटीक रिड्यूसर जैसे प्रमुख घटकों के ब्रांड निर्दिष्ट करने और गुणवत्ता निरीक्षण रिपोर्ट प्रदान करने की आवश्यकता होती है।
Future Development Trends
* **बुद्धिमान नियंत्रण:** एआई दृश्य पहचान और उच्च परिशुद्धता सेंसर को एकीकृत करके, यह स्वचालित वर्कपीस पहचान और इष्टतम विस्थापन पथ निर्माण प्राप्त करता है।
* **उच्च परिशुद्धता और दक्षता:** सर्वो मोटर + सटीक रेड्यूसर संयोजन का उपयोग करते हुए, स्थिति सटीकता ±0.01° तक पहुंच जाती है।
* **मॉड्यूलर डिज़ाइन:** कोर घटकों को मानकीकृत मॉड्यूल के रूप में डिज़ाइन किया गया है, जिससे उपयोगकर्ता विभिन्न उत्पादन आवश्यकताओं को पूरा करने और बाद के रखरखाव को सरल बनाने के लिए उन्हें लचीले ढंग से संयोजित कर सकते हैं।
* **पूर्ण-प्रक्रिया सहयोग:** औद्योगिक ईथरनेट के माध्यम से रोबोट और अन्य उपकरणों के साथ वास्तविक समय में संचार करते हुए, यह एक "उत्पादन प्रक्रिया सहयोगी" बन जाता है, जो विशेष रूप से नई ऊर्जा जैसे क्षेत्रों में एक महत्वपूर्ण भूमिका निभाता है।
संक्षेप में, कैंटिलीवर लिफ्टिंग पोजिशनर बड़े, अनियमित आकार के वर्कपीस को संभालने के लिए शक्तिशाली उपकरण हैं। चयन का मूल आपके विशिष्ट वर्कपीस और प्रक्रिया आवश्यकताओं से सटीक रूप से मेल खाना है। आपके चयन को सीमित करने में आपकी सहायता के लिए,
क्या आप कृपया मुझे उन वर्कपीस का अनुमानित वजन और लंबाई बता सकते हैं जिन्हें आप मुख्य रूप से वेल्ड करते हैं? फिर मैं आपकी विशिष्ट स्थिति के आधार पर उपयुक्त लोड विनिर्देशों और स्ट्रोक आवश्यकताओं का आकलन कर सकता हूं।
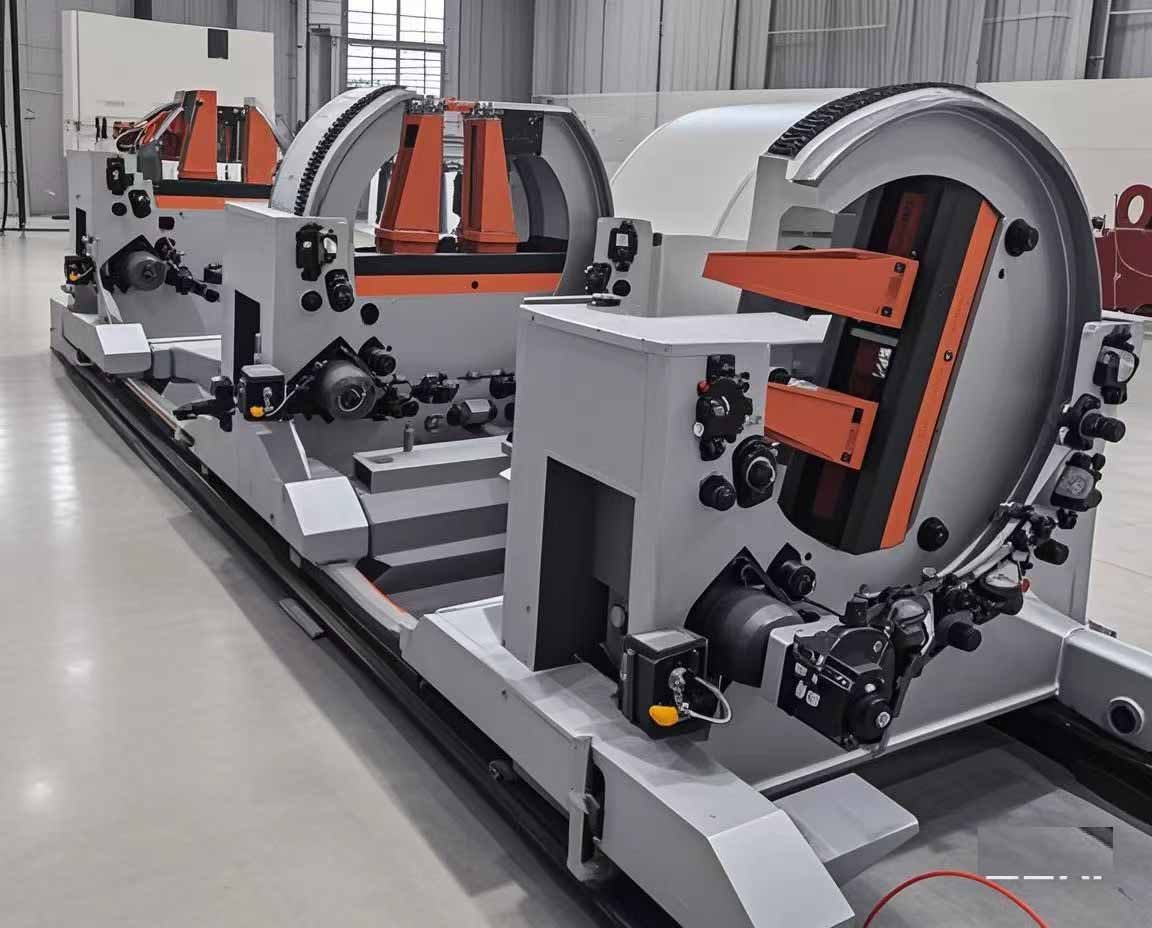
पोजिशनर एक सर्वो मोटर और आरवी रिड्यूसर से सुसज्जित है, और भागों को उच्च परिशुद्धता के लिए सीएनसी मशीनीकृत किया गया है।
पोजिशनर्स को तकनीकी आवश्यकताओं के आधार पर डिज़ाइन किया जा सकता है या दिए गए चित्रों के अनुसार अनुकूलित किया जा सकता है।
In industrial production, robots are equipped with positioners to complete tasks more accurately and efficiently. Positioners accomplish tasks by changing the position and angle of tools, allowing the robotic arm to reach more points, complete more industrial tasks, and improve production efficiency. For example, on an assembly line, robots need positioners to operate tools in different directions and angles to complete assembly tasks. On a welding production line, robots need positioners to weld items at different angles and directions. Therefore, equipping robots with positioners is crucial for their operation.
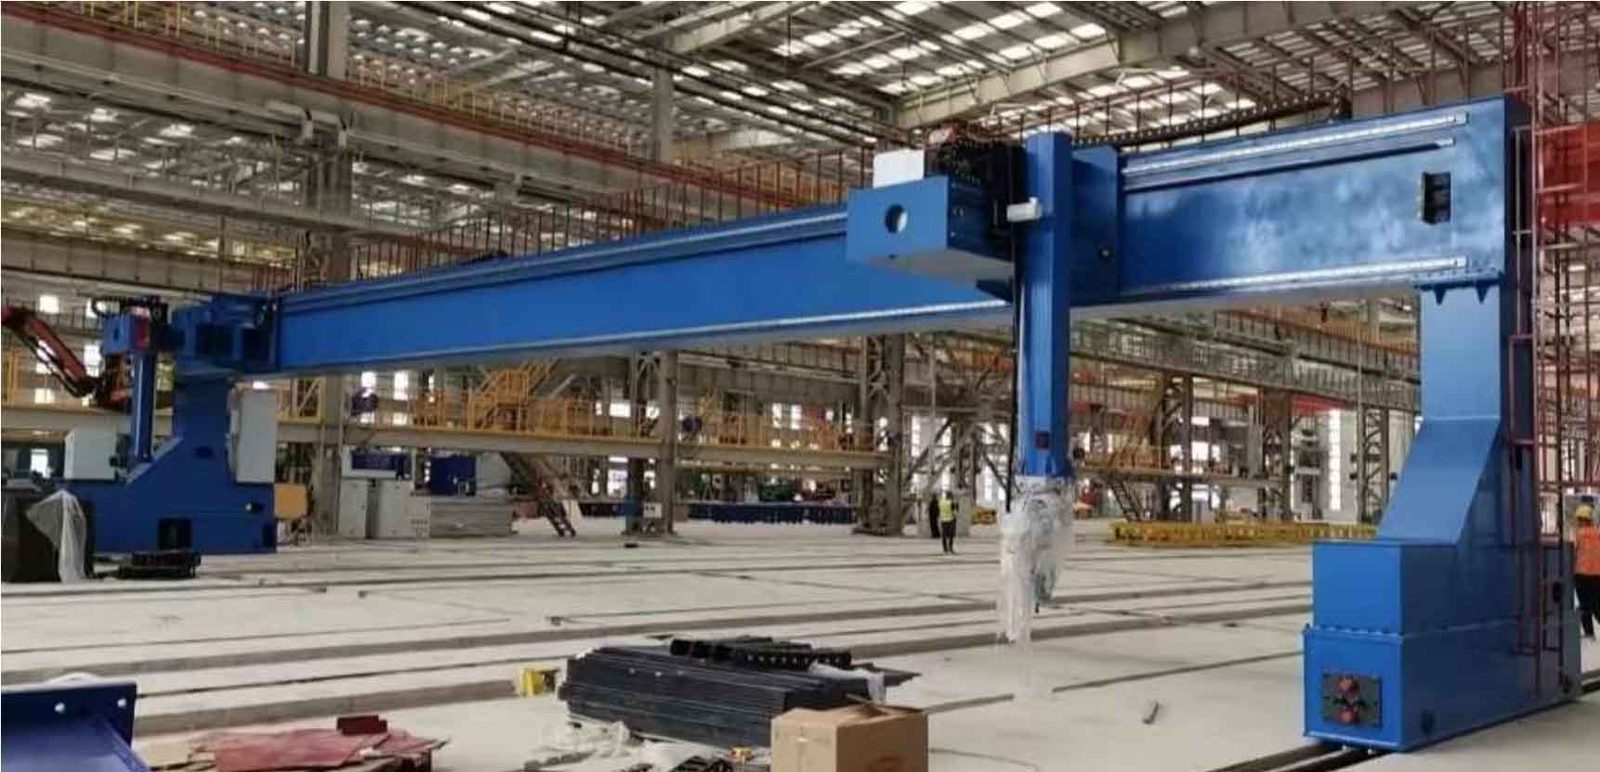
This nine-axis cantilever welding robot with no-teach programming capability offers exceptional flexibility and precision. Multiple axes provide greater degrees of freedom, enabling the robot to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. As a no-teach robot, it eliminates the need for traditional manual programming methods.
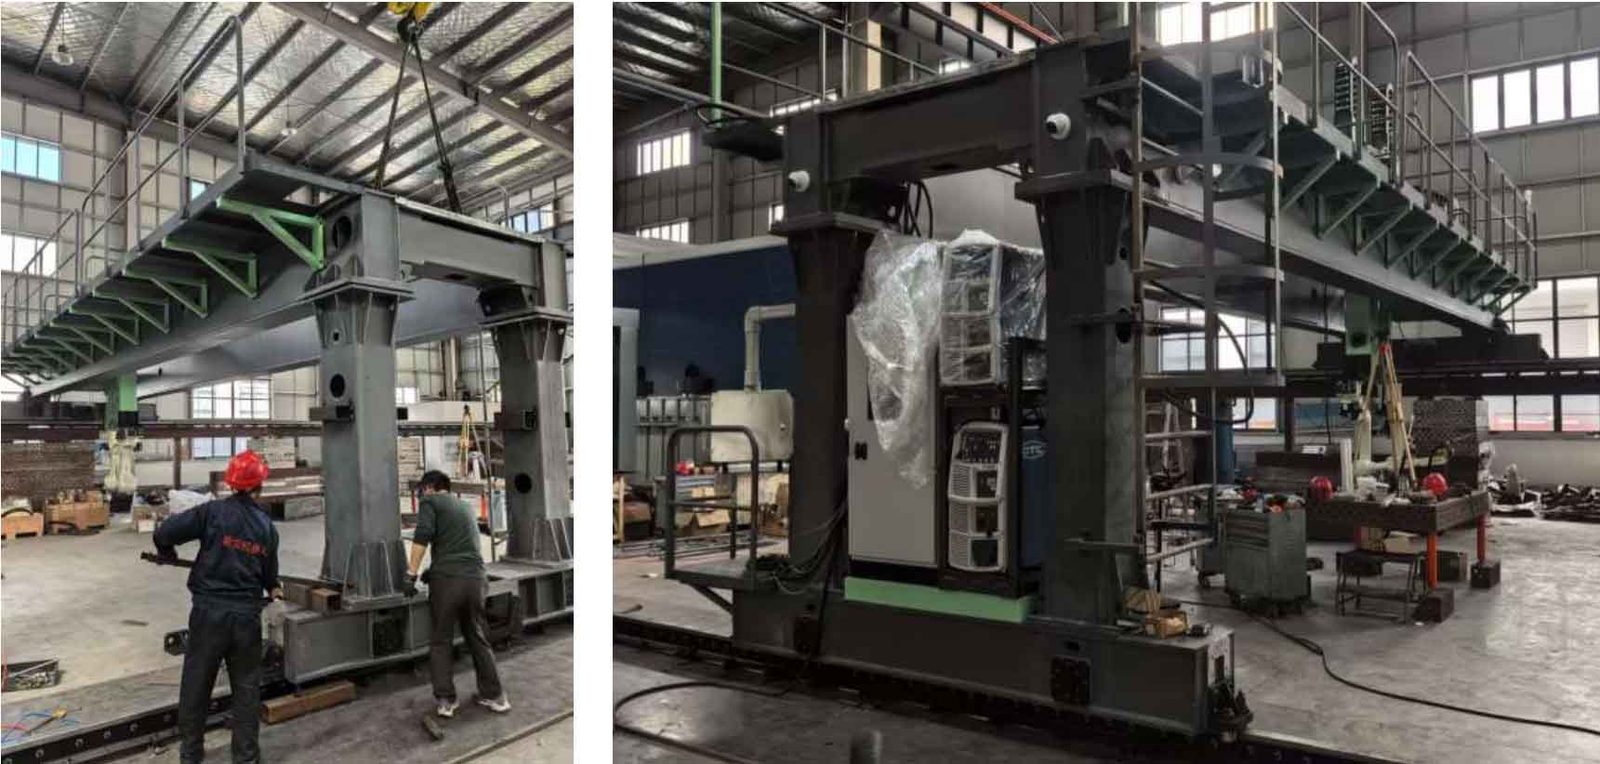
Multiple axes provide greater degrees of freedom, enabling robots to perform precise welding operations in a variety of complex environments. This design is typically used to handle large, heavy, or irregularly shaped workpieces, as the nine-axis configuration allows the robot to approach and weld these workpieces from multiple angles and orientations. The teach-free programming robot eliminates the need for traditional manual programming. It utilizes vision-based weld seam recognition and tracking, allowing the robot to autonomously identify the workpiece geometry and weld seam locations, then automatically calculate and generate the corresponding welding path. This significantly improves the automation and efficiency of welding.
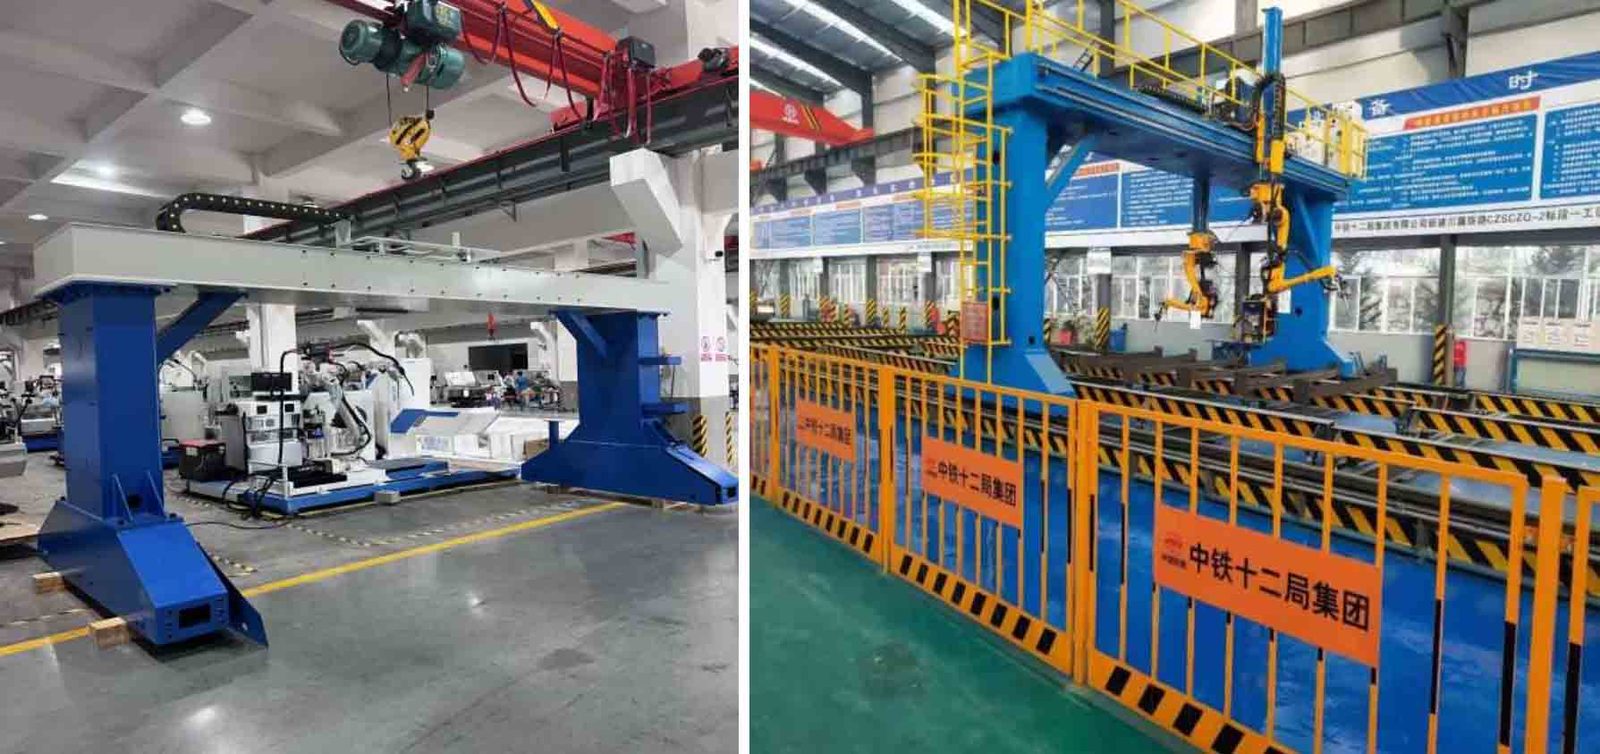
पोजिशनर्स को तकनीकी आवश्यकताओं के आधार पर ज़िनबाओ द्वारा डिज़ाइन किया जा सकता है या प्रदान किए गए चित्रों के आधार पर अनुकूलित किया जा सकता है।
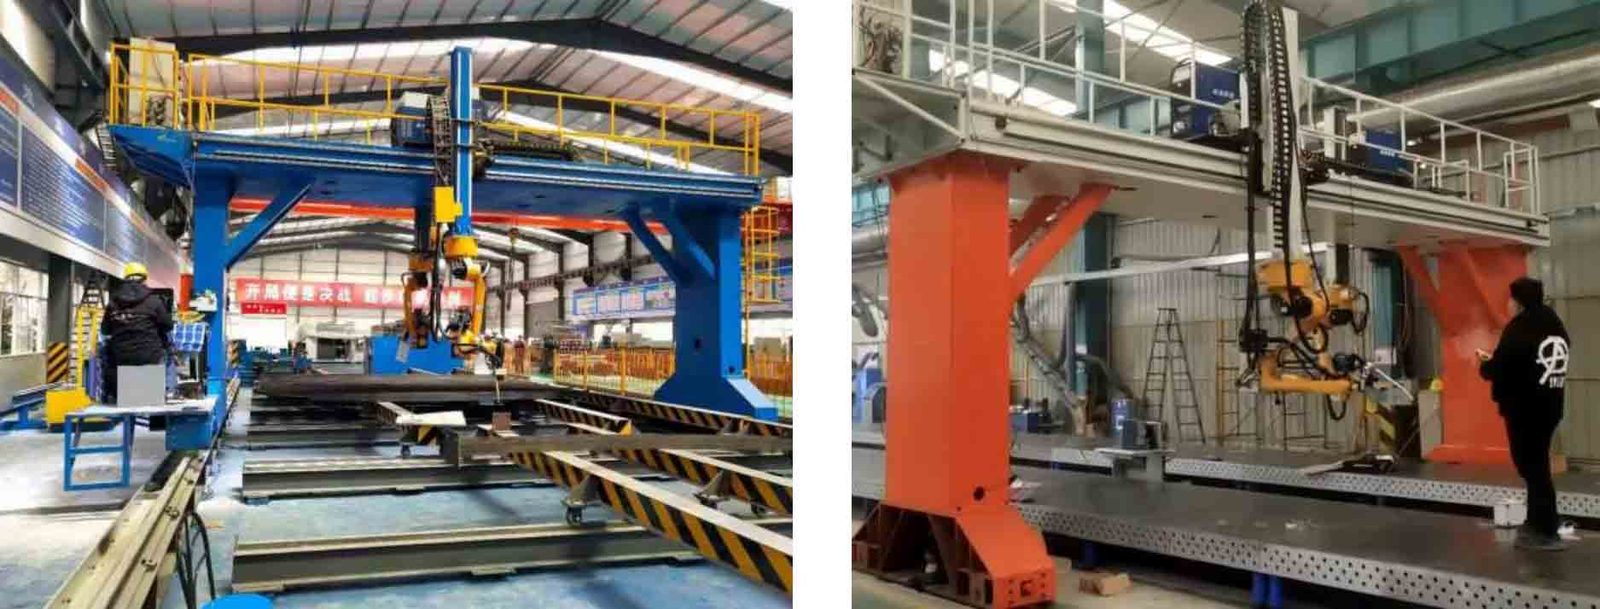
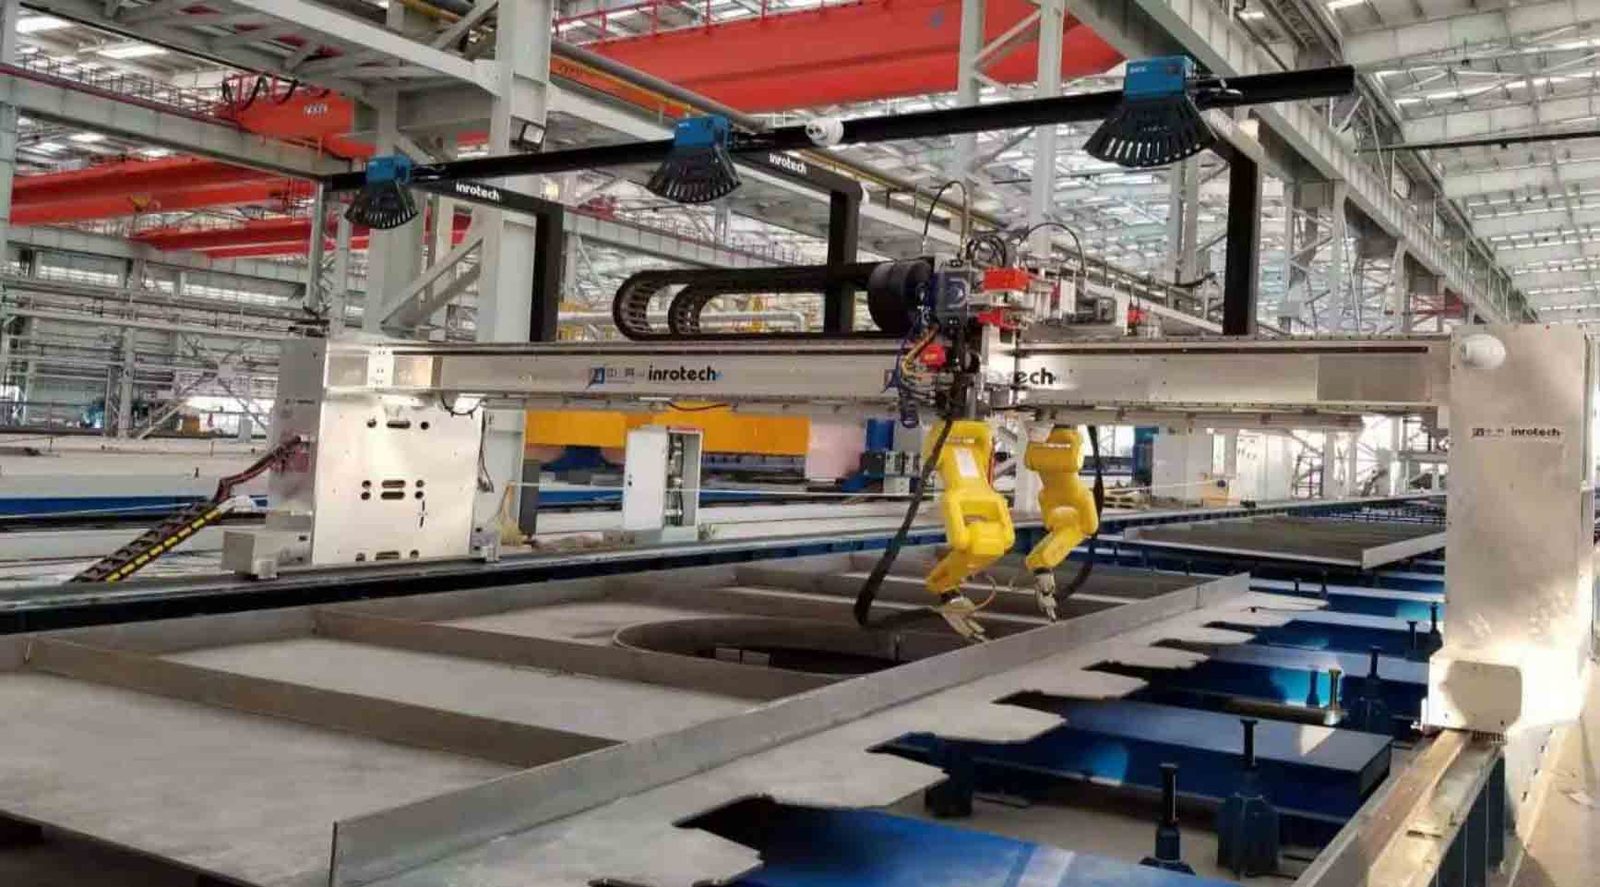
In industrial production, robots are equipped with positioners to complete tasks more precisely and efficiently. Positioners accomplish tasks by changing the position and angle of tools, enabling robotic arms to reach more points, complete more industrial tasks, and improve production efficiency. For example, on assembly lines, robots need positioners to operate tools at different directions and angles to complete assembly tasks. On welding lines, robots need positioners to weld items at different angles and orientations. Therefore, equipping robots with positioners is crucial for their operation.
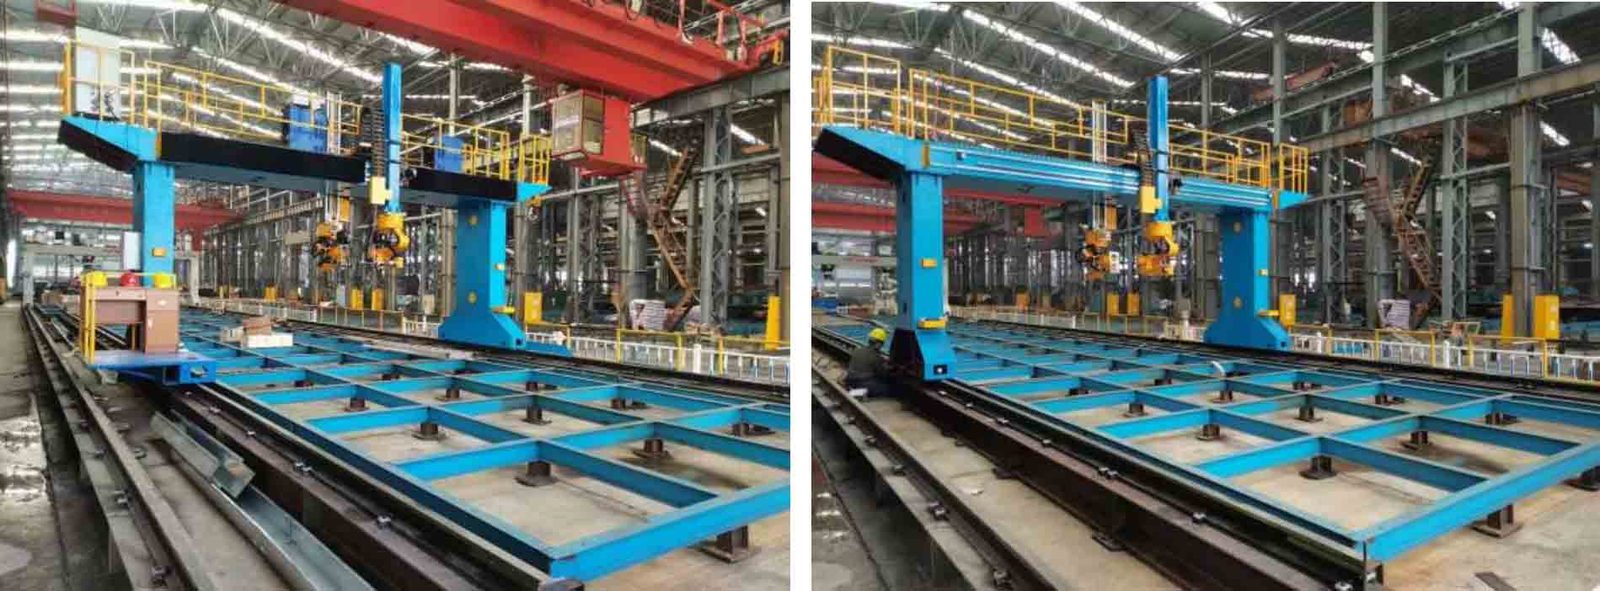
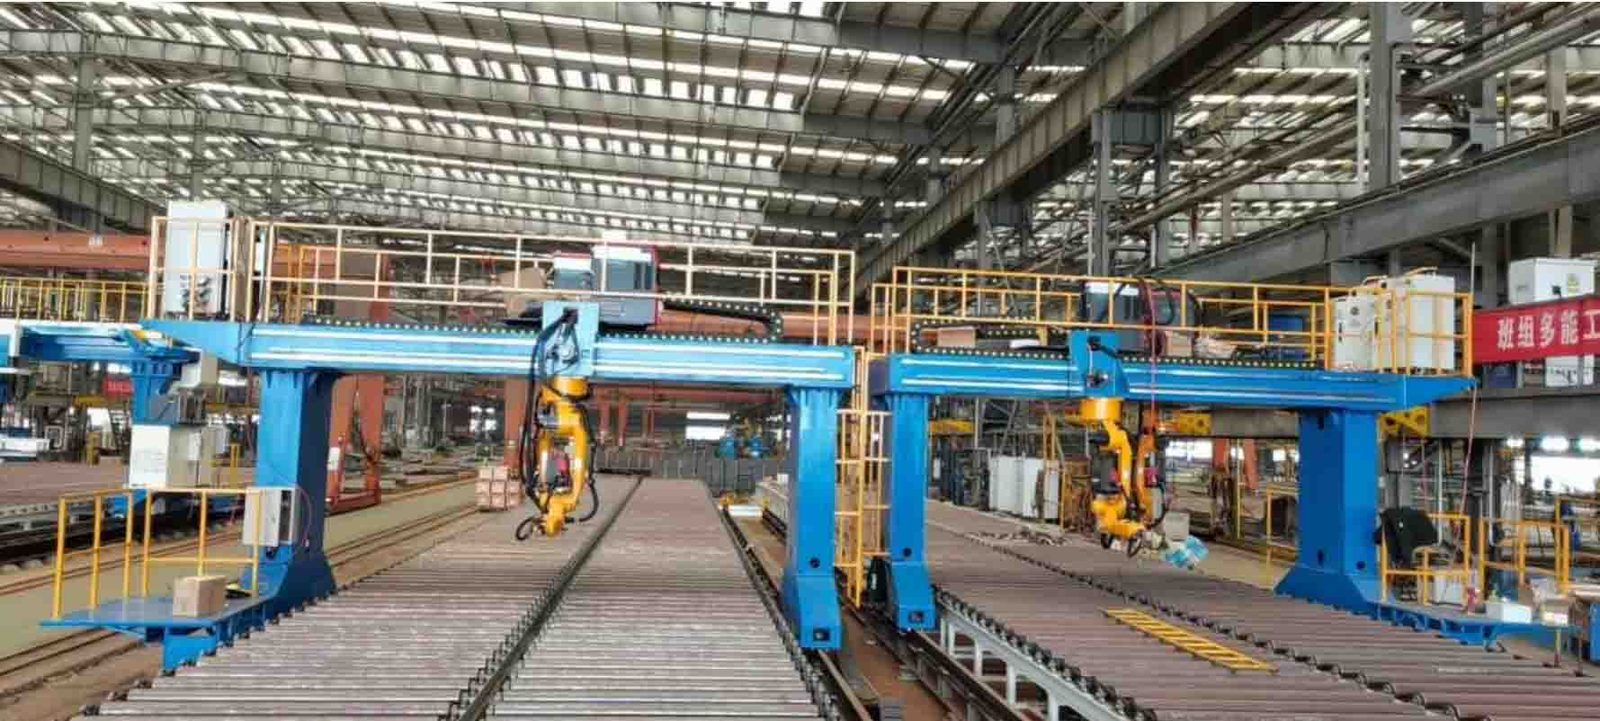
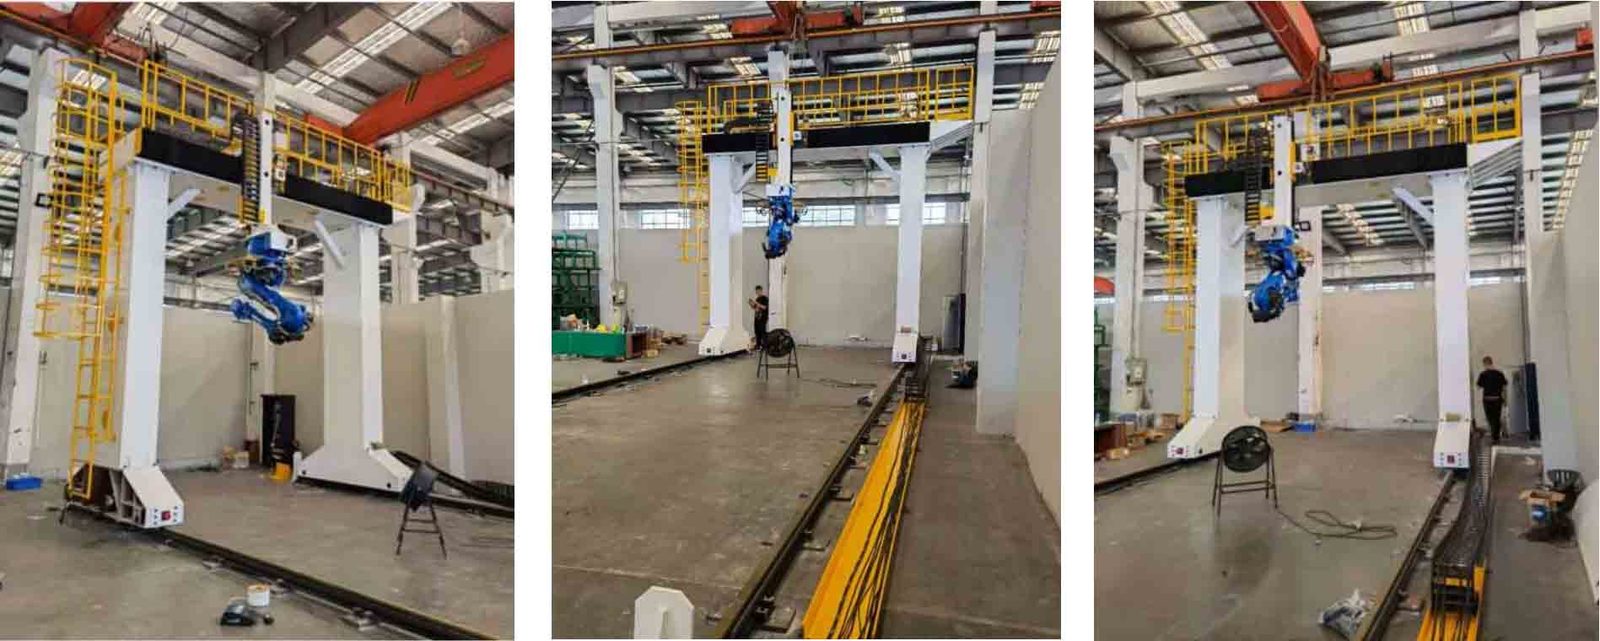
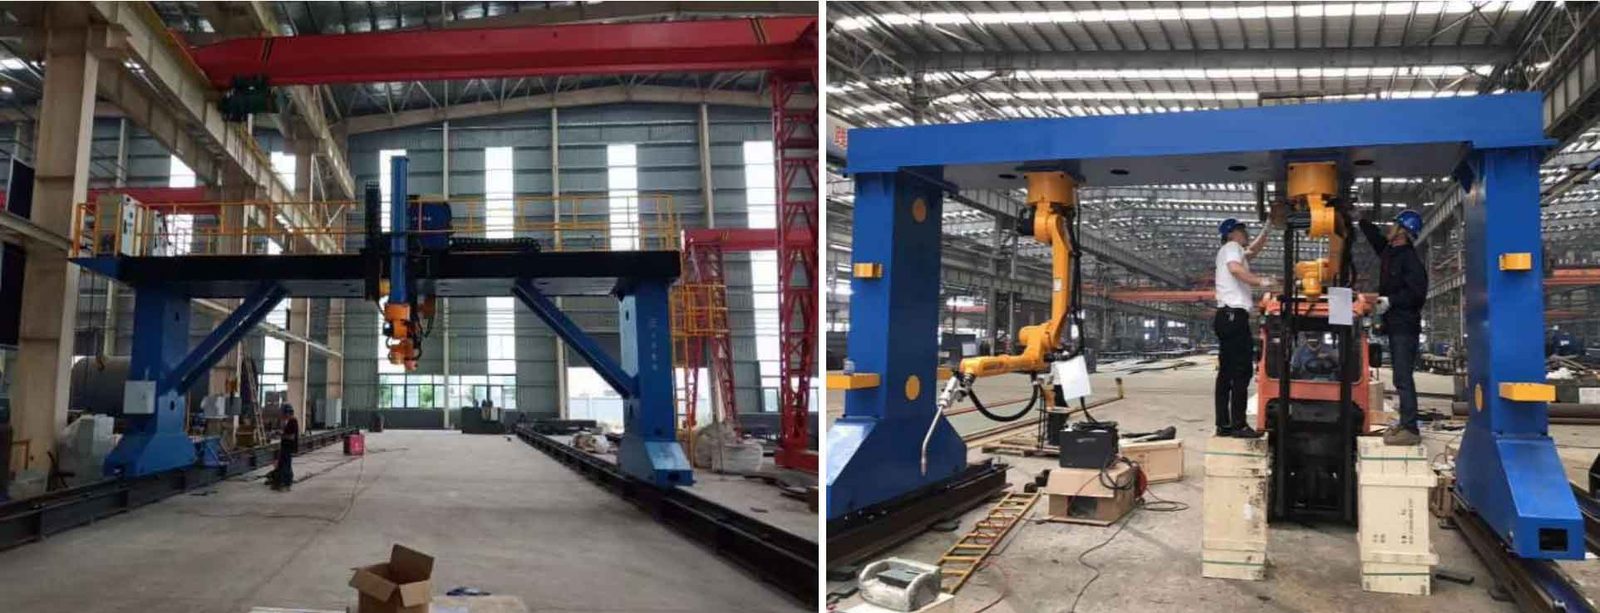
पूर्ण तकनीकी डेटा
| नमूना | एन/ए |
|---|---|
| कुल्हाड़ियों | 3 अक्ष |
| वर्ग | औद्योगिक रोबोट |
| समय सीमा | 45 दिन |
मान 20 डिग्री सेल्सियस पर नाममात्र हैं। कैड मॉडल, टॉर्क कर्व्स और कंट्रोलर I/O मैप्स के लिए डेटाशीट डाउनलोड करें।
यह कहां चलता है
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
क्रेता प्रश्न
की प्रमुख विशिष्टताएँ क्या हैं?
अक्ष: 3 अक्ष. अनुरोध पर पूर्ण डेटाशीट उपलब्ध है।
के लिए नेतृत्व समय और MOQ क्या है?
लीड समय 45 दिन है; MOQ 1 इकाई है.
How is the priced?
मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है, जिसमें टूलींग और मालभाड़ा, जहां लागू हो, शामिल है।
औद्योगिक रोबोटों के लिए एक मूल्य प्रस्ताव प्राप्त करें
भाग, लक्ष्य दर और गंतव्य पोर्ट शामिल करें। एक इंजीनियर - चैटबॉट नहीं - 48 घंटों के भीतर जवाब देता है।
वही श्रेणी

6-एक्सिस स्पॉट वेल्डिंग रोबोट, 1,950 मिमी पहुंच

रोबोट हैंडलिंग के लिए एकीकृत वैक्यूम ग्रिपर

ROKAE NB220 सीरीज 6 एक्सिस औद्योगिक रोबोट - 150 किलो पेलोड, 3201 मिमी पहुंच
TROY इंजीनियरिंग द्वारा समीक्षित ·. प्रत्येक कोटेशन पर आपूर्तिकर्ता डेटाशीट के विरुद्ध विशिष्टताओं की दोबारा जाँच की जाती है।