


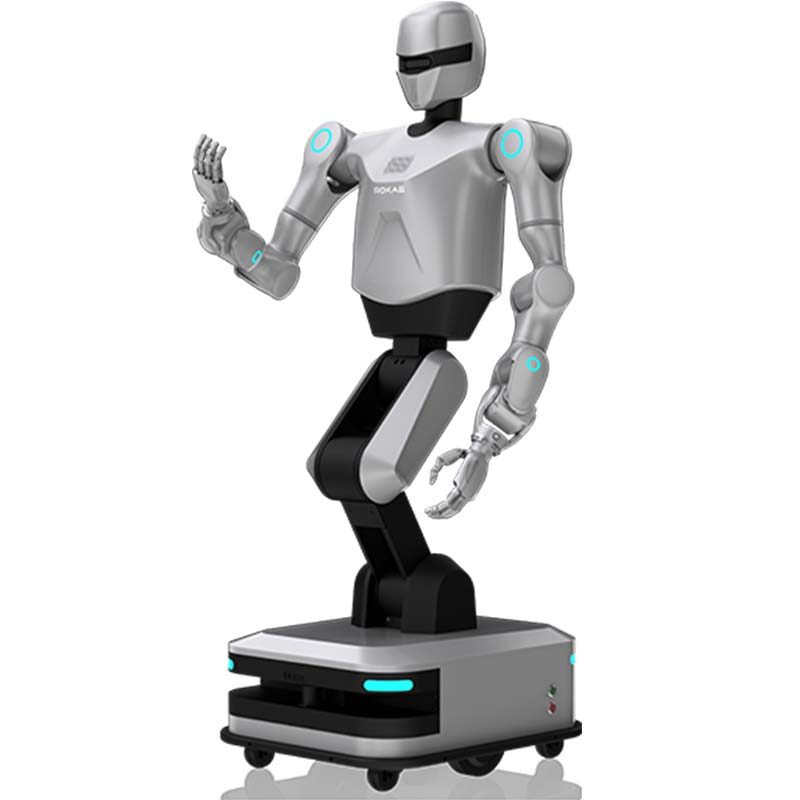
Гелиос, колесный двурукий робот.
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Модель
- Гелиос
- Точность позиционирования движения промышленного класса
- 10mm;
- Точность манипуляций руками
- ±0.1mm;
- Степени свободы всего тела
- 42;
- Восприятие мультимодального слияния
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Максимальная полезная нагрузка на руку
- 5 кг.
Для чего нужна эта платформа
Колесный двурукий робот --- Гелиос! Точность позиционирования движения промышленного класса: 10 мм; Точность манипулирования рукой: ± 0,1 мм; Степени свободы всего тела: 42; Мультимодальное восприятие слияния: Стратегия управления Поза-Видение-Сила: Тактика Позы + Видение + Сила; Максимальная полезная нагрузка на руку: 5 кг.
Коммерческие условия
| Предложение | Цена указана за конфигурацию — ответ в течение 48 часов. |
|---|---|
| Время выполнения | 90 дней |
| минимальный заказ | 1 единица |
| Источник | Китай |
| Порт погрузки | Shanghai, China |
| Инкотермс | FOB Shanghai / CIF on request |
| Оплата | 30% депозит, 70% перед отправкой |
| Гарантия | 24 месяца стандартно, 36 месяцев опционально |
Подробности о продукте
Рекомендации по применению, строительные чертежи и видео из инженерного файла TROY — та же документация, которая поставляется вместе с предложением.
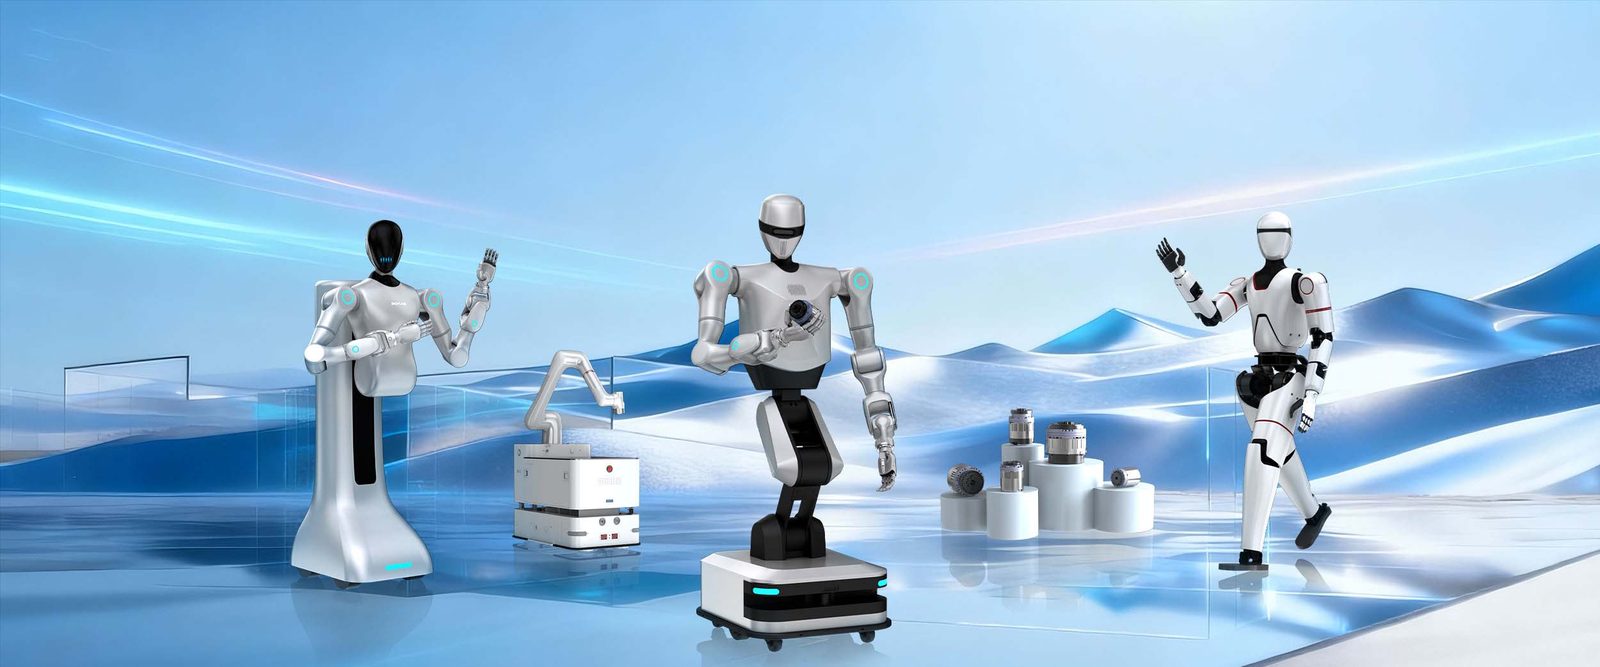
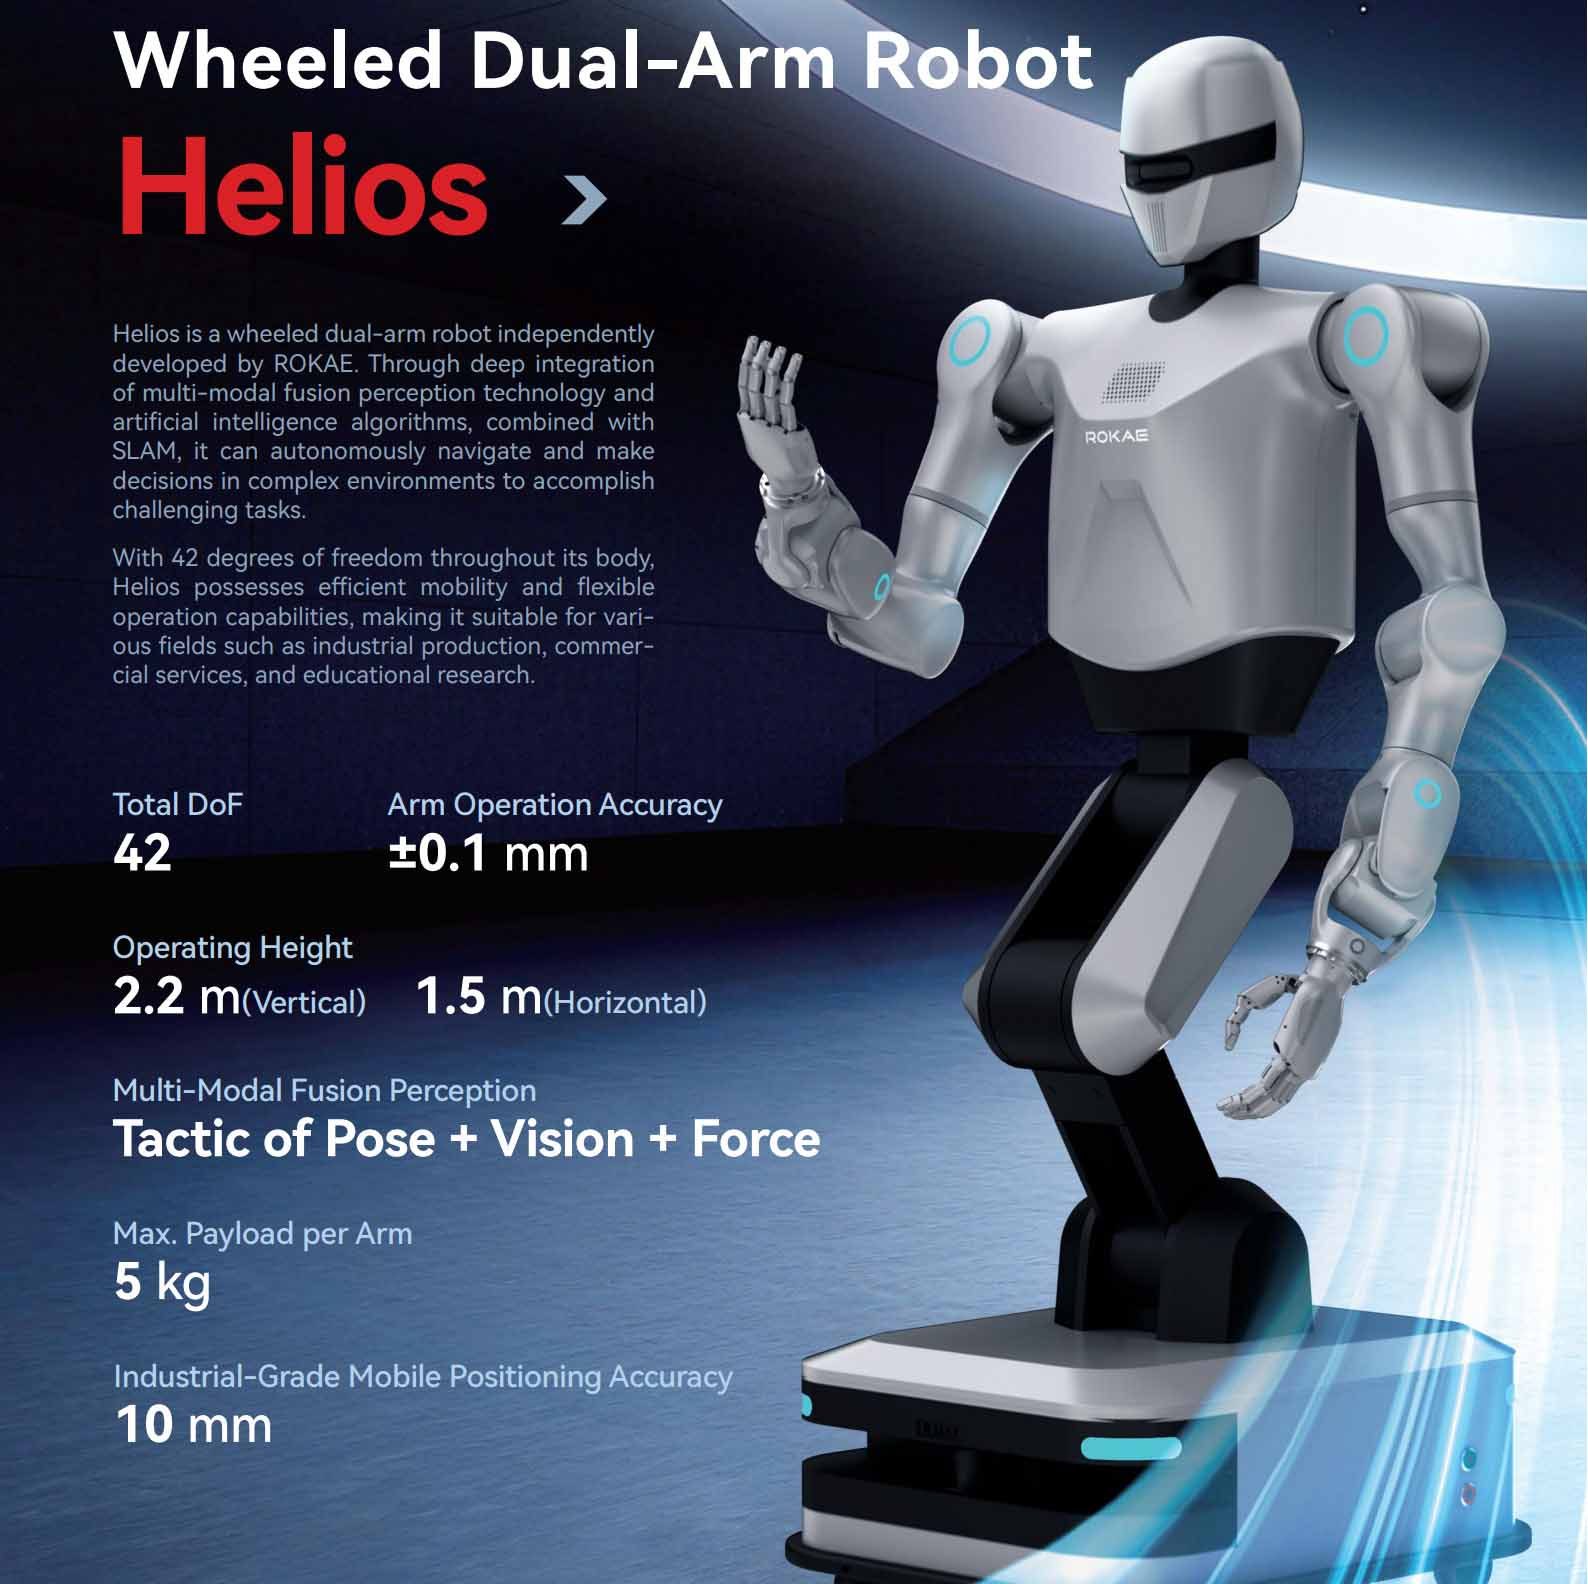
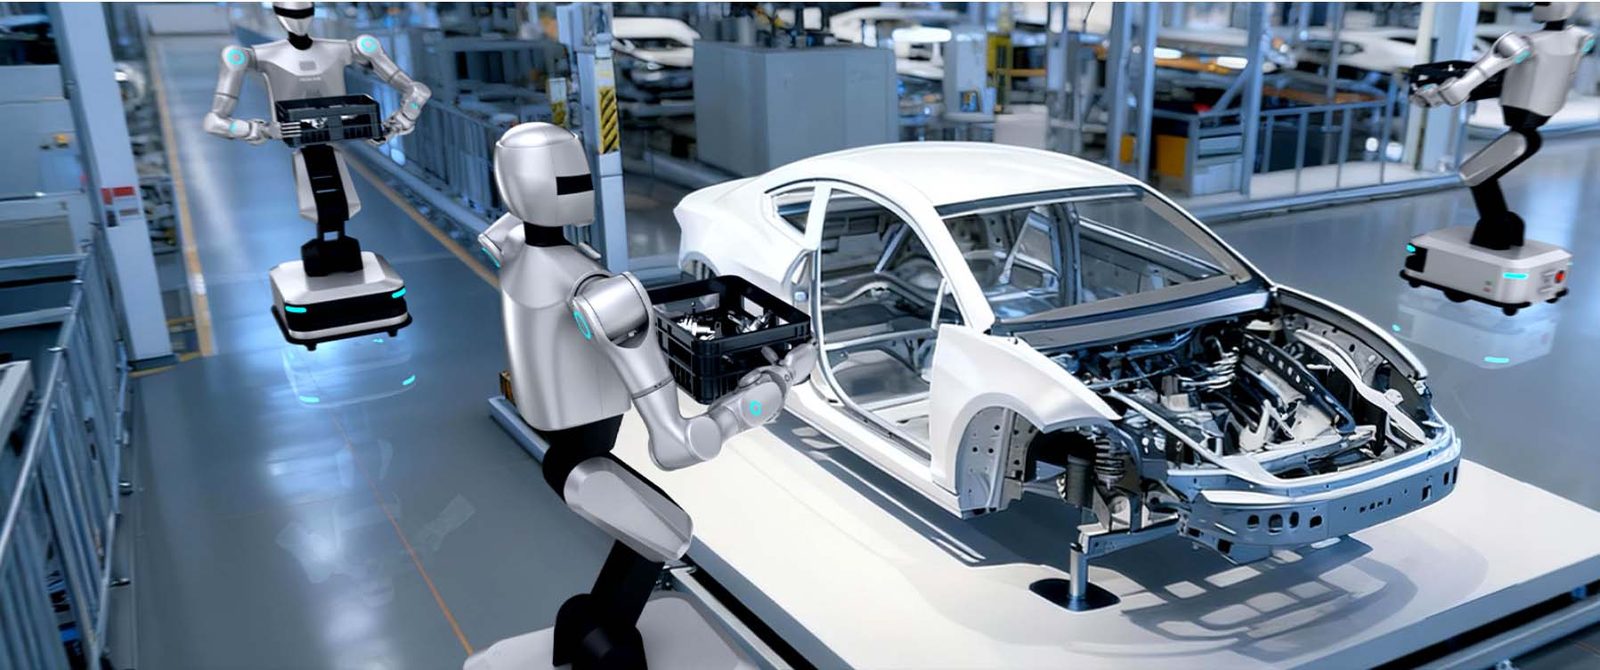
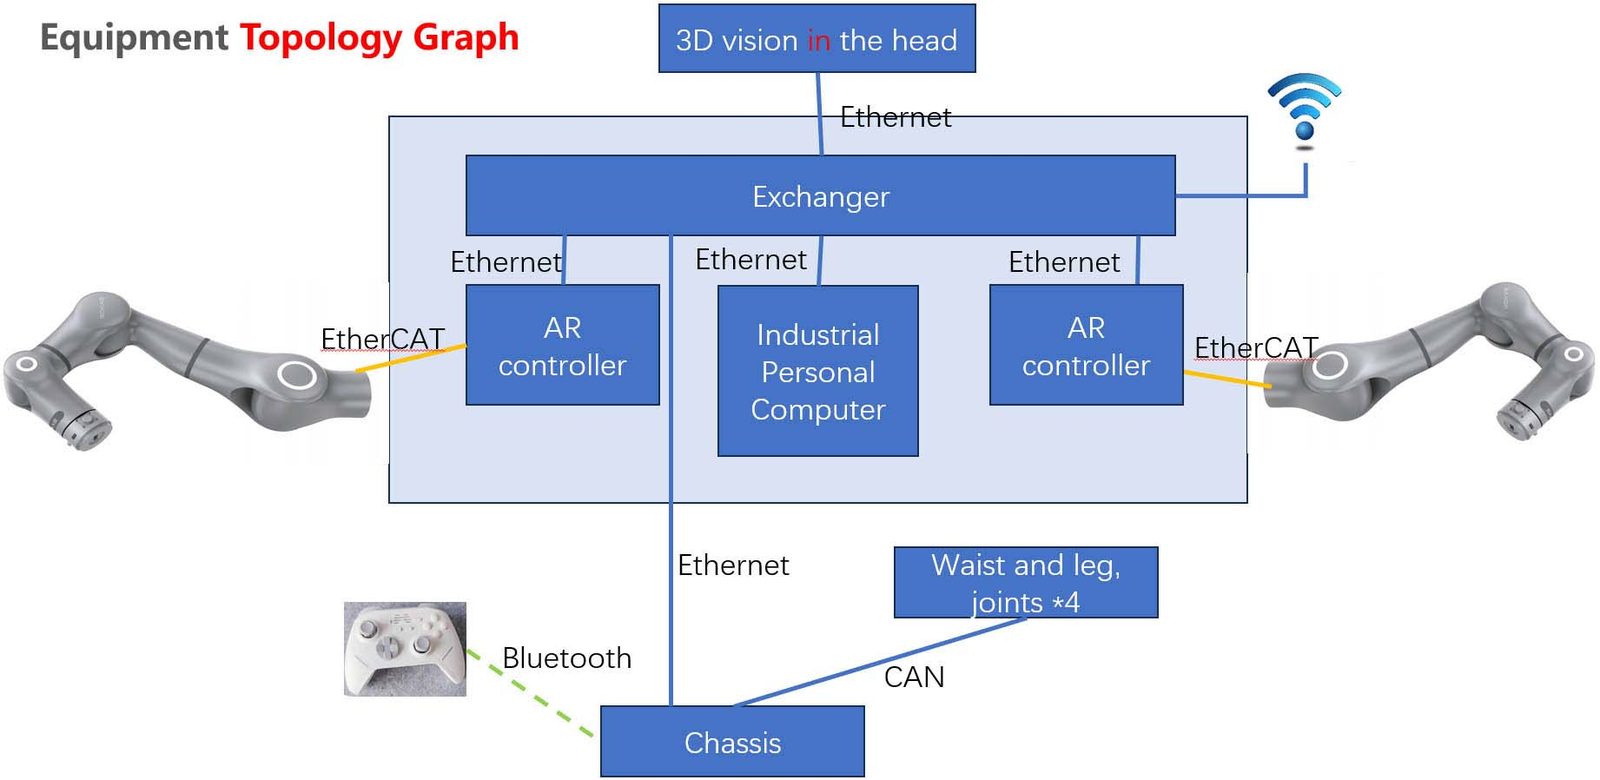
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
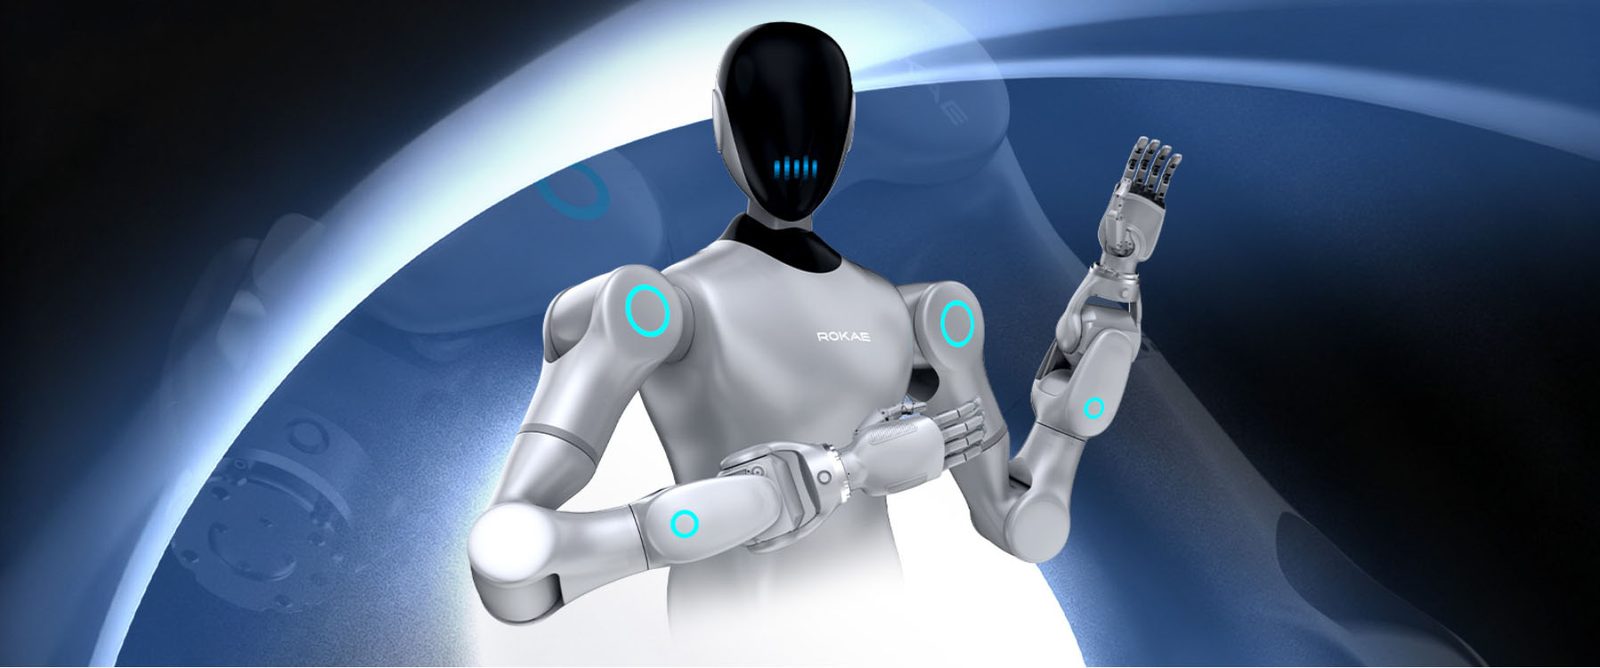
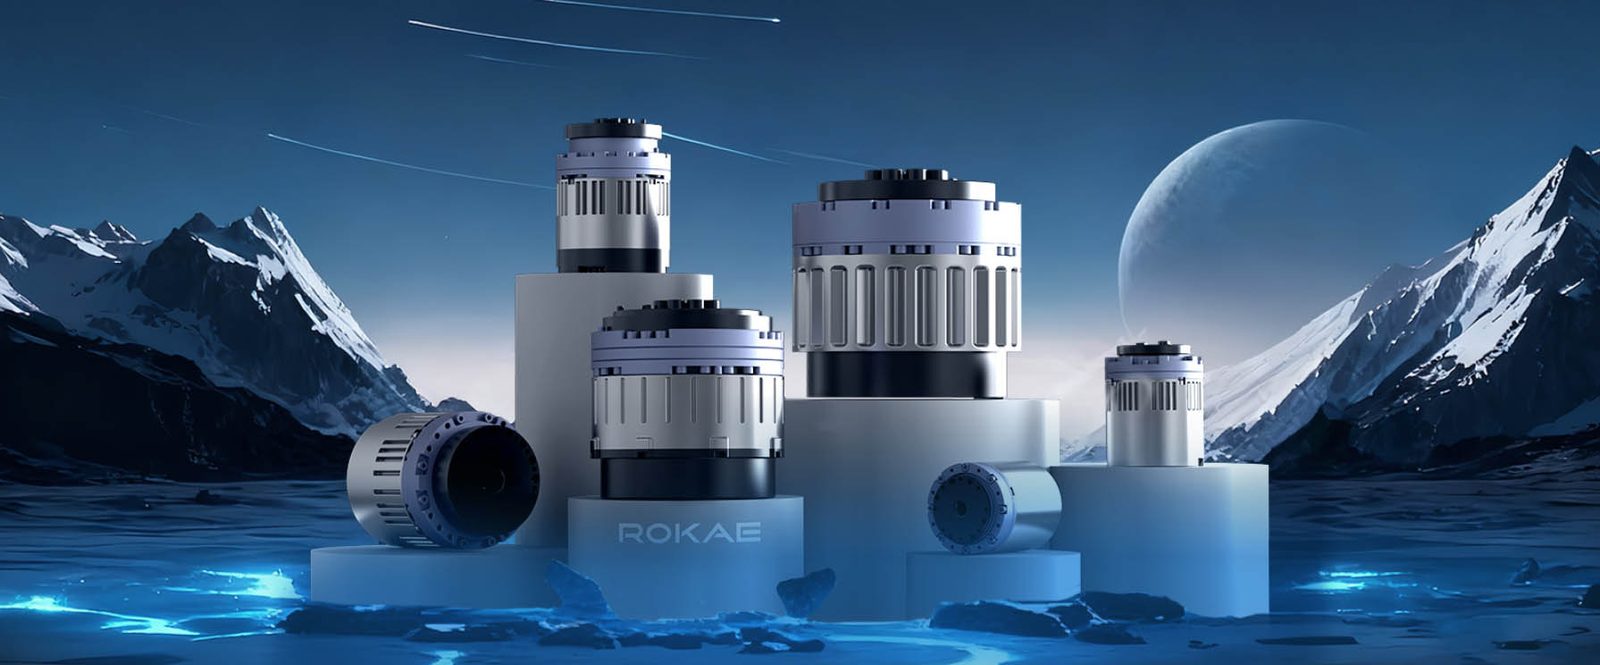
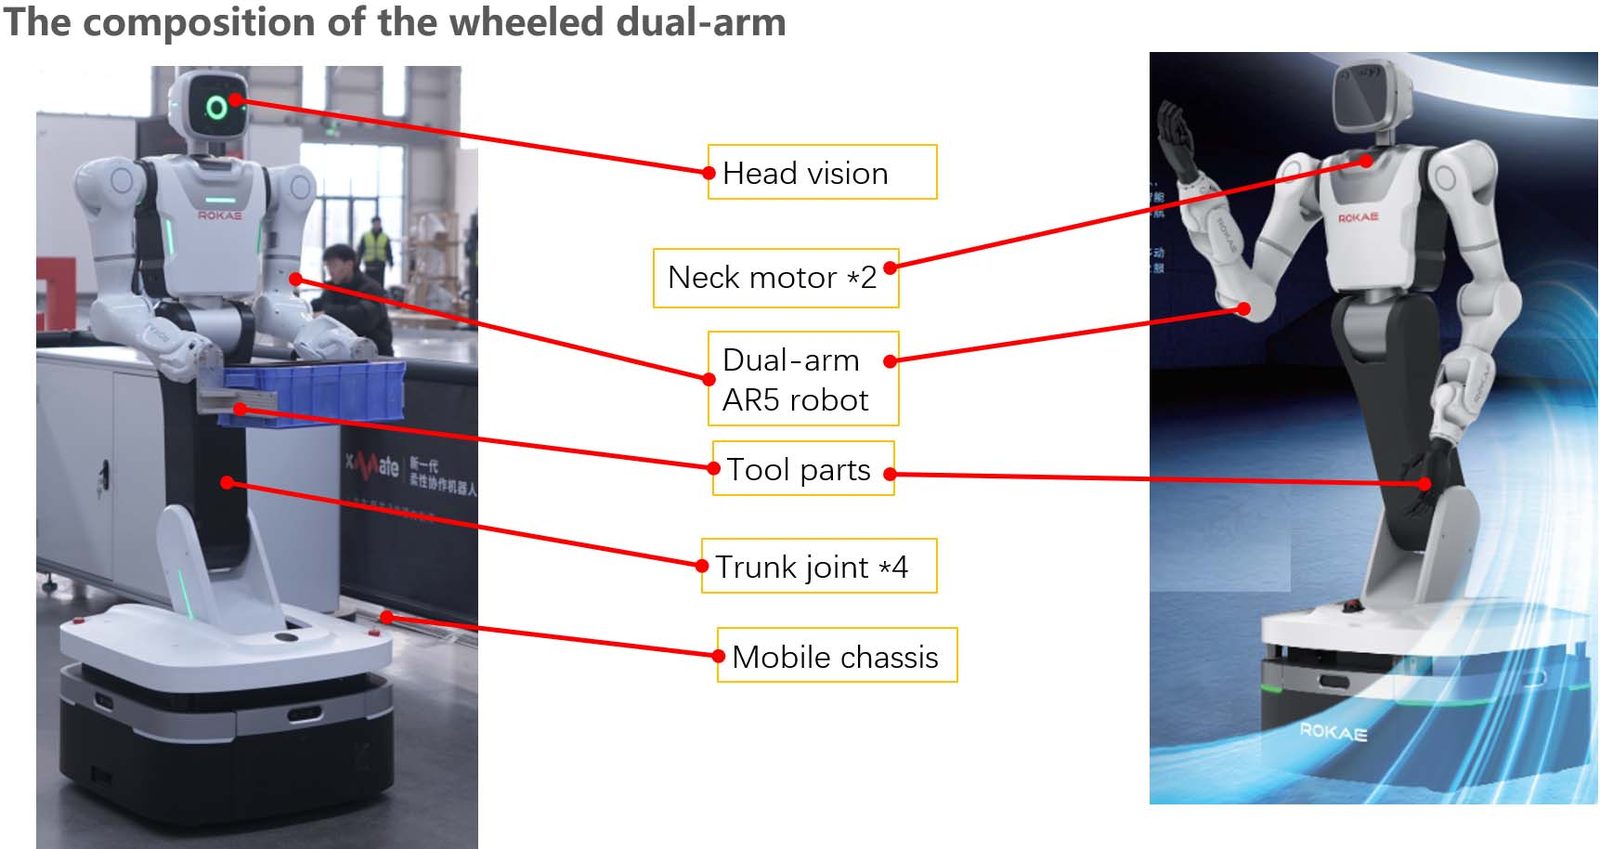
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
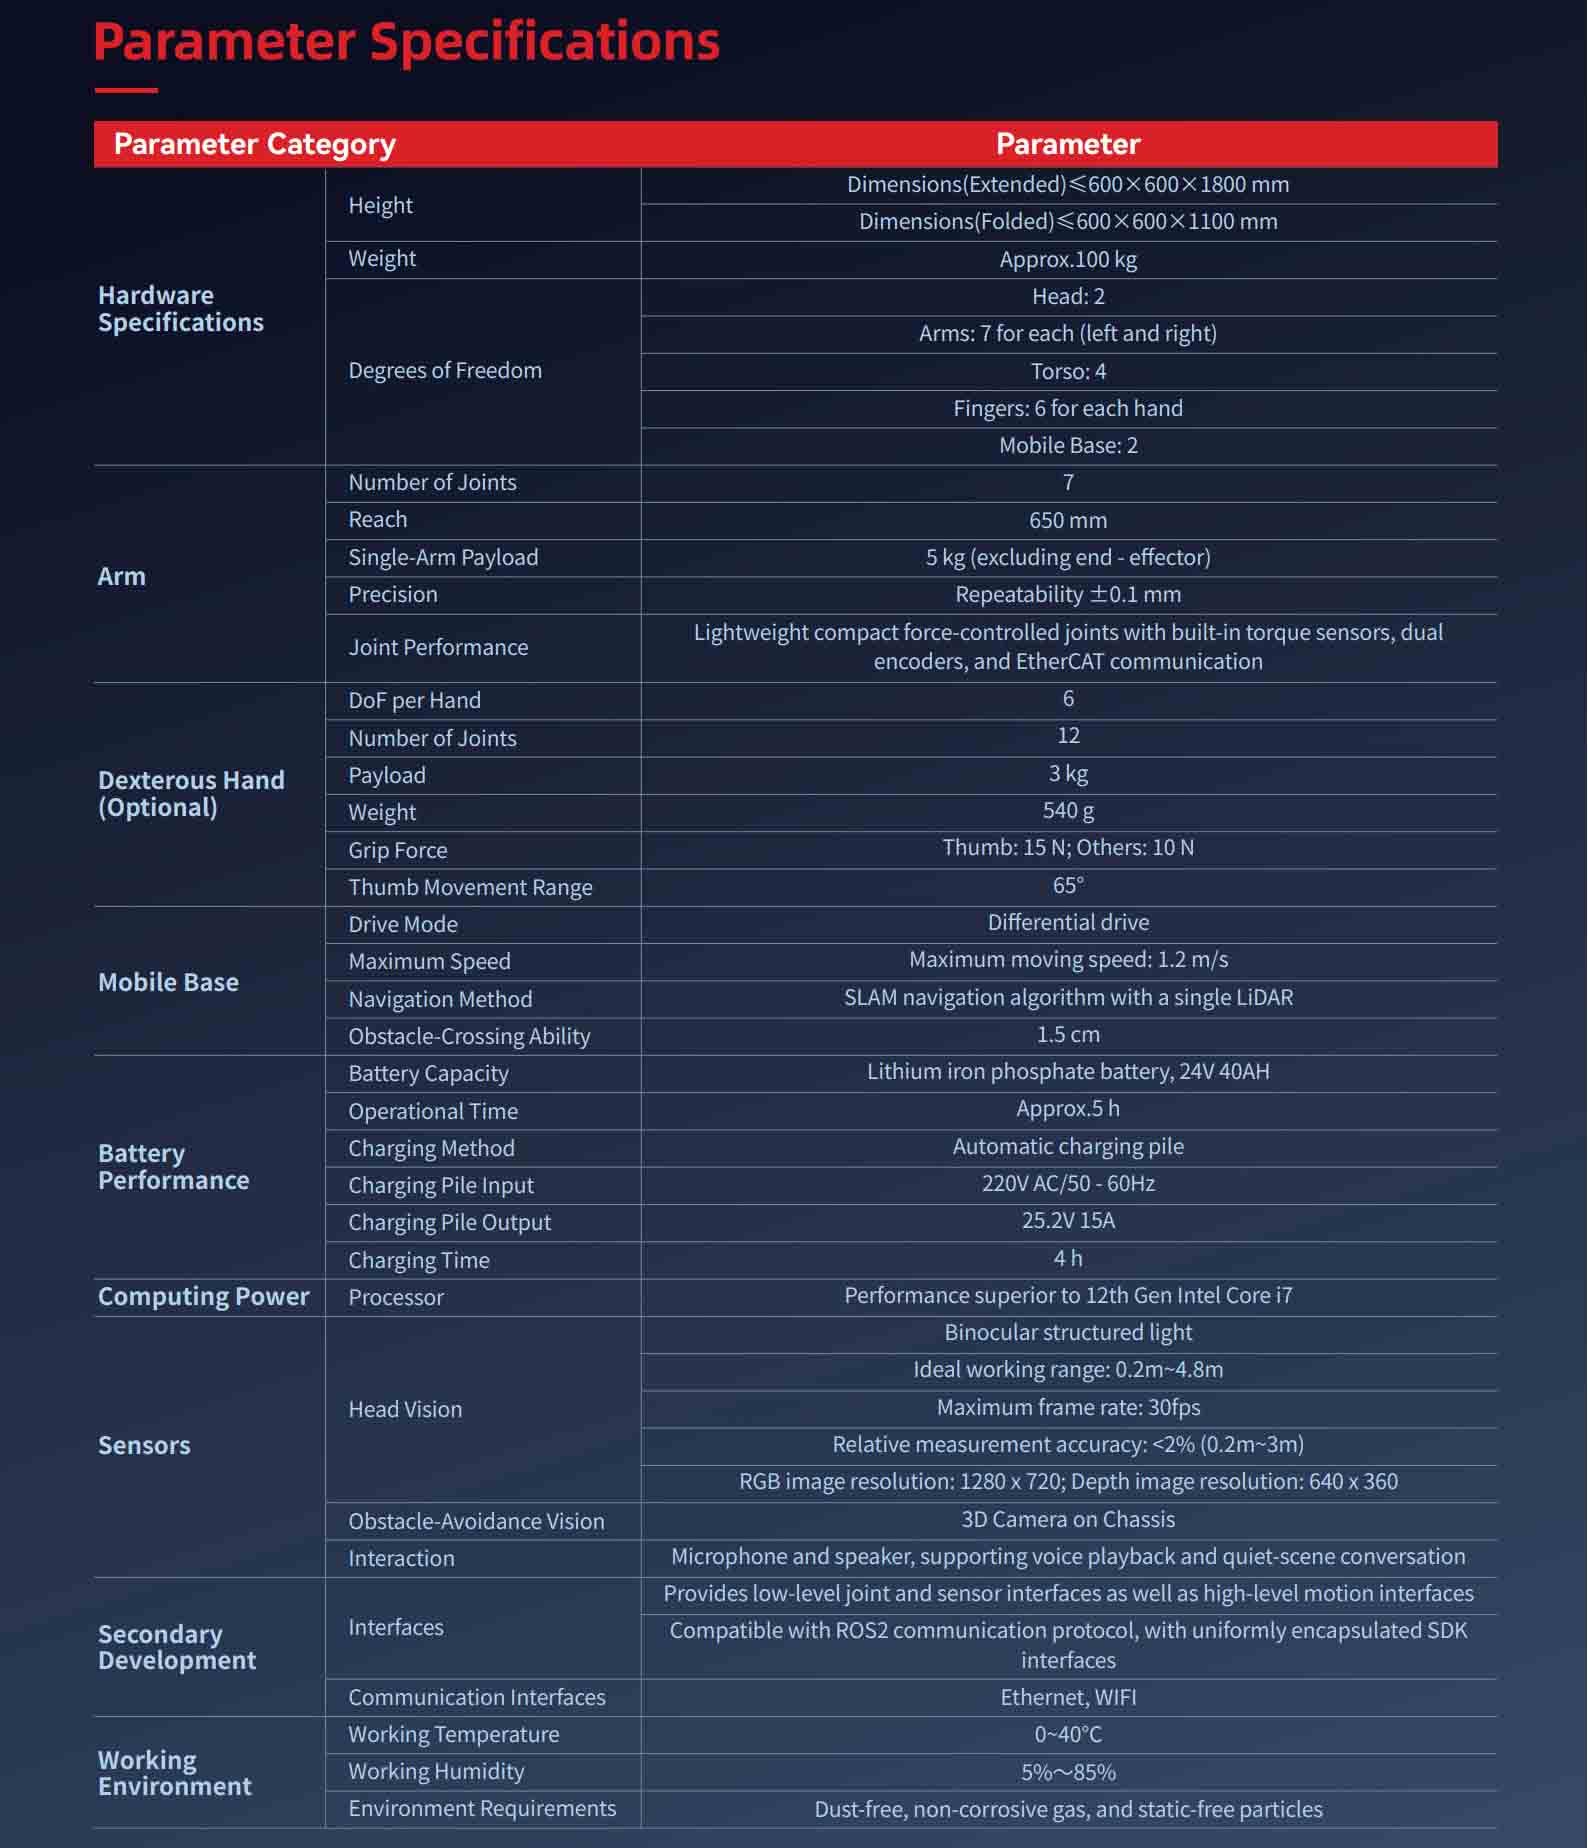
Hw Param | Высота | Length, width, height (extended)≤ 680x640x1736mm |
Масса | About 90kg | |
ГРИП | Head:2 | |
рука | Number of joints | 7 |
Вылет | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Точность | Repeated positioning accuracy is ±0.1mm | |
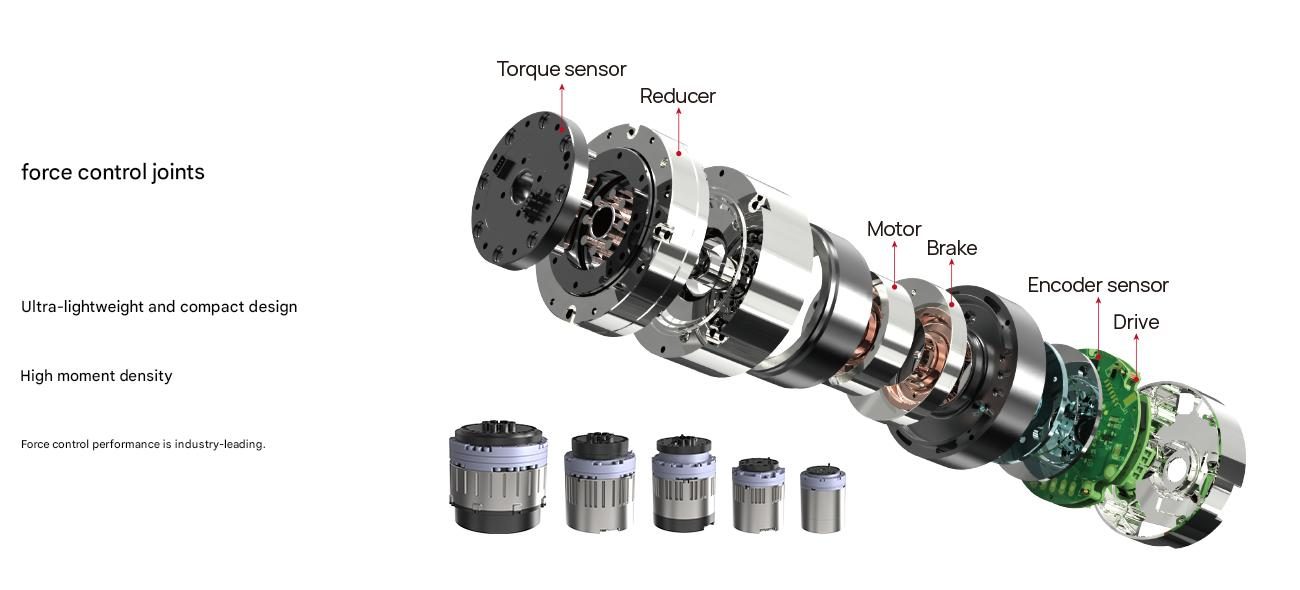
Joint performance | Легкий и компактный шарнир с управляемым усилием, со встроенным датчиком крутящего момента, двойными энкодерами и Связь EtherCAT | |
Dexterous hand (optional) | ГРИП | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Грузоподъемность | 3kg | |
Масса | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Емкость аккумулятора | 48V 30AH |
Срок службы батареи | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Время зарядки | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Датчик | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 комплекта визуальных 3D-препятствий уклонение от шасси (опция) | |
Interaction | Microphone, speaker | |
Secondary development | Интерфейс | Обеспечивает соединение низкого уровня и интерфейсы датчиков, а также интерфейсы движения высокого уровня |
Совместим с протоколом связи ROS2 и единая инкапсуляция интерфейса SDK | ||
Интерфейс связи | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Полные технические данные
| Модель | Гелиос |
|---|---|
| Точность позиционирования движения промышленного класса | 10mm; |
| Точность манипуляций руками | ±0.1mm; |
| Степени свободы всего тела | 42; |
| Восприятие мультимодального слияния | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Максимальная полезная нагрузка на руку | 5 кг. |
| Полезная нагрузка | 5 kg |
| Толерантность | ±0.1 mm |
| Категория | ИИ и роботы-гуманоиды |
| Время выполнения | 90 дней |
Значения являются номинальными при 20 °C. Загрузите техническое описание моделей CAD, кривых крутящего момента и карт ввода-вывода контроллера.
Где он работает
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Вопросы покупателя
Каковы ключевые характеристики?
Модель: Helios, Точность позиционирования движения промышленного класса: 10 мм; Точность манипулирования рукой: ± 0,1 мм;.
Каково время выполнения?
90 дней для стандартной конфигурации; подтверждено по котировке.
Можно ли его настроить?
Да — опции OEM/ODM, напряжение, инструменты и брендинг могут быть адаптированы. Отправьте заявку и укажите целевой результат для предложения.
Получить ценовое предложение на Гелиос
Укажите деталь, целевую скорость и порт назначения. Инженер, а не чат-бот, отвечает в течение 48 часов.
Та же категория

Колесный двурукий робот-гуманоид

Двурукий робот-гуманоид

Биомиметический сервисный робот-панда
Отзыв от TROY Engineering ·. Спецификации повторно проверяются по данным поставщика при каждом предложении.