


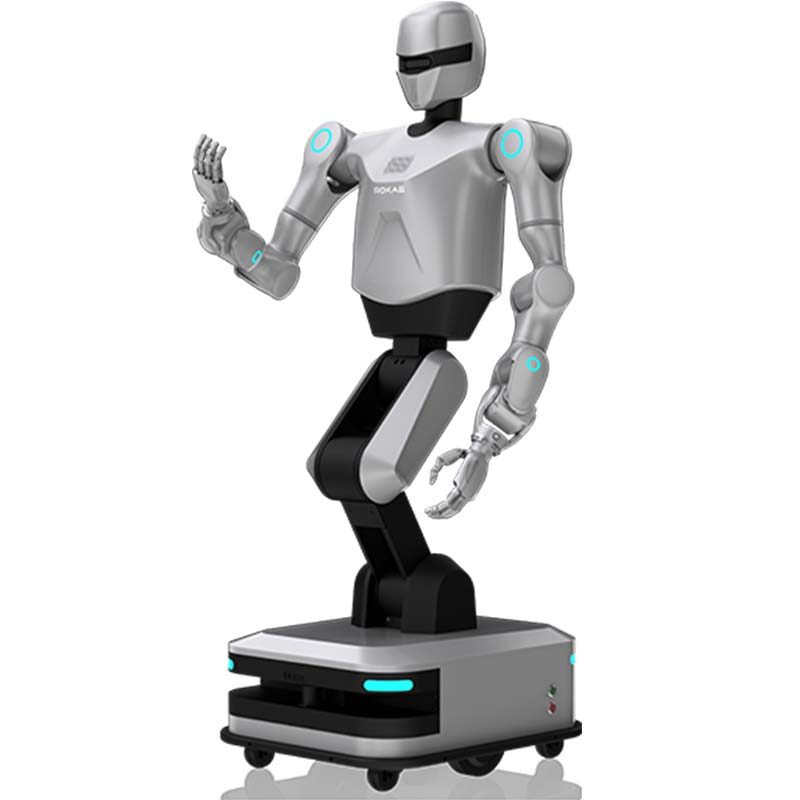
هيليوس، روبوت بعجلات وذراعين
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- نموذج
- هيليوس
- دقة تحديد المواقع الحركة من الدرجة الصناعية
- 10mm;
- دقة التعامل مع الذراع
- ±0.1mm;
- درجات حرية الجسم بالكامل
- 42;
- تصور الانصهار المتعدد الوسائط
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- الحد الأقصى للحمولة لكل ذراع
- 5 كجم.
ما هي هذه المنصة ل
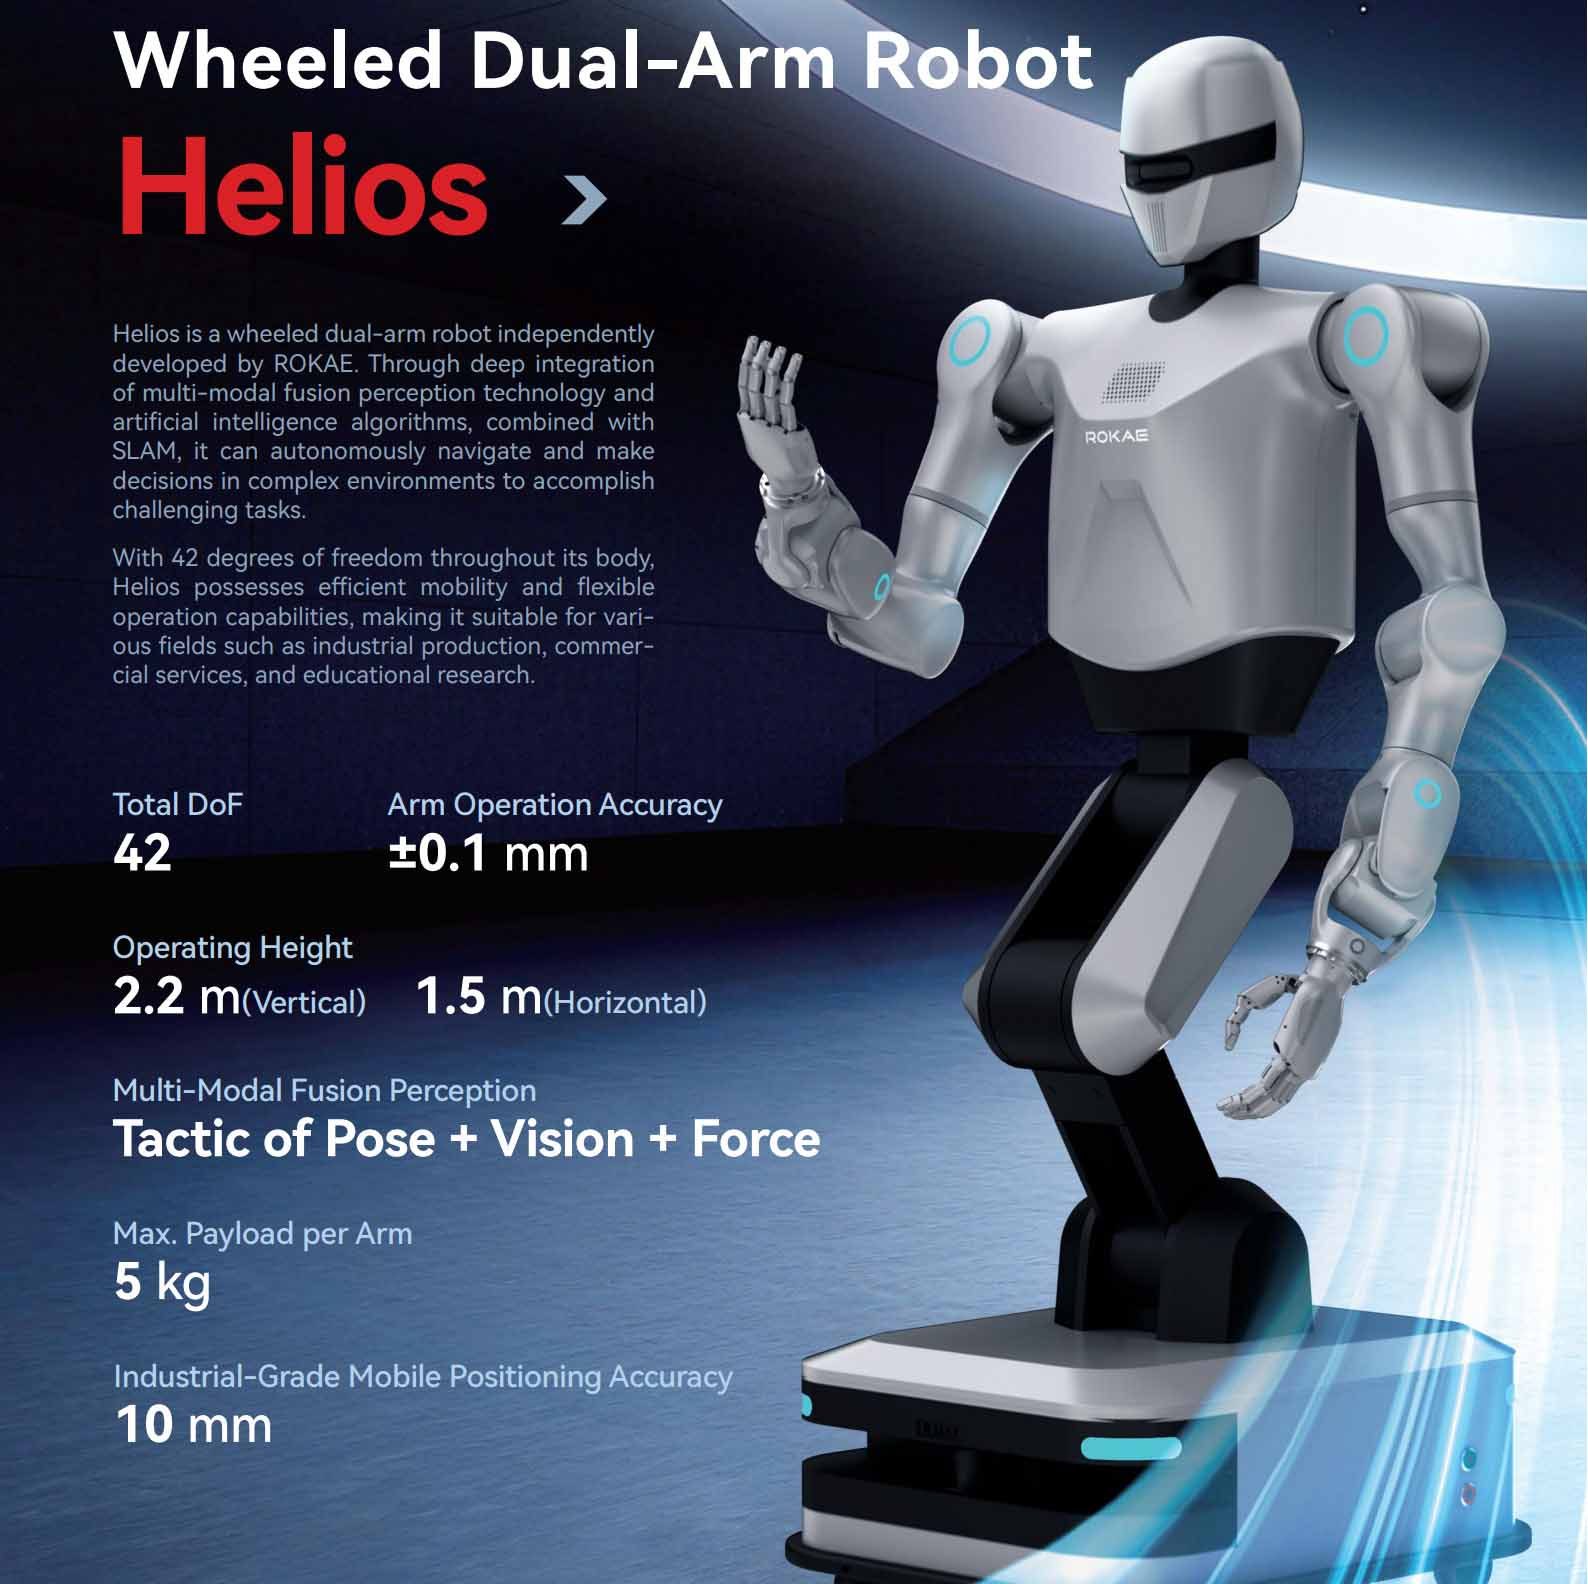
روبوت بعجلات وذراعين---هيليوس! دقة تحديد موضع الحركة من الدرجة الصناعية: 10 مم؛ دقة معالجة الذراع: ±0.1 مم؛ درجات حرية الجسم بالكامل: 42؛ تصور الاندماج المتعدد الوسائط: استراتيجية التحكم في الرؤية والقوة: تكتيك الوضع + الرؤية + القوة؛ الحد الأقصى للحمولة لكل ذراع: 5 كجم.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 90 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | Shanghai, China |
| مصطلح التجارة الدولية | FOB Shanghai / CIF on request |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
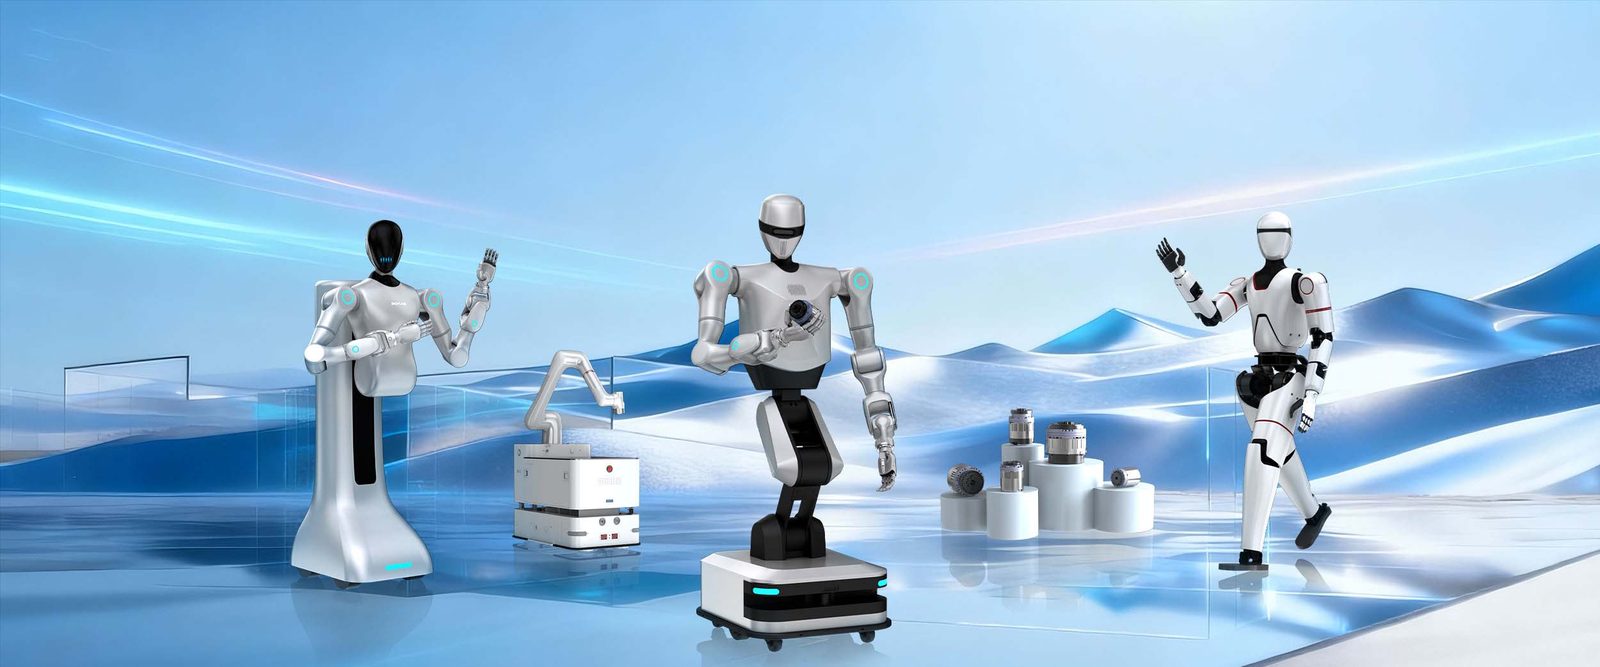
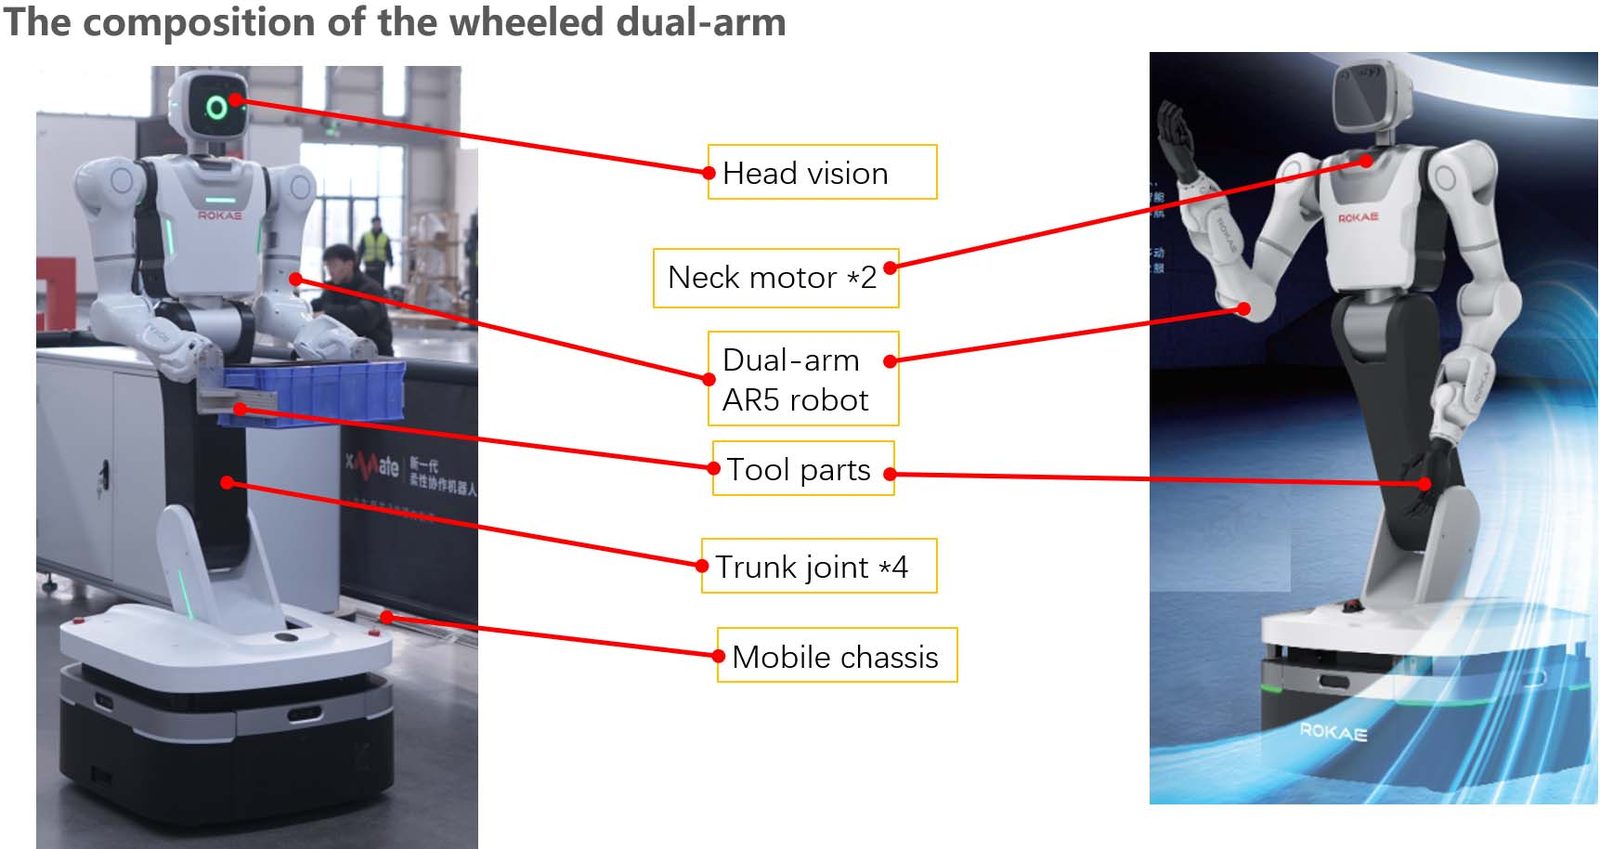
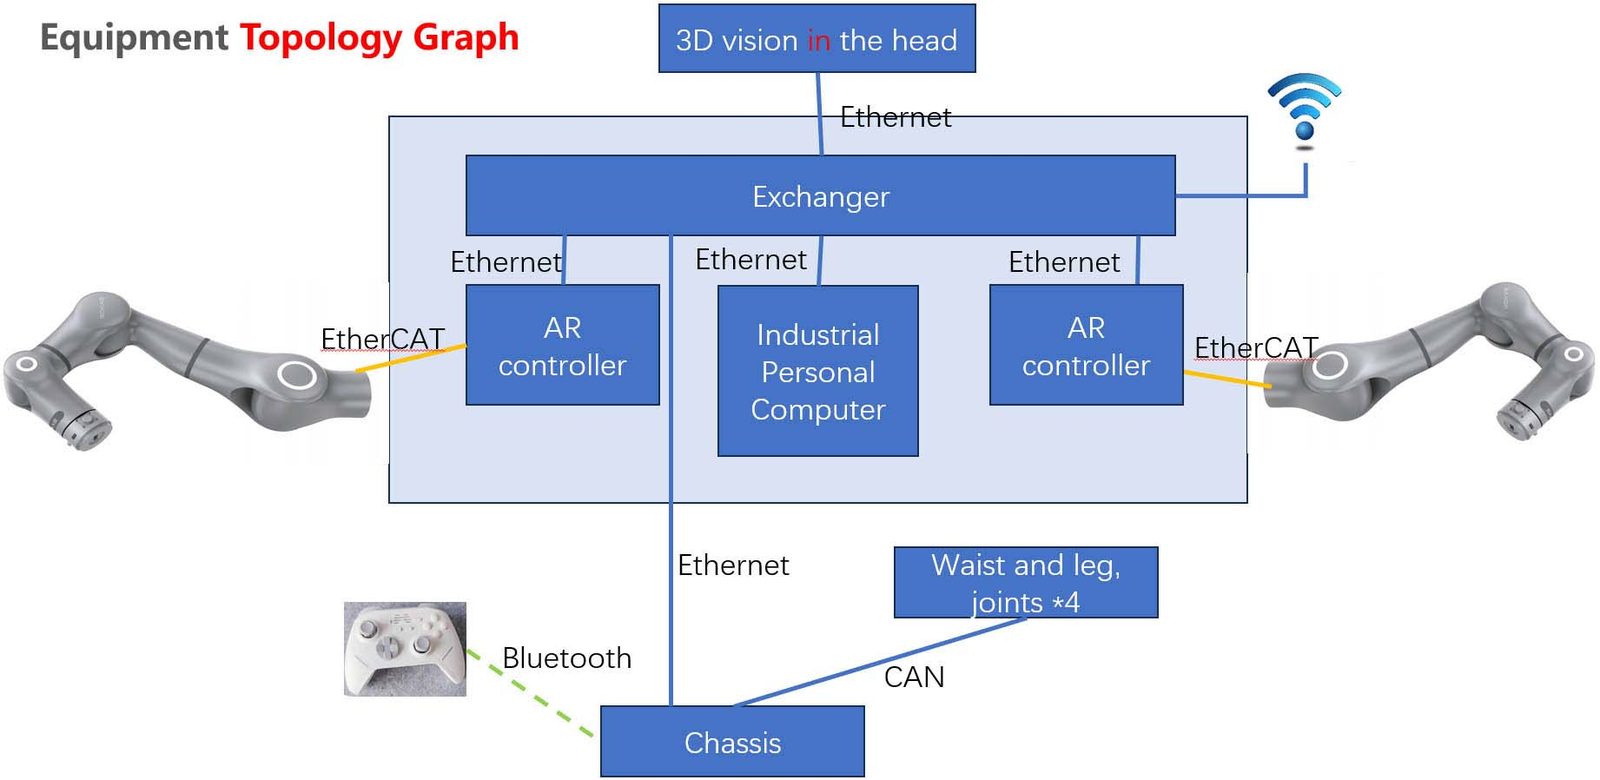
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
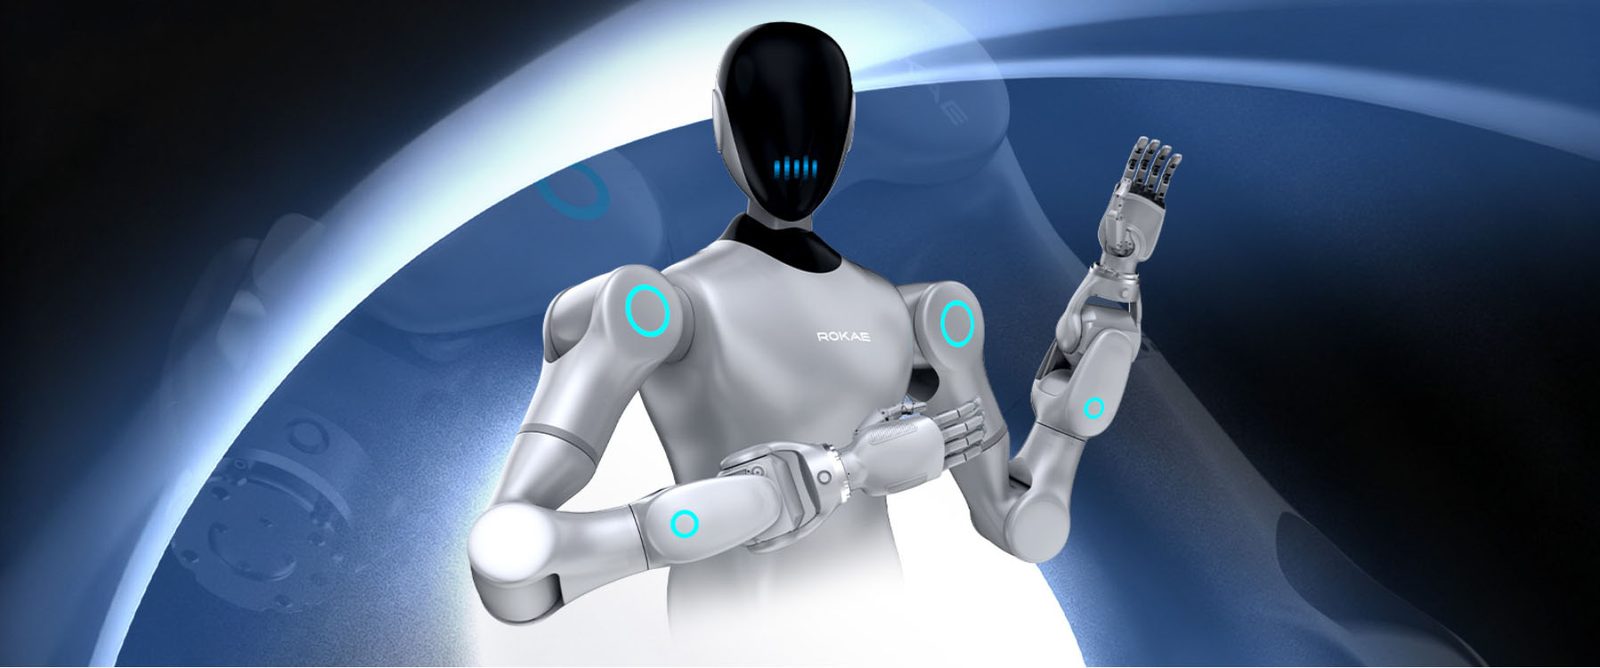
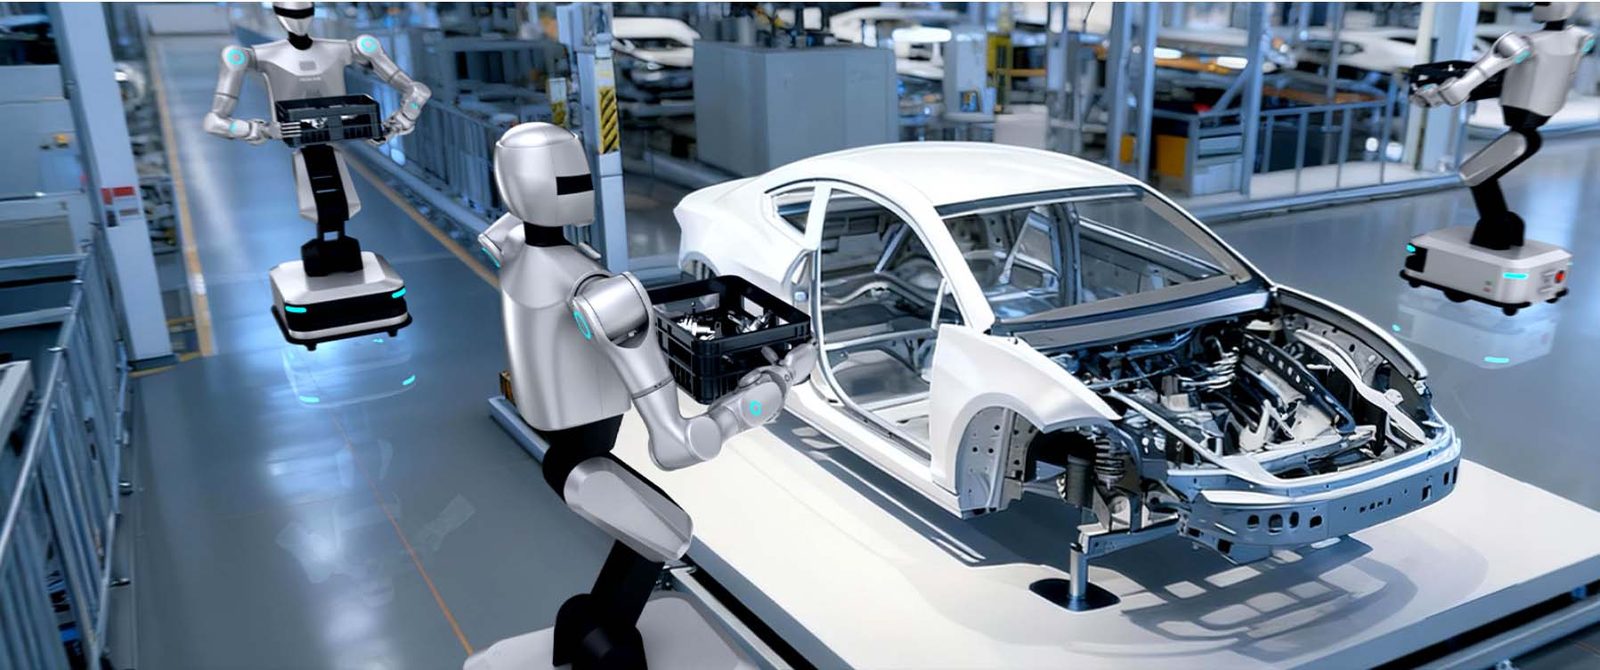
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
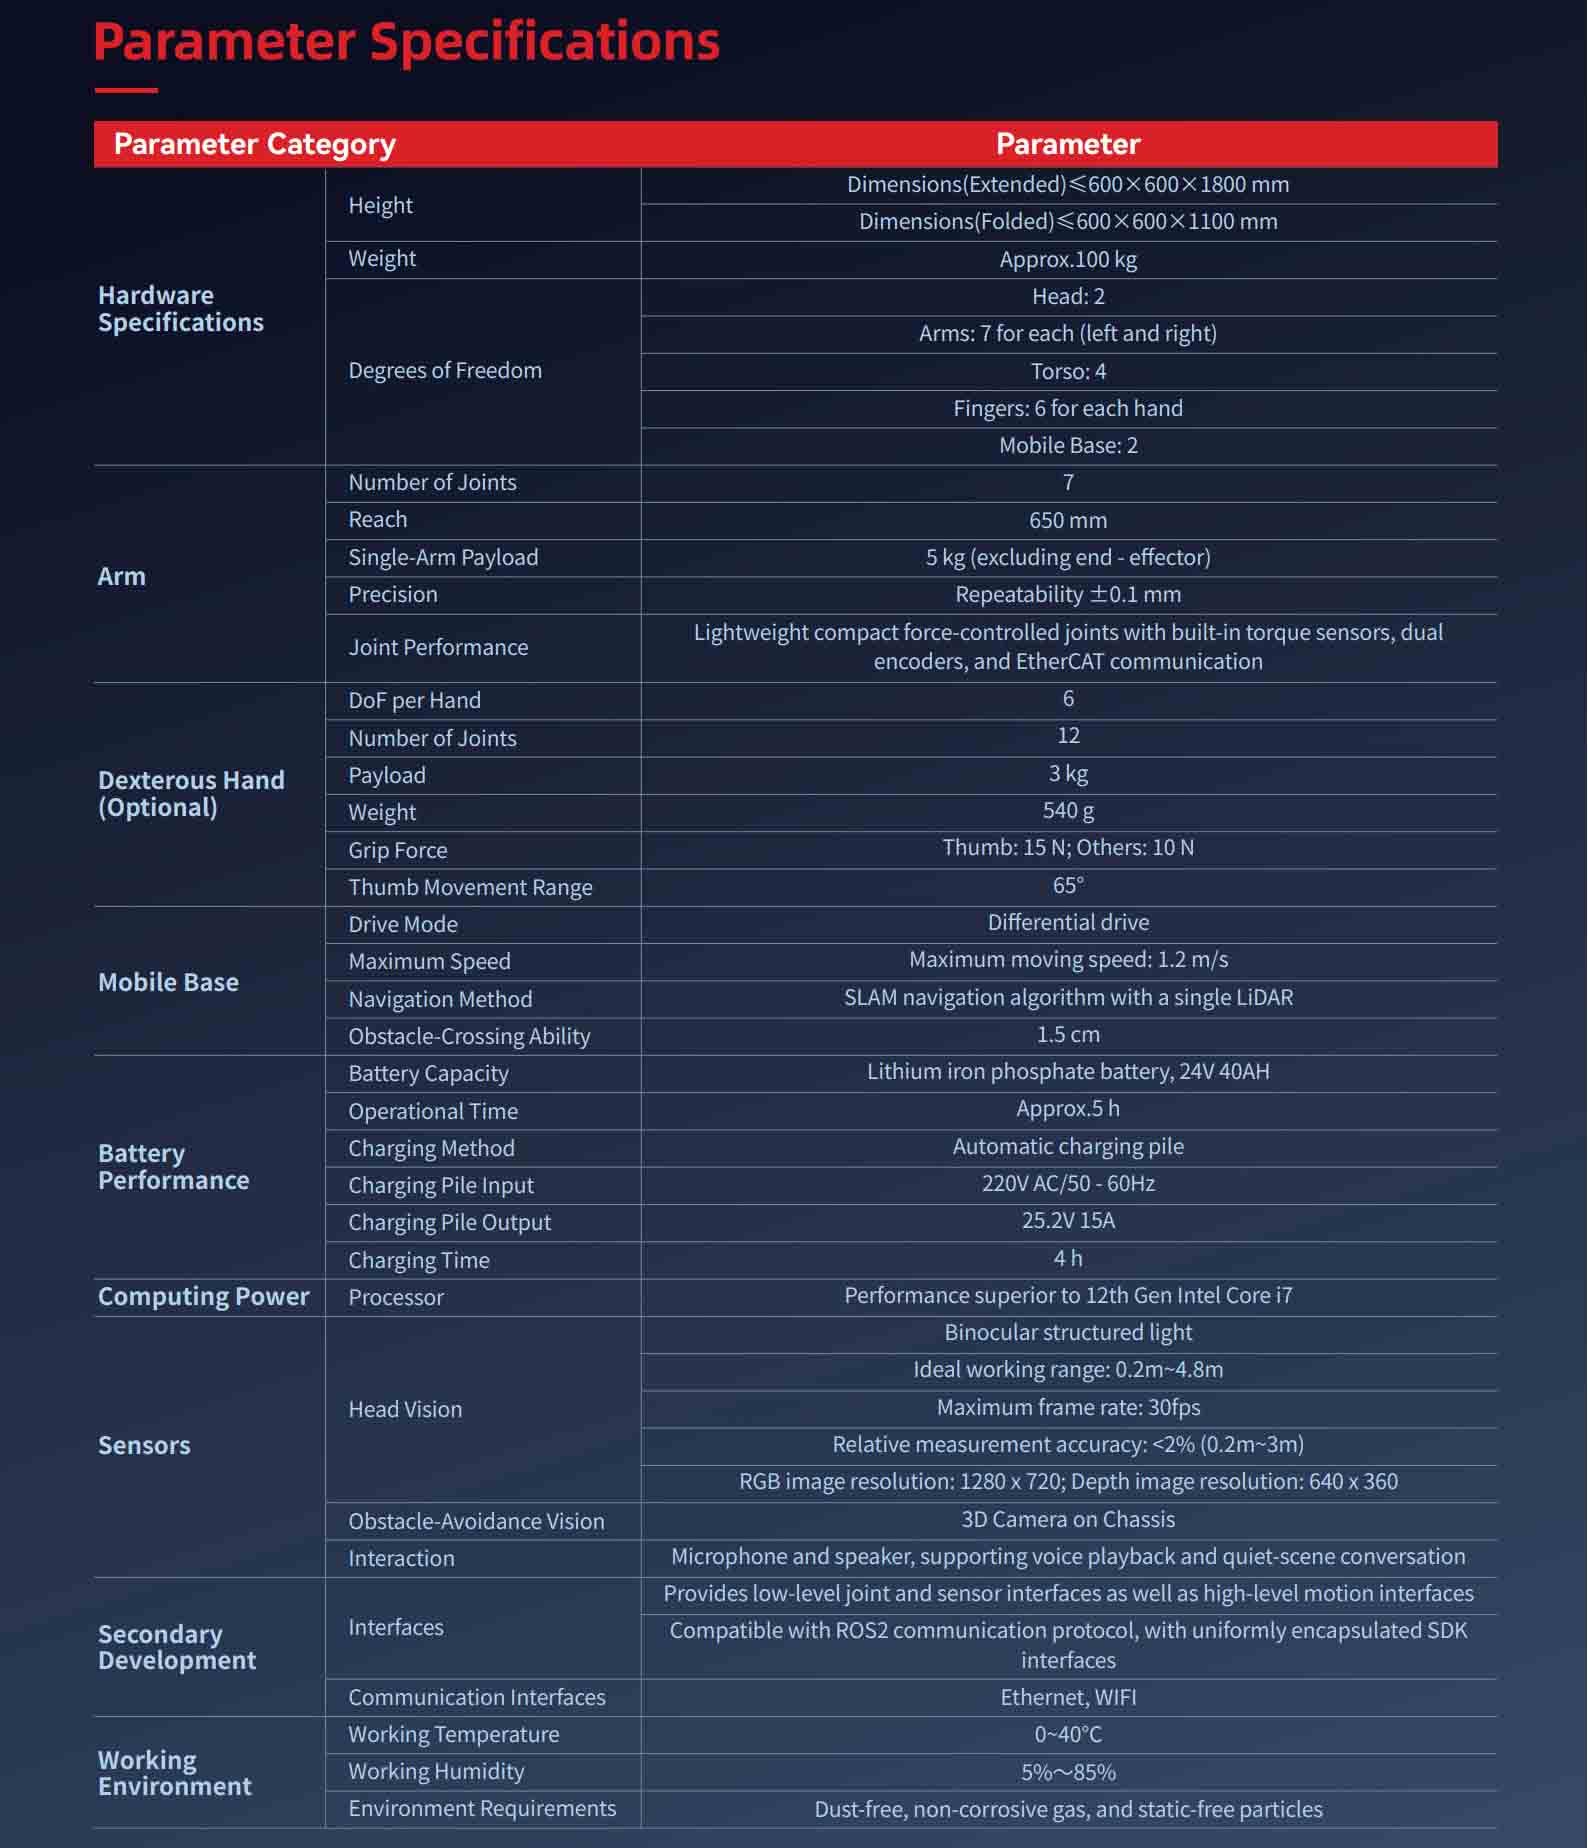
Hw Param | ارتفاع | Length, width, height (extended)≤ 680x640x1736mm |
وزن | About 90kg | |
شعبة الشؤون المالية | Head:2 | |
ذراع | Number of joints | 7 |
مدى الوصول | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
دقة | Repeated positioning accuracy is ±0.1mm | |
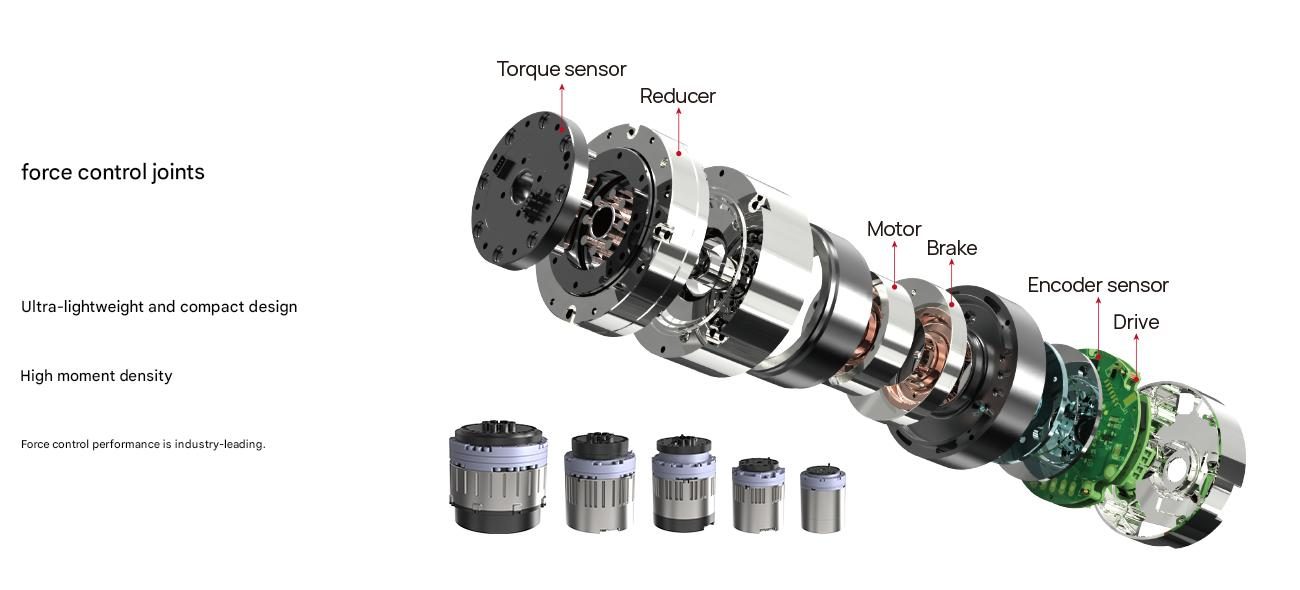
Joint performance | خفيفة الوزن وصغيرة الحجم مفصل يتم التحكم فيه بالقوة، مع مستشعر عزم دوران مدمج، وأجهزة تشفير مزدوجة، و الاتصالات إيثركات | |
Dexterous hand (optional) | شعبة الشؤون المالية | 10(6 active degrees of freedom) |
Number of joints | 12 | |
سعة التحميل | 3kg | |
وزن | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | سعة البطارية | 48V 30AH |
عمر البطارية | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
وقت الشحن | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
الاستشعار | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 مجموعات من العوائق البصرية ثلاثية الأبعاد تجنب الهيكل (اختياري) | |
Interaction | Microphone, speaker | |
Secondary development | واجهة | يوفر وصلة منخفضة المستوى و واجهات الاستشعار وكذلك واجهات الحركة عالية المستوى |
متوافق مع بروتوكول الاتصال ROS2 و تغليف واجهة SDK بشكل موحد | ||
واجهة الاتصالات | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
البيانات الفنية الكاملة
| نموذج | هيليوس |
|---|---|
| دقة تحديد المواقع الحركة من الدرجة الصناعية | 10mm; |
| دقة التعامل مع الذراع | ±0.1mm; |
| درجات حرية الجسم بالكامل | 42; |
| تصور الانصهار المتعدد الوسائط | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| الحد الأقصى للحمولة لكل ذراع | 5 كجم. |
| الحمولة | 5 kg |
| تسامح | ±0.1 mm |
| فئة | الذكاء الاصطناعي والروبوتات البشرية |
| مهلة | 90 يوما |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية؟
الموديل: Helios، دقة تحديد موضع الحركة من الدرجة الصناعية: 10 مم؛ دقة معالجة الذراع: ± 0.1 مم؛.
ما هي المهلة الزمنية ؟
90 يومًا للتكوين القياسي؛ وأكد عند الاقتباس.
هل يمكن تخصيصها ؟
نعم - يمكن تكييف خيارات OEM/ODM والجهد والأدوات والعلامات التجارية. أرسل الطلب والمخرجات المستهدفة للاقتراح.
احصل على عرض مسعر لشركة Helios
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة

روبوت ذو عجلات مزدوجة الذراع

روبوت بشري ثنائي الذراع

روبوت خدمة الباندا المحاكاة الحيوية
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.