


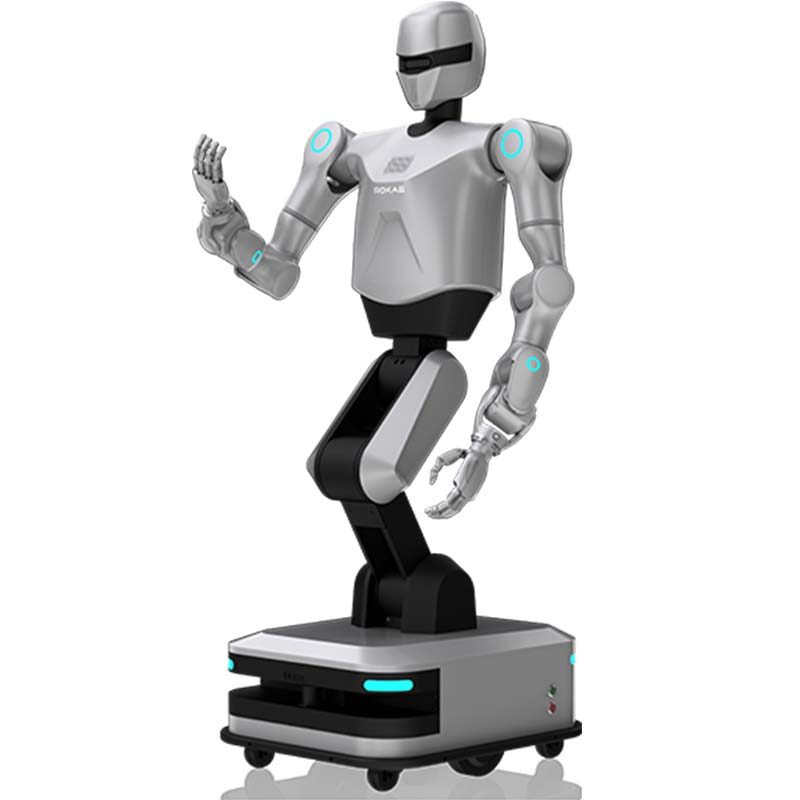
Helios, tekerlekli, çift kollu bir Robot
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Modeli
- Helios
- Endüstriyel düzeyde hareket konumlandırma doğruluğu
- 10mm;
- Kol manipülasyonu doğruluğu
- ±0.1mm;
- Tam vücut serbestlik derecesi
- 42;
- Çok modlu füzyon algısı
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Kol başına maksimum yük
- 5 kg.
Bu platformun amacı nedir?
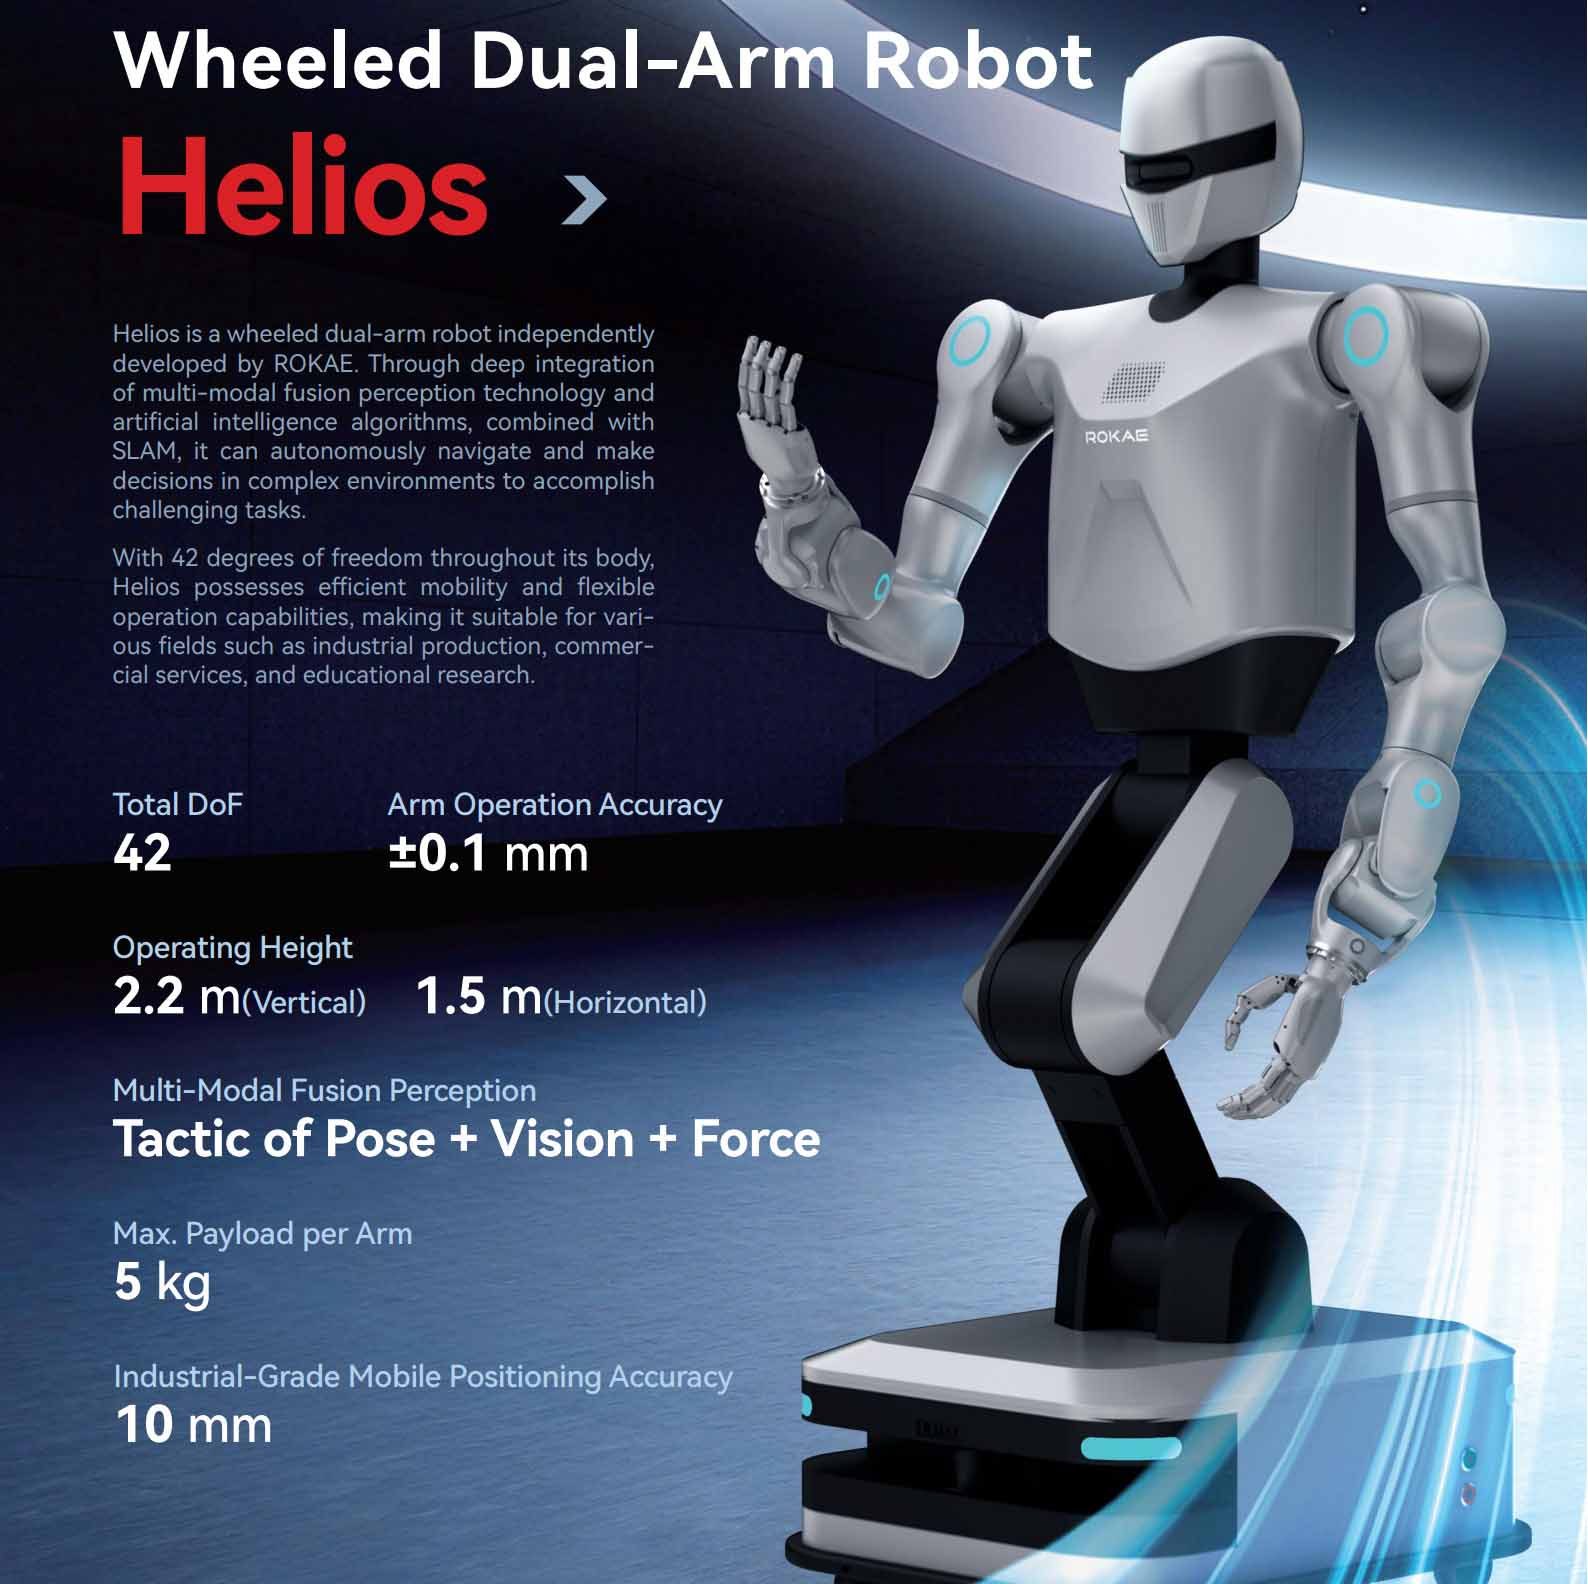
Tekerlekli Çift Kollu Robot --- Helios! Endüstriyel düzeyde hareket konumlandırma doğruluğu: 10 mm; Kol manipülasyon doğruluğu: ±0,1 mm; Tam vücut serbestlik derecesi: 42; Multimodal füzyon algısı: Poz-Görme-Kuvvet kontrol stratejisi: Poz + Görüş + Kuvvet Taktiği; Kol başına maksimum taşıma kapasitesi: 5 kg.
Ticari şartlar
| Alıntı yapmak | Yapılandırmaya göre fiyatlandırılır — 48 saat içinde yanıt verin |
|---|---|
| Kurşun zamanı | 90 gün |
| Adedi | 1 adet |
| Menşei | Çin |
| Yükleme limanı | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Ödeme | %30 depozito, %70 sevkıyattan önce |
| Garanti | 24 ay standart, 36 ay opsiyonel |
Ürün detayları
TROY mühendislik dosyasındaki uygulama notları, inşaat çizimleri ve video — teklifle birlikte gönderilen belgelerin aynısı.
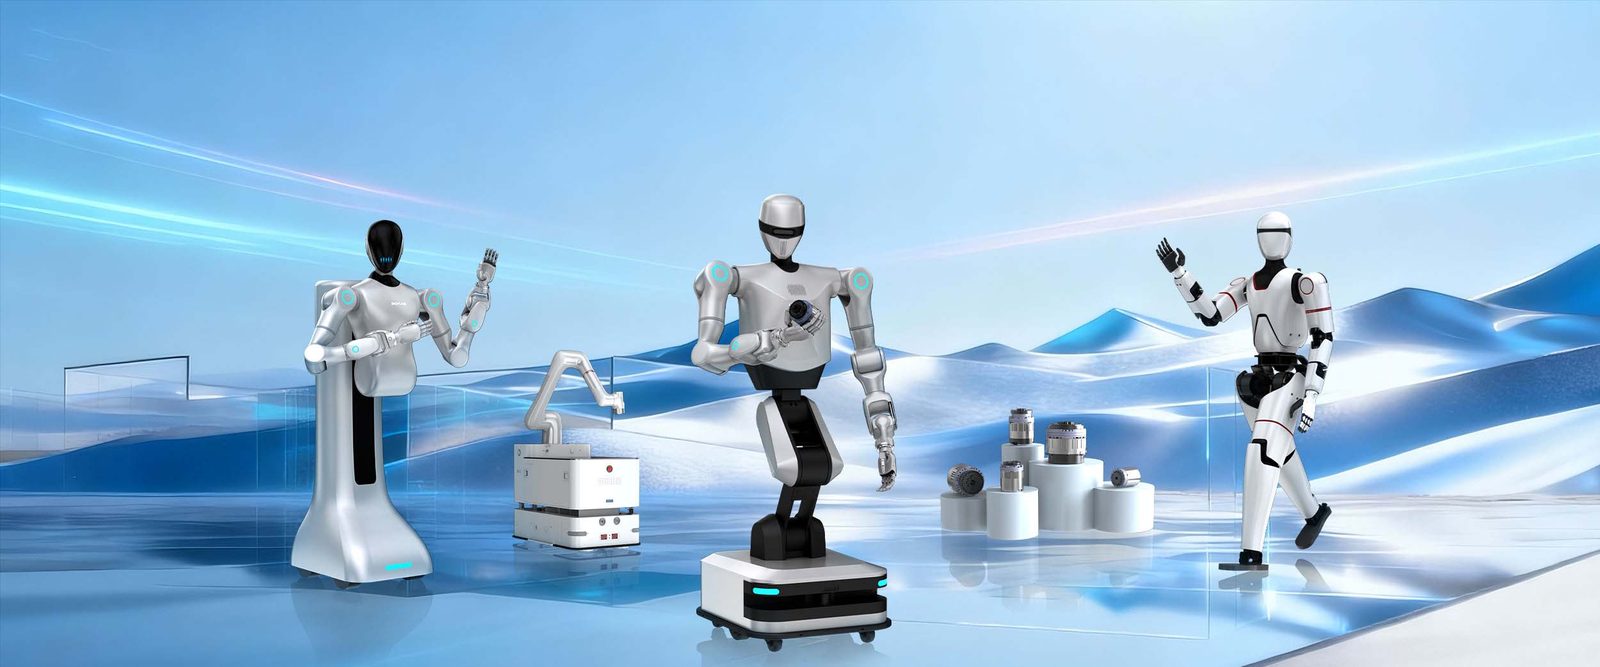
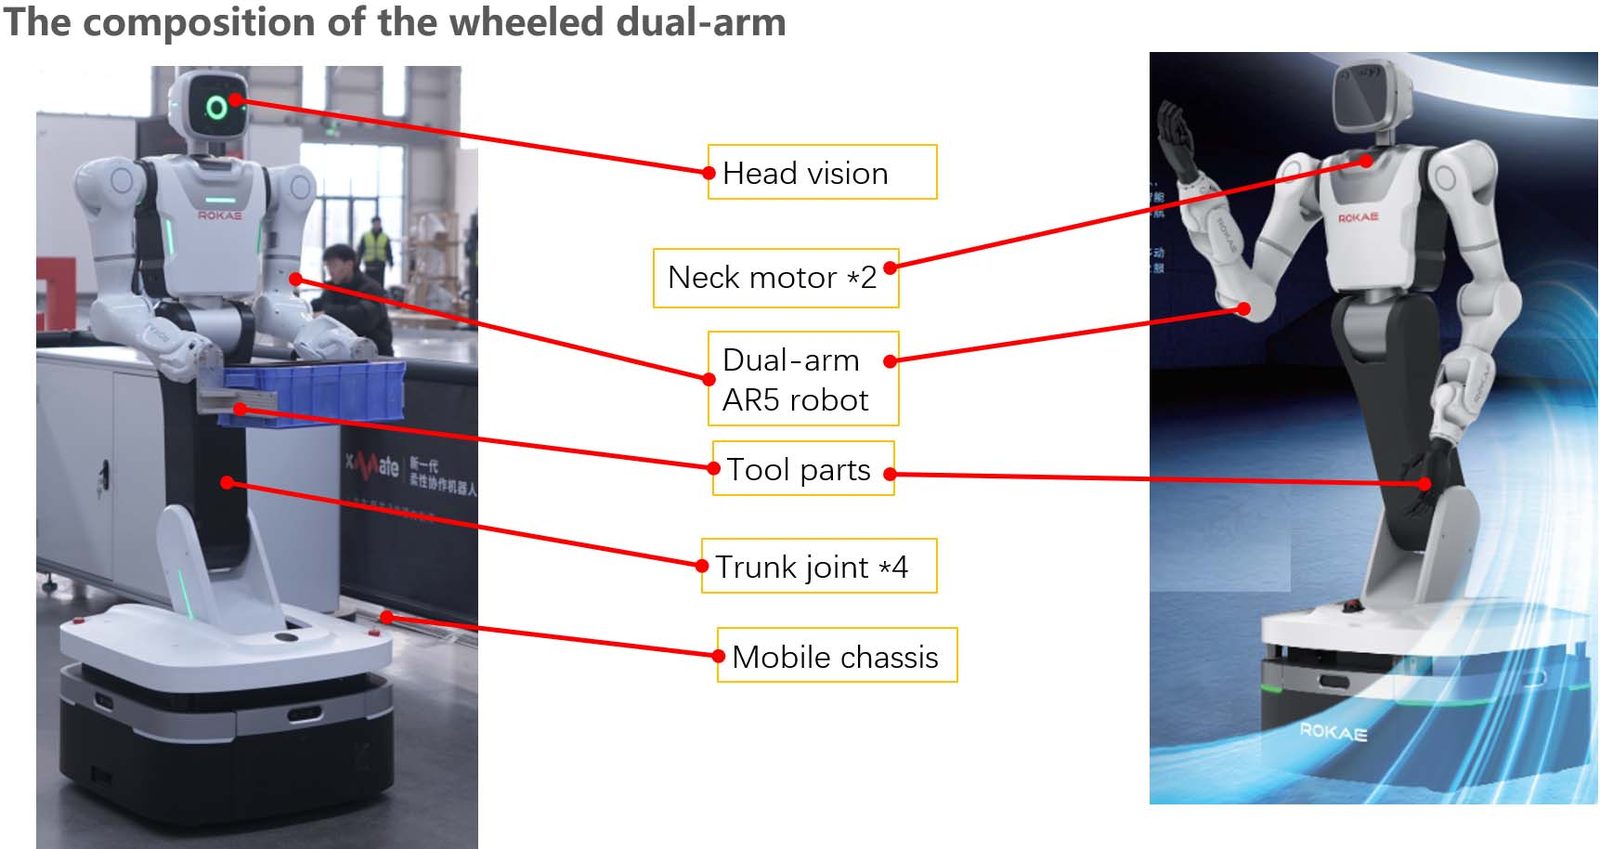
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
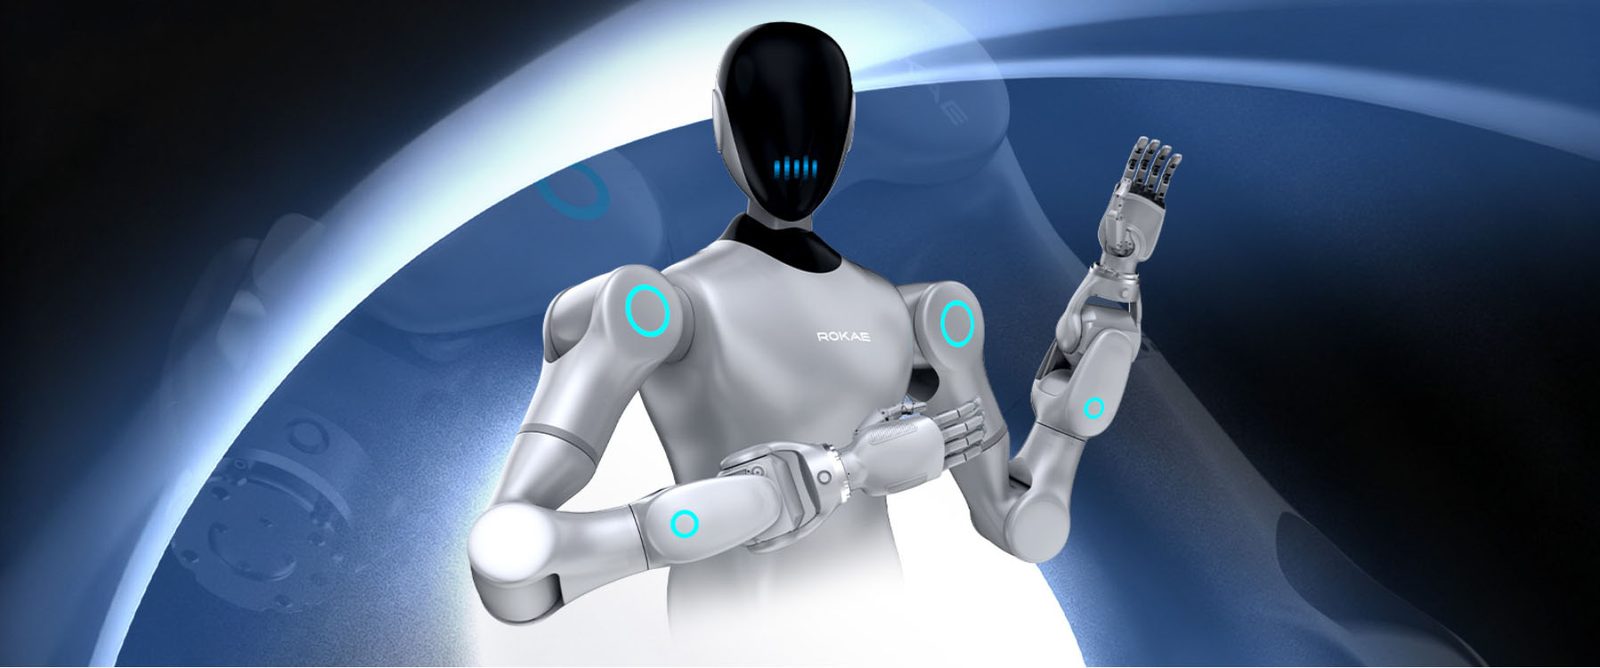
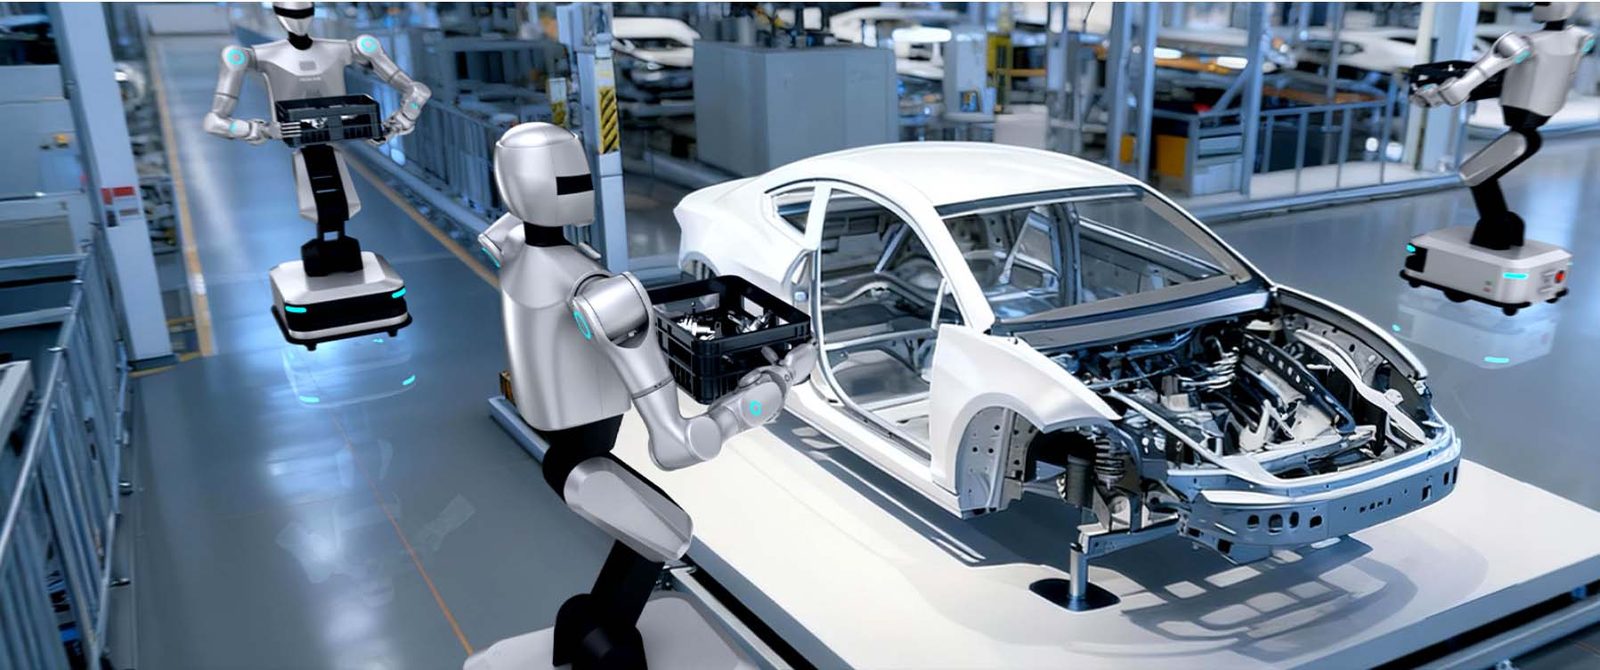
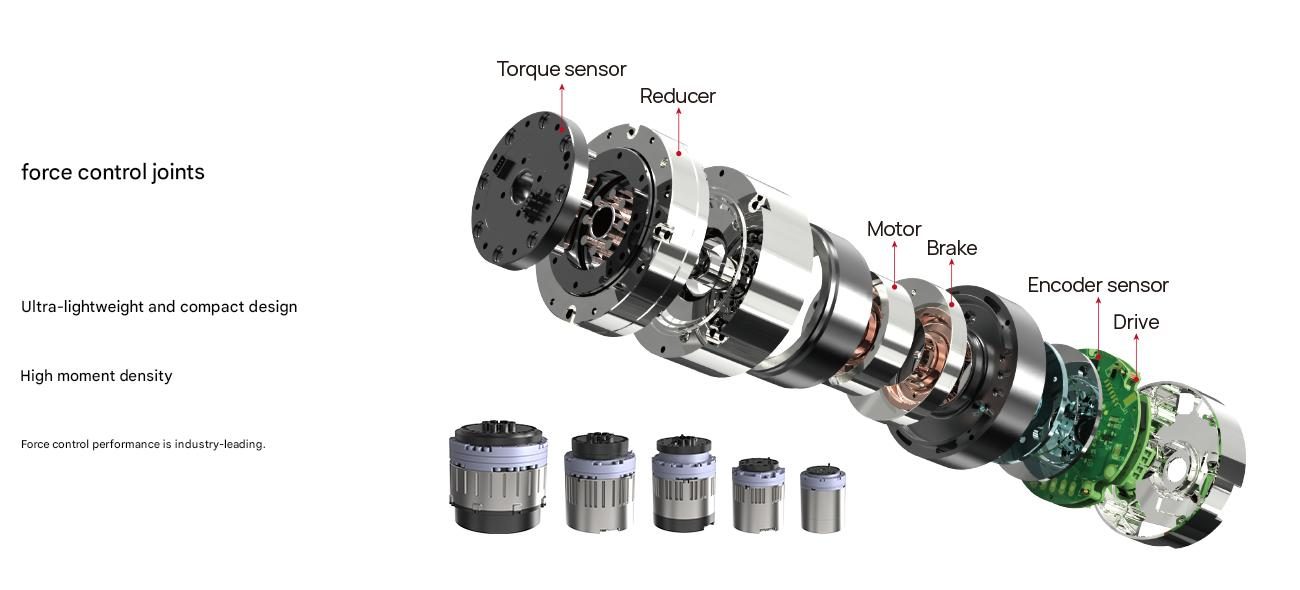
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
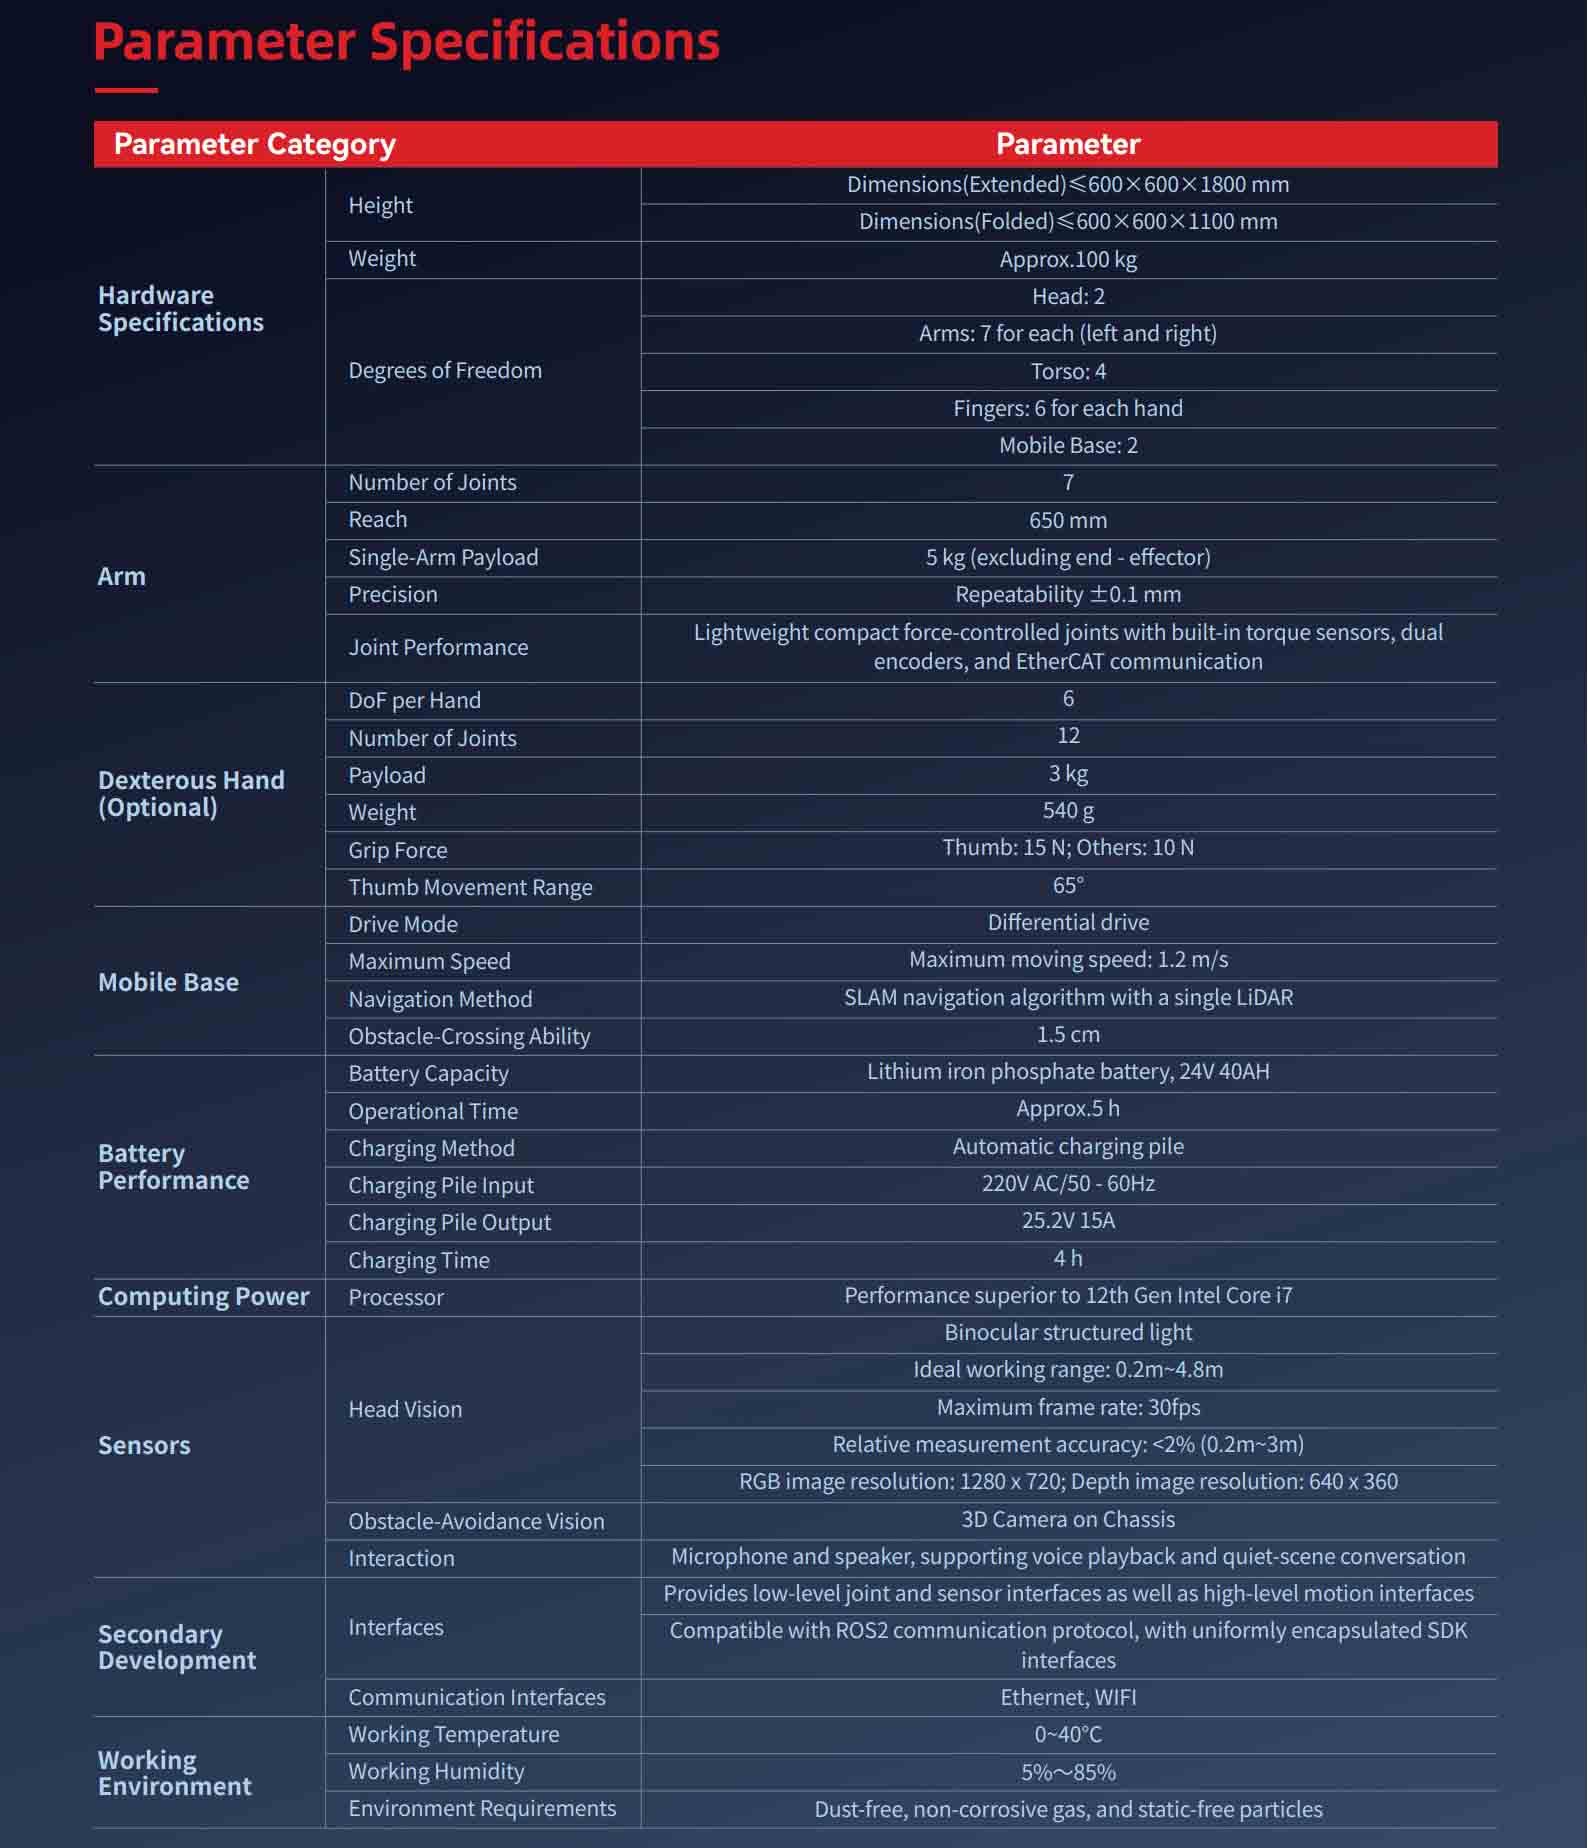
Hw Param | Yükseklik | Length, width, height (extended)≤ 680x640x1736mm |
Ağırlık | About 90kg | |
DOF | Head:2 | |
kol | Number of joints | 7 |
Ulaşmak | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Kesinlik | Repeated positioning accuracy is ±0.1mm | |
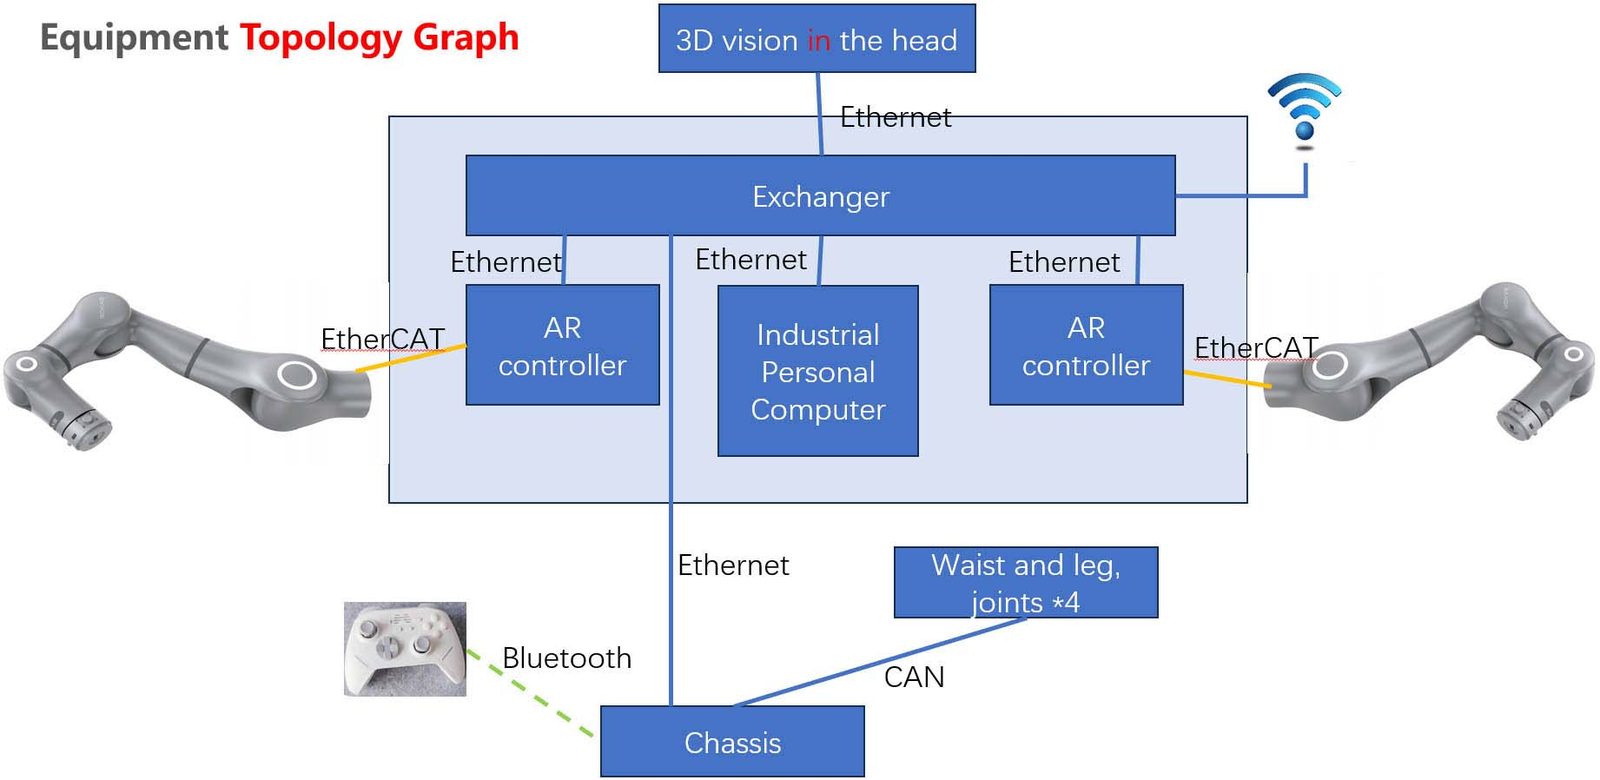
Joint performance | Hafif ve kompakt Dahili tork sensörlü, çift kodlayıcılı ve kuvvet kontrollü bağlantı EtherCAT iletişimi | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Yük kapasitesi | 3kg | |
Ağırlık | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Pil kapasitesi | 48V 30AH |
Pil ömrü | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Şarj süresi | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Sensör | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 set 3D görsel engel şasi için kaçınma (isteğe bağlı) | |
Interaction | Microphone, speaker | |
Secondary development | Arayüz | Düşük seviyeli bağlantı sağlar ve sensör arayüzlerinin yanı sıra yüksek seviyeli hareket arayüzleri |
ROS2 iletişim protokolüyle uyumlu ve SDK arayüzünü eşit şekilde kapsülleyen | ||
İletişim arayüzü | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Tam teknik veriler
| Modeli | Helios |
|---|---|
| Endüstriyel düzeyde hareket konumlandırma doğruluğu | 10mm; |
| Kol manipülasyonu doğruluğu | ±0.1mm; |
| Tam vücut serbestlik derecesi | 42; |
| Çok modlu füzyon algısı | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Kol başına maksimum yük | 5 kg. |
| Yük | 5 kg |
| Hoşgörü | ±0.1 mm |
| Kategori | Yapay Zeka ve İnsansı Robotlar |
| Kurşun zamanı | 90 gün |
Değerler 20 °C'de nominaldir. CAD modelleri, tork eğrileri ve kontrolör I/O haritaları için veri sayfasını indirin.
Nerede çalışıyor
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
TROY mühendisleri tarafından boyutlandırıldı ve devreye alındı.
Alıcı soruları
Temel özellikler nelerdir?
Model: Helios, Endüstriyel düzeyde hareket konumlandırma doğruluğu: 10 mm;, Kol manipülasyon doğruluğu: ±0,1 mm;.
Teslimat süresi nedir?
Standart konfigürasyon için 90 gün; teklifte onaylandı.
Özelleştirilebilir mi?
Evet — OEM/ODM seçenekleri, voltaj, takımlar ve markalama uyarlanabilir. Bir teklif için uygulamayı ve hedef çıktıyı gönderin.
Helios için fiyat teklifi alın
Parçayı, hedef hızı ve hedef bağlantı noktasını ekleyin. Bir chatbot değil, bir mühendis 48 saat içinde yanıt verir.
Aynı kategori

Tekerlekli Çift Kollu İnsansı Robot

Çift Kollu İnsansı Robot

Biyomimetik Panda Servis Robotu
TROY Mühendislik tarafından incelendi ·. Spesifikasyonlar her teklifte tedarikçi veri sayfasına göre yeniden kontrol edilir.