


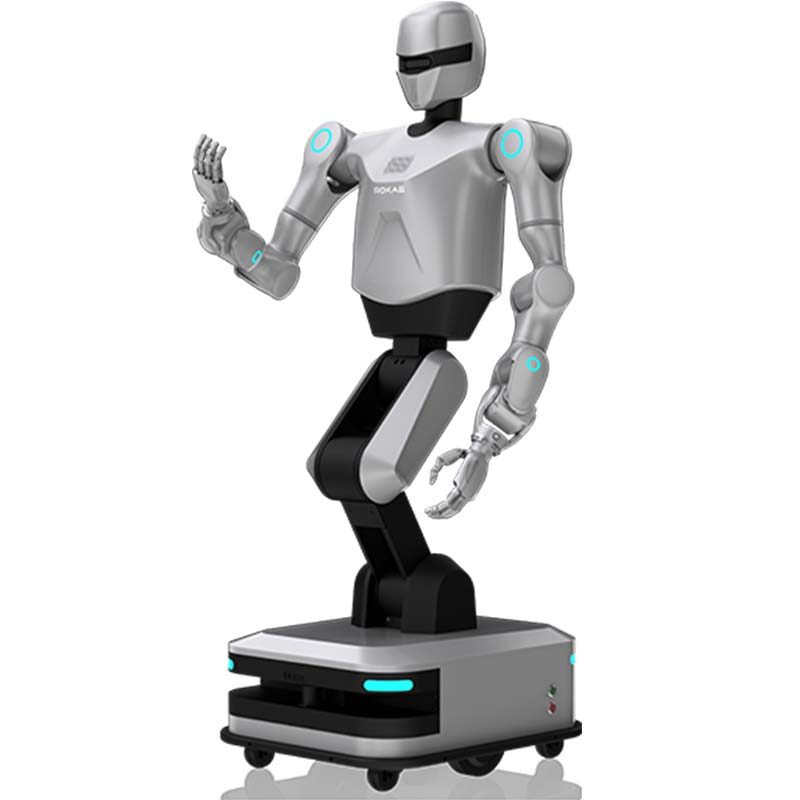
Helios, dvouramenný robot na kolech
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Model
- Helios
- Přesnost polohování pohybu na průmyslové úrovni
- 10mm;
- Přesnost manipulace s paží
- ±0.1mm;
- Stupně volnosti celého těla
- 42;
- Multimodální fúzní vnímání
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Maximální užitečné zatížení na rameno
- 5 kg.
K čemu je tato platforma
Dvouramenný robot na kolech--- Helios! Přesnost polohování pohybu v průmyslové kvalitě: 10 mm; Přesnost manipulace s ramenem: ±0,1 mm; Stupně volnosti celého těla: 42; Multimodální vnímání fúze: Strategie ovládání Pose-Vision-Force: Taktika Pose + Vision + Force; Maximální užitečné zatížení na rameno: 5 kg.
Obchodní podmínky
| Citát | Cena za konfiguraci – odpověď do 48 hodin |
|---|---|
| Dodací lhůta | 90 dní |
| MOQ | 1 jednotka |
| Původ | Čína |
| Přístav nakládky | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Platba | 30% záloha, 70% před odesláním |
| Záruka | 24 měsíců standardně, 36 měsíců volitelně |
Podrobnosti o produktu
Poznámky k aplikaci, konstrukční výkresy a video z inženýrského souboru TROY — stejná dokumentace dodávaná s cenovou nabídkou.
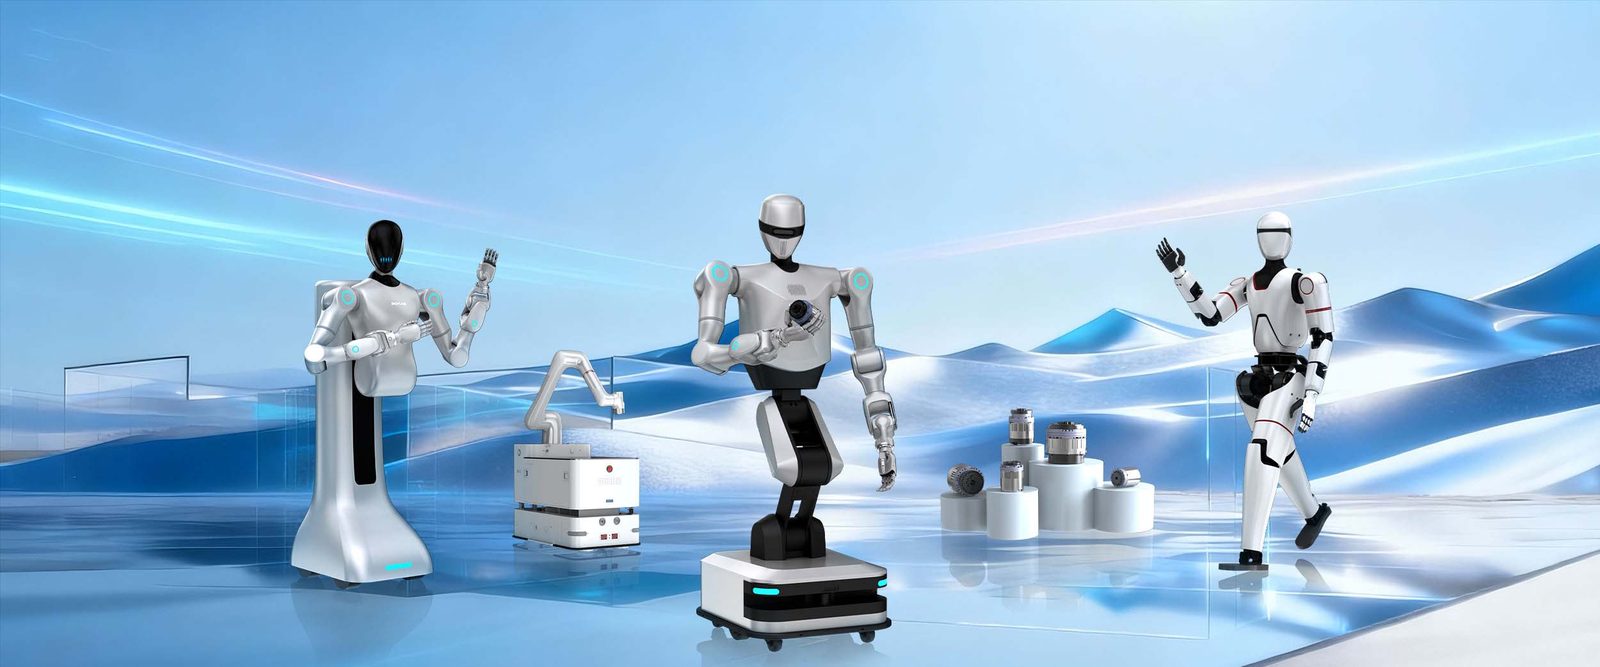
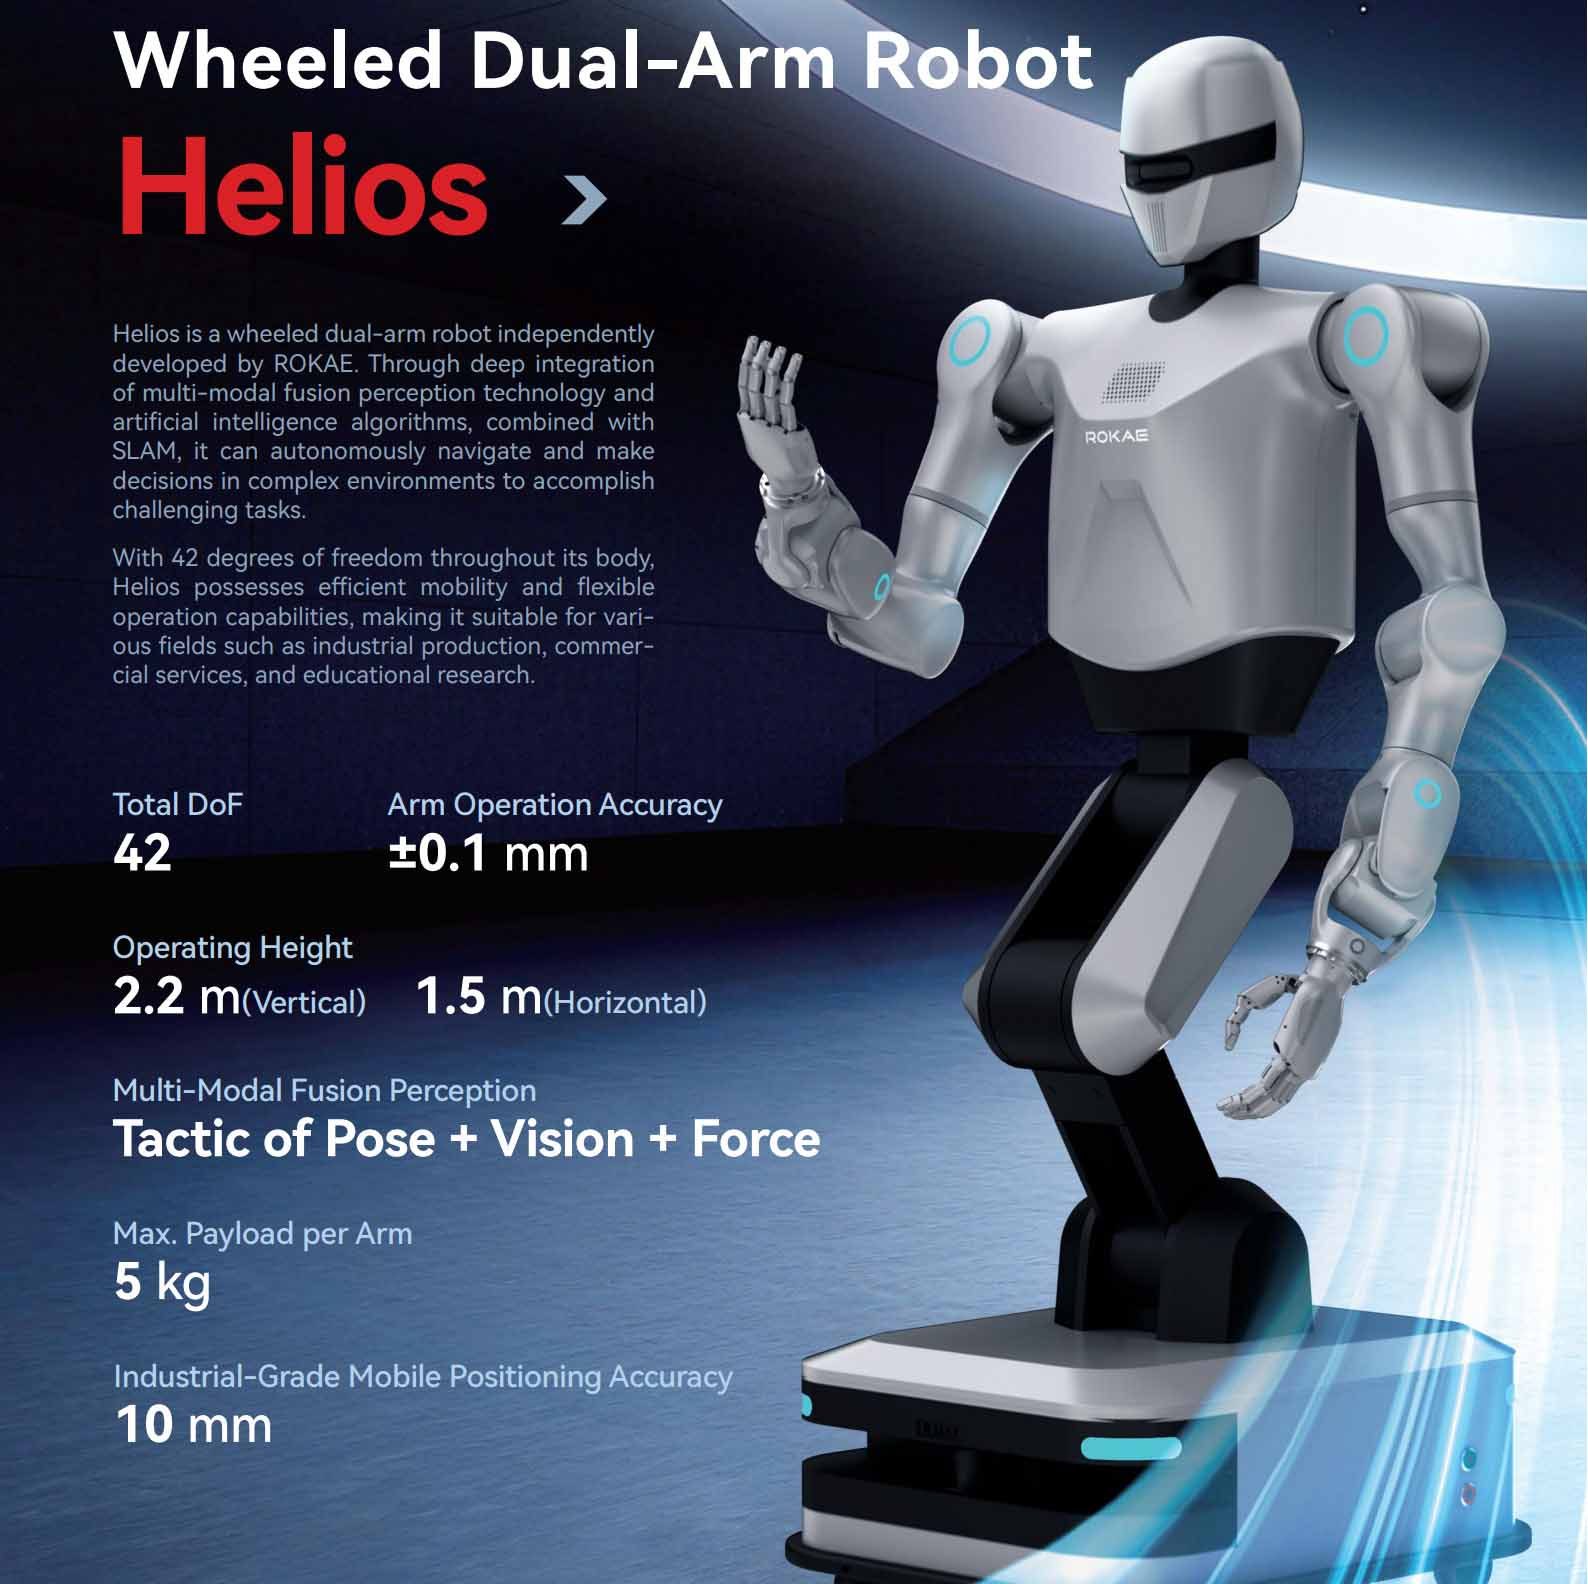
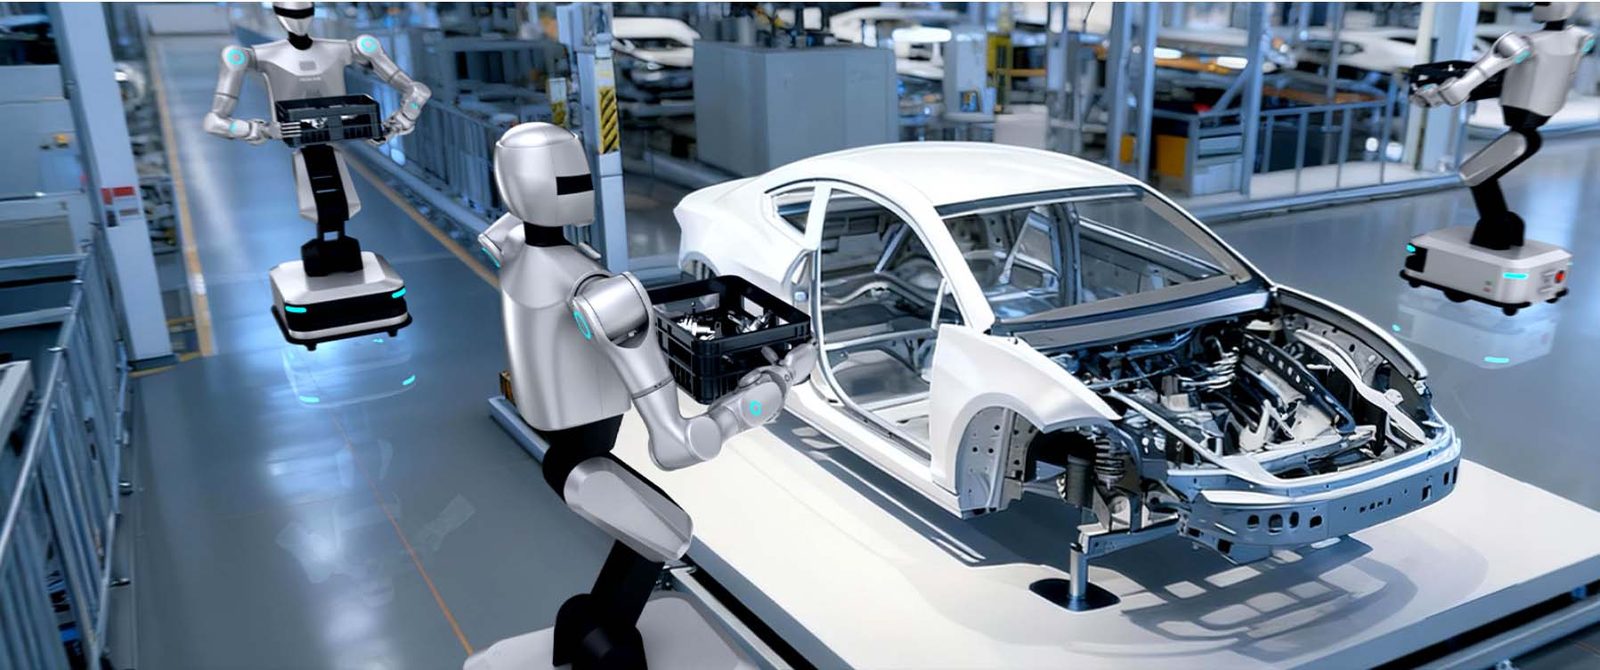
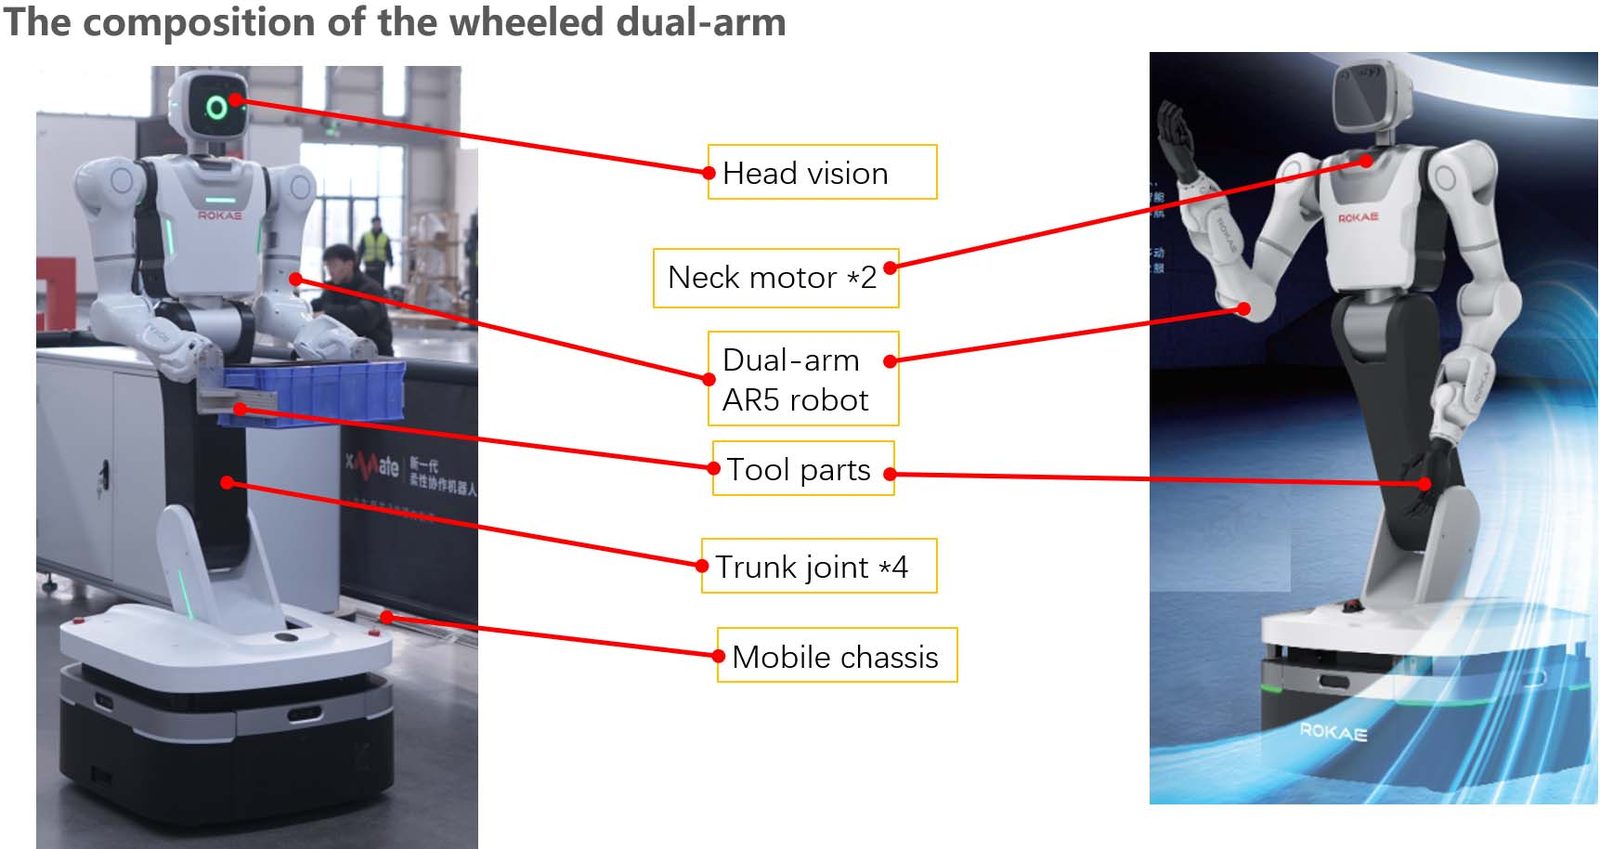
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
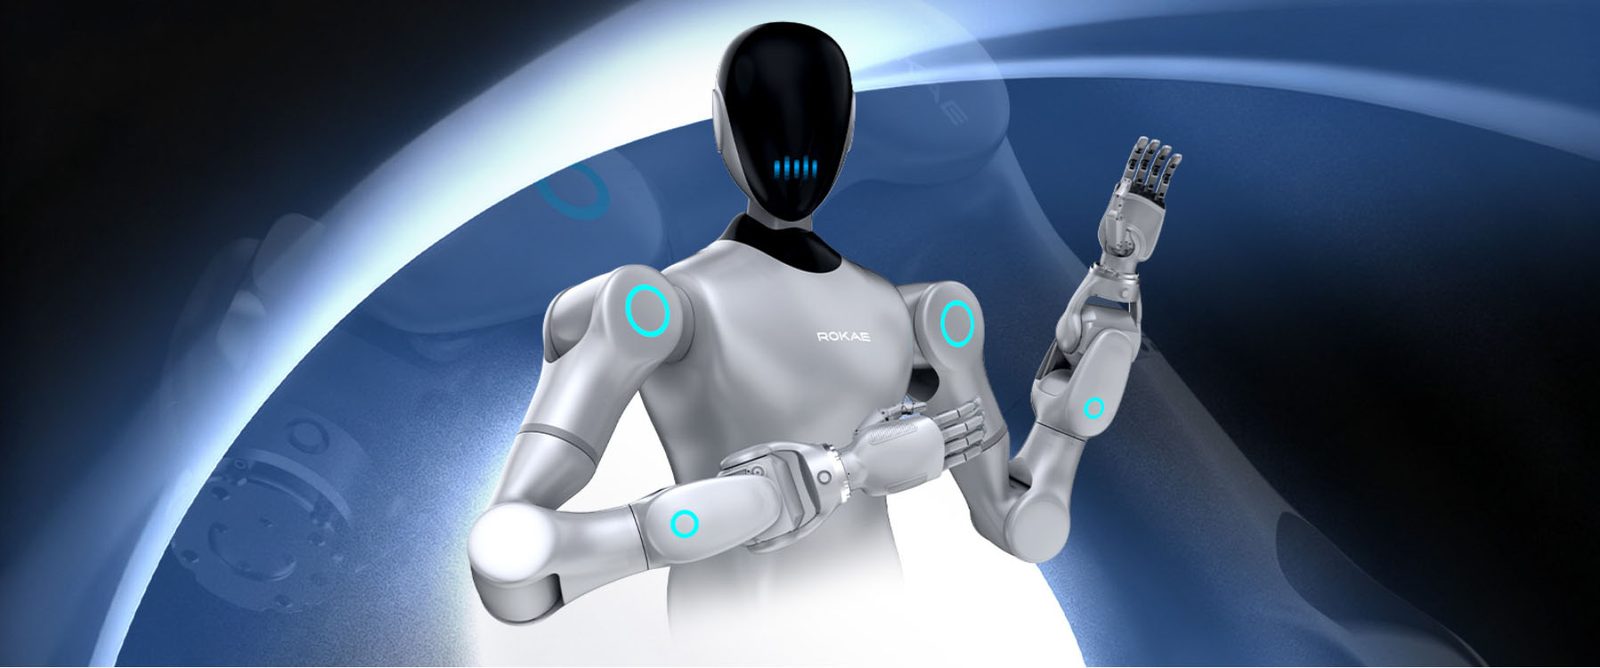
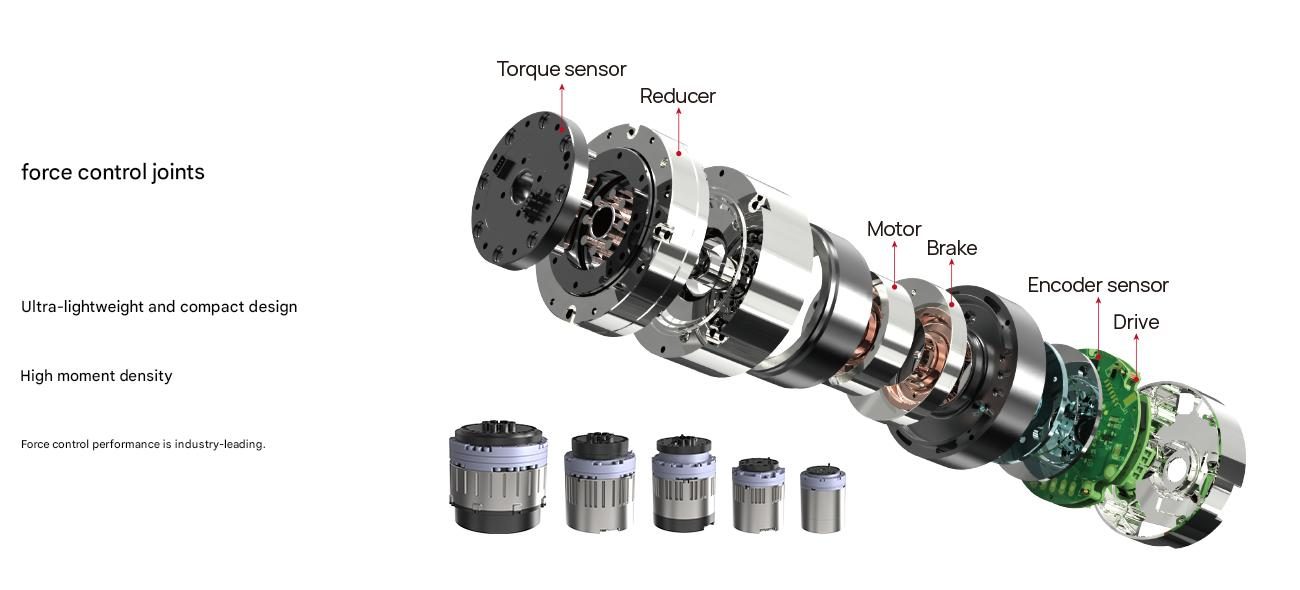
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
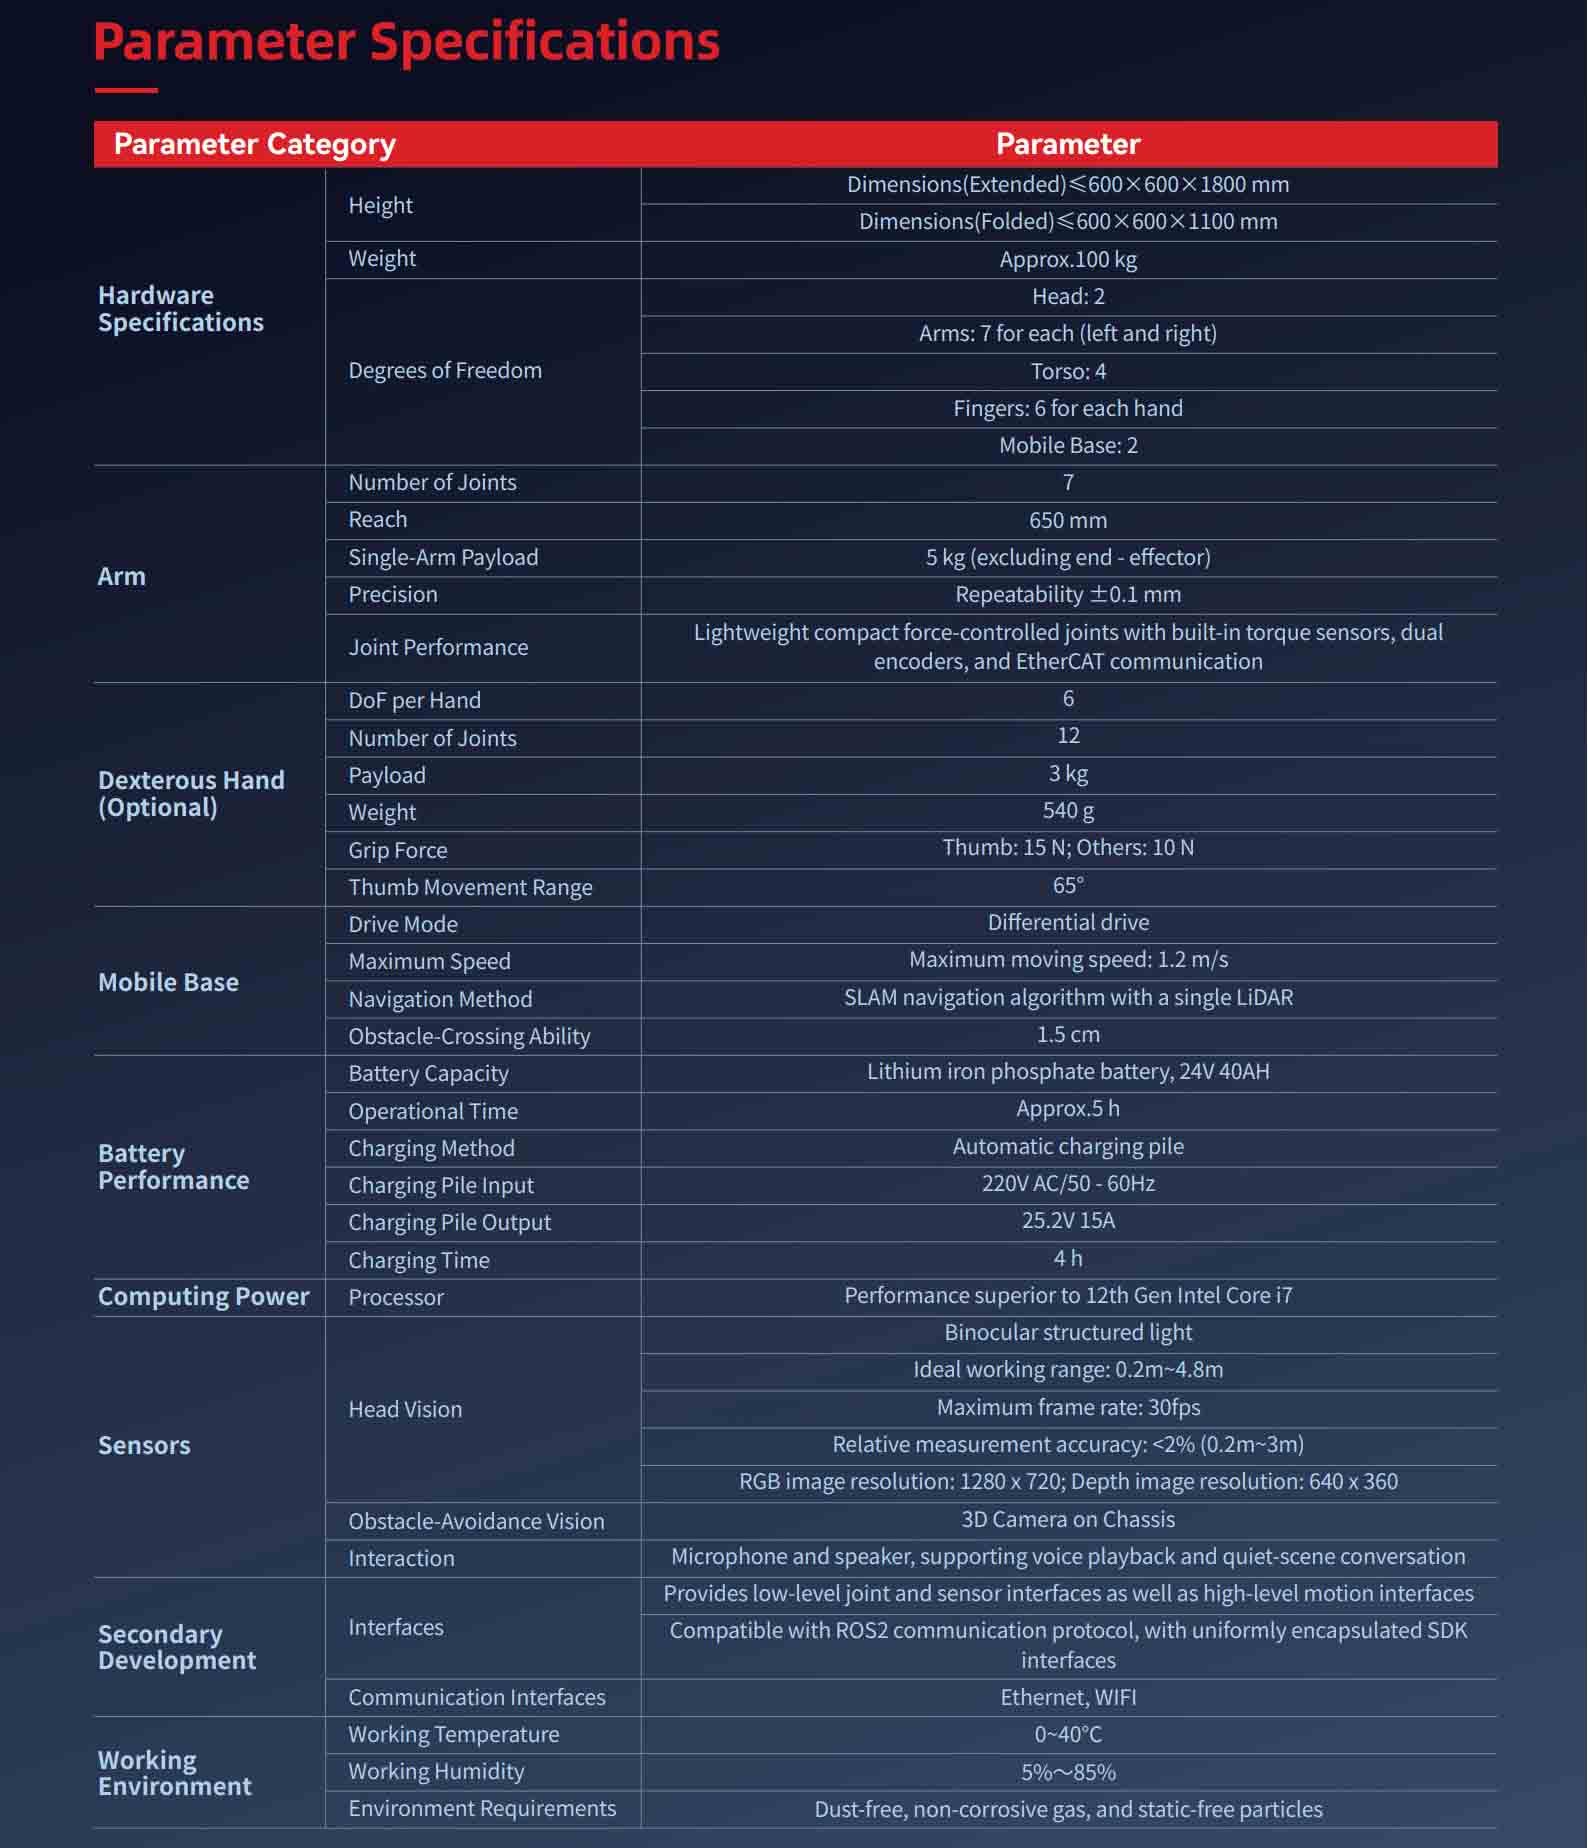
Hw Param | Výška | Length, width, height (extended)≤ 680x640x1736mm |
Hmotnost | About 90kg | |
DOF | Head:2 | |
paže | Number of joints | 7 |
Dosah | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Přesnost | Repeated positioning accuracy is ±0.1mm | |
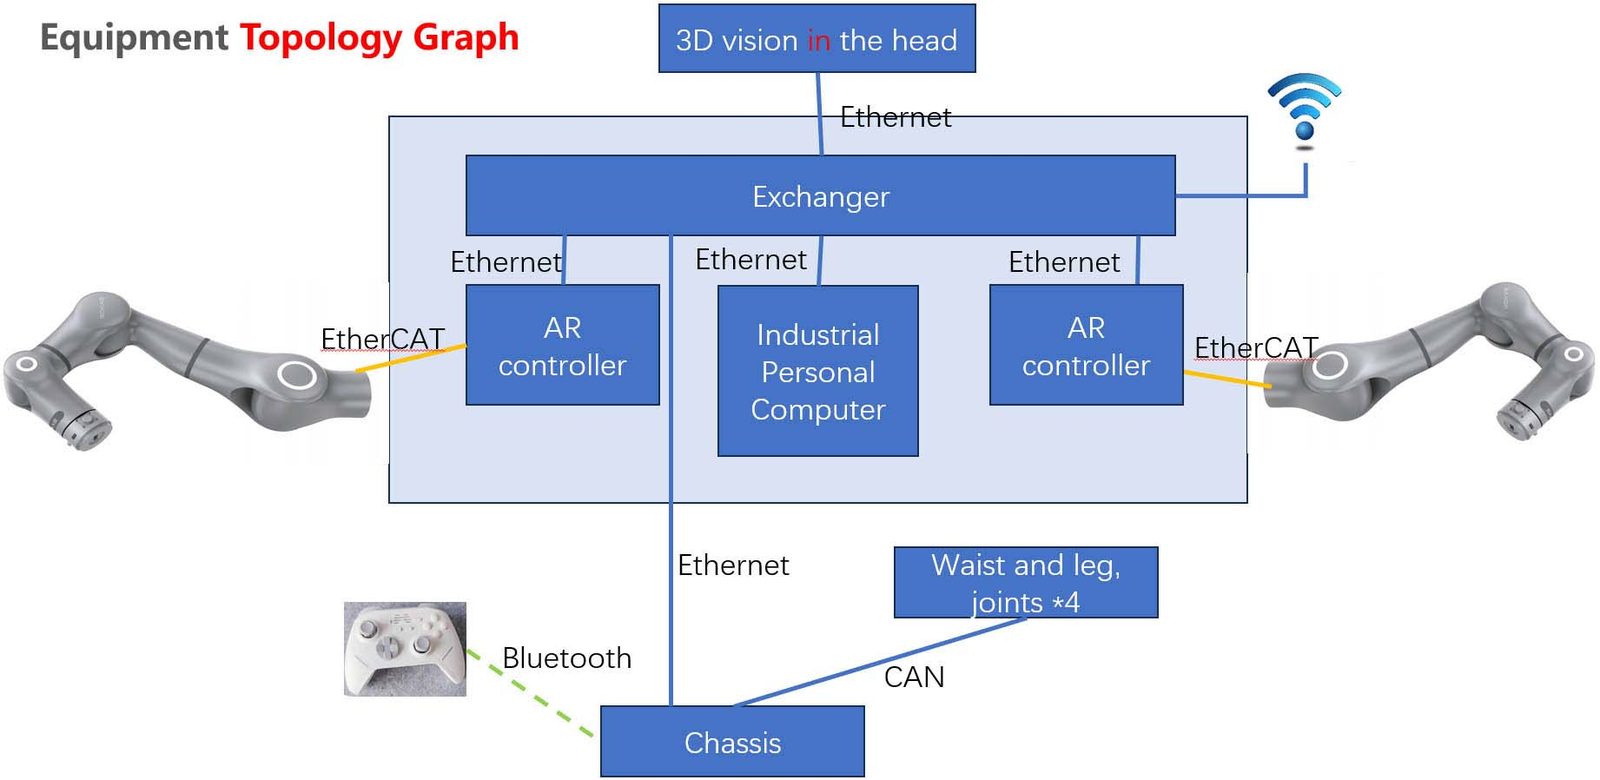
Joint performance | Lehký a kompaktní silově řízený kloub, s vestavěným snímačem točivého momentu, duálními enkodéry a Komunikace EtherCAT | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Nosnost | 3kg | |
Hmotnost | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Kapacita baterie | 48V 30AH |
Výdrž baterie | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Doba nabíjení | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Senzor | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 sady 3D vizuální překážky vyhýbání se podvozku (volitelné) | |
Interaction | Microphone, speaker | |
Secondary development | Rozhraní | Poskytuje nízkoúrovňový spoj a rozhraní senzorů a také rozhraní pro pohyb na vysoké úrovni |
Kompatibilní s komunikačním protokolem ROS2 a jednotně zapouzdřující rozhraní SDK | ||
Komunikační rozhraní | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Úplné technické údaje
| Model | Helios |
|---|---|
| Přesnost polohování pohybu na průmyslové úrovni | 10mm; |
| Přesnost manipulace s paží | ±0.1mm; |
| Stupně volnosti celého těla | 42; |
| Multimodální fúzní vnímání | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Maximální užitečné zatížení na rameno | 5 kg. |
| Užitečné zatížení | 5 kg |
| Tolerance | ±0.1 mm |
| Kategorie | AI a humanoidní roboti |
| Dodací lhůta | 90 dní |
Hodnoty jsou nominální při 20 °C. Stáhněte si datový list pro modely cad, křivky točivého momentu a mapy I/O regulátoru.
Kde to běží
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Otázky kupujícího
Jaké jsou klíčové specifikace?
Model: Helios, Přesnost polohování pohybu v průmyslové kvalitě: 10 mm;, Přesnost manipulace s ramenem: ±0,1 mm;.
Jaká je dodací lhůta?
90 dní pro standardní konfiguraci; potvrzeno v nabídce.
Dá se to přizpůsobit?
Ano – možnosti OEM/ODM, napětí, nástroje a značky lze přizpůsobit. Odešlete žádost a cílový výstup pro návrh.
Získejte cenovou nabídku pro Helios
Zahrňte součást, cílovou rychlost a cílový port. Technik – ne chatbot – odpoví do 48 hodin.
Stejná kategorie

Dvouramenný humanoidní robot na kolech

Dvouruký humanoidní robot

Biomimetický servisní robot Panda
Recenzováno TROY Engineering ·. Specifikace jsou při každé nabídce znovu porovnávány s datovým listem dodavatele.