


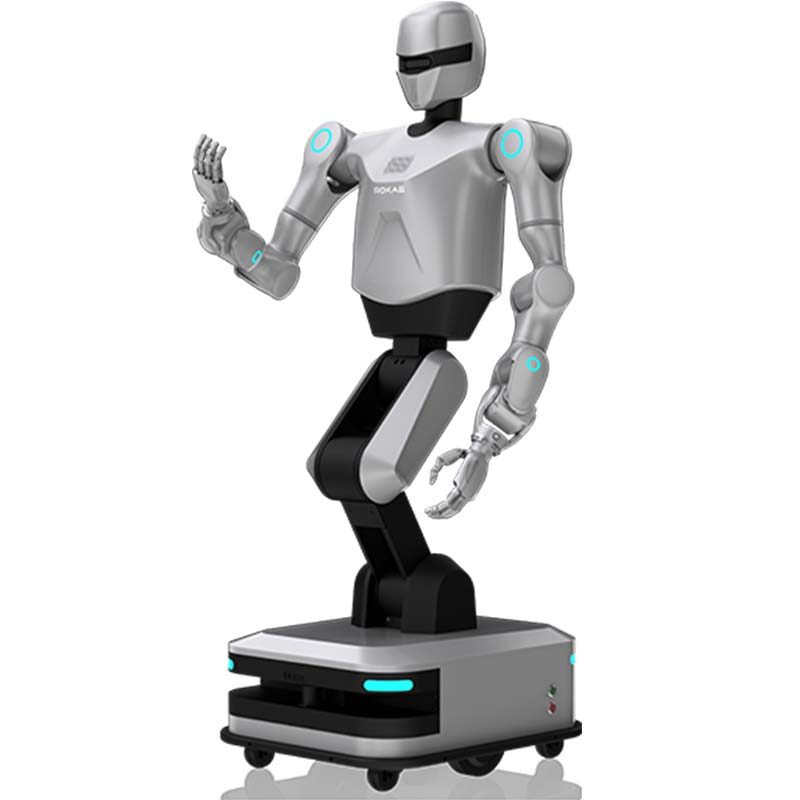
Helios, un robot a doppio braccio con ruote
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Modello
- Helios
- Precisione di posizionamento del movimento di livello industriale
- 10mm;
- Precisione nella manipolazione del braccio
- ±0.1mm;
- Gradi di libertà di tutto il corpo
- 42;
- Percezione della fusione multimodale
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Carico utile massimo per braccio
- 5 kg.
A cosa serve questa piattaforma
Robot a doppio braccio con ruote --- Helios! Precisione di posizionamento del movimento di livello industriale: 10 mm; Precisione di manipolazione del braccio: ±0,1 mm; Gradi di libertà di tutto il corpo: 42; Percezione della fusione multimodale: Strategia di controllo Posa-Visione-Forza: Tattica di Posa + Visione + Forza; Carico utile massimo per braccio: 5 kg.
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 90 giorni |
| MOQ | 1 unità |
| Origine | Cina |
| Porto di carico | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
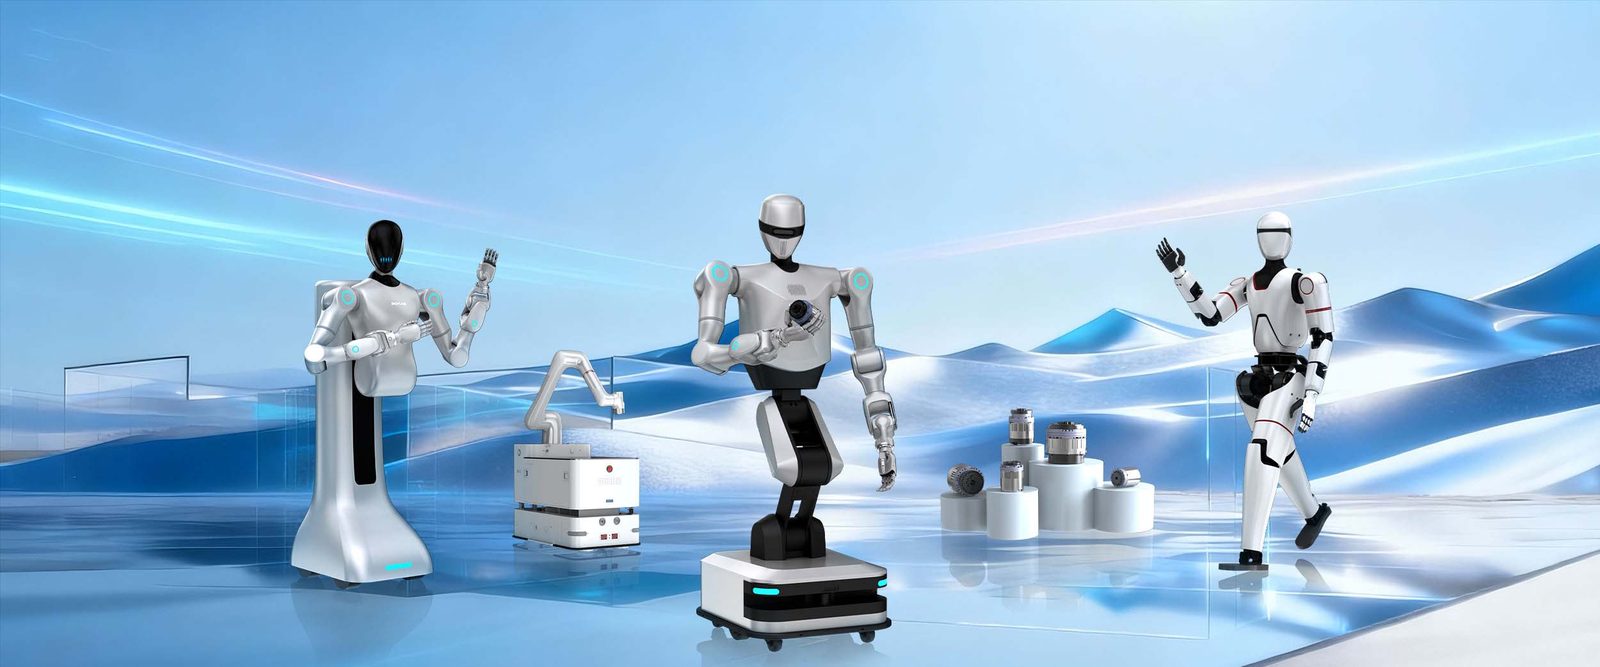
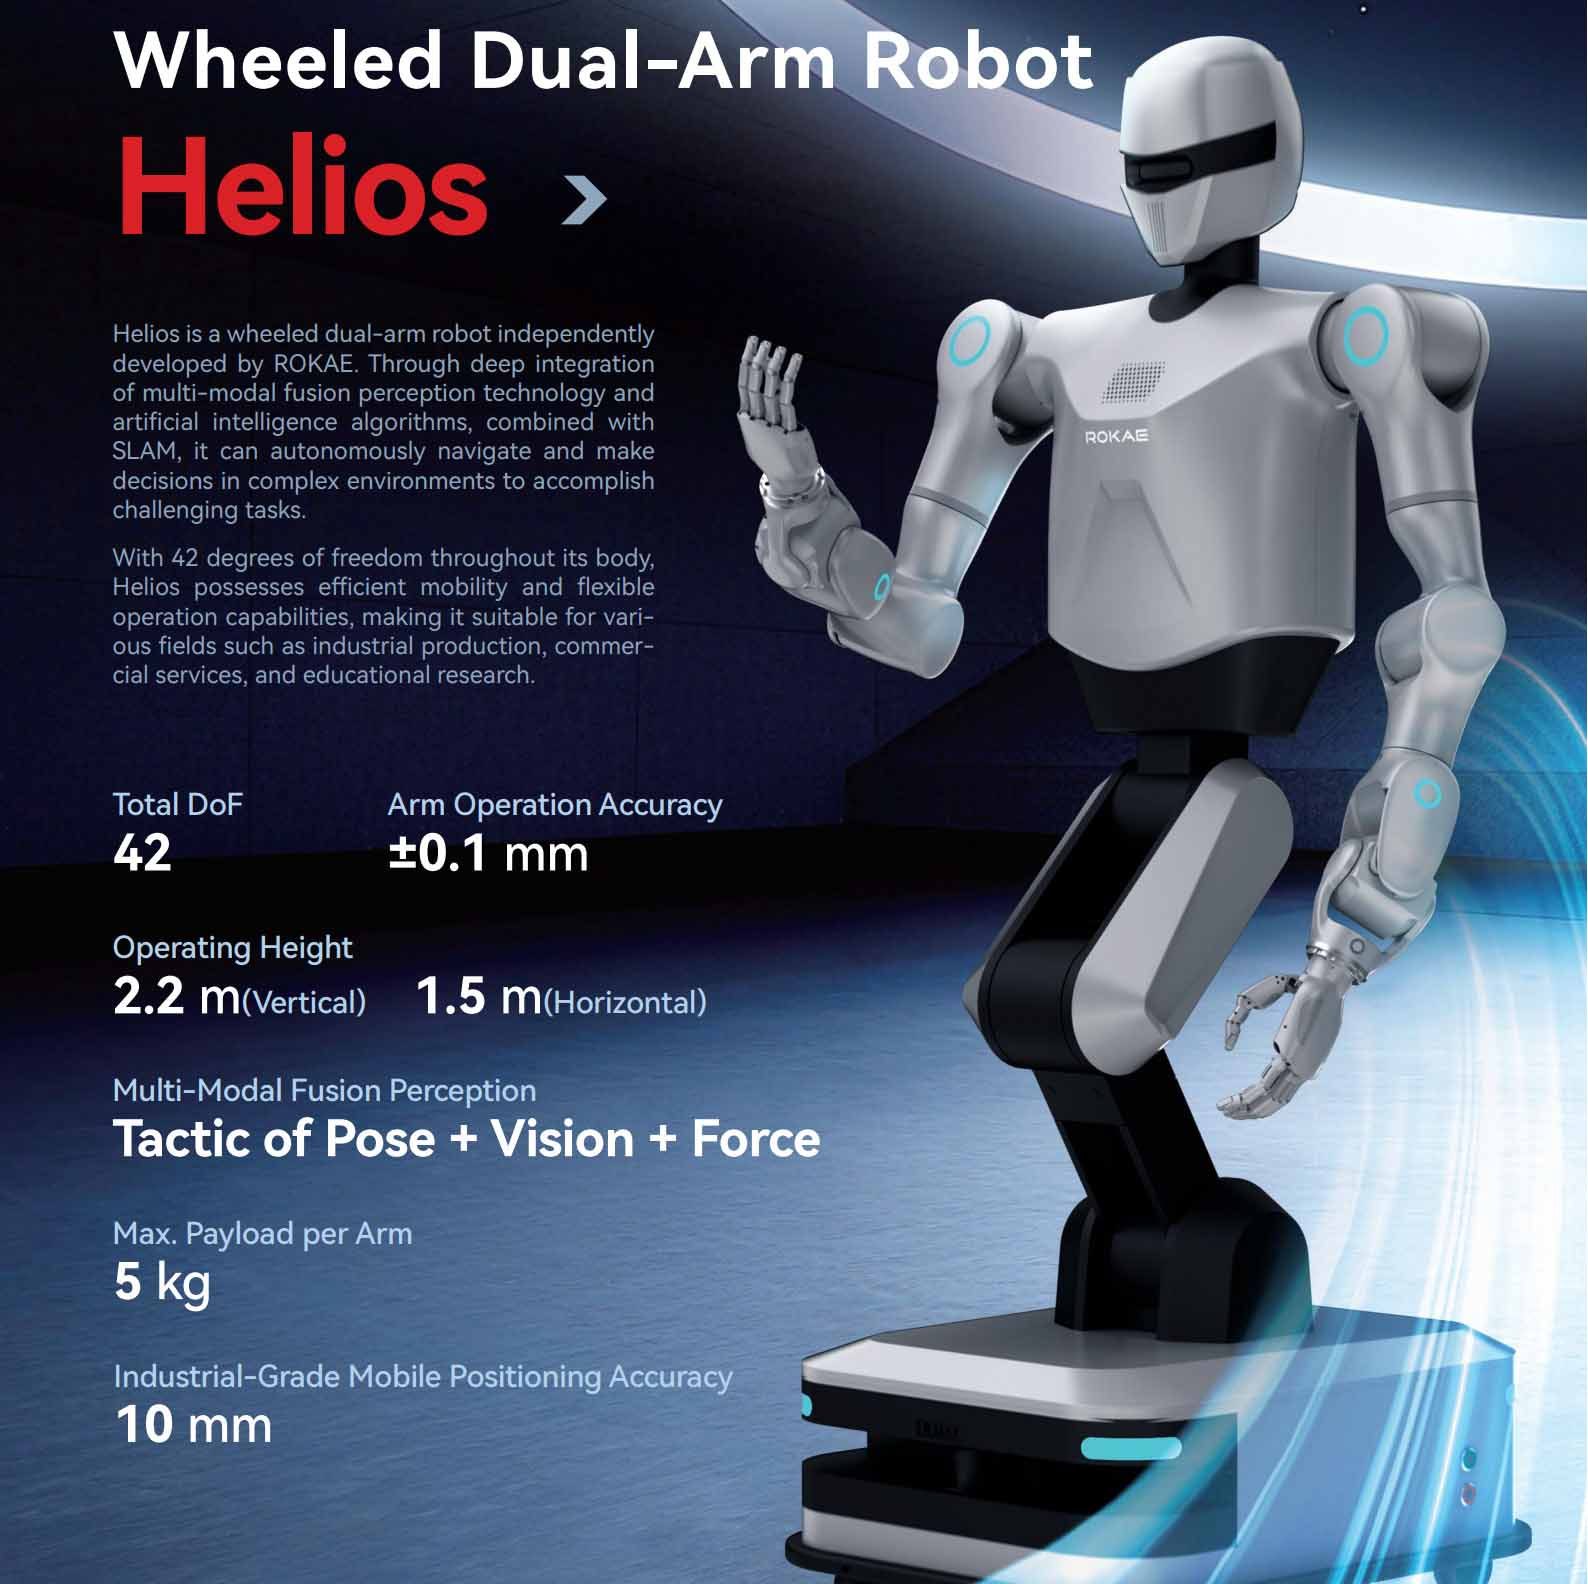
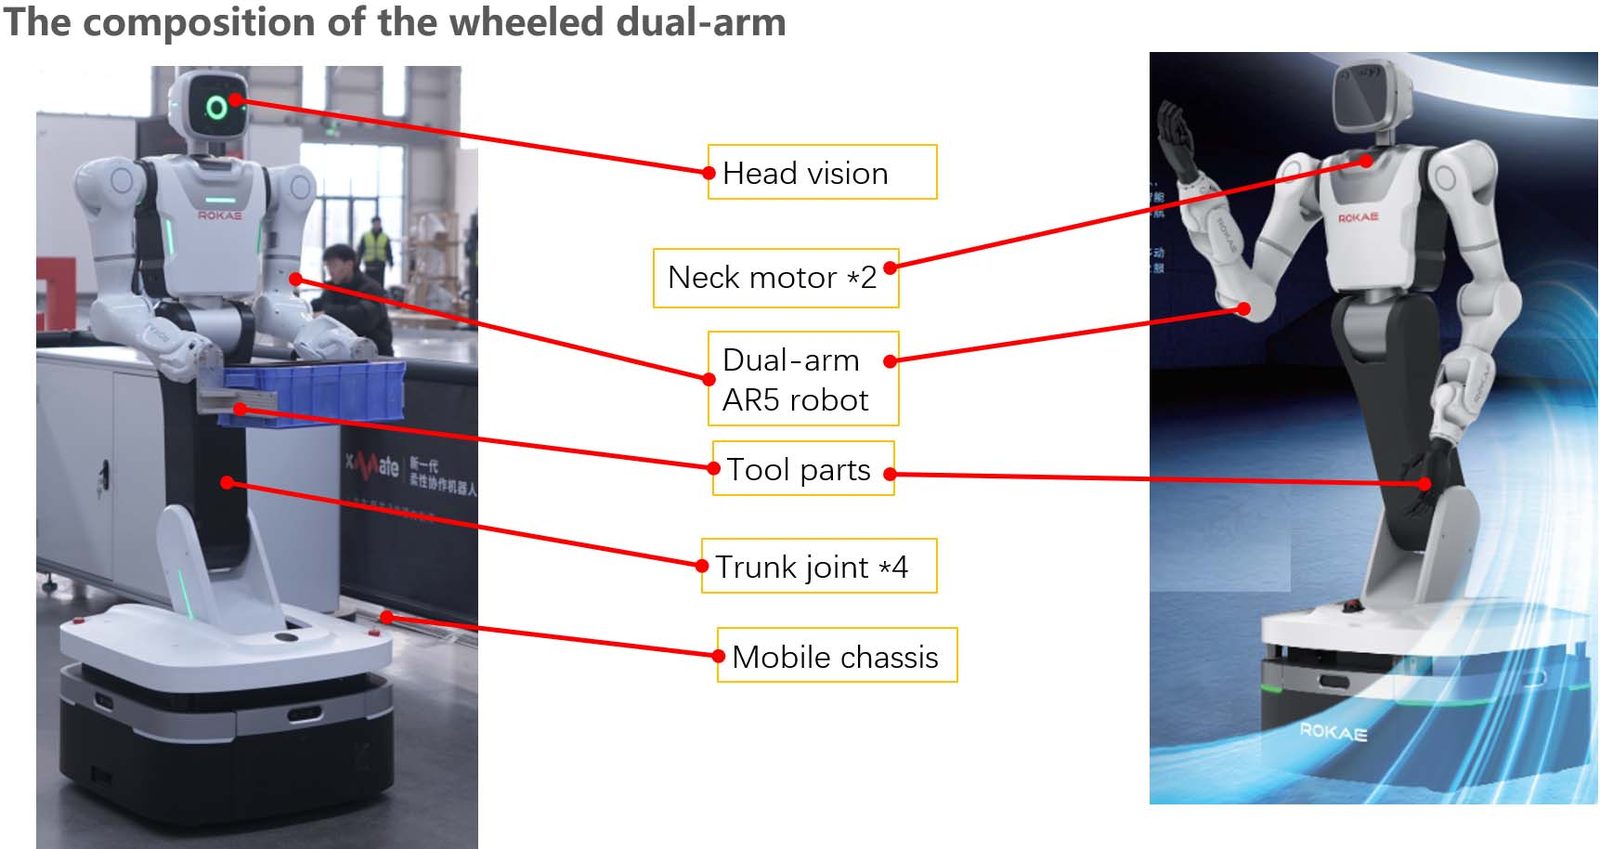
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
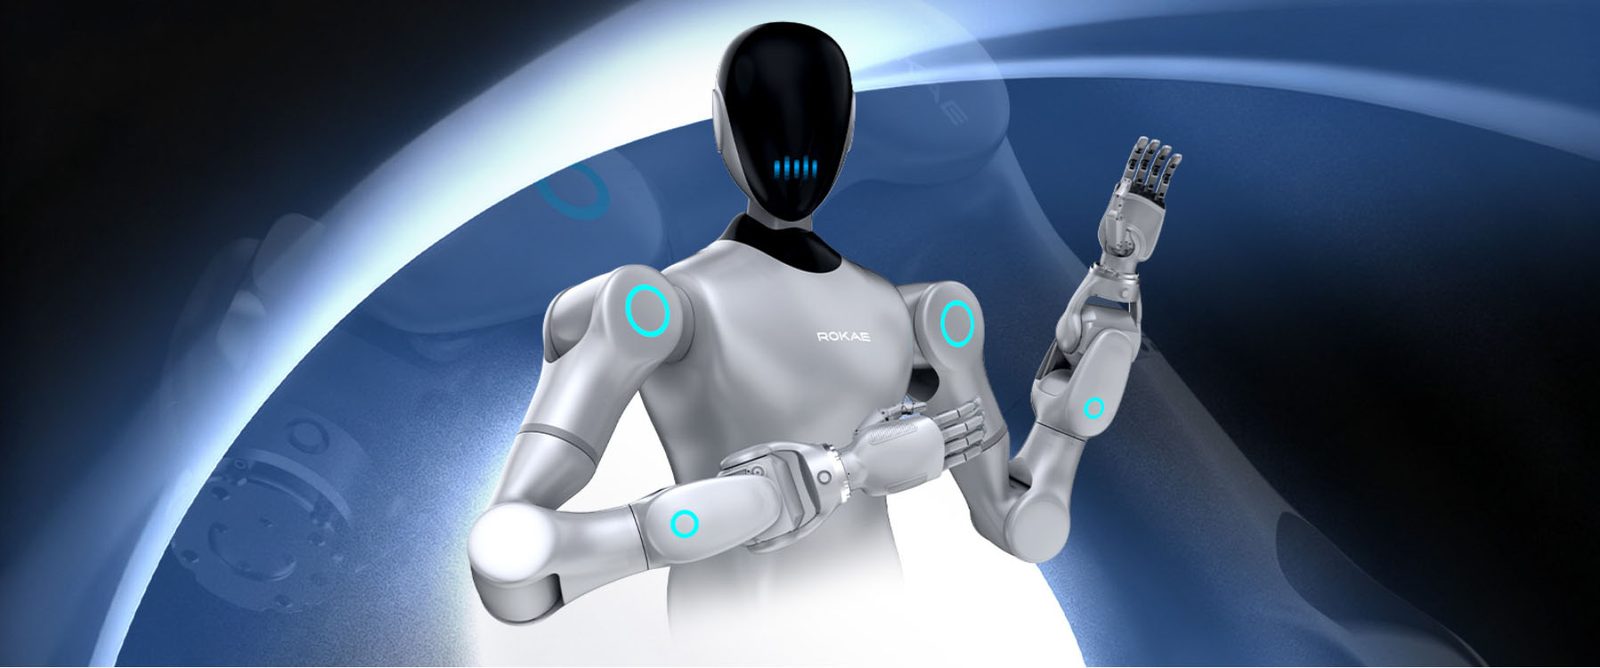
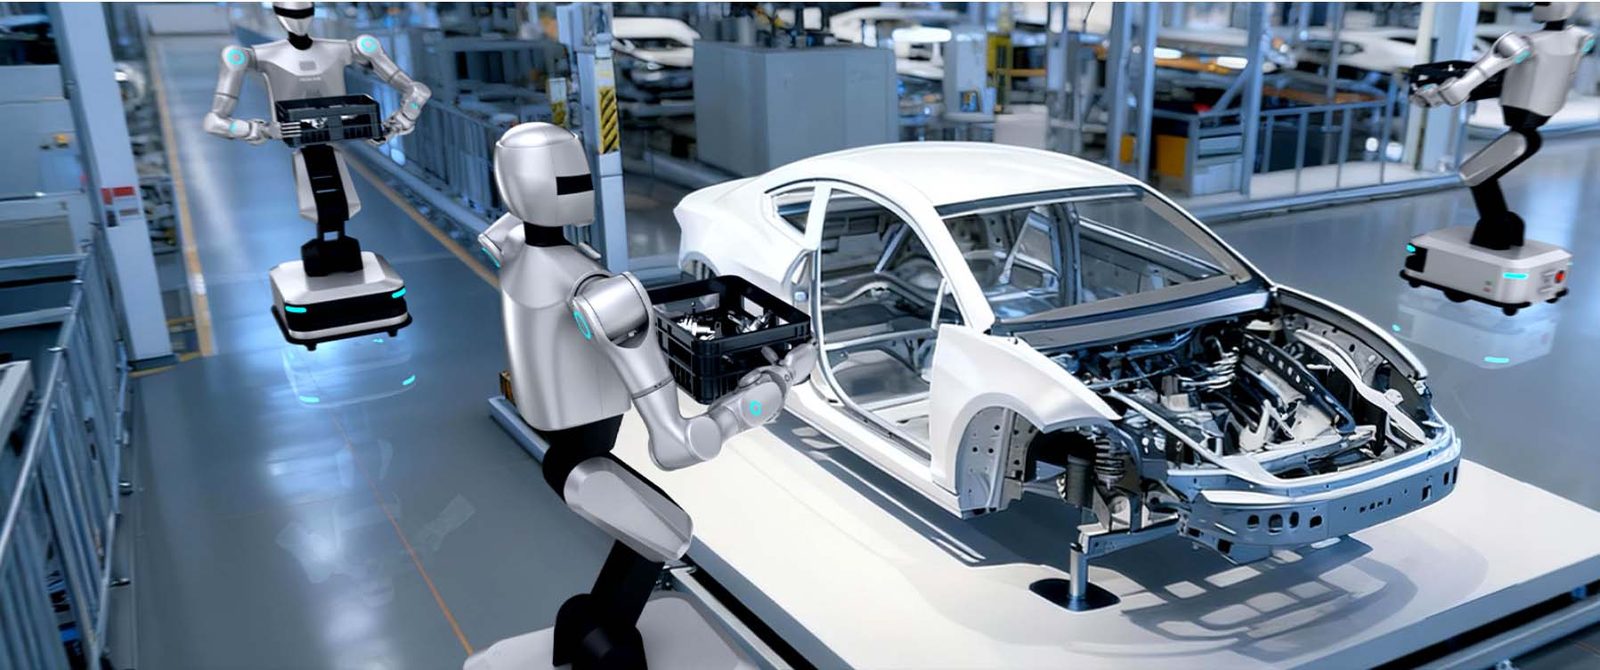
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
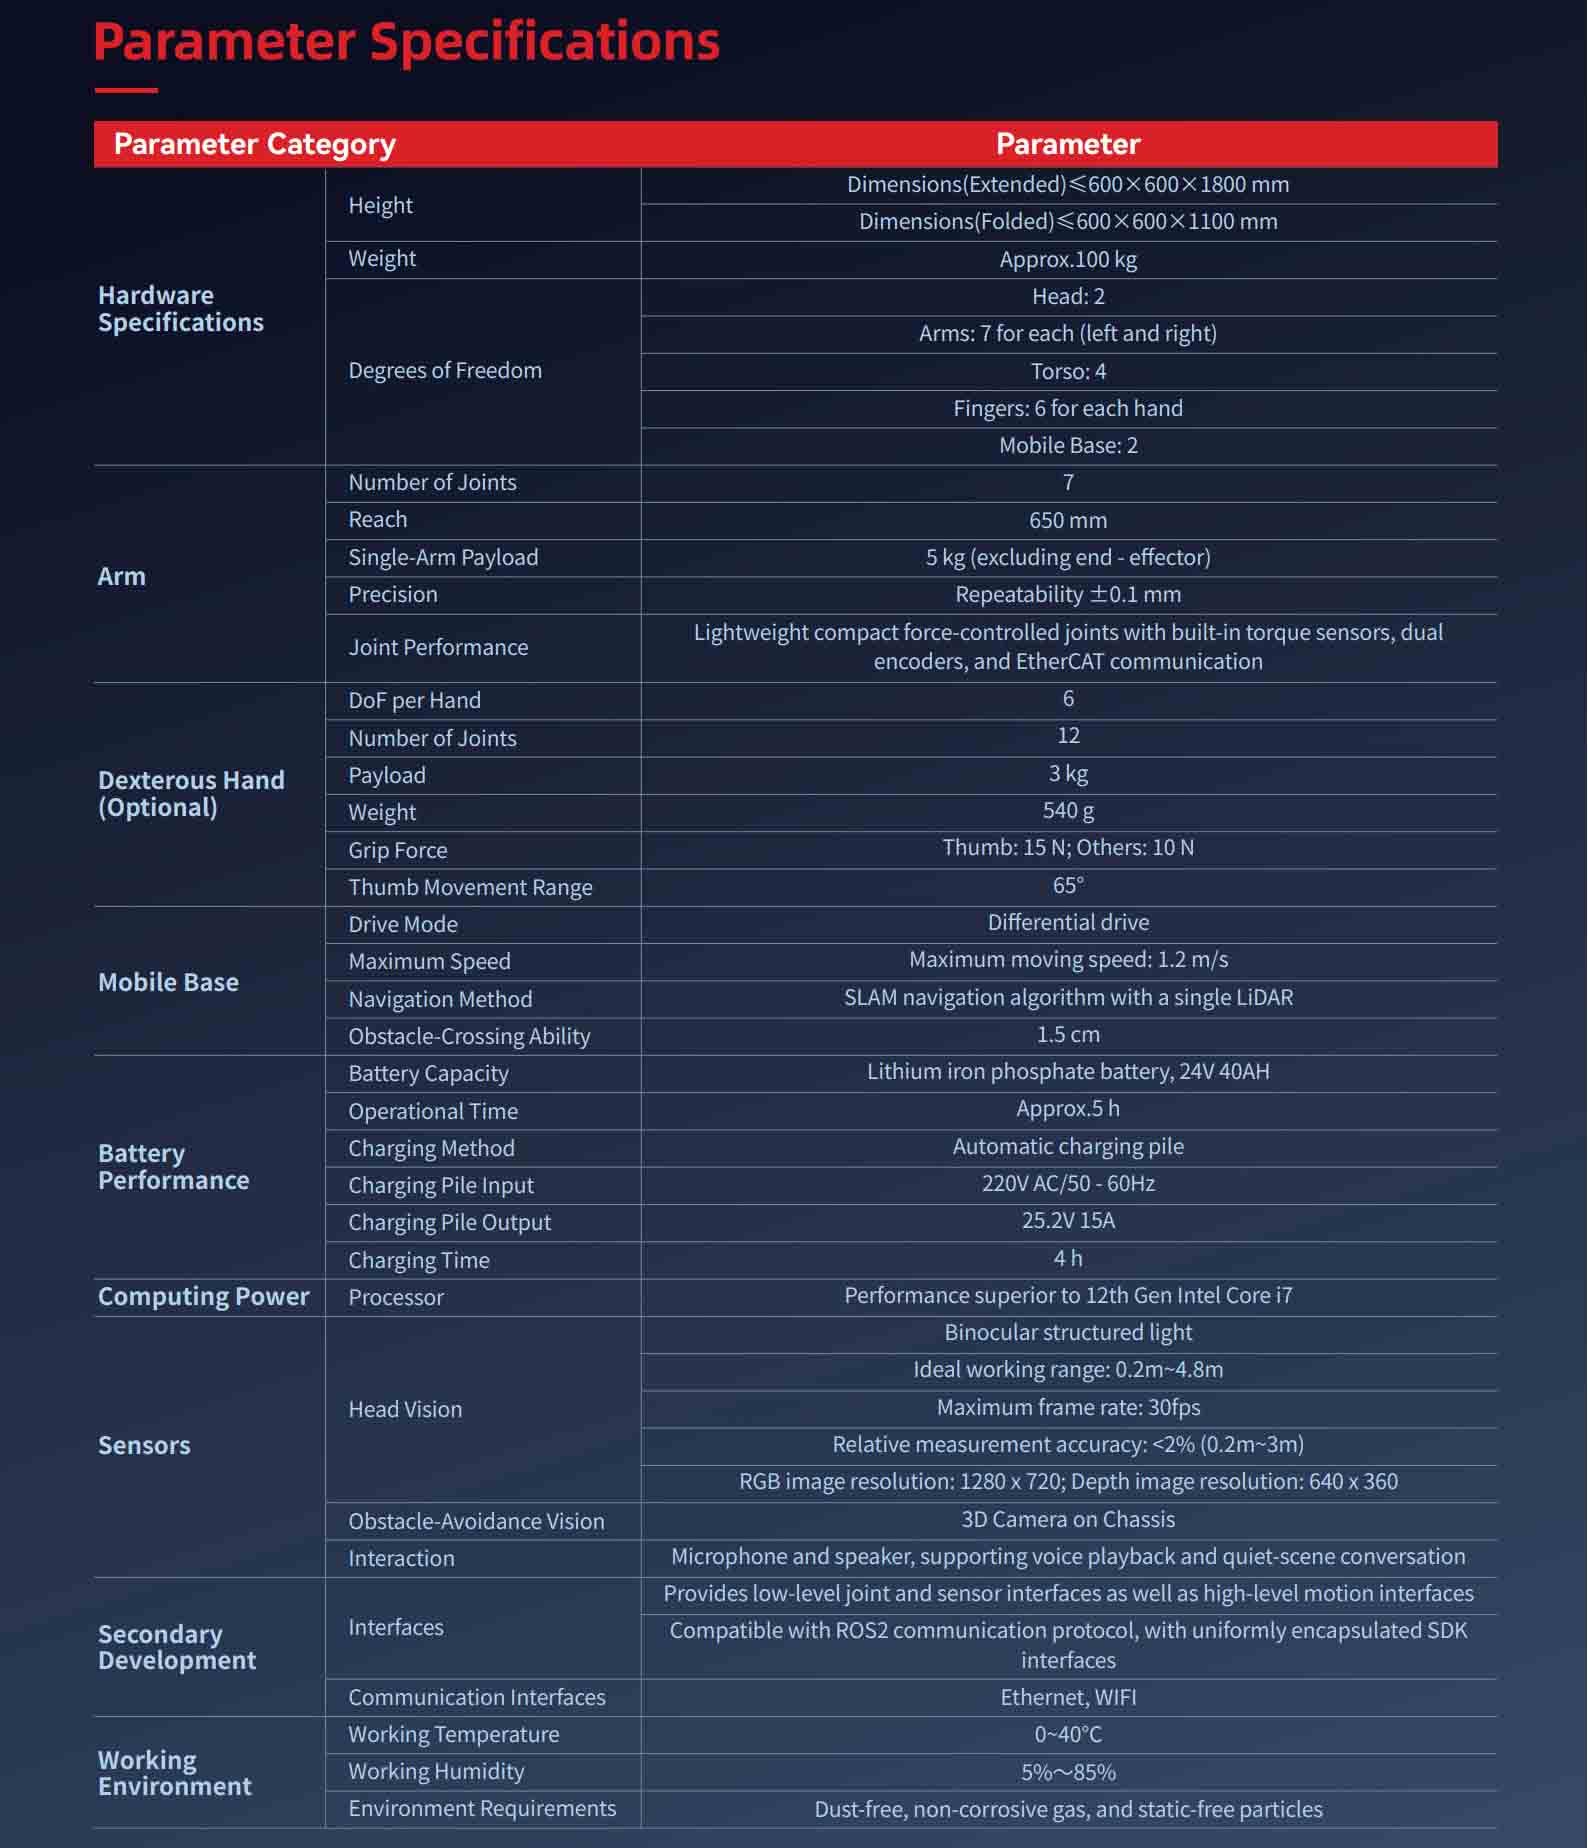
Hw Param | Altezza | Length, width, height (extended)≤ 680x640x1736mm |
Peso | About 90kg | |
DOF | Head:2 | |
braccio | Number of joints | 7 |
Portata | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Precisione | Repeated positioning accuracy is ±0.1mm | |
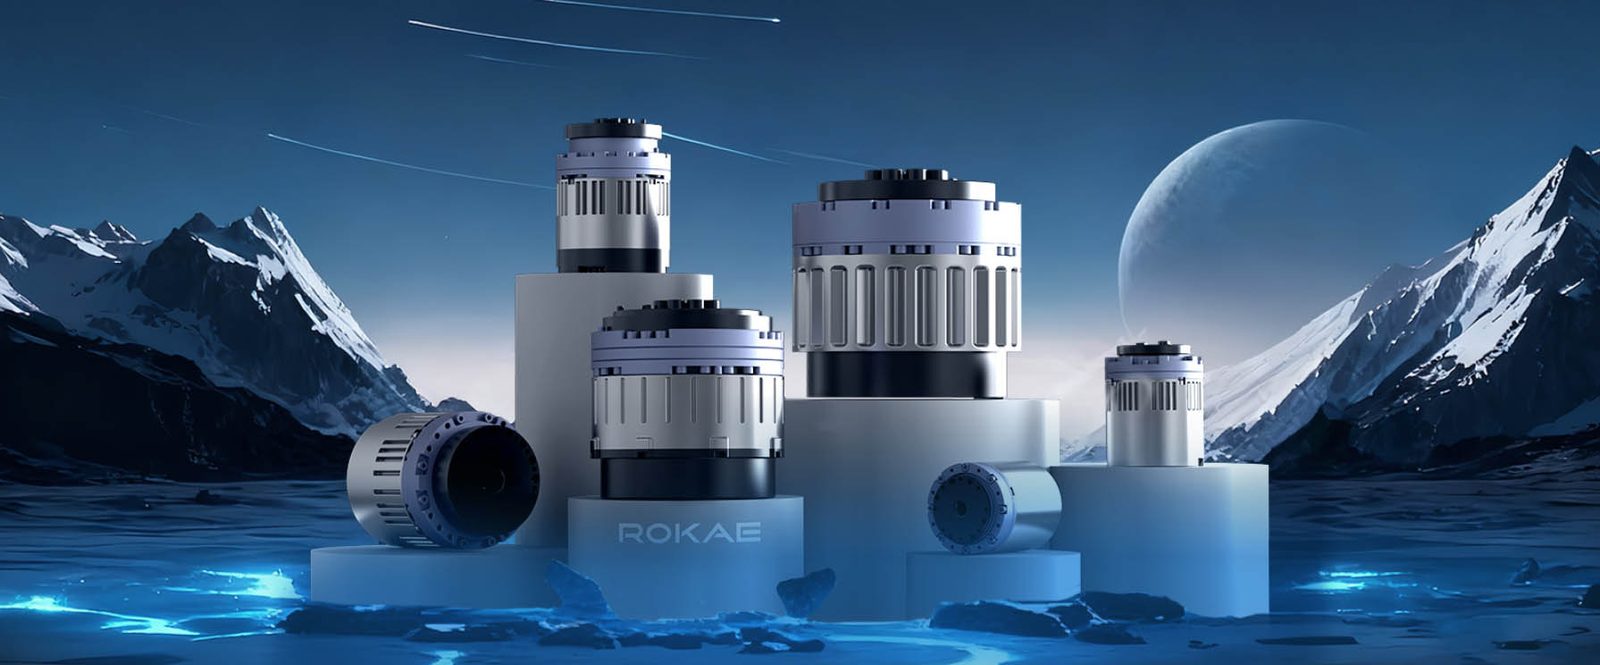
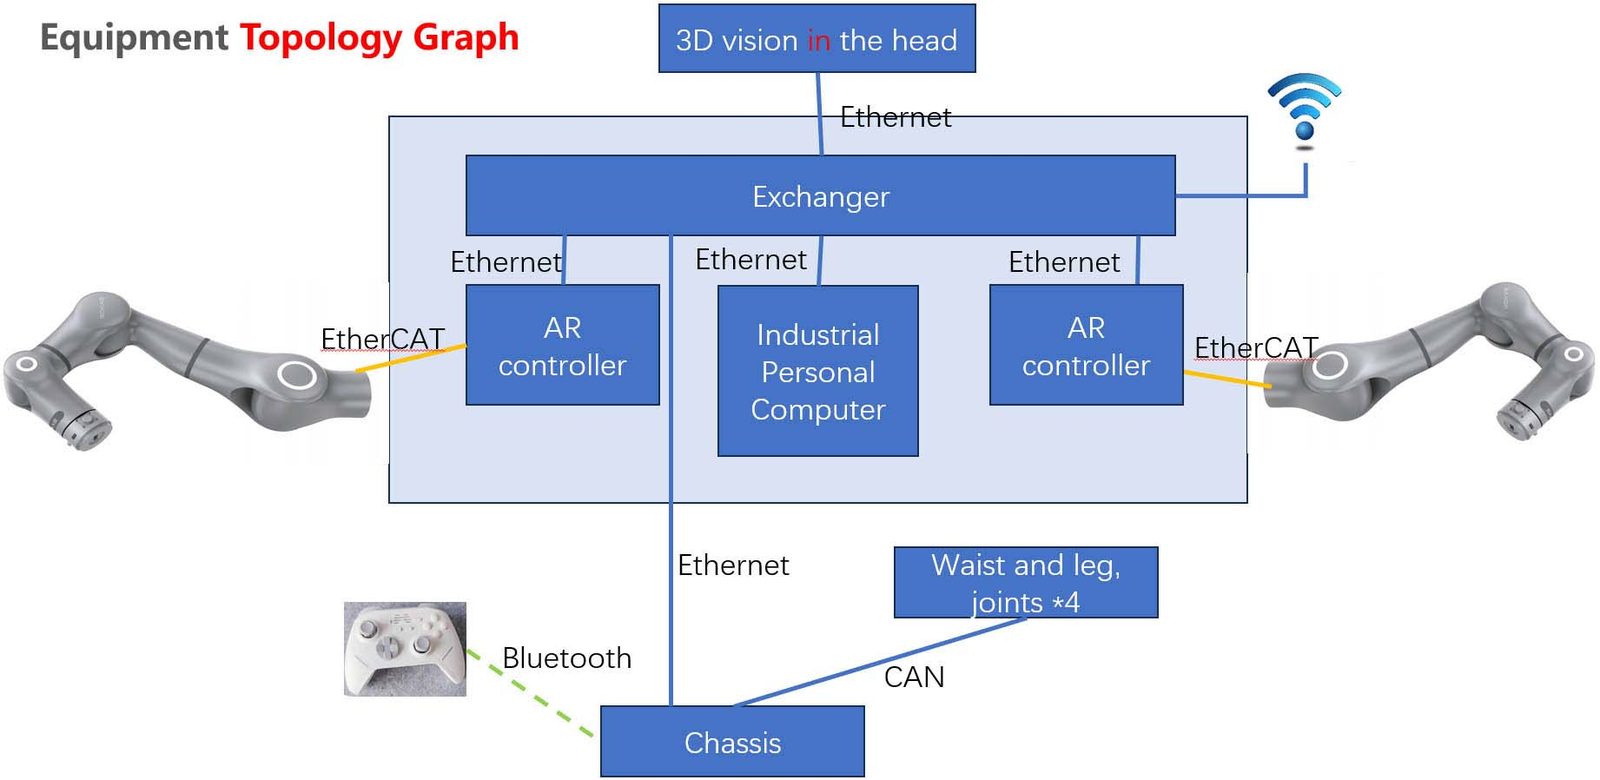
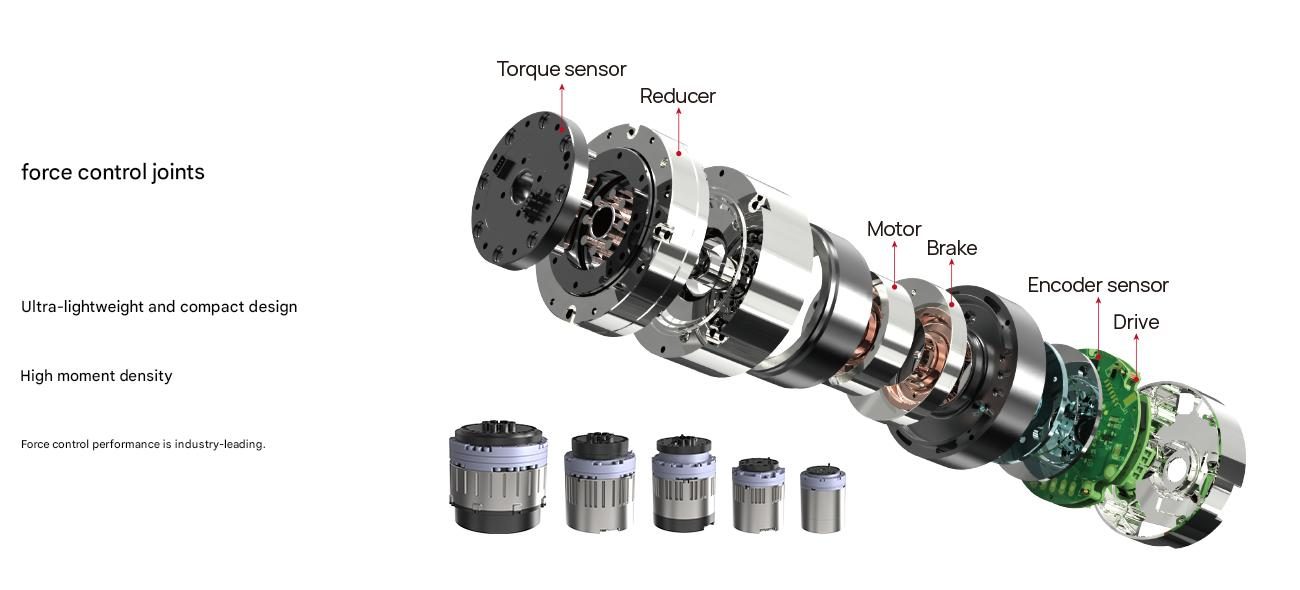
Joint performance | Leggero e compatto giunto a controllo di forza, con sensore di coppia integrato, doppi encoder e Comunicazione EtherCAT | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Capacità di carico | 3kg | |
Peso | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Capacità della batteria | 48V 30AH |
Durata della batteria | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Tempo di ricarica | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Sensore | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 set di ostacoli visivi 3D scanalatura per il telaio (opzionale) | |
Interaction | Microphone, speaker | |
Secondary development | Interfaccia | Fornisce giunto di basso livello e interfacce di sensori e interfacce di movimento di alto livello |
Compatibile con il protocollo di comunicazione ROS2 e incapsulando uniformemente l'interfaccia SDK | ||
Interfaccia di comunicazione | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Dati tecnici completi
| Modello | Helios |
|---|---|
| Precisione di posizionamento del movimento di livello industriale | 10mm; |
| Precisione nella manipolazione del braccio | ±0.1mm; |
| Gradi di libertà di tutto il corpo | 42; |
| Percezione della fusione multimodale | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Carico utile massimo per braccio | 5 kg. |
| Carico utile | 5 kg |
| Tolleranza | ±0.1 mm |
| Categoria | Robot IA e umanoidi |
| Tempi di consegna | 90 giorni |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche principali?
Modello: Helios, Precisione di posizionamento del movimento di livello industriale: 10 mm;, Precisione di manipolazione del braccio: ± 0,1 mm;.
Qual è il tempo di consegna?
90 giorni per la configurazione standard; confermato a preventivo.
Può essere personalizzato?
Sì: è possibile adattare opzioni OEM/ODM, voltaggio, attrezzature e marchio. Invia l'applicazione e l'output di destinazione per una proposta.
Ottieni una proposta di prezzo per Helios
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria

Robot umanoide a doppio braccio con ruote

Robot umanoide a doppio braccio

Robot di servizio Panda biomimetico
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.