


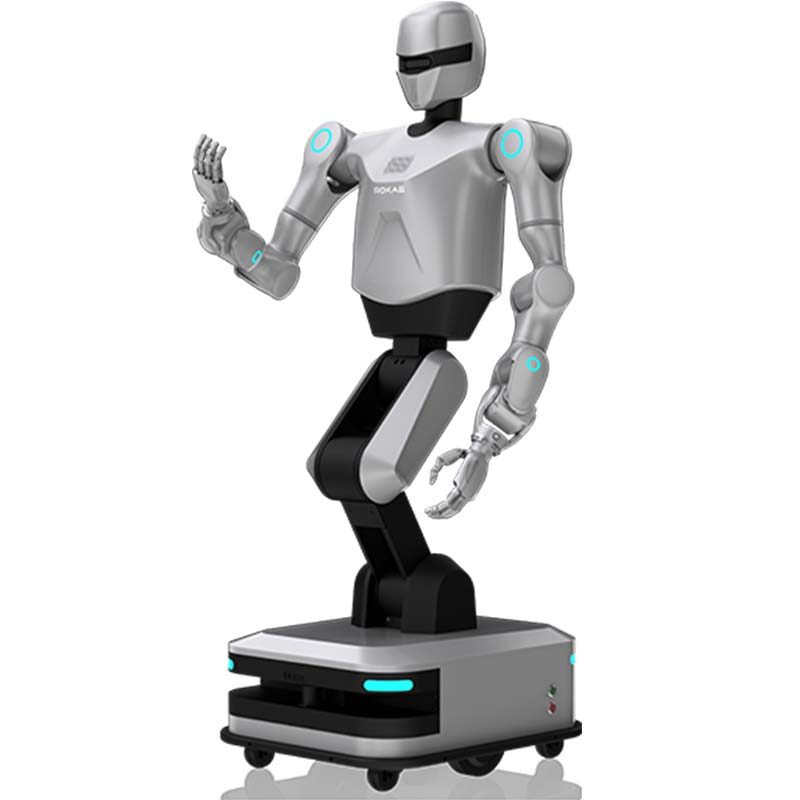
Helios, en robot med två armar på hjul
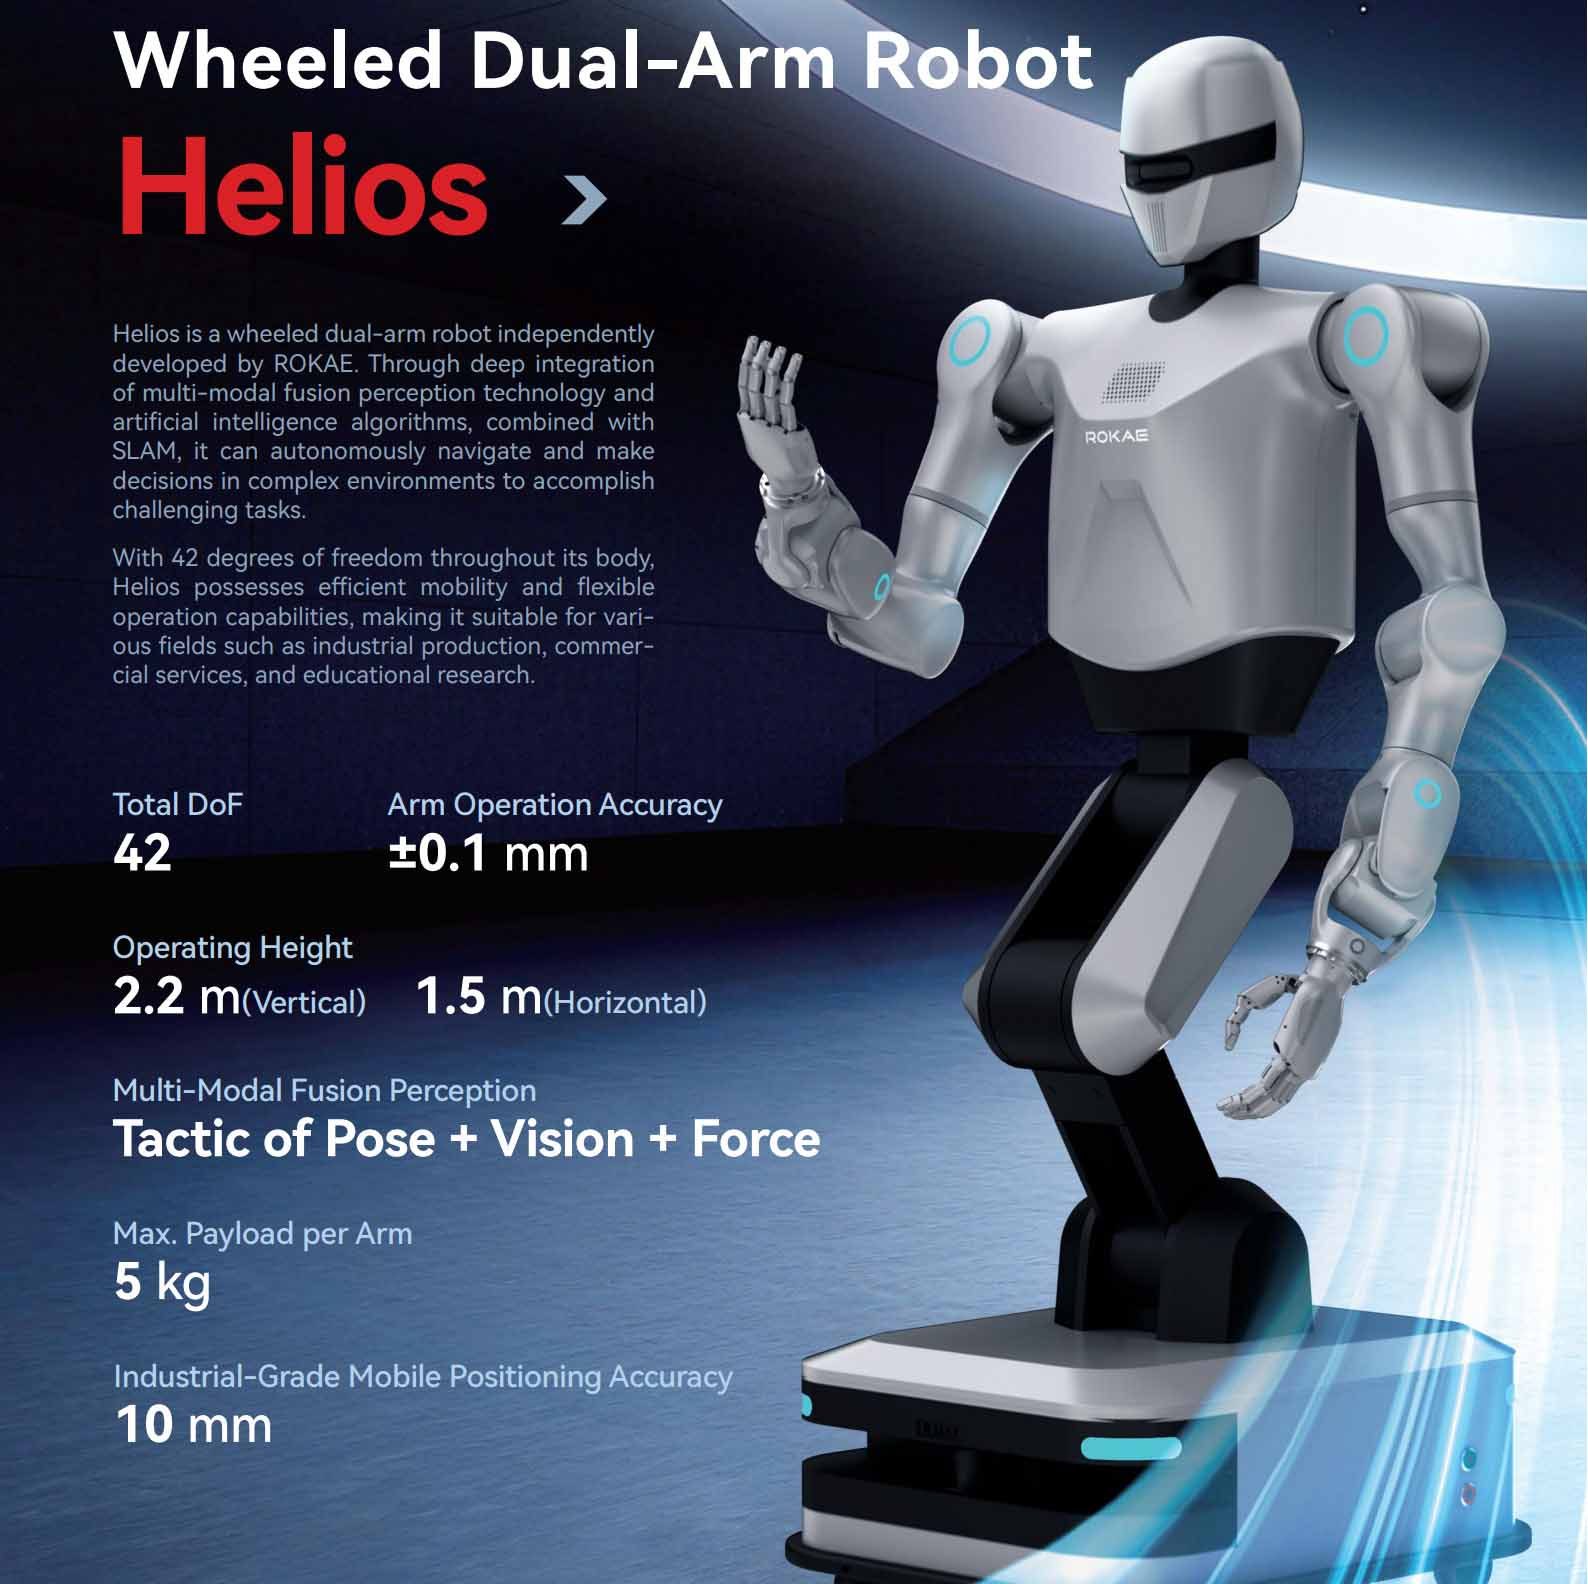
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Modell
- Helios
- Industriell rörelsepositioneringsnoggrannhet
- 10mm;
- Arm manipulation noggrannhet
- ±0.1mm;
- Helkroppsgrader av frihet
- 42;
- Multimodal fusionsuppfattning
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Maximal nyttolast per arm
- 5 kg.
Vad den här plattformen är till för
Hjul med dubbla armar--- Helios! Industriell rörelsepositioneringsnoggrannhet: 10 mm; Armmanipulationsnoggrannhet: ±0,1 mm; Frihetsgrader för hela kroppen: 42; Multimodal fusionsuppfattning: Pose-Vision-Force kontrollstrategi: Tactic of Pose + Vision + Force; Max nyttolast per arm: 5 kg.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 90 dagar |
| MOQ | 1 enhet |
| Ursprung | Kina |
| Lastningshamn | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
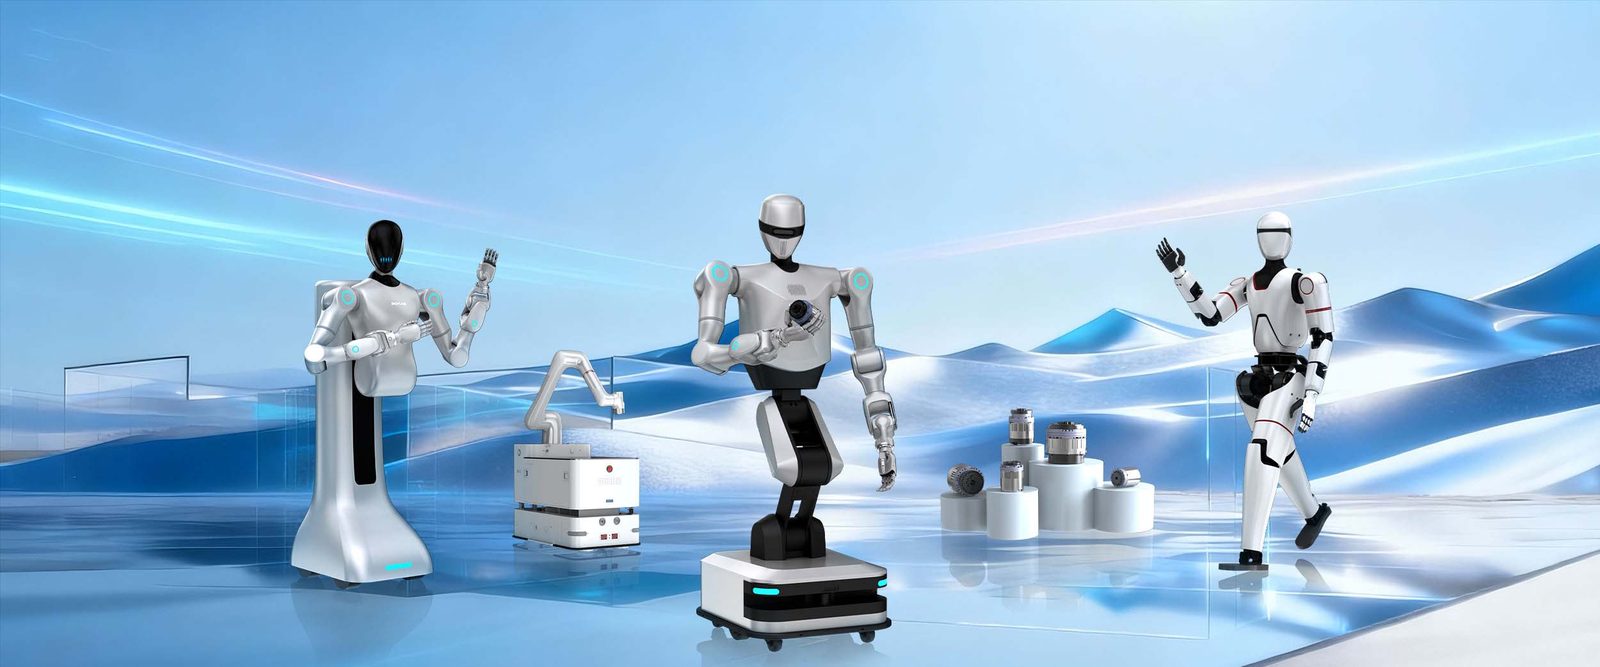
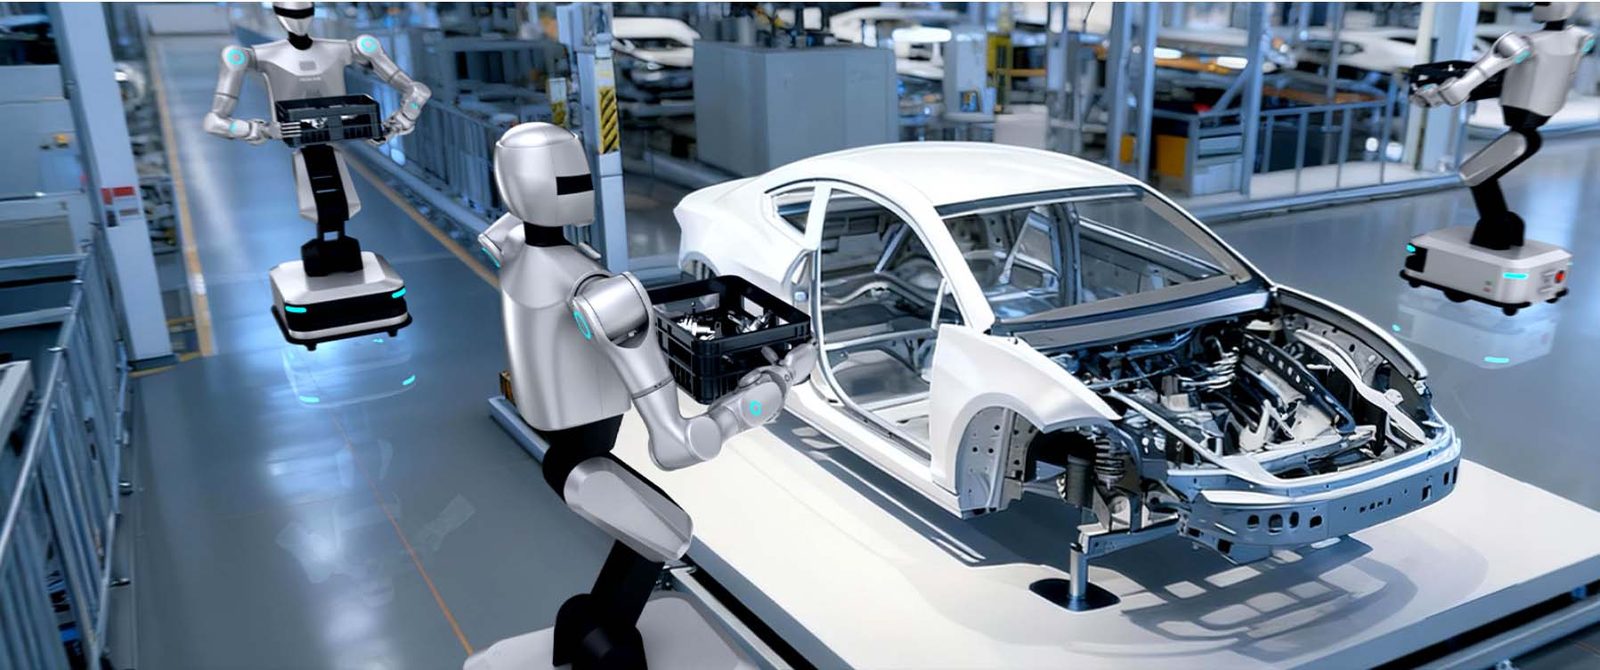
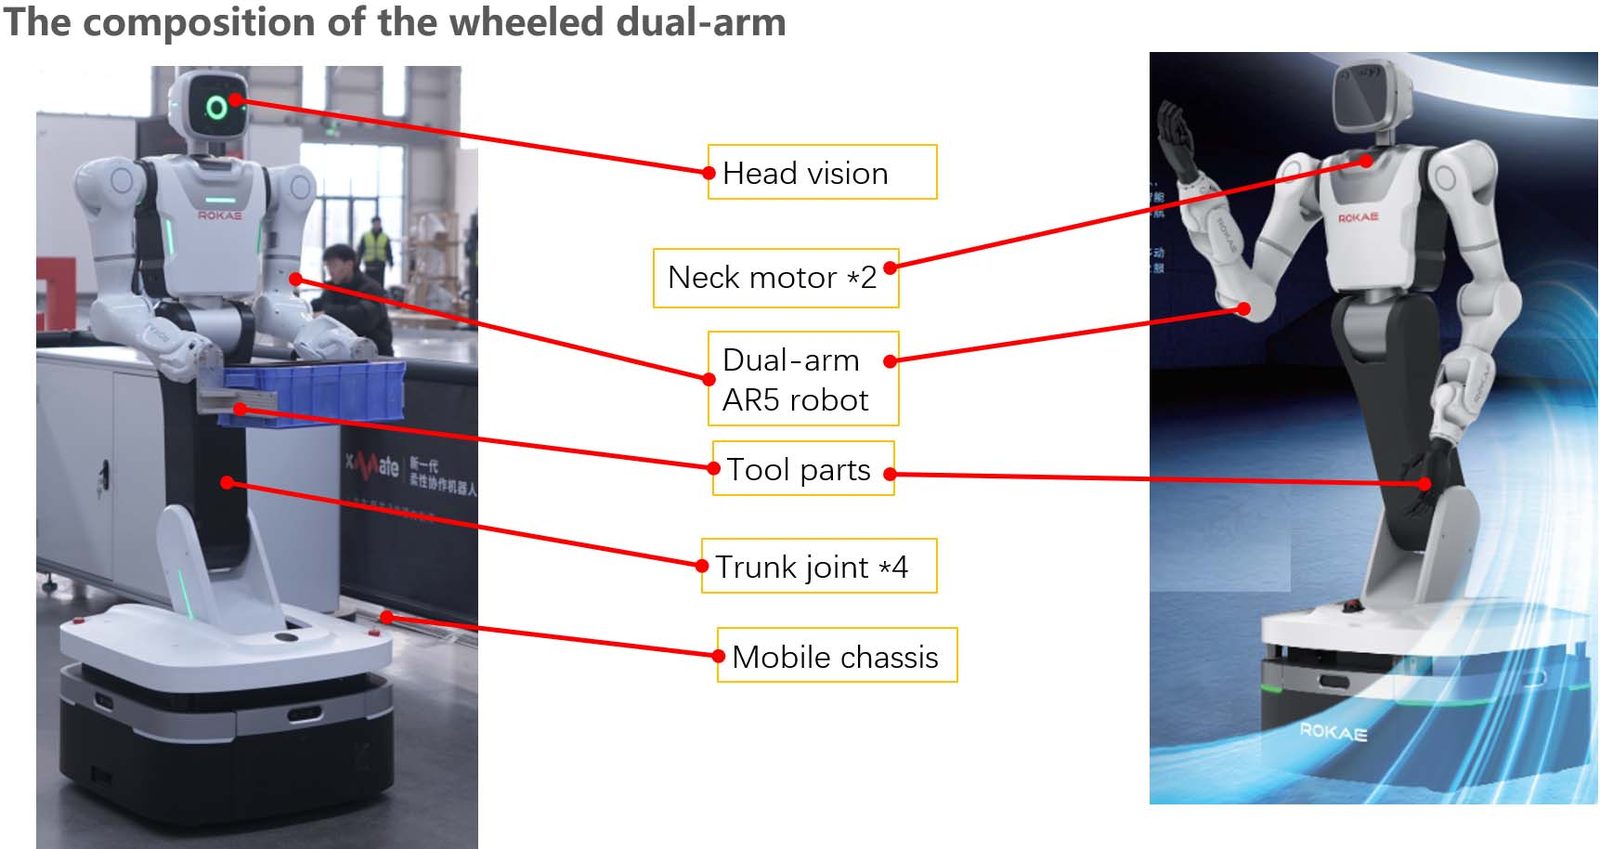
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
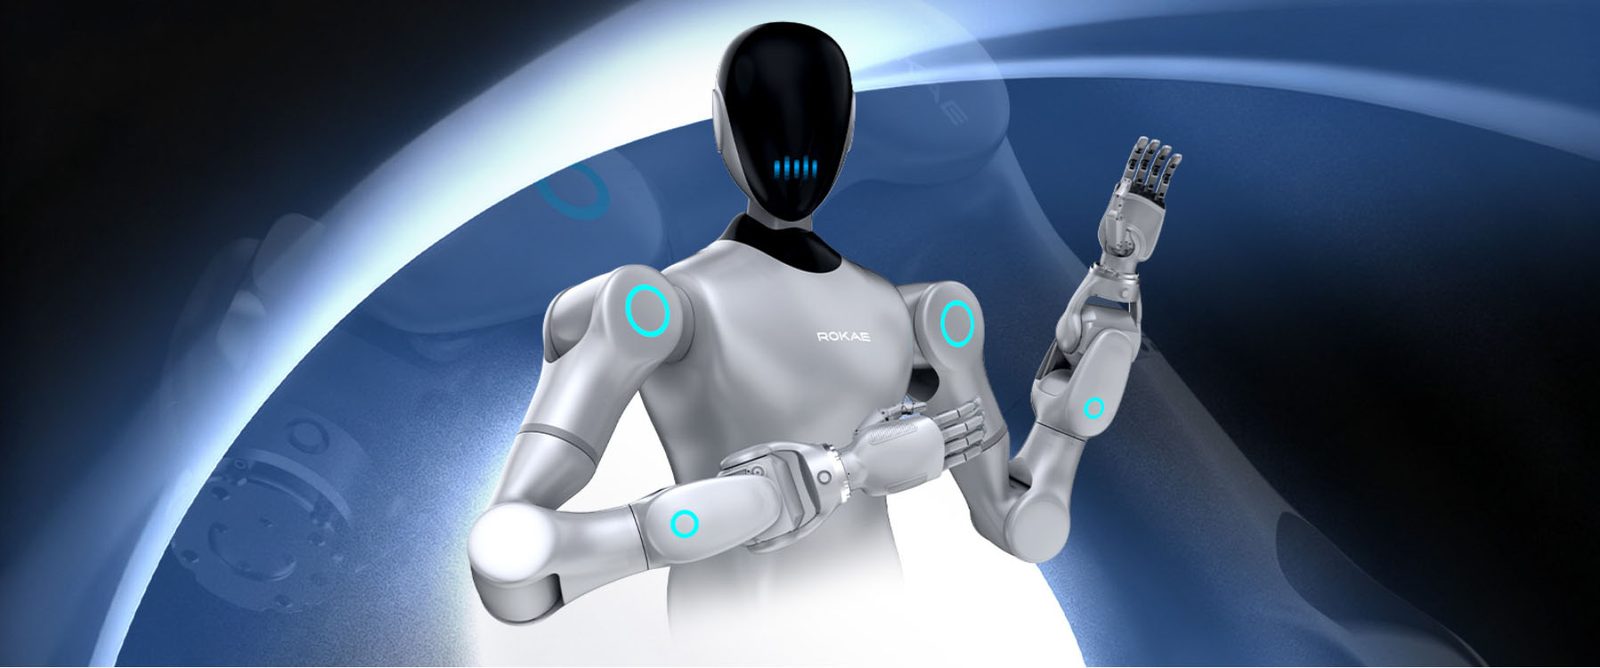
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
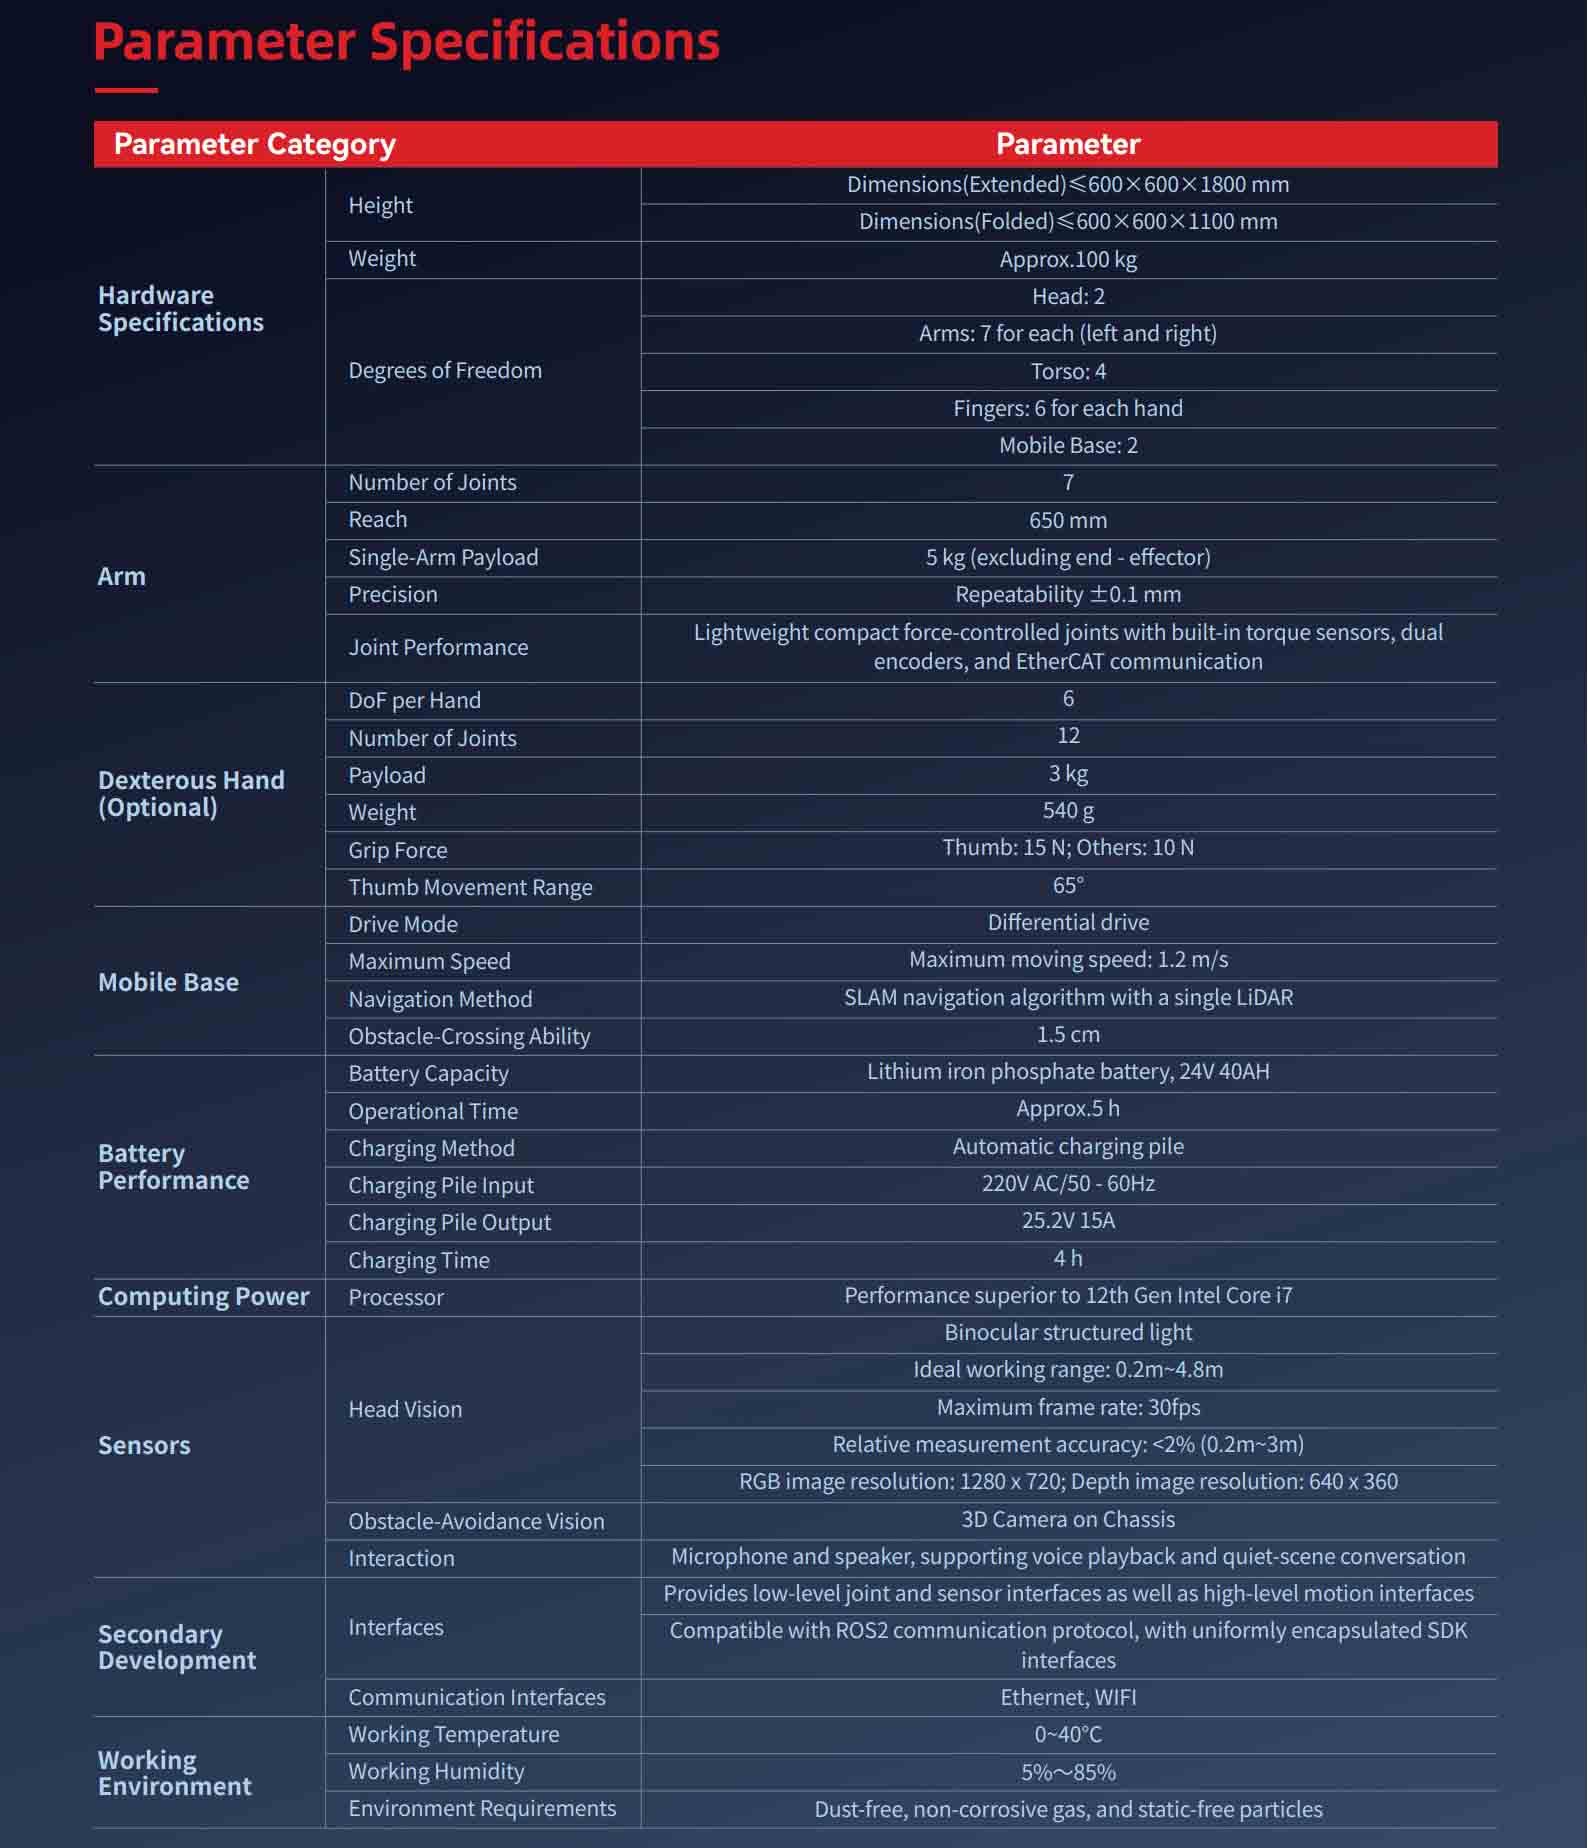
Hw Param | Höjd | Length, width, height (extended)≤ 680x640x1736mm |
Vikt | About 90kg | |
DOF | Head:2 | |
ärm | Number of joints | 7 |
Nå | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Noggrannhet | Repeated positioning accuracy is ±0.1mm | |
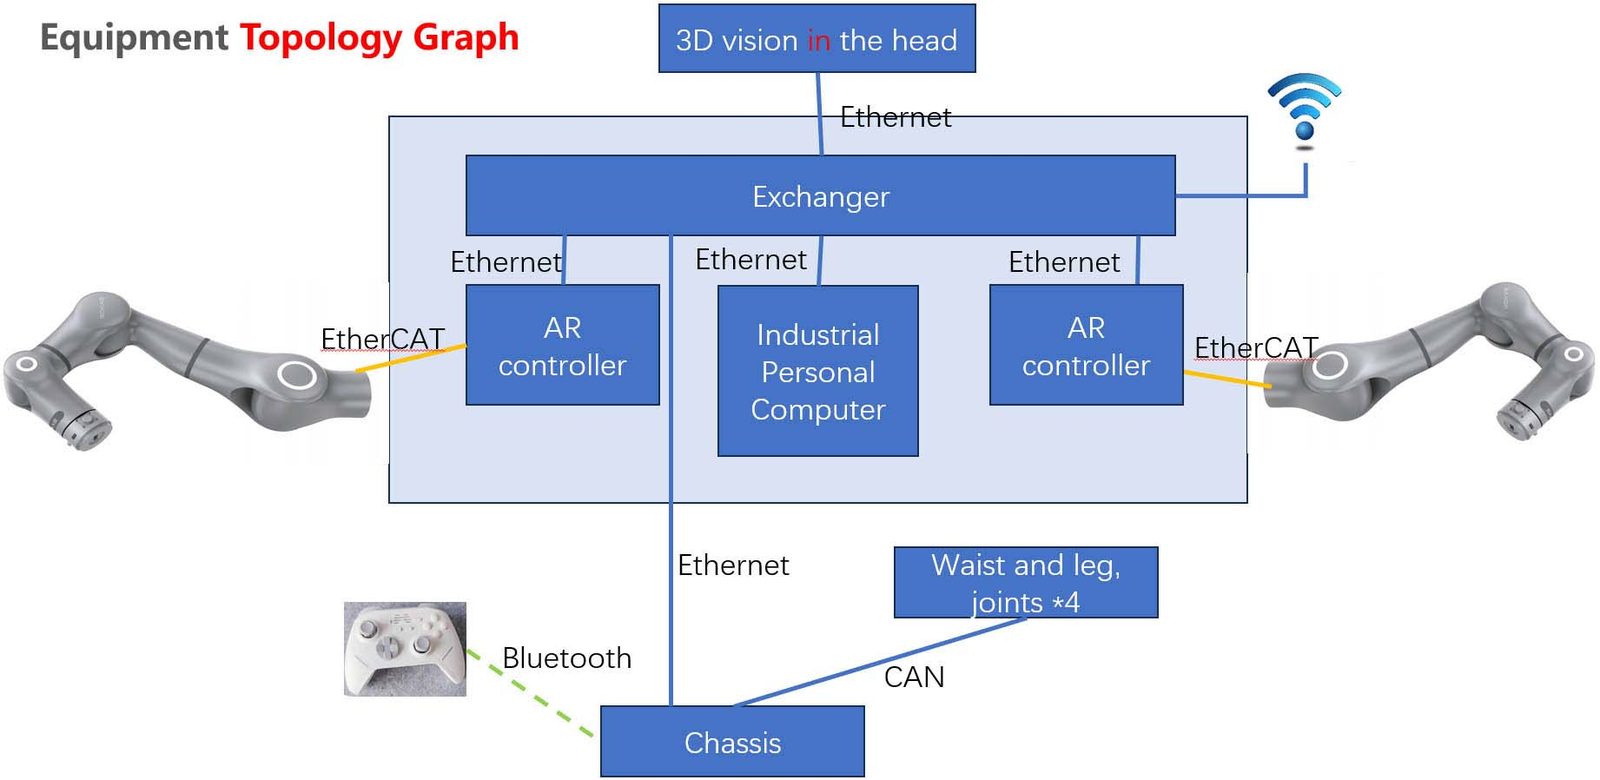
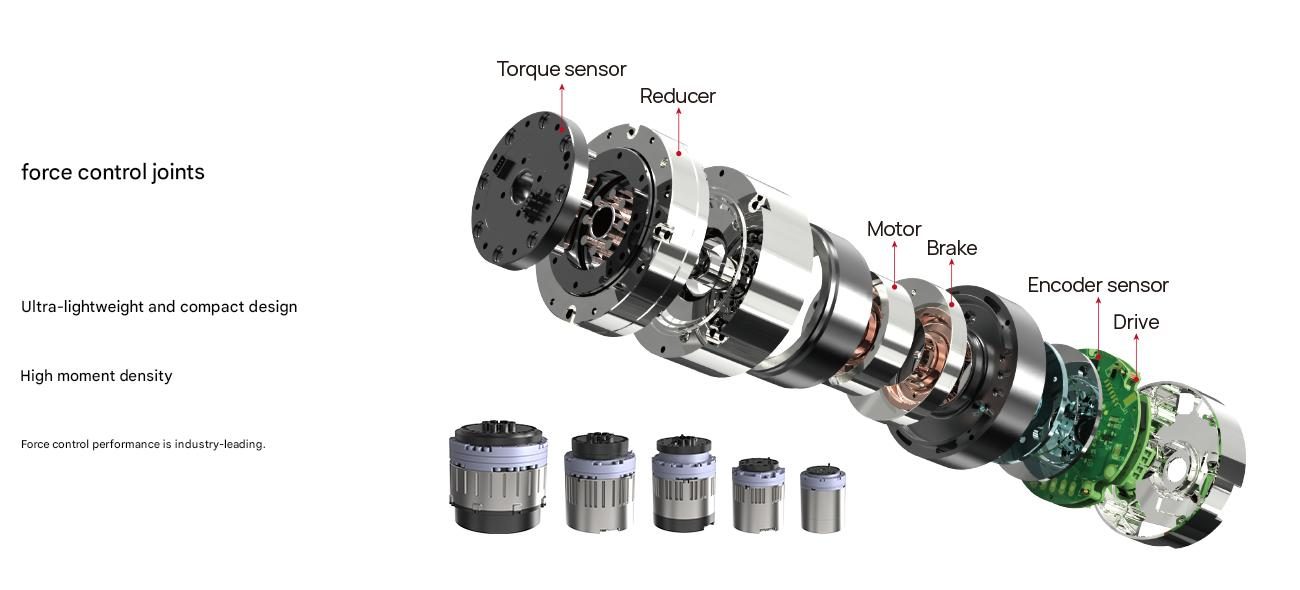
Joint performance | Lätt och kompakt kraftstyrd led, med inbyggd vridmomentsensor, dubbla pulsgivare, och EtherCAT-kommunikation | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Lastkapacitet | 3kg | |
Vikt | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Batterikapacitet | 48V 30AH |
Batteritid | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Laddningstid | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Sensor | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 uppsättningar visuella 3D-hinder undvikande för chassi (valfritt) | |
Interaction | Microphone, speaker | |
Secondary development | Gränssnitt | Det ger lågnivåfog och sensorgränssnitt såväl som rörelsegränssnitt på hög nivå |
Kompatibel med ROS2 kommunikationsprotokoll och enhetligt kapslar in SDK-gränssnittet | ||
Kommunikationsgränssnitt | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Fullständiga tekniska data
| Modell | Helios |
|---|---|
| Industriell rörelsepositioneringsnoggrannhet | 10mm; |
| Arm manipulation noggrannhet | ±0.1mm; |
| Helkroppsgrader av frihet | 42; |
| Multimodal fusionsuppfattning | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Maximal nyttolast per arm | 5 kg. |
| Nyttolast | 5 kg |
| Tolerans | ±0.1 mm |
| Kategori | AI & Humanoid-robotar |
| Ledtid | 90 dagar |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är de viktigaste specifikationerna?
Modell: Helios, rörelsepositioneringsnoggrannhet av industriell kvalitet: 10 mm;, noggrannhet för armmanipulation: ±0,1 mm;.
Vad är ledtiden?
90 dagar för standardkonfigurationen; bekräftas vid offert.
Går det att skräddarsy?
Ja — OEM/ODM-alternativ, spänning, verktyg och varumärke kan anpassas. Skicka ansökan och målutdata för ett förslag.
Få ett prissatt förslag på Helios
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori

Hjulförsedd Dual-Arm Humanoid Robot

Dual-Arm Humanoid Robot

Biomimetisk Panda Service Robot
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.