


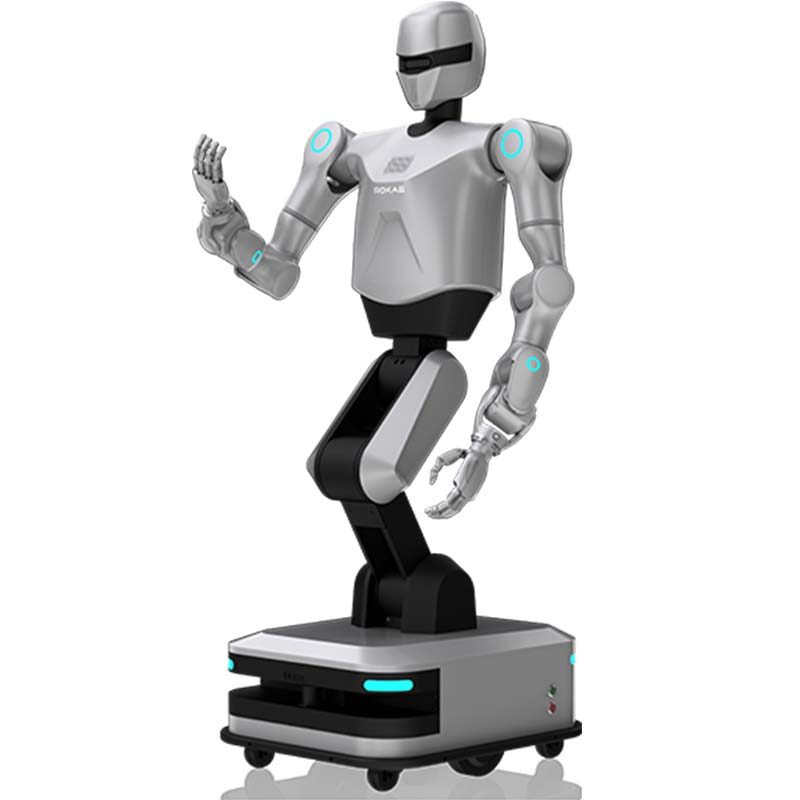
हेलिओस, एक पहिएदार दोहरे हाथ वाला रोबोट
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- नमूना
- Helios
- औद्योगिक-ग्रेड गति स्थिति निर्धारण सटीकता
- 10mm;
- बांह हेरफेर सटीकता
- ±0.1mm;
- पूर्ण शारीरिक स्वतंत्रता की डिग्री
- 42;
- मल्टीमॉडल फ़्यूज़न धारणा
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- प्रति हाथ अधिकतम पेलोड
- 5 किग्रा.
यह प्लेटफार्म किस लिए है
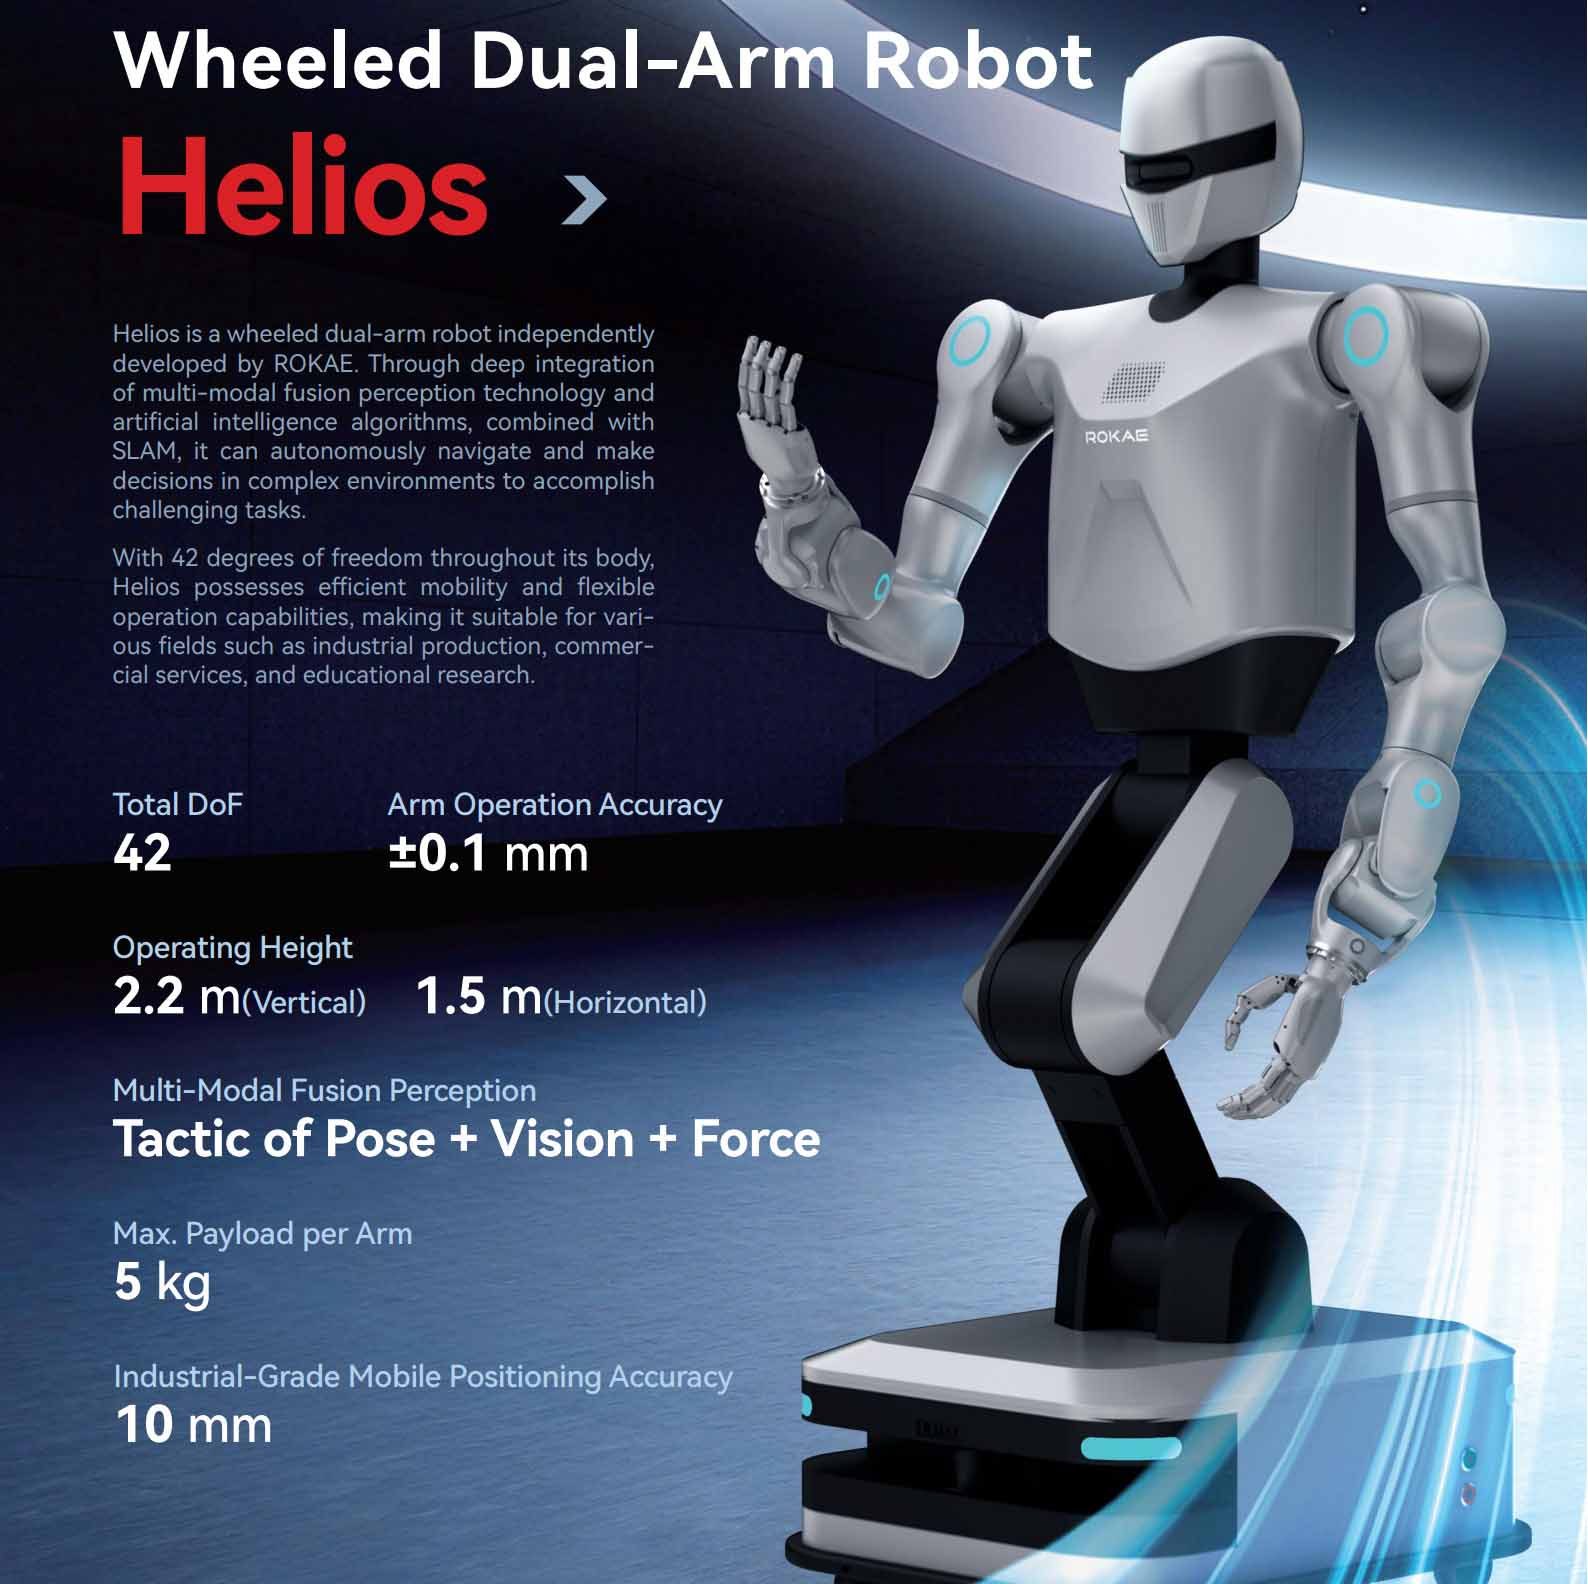
पहिएदार डुअल-आर्म रोबोट --- हेलिओस! औद्योगिक-ग्रेड मोशन पोजिशनिंग सटीकता: 10 मिमी; बांह हेरफेर सटीकता: ±0.1 मिमी; पूर्ण शारीरिक स्वतंत्रता की डिग्री: 42; मल्टीमॉडल फ़्यूज़न धारणा: मुद्रा-दृष्टि-बल नियंत्रण रणनीति: मुद्रा + दृष्टि + बल की रणनीति; प्रति हाथ अधिकतम पेलोड: 5 किग्रा.
वाणिज्यिक शर्तें
| उद्धरण | प्रति कॉन्फ़िगरेशन मूल्य - 48 घंटों के भीतर उत्तर दें |
|---|---|
| समय सीमा | 90 दिन |
| MOQ | 1 इकाई |
| मूल | चीन |
| लोडिंग के बंदरगाह | Shanghai, China |
| इन्कोटर्म | FOB Shanghai / CIF on request |
| भुगतान | 30% जमा, 70% शिपमेंट से पहले |
| गारंटी | 24 महीने मानक, 36 महीने वैकल्पिक |
उत्पाद विवरण
TROY इंजीनियरिंग फ़ाइल से एप्लिकेशन नोट्स, निर्माण चित्र और वीडियो - वही दस्तावेज़ जो उद्धरण के साथ भेजा गया है।
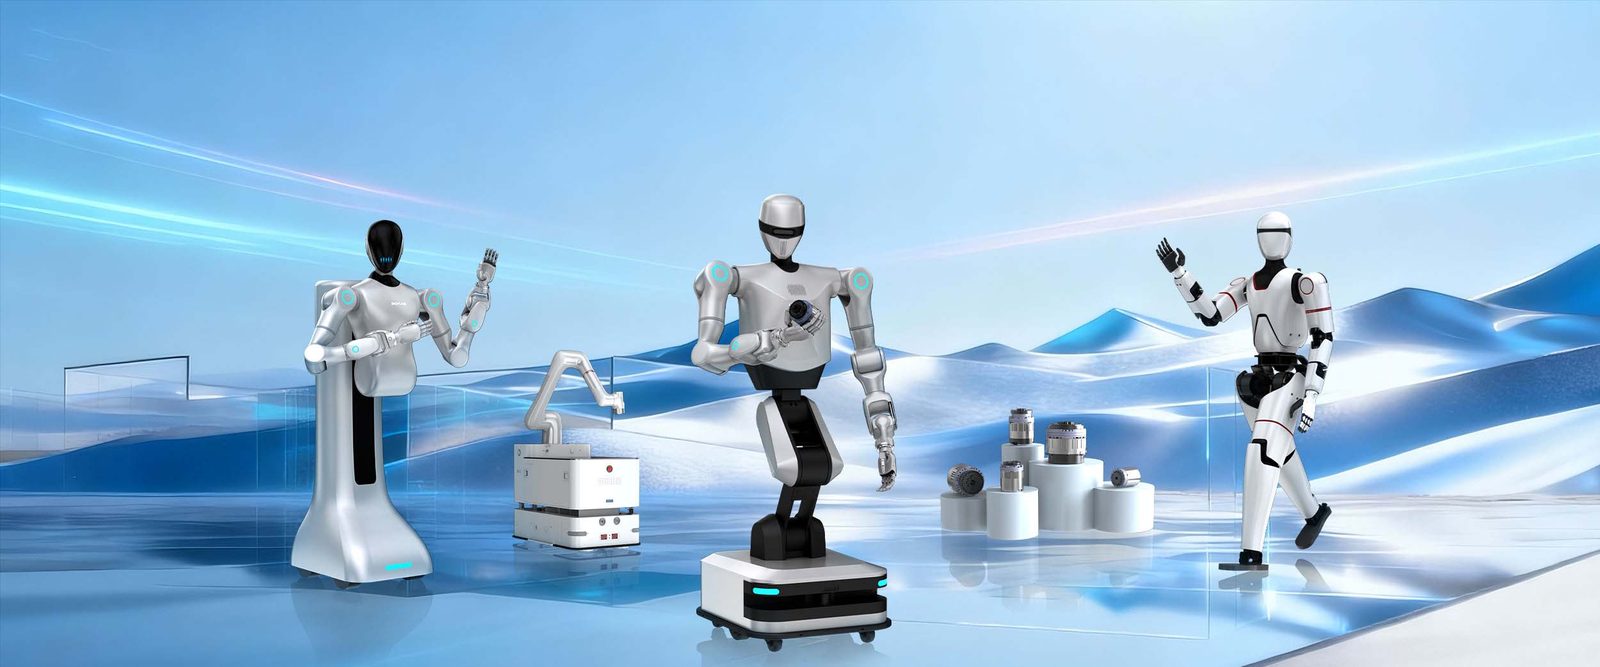
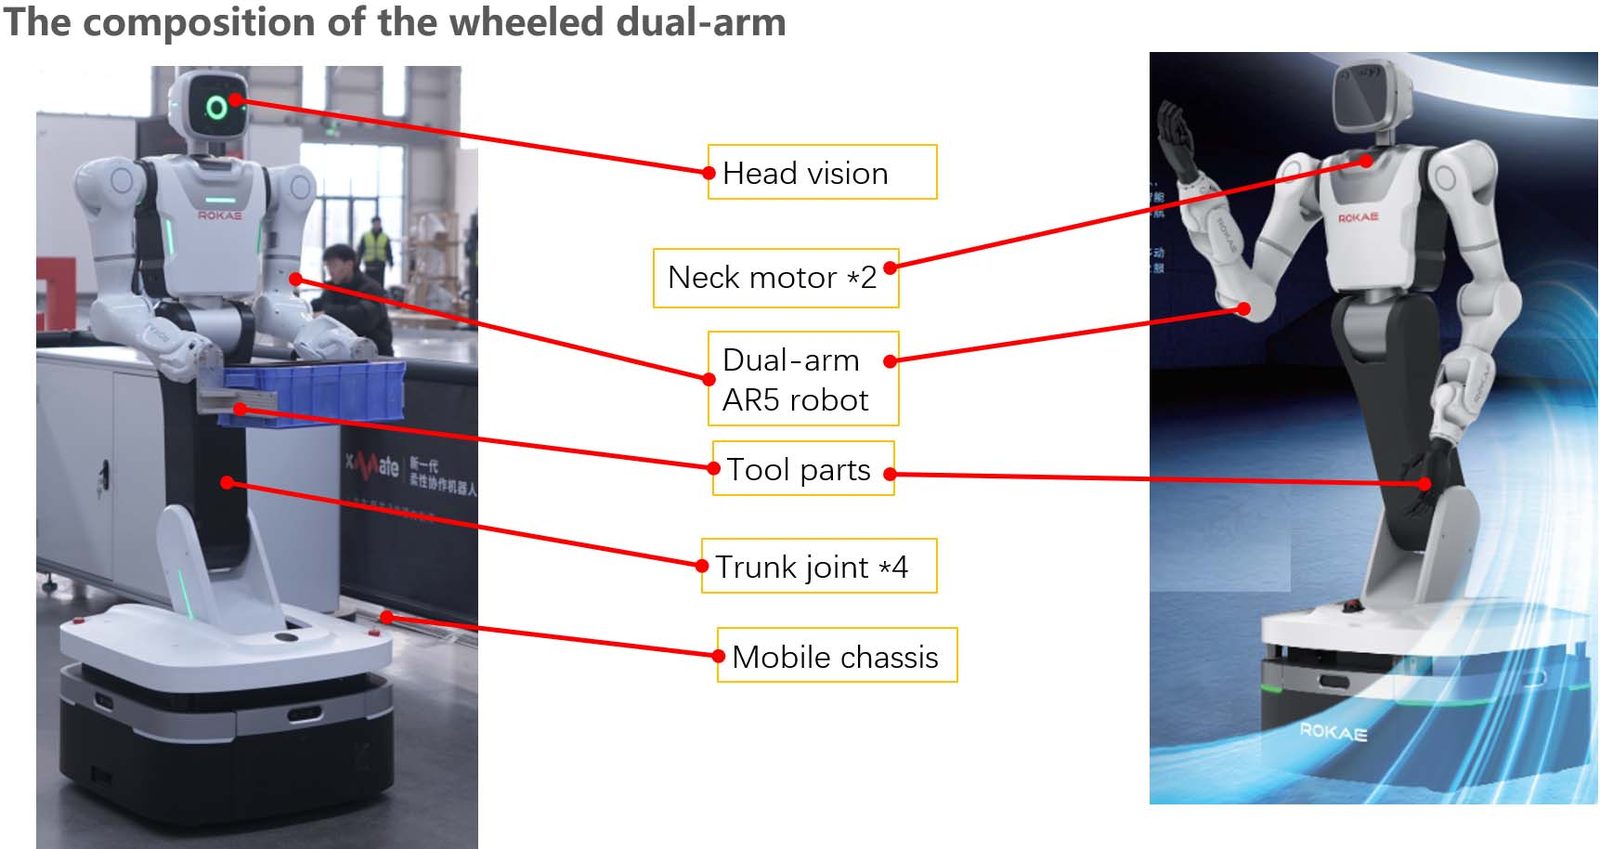
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
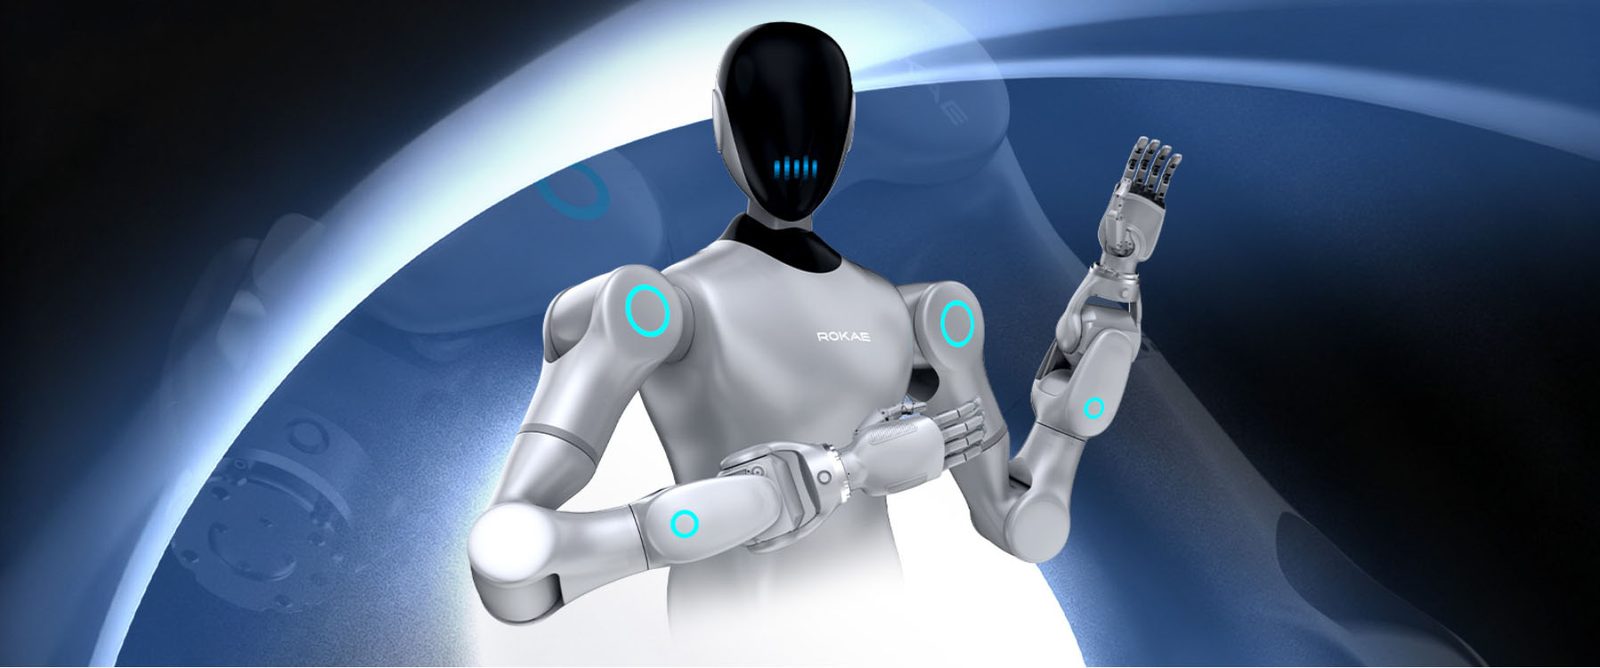
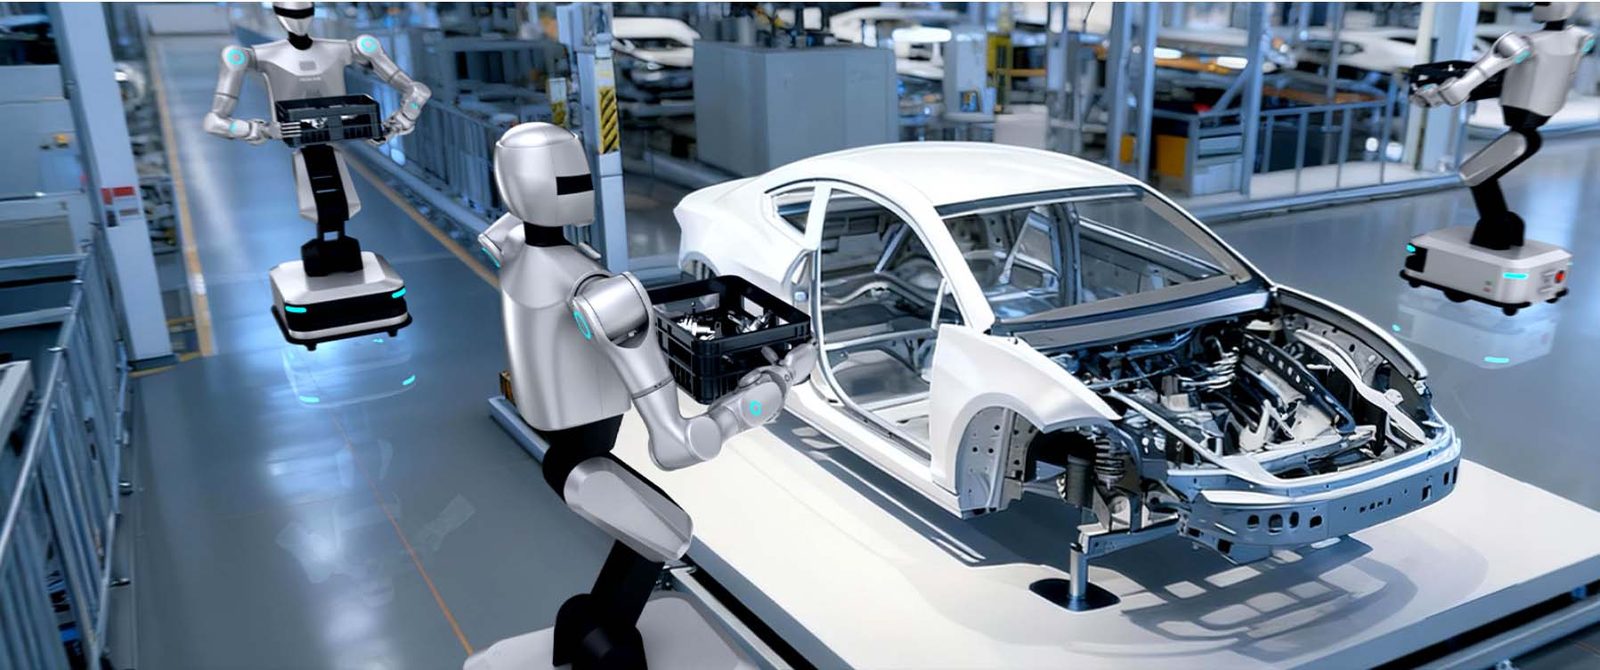
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
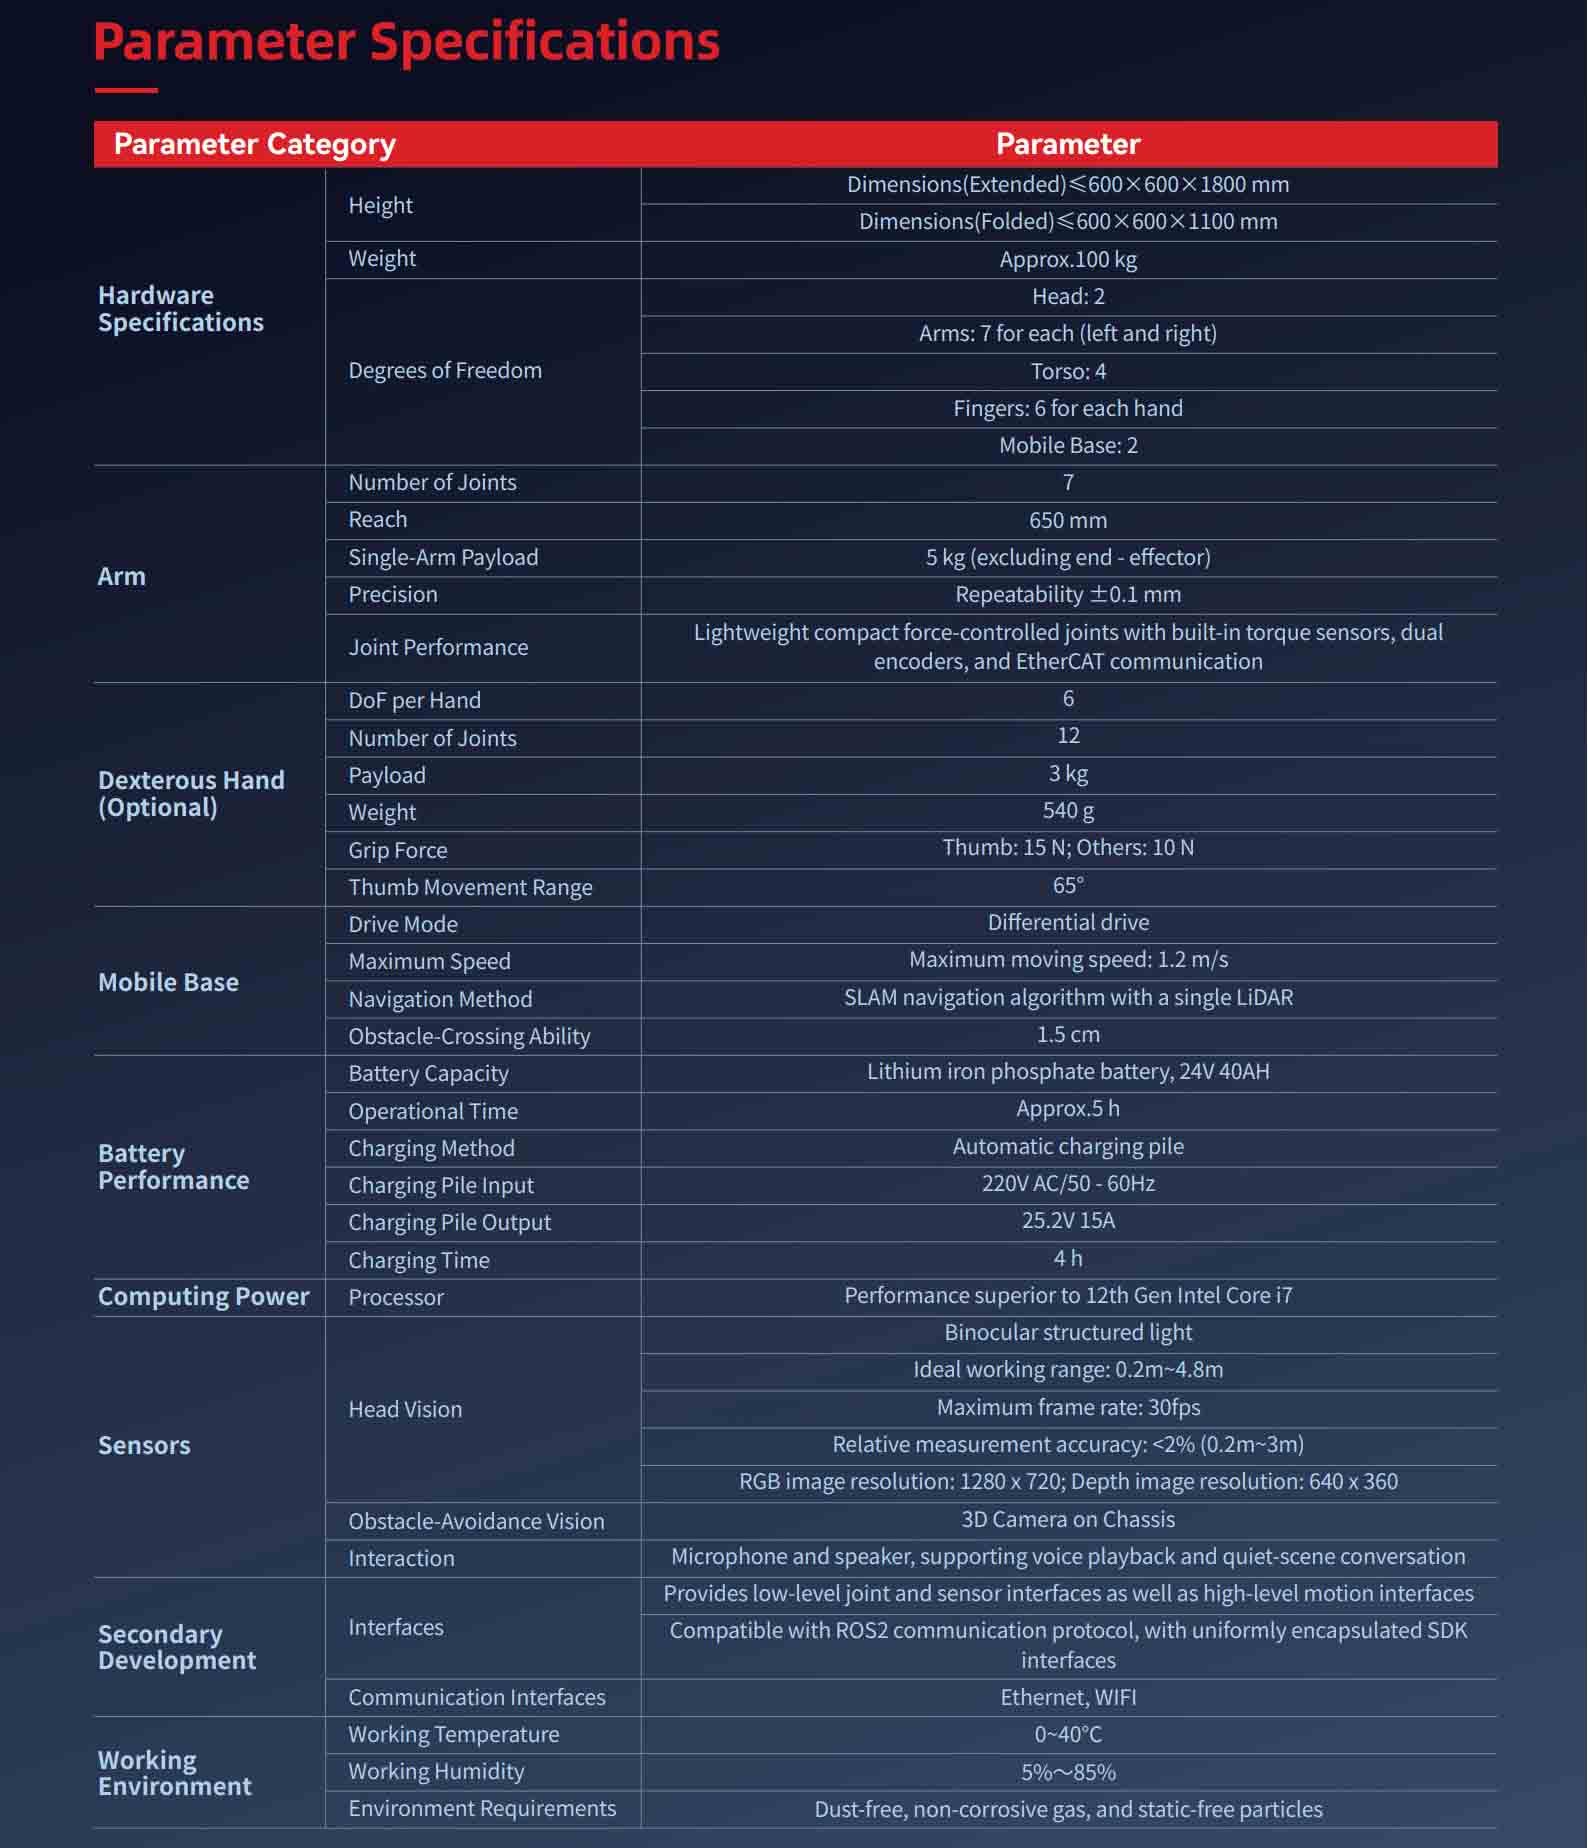
Hw Param | ऊंचाई | Length, width, height (extended)≤ 680x640x1736mm |
वज़न | About 90kg | |
इस dof | Head:2 | |
हाथ | Number of joints | 7 |
पहुँचना | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
शुद्धता | Repeated positioning accuracy is ±0.1mm | |
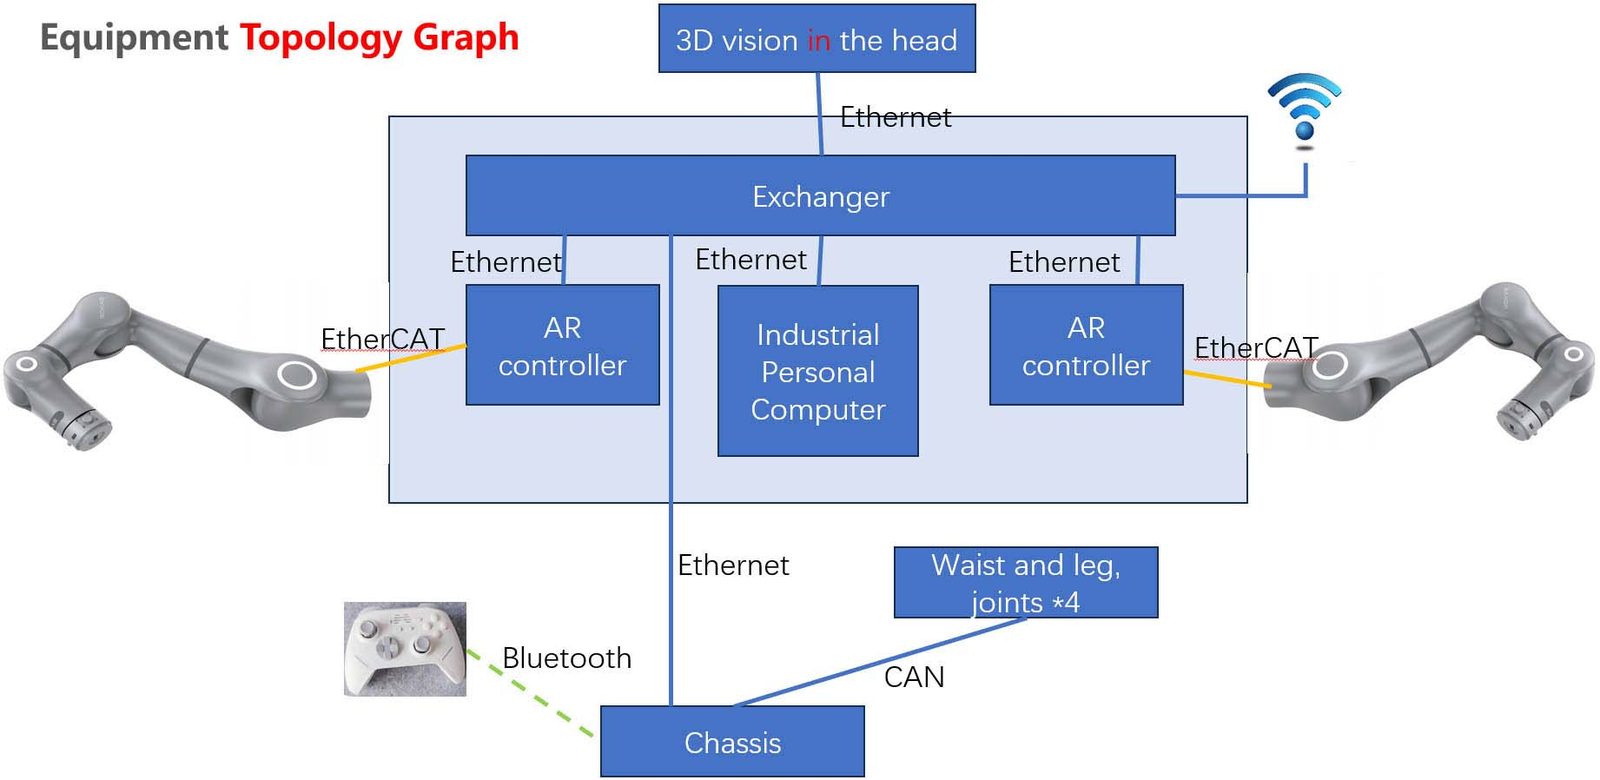
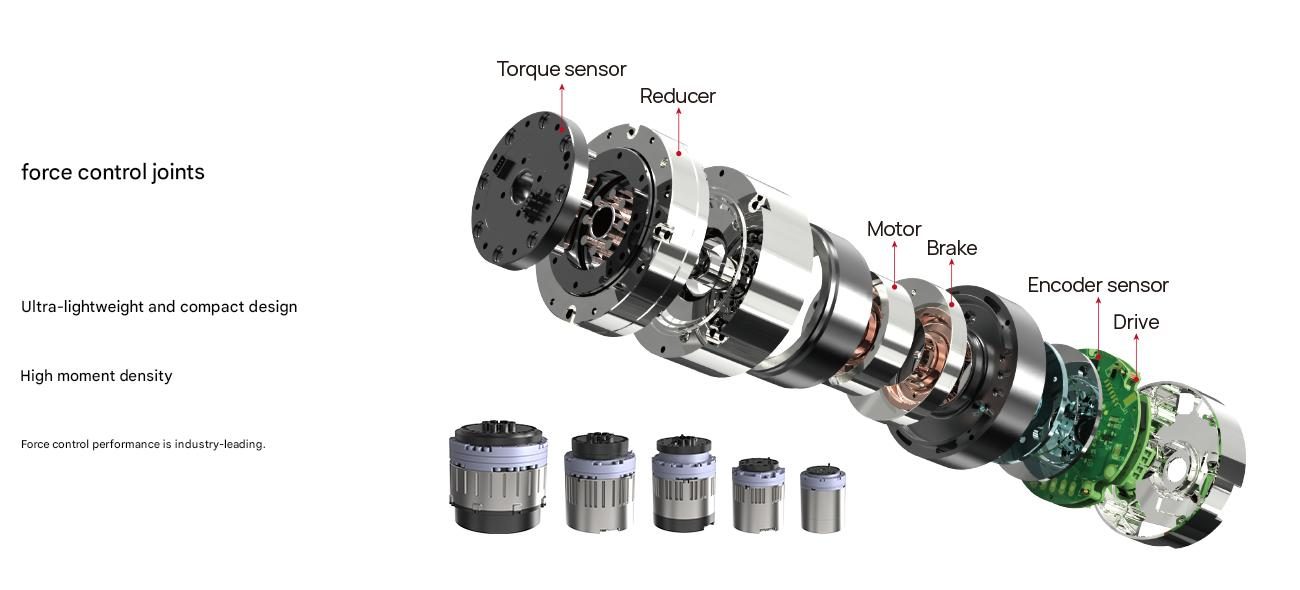
Joint performance | हल्का और कॉम्पैक्ट बल-नियंत्रित जोड़, अंतर्निर्मित टॉर्क सेंसर, दोहरे एनकोडर और के साथ ईथरकैट संचार | |
Dexterous hand (optional) | इस dof | 10(6 active degrees of freedom) |
Number of joints | 12 | |
भार क्षमता | 3kg | |
वज़न | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | बैटरी की क्षमता | 48V 30AH |
बैटरी की आयु | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
चार्ज का समय | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
सेंसर | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 3डी दृश्य बाधा के 4 सेट चेसिस के लिए बचाव (वैकल्पिक) | |
Interaction | Microphone, speaker | |
Secondary development | इंटरफ़ेस | यह निम्न-स्तरीय जोड़ और प्रदान करता है सेंसर इंटरफेस के साथ-साथ उच्च-स्तरीय मोशन इंटरफेस भी |
ROS2 संचार प्रोटोकॉल के साथ संगत और SDK इंटरफ़ेस को समान रूप से इनकैप्सुलेट करना | ||
संचार इंटरफेस | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
पूर्ण तकनीकी डेटा
| नमूना | Helios |
|---|---|
| औद्योगिक-ग्रेड गति स्थिति निर्धारण सटीकता | 10mm; |
| बांह हेरफेर सटीकता | ±0.1mm; |
| पूर्ण शारीरिक स्वतंत्रता की डिग्री | 42; |
| मल्टीमॉडल फ़्यूज़न धारणा | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| प्रति हाथ अधिकतम पेलोड | 5 किग्रा. |
| पेलोड | 5 kg |
| सहनशीलता | ±0.1 mm |
| वर्ग | एआई और ह्यूमनॉइड रोबोट |
| समय सीमा | 90 दिन |
मान 20 डिग्री सेल्सियस पर नाममात्र हैं। कैड मॉडल, टॉर्क कर्व्स और कंट्रोलर I/O मैप्स के लिए डेटाशीट डाउनलोड करें।
यह कहां चलता है
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
क्रेता प्रश्न
प्रमुख विशिष्टताएँ क्या हैं?
मॉडल: हेलिओस, औद्योगिक-ग्रेड मोशन पोजिशनिंग सटीकता: 10 मिमी;, आर्म हेरफेर सटीकता: ±0.1 मिमी;।
लीड टाइम क्या है?
मानक विन्यास के लिए 90 दिन; उद्धरण पर पुष्टि की गई।
क्या इसे अनुकूलित किया जा सकता है?
हाँ - OEM/ODM विकल्प, वोल्टेज, टूलींग और ब्रांडिंग को अनुकूलित किया जा सकता है। प्रस्ताव के लिए आवेदन और लक्ष्य आउटपुट भेजें।
हेलिओस के लिए एक मूल्य प्रस्ताव प्राप्त करें
भाग, लक्ष्य दर और गंतव्य पोर्ट शामिल करें। एक इंजीनियर - चैटबॉट नहीं - 48 घंटों के भीतर जवाब देता है।
वही श्रेणी

पहिएदार दोहरे हाथ वाला ह्यूमनॉइड रोबोट

डुअल-आर्म ह्यूमनॉइड रोबोट

बायोमिमेटिक पांडा सर्विस रोबोट
TROY इंजीनियरिंग द्वारा समीक्षित ·. प्रत्येक कोटेशन पर आपूर्तिकर्ता डेटाशीट के विरुद्ध विशिष्टताओं की दोबारा जाँच की जाती है।