


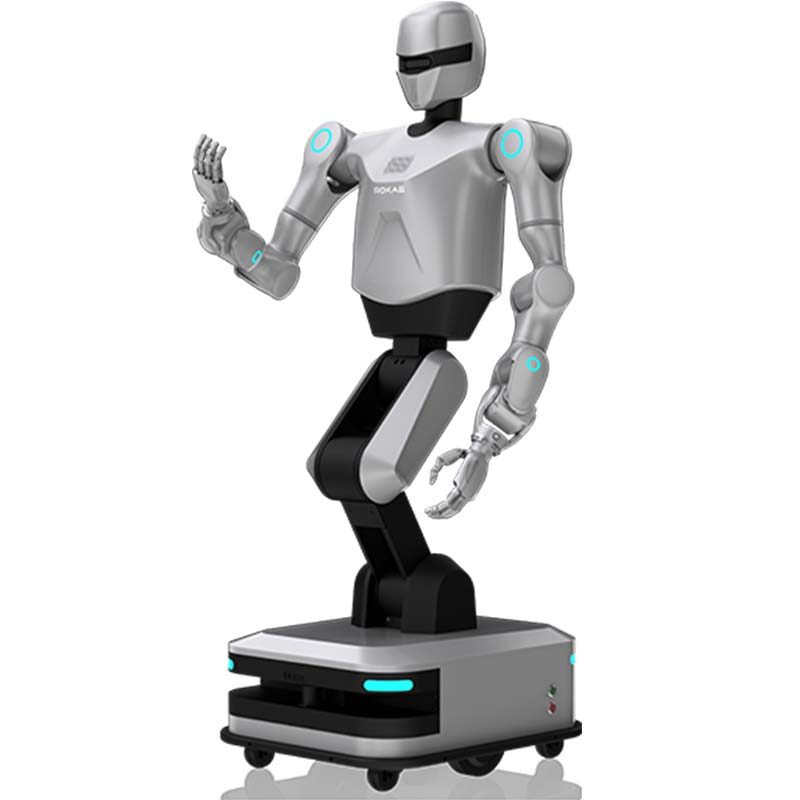
Helios, kołowy robot z dwoma ramionami
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Model
- Heliosa
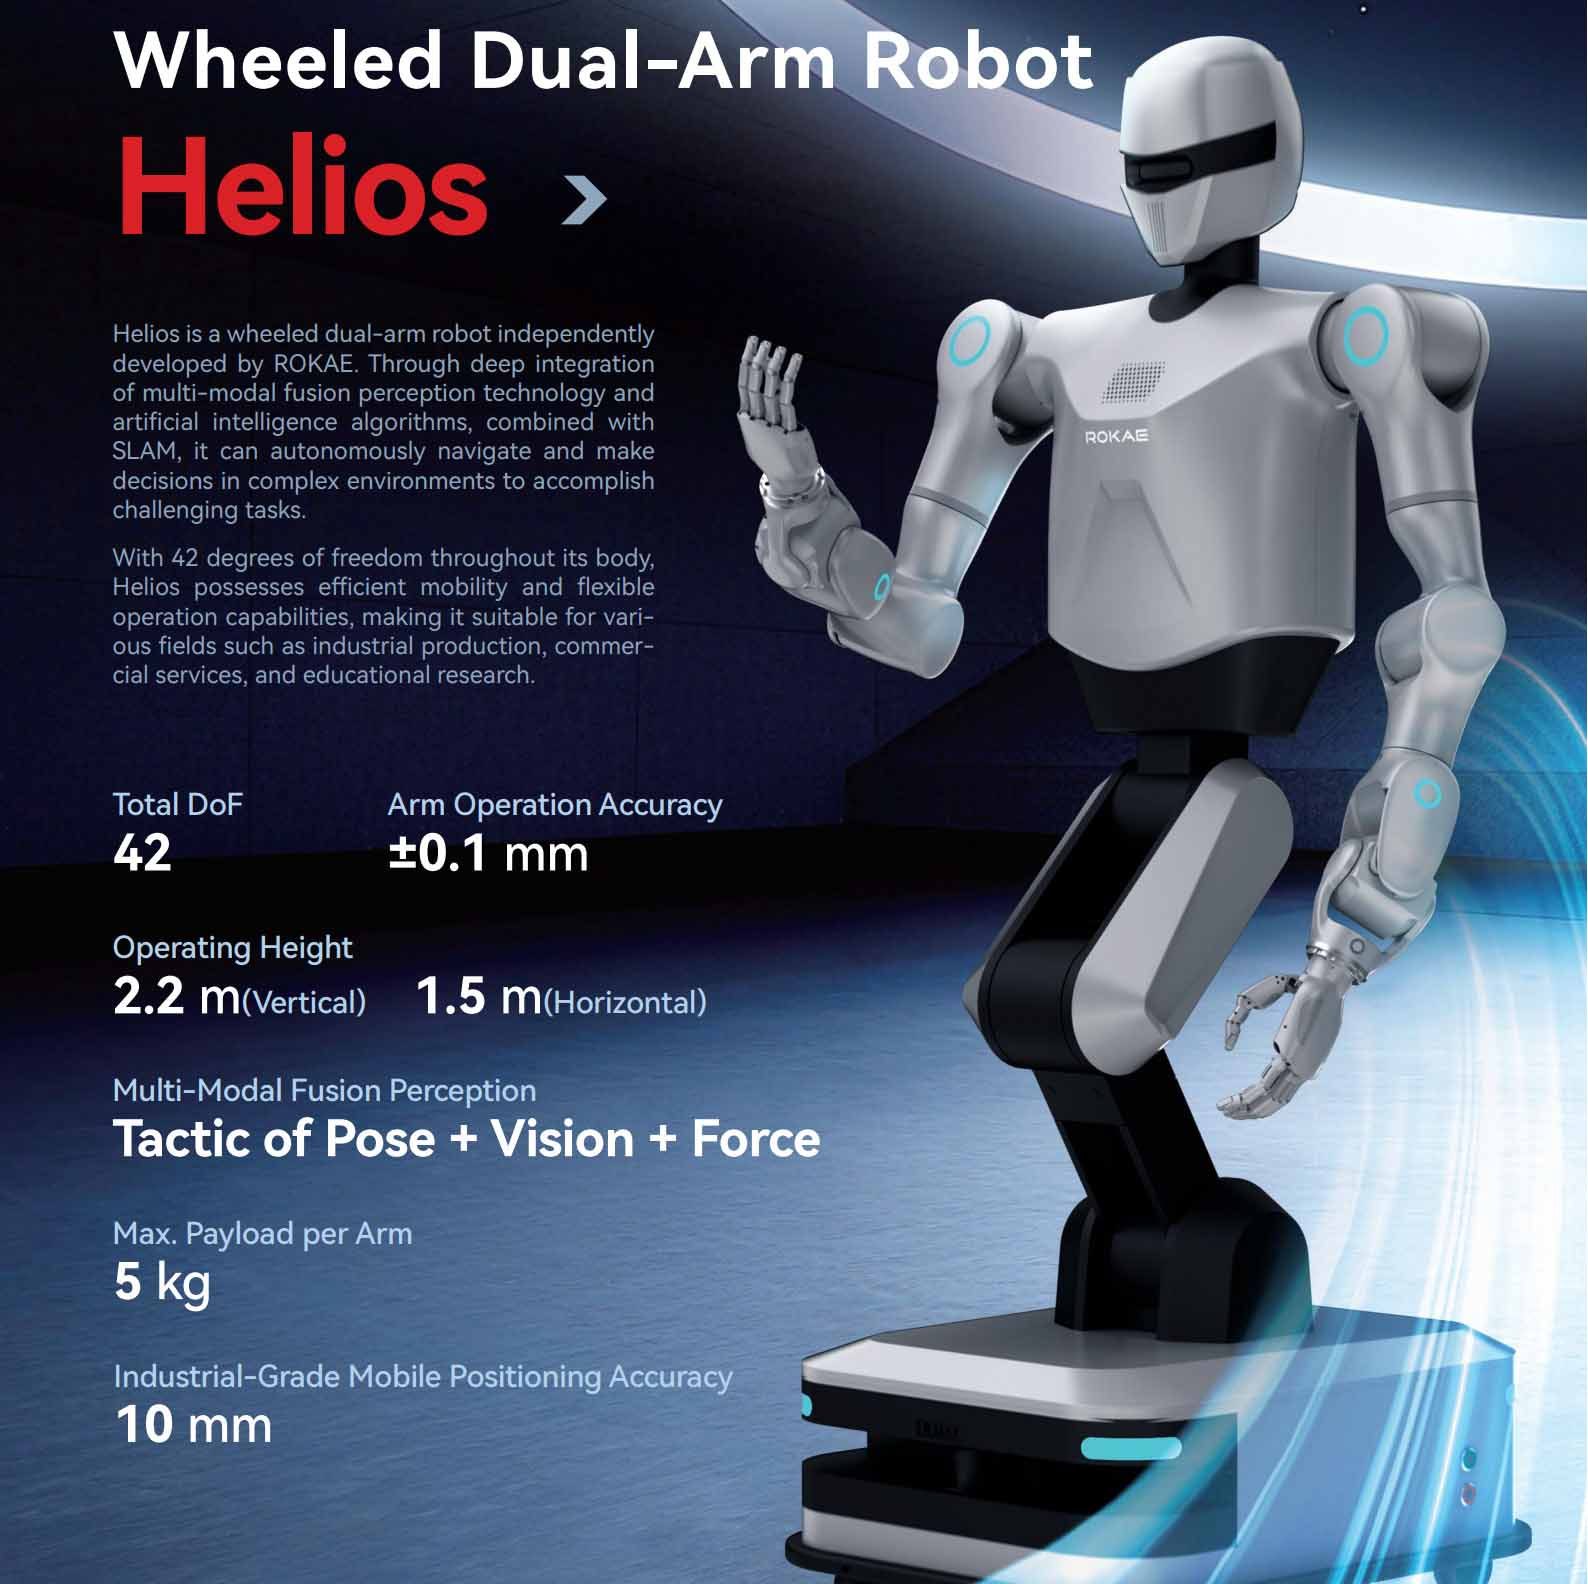
- Dokładność pozycjonowania ruchu klasy przemysłowej
- 10mm;
- Dokładność manipulacji ramieniem
- ±0.1mm;
- Stopnie swobody pełnego ciała
- 42;
- Percepcja fuzji multimodalnej
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Maksymalna ładowność na ramię
- 5 kg.
Do czego służy ta platforma
Kołowy robot dwuramienny --- Helios! Dokładność pozycjonowania ruchu klasy przemysłowej: 10 mm; Dokładność manipulacji ramieniem: ±0,1 mm; Stopnie swobody całego ciała: 42; Multimodalna percepcja fuzji: Strategia kontroli pozycji, wzroku i siły: Taktyka pozycji + wzroku + siły; Maksymalne obciążenie na ramię: 5 kg.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 90 dni |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
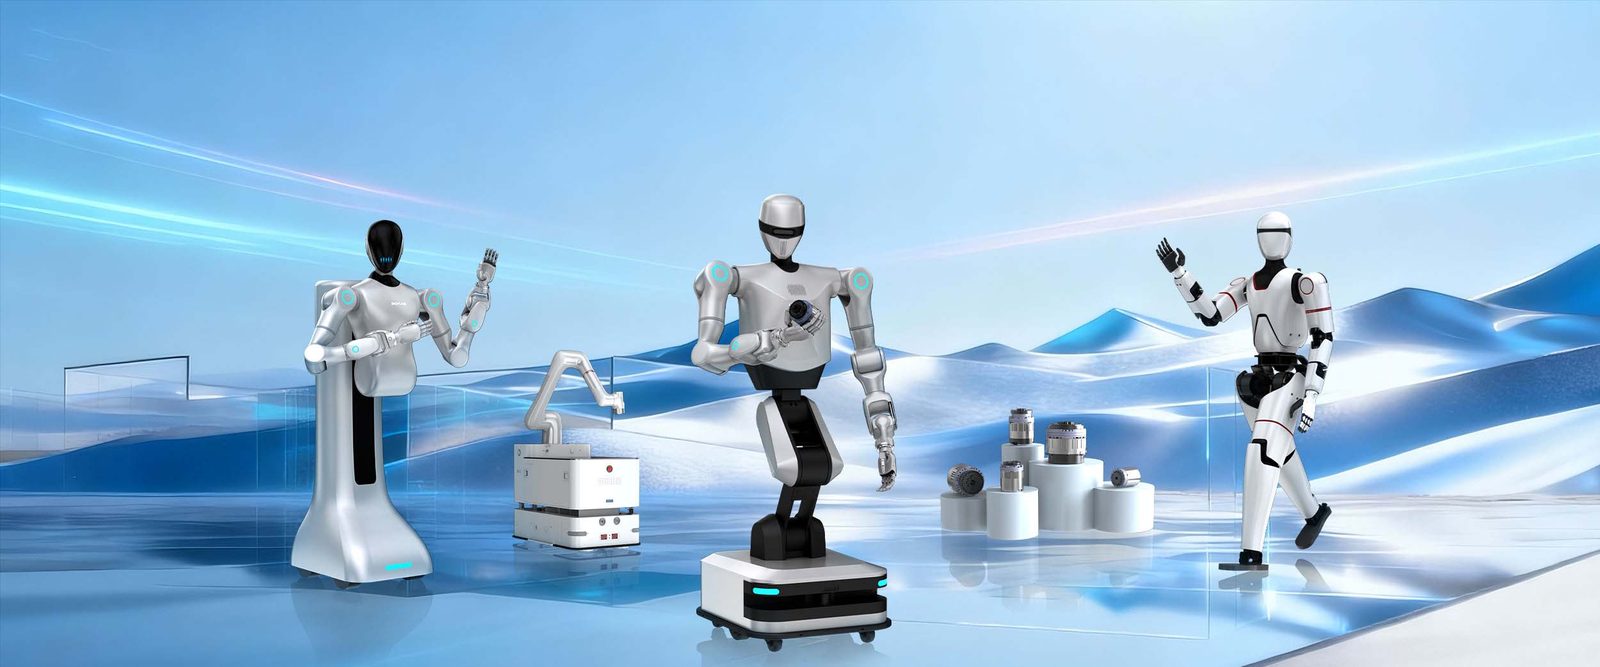
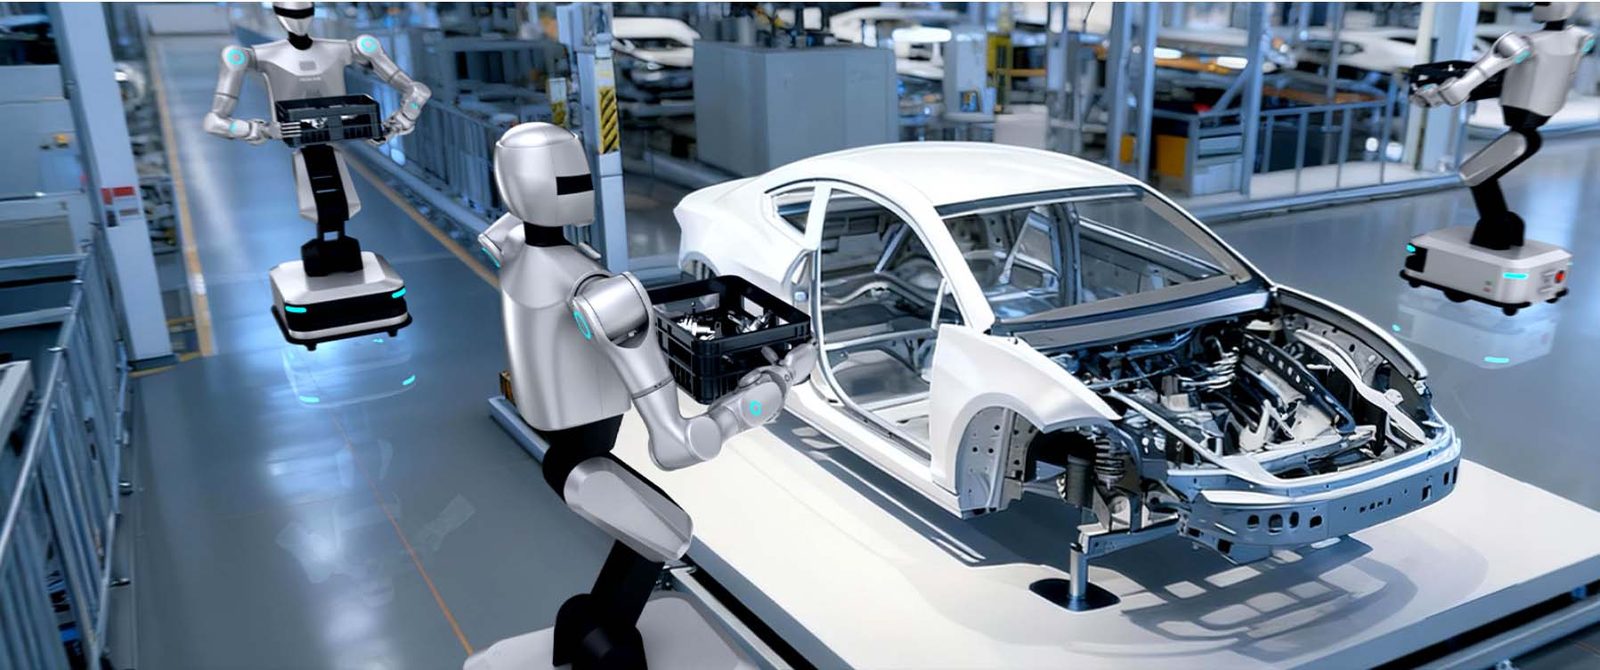
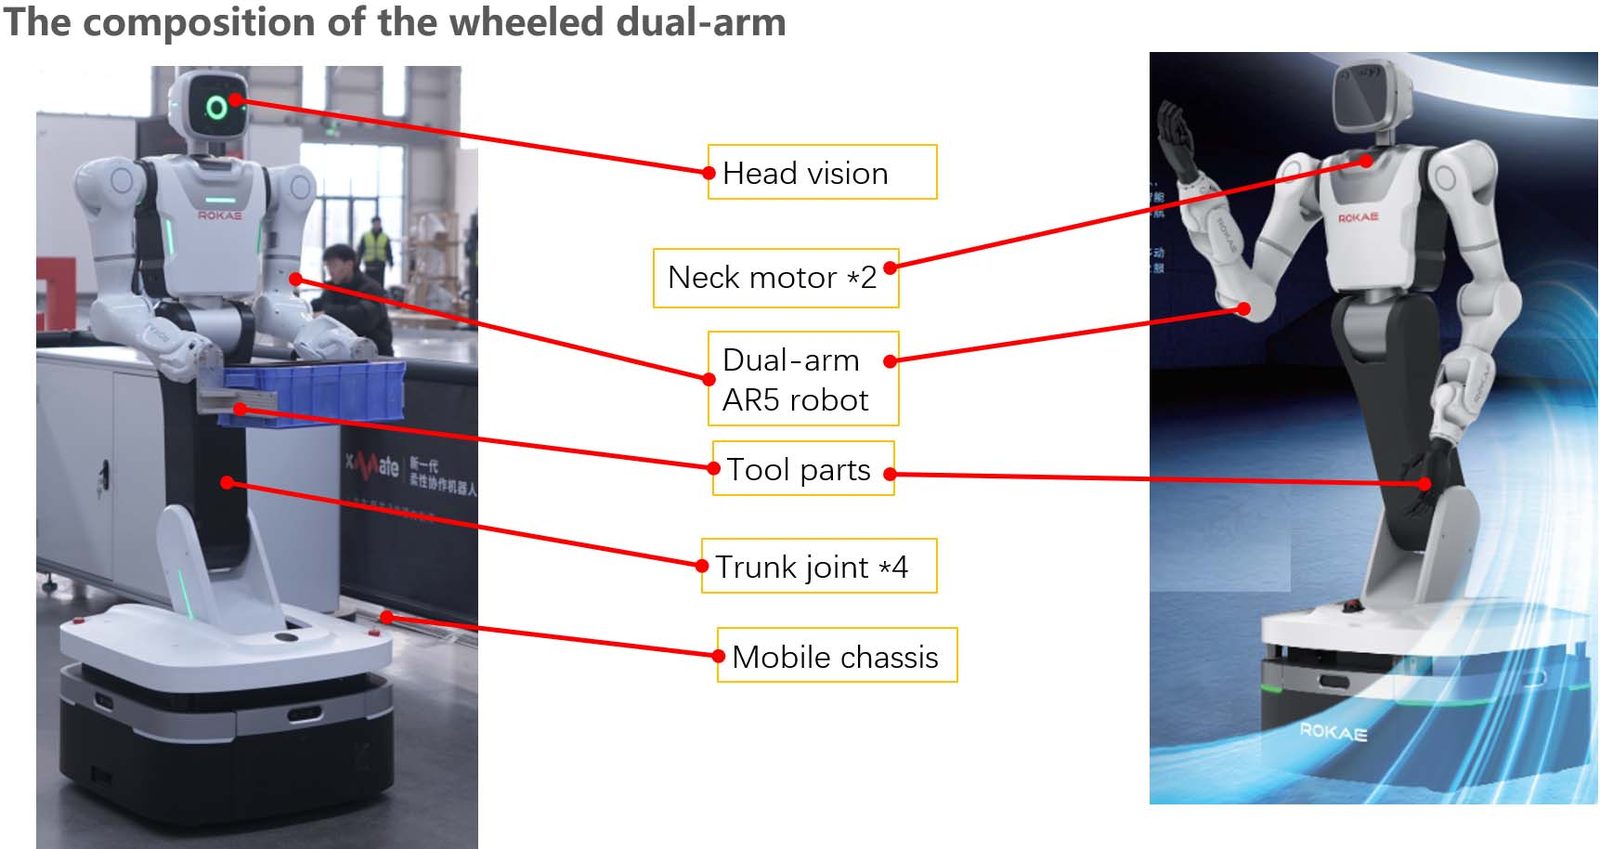
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
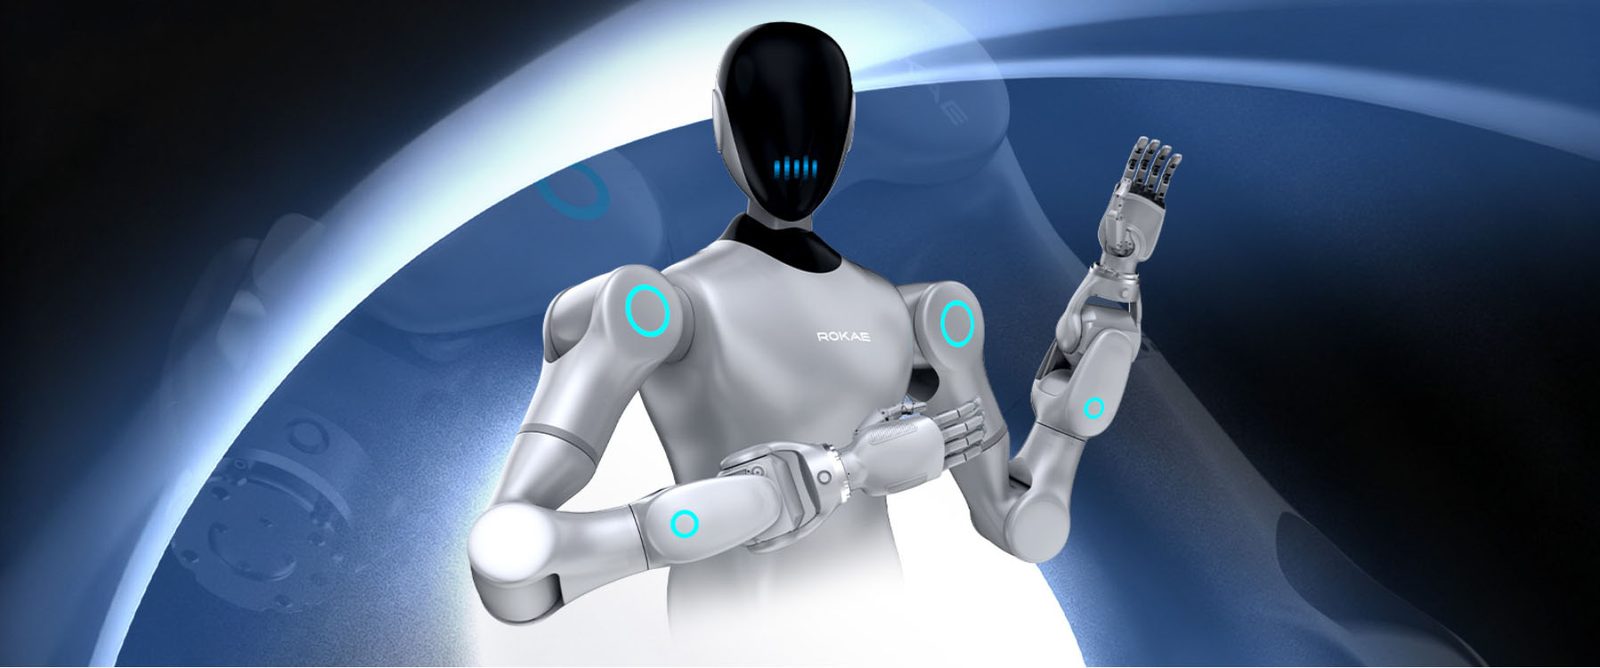
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
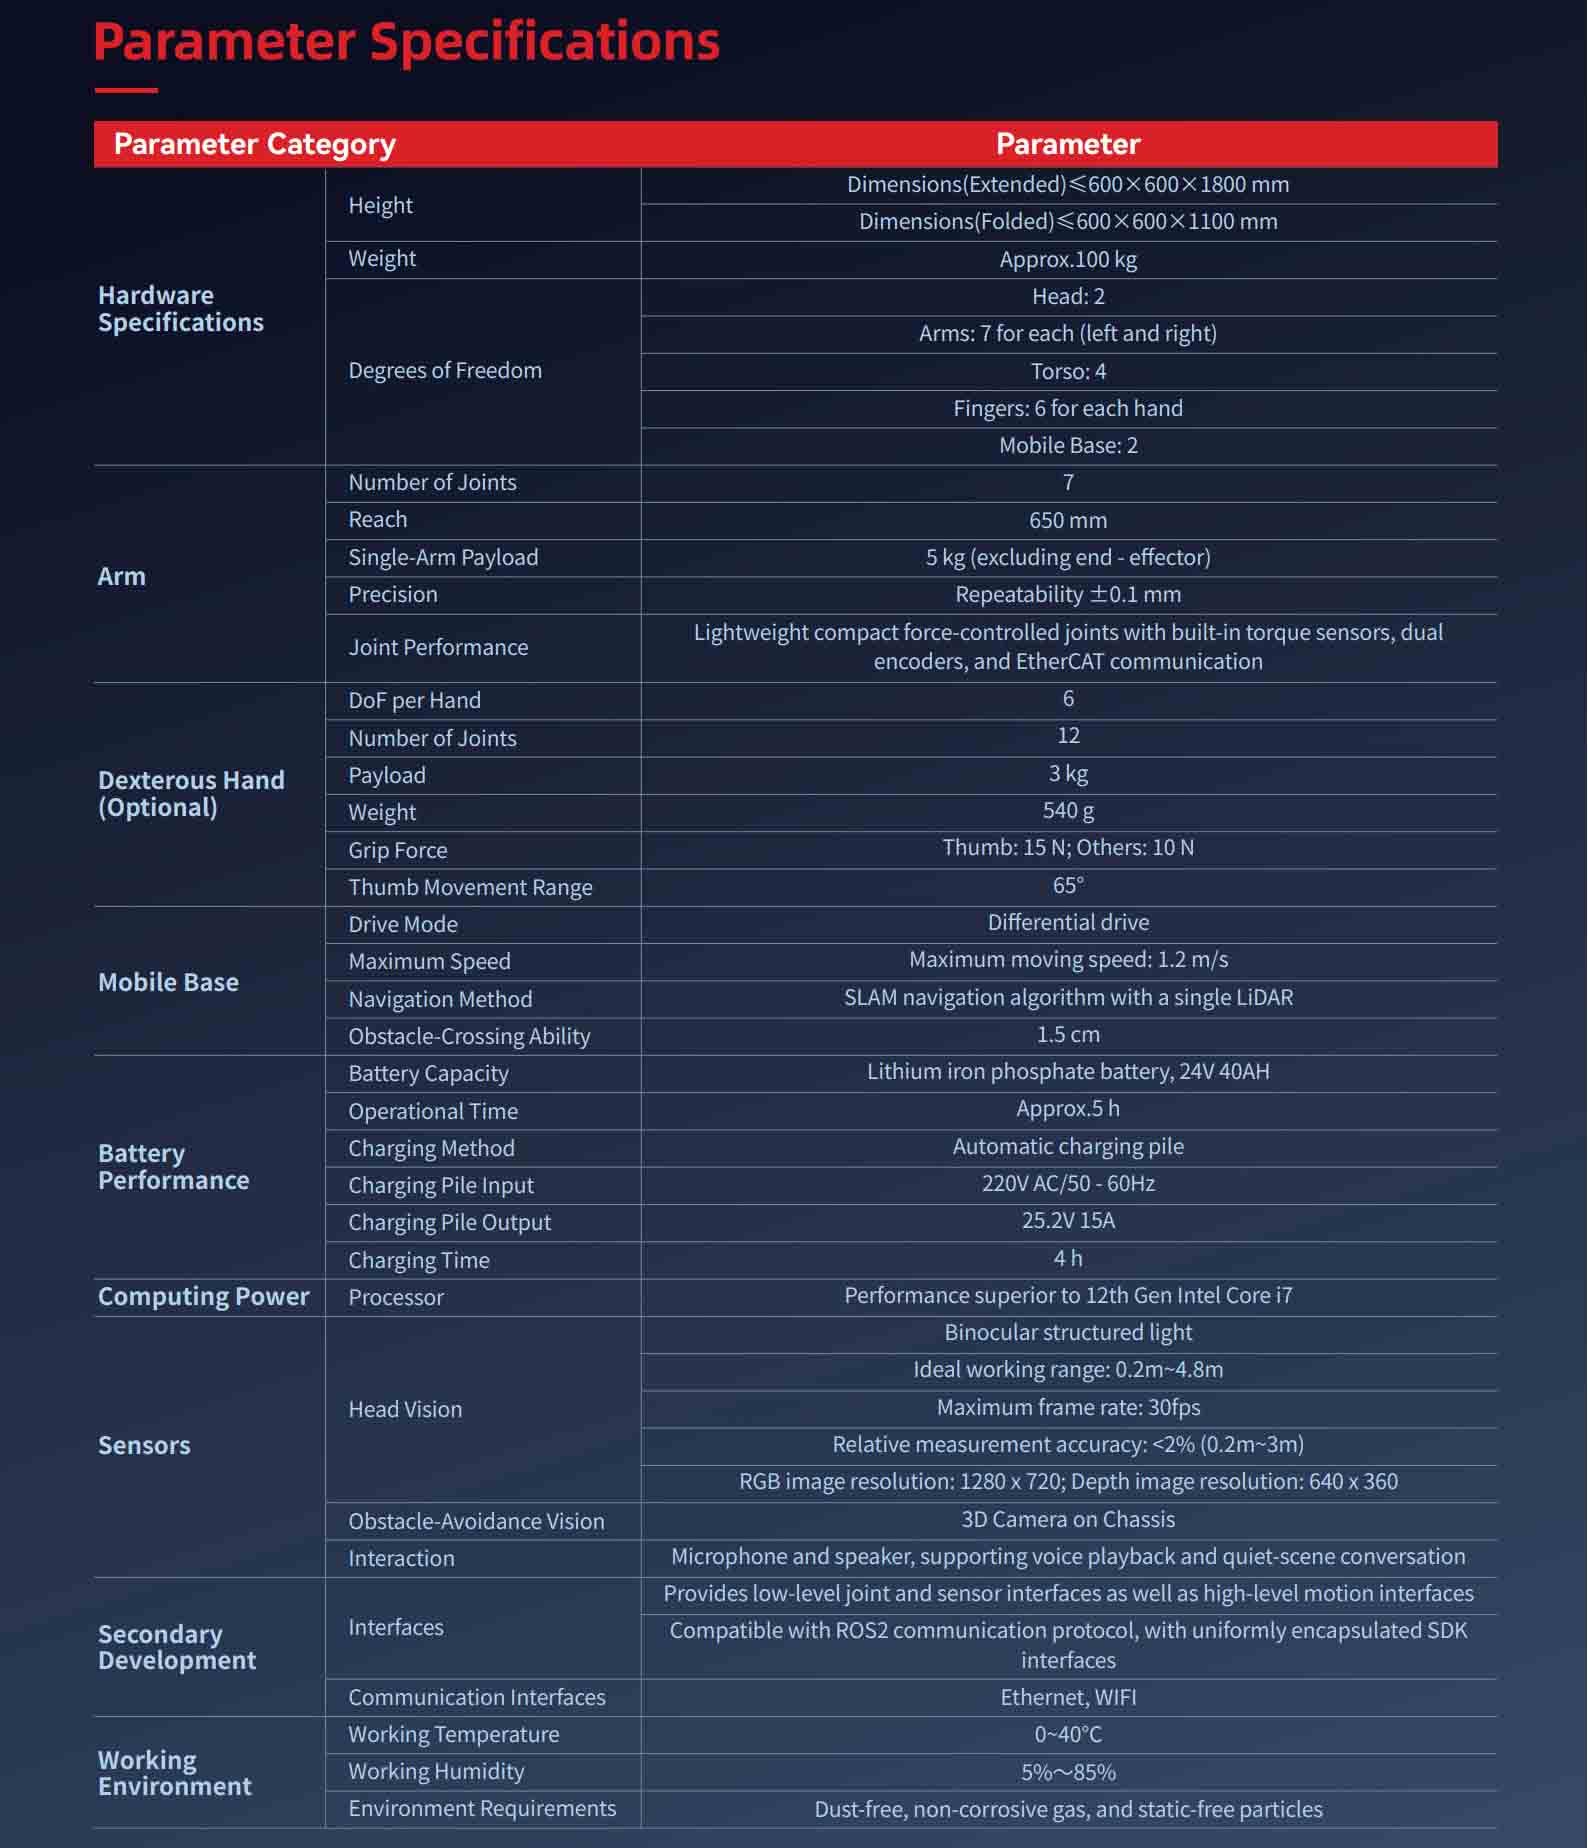
Hw Param | Wysokość | Length, width, height (extended)≤ 680x640x1736mm |
Waga | About 90kg | |
DOF | Head:2 | |
ramię | Number of joints | 7 |
Zasięg | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Dokładność | Repeated positioning accuracy is ±0.1mm | |
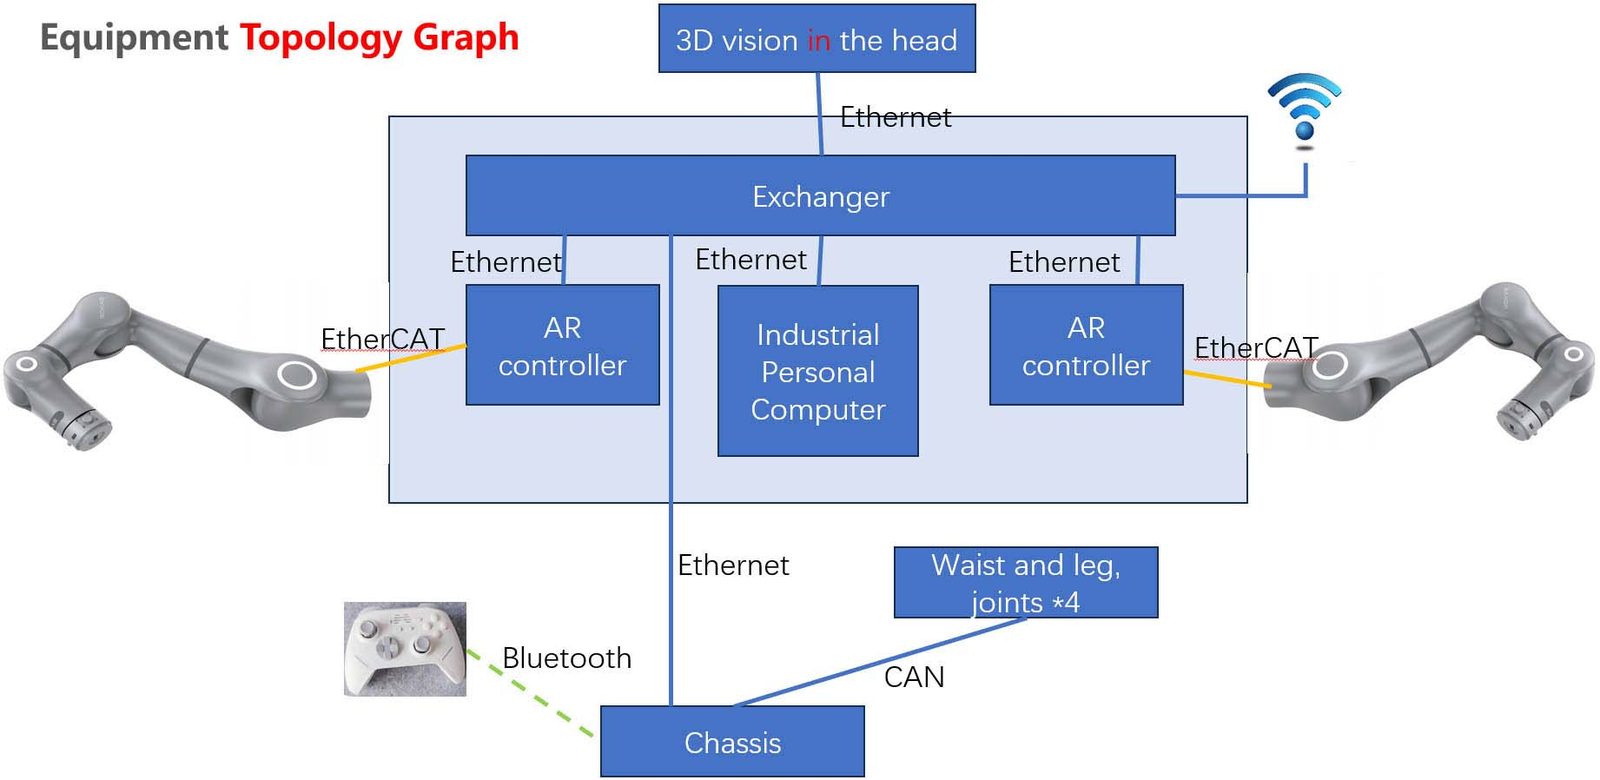
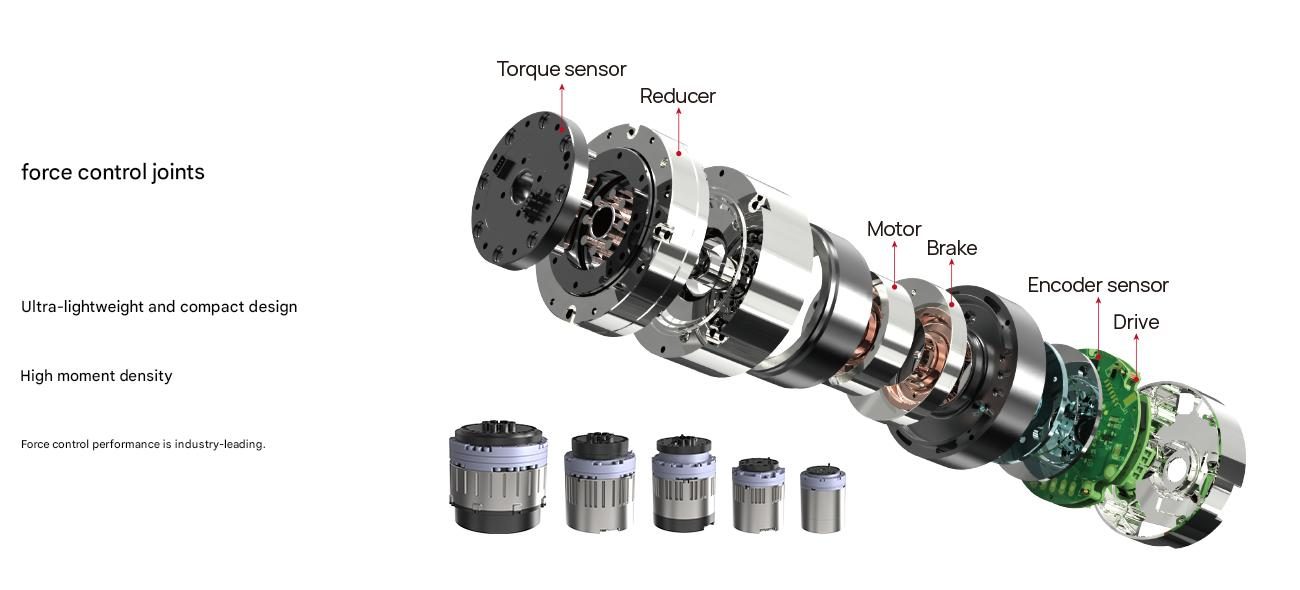
Joint performance | Lekki i kompaktowy przegub sterowany siłą, z wbudowanym czujnikiem momentu obrotowego, podwójnym enkoderem i Komunikacja EtherCAT | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Nośność | 3kg | |
Waga | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Pojemność baterii | 48V 30AH |
Żywotność baterii | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Czas ładowania | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Transduktor | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 zestawy przeszkód wizualnych 3D unikanie podwozia (opcjonalnie) | |
Interaction | Microphone, speaker | |
Secondary development | Interfejs | Zapewnia połączenie niskopoziomowe i interfejsy czujników, a także interfejsy ruchu wysokiego poziomu |
Kompatybilny z protokołem komunikacyjnym ROS2 i jednolicie hermetyzując interfejs SDK | ||
Interfejs komunikacyjny | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Pełne dane techniczne
| Model | Heliosa |
|---|---|
| Dokładność pozycjonowania ruchu klasy przemysłowej | 10mm; |
| Dokładność manipulacji ramieniem | ±0.1mm; |
| Stopnie swobody pełnego ciała | 42; |
| Percepcja fuzji multimodalnej | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Maksymalna ładowność na ramię | 5 kg. |
| Ładunek | 5 kg |
| Tolerancja | ±0.1 mm |
| Kategoria | Sztuczna inteligencja i roboty humanoidalne |
| Czas realizacji | 90 dni |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje?
Model: Helios, Dokładność pozycjonowania ruchu klasy przemysłowej: 10 mm;, Dokładność manipulacji ramieniem: ± 0,1 mm;.
Jaki jest czas realizacji?
90 dni dla konfiguracji standardowej; potwierdzone w cytacie.
Czy można go dostosować?
Tak — można dostosować opcje OEM/ODM, napięcie, oprzyrządowanie i branding. Wyślij aplikację i docelowe wyniki dla propozycji.
Uzyskaj wycenioną propozycję dla Helios
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria

Kołowy, dwuramienny robot humanoidalny

Dwuramienny humanoidalny robot

Biomimetyczny robot serwisowy Panda
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.