


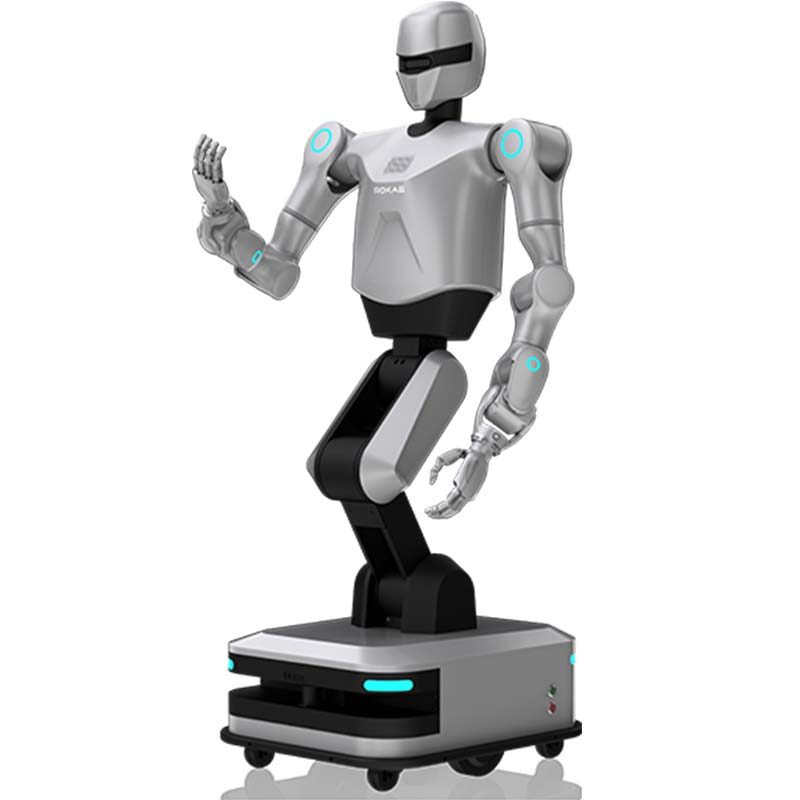
Helios, un robot con ruedas y dos brazos
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Modelo
- Helios
- Precisión de posicionamiento de movimiento de grado industrial
- 10mm;
- Precisión de manipulación del brazo
- ±0.1mm;
- Grados de libertad de todo el cuerpo.
- 42;
- Percepción de fusión multimodal
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Carga útil máxima por brazo
- 5 kilos.
Para qué sirve esta plataforma
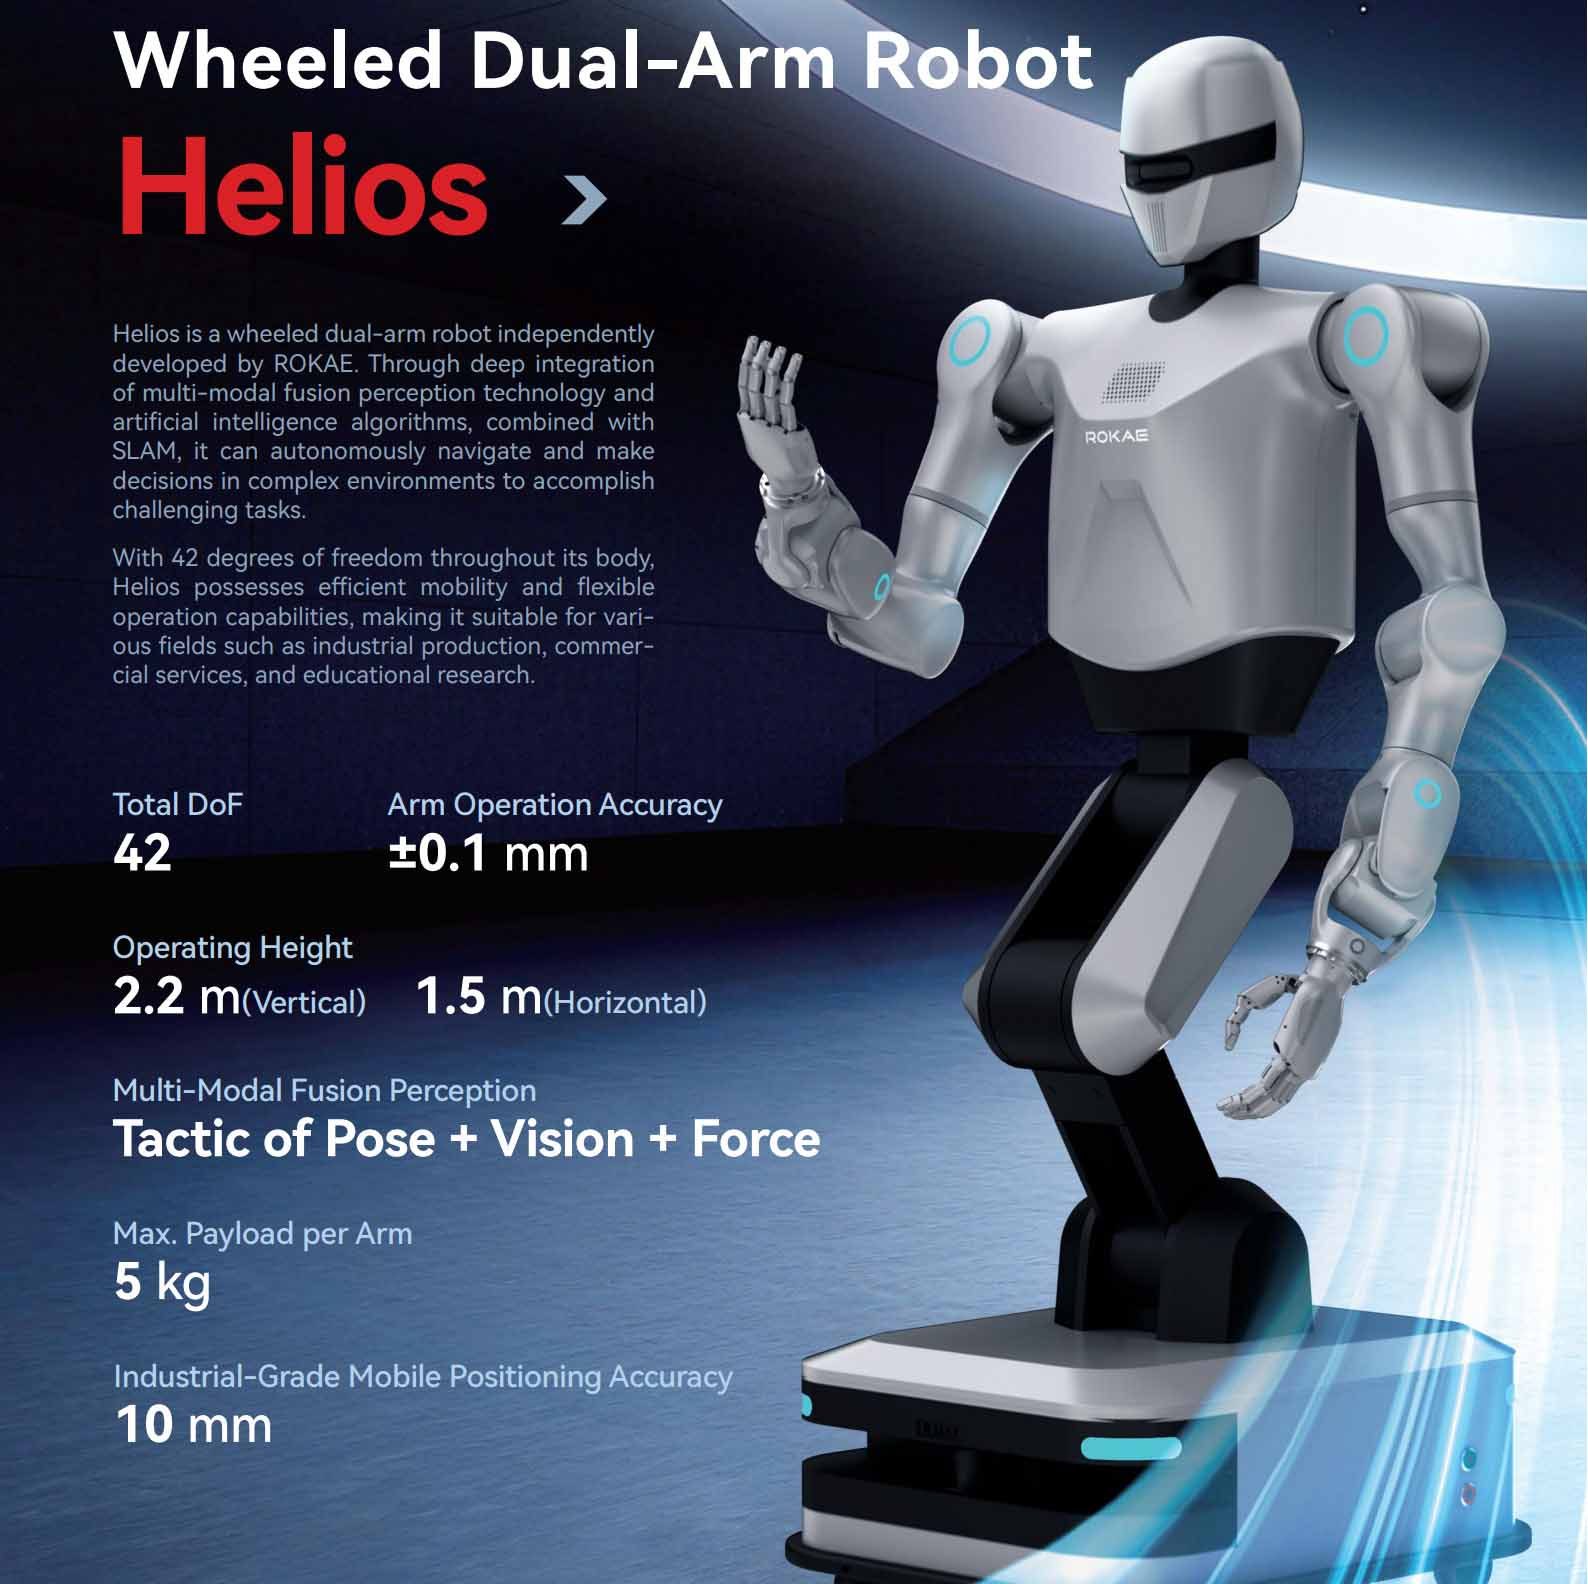
Robot con ruedas y dos brazos... ¡Helios! Precisión de posicionamiento de movimiento de grado industrial: 10 mm; Precisión de manipulación del brazo: ±0,1 mm; Grados de libertad de todo el cuerpo: 42; Percepción de fusión multimodal: Estrategia de control Pose-Visión-Fuerza: Táctica de Pose + Visión + Fuerza; Carga útil máxima por brazo: 5 kg.
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 90 dias |
| Cantidad mínima de pedido | 1 unidad |
| Origen | Porcelana |
| puerto de carga | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
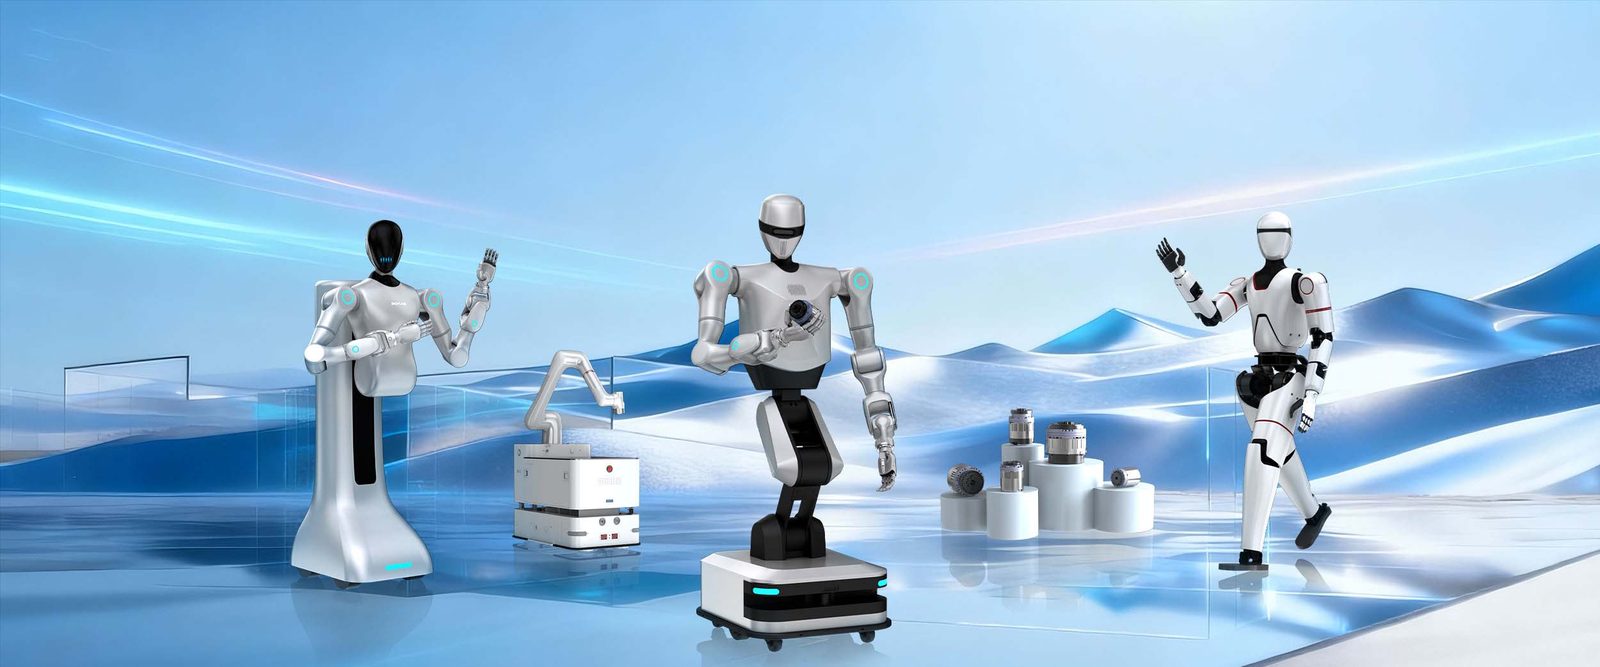
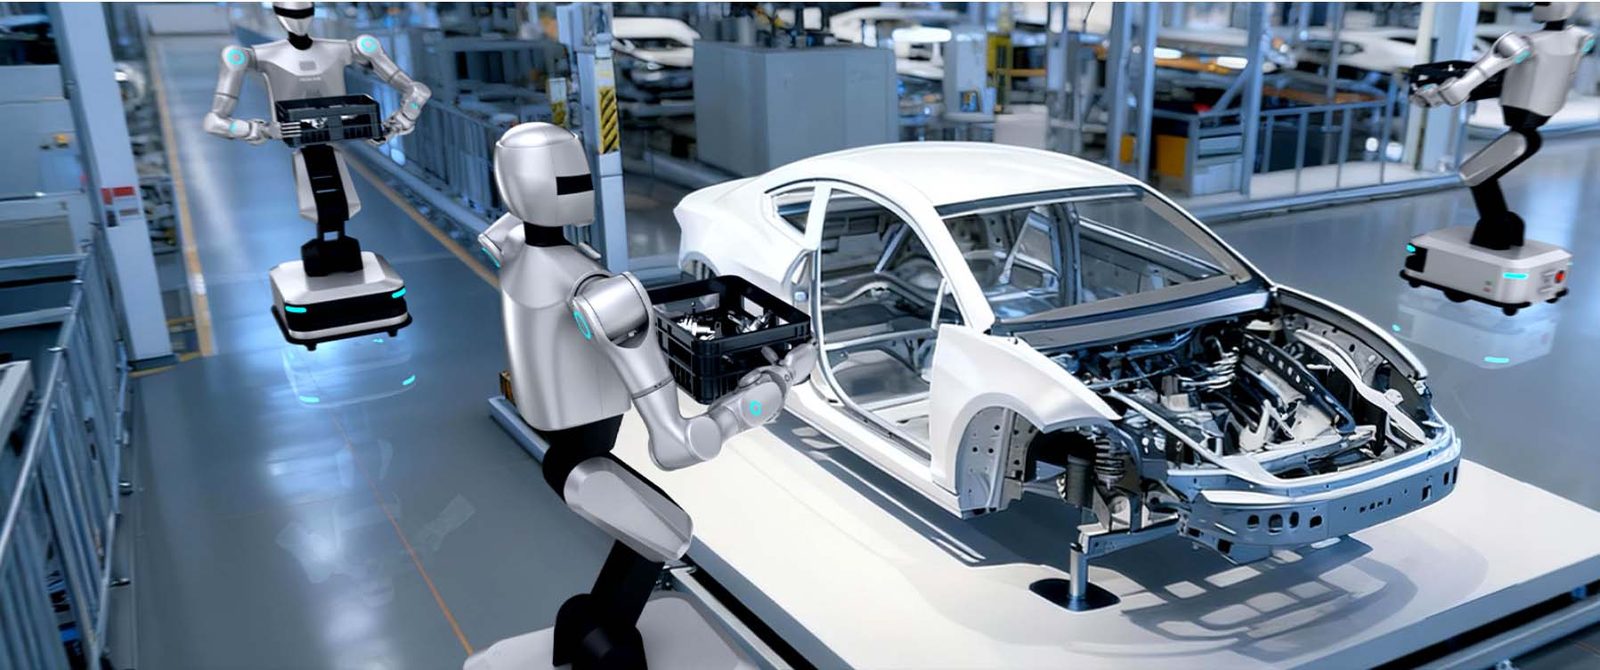
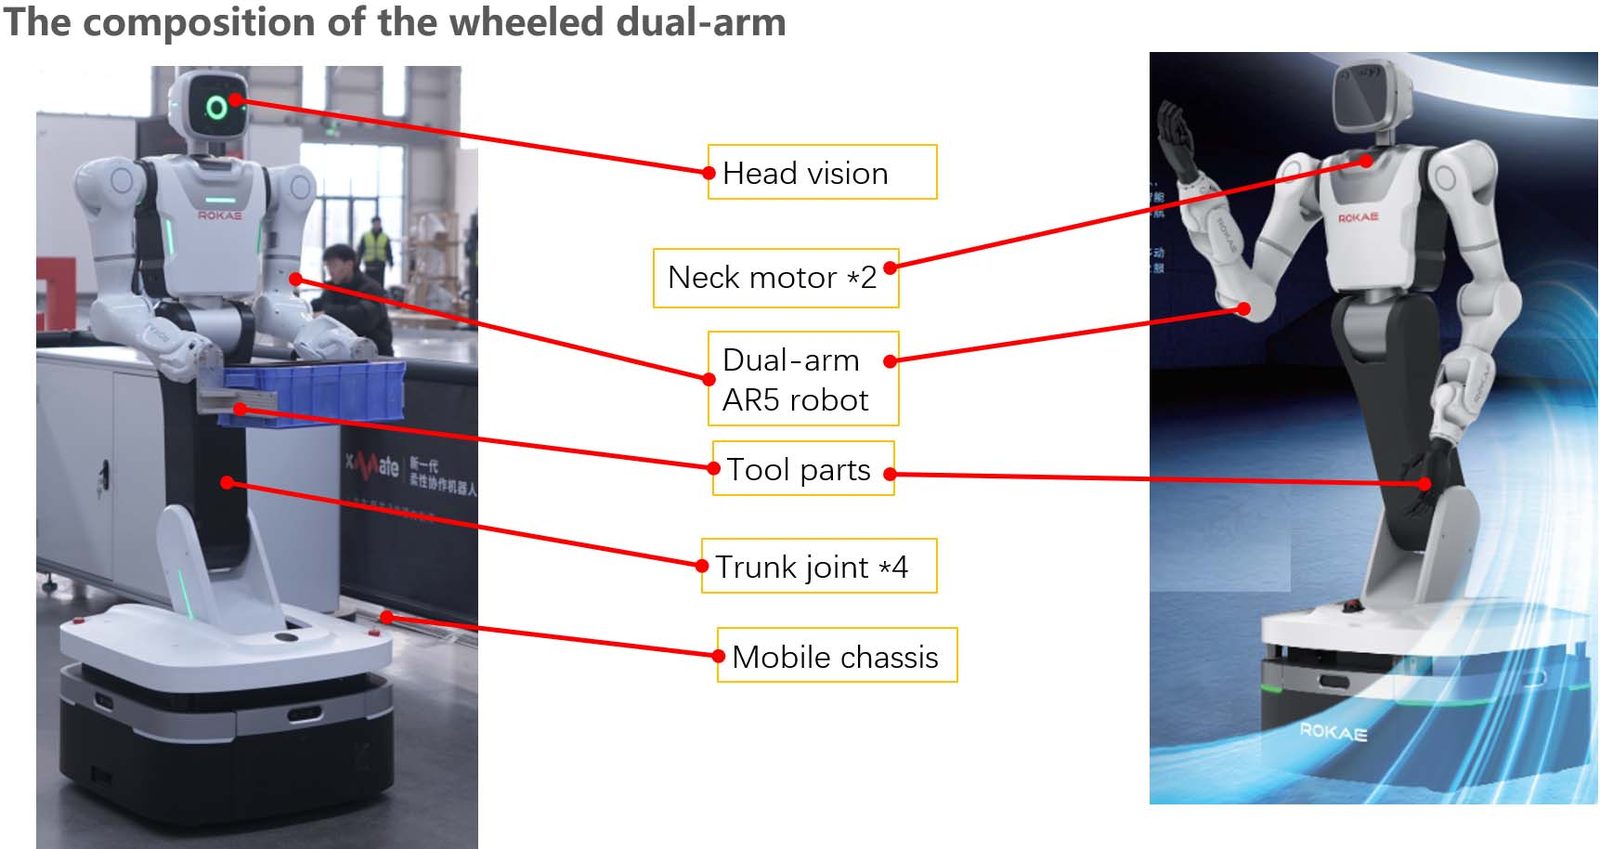
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
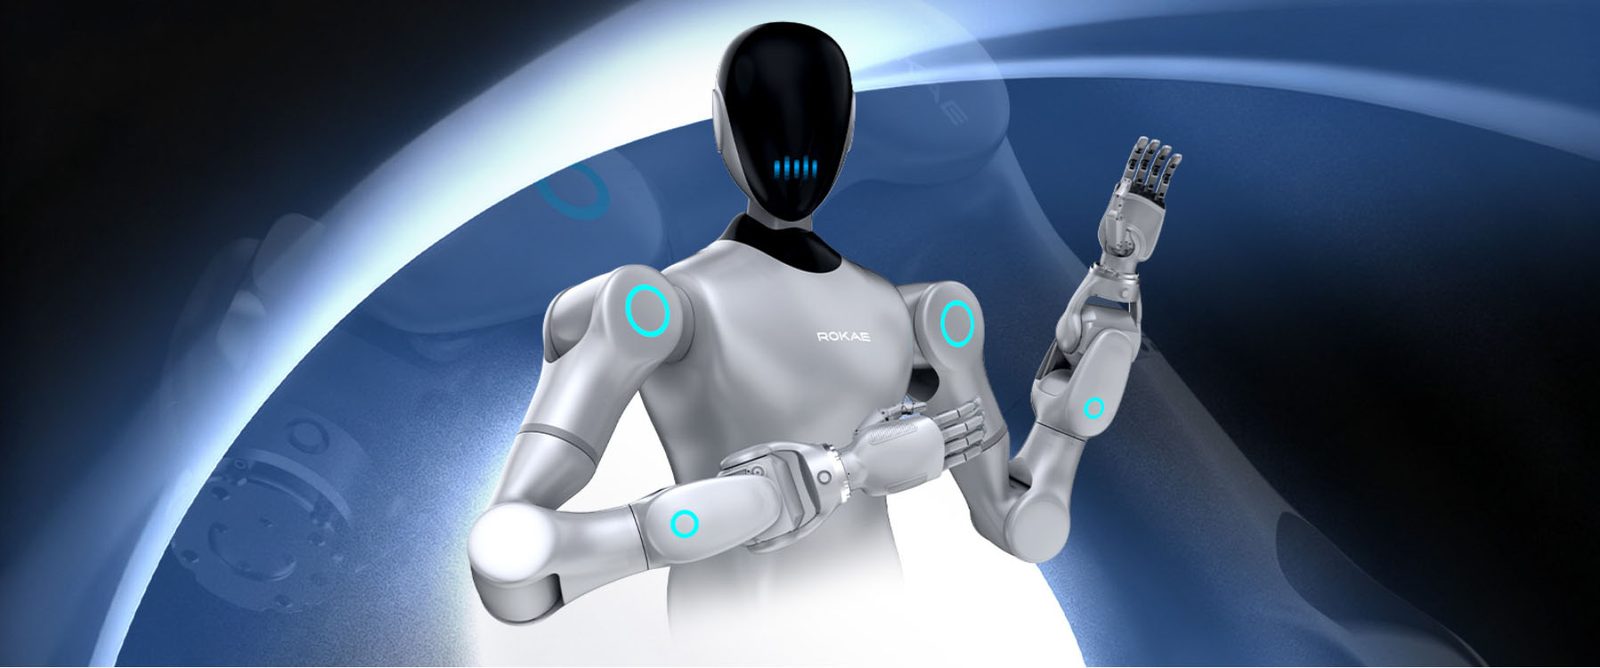
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
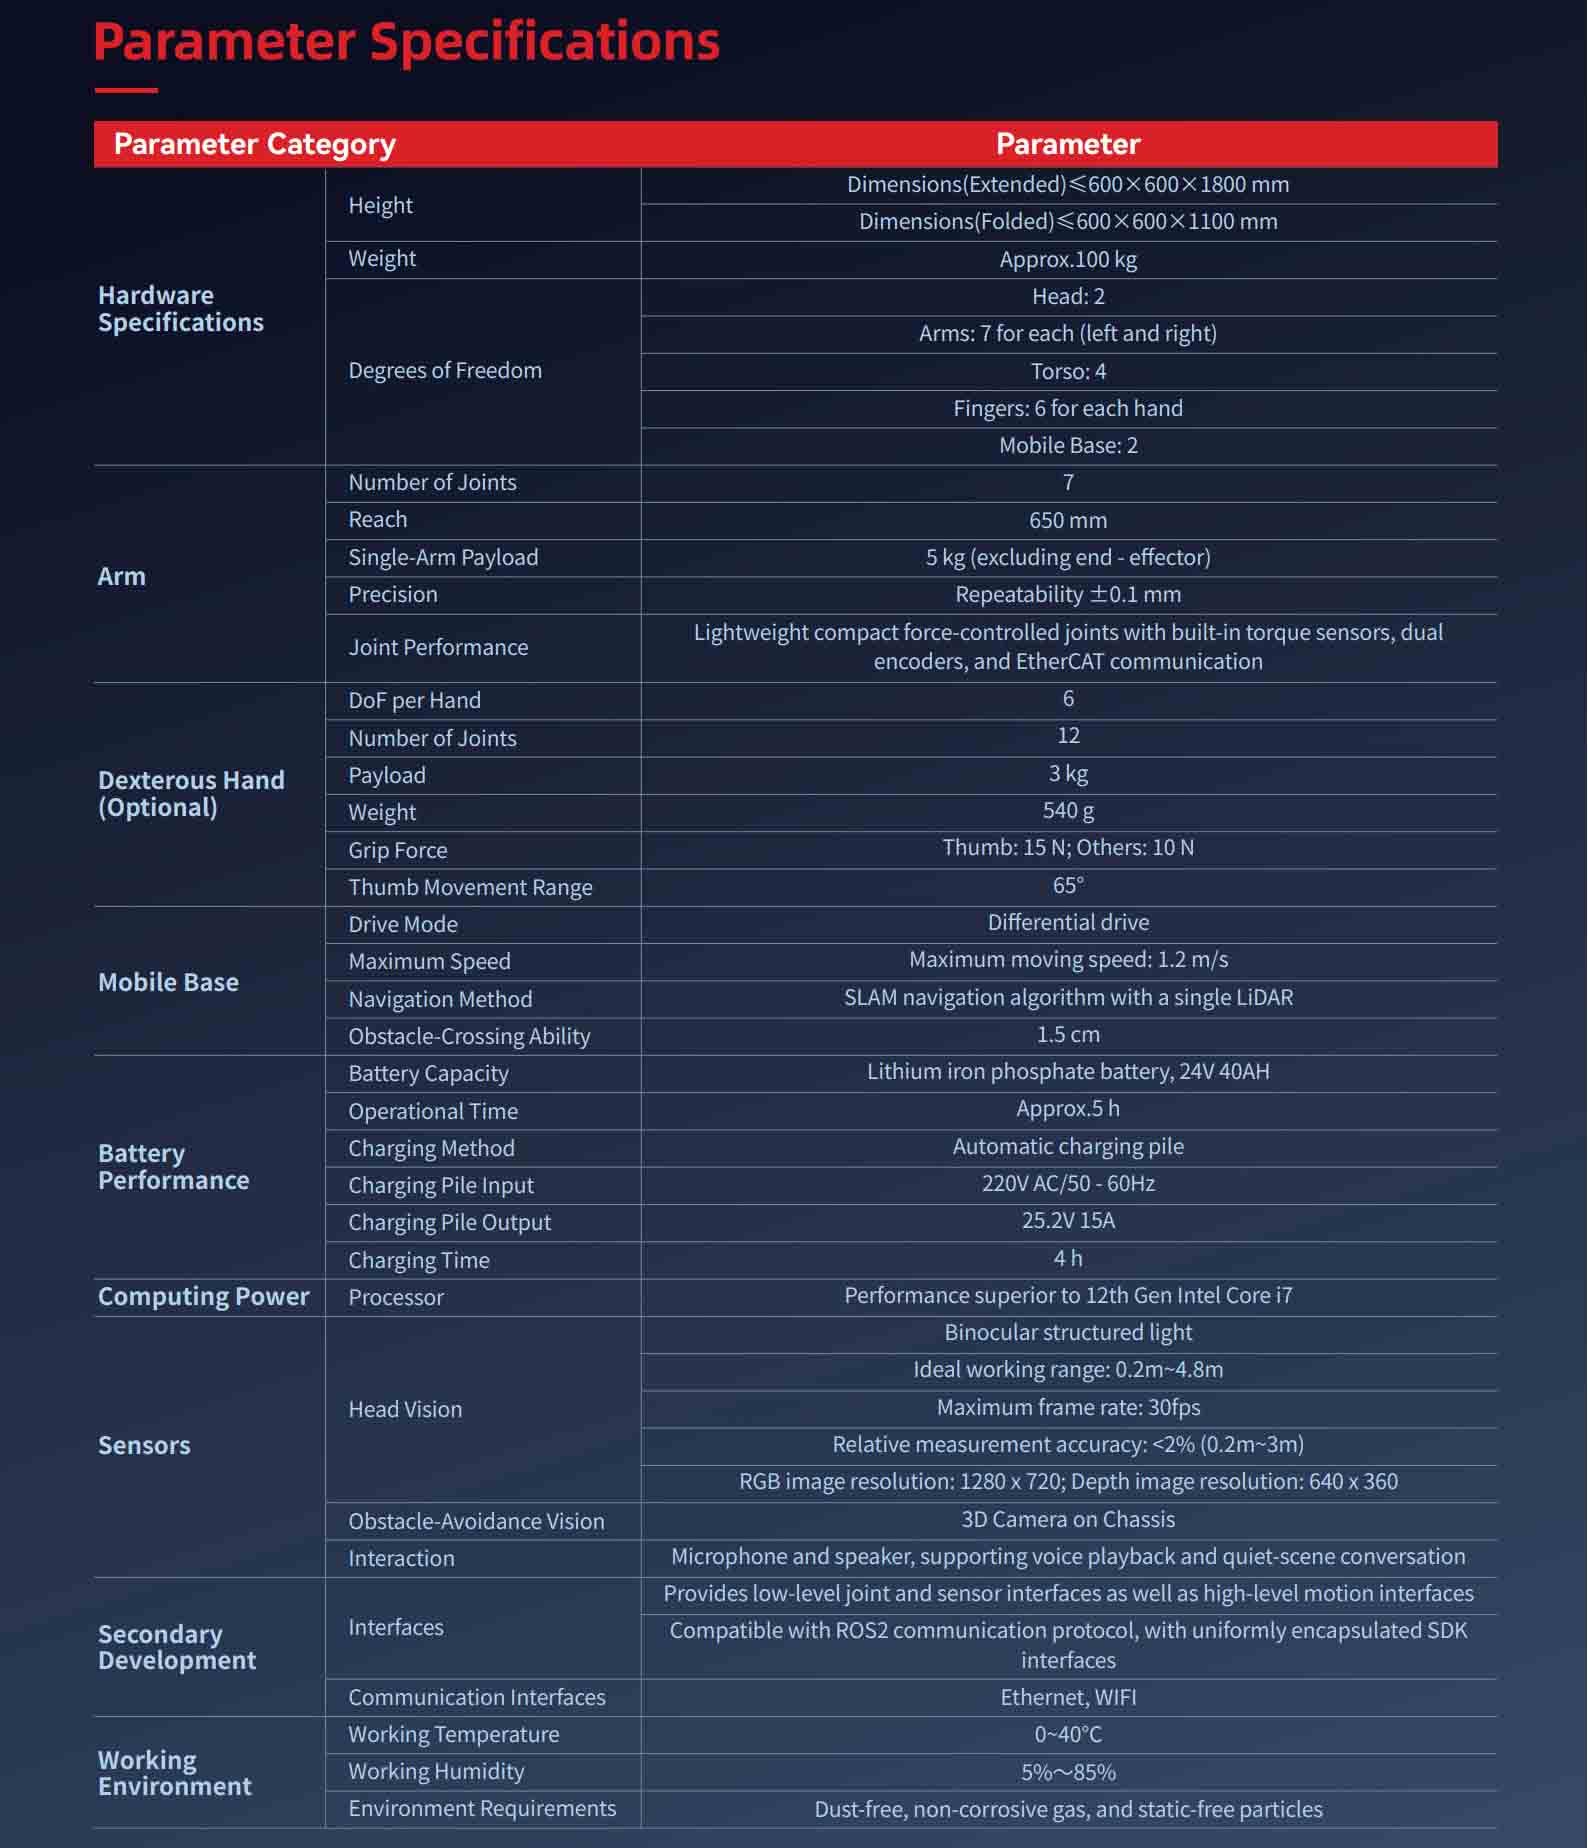
Hw Param | Altura | Length, width, height (extended)≤ 680x640x1736mm |
Peso | About 90kg | |
DOF | Head:2 | |
brazo | Number of joints | 7 |
Alcance | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Exactitud | Repeated positioning accuracy is ±0.1mm | |
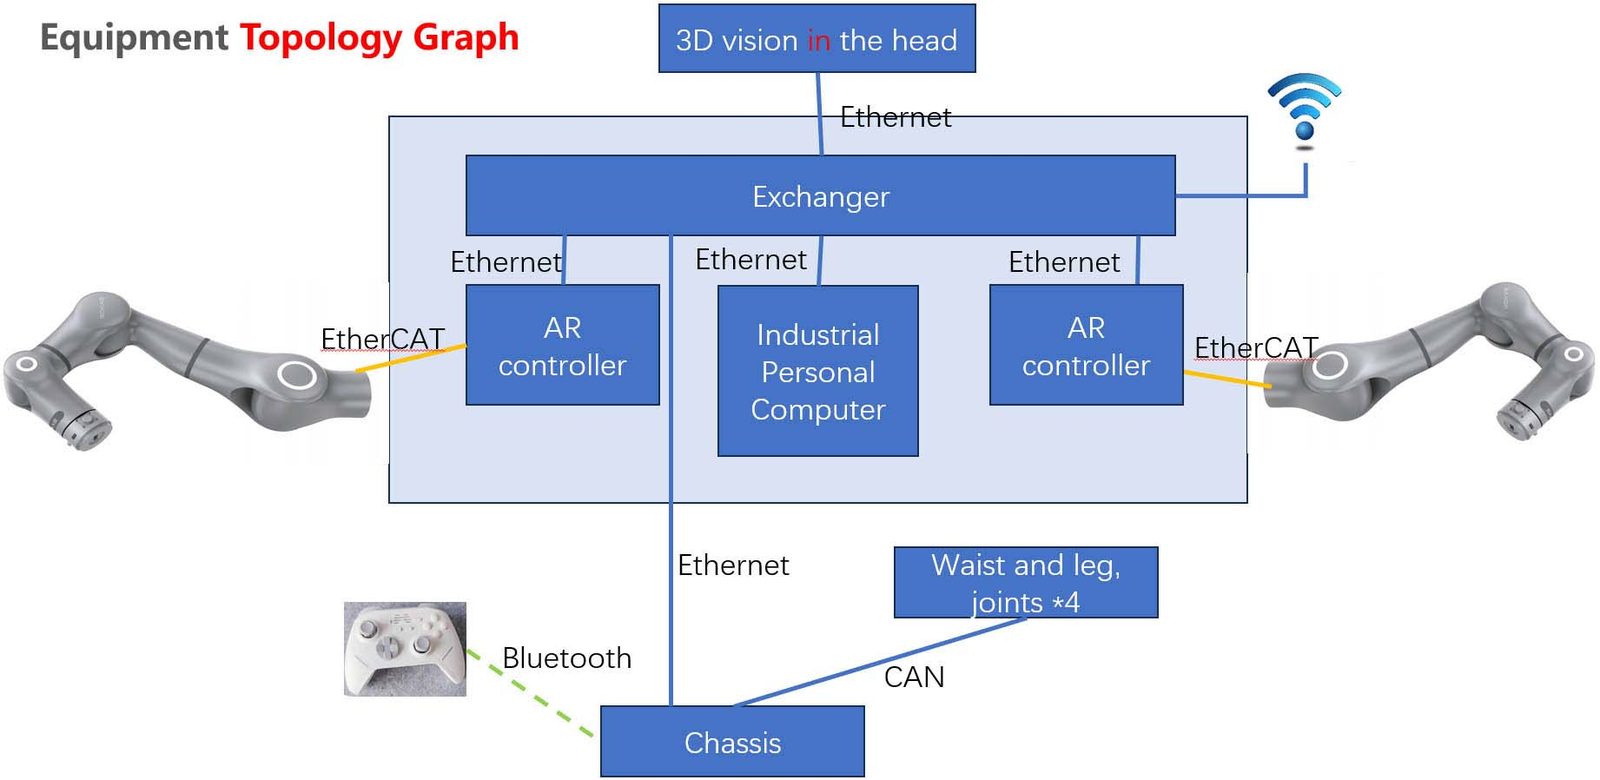
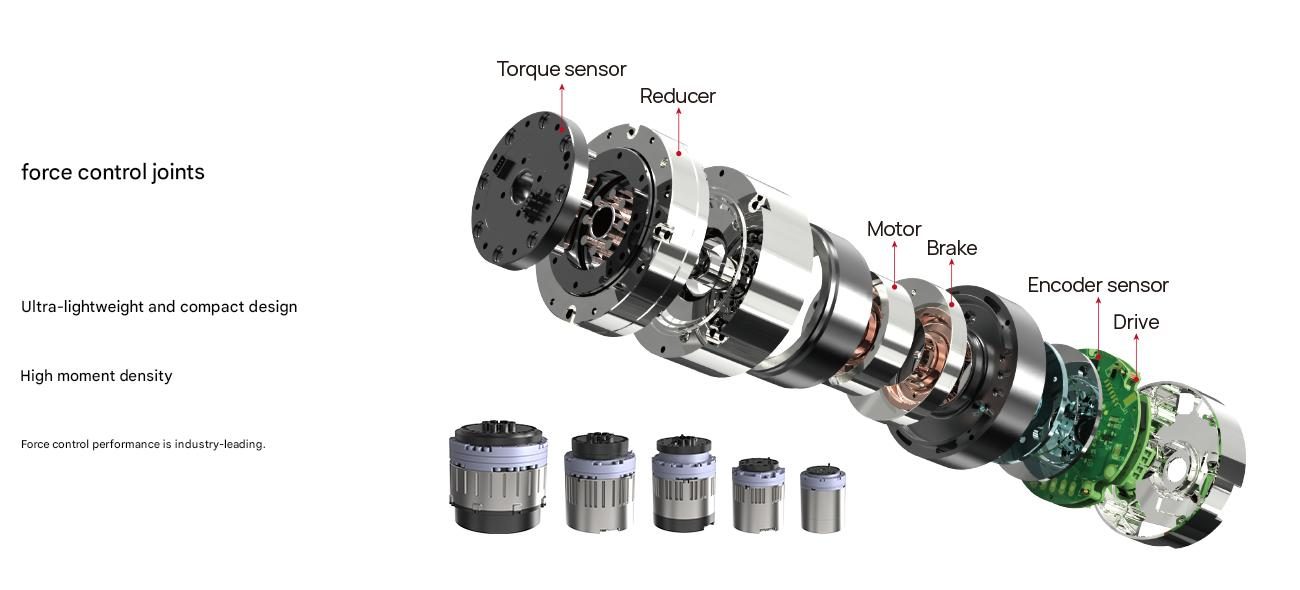
Joint performance | Ligero y compacto Junta controlada por fuerza, con sensor de torsión incorporado, codificadores duales y comunicación ethercat | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Capacidad de carga | 3kg | |
Peso | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Capacidad de la batería | 48V 30AH |
Duración de la batería | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Tiempo de carga | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Sensor | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 juegos de obstáculos visuales 3D. evitación para chasis (opcional) | |
Interaction | Microphone, speaker | |
Secondary development | Interfaz | Proporciona juntas de bajo nivel y Interfaces de sensores así como interfaces de movimiento de alto nivel. |
Compatible con el protocolo de comunicación ROS2 y encapsular uniformemente la interfaz SDK | ||
Interfaz de comunicación | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Datos técnicos completos
| Modelo | Helios |
|---|---|
| Precisión de posicionamiento de movimiento de grado industrial | 10mm; |
| Precisión de manipulación del brazo | ±0.1mm; |
| Grados de libertad de todo el cuerpo. | 42; |
| Percepción de fusión multimodal | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Carga útil máxima por brazo | 5 kilos. |
| Carga útil | 5 kg |
| Tolerancia | ±0.1 mm |
| Categoría | IA y robots humanoides |
| plazo de entrega | 90 dias |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave?
Modelo: Helios, Precisión de posicionamiento de movimiento de grado industrial: 10 mm; Precisión de manipulación del brazo: ±0,1 mm;
¿Cuál es el plazo de entrega?
90 días para la configuración estándar; confirmado en la cotización.
¿Se puede personalizar?
Sí, se pueden adaptar las opciones OEM/ODM, el voltaje, las herramientas y la marca. Envíe la solicitud y el resultado objetivo de una propuesta.
Obtenga una propuesta con precio para Helios
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria

Robot humanoide con ruedas y dos brazos

Robot humanoide de doble brazo

Robot de servicio Panda biomimético
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.