


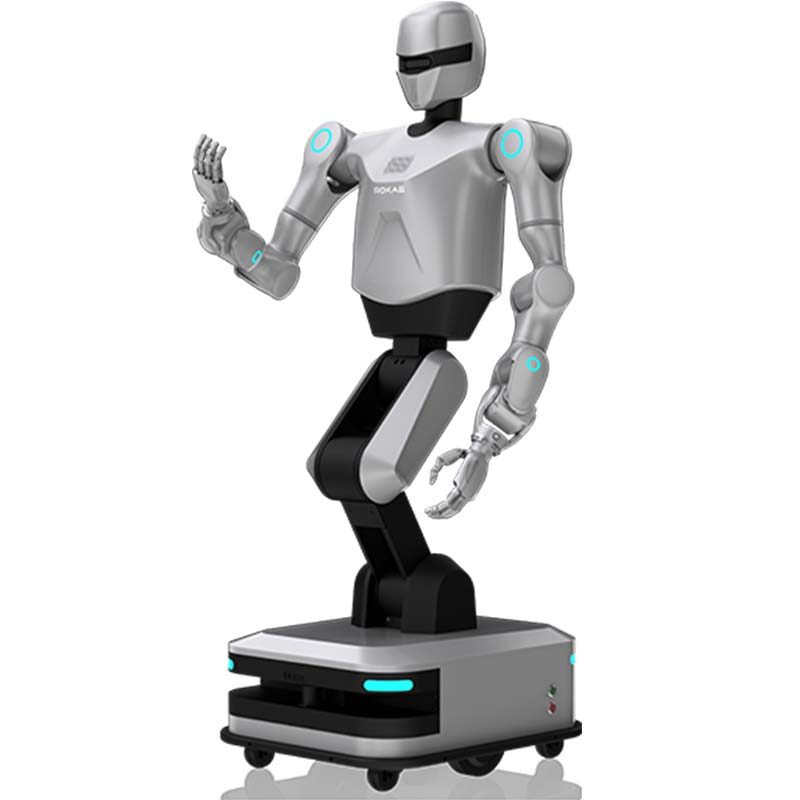
Helios, un robot à deux bras à roues
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Modèle
- Hélios
- Précision de positionnement de mouvement de qualité industrielle
- 10mm;
- Précision de manipulation du bras
- ±0.1mm;
- Degrés de liberté du corps entier
- 42;
- Perception de la fusion multimodale
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Charge utile maximale par bras
- 5kg.
A quoi sert cette plateforme
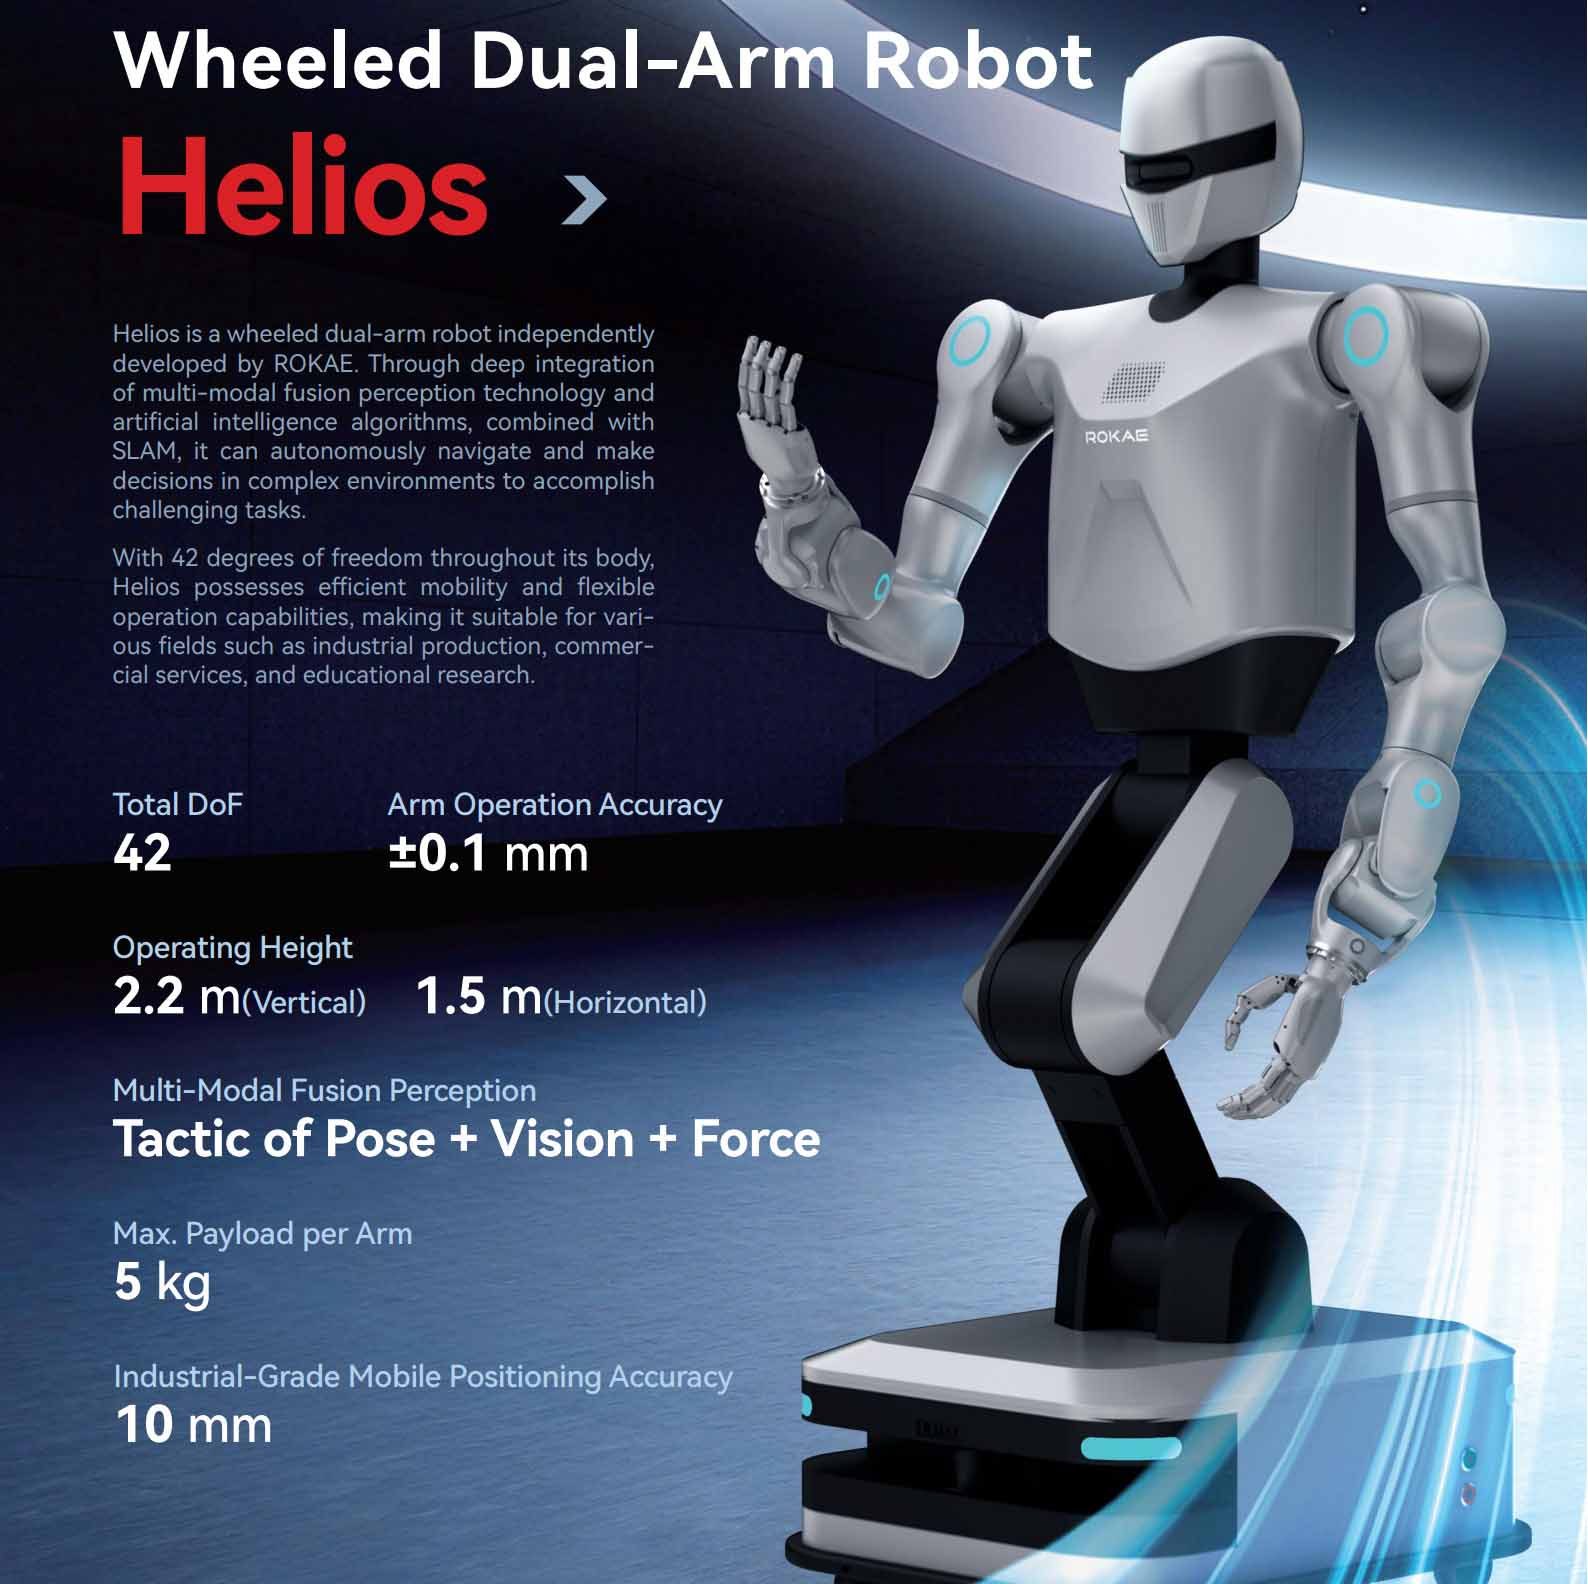
Robot à roues à double bras --- Helios ! Précision de positionnement du mouvement de qualité industrielle : 10 mm ; Précision de manipulation du bras : ±0,1 mm ; Degrés de liberté du corps entier : 42 ; Perception de fusion multimodale : Stratégie de contrôle Pose-Vision-Force : Tactique de Pose + Vision + Force ; Charge utile maximale par bras : 5 kg.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 90 jours |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
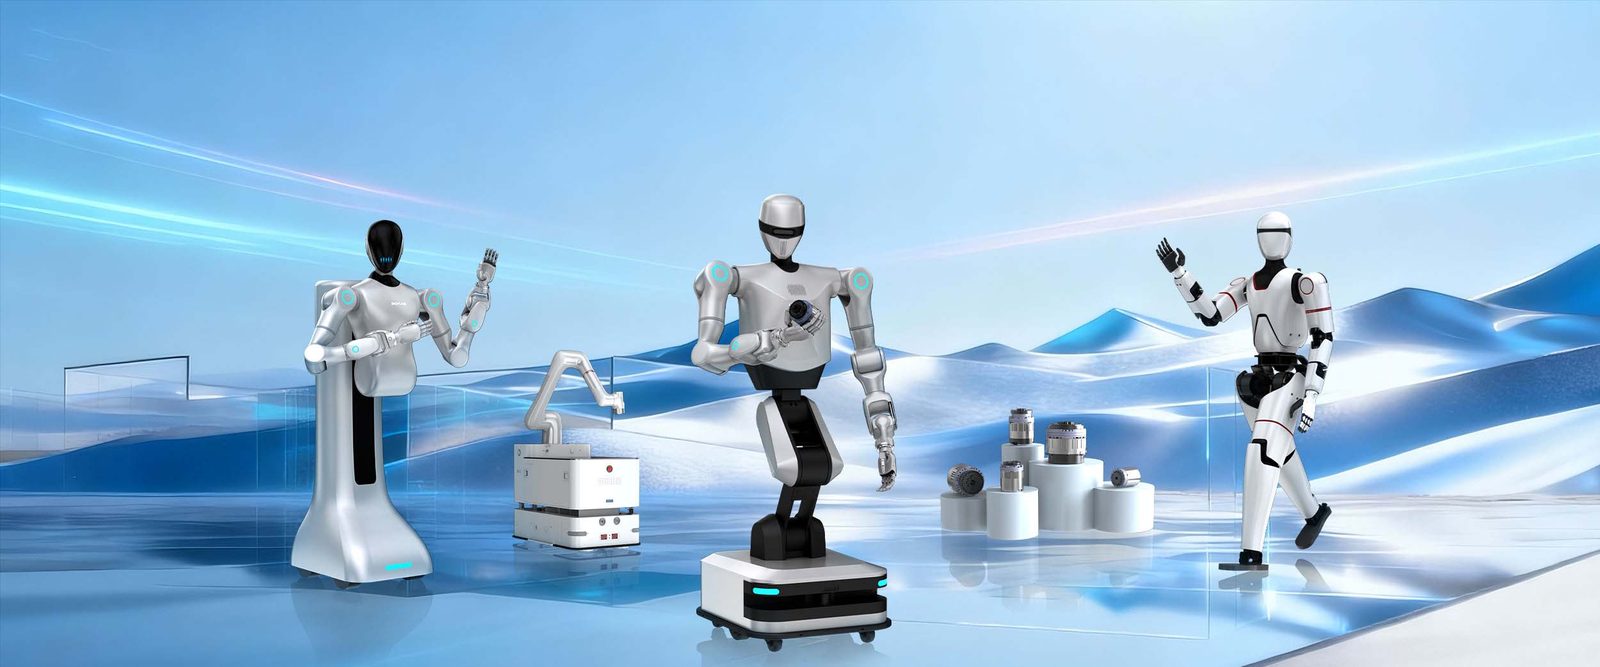
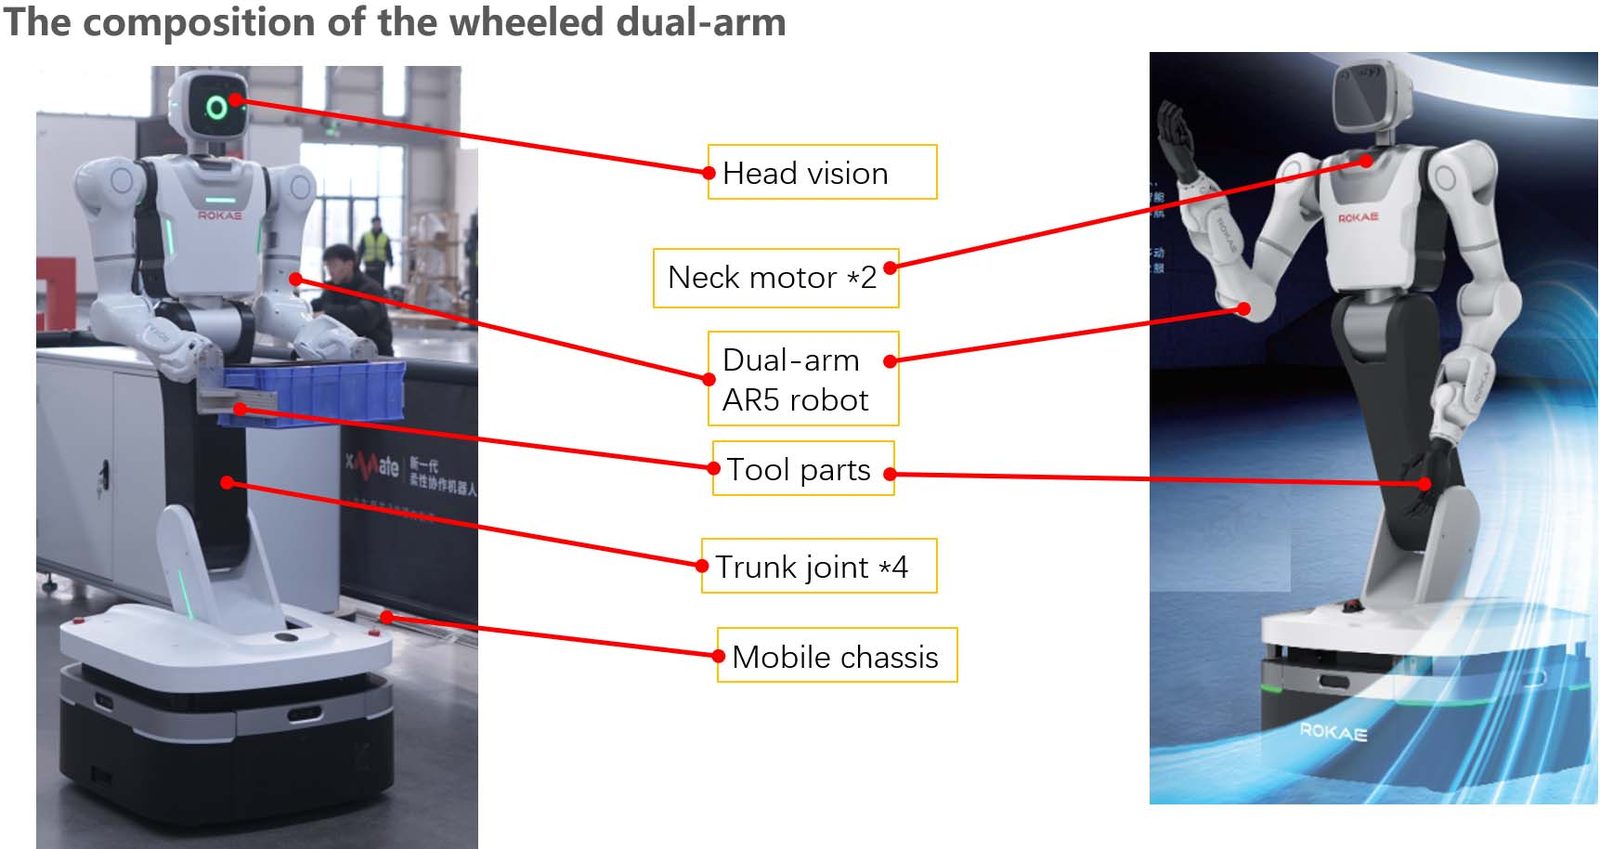
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
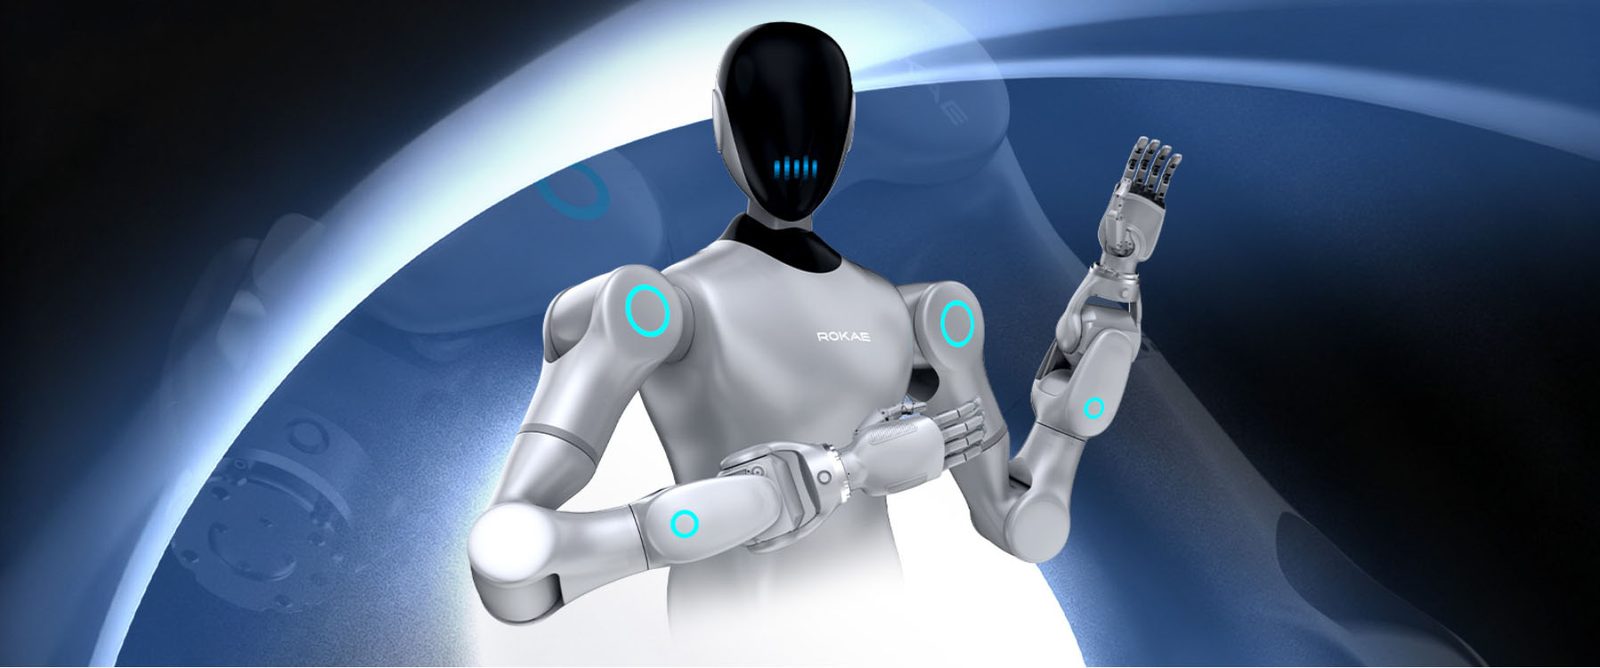
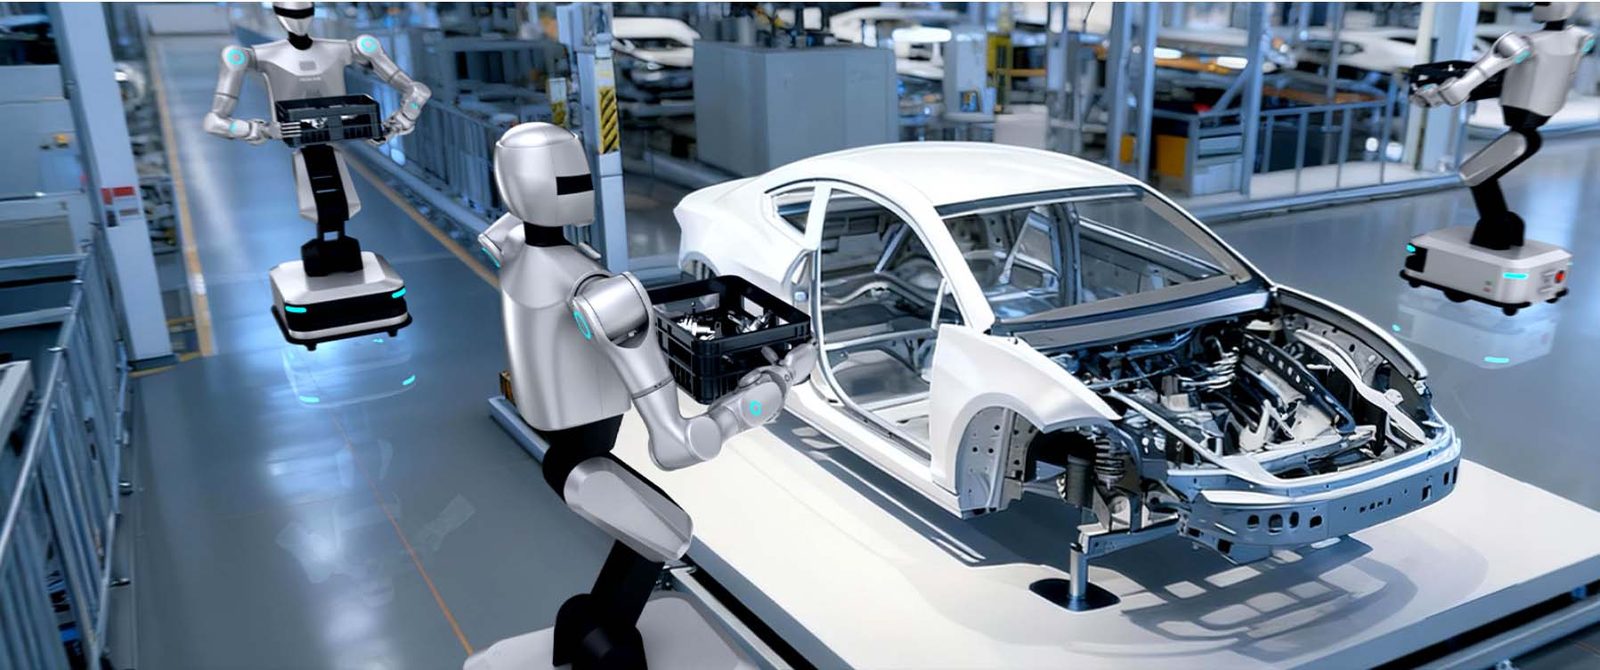
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
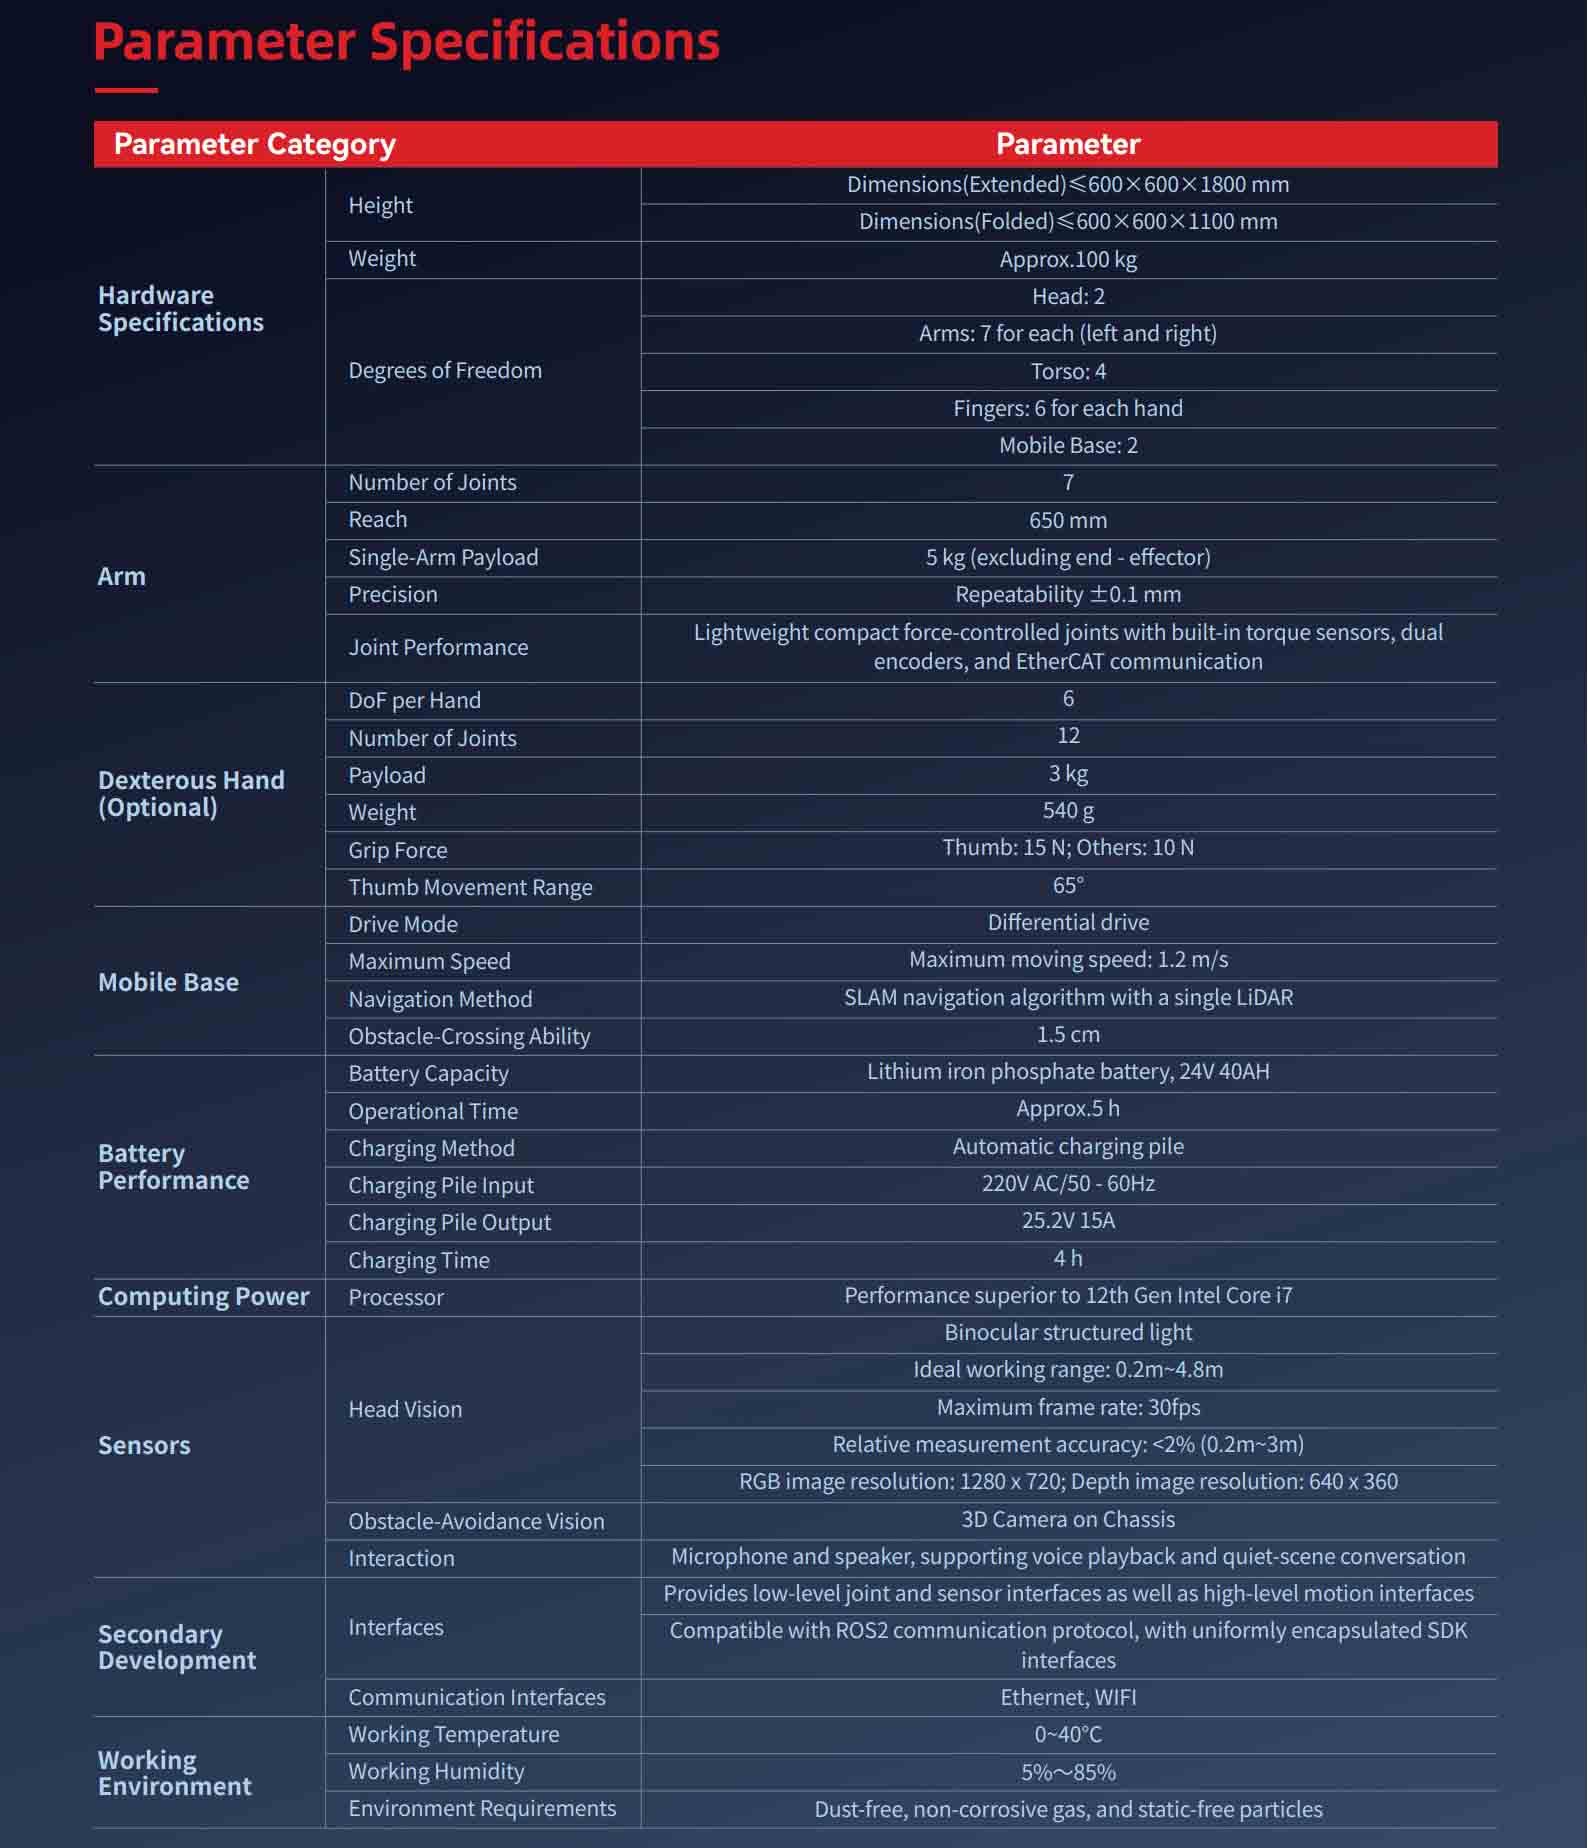
Hw Param | Hauteur | Length, width, height (extended)≤ 680x640x1736mm |
Poids | About 90kg | |
DOF | Head:2 | |
bras | Number of joints | 7 |
Portée | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Précision | Repeated positioning accuracy is ±0.1mm | |
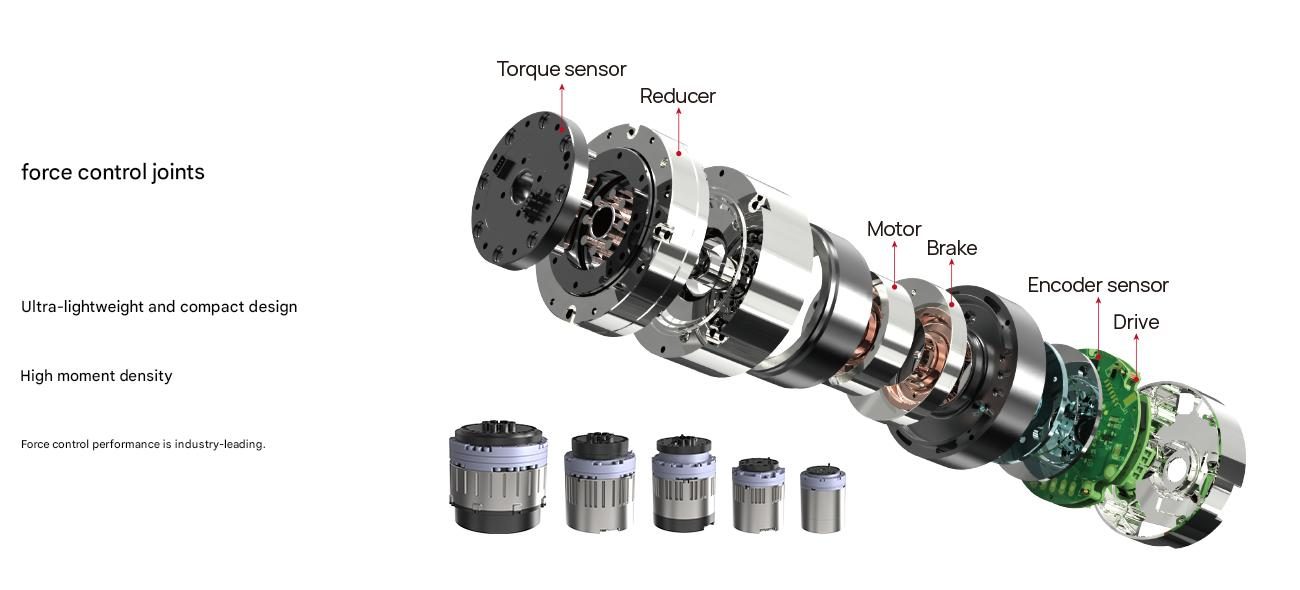
Joint performance | Léger et compact Articulation à force contrôlée, avec capteur de couple intégré, doubles encodeurs et Communication EtherCAT | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Capacité de charge | 3kg | |
Poids | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
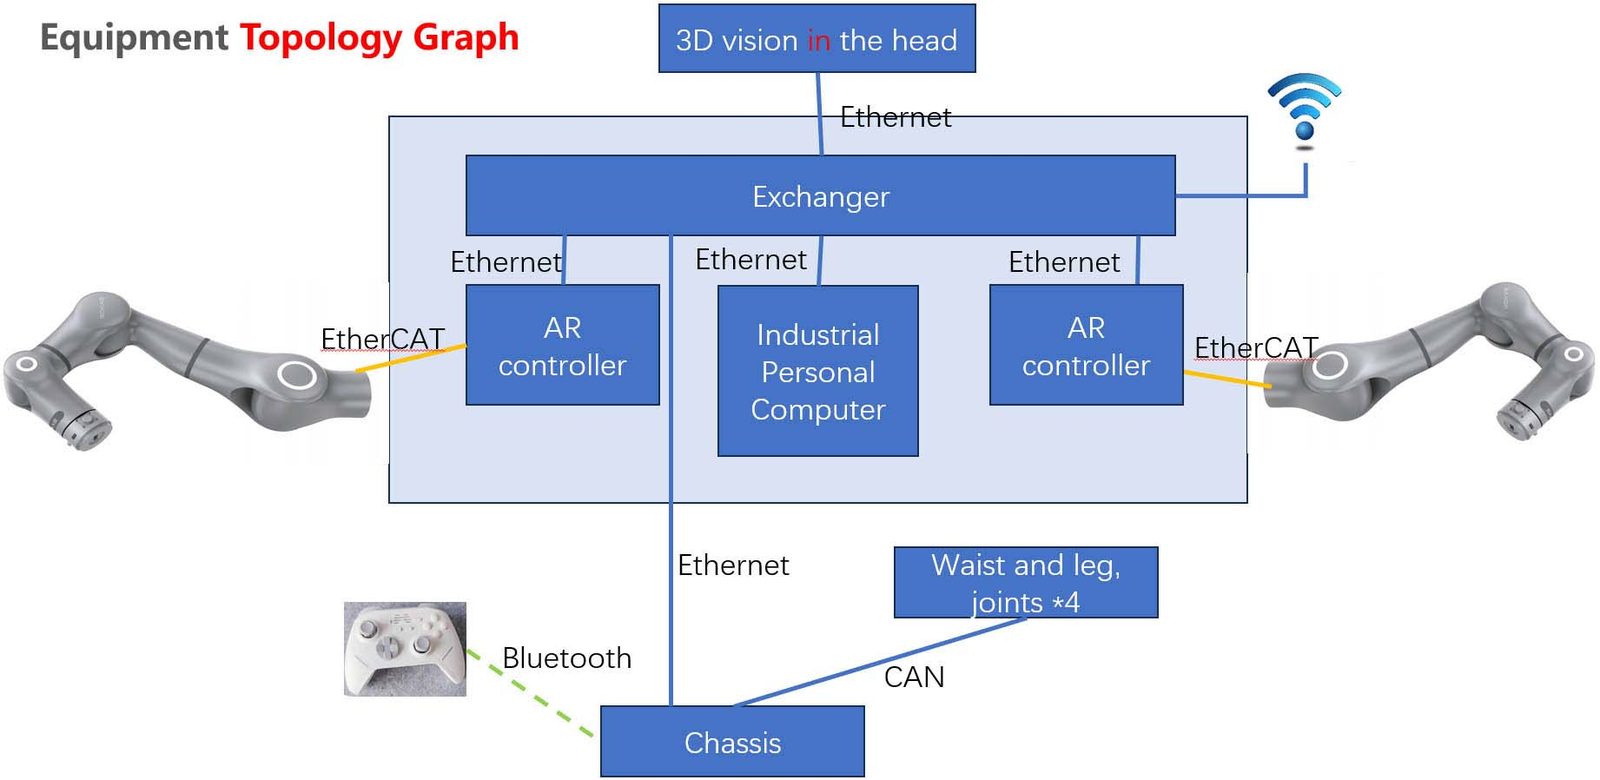
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Capacité de la batterie | 48V 30AH |
Autonomie de la batterie | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Temps de charge | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Capteur | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 séries d'obstacles visuels 3D évitement pour châssis (en option) | |
Interaction | Microphone, speaker | |
Secondary development | Interface | Il fournit un joint de bas niveau et interfaces de capteurs ainsi que des interfaces de mouvement de haut niveau |
Compatible avec le protocole de communication ROS2 et encapsuler uniformément l'interface du SDK | ||
Interface de communication | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Données techniques complètes
| Modèle | Hélios |
|---|---|
| Précision de positionnement de mouvement de qualité industrielle | 10mm; |
| Précision de manipulation du bras | ±0.1mm; |
| Degrés de liberté du corps entier | 42; |
| Perception de la fusion multimodale | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Charge utile maximale par bras | 5kg. |
| Charge utile | 5 kg |
| Tolérance | ±0.1 mm |
| Catégorie | IA et robots humanoïdes |
| Délai de mise en œuvre | 90 jours |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les spécifications clés ?
Modèle : Helios, Précision de positionnement du mouvement de qualité industrielle : 10 mm ;, Précision de manipulation du bras : ±0,1 mm ;.
Quel est le délai de livraison ?
90 jours pour la configuration standard ; confirmé lors du devis.
Peut-il être personnalisé ?
Oui — Les options OEM/ODM, la tension, l'outillage et la marque peuvent être adaptés. Envoyez la candidature et le résultat cible d’une proposition.
Obtenez une proposition tarifaire pour Helios
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie

Robot humanoïde à deux bras à roues

Robot humanoïde à deux bras

Robot de service panda biomimétique
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.