


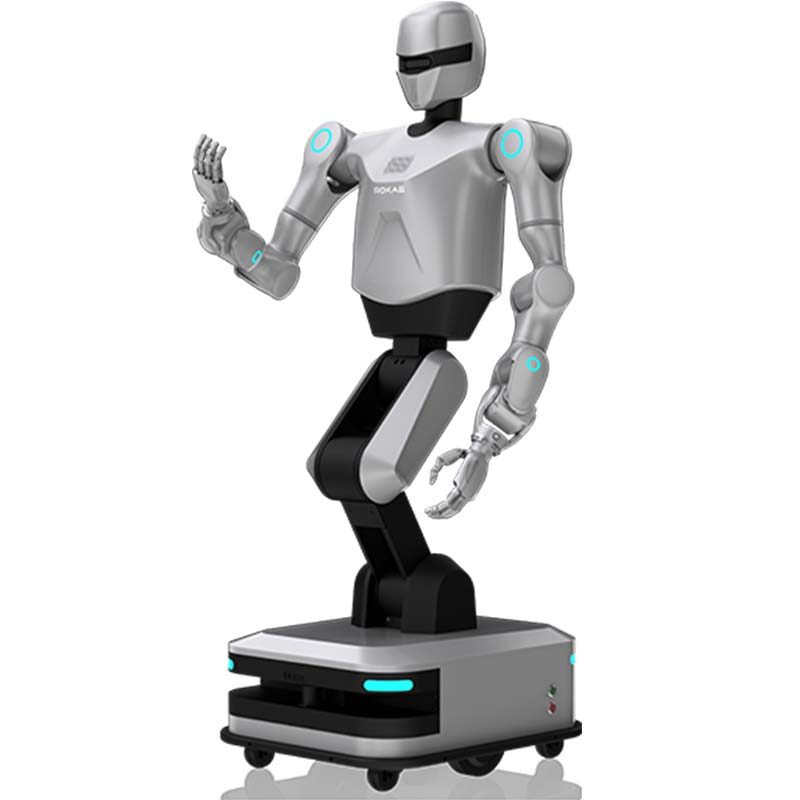
ヘリオス、車輪付き双腕ロボット
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- モデル
- ヘリオス
- 産業用グレードのモーション位置決め精度
- 10mm;
- アーム操作精度
- ±0.1mm;
- 全身の自由度
- 42;
- マルチモーダル融合知覚
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- アームあたりの最大積載量
- 5kg。
このプラットフォームの目的
車輪付き双腕ロボット――ヘリオス!工業用グレードのモーション位置決め精度: 10mm。アーム操作精度:±0.1mm、全身の自由度: 42;マルチモーダル融合知覚: ポーズ-ビジョン-フォース制御戦略: ポーズ + ビジョン + フォースの戦術。アームあたりの最大積載量: 5kg。
商業条件
| 引用 | 構成ごとの価格 - 48 時間以内にご返信ください |
|---|---|
| リードタイム | 90日 |
| MOQ | 1台 |
| 起源 | 中国 |
| 積地港 | Shanghai, China |
| インコタームズ | FOB Shanghai / CIF on request |
| 支払い | 30% のデポジット、出荷前に 70% |
| 保証 | 標準は 24 か月、オプションは 36 か月 |
製品詳細
TROY エンジニアリング ファイルからのアプリケーション ノート、構造図、およびビデオ — 見積書に同梱される同じ文書。
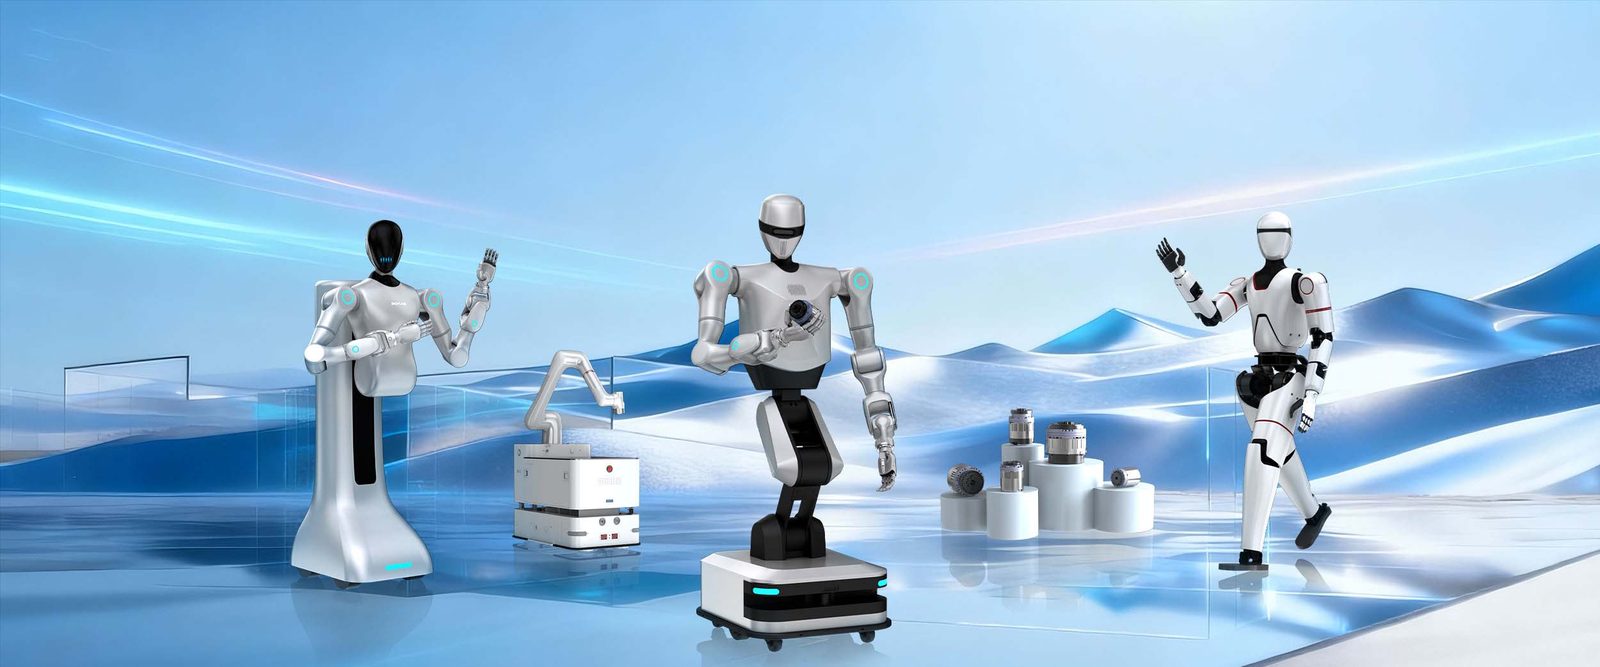
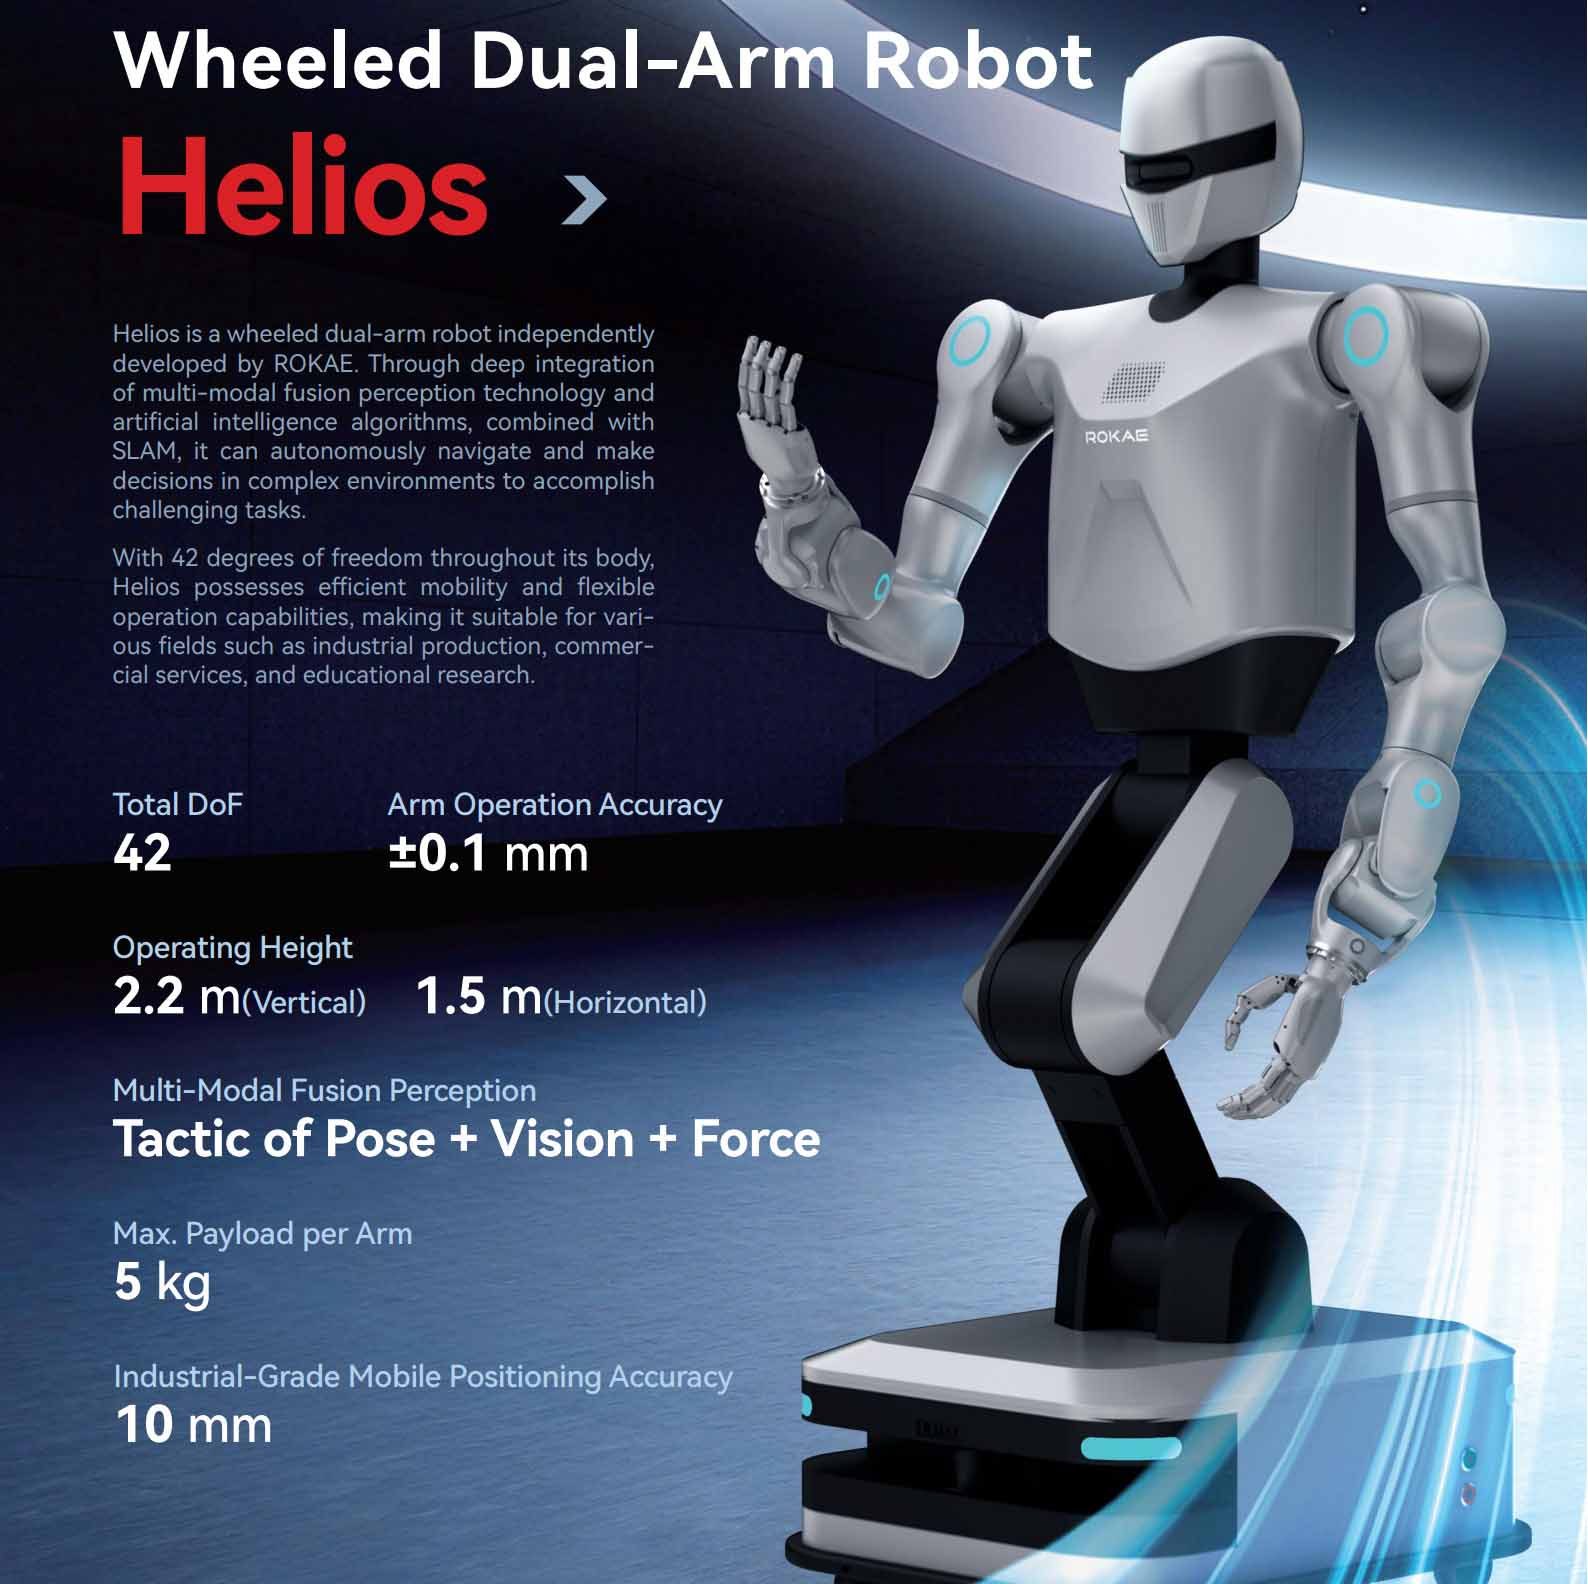
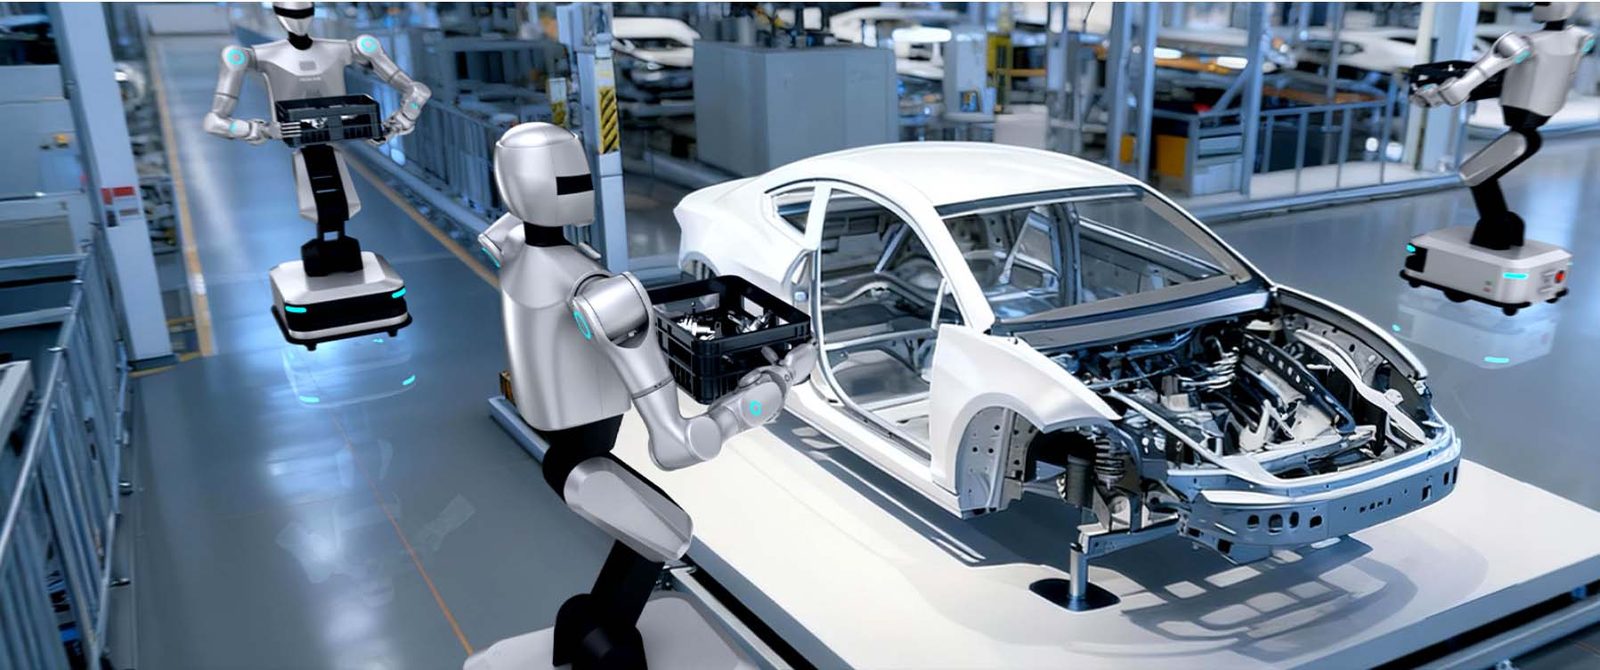
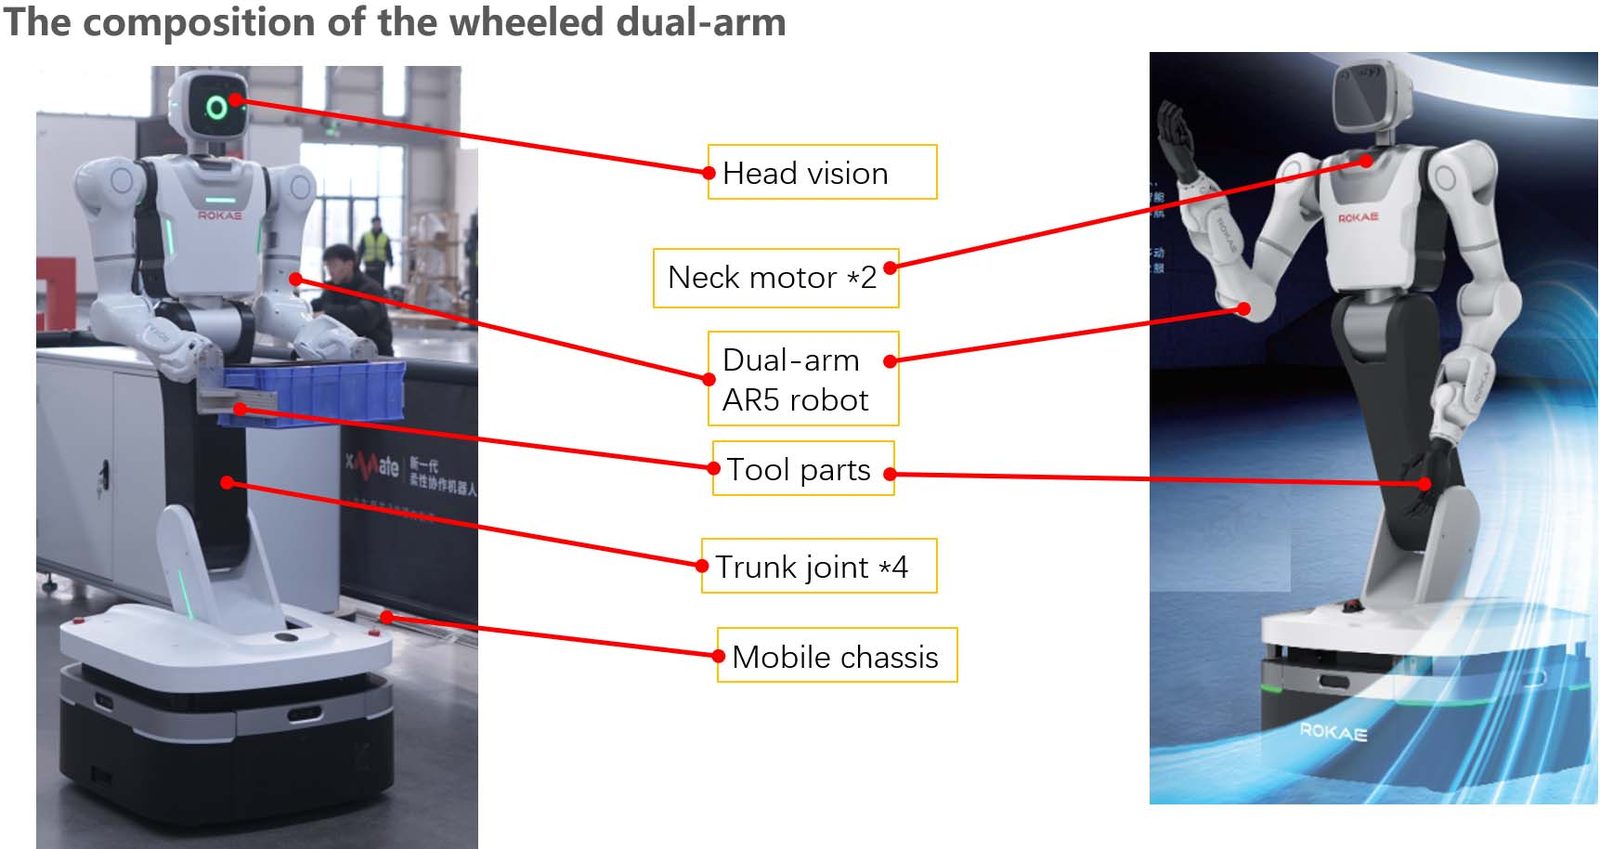
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
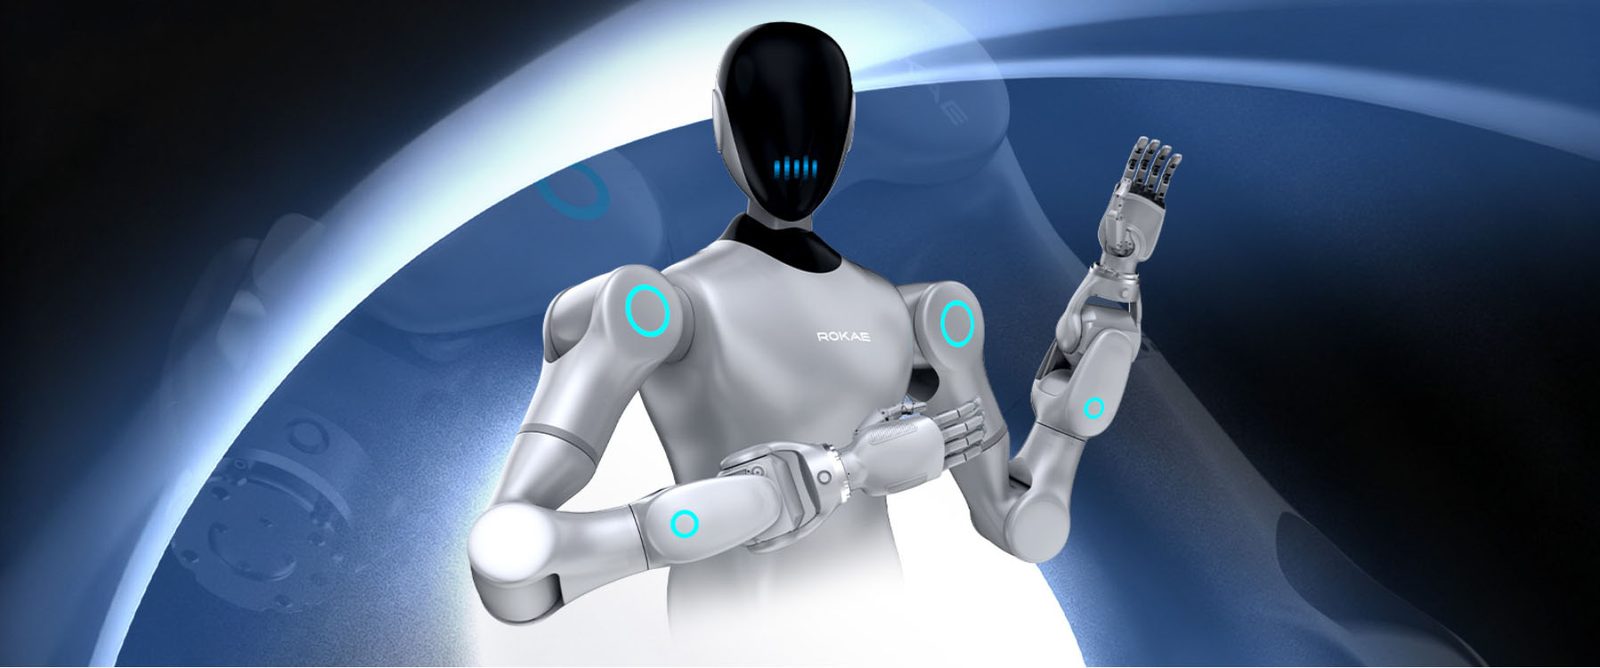
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
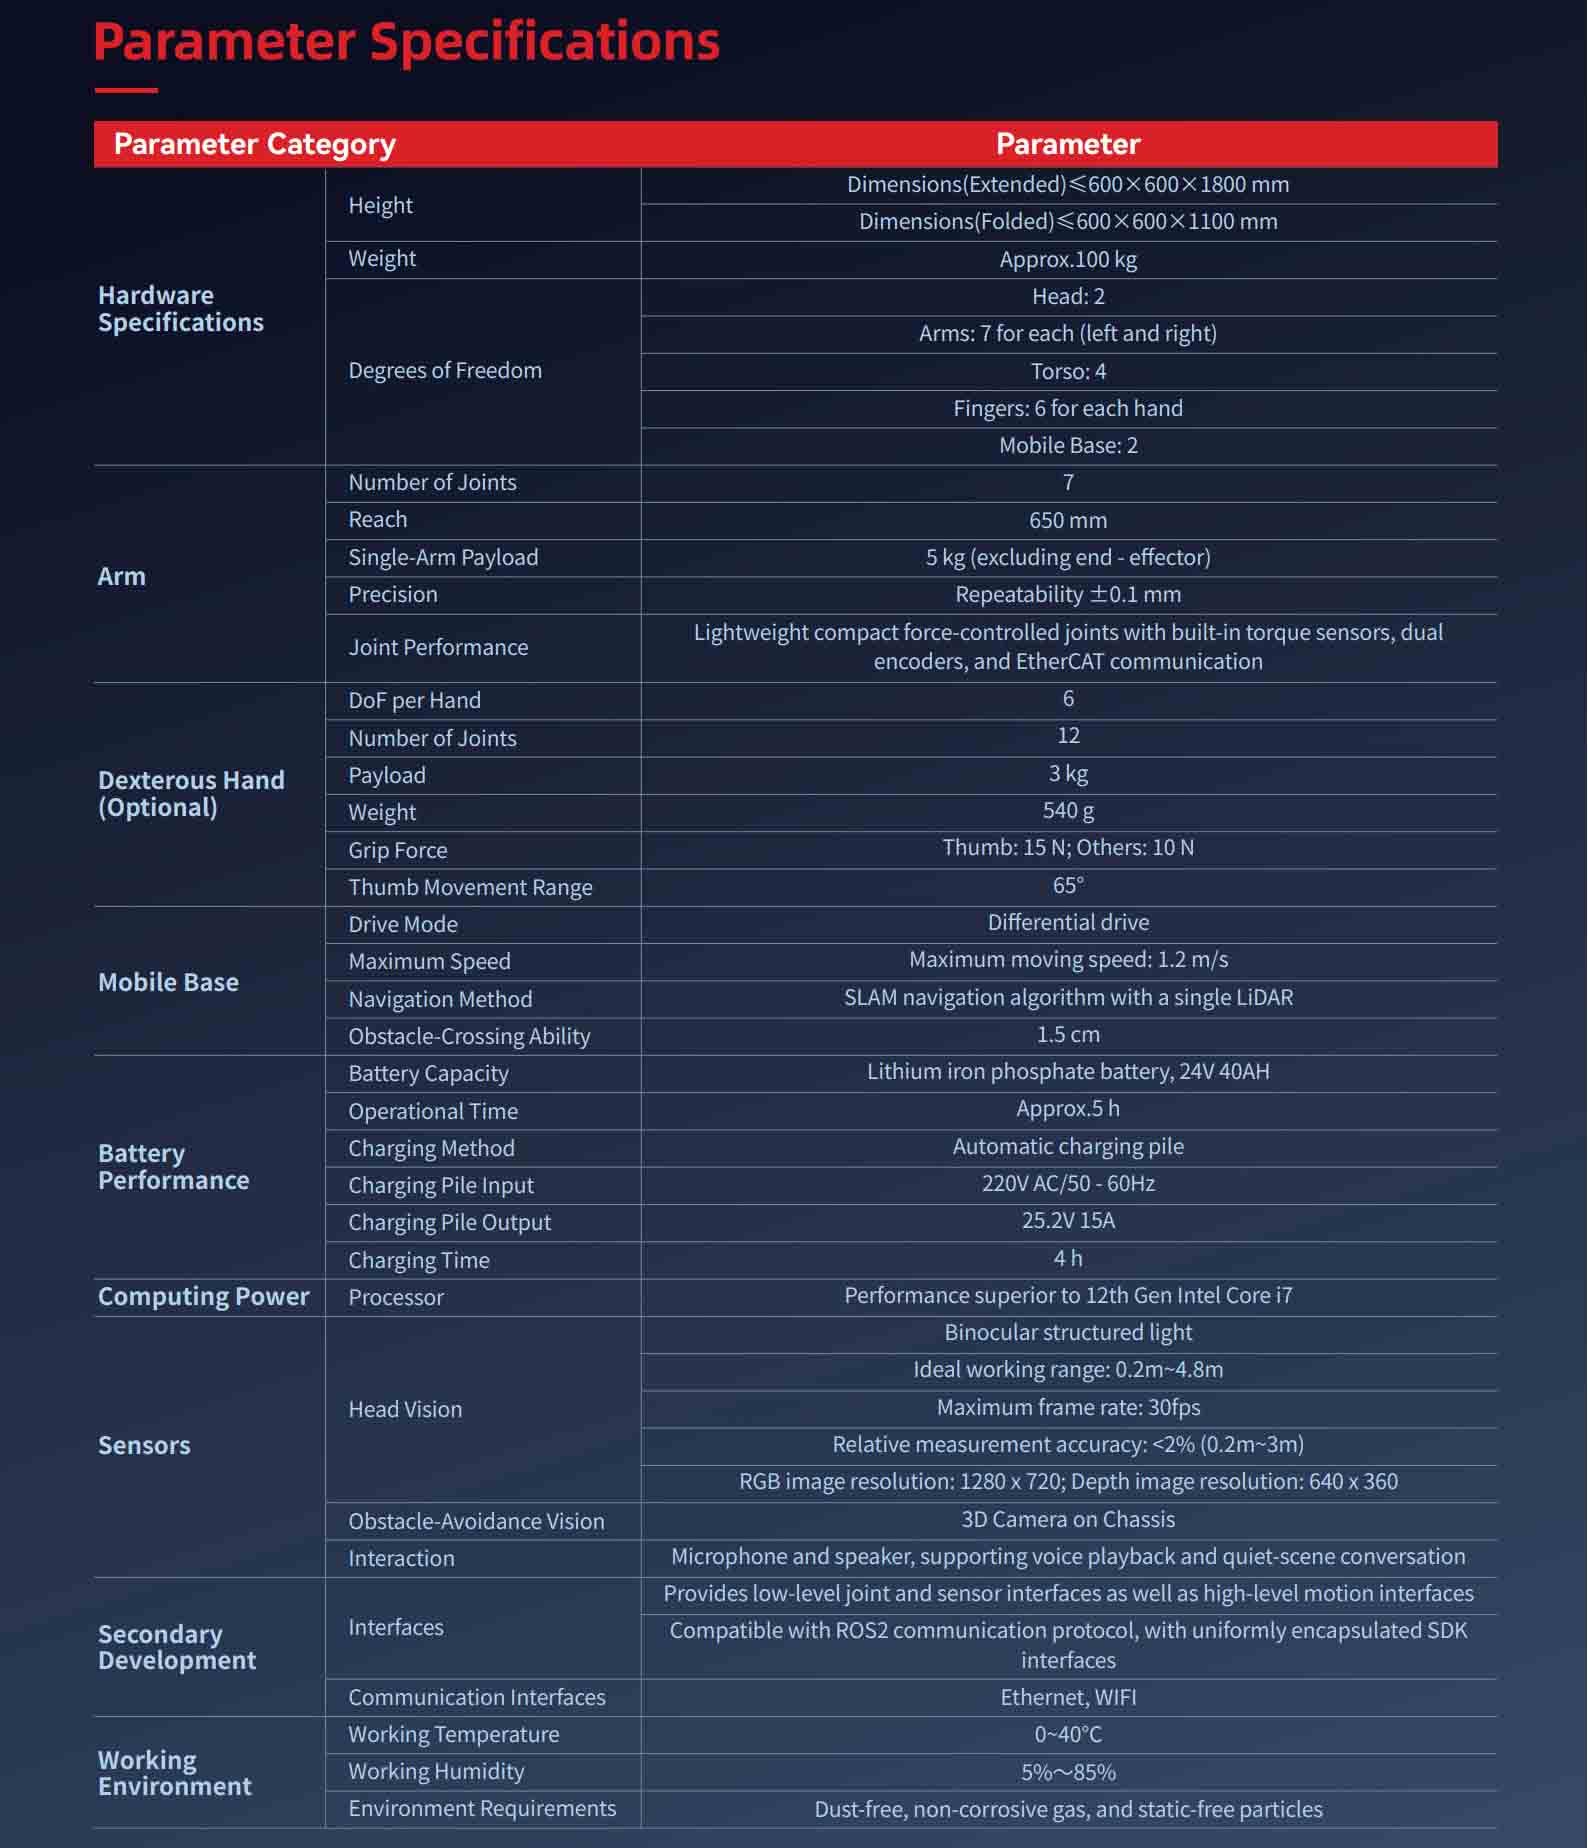
Hw Param | 身長 | Length, width, height (extended)≤ 680x640x1736mm |
重さ | About 90kg | |
自由度 | Head:2 | |
アーム | Number of joints | 7 |
到着 | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
正確さ | Repeated positioning accuracy is ±0.1mm | |
Joint performance | 軽量かつコンパクト 力制御ジョイント、内蔵トルクセンサー、デュアルエンコーダー、 EtherCAT通信 | |
Dexterous hand (optional) | 自由度 | 10(6 active degrees of freedom) |
Number of joints | 12 | |
耐荷重 | 3kg | |
重さ | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | バッテリー容量 | 48V 30AH |
バッテリー寿命 | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
充電時間 | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
センサー | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 セットの 3D 視覚障害物 シャーシの回避(オプション) | |
Interaction | Microphone, speaker | |
Secondary development | インタフェース | 低レベルのジョイントを提供し、 センサーインターフェースと高レベルのモーションインターフェース |
ROS2通信プロトコルに対応しており、 SDKインターフェースを均一にカプセル化する | ||
通信インターフェース | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
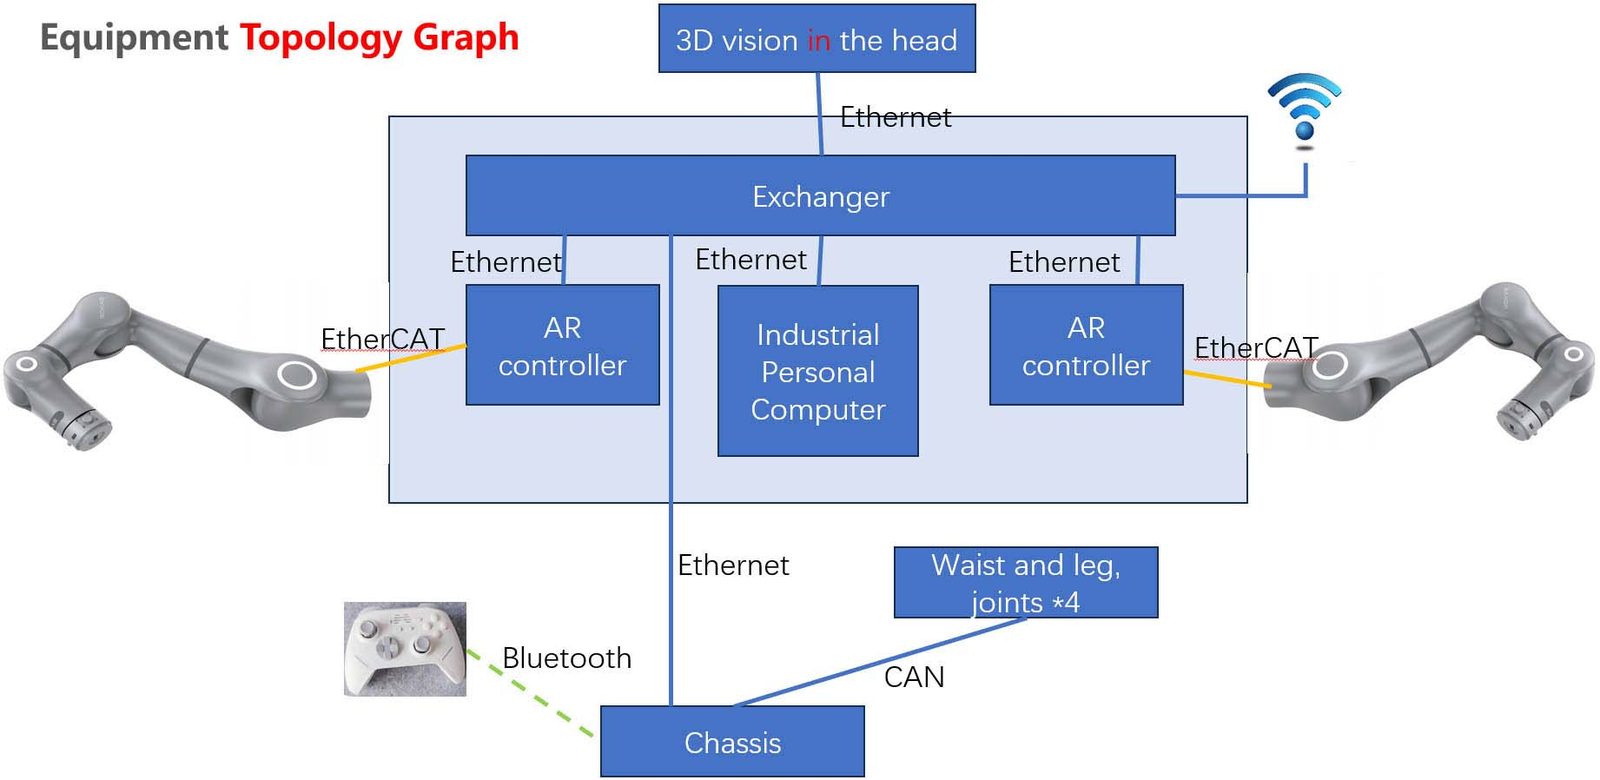
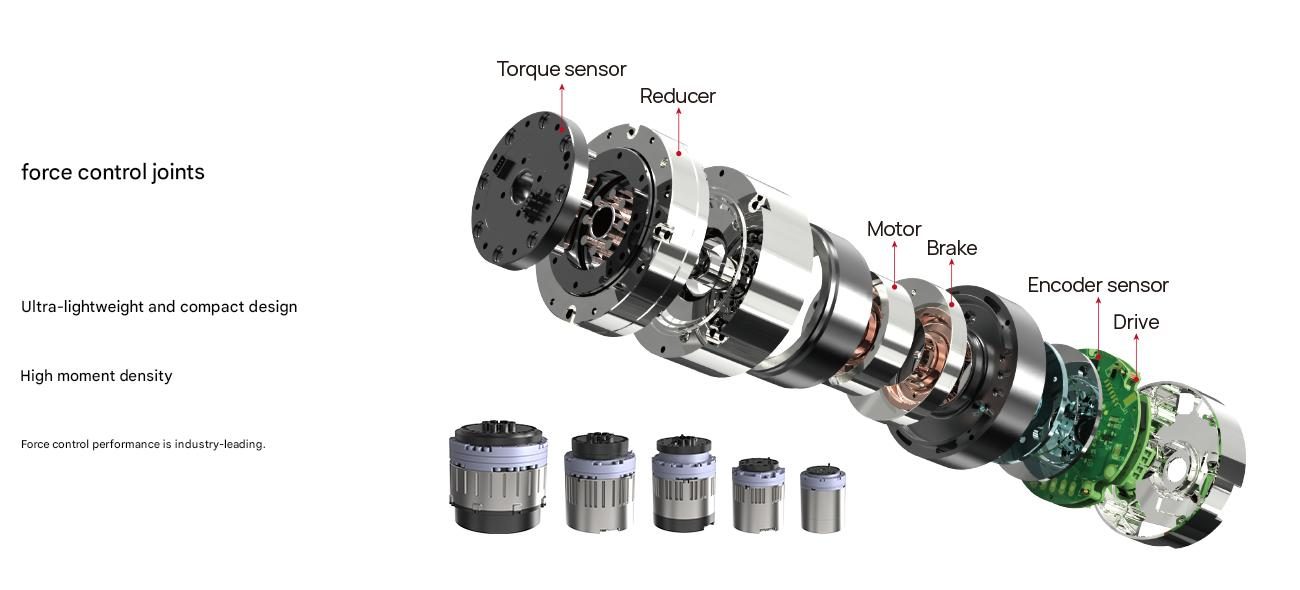
完全な技術データ
| モデル | ヘリオス |
|---|---|
| 産業用グレードのモーション位置決め精度 | 10mm; |
| アーム操作精度 | ±0.1mm; |
| 全身の自由度 | 42; |
| マルチモーダル融合知覚 | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| アームあたりの最大積載量 | 5kg。 |
| ペイロード | 5 kg |
| 許容範囲 | ±0.1 mm |
| カテゴリ | AIとヒューマノイドロボット |
| リードタイム | 90日 |
値は 20 °C における公称値です。 CAD モデル、トルク曲線、コントローラー I/O マップのデータシートをダウンロードしてください。
どこで実行されるか
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
購入者の質問
主な仕様は何ですか?
モデル: Helios、産業グレードのモーション位置決め精度: 10mm;、アーム操作精度: ±0.1mm;。
リードタイムはどれくらいですか?
標準構成の場合は 90 日。引用時に確認されました。
カスタマイズできますか?
はい - OEM/ODM オプション、電圧、ツール、ブランドを適応させることができます。アプリケーションと提案のターゲット出力を送信します。
Helios の価格提案を入手する
パート、ターゲット レート、宛先ポートを含めます。チャットボットではなくエンジニアが 48 時間以内に返信します。
同じカテゴリ



TROY エンジニアリングによるレビュー ·。仕様は見積ごとにサプライヤーのデータシートと照合して再チェックされます。