


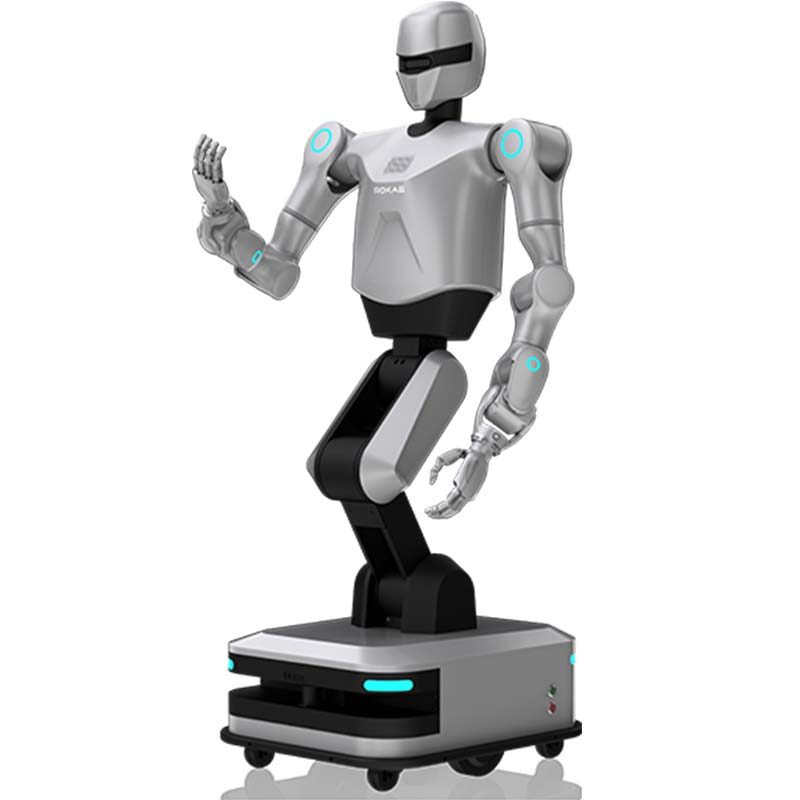
Helios หุ่นยนต์สองแขนมีล้อ
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- แบบอย่าง
- เฮลิออส
- ความแม่นยำในการกำหนดตำแหน่งการเคลื่อนไหวระดับอุตสาหกรรม
- 10mm;
- ความแม่นยำในการควบคุมแขน
- ±0.1mm;
- องศาอิสระทั้งร่างกาย
- 42;
- การรับรู้ฟิวชั่นหลายรูปแบบ
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- น้ำหนักบรรทุกสูงสุดต่อแขน
- 5กก.
แพลตฟอร์มนี้มีไว้เพื่ออะไร
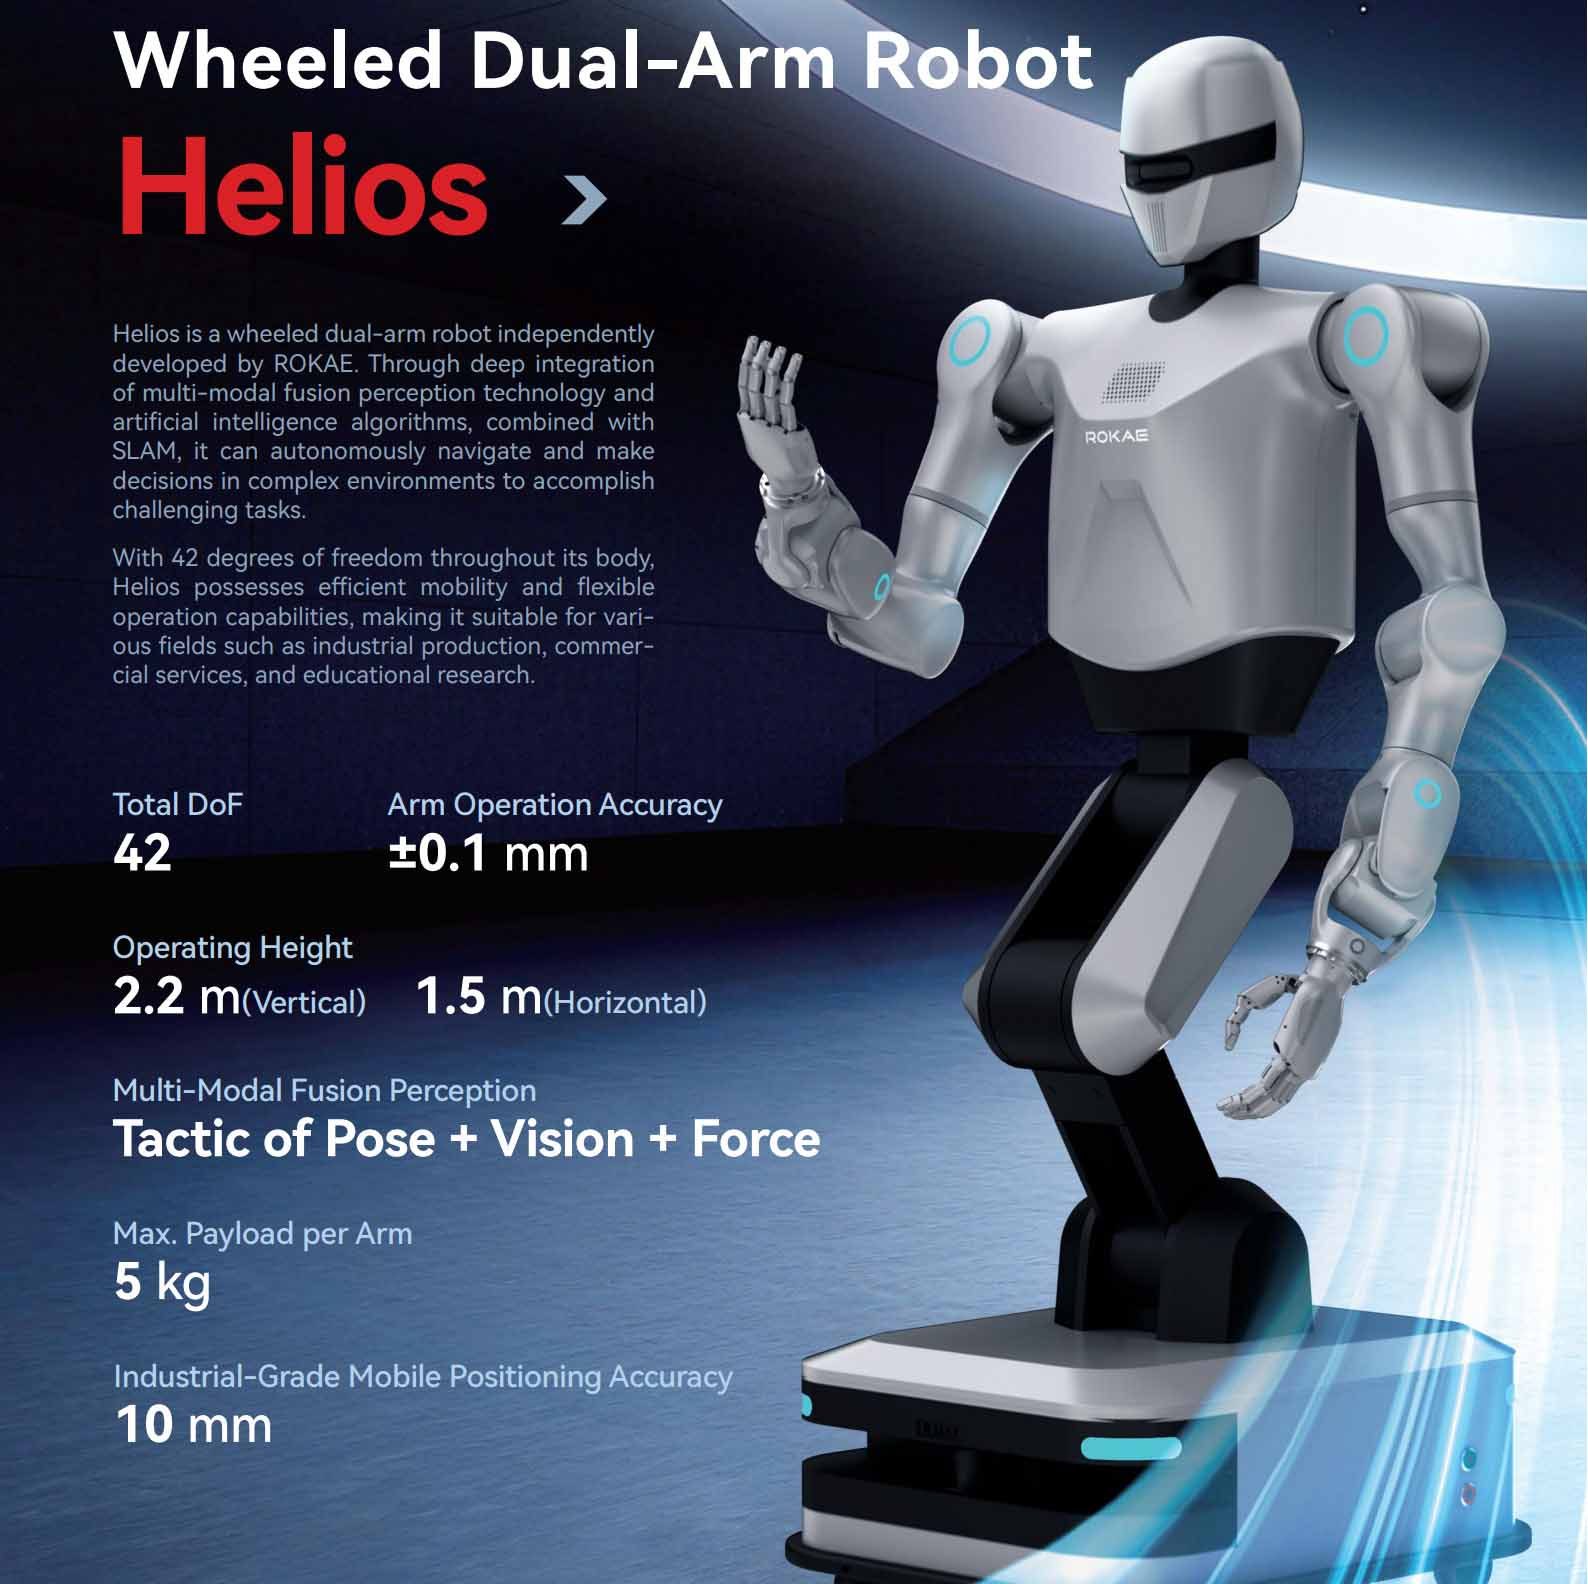
หุ่นยนต์สองแขนมีล้อ--- Helios! ความแม่นยำของตำแหน่งการเคลื่อนไหวระดับอุตสาหกรรม: 10 มม.; ความแม่นยำในการจัดการแขน: ± 0.1 มม.; องศาอิสระทั้งร่างกาย: 42; การรับรู้ฟิวชั่นหลายรูปแบบ: กลยุทธ์การควบคุม Pose-Vision-Force: ชั้นเชิงของ Pose + Vision + Force; น้ำหนักบรรทุกสูงสุดต่อแขน: 5 กก.
เงื่อนไขทางการค้า
| ใบเสนอราคา | ราคาต่อการกำหนดค่า — ตอบกลับภายใน 48 ชั่วโมง |
|---|---|
| เวลานำ | 90 วัน |
| ขั้นต่ำ | 1 ยูนิต |
| ต้นทาง | จีน |
| พอร์ตของการโหลด | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| การชำระเงิน | เงินมัดจำ 30%, 70% ก่อนจัดส่ง |
| การรับประกัน | มาตรฐาน 24 เดือน สามารถเลือกได้ 36 เดือน |
รายละเอียดสินค้า
บันทึกการใช้งาน แบบก่อสร้าง และวิดีโอจากไฟล์ทางวิศวกรรม TROY — เอกสารชุดเดียวกันกับใบเสนอราคา
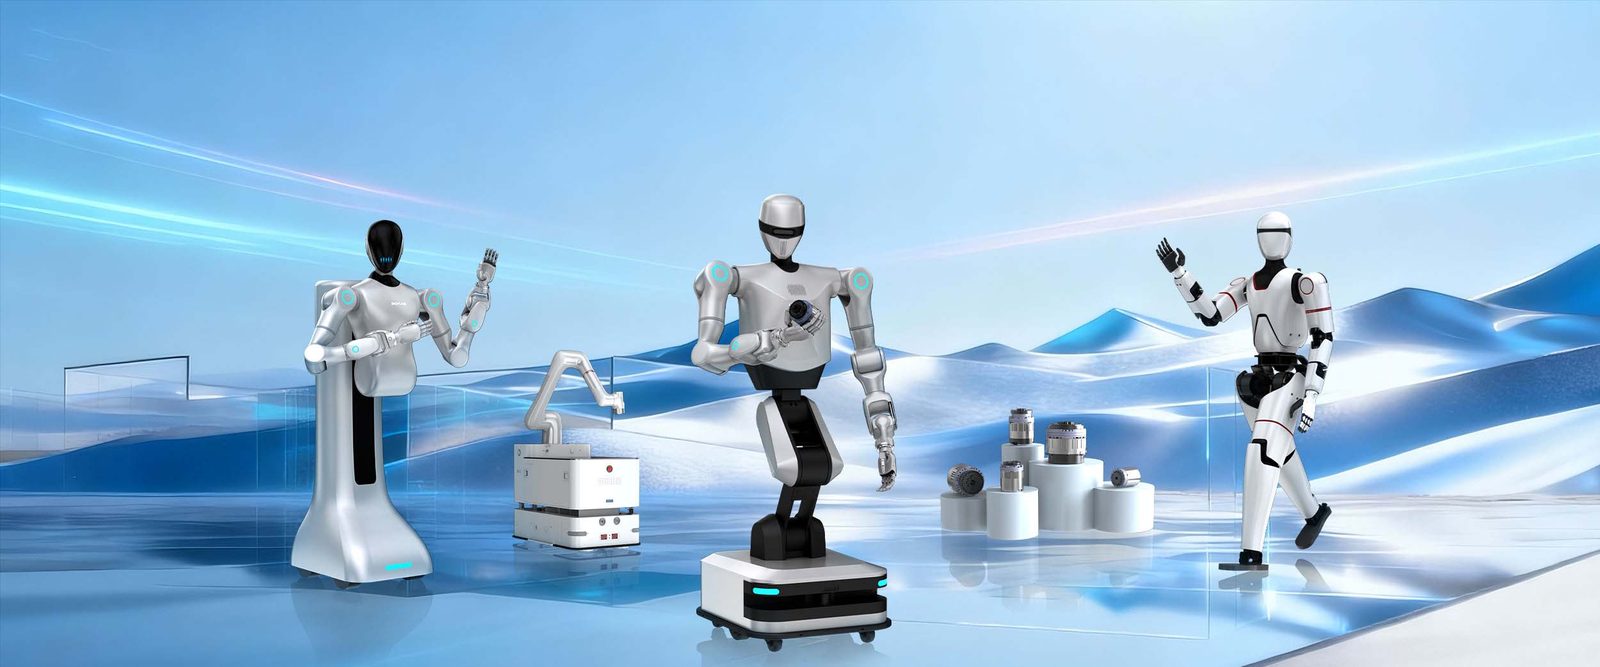
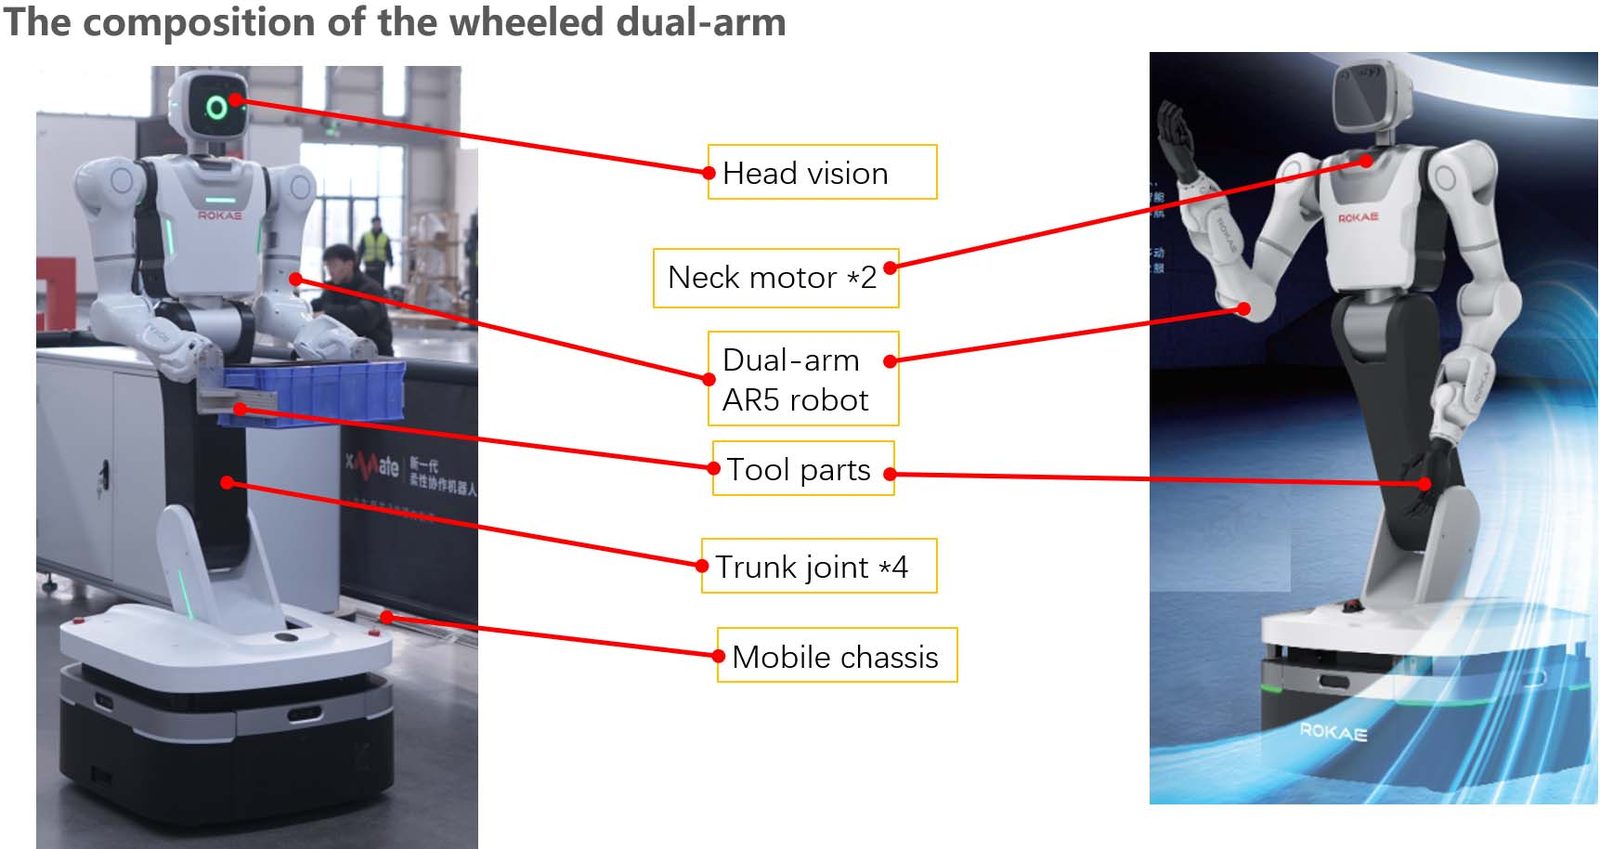
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
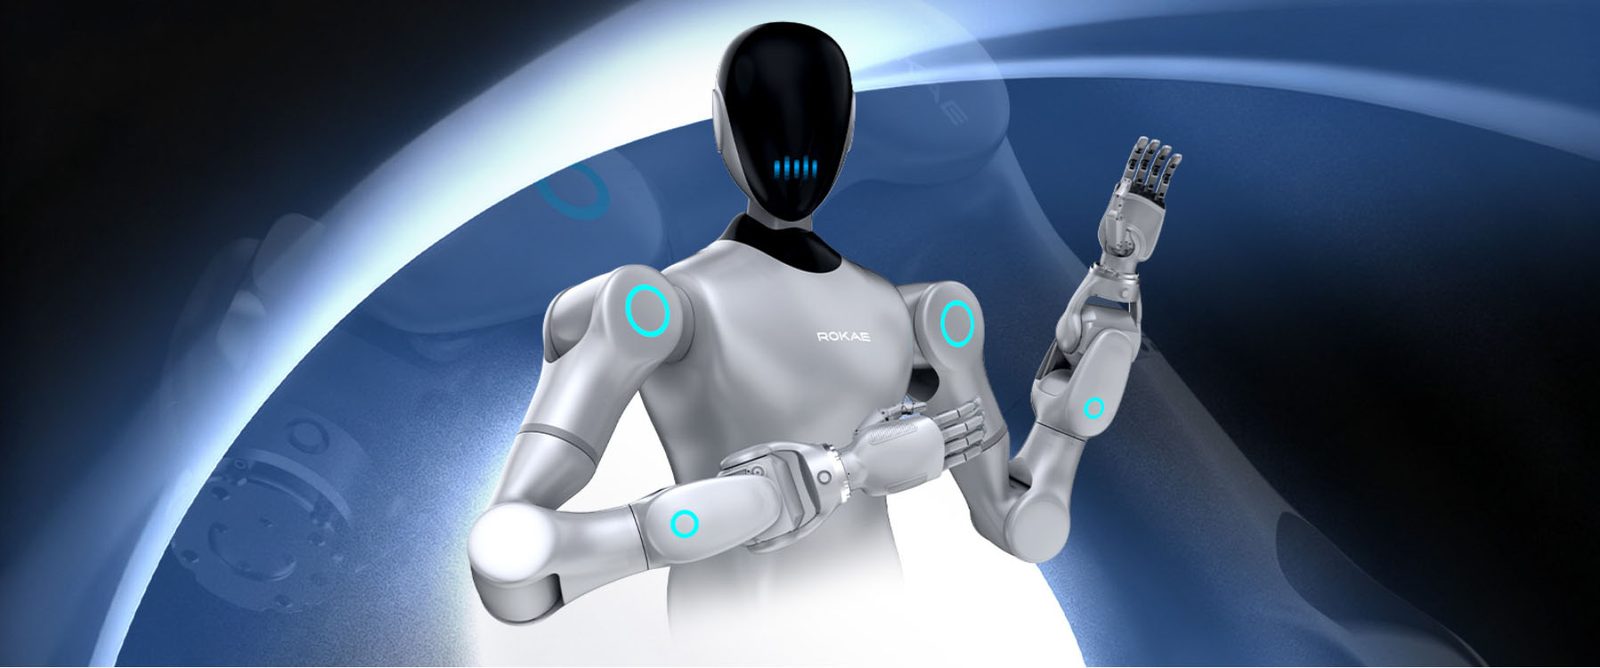
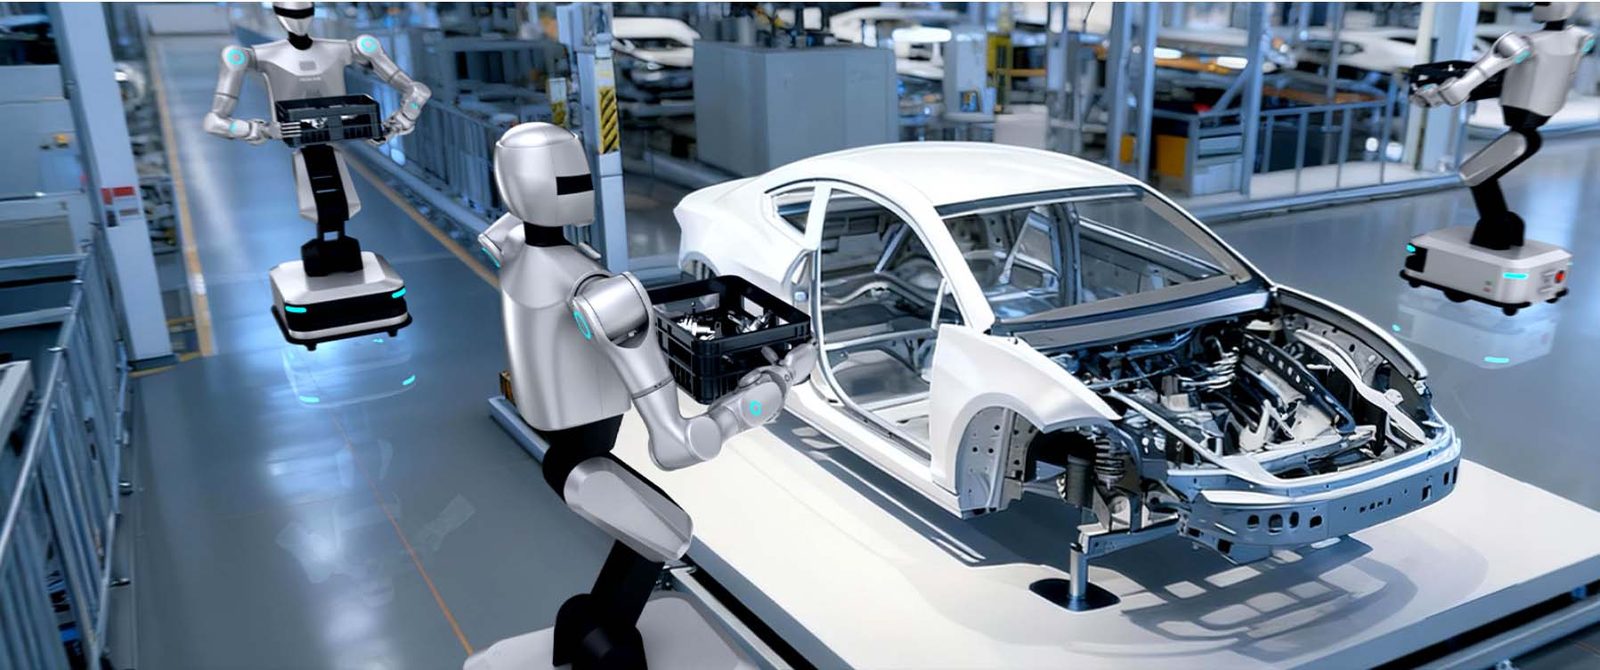
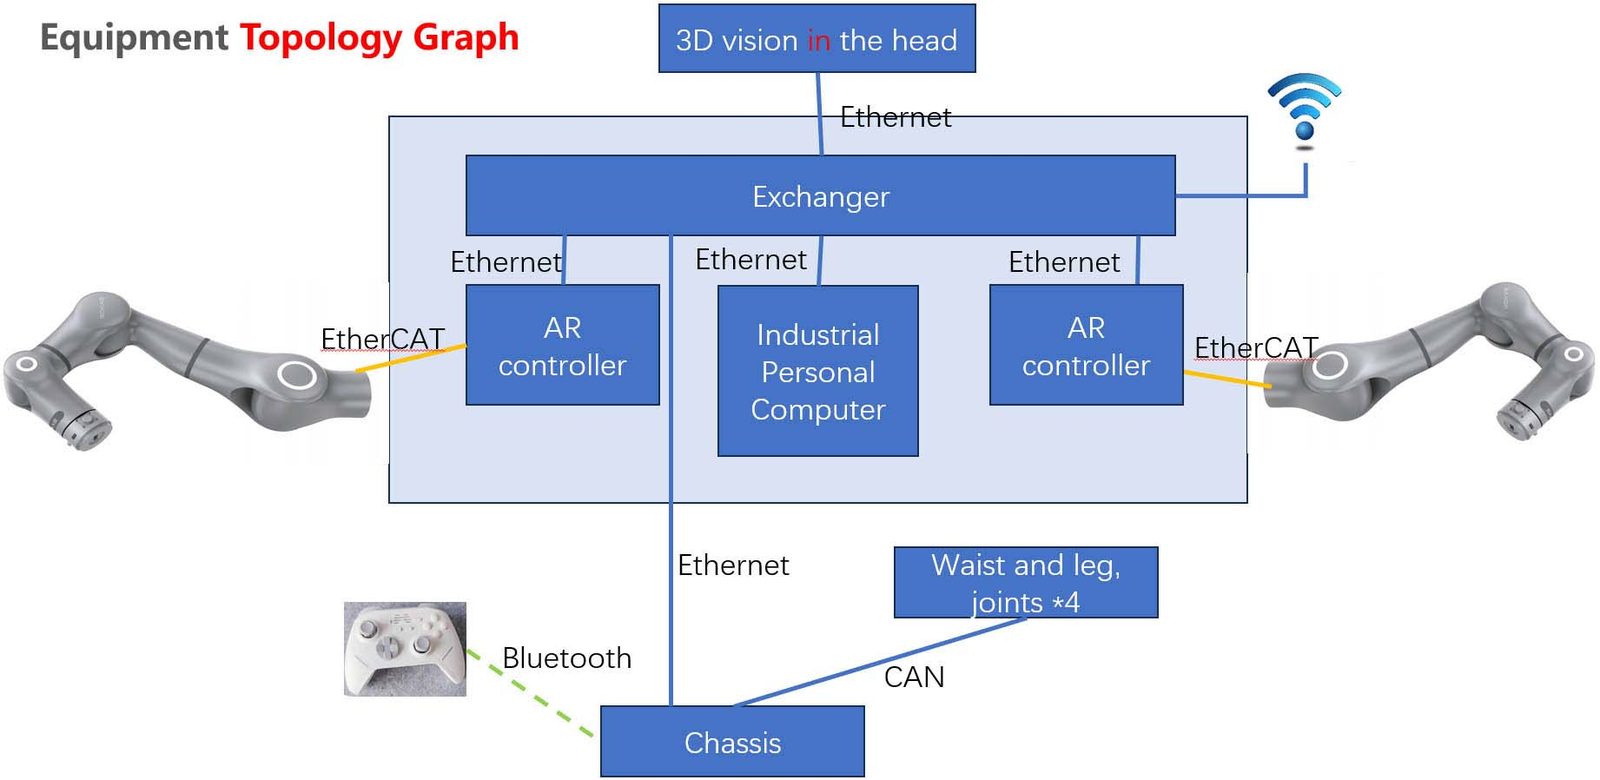
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
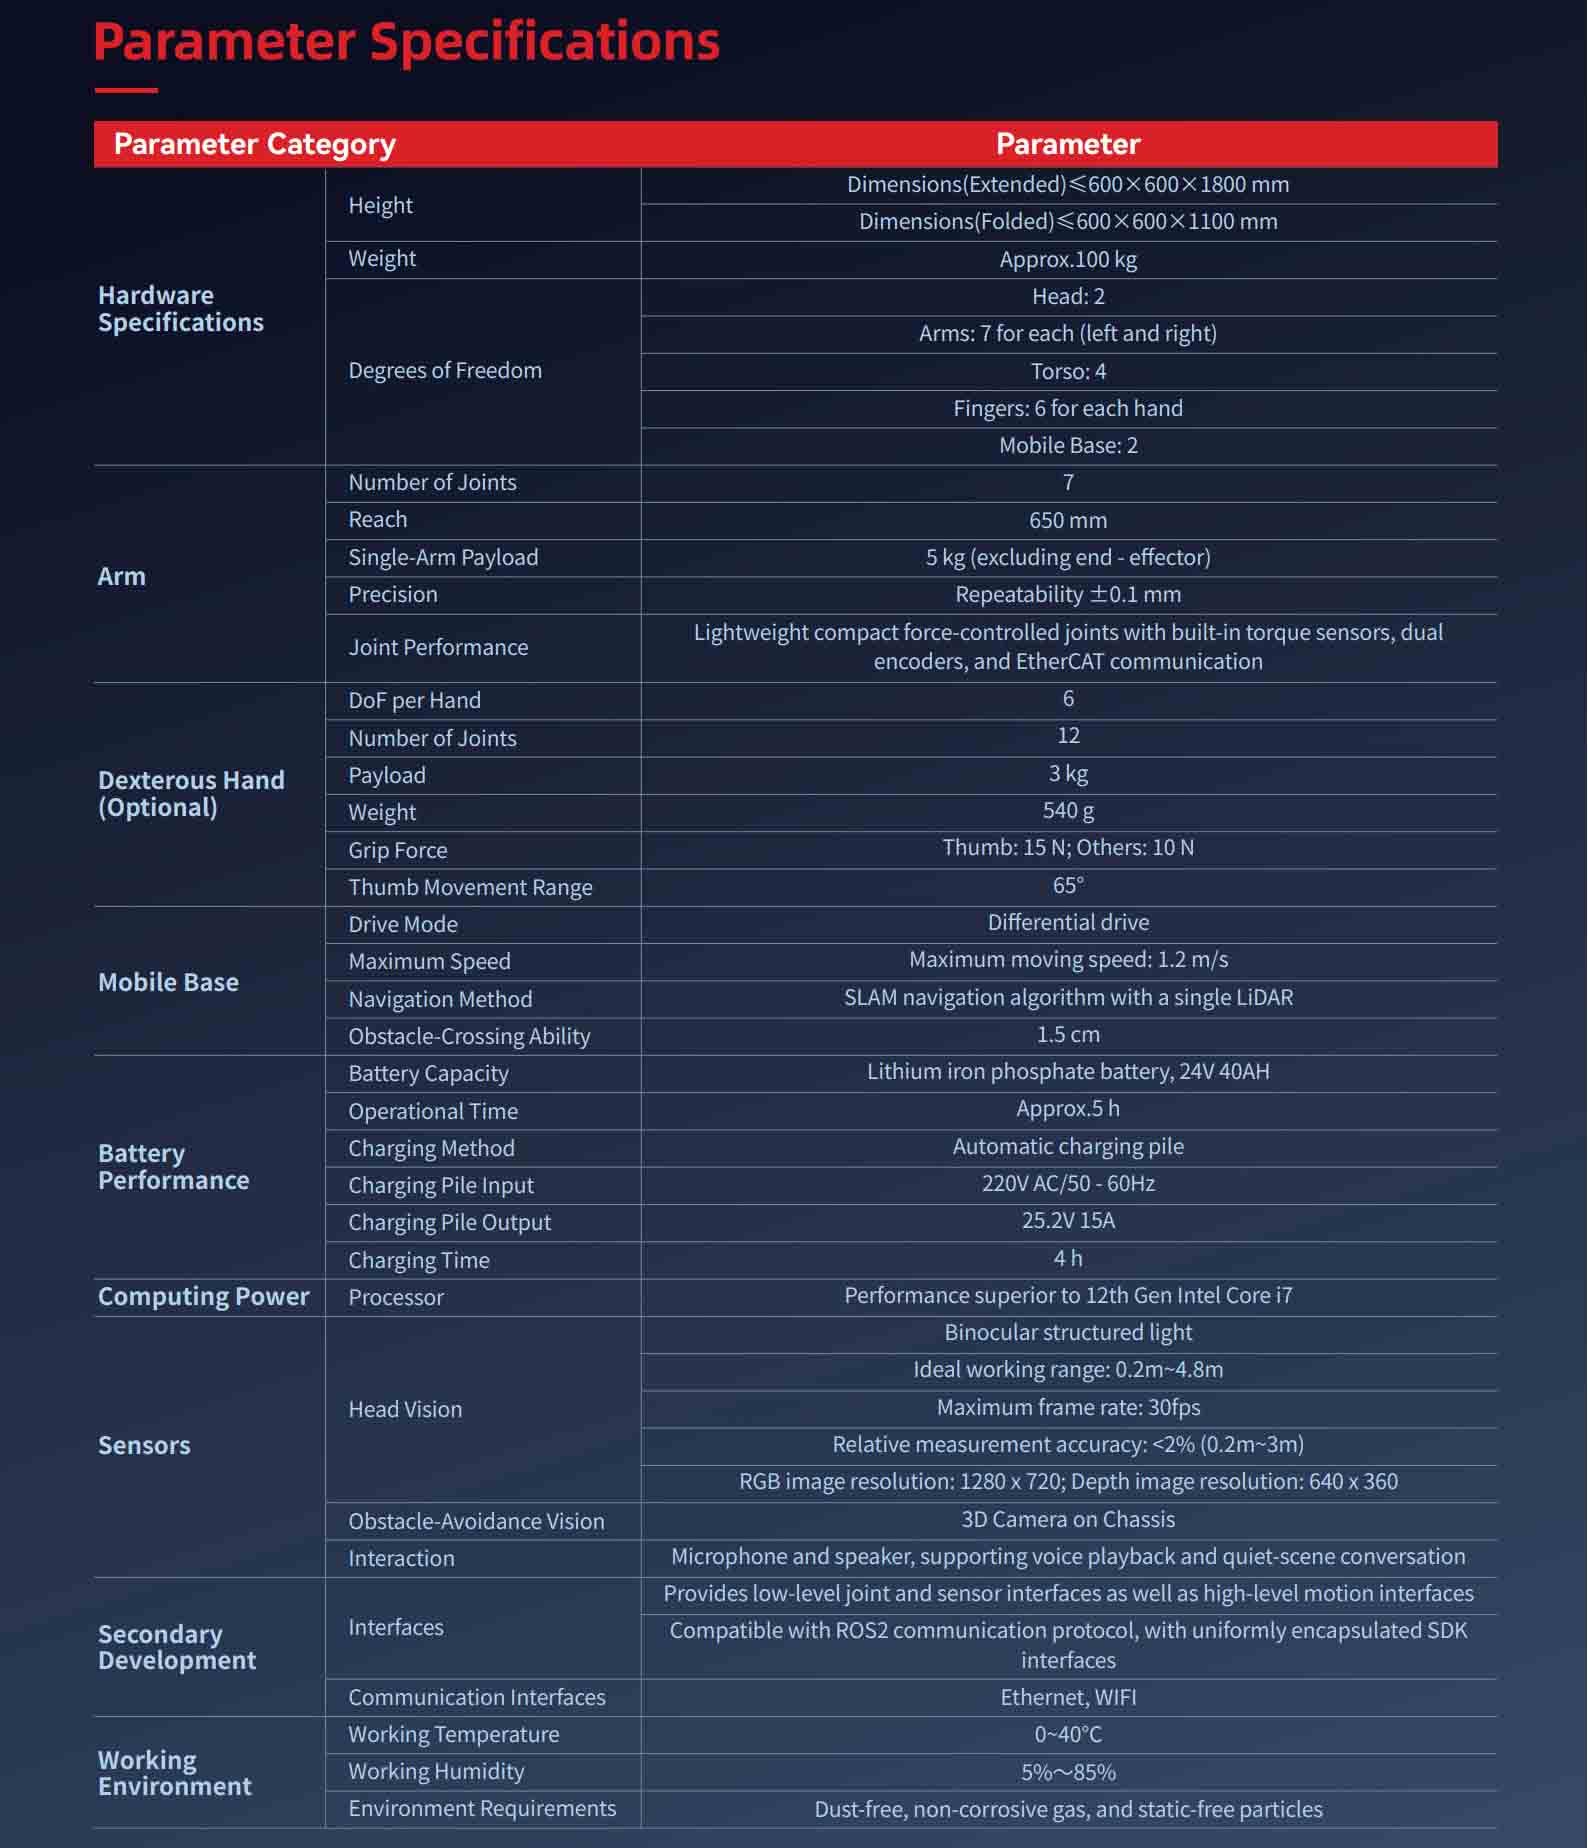
Hw Param | ความสูง | Length, width, height (extended)≤ 680x640x1736mm |
น้ำหนัก | About 90kg | |
กรมประมง | Head:2 | |
แขน | Number of joints | 7 |
เข้าถึง | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
ความแม่นยำ | Repeated positioning accuracy is ±0.1mm | |
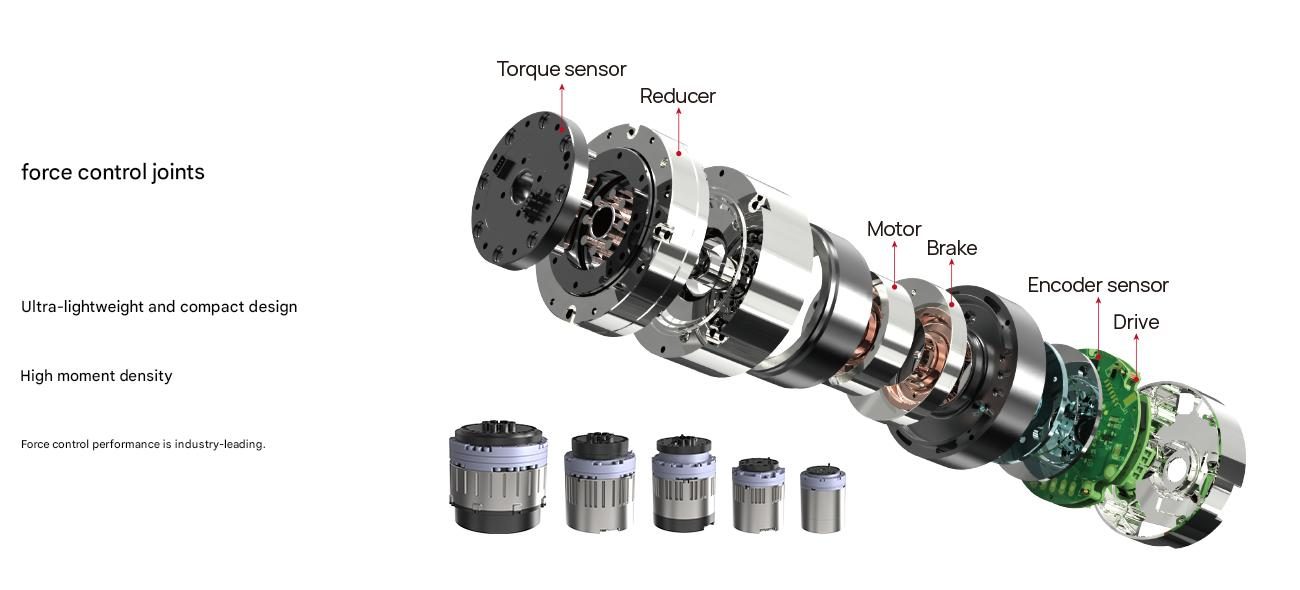
Joint performance | น้ำหนักเบาและกะทัดรัด ข้อต่อที่ควบคุมด้วยแรงพร้อมเซ็นเซอร์แรงบิดในตัว ตัวเข้ารหัสคู่ และ การสื่อสารอีเทอร์แคท | |
Dexterous hand (optional) | กรมประมง | 10(6 active degrees of freedom) |
Number of joints | 12 | |
ความสามารถในการรับน้ำหนัก | 3kg | |
น้ำหนัก | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | ความจุของแบตเตอรี่ | 48V 30AH |
อายุการใช้งานแบตเตอรี่ | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
เวลาในการชาร์จ | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
เซนเซอร์ | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | สิ่งกีดขวางภาพ 3 มิติ 4 ชุด การหลีกเลี่ยงแชสซี (ไม่จำเป็น) | |
Interaction | Microphone, speaker | |
Secondary development | อินเทอร์เฟซ | มีข้อต่อระดับต่ำและ อินเทอร์เฟซเซ็นเซอร์ตลอดจนอินเทอร์เฟซการเคลื่อนไหวระดับสูง |
เข้ากันได้กับโปรโตคอลการสื่อสาร ROS2 และ การห่อหุ้มอินเทอร์เฟซ SDK อย่างสม่ำเสมอ | ||
อินเตอร์เฟซการสื่อสาร | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
ข้อมูลทางเทคนิคเต็มรูปแบบ
| แบบอย่าง | เฮลิออส |
|---|---|
| ความแม่นยำในการกำหนดตำแหน่งการเคลื่อนไหวระดับอุตสาหกรรม | 10mm; |
| ความแม่นยำในการควบคุมแขน | ±0.1mm; |
| องศาอิสระทั้งร่างกาย | 42; |
| การรับรู้ฟิวชั่นหลายรูปแบบ | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| น้ำหนักบรรทุกสูงสุดต่อแขน | 5กก. |
| เพย์โหลด | 5 kg |
| ความอดทน | ±0.1 mm |
| หมวดหมู่ | AI และหุ่นยนต์ฮิวแมนนอยด์ |
| เวลานำ | 90 วัน |
ค่าเป็นค่าเล็กน้อยที่ 20 °C ดาวน์โหลดเอกสารข้อมูลสำหรับโมเดล CAD กราฟแรงบิด และแมป I/O ของตัวควบคุม
มันวิ่งไปไหน.
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
คำถามของผู้ซื้อ
ข้อกำหนดที่สำคัญคืออะไร?
รุ่น: Helios ความแม่นยำในการวางตำแหน่งการเคลื่อนไหวระดับอุตสาหกรรม: 10 มม. ความแม่นยำในการจัดการแขน: ± 0.1 มม.
ระยะเวลารอคอยคืออะไร?
90 วันสำหรับการกำหนดค่ามาตรฐาน ยืนยันตามใบเสนอราคา
สามารถปรับแต่งได้หรือไม่?
ใช่ — สามารถปรับตัวเลือก OEM/ODM แรงดันไฟฟ้า เครื่องมือ และการสร้างแบรนด์ได้ ส่งใบสมัครและผลลัพธ์เป้าหมายสำหรับข้อเสนอ
รับข้อเสนอราคาสำหรับ Helios
รวมส่วนอัตราเป้าหมายและพอร์ตปลายทาง วิศวกร ไม่ใช่แชทบอท ตอบกลับภายใน 48 ชั่วโมง
หมวดเดียวกัน

หุ่นยนต์ฮิวแมนนอยด์สองแขนมีล้อ

หุ่นยนต์ฮิวแมนนอยด์สองแขน

หุ่นยนต์บริการแพนด้าไบโอมิเมติก
รีวิวโดย TROY วิศวกรรม ·. ข้อมูลจำเพาะจะได้รับการตรวจสอบอีกครั้งกับเอกสารข้อมูลของซัพพลายเออร์ในทุกใบเสนอราคา