


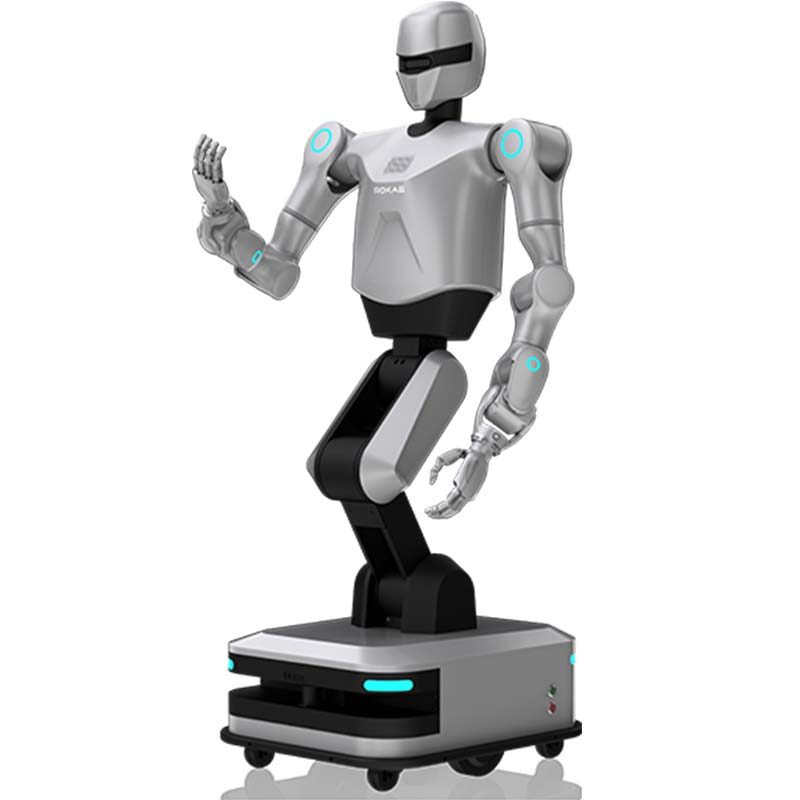
Helios, um robô com rodas e braço duplo
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- Modelo
- Hélios
- Precisão de posicionamento de movimento de nível industrial
- 10mm;
- Precisão na manipulação do braço
- ±0.1mm;
- Graus de liberdade de corpo inteiro
- 42;
- Percepção de fusão multimodal
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- Carga útil máxima por braço
- 5kg.
Para que serve esta plataforma
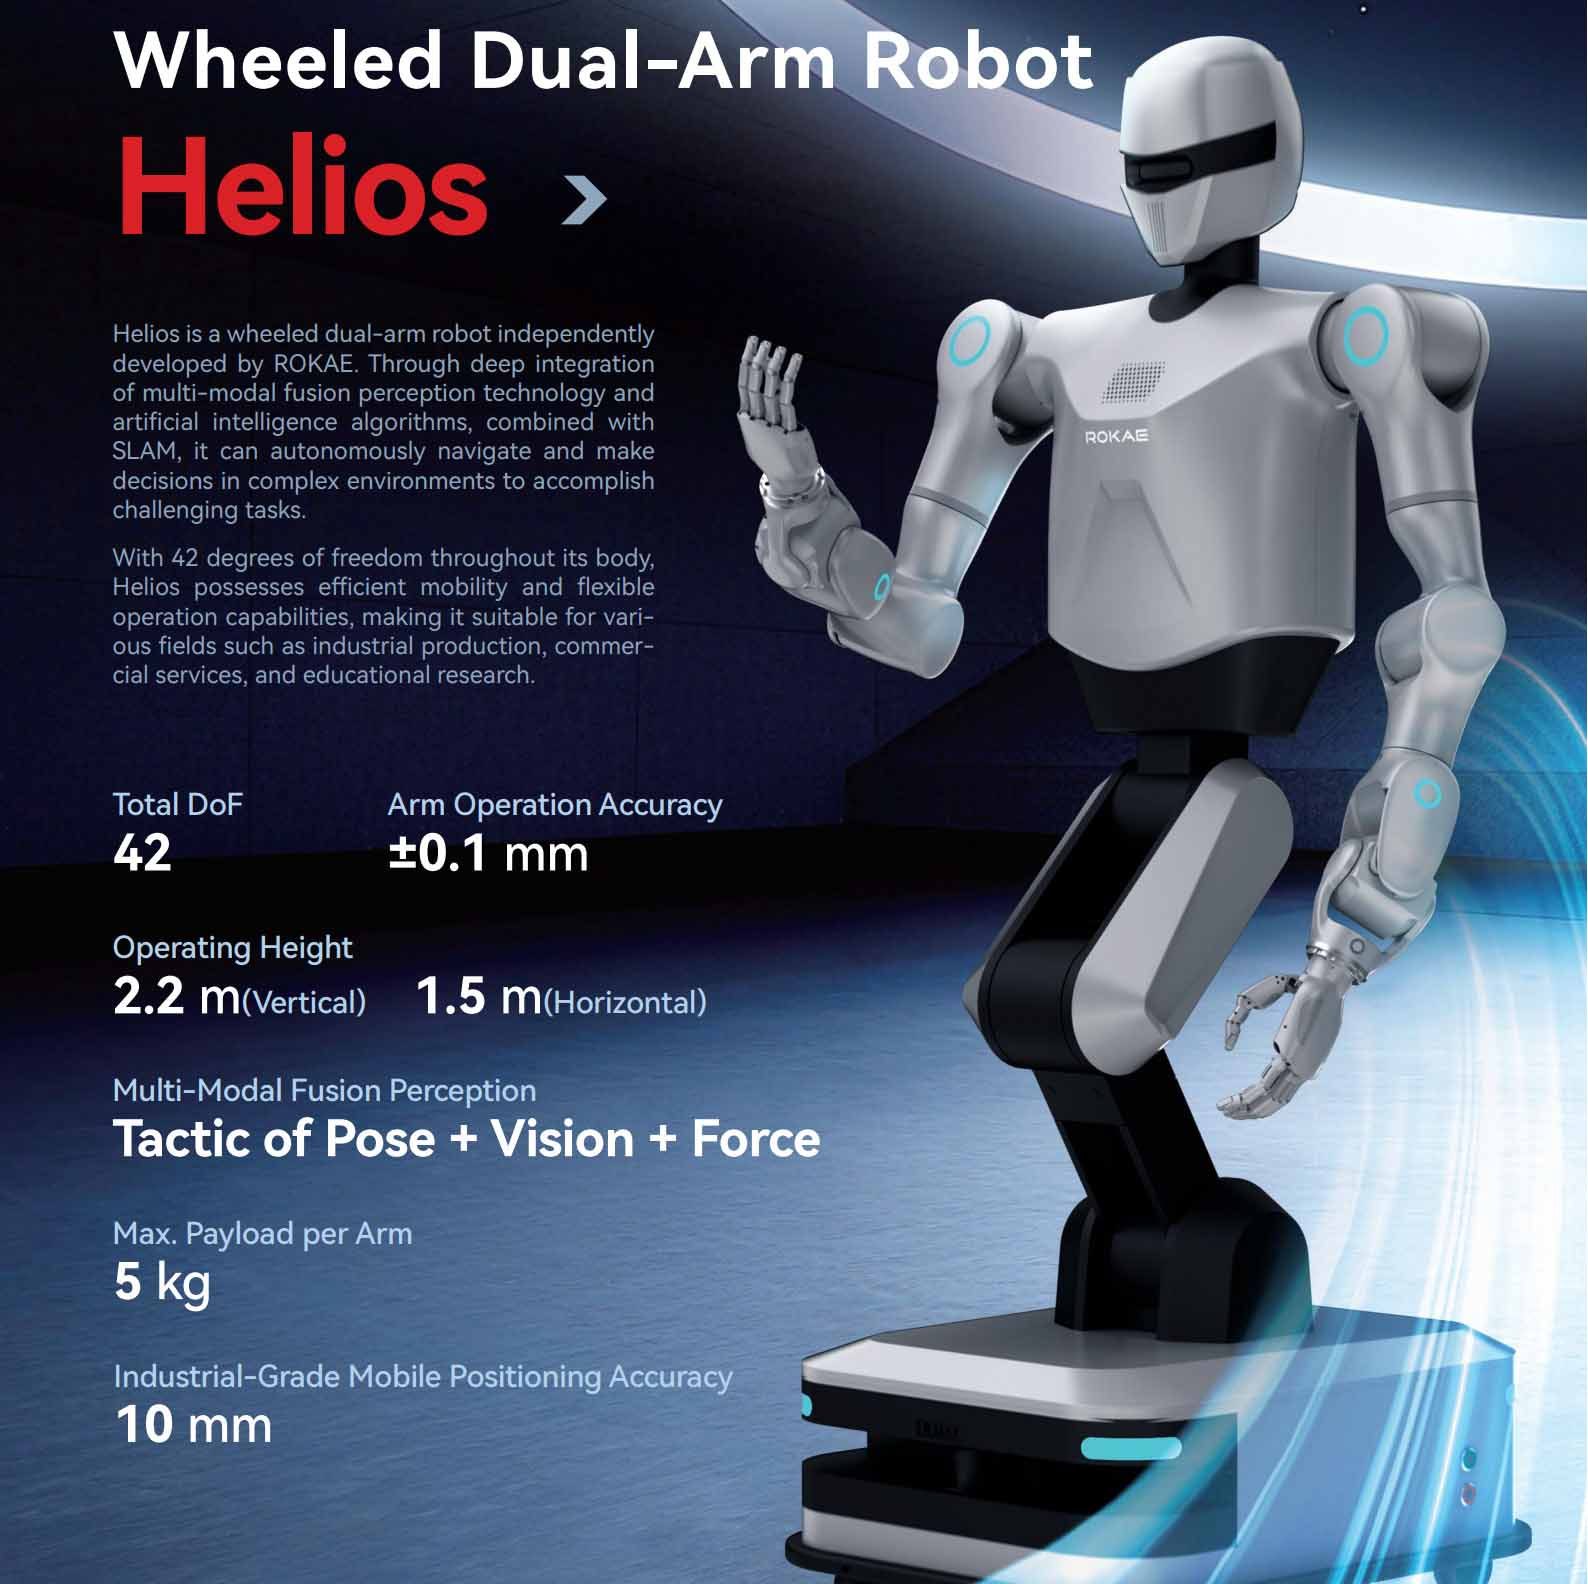
Robô de braço duplo com rodas --- Helios! Precisão de posicionamento de movimento de nível industrial: 10 mm; Precisão de manipulação do braço: ±0,1mm; Graus de liberdade de corpo inteiro: 42; Percepção de fusão multimodal: Estratégia de controle Pose-Visão-Força: Tática de Pose + Visão + Força; Carga útil máxima por braço: 5kg.
Termos comerciais
| Cotação | Preço por configuração – resposta em 48 horas |
|---|---|
| Tempo de espera | 90 dias |
| Quantidade mínima | 1 unidade |
| Origem | China |
| Porto de carregamento | Shanghai, China |
| Incoterm | FOB Shanghai / CIF on request |
| Pagamento | Depósito de 30%, 70% antes do envio |
| Garantia | 24 meses padrão, 36 meses opcional |
Detalhes do produto
Notas de aplicação, desenhos de construção e vídeo do arquivo de engenharia TROY — a mesma documentação enviada com a cotação.
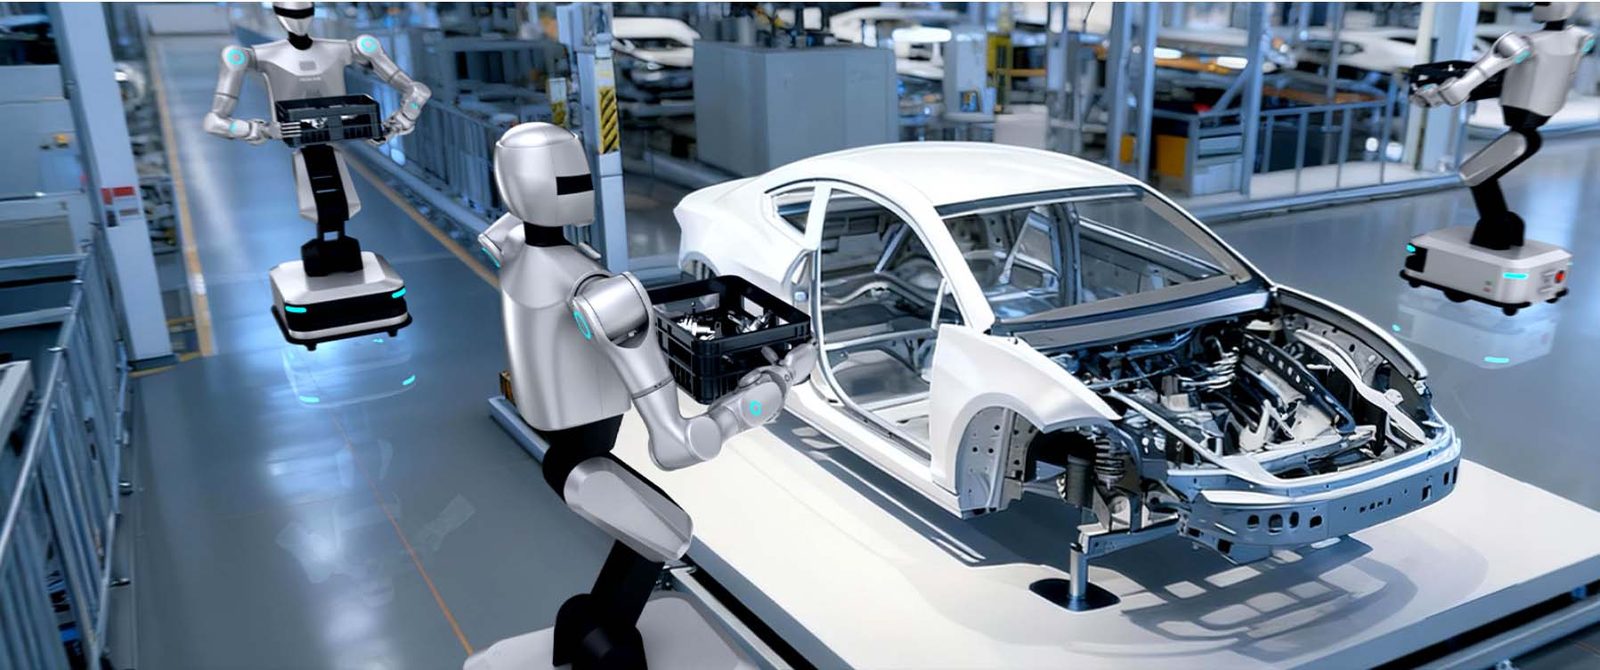
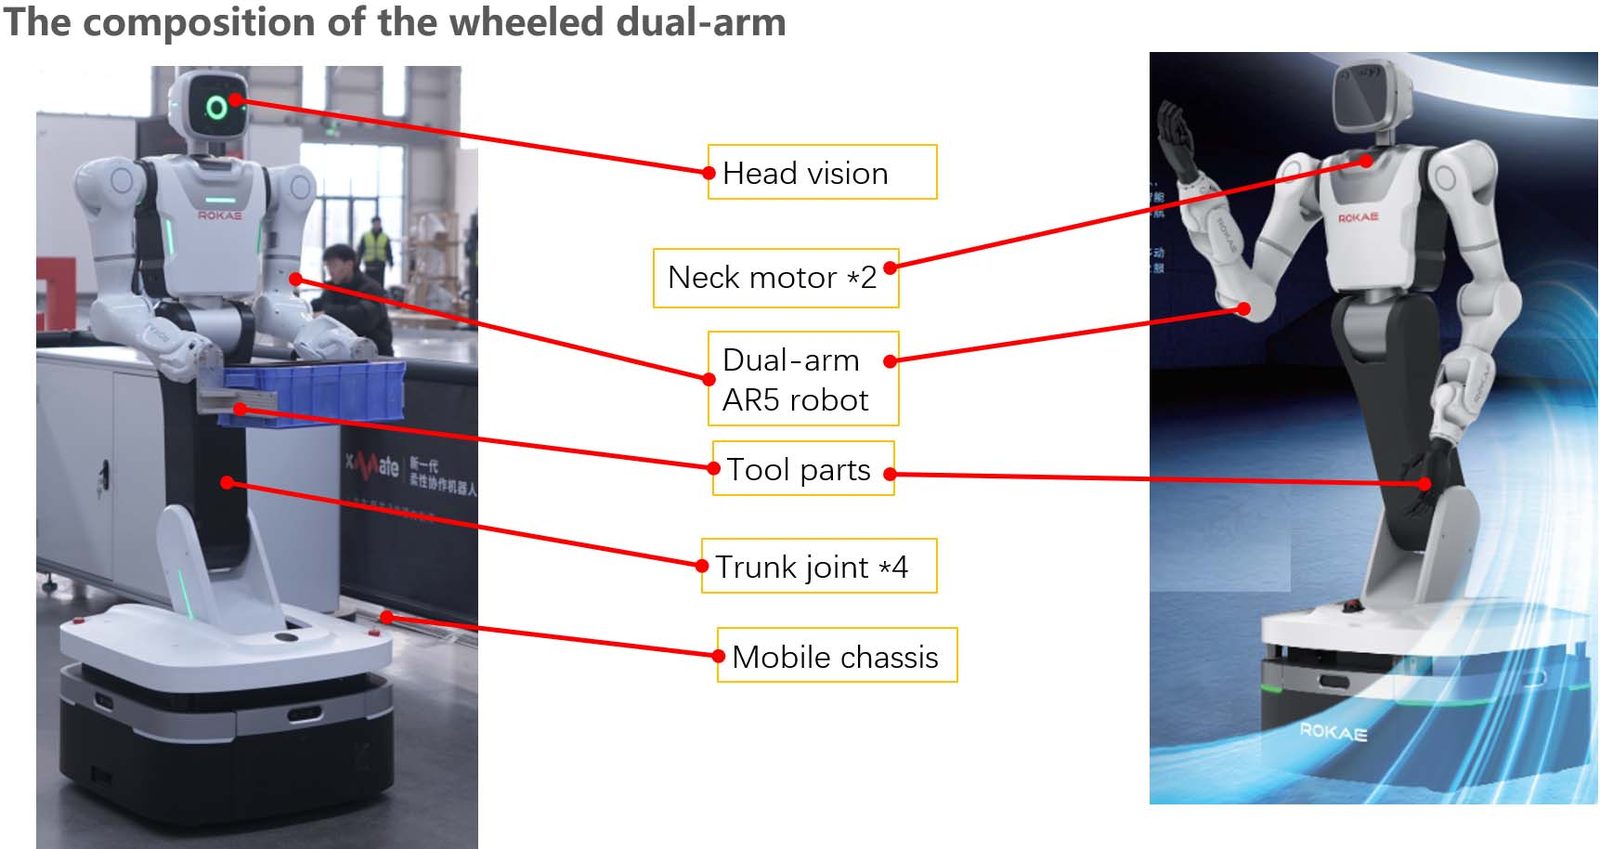
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
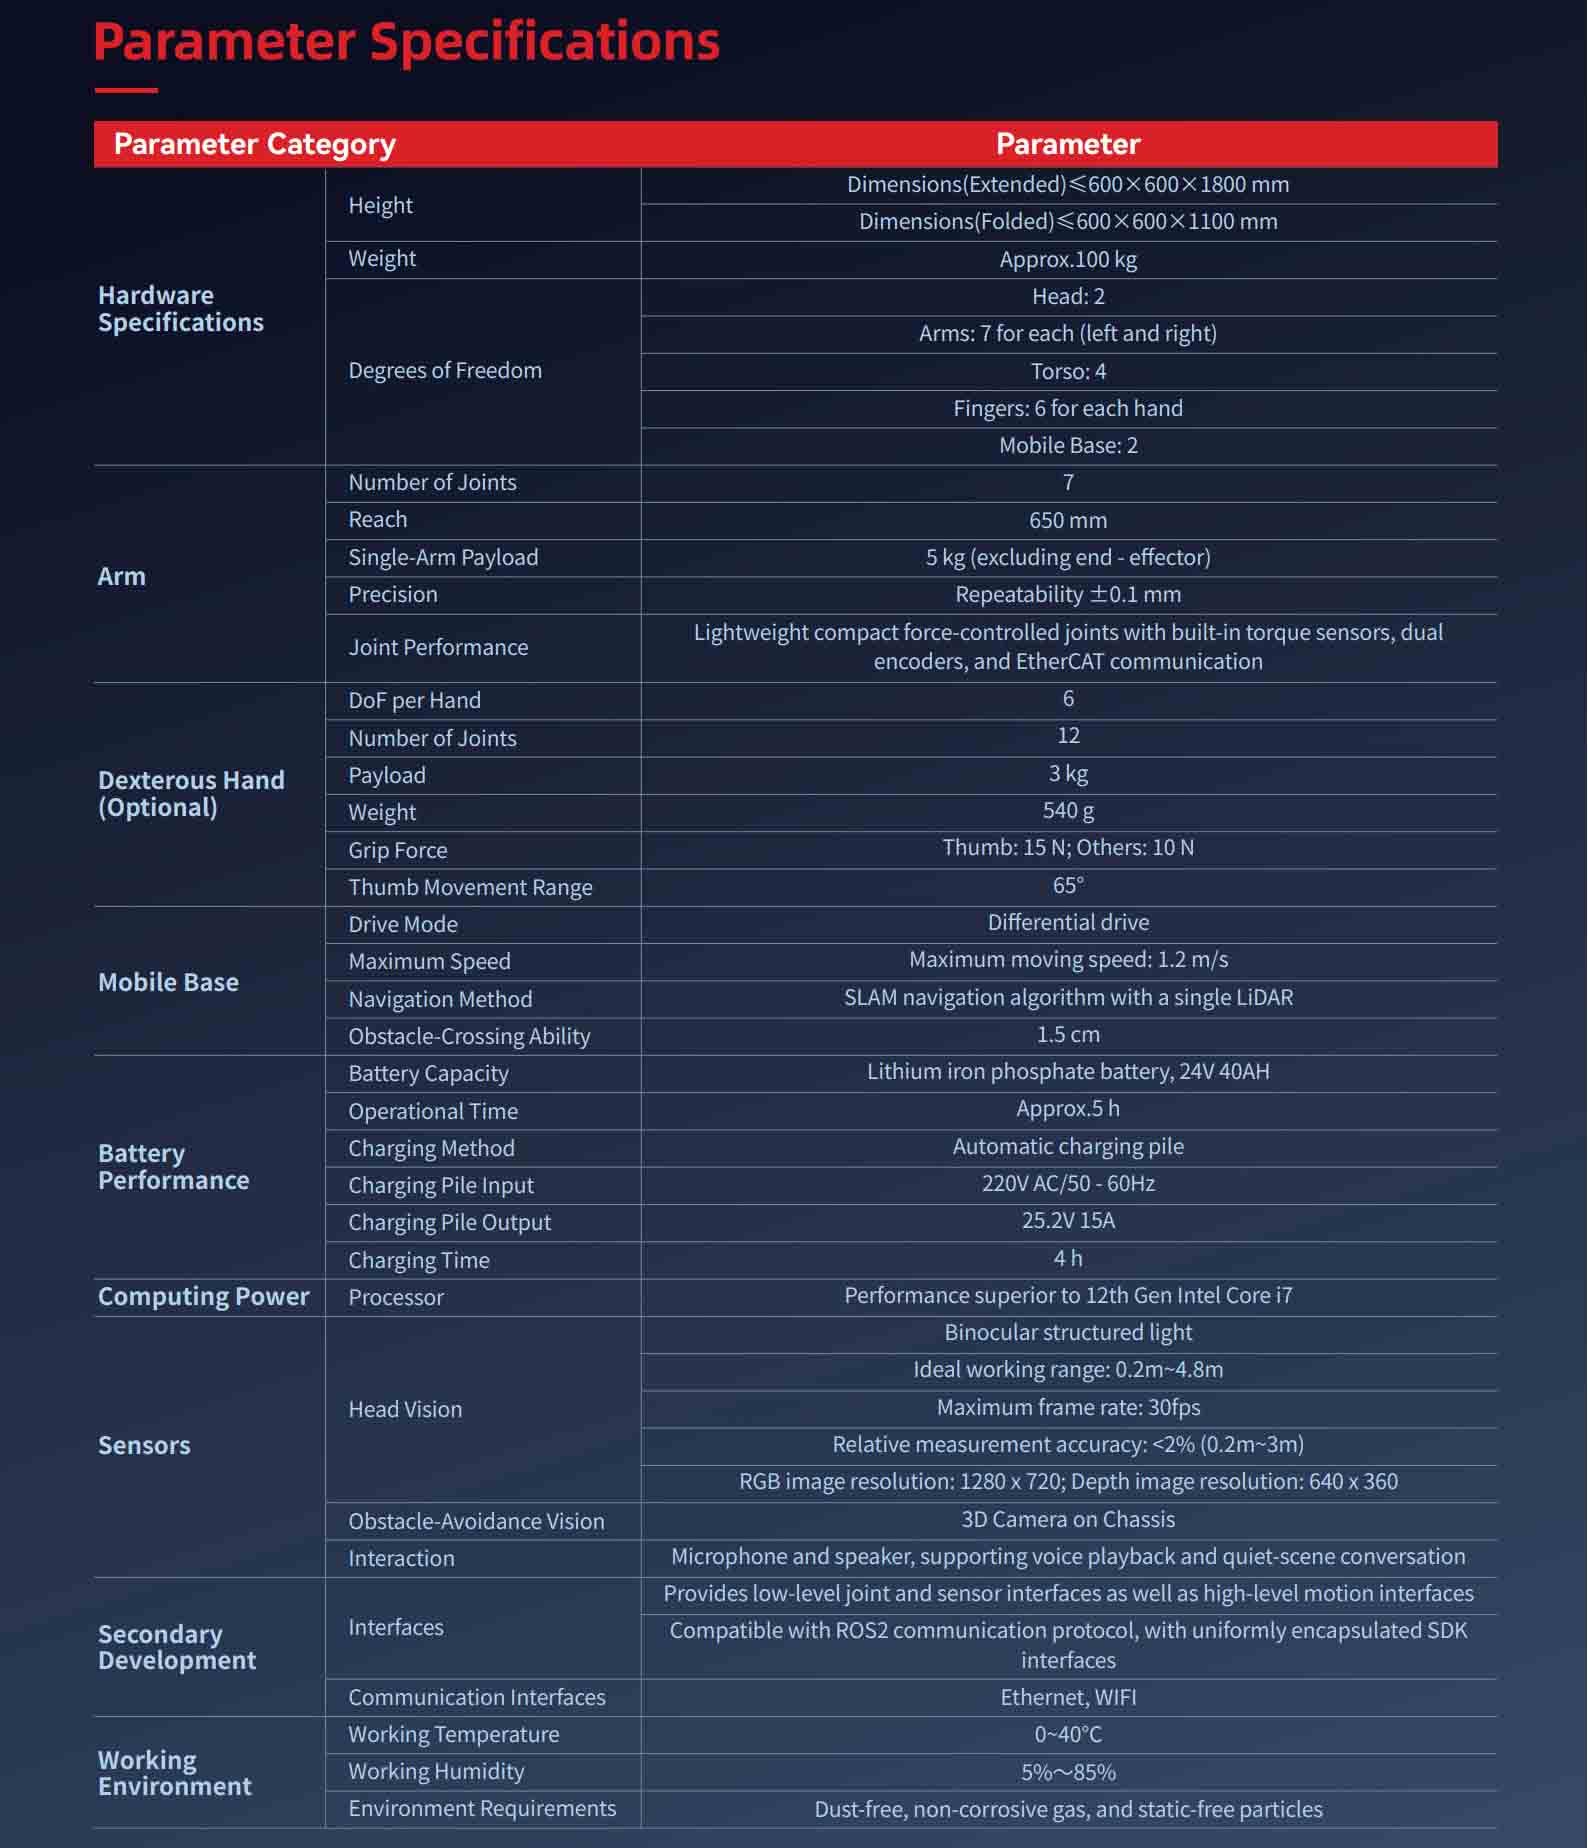
Hw Param | Altura | Length, width, height (extended)≤ 680x640x1736mm |
Peso | About 90kg | |
DOF | Head:2 | |
braço | Number of joints | 7 |
Alcance | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
Precisão | Repeated positioning accuracy is ±0.1mm | |
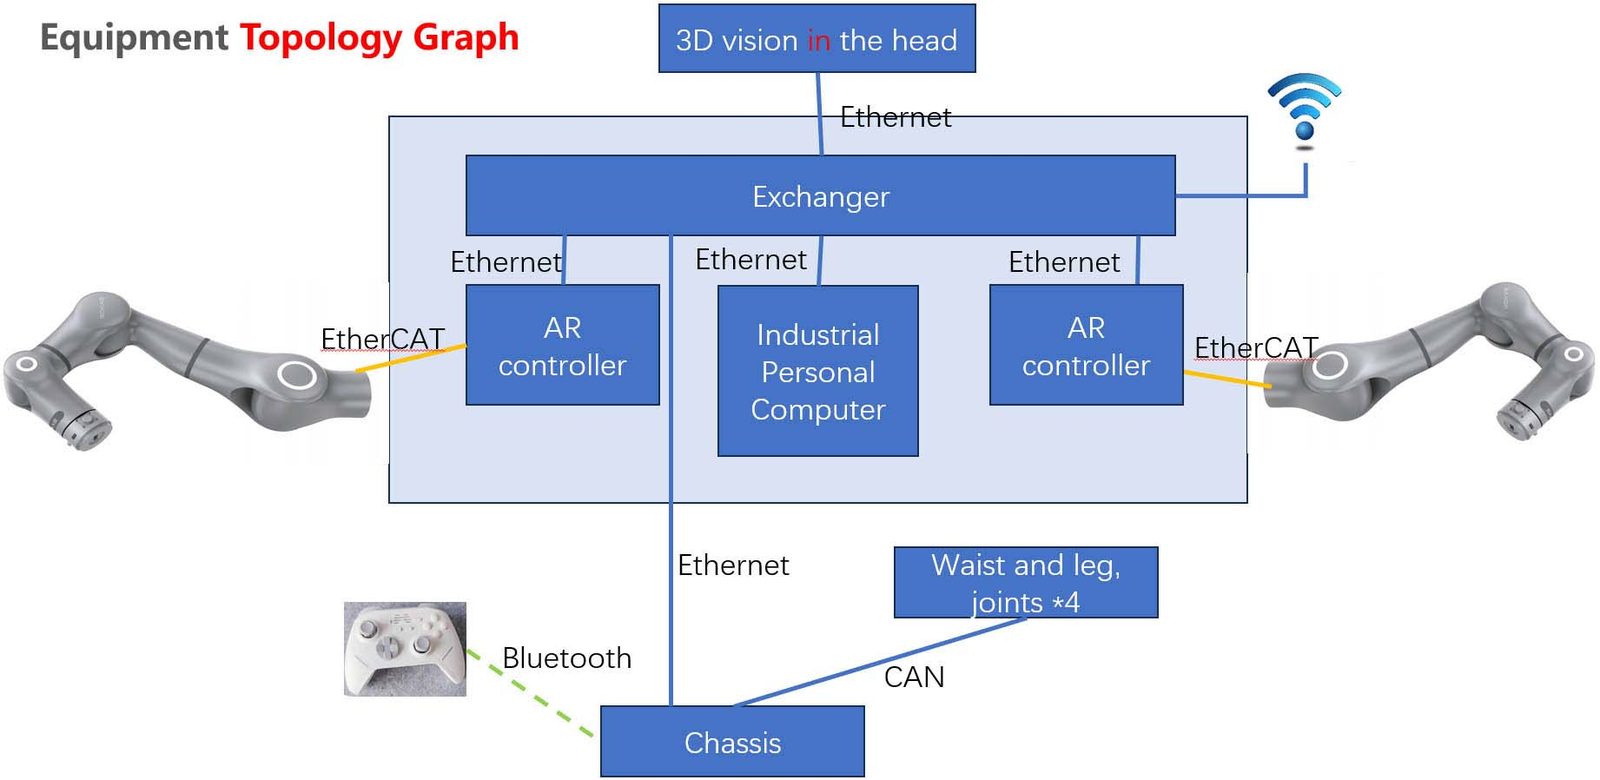
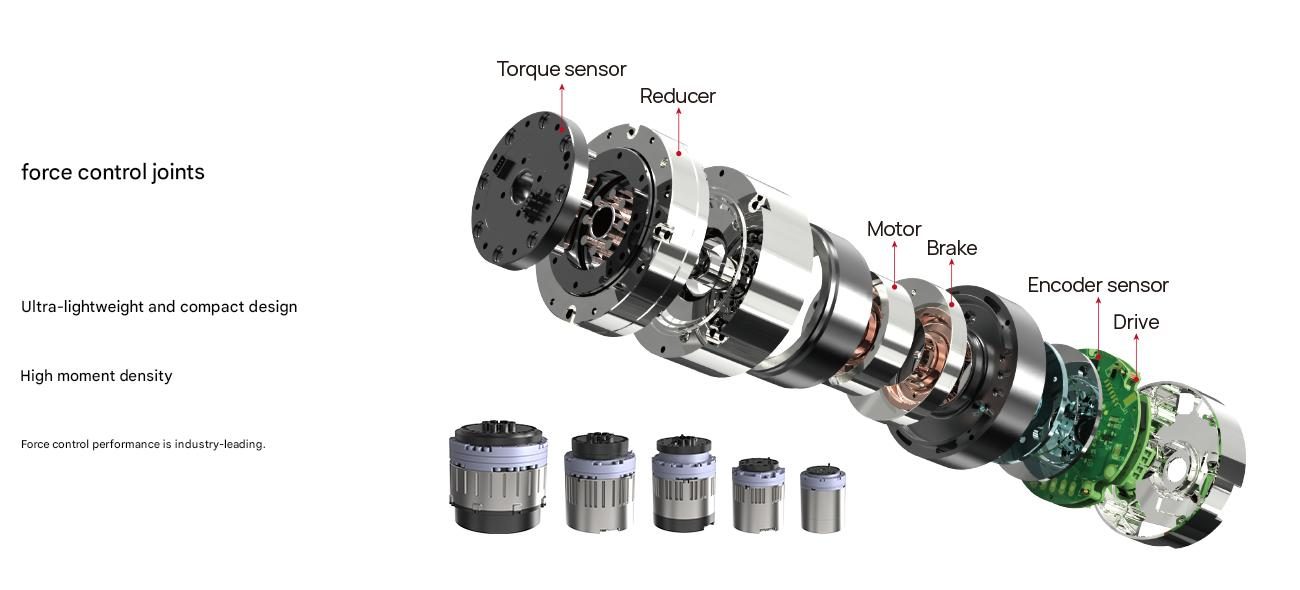
Joint performance | Leve e compacto junta controlada por força, com sensor de torque integrado, codificadores duplos e Comunicação EtherCAT | |
Dexterous hand (optional) | DOF | 10(6 active degrees of freedom) |
Number of joints | 12 | |
Capacidade de carga | 3kg | |
Peso | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | Capacidade da bateria | 48V 30AH |
Vida útil da bateria | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
Tempo de carregamento | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
Sensor | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 4 conjuntos de obstáculos visuais 3D evitação para chassis (opcional) | |
Interaction | Microphone, speaker | |
Secondary development | Interface | Ele fornece juntas de baixo nível e interfaces de sensores, bem como interfaces de movimento de alto nível |
Compatível com o protocolo de comunicação ROS2 e encapsulando uniformemente a interface do SDK | ||
Interface de comunicação | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
Dados técnicos completos
| Modelo | Hélios |
|---|---|
| Precisão de posicionamento de movimento de nível industrial | 10mm; |
| Precisão na manipulação do braço | ±0.1mm; |
| Graus de liberdade de corpo inteiro | 42; |
| Percepção de fusão multimodal | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| Carga útil máxima por braço | 5kg. |
| Carga útil | 5 kg |
| Tolerância | ±0.1 mm |
| Categoria | IA e robôs humanóides |
| Tempo de espera | 90 dias |
Os valores são nominais a 20 °C. Baixe a folha de dados para modelos cad, curvas de torque e mapas de E/S do controlador.
Onde corre
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Perguntas do comprador
Quais são as principais especificações?
Modelo: Helios, precisão de posicionamento de movimento de nível industrial: 10 mm;, precisão de manipulação do braço: ± 0,1 mm;.
Qual é o prazo de entrega?
90 dias para configuração padrão; confirmado na cotação.
Pode ser personalizado?
Sim - opções OEM/ODM, tensão, ferramentas e marca podem ser adaptadas. Envie o aplicativo e o resultado desejado para uma proposta.
Obtenha uma proposta de preço para Helios
Inclua a peça, a taxa alvo e a porta de destino. Um engenheiro – não um chatbot – responde em 48 horas.
Mesma categoria

Robô humanóide com rodas e braço duplo

Robô humanóide de braço duplo

Robô de serviço biomimético Panda
Revisado por TROY Engenharia ·. As especificações são verificadas novamente em relação à folha de dados do fornecedor a cada cotação.