


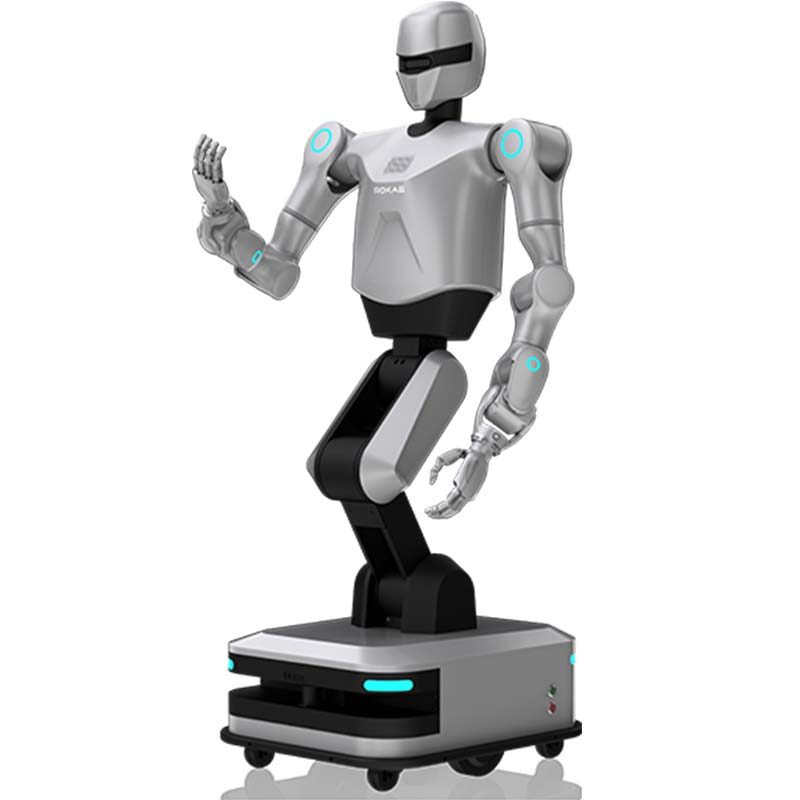
바퀴 달린 양팔 로봇 헬리오스(Helios)
The Helios is a humanoid or AI robot for research / reception. Key specifications: Industrial-grade motion positioning accuracy 10 mm; Arm manipulation accuracy ±0.1 mm; Full body degrees of freedom 42. Lead time is 90 days; pricing is quoted per configuration. Certifications: CE documentation on request.
- 모델
- 헬리오스
- 산업 등급 모션 포지셔닝 정확도
- 10mm;
- 팔 조작 정확도
- ±0.1mm;
- 전신 자유도
- 42;
- 다중 모드 융합 인식
- Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force;
- 암당 최대 페이로드
- 5kg.
이 플랫폼의 용도
바퀴 달린 양팔 로봇---헬리오스! 산업용 등급 모션 포지셔닝 정확도: 10mm; 팔 조작 정확도: ±0.1mm; 전신 자유도: 42; 다중 모드 융합 인식: 포즈-비전-포스 제어 전략: 포즈 + 비전 + 포스의 전술; 팔당 최대 탑재량: 5kg.
상업적 용어
| 인용 | 구성당 가격 책정 — 48시간 이내에 답변 |
|---|---|
| 리드타임 | 90일 |
| MOQ | 1개 단위 |
| 기원 | 중국 |
| 선적항 | Shanghai, China |
| 인코텀즈 | FOB Shanghai / CIF on request |
| 지불 | 보증금 30%, 배송 전 70% |
| 보증 | 24개월은 기본, 36개월은 선택 가능 |
제품 세부정보
TROY 엔지니어링 파일의 애플리케이션 노트, 시공 도면 및 비디오 — 견적과 함께 제공되는 동일한 문서입니다.
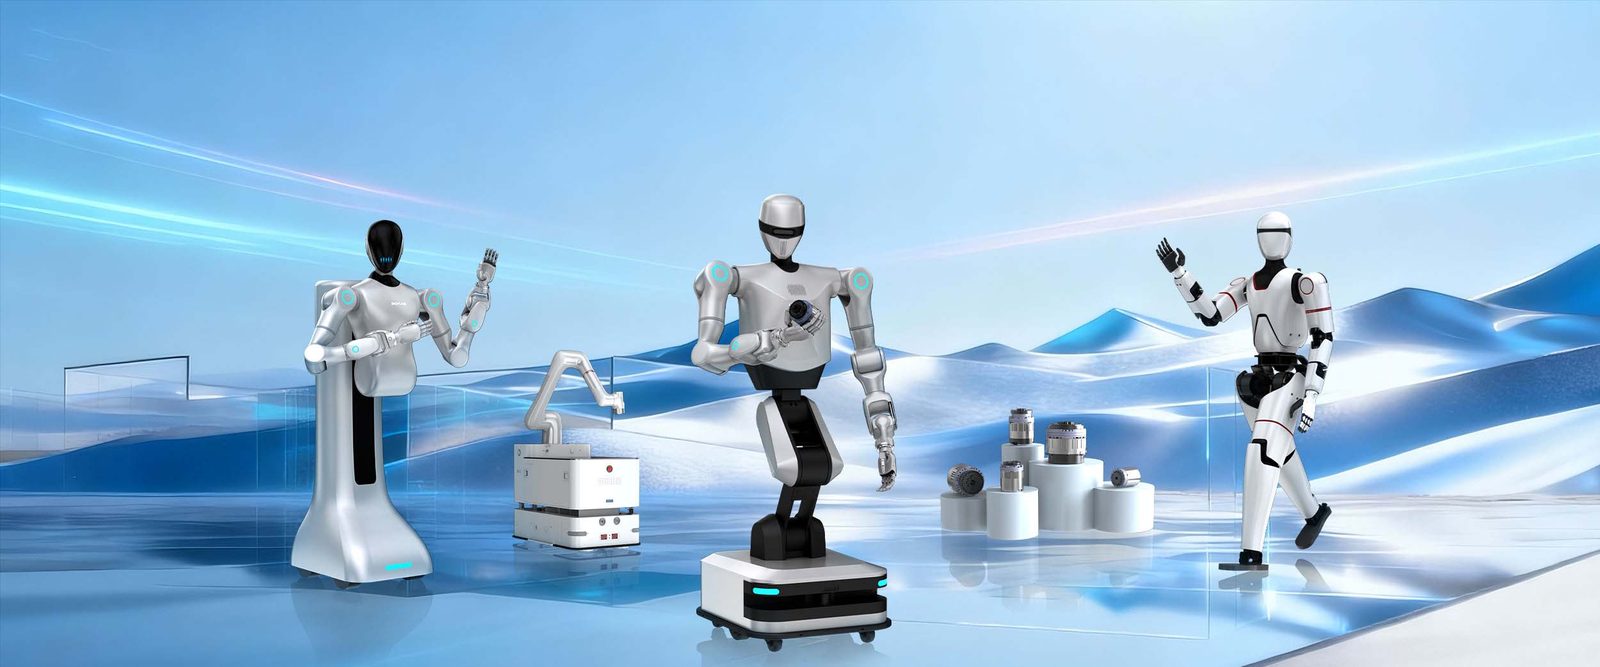
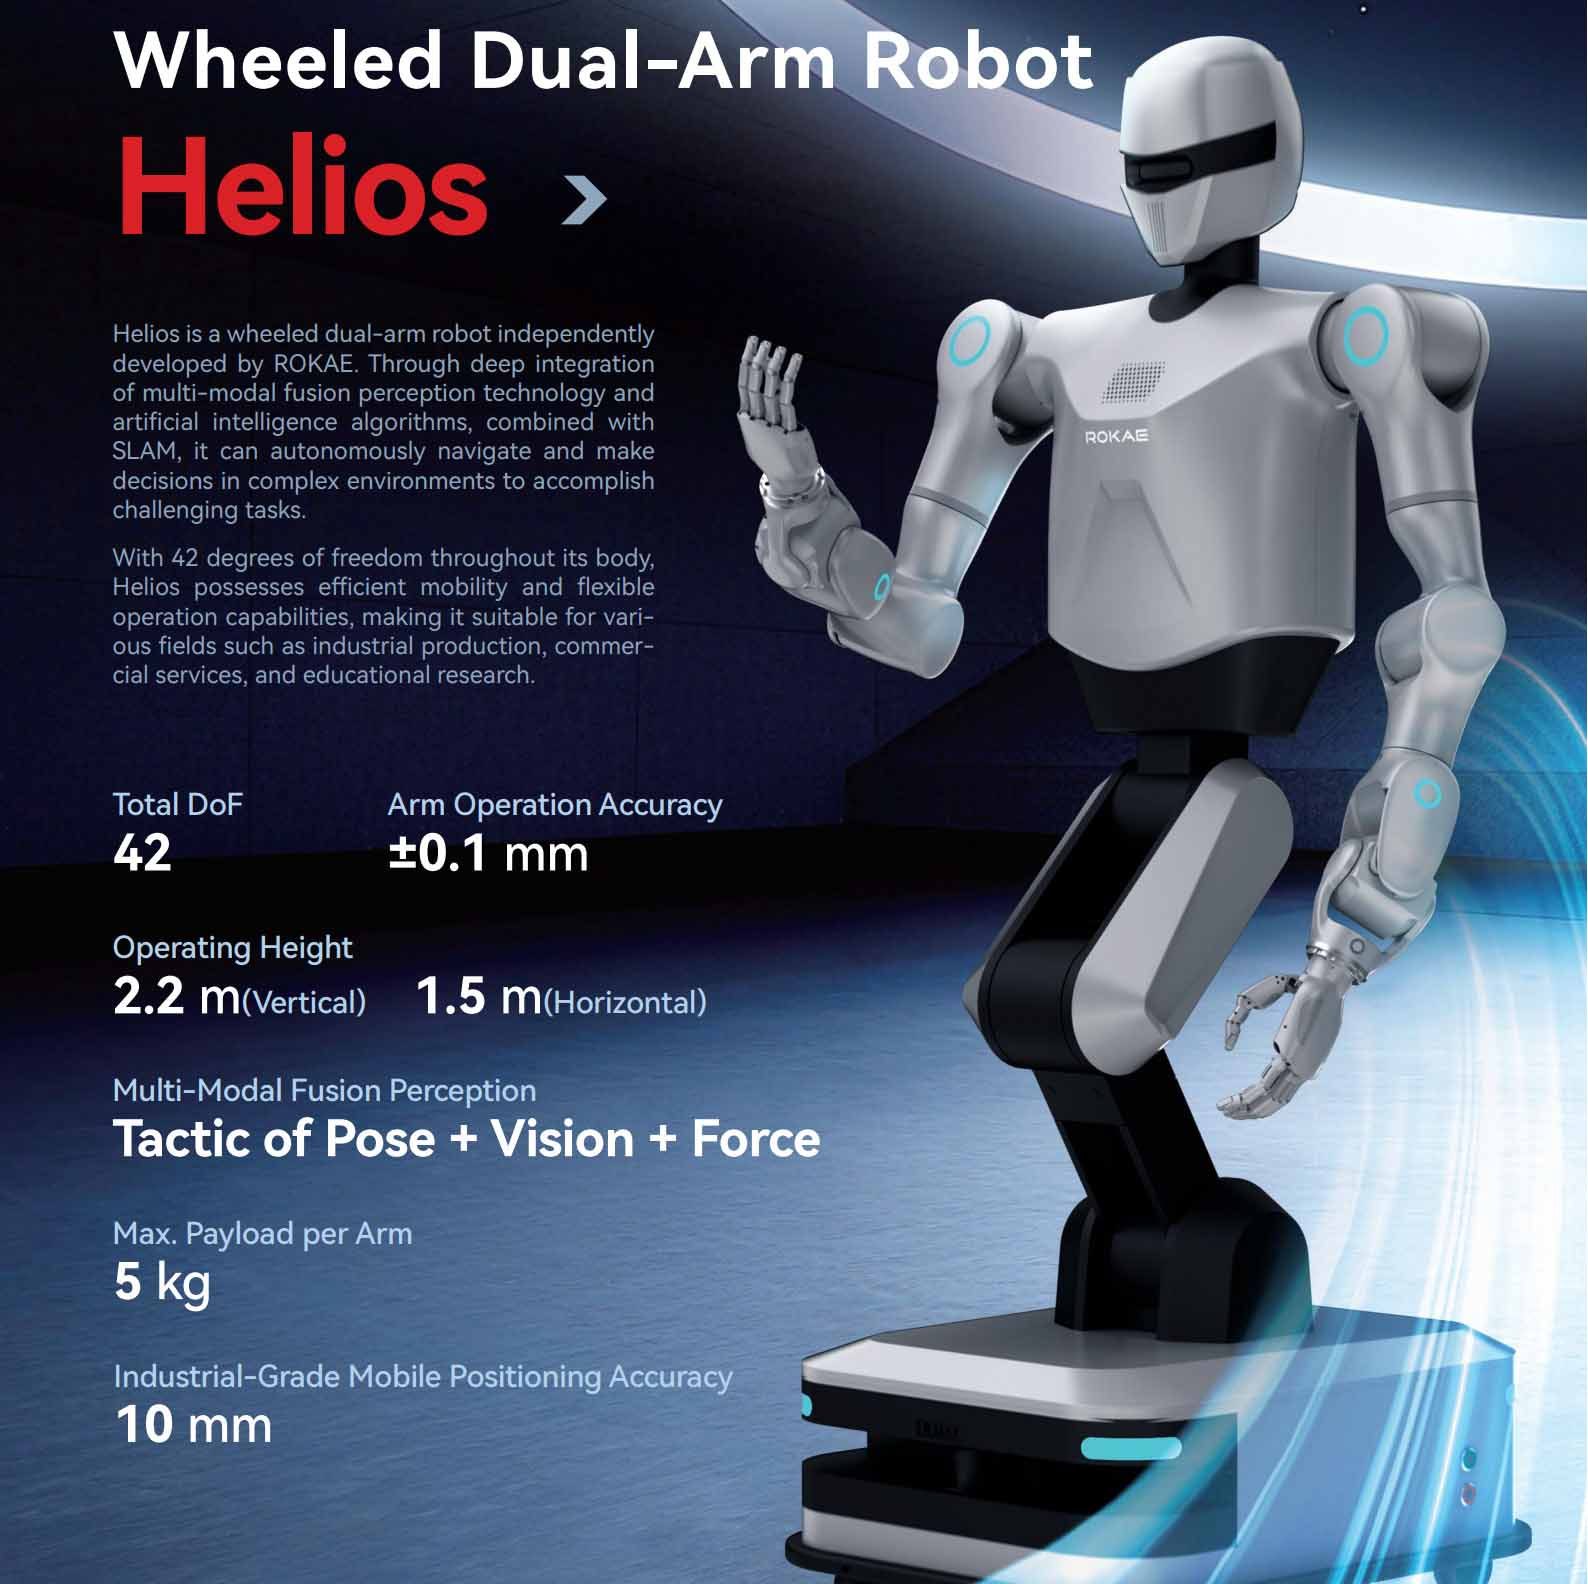
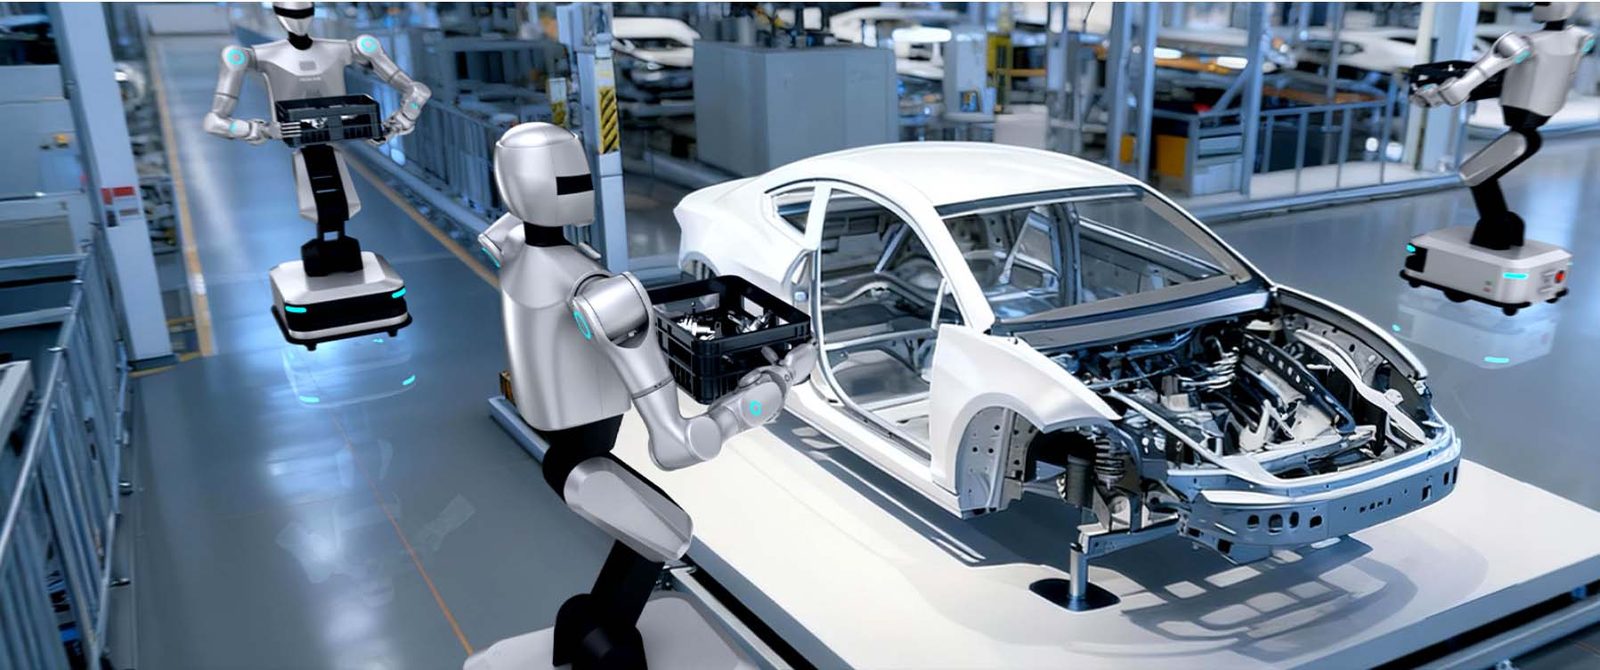
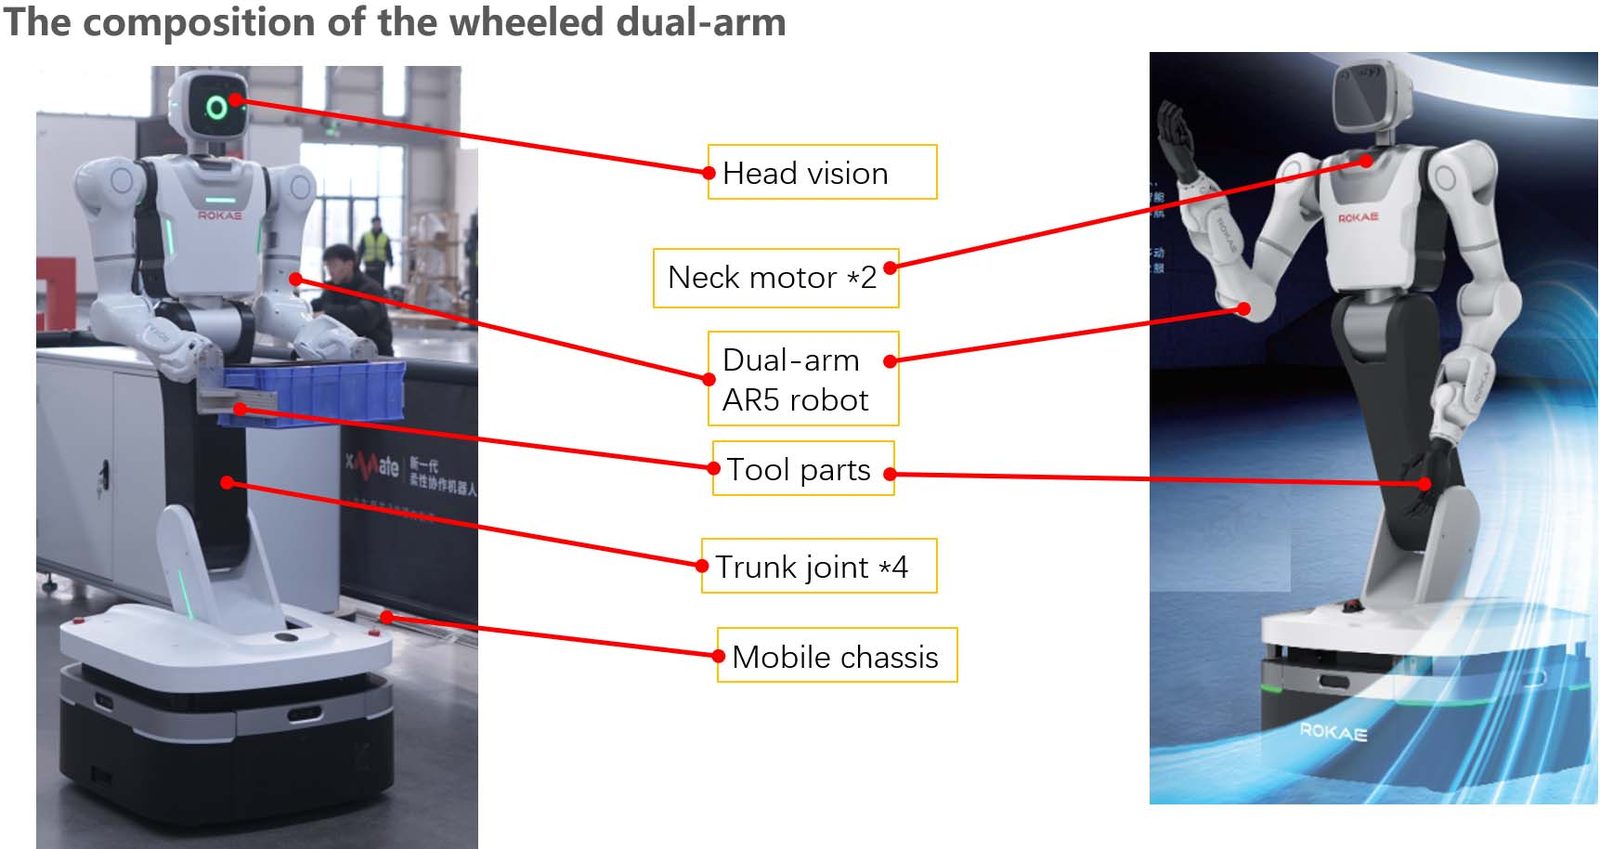
Helios is a wheeled dual-arm robot independently developed by Rokae. It achieves multimodal fusion perception through a posture-vision-force control strategy, combined with laser SLAM navigation. Without environmental modification, it can autonomously navigate and make decisions in complex scenarios, capable of handling various challenging tasks.
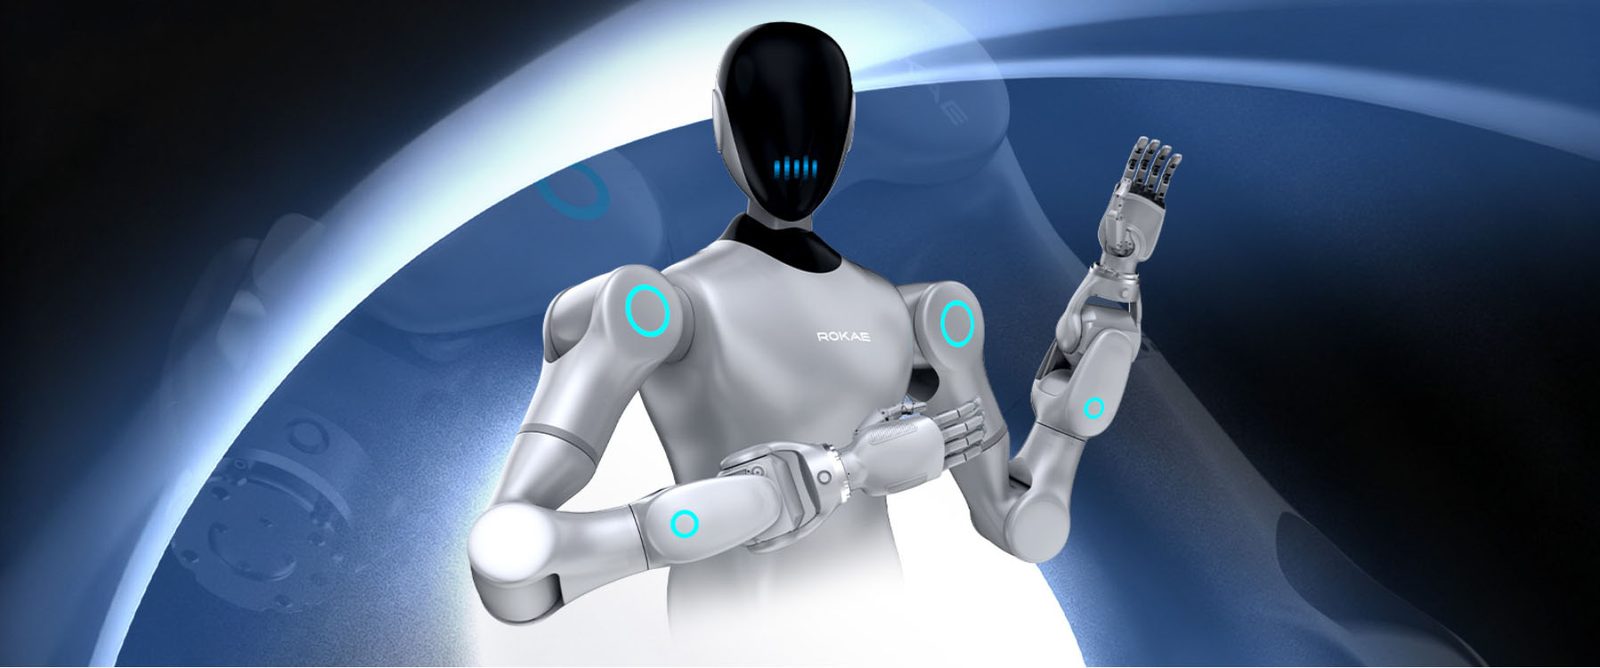
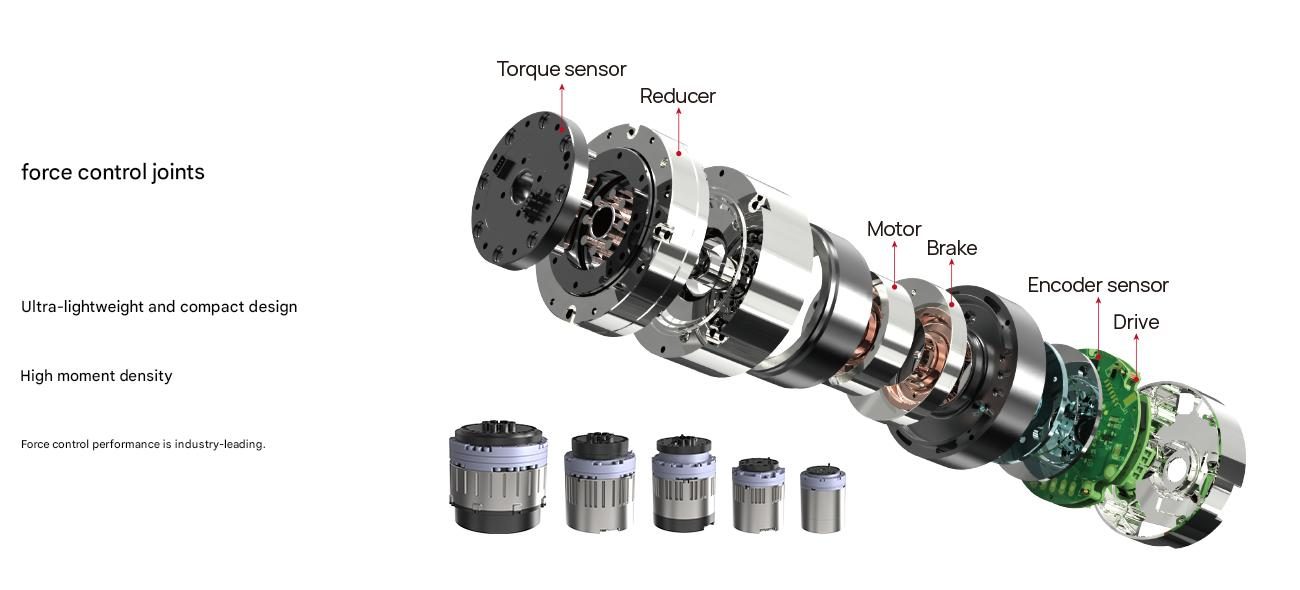
Helios boasts 42 degrees of freedom, combining efficient mobility with dexterous manipulation. Equipped with a seven-DOF, cross-wrist force-controlled arm and joint torque sensors, it achieves high-dynamic force control, making it widely applicable in industrial scenarios such as bin handling, complex material sorting, and precision assembly. Furthermore, its open underlying control architecture and flexible secondary development interfaces facilitate user customization of advanced functions to meet diverse needs in education, research, and automated process development.
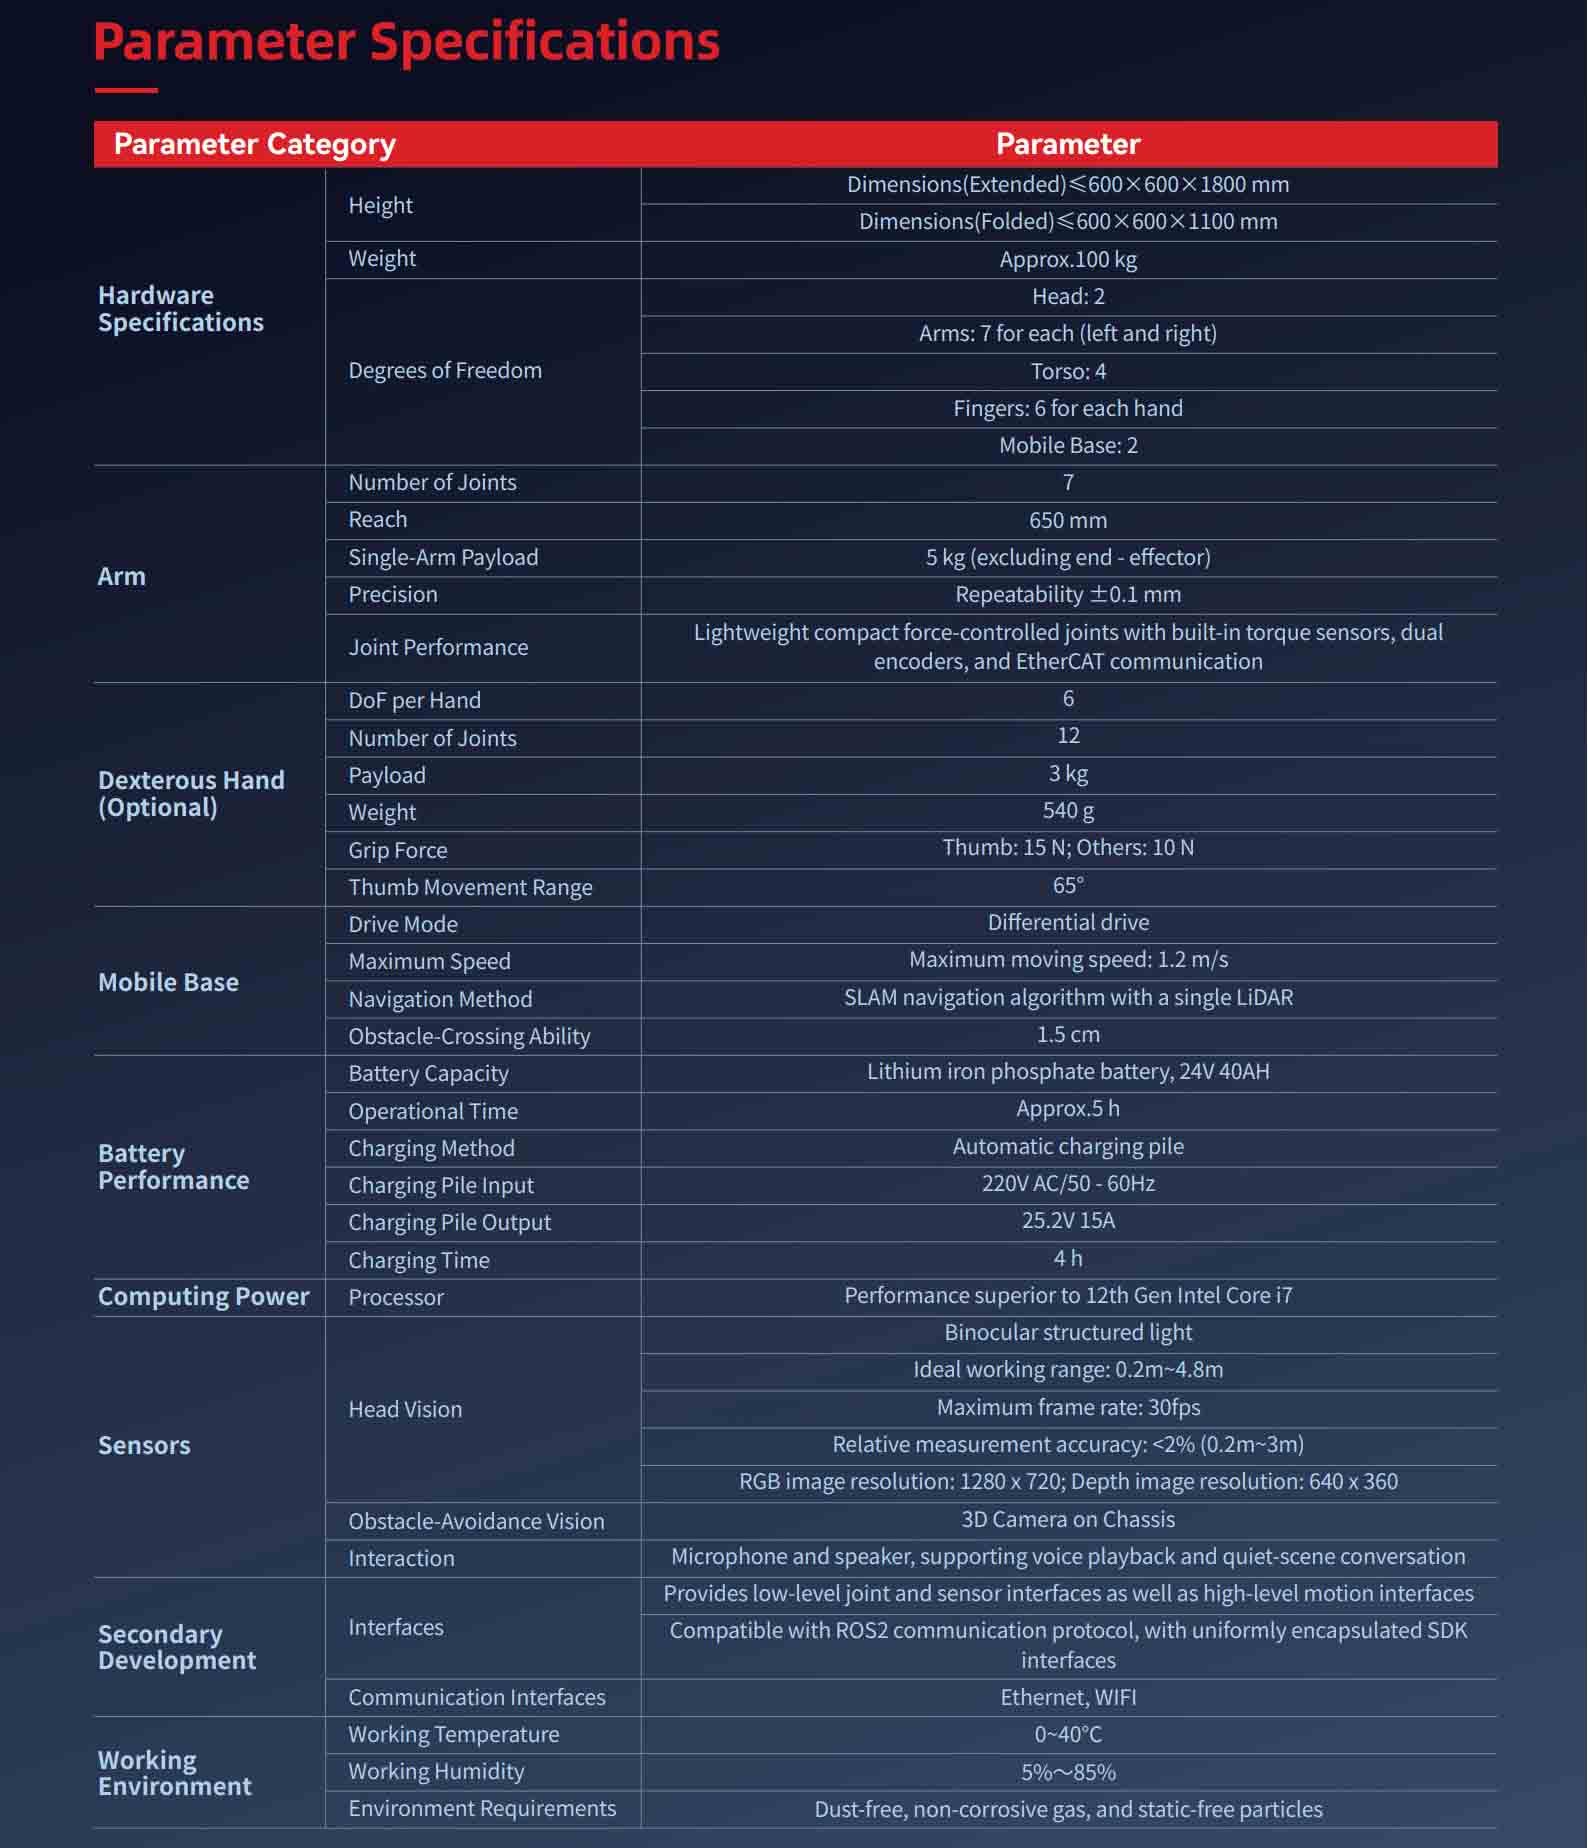
Hw Param | 키 | Length, width, height (extended)≤ 680x640x1736mm |
무게 | About 90kg | |
자유도 | Head:2 | |
팔 | Number of joints | 7 |
도달하다 | 650mm | |
Single-arm rated load | 5kg (excluding end effector) | |
정확성 | Repeated positioning accuracy is ±0.1mm | |
Joint performance | 가볍고 컴팩트함 토크 센서, 듀얼 엔코더가 내장된 힘 제어 조인트 EtherCAT 통신 | |
Dexterous hand (optional) | 자유도 | 10(6 active degrees of freedom) |
Number of joints | 12 | |
부하 용량 | 3kg | |
무게 | 540g | |
Grasping ability | Thumb:15N;Four-fingered:10N | |
Range of the thumb | 65° | |
Mobile chassis | Move mode | Full-directional movement |
Maximum speed | Maximum moving speed:1.5 m/s | |
Navigate mode | SLAM navigation algorithm, dual laser radars | |
Obstacle climbing ability | 1.5cm | |
Cruising ability | 배터리 용량 | 48V 30AH |
배터리 수명 | 6h | |
Charge mode | Manual, automatic, battery quick replacement | |
Charger input | 220V AC/50-60Hz | |
충전시간 | 1.5h | |
Computing power | Processor | Intel i7-1195G7 ;16GB of RAM, 256GB solid-state drive |
감지기 | Head vision | Orbbec Gemini 335L |
Obstacle avoidance vision | 3D 시각적 장애물 4세트 섀시 회피(옵션) | |
Interaction | Microphone, speaker | |
Secondary development | 인터페이스 | 그것은 낮은 수준의 조인트와 센서 인터페이스 및 고급 모션 인터페이스 |
ROS2 통신 프로토콜과 호환되며 SDK 인터페이스를 균일하게 캡슐화 | ||
통신 인터페이스 | Ethernet, WIFI | |
Working environment | Working Temperature | 0~40℃ |
Working Humidity | 5%~95% | |
Environment | No dust, no corrosive gas, no static particles, no flammable or explosive substances |
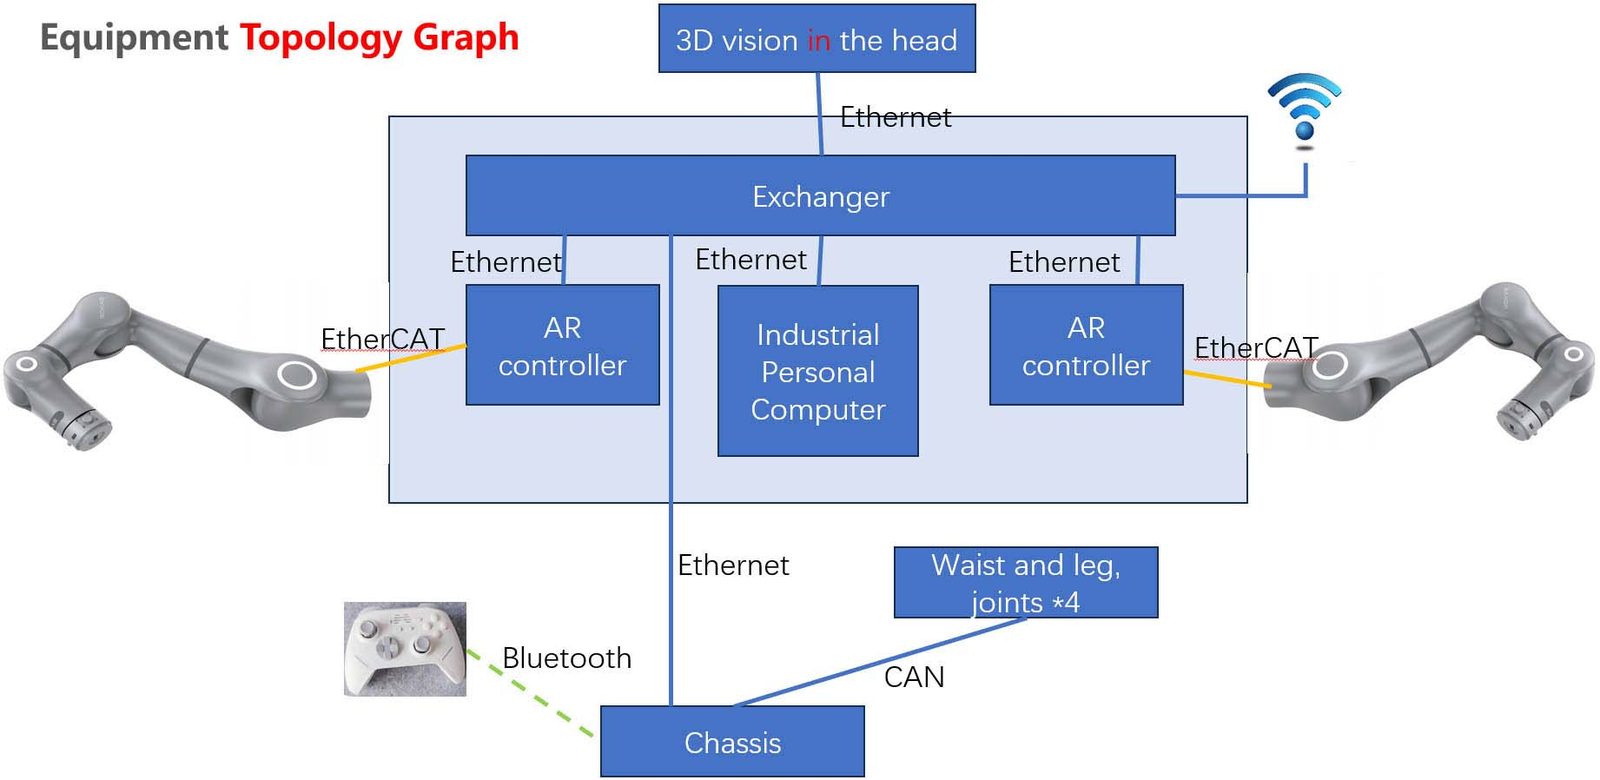
전체 기술 데이터
| 모델 | 헬리오스 |
|---|---|
| 산업 등급 모션 포지셔닝 정확도 | 10mm; |
| 팔 조작 정확도 | ±0.1mm; |
| 전신 자유도 | 42; |
| 다중 모드 융합 인식 | Pose-Vision-Force control strategy: Tactic of Pose + Vision + Force; |
| 암당 최대 페이로드 | 5kg. |
| 유효 탑재량 | 5 kg |
| 용인 | ±0.1 mm |
| 범주 | AI 및 휴머노이드 로봇 |
| 리드타임 | 90일 |
값은 20°C에서의 공칭값입니다. CAD 모델, 토크 곡선 및 컨트롤러 I/O 맵에 대한 데이터시트를 다운로드하세요.
실행되는 곳
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
구매자 질문
주요 사양은 무엇입니까?
모델: Helios, 산업용 등급 모션 포지셔닝 정확도: 10mm, 팔 조작 정확도: ±0.1mm.
리드타임은 무엇입니까?
표준 구성의 경우 90일, 견적으로 확인되었습니다.
맞춤 설정할 수 있나요?
예 - OEM/ODM 옵션, 전압, 툴링 및 브랜딩을 조정할 수 있습니다. 제안서에 대한 응용 프로그램 및 대상 출력을 보냅니다.
Helios에 대한 가격 제안 받기
부품, 목표 속도 및 대상 포트를 포함합니다. 챗봇이 아닌 엔지니어가 48시간 이내에 답변합니다.
같은 카테고리



검토자: TROY 엔지니어링 ·. 사양은 견적이 나올 때마다 공급업체 데이터시트를 기준으로 다시 확인됩니다.