



Robô humanóide de braço duplo
O TR-M é um robô humanoide para pesquisa/recepção. Especificações principais: Carga útil 20 kg; Alcance 0,03 mm; Tolerância ±0,03 mm. O prazo de entrega é de 45 dias; o preço é cotado por configuração. Certificações: Documentação CE mediante solicitação.
- Modelo
- TR-M
- Carga útil
- 20 kg
- Alcance
- 0.03 mm
- Tolerância
- ±0.03 mm
- Categoria
- IA e robôs humanóides
- Tempo de espera
- 45 dias
Para que serve esta plataforma
Robô humanóide de braço duplo TROY: 14 DOF, controle de força total com sensores de torque de junta MEMS, repetibilidade de +/- 0,03 mm, opções de carga útil de 3-20 kg, visão de 5 câmeras, NVIDIA Jetson Orin AGX 275 TOPS, ROS2.
Termos comerciais
| Cotação | Preço por configuração – resposta em 48 horas |
|---|---|
| Tempo de espera | 45 dias |
| Quantidade mínima | 1 unidade |
| Origem | China |
| Porto de carregamento | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF mediante solicitação |
| Pagamento | Depósito de 30%, 70% antes do envio |
| Garantia | 24 meses padrão, 36 meses opcional |
Detalhes do produto
Notas de aplicação, desenhos de construção e vídeo do arquivo de engenharia TROY — a mesma documentação enviada com a cotação.
AI Robot Introduction:
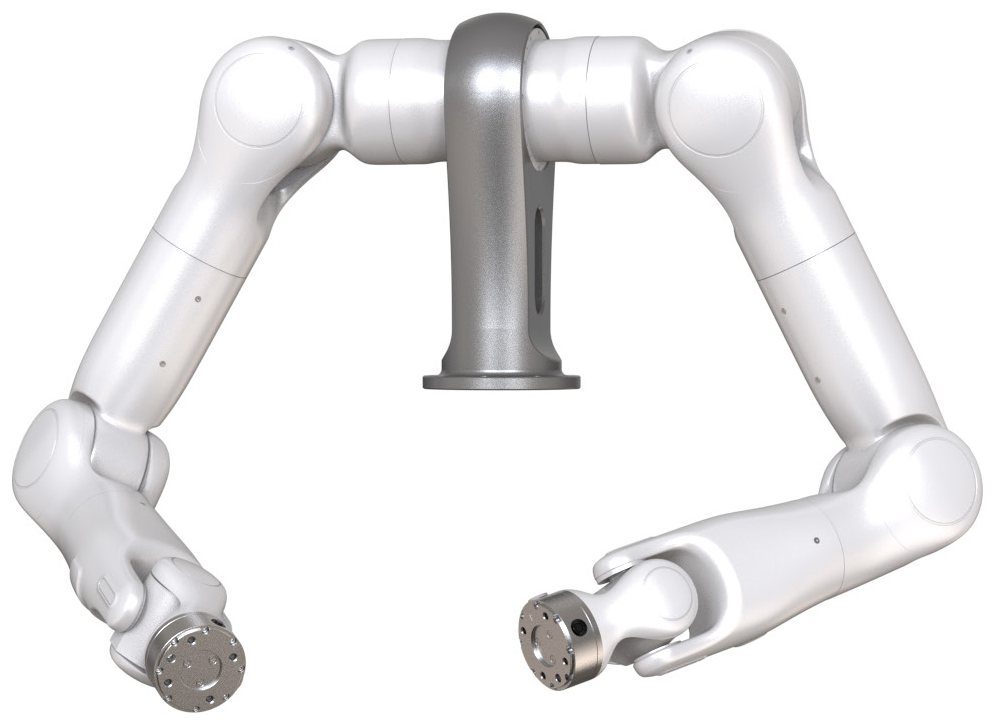
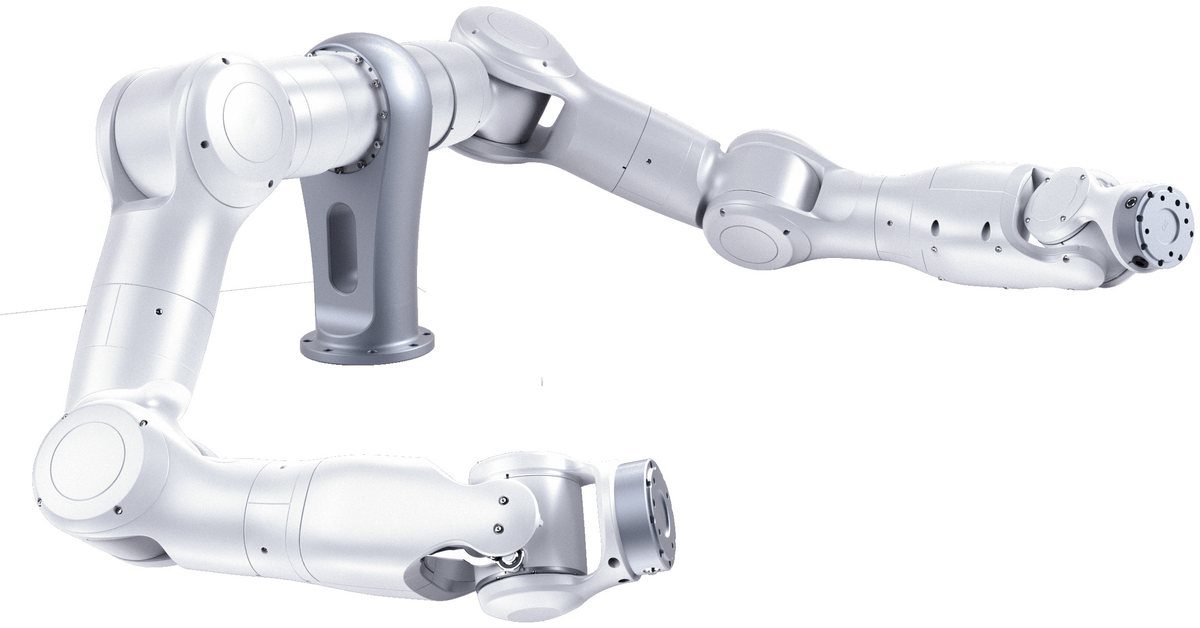
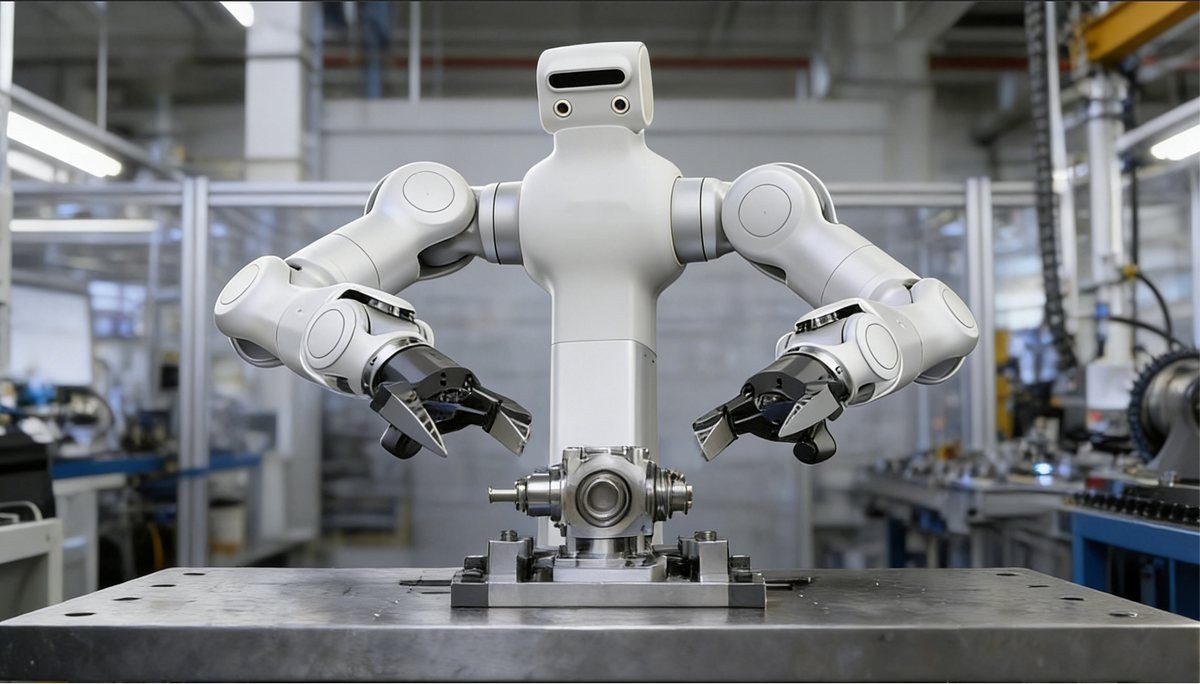
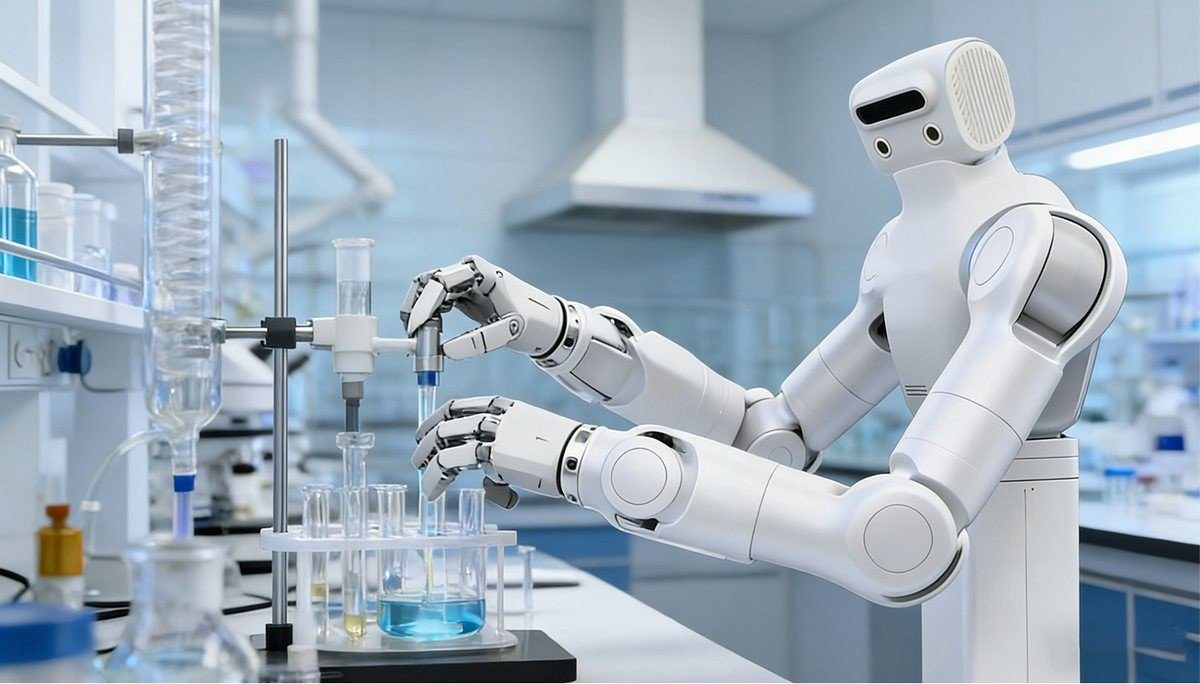
TROY Humanoid Robot is a fully force-controlled dual-arm humanoid robot platform designed for high-precision, fixed-station tasks in industry and research. A rigid stand replaces the conventional mobile chassis, trading mobility for uncompromising stability and accuracy — making the platform ideal for precision flexible assembly, laboratory automation, inspection, and embodied-intelligence research.
The robot features two 7-DOF arms (14 DOF in total) with joint torque sensors standard on every axis. Repeat positioning accuracy reaches ±0.03 mm and force-control accuracy is up to 0.15 N, with position, impedance and hybrid force-position control modes in the standard controller. Each arm uses an innovative crossed-axis wrist design that eliminates the degree-of-freedom degradation of traditional wrists, achieving biomechanical equivalence to the human wrist for more natural, human-like motion.
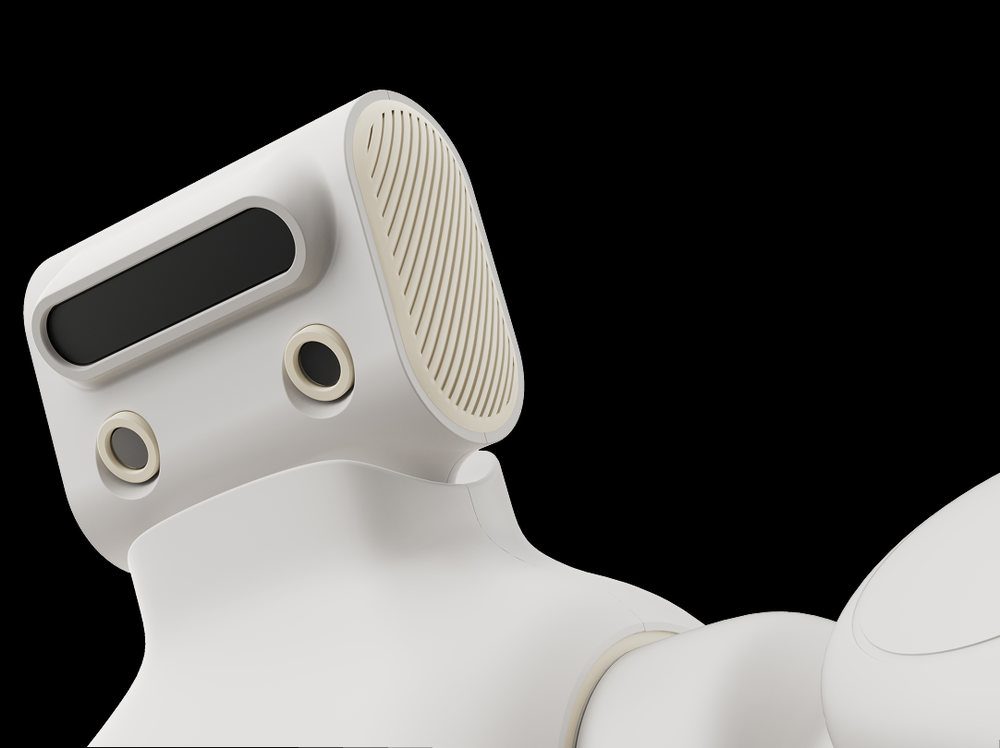
The platform ships fully equipped: a 5-camera panoramic vision system (head: 1× depth camera + 2× RGB cameras; wrists: 2× RGB cameras), an NVIDIA Jetson Orin AGX 64 GB (275 TOPS) computing platform and open ROS2 support — ready for vision-guided operation, data collection and secondary development out of the box. Eight arm models cover rated payloads from 3 kg to 20 kg and working reaches from 615 mm to 1050 mm, so a single controller, SDK and software ecosystem scales across applications.
Core Technology
Joint Torque Sensor
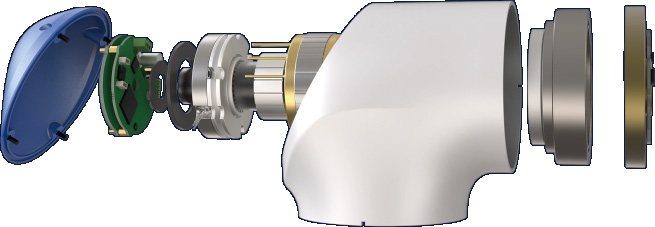
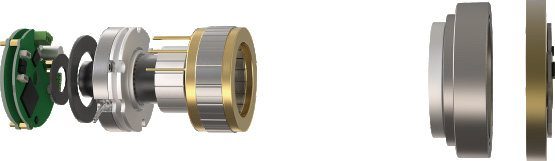
Self-developed joint torque sensors — among the first to integrate MEMS sensing technology into robotic arm joints. MEMS sensors deliver ultra-precise force detection (10× sensitivity); silicon micro-melting technology provides superior stability (4×); and a special steel structure design enhances rigidity and durability (2×).
Lightweight Integrated Joint Module
A modular design enables rapid and efficient arm assembly, and the lightweight structure makes it the lightest force-controlled module in its payload class. The built-in EtherCAT communication driver features four-loop control (position, velocity, torque and current loops) supporting 8 kHz torque closed-loop control directly on the driver. Integrated dual absolute encoders enable full closed-loop control with battery-free zero-point recording, while a built-in friction brake ensures no drift when powered off and no jitter when powered on.
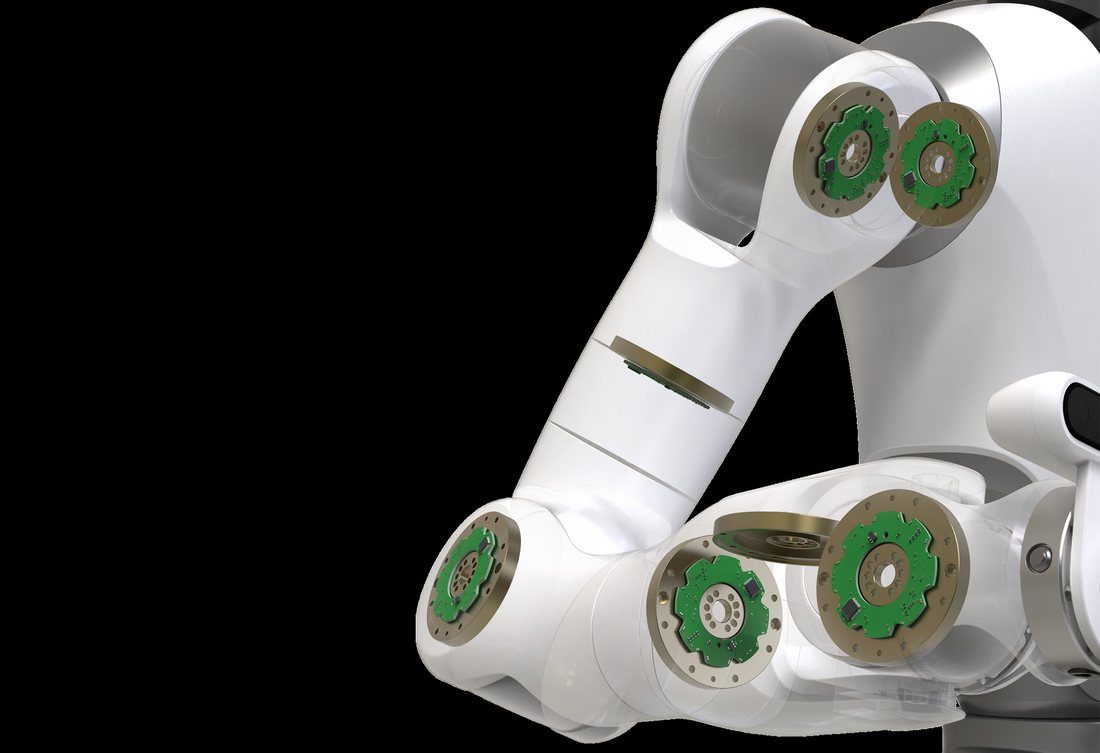
Impedance Control & Dynamic Tracking
With full-body force control and impedance technology, the robot explores the world like a human. In human-robot interaction it exhibits natural compliance, reducing impact forces and enhancing comfort and safety; in unknown environments, impedance control helps the robot adapt to changes and minimizes oscillation and instability caused by external disturbance, improving task efficiency and reliability; in precision flexible assembly, it adjusts flexibly upon contact, preventing damage to the workpiece or to the robot itself.
Product Features
Humanoid Design & Dexterity
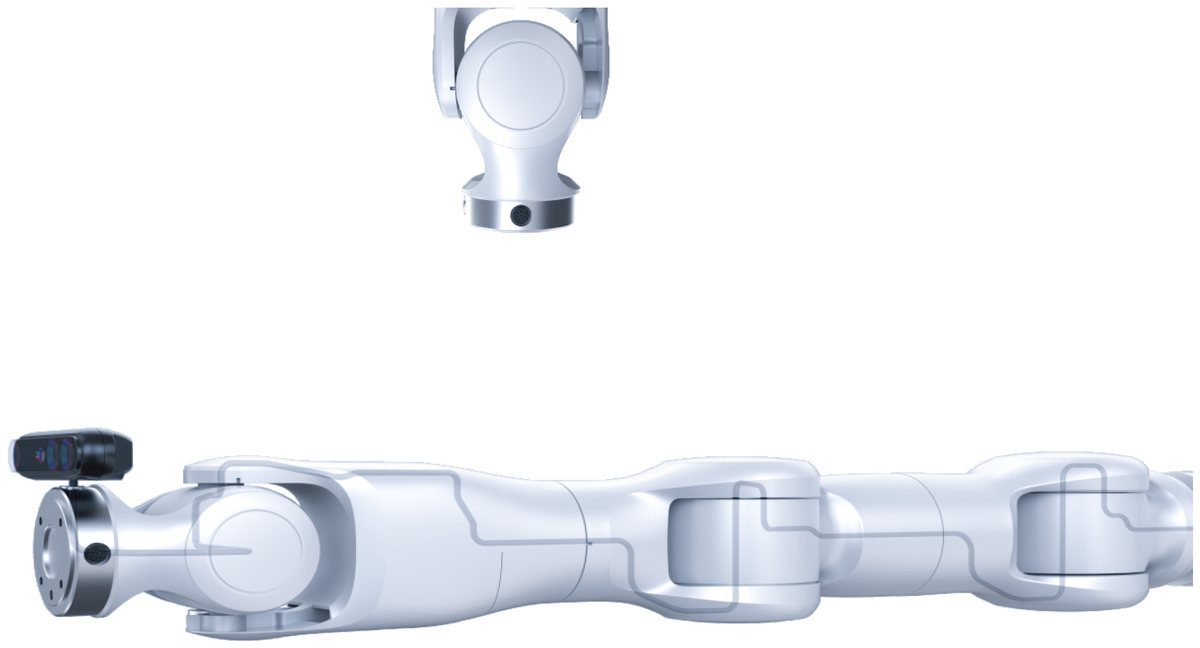
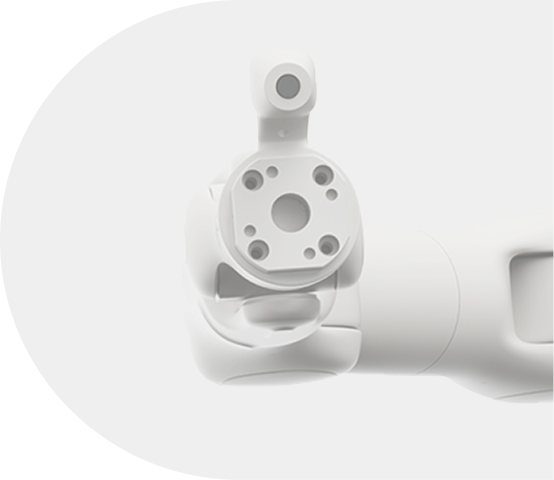
The 7-DOF symmetrical arms move as flexibly and naturally as human arms. The innovative crossed-axis wrist achieves biomechanical equivalence to the human wrist with a smaller rotation radius, making grasping and adjustment movements more natural and teleoperation smoother and more adaptable across diverse scenarios.
Safe & Compliant Interaction
Cada junta está equipada com um sensor de torque integrado, garantindo uma interação suave e segura que protege os usuários e o ambiente ao seu redor. O controle total da força articular e a proteção contra colisão são padrão em ambos os braços.
Industrial-Grade Performance
A tecnologia inovadora de compensação de conformidade aumenta significativamente a precisão absoluta. Combinado com precisão e rigidez de nível industrial, o robô oferece excelente desempenho em aplicações comerciais e industriais.
Standard 5-Camera Panoramic Vision
Todas as configurações são fornecidas com cinco câmeras panorâmicas – sem pontos cegos. O sistema abrange percepção ambiental, localização global, aquisição de nuvem de pontos, reconhecimento de alvo, posicionamento fino do efetor final, inspeção de peças e orientação visual de operação.
Powerful Edge Computing
The robot's brain is built on an NVIDIA Jetson Orin AGX 64 GB platform delivering 275 TOPS, with a 12-core CPU (up to 2.2 GHz) and 1.3 GHz GPU — supporting high-precision vision processing, data collection, deep learning and motion-control algorithms. The open ROS2 framework is supported for plug-and-play, developer-friendly deployment.
Comprehensive SDK & Teleoperation
The SDK provides rich functionality, including real-time force-control and position-control interfaces with control frequencies up to 1 kHz, plus advanced algorithms such as dynamics, kinematics, impedance control, payload identification, hybrid force-position control, collision detection, drag-to-teach and dual-arm coordination. Secondary-development interfaces encapsulate complex arm functions into APIs with demo examples for typical applications. The dedicated teleoperation system offers 16 DOF, 500 Hz control and sampling frequency, ≤100 ms end-to-end latency, Ethernet/CAN-FD communication and HDF5/RLDS data formats — ideal for data collection and imitation learning.
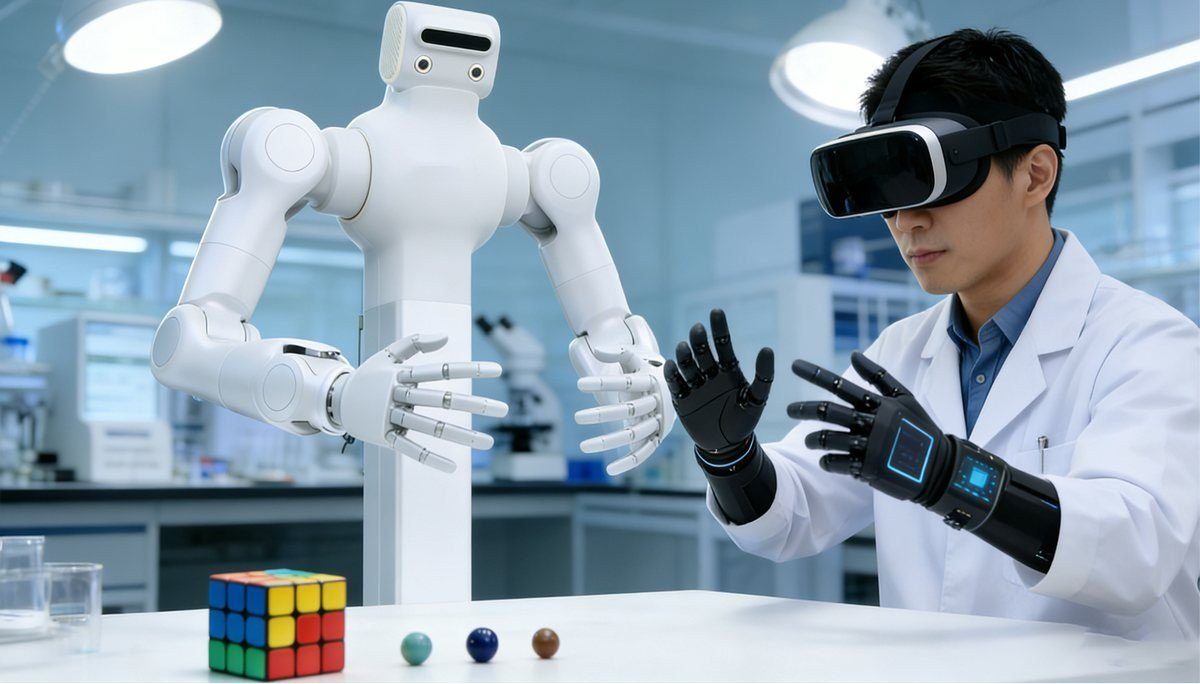
Flexible Expansion & Integration
The dual-arm end effectors provide a wide range of communication interfaces (EtherCAT, CAN FD, RS485) plus high-current power output and an 8-pin end connector, making it easy to integrate dexterous hands, 6-axis force/torque sensors and various actuators. A large hollow structure allows internal routing of camera cables and quick integration of stereo-vision systems while avoiding cable damage from environmental contact, and the platform is compatible with various mobility platforms.
Power & Continuous Operation
Alimentação direta pela rede elétrica (AC 220 V; adaptadores disponíveis para tensões internacionais), projetada para operação ininterrupta 24 horas sem módulo de bateria. O peso do robô é de aproximadamente 80 kg com um espaço de trabalho vertical de 0,6–1,8 m.
Aplicações
Precision flexible assembly, 3C electronics manufacturing, laboratory automation, scientific research and education (embodied intelligence and imitation-learning data collection), quality inspection and human-robot collaboration research.
Technical Specifications
Dual-Arm Robot — Standard Configuration
| Modelo | TROY Humanoid Robot (M3 / M6 options) |
| Graus de liberdade | 14 DOF (7 DOF × 2 arms) |
| Controle de força | Full-joint force control, standard; joint torque sensors on all axes |
| Rated payload (per arm) | 3 kg (M3) / 6 kg (M6) |
| Max payload (per arm) | 5 kg (M3) / 10 kg (M6) |
| Working reach (J2 to end flange) | 615 mm (M3) / 695 mm (M6) |
| Precisão de posicionamento repetido | ±0.03 mm |
| Force-control accuracy | ≤0.15 N, ≤0.05 N·m |
| Max joint speed | 180°/s |
| Control modes | Position control, impedance control, hybrid force-position control |
| Communication | 1 kHz EtherCAT |
| Braking | All joints with brakes |
| End-effector interface | RS485, CAN, EtherCAT |
| End 6-axis force/torque sensor | Optional |
| Dexterous hand | Optional |
| Base | Fixed-height rigid stand (fixed-station platform, no mobile chassis) |
| Vertical working space | 0.6–1.8 m |
| Robot weight | Approx. 80 kg |
| Sistema de visão | 5 cameras standard: head 1× D435 RGBD + 2× RGB; wrists 2× RGB (standard on all models) |
| Computing platform | NVIDIA Jetson Orin AGX 64 GB (275 TOPS); 12-core CPU up to 2.2 GHz; GPU 1.3 GHz |
| Framework | ROS2 supported |
| Teleoperation system | 16 DOF; position + impedance modes; 500 Hz control and sampling; ≤100 ms end-to-end latency; Ethernet / CAN-FD; 2560×720 @ 30 fps; HDF5, RLDS data formats |
| Fonte de energia | AC 220 V direct supply (adapters for overseas voltages); no battery module |
| Continuous operation | 24 hours uninterrupted |
| Communication ports | WiFi, Ethernet |
Arm Model Range (per arm)
| Parameter | TR-M6S SRS-686 | TR-M6S CCS-696 | TR-M6S CCS-809 | TR-M3S Long CCS-920 | TR-M6S Lite CCS-615 | TR-M6S Lite CCS-680 | TR-M6S Lite CCS-750 | TR-M20S CCS-105 |
| Number of joints | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 |
| Rated payload | 6 kg | 6 kg | 5 kg | 3 kg | 5 kg | 4 kg | 3 kg | 20 kg |
| Wrist configuration | Traditional collaborative wrist | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis |
| Working reach | 686 mm | 696 mm | 809 mm | 920 mm | 615 mm | 680 mm | 751 mm | 1050 mm |
| Weight (per arm) | 11.45 kg | 12.45 kg | 12.7 kg | 13.1 kg | 8.45 kg | 8.65 kg | 8.8 kg | 30 kg |
| Max TCP speed | 2 m/s | 2 m/s | 2 m/s | 2 m/s | 1.5 m/s | 1.5 m/s | 1.5 m/s | 2 m/s |
| Repetibilidade | ±0.03 mm | ±0.03 mm | ±0.04 mm | ±0.04 mm | ±0.03 mm | ±0.04 mm | ±0.04 mm | ±0.1 mm |
| Classificação IP | IP50 | IP50 | IP50 | IP50 | IP50 | IP50 | IP50 | IP65 |
| Brake control | All joints | All joints | All joints | All joints | J1–J4 | J1–J4 | J1–J4 | All joints |
| Consumo de energia | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 1000 W avg / 3800 W peak |
| Max joint speed | 180°/s | 180°/s | 180°/s | 180°/s | 180°/s | 180°/s | 180°/s | 120°/s |
Common Parameters & Certifications
| Joint torque sensors | Standard on all axes |
| Camera cable | Embeddable in end-effector |
| Force-control accuracy | ≤0.15 N, ≤0.05 N·m |
| Communication | EtherCAT, cycle ≤1 ms |
| Debugging software | PC-based setup & visualization software for 7 axes |
| Encoder | Dual absolute encoders |
| On-board interface (end-effector) | Drag-teach enabling button |
| On-board interface (power) | 24 VDC (rated current 3 A) |
| On-board interface (communication) | RS485, CAN FD, EtherCAT |
| Tensão operacional | 48 V (±10%) |
| Certifications | CE marking, ISO/TS 15066, ISO 13849-1 PLd (Cat. 3), EN 60204-1:2018, EN IEC 61000-6-2, EN IEC 61000-6-4, EN ISO 12100:2010 |
As especificações estão sujeitas a alterações sem aviso prévio. Entre em contato com nossa equipe de vendas para obter as últimas folhas de dados, desenhos e opções de configuração.
Dados técnicos completos
| Modelo | TR-M |
|---|---|
| Carga útil | 20 kg |
| Alcance | 0.03 mm |
| Tolerância | ±0.03 mm |
| Categoria | IA e robôs humanóides |
| Tempo de espera | 45 dias |
Os valores são nominais a 20 °C. Baixe a folha de dados para modelos cad, curvas de torque e mapas de E/S do controlador.
Onde corre
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Perguntas do comprador
Quais são as principais especificações?
Modelo: TR-M, Carga útil: 20 kg, Alcance: 0,03 mm.
Qual é o prazo de entrega?
45 dias para configuração padrão; confirmado na cotação.
Pode ser personalizado?
Sim - opções OEM/ODM, tensão, ferramentas e marca podem ser adaptadas. Envie o aplicativo e o resultado desejado para uma proposta.
Receba uma proposta de preço para TR-M
Inclua a peça, a taxa alvo e a porta de destino. Um engenheiro – não um chatbot – responde em 48 horas.
Mesma categoria

Robô humanóide com rodas e braço duplo

Robô de serviço biomimético Panda
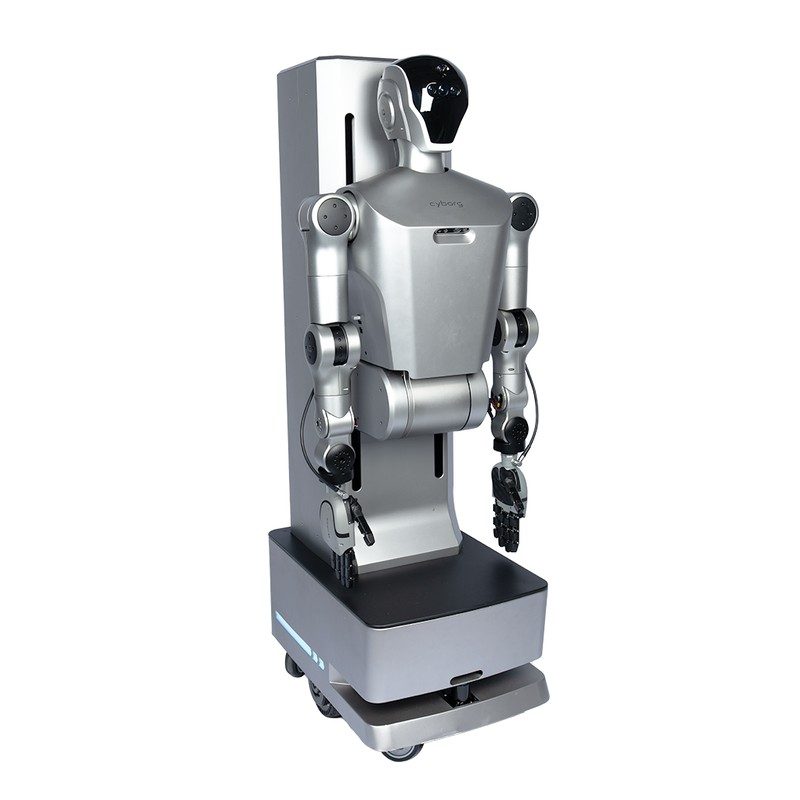
Robô humanóide com rodas
Revisado por TROY Engenharia ·. As especificações são verificadas novamente em relação à folha de dados do fornecedor a cada cotação.