



Robot humanoide de doble brazo
El TR-M es un robot humanoide para investigación/recepción. Especificaciones clave: Carga útil 20 kg; alcanzar 0,03 mm; Tolerancia ±0,03 mm. El plazo de entrega es de 45 días; El precio se cotiza por configuración. Certificaciones: Documentación CE bajo petición.
- Modelo
- TR-M
- Carga útil
- 20 kg
- Alcance
- 0.03 mm
- Tolerancia
- ±0.03 mm
- Categoría
- IA y robots humanoides
- plazo de entrega
- 45 dias
Para qué sirve esta plataforma
TROY robot humanoide de doble brazo: 14 DOF, control de fuerza de todas las articulaciones con sensores de par de articulación MEMS, repetibilidad de +/-0,03 mm, opciones de carga útil de 3 a 20 kg, visión de 5 cámaras, NVIDIA Jetson Orin AGX 275 TOPS, ROS2.
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 45 dias |
| Cantidad mínima de pedido | 1 unidad |
| Origen | Porcelana |
| puerto de carga | Shénzhen, China |
| Incoterm | MANDO Shenzhen/CIF a petición |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
AI Robot Introduction:
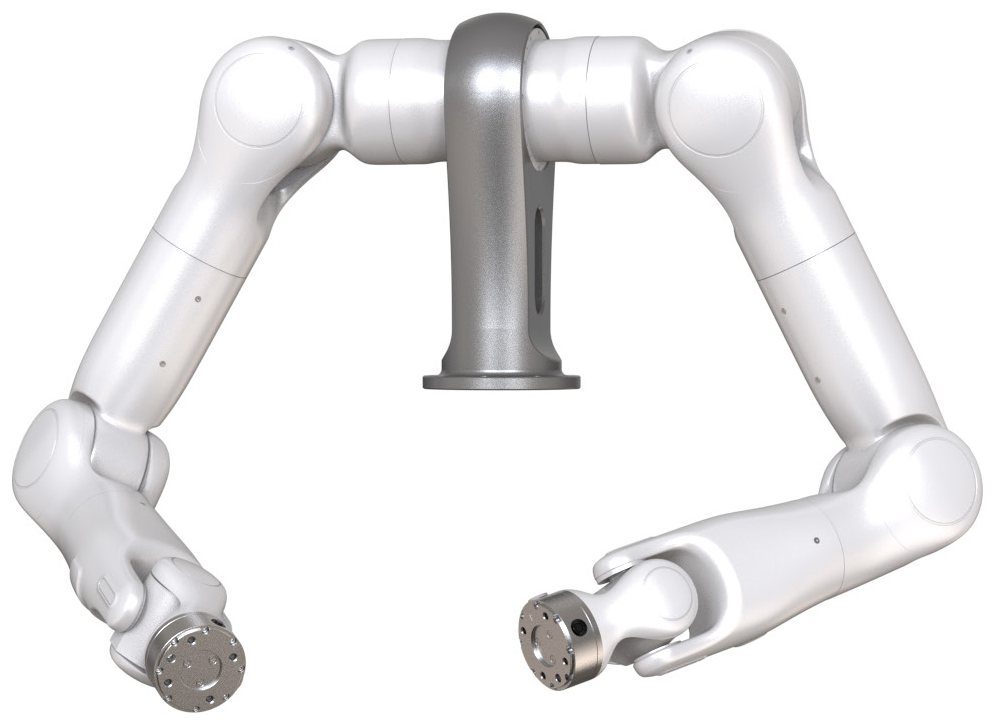
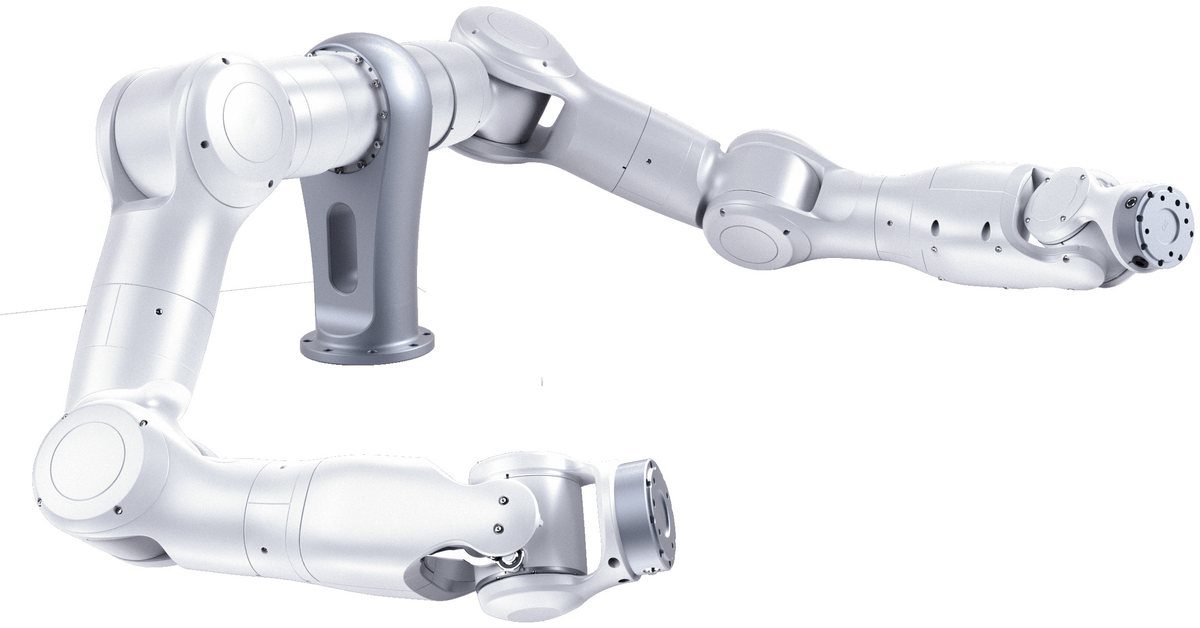
TROY Humanoid Robot is a fully force-controlled dual-arm humanoid robot platform designed for high-precision, fixed-station tasks in industry and research. A rigid stand replaces the conventional mobile chassis, trading mobility for uncompromising stability and accuracy — making the platform ideal for precision flexible assembly, laboratory automation, inspection, and embodied-intelligence research.
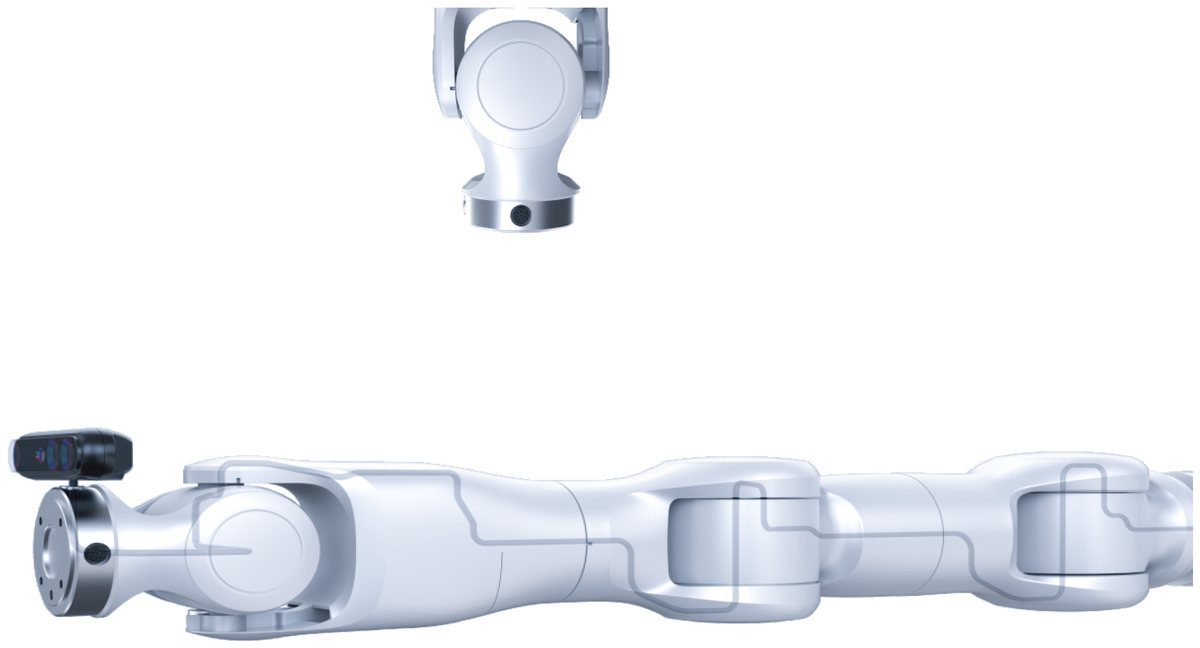
The robot features two 7-DOF arms (14 DOF in total) with joint torque sensors standard on every axis. Repeat positioning accuracy reaches ±0.03 mm and force-control accuracy is up to 0.15 N, with position, impedance and hybrid force-position control modes in the standard controller. Each arm uses an innovative crossed-axis wrist design that eliminates the degree-of-freedom degradation of traditional wrists, achieving biomechanical equivalence to the human wrist for more natural, human-like motion.
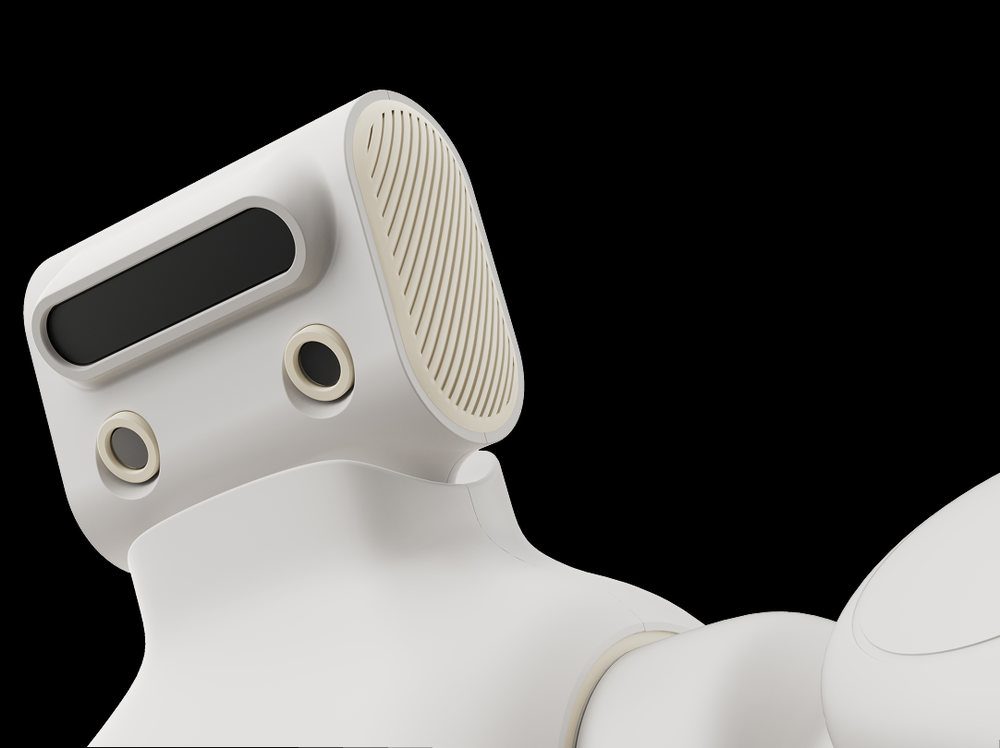
The platform ships fully equipped: a 5-camera panoramic vision system (head: 1× depth camera + 2× RGB cameras; wrists: 2× RGB cameras), an NVIDIA Jetson Orin AGX 64 GB (275 TOPS) computing platform and open ROS2 support — ready for vision-guided operation, data collection and secondary development out of the box. Eight arm models cover rated payloads from 3 kg to 20 kg and working reaches from 615 mm to 1050 mm, so a single controller, SDK and software ecosystem scales across applications.
Core Technology
Joint Torque Sensor
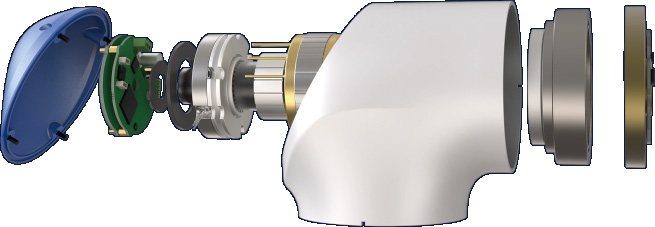
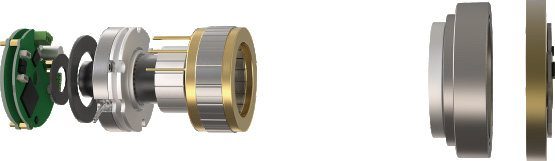
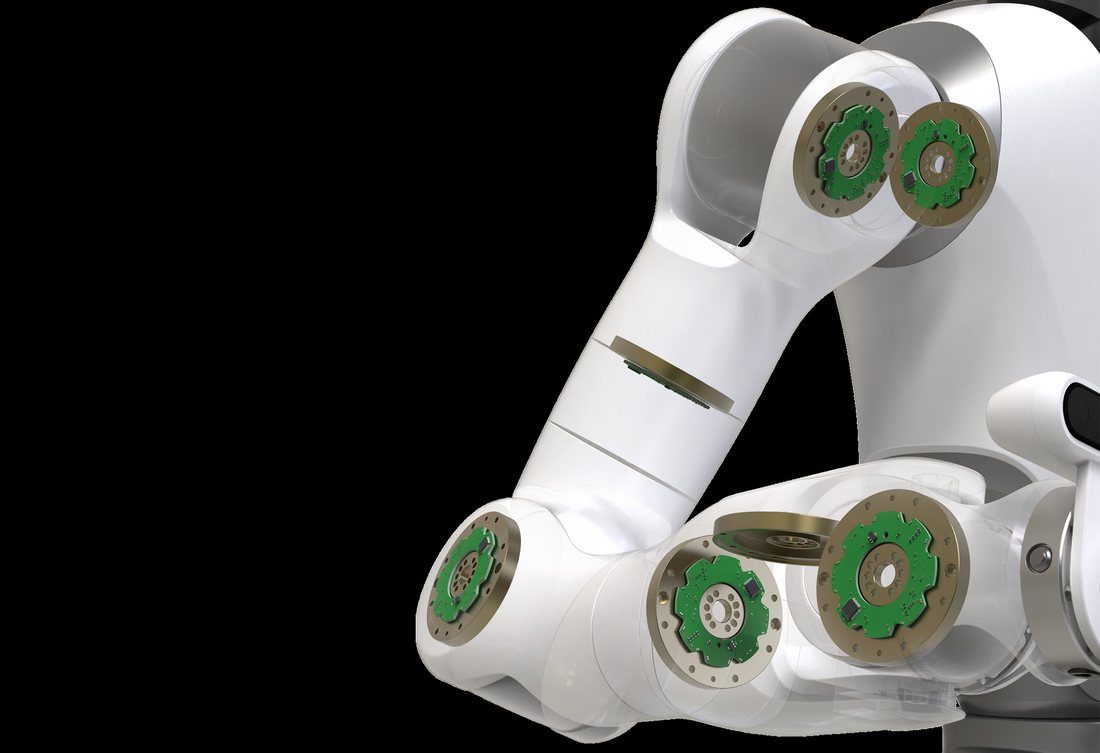
Self-developed joint torque sensors — among the first to integrate MEMS sensing technology into robotic arm joints. MEMS sensors deliver ultra-precise force detection (10× sensitivity); silicon micro-melting technology provides superior stability (4×); and a special steel structure design enhances rigidity and durability (2×).
Lightweight Integrated Joint Module
A modular design enables rapid and efficient arm assembly, and the lightweight structure makes it the lightest force-controlled module in its payload class. The built-in EtherCAT communication driver features four-loop control (position, velocity, torque and current loops) supporting 8 kHz torque closed-loop control directly on the driver. Integrated dual absolute encoders enable full closed-loop control with battery-free zero-point recording, while a built-in friction brake ensures no drift when powered off and no jitter when powered on.
Impedance Control & Dynamic Tracking
With full-body force control and impedance technology, the robot explores the world like a human. In human-robot interaction it exhibits natural compliance, reducing impact forces and enhancing comfort and safety; in unknown environments, impedance control helps the robot adapt to changes and minimizes oscillation and instability caused by external disturbance, improving task efficiency and reliability; in precision flexible assembly, it adjusts flexibly upon contact, preventing damage to the workpiece or to the robot itself.
Product Features
Humanoid Design & Dexterity
The 7-DOF symmetrical arms move as flexibly and naturally as human arms. The innovative crossed-axis wrist achieves biomechanical equivalence to the human wrist with a smaller rotation radius, making grasping and adjustment movements more natural and teleoperation smoother and more adaptable across diverse scenarios.
Safe & Compliant Interaction
Cada articulación está equipada con un sensor de torsión incorporado, lo que garantiza una interacción suave y segura que protege a los usuarios y su entorno. El control total de la fuerza de las articulaciones y la protección contra colisiones vienen de serie en ambos brazos.
Industrial-Grade Performance
La innovadora tecnología de compensación del cumplimiento mejora significativamente la precisión absoluta. Combinado con precisión y rigidez de grado industrial, el robot ofrece un rendimiento excepcional tanto en aplicaciones comerciales como industriales.
Standard 5-Camera Panoramic Vision
Todas las configuraciones se entregan con cinco cámaras panorámicas, sin puntos ciegos. El sistema cubre la percepción ambiental, la localización global, la adquisición de nubes de puntos, el reconocimiento de objetivos, el posicionamiento fino del efector final, la inspección de la pieza de trabajo y la guía visual de la operación.
Powerful Edge Computing
The robot's brain is built on an NVIDIA Jetson Orin AGX 64 GB platform delivering 275 TOPS, with a 12-core CPU (up to 2.2 GHz) and 1.3 GHz GPU — supporting high-precision vision processing, data collection, deep learning and motion-control algorithms. The open ROS2 framework is supported for plug-and-play, developer-friendly deployment.
Comprehensive SDK & Teleoperation
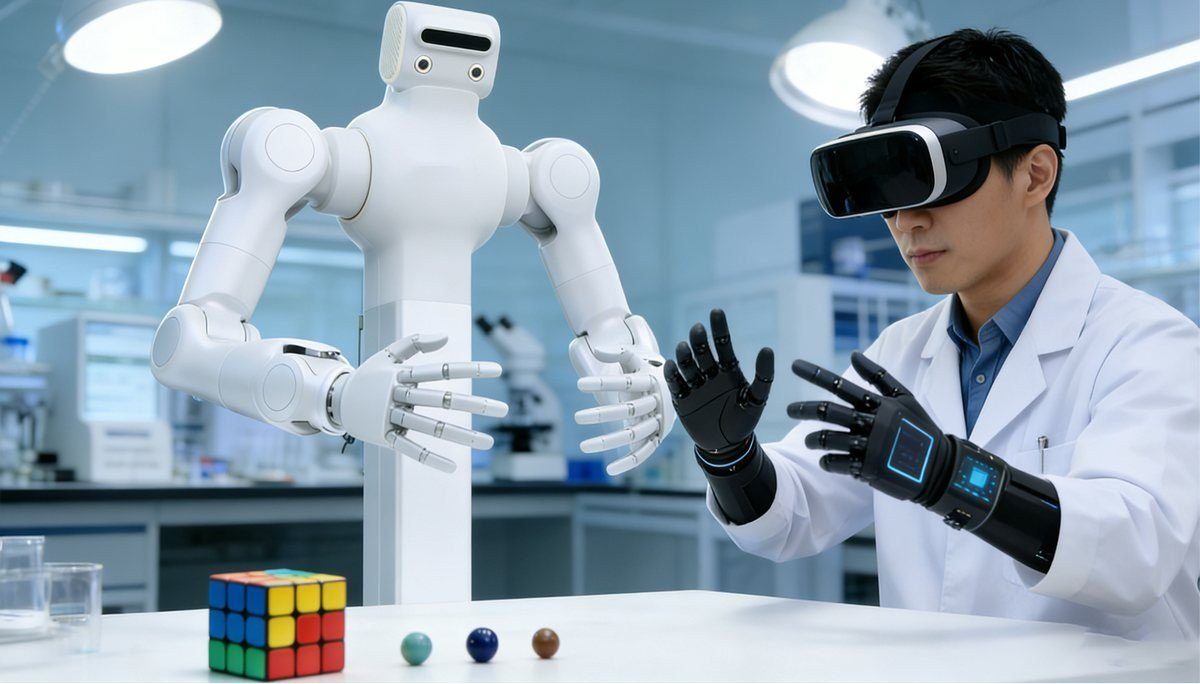
The SDK provides rich functionality, including real-time force-control and position-control interfaces with control frequencies up to 1 kHz, plus advanced algorithms such as dynamics, kinematics, impedance control, payload identification, hybrid force-position control, collision detection, drag-to-teach and dual-arm coordination. Secondary-development interfaces encapsulate complex arm functions into APIs with demo examples for typical applications. The dedicated teleoperation system offers 16 DOF, 500 Hz control and sampling frequency, ≤100 ms end-to-end latency, Ethernet/CAN-FD communication and HDF5/RLDS data formats — ideal for data collection and imitation learning.
Flexible Expansion & Integration
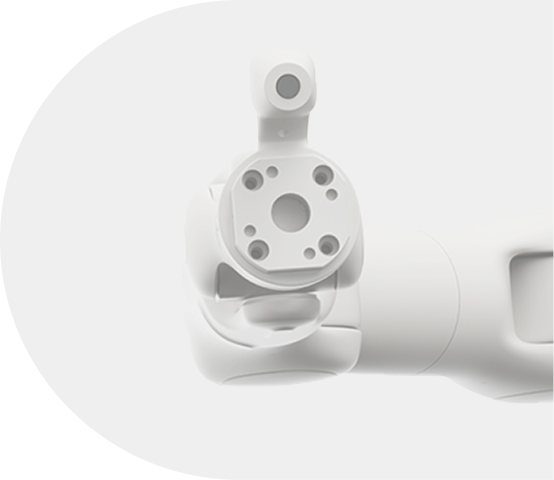
The dual-arm end effectors provide a wide range of communication interfaces (EtherCAT, CAN FD, RS485) plus high-current power output and an 8-pin end connector, making it easy to integrate dexterous hands, 6-axis force/torque sensors and various actuators. A large hollow structure allows internal routing of camera cables and quick integration of stereo-vision systems while avoiding cable damage from environmental contact, and the platform is compatible with various mobility platforms.
Power & Continuous Operation
Suministro directo a la red (CA 220 V; adaptadores disponibles para voltajes extranjeros), diseñado para funcionamiento ininterrumpido las 24 horas sin módulo de batería. El peso del robot es de aproximadamente 80 kg con un espacio de trabajo vertical de 0,6 a 1,8 m.
Aplicaciones
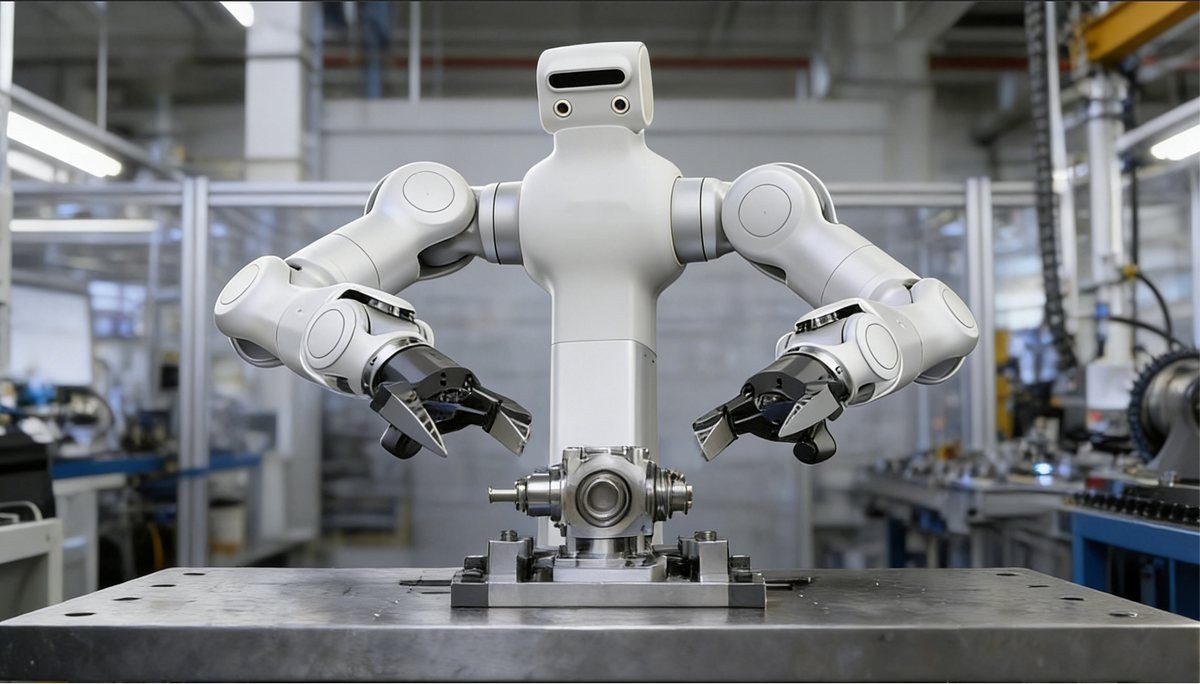
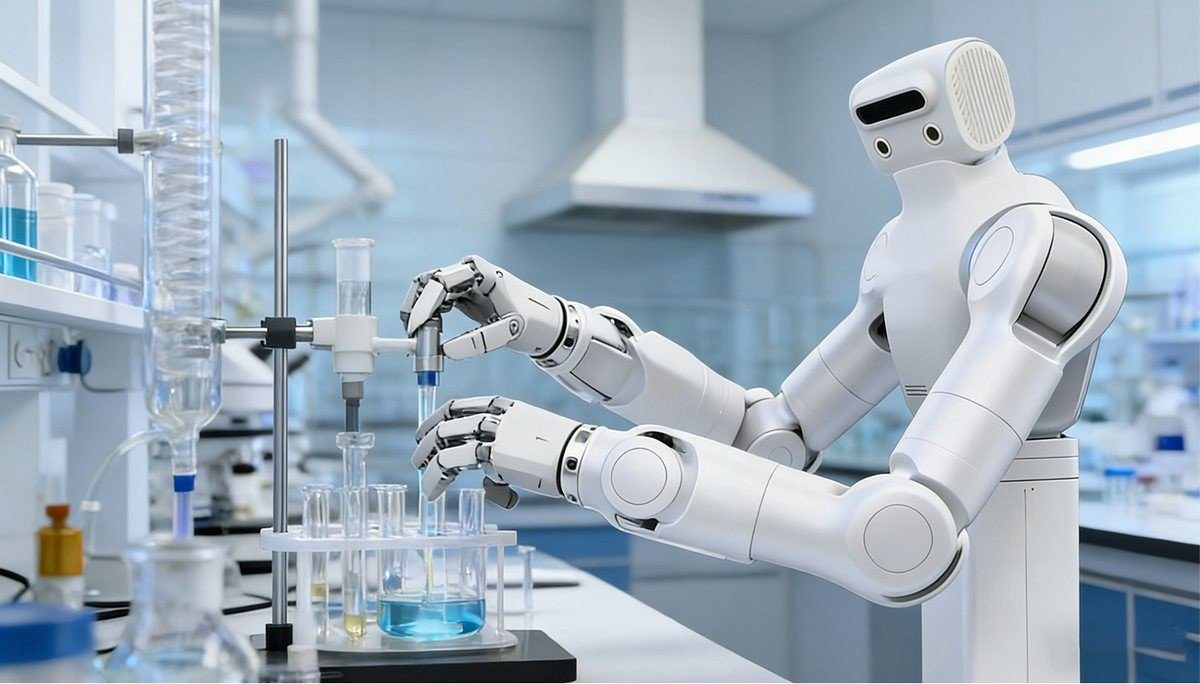
Precision flexible assembly, 3C electronics manufacturing, laboratory automation, scientific research and education (embodied intelligence and imitation-learning data collection), quality inspection and human-robot collaboration research.
Technical Specifications
Dual-Arm Robot — Standard Configuration
| Modelo | TROY Humanoid Robot (M3 / M6 options) |
| Grados de libertad | 14 DOF (7 DOF × 2 arms) |
| control de fuerza | Full-joint force control, standard; joint torque sensors on all axes |
| Rated payload (per arm) | 3 kg (M3) / 6 kg (M6) |
| Max payload (per arm) | 5 kg (M3) / 10 kg (M6) |
| Working reach (J2 to end flange) | 615 mm (M3) / 695 mm (M6) |
| Precisión de posicionamiento repetido | ±0.03 mm |
| Force-control accuracy | ≤0.15 N, ≤0.05 N·m |
| Max joint speed | 180°/s |
| Control modes | Position control, impedance control, hybrid force-position control |
| Communication | 1 kHz EtherCAT |
| Braking | All joints with brakes |
| End-effector interface | RS485, CAN, EtherCAT |
| End 6-axis force/torque sensor | Optional |
| Dexterous hand | Optional |
| Base | Fixed-height rigid stand (fixed-station platform, no mobile chassis) |
| Vertical working space | 0.6–1.8 m |
| Robot weight | Approx. 80 kg |
| Sistema de visión | 5 cameras standard: head 1× D435 RGBD + 2× RGB; wrists 2× RGB (standard on all models) |
| Computing platform | NVIDIA Jetson Orin AGX 64 GB (275 TOPS); 12-core CPU up to 2.2 GHz; GPU 1.3 GHz |
| Framework | ROS2 supported |
| Teleoperation system | 16 DOF; position + impedance modes; 500 Hz control and sampling; ≤100 ms end-to-end latency; Ethernet / CAN-FD; 2560×720 @ 30 fps; HDF5, RLDS data formats |
| Fuente de alimentación | AC 220 V direct supply (adapters for overseas voltages); no battery module |
| Continuous operation | 24 hours uninterrupted |
| Communication ports | WiFi, Ethernet |
Arm Model Range (per arm)
| Parameter | TR-M6S SRS-686 | TR-M6S CCS-696 | TR-M6S CCS-809 | TR-M3S Long CCS-920 | TR-M6S Lite CCS-615 | TR-M6S Lite CCS-680 | TR-M6S Lite CCS-750 | TR-M20S CCS-105 |
| Number of joints | 7 | 7 | 7 | 7 | 7 | 7 | 7 | 7 |
| Rated payload | 6 kg | 6 kg | 5 kg | 3 kg | 5 kg | 4 kg | 3 kg | 20 kg |
| Wrist configuration | Traditional collaborative wrist | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis | Crossed-axis |
| Working reach | 686 mm | 696 mm | 809 mm | 920 mm | 615 mm | 680 mm | 751 mm | 1050 mm |
| Weight (per arm) | 11.45 kg | 12.45 kg | 12.7 kg | 13.1 kg | 8.45 kg | 8.65 kg | 8.8 kg | 30 kg |
| Max TCP speed | 2 m/s | 2 m/s | 2 m/s | 2 m/s | 1.5 m/s | 1.5 m/s | 1.5 m/s | 2 m/s |
| Repetibilidad | ±0.03 mm | ±0.03 mm | ±0.04 mm | ±0.04 mm | ±0.03 mm | ±0.04 mm | ±0.04 mm | ±0.1 mm |
| Clasificación IP | IP50 | IP50 | IP50 | IP50 | IP50 | IP50 | IP50 | IP65 |
| Brake control | All joints | All joints | All joints | All joints | J1–J4 | J1–J4 | J1–J4 | All joints |
| Consumo de energía | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 400 W avg / 600 W peak | 1000 W avg / 3800 W peak |
| Max joint speed | 180°/s | 180°/s | 180°/s | 180°/s | 180°/s | 180°/s | 180°/s | 120°/s |
Common Parameters & Certifications
| Joint torque sensors | Standard on all axes |
| Camera cable | Embeddable in end-effector |
| Force-control accuracy | ≤0.15 N, ≤0.05 N·m |
| Communication | EtherCAT, cycle ≤1 ms |
| Debugging software | PC-based setup & visualization software for 7 axes |
| Encoder | Dual absolute encoders |
| On-board interface (end-effector) | Drag-teach enabling button |
| On-board interface (power) | 24 VDC (rated current 3 A) |
| On-board interface (communication) | RS485, CAN FD, EtherCAT |
| Tensión de funcionamiento | 48 V (±10%) |
| Certifications | CE marking, ISO/TS 15066, ISO 13849-1 PLd (Cat. 3), EN 60204-1:2018, EN IEC 61000-6-2, EN IEC 61000-6-4, EN ISO 12100:2010 |
Las especificaciones están sujetas a cambios sin previo aviso. Comuníquese con nuestro equipo de ventas para obtener las últimas hojas de datos, dibujos y opciones de configuración.
Datos técnicos completos
| Modelo | TR-M |
|---|---|
| Carga útil | 20 kg |
| Alcance | 0.03 mm |
| Tolerancia | ±0.03 mm |
| Categoría | IA y robots humanoides |
| plazo de entrega | 45 dias |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave?
Modelo: TR-M, Carga útil: 20 kg, Alcance: 0,03 mm.
¿Cuál es el plazo de entrega?
45 días para la configuración estándar; confirmado en la cotización.
¿Se puede personalizar?
Sí, se pueden adaptar las opciones OEM/ODM, el voltaje, las herramientas y la marca. Envíe la solicitud y el resultado objetivo de una propuesta.
Obtenga una propuesta con precio para TR-M
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria

Robot humanoide con ruedas y dos brazos

Robot de servicio Panda biomimético
Robot humanoide con ruedas
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.