


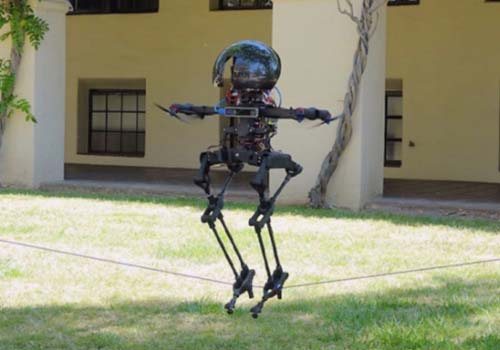
Le 9 octobre, des chercheurs du California Institute of Technology ont développé un robot bipède combinant des mouvements de marche et de vol bipèdes, le rendant extrêmement flexible et capable d'effectuer des mouvements complexes, comme le glissement. Skateboard, funambulisme, etc.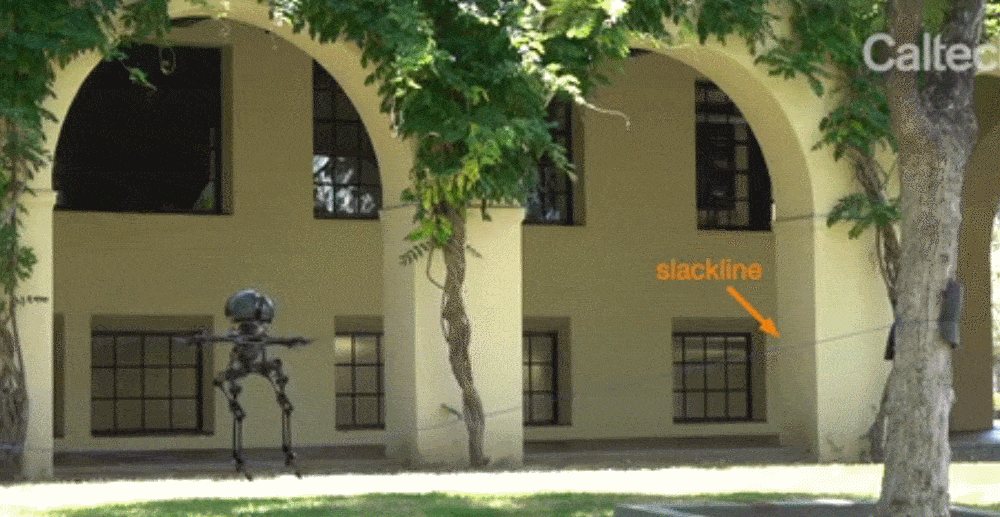
▲LEO walks along the rope tied between the treesThe design of this robot is inspired by the various behaviors of birds between walking and flying. The researchers named it LEONARDO (legs on the "legsonboarddrone" drone, or LEO for short). LEO can achieve fine control of its own balance through multi-articulated legs and propeller-based propellers.
The researchers stated in the research paper that LEO can perform various tasks that are difficult for humans and traditional robots to perform thanks to its hybrid motion capabilities. High-altitude operations will be one of the most suitable applications for LEO, such as the maintenance of high-voltage lines, and spray paint on high-altitude bridges.
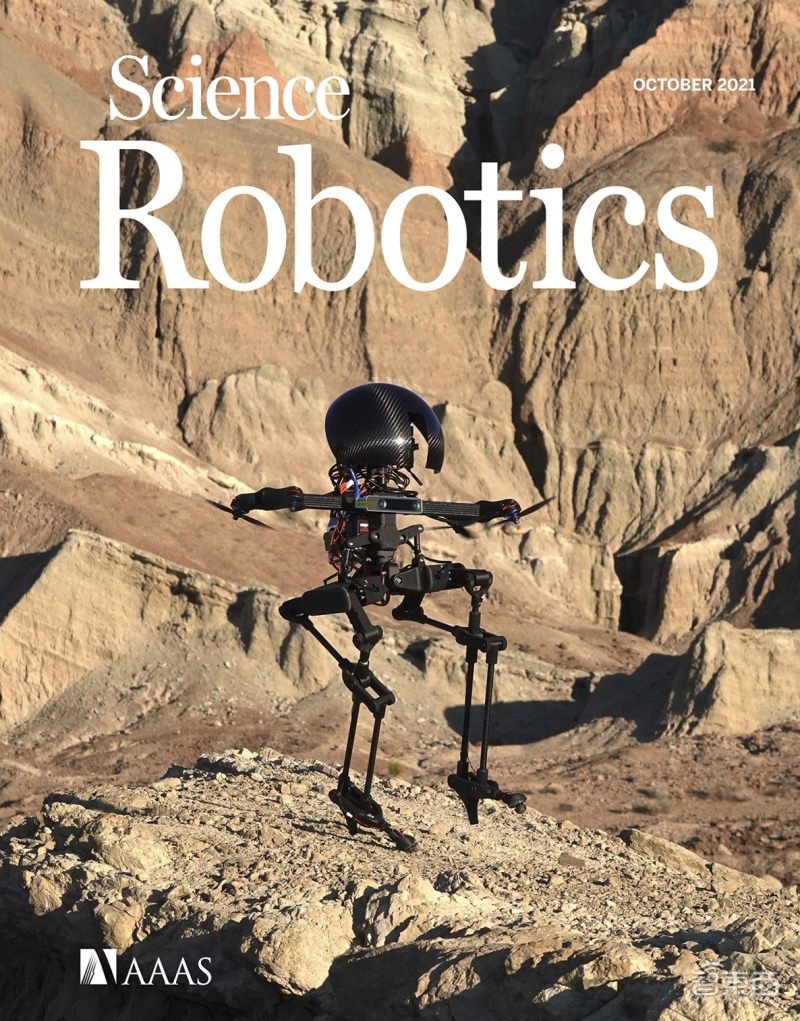
La recherche a été publiée ce mercredi dans Science Robotics, une sous-revue de Science, et a fait la couverture de la revue ce mois-ci. Le titre de la thèse est "Un robot marcheur bipède capable de voler, de faire de la slackline et de faire du skateboard (un robot marcheur bipède capable de voler, de marcher sur une corde raide et de faire du skateboard)".
 D'abord. Changez la façon traditionnelle de se déplacer pour que le robot puisse courir et voler
La plupart des robots existants peuvent se déplacer au sol ou dans les airs, mais il n’existe pratiquement aucun robot possédant ces deux modes de déplacement. De plus, les robots existants ont rarement la capacité d’effectuer des tâches complexes.
Ground robots have legged, wheeled, crawling and other forms. Among them, biped robots have attracted much attention because they have the appearance of humans and can walk, run, and jump like humans. However, the movement of ground robots is easily restricted by rugged terrain, and its application range is also limited to near the ground, making it difficult to work at heights.
Flying robots can ignore all kinds of rugged terrain and engage in aerial work such as remote sensing, delivery, search and rescue, and inspection. But its own shortcomings are also very obvious, such as high energy consumption, short flight time, and limited load capacity. In addition, because aerial robots need to take care of their own stability when working in the air, it is more difficult to physically interact with objects than ground robots.
Les chercheurs ont combiné les avantages de ces deux robots, permettant à LEO de combiner les modes de mouvement marche et vol pour des mouvements mixtes et de s'adapter à divers terrains accidentés en basculant entre différents modes de mouvement.
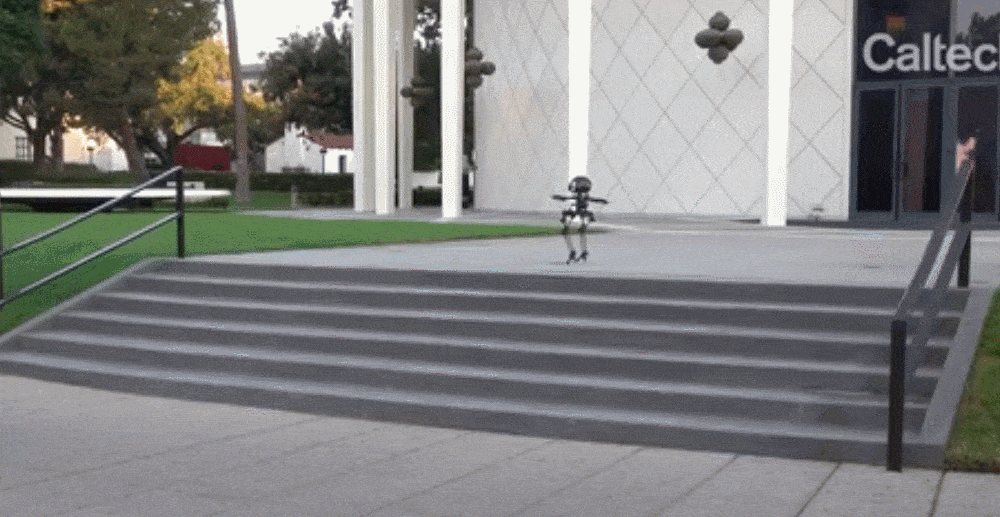
▲LEO s'est dirigé vers le devant des marches et a dévalé les marchesDeuxième. La hauteur de 75 cm ne fait que 5 kg et le poids est de 4 hélices.
Le poids de LEO est de 2,58 kg et la hauteur totale en marchant est de 75 cm. Il est principalement composé d'un torse, d'un système de propulsion à hélice et de deux jambes à talons pointus.
In order to make it light enough, LEO’s leg structure uses carbon fiber tubes and 3D printed carbon fiber reinforced nylon joints to support ball bearings. Its two legs are symmetrical. Each leg has 3 servo motors. One is located at the pelvis and the other two are located at the front and back of the hip. The three servo motors jointly control the movement of the legs.
Les épaules de LEO sont équipées de 4 hélices placées symétriquement pour stabiliser et contrôler les mouvements de marche et de vol.
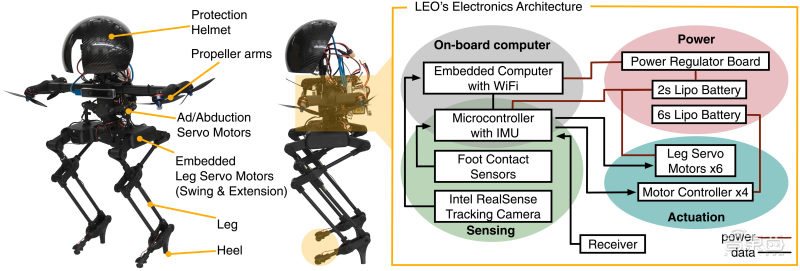
▲Pièces électroniques et mécaniques de LEOLEO peut fonctionner de manière totalement autonome grâce à son ordinateur de bord et sa suite de capteurs. Selon le type d'obstacle à franchir, il peut choisir d'utiliser la marche ou le vol, ou mélanger les deux selon les besoins.
Pendant la marche, les hélices de LEO veillent à ce qu'il puisse rester droit pendant la marche, et les actionneurs de jambes déplacent le centre de gravité du robot vers l'avant en modifiant la position des jambes pour permettre la marche. En vol, LEO peut utiliser seul des hélices et voler comme un drone.Troisièmement, le ski, la marche sur une corde raide et les opérations à haute altitude sont la plus grande direction d'application
Grâce à sa capacité à mélanger les sports, les chercheurs ont découvert qu'il pouvait réaliser certaines actions difficiles pour les robots conventionnels, comme marcher sur des cordes et glisser sur des planches à roulettes. Et il a également une capacité anti-interférence très élevée, et il peut rester stable même à des vitesses de vent allant jusqu'à 3,8 m/s.
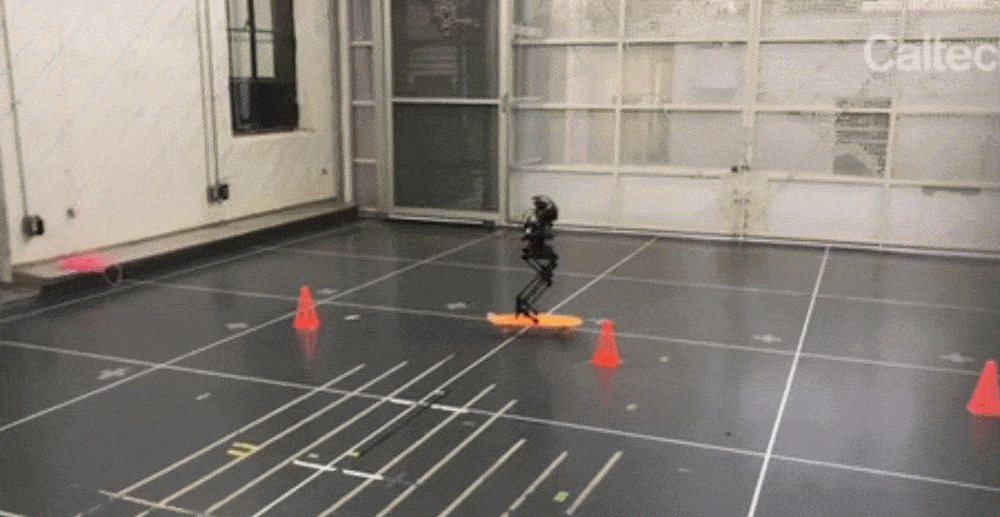
▲Le skateboard LEO pour contourner les obstaclesLes chercheurs ont déclaré dans l'article : « Les applications les plus appropriées pour le LEO sont peut-être celles impliquant des opérations à haute altitude. Ces tâches sont généralement dangereuses pour les humains et nécessitent leur remplacement par des robots. »
For example, the current high-voltage line inspection is done by professionals, who not only have to remotely inspect the line, but also go on the line for inspection and maintenance. Using LEO, there is no need to send personnel to climb up the wires, and only use the robot to fly onto high-voltage lines and walk along the wires for maintenance work. This will reduce maintenance costs and reduce the possibility of falling casualties.
In addition to these effects, the technology designed for LEO can also promote the development of adaptive landing gear systems. The research team envisions that future Martian rotorcraft can be equipped with legged landing gear so that they can maintain their balance when landing on sloping or uneven terrain, thereby reducing the risk of landing failure.
Next, the team plans to improve the performance of LEO by improving the leg design to make it stronger to support heavier robots and increase the thrust of the propeller. In addition, they also hope that LEO can be more autonomous, so that when the robot is walking on rugged terrain, it can understand how much weight the legs support and how much thrust is required by the propeller.
The researchers also plan to equip LEO with a newly developed control algorithm that uses a deep neural network to control the landing of the drone, allowing the robot to better understand the environment and decide on its own the best combination of walking, flying or mixed motion. The safest and least energy-consuming way to move from one place to another.
Conclusion: Robot Lion Peut courir et voler, de sorte que l'espace d'application des robots bipèdes soit plus large
En raison de leur apparence humaine, les robots bipèdes peuvent imiter les humains pour accomplir diverses tâches. Cependant, en raison des conditions environnementales et du terrain, les mouvements des robots bipèdes seront limités dans de nombreux cas.
LEO combine la marche et le vol pour permettre aux robots bipèdes de courir et de voler, brisant ainsi l'obstacle du terrain et le rendant plus largement utilisé.Robot humanoïde ; Robot de service AI ; Cobot mobile


