


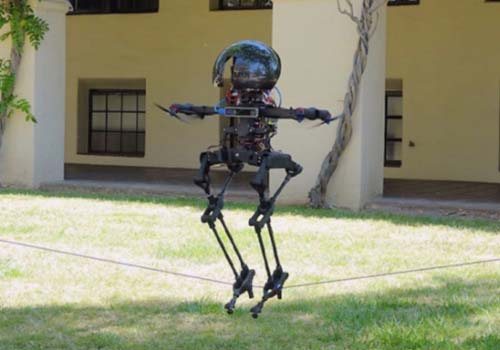
Vào ngày 9 tháng 10, các nhà nghiên cứu từ Viện Công nghệ California đã phát triển một robot hai chân kết hợp chuyển động đi và bay bằng hai chân, khiến nó cực kỳ linh hoạt và có thể thực hiện các chuyển động phức tạp, chẳng hạn như trượt. Trượt ván, đi bộ trên dây, v.v.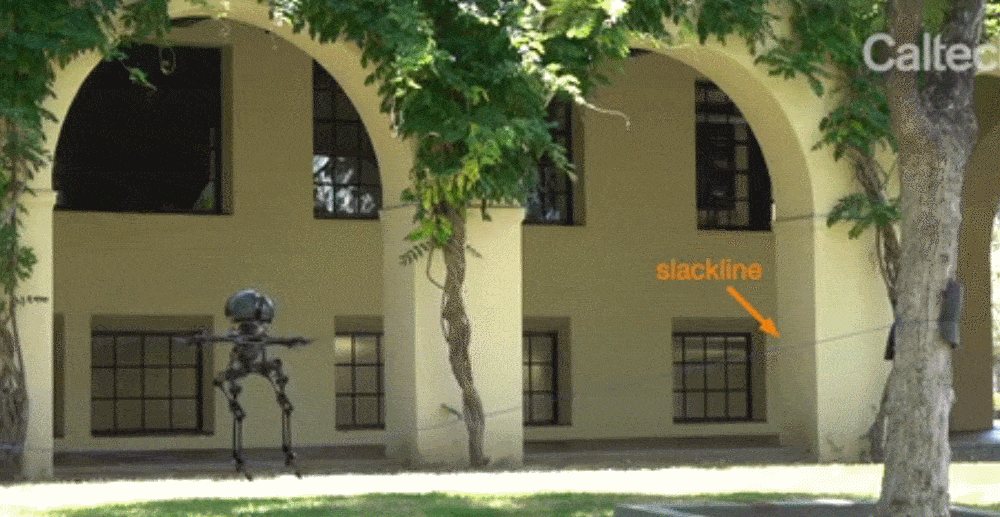
▲LEO walks along the rope tied between the treesThe design of this robot is inspired by the various behaviors of birds between walking and flying. The researchers named it LEONARDO (legs on the "legsonboarddrone" drone, or LEO for short). LEO can achieve fine control of its own balance through multi-articulated legs and propeller-based propellers.
The researchers stated in the research paper that LEO can perform various tasks that are difficult for humans and traditional robots to perform thanks to its hybrid motion capabilities. High-altitude operations will be one of the most suitable applications for LEO, such as the maintenance of high-voltage lines, and spray paint on high-altitude bridges.
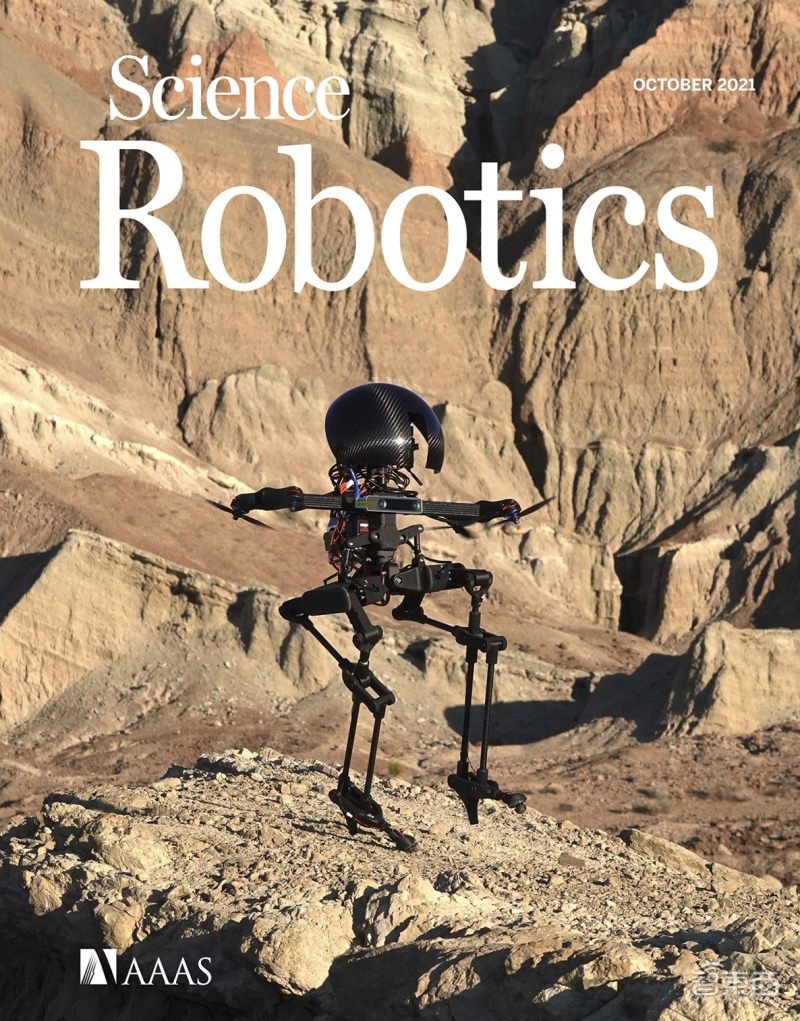
Nghiên cứu được công bố vào thứ Tư tuần này trên Science Robotics, một tạp chí phụ của Khoa học và xuất hiện trên trang bìa của tạp chí trong tháng này. Tên đề tài luận án là “Robot đi bộ hai chân có thể bay, dây chùng và ván trượt (robot đi bộ bằng hai chân có thể bay, đi trên dây và trượt ván)”.
 Đầu tiên. Thay đổi cách chuyển động truyền thống để robot có thể chạy và bay
Hầu hết các robot hiện có có thể di chuyển trên mặt đất hoặc trên không, nhưng hầu như không có robot nào có cả hai chế độ di chuyển này. Ngoài ra, các robot hiện tại hiếm khi có khả năng thực hiện các nhiệm vụ phức tạp.
Ground robots have legged, wheeled, crawling and other forms. Among them, biped robots have attracted much attention because they have the appearance of humans and can walk, run, and jump like humans. However, the movement of ground robots is easily restricted by rugged terrain, and its application range is also limited to near the ground, making it difficult to work at heights.
Flying robots can ignore all kinds of rugged terrain and engage in aerial work such as remote sensing, delivery, search and rescue, and inspection. But its own shortcomings are also very obvious, such as high energy consumption, short flight time, and limited load capacity. In addition, because aerial robots need to take care of their own stability when working in the air, it is more difficult to physically interact with objects than ground robots.
Các nhà nghiên cứu đã kết hợp những ưu điểm của hai robot này, cho phép LEO kết hợp các chế độ chuyển động đi bộ và bay để tạo ra chuyển động hỗn hợp, đồng thời thích ứng với nhiều địa hình gồ ghề khác nhau bằng cách chuyển đổi giữa các chế độ chuyển động khác nhau.
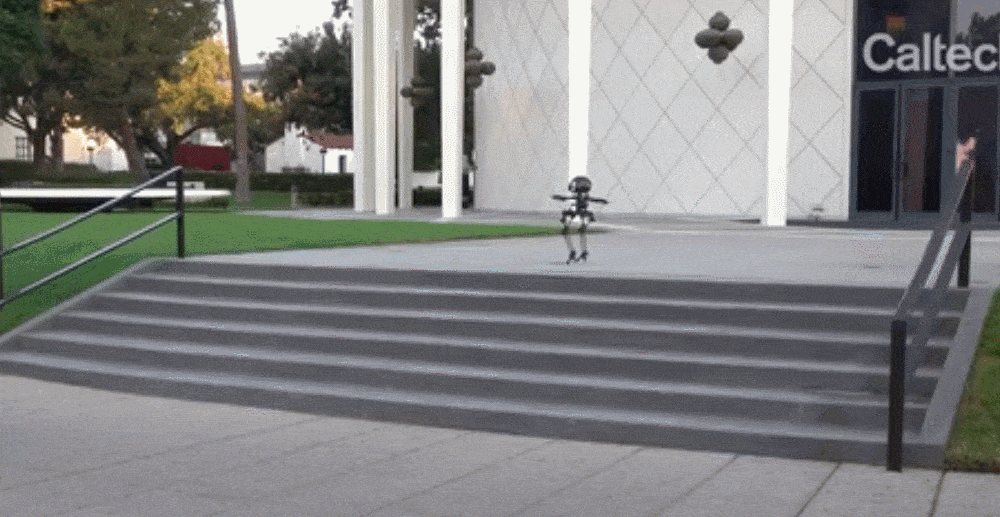
▲LEO bước tới trước bậc thang và bay xuống bậc thangThứ hai. Chiều cao 75 cm chỉ 5 kg và trọng lượng là 4 cánh quạt.
Trọng lượng của LEO là 2,58 kg và chiều cao tổng thể khi đi là 75 cm. Nó chủ yếu bao gồm phần thân, hệ thống đẩy cánh quạt và hai chân có gót nhọn.
In order to make it light enough, LEO’s leg structure uses carbon fiber tubes and 3D printed carbon fiber reinforced nylon joints to support ball bearings. Its two legs are symmetrical. Each leg has 3 servo motors. One is located at the pelvis and the other two are located at the front and back of the hip. The three servo motors jointly control the movement of the legs.
Vai của LEO được trang bị 4 cánh quạt đặt đối xứng nhằm ổn định và kiểm soát các chuyển động đi và bay.
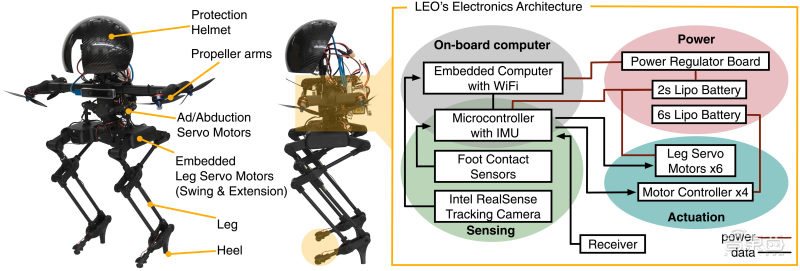
▲ Các bộ phận cơ khí và điện tử của LEOLEO có thể hoạt động hoàn toàn tự động thông qua bộ cảm biến và máy tính tích hợp. Tùy thuộc vào loại chướng ngại vật cần vượt qua, nó có thể chọn sử dụng đi bộ hoặc bay hoặc kết hợp cả hai nếu cần.
Trong quá trình đi bộ, các cánh quạt của LEO đảm bảo robot có thể đứng thẳng khi đi bộ và bộ truyền động ở chân di chuyển trọng tâm của robot về phía trước bằng cách thay đổi vị trí của chân để có thể đi bộ. Trong chuyến bay, LEO có thể sử dụng cánh quạt một mình và bay như máy bay không người lái.Thứ ba, trượt tuyết, đi dây, hoạt động ở độ cao là hướng ứng dụng lớn nhất
Nhờ khả năng kết hợp các môn thể thao, các nhà nghiên cứu nhận thấy nó có thể hoàn thành một số hành động mà robot thông thường khó thực hiện, chẳng hạn như đi trên dây và trượt trên ván trượt. Và nó còn có khả năng chống nhiễu rất cao, có thể duy trì ổn định ngay cả khi tốc độ gió lên tới 3,8m/s.
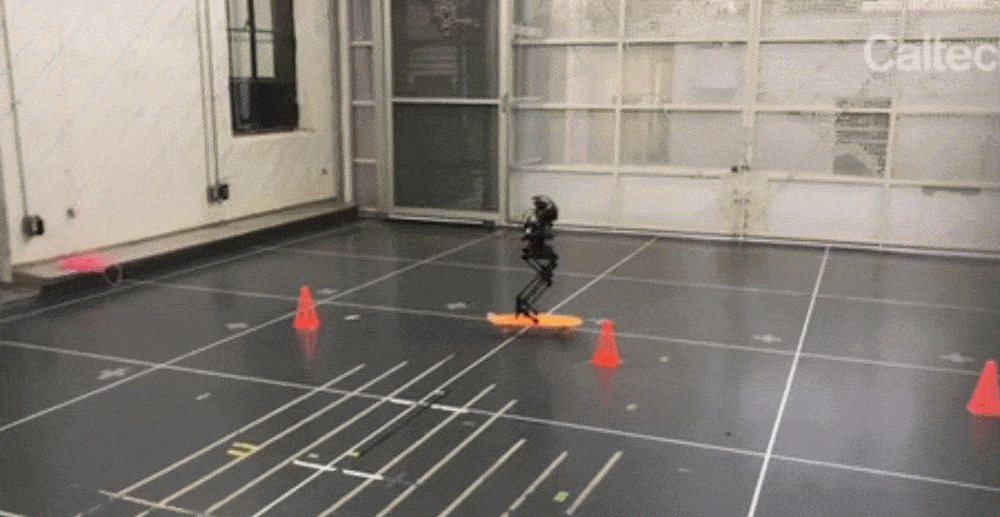
▲LEO ván trượt để vượt qua chướng ngại vậtCác nhà nghiên cứu cho biết trong bài báo: "Có lẽ các ứng dụng phù hợp nhất cho LEO là những ứng dụng liên quan đến hoạt động ở độ cao. Những nhiệm vụ này thường nguy hiểm cho con người và cần có robot để thay thế chúng."
For example, the current high-voltage line inspection is done by professionals, who not only have to remotely inspect the line, but also go on the line for inspection and maintenance. Using LEO, there is no need to send personnel to climb up the wires, and only use the robot to fly onto high-voltage lines and walk along the wires for maintenance work. This will reduce maintenance costs and reduce the possibility of falling casualties.
In addition to these effects, the technology designed for LEO can also promote the development of adaptive landing gear systems. The research team envisions that future Martian rotorcraft can be equipped with legged landing gear so that they can maintain their balance when landing on sloping or uneven terrain, thereby reducing the risk of landing failure.
Next, the team plans to improve the performance of LEO by improving the leg design to make it stronger to support heavier robots and increase the thrust of the propeller. In addition, they also hope that LEO can be more autonomous, so that when the robot is walking on rugged terrain, it can understand how much weight the legs support and how much thrust is required by the propeller.
The researchers also plan to equip LEO with a newly developed control algorithm that uses a deep neural network to control the landing of the drone, allowing the robot to better understand the environment and decide on its own the best combination of walking, flying or mixed motion. The safest and least energy-consuming way to move from one place to another.
Phần kết luận:Robot Leo Có thể chạy và bay nên không gian ứng dụng của robot hai chân rộng hơn
Vì có hình dáng giống con người nên robot hai chân có thể bắt chước con người để hoàn thành nhiều nhiệm vụ khác nhau. Tuy nhiên, do điều kiện môi trường và địa hình nên khả năng di chuyển của robot hai chân sẽ bị hạn chế trong nhiều trường hợp.
LEO kết hợp đi bộ và bay để cho phép robot hai chân chạy và bay, phá vỡ chướng ngại vật của địa hình và khiến nó được sử dụng rộng rãi hơn.Robot hình người;Robot dịch vụ AI;Cobot di động


