


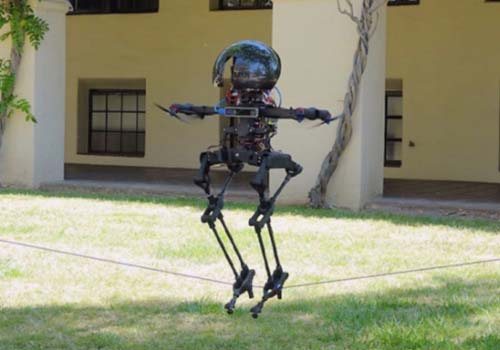
9 октября исследователи из Калифорнийского технологического института разработали двуногого робота, который сочетает в себе движения на двух ногах и полет, что делает его чрезвычайно гибким и способным выполнять сложные движения, такие как скольжение. Скейтбординг, ходьба по канату и т. д.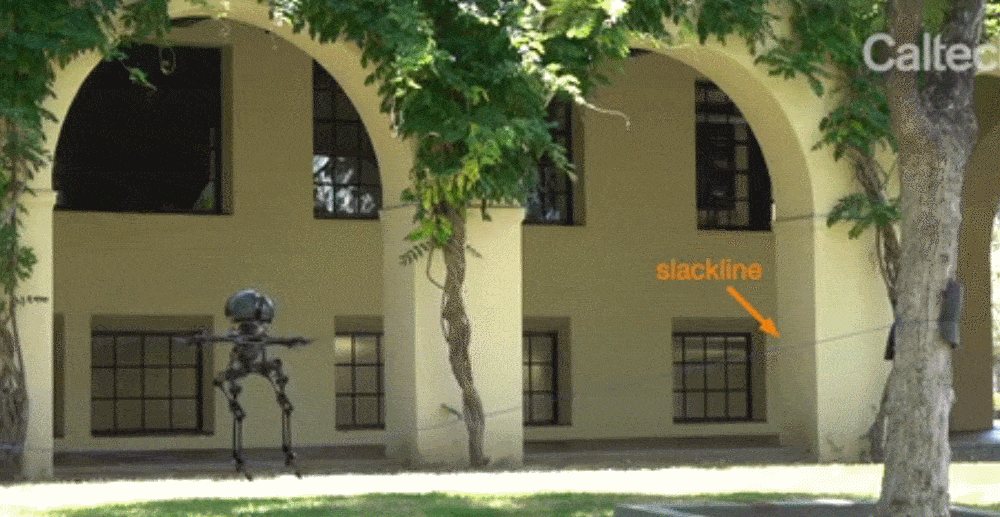
▲LEO walks along the rope tied between the treesThe design of this robot is inspired by the various behaviors of birds between walking and flying. The researchers named it LEONARDO (legs on the "legsonboarddrone" drone, or LEO for short). LEO can achieve fine control of its own balance through multi-articulated legs and propeller-based propellers.
The researchers stated in the research paper that LEO can perform various tasks that are difficult for humans and traditional robots to perform thanks to its hybrid motion capabilities. High-altitude operations will be one of the most suitable applications for LEO, such as the maintenance of high-voltage lines, and spray paint on high-altitude bridges.
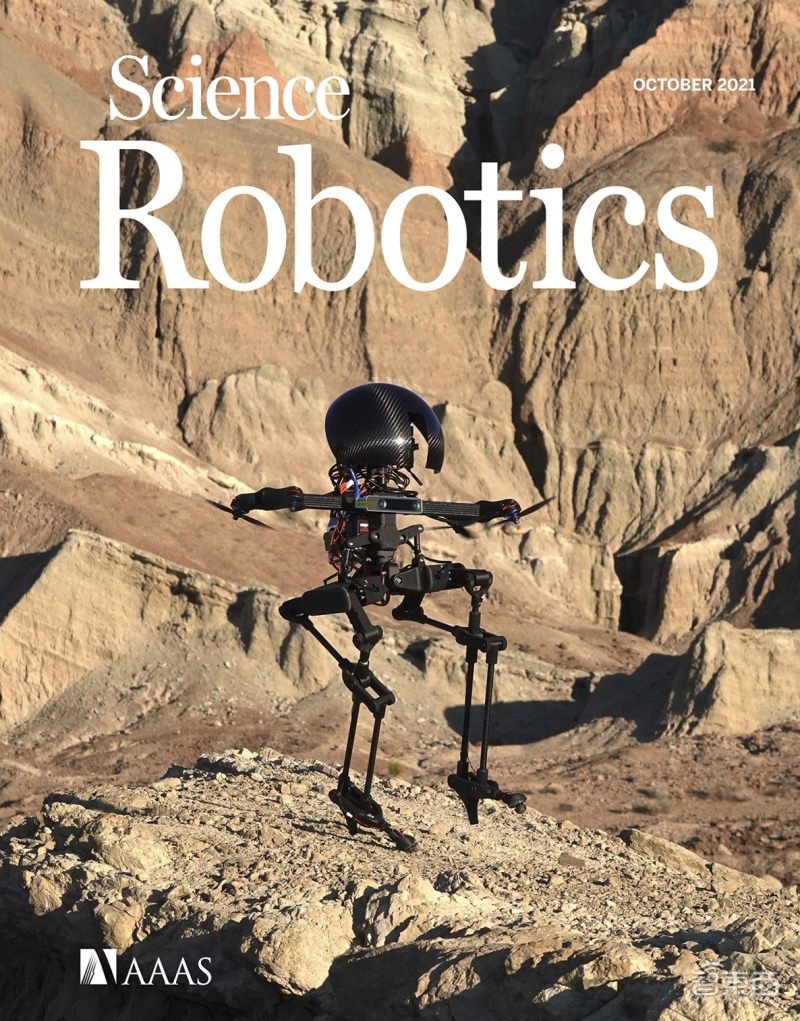
Исследование было опубликовано в эту среду в журнале Science Robotics, а в этом месяце оно появилось на обложке журнала. Название диссертации: «Двуногий шагающий робот, который может летать, слэклайн и скейтборд (двуногий шагающий робот, который может летать, ходить по канату и кататься на скейтборде)».
 Первый. Измените традиционный способ движения, чтобы робот мог бегать и летать.
Большинство существующих роботов могут передвигаться по земле или в воздухе, но роботов, обладающих обоими этими способами передвижения, почти нет. Кроме того, существующие роботы редко имеют возможность выполнять сложные задачи.
Ground robots have legged, wheeled, crawling and other forms. Among them, biped robots have attracted much attention because they have the appearance of humans and can walk, run, and jump like humans. However, the movement of ground robots is easily restricted by rugged terrain, and its application range is also limited to near the ground, making it difficult to work at heights.
Flying robots can ignore all kinds of rugged terrain and engage in aerial work such as remote sensing, delivery, search and rescue, and inspection. But its own shortcomings are also very obvious, such as high energy consumption, short flight time, and limited load capacity. In addition, because aerial robots need to take care of their own stability when working in the air, it is more difficult to physically interact with objects than ground robots.
Исследователи объединили преимущества этих двух роботов, позволив LEO комбинировать режимы движения ходьбы и полета для смешанного движения и адаптироваться к различным пересеченным поверхностям, переключаясь между различными режимами движения.
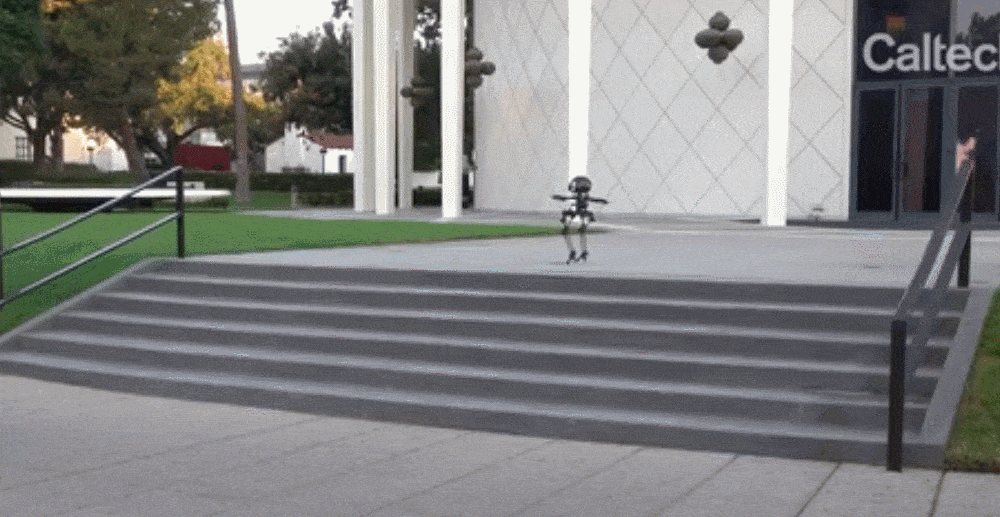
▲ЛЕО подошел к ступенькам и полетел вниз по ступенькам.Второй. Рост 75 см всего 5 кг и вес 4 пропеллера.
Вес LEO составляет 2,58 кг, а общий рост при ходьбе — 75 см. В основном он состоит из туловища, пропеллерной двигательной установки и двух ног с заостренными пятками.
In order to make it light enough, LEO’s leg structure uses carbon fiber tubes and 3D printed carbon fiber reinforced nylon joints to support ball bearings. Its two legs are symmetrical. Each leg has 3 servo motors. One is located at the pelvis and the other two are located at the front and back of the hip. The three servo motors jointly control the movement of the legs.
Плечи LEO оснащены четырьмя симметрично расположенными пропеллерами для стабилизации и контроля движений при ходьбе и полете.
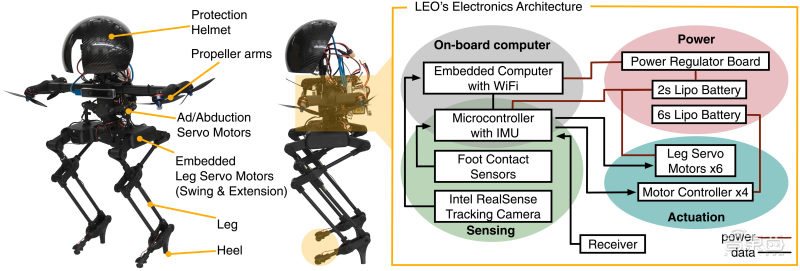
▲Электронные и механические части LEOLEO может работать полностью автономно благодаря бортовому компьютеру и набору датчиков. В зависимости от типа препятствия, которое необходимо преодолеть, он может выбрать ходьбу или полет или смешать их по мере необходимости.
Во время ходьбы пропеллеры LEO гарантируют, что он может оставаться в вертикальном положении во время ходьбы, а приводы ног перемещают центр тяжести робота вперед, изменяя положение ног для достижения ходьбы. В полете LEO может использовать только пропеллеры и летать как дрон.В-третьих, катание на лыжах, ходьба по канату, высотные операции являются крупнейшим направлением применения.
Исследователи обнаружили, что благодаря его способности совмещать виды спорта он может выполнять некоторые действия, которые сложны для обычных роботов, например ходьбу по канатам и скольжение на скейтбордах. Он также обладает очень высокой помехоустойчивостью и может оставаться стабильным даже при скорости ветра до 3,8 м/с.
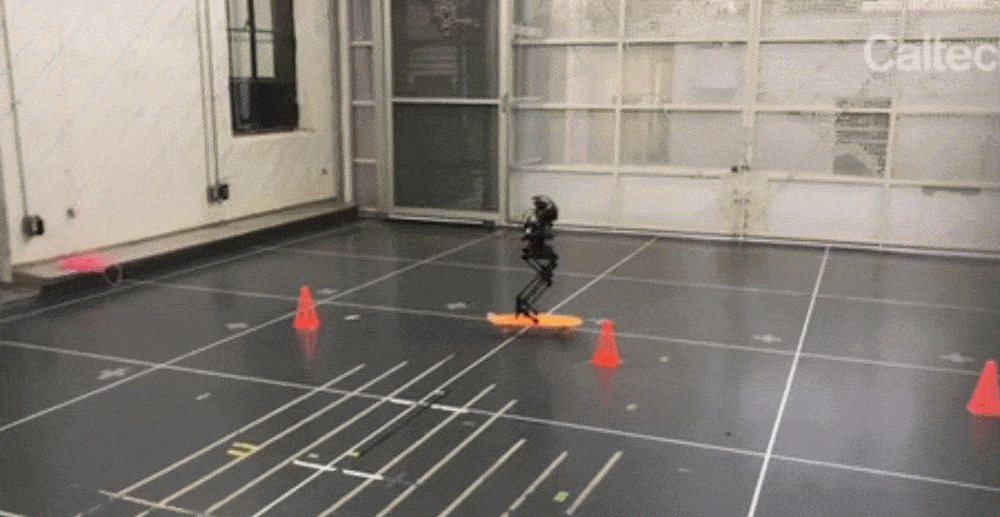
▲Скейтборд LEO для обхода препятствий В статье исследователи заявили: «Возможно, наиболее подходящими приложениями для LEO являются операции, связанные с высотными работами. Эти задачи обычно опасны для людей и требуют, чтобы их заменили роботы».
For example, the current high-voltage line inspection is done by professionals, who not only have to remotely inspect the line, but also go on the line for inspection and maintenance. Using LEO, there is no need to send personnel to climb up the wires, and only use the robot to fly onto high-voltage lines and walk along the wires for maintenance work. This will reduce maintenance costs and reduce the possibility of falling casualties.
In addition to these effects, the technology designed for LEO can also promote the development of adaptive landing gear systems. The research team envisions that future Martian rotorcraft can be equipped with legged landing gear so that they can maintain their balance when landing on sloping or uneven terrain, thereby reducing the risk of landing failure.
Next, the team plans to improve the performance of LEO by improving the leg design to make it stronger to support heavier robots and increase the thrust of the propeller. In addition, they also hope that LEO can be more autonomous, so that when the robot is walking on rugged terrain, it can understand how much weight the legs support and how much thrust is required by the propeller.
The researchers also plan to equip LEO with a newly developed control algorithm that uses a deep neural network to control the landing of the drone, allowing the robot to better understand the environment and decide on its own the best combination of walking, flying or mixed motion. The safest and least energy-consuming way to move from one place to another.
Заключение:Робот Лев Может бегать и летать, благодаря чему область применения двуногих роботов шире.
Благодаря своей человеческой внешности двуногие роботы могут имитировать людей для выполнения различных задач. Однако из-за условий окружающей среды и местности движение двуногих роботов во многих случаях будет ограничено.
LEO сочетает в себе ходьбу и полет, позволяя двуногим роботам бегать и летать, преодолевая препятствия на местности и делая его более широко используемым. Гуманоидный робот; Сервисный робот с искусственным интеллектом; Мобильный кобот


