


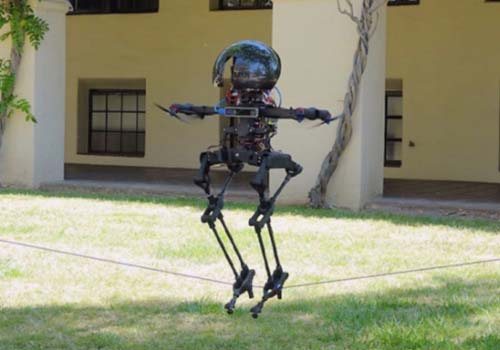
Am 9. Oktober haben Forscher des California Institute of Technology einen zweibeinigen Roboter entwickelt, der zweibeinige Geh- und Flugbewegungen kombiniert, wodurch er äußerst flexibel ist und komplexe Bewegungen wie Gleiten ausführen kann. Skateboarden, Seiltanz usw.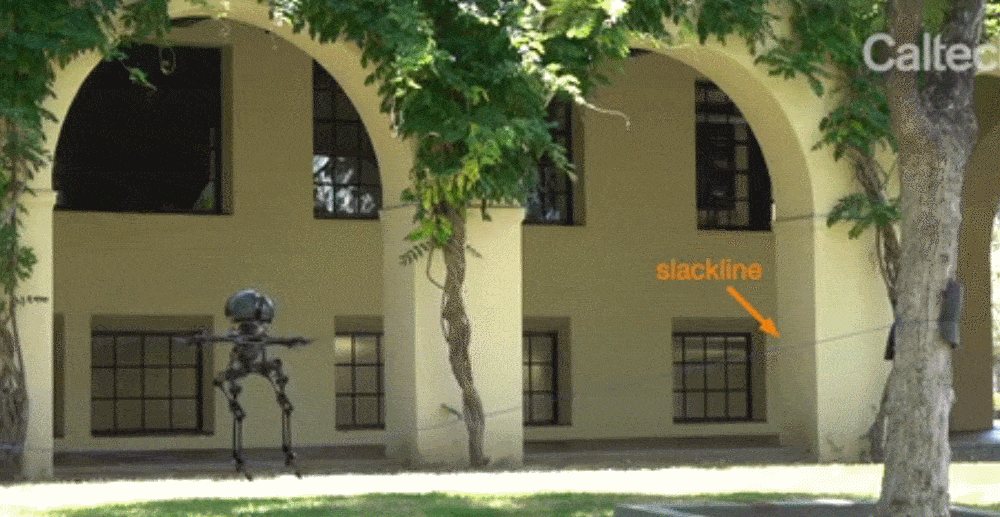
▲LEO walks along the rope tied between the treesThe design of this robot is inspired by the various behaviors of birds between walking and flying. The researchers named it LEONARDO (legs on the "legsonboarddrone" drone, or LEO for short). LEO can achieve fine control of its own balance through multi-articulated legs and propeller-based propellers.
The researchers stated in the research paper that LEO can perform various tasks that are difficult for humans and traditional robots to perform thanks to its hybrid motion capabilities. High-altitude operations will be one of the most suitable applications for LEO, such as the maintenance of high-voltage lines, and spray paint on high-altitude bridges.
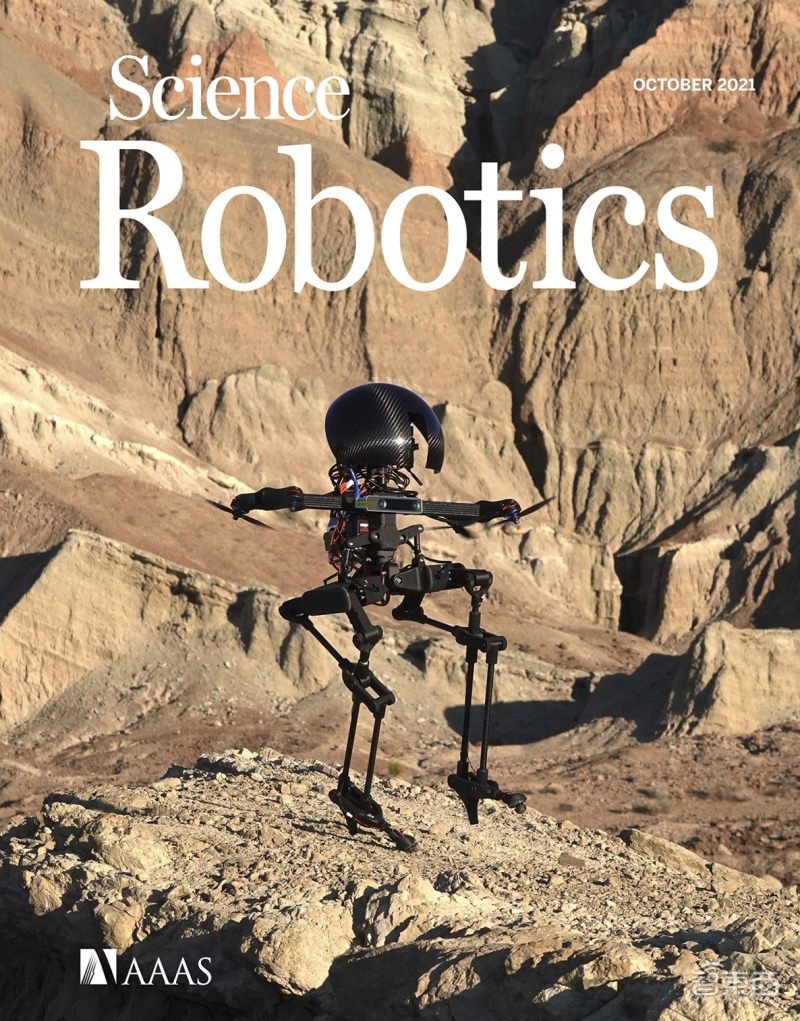
Die Forschung wurde diesen Mittwoch in Science Robotics, einer Unterzeitschrift von Science, veröffentlicht und erschien diesen Monat auf dem Cover der Zeitschrift. Der Titel der Arbeit lautet „Abipedalwalkingrobotthatcanfly, Slackline, andskateboard (ein zweibeiniger Laufroboter, der fliegen, auf einem Seil laufen und Skateboard fahren kann)“.
 Erste. Ändern Sie die traditionelle Bewegungsart, sodass der Roboter laufen und fliegen kann
Die meisten existierenden Roboter können sich am Boden oder in der Luft bewegen, es gibt jedoch fast keinen Roboter, der über beide Bewegungsarten verfügt. Darüber hinaus sind die vorhandenen Roboter selten in der Lage, komplexe Aufgaben auszuführen.
Ground robots have legged, wheeled, crawling and other forms. Among them, biped robots have attracted much attention because they have the appearance of humans and can walk, run, and jump like humans. However, the movement of ground robots is easily restricted by rugged terrain, and its application range is also limited to near the ground, making it difficult to work at heights.
Flying robots can ignore all kinds of rugged terrain and engage in aerial work such as remote sensing, delivery, search and rescue, and inspection. But its own shortcomings are also very obvious, such as high energy consumption, short flight time, and limited load capacity. In addition, because aerial robots need to take care of their own stability when working in the air, it is more difficult to physically interact with objects than ground robots.
Die Forscher kombinierten die Vorteile dieser beiden Roboter und ermöglichten es LEO, Geh- und Flugbewegungsmodi für gemischte Bewegungen zu kombinieren und sich durch Wechsel zwischen verschiedenen Bewegungsmodi an verschiedene raue Gelände anzupassen.
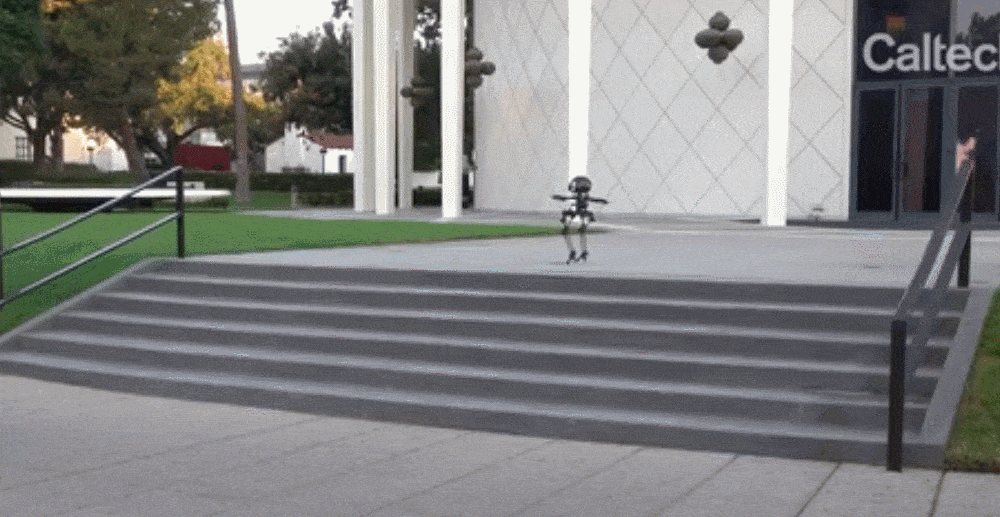
▲LEO ging zur Vorderseite der Treppe und flog die Treppe hinunterZweite. Die Höhe von 75 cm beträgt nur 5 kg und das Gewicht beträgt 4 Propeller.
Das Gewicht von LEO beträgt 2,58 kg und die Gesamthöhe beim Gehen beträgt 75 cm. Es besteht im Wesentlichen aus einem Rumpf, einem Propellerantriebssystem und zwei Beinen mit spitzen Absätzen.
In order to make it light enough, LEO’s leg structure uses carbon fiber tubes and 3D printed carbon fiber reinforced nylon joints to support ball bearings. Its two legs are symmetrical. Each leg has 3 servo motors. One is located at the pelvis and the other two are located at the front and back of the hip. The three servo motors jointly control the movement of the legs.
Die Schultern des LEO sind mit 4 symmetrisch angeordneten Propellern ausgestattet, um Geh- und Flugbewegungen zu stabilisieren und zu kontrollieren.
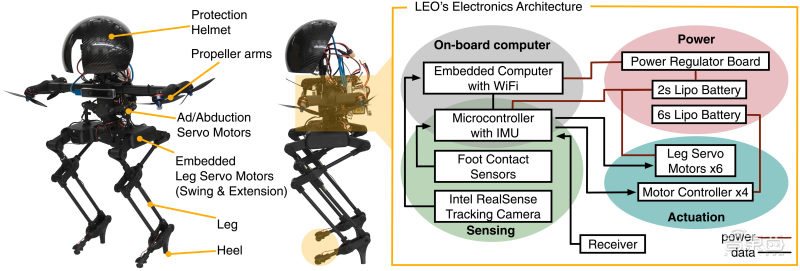
▲LEOs elektronische und mechanische TeileLEO kann durch seinen Bordcomputer und seine Sensorsuite völlig autonom arbeiten. Abhängig von der Art des Hindernisses, das überwunden werden muss, kann zwischen Gehen oder Fliegen gewählt werden, oder je nach Bedarf eine Kombination aus beidem.
Beim Gehen sorgen die Propeller des LEO dafür, dass er beim Gehen aufrecht bleiben kann, und die Beinaktuatoren verschieben den Schwerpunkt des Roboters nach vorne, indem sie die Position der Beine ändern, um das Gehen zu ermöglichen. Im Flug kann LEO allein Propeller verwenden und wie eine Drohne fliegen.Drittens sind Skifahren, Seiltanz und Betrieb in großer Höhe die Hauptanwendungsrichtungen
Dank seiner Fähigkeit, Sportarten zu kombinieren, fanden Forscher heraus, dass er einige Aktionen ausführen kann, die für herkömmliche Roboter schwierig sind, wie etwa das Gehen auf Seilen und das Rutschen auf Skateboards. Darüber hinaus verfügt es über eine sehr hohe Entstörungsfähigkeit und kann selbst bei Windgeschwindigkeiten von bis zu 3,8 m/s stabil bleiben.
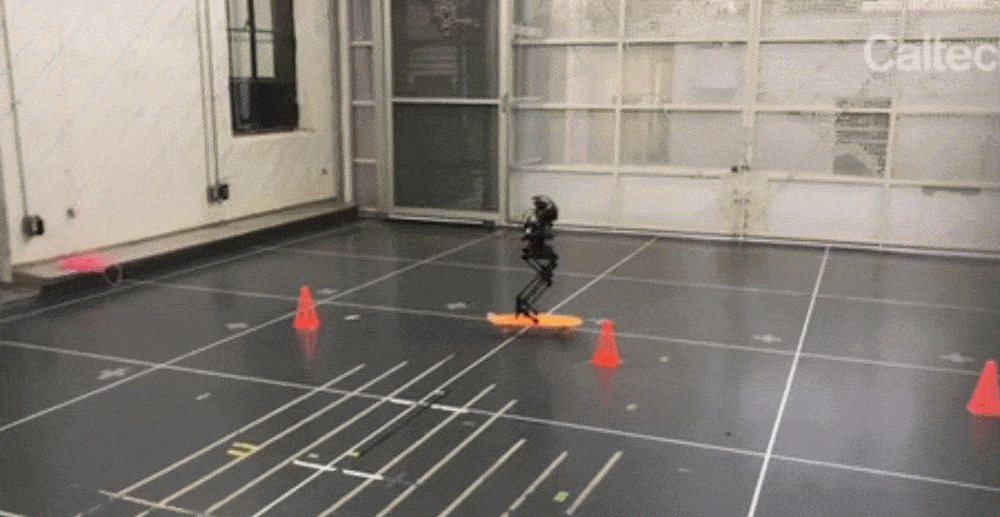
▲LEO-Skateboard zur Umgehung von HindernissenDie Forscher sagten in der Arbeit: „Die vielleicht am besten geeigneten Anwendungen für LEO sind Einsätze in großer Höhe. Diese Aufgaben sind normalerweise gefährlich für Menschen und erfordern Roboter, um sie zu ersetzen.“
For example, the current high-voltage line inspection is done by professionals, who not only have to remotely inspect the line, but also go on the line for inspection and maintenance. Using LEO, there is no need to send personnel to climb up the wires, and only use the robot to fly onto high-voltage lines and walk along the wires for maintenance work. This will reduce maintenance costs and reduce the possibility of falling casualties.
In addition to these effects, the technology designed for LEO can also promote the development of adaptive landing gear systems. The research team envisions that future Martian rotorcraft can be equipped with legged landing gear so that they can maintain their balance when landing on sloping or uneven terrain, thereby reducing the risk of landing failure.
Next, the team plans to improve the performance of LEO by improving the leg design to make it stronger to support heavier robots and increase the thrust of the propeller. In addition, they also hope that LEO can be more autonomous, so that when the robot is walking on rugged terrain, it can understand how much weight the legs support and how much thrust is required by the propeller.
The researchers also plan to equip LEO with a newly developed control algorithm that uses a deep neural network to control the landing of the drone, allowing the robot to better understand the environment and decide on its own the best combination of walking, flying or mixed motion. The safest and least energy-consuming way to move from one place to another.
Abschluss:Roboter Leo kann laufen und fliegen, sodass der Anwendungsbereich zweibeiniger Roboter breiter ist
Aufgrund ihres menschlichen Aussehens können zweibeinige Roboter Menschen nachahmen, um verschiedene Aufgaben zu erledigen. Aufgrund der Umgebungs- und Geländebedingungen ist die Bewegung zweibeiniger Roboter jedoch in vielen Fällen eingeschränkt.
LEO kombiniert Gehen und Fliegen, um zweibeinigen Robotern das Laufen und Fliegen zu ermöglichen, Geländehindernisse zu überwinden und eine breitere Nutzung zu ermöglichen. Humanoider Roboter; KI-Serviceroboter; mobiler Cobot


