


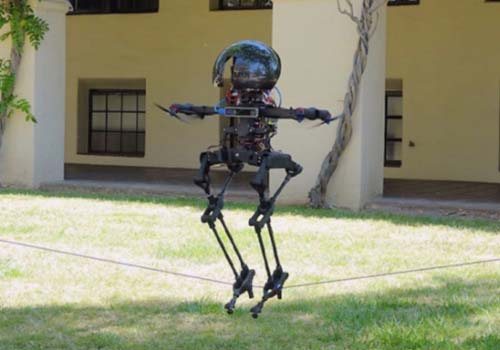
9 października naukowcy z California Institute of Technology opracowali dwunożnego robota, który łączy w sobie ruchy dwunożnego chodzenia i latania, dzięki czemu jest niezwykle elastyczny i zdolny do wykonywania skomplikowanych ruchów, takich jak ślizganie się. Jazda na deskorolce, chodzenie po linie itp.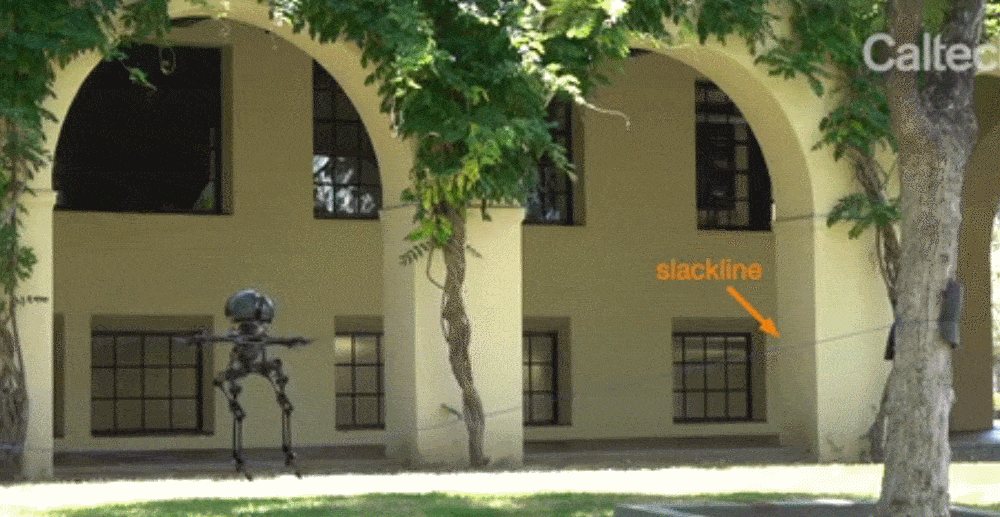
▲LEO walks along the rope tied between the treesThe design of this robot is inspired by the various behaviors of birds between walking and flying. The researchers named it LEONARDO (legs on the "legsonboarddrone" drone, or LEO for short). LEO can achieve fine control of its own balance through multi-articulated legs and propeller-based propellers.
The researchers stated in the research paper that LEO can perform various tasks that are difficult for humans and traditional robots to perform thanks to its hybrid motion capabilities. High-altitude operations will be one of the most suitable applications for LEO, such as the maintenance of high-voltage lines, and spray paint on high-altitude bridges.
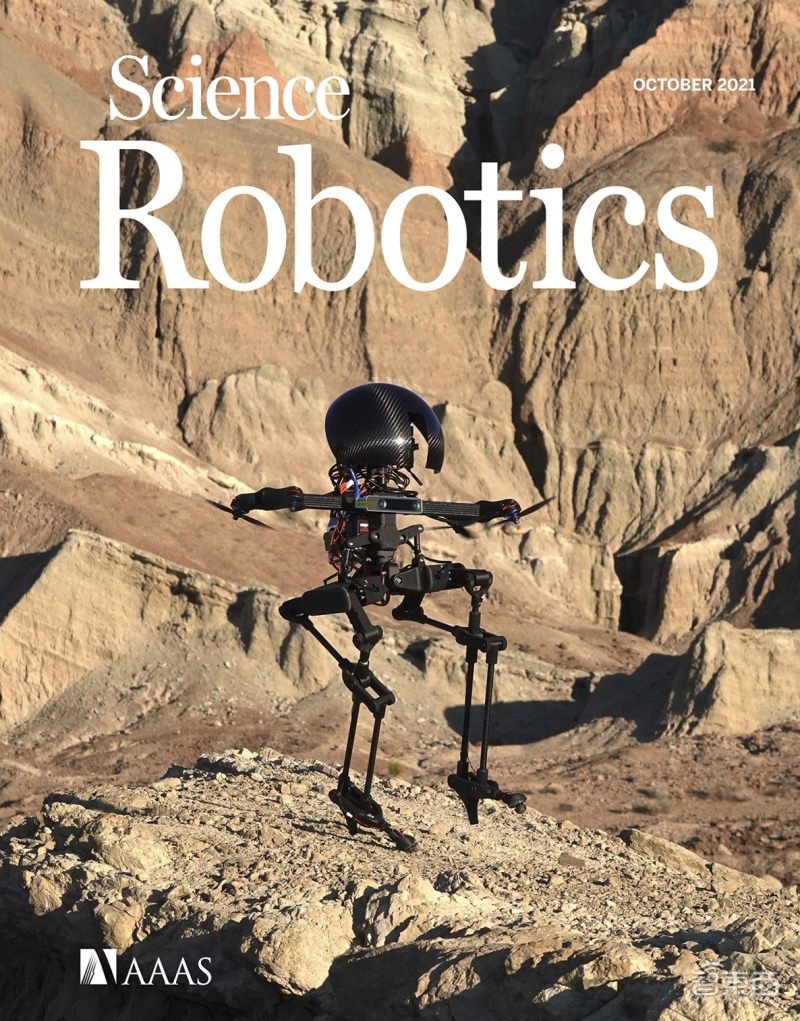
Wyniki badań opublikowano w środę w Science Robotics, podczasopismu Science, a w tym miesiącu pojawiły się na okładce czasopisma. Tytuł pracy magisterskiej brzmi: „Abipedalwalkingrobot, który potrafi latać, slackline i deskorolce (dwunożny robot kroczący, który potrafi latać, chodzić po linie i jeździć na deskorolce)”.
 Pierwszy. Zmień tradycyjny sposób poruszania się, tak aby robot mógł biegać i latać
Większość istniejących robotów może poruszać się na ziemi lub w powietrzu, ale prawie nie ma robotów, które mogłyby poruszać się w obu tych trybach. Ponadto istniejące roboty rzadko mają możliwość wykonywania skomplikowanych zadań.
Ground robots have legged, wheeled, crawling and other forms. Among them, biped robots have attracted much attention because they have the appearance of humans and can walk, run, and jump like humans. However, the movement of ground robots is easily restricted by rugged terrain, and its application range is also limited to near the ground, making it difficult to work at heights.
Flying robots can ignore all kinds of rugged terrain and engage in aerial work such as remote sensing, delivery, search and rescue, and inspection. But its own shortcomings are also very obvious, such as high energy consumption, short flight time, and limited load capacity. In addition, because aerial robots need to take care of their own stability when working in the air, it is more difficult to physically interact with objects than ground robots.
Naukowcy połączyli zalety tych dwóch robotów, umożliwiając LEO łączenie trybów ruchu chodzenia i latania w celu uzyskania ruchu mieszanego oraz dostosowywanie się do różnych nierównych terenów poprzez przełączanie między różnymi trybami ruchu.
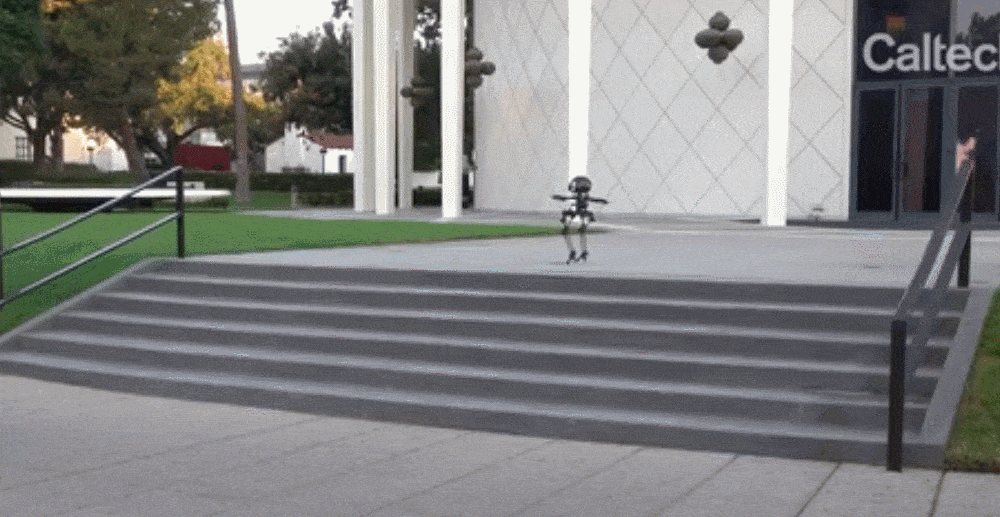
▲LEO podszedł do schodów i zleciał po nichDrugi. Wysokość 75 cm to tylko 5 kg, a waga to 4 śmigła.
Waga LEO wynosi 2,58 kg, a całkowity wzrost w trakcie chodzenia to 75 cm. Składa się głównie z tułowia, układu napędowego śmigła i dwóch nóg ze spiczastymi piętami.
In order to make it light enough, LEO’s leg structure uses carbon fiber tubes and 3D printed carbon fiber reinforced nylon joints to support ball bearings. Its two legs are symmetrical. Each leg has 3 servo motors. One is located at the pelvis and the other two are located at the front and back of the hip. The three servo motors jointly control the movement of the legs.
Ramiona LEO są wyposażone w 4 symetrycznie rozmieszczone śmigła, które stabilizują i kontrolują ruchy podczas chodzenia i lotu.
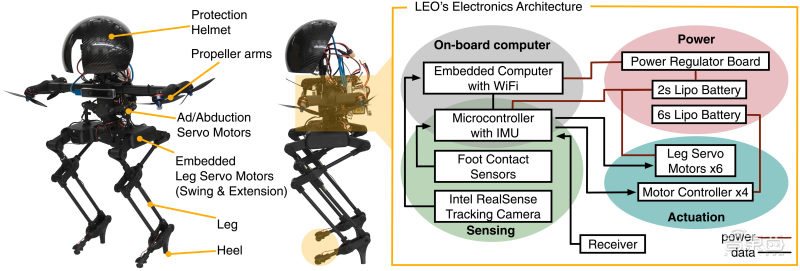
▲ Części elektroniczne i mechaniczne LEO LEO może działać całkowicie autonomicznie dzięki komputerowi pokładowemu i zestawowi czujników. W zależności od rodzaju przeszkody, którą należy pokonać, może wybrać chodzenie, latanie lub łączenie obu, w zależności od potrzeb.
Podczas chodzenia śmigła LEO zapewniają, że może on pozostać w pozycji pionowej podczas chodzenia, a siłowniki nóg przesuwają środek ciężkości robota do przodu, zmieniając położenie nóg, aby umożliwić chodzenie. W locie LEO może używać samych śmigieł i latać jak dron.Po trzecie, największym zastosowaniem jest jazda na nartach, chodzenie po linie i praca na dużych wysokościach
Dzięki swojej zdolności do łączenia dyscyplin sportowych naukowcy odkryli, że może wykonywać pewne czynności trudne dla konwencjonalnych robotów, takie jak chodzenie po linach i ślizganie się na deskorolkach. Ma również bardzo wysoką zdolność przeciwzakłóceniową i może pozostać stabilny nawet przy prędkości wiatru do 3,8 m/s.
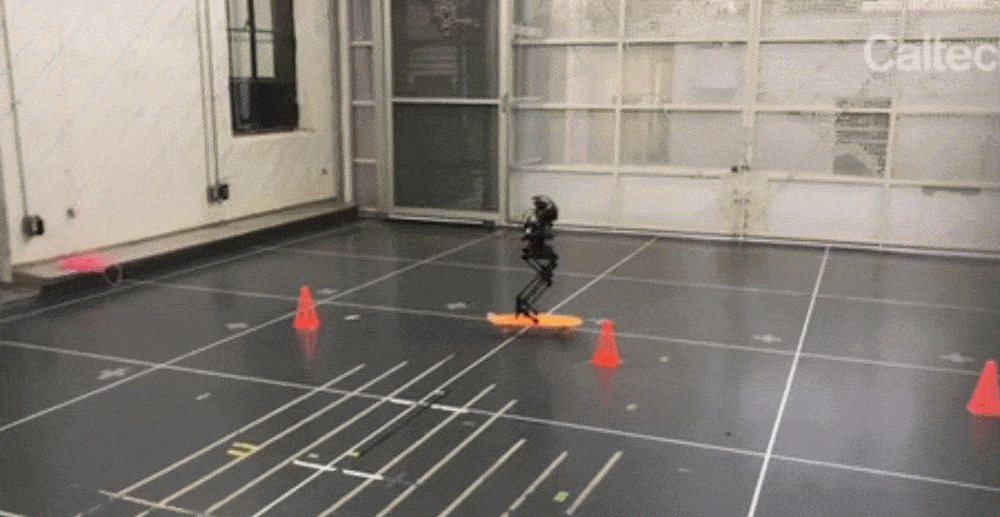
▲Deskorolka LEO do omijania przeszkód Naukowcy stwierdzili w artykule: „Być może najbardziej odpowiednimi zastosowaniami LEO są te, które obejmują operacje na dużych wysokościach. Zadania te są zwykle niebezpieczne dla ludzi i wymagają ich zastąpienia przez roboty”.
For example, the current high-voltage line inspection is done by professionals, who not only have to remotely inspect the line, but also go on the line for inspection and maintenance. Using LEO, there is no need to send personnel to climb up the wires, and only use the robot to fly onto high-voltage lines and walk along the wires for maintenance work. This will reduce maintenance costs and reduce the possibility of falling casualties.
In addition to these effects, the technology designed for LEO can also promote the development of adaptive landing gear systems. The research team envisions that future Martian rotorcraft can be equipped with legged landing gear so that they can maintain their balance when landing on sloping or uneven terrain, thereby reducing the risk of landing failure.
Next, the team plans to improve the performance of LEO by improving the leg design to make it stronger to support heavier robots and increase the thrust of the propeller. In addition, they also hope that LEO can be more autonomous, so that when the robot is walking on rugged terrain, it can understand how much weight the legs support and how much thrust is required by the propeller.
The researchers also plan to equip LEO with a newly developed control algorithm that uses a deep neural network to control the landing of the drone, allowing the robot to better understand the environment and decide on its own the best combination of walking, flying or mixed motion. The safest and least energy-consuming way to move from one place to another.
Wniosek:Robot Leo Potrafi biegać i latać, dzięki czemu przestrzeń zastosowań robotów dwunożnych jest szersza
Ze względu na ludzki wygląd roboty dwunożne mogą naśladować ludzi podczas wykonywania różnych zadań. Jednak ze względu na warunki środowiskowe i terenowe poruszanie się robotów dwunożnych będzie w wielu przypadkach ograniczone.
LEO łączy chodzenie i latanie, aby umożliwić dwunożnym robotom bieganie i latanie, pokonując przeszkody terenowe i zwiększając ich szerszą użyteczność. Robot humanoidalny; Robot serwisowy AI; Mobilny cobot


