


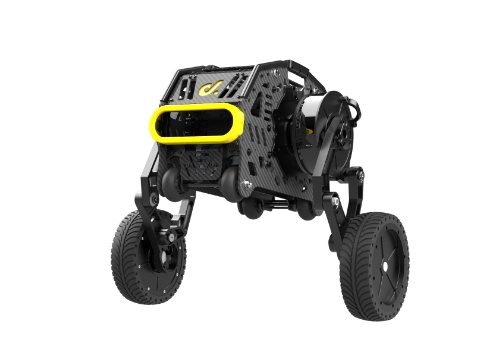
O robô de duas rodas combina as características do AGV tradicional com rodas e do robô de múltiplas pernas e possui uma excelente fusão de estabilidade e equilíbrio.
A operação estável da cabeça do robô com pernas de duas rodas é amplamente baseada na estrutura de quatro barras das pernas. As pernas do robô Xingtian são independentes umas das outras e podem ser esticadas ou dobradas separadamente, para que ele possa realizar movimentos de sacudir as pernas muito punk.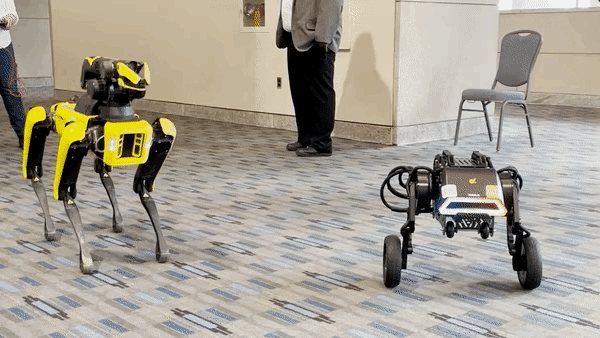 Em termos de desempenho, a combinação de rodas e pernas torna o robô Xingtian muito compacto, com grande transitabilidade e flexibilidade.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.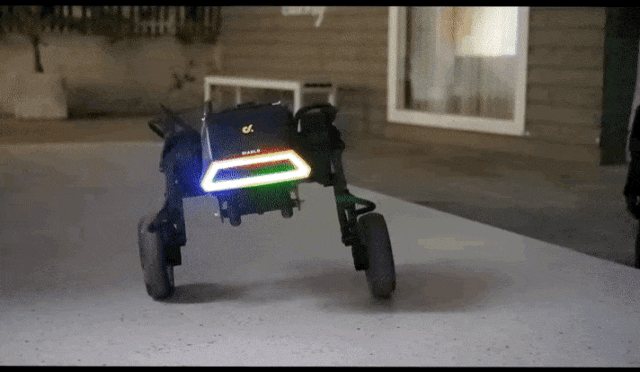 De acordo com alguns testes de produto, a altura máxima de salto lateral do robô Xingtian é de 8 cm, a altura máxima de salto no local é de 14 cm, ele pode cruzar suavemente um obstáculo de 5 cm e pode cruzar um obstáculo de 10 cm com um pé.
Orobô de duas rodashas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


