


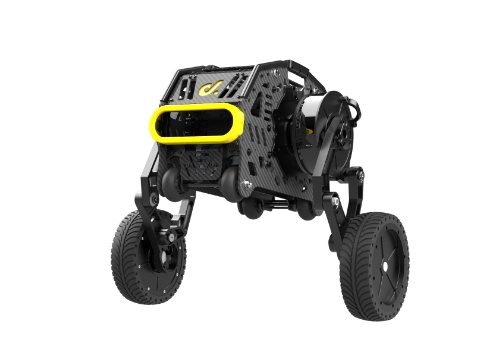
Il robot a due ruote combina le caratteristiche del tradizionale AGV con ruote e del robot a più gambe e presenta un'eccellente fusione di stabilità ed equilibrio.
Il funzionamento stabile della testa del robot a due ruote si basa in gran parte sulla struttura a quattro barre delle gambe. Le gambe del robot Xingtian sono indipendenti l'una dall'altra e possono essere raddrizzate o piegate separatamente, quindi può eseguire movimenti di scuotimento delle gambe molto punk.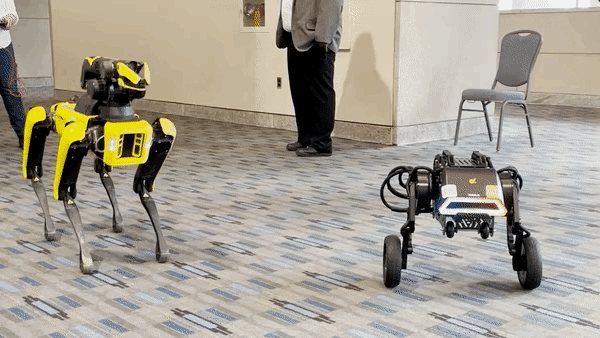 In termini di prestazioni, la combinazione di ruote e gambe rende il robot Xingtian molto compatto, con forte passabilità e flessibilità.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.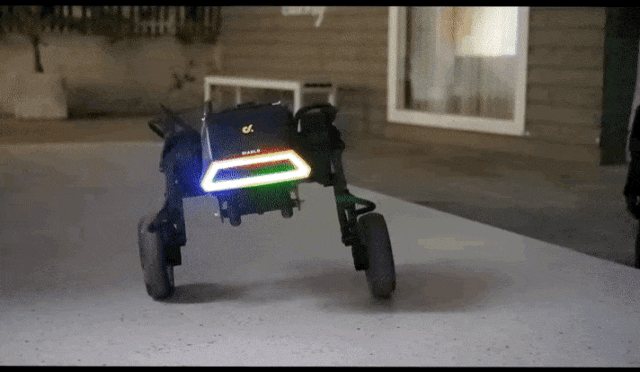 Secondo alcuni test di prodotto, l'altezza massima di salto laterale del robot Xingtian è di 8 cm, l'altezza massima di salto sul posto è di 14 cm, può superare agevolmente un ostacolo di 5 cm e superare un ostacolo di 10 cm con un piede.
ILrobot a due ruotehas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


