


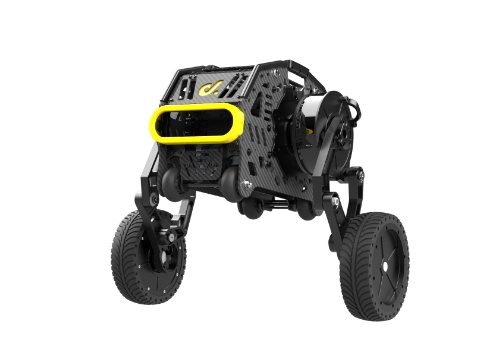
Dvoukolový robot s nohami kombinuje vlastnosti tradičního kolového AGV a vícenohého robota a má vynikající spojení stability a rovnováhy.
Stabilní provoz dvoukolové nohy robota je z velké části založen na čtyřtyčové struktuře nohou. Nohy robota Xingtian jsou na sobě nezávislé a lze je samostatně narovnat nebo ohnout, takže může provádět velmi punkové pohyby nohou.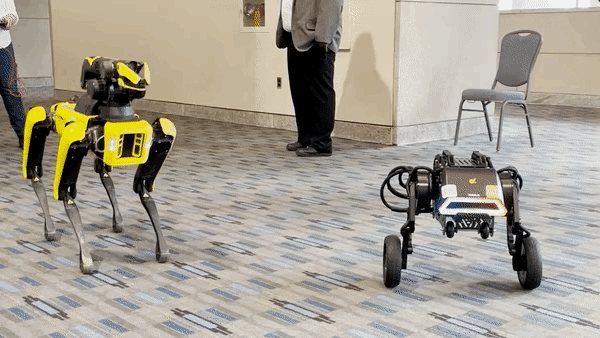 Pokud jde o výkon, kombinace kol a nohou dělá robota Xingtian velmi kompaktním, se silnou průchodností a flexibilitou.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.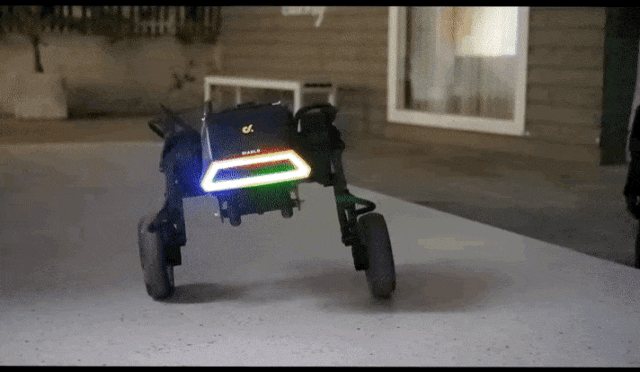 Podle některých testů výrobků je maximální výška bočního skoku robota Xingtian 8 cm, maximální výška skoku na místě je 14 cm, dokáže plynule překonat 5 cm překážku a jednou nohou může překonat překážku 10 cm.
The dvoukolový nožní robothas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


