


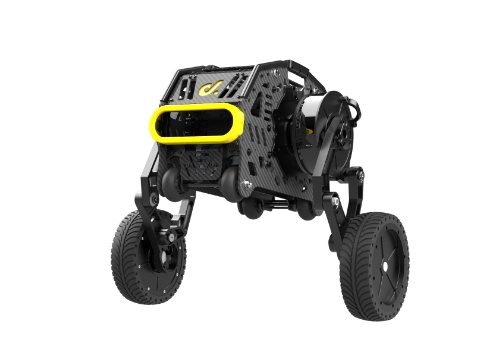
İki tekerlekli bacaklı robot, geleneksel tekerlekli AGV ve çok bacaklı robotun özelliklerini birleştirir ve mükemmel bir stabilite ve denge birleşimine sahiptir.
İki tekerlekli bacaklı robot kafasının stabil çalışması büyük ölçüde bacakların dört çubuklu yapısına dayanmaktadır. Xingtian robotunun bacakları birbirinden bağımsız olup ayrı ayrı düzleştirilebiliyor veya bükülebiliyor, bu sayede oldukça punk bacak sallama hareketleri gerçekleştirebiliyor.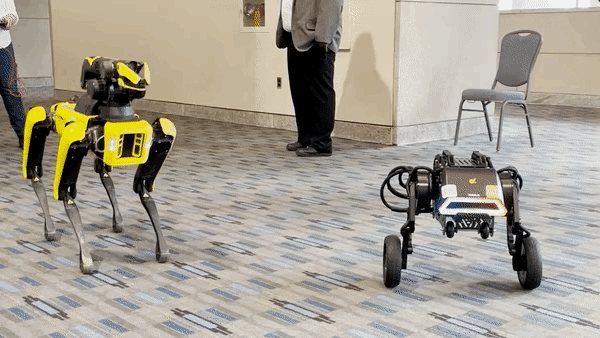 Performans açısından, tekerleklerin ve bacakların kombinasyonu, Xingtian robotunu son derece kompakt, güçlü bir manevra kabiliyeti ve esnekliğe sahip hale getiriyor.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.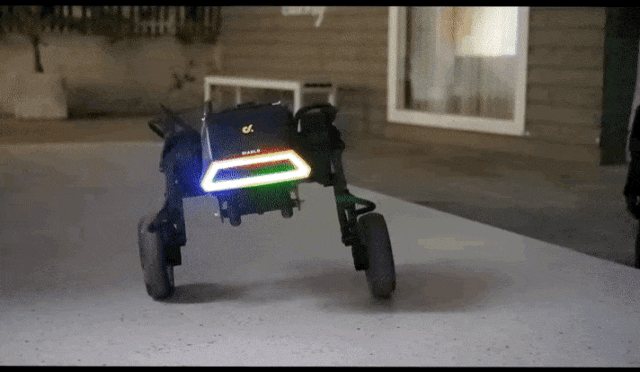 Bazı ürün testlerine göre Xingtian robotunun maksimum yan atlama yüksekliği 8 cm, yerindeki maksimum atlama yüksekliği 14 cm, 5 cm'lik bir engeli sorunsuz bir şekilde geçebiliyor ve 10 cm'lik bir engeli tek ayağıyla geçebiliyor.
The iki tekerlekli ayak robotuhas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


