


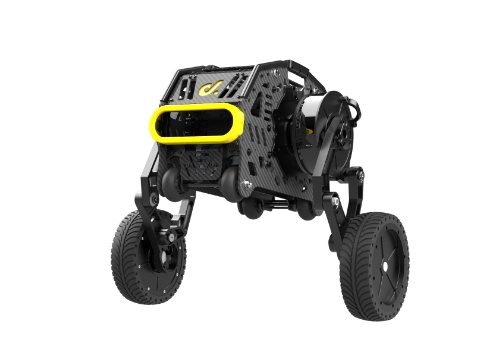
El robot con patas de dos ruedas combina las características del AGV con ruedas tradicional y el robot con patas múltiples, y tiene una excelente fusión de estabilidad y equilibrio.
El funcionamiento estable del cabezal del robot con patas de dos ruedas se basa en gran medida en la estructura de cuatro barras de las patas. Las piernas del robot Xingtian son independientes entre sí y se pueden enderezar o doblar por separado, por lo que puede realizar movimientos de sacudida de piernas muy punk.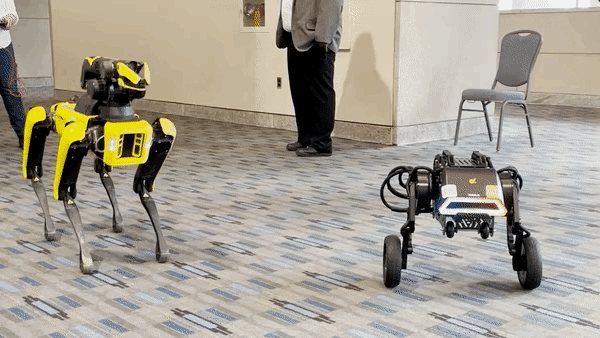 En términos de rendimiento, la combinación de ruedas y patas hace que el robot Xingtian sea muy compacto, con gran transitabilidad y flexibilidad.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.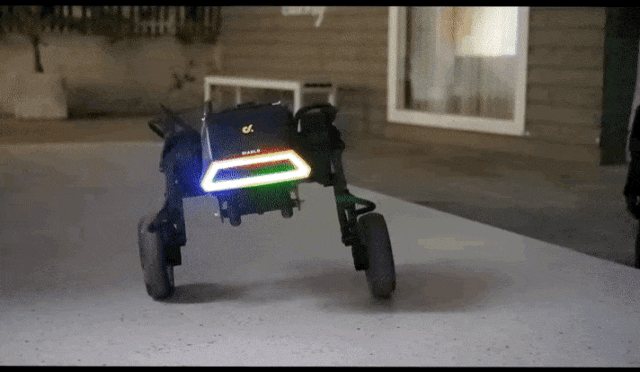 Según algunas pruebas de productos, la altura máxima de salto lateral del robot Xingtian es de 8 cm, la altura máxima de salto en el lugar es de 14 cm, puede cruzar suavemente un obstáculo de 5 cm y puede cruzar un obstáculo de 10 cm con un pie.
Elrobot de pie de dos ruedashas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


