


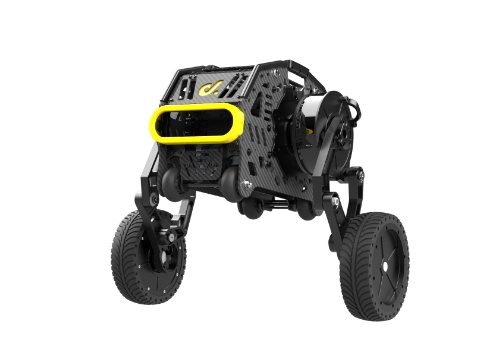
Le robot à deux roues sur pattes combine les caractéristiques de l'AGV à roues traditionnel et du robot à plusieurs pattes, et présente une excellente fusion de stabilité et d'équilibre.
Le fonctionnement stable de la tête du robot à deux roues repose en grande partie sur la structure à quatre barres des jambes. Les jambes du robot Xingtian sont indépendantes les unes des autres et peuvent être redressées ou pliées séparément, ce qui lui permet d'effectuer des mouvements de tremblement de jambes très punk.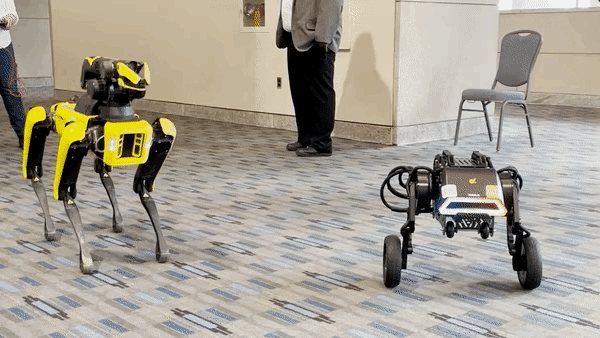 En termes de performances, la combinaison de roues et de jambes rend le robot Xingtian très compact, avec une forte praticabilité et flexibilité.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.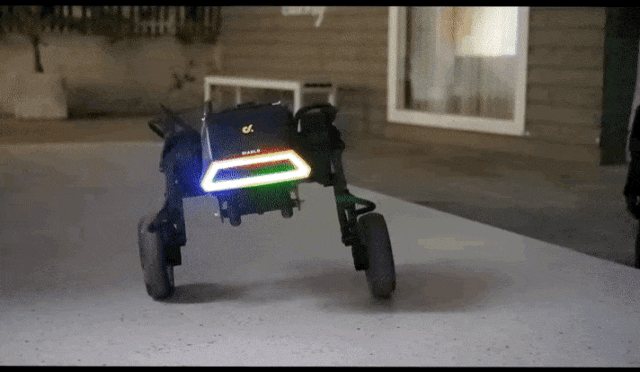 Selon certains tests de produits, la hauteur maximale de saut latéral du robot Xingtian est de 8 cm, la hauteur maximale de saut en place est de 14 cm, il peut franchir en douceur un obstacle de 5 cm et peut franchir un obstacle de 10 cm avec un pied.
Lerobot à pied à deux roueshas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


