


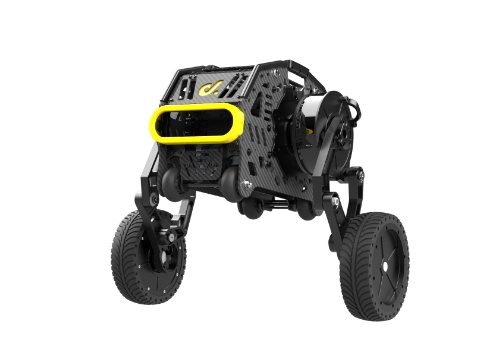
De tweewielige robot combineert de kenmerken van een traditionele AGV op wielen en een meerpotige robot en heeft een uitstekende combinatie van stabiliteit en balans.
De stabiele werking van de tweewielige robotkop is grotendeels gebaseerd op de vierstavenstructuur van de poten. De benen van de Xingtian-robot zijn onafhankelijk van elkaar en kunnen afzonderlijk worden gestrekt of gebogen, zodat hij zeer punkbeenschudbewegingen kan uitvoeren.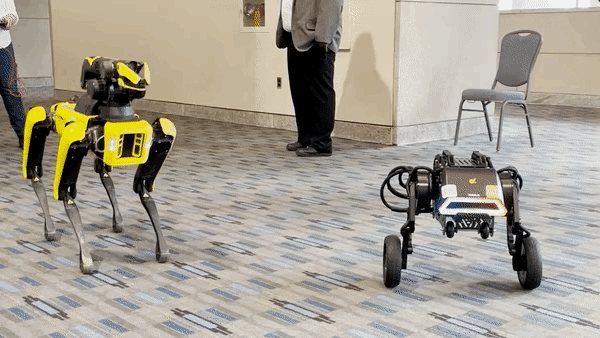 Qua prestaties maakt de combinatie van wielen en poten de Xingtian-robot zeer compact, met een sterke doorlaatbaarheid en flexibiliteit.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.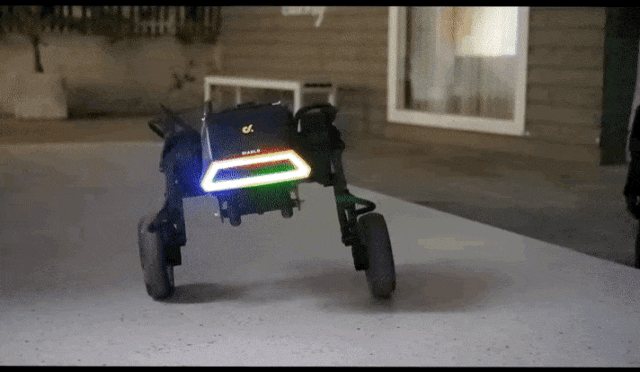 Volgens sommige producttests is de maximale zijdelingse spronghoogte van de Xingtian-robot 8 cm, de maximale spronghoogte ter plaatse 14 cm, kan hij soepel een obstakel van 5 cm oversteken en kan hij met één voet een obstakel van 10 cm oversteken.
Detweewielige voetrobothas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


