


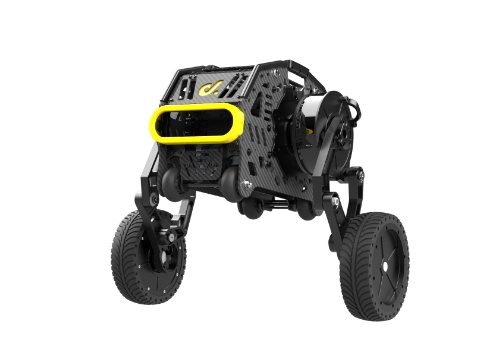
Robot dwukołowy łączy w sobie cechy tradycyjnego robota AGV na kołach i robota wielonożnego, a także zapewnia doskonałe połączenie stabilności i równowagi.
Stabilna praca dwukołowej głowicy robota opiera się w dużej mierze na czterobelkowej konstrukcji nóg. Nogi robota Xingtian są od siebie niezależne i można je oddzielnie wyprostować lub zgiąć, dzięki czemu może wykonywać bardzo punkowe ruchy drżącymi nogami.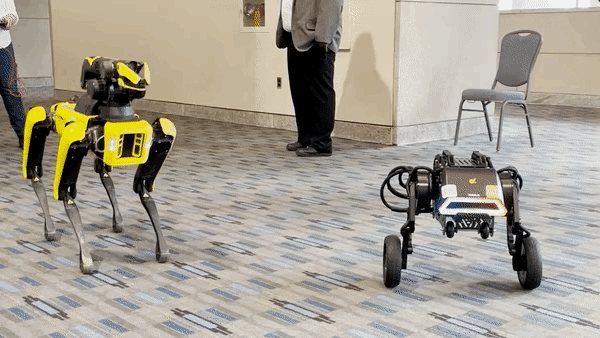 Pod względem wydajności połączenie kół i nóg sprawia, że robot Xingtian jest bardzo kompaktowy, zapewnia dużą przejezdność i elastyczność.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.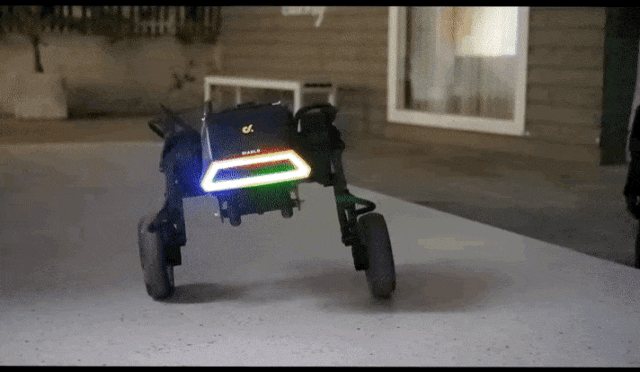 Według niektórych testów produktów maksymalna wysokość skoku bocznego robota Xingtian wynosi 8 cm, maksymalna wysokość skoku w miejscu wynosi 14 cm, może on płynnie pokonać przeszkodę o średnicy 5 cm i jedną stopą może pokonać przeszkodę o średnicy 10 cm.
The dwukołowy robot nożnyhas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


