


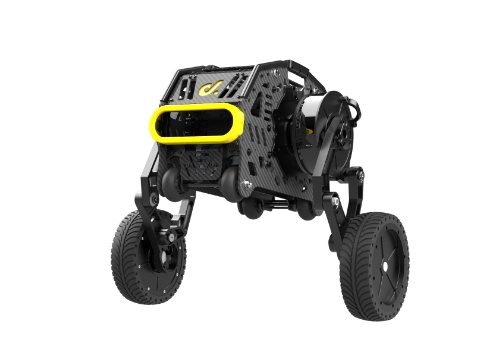
Der zweirädrige Roboter vereint die Eigenschaften eines herkömmlichen AGV mit Rädern und eines mehrbeinigen Roboters und verfügt über eine hervorragende Kombination aus Stabilität und Gleichgewicht.
Der stabile Betrieb des zweirädrigen Roboterkopfes basiert weitgehend auf der Viergelenkstruktur der Beine. Die Beine des Xingtian-Roboters sind unabhängig voneinander und können separat gestreckt oder gebogen werden, sodass er sehr punkige Beinbewegungen ausführen kann.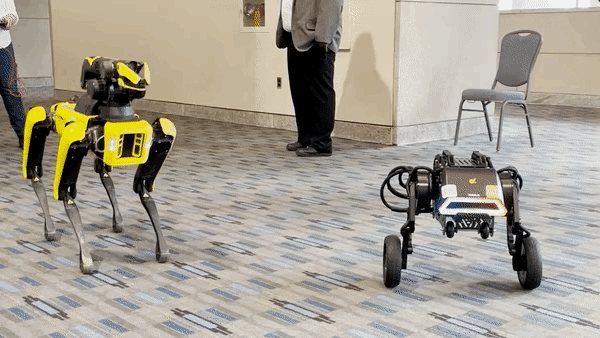 Was die Leistung angeht, macht die Kombination aus Rädern und Beinen den Xingtian-Roboter sehr kompakt, mit guter Passierbarkeit und Flexibilität.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.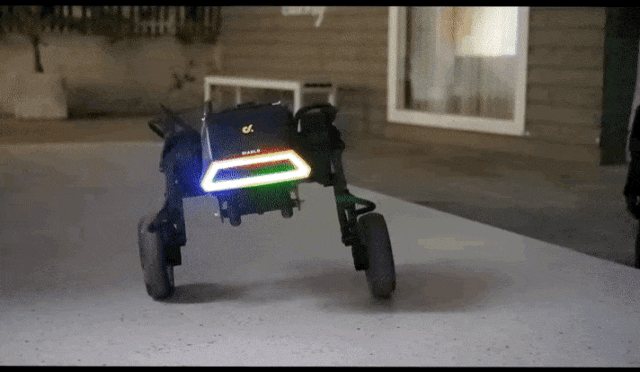 Laut einigen Produkttests beträgt die maximale seitliche Sprunghöhe des Xingtian-Roboters 8 cm, die maximale Sprunghöhe an Ort und Stelle beträgt 14 cm, er kann ein 5 cm großes Hindernis problemlos überqueren und ein 10 cm großes Hindernis mit einem Fuß überqueren.
Derzweirädriger Fußroboterhas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


