


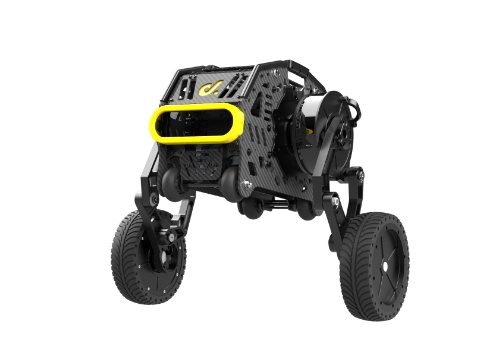
Robot berkaki dua ini menggabungkan karakteristik AGV beroda tradisional dan robot berkaki banyak, serta memiliki perpaduan stabilitas dan keseimbangan yang sangat baik.
Pengoperasian stabil kepala robot berkaki dua sebagian besar didasarkan pada struktur kaki empat batang. Kaki-kaki robot Xingtian tidak bergantung satu sama lain dan dapat diluruskan atau ditekuk secara terpisah, sehingga dapat melakukan gerakan menggoyangkan kaki yang sangat punk.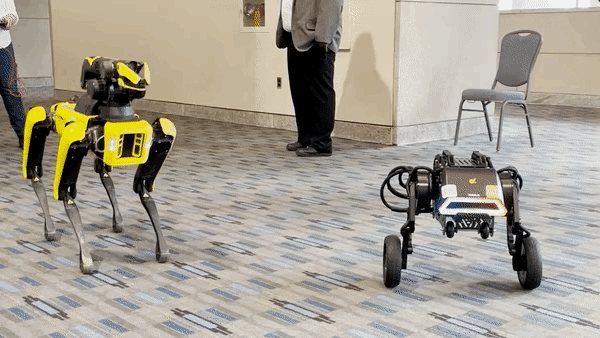 Dari segi performa, kombinasi roda dan kaki menjadikan robot Xingtian sangat kompak, dengan kemampuan lintas alam dan fleksibilitas yang kuat.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.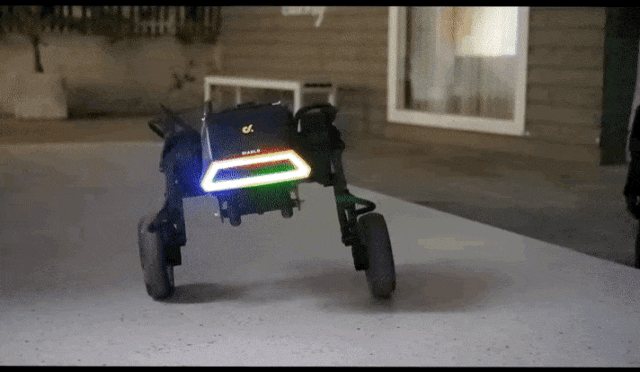 Berdasarkan beberapa pengujian produk, tinggi lompatan lateral maksimum robot Xingtian adalah 8cm, tinggi lompatan maksimum di tempat adalah 14cm, dapat dengan lancar melintasi rintangan 5cm, dan dapat melintasi rintangan 10cm dengan satu kaki.
Iturobot kaki roda duahas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


